
Contacte con Zhouxiang


Especificaciones rápidas: seguimiento láser de la junta
| Principio de detección | Triangulación láser (perfil de luz estructurada) |
| Precisión de seguimiento habitual | ≈ ±0,1–0,3 mm (según la configuración) |
| Velocidad de seguimiento | Hasta ~85 mm/s (≈200 in/min), a menudo más rápido que la velocidad de avance de la soldadura |
| Por contacto | Sin contacto (óptico) |
| Distancia de anticipación | El sensor se adelanta al arco ~10–40 mm |
| Juntas más adecuadas | A tope, en ángulo, solapada, en V |
| Principales limitaciones | Superficies reflectantes o de aluminio, proyecciones en las ópticas; necesita línea de visión |
Los valores son rangos habituales en el sector y varían según el sensor, el controlador y la junta. Confirme las cifras con los datos de su proveedor para sus piezas.
¿Qué es el seguimiento láser de la junta? (Y en qué se diferencia de la búsqueda de la junta)
 El seguimiento láser de juntas es un método de detección en tiempo real que mantiene la antorcha de un robot de soldadura centrada sobre el cordón mientras el arco está encendido. Un láser proyecta una línea sobre la junta, una cámara detecta cómo se deforma esa línea al pasar por la geometría de la junta y el sistema envía continuamente correcciones de posición al robot para que la trayectoria de soldadura se ajuste a la pieza que tiene delante, no a la que se programó la semana pasada.
Se suele confundir con la localización de juntas, pero no son métodos intercambiables; si utiliza el término equivocado con un integrador, recibirá un presupuesto que no corresponde. Esta técnica también se denomina seguimiento del cordón de soldadura y sirve tanto para soldaduras en ángulo como a tope o en ranura.
¿Qué diferencia hay entre localizar una junta y seguirla?
La localización de juntas es una operación puntual antes de que se encienda el arco: el robot toca o escanea la pieza para encontrar el inicio de la junta y después suelda siguiendo una trayectoria corregida, pero fija. El seguimiento de juntas aplica correcciones de forma continua durante la soldadura, ajustando la antorcha cuando la junta se desplaza por deformación térmica, variaciones de ajuste o tracción de los puntos de soldadura. En resumen: la localización responde a «¿dónde empieza esta junta?»; el seguimiento responde a «¿dónde está la junta ahora, mientras se suelda?». Muchas células de producción utilizan ambos métodos: primero localizan el inicio y luego mantienen la trayectoria mediante el seguimiento. El seguimiento de juntas es uno de los distintos métodos de detección que se utilizan en la soldadura robotizada. Los más habituales son la detección táctil o por contacto, el seguimiento de juntas por arco, la visión láser 2D y la visión láser 3D. El resto de esta guía se centra en la visión láser, ya que es el ámbito hacia el que avanza la mayor parte de la automatización de precisión, aunque la comparación siguiente trata todos los métodos con imparcialidad.💡 Idea clave
La localización de la junta corrige el punto de inicio; el seguimiento de la junta corrige la trayectoria de forma continua durante la soldadura. Si las juntas se mueven con el calor, localizarlas una sola vez no bastará para salvar el cordón.
Cómo funciona el seguimiento láser de juntas: triangulación y ciclo de corrección
 Un sistema de seguimiento láser de juntas funciona en bucle cerrado y consta de cuatro etapas que se repiten muchas veces por segundo. Comprender el ciclo es la forma más rápida de prever en qué casos funcionará bien un sistema y en cuáles tendrá dificultades.
El ciclo de detección → medición → cálculo del desplazamiento → corrección
La geometría es importante en este caso. Como la cámara se adelanta al arco a una distancia de anticipación (a menudo de 10–40 mm), el sistema mide la junta justo antes de soldarla, lo que da tiempo al controlador para reaccionar. Si la distancia de anticipación es demasiado corta, las correcciones llegan tarde; si es demasiado larga, el sensor mide la junta cuando aún puede desplazarse antes de que llegue la antorcha. Por eso se calibra el sensor de visión láser para un intervalo de distancia de trabajo específico, en lugar de montarlo sin más, y la puesta en marcha incluye ajustar la posición del escáner con respecto al baño de soldadura.
¿Por qué usar triangulación láser y no métodos más sencillos? Porque es un método sin contacto, rápido y de alta precisión: según estudios revisados por pares sobre el seguimiento de juntas mediante visión láser, publicados en la Biblioteca Nacional de Medicina, la investigación académica identifica sistemáticamente estas tres propiedades como claves para el seguimiento en tiempo real en la soldadura robotizada. Al no haber contacto, no hay ninguna sonda que se desgaste o choque; la velocidad permite que el sensor siga el ritmo de la soldadura; la precisión hace que el desplazamiento medido sea fiable. ¿Qué implica esto? Es el único método de uso generalizado que mide la forma completa de la junta, y no solo su presencia, lo que permite la soldadura adaptativa en las fases posteriores.
- Proyección: se proyecta una línea láser (o varias) sobre la junta, por delante del arco.
- Medición: una cámara montada en un ángulo fijo ve cómo se curva la línea sobre el perfil de la junta; la triangulación convierte esa curvatura en una medición 3D de la posición y la forma de la junta.
- Extracción: el software detecta la característica de la junta —la raíz de una ranura en V o la esquina de una junta en ángulo— y calcula el desplazamiento entre la posición de la antorcha y la posición real de la junta.
- Correcto: el desplazamiento se envía al controlador del robot, que ajusta la posición de la antorcha en tiempo real. El ciclo se repite de forma continua a lo largo de la soldadura.
Láser, seguimiento por arco o detección por contacto: cómo elegir el método
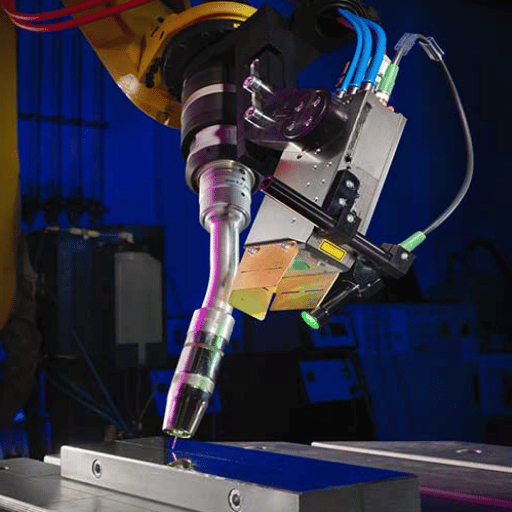 Conviene desmontar desde el principio una suposición: el seguimiento láser no es siempre la solución adecuada. La soldadura por arco y la detección táctil tienen cada una su propio ámbito de aplicación, y un buen integrador elige según la junta, el material y el presupuesto, no según el folleto. Esta es una comparación sincera, con diferencias concretas.
| Método | Cómo detecta la junta | ¿Corrige durante la soldadura? | Aplicación más adecuada | Limitación principal |
|---|---|---|---|---|
| Táctil / por contacto | El hilo o la antorcha palpa físicamente la pieza para localizar la junta | No: solo localiza la junta antes de soldar | Piezas pesadas y rígidas; juntas sencillas | Añade ~3–5 s por búsqueda; solo encuentra el inicio y no puede adaptarse durante la soldadura |
| Seguimiento por arco (TAST) | Lee la corriente de soldadura mientras la antorcha se desplaza de un lado a otro de la junta | Sí | Cordón de ángulo o ranura en sección gruesa, multipasada | Requiere movimiento de vaivén y material más grueso; no proporciona datos sobre la separación ni la forma |
| Línea láser 2D | Una sola línea láser + triangulación con cámara | Sí | Juntas a tope y en ángulo, en general, con precisión moderada | Datos de perfil limitados; sensible a las proyecciones y a los reflejos |
| Visión láser 3D | Captura del perfil de luz estructurada para registrar la forma de la junta y la separación | Sí | Soldadura láser/MIG de precisión, juntas variadas, medición de la separación | Mayor coste; superficies reflectantes y de aluminio + proyecciones; requiere visibilidad directa |
✔ Ventajas del seguimiento láser de juntas
- Corrección continua en tiempo real, con precisión inferior al milímetro
- Mide la forma y la separación de la junta, no solo su posición
- Sin contacto; no hay desgaste ni riesgo de colisión
- Lo bastante rápido para superar las velocidades de avance de soldadura habituales
- Funciona con material fino, donde TAST no puede
⚠ Limitaciones que conviene tener en cuenta
- Las superficies reflectantes y de aluminio dispersan el láser
- Las salpicaduras y los humos pueden cegar el sistema óptico
- Necesita visibilidad directa por delante del arco
- Mayor coste de hardware e integración
- Requiere calibración y una distancia de trabajo controlada
Guía rápida para elegir el método según la junta y el material
- Chapa fina, juntas variadas, soldadura de precisión MIG y láser → visión láser 3D
- Cordón de ángulo o ranura grueso, multipasada y con muchas salpicaduras → seguimiento por arco (TAST)
- Piezas rígidas y pesadas, ajuste repetible, solo hace falta localizar el punto de inicio → detección por contacto
- Taller con gran variedad de referencias, buenos útiles de fijación y alta repetibilidad → quizá ninguno (véase la sección sobre el ROI)
Precisión y presupuesto de error: qué ofrece realmente el «seguimiento en tiempo real»
 A los proveedores les encanta hablar de «alta precisión». Los compradores necesitan una cifra y conocer las condiciones en las que se obtiene. El seguimiento láser de la junta suele mantener la antorcha de soldadura a unos ±0,1–0,3 mm de la junta en condiciones controladas, pero esa cifra es el resultado de un presupuesto de errores, no una especificación fija. Tratarla como tal es la causa de muchos problemas en el taller.
¿Qué precisión tiene el seguimiento láser de juntas?
La precisión depende de toda la cadena: la resolución del sensor, la calidad de la calibración, la estabilidad de la distancia de trabajo, la superficie de la pieza, la repetibilidad del robot y las interferencias del entorno alrededor del arco. La investigación sobre la extracción de juntas en tiempo real señala expresamente que la luz del arco y las salpicaduras son fuentes críticas de interferencia para los sensores de visión láser que trabajan cerca de un arco activo; consulte el estudio sobre extracción de juntas en tiempo real mediante visión láser. Los métodos más recientes reducen el error: un estudio de 2026 combinó un algoritmo de refinamiento adaptativo con triangulación láser de geometría fija para aumentar la precisión del sensor de seguimiento de la junta. Por tanto, la respuesta honesta es que una precisión inferior al milímetro es realista, pero el resultado que obtenga dependerá del eslabón más débil de su cadena.
📐 Nota de ingeniería — La regla de un tercio
Especifique una precisión de seguimiento del sensor que no sea peor que aproximadamente un tercio de la tolerancia de soldadura admisible de la junta. Si una junta a tope admite una desviación de ±0,6 mm en la posición del cordón, conviene que el seguimiento se mantenga en ≈±0,2 mm para que el sensor consuma solo un tercio del margen y quede espacio para la repetibilidad del robot y la deriva térmica. Sume los errores: el error de seguimiento, la repetibilidad del robot y las holguras del utillaje deben caber dentro de la tolerancia de soldadura. Si los tres juntos la superan, una mayor precisión del sensor no salvará la soldadura; primero habrá que modificar el utillaje o el diseño de la junta.
«En recorridos largos sobre carril de suelo, consideramos la precisión del seguimiento como un factor más dentro del presupuesto de errores, nunca como la solución completa. Las mayores mejoras suelen venir de estabilizar la distancia de trabajo y los útiles de fijación, no de perseguir una ficha técnica del sensor con especificaciones más exigentes».
Integración del seguimiento láser de juntas con robots de soldadura
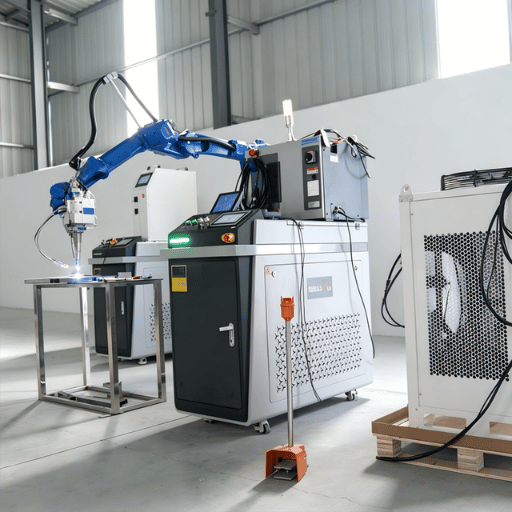 Un sensor de seguimiento de la junta no es un dispositivo independiente, sino un elemento de un sistema. El cabezal del sensor mide la junta, un controlador convierte las mediciones en desplazamientos y el controlador del robot los aplica a la trayectoria de soldadura. La mayoría de los principales ecosistemas son compatibles: FANUC, Yaskawa Motoman, ABB, Lincoln Electric, Fronius y fabricantes especializados en sensores como Servo-Robot, Scansonic y Meta Vision ofrecen soluciones de seguimiento de la junta que se integran con sus plataformas de robot o de fuentes de alimentación de soldadura. Lo que importa es que el seguimiento depende de la interfaz: de lo bien que se comunique el cabezal del sensor con el controlador y de cómo se traduzcan los datos de desplazamiento en parámetros de soldadura.
El seguimiento también interactúa con la programación. Si ya utiliza programación offline para robots de soldadura, el seguimiento de la junta resuelve la diferencia entre la trayectoria simulada y la pieza real: el programa aproxima la trayectoria y el seguimiento absorbe la desviación. Ambos son complementarios, no redundantes: la programación offline define la trayectoria prevista y el seguimiento corrige lo que ocurre en realidad.
La ubicación del sensor depende de la máquina. En una junta estructural larga, una estación de soldadura robotizada sobre carril de suelo desplaza el robot a lo largo de la pieza, por lo que el sensor debe mantener la distancia de trabajo durante metros de recorrido. Una estación de trabajo con robot de pórtico o un robot de soldadura en voladizo tiene un alcance distinto, lo que modifica la visibilidad y la distancia de anticipación que se puede conseguir. La integración, la calibración, la interfaz con el controlador y el ajuste del movimiento también son ámbitos en los que se aplican las normas de soldadura por arco robotizada, como las que mantiene la American Welding Society (AWS), junto con las normas ISO para la soldadura robotizada.
Cuándo compensa el seguimiento láser de juntas y cuándo no
 El seguimiento de la junta resulta rentable cuando esta se desplaza y no es viable económicamente impedirlo. Esto apunta a un conjunto claro de aplicaciones: grandes conjuntos de soldadura estructural, construcción naval, recipientes a presión y cualquier soldadura larga en la que la distorsión térmica desplace la junta respecto a la trayectoria programada. Cuanto más grande y caliente es la pieza, más se desplaza la junta, lo que mejora la rentabilidad y la precisión de posicionamiento que aporta el seguimiento. En estos trabajos, la automatización de la soldadura de estructuras metálicas con seguimiento de la junta convierte soldaduras propensas a generar piezas defectuosas en soldaduras repetibles, con el control adaptativo necesario para mantener la calidad a lo largo de un cordón de soldadura de ranura largo.
Piense en una viga cajón de 12 metros punteada a temperatura ambiente. Al depositar el primer cordón de ángulo largo, el calor desequilibrado arquea la viga varios milímetros a lo largo de toda su longitud, y la junta del extremo opuesto ya no está donde la dejó el programa. Sin seguimiento, la antorcha se desvía de la esquina y el cordón no alcanza la raíz. Con seguimiento láser, el sensor lee cómo se desplaza la junta y la antorcha sigue el arqueamiento, manteniendo la soldadura en la esquina de un extremo al otro. Ese es el escenario que hace rentable el seguimiento de la junta.
Ahora, un aspecto que los competidores rara vez reconocen: a veces, la respuesta adecuada es no comprar ningún sistema de seguimiento de la junta. En talleres con gran variedad y bajo volumen, el coste no se limita al hardware: también incluye el tiempo de programación y el personal cualificado. Un integrador de soldadura sostiene públicamente que añadir seguimiento de la junta puede ir en contra del propósito de una automatización sencilla y que un buen diseño de útiles de fijación con plantillas repetibles suele compensar más que la complejidad añadida. Tiene razón. Si la preparación de las juntas es repetible y las piezas son pequeñas, el tiempo de ciclo y la carga de ingeniería de la detección —teniendo en cuenta que solo las búsquedas previas a la soldadura pueden añadir unos segundos cada una— pueden costar más de lo que aportan.
¿Merece la pena el seguimiento láser de la junta? Análisis de escenarios
Antes de decidirse, haga los cálculos con la variedad de piezas que usted produce. Una rápida calculadora del ROI de un robot de soldadura le indicará si el seguimiento se amortiza antes que una mejora de los útiles de fijación.
| Su situación | Recomendación |
| Piezas grandes, cordones de soldadura largos, deformación térmica visible | Seguimiento: rápida recuperación de la inversión |
| Variaciones en el ajuste que no pueden corregirse en una fase anterior | Seguimiento: protege la calidad de la soldadura |
| Gran volumen, piezas repetibles y bien fijadas | A menudo se omite: primero, invierta en útiles de fijación |
| Gran variedad de referencias, bajo volumen, piezas pequeñas y sencillas | Normalmente, se descarta: el coste de programación supera el beneficio |
Por qué falla el seguimiento de juntas: errores habituales
 Cuando el seguimiento láser de juntas decepciona, rara vez se debe al algoritmo; suele ser por las condiciones físicas de la planta. Conocer los modos de fallo permite eliminarlos antes de que le cuesten un turno.
- ⚠Las superficies reflectantes y de aluminio dispersan la línea láser, por lo que la cámara pierde la característica de la junta. El seguimiento funciona bien con piezas mates; las brillantes requieren ajustar el ángulo, usar polarización o elegir otra longitud de onda.
- ⚠Las salpicaduras y los humos cubren las ópticas y saturan la cámara con la luz del arco, la principal interferencia identificada en la investigación sobre visión láser. Las cuchillas de aire, el apantallamiento y la distancia de anticipación ayudan a reducir el problema.
- ⚠Los puntos de soldadura y los cordones anteriores pueden confundir la extracción de características y hacer que el sistema detecte una junta falsa. Un buen software los descarta; los sistemas baratos, no.
- ⚠La pérdida de visibilidad directa en geometrías estrechas deja el sensor a ciegas; la antorcha puede llegar donde el láser no alcanza a ver.
¿Funciona el seguimiento láser de la junta en aluminio y superficies reflectantes?
Es posible, pero es el caso más difícil. El aluminio pulido y el acero inoxidable reflejan el láser de forma especular, en lugar de dispersarlo de vuelta hacia la cámara, por lo que se pierde la señal de la junta. Los integradores lo resuelven ajustando el ángulo del sensor, aplicando filtros de banda estrecha y, a veces, utilizando sensores multilínea que ofrecen al algoritmo más características que identificar. Prevea más tiempo para la puesta en marcha con materiales reflectantes y valide el sistema con sus piezas reales, no con una probeta impecable.⚠️ La idea equivocada más extendida: el seguimiento no corrige una mala preparación de las juntas
El seguimiento de la junta la sigue; no añade volumen de material de aportación. Si la separación supera el límite que permite puentear el proceso, el seguimiento dirigirá la antorcha con precisión sobre una separación que no puede rellenar, y aun así se producirán faltas de fusión o perforaciones. El seguimiento corrige la posición; no soluciona un mal ajuste. Si se supera el margen de puenteo, se necesita un control adaptativo de parámetros o una mejor preparación, no solo un sensor mejor. Detectar estos errores pronto es también la razón por la que la inspección de soldaduras sigue siendo esencial incluso en soldaduras con seguimiento, y por la que entender los defectos de soldadura más comunes ayuda a identificar qué puede evitar el seguimiento y qué no.
Panorama del sector: soldadura adaptable mediante AI y sin útiles de fijación (2025–2026)
 El seguimiento de juntas se está integrando en un cambio más amplio hacia la soldadura adaptativa basada en AI. Empecemos por el contexto del mercado: está creciendo. El mercado general de la soldadura robotizada se valoró en torno a USD 6,54 billion en 2025 y se prevé que alcance aproximadamente USD 12 billion en 2030, con una tasa de crecimiento anual compuesta de alrededor del 9 %, según Maximize Market Research. Dentro de ese mercado, la demanda de sensores se concentra en sectores industriales pesados; el mercado de los seguidores láser de juntas para la automatización de la construcción naval se valoró en USD 214,6 million en 2025 y se prevé que crezca con fuerza durante la década.
Hay dos cambios tecnológicos que los compradores deben tener en cuenta ahora. En primer lugar, el seguimiento lineal 2D está dando paso a la medición 3D completa de separaciones y volúmenes: la actividad de patentes en 2025, incluidas las solicitudes vinculadas a Path Robotics, apunta a la triangulación por luz estructurada, que mide la separación a lo largo de la junta, no solo su línea central. Esos datos alimentan el control adaptativo de parámetros, que ajusta la tensión, la velocidad o la oscilación en función de la separación que detecta. En segundo lugar, está surgiendo la soldadura sin útiles de fijación, en la que el seguimiento y la detección avanzados reducen la dependencia de útiles pesados; esta idea solo funciona si el seguimiento es lo bastante fiable como para sustituir la sujeción.
Si va a especificar un sistema en 2026, haga una pregunta concreta: ¿solo realiza seguimiento lineal 2D o cuenta con visión 3D completa para medir separaciones y alimentar el control adaptativo? La respuesta determina si está adquiriendo un seguidor de trayectoria convencional o una plataforma que pueda evolucionar hacia una producción adaptativa y parcialmente libre de útiles. El contexto mundial de adopción de robots de la International Federation of Robotics indica que esta tendencia hacia la automatización no está perdiendo impulso.
Preguntas frecuentes
P: ¿Merece la pena el seguimiento láser de la junta para soldaduras de bajo volumen o puntuales?
Ver respuesta
A menudo, no. Para piezas pequeñas y puntuales con un ajuste repetible, el uso de útiles de fijación suele compensar más que el tiempo dedicado a programar.
P: ¿Puede funcionar el seguimiento láser de la junta con acero inoxidable y chapa fina?
Ver respuesta
Sí, y la chapa fina es, de hecho, un buen caso de uso para la visión láser, porque el seguimiento por arco presenta dificultades por debajo de determinados espesores. El acero inoxidable pulido puede reflejar el láser y requiere ajustar el ángulo o el filtro, pero el seguimiento funciona bien en acabados mates y cepillados.
P: ¿A qué velocidad puede soldar un robot con el seguimiento láser de juntas activado?
Ver respuesta
En este caso, rara vez es el sensor el factor limitante. Los sistemas de visión láser pueden realizar el seguimiento a velocidades de hasta aproximadamente 85 mm/s (≈200 in/min), a menudo superiores a las del propio proceso de soldadura. En la práctica, la velocidad de desplazamiento está limitada por la metalurgia —el aporte de calor, el control del baño de soldadura y la velocidad de deposición que permiten los parámetros de soldadura—, no por la rapidez con la que el escáner puede leer la junta. Si intenta aumentar la velocidad, la soldadura fallará antes que el sistema de seguimiento; ajuste primero el proceso y deje que el seguimiento mantenga el ritmo.
P: ¿Sigo necesitando programación offline si tengo seguimiento de juntas?
Ver respuesta
Resuelven problemas distintos. La programación offline define de forma eficiente la trayectoria prevista; el seguimiento de la junta corrige las diferencias entre esa trayectoria y la pieza real. En conjuntos grandes o variados, combinar ambos permite agilizar la preparación y lograr precisión en tiempo real.
P: ¿Qué mantenimiento necesita un sensor láser de seguimiento de juntas?
Ver respuesta
Principalmente, limpieza de los elementos ópticos y calibración periódica. La suciedad en la lente es la causa más habitual del deterioro del seguimiento.
P: ¿Se pueden usar conjuntamente el seguimiento de la junta y el seguimiento por arco?
Ver respuesta
Sí, algunas células funcionan exactamente así. El seguimiento láser detecta la posición de la junta y la trayectoria general, mientras que la realimentación por arco ajusta con precisión la posición de la antorcha dentro de la junta durante la soldadura multipasada. Se combinan los datos sobre la forma de la junta que proporciona la visión láser con la realimentación del arco, inmune a las salpicaduras. Esto resulta útil en soldaduras de ranura en piezas gruesas, donde el láser puede dejar de detectar la junta cuando la secuencia multipasada avanza en profundidad y la realimentación por arco cubre esa limitación.
¿Está planificando una línea de soldadura robotizada con seguimiento?
Tanto si suelda cordones largos en estructuras metálicas como conjuntos con mucha distorsión, la combinación adecuada de detección, utillaje y plataforma de movimiento determina la calidad de la soldadura y el plazo de recuperación de la inversión. Zhouxiang diseña e integra estos sistemas de principio a fin.
Descubra la estación de soldadura robotizada sobre carril de suelo →Nuestra perspectiva como integradores de robots de soldadura
Zhouxiang diseña y fabrica sistemas de soldadura robotizada, incluidas estaciones sobre carril de suelo y en pórtico, donde el seguimiento láser de la junta se aplica a cordones largos en estructuras metálicas. Esta guía refleja cómo valoramos el seguimiento frente al utillaje y el diseño de juntas en proyectos reales; por eso dedica tanto espacio a los casos en los que no conviene usarlo como a la propia tecnología.
Referencias y fuentes
- Una nueva técnica de seguimiento de juntas mediante detección por visión láserNational Library of Medicine (NIH)
- Extracción de juntas en tiempo real mediante detección por visión láserNational Library of Medicine (NIH)
- Mayor precisión en sensores de seguimiento de juntas mediante refinamiento adaptativo y triangulación láser (2026)The International Journal of Advanced Manufacturing Technology (Springer)
- Normas de soldadura (soldadura por arco robotizada)American Welding Society
- Datos mundiales sobre robótica y adopción de robotsInternational Federation of Robotics
- Mercado de la soldadura robotizada: previsiones para la industria mundialMaximize Market Research
- Mercado de los sistemas de seguimiento láser de juntas para la automatización de la construcción navalFact.MR
Artículos relacionados
- Guía de automatización de la soldadura de vigas H: seguimiento de cordones largos en estructuras metálicas
- Soldadura colaborativa: cuándo encajan los robots colaborativos en su taller
- Ensayos no destructivos de soldaduras: verificación de las soldaduras con seguimiento
- Especificación del procedimiento de soldadura, que documenta el proceso
- Robot móvil de soldadura: detección en movimiento

