
Contacte con Zhouxiang

Por qué el método de programación es el factor que más influye en la implantación del sistema
 Según la Federación Internacional de Robótica, las instalaciones de robots en todo el mundo alcanzaron las 541.302 unidades en 2023, y la soldadura por arco y la soldadura robotizada siguen estando entre las aplicaciones más habituales. El grado de implantación varía de un taller a otro y, sorprendentemente, muchas veces el obstáculo no es el dinero, sino las dificultades de integración. Aunque tanto los proveedores de robots como los integradores han empezado a ofrecer herramientas para automatizar la programación, el método elegido debe adaptarse al taller.
La mayoría de las iniciativas de soldadura robotizada que no han funcionado, según nuestra experiencia, se deben a que el método de programación no encaja, más que a problemas de tecnología. Un taller que maneja 200 referencias distintas al mes no puede permitirse dedicar cuatro horas a enseñar cada nueva trayectoria de soldadura. Una línea que fabrica el mismo soporte 50.000 veces no necesita un sistema sin enseñanza con visión artificial: una configuración fija con consola de programación funciona bien.
La decisión depende de tres factores: la variedad de piezas (la frecuencia con la que se inicia un nuevo trabajo), las competencias del personal y el tiempo de inactividad que puede asumir la empresa durante los preparativos. Si acierta con la elección, el robot se integrará en el flujo de trabajo como cualquier otro útil de fijación fiable. Si el método no encaja, el robot permanecerá parado mientras su mejor soldador lo programa manualmente: durante ese tiempo, la productividad de fabricación puede despegar o desplomarse.
Método 1: programación con consola de programación: funcionamiento, ventajas e inconvenientes
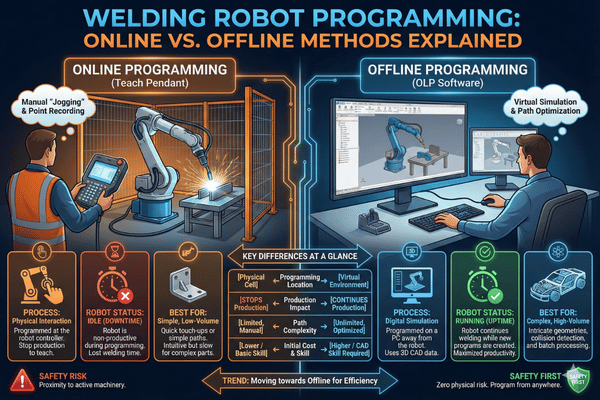
La programación con consola (también llamada enseñanza online) es anterior a las demás opciones y sigue siendo el método más utilizado. Con un mando portátil, conocido como consola de programación, el operario guía físicamente el robot por cada punto de soldadura. En cada posición, registra las coordenadas, los ángulos de la antorcha, el vector de aproximación y el equilibrio entre la interpolación articular (rotación de los ejes) y la interpolación lineal (movimientos rectos). Una vez recopilados todos los puntos, determina dónde empieza y termina el arco, establece los parámetros de soldadura (velocidad de alimentación del hilo, amperaje, tensión y velocidad de avance) y realiza una prueba en seco para comprobar el resultado. Antes de empezar, el operario debe confirmar la ubicación y la orientación del TCP. El TCP (Tool Center Point, o punto central de la herramienta) define la posición exacta de la antorcha de soldadura en una célula de soldadura robotizada con respecto a la muñeca del robot. Si la posición del TCP se desvía 1–2 mm de la posición real, ese error se transmite a todas las posiciones programadas. Tras calibrar la célula, puede que el operario tenga que corregir alguna posición si el ángulo de la antorcha ha cambiado al sustituir la funda del hilo. Es necesario recalibrar el TCP después de cada sustitución de la antorcha o colisión.Consola de programación: resumen
Ventajas: método conocido por los soldadores con experiencia. No requiere datos CAD. Compatible con cualquier proceso de soldadura (GMAW, GTAW/TIG, SAW). Buena uniformidad una vez dominado. Menor inversión en software.
Inconvenientes: la producción se detiene durante la programación. Programar una forma compleja con soldaduras de ranura en varias pasadas puede llevar todo el turno, ya sea en acero estructural, componentes estructurales o cualquier otro tipo de pieza. La calidad depende por completo de la experiencia del operario. Es difícil migrar archivos de programa entre variantes de una misma familia de piezas. Programar piezas con muchas posiciones de soldadura que comparten el mismo tipo de junta se vuelve tedioso enseguida.
Método 2: programación offline (OLP): generación de trayectorias mediante CAD
La programación offline (OLP) traslada el trabajo de la planta de producción al ordenador. El programador carga en el software OLP un archivo CAD de la pieza, identifica digitalmente las ubicaciones de las ranuras y especifica los parámetros de soldadura; después, ejecuta una simulación completa que incluye la detección de colisiones, el análisis del alcance y una estimación del tiempo de ciclo del programa. Cuando el programa virtual cumple los requisitos, se exporta al controlador del robot y se transfiere al sistema de soldadura real. Los programadores también pueden sincronizar varios robots en estaciones de trabajo compartidas y coordinar los posicionadores para evitar colisiones entre brazos. Su principal ventaja es que el robot puede seguir soldando mientras el equipo prepara el siguiente trabajo. Si el taller trabaja en varios turnos, este factor por sí solo puede bastar para justificar la inversión en esta tecnología.Programación offline: resumen
Ventajas: no interrumpe la producción. Permite trabajar con geometrías 3D complejas. Detecta posibles colisiones en la simulación antes de llevar el programa a la planta de producción. Facilita el almacenamiento, el control de versiones y la reutilización de programas. Se integra con las herramientas CAD actuales.
Inconvenientes: el programador debe disponer de archivos CAD 3D precisos de cada pieza, algo que no siempre ocurre en los talleres de fabricación con equipos antiguos. El personal debe incluir a alguien con conocimientos de metalurgia y cinemática de robots. Hay un desfase entre la simulación y las condiciones reales de la planta: calcule entre 15–30 minutos por pieza para ajustar sensores y útiles de fijación.
Método 3: programación sin enseñanza o adaptativa: basada en visión artificial e AI
La programación sin enseñanza (a veces llamada programación sin aprendizaje o adaptativa) elimina la necesidad de enseñar las trayectorias manualmente y de disponer de modelos CAD. Utiliza sensores de visión 3D por luz estructurada o escáneres láser de línea para escanear la pieza, localizar las juntas, determinar los ángulos de la antorcha y generar automáticamente toda la trayectoria de soldadura sin programación previa. El operario carga la pieza, pulsa el botón de inicio y el robot calcula cómo proceder. No es ciencia ficción. La tecnología de seguimiento de la junta lleva décadas en uso, pero las versiones anteriores solo modificaban una trayectoria enseñada previamente. La tecnología actual de soldadura sin enseñanza determina la trayectoria escaneando la geometría de las juntas, incluso cuando están en distintas ubicaciones de una misma pieza; clasifica cada junta (en ángulo, a tope, solapada o en ranura), elige los parámetros de soldadura adecuados y realiza el movimiento de oscilación. No hace falta un programa específico para esa pieza.Programación sin enseñanza: resumen
Ventajas: tiempo de programación por pieza prácticamente nulo. Admite variaciones entre piezas y desviaciones de las tolerancias; es adecuada para series de gran variedad y bajo volumen con muchas posiciones de soldadura. Apenas requiere competencias del operario para generar trayectorias. Interfaz de usuario intuitiva, ya que la tecnología del robot se encarga de los detalles.
Inconvenientes: mayor inversión en equipos de visión artificial. La iluminación debe mantenerse estable y la pieza debe estar razonablemente limpia y plana para que el escáner funcione de forma uniforme. Menor experiencia de uso que con los sistemas de consola de programación. El sensor debe poder reconocer la junta: las esquinas interiores, los huecos y las juntas complejas pueden plantear problemas.
Comparativa del tiempo de programación: misma pieza, tres métodos
Veamos las cifras. Esto es lo que se tarda en programar la misma pieza con cada método: un soporte estándar de acero estructural (placa de 8 mm, 4 soldaduras en ángulo y unos 600 mm de longitud de cordón). El taller recurrió a un operario o programador con experiencia, no a una persona recién incorporada.| Parámetro | Consola de programación | Offline (OLP) | Sin enseñanza |
|---|---|---|---|
| Tiempo de programación | 2 – 4 horas | 30 – 60 min (ordenador) + 15 – 30 min (calibración) | < 2 minutos |
| Tiempo de inactividad de la producción | 2 – 4 horas (robot parado) | 15 – 30 min (solo calibración) | Prácticamente nulo |
| Nivel de competencias del operario | Manejo del robot y conocimientos de soldadura | CAD/CAM, soldadura y cinemática de robots | HMI básica y comprensión del proceso de soldadura |
| Cambio a una nueva variante | Hay que volver a enseñar el programa completo (1 – 4 horas) | Se necesita un nuevo modelo CAD; hay que volver a programar y calibrar | Automático: el sensor vuelve a escanear la pieza nueva |
| ¿Se necesita un modelo CAD? | No | Sí | No |
| Resultado en la calidad de la soldadura | Soldadura uniforme una vez programada correctamente | Soldadura uniforme, según la precisión de la calibración | Soldadura uniforme con corrección adaptativa en tiempo real |
| Aplicación más adecuada | Poca variedad y gran volumen (pocas referencias, series largas) | Variedad media con un flujo de trabajo CAD existente | Gran variedad y bajo volumen (muchas referencias, series cortas) |
Nota: los tiempos presuponen un operario o programador formado. La configuración inicial tarda 2–3× más. Proceso de soldadura: GMAW (MIG) en acero dulce. Se presupone que el alcance y el acceso del robot son adecuados para todos los métodos. Los datos de rendimiento se basan en pruebas de referencia publicadas en condiciones de ensayo según ISO 9283 (criterios de rendimiento de robots).
En la soldadura robotizada se observa una relación clara: la consola de programación funciona cuando los cambios de referencia son poco frecuentes. OLP resulta ventajosa si dispone de CAD y puede asumir la calibración. La programación sin enseñanza es ideal cuando hay mucha variedad de piezas y los operarios no pueden permitirse perder horas de producción por programar. En cualquier caso, la capacidad de programar con rapidez y precisión distingue las células de automatización productivas de los costosos adornos de planta.¿Qué competencias necesita su equipo? Requisitos de formación según el método
El verdadero reto no consiste en encontrar a alguien que se limite a pulsar una serie de botones. Se trata de encontrar a una persona capaz de asimilar a la vez el proceso de soldadura y el funcionamiento del robot. Cada método de programación cambia esta combinación de manera distinta.| Área de competencias | Consola de programación | Offline (OLP) | Sin enseñanza |
|---|---|---|---|
| Duración de la formación | 1 – 2 semanas (40 – 80 horas) | 4 – 8 semanas | 2 – 3 días |
| Conocimientos de soldadura | Necesarios: hay que configurar manualmente los parámetros del arco | Necesarios: hay que definir los parámetros de soldadura en el software | Útiles, pero menos esenciales: el sistema sugiere los parámetros |
| Manejo del robot | Hay que aprender a desplazar el robot manualmente y a utilizar los sistemas de coordenadas y las señales de E/S | Hay que entender la cinemática, los límites de alcance y las singularidades | HMI básica: cargar el programa, pulsar inicio y supervisar el ciclo |
| Competencias en CAD y software | No se necesitan | Necesarias: competencias en CAD 3D y software OLP | No se necesitan |
| Dificultad para encontrar personal | Moderada: se necesita un soldador que pueda aprender a manejar el robot | Alta: es poco frecuente reunir competencias en CAD, soldadura y robótica | Baja: un operario de manipulación de materiales puede manejar la célula |
Cómo reduce Zhouxiang el tiempo de programación con su sistema sin enseñanza
Los robots de soldadura de Zhouxiang utilizan sensores de visión 3D con seguimiento láser de la junta para identificar automáticamente la geometría de la pieza y generar trayectorias de soldadura en tiempo real: sin archivos CAD, sin consola de programación y sin programas de soldadura precargados para cada referencia. En la práctica, el operario coloca una pieza de acero en el útil de fijación, pulsa inicio en la pantalla táctil HMI y el sensor de visión escanea la pieza dentro de la célula de trabajo del robot. El sistema identifica el tipo de junta (en ángulo, a tope o solapada), calcula el ángulo de la antorcha y el vector de aproximación, establece los parámetros de soldadura según el grosor del material y el tipo de junta, y empieza a soldar. El proceso se completa en menos de dos minutos desde que se carga la pieza hasta que se enciende el arco. Si en su taller se procesan acero estructural, bastidores de maquinaria pesada o piezas de cualquier tipo cuya geometría varía de un lote a otro, este tipo de soldadura robotizada elimina por completo el cuello de botella de la programación. Los soldadores pueden centrarse en preparar los útiles de fijación e inspeccionar la calidad, en lugar de pasar horas con la consola de programación. Si necesita programar un robot de soldadura para componentes que se fabrican una sola vez, este es el único método que resulta económico.¿Quiere ver la programación sin enseñanza en acción?
Solicite una consulta personalizada para determinar qué método de programación de soldadura robotizada se adapta mejor a los requisitos de producción de su equipo.
Solicite un presupuesto gratuitoErrores de programación que cuestan tiempo y reducen la calidad de la soldadura
Por nuestra experiencia en numerosas implantaciones de soldadura robotizada, observamos los mismos errores en todos los talleres. Evitarlos le ahorrará semanas de frustración, independientemente del método elegido.- No ejecutar una rutina de calibración del TCP. Cada cambio de antorcha, sustitución de la funda del hilo o impacto desplaza el punto central de la herramienta. Ejecute la rutina de calibración antes de programar una sola trayectoria de soldadura, no al final, cuando descubra que está muy desviada.
- Aplicar los mismos parámetros de soldadura a distintas configuraciones de junta. Un programa de soldadura configurado para juntas en ángulo no ofrecerá la misma calidad en juntas a tope, en ranura o solapadas. Ajuste por separado la velocidad de alimentación del hilo y la tensión para cada configuración de junta. El control adecuado de la velocidad de alimentación y la tensión es lo que distingue las soldaduras aceptables de las rechazadas.
- No tener en cuenta los movimientos en vacío entre soldaduras. Las trayectorias de transición mal planificadas provocan colisiones con los útiles de fijación y las mordazas. Planifique la trayectoria en vacío del robot con el mismo cuidado que la trayectoria de soldadura.
- No hacer copias de seguridad de los programas de soldadura. Un fallo del controlador puede hacer que se pierdan decenas de horas de trabajo con la consola de programación. Mantenga un registro de cambios de cada programa del robot y guarde copias de seguridad en unidades de red, no solo en el controlador.
- Formación apresurada. Un nuevo programador de robots que pase por alto los fundamentos producirá soldaduras irregulares y dañará la maquinaria. Dedique todo el tiempo recomendado para su sistema: los programas del robot solo serán tan buenos como la persona que los redacte.
Preguntas frecuentes
¿Cuánto se tarda en programar un robot de soldadura?
Depende por completo del método. Generar la trayectoria con el teach pendant para una pieza relativamente sencilla con 8-12 puntos de soldadura requiere unas 2-6 horas de trabajo práctico. Con la programación offline, la trayectoria se crea en 30-90 minutos de tiempo de ordenador, más 15-30 minutos para la calibración en el sistema. La generación de trayectorias sin enseñanza mediante visión artificial puede llevar menos de 2 minutos por pieza, sin necesidad de que el operario enseñe al robot. Dicho de otro modo: un taller con una gran variedad de piezas y muchas referencias puede programarse offline en una sola tarde, frente a las muchas horas que requiere el método con teach pendant.
¿Se puede programar un robot de soldadura sin experiencia en programación?
Por supuesto: no se utiliza ningún lenguaje de programación. Para crear trayectorias con el teach pendant se indican puntos en los bordes; solo hacen falta los parámetros de soldadura. La programación sin enseñanza requiere un software de visión artificial que genere las trayectorias de soldadura a partir del modelo de la pieza. Para crear trayectorias offline, el único conocimiento necesario es la programación CAD/CAM.
¿Qué es la programación offline de robots de soldadura?
La programación offline (OLP) consiste en crear la trayectoria fuera de la fábrica con un software específico para PC que utiliza un modelo CAD de la pieza, en vez de guiar al robot en la planta. El programador importa el modelo CAD, localiza las juntas que se van a soldar, configura los parámetros de soldadura, simula posibles colisiones y, después, carga la trayectoria en el controlador. La creación del programa no requiere detener la máquina.
¿Qué es la calibración del TCP y por qué es importante?
El TCP (Tool Center Point) es la posición física de la punta de la antorcha de soldadura con respecto a la muñeca del robot. Incluso pequeñas desviaciones de apenas 1-2 mm pueden hacer que todas las soldaduras queden fuera de la junta prevista y provoquen perforaciones o mordeduras. Vuelva a calibrar siempre después de sustituir la antorcha o de una colisión.
¿Cómo funciona la programación de soldadura sin enseñanza?
La programación de soldadura sin enseñanza utiliza sensores de visión, generalmente láseres o cámaras 3-D de luz estructurada, para escanear la pieza y localizar automáticamente los puntos de la junta. El sistema de visión calcula los ángulos de la antorcha y los parámetros de soldadura, y genera automáticamente la trayectoria de soldadura. El operario solo tiene que cargar las piezas y pulsar «Iniciar»: no hacen falta trayectorias creadas con teach pendant ni modelos CAD. Es una solución ideal para producciones con muchas referencias y cambios frecuentes.
¿Qué formación necesitan los operarios para la soldadura robotizada?
Depende del método. Por lo general, los operarios que utilizan el teach pendant necesitan 40-80 horas (1-2 semanas) de formación centrada en el movimiento manual del robot, la calibración del TCP y el ajuste de los parámetros de soldadura. Los programadores offline necesitan bastante más tiempo —4-8 semanas— para aprender a utilizar el software que convierte modelos CAD en trayectorias, la simulación y la cinemática del robot. Los operarios de sistemas sin enseñanza solo necesitan 2-3 días, porque el sistema de visión genera la trayectoria y el operario carga las piezas, prepara los útiles de fijación y maneja las funciones básicas de la interfaz HMI. También hay que reservar tiempo para cursos periódicos de actualización, especialmente después de actualizar el software o incorporar nuevos procesos de soldadura por arco, como MIG pulsado o CMT, a la célula. La mayoría de los integradores incluye la formación inicial en el coste de integración; compruebe qué incluye el paquete antes de firmar.
Encuentre el método de programación adecuado para su taller
Los ingenieros de Zhouxiang analizarán los tipos de piezas, el ritmo de producción y las competencias de su equipo, y le recomendarán el método más adecuado.
Solicite un presupuesto gratuito Descubra los sistemas de ZhouxiangReferencias y fuentes de datos
- International Federation of Robotics (IFR), informe World Robotics 2024: número de robots industriales instalados en todo el mundo.
- ISO 9283:1998: Robots manipuladores industriales. Criterios de rendimiento y métodos de ensayo relacionados.
- ISO 10218-1:2011: Robots y robots industriales. Requisitos de seguridad para robots industriales.
- American welding Society (AWS), datos y estadísticas sobre la mano de obra en soldadura: previsión de la futura escasez de soldadores.
- ISO/TS 15066:2016: Robots y robots industriales. Robots industriales colaborativos (ahora incluido en ISO 10218:2025).

