
Contacte a Zhouxiang

Porque é que o método de programação é o principal fator de adoção do sistema
 Segundo a International Federation of Robotics, as instalações de robôs em todo o mundo atingiram 541 302 unidades em 2023, sendo a soldadura por arco e a soldadura robotizada algumas das aplicações mais comuns. A adoção varia muito entre oficinas e, muitas vezes, o obstáculo não é o custo. É a dificuldade de integração. Embora os fornecedores de robôs e os integradores já disponibilizem ferramentas para automatizar a programação, o método escolhido tem de se adequar à oficina.
Muitas das iniciativas de soldadura robotizada que não tiveram sucesso e que conhecemos falharam devido à incompatibilidade do método de programação, e não à tecnologia. Uma oficina que processa 200 referências de peças diferentes por mês não pode dedicar quatro horas ao ensino de cada novo percurso de soldadura. Uma linha que produz o mesmo suporte 50 000 vezes não precisa de uma solução sem ensino com visão artificial: uma configuração fixa com consola de programação funciona bem.
A decisão depende de três fatores: variedade de peças (frequência de novos trabalhos), competências da equipa e tempo de paragem que a empresa pode suportar durante as preparações. Faça a escolha certa e o robô integrará o fluxo de trabalho como qualquer dispositivo de fixação fiável. Se a escolha não for adequada, o robô ficará parado enquanto o soldador mais experiente o programa manualmente — um período em que a produtividade do fabrico pode aumentar ou cair.
Método 1: programação com consola — funcionamento, vantagens e desvantagens
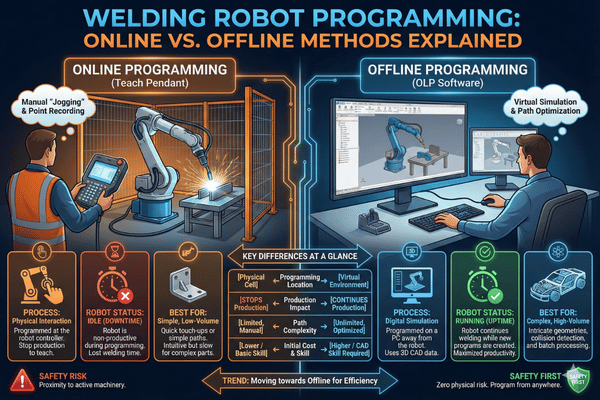
A programação com consola (também chamada ensino online) surgiu antes de todas as outras opções e continua a ser o método mais utilizado. Com uma unidade portátil — a consola de programação — o operador desloca fisicamente o robô por cada ponto de soldadura. Em cada posição, regista as coordenadas, os ângulos da tocha, o vetor de aproximação e o equilíbrio entre a interpolação das juntas (rotação dos eixos livres) e a interpolação linear (movimentos em linha reta). Depois de registar todos os pontos, define os pontos de início e fim do arco, ajusta os parâmetros de soldadura (velocidade de alimentação do fio, intensidade de corrente, tensão e velocidade de deslocação) e faz um ensaio a seco para verificar o resultado. Antes de começar, o operador tem de confirmar a localização e a orientação do TCP. O TCP (Tool Center Point) define a posição exata da tocha de soldadura numa célula robotizada, em relação ao pulso do robô. Se a localização do TCP diferir da posição real em 1–2 mm, todas as posições programadas herdam esse erro. Depois de calibrar a célula, poderá ser necessário corrigir uma ou duas posições se o ângulo da tocha tiver mudado durante a substituição do tubo-guia. É necessário recalibrar o TCP sempre que se substitui a tocha ou ocorre uma colisão.Consola de programação — resumo
Vantagens: fácil de aprender para soldadores experientes. Não requer dados CAD. Compatível com qualquer processo de soldadura (GMAW, GTAW/TIG, SAW). Boa consistência depois de dominado. Menor investimento em software.
Desvantagens: a produção para durante a programação. Programar uma geometria complexa com soldaduras de chanfro em várias passagens pode ocupar todo o turno — em aço estrutural, componentes estruturais ou qualquer outro tipo de peça. A qualidade depende inteiramente da experiência do operador. É difícil transferir ficheiros de programas entre variantes da mesma família de peças. Programar uma peça com muitos pontos de soldadura do mesmo tipo de junta torna-se rapidamente monótono.
Método 2: programação offline (OLP) — geração de percursos com CAD
A OLP transfere o trabalho do chão de fábrica para o computador. O programador carrega no software OLP um ficheiro CAD da peça de trabalho, identifica digitalmente as juntas e especifica os parâmetros de soldadura. Em seguida, executa uma simulação completa, que inclui deteção de colisões, análise do alcance e estimativa do tempo de ciclo do programa. Quando o programa virtual corresponde aos requisitos, é exportado para o controlador do robô e transferido para o sistema de soldadura real. Programadores adicionais podem sincronizar vários robôs em células de trabalho partilhadas e coordenar posicionadores, evitando colisões entre braços. A principal vantagem é que o robô pode continuar a soldar enquanto a equipa prepara o trabalho seguinte. Se a oficina funcionar em vários turnos, só este benefício poderá justificar o investimento na tecnologia.Programação offline — resumo
Vantagens: sem paragens da produção. Permite trabalhar com geometrias 3D complexas. Deteta possíveis colisões na simulação antes da execução no chão de fábrica. Permite armazenar programas, controlar versões e reutilizá-los. Integra-se com as ferramentas CAD existentes.
Desvantagens: o técnico tem de dispor de ficheiros CAD 3D precisos para cada peça — algo que nem sempre existe em oficinas de fabrico mais antigas. A equipa precisa de um profissional com conhecimentos de metalurgia e de cinemática de robôs. A simulação pode não refletir de imediato as condições reais do chão de fábrica: conte com 15–30 minutos por peça para ajustar sensores e dispositivos de fixação.
Método 3: programação sem ensino/adaptativa — baseada em visão artificial e AI
A programação sem ensino (também chamada programação sem aprendizagem ou adaptativa) dispensa o ensino manual e os modelos CAD. Utiliza sensores de visão artificial 3D com luz estruturada ou scanners de linha laser para analisar a peça, localizar as juntas, determinar os ângulos da tocha e gerar automaticamente todo o percurso de soldadura, sem programação prévia. O operador carrega a peça de trabalho, prime o botão de início e o robô trata do resto. Não se trata de ficção científica. A tecnologia de seguimento da junta existe há décadas, mas as versões mais antigas limitavam-se a corrigir um percurso previamente ensinado. Atualmente, a tecnologia de soldadura sem ensino determina o percurso através da análise da geometria da junta — localiza juntas mesmo em posições diferentes da mesma peça de trabalho, classifica cada junta (de ângulo, topo a topo, sobreposta ou de chanfro), escolhe os parâmetros de soldadura adequados e executa a oscilação da tocha. Não é necessário um programa específico para cada peça.Programação sem ensino — resumo
Vantagens: tempo de programação por peça quase nulo. Adapta-se às variações entre peças e à acumulação de desvios dimensionais; adequada a séries de elevada variedade e baixo volume, com muitas zonas de soldadura. Exige poucas competências ao operador para gerar percursos. A interface é intuitiva, pois a tecnologia do robô trata dos detalhes.
Desvantagens: maior investimento em equipamento de visão artificial. As condições de iluminação têm de ser estáveis e a peça deve estar razoavelmente limpa e plana para o scanner funcionar de forma consistente. Menos sistemas instalados e testados em condições reais do que nas soluções com consola de programação. O sensor tem de conseguir reconhecer a junta: cantos interiores, folgas ou juntas complexas podem causar problemas.
Comparação do tempo de programação: a mesma peça, três métodos
Os números falam por si. Eis o tempo necessário para programar a mesma peça com cada método: um suporte normalizado em aço estrutural (chapa de 8 mm, 4 soldaduras de ângulo e cerca de 600 mm de comprimento total dos cordões). A oficina utilizou um operador ou programador experiente, não um recém-contratado no primeiro dia.| Parâmetro | Consola de programação | Offline (OLP) | Sem ensino |
|---|---|---|---|
| Tempo de programação | 2 – 4 horas | 30 – 60 min (computador) + 15 – 30 min (calibração) | < 2 minutos |
| Paragem da produção | 2 – 4 horas (robô parado) | 15 – 30 min (apenas calibração) | Quase nula |
| Nível de competências do operador | Operação de robôs + conhecimentos de soldadura | CAD/CAM + soldadura + cinemática de robôs | HMI básica + compreensão do processo de soldadura |
| Mudança para uma nova variante | Ensino completo de novo (1 – 4 horas) | É necessário um novo modelo CAD; reprogramação + recalibração | Automática — o sensor volta a analisar a nova peça |
| Requer modelo CAD? | Não | Sim | Não |
| Resultado da qualidade da soldadura | Soldadura consistente após programação correta | Soldadura consistente — depende da precisão da calibração | Soldadura consistente com correção adaptativa em tempo real |
| Mais adequado a | Baixa variedade / elevado volume (poucas referências de peças, séries longas) | Variedade média com fluxo CAD existente | Elevada variedade / baixo volume (muitas referências de peças, séries curtas) |
Nota: os tempos pressupõem um operador/programador com formação. A preparação inicial demora 2–3× mais. Processo de soldadura: GMAW (MIG) em aço macio. Pressupõe-se que o alcance e o acesso do robô são adequados para todos os métodos. Os dados de desempenho baseiam-se em valores de referência publicados em condições de ensaio segundo a ISO 9283 (critérios de desempenho de robôs).
Na soldadura robotizada, verifica-se uma relação clara: a consola de programação é eficaz quando as mudanças de série são pouco frequentes. A OLP é a melhor opção quando há modelos CAD disponíveis e é possível realizar a calibração. A programação sem ensino é ideal quando existe grande variedade de peças e os operadores não podem perder horas de produção valiosas a programar. Em qualquer caso, a capacidade de programar com rapidez e precisão distingue as células de automatização produtivas dos dispendiosos adornos de chão de fábrica.De que competências precisa a sua equipa? Requisitos de formação por método
O verdadeiro desafio não é encontrar alguém que siga uma série de instruções. É encontrar alguém capaz de assimilar em simultâneo o processo de soldadura e o funcionamento do robô. Cada solução de programação altera esta equação de forma diferente.| Área de competências | Consola de programação | Offline (OLP) | Sem ensino |
|---|---|---|---|
| Duração da formação | 1 – 2 semanas (40 – 80 horas) | 4 – 8 semanas | 2 – 3 dias |
| Conhecimentos de soldadura | Necessários — é preciso definir manualmente os parâmetros do arco | Necessários — é preciso definir os parâmetros de soldadura no software | Úteis, mas menos essenciais — o sistema sugere os parâmetros |
| Operação do robô | É preciso aprender a movimentar o robô, a utilizar referenciais e a trabalhar com sinais de entrada/saída | É preciso compreender a cinemática, os limites de alcance e as singularidades | HMI básica: carregar o programa, premir o botão de início e acompanhar o ciclo |
| Competências em CAD/software | Não são necessárias | Necessárias — CAD 3D + domínio do software OLP | Não são necessárias |
| Dificuldade de contratação | Moderada — é preciso um soldador que consiga aprender a operar o robô | Elevada — é raro encontrar a combinação de CAD + soldadura + robótica | Baixa — um operador de movimentação de materiais consegue trabalhar com a célula |
Como o sistema sem ensino da Zhouxiang reduz o tempo de programação
Os robôs de soldadura sem ensino da Zhouxiang utilizam sensores de visão artificial 3D e seguimento de juntas por laser para identificar automaticamente a geometria da peça de trabalho e gerar percursos de soldadura em tempo real. Não são necessários ficheiros CAD, consola de programação nem programas de soldadura pré-carregados para cada referência de peça. Na prática, o processo é simples: o operador coloca uma peça de aço no dispositivo de fixação, prime o botão de início no ecrã tátil HMI e o sensor de visão artificial analisa a peça na célula de trabalho do robô. O sistema identifica o tipo de junta — de ângulo, topo a topo ou sobreposta —, calcula o ângulo da tocha e o vetor de aproximação, define os parâmetros de soldadura de acordo com a espessura do material e o tipo de junta e inicia a soldadura. O processo fica concluído em menos de dois minutos desde a colocação da peça até ao início do arco. Se a sua oficina processa aço estrutural, estruturas para equipamento pesado ou qualquer tipo de produção em que a geometria das peças varia de lote para lote, esta modalidade de soldadura robotizada elimina o estrangulamento causado pela programação. Os soldadores concentram-se na preparação dos dispositivos de fixação e na inspeção da qualidade, em vez de passarem horas diante de uma consola de programação. Se pretende programar um robô de soldadura para componentes fabricados uma única vez, esta é a única forma de o fazer com viabilidade económica.Quer ver a programação sem ensino em ação?
Solicite uma consulta personalizada para determinar qual método de programação de soldadura robotizada melhor se adequa aos requisitos de produção da sua equipa.
Solicite uma proposta gratuitaErros de programação que custam tempo e comprometem a qualidade da soldadura
Com base na nossa experiência em numerosos projetos de soldadura robotizada, observamos os mesmos problemas em todas as oficinas. Evitar estas perdas de tempo na produção pode poupar-lhe semanas de frustração, qualquer que seja o método escolhido.- Não executar uma rotina de calibração do TCP. Cada substituição da tocha, mudança do tubo-guia ou impacto altera a posição do ponto central da ferramenta. Execute a rotina de calibração antes de programar qualquer percurso de soldadura, em vez de a deixar para o fim e descobrir que o robô está muito desalinhado.
- Utilizar o mesmo conjunto de parâmetros de soldadura para diferentes configurações de juntas. Um programa de soldadura definido para juntas de ângulo não produz a mesma qualidade em juntas topo a topo, de chanfro ou sobrepostas. Ajuste a velocidade de alimentação do fio e a tensão de forma independente para cada configuração de junta. O controlo adequado da velocidade de alimentação e da tensão distingue as soldaduras aceitáveis das peças rejeitadas.
- Não contabilizar os movimentos em vazio entre soldaduras. Percursos de transição mal planeados podem provocar colisões com dispositivos de fixação e sistemas de aperto. Planeie o percurso em vazio do robô com o mesmo cuidado que o percurso de soldadura.
- Não fazer cópias de segurança dos programas de soldadura. Uma falha do controlador pode eliminar dezenas de horas de trabalho com a consola de programação. Mantenha um registo de todas as alterações aos programas do robô e guarde cópias de segurança em unidades de rede, e não apenas no controlador.
- Formação apressada. Um novo programador de robôs que avance demasiado depressa pelos conceitos fundamentais produzirá soldaduras inconsistentes e poderá danificar o equipamento. Dedique à formação todo o tempo recomendado para o seu sistema: os programas do robô só são tão bons quanto a pessoa que os escreve.
Perguntas frequentes
Quanto tempo demora a programar um robô de soldadura?
Depende totalmente do método. A programação de trajetórias com consola de programação para uma peça relativamente simples, com 8-12 pontos de soldadura, demora cerca de 2-6 horas de trabalho prático. Com programação offline, a trajetória é criada em 30-90 minutos de trabalho no computador, mais 15-30 minutos de calibração no sistema. Com programação sem ensino manual, a trajetória pode ser gerada por sensores de visão artificial em menos de 2 minutos por peça, sem necessidade de ensino por parte do operador. Por outras palavras: numa oficina com elevada variedade de peças e muitos lotes pequenos, a programação offline pode ser feita numa única tarde, enquanto o método com consola de programação demora muitas horas.
É possível programar um robô de soldadura sem experiência em programação?
Sem dúvida: não se utiliza qualquer linguagem de programação. Com a consola de programação, as trajetórias são definidas passando por pontos nas arestas; basta configurar os parâmetros de soldadura. A programação sem ensino manual requer software de sensores de visão artificial para gerar trajetórias de soldadura a partir do modelo da peça. Para criar trajetórias offline, a única competência necessária é programação CAD/CAM.
O que é a programação offline de robôs de soldadura?
A programação offline (OLP) consiste em criar a trajetória fora da fábrica, com software específico para PC que utiliza um modelo CAD da peça de trabalho, em vez de guiar o robô no chão de fábrica. O programador importa o modelo CAD, identifica as localizações das juntas de soldadura, define os parâmetros de soldadura, simula possíveis colisões e, em seguida, carrega a trajetória para o controlador. A criação do programa não exige qualquer paragem da máquina.
O que é a calibração do TCP e porque é importante?
O TCP (ponto central da ferramenta) corresponde à posição física da ponta da tocha de soldadura em relação ao punho do robô. Mesmo pequenos desvios, de apenas 1-2 mm, podem fazer com que todas as soldaduras falhem o alvo na junta, provocando perfuração ou mordedura. Recalibre sempre depois de substituir a tocha ou de uma colisão.
Como funciona a programação de soldadura sem ensino manual?
A programação de soldadura sem ensino manual utiliza sensores de visão artificial — geralmente lasers ou câmaras 3D de luz estruturada — para digitalizar a peça e identificar automaticamente os pontos da junta. O sistema de visão calcula os ângulos da tocha e os parâmetros de soldadura e gera automaticamente a trajetória de soldadura. O operador limita-se a carregar as peças e a premir Start: não são necessárias trajetórias criadas com consola de programação nem modelos CAD. É uma solução ideal para uma produção com elevada variedade de peças e mudanças frequentes de série.
Que formação precisam de ter os operadores de soldadura robotizada?
Depende do método. Em geral, os operadores de consolas de programação precisam de 40-80 horas (1-2 semanas) de formação, centrada na movimentação manual do robô, na calibração do TCP e no ajuste dos parâmetros de soldadura. Os programadores offline precisam de muito mais tempo — 4-8 semanas — para aprender a utilizar software de conversão de CAD em trajetórias, a simulação e a cinemática do robô. Os operadores de sistemas sem ensino manual precisam apenas de 2-3 dias, porque o sistema de visão gera a trajetória e cabe ao operador carregar as peças, preparar os dispositivos de fixação e utilizar as funções básicas da interface HMI. Reserve também tempo para ações de reciclagem periódicas, sobretudo após atualizações de software ou a introdução de novos processos de soldadura por arco na célula, como MIG pulsado ou CMT. A maioria dos integradores inclui a formação inicial no custo de integração; por isso, confirme o que está incluído no pacote antes de assinar.
Encontre o método de programação certo para a sua oficina
Os engenheiros da Zhouxiang analisarão os tipos de peças, a taxa de produção e as competências da sua equipa, e recomendarão o método mais adequado.
Solicite uma proposta gratuita Explore os sistemas ZhouxiangReferências e fontes de dados
- International Federation of Robotics (IFR), relatório World Robotics 2024 — número de robôs industriais instalados em todo o mundo.
- ISO 9283:1998 — Robôs manipuladores e robôs industriais — Critérios de desempenho e métodos de ensaio relacionados.
- ISO 10218-1:2011 — Robôs e robôs industriais — Requisitos de segurança para robôs industriais.
- American welding Society (AWS), Welding Workforce Data &Statistics — previsão de escassez de soldadores qualificados.
- ISO/TS 15066:2016 — Robôs e robôs industriais — Robôs industriais colaborativos (atualmente abrangidos pela ISO 10218:2025).

