
Contacte a Zhouxiang


Especificações rápidas: seguimento da junta por laser
| Princípio de deteção | Triangulação laser (perfil de luz estruturada) |
| Precisão de seguimento típica | ≈ ±0,1–0,3 mm (consoante a configuração) |
| Velocidade de seguimento | Até ~85 mm/s (≈200 in/min), muitas vezes acima da velocidade de deslocação da soldadura |
| Contacto | Sem contacto (ótica) |
| Distância de antecipação | O sensor fica ~10–40 mm à frente do arco |
| Melhores tipos de junta | Junta topo a topo, de ângulo, sobreposta ou em V |
| Principais limitações | Superfícies refletoras ou de alumínio, salpicos nos componentes óticos, necessidade de linha de visão desimpedida |
Os valores são intervalos típicos da indústria e variam consoante o sensor, o controlador e a junta. Confirme os valores nos dados do fornecedor para as suas peças.
O que é o seguimento da junta por laser? (E em que difere da localização da junta)
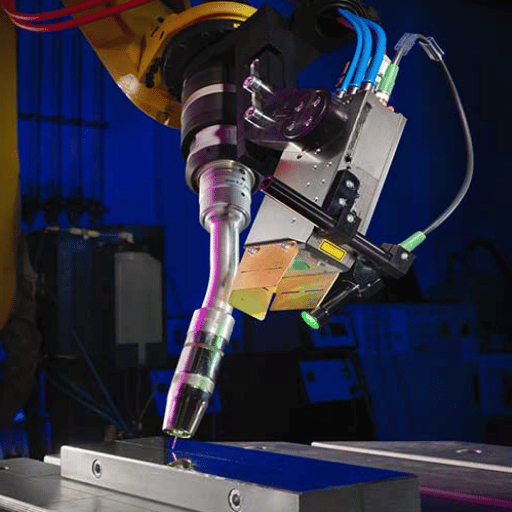
 O seguimento laser da junta é um método de deteção em tempo real que mantém a tocha de um robô de soldadura centrada no cordão enquanto o arco está ativo. Um laser projeta uma linha sobre a junta, uma câmara lê a deformação dessa linha causada pela geometria da junta e o sistema envia continuamente correções de posição ao robô, para que o percurso de soldadura corresponda à peça que tem realmente à sua frente, e não à peça programada na semana anterior.
É frequentemente confundido com a deteção da junta, mas os dois métodos não são intermutáveis; usar o termo errado com um integrador pode resultar num orçamento inadequado. A técnica também é chamada seguimento do cordão de soldadura e aplica-se igualmente a juntas de ângulo, juntas topo a topo ou juntas de chanfro.
Qual é a diferença entre localizar uma junta e fazer o seu seguimento?
A deteção da junta é uma operação de localização única, feita antes do início do arco: o robô toca na peça ou digitaliza-a para encontrar o início da junta e, depois, solda seguindo um percurso corrigido, mas fixo. O seguimento da junta faz correções contínuas durante a soldadura, ajustando a tocha quando a junta se desloca devido à distorção térmica, a variações no ajuste ou à contração dos pontos de soldadura. Em suma: a deteção da junta responde a «onde começa esta junta?»; o seguimento responde a «onde está a junta neste momento, a meio da soldadura?». Muitas células de produção usam ambos: primeiro a deteção para definir o início e, depois, o seguimento para manter o percurso. O seguimento da junta é uma das várias abordagens de deteção na soldadura robotizada. As principais famílias são a deteção por contacto/tátil, o seguimento da junta por arco, a visão laser 2D e a visão laser 3D. O resto deste guia centra-se na visão laser, porque é aí que se concentra grande parte do trabalho de automação de precisão; a comparação abaixo apresenta cada método de forma equilibrada.💡 Conclusão principal
A deteção da junta corrige a posição inicial; o seguimento da junta corrige continuamente durante a soldadura. Se as juntas se deslocarem com o calor, a deteção inicial, por si só, não salvará o cordão de soldadura.
Como funciona o seguimento laser da junta: triangulação e ciclo de correção
 Um sistema de seguimento laser da junta funciona em circuito fechado, com quatro etapas que se repetem muitas vezes por segundo. Compreender este ciclo é a forma mais rápida de prever onde o sistema será eficaz e onde terá dificuldades.
Ciclo: detetar → medir → compensar → corrigir
A geometria é importante neste caso. Como a câmara está à frente do arco a uma distância de antecipação (frequentemente 10–40 mm), o sistema mede a junta pouco antes da soldadura, dando ao controlador tempo para reagir. Se a distância de antecipação for demasiado curta, as correções atrasam-se; se for demasiado longa, o sensor pode medir uma junta que ainda se deslocará antes de a tocha chegar. Por isso, um sensor de visão laser é ajustado para uma distância de trabalho específica, em vez de ser montado arbitrariamente, e a posição do scanner em relação à poça de fusão faz parte dos trabalhos de colocação em serviço.
Por que razão se usa a triangulação laser em vez de métodos mais simples? Porque é sem contacto, rápida e precisa — três características que a investigação académica identifica sistematicamente como essenciais para o seguimento em tempo real na soldadura robotizada, segundo a investigação revista por pares sobre seguimento da junta por visão laser, publicada na National Library of Medicine. Sem contacto, não há sonda que se desgaste ou colida com a peça; a velocidade permite ao sensor acompanhar a soldadura; a precisão torna fiável o desvio calculado. E daí? É o único método convencional que mede a forma completa da junta, e não apenas a sua presença, o que permite adaptar a soldadura nas etapas seguintes.
- Projeção: uma linha laser (ou várias linhas) é projetada sobre a junta, à frente do arco.
- Medição: uma câmara montada num ângulo fixo vê a linha curvar-se sobre o perfil da junta; a triangulação converte essa curvatura numa medição 3D da posição e da forma da junta.
- Extração: o software identifica a característica da junta, a raiz de um chanfro em V ou o canto de uma junta de ângulo, e calcula o desvio entre a posição da tocha e a posição real da junta.
- Correção: o desvio é enviado para o controlador do robô, que ajusta a posição da tocha em tempo real. O ciclo repete-se continuamente ao longo da soldadura.
Laser, seguimento pelo arco ou deteção por contacto: como escolher o método
 Convém esclarecer desde início uma ideia errada: o seguimento laser não é automaticamente a solução certa. O seguimento por arco e a deteção por contacto têm, cada um, aplicações próprias; um bom integrador escolhe com base na junta, no material e no orçamento, não no folheto. Eis uma comparação franca, com diferenças concretas.
| Método | Como funciona a deteção | Corrige durante a soldadura? | Mais indicado para | Principal limitação |
|---|---|---|---|---|
| Por contacto / tátil | O fio ou a tocha sonda fisicamente a peça para localizar a junta | Não — apenas localização antes da soldadura | Peças pesadas e rígidas; juntas simples | Acrescenta ~3–5 s por pesquisa; deteta apenas o início e não se adapta durante a soldadura |
| Seguimento por arco (TAST) | Lê a corrente elétrica de soldadura enquanto a tocha oscila sobre a junta | Sim | Soldadura de ângulo ou em chanfro, em secções espessas e multipasse | Exige oscilação da tocha e material mais espesso; não fornece dados sobre a folga nem a forma |
| Linha laser 2D | Linha laser única + triangulação por câmara | Sim | Juntas topo a topo e de ângulo, com precisão moderada | Dados de perfil limitados; sensível a salpicos e a superfícies refletoras |
| Visão laser 3D | Captação do perfil por luz estruturada, incluindo a forma e a folga da junta | Sim | Soldadura de precisão laser/MIG, juntas variadas, medição da folga | Custo mais elevado; superfícies refletoras e de alumínio + salpicos; exige linha de visão |
✔ Vantagens do seguimento laser da junta
- Correção contínua em tempo real, na ordem dos submilímetros
- Mede a forma e a folga da junta, não apenas a posição
- Sem contacto; sem desgaste nem risco de colisão
- Suficientemente rápido para superar as velocidades de deslocação habituais da soldadura
- Funciona em material fino, onde o TAST não consegue
⚠ Limitações a considerar
- As superfícies refletoras e de alumínio dispersam o laser
- Os salpicos e os fumos podem cegar os sensores óticos
- Exige linha de visão à frente do arco
- Custos mais elevados de equipamento e integração
- Exige calibração e uma faixa controlada da distância de trabalho
Atalho para decidir: método adequado a cada junta e material
- Chapa fina, juntas variadas, soldadura de precisão MIG e laser → visão laser 3D
- Soldadura de ângulo ou em chanfro, espessa e multipasse, com muitos salpicos → seguimento pelo arco (TAST)
- Peças rígidas e pesadas, preparação repetível da junta, só é preciso localizar o ponto de início → deteção por contacto
- Oficina com grande variedade de peças, bons dispositivos de fixação e elevada repetibilidade → talvez nenhum (consulte a secção sobre o ROI)
Precisão e orçamento de erro: o que o «seguimento em tempo real» oferece na prática
 Os fornecedores gostam de dizer «alta precisão». Os compradores precisam de um valor e das condições em que se aplica. O seguimento da junta por laser mantém normalmente a tocha a cerca de ±0,1–0,3 mm da junta, em condições controladas, mas esse valor resulta de um orçamento de erros, não é uma especificação fixa, e tratá-lo como tal é uma forma de ter problemas na oficina.
Qual é a precisão do seguimento laser da junta?
A precisão depende de toda a cadeia: resolução do sensor, qualidade da calibração, estabilidade da distância de trabalho, superfície da peça, repetibilidade do robô e interferências na zona do arco. A investigação sobre a extração de juntas em tempo real refere explicitamente que a luz do arco e os salpicos são fontes de interferência críticas para os sensores de visão laser que operam perto de um arco ativo; consulte o estudo sobre extração de juntas em tempo real com deteção por visão laser. Abordagens mais recentes reduzem o erro: um estudo de 2026 combinou um algoritmo de aperfeiçoamento adaptativo com triangulação laser de geometria fixa para aumentar a precisão do sensor de seguimento da junta. A resposta honesta é esta: uma precisão inferior a um milímetro é realista, mas o valor efetivamente obtido depende do elo mais fraco da cadeia.
📐 Nota de engenharia — A regra de um terço
Especifique uma precisão de seguimento do sensor que não seja inferior a cerca de um terço da tolerância de soldadura admissível da junta. Se uma junta topo a topo tolerar ±0,6 mm de desvio na posição do cordão, pretende-se que o seguimento se mantenha em ≈±0,2 mm, para que o sensor consuma apenas um terço da margem, deixando espaço para a repetibilidade do robô e a deriva térmica. Some os erros: erro de seguimento + repetibilidade do robô + folga dos dispositivos de fixação têm de caber dentro da tolerância de soldadura. Se os três, em conjunto, excederem esse limite, uma maior precisão do sensor não salvará a soldadura; primeiro, é necessário alterar os dispositivos de fixação ou o projeto da junta.
“Em percursos longos sobre carril de translação no solo, tratamos a precisão do seguimento como um elemento do orçamento de erro, nunca como a resposta completa. Os maiores ganhos costumam resultar da estabilização da distância de trabalho e dos dispositivos de fixação, não da procura de especificações mais apertadas para o sensor.”
Integração do seguimento laser da junta com robôs de soldadura
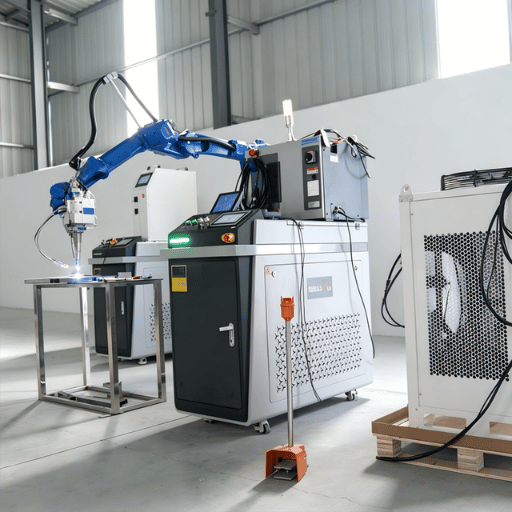 Um sensor de seguimento da junta não é um dispositivo autónomo; é um elemento de um sistema. A cabeça sensora mede a junta, um controlador converte as medições em desvios e o controlador do robô aplica esses desvios ao percurso de soldadura. A maioria dos principais ecossistemas é compatível com esta tecnologia: FANUC, Yaskawa Motoman, ABB, Lincoln Electric, Fronius e fabricantes especializados de sensores, como Servo-Robot, Scansonic e Meta Vision, disponibilizam soluções de seguimento da junta integradas nas respetivas plataformas de robôs ou fontes de alimentação para soldadura. O essencial é a interface: a facilidade com que a cabeça sensora comunica com o controlador e a forma como os dados de desvio se relacionam com os parâmetros de soldadura.
O seguimento também interage com a programação. Se já utiliza programação offline para robôs de soldadura, o seguimento da junta compensa a diferença entre o percurso simulado e a peça real: o programa aproxima-se do percurso pretendido e o seguimento absorve os desvios. As duas soluções complementam-se; não são redundantes: a programação offline define a intenção e o seguimento corrige o que acontece na realidade.
A posição do sensor depende da máquina. Numa junta estrutural longa numa estação robotizada com carril de translação no solo, o robô desloca-se ao longo da peça de trabalho, pelo que o sensor tem de manter a distância de trabalho ao longo de vários metros de deslocação. Um posto de trabalho com robô de pórtico ou um robô de soldadura em consola tem um alcance diferente, o que altera a linha de visão e a distância de antecipação possível. O trabalho de integração — calibração, interface do controlador e afinação dos movimentos — é também a etapa em que se aplicam normas de segurança e procedimentos para soldadura por arco robotizada, como as normas mantidas pela American Welding Society (AWS) e as normas ISO para soldadura robotizada.
Onde compensa o seguimento laser da junta e onde não compensa
 O seguimento da junta justifica o investimento quando a junta se desloca e não é economicamente viável impedir esse movimento. Isso aponta para um conjunto claro de aplicações: grandes conjuntos de soldadura estrutural, construção naval, recipientes sob pressão e qualquer soldadura longa em que a distorção térmica desvie a junta do percurso programado. Quanto maior e mais quente for a peça, mais a junta se desloca, o que aumenta o prazo de retorno do investimento e a precisão de posicionamento proporcionados pelo seguimento. Nestas aplicações, a automatização da soldadura de estruturas metálicas com seguimento do cordão de soldadura transforma soldaduras propensas a gerar peças rejeitadas em soldaduras repetíveis, com o controlo adaptativo necessário para manter a qualidade em cordões longos de soldadura em chanfro.
Considere-se uma viga-caixão de 12 metros, ponteada à temperatura ambiente. Quando o primeiro cordão de ângulo longo é depositado, o calor desequilibrado arqueia a viga vários milímetros ao longo do seu comprimento, e a junta na extremidade oposta deixa de estar na posição prevista pelo programa. Sem seguimento, a tocha afasta-se do canto e o cordão não alcança a raiz. Com seguimento por laser, o sensor lê o movimento da junta e a tocha acompanha o arqueamento, mantendo a soldadura no canto de uma extremidade à outra. É este o cenário que torna o seguimento da junta compensador.
Há também um aspeto que os concorrentes raramente admitem: por vezes, a decisão certa é não comprar seguimento da junta. Em oficinas com grande variedade e baixo volume, o custo não se limita ao equipamento; inclui o tempo de programação e o pessoal especializado. Um integrador de soldadura defende publicamente que acrescentar seguimento da junta pode contrariar o objetivo da automação simples e que um bom projeto dos dispositivos de fixação, com gabaritos repetíveis, muitas vezes supera a complexidade adicional. Tem razão. Se a preparação das juntas for repetível e as peças forem pequenas, o tempo de ciclo e o trabalho de engenharia associados à deteção — lembre-se de que só as pesquisas prévias à soldadura podem acrescentar alguns segundos cada — podem custar mais do que o retorno obtido.
O seguimento da junta por laser compensa o investimento? Análise de cenários
Antes de avançar, faça as contas com a variedade de peças da sua produção. Uma rápida calculadora de ROI para robôs de soldadura permite perceber se o seguimento se paga mais depressa do que a melhoria dos dispositivos de fixação.
| A sua situação | Recomendação |
| Peças de grandes dimensões, cordões de soldadura longos, distorção térmica visível | Seguimento — retorno do investimento elevado |
| Variação na preparação da junta que não é possível corrigir a montante | Seguimento — protege a qualidade da soldadura |
| Grande volume de produção, peças repetíveis e bem fixadas | Muitas vezes, dispensável — invista primeiro nos dispositivos de fixação |
| Grande variedade de peças, baixo volume de produção, peças pequenas e simples | Regra geral, não compensa — o trabalho adicional de programação supera o ganho |
Porque falha o seguimento da junta: problemas frequentes
 Quando o seguimento laser da junta desilude, raramente a culpa é do algoritmo; normalmente, são as condições físicas da oficina. Conhecer os modos de falha permite preveni-los antes que lhe custem um turno.
- ⚠As superfícies refletoras e de alumínio dispersam a linha laser, pelo que a câmara deixa de detetar a característica da junta. As peças mate permitem um seguimento preciso; as brilhantes exigem o ajuste do ângulo, polarização ou outro comprimento de onda.
- ⚠Salpicos e fumos cobrem as lentes e inundam a câmara com luz do arco, a principal interferência identificada na investigação sobre visão laser. Facas de ar, proteções e distância de antecipação ajudam.
- ⚠Pontos de soldadura e cordões anteriores podem confundir a extração de características e levar o sistema a identificar uma junta falsa. Um bom software rejeita esses elementos; sistemas baratos não.
- ⚠A perda da linha de visão em geometrias apertadas deixa o sensor sem visibilidade; a tocha consegue chegar onde o laser não consegue ver.
O seguimento laser da junta funciona em alumínio e em superfícies refletoras?
É possível, mas este é o caso mais difícil. O alumínio polido e o aço inoxidável refletem o laser de forma especular, em vez de o dispersarem de volta para a câmara, pelo que o sinal da junta desaparece. Os integradores resolvem este problema ajustando o ângulo do sensor, usando filtros de banda estreita e, por vezes, sensores multilinha que fornecem mais características para o algoritmo identificar. Conte com mais tempo para a colocação em serviço em materiais refletores e valide o sistema nas peças reais, não numa amostra de ensaio perfeita.⚠️ O maior equívoco: o seguimento não corrige uma preparação deficiente das juntas
O seguimento da junta acompanha a junta — não acrescenta material de adição. Se o intervalo exceder o limite que o processo consegue preencher, o seguimento orientará a tocha com precisão sobre um intervalo que não consegue preencher, e continuará a haver falta de fusão ou perfuração. O seguimento corrige a posição; não compensa uma preparação deficiente da junta. Se o intervalo ultrapassar os limites que o processo consegue preencher, é necessário recorrer ao controlo adaptativo dos parâmetros ou melhorar a preparação, e não apenas instalar um sensor melhor. A deteção precoce destes erros também explica por que razão a inspeção da soldadura continua a ser essencial mesmo em soldaduras com seguimento, e por que motivo compreender os defeitos de soldadura mais comuns ajuda a perceber o que o seguimento consegue ou não evitar.
Perspetivas para o setor: soldadura adaptativa com AI e sem dispositivos de fixação (2025–2026)
 O seguimento da junta está a integrar uma mudança mais ampla para a soldadura adaptativa orientada por AI. Comecemos pelo contexto do mercado, que está em crescimento: o mercado mais abrangente da soldadura robotizada foi avaliado em cerca de USD 6,54 mil milhões em 2025 e prevê-se que atinja aproximadamente USD 12 mil milhões até 2030, com uma taxa de crescimento anual composta de cerca de 9%, segundo a Maximize Market Research. Neste mercado, a procura de sistemas de deteção concentra-se nos setores industriais pesados; o mercado de sistemas de seguimento laser de juntas para a automação da construção naval foi avaliado em USD 214,6 milhões em 2025 e prevê-se que cresça acentuadamente ao longo da década.
Há duas mudanças tecnológicas que são relevantes para os compradores neste momento. Primeiro, o seguimento de linha 2D está a dar lugar à medição 3D completa da folga e do volume: a atividade de patenteamento em 2025, incluindo pedidos associados à Path Robotics, aponta para a utilização de triangulação por luz estruturada que mede a folga em todo o comprimento da junta, e não apenas na linha central. Esses dados alimentam o controlo adaptativo dos parâmetros; o sistema altera a tensão, a velocidade ou a oscilação em função da folga detetada. Em segundo lugar, está a surgir a soldadura sem dispositivos de fixação, em que sistemas avançados de seguimento e deteção reduzem a dependência de dispositivos de fixação pesados. Esta abordagem só funciona se o seguimento for suficientemente fiável para dispensar a fixação.
Se estiver a especificar um sistema em 2026, coloque uma pergunta concreta: faz apenas seguimento de linha 2D ou mede a folga com visão 3D e alimenta o controlo adaptativo? A resposta determina se está a comprar um sistema de seguimento de trajetória tradicional ou uma plataforma que pode evoluir para uma produção adaptativa e parcialmente sem dispositivos de fixação. O contexto global da adoção de robôs apresentado pela International Federation of Robotics sugere que esta tendência de automatização não está a abrandar.
Perguntas frequentes
P: O seguimento laser da junta compensa em trabalhos de soldadura de baixo volume ou pontuais?
Ver resposta
Muitas vezes, não. Em peças pequenas, pontuais e com preparação repetível da junta, a utilização de dispositivos de fixação costuma compensar mais do que o tempo adicional de programação.
P: O seguimento da junta por laser funciona com aço inoxidável e chapa fina?
Ver resposta
Sim, e a chapa fina é um caso particularmente favorável à visão laser, porque o seguimento por arco tem dificuldades abaixo de determinadas espessuras. O aço inoxidável polido pode refletir o laser, pelo que é necessário ajustar o ângulo ou o filtro; os acabamentos mate e escovados permitem um seguimento eficaz.
P: A que velocidade pode um robô soldar com o seguimento laser da junta ativo?
Ver resposta
Raramente é o sensor que limita o processo. Há sistemas de visão laser que acompanham a junta a velocidades indicadas de até cerca de 85 mm/s (≈200 in/min), muitas vezes superiores à velocidade do próprio processo de soldadura. Na prática, a velocidade de deslocação é limitada pela metalurgia — aporte térmico, controlo do banho de fusão e taxa de deposição permitida pelos parâmetros de soldadura — e não pela velocidade de leitura da junta pelo scanner. Se aumentar a velocidade, a soldadura falhará antes de o sistema de seguimento; afine primeiro o processo e deixe o seguimento acompanhar o ritmo.
P: Ainda preciso de programação offline se tiver seguimento da junta?
Ver resposta
Resolvem problemas diferentes. A programação offline define o percurso pretendido de forma eficiente; o seguimento da junta corrige a diferença entre esse percurso e a peça real. Em conjuntos variados ou de grandes dimensões, usar ambos permite uma configuração rápida e precisão em tempo real.
P: Que manutenção exige um sensor de seguimento da junta por laser?
Ver resposta
Principalmente, limpeza dos componentes óticos e calibração periódica. Uma lente suja é a principal causa de degradação do seguimento.
P: É possível usar em conjunto o seguimento da junta e o seguimento através do arco?
Ver resposta
Sim, e algumas células fazem exatamente isso. O seguimento por laser trata da posição da junta e do percurso geral, enquanto a retroação através do arco ajusta a posição da tocha dentro da junta durante soldaduras multipasse. Obtém-se os dados sobre a forma da junta fornecidos pela visão artificial por laser, juntamente com a retroação imune aos salpicos da deteção por arco — uma combinação útil em soldaduras de chanfro espessas, nas quais o laser pode deixar de detetar a junta em profundidade, numa sequência multipasse, e a retroação por arco preenche essa lacuna.
Está a planear uma linha de soldadura robotizada com seguimento?
Quer solde cordões estruturais longos ou conjuntos com elevada distorção, a combinação certa de deteção, dispositivos de fixação e plataforma de movimento determina a qualidade da soldadura e o prazo de retorno do investimento. A Zhouxiang concebe e integra estes sistemas de ponta a ponta.
Explore a estação robotizada com carril de translação no solo →A nossa perspetiva como integrador de robôs de soldadura
A Zhouxiang concebe e fabrica sistemas de soldadura robotizada, incluindo estações com carril de translação no solo e pórtico, nas quais o seguimento da junta por laser acompanha cordões estruturais longos. Este guia reflete a forma como ponderamos o seguimento face aos dispositivos de fixação e ao projeto da junta em projetos reais, razão pela qual dedica tanto espaço às situações em que não se deve usar seguimento como à própria tecnologia.
Referências e fontes
- Uma nova técnica de seguimento da junta com deteção por visão laserNational Library of Medicine (NIH)
- Extração de juntas em tempo real com deteção por visão laserNational Library of Medicine (NIH)
- Maior precisão nos sensores de seguimento da junta através de aperfeiçoamento adaptativo e triangulação laser (2026)The International Journal of Advanced Manufacturing Technology (Springer)
- Normas de soldadura (soldadura por arco robotizada)American Welding Society
- Dados mundiais sobre robótica e adoção de robôsInternational Federation of Robotics
- Mercado da soldadura robotizada, previsão da indústria mundialMaximize Market Research
- Mercado dos sistemas de seguimento de juntas por laser para automação da construção navalFact.MR
Artigos relacionados
- Guia de automação da soldadura de vigas H, com seguimento de cordões estruturais longos
- Soldadura com robô colaborativo: quando os robôs colaborativos são adequados para a sua oficina
- Ensaios não destrutivos de soldaduras, para verificar as soldaduras com seguimento
- Especificação do Procedimento de Soldadura, que documenta o processo
- Robô de soldadura móvel, com deteção em movimento

