Contacte a Zhouxiang

O que é a soldadura com robô colaborativo? Guia completo para principiantes

Índice
Mostrar
Soldadura com robô colaborativo: especificações de referência rápida
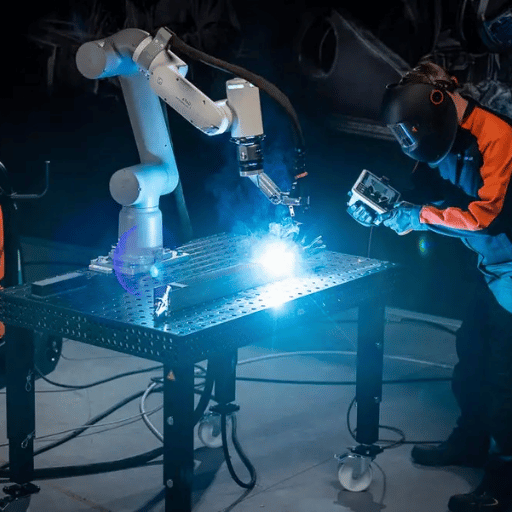 Antes de falar com um fornecedor, estas especificações essenciais ajudam a perceber o que esperar de um robô de soldadura colaborativo em função das suas necessidades. Incluem:
| Especificação | Robô de soldadura colaborativo | Robô industrial de soldadura |
|---|---|---|
| Capacidade de carga | 5–15 kg | 10–350 kg |
| Alcance do robô colaborativo | 500–1 300 mm | 800–3 900 mm |
| Repetibilidade | ±0,025–0,1 mm | ±0,02–0,05 mm |
| Tempo de programação (peça nova) | 4–8 horas | 2–5 dias |
| É necessária vedação de segurança | Não (PFL + scanner de área) | Sim (vedação rígida ou SSM) |
| Intervalo de preços base | $10,000–$50,000 | $50,000–$200,000+ |
| Área ocupada reduzida | <2 m² (versões portáteis) | 6–25 m² (célula fixa) |
| Tamanho mínimo do lote | 1 peça | Recomendado: ~50 peças |
| Processos | MIG, TIG, plasma, laser, por pontos | MIG, TIG, plasma, laser, por pontos, SAW |
O que é a soldadura com robô colaborativo? Componentes e visão geral do sistema
O que é um robô colaborativo para soldadura?
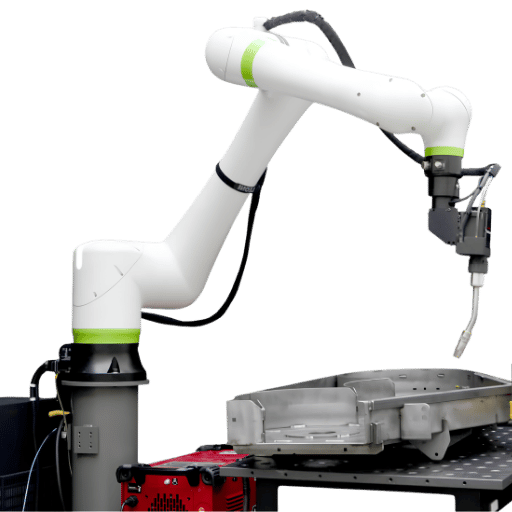
Um robô colaborativo de soldadura é composto por um braço robótico com limitação de força, integrado com uma fonte de alimentação para soldadura, uma tocha e um alimentador de fio, além do fornecimento de gás de proteção para soldadura. Neste contexto, a colaboração refere-se à limitação de potência e força (PFL): o braço para ou abranda quando deteta contacto com uma pessoa ou objeto, pelo que pode trabalhar em zonas de produção ativas sem barreiras físicas em redor da célula. Esta é a verdadeira diferença entre um robô colaborativo e um robô industrial convencional: numa aplicação convencional, o operador trabalha afastado da célula, enquanto o robô funciona a 100% da velocidade num ambiente protegido por vedação rígida ou cortina de luz. Numa aplicação colaborativa, o operador trabalha lado a lado com o robô. Essa diferença determina tudo, desde o custo da célula à formação dos operadores e à mudança de série. Estes oito componentes constituem um sistema completo de soldadura com robô colaborativo:- Braço do robô colaborativo — robô com 6 eixos e limitação de força que suporta a tocha de soldadura. O alcance habitual varia entre 500 e 1 300 mm; pode suportar cargas entre 5 e 15 kg (peso entre 12 e 30 kg nas versões portáteis).
- Fonte de alimentação para soldadura — inversor de soldadura com capacidade GMAW ou multiprocesso, que recebe os sinais de ligar/desligar a soldadura do controlador do robô colaborativo. A corrente máxima suportada pela fonte é de 170 amperes.
- Tocha de soldadura — tocha arrefecida a ar, adequada para o fabrico geral (~300A dc), ou tocha arrefecida a água para correntes elevadas em funcionamento contínuo (>300A). A tocha é o componente sujeito a maior desgaste, pelo que a substituição do bico de contacto e do tubo-guia é o principal fator da despesa anual em consumíveis.
- Alimentador de fio — sistema de alimentação por empurrar ou empurrar-puxar, que fornece fio a partir de um tambor ou bobina à velocidade definida. Os diâmetros habituais do fio são 0,8-1,6 mm para GMAW de aço e 2,0-4,0 mm para aplicações estruturais mais pesadas.
- Fornecimento de gases de proteção — mistura 75/25 Ar/CO para a maioria das operações MIG em aço-carbono, árgon puro para soldadura TIG e misturas de Ar/He para soldadura de aço inoxidável e alumínio. O caudal é normalmente de 15-25 CFH e é controlado por uma válvula solenoide que responde ao sinal de arco ligado.
- Consola de programação ou interface de programação por demonstração manual — permite ao operador definir o percurso de soldadura. Os sistemas modernos permitem a programação por demonstração manual na bancada (sem software) e o controlo fino através da consola.
- Controlador do robô colaborativo — controla os parâmetros de segurança PFL, a definição da zona colaborativa, os limites de velocidade e a sequência de movimentos. Num sistema conforme, o controlador dispõe de certificação de segurança funcional (PLd, SIL 2).
- Sensor de seguimento do arco (opcional / de elevado valor) — seguimento da junta por laser ou através do arco, que identifica a localização da junta e a corrige em tempo real. Pode compensar desalinhamentos da junta de 2-4mm sem intervenção do operador.
Soldadura com robô colaborativo vs. robô industrial: matriz de decisão
Qual é a diferença entre um robô de soldadura e um robô colaborativo?
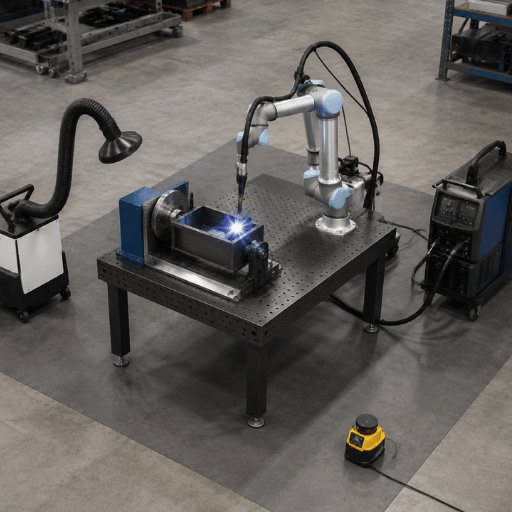
Um robô industrial de soldadura funciona dentro de uma célula com vedação rígida ou cortina de luz, a velocidades máximas de aproximadamente 1-2m/sec. Regra geral, não é permitida a presença de operadores no espaço de trabalho enquanto o robô está em funcionamento. Um robô colaborativo de soldadura usa limitação de potência e força e deteção da área para reduzir a velocidade ou parar quando alguém entra no espaço de trabalho. Esta diferença funcional influencia todos os aspetos da compra: espaço necessário, tempo de integração, mudança de série, necessidades de operadores e tamanho de lote ideal.| Fator | Robô de soldadura colaborativo | Robô industrial de soldadura |
|---|---|---|
| Barreiras de segurança | Não são necessárias (PFL da ISO 10218:2025) | Necessárias (vedação rígida ou SSM) |
| Custo de construção da célula | $5,000–$15,000 | $30,000–$80,000 |
| Tempo de mudança de peça | 15–60 min (programação por demonstração manual) | 4–24 horas (programação offline) |
| Taxa máxima de produção MIG | 80–120 cm/min | 150–250 cm/min |
| Repetibilidade | ±0,05–0,1 mm | ±0,02–0,05 mm |
| Tamanho de lote ideal | 1–200 peças/ciclo | 500+ peças/ciclo |
| Grande variedade, baixo volume | Excelente | Fraca (reprogramação para cada peça) |
| Qualificações exigidas ao operador | Conhecimentos básicos de soldadura (formação de 1 turno) | Programador de robôs + engenheiro de soldadura |
| Área ocupada no chão de fábrica | 1–3 m² (área reduzida) | 6–25 m² para célula fixa |
- Se o lote semanal for inferior a 50 peças e a variedade de peças exceder 3 tipos: robô colaborativo de soldadura
- Se o lote semanal exceder 500 peças e envolver uma ou duas configurações de peças: robô industrial
- Se o lote for de 50-500 peças e a variedade moderada: avalie com base na geometria das peças e no prazo de retorno pretendido
- Se houver menos de 4m de espaço disponível no chão de fábrica: robô colaborativo de soldadura (ou versões portáteis com base magnética)
- Se for necessária uma tolerância de soldadura inferior a 0,03 mm: robô industrial (ou robô colaborativo + seguimento da junta)
Processos de soldadura com robô colaborativo: MIG, TIG, laser e plasma
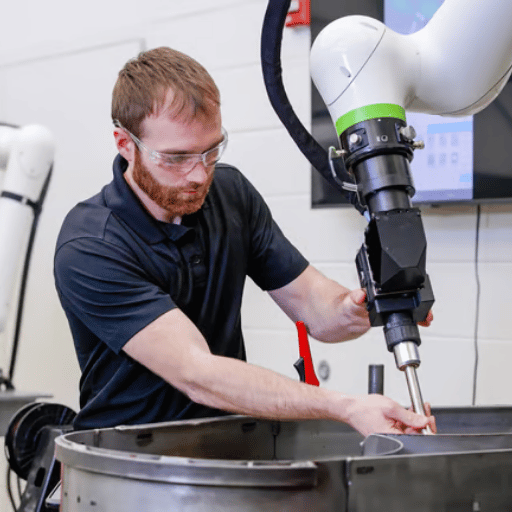 A soldadura por arco com fio consumível e proteção gasosa (GMAW) — mais conhecida como MIG — representa cerca de 80% das soldaduras realizadas por robôs colaborativos em produção. O controlo versátil da velocidade de alimentação do fio, o arco contínuo e estável e a poça de fusão tolerante no aço-carbono fazem deste processo uma opção de risco relativamente baixo para uma empresa que já utiliza soldadura MIG manual no chão de fábrica. Se a sua empresa utiliza atualmente MIG manual, configurar o robô colaborativo para GMAW é a forma mais direta de automatizar essa operação com o mínimo de perturbação.
| Processo | Materiais mais adequados | Intervalo de espessuras | Velocidade de deslocação do robô colaborativo | Adequação ao robô colaborativo |
|---|---|---|---|---|
| MIG / GMAW | Aço-carbono, SS, alumínio | 1–25 mm | 45–120 cm/min | ✅ Excelente |
| TIG / GTAW | SS, alumínio, titânio | 0,5–12 mm | 20–60 cm/min | ✅ Boa |
| Soldadura por plasma | Aço-carbono, SS | 1–20 mm | 30–90 cm/min | ✅ Boa |
| Soldadura a laser | Chapas finas, peças de precisão | 0,1–8 mm | 100–500+ cm/min | ✅ Excelente |
| Soldadura por pontos | Chapa metálica, setor automóvel | 0,5–5 mm | N/A (tempo de permanência) | ✅ Boa |
| Soldadura por arco submerso (SAW) | Aço-carbono de grande espessura | 8–80 mm | Variável (lenta) | ⚠️ Limitada |
⚙ Nota de engenharia: mudança de processo num robô colaborativo de soldadura
Atualmente, mudar de MIG para TIG num robô colaborativo implica apenas substituir a tocha e ajustar um conjunto de parâmetros. Já não é necessário reprogramar o percurso do robô (na plataforma de controlo Bochu da Zhouxiang). Os operadores guardam «receitas» separadas para MIG e TIG e selecionam-nas num menu, mantendo os mesmos movimentos do robô. A substituição da tocha (após a preparação do novo método) demora cerca de 15 minutos para um operador com formação.
Principais aplicações: onde a soldadura com robô colaborativo apresenta melhores resultados
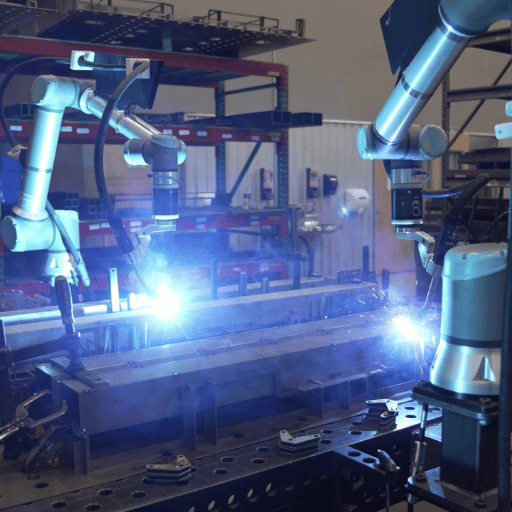 A soldadura com robô colaborativo é mais adequada quando a complexidade das peças é elevada, os lotes têm dimensão moderada e a rapidez de reposicionamento é importante. Apresentam-se abaixo os quatro segmentos de produção em que o investimento demonstrou proporcionar os maiores retornos.
Com bases magnéticas, os robôs colaborativos podem ser colocados diretamente em secções de cascos de aço, painéis de convés e conjuntos de anteparas, sem instalação de dispositivos de fixação nem construção de uma célula. Em linhas de painéis com secções repetidas de 10 a 20 metros, um robô colaborativo programado para seguir o arco e adaptar-se às variações da folga da junta (normalmente 3 mm no ajuste de estruturas navais em aço) pode superar o desempenho de um soldador manual que tenha de se adaptar a uma nova tarefa. Um operador pode supervisionar dois robôs colaborativos a soldar painéis adjacentes sem se cansar.
Para mais informações sobre configurações de robôs colaborativos específicas para a construção naval, consulte as soluções de robôs de soldadura para a construção naval da Zhouxiang.Quatro robôs colaborativos de soldadura trabalham em conjunto sobre bases magnéticas. Um operador reposiciona-os, fixa todas as placas de base e desloca-os de uma soldadura de painel de antepara para outra, para soldar a junta do painel. Preparar cada novo local do painel: cerca de 5min; velocidade de soldadura: 45cm/min, em comparação com 28cm na soldadura manual. A tolerância de ajuste da junta é de até 3mm; o seguimento do arco deteta automaticamente a junta durante a soldadura. Formação necessária para o operador trabalhar de forma autónoma: 1 turno.
– Diretor de produção, Jiangsu Coastal Shipyard (instalação da Zhouxiang em 2024)
Fabrico de estruturas metálicas
A montagem de estruturas metálicas — colunas, conjuntos de vigas com reforços, reforços, suportes, chapas de transição e chapas de ligação — exige peças com uma grande variedade de dimensões e posições de furos e outras características, mas com um conjunto restrito de geometrias de junta comuns, como juntas topo a topo, juntas de ângulo e juntas em T. O fabrico com robôs colaborativos é adequado a estas aplicações, porque o percurso de soldadura definido por demonstração manual pode ser facilmente espelhado, deslocado ou ajustado através de uma percentagem de composição sem voltar a ensinar o programa. Os ganhos de produtividade resultam sobretudo de uma duração mais fiável do arco ligado, e não da velocidade: um robô colaborativo pode manter o arco ligado de forma fiável durante cerca de 45–60 minutos/hora, face a uma média de 18–22 minutos/hora para um soldador manual, que está constantemente a mudar de posição, a rebarbar e a inspecionar peças. Consulte os sistemas de soldadura de estruturas metálicas da Zhouxiang, a Wu & Wu ou o nosso guia de soldadura estrutural baseado na AWS D1.1 para conhecer soluções de automação conformes com as normas AWS.Fabrico de grande variedade e baixo volume e oficinas de produção por encomenda
Lotes de 5 a 50 peças de várias famílias durante um turno tornam os robôs industriais pouco económicos: o tempo de programação excede o tempo de produção do lote. Um robô colaborativo que exige 30-45 minutos de «nova aprendizagem» para uma nova geometria de peça recupera rapidamente esse tempo graças à redução do tempo de paragem. As empresas que fabricam uma grande variedade de peças em baixo volume tendem a obter o maior ROI líquido por hora com sistemas de robôs colaborativos, e não a maior taxa de produção.Equipamentos de energia e indústria pesada
Os componentes de caldeiras, as estruturas de geradores, as caixas de transformadores e os subconjuntos de vasos sob pressão têm, na sua maioria, geometrias uniformes, mas cordões de soldadura de comprimentos diferentes. O seguimento do arco compensa o desvio de posição no conjunto provocado pela dilatação durante a soldadura — uma causa frequente de variações na qualidade da soldadura dos operadores em cordões longos com mais de 1 metro. Consulte, por exemplo, as soluções de robôs de soldadura para a indústria energética da Zhouxiang para conhecer configurações de robôs colaborativos com seguimento do arco para este setor. Quando a soldadura com robô colaborativo não é a solução adequada: conjuntos soldados de secção pesada que exigem corrente contínua de 400A+ durante arcos de 30 minutos (uma tocha arrefecida a água pode resolver esta limitação, mas acrescenta bastante peso e custo); soldaduras multipasse em chapas com mais de 30 mm quando é obrigatória a inspeção entre passes; e qualquer trabalho que exija movimento coordenado em simultâneo com um posicionador rotativo (que requer um controlador de célula mais avançado do que o disponível na maioria dos robôs colaborativos de gama baixa).Segurança na soldadura com robô colaborativo: requisitos da ISO 10218:2025 e conceção de células sem vedação
⚠ Atualização crítica de conformidade — 2025
A ISO/TS 15066 (especificação específica de segurança para robôs colaborativos) foi consolidada na norma atualizada ISO 10218:2025, publicada desde 2016. A combinação das duas normas (ISO 10218-1/-2 e ISO/TS 15066), utilizada durante uma década, deixou de ser aplicável como conjunto de documentos independentes. Assim, qualquer célula de robôs colaborativos concebida ou avaliada quanto aos riscos segundo a anterior abordagem de duas normas terá de ser novamente validada com base na ISO 10218:2025.
- Paragem monitorizada com segurança ( SMS) — o robô para completamente quando uma pessoa entra na zona definida; retoma o funcionamento quando a pessoa já não se encontra nessa zona.
- Guiamento manual — o operador guia o robô manualmente a uma velocidade mais baixa, assumindo o controlo do percurso programado.
- Monitorização da velocidade e da separação (SSM) — o robô abranda à medida que a pessoa se aproxima e para em segurança antes de poder colidir com ela.
- Limitação de potência e força (PFL) — o robô continua a funcionar e previne lesões limitando a força de impacto (150 N para a maioria das partes do corpo, 65 N nas zonas anatómicas sensíveis).
Lista de verificação pré-arranque para uma célula de soldadura com robô colaborativo sem vedação e em conformidade
- Scanner de área com classificação de segurança (SIL 2 ou nível de desempenho d, de acordo com a ISO 13849-1)
- Cortinas de soldadura opacas aos UV (proteção contra o arco independente das medidas de segurança do robô)
- Extração de fumos (limite de exposição admissível da OSHA: manganês 0,2 mg/m TWA, crómio hexavalente 0,005 mg/m)
- Avaliação de riscos documentada segundo a metodologia de avaliação de riscos da ISO 12100 + EN 1050
- Registos de certificação PFL: força de contacto ≤150 N, ≤65 N nas zonas anatómicas sensíveis
- Comandos de paragem de emergência segundo a cláusula 5.5 da ISO 10218:2025 (paragem de categoria 1, de acordo com a IEC 60204-1)
- Declaração CE com referência à ISO 10218:2025 (e não à ISO/TS 15066, agora descontinuada como norma independente)
Programação de um robô colaborativo de soldadura: tempo de preparação, métodos de programação e formação de operadores
 O tempo de programação é o fator do custo total de propriedade menos valorizado na comparação entre a soldadura com robô colaborativo e os sistemas com robôs industriais. Os robôs industriais exigem técnicos de programação especializados, software de programação offline com conversão de CAD em trajetórias e 2–5 dias de desenvolvimento de trajetórias antes da produção da primeira peça de qualquer peça nova. Para operar um robô colaborativo de soldadura, basta um soldador com conhecimentos básicos de mecânica e algumas horas de formação.
| Tarefa | Robô de soldadura colaborativo | Robô industrial de soldadura |
|---|---|---|
| Programação inicial (peça nova) | 4–8 horas | 2–5 dias |
| Mudança de série (peça conhecida) | 15–60 minutos | 4–24 horas |
| Método de programação | Condução manual / programação por toque | Software CAD offline (geração de trajetórias) |
| Nível de competências do operador | Conhecimentos básicos de soldadura | Programador de robôs certificado |
| Tempo de formação até trabalhar sem supervisão | 1 turno (8 horas) | 2–4 semanas |
- Condução manual — o operador guia o braço robótico com a mão, deslocando-o diretamente pelos pontos da trajetória da junta a soldar. Não são necessários software nem experiência; é o método mais indicado para cordões de soldadura curtos, retos ou curvos.
- Programação por toque com consola portátil — o operador utiliza o joystick da consola para guiar o braço robótico pelos pontos de passagem da junta. É mais demorada do que a condução manual, mas permite trabalhar com ângulos de inclinação da tocha mais difíceis em 3D.
- Geração offline do programa — o modelo CAD da estrutura a soldar é importado para software de simulação e geração de trajetórias; as trajetórias de soldadura são modeladas automaticamente e transferidas para o controlador do robô colaborativo. Reduz o tempo perdido com programação offline em produções de grande dimensão, mas exige a aquisição prévia de software ($5 000-$15 000 na maioria dos casos).
Dica profissional: crie uma biblioteca de programas logo no primeiro dia, caso ainda não tenha uma.
Registe cada programa individual, incluindo uma fotografia da peça com pontos de soldadura, o ângulo da tocha nas juntas principais, o caudal do gás de proteção e a velocidade do fio. Quando outro soldador repetir o mesmo trabalho seis meses depois, o ficheiro guardado pode evitar duas a três horas de nova formação. Nas oficinas com grande variedade de produção e 50+ referências de peças, o valor de uma boa biblioteca de programas pode ser quantificado — inclua-o no cálculo do ROI.
Custo da soldadura com robô colaborativo: equipamento, integração e orçamento total do sistema
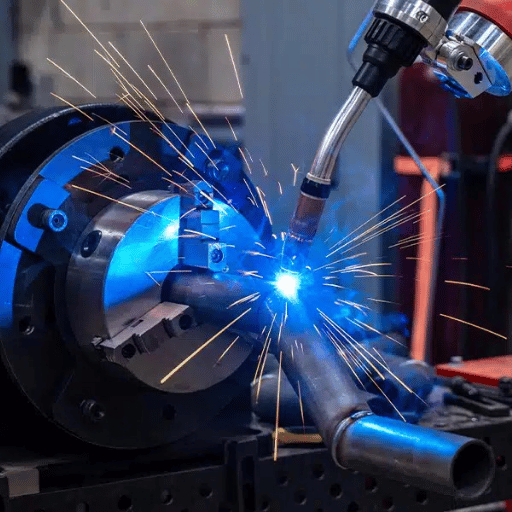
Quanto custam os robôs de soldadura?
Os sistemas de soldadura com robô colaborativo prontos para produção — braço, controlador, conjunto da tocha, alimentador de fio, fonte de alimentação para soldadura e scanner de área — custam $35 000–$130 000 quando totalmente configurados por marcas ocidentais. O robô colaborativo de soldadura da Zhouxiang custa $10 000–$20 000 na configuração base, um dos preços de entrada mais baixos do mercado para um sistema que inclui de série o seguimento do arco e uma base magnética. O custo do equipamento é apenas uma componente do TCO (custo total de propriedade). No primeiro ano, a integração acrescenta sempre 1,5-3 x o custo do equipamento — um valor subestimado na maioria das comparações entre compradores:| Categoria: | Preço do robô base | Sistema completo (estimativa) | Custo de integração | Total realista |
|---|---|---|---|---|
| Entrada — Zhouxiang | $10,000–$20,000 | $25,000–$40,000 | $15,000–$30,000 | $40,000–$70,000 |
| Entrada — marcas ocidentais | $35,000–$50,000 | $50,000–$80,000 | $30,000–$60,000 | $80,000–$140,000 |
| Gama média | $50,000–$85,000 | $80,000–$130,000 | $40,000–$80,000 | $120,000–$210,000 |
| Gama alta / chave na mão | $85,000–$200,000 | $130,000–$300,000 | $50,000–$100,000 | $180,000–$400,000 |
ROI e escassez de soldadores: a regra dos 3 turnos para investir em soldadura com robô colaborativo
330 000
soldadores em falta, segundo as previsões para 2028 (AWS)
$67K–$93K
custo total anual por soldador (salário + benefícios + custos gerais)
11 meses
prazo de retorno do investimento — fábrica de aço de Shandong (implementação da Zhouxiang)
A regra dos 3 turnos
Três valores determinam o prazo de retorno do investimento num sistema de soldadura com robô colaborativo — que pode ser de 12 ou 24 meses. Calcule-os antes de assinar qualquer proposta:- Tempo diário de arco ligado. Quantos minutos por turno está realmente a soldar o seu soldador — sem contar com a retificação, o posicionamento ou os tempos de espera? A média do setor é de 18-22 minutos de arco ligado por hora de turno. Um robô colaborativo a funcionar em modo dedicado tem uma média de 42-50 minutos por hora. Se os seus soldadores tiverem uma média de 20 minutos de arco ligado por hora, um robô colaborativo mais do que duplica essa produção sem acrescentar um único soldador à equipa.
- Custo total da mão de obra por hora. Salário base + benefícios + custos gerais + custo de substituição amortizado. Com um custo total de $45/hora (um valor comum numa oficina de estruturas metálicas dos Estados Unidos), um soldador pode custar $90,000/ano a trabalhar continuamente. Um único robô colaborativo, com um operador a gerir dois postos de soldadura, permite poupar até $45,000/ano em custos diretos de mão de obra, reduzindo em 50% o número de trabalhadores necessários para esse volume.
- Taxa de retrabalho. Cada redução de 1% no retrabalho sobre $500,000/ano de materiais processados permite poupar $5,000. Reduzir o retrabalho manual de 8% para 1,5% com a automatização permite poupar $32,500/ano apenas nesse volume. Resultado: o prazo para atingir o ponto de equilíbrio diminui.
| Perfil da oficina | Poupança anual em mão de obra | Poupança anual em retrabalho | Poupança anual total | Prazo de retorno (sistema de entrada) |
|---|---|---|---|---|
| Pequena oficina de produção por encomenda (1 posto de soldadura libertado) | $40,000 | $5,000 | $45,000 | 15–18 meses |
| Fabrico de estruturas metálicas (1 robô colaborativo, 2 postos) | $45,000 | $15,000 | $60,000 | 11–14 meses |
| Linha de painéis de estaleiro naval (4 robôs colaborativos) | $160,000 | $30,000 | $190,000 | 10–13 meses |
Brett Skyvington, da Skyvington Manufacturing, referido no guia da ESAB sobre soldadura com robô colaborativo, anunciou um ROI de 140% no primeiro ano, incluindo a redução do retrabalho e o aumento do tempo de arco ligado — sem contratar outro soldador nem instalar um novo posto de trabalho. Utilize a calculadora de ROI da Zhouxiang para calcular o tempo de arco ligado, o investimento em mão de obra e a taxa de retrabalho da sua oficina e obter uma previsão dos benefícios específica para as suas instalações.«Antes da integração do robô colaborativo: 12 conjuntos soldados por turno, taxa de retrabalho de 8%, 4 soldadores no posto. Depois da integração: 32 conjuntos por turno, taxa de retrabalho de 1,2%, 1 operador a gerir a célula robotizada. ROI: 11 meses.»
– Diretor de produção, Shandong Structural Steel (Zhouxiang) 2023
Soldadura com robô colaborativo em 2025–2026: crescimento do mercado, novas normas e mudanças
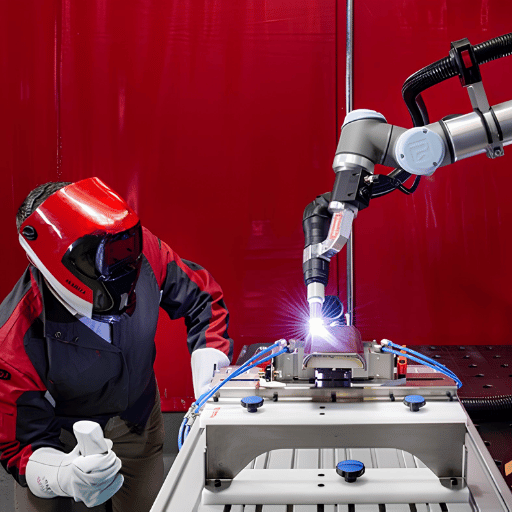 O mercado da soldadura com robô colaborativo atingiu $1,05 mil milhões em 2025, e as previsões apontam para $2,15 mil milhões até 2034, com uma CAGR de 7,8% — um ritmo muito superior ao do mercado global de equipamento de soldadura. A taxa de instalação é ainda mais reveladora: em 2024, as implementações de robôs colaborativos cresceram mais de 30% ao ano, face a 6% no conjunto dos robôs industriais. Três desenvolvimentos estão a impulsionar esta diferença em 2025–2026.
1. A ISO 10218:2025 estabelece um prazo para a conformidade
Todas as células com robôs colaborativos instaladas antes do final de meados de 2025 foram concebidas segundo o quadro de coexistência de duas normas: ISO 10218:2011 + ISO/TS 15066. A ISO 10218:2025 redefine o limiar de conformidade ao incorporar a ISO/TS 15066, em vez de a tratar como um documento separado. É necessário rever as avaliações de riscos, as declarações CE e a documentação da OSHA que refere a ISO/TS 15066 como norma independente. Para quem fornece o setor ou trabalha em setores regulamentados — construção naval, recipientes sob pressão, estruturas metálicas, entre outros — isto não é uma mera formalidade. Após 2025, as células utilizadas sem adaptar o enquadramento ficam mais expostas a problemas em auditorias e a desafios jurídicos.Em 2024, ocorreu o primeiro SCA formal entre um construtor naval sul-coreano e um dos Estados Unidos — e a primeira iniciativa deste último com um objetivo oficial de soldadura com robôs colaborativos — no âmbito de um esforço industrial de HPC para automatizar painéis de casco e subconjuntos estruturais. Com a passagem dos projetos-piloto em estaleiros individuais para contratos de produção em grande escala, várias instalações poderão agora passar de construções navais individuais para séries de produção em massa. Devido aos longos cordões de soldadura retilíneos, aos tipos de aço estáveis à escala milimétrica e à histórica aversão à automatização no estaleiro (embora acompanhada de receios), a construção naval tornou-se um dos cenários de ROI mais evidentes para a soldadura com robô colaborativo.
3. A descida dos preços de entrada altera os cálculos das pequenas oficinas
A entrada de fabricantes chineses nos mercados ocidentais, com preços base de $10 000–$20 000 — face a $50 000–$80 000 por plataformas ocidentais equivalentes — está a pressionar os preços no segmento de entrada e a reduzir, de 24–36 meses para 12–18 meses, o prazo de retorno do investimento para os pequenos fabricantes em aplicações equivalentes. O fator determinante é o volume: os fabricantes que produzem 20 000+ robôs colaborativos por ano obtêm preços de componentes que os fabricantes ocidentais, com uma produção anual de 2 000 unidades, não conseguem igualar.📋 O que fazer antes de 2027
- Antes do próximo ciclo de auditoria, reavalie os riscos da sua célula com robô colaborativo à luz da ISO 10218:2025, tendo em conta a situação anterior a 2025.
- Qualifique as soldaduras das primeiras peças unidas com robôs colaborativos antes de iniciar os turnos de produção — a atenção regulamentar às soldaduras estruturais automatizadas está a intensificar-se e pode tornar-se uma preocupação.
- Planeie a engenharia dos dispositivos de fixação antes da entrega do robô: o prazo de entrega é de 8-16 semanas para os robôs colaborativos e de 4-8 semanas para a conceção dos dispositivos de fixação, pelo que 6 meses é um prazo de planeamento razoável para atingir uma capacidade instalada eficiente.
- Analise os preços do segmento de entrada antes de concentrar todas as compras nos fornecedores habituais — o custo total de propriedade neste segmento está a diminuir, o que torna necessária uma comparação detalhada.
Perguntas frequentes sobre soldadura com robô colaborativo
O que é um robô colaborativo para soldadura?
Um robô colaborativo de soldadura é um braço robótico com limitação de força, associado a uma fonte de alimentação para soldadura, uma tocha, um alimentador de fio e gás de proteção — geralmente configurado para MIG (GMAW). Ao contrário de um robô industrial convencional, utiliza a limitação de potência e força (PFL) para parar ou abrandar automaticamente quando deteta contacto humano, pelo que pode funcionar numa oficina em atividade sem uma vedação de segurança.
Quanto custam os robôs de soldadura?
Um sistema completo de soldadura com robô colaborativo — braço, controlador, tocha, alimentador de fio, fonte de alimentação e scanner de segurança — custa $40 000–$130 000 na maioria das configurações prontas para produção de marcas ocidentais. A unidade base da Zhouxiang custa $10 000–$20,000. Acrescente 1,5–3× o custo do equipamento para a integração (dispositivos de fixação, conceção da célula, instalações elétricas e qualificação das soldaduras). Orçamente $40 000–$70 000 no total para um sistema de entrada totalmente integrado e pronto para produzir as primeiras peças.
Qual é a vida útil dos robôs colaborativos?
A maioria dos fabricantes dimensiona as suas plataformas de robôs colaborativos para 35 000–50 000 horas de funcionamento antes de ser necessária uma revisão mecânica geral — aproximadamente 15–25 anos com um turno diário. Em aplicações de soldadura, o braço dura muito mais do que os consumíveis: as pontas de contacto, os bicos, as guias da tocha e as lentes do scanner de área têm de ser substituídos regularmente, em ciclos mensais ou trimestrais, enquanto as articulações do robô funcionam normalmente durante 8–12 anos antes de precisarem de uma reconstrução. A tarefa de manutenção não programada mais comum é a recalibração do TCP (ponto central da ferramenta) após colisões da tocha — um procedimento de 30 minutos quando existe uma referência documentada. Os planos de manutenção preventiva que incluem a lubrificação trimestral das articulações, a inspeção dos cabos e a verificação do scanner prolongam a vida útil do robô colaborativo para perto do limite superior desse intervalo de 8–12 anos.
Qual é a diferença entre um robô de soldadura e um robô colaborativo?
Um robô industrial de soldadura pode funcionar a 100% durante todo o dia numa célula dedicada, com vedação e porta de segurança interbloqueada. Um robô colaborativo de soldadura funciona com limitação de força e monitorização da área, podendo trabalhar sem vedação junto a pessoas. Na prática, os robôs colaborativos têm uma taxa de produção máxima mais baixa, o que reduz a taxa de produção do sistema completo, mas permitem mudanças de série seis ou sete vezes mais rápidas (horas em vez de dias), custam 10 vezes menos a construir a célula e aceitam peças uma a uma, até em lotes de 1 unidade. Os robôs industriais são mais produtivos em séries de grande volume e geometria única, com lotes acima de cerca de 500 unidades.
Posso utilizar um robô colaborativo de soldadura sem vedação de segurança?
Sim, de acordo com a ISO 10218:2025. Uma célula de soldadura com robô colaborativo sem vedação exige um scanner de segurança de área com classificação SIL 2, cortinas de soldadura opacas aos UV (para prevenir os riscos do arco elétrico, independentemente da segurança da máquina), um sistema de extração de emissões conforme à PEL da OSHA, uma avaliação de riscos segundo a norma ISO 12100 e limitação de potência e força (PFL) certificada para uma força máxima de contacto de 150 N. Nota: a ISO/TS 15066, que servia tradicionalmente de referência de segurança até para os robôs colaborativos mais avançados, foi integrada na ISO 10218:2025 — o quadro de duas normas deixou de ser aplicável à conceção de novas células.
Qual é o melhor robô colaborativo para soldadura MIG numa pequena oficina de estruturas metálicas?
Numa pequena oficina de estruturas metálicas que realiza trabalhos MIG com peças variadas (lotes de 5-100 unidades, aço-carbono, soldaduras de ângulo e juntas topo a topo), as especificações prioritárias são: capacidade de carga de 7+ kg (para transportar a tocha e o conjunto de cabos), envelope de trabalho de 900-1 200 mm (que abrange cerca de 80% dos tamanhos habituais das peças de trabalho), seguimento do arco integrado (correção da posição com uma simples verificação das variações de montagem, sem necessidade de um programador dedicado) e comando por condução manual (sem necessidade de um especialista em processos). O robô colaborativo de soldadura da Zhouxiang cumpre os quatro requisitos por $10 000-$20 000 na configuração base e inclui uma base de montagem magnética portátil que dispensa a instalação de dispositivos de fixação.
Recursos relacionados
- Soldadura industrial 2026: soluções robotizadas para serviço pesado no fabrico de estruturas metálicas
- Soldadura estrutural em 2026: norma AWS D1.1, processos e automação
- Soldadura por arco submerso (SAW): guia de robôs de pórtico para aço pesado
- Soldadura por resistência: automatização da soldadura por pontos, de costura e por projeção
- Os 15 principais fabricantes de robôs de soldadura em 2026: capacidades e guia de seleção
Revisto pela Zhouxiang Engineering Team
Desde 1991, a Zhouxiang é líder mundial na conceção, desenvolvimento e fabrico de sistemas de automatização da soldadura e acumulou mais de 200 invenções que protegem soluções de soldadura robotizada, incluindo robôs colaborativos, pórticos e máquinas montadas em carris, em mais de 30 países, empregando diretamente cerca de 700 trabalhadores na produção. As certificações incluem ISO 9001:2015, CE e ISO 3834. A empresa tem experiência documentada no fabrico de cascos, ferramentas e peças de acordo com as normas AWS D1.1, EN 1090, BV, DNV e CCS.

