
Contacte a Zhouxiang


Especificações rápidas: sistemas de soldadura com pórtico
- Eixos: 3 eixos lineares (X,Y,Z) e 3 eixos rotativos do punho = 6 + graus de liberdade
- Alcance típico: 6–30 m de deslocação longitudinal
- Repetibilidade: ±0,05 mm (sistemas de servomotores de gama alta)
- Processos de soldadura: MIG/MAG, TIG, SAW, laser
- Principais setores: Construção naval, estruturas metálicas, pontes, equipamentos de energia
- Dimensão do mercado: valor mundial de $3,52 mil milhões(2024), com previsão de $6,61 mil milhões em 2034.
O que é um robô de soldadura montado em pórtico?
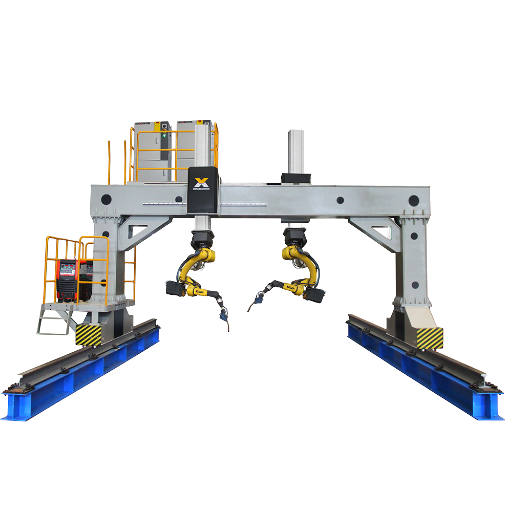 O robô de soldadura montado em pórtico é um sistema de soldadura automatizado, instalado numa estrutura superior rígida, geralmente de aço estrutural, que suporta uma tocha de soldadura robotizada ao longo de carris lineares numa disposição de coordenadas cartesianas. Montadas acima, as estruturas de pórtico atravessam a área de trabalho por todos os lados, permitindo ao robô aceder livremente a cordões longos, soldaduras de ângulo e soldaduras multipasse, sem ocupar espaço no chão.
Esta diferença torna-se significativa no fabrico de grandes conjuntos. Enquanto um braço articulado típico de seis eixos alcança cerca de 2–3 metros a partir da base, a área de trabalho de um robô de pórtico é limitada apenas pelo comprimento dos carris. Os estaleiros navais com linhas de soldadura de painéis utilizam regularmente pórticos com mais de 20 metros de vão e configurações com dois robôs, que cobrem simultaneamente ambos os lados de um painel naval.
542,000
Robôs industriais instalados em todo o mundo em 2024
21%
Utilizados em aplicações de soldadura e brasagem
2×
A procura de robôs duplicou desde 2014
Fonte: Relatório World Robotics 2025 da IFR (Federação Internacional de Robótica)
Para qualquer trajetória de soldadura com mais de 6 metros que exija trabalho simultâneo nos 3 eixos superiores, só uma configuração de pórtico oferece o alcance necessário sem ocupar espaço no chão. Chamamos-lhe regra dos 3 eixos superiores — é a forma mais rápida de perceber se uma oficina precisa realmente de um pórtico.A Zhouxiang fabrica postos de soldadura robotizada com pórtico otimizados para estes processos de grande dimensão: estruturas metálicas, painéis para construção naval e montagem de vigas de pontes.
Componentes principais de um sistema de soldadura com pórtico
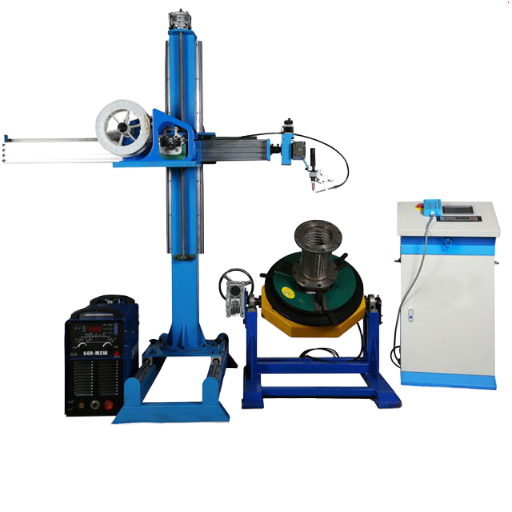
Quais são os principais componentes de um sistema de soldadura robotizada?
Todos os sistemas de soldadura com pórtico incluem um de 6 grupos funcionais. Segue-se a função de cada um e a razão pela qual os robôs de pórtico são utilizados para transportar peças de trabalho grandes e pontuais, em vez de se recorrer a braços articulados: 1. Estrutura de pórtico e carris lineares. Construída com vigas H ou perfis tubulares, esta estrutura superior suporta o peso de todos os robôs, das tochas e dos conjuntos de cabos. As guias lineares permitem o movimento dos robôs nas direções X e Y e o movimento dos respetivos conjuntos de tochas Zigohowsing; uma coluna cartesiana Z fixa (vertical) posiciona a tocha Zigoshozing na direção da peça de trabalho. Uma coluna vertical do eixo Z (em conjunto com a estrutura frágil onde está montada) é responsável pela maior parte dos desvios na trajetória Zigoshozing; as vibrações manifestam-se em ondulações no cordão de soldadura. 2. Sistema de acionamento por servomotores. Os servomotores CA de cada eixo controlam a posição e a velocidade com elevada precisão, alcançando valores de repetibilidade de 0,05 mm nos sistemas de precisão. Cada acionamento converte as coordenadas da trajetória programada em movimentos coordenados de vários eixos: o pórtico desloca a tocha ao longo da junta, mantendo uma distância constante da superfície da peça de trabalho. 3. Tocha de soldadura e unidade de alimentação do fio. O conjunto da tocha está fixado ao carro do eixo Z, muitas vezes num punho de 3 eixos que acrescenta rotação, inclinação e orientação, perfazendo 6+ graus de liberdade. As unidades de alimentação do fio fornecem material de adição às velocidades programadas; a incompatibilidade entre a velocidade do fio e a velocidade de deslocação é a causa mais comum de defeitos de soldadura nos sistemas automatizados. 4. Controlador (PLC + controlador do robô). O PLC funciona como um controlador central simples, gerindo servomotores, pinças pneumáticas, interbloqueios de segurança e botões do operador. Os integradores experientes do fórum Practical Machinist recomendam a utilização de programação ladder normalizada para que os técnicos de manutenção habituais possam reparar o sistema sem formação especializada. 5. Sensores e sistemas de visão. Os sensores laser de seguimento da junta analisam a junta antes da passagem da tocha, detetando a largura da folga e a posição da junta em tempo real. Com base nestes dados, o controlador ajusta dinamicamente a trajetória de soldadura — algo essencial para peças de trabalho com variações dimensionais causadas pelo corte térmico ou pelo ajustamento manual. Os sensores de tensão do arco e de contacto confirmam a posição. 6. Proteção de segurança e interbloqueios. De acordo com o Manual Técnico da OSHA, Secção IV, Capítulo 4, as células de soldadura robotizada têm de estar protegidas por barreiras físicas, cortinas de luz ou scanners de área antes de os trabalhadores poderem entrar na zona de trabalho ativa. Os circuitos de paragem de emergência têm de travar todos os eixos dentro da distância de paragem especificada pela ANSI/RIA R15.06.📐 Nota de engenharia
A deformação da estrutura de pórtico sob carga limita a precisão máxima da soldadura. Para vãos superiores a 10 metros, uma análise estrutural deve confirmar que a deformação máxima a meio do vão é inferior a L/1000 (em que L = comprimento do vão), considerando o peso combinado do robô, da tocha e dos cabos, bem como as forças dinâmicas envolvidas na aceleração. Por exemplo, um pórtico de 15 metros não deve deformar mais de 15 mm a meio do vão. Uma deformação superior provocará erros na posição do cordão que o software de compensação não consegue corrigir totalmente.
Como funciona um robô de soldadura montado em pórtico: explicação do ciclo de soldadura

Como funciona um sistema de pórtico?
O processo de soldadura com pórtico decorre ao longo de um ciclo de sete etapas, desde o carregamento da peça até à conclusão da soldadura. Em cada etapa, a coordenação entre os eixos lineares do pórtico, o controlador de soldadura e os dados dos sensores assegura a qualidade; qualquer avaria pode resultar em peças rejeitadas ou perda de produção.- Carregamento e fixação da peça. A peça de trabalho é posicionada na bancada de soldadura com dispositivos de fixação, grampos ou posicionadores. Esta etapa é fundamental, pois os integradores de automação concluíram que a utilização incorreta dos dispositivos de fixação está na origem de 40 percent das peças rejeitadas em células de soldadura robotizada. Os dispositivos de fixação de comando numérico por computador permitem tolerâncias de ajustamento mais consistentes do que os fabricados manualmente, que são os esperados pelo robô.
- Digitalização da peça de trabalho. Um sensor laser 3D, montado perto da tocha, analisa a geometria da junta. Os sensores detetam a posição do cordão de soldadura, a largura da folga e o desvio em relação à posição nominal programada. Uma investigação publicada em Robotics and Computer-Integrated Manufacturing demonstrou que os sistemas de pórtico com digitalização laser 3D conseguem classificar automaticamente os tipos e as posições das peças de trabalho, eliminando a necessidade de alterar manualmente os pontos de referência entre conjuntos.
- Planeamento da trajetória e geração do programa. O controlador gera a trajetória de soldadura com base nos dados da digitalização. Nos sistemas de pórtico, o planeamento da trajetória é muito mais complexo do que nas máquinas com braços articulados, porque é necessário programar em conjunto os três eixos lineares de longo curso e as rotações do punho. O software de programação offline (como RobotStudio ou DELMIA) permite aos engenheiros programar trajetórias num ambiente virtual antes de o pórtico se mover, reduzindo operações de montagem que demorariam dias a horas.
- Execução da soldadura. O pórtico posiciona a tocha no ponto inicial. O arco é aberto e o sistema de soldadura por arco executa a soldadura ao longo da trajetória programada, seguindo a junta de forma adaptativa para compensar variações instantâneas. Ou seja, as variações na velocidade de deslocação, na alimentação do fio e na peça de trabalho são compensadas através dos parâmetros da fonte de alimentação para soldadura armazenados no Déjofosair.
- Monitorização durante o processo. Durante a soldadura, a visão artificial e os sensores do arco acompanham a geometria do cordão, a profundidade de penetração e os níveis de salpicos. Se as leituras em tempo real ultrapassarem as tolerâncias programadas, o processo corrige automaticamente a origem do problema (ou, em situações graves, quando os valores excedem as tolerâncias por uma ordem de grandeza, quase interrompe o processo!). Este envio de dados em tempo real distingue a soldadura automatizada da simples deslocação mecanizada.
- Inspeção após a soldadura. Depois de a tocha recuar, o sensor laser pode voltar a analisar as soldaduras concluídas para verificar o perfil do cordão e os defeitos superficiais. Alguns sistemas de pórtico incorporam cabeças de ensaio ultrassónico para realizar ensaios volumétricos em soldaduras estruturais críticas.
- Descarga da peça e reinício do ciclo. Quando o trabalho está concluído, a peça de trabalho é desengatada e removida. Depois de regressar à posição inicial, o pórtico recebe a peça seguinte e o ciclo repete-se. Nas linhas de painéis de grande volume, este ciclo prossegue com uma intervenção mínima do operador.
⚠️ Erro comum: ignorar a calibração do seguimento da junta
Por vezes, esquece-se de calibrar o sensor laser de seguimento da junta quando se muda o dispositivo de fixação. Parte-se do princípio de que a trajetória programada não mudou. Mesmo um deslocamento de 2 mm no dispositivo de fixação pode acumular-se ao longo de 10 metros do cordão e provocar desvios consideráveis.
Calibre o sensor com um ponto de referência conhecido sempre que mudar o dispositivo de fixação ou o tipo de peça de trabalho. Como sabem os engenheiros de soldadura do Eng-Tips, a tolerância apertada do Tommyt deixa menos margem para erro do que a capacidade humana de ajustar a posição de forma intuitiva.
Processos de soldadura utilizados em sistemas robotizados de pórtico
 Os robôs de pórtico são independentes do processo: a estrutura e o sistema de movimento suportam qualquer tocha de soldadura. A escolha do processo de soldadura depende do material, da espessura e da geometria da junta. Veja como se comparam os quatro processos quando integrados num sistema de soldadura com pórtico:
| Processo | Espessura do material | Taxa de deposição | Aplicação típica em pórtico |
|---|---|---|---|
| MIG/MAG (GMAW) | 1–25 mm | 3–8 kg/hr | Vigas H e colunas tubulares de estruturas metálicas |
| TIG (GTAW) | 0,5–6 mm | 0,5–2 kg/hr | Recipientes de aço inoxidável, juntas de precisão |
| SAW (arco submerso) | 6–100+ mm | 8–25 kg/hr | Linhas de painéis para construção naval, chapas espessas |
| Soldadura laser | 0,1–12 mm | Varia consoante a potência | Soldadura de cordões a alta velocidade, distorção mínima |
As estimativas de deposição são intervalos gerais baseados em parâmetros de soldadura normalizados; os valores reais dependem da geometria da junta, do gás de proteção e do diâmetro do fio.
💡 Regra prática para escolher o processo
Escolha o processo de soldadura em função da junta, não do robô. Nos sistemas de pórtico para soldadura de aço estrutural com mais de 12 mm de espessura, a soldadura por arco submerso oferece a taxa de deposição mais elevada e a maior penetração por passe. Para o fabrico geral de peças com menos de 12 mm, MIG/MAG (soldadura por arco metálico com gás) oferece o melhor equilíbrio entre velocidade, qualidade e familiaridade do operador. A TIG fica reservada para juntas críticas que exigem um acabamento sem salpicos. Consulte a nossa visão geral da tecnologia de soldadura robotizada para uma comparação mais aprofundada dos processos.
Setores e aplicações em que os robôs de soldadura com pórtico se destacam

Que setores utilizam estações de soldadura robotizada?
Os robôs de soldadura com pórtico não são máquinas de utilização geral: justificam o investimento em situações específicas, quando a dimensão da peça de trabalho, o comprimento da soldadura ou o volume de produção compensam a infraestrutura superior. O Relatório World Robotics 2025 da IFR registou 542 000 robôs industriais instalados em todo o mundo em 2024, com 21 percent utilizados em aplicações de soldadura e brasagem nos setores automóvel, de fabrico de metais e da indústria pesada.| Setor | Vão típico do pórtico | Tipos de junta comuns | Vantagens do pórtico |
|---|---|---|---|
| Construção naval | 15–30 m | Topo a topo, de ângulo, em T | As linhas de painéis exigem cordões contínuos e longos |
| Estruturas metálicas | 8–20 m | De ângulo, topo a topo multipasse | As vigas H e as colunas tubulares excedem o alcance dos braços |
| Fabrico de pontes | 10–25 m | Topo a topo, com penetração total | O comprimento das vigas exige um curso alargado |
| Equipamentos de energia | 6–12 m | Circunferenciais, longitudinais | As cubas de transformadores exigem acesso superior |
| Automóvel (BIW) | 6–15 m | Por pontos, cordão contínuo | Os pórticos instalados em linha servem várias estações |
Pórtico, consola ou carril no solo: que configuração de robô de soldadura escolher?
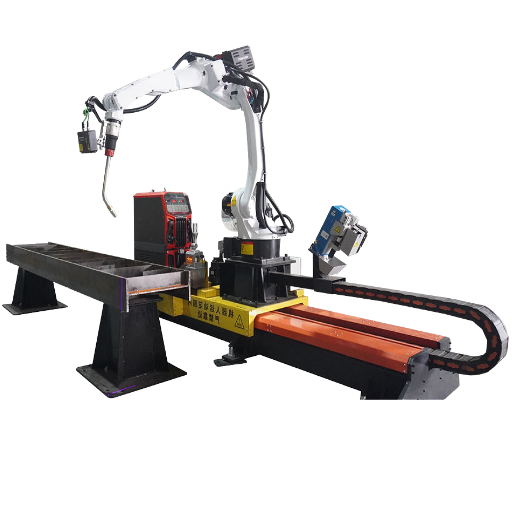 A escolha entre um robô de soldadura montado em pórtico, em consola ou sobre carril no solo depende de três variáveis: dimensão do espaço de trabalho, peso da peça e perfil de produção. Cada configuração tem uma gama de desempenho própria; escolher a opção errada desperdiça capital sem aumentar a taxa de produção.
| Fator | Sistema de pórtico | Estação robotizada com carril de translação no solo | Consola / estação única |
|---|---|---|---|
| Dimensão do espaço de trabalho | >10 m (até 30+ m) | 3–10 m | <3 m |
| Capacidade de carga da peça | >500 kg (sem limite de carga no chão) | 100–500 kg | <100 kg |
| Impacto no espaço no chão | Mínimo (montagem superior) | O carril ocupa espaço no chão | Área ocupada compacta |
| Perfil de produção ideal | Grande volume, cordões longos | Lotes variados, cordões médios | Pequenos lotes, cordões curtos |
| Investimento típico | $200K–$800K+ | $100K–$350K | $50K–$150K |
| Complexidade da instalação | Elevada (fundações, estrutura superior de aço) | Média (carril montado no chão) | Baixa (base aparafusada ao chão) |
Critérios de decisão: de que configuração precisa?
A sobredimensionação é o erro mais dispendioso na escolha de uma configuração de soldadura robotizada. Comprar um sistema de pórtico para peças que cabem no alcance de uma consola aumenta o investimento de capital em 3–5× sem um aumento proporcional da taxa de produção. Por outro lado, ampliar o alcance de um braço articulado com um carril no solo para cobrir cordões de 15 metros provoca perda de precisão devido à deformação do carril, problema que um pórtico concebido para esse fim evita. Para uma análise comparativa detalhada, leia a nossa comparação entre pórtico, consola e carril no solo.
- Se o cordão de soldadura mais longo ultrapassar 10 metros: sistema de pórtico. Nenhuma outra configuração alcança esta distância sem reposicionar o robô.
- Se as peças de trabalho pesarem mais de 500 kg: sistema de pórtico. A montagem superior elimina os problemas de espaço livre ao nível do chão em torno de peças pesadas.
- Se precisar de um alcance de 3-10 m para lotes variados: estação robotizada com carril no solo. O robô desloca-se sobre um carril montado no chão e trabalha com peças de diferentes dimensões dentro do comprimento do carril.
- Se as peças couberem num cubo de 3 m: célula em consola ou de estação única. Menor investimento, instalação mais rápida e trabalhos mínimos nas fundações.
- Se precisar de máxima flexibilidade para peças pequenas: robô colaborativo de soldadura (cobot). É portátil, pode ser reinstalado e não exige vedação de segurança nos modelos com limitação de força.
Perguntas frequentes

P: Como funciona um robô de soldadura?
Ver resposta
Um robô de soldadura recebe uma trajetória programada — ensinada manualmente com uma consola ou gerada por programação offline — e desloca a tocha ao longo dessa trajetória, controlando os parâmetros do arco (tensão, corrente elétrica, velocidade de alimentação do fio e caudal do gás). Os sensores fornecem dados para compensar as variações das peças. O robô repete este ciclo sob controlo total do programa, mantendo o arco ativo durante períodos muito superiores aos que um soldador individual conseguiria sustentar.
P: As pequenas empresas podem beneficiar da soldadura robotizada?
Ver resposta
Sim. O preço dos robôs colaborativos de soldadura (cobots) baixou, reduzindo o investimento inicial para menos de $80 000 por célula completa. Os cobots são adequados para pequenos lotes e cordões curtos, nos quais a automação completa com pórtico não se justifica. Utilize a nossa calculadora de ROI para robôs de soldadura para estimar o prazo de retorno do investimento com base no volume de produção.
P: Como funciona a programação da soldadura robotizada?
Ver resposta
Há duas formas de programar o robô: com uma consola de programação, também chamada programação por ensino, em que o operador guia manualmente a tocha ao longo da trajetória; ou através de programação offline, em que a trajetória é definida em software CAD (ou noutro software) e depois convertida num programa de trajetória utilizado pelo controlador. A programação offline é muito mais adequada para sistemas de pórtico: ensinar ponto a ponto uma trajetória de soldadura de 20 metros com uma consola é impraticável.
P: Como é que uma estação de soldadura robotizada melhora a segurança?
Ver resposta
As estações de soldadura robotizada afastam os operadores da exposição direta à radiação do arco, aos fumos e ao calor. As proteções com interbloqueios, de acordo com as orientações da OSHA para robótica e a ANSI/RIA R15.06, impedem o acesso não autorizado durante o funcionamento. Os sistemas de extração de fumos integrados nas estruturas de pórtico captam as partículas em suspensão junto da fonte.
P: Quanto custa um robô de soldadura montado em pórtico?
Ver resposta
Os sistemas completos de soldadura com pórtico custam geralmente entre $200 000 e $800 000 ou mais, consoante o comprimento do vão, o número de eixos, o processo de soldadura e a integração de sensores. A estrutura do pórtico e a infraestrutura representam cerca de 30–40% do custo total; o robô e o equipamento de soldadura, outros 30%; e a integração, a programação e a colocação em serviço, o valor restante. Para uma discriminação completa dos preços, consulte a nossa análise dos custos dos robôs de soldadura.
P: Que manutenção exige uma estação de soldadura robotizada?
Ver resposta
A manutenção regular dos sistemas inclui a substituição das pontas de contacto (entre cada 2 e 8 horas de tempo de arco, consoante o tipo de fio), a limpeza do bocal da tocha (com uma estação de limpeza por escareamento para evitar lascar os bocais), a substituição programada das espirais e a manutenção dos roletes de arrasto. Recomenda-se lubrificar os carris nas aplicações com guias lineares de pórtico. A configuração do Tool Center Point (TCP) deve ser feita após qualquer substituição de consumíveis. Devem realizar-se inspeções anuais ao estado dos cabos dos servomotores e à integridade dos interbloqueios de segurança.
Pronto para avaliar um sistema de soldadura com pórtico na sua oficina?
A Zhouxiang instalou mais de 1 000 projetos de automação da soldadura em mais de 50 países desde 1991.
Sobre esta análise
Este guia foi redigido e revisto tecnicamente pela equipa de engenharia da Zhouxiang, com base em mais de 30 anos de conceção e integração de sistemas de soldadura com pórtico para projetos de estruturas metálicas, construção naval e fabrico de pontes. Os dados de mercado e as estatísticas de instalação citados provêm do Relatório World Robotics 2025 da IFR e de estudos publicados do setor. Os valores apresentados para parâmetros específicos dos sistemas (repetibilidade e taxas de deposição) são intervalos típicos; o desempenho real depende da geometria da peça de trabalho, do material e das condições ambientais.
Referências e fontes
- Relatório World Robotics 2025 — Federação Internacional de Robótica
- Manual Técnico da OSHA, Secção IV, Capítulo 4: Robôs industriais — Departamento do Trabalho dos Estados Unidos
- Normas de robótica industrial (Capítulo 27) — NIST, Instituto Nacional de Normas e Tecnologia
- Planeamento da trajetória para o sistema de robô de soldadura com pórtico com base no RRT* melhorado — Robotics and Computer-Integrated Manufacturing (Elsevier)
- Técnicas de soldadura robotizada em estruturas e produção naval (2024) — Marine Structures Journal
- Normas de segurança em robótica — OSHA / ANSI R15.06
- 5 falhas comuns na soldadura robotizada e como as prevenir — Bernard / Tregaskiss
Artigos relacionados
- Robô de soldadura sobre carril no solo vs. robô de soldadura em consola vs. robô de soldadura montado em pórtico: comparação completa
- Programação de robôs de soldadura: consola de programação vs. métodos offline
- Custo de um robô de soldadura: fatores que influenciam o preço e como elaborar um orçamento
- Tecnologia de soldadura robotizada: processos, sensores e tendências
- Como escolher o robô de soldadura adequado à sua aplicação

