
Contacte con Zhouxiang


Datos rápidos: sistemas de soldadura robotizada sobre pórtico
- Ejes: 3 ejes lineales (X,Y,Z) y 3 ejes de rotación de la muñeca = 6 + grados de libertad
- Recorrido habitual: 6–30 m de desplazamiento longitudinal
- Repetibilidad: ±0,05 mm (sistemas servoaccionados de gama alta)
- Procesos de soldadura: MIG/MAG, TIG, SAW, láser
- Principales sectores: Construcción naval, estructuras metálicas, puentes, equipos eléctricos
- Tamaño del mercado: valor mundial de $3,52 billion(2024), con una previsión de $6,61 billion en 2034.
¿Qué es un robot de soldadura sobre pórtico?
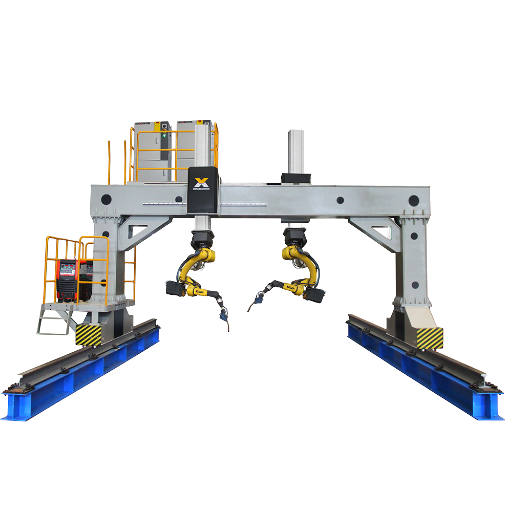 El robot de soldadura sobre pórtico es un sistema de soldadura automatizado montado en un pórtico elevado y rígido (normalmente de acero estructural), que desplaza una antorcha de soldadura robotizada por raíles lineales en una disposición de coordenadas cartesianas. Situados en altura, los pórticos rodean la pieza por todos sus lados y permiten que el robot acceda libremente a cordones largos, soldaduras en ángulo y soldaduras multipasada, sin ocupar el espacio del suelo.
Esta diferencia cobra importancia al fabricar conjuntos grandes en talleres de fabricación. Mientras que un brazo articulado típico de seis ejes alcanza unos 2–3 metros desde su base, la zona de trabajo de un robot de pórtico solo está limitada por la longitud de los raíles. Los astilleros que utilizan líneas de soldadura de paneles suelen instalar pórticos con una luz superior a 20 metros y configuraciones de dos robots que cubren a la vez ambos lados de un panel naval.
542,000
Robots industriales instalados en todo el mundo en 2024
21%
Utilizados para soldadura y soldadura blanda
2×
La demanda de robots se duplicó desde 2014
Fuente: Informe World Robotics 2025 de la IFR (Federación Internacional de Robótica)
Para cualquier trayectoria de soldadura de más de 6 metros que requiera trabajar simultáneamente en los 3 ejes elevados, solo una configuración de pórtico ofrece el alcance necesario sin ocupar espacio en el suelo. Lo llamamos la regla de los 3 ejes elevados: es la forma más rápida de saber si un taller realmente necesita un pórtico.Zhouxiang fabrica puestos de soldadura robotizada con pórtico optimizados para estas aplicaciones de gran escala: estructuras metálicas, paneles de construcción naval y montaje de vigas de puente.
Componentes principales de un sistema de soldadura robotizada sobre pórtico
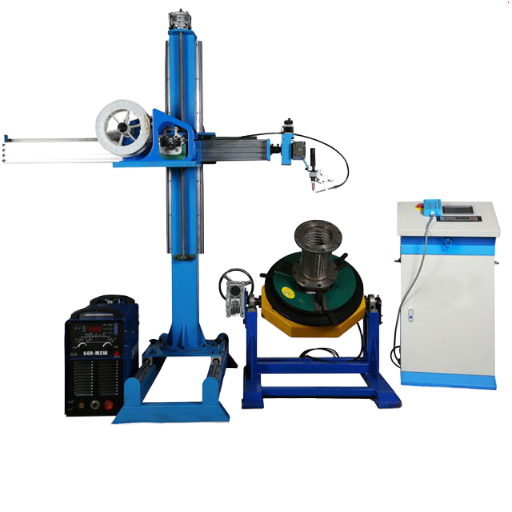
¿Cuáles son las partes principales de un sistema de soldadura robotizada?
Todos los sistemas de soldadura sobre pórtico cuentan con uno de 6 grupos funcionales. A continuación se explica qué hace cada uno y por qué se utilizan robots de pórtico para transportar piezas grandes y sin puntos de referencia, en lugar de brazos articulados: 1. Bastidor del pórtico y raíles lineales. Este bastidor elevado, fabricado con perfiles de acero en H o de sección cajón, soporta el peso de todos los robots, las antorchas y los conjuntos de cables. Las guías lineales proporcionan el movimiento de los robots en las direcciones X e Y y el de sus respectivos conjuntos de antorcha Zigohowsing; una columna cartesiana fija en Z (vertical) dirige la antorcha Zigoshozing hacia la pieza. La columna vertical del eje Z (que actúa junto con el frágil bastidor sobre el que está montada) es la principal causa de desviación de la trayectoria Zigoshozing; sus vibraciones se manifiestan como ondulaciones en el cordón. 2. Sistema de servomotores. Los servomotores de CA de cada eje controlan la posición y la velocidad con gran precisión y alcanzan valores de repetibilidad de 0,05 mm en los sistemas de precisión. Cada accionamiento convierte las coordenadas de la trayectoria programada en movimientos coordinados de varios ejes: el pórtico desplaza la antorcha a lo largo de la junta y mantiene una distancia constante respecto a la superficie de la pieza. 3. Antorcha de soldadura y unidad de alimentación de hilo: el conjunto de la antorcha se fija a la corredera del eje Z, a menudo mediante una muñeca de 3 ejes que añade giro, inclinación y guiñada para alcanzar los 6+ grados de libertad. Las unidades de alimentación de hilo suministran material de aporte a las velocidades programadas. La falta de correspondencia entre la velocidad del hilo y la velocidad de avance es la causa más común de defectos de soldadura en los sistemas automatizados. 4. Controlador (PLC + controlador del robot): el PLC actúa como un sencillo controlador central del tráfico y controla los servomotores, las pinzas neumáticas, los enclavamientos de seguridad y los botones del operario. Los integradores con experiencia que participan en el foro de Practical Machinist recomiendan operar el sistema mediante programación estándar de lógica de escalera, para que el personal habitual de mantenimiento pueda repararlo sin necesidad de formación especializada. 5. Sensores y sistemas de visión: los sensores láser de seguimiento de la junta escanean la junta antes de que llegue la antorcha y detectan en tiempo real el tamaño de la separación y la posición de la junta. A partir de estos datos, el controlador ajusta dinámicamente la trayectoria de soldadura, algo esencial en piezas con variaciones dimensionales debidas al corte térmico o al ajuste manual. La detección de la tensión del arco y el palpado confirman la posición. 6. Cerramiento de seguridad y enclavamientos: según se especifica en el Manual técnico de OSHA, sección IV, capítulo 4, las células de soldadura robotizada deben estar protegidas con barreras físicas, cortinas fotoeléctricas o escáneres de área antes de que el personal pueda acceder al espacio de trabajo activo. Los circuitos de parada de emergencia deben detener todos los ejes mediante el frenado dentro de la distancia de parada especificada por ANSI/RIA R15.06.📐 Nota de ingeniería
La flexión del bastidor del pórtico bajo carga limita la precisión máxima de la soldadura. Para luces superiores a 10 metros, un análisis estructural debe confirmar que la flecha máxima en el centro es inferior a L/1000 (donde L = longitud de la luz), teniendo en cuenta el peso combinado del robot, la antorcha y los cables, así como las fuerzas dinámicas de la aceleración. Por ejemplo, un pórtico de 15 metros no debería flexionarse más de 15 mm en el centro. Una flexión mayor provocará errores en la colocación del cordón que el software de compensación no podrá corregir por completo.
Cómo funciona un robot de soldadura sobre pórtico: ciclo de soldadura paso a paso

¿Cómo funciona un sistema de pórtico?
El proceso de soldadura sobre pórtico consta de un ciclo de siete etapas, desde la carga de la pieza hasta la soldadura terminada. En cada etapa, la coordinación entre los ejes lineales del pórtico, el controlador de soldadura y la información de los sensores garantiza la calidad; cualquier fallo puede provocar piezas rechazadas o pérdidas de producción.- Carga y fijación de la pieza. La pieza se coloca en la bancada de soldadura mediante útiles de fijación, pinzas o posicionadores. Este paso es fundamental, ya que los integradores de automatización han observado que el uso incorrecto de los útiles de fijación causa el 40 percent de las piezas rechazadas en las células de soldadura robotizada. Los útiles de fijación de control numérico por ordenador ofrecen tolerancias de ajuste más uniformes que los fabricados manualmente, que es lo que espera el robot.
- Escaneo de la pieza. Un sensor láser 3D montado cerca de la antorcha escanea la geometría de la junta. Los sensores detectan la posición del cordón de soldadura, la anchura del hueco y la desviación respecto a la posición nominal programada. Un estudio publicado en Robotics and Computer-Integrated Manufacturing mostró que los sistemas de pórtico con escaneo láser 3D pueden clasificar automáticamente los tipos y las posiciones de las piezas, lo que elimina la necesidad de modificar manualmente los puntos de enseñanza entre conjuntos.
- Planificación de la trayectoria y generación del programa. El controlador genera la trayectoria de soldadura a partir de los datos del escaneo. En los sistemas de pórtico, la planificación es mucho más difícil que en las máquinas con brazos articulados, porque el robot debe programar conjuntamente tres ejes lineales de largo recorrido y las rotaciones de la muñeca. El software de programación offline, como RobotStudio o DELMIA, permite a los ingenieros programar trayectorias en un entorno virtual antes de mover el pórtico y reducir de días a horas las operaciones de montaje.
- Ejecución de la soldadura. El pórtico coloca la antorcha en el punto inicial. Se inicia el arco y el sistema de soldadura por arco avanza por la trayectoria programada mientras sigue la junta de forma adaptativa para compensar las variaciones instantáneas; es decir, las variaciones en la velocidad de avance, la alimentación del hilo y la pieza se compensan mediante los parámetros de la fuente de alimentación de soldadura almacenados en Déjofosair.
- Supervisión durante el proceso. Durante la soldadura, la visión artificial y los sensores de arco controlan la geometría del cordón, la profundidad de penetración y las salpicaduras. Si las lecturas en tiempo real superan las tolerancias programadas, el proceso corrige automáticamente el origen del problema (o, en situaciones extremas, cuando las tolerancias se superan en un orden de magnitud, ¡lo detiene casi por completo!). Esta retroalimentación en tiempo real distingue la soldadura automatizada del simple desplazamiento mecanizado.
- Inspección posterior a la soldadura. Tras retirar la antorcha, se puede volver a utilizar el sensor láser para escanear las soldaduras terminadas y comprobar el perfil del cordón y los defectos superficiales. Algunos sistemas de pórtico incorporan cabezales de ensayo por ultrasonidos para realizar ensayos volumétricos de soldaduras estructurales críticas.
- Descarga de la pieza y reinicio del ciclo. Una vez terminada la operación, se suelta la pieza y se retira. Tras volver a la posición de origen, el pórtico recibe la siguiente pieza y repite el ciclo. En las líneas de paneles de gran volumen, el ciclo continúa con muy poca intervención del operador.
⚠️ Error habitual: omitir la calibración del seguimiento de la junta
A veces se olvida calibrar el sensor láser de seguimiento de la junta al cambiar el útil de fijación. Se presupone que la trayectoria programada no cambia. Sin embargo, incluso un desplazamiento de 2 mm en el útil, acumulado a lo largo de 10 metros de junta, provocará grandes desviaciones del cordón.
Calibre el sensor respecto a un punto de referencia conocido cada vez que cambie el útil de fijación o el tipo de pieza. Como saben los ingenieros de soldadura de Eng-Tips, la tolerancia ajustada de Tommyt deja menos margen de error a las personas, que pueden ajustar la trayectoria mejor de forma instintiva.
Procesos de soldadura utilizados en sistemas de robots de pórtico
 Los robots de pórtico son neutros respecto al proceso: el bastidor y el sistema de movimiento pueden soportar cualquier antorcha de soldadura. La elección del proceso depende del material, el espesor y la geometría de la junta. Así se comparan los cuatro procesos al integrarlos en un sistema de soldadura sobre pórtico:
| Proceso | Espesor del material | Tasa de deposición | Aplicación habitual en pórtico |
|---|---|---|---|
| MIG/MAG (GMAW) | 1–25 mm | 3–8 kg/hr | Vigas en H y columnas de sección cajón de estructuras metálicas |
| TIG (GTAW) | 0,5–6 mm | 0,5–2 kg/hr | Depósitos de acero inoxidable y juntas de precisión |
| SAW (arco sumergido) | 6–100+ mm | 8–25 kg/hr | Líneas de paneles de construcción naval y chapa gruesa |
| Soldadura láser | 0,1–12 mm | Varía según la potencia | Soldadura de cordones a alta velocidad, con deformación mínima |
Las tasas de deposición son intervalos generales basados en parámetros de soldadura estándar; los valores reales dependen de la geometría de la junta, el gas de protección y el diámetro del hilo.
💡 Regla práctica para elegir el proceso
Adapte el proceso de soldadura a la junta, no al robot. En sistemas de pórtico que sueldan acero estructural de más de 12 mm de espesor, la soldadura por arco sumergido ofrece la mayor tasa de deposición y la penetración más profunda por pasada. Para la fabricación general con espesores inferiores a 12 mm, MIG/MAG (soldadura por arco metálico con gas) ofrece el mejor equilibrio entre velocidad, calidad y familiaridad para el operador. TIG se reserva para juntas críticas que exigen un acabado sin salpicaduras. Consulte nuestra visión general de la tecnología de soldadura robotizada para comparar los procesos en más detalle.
Sectores y aplicaciones en los que destacan los robots de soldadura sobre pórtico

¿En qué sectores se utilizan las estaciones de soldadura robotizada?
Los robots de soldadura sobre pórtico no son máquinas de uso general: justifican la inversión en situaciones concretas, cuando el tamaño de la pieza, la longitud de la soldadura o el volumen de producción hacen necesaria la infraestructura elevada. El Informe World Robotics 2025 de la IFR registró 542.000 robots industriales instalados en todo el mundo en 2024, y un 21 percent destinados a aplicaciones de soldadura y soldadura blanda en la industria automovilística, la fabricación de metal y la industria pesada.| Sector | Luz habitual del pórtico | Tipos de junta habituales | Ventaja del pórtico |
|---|---|---|---|
| Construcción naval | 15–30 m | A tope, en ángulo, en T | Las líneas de paneles requieren cordones largos continuos |
| Estructuras metálicas | 8–20 m | En ángulo, a tope multipasada | Las vigas en H y las columnas de sección cajón superan el alcance del brazo |
| Fabricación de puentes | 10–25 m | A tope con penetración completa | La longitud de las vigas requiere un recorrido amplio |
| Equipos eléctricos | 6–12 m | Circunferenciales, longitudinales | Las cubas de transformador requieren acceso por encima |
| Automoción (BIW) | 6–15 m | Por puntos, cordón | Los pórticos montados en línea dan servicio a varias estaciones |
Pórtico, voladizo o carril de suelo: ¿qué configuración de robot de soldadura elegir?
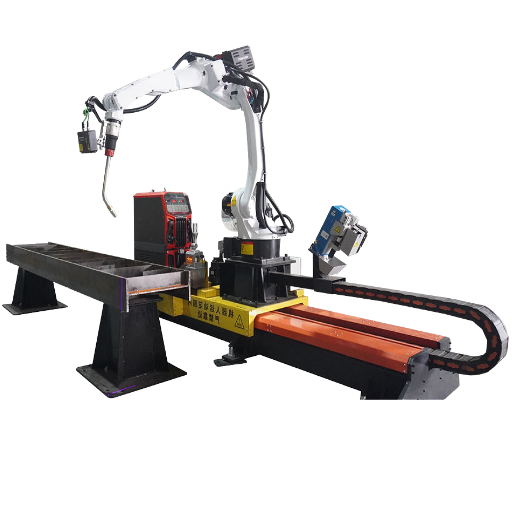 La elección entre un robot de soldadura sobre pórtico, en voladizo o sobre carril de suelo depende de tres variables: la extensión del área de trabajo, el peso de la pieza y el perfil de producción. Cada configuración tiene un rango de rendimiento propio; elegir la incorrecta supone un gasto de capital sin mejorar la capacidad de producción.
| Factor | Sistema de pórtico | Estación de soldadura robotizada sobre carril de suelo | Voladizo / estación única |
|---|---|---|---|
| Extensión del área de trabajo | >10 m (hasta 30+ m) | 3–10 m | <3 m |
| Capacidad de carga de la pieza | >500 kg (sin límite de carga en el suelo) | 100–500 kg | <100 kg |
| Repercusión en el espacio del suelo | Mínima (montaje elevado) | El raíl ocupa espacio en el suelo | Espacio ocupado reducido |
| Perfil de producción más adecuado | Gran volumen, cordones largos | Lotes variados, cordones medianos | Lotes pequeños, cordones cortos |
| Inversión habitual | $200K–$800K+ | $100K–$350K | $50K–$150K |
| Complejidad de la instalación | Alta (cimentación, estructura elevada de acero) | Media (raíl instalado en el suelo) | Baja (base fijada con pernos) |
Criterios de decisión: ¿qué configuración necesita?
Elegir una configuración de soldadura robotizada sobredimensionada es el error más costoso. Comprar un sistema de pórtico para piezas que caben dentro del alcance de un voladizo multiplica la inversión de capital por 3–5× sin aumentar proporcionalmente la capacidad de producción. Por otro lado, ampliar el alcance de un brazo articulado mediante un carril de suelo para cubrir cordones de 15 metros provoca una pérdida de precisión por la flexión del raíl, que un pórtico diseñado para ese fin evita. Para un análisis comparativo detallado, consulte nuestra comparativa de pórtico, voladizo y carril de suelo.
- Si el cordón de soldadura más largo supera los 10 metros: sistema de pórtico. Ninguna otra configuración alcanza esa longitud sin reposicionar el robot.
- Si las piezas pesan más de 500 kg: sistema de pórtico. El montaje elevado elimina los problemas de espacio libre a nivel del suelo alrededor de las piezas pesadas.
- Si necesita un alcance de 3-10 m y variedad de lotes: estación sobre carril de suelo. El robot se desplaza por una vía montada en el suelo y maneja piezas de distintos tamaños dentro de la longitud del carril.
- Si las piezas caben en un cubo de 3 m: célula en voladizo o de estación única. Menor inversión, puesta en marcha más rápida y trabajos de cimentación mínimos.
- Si necesita la máxima flexibilidad con piezas pequeñas: robot colaborativo de soldadura (cobot). Es portátil, se puede reubicar y no requiere vallado de seguridad en los modelos con limitación de fuerza.
Preguntas frecuentes

P: ¿Cómo funciona un robot de soldadura?
Ver respuesta
Un robot de soldadura recibe una trayectoria programada, que se enseña manualmente con un mando o se genera mediante programación offline, y desplaza la antorcha por ella mientras controla los parámetros del arco (tensión, corriente, velocidad de alimentación del hilo y caudal de gas). Los sensores proporcionan información para compensar las variaciones de las piezas. El robot repite el ciclo bajo el control completo del programa en cada operación y mantiene un tiempo de arco activo muy superior al que podría sostener un soldador.
P: ¿Puede la soldadura robotizada beneficiar a las pequeñas empresas?
Ver respuesta
Sí. Los robots colaborativos de soldadura (cobots) han reducido la barrera de entrada a menos de $80.000 por una célula completa. Los cobots son adecuados para lotes pequeños y cordones cortos, donde no se justifica una automatización completa con pórtico. Utilice nuestra calculadora del ROI de un robot de soldadura para estimar el plazo de recuperación según su volumen de producción.
P: ¿Cómo funciona la programación de la soldadura robotizada?
Ver respuesta
Hay dos formas de programar el robot: con un mando de programación (también denominado enseñanza directa), mediante el cual el operador guía manualmente la trayectoria de la antorcha; o mediante programación offline, en la que la trayectoria se define en un software CAD (u otro) y luego se convierte en un programa de planificación de trayectoria para el controlador. La programación offline resulta mucho más adecuada para los sistemas de pórtico: enseñar punto por punto una trayectoria de soldadura de 20 metros con un mando no es práctico.
P: ¿Cómo mejora la seguridad una estación de soldadura robotizada?
Ver respuesta
Las estaciones de soldadura robotizada alejan a los operadores de la exposición directa a la radiación del arco, los humos y el calor. Los cerramientos de seguridad con enclavamientos, conforme a las directrices de OSHA sobre robótica y ANSI/RIA R15.06, impiden el acceso no autorizado durante el funcionamiento. Los sistemas de extracción de humos integrados en los bastidores del pórtico capturan las partículas en suspensión en el punto de origen.
P: ¿Cuánto cuesta un robot de soldadura sobre pórtico?
Ver respuesta
Los sistemas completos de soldadura sobre pórtico suelen costar entre $200.000 y $800.000 o más, según la longitud del pórtico, el número de ejes, el proceso de soldadura y la integración de sensores. El bastidor del pórtico y la infraestructura representan aproximadamente el 30–40 % del coste total; el robot y el equipo de soldadura, otro 30 %; y la integración, la programación y la puesta en marcha, el resto. Consulte nuestro desglose del coste de un robot de soldadura para ver el detalle completo de los precios.
P: ¿Qué mantenimiento requiere una estación de soldadura robotizada?
Ver respuesta
El mantenimiento periódico de los sistemas requiere sustituir las puntas de contacto (cada 2 y 8 horas de arco, según el tipo de hilo), limpiar la tobera con una estación escariadora para no astillarla, sustituir los revestimientos según el calendario previsto y revisar los rodillos de arrastre. Se recomienda lubricar los raíles en las aplicaciones de pórtico con guías lineales. La configuración del punto central de herramienta (TCP) debe realizarse después de sustituir cualquier consumible. Se deben inspeccionar anualmente el estado de los cables de los servomotores y la integridad de los enclavamientos de seguridad.
¿Está listo para evaluar un sistema de soldadura sobre pórtico en sus instalaciones?
Zhouxiang ha instalado más de 1.000 proyectos de automatización de la soldadura en más de 50 países desde 1991.
Sobre este análisis
Esta guía ha sido redactada y revisada técnicamente por el equipo de ingeniería de Zhouxiang, a partir de más de 30 años de experiencia en el diseño e integración de sistemas de soldadura sobre pórtico para proyectos de estructuras metálicas, construcción naval y fabricación de puentes. Los datos de mercado y las estadísticas de instalaciones citados proceden del Informe World Robotics 2025 de la IFR y de estudios publicados del sector. Los parámetros específicos del sistema (repetibilidad y tasas de deposición) son intervalos habituales; el rendimiento real depende de la geometría de la pieza, el material y las condiciones ambientales.
Referencias y fuentes
- Informe World Robotics 2025 — Federación Internacional de Robótica
- Manual técnico de OSHA, sección IV, capítulo 4: Robots industriales — Departamento de Trabajo de Estados Unidos
- Normas de robótica industrial (capítulo 27) — NIST, Instituto Nacional de Estándares y Tecnología
- Planificación de trayectorias para el sistema de robot de soldadura sobre pórtico basada en RRT* mejorado — Robotics and Computer-Integrated Manufacturing (Elsevier)
- Técnicas de soldadura robotizada en estructuras y producción naval (2024) — Revista Marine Structures
- Normas de seguridad en robótica — OSHA / ANSI R15.06
- 5 fallos habituales en la soldadura robotizada y cómo prevenirlos — Bernard / Tregaskiss
Artículos relacionados
- Robot de soldadura sobre carril de suelo, en voladizo o sobre pórtico: comparación completa
- Programación de robots de soldadura: consola de programación o métodos offline
- Coste de un robot de soldadura: factores que influyen en el precio y cómo elaborar un presupuesto
- Tecnología de soldadura robotizada: procesos, sensores y tendencias
- Cómo elegir el robot de soldadura adecuado para su aplicación

