
Contacte a Zhouxiang

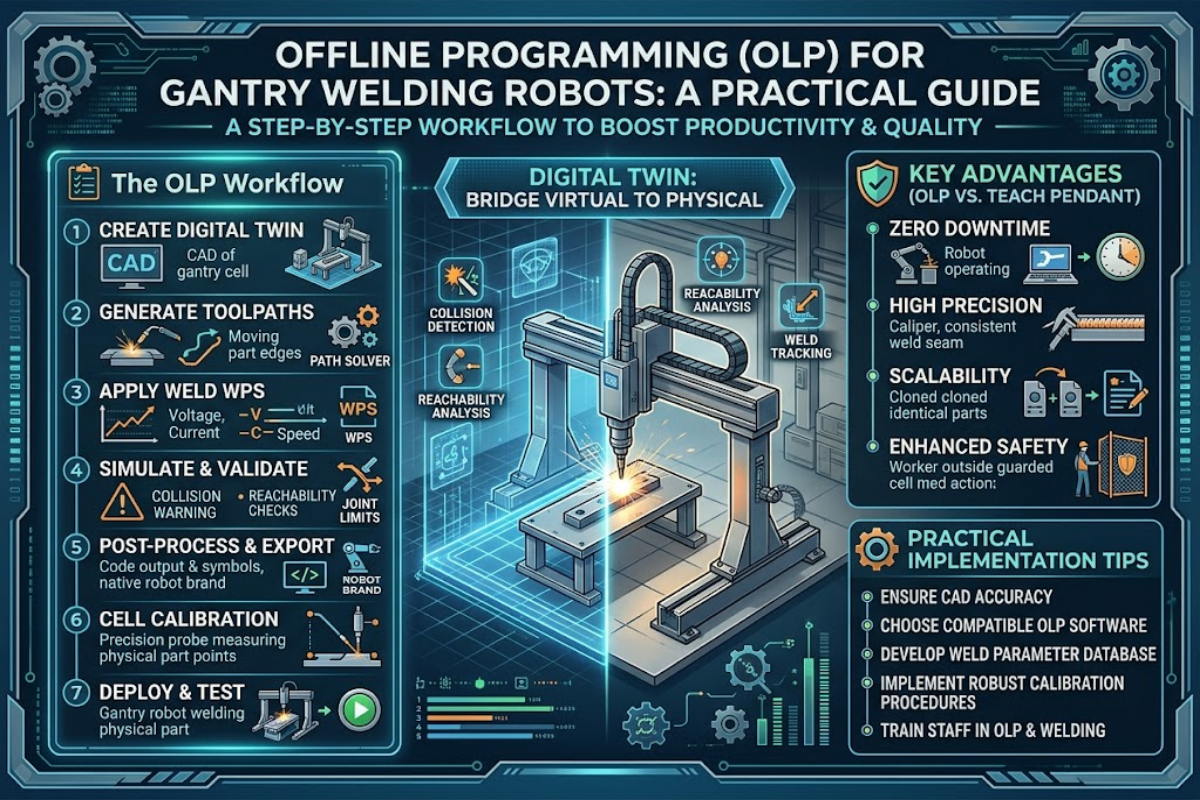
Especificações rápidas — visão geral do fluxo de programação offline
| Ambiente de programação | Réplica virtual da célula física do robô, baseada em PC |
| Formatos CAD típicos | Tekla, SolidWorks, NX, CATIA, Creo (STEP ou formato nativo) |
| Marcas de robôs compatíveis (típicas) | ABB, FANUC, Yaskawa, KUKA (uma licença OLP, várias marcas) |
| Estágios do fluxo de trabalho | 7 (importação CAD → disposição da célula → geração de TCP → simulação → geração de código → afinação → produção) |
| Aceleração típica da programação | 2x a 10x face à consola de comando (consoante a aplicação) |
| Precisão inicial (antes da afinação) | Dentro de ~1/4 inch (6 mm) após a calibração |
| Custo típico da licença de software | $3k–$30k/ano por licença (software OLP de terceiros de gama média) |
O que é a programação offline para robôs de soldadura em pórtico?
 A programação offline (OLP) consiste em criar, testar e validar o programa de movimentos de um robô de soldadura num PC, dentro de uma réplica virtual da célula — sem parar o robô físico. Enquanto isso, o robô continua a soldar a peça em produção e os engenheiros criam o programa seguinte em simulação, exportam o código gerado para o controlador e implementam-no após uma breve afinação.
Em comparação com a programação por consola de comando — o método «online», em que um técnico se coloca dentro de uma vedação de segurança e desloca o braço ponto a ponto com uma unidade de comando portátil —, a OLP transfere a programação do chão de fábrica para os postos de engenharia. Esta mudança é importante em qualquer robô, mas assume uma importância ainda maior num robô de soldadura em pórtico, onde um carril linear de 12 m desloca um braço de 6 eixos sobre peças de trabalho com cinco metros de largura, gerando centenas de pontos centrais da ferramenta (TCP) em cada passagem. Fazer o operador percorrer esses pontos com uma consola de comando simplesmente não é escalável.
O fluxo de trabalho OLP: os 7 estágios, passo a passo
 Todos os pacotes OLP de referência para soldadura robotizada seguem, em termos gerais, o mesmo fluxo de trabalho em 7 estágios, quer se trate de RoboDK, Visual Components, Robotmaster, FASTSUITE, OCTOPUZ ou de uma ferramenta proprietária do fabricante. Compreender estes estágios permite saber de que dados CAD necessita a montante e o que o controlador do robô recebe a jusante.
- Importar dados CAD. A geometria do robô provém do fabricante; as peças de trabalho, do modelo CATIA ou NX do cliente; os dispositivos de fixação, do SolidWorks; e a utillagem e os dispositivos de fixação, do Creo. Os ficheiros são importados em formatos neutros (STEP, IGES) ou através de tradutores de formatos nativos. A precisão da representação de contornos (B-Rep) da geometria importada determina a qualidade da geração de TCP a jusante.
- Dispor a célula virtual. Posicionar o robô, os posicionadores, os dispositivos de fixação e a peça de trabalho num ambiente 3D que reproduza a geometria do chão de fábrica.
- Gerar TCP. O software calcula os pontos centrais da ferramenta a partir das normais às superfícies e da geometria dos bordos ao longo dos cordões de soldadura previstos; a amostragem pelo comprimento do arco mantém uma distância uniforme entre TCP ao longo dos percursos curvos.
- Simular os movimentos com deteção de colisões. Executar virtualmente o programa completo. Este solucionador verifica colisões entre pares de corpos, falhas de alcance e singularidades (configurações das juntas em que o jacobiano cinemático perde a classificação e o movimento fica indefinido).
- Gerar código específico para o robô. Um pós-processador exporta o código nativo para o controlador escolhido — ABB RAPID, FANUC TP, Yaskawa INFORM ou KUKA KRL. Os pacotes OLP de terceiros costumam incluir pós-processadores para 10–15 marcas de robôs.
- Afinação física. Carregar o programa no controlador real. Ensinar ao robô alguns pontos de referência (localização da mesa de trabalho, origem do eixo de rotação, início da soldadura) e permitir que o software corrija as diferenças entre o CAD e a configuração física. Os programas bem calibrados costumam atingir uma precisão final dentro de ~1/4 inch (6 mm) antes da afinação.
- Iniciar a produção. Começar a soldadura, acompanhar o processo através do controlador ou do MES e preparar em paralelo o programa seguinte.
Porque é que os robôs de soldadura em pórtico precisam mais de OLP do que as células estacionárias
 É possível programar robôs estacionários de 6 eixos com uma consola de comando, dentro de certos limites: o espaço de trabalho é delimitado, todas as juntas são visíveis do exterior da vedação e uma peça soldada típica tem dezenas de TCP, não centenas. Os robôs de soldadura em pórtico contrariam estas três premissas.
Em primeiro lugar, o carril é um verdadeiro eixo, não uma etapa de transporte. Um único controlador coordena o movimento linear com as seis juntas articuladas durante a soldadura, o que significa que o planeamento do percurso tem de resolver a cinemática inversa em mais de 7 graus de liberdade. A análise de 2026 da Spatial sobre tecnologia de programação offline refere expressamente que os sistemas de pórtico «acrescentam graus de liberdade para além do braço do robô… o solucionador tem de tratar os eixos do pórtico como parte da cadeia cinemática» — o que altera o espaço de trabalho alcançável e as configurações singulares em comparação com uma base fixa. Em segundo lugar, o espaço físico é enorme: um carril de 12 m com um vão de soldadura de 5 m obrigaria o programador a percorrer metros entre TCP com uma consola de comando. Em terceiro lugar, as células em pórtico incluem frequentemente um posicionador da peça de trabalho como 8.º ou 9.º eixo, e um estudo revisto por pares sobre construção naval descreve uma célula de 9 graus de liberdade (braço de 6 eixos + pórtico de 3 eixos), concebida expressamente para que um «programador sem experiência» possa criar programas de produção.
Se já leu o nosso guia complementar sobre o robô de soldadura em pórtico de 7 eixos, a conclusão é direta: o mesmo eixo adicional que aumenta o espaço de trabalho torna inviável o ensino manual e faz de uma cadeia de ferramentas OLP adequada uma necessidade, não uma opção. Para conhecer melhor a mecânica, consulte como funciona um robô de soldadura em pórtico e a comparação entre carril no solo, braço em consola e pórtico.
💡 Dica profissional
A OLP compensa mais rapidamente em cordões de soldadura longos e contínuos, com muitos TCP. Para tarefas simples de recolha e colocação, com 4–5 pontos, continua a ser mais barato programar com a consola. A associação industrial A3 (Association for Advancing Automation) assinala o mesmo limiar no seu guia introdutório sobre OLP.
Benefícios comprovados por dados reais de estudos de caso
Demonstrar as vantagens da OLP num robô de soldadura em pórtico exige dados concretos, não especulação. Vários fabricantes publicaram reduções verificáveis do tempo de programação após adotarem software OLP de terceiros:10x
Ponsse: programação reduzida de 10 dias para 1 dia
70%
AMI Attachments: de 2 semanas para 4 dias
80%
Berlin Gardens: redução do tempo de programação
2.5x
AFRIT: produção diária de 8 para 20 contentores
Consola de comando ou programação offline: quando compensa a OLP
 A programação offline não elimina por completo a utilização da consola de comando: todas as implementações recorrem a ela na afinação final. A questão é quem faz a maior parte da programação: um técnico dentro da vedação ou um engenheiro à secretária.
| Critério | Consola de comando (online) | Programação offline |
|---|---|---|
| Produção durante a programação | Parada | Em funcionamento em paralelo |
| Tempo para um percurso de soldadura com 100 TCP | Dias | Horas |
| Compatibilidade com várias marcas de robôs | Um fabricante de cada vez (consola proprietária por marca) | Uma licença abrange 10–15 marcas |
| Integração CAD | Nenhuma (programação manual, ponto a ponto) | Importação direta de Tekla / SolidWorks / NX / CATIA / Creo |
| Mais adequado para | Produção em massa pouco complexa, trabalhos com 4–5 pontos | Grande variedade e baixo volume, cordões contínuos longos, células em pórtico |
Estime o prazo de retorno antes de avançar
Antes de emitir uma ordem de compra para software OLP, faça as contas com base na variedade de peças que fabrica e no custo da mão de obra de programação. A nossa calculadora de ROI para robôs de soldadura e o estimador de eficiência por posto de trabalho permitem calcular a poupança de tempo de programação face ao custo da licença e da formação — sem necessidade de iniciar sessão.
O que inclui o software OLP: 5 componentes importantes
 À primeira vista, os pacotes OLP parecem todos semelhantes: uma janela de visualização 3D, uma árvore de componentes da célula, um editor de percursos de soldadura e um pós-processador. As diferenças reais encontram-se nas cinco camadas que executam o trabalho menos visível. Ao avaliar fornecedores, pergunte sobre estes componentes. Para uma visão mais ampla da cadeia de automação, consulte a nossa apresentação geral da tecnologia de soldadura robotizada.
Camada de tradução CAD
Todas as células robotizadas envolvem geometria proveniente de vários sistemas CAD. O tradutor lê ficheiros nativos CATIA, NX, SolidWorks, Creo e Inventor, bem como ficheiros STEP neutros, preservando a topologia B-Rep, os PMI (dados de produto e fabrico) e os metadados. Se o tradutor eliminar as normais às superfícies ou simplificar os bordos, a geração de TCP a jusante perde precisão. A fidelidade nesta camada é indispensável.Modelo cinemático do pórtico
Os solucionadores genéricos de robôs conseguem lidar com um braço de 6 eixos. Uma célula em pórtico acrescenta o carril (7 graus de liberdade) e, muitas vezes, um posicionador (8 ou 9 graus de liberdade). O solucionador precisa de uma biblioteca cinemática compatível com o comprimento específico do carril, a marca do braço e a configuração do posicionador; caso contrário, a análise do alcance e das singularidades torna-se pouco fiável nas posições extremas do percurso. Antes de comprar, peça ao fornecedor um ficheiro de modelo correspondente exatamente ao seu equipamento.Solucionador de colisões
A deteção de colisões funciona em dois modos. Durante a simulação interativa, o solucionador envia rapidamente à interface um sinal de primeiro contacto. Antes da implementação, executa uma verificação exaustiva que identifica todos os pares de corpos em colisão e os pontos de interseção — o diagnóstico de que o programador precisa para corrigir o percurso. Num pórtico, a deteção tem de incluir o carril, o carro, a corrente de cabos e a tocha de soldadura em relação à peça de trabalho e aos dispositivos de fixação — e não apenas o braço em relação à peça.Gerador de TCP
A avaliação das normais às superfícies determina o ângulo de aproximação da tocha de soldadura em cada ponto de passagem. A amostragem parametrizada pelo comprimento do arco ao longo dos bordos mantém uma distância uniforme entre TCP segundo a geometria física da curva, em vez de concentrar pontos nas zonas de curvatura acentuada. Para cordões de soldadura que seguem um bordo ao longo de percursos com vários segmentos, o gerador também precisa de propagar os bordos suavemente, para que o movimento resultante mantenha continuidade G1.Pós-processador específico para o robô
Os pós-processadores convertem o programa de movimentos gerado na linguagem nativa de cada controlador: ABB RAPID, FANUC TP, Yaskawa INFORM e KUKA KRL. Um software OLP de terceiros com pós-processadores para 10–15 marcas permite controlar uma frota mista com uma única licença. Um software OLP proprietário do fabricante (RobotStudio, RoboGuide, MotoSim, KUKA.Sim) costuma oferecer maior integração com a própria marca, mas não ajuda se também tiver robôs de outras duas marcas na oficina.5 verificações antes de comprar software OLP para o seu pórtico
Consulte esta lista antes de assinar uma ordem de compra. Cada ponto já causou problemas a pelo menos uma oficina que o ignorou.- Compatibilidade cinemática com o pórtico. Confirme se a biblioteca do fornecedor inclui um modelo adequado ao comprimento do carril, à marca do braço e à configuração do posicionador. Os solucionadores genéricos perdem precisão nas posições extremas do carril; peça uma demonstração com uma geometria de célula semelhante à sua.
- Compatibilidade com formatos CAD. Verifique se os formatos de importação suportados pelo fornecedor correspondem às ferramentas da sua equipa de engenharia. As oficinas de estruturas metálicas trabalham sobretudo com Tekla; os estaleiros navais usam CATIA; e os fabricantes em geral recorrem ao SolidWorks ou ao NX. Um pacote que só importe STEP obriga a uma etapa de conversão e perde PMI.
- Pós-processadores para várias marcas. Tem uma frota mista de FANUC / ABB / Yaskawa / KUKA? Um único software OLP de terceiros é mais barato e simples do que uma licença proprietária de cada fabricante para cada marca. Antes de avançar, peça a lista atualizada de pós-processadores.
- Ferramentas de calibração. A transformação de três pontos, o melhor ajuste multiponto e a sondagem durante o processo permitem corrigir as diferenças entre o CAD e a configuração física. Um caso documentado pelo fornecedor OLP CENIT descreve como foi recuperada uma célula de 13 eixos da Crown Equipment depois de os desenhos do integrador deixarem de corresponder à configuração física — é a calibração que torna a OLP eficaz na prática, não apenas em teoria.
- Deteção de colisões que considera o carril. O solucionador tem de identificar o carril, o carro e a corrente de cabos como obstáculos — e não apenas o braço em relação à peça de trabalho. Confirme-o na demonstração: peça ao fornecedor que mostre a deteção de colisões entre o carro do pórtico e um dispositivo de fixação a meio do carril.
📐 Nota de engenharia — exemplo de cálculoUma oficina de estruturas metálicas com volume de produção médio, um carril de 12 m, um único braço FANUC e um fluxo de importação de modelos Tekla costuma pagar $8k–$15k por ano por uma licença OLP de terceiros de gama média — além de uma semana de formação para a equipa de engenharia. Só a poupança no tempo de programação permite recuperar o investimento em 6–9 meses, com mais de 1 500 vigas H por ano. O nosso guia de seleção de robôs de soldadura aborda o contexto mais amplo das despesas de capital.
Peça uma proposta para um posto de soldadura com robô de pórtico Zhouxiang →
Perguntas frequentes

P: Qual é a diferença entre programação offline e programação com consola de comando?
Ver resposta
A programação com consola de comando (também chamada programação online) é feita no robô físico, com um técnico dentro da vedação de segurança a deslocar o braço e a registar pontos de passagem, um de cada vez. A produção é interrompida durante a programação. A programação offline (OLP) decorre inteiramente num PC, através de uma réplica virtual da célula do robô, permitindo que o robô físico continue a produzir enquanto se prepara o programa seguinte. Continua a ser necessária uma breve afinação final com a consola de comando para corrigir eventuais diferenças entre o CAD e a configuração física, mas a maior parte do trabalho passa do chão de fábrica para os postos de engenharia.
P: Quanto mais rápida é a OLP do que a programação com consola num pórtico?
Ver resposta
Os estudos de caso publicados indicam acelerações de 2x a 10x. A Ponsse passou de dez dias para um dia; a AMI Attachments, de duas semanas para quatro dias.
P: Preciso de um modelo CAD de cada dispositivo de fixação e peça de trabalho?
Ver resposta
Precisa de modelos CAD do robô (normalmente fornecidos pelo fabricante), da peça de trabalho e de todos os dispositivos de fixação em torno dos quais o robô irá deslocar-se. Se fabricar peças segundo desenhos sem dispor de modelos CAD a montante, uma opção de nuvem de pontos obtida por câmara estéreo permite digitalizar e soldar sem modelar primeiro — mas é uma funcionalidade paga e nem todos os pacotes OLP a incluem.
P: A OLP funciona com a marca de robô que já utilizo?
Ver resposta
Os pacotes OLP de terceiros costumam ser compatíveis com 10–15 marcas (ABB, FANUC, Yaskawa, KUKA, Panasonic, Kawasaki e outras semelhantes). Antes de comprar, confirme se o modelo específico do controlador e o firmware constam da lista atualizada de pós-processadores do fornecedor.
P: Com a OLP, posso dispensar por completo a afinação com a consola?
Ver resposta
Não. A OLP costuma atingir uma precisão final dentro de cerca de 1/4 inch, pelo que continua a ser necessária uma breve afinação na célula. Ignorar esta etapa costuma provocar defeitos de soldadura devido a pequenas diferenças entre o modelo CAD e o dispositivo de fixação físico.
P: A OLP compensa numa oficina com apenas um robô de soldadura em pórtico?
Ver resposta
Se o pórtico executar cordões longos e contínuos com muitos TCP — vigas H, colunas em caixa, painéis de casco —, sim: em geral, uma licença OLP de terceiros compensa em menos de um ano apenas com a poupança no tempo de programação, mesmo sem acrescentar um segundo robô. Se a oficina produzir em massa uma única peça simples com poucos pontos de soldadura, a consola de comando continua a ser mais vantajosa em termos de despesas de capital e é difícil justificar a licença OLP. As oficinas que utilizam várias marcas de robôs são as que mais beneficiam, porque uma licença OLP substitui várias consolas proprietárias e programas de formação.
Artigos relacionados
- Análise detalhada dos custos de uma célula de soldadura robotizada — despesas de capital e custos operacionais
- Plano de manutenção de robôs de soldadura — o que verificar e quando
- Análise detalhada dos custos de um robô de soldadura — cálculo do custo total de propriedade
- Robô de pórtico ou robô articulado para soldadura — compromissos entre configurações
Referências e fontes
- Programação de robôs offline baseada em CAD e parametrização da soldadura numa célula robotizada flexível e adaptável para construção naval — Procedia Manufacturing (Elsevier), 2017
- Desmistificar a programação offline de robôs — Association for Advancing Automation (A3)
- Relatório World Robotics 2025 — International Federation of Robotics
- Portal de dados sobre a mão de obra na soldadura — American Welding Society
- Programação offline e simulação a partir de desenhos CAD (arXiv) — estudo revisto por pares sobre aplicação industrial
Sobre esta análise
Este guia destina-se a engenheiros de fabrico que avaliam software de programação offline para células de robôs de soldadura em pórtico. Os dados de produtividade dos estudos de caso (Ponsse 10x, AMI Attachments 70%, Berlin Gardens 80%, AFRIT 2.5x de produção) provêm de relatórios publicados pelos fabricantes; o fluxo de trabalho técnico baseia-se no estudo revisto por pares sobre uma célula de construção naval com 9 graus de liberdade, publicado na Procedia Manufacturing. A experiência de 34 anos da Zhouxiang na implementação de automação da soldadura orienta a lista de verificação específica para pórticos, mas todas as estatísticas citadas acima provêm de fontes independentes, não de documentação de fornecedores.

