
Contacte a Zhouxiang


Um robô de soldadura em consola de 7 eixos acrescenta um carril de translação no solo linear a um braço de soldadura padrão de 6 eixos, ampliando a área de trabalho de um ponto fixo para uma zona contínua de 624 metros. Para fabricantes de estruturas metálicas que soldam vigas H compridas, colunas em caixa e vigas de cobertura, este eixo adicional simplifica o processo ao eliminar a necessidade de reposicionar as peças de trabalho ou utilizar vários robôs — uma máquina processa todo o comprimento da peça, reduzindo a eficiência da soldadura em elementos estruturais compridos. Esta análise detalhada explica como funciona o sistema, apresenta as especificações reais de vários fabricantes e ajuda a decidir se a aquisição de um 7.º eixo é um bom investimento para a sua oficina.
Especificações resumidas: robô de soldadura em consola de 7 eixos
| Número total de eixos | 6 (braço robótico) + 1 (carril de translação no solo) = 7 |
| Precisão de posicionamento repetido | ±0,05 mm (varia consoante o fabricante; alguns modelos: ±0,1 mm) |
| Carga útil do robô | 6–12 kg (consoante o modelo) |
| Alcance do braço | 1 440–2 010 mm |
| Comprimento do carril de translação no solo | 6–24 m (personalizável) |
| Velocidade de soldadura | Até 5 m/min |
| Programação | Sem programação por ensino (importação de Tekla, SolidWorks e UG) ou através de consola de programação |
| Índice de proteção | IP56 (J1–J2) / IP67 (J3–J6) |
O que é um robô de soldadura em consola de 7 eixos?
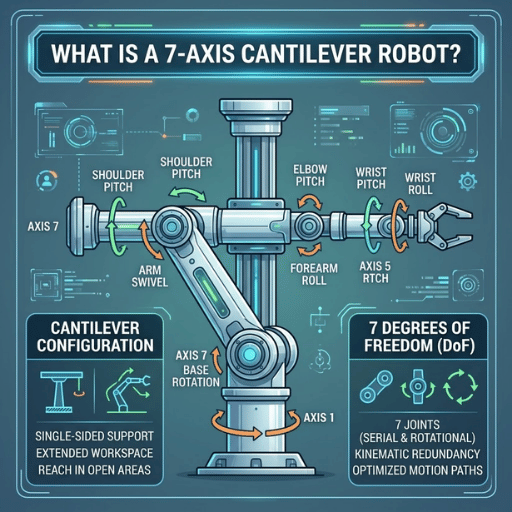 Um robô de soldadura em consola de 7 eixos é um sistema industrial de soldadura que monta um braço robótico de 6 eixos num carril de translação no solo motorizado — o 7.º eixo — através de uma estrutura em consola (viga saliente). Este design permite reposicionar o robô por cima e ao lado da peça de trabalho, deixando livre a área do piso diretamente por baixo para as operações de movimentação com ponte rolante.
Na prática, o termo «robô de 7 eixos» causa alguma confusão no setor. Alguns fabricantes — como a OTC DAIHEN, com a série FD-V — implementam o 7.º eixo como uma segunda junta rotativa no próprio braço robótico, permitindo alcançar zonas com pouco espaço livre e outras áreas de acesso difícil. Numa configuração em consola, o 7.º eixo é sempre um carril linear ao nível do solo que amplia a zona de trabalho do robô ao longo da peça de trabalho. Ambas as soluções respondem ao mesmo problema fundamental: proporcionar mais alcance e flexibilidade do que um robô de 6 eixos com base fixa.
Estruturalmente, a consola é o que distingue estes sistemas de soldadura dos sistemas com pórtico. Os robôs de pórtico deslocam-se em carris suspensos que percorrem toda a largura e o comprimento da área de trabalho e exigem um suporte estrutural pesado e uma estrutura de teto resistente. Um robô em consola estende-se simplesmente a partir de um dos lados, libertando mais espaço no piso e facilitando a integração em linhas de produção existentes onde o acesso da ponte rolante não deve ficar obstruído.
💡 Distinção fundamental
O significado de «robô de 7 eixos» pode variar consoante as especificações. Nos sistemas de soldadura em consola, o 7.º eixo é sempre um carril linear ao nível do solo; nos robôs articulados, como a série FD-V da OTC DAIHEN, o 7.º eixo é uma segunda junta rotativa no próprio braço.
Como funciona a tecnologia de soldadura sem programação por ensino?
 A soldadura sem programação por ensino substitui a programação manual através da consola pela geração automática do percurso de soldadura. A programação do robô com orientação do operador pode demorar bastante tempo; uma peça típica com 175 cordões de soldadura distintos pode exigir facilmente mais de 35 horas de programação manual. Com software sem programação por ensino, o sistema importa o modelo digital, analisa as posições das soldaduras e gera o percurso completo em poucos minutos.
Com tecnologia de visão artificial baseada em AI e software de programação offline, o processo tem três etapas:
- Importação do design 3D: o projetista envia os ficheiros do projeto estrutural diretamente do Tekla Structures, SolidWorks e UG (NX). A geometria CAD, as posições das juntas e as notas de soldadura são lidas automaticamente.
- Deteção das juntas por visão artificial: um scanner laser (como o localizador laser CP350V utilizado nos sistemas Zhouxiang) realiza uma digitalização inteligente para localizar as posições reais das juntas de soldadura na peça física. Isto compensa as tolerâncias de fabrico — a diferença entre a posição indicada pelo modelo 3D para uma junta e a posição real na oficina.
- Geração automática do percurso: quando o sistema localiza as coordenadas das juntas, compara-as com a biblioteca de processos de soldadura e seleciona os parâmetros adequados para a velocidade de alimentação do fio, a tensão, a velocidade de deslocação e o ângulo da tocha. Em seguida, o robô executa toda a sequência de soldadura sem intervenção manual.
O que é o 7.º eixo dos robôs?
O 7.º eixo de um robô de soldadura em consola é um carril motorizado ao nível do solo que permite deslocar todo o corpo do robô ao longo da peça de trabalho. Ao contrário das seis juntas do braço robótico, que controlam a posição e a orientação da tocha de soldadura, o 7.º eixo proporciona movimento de translação — a capacidade de percorrer 6 a 24 metros em linha reta. O aumento da zona de trabalho é a característica que permite a um único robô cobrir elementos estruturais compridos. O carril de translação no solo utiliza um sistema de cremalheira e pinhão ou de fuso de esferas acionado por servomotor, com controlo de movimento sincronizado, para que o robô possa soldar continuamente enquanto se desloca pelo carril, sem parar para ser reposicionado.⚠️ Ideia errada comum
A ausência de programação por ensino não significa que o tempo de preparação seja nulo. O posicionamento da peça de trabalho continua a ser feito por operadores experientes, devido ao design do dispositivo de fixação, à colocação da peça e à validação dos parâmetros do processo de soldadura. O que se elimina são as horas de programação do percurso ponto a ponto na consola — a parte mais demorada e mecânica do processo.
Especificações técnicas relevantes
As especificações dos robôs de soldadura em consola de 7 eixos variam muito entre fabricantes. Segue-se uma comparação com dados de 2 modelos Zhouxiang e do OTC DAIHEN FD-V6S, que mostra a distribuição existente no mercado.| Parâmetro | Zhouxiang ZXR12-2010 | Zhouxiang ZXR10W-1440-D | OTC DAIHEN FD-V6S |
|---|---|---|---|
| Eixos | 6 + carril de translação no solo | 6 + carril de translação no solo | 7 (rotativo integrado) |
| Carga útil | 12 kg | 10 kg | 6 kg |
| Alcance do braço | 2 010 mm | 1 440 mm | 1 427 mm |
| Precisão de repetibilidade | ±0,05 mm | ±0,05 mm | ±0,08 mm |
| Peso do robô | 313 kg | 210 kg | 145 kg |
| Proteção (punho) | IP67 | IP67 | IP67 |
| Potência | 4,5 kVA | 4,5 kVA | 3,0 kVA |
| Design do punho | Oco (passagem interna dos cabos) | Oco (passagem interna dos cabos) | Oco |
📐 Nota de engenharia
Também importa referir o design do punho oco. A passagem interna dos cabos elimina o conjunto de cabos externo que, nos robôs mais antigos, contorna o punho. Isto evita interferências entre o cabo da tocha de soldadura e a peça de trabalho durante percursos de movimento complexos — uma causa comum de paragens não planeadas e colisões da tocha em sistemas sem punho oco.
A proteção IP67 nas juntas do punho (J3-J6) é indispensável nas aplicações de soldadura. Estas juntas funcionam perto do arco e ficam expostas a salpicos de soldadura, poeiras de retificação e resíduos de gás de proteção. A proteção IP56 nas juntas da base (J1-J2) é suficiente porque a altura de montagem da consola as mantém afastadas dos salpicos da zona de soldadura. Todos os modelos devem cumprir a ISO 10218-1:2025, a norma internacional revista para a segurança dos robôs de soldadura, que exige funções de paragem monitorizada com nível de segurança e modos de funcionamento.
Robô de soldadura de 7 eixos ou de 6 eixos: o que muda com o eixo adicional
 Um robô de soldadura típico de 6 eixos, aparafusado a uma base fixa, tem uma área de trabalho definida pelo alcance do braço — normalmente cerca de 1 400 a 2 000 mm a partir da base. Para qualquer peça de trabalho mais curta do que o alcance do braço, esta solução funciona bem. Quando a peça ultrapassa o alcance do robô — por exemplo, uma viga H de 8 metros que precisa de ser fabricada — o sistema de 6 eixos atinge um limite intransponível. O fabricante tem de reposicionar a peça com pontes rolantes, acrescentar um segundo robô ou instalar um posicionador para rodar a peça até ficar ao alcance.
Com um carril de translação no solo como 7.º eixo, tudo muda. Um único robô que percorra um carril de 12 metros pode soldar todo o comprimento de uma viga H de 8 metros numa única operação contínua, mantendo o ângulo ideal da tocha durante todo o processo e sem paragens para reposicionamento manual.
✔ Vantagens do 7.º eixo
- Cobre uma zona de trabalho de 6–24 m com um único robô
- Elimina o posicionador e reduz o espaço ocupado no piso
- Mantém o ângulo ideal da tocha em cordões de soldadura compridos, sem interrupções
- Evita interferências ao reposicionar todo o braço em torno de obstáculos
- Permite carregar peças de trabalho em lote: a ponte rolante coloca várias peças de uma só vez na zona do carril, o que pode reduzir o tempo de ciclo
⚠ Limitações
- Custo do equipamento mais elevado (sistema de carris, servomotores e cablagem adicional)
- O alinhamento e a calibração do carril exigem uma instalação precisa (±0,1 mm em todo o comprimento)
- Manutenção do carril de translação no solo: desgaste da cremalheira e do pinhão, limpeza do carril e plano de lubrificação
- Período inicial de colocação em serviço mais longo do que numa instalação com montagem fixa
- O movimento exclusivamente linear não proporciona a destreza rotativa de uma 7.ª junta integrada
«Os robôs de 7 eixos conseguem deitar-se e contornar peças e obstáculos. São ideais para aplicações em que não é possível posicionar a peça e conseguem manter o ângulo e a orientação ideais da tocha em peças mais compridas, sem compromissos.» — Robots Done Right, visão geral técnica dos robôs de soldadura de 7 eixosUma oficina de fabrico de estruturas metálicas ilustra bem a diferença. Imagine uma unidade que processa vigas H de 12 metros com soldaduras de ângulo em ambos os banzos. Com um robô fixo de 6 eixos, cada viga exige pelo menos 2 ciclos de reposicionamento: a ponte rolante eleva e roda a viga, o operador volta a fixá-la e o robô recalibra o ponto de partida. Cada ciclo consome 15 a 25 minutos sem soldadura. Agora imagine um robô de soldadura em consola de 7 eixos num carril de 15 metros. A viga é colocada uma única vez e o robô solda continuamente todo o comprimento. Ao longo de um turno com 20 vigas, só a redução dos reposicionamentos recupera 5–8 horas de tempo produtivo de soldadura.
💡 Regra do comprimento da peça de trabalho
Se as peças de trabalho tiverem normalmente menos de 3 metros, um robô padrão de 6 eixos com posicionador dá conta da maioria das aplicações. Acima de 3 metros, o reposicionamento manual torna-se o estrangulamento da produção — e o 7.º eixo começa a compensar o investimento. Este limite é o critério central para decidir entre configurações de montagem fixa e em consola.
Aplicações em que os robôs de soldadura em consola de 7 eixos se destacam
 O robô de soldadura em consola é especialmente adequado a setores que fabricam peças de aço compridas e pesadas com padrões de soldadura uniformes. O maior alcance, a programação sem ensino e a identificação automática das juntas formam uma combinação eficaz para aplicações com grande variedade de peças de trabalho, mas com tipos de soldadura normalizados.
| Setor | Peças de trabalho típicas | Tipos de soldadura | Comprimento do carril |
|---|---|---|---|
| Fabrico de estruturas metálicas | Vigas H, colunas em caixa, vigas de cobertura, chapas de reforço | Soldaduras de ângulo, juntas topo a topo, soldadura multipasse | 6–15 m |
| Construção naval | Secções do casco, conjuntos de convés, anteparas | Soldaduras de ângulo, de chanfro e de ponteamento | 12–24 m |
| Construção de pontes | Vigas de alma cheia, estruturas transversais, chapas de união | Juntas topo a topo, soldaduras de ângulo, soldadura multipasse | 8–15 m |
| Equipamentos de energia | Estruturas de caldeiras, suportes de vasos sob pressão, plataformas para equipamentos | Soldaduras de ângulo e de chanfro | 6–12 m |
Como escolher o robô de soldadura em consola de 7 eixos adequado para a sua oficina
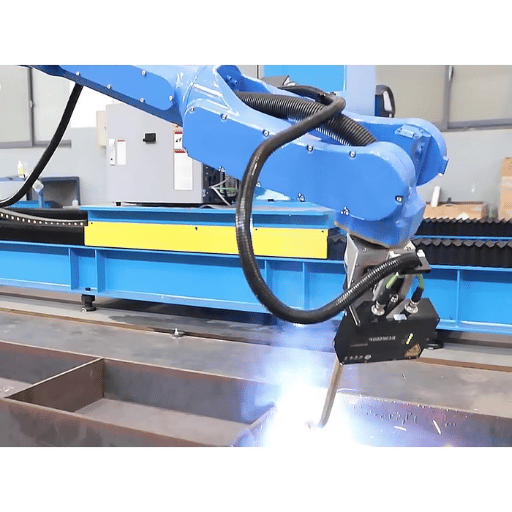 A adequação de um robô de soldadura em consola de 7 eixos depende de algumas variáveis mensuráveis. Segue-se um método para relacionar as condições de produção com a configuração adequada.
Critérios de decisão: configuração em função do comprimento da peça
- Peças de trabalho com menos de 3 m — Um robô de 6 eixos com posicionador padrão deverá ser suficiente. Nesta escala, acrescentar um 7.º eixo não proporciona ganhos de produtividade proporcionais.
- Peças de trabalho com 3–8 m — Robô de soldadura em consola de 7 eixos com carril de translação no solo padrão de 6 m. Este é o intervalo ideal: o eixo adicional elimina os reposicionamentos e começa a compensar o investimento em 12–18 meses.
- Peças de trabalho com 8–15 m — Robô de soldadura em consola de 7 eixos com carril prolongado (8–15 m). Para garantir a precisão do alinhamento do carril, certifique-se de que o desnível da fundação não excede ±0,1 mm por metro.
- Peças de trabalho com mais de 15 m — Considere uma configuração com pórtico de 8 ou 9 eixos, ou dois robôs em consola a trabalhar em conjunto num carril partilhado.
- Peças de trabalho de vários tamanhos (produção variável) — Um robô de soldadura em consola de 7 eixos com software sem programação por ensino proporciona a maior flexibilidade: cada nova peça exige apenas um novo ficheiro de modelo 3D, sem horas de reprogramação.
- ✔ Meça o comprimento máximo das peças de trabalho — este único valor determina se o 7.º eixo se justifica
- ✔ Identifique os tipos de soldadura — soldaduras de ângulo, juntas topo a topo, soldaduras de chanfro e multipasse; confirme se o robô e a fonte de alimentação para soldadura suportam todos os processos necessários
- ✔ Verifique o espaço no piso e a distância livre para a ponte rolante — a consola estende-se a partir de um dos lados; confirme que a estrutura saliente não obstrui os percursos da ponte rolante existente
- ✔ Avalie as necessidades de programação — se utiliza Tekla Structures para detalhar estruturas metálicas, a integração sem programação por ensino reduz significativamente o tempo de programação
- ✔ Considere configurações com duas estações — enquanto o robô solda de um lado, os operadores carregam a peça seguinte do outro, maximizando o tempo de arco ligado
Gostaria de testar um robô de soldadura em consola de 7 eixos na sua linha de produção?
Consulte as especificações do robô de soldadura em consola →Ou solicite uma proposta gratuita com as especificações das peças de trabalho e o volume de produção.
Perguntas frequentes

P: Quantos eixos tem um robô de soldadura em consola?
Ver resposta
Um robô de soldadura em consola padrão tem normalmente 7 eixos: 6 no braço robótico (base, ombro, cotovelo e 3 juntas do punho) e 1 eixo linear no carril de translação no solo. Algumas configurações avançadas acrescentam um 8.º eixo (rotação da consola) ou um 9.º eixo (posicionador da peça de trabalho), mas a maioria dos postos de soldadura em consola funciona com 7 eixos coordenados.
P: Qual é a diferença entre um robô de soldadura em consola e um robô de soldadura com pórtico?
Ver resposta
Um robô em consola estende-se a partir de um dos lados, sobre uma viga saliente, deixando o piso livre para o acesso da ponte rolante. Um robô de pórtico desloca-se em carris suspensos por toda a área de trabalho e exige mais suporte estrutural e altura de teto. As configurações em consola tendem a adaptar-se melhor a oficinas mais antigas com restrições de acesso para pontes rolantes; os sistemas com pórtico respondem às necessidades de produção em grande volume em instalações construídas de propósito, com peças de trabalho muito compridas ou muito largas.
P: Um robô de soldadura em consola de 7 eixos consegue soldar sem programação manual?
Ver resposta
Sim, desde que o sistema tenha software sem programação por ensino instalado. Importa modelos 3D do Tekla, SolidWorks ou UG e, em seguida, utiliza visão laser para digitalizar a peça de trabalho e localizar automaticamente as posições das juntas de soldadura. Depois, o software gera o percurso completo de soldadura e os parâmetros do processo sem programação manual através da consola. A preparação do dispositivo de fixação e a validação dos parâmetros do processo continuam a exigir a participação do operador.
P: Que dimensões de peças de trabalho consegue processar um robô de soldadura em consola de 7 eixos?
Ver resposta
O comprimento máximo da peça de trabalho depende do carril de translação no solo: a maioria dos carris padrão tem entre 6 e 15 metros; os carris personalizados podem atingir 24 metros. A largura da peça é limitada pela saliência total da consola e pelo alcance do braço (máx. 2.4 metros a partir do eixo central do carril). O peso da peça depende da capacidade do piso ou do dispositivo de fixação, não do robô, porque a estrutura em consola não suporta a carga da peça.
P: Qual é a precisão de um robô de soldadura em consola de 7 eixos?
Ver resposta
A precisão de posicionamento repetido varia entre 0,05 mm e 0,1 mm, consoante o fabricante e o modelo de referência. Este valor aplica-se às juntas do braço robótico; o conjunto do carril de translação no solo tem o seu próprio limite de precisão de posicionamento repetido, indicado separadamente. Nas aplicações de soldadura, uma precisão de repetibilidade de 0,1 mm é aceitável para a maioria das operações de soldadura de ângulo e de juntas topo a topo em estruturas metálicas.
P: Que formatos de ficheiro são compatíveis com o software de soldadura sem programação por ensino?
Ver resposta
A maioria dos sistemas sem programação por ensino lê ficheiros IFC do Tekla Structures e ficheiros STEP/IGES do SolidWorks. Alguns sistemas também aceitam formatos nativos do Siemens NX (UG). Determinadas plataformas também suportam ficheiros DSTV (NC), habitualmente utilizados no setor das estruturas metálicas. Confirme com o fabricante se o software lê o formato nativo da sua plataforma de design ou se exige uma etapa intermédia de exportação.
Sobre esta análise
Este guia foi elaborado pela equipa de engenharia da Zhouxiang, com base em mais de 30 anos de experiência no fabrico de equipamentos de soldadura e em instalações em mais de 50 países. Os dados de especificação dos modelos Zhouxiang refletem os parâmetros de produção atuais. As especificações de terceiros (OTC DAIHEN) provêm de documentação de produto disponível ao público. Os dados de mercado foram compilados com base em informação da IFR e de empresas independentes de investigação do setor. Quando não estão disponíveis valores exatos, são apresentados intervalos em vez de valores únicos estimados.
Referências e fontes
- ISO 10218-1:2025 — Requisitos de segurança para robôs industriais — International Organization for Standardization
- ISO 10218-2:2025 — Requisitos de segurança para aplicações com robôs industriais — International Organization for Standardization
- Visualização de dados em tempo real de dados de robôs de soldadura e sistemas de gémeo digital — PMC / National Institutes of Health
- Visão geral dos robôs de 7 eixos — OTC DAIHEN
- Programação offline de robôs para automação da soldadura — Verbotics
- Previsão de que o mercado da soldadura robotizada atinja USD 20,78 mil milhões até 2032 — Kings Research
- 5 falhas comuns na soldadura robotizada e como preveni-las — Bernard & Tregaskiss
Artigos relacionados
- Robô de soldadura em consola — especificações completas e modelos
- Gama completa de robôs de soldadura — sistemas com carril de translação no solo, pórtico e consola
- Sobre a Zhouxiang — mais de 30 anos no fabrico de equipamentos de soldadura
- Robô de soldadura Zhouxiang — soluções de automação da soldadura industrial
Revisto pela equipa de engenharia da Zhouxiang. Última atualização: abril de 2026.

