
Contacte a Zhouxiang


O que inclui o layout de uma célula de soldadura robotizada?
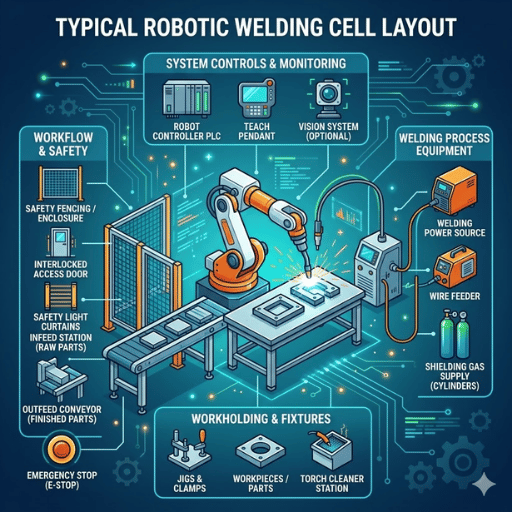 O layout de uma célula de soldadura robotizada define a disposição dos robôs, posicionadores, dispositivos de fixação, sensores, barreiras de segurança e percursos de movimentação de materiais num espaço de chão de fábrica bem delimitado, concebido para produzir soldaduras consistentes, respeitando o tempo de ciclo pretendido e protegendo todas as pessoas contra a radiação do arco, a exposição a fumos e os movimentos dos equipamentos robotizados. Cada decisão sobre a localização dos componentes afeta a taxa de produção, a capacidade do processo e os custos de operação.
Uma conceção adequada do layout começa pelo planeamento do fluxo de trabalho. Deve elaborar um mapa detalhado do percurso de cada componente, desde a entrega da matéria-prima, passando pela fixação, soldadura e arrefecimento, até à descarga do conjunto embalado. Se conceber uma célula de soldadura robotizada que obrigue os operadores a entrar no envelope de trabalho da máquina para carregar peças, acabará por ter um acidente de trabalho ou uma quebra acentuada da produção.
A disposição dos componentes deve acompanhar o fluxo de trabalho. Em cada sistema de soldadura robotizada, o braço robótico deve ser posicionado de modo a alcançar todas as juntas de soldadura sem reposicionamento. Cada posicionador fica dentro desse envelope. Os dispositivos de fixação são montados no posicionador. Os sensores, as estações de limpeza de bicos e os trocadores de ferramentas ficam agrupados no lado da célula oposto ao operador, onde são facilmente acessíveis para manutenção, mas ficam fora do percurso de trabalho.
O espaço necessário no chão de fábrica é determinado pelo fluxo de materiais. Sempre que possível, as zonas de carga e descarga devem ficar lado a lado, para que o operador possa pousar um conjunto acabado sem dar mais do que um ou dois passos e, ao mesmo tempo, preparar um novo conjunto de peças em bruto na estrutura.
As zonas de segurança definem o perímetro do layout de uma célula de soldadura robotizada. Cortinas de luz, vedações físicas, encravamentos e paragens de emergência delimitam as zonas onde as pessoas podem ou não estar durante o funcionamento do robô. Estas zonas devem cumprir a ANSI/RIA R15.06-2012, que rege a integração de sistemas de robôs industriais nos Estados Unidos (Normas de robótica da OSHA).
Com base em mais de 1000 projetos de automatização da soldadura que entregámos, as boas decisões de layout tomadas na fase inicial de conceção determinam quase 80% da taxa de produção de longo prazo de uma célula. Mudar um posicionador depois de o betão ter sido colocado e as condutas instaladas custa 10X mais do que custaria no papel.
Componentes essenciais de uma célula de soldadura
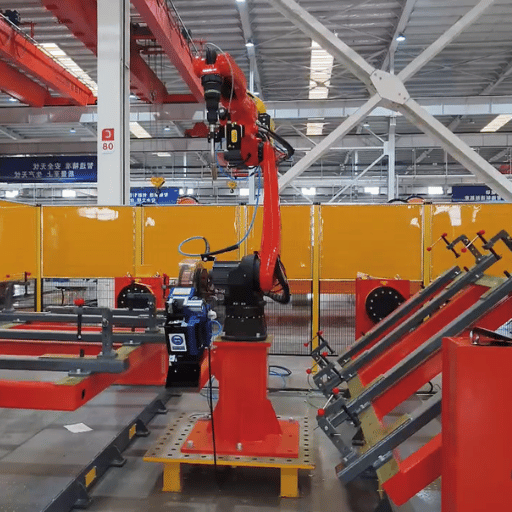 A eficácia da sua célula de soldadura robotizada depende do seu elemento mais fraco. Todos os equipamentos de movimentação de materiais têm de ser dimensionados, integrados e selecionados para funcionarem em conjunto com os restantes componentes da célula. Veja como escolher cada elemento para a sua célula de robôs de soldadura, pronta para produção.
| Componente | Função | Critérios de seleção |
|---|---|---|
| Braço robótico (6 eixos) | Move a tocha de soldadura ao longo dos percursos de soldadura programados | Alcance de 650–3 000 mm, carga útil desde alguns kg até 1 000+ kg, consoante a aplicação (segundo os dados da IFR) |
| Tocha de soldadura | Fornece o arco e o metal de adição à junta de soldadura | MIG, TIG ou laser; capacidade de rotação de 360°; ciclo de trabalho adequado ao volume de produção |
| Posicionador | Roda e inclina a peça de trabalho para soldadura na posição plana | Mesa rotativa ou conjunto cabeçal-contraponta; acionamento por servo CA; capacidade de carga (por exemplo, 1 445 lbs por lado) |
| Dispositivos de fixação | Mantêm a geometria da peça de trabalho dentro das tolerâncias durante a soldadura | Tolerância de ±0.022″ para fio de 0.045″, segundo as orientações da Lincoln Electric |
| Sensores | Detetam a posição da junta e compensam as variações da peça | Seguimento da junta por laser, deteção através do arco ou deteção por contacto, consoante o tipo de junta |
| Estação de limpeza de bicos | Remove a acumulação de salpicos no bocal da tocha entre ciclos | Alargador automático com spray antissalpicos; montar ao alcance do robô, mas fora da zona do operador |
| Equipamento de segurança | Protege os operadores contra o arco, os fumos e os movimentos do robô | Cortinas de luz, vedações físicas, encravamentos e paragens de emergência, de acordo com a ANSI/RIA R15.06 |
Se está a escolher a sua primeira célula de soldadura robotizada, um posto de soldadura robotizada com um robô e posicionador integrado e resguardo de segurança cobre a maioria das aplicações padrão sem a complexidade de um layout com vários robôs.Dimensione sempre o posicionador para a peça mais pesada, incluindo o peso do dispositivo de fixação — o subdimensionamento é o erro mais comum e mais dispendioso no planeamento de uma célula de soldadura.
Como o alcance do robô e as dimensões da peça determinam o layout
 Os robôs industriais de 6 eixos concebidos para soldadura podem ter envelopes de alcance desde 650mm, no caso das unidades de bancada mais pequenas, até mais de 3 000mm, para grandes estruturas (guia da Standard Bots). As dimensões da peça a soldar determinam o robô a selecionar e, por sua vez, essas dimensões determinam todas as outras medidas do layout da célula.
A seleção do robô segue uma regra: dimensione-o para a peça maior. Instalar um robô pequeno para uma peça grande é insensato: o robô só consegue alcançar algumas das juntas de soldadura sem reposicionar a base — o que aumenta o tempo de ciclo, exige ancoragens no chão e torna a programação mais complexa. Instalar um robô grande para peças pequenas é ainda mais insensato: a inércia mais elevada pode prejudicar a qualidade da soldadura em material de pequena espessura, uma vez que o robô ultrapassa a posição pretendida a velocidades elevadas.
Conceba a célula para a peça mais pesada. Bernard e Tregaskiss recomendam dimensionar toda a célula — a carga útil do posicionador, a força de aperto do dispositivo de fixação e a carga útil do robô — para a peça de trabalho maior e mais pesada da gama. É muito mais fácil soldar uma peça pequena num dispositivo de fixação sobredimensionado do que encaixar a peça pesada numa célula mais pequena. Conceber a célula de soldadura para a peça de trabalho maior evita alterações dispendiosas quando a produção passa a incluir conjuntos mais pesados.
Em algumas combinações, a capacidade de carga e as dimensões são tão importantes como o alcance. Um braço robótico com apenas 2 000 mm de alcance, mas uma carga útil de 6 kg, não consegue transportar uma tocha MIG pesada e o respetivo alimentador de fio. O peso da tocha, o conjunto de cabos e tudo o que estiver montado na extremidade contam para a carga útil indicada para o robô. Excedê-la em cem gramas ou três pode provocar falhas dos servomotores, desvios do percurso e avarias prematuras nas juntas, afetando a consistência da soldadura ao longo de toda a produção.
Ao planear o layout da célula, desenhe no plano do chão de fábrica um círculo correspondente a 85% do alcance. Todas as juntas de soldadura de todas as peças da sua gama devem ficar dentro desse círculo. Se soldar no limite e uma dessas juntas ficar fora dele, escolha um robô maior ou acrescente um posicionador para aproximar a peça de trabalho.Soldar no limite do envelope de alcance provoca ângulos inconsistentes da tocha, má qualidade da soldadura e desgaste acelerado dos cabos. Mantenha sempre as juntas de soldadura críticas dentro de 85% do alcance máximo do robô.
Redução do tempo de ciclo através da sequência de soldadura e do layout
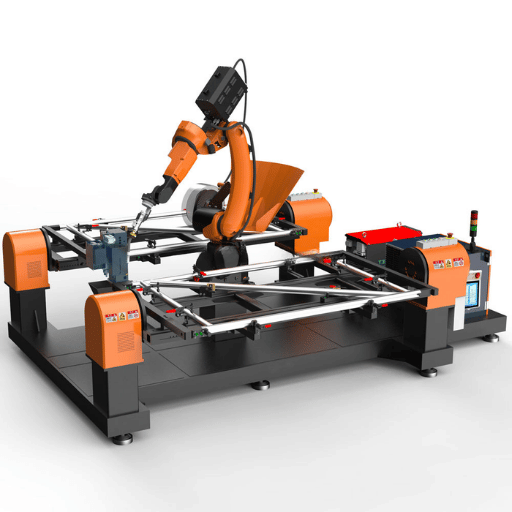 O layout e a sequência de soldadura são indissociáveis. A forma como o robô solda cada junta influencia o equilíbrio da energia térmica, o controlo da distorção e o tempo de ciclo total; o layout físico da célula pode facilitar ou dificultar a sequência de soldadura.
Os dados confirmam as vantagens de uma conceção comprovada. Um estudo publicado no ResearchGate registou uma redução de 12,7% no tempo de ciclo, obtida apenas ao reordenar a sequência de soldadura numa célula de soldadura robotizada para o setor automóvel: dois robôs reduziram o ciclo de 532 segundos em 68 segundos, para 464 segundos. Outro caso, descrito no livro TOA-SE, reduziu o tempo de ciclo em 45% ao passar de um layout com dois robôs para um layout com seis robôs e várias estações — mesmo com uma taxa de produção superior, a célula concluiu o trabalho mais depressa:
Dados de redução do tempo de ciclo
Os posicionadores acionados por servomotor regulam a sequência de soldadura rodando a peça de trabalho por posições enquanto o robô executa a maior parte das operações de soldadura. A energia térmica é utilizada de forma mais eficiente, a distorção é minimizada e todas as juntas ficam na posição plana, onde o metal de adição pode ser depositado rapidamente e com menos defeitos. O processo de soldadura é mais rápido quando a gravidade ajuda, em vez de dificultar, a deposição.
- Redução de 12,7% no tempo de ciclo ao alterar a sequência de soldadura de dois robôs [sem alterações ao equipamento] (estudo de caso do setor automóvel no ResearchGate)
- Ganho de eficiência de 68 segundos nas mesmas peças e na mesma célula, ao reconfigurar uma célula com seis robôs como uma linha com várias estações para melhorar o layout (estudo de caso TOA-SE)
- Redução de 45% no tempo de ciclo ao passar para um layout de célula com seis robôs para melhorar a disposição das estações (estudo de caso TOA-SE)
💡 Dica profissional
Posicione as zonas de carga e descarga de modo que o operador trabalhe enquanto o robô solda. Numa célula de duas estações, o operador carrega uma peça em bruto na estação A enquanto o robô solda na estação B. Quando o robô termina, o posicionador muda de posição e o robô começa imediatamente a trabalhar na estação A — sem qualquer tempo de inatividade do robô. Este fluxo de trabalho paralelo pode duplicar a taxa de produção efetiva em comparação com uma célula de uma estação, na qual o robô fica parado durante cada ciclo de carga.
Simulação e programação offline antes da construção
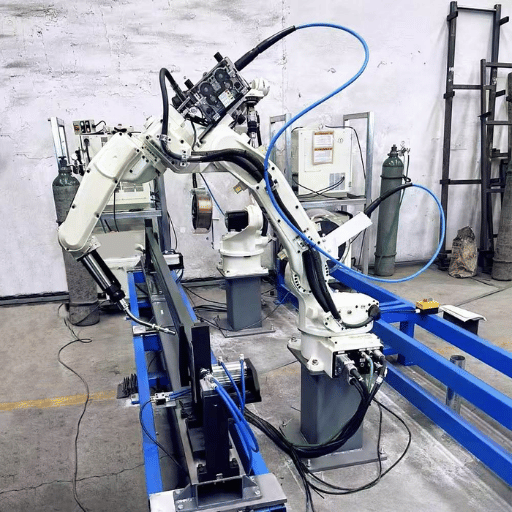 O software de programação offline permite aos engenheiros programar o robô num modelo virtual da célula antes de instalar qualquer equipamento físico. Segundo a Visual Components, a programação offline pode ser até 10x mais rápida do que a programação com consola de ensino — num caso documentado, o software de programação offline reduziu o tempo de programação de 13 horas para menos de 3 horas.
A velocidade, porém, não é o principal motivo para recorrer à simulação. O principal é a verificação de colisões. A simulação consegue detetar interferências entre a tocha, os grampos dos dispositivos de fixação e até o posicionador antes de ocorrerem colisões físicas. O software de simulação pode confirmar se o robô consegue alcançar todas as juntas de soldadura pela sequência programada antes de lhe ser apresentada uma peça real. O software também pode validar se as rotações do posicionador não fazem as peças embater com demasiada força na base do robô nem colocam os limites de curvatura dos cabos em risco:
As verificações de alcance nas fases iniciais da conceção evitam os erros de layout mais dispendiosos. Quando a simulação mostra que o robô não consegue alcançar uma junta de soldadura num determinado ângulo do posicionador, pode regressar ao computador e alterar o layout da célula — talvez deslocando a base do robô 200mm, ajustando a altura do posicionador ou rodando o dispositivo de fixação. Nenhuma destas alterações custa dinheiro na simulação, mas cada uma pode custar milhares em equipamento. Simule o layout da célula de soldadura com programação offline antes de se comprometer com a compra do equipamento.
Os testes de interferência dos dispositivos de fixação são realizados em paralelo com as verificações de alcance. A simulação importa o modelo CAD do dispositivo de fixação e confirma se os pontos de aperto bloqueiam o acesso a alguma junta de soldadura. Se for esse o caso, o dispositivo de fixação é revisto antes do fabrico. Esta única verificação elimina o que consideramos a causa mais comum dos atrasos na instalação de novas células: dispositivos de fixação que parecem adequados em desenhos 2D, mas causam todo o tipo de problemas em 3D.
Depois de o layout da célula estar programado e validado por simulação, a construção física da célula resume-se à montagem. Os computadores de controlo dos robôs são fornecidos com programas funcionais, os dispositivos de fixação chegam calibrados e prontos a instalar, e o tempo de colocação em serviço passa de semanas para dias.Simule o layout da célula de soldadura antes de cortar o aço. Um investimento de $5 000 em simulação pode evitar $50 000 em retrabalho.
Células de soldadura robotizada pré-concebidas ou personalizadas
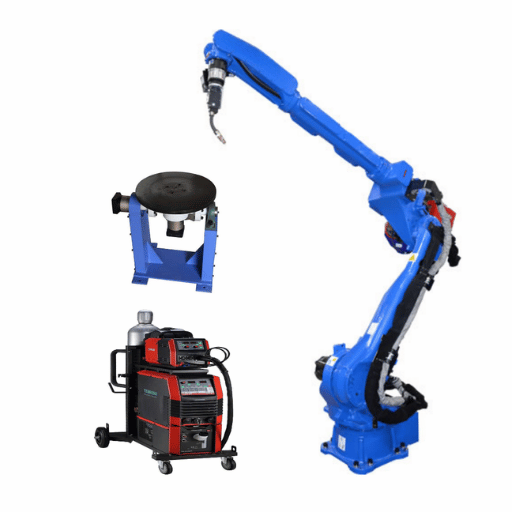 Quem constrói uma célula de soldadura robotizada tem duas opções: comprar um conjunto padrão ou conceber um sistema personalizado? Ambas respondem a necessidades legítimas dos clientes e ambas podem gerar desperdício se a escolha for inadequada.
| Fator | Pré-concebida | Personalizada |
|---|---|---|
| Custo | $50,000–$150,000 | $150,000–$250,000+ |
| Prazo de entrega | 4–8 semanas | 12–20 semanas |
| Flexibilidade | Configurações fixas | Totalmente adaptada à peça de trabalho e ao fluxo de trabalho |
| Mais indicada para | Peças padrão, produção em grande volume | Peças complexas, fluxos de trabalho específicos |
| Escalabilidade | Limitada | Possibilidade de expansão modular |
Zonas de segurança e conformidade na conceção de células de soldadura
 A ANSI/RIA R15.06-2012 é a norma a cumprir em matéria de segurança de robôs industriais nos Estados Unidos. Abrange o fabrico e a instalação de sistemas robotizados e é também a norma a que a OSHA recorre durante as inspeções de instalações robotizadas. A OSHA não dispõe de um regulamento específico para sistemas robotizados, mas os seus inspetores e os empregadores recorrem à ANSI/RIA R15.06 e à cláusula de dever geral para determinar se o layout de uma célula de soldadura robotizada é seguro (Loja online da ANSI).
É necessário documentar uma avaliação de riscos antes de encomendar qualquer equipamento de segurança para uma célula de soldadura robotizada. Esta avaliação deve identificar os perigos — radiação do arco, fumos de extração, pontos de entalamento, salpicos projetados e movimentos do robô — e definir medidas de controlo. Sem uma avaliação de riscos, a pressão para cumprir os objetivos do projeto pode levar a omissões na conceção que comprometam a segurança da instalação concluída. A Parte 2 da ANSI/RIA R15.06 exige esta avaliação em todas as instalações de robôs novas ou alteradas, independentemente do tipo de aplicação robotizada ou do volume de produção.
Estas boas práticas correspondem às verificações de segurança que analisará connosco antes de aprovar o layout da célula:
- ✔ Realizar uma avaliação de riscos de acordo com a Parte 2 da ANSI/RIA R15.06, documentada e assinada por um integrador qualificado
- ✔ Instalar proteções físicas — vedação perimetral, cortinas de luz nas aberturas de carga e descarga e encravamentos nas portas com bloqueio da alimentação
- ✔ Colocar paragens de emergência ao alcance do braço em todos os postos do operador e pontos de acesso para manutenção
- ✔ Instalar extração de fumos de soldadura em conformidade com os requisitos da AWS Z49.1 — extração localizada junto ao arco, não apenas ventilação geral da oficina
- ✔ Disponibilizar EPI — capacetes de soldadura com escurecimento automático para os trabalhadores nas proximidades e cortinas de proteção contra o arco para proteger os postos de trabalho adjacentes
- ✔ Proteger contra salpicos os sensores, os cabos e todas as juntas expostas do robô — a acumulação de salpicos provoca desvios nos sensores e desgaste acelerado dos cabos
- ✔ Estabelecer um programa de inspeção regular dos bicos de contacto consumíveis, dos alargadores das estações de limpeza de bicos e dos difusores de gás
- ✔ Afixar procedimentos de bloqueio e etiquetagem em cada portão de acesso, para permitir a entrada na área de trabalho do robô durante a manutenção
Perguntas frequentes
P: Como é que o layout de uma célula de soldadura reduz o tempo de produção?
Ver resposta
Layouts de células de soldadura bem planeados reduzem o tempo de inatividade dos robôs ao posicionar as estações de carga e descarga de modo que os operadores possam trabalhar em paralelo com o ciclo de soldadura; a sequência correta das peças e de soldadura reduz os movimentos improdutivos. Estudos demonstraram reduções superiores a 12% nos tempos de ciclo em layouts bem planeados.
P: Para a minha oficina, será melhor uma célula de soldadura robotizada pré-concebida ou personalizada?
Ver resposta
As células pré-concebidas ($50K-$150K) podem ser eficazes em oficinas que produzem peças padrão em volumes médios ou elevados, com prazos de entrega de 4-8 semanas. As células personalizadas ($150K-$250K+) são mais adequadas a oficinas com peças grandes e pesadas, requisitos excecionais de fluxo de materiais ou planos de crescimento. Antes de decidir, tenha em conta as famílias de peças, os objetivos de taxa de produção e o espaço disponível.
P: É possível expandir uma célula de soldadura robotizada depois da instalação?
Ver resposta
Sim, desde que o projeto preveja a expansão. Células modulares com espaço livre no chão num ou em ambos os lados, ligações universais de alimentação elétrica e dados e capacidade de carga reservada (para posicionadores) permitem acrescentar robôs ou estações. Investir desde o início num layout flexível quanto à localização custa 10x menos do que fazer essa alteração alguns anos mais tarde.
P: Que normas de segurança se aplicam às células de soldadura robotizada?
Ver resposta
A principal norma para robôs industriais nos Estados Unidos é a ANSI/RIA R15.06-2012, que abrange tanto o projeto dos robôs como a integração dos sistemas. A OSHA não tem uma norma específica para robótica, mas aplica a cláusula do dever geral e faz referência à ANSI/RIA R15.06. A AWS Z49.1 aborda os requisitos de segurança na soldadura, ventilação e extração de fumos.
P: Quanto custa uma célula de soldadura robotizada?
Ver resposta
As configurações de entrada com robôs colaborativos custam $25 000-$50 000. As células pré-concebidas, com um único robô, posicionador e resguardo de segurança, custam entre $50 000 e $150,000. As células totalmente personalizadas, com vários robôs, sensores inteligentes e integração do manuseamento de materiais, custam $250 000 ou mais. A maioria das máquinas demora 1-3 anos a tornar-se rentável, graças à redução dos custos de mão de obra e ao aumento da taxa de produção.
P: O robô tem de alcançar todas as juntas de soldadura numa única configuração?
Ver resposta
Não necessariamente. Um posicionador roda automaticamente a peça de trabalho para apresentar diferentes juntas de soldadura em várias posições, e as células com várias estações permitem que o robô solde uma peça enquanto o operador carrega a seguinte. Contudo, o layout só permite alcançar todas as juntas dentro do alcance necessário sem reposicionar a base, o que aumenta o tempo de ciclo e a complexidade.
Solicite uma consulta sobre o layout de uma célula personalizada →
Sobre este guia de layouts
Este guia baseia-se nos 30 anos de experiência da Zhouxiang na conceção e instalação de oficinas nos setores das estruturas metálicas, da construção naval e dos equipamentos pesados. Embora as recomendações específicas de layout variem consoante a geometria e o volume das peças de trabalho, observámos padrões semelhantes em mais de 1 000 projetos de automatização da soldadura concluídos. Recomendamos que utilize a sua própria avaliação de riscos e recorra a um integrador qualificado para todas as decisões relacionadas com segurança e conformidade.
Referências e fontes
- Normas da OSHA para robótica — U.S. Department of Labor
- ANSI/RIA R15.06-2012 — American National Standards Institute
- Relatório IFR World Robotics 2025 — International Federation of Robotics
- Dispositivos de fixação para soldadura robotizada — Lincoln Electric
- Como a programação offline melhora a eficiência da soldadura robotizada — Visual Components
- Otimização do tempo de ciclo numa célula de soldadura robotizada — ResearchGate
- Envelope de trabalho dos robôs industriais — Standard Bots

