
Свяжитесь с Zhouxiang

Почему способ программирования — главный фактор внедрения системы
 По данным Международной федерации робототехники, в 2023 году в мире было установлено 541 302 робота; дуговая и роботизированная сварка по-прежнему остаются одними из самых распространённых областей применения. Темпы внедрения в разных цехах неодинаковы, и препятствием на удивление часто оказывается не стоимость, а сложности интеграции. Поставщики роботов и системные интеграторы уже предлагают инструменты для автоматизации программирования, однако выбранный подход должен соответствовать условиям конкретного цеха.
Большинство неудачных проектов роботизированной сварки, с которыми мы сталкивались, были связаны не с технологией, а с тем, что метод программирования роботов не подходил производству. Цех, где ежемесячно обрабатывают 200 разных артикулов, не может позволить себе тратить четыре часа на обучение каждой новой траектории сварки. На линии, где один и тот же кронштейн выпускают 50 000 раз, не нужна система без обучения с машинным зрением: подойдёт обычная настройка с пульта.
Выбор зависит от трёх факторов: разнообразия деталей (частоты запуска новых заказов), навыков сотрудников и допустимого простоя при настройке. Правильный выбор позволит встроить робота в производственный процесс, как надёжное стационарное оборудование. При несоответствии робот будет простаивать, пока ваш лучший сварщик программирует его вручную. За это время производительность может как вырасти, так и резко упасть.
Метод 1: программирование с пульта — принцип работы, плюсы и минусы
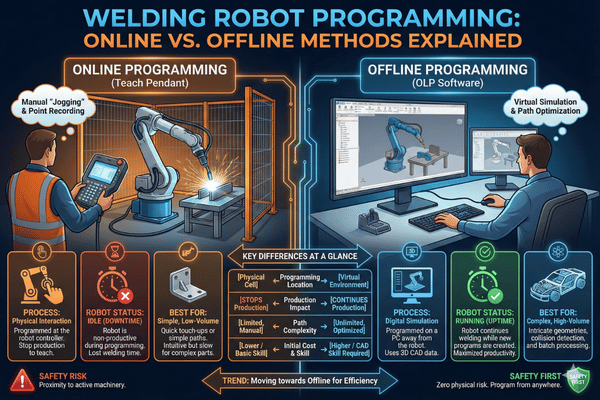
Программирование с пульта, также называемое обучением на роботе, появилось раньше других методов и до сих пор применяется чаще всего. Оператор управляет роботом с помощью переносного пульта обучения и вручную проводит его через каждую точку сварки. В каждой позиции он фиксирует координаты, углы сварочной горелки, вектор подхода и соотношение круговой интерполяции по осям (свободное вращение осей) и линейной интерполяции (прямолинейное перемещение). После сбора всех точек оператор задаёт точки начала и окончания дуги, устанавливает параметры сварки (скорость подачи проволоки, силу тока, напряжение и скорость перемещения) и выполняет пробный прогон, чтобы проверить результат. Перед началом оператор должен проверить положение и ориентацию TCP — Tool Center Point, то есть центральной точки инструмента, которая определяет точное положение сварочной горелки в роботизированной ячейке относительно запястья робота. Если фактическое положение TCP отличается на 1–2 мм, эта погрешность будет заложена в каждую запрограммированную позицию. После калибровки ячейки может потребоваться скорректировать одну или две позиции, если угол горелки изменился при замене канала подачи проволоки. Повторно калибровать TCP необходимо после каждой замены горелки или столкновения.Программирование с пульта: краткий обзор
Плюсы: опытным сварщикам метод понятен. Данные CAD не нужны. Совместим с любым способом сварки (GMAW, GTAW/TIG, SAW). После освоения обеспечивает хорошую стабильность. Низкие капитальные затраты на программное обеспечение.
Минусы: производство останавливается на время программирования. Программирование сложной формы с многопроходными швами может занять всю смену — будь то металлоконструкции, конструктивные элементы или другие изделия. Качество полностью зависит от опыта оператора. Перенос программ между вариантами одной группы деталей затруднён. Если у детали много мест сварки с одинаковым типом соединения, программировать её быстро становится утомительно.
Метод 2: офлайн-программирование (OLP) — построение траектории по CAD-модели
При OLP программирование переносится с цеха на компьютер. Программист загружает в ПО OLP исходный файл CAD-модели изделия, отмечает на модели места швов и задаёт параметры сварки, а затем запускает полную симуляцию: проверку столкновений, анализ досягаемости и расчёт времени цикла. Когда виртуальная программа готова, её экспортируют в контроллер робота и загружают в реальную сварочную систему. Несколько программистов могут синхронизировать роботов на общих рабочих местах и согласовывать работу позиционеров, чтобы исключить столкновения манипуляторов. Главное преимущество: робот продолжает сварку, пока команда готовит следующую программу. Если ваш цех работает в несколько смен, одного этого преимущества может быть достаточно, чтобы вложиться в технологию.Офлайн-программирование: краткий обзор
Плюсы: нет простоев производства. Подходит для сложной геометрии в 3D. Позволяет выявить вероятность столкновений при симуляции до запуска работ в цехе. Поддерживает хранение программ, контроль версий и повторное использование. Интегрируется с уже используемыми инструментами CAD.
Минусы: специалисту нужны точные 3D CAD-файлы каждой детали — в цехах с устаревшим оборудованием они есть не всегда. В штате должен быть специалист, разбирающийся и в металлургии, и в кинематике роботов. Симуляция не полностью учитывает реальные условия цеха, поэтому на точную настройку датчиков и приспособлений закладывайте 15–30 минут на деталь.
Метод 3: программирование без обучения и адаптивное программирование — машинное зрение и AI
При программировании без обучения не нужны ни ручное обучение робота, ни CAD-модели. Система использует датчики машинного зрения со структурированной подсветкой в 3D или лазерные сканеры, чтобы отсканировать изделие, найти швы, определить углы сварочной горелки и автоматически построить всю траекторию сварки без предварительного программирования. Оператор загружает изделие и нажимает «Старт», а робот сам определяет, что делать. Это не научная фантастика. Технологии слежения за сварным швом существуют уже десятки лет, но ранние версии лишь корректировали заранее заданную траекторию. Современные системы без обучения сканируют геометрию соединения и самостоятельно определяют траекторию, находят швы даже в разных местах одного изделия, классифицируют типы соединений (угловые, стыковые, нахлёсточные, с разделкой кромок), выбирают параметры сварки и выполняют колебательные движения горелки. Для каждой детали отдельная программа не нужна.Программирование без обучения: краткий обзор
Плюсы: на программирование каждой детали уходит почти нулевое время. Система учитывает различия между деталями и изменение допусков; подходит для мелкосерийного производства с широким ассортиментом изделий и множеством мест сварки. Для построения траектории оператору нужны минимальные навыки. Интуитивный интерфейс позволяет поручить сложные настройки роботу.
Минусы: высокие капитальные затраты на оборудование для машинного зрения. Условия освещения должны оставаться стабильными, а поверхность изделия должна быть достаточно чистой и ровной, чтобы сканер работал надёжно. Установленных систем пока меньше, чем систем с пультом обучения. Датчик должен распознавать соединение: внутренние углы, зазоры и сложные соединения могут вызвать проблемы.
Сравнение времени программирования одной детали тремя методами
Посмотрим на цифры. Столько времени требуется на программирование одной детали каждым методом: стандартного кронштейна из металлоконструкций (пластина 8 mm, 4 угловых шва общей длиной около 600 mm). Работу выполняли опытный оператор или программист, а не новичок.| Параметр | С пульта обучения | Офлайн (OLP) | Без обучения |
|---|---|---|---|
| Время программирования | 2 – 4 часа | 30 – 60 min (на компьютере) + 15 – 30 min (калибровка) | < 2 минуты |
| Простой производства | 2 – 4 часа (робот остановлен) | 15 – 30 min (только калибровка) | Почти нулевой |
| Уровень квалификации оператора | Навыки управления роботом и знания сварки | CAD/CAM, сварка и кинематика робота | Базовые навыки работы с HMI и понимание процесса сварки |
| Переналадка на новый вариант | Полное повторное обучение (1 – 4 часа) | Нужна новая CAD-модель; перепрограммирование и повторная калибровка | Автоматически — датчик сканирует новую деталь |
| Нужна CAD-модель? | Нет | Да | Нет |
| Качество сварки | Стабильное качество сварки при правильном программировании | Стабильное качество сварки — зависит от точности калибровки | Стабильное качество сварки с адаптивной коррекцией в реальном времени |
| Оптимальный вариант | Небольшое разнообразие изделий / большой объём производства (мало артикулов, длинные серии) | Среднее разнообразие изделий при наличии процесса CAD | Большое разнообразие изделий / малый объём производства (много артикулов, короткие серии) |
Примечание: время рассчитано для обученного оператора или программиста. Первоначальная настройка занимает в 2–3× раза больше времени. Процесс сварки: GMAW (MIG) низкоуглеродистой стали. Предполагается, что радиуса действия и доступа робота достаточно для всех методов. Данные о производительности основаны на опубликованных отраслевых результатах испытаний в условиях тестирования по ISO 9283 (критерии производительности роботов).
При роботизированной сварке прослеживается чёткая закономерность: пульт обучения подходит, если переналадки происходят редко. OLP выигрывает, когда у вас есть CAD-модели и возможность выполнить калибровку. Программирование без обучения оптимально при большом разнообразии деталей, когда операторы не могут позволить себе терять дорогостоящие часы производства на программирование. В любом случае, способность быстро и точно программировать робота отличает эффективные сварочные ячейки от дорогих украшений цеха.Главная сложность — не найти сотрудника, который выучит последовательность нажатий кнопок, а подобрать того, кто одновременно освоит и процесс сварки, и работу с роботом. Каждый метод программирования по-своему меняет это соотношение.
| Область навыков | С пульта обучения | Офлайн (OLP) | Без обучения |
|---|---|---|---|
| Продолжительность обучения | 1 – 2 недели (40 – 80 часов) | 4 – 8 недель | 2 – 3 дня |
| Знания в области сварки | Обязательны — параметры дуги нужно задавать вручную | Обязательны — параметры сварки нужно задавать в программном обеспечении | Полезны, но не критичны — система предлагает параметры |
| Управление роботом | Нужно освоить ручное перемещение робота, системы координат и сигналы ввода-вывода | Нужно понимать кинематику, ограничения радиуса действия и сингулярные положения | Базовая работа с HMI: загрузка программы, запуск и контроль цикла |
| Навыки работы с CAD и программным обеспечением | Не требуются | Обязательны — 3D CAD и уверенная работа с программным обеспечением OLP | Не требуются |
| Сложность подбора персонала | Средняя — нужен сварщик, способный освоить управление роботом | Высокая — редко встречается сочетание навыков CAD, сварки и робототехники | Низкая — с ячейкой может работать оператор, занимающийся перемещением материалов |
Как система Zhouxiang без обучения сокращает время программирования
В сварочных роботах Zhouxiang применяются датчики машинного зрения 3D с лазерным слежением за швом. Они автоматически определяют геометрию свариваемого изделия и в реальном времени строят траектории сварки. Не нужны CAD-файлы, пульт обучения и заранее загруженные программы для каждого артикула. Вот как это выглядит на практике: оператор устанавливает стальное изделие на сварочное приспособление, нажимает «Старт» на сенсорном экране HMI, а датчик машинного зрения сканирует деталь в рабочей зоне робота. Система определяет тип соединения — угловое, стыковое или нахлёсточное, рассчитывает угол сварочной горелки и вектор подхода, задаёт параметры сварки с учётом толщины материала и типа соединения и начинает сварку. От загрузки детали до зажигания дуги проходит менее двух минут. Если ваш цех обрабатывает металлоконструкции, рамы тяжёлой техники или другие серийные изделия с меняющейся от партии к партии геометрией, такая роботизированная сварка полностью устраняет узкое место в виде программирования. Сварщики занимаются настройкой приспособлений и контролем качества, а не тратят часы на работу с пультом обучения. Если вам нужно запрограммировать сварочный робот для деталей, которые выпускаются только один раз, такой подход — единственный экономичный вариант.Хотите увидеть программирование без обучения в работе?
Запросите индивидуальную консультацию, чтобы определить, какой метод программирования для роботизированной сварки лучше соответствует производственным задачам вашей команды.
Запросить бесплатный расчёт стоимостиОшибки программирования, которые отнимают время и снижают качество сварки
Работая над многочисленными проектами внедрения роботизированной сварки, мы снова и снова наблюдали одни и те же проблемы в разных цехах. Избегая этих потерь времени, вы сэкономите недели и избавитесь от лишних хлопот независимо от выбранного метода.- Не выполняют калибровку TCP. Каждая замена горелки или канала подачи проволоки, а также каждое столкновение смещает центральную точку инструмента. Выполняйте калибровку до программирования первой траектории сварки, а не в самом конце, когда обнаружится большое отклонение.
- Используют одни и те же настройки сварки для разных типов соединений. Режим сварки, настроенный для угловых швов, не обеспечит такого же качества при стыковых, угловых швах с разделкой кромок или нахлёсточных соединениях. Отдельно подбирайте скорость подачи проволоки и напряжение для каждого типа соединения. Именно правильная настройка скорости подачи и напряжения отличает приемлемые сварные соединения от брака.
- Не учитывают перемещения робота между швами без сварки. Неудачные переходные траектории приводят к столкновениям с приспособлениями и зажимами. Планируйте перемещения робота без сварки так же тщательно, как траекторию сварки.
- Не создают резервные копии программ сварки. Одно столкновение с контроллером — и пропадут десятки часов работы с пультом обучения. Ведите журнал или учёт изменений каждой программы робота и сохраняйте резервные копии на сетевых дисках, а не только в контроллере.
- Проводят обучение в спешке. Новый программист, который поверхностно изучил основы, будет получать нестабильные сварные швы и повреждать оборудование. Выделите на обучение всё рекомендованное для вашей системы время: качество программ робота зависит от того, кто их пишет.
Часто задаваемые вопросы
Сколько времени занимает программирование сварочного робота?
Всё зависит от выбранного способа. Создание траектории с помощью пульта обучения для относительно простой детали с 8-12 точками сварки занимает около 2-6 часов непосредственной работы. При офлайн-программировании траекторию создают за 30-90 минут на компьютере, затем требуется ещё 15-30 минут на калибровку на оборудовании. При программировании без обучения робота с помощью датчика машинного зрения траектория для одной детали может быть создана менее чем за 2 минуты, без обучения со стороны оператора. Иными словами, в цехе с большим ассортиментом и множеством небольших деталей офлайн-программирование можно выполнить за один день, тогда как работа с пультом обучения займёт много часов.
Можно ли запрограммировать сварочный робот без опыта программирования?
Конечно: знание языков программирования не требуется. При работе с пультом обучения траекторию задают, перемещая робот по точкам кромки; нужны только параметры сварки. Для программирования без обучения робота требуется программное обеспечение датчика машинного зрения, которое формирует траектории сварки по модели детали. Для офлайн-программирования нужен только навык программирования в CAD/CAM.
Что такое офлайн-программирование сварочных роботов?
Офлайн-программирование (OLP) — это создание траектории вне производственного цеха с помощью специального программного обеспечения для ПК и CAD-модели свариваемого изделия, а не путём перемещения робота непосредственно в цехе. Программист импортирует CAD-модель, отмечает места сварных швов, задаёт параметры сварки, проверяет траекторию на столкновения в симуляции, а затем загружает её в контроллер. Для создания программы останавливать оборудование не нужно.
Что такое калибровка TCP и почему она важна?
TCP (Tool Center Point — центральная точка инструмента) — это физическое положение кончика сварочной горелки относительно запястья робота. Даже отклонение всего на 1-2 мм может привести к тому, что сварка будет проходить мимо заданного положения шва, вызывая прожоги или подрезы. Всегда выполняйте повторную калибровку после замены сварочной горелки или столкновения.
Как работает программирование сварки без обучения робота?
При программировании без обучения робота (teachless, или teach-free) для сварки используются датчики машинного зрения — обычно лазерные датчики или 3D-камеры со структурированным светом, — которые сканируют деталь и автоматически определяют точки сварного шва. Система машинного зрения автоматически рассчитывает углы сварочной горелки и параметры сварки, а затем формирует траекторию сварки. Оператору остаётся загрузить детали и нажать «Пуск» — задавать траекторию с помощью пульта обучения или использовать CAD-модели не нужно. Такой способ особенно подходит для производства с большим ассортиментом и частой переналадкой.
Какое обучение нужно операторам для роботизированной сварки?
Требования зависят от способа программирования. Операторам, работающим с пультом обучения, обычно требуется 40-80 часов (1-2 недели) обучения управлению роботом, калибровке TCP и настройке параметров сварки. На обучение офлайн-программистов уходит значительно больше времени — 4-8 недель: им нужно освоить программное обеспечение для преобразования CAD-моделей в траектории, симуляцию и кинематику робота. Операторам систем без обучения робота достаточно 2-3 дней: траекторию формирует система машинного зрения, а оператор загружает детали, устанавливает сварочные приспособления и работает с основными функциями HMI. Также учитывайте время на периодическое повышение квалификации, особенно после обновления программного обеспечения или добавления в ячейку новых способов дуговой сварки, например импульсной MIG или CMT. Большинство интеграторов включают первоначальное обучение в стоимость интеграции, поэтому перед подписанием договора уточните, что входит в комплект.
Выберите подходящий способ программирования для своего производства
Инженеры Zhouxiang проанализируют виды деталей, производительность вашей команды и её навыки, а затем порекомендуют оптимальный способ.
Получить бесплатное предложение Ознакомиться с системами ZhouxiangСсылки и источники данных
- Международная федерация робототехники (IFR), отчёт World Robotics 2024 — количество промышленных роботов, установленных во всём мире.
- ISO 9283:1998 — Промышленные манипуляторы. Критерии оценки характеристик и соответствующие методы испытаний.
- ISO 10218-1:2011 — Роботы и промышленные роботы. Требования безопасности к промышленным роботам.
- Американское общество сварки (AWS), данные о кадровых ресурсах в сварочной отрасли и прогнозируемой нехватке квалифицированных сварщиков.
- ISO/TS 15066:2016 — Роботы и промышленные роботы. Коллаборативные промышленные роботы (теперь входит в ISO 10218:2025).

