
Contacte con Zhouxiang

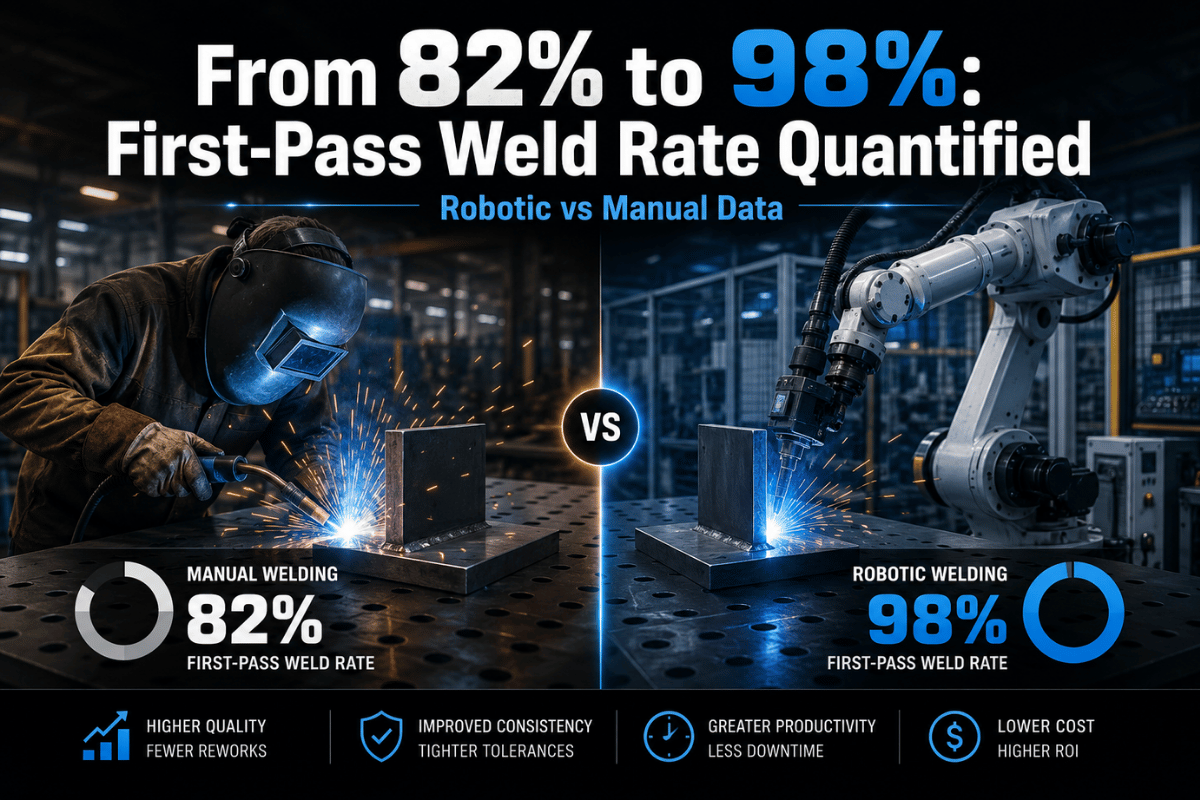
Datos clave
Métrica:
Soldaduras aceptadas en la primera inspección / total de soldaduras inspeccionadas
No confundir:
Aceptación a la primera con aceptación final tras las reparaciones
Aplicación recomendada:
Vigas de acero estructural, pilares cajón, cerchas, piezas de puentes y bastidores pesados
Evidencias necesarias:
WPS, registros de inspección, códigos de defectos, aporte térmico, notas sobre útiles de fijación y registros de nuevas pruebas
Qué mide la tasa de aceptación de soldaduras a la primera
 La tasa de aceptación de soldaduras a la primera es la proporción de soldaduras aceptadas en la primera inspección según los criterios del proyecto. No se contabiliza ninguna soldadura que no supere la inspección visual, ultrasónica, radiográfica, por partículas magnéticas u otros controles exigidos, aunque después se acepte tras una reparación.
Fórmula: tasa de aceptación de soldaduras a la primera = soldaduras aceptadas en la primera inspección / total de soldaduras inspeccionadas x 100.
Aceptación de soldaduras: matriz de 9 factores para comparar la soldadura robotizada y la manual
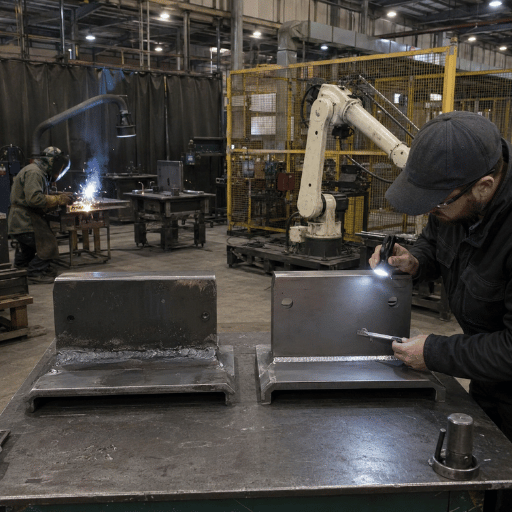 Un sistema de soldadura robotizada puede aumentar la aceptación a la primera cuando se controlan las variaciones antes de iniciar el arco. La soldadura manual también puede dar resultados excelentes, sobre todo cuando trabaja un soldador cualificado en tareas poco repetitivas. Consulte la matriz para ver en qué aspectos suele ganar o perder consistencia cada método.
| Factor de aceptación | Riesgo de la soldadura manual | Control de la soldadura robotizada | Evidencias que conviene solicitar |
|---|---|---|---|
| Tolerancia de preparación | El soldador ajusta según su criterio | Referencia del útil de fijación y seguimiento de la junta | Mapa de holguras por familia de juntas |
| Ángulo de la antorcha de soldadura | Los cambios de turno y la fatiga afectan al ángulo | Trayectoria programada del brazo robótico | Hoja de comprobación del TCP |
| Aporte térmico | La velocidad de avance puede variar | Parámetros de soldadura bloqueados | Registro de WPS y registro de ejecución |
| Control del baño de fusión | Excelente para reparaciones y zonas de difícil acceso | Movimiento repetible en juntas conocidas | Ensayo macrográfico o registro de la primera pieza |
| Gas de protección | Los errores de caudal pueden pasar desapercibidos | Las comprobaciones de la célula pueden verificar el caudal | Registro del caudal de gas |
| Consumibles | El desgaste de la punta modifica la extensión del hilo | Rutina de limpieza con escariador y cambio de punta | Intervalo de mantenimiento |
| Deformación | El orden de las pasadas depende de los hábitos | Secuencia de soldadura programada | Plan de secuencia y nota sobre la sujeción |
| Trazabilidad de la inspección | Las notas en papel pueden estar incompletas | El registro del robot vincula la soldadura con el programa | Exportación del ID de soldadura y de los parámetros |
| Repetición de lotes | La destreza se aplica soldadura a soldadura | La misma trayectoria se repite en distintas piezas | Inspección de la primera pieza y de la décima |
Por qué las soldaduras manuales en acero estructural no se aceptan a la primera
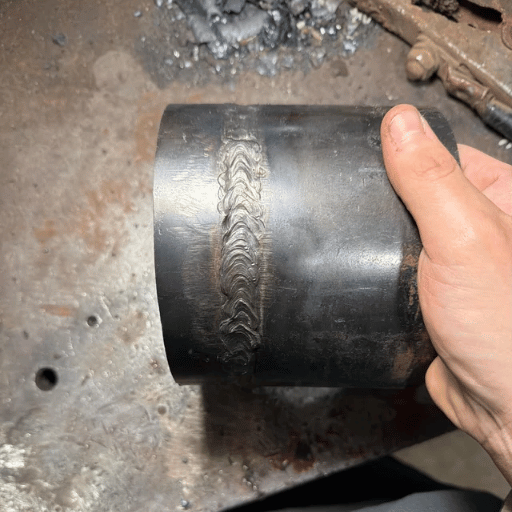 Hay muchos motivos por los que las soldaduras manuales no se aceptan a la primera, y no todos indican que el soldador no esté cualificado. Las piezas estructurales grandes se mueven. Los bordes de las chapas varían. Las aberturas de las entalladuras, los respaldos, la separación de raíz, la cascarilla de laminación, la calidad de los puntos de punteo y el acceso afectan al baño de fusión. Los soldadores cualificados pueden compensar estas variaciones, pero la compensación cambia de una persona a otra y de un turno a otro.
Entre las causas habituales de rechazo figuran las soldaduras de tamaño insuficiente, la mordedura, la falta de fusión, la porosidad, las inclusiones de escoria, las marcas de arco, la convexidad excesiva y las deformaciones que dejan un elemento fuera de tolerancia. Para consultar una clasificación más detallada de los defectos, vea las guías de Zhouxiang sobre defectos de soldadura, inspección de soldaduras y ensayos de soldadura.
- Variación de preparación: la abertura de raíz y el desajuste entre piezas pueden dejar un paquete de procedimientos de soldadura cualificados fuera de su intervalo práctico.
- Variación del aporte térmico: los cambios en la velocidad de avance manual modifican el perfil del cordón, la penetración y la deformación.
- Limitaciones de acceso: las vigas pesadas y los pilares cajón obligan a adoptar ángulos incómodos de la antorcha, lo que aumenta el riesgo de defectos.
- Variación de consumibles: el desgaste de la punta de contacto, el rozamiento de la guía y los problemas de alimentación del hilo modifican la estabilidad del arco.
- Retraso en la respuesta de inspección: si los defectos se detectan horas después, puede que el mismo error ya se haya repetido en muchas soldaduras.
Cómo aumentan la repetibilidad los sistemas de soldadura robotizada
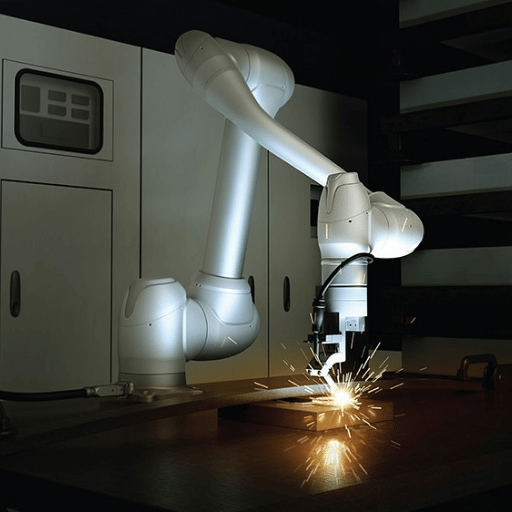 Un robot para acero estructural mejora la tasa de aceptación al convertir los ajustes manuales menos visibles en variables controladas. Los buenos resultados empiezan antes de que se mueva el brazo robótico: se agrupan las familias de juntas, los útiles de fijación posicionan las piezas, se bloquean los intervalos de WPS y se vincula la respuesta de inspección a los cambios de programa.
El proceso de soldadura robotizada de Zhouxiang para acero estructural emplea un método sin programación por enseñanza y con visión 3D para vigas, pilares cajón, cerchas y piezas de puentes. Productos relacionados, como el sistema inteligente de soldadura de estructuras metálicas y la estación de robot de soldadura sobre carril de suelo, están diseñados para elementos de acero grandes y repetitivos, en lugar de piezas pequeñas de banco.
| Función del robot | Efecto en la tasa de aceptación | Pregunta del comprador |
|---|---|---|
| Seguimiento láser de la junta | Detecta cambios en la posición de la junta antes o durante la soldadura robotizada | ¿Qué intervalo de separación de juntas puede corregir? |
| Escaneado 3D | Reduce la programación manual en elementos de acero variables | ¿Puede identificar mis familias de vigas y pilares? |
| Bloqueo de parámetros | Mantiene la corriente, la tensión, la velocidad de avance y la alimentación del hilo dentro de un intervalo establecido | ¿Cómo se gestiona la aprobación de cambios en la WPS? |
| Rutina de mantenimiento de la antorcha | Protege el TCP, la cobertura de gas y la estabilidad del arco | ¿Cuál es el intervalo de comprobación de la punta de contacto y la boquilla? |
| Trazabilidad del programa | Vincula cada soldadura con un programa, un operario y un historial de parámetros | ¿Se pueden exportar los registros por ID de soldadura? |
Notas de precisión: tipos de soldadura robotizada para pruebas piloto de aceptación
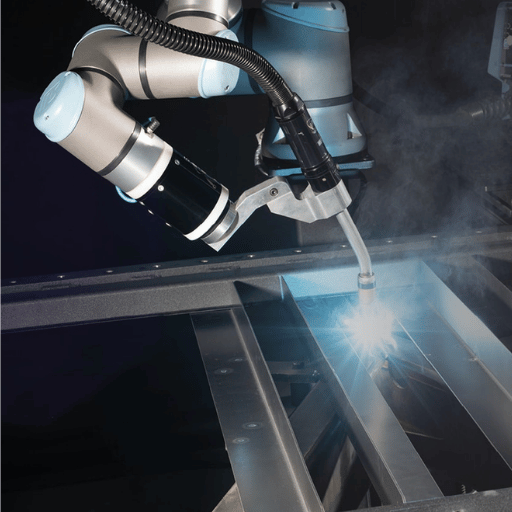 No todos los robots de soldadura son adecuados para una prueba piloto de aceptación a la primera. En el acero estructural, lo habitual es empezar con soldadura por arco robotizada en una célula de soldadura robotizada protegida, ya que el robot puede controlar la velocidad de avance, la longitud del arco, la alimentación del hilo y la antorcha de soldadura en juntas repetitivas. La soldadura robotizada emplea movimientos programables; su valor reside en conseguir que una junta se comporte como la siguiente.
También pueden ser relevantes otros tipos de soldadura robotizada. Durante la planificación inicial del proceso, un taller puede comparar la soldadura MIG, TIG, láser, por plasma, por puntos y por puntos por resistencia. Las piezas de acero inoxidable, los elementos de acero al carbono y los útiles de fijación de aleación no reaccionan igual al calor, al gas de protección y a la sujeción. Por eso, la deformación térmica, la elección del metal de aportación y las comprobaciones de integridad de la soldadura deben vincularse a los requisitos de producción antes de comprar un sistema robotizado.
| Opción de proceso | Aplicación adecuada | Precaución sobre la tasa de aceptación |
|---|---|---|
| Soldadura por arco robotizada | Soldaduras en ángulo y a tope repetitivas en elementos estructurales | Requiere controlar los útiles de fijación antes de empezar la soldadura multipasada |
| Soldadura TIG robotizada | Trabajos de precisión en los que se revisan minuciosamente el aporte térmico y el perfil del cordón | La menor velocidad puede ocultar pérdidas por manipulación |
| Robots colaborativos y soldadura colaborativa | Células más pequeñas, menor alcance y configuraciones de soldadura más sencillas | La variación en la carga manual aún puede provocar defectos |
| Robots de soldadura por puntos | Chapas, soportes y conjuntos repetitivos | La lógica de aceptación difiere de la inspección de soldaduras estructurales |
| Soldadura láser o por plasma | Geometrías especiales, secciones delgadas o fabricación de metal con un alto nivel de control | Requiere una cualificación independiente y revisar los sensores |
Nota de ingeniería
Un robot no debe presentarse como sustituto de los trabajos de cualificación. Solicite la conformidad con la WPS, ensayos de soldadura de la primera pieza, planificación de la extracción de humos, revisión de los útiles de fijación, comprobaciones del TCP de la antorcha y un plan por escrito para tratar los defectos detectados durante la prueba piloto.
Qué inspeccionan los inspectores según AWS D1.1 y los procedimientos de END
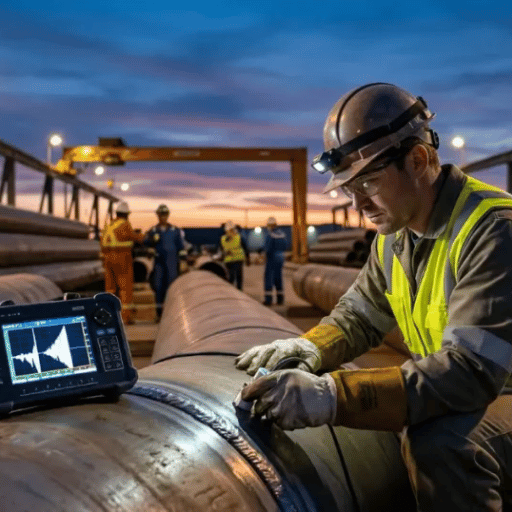 Los inspectores no aceptan una soldadura por haberse realizado con un robot. La aceptan si cumple las dimensiones, el perfil, la ubicación y los límites de discontinuidad exigidos por el código del proyecto y el plan de inspección. Por eso, los registros de aceptación a la primera deben acompañarse de la WPS, la identificación del soldador o el operario, los datos de la colada del material cuando se exijan y el informe de END.
¿Qué se considera aceptación a la primera en la inspección de soldaduras?
Solo cuentan las soldaduras que superan los controles especificados antes de cualquier reparación. ASNT enumera métodos habituales de ensayos no destructivos, como la inspección visual, radiográfica, ultrasónica, por partículas magnéticas, por líquidos penetrantes y por corrientes inducidas. Su página sobre inspección visual indica que la VT se centra en la superficie; para detectar problemas subsuperficiales se necesitan métodos como UT o RT. En el acero estructural, la inspección visual suele ser el primer filtro. Permite detectar problemas de tamaño, contorno, mordedura, cráteres, marcas de arco, solapamientos y discontinuidades superficiales evidentes. Puede ser necesario realizar una inspección UT o RT para comprobar la integridad interna de la soldadura, en función del tipo de junta y de las normas del proyecto.- ID de la soldadura y ubicación del elemento
- Código aplicable o especificación del proyecto
- Número y revisión de la WPS
- Programa del robot o ID del soldador
- Método de inspección y criterios de aceptación
- Código del defecto si se rechaza
- Reparación realizada y resultado de la nueva prueba
Cálculo del retrabajo: cómo convertir la tasa de aceptación en coste por tonelada
 La aceptación de soldaduras a la primera resulta convincente cuando se traduce en horas. El retrabajo no consiste solo en el tiempo de reparación con arco. También incluye la revisión del defecto, el amolado o saneado, la reparación de la soldadura, el tiempo de enfriamiento, la programación de la inspección, la nueva prueba, el papeleo y los posibles retrasos en la pintura o el montaje.
Horas de retrabajo evitadas: número de soldaduras x reducción de la tasa de rechazo x horas medias de reparación por soldadura rechazada.
| Variable de la prueba piloto | Referencia manual | Objetivo del robot |
|---|---|---|
| Soldaduras inspeccionadas al mes | 1,000 | 1,000 |
| Aceptación a la primera | 82% | 98.5% |
| Soldaduras rechazadas | 180 | 15 |
| Horas de reparación a 0.75 horas cada una | 135 | 11.25 |
| Horas mensuales evitadas | – | 123.75 |
Cuándo sigue teniendo cabida la soldadura manual en el proceso
 Las decisiones de automatización fallan cuando el comprador considera que la soldadura manual es un problema que debe eliminarse, en vez de una capacidad que debe asignarse correctamente. Los soldadores cualificados detectan problemas de acceso, se adaptan a separaciones irregulares, reparan defectos menores y realizan trabajos en las instalaciones del cliente donde una célula de soldadura no resulta práctica.
La soldadura robotizada es más adecuada cuando…
- Se repiten familias de juntas en vigas, pilares, cerchas o bastidores.
- Los útiles de fijación pueden mantener las piezas en una disposición de referencias conocida.
- Los registros de inspección muestran defectos recurrentes según el tipo de junta.
- Los tiempos de ciclo y las horas de retrabajo afectan a las fechas de entrega.
- Los registros del robot ayudarán a los equipos de calidad a rastrear cada soldadura.
La soldadura manual sigue siendo valiosa cuando…
- Las piezas se repiten poco o cambian en cada turno.
- El acceso en campo impide utilizar un sistema de soldadura fijo.
- La soldadura TIG o las reparaciones pequeñas requieren un criterio humano minucioso.
- La variación de preparación es demasiado alta para el presupuesto destinado a los útiles de fijación.
- No es práctico cargar la pieza de forma segura en la célula.
Cómo realizar una prueba piloto justa de la tasa de aceptación a la primera
 Una prueba piloto justa empieza con registros de referencia. Si un proveedor solo recibe planos, su propuesta puede centrarse en el alcance, la carga útil, la longitud del carril y el precio, y pasar por alto el motivo del proyecto relacionado con la tasa de aceptación. Envíe los datos de inspección y defectos junto con los planos para que la prueba se centre en el coste real.
¿Qué datos debe enviar un fabricante antes de solicitar un presupuesto para un robot?
| Dato de la prueba piloto | Por qué es importante |
|---|---|
| 1. Familia de piezas y cantidad anual | Indica el potencial de repetición. |
| 2. Grado de acero e intervalo de espesores | Determina los límites de la WPS y del aporte térmico. |
| 3. Tipos de junta según la longitud de soldadura | Distingue las soldaduras de gran volumen de los casos excepcionales. |
| 4. Tasa actual de aceptación a la primera | Establece la referencia. |
| 5. Diagrama de Pareto de defectos por familia de juntas | Indica al integrador del robot qué debe corregir primero. |
| 6. Horas de reparación por tipo de defecto | Traduce la calidad en costes. |
| 7. Método de inspección y código | Evita afirmaciones imprecisas sobre la aceptación. |
| 8. Fotos de los útiles de fijación y notas sobre las referencias | Permite ver si es posible repetir el posicionamiento de la pieza. |
| 9. Muestras de tolerancia de preparación | Permite comprobar los requisitos de seguimiento láser de la junta. |
| 10. Tiempos de ciclo actuales | Separa el tiempo de soldadura del tiempo de manipulación. |
| 11. Distribución de planta y acceso de grúas | Afecta a la distribución de la célula y al flujo de materiales. |
| 12. Objetivo de aceptación y criterio de plazo de recuperación de la inversión | Mantiene la prueba piloto vinculada al valor empresarial. |
Intervalos de medición para pruebas piloto de aceptación en acero estructural
 Una prueba piloto justa requiere definir intervalos de medición antes de elegir la soldadura manual, la robotizada o una combinación de ambas. Estos intervalos no son límites universales de aceptación. Son objetivos de registro que ayudan al ingeniero de soldadura a decidir si conviene cambiar primero el robot, el útil de fijación, la WPS, el plan de inspección o el proceso de preparación de las piezas.
Utilice la tabla siguiente como ayuda para tomar decisiones durante una prueba piloto de aceptación de 2 semanas o 4 semanas. Si el taller no puede recopilar un dato, mantenga abierta la prueba piloto y corrija la carencia de medición antes de aprobar los requisitos de producción. Esta disciplina evita que una tasa de aceptación aparentemente buena oculte un intervalo de proceso deficiente.
| Medición de la prueba piloto | Intervalo de registro | Criterio de decisión |
|---|---|---|
| Variación de la separación de juntas | Muestras de 0 mm, 1 mm, 2 mm, 3 mm y 5 mm | Si la mayoría de los rechazos supera los 3 mm, opte por corregir los útiles de fijación antes de ajustar la velocidad del robot. |
| Muestra del lado del cordón en ángulo | Soldaduras nominales de 6 mm, 8 mm, 10 mm y 12 mm | Si la dispersión de tamaños es alta, opte por un intervalo de WPS más estricto y una hoja de comprobación para el operario. |
| Desviación del TCP de la antorcha | Puntos de comprobación de 0,5 mm, 1 mm y 2 mm | Si la desviación supera 1 mm después del mantenimiento, reduzca el intervalo entre comprobaciones de la antorcha. |
| Repetibilidad de la posición de la pieza | Lecturas de repetibilidad del útil de fijación de 1 mm, 2 mm y 4 mm | Si la pieza se desplaza más de 2 mm, modifique las referencias antes de cambiar el programa. |
| Inspección de la primera pieza | VT al 100 % de las primeras 10 piezas | Si los defectos se repiten en la pieza 2 o la pieza 3, detenga la prueba piloto y corrija la causa. |
| Cambio en el muestreo de END | Lotes con inspección del 10 %, 25 %, 50 % o 100 % | Si los rechazos UT o RT se concentran en una familia de juntas, elija esa familia para analizar el retrabajo. |
| Umbral de la tasa de reparación | Intervalos de rechazo del 2 %, 5 %, 8 % y 10 % | Si una célula se mantiene por encima del 5 %, revise las causas antes de hacer afirmaciones sobre su capacidad. |
| Registro de precalentamiento | Controles a 50°C, 100°C y 150°C cuando la WPS exige controlar el aporte térmico | Si no se controla el aporte térmico, priorice el cumplimiento del procedimiento frente al ajuste de movimientos. |
| Revisión de deformaciones | Mediciones posteriores a la soldadura de 2 mm, 5 mm, 8 mm y 10 mm | Si la deformación supera los 5 mm, modifique la secuencia antes de añadir más pasadas de soldadura. |
| Objetivo de aceptación | Intervalos de aceptación a la primera del 90 %, 95 %, 97 % y 99 % | Si el objetivo es del 97 % o más, establezca una vía de aprobación trazable para cada cambio de programa. |
Perspectivas para 2026: la aceptación de soldaduras se convierte en una métrica de trazabilidad
 La demanda de robots industriales sigue creciendo. IFR informó de la instalación de 542.000 robots en 2024 y previó 575.000 instalaciones en 2025. Ese crecimiento no significa que todos los talleres de acero estructural necesiten la misma célula. Sí implica que más compradores exigirán pruebas digitales de la calidad de las soldaduras, y no solo un robot instalado.
A corto plazo, la pregunta pasa de «¿Puede un robot soldar esta junta?» a «¿Puede el sistema de automatización de la soldadura demostrar que esta soldadura se realizó dentro de los límites exigidos?». En el acero estructural, esas pruebas pueden incluir la revisión del programa, los parámetros de soldadura, las acciones del operario, el resultado de la inspección, el estado de la reparación y el resultado de la nueva inspección, todo ello asociado al ID de la soldadura.
- Cree códigos de defectos que coincidan con los informes de inspección.
- Registre por separado la aceptación de las soldaduras manuales y robotizadas.
- Revise los registros del robot con el equipo de calidad, no solo con el de producción.
- Asegúrese de que los cambios de WPS puedan rastrearse hasta las revisiones aprobadas.
- Utilice los datos del proyecto piloto para elegir la siguiente familia de piezas.
Preguntas frecuentes
¿Cuál es una buena tasa de aceptación de soldaduras a la primera pasada?
Una buena tasa depende del código aplicable, el tipo de junta, el método de inspección y el espesor del material. En un proyecto piloto con robots, compare los resultados con su propia referencia inicial en vez de con un valor genérico. Pasar del 82 % al 98,5 %, por ejemplo, es significativo si ambas cifras se basan en el mismo criterio de inspección y en el mismo conjunto de soldaduras.
¿La soldadura robotizada siempre ofrece una tasa de aceptación mejor que la soldadura manual?
No. La soldadura robotizada resulta útil cuando se repiten las familias de piezas, los útiles de fijación mantienen las piezas en su sitio y los parámetros están controlados. La soldadura manual puede ser más adecuada para reparaciones en las instalaciones del cliente, trabajos con muy poca repetición y juntas con acceso limitado.
¿Qué hace que las soldaduras no superen la inspección a la primera?
Entre las causas más comunes están la mordedura, la falta de fusión, la porosidad, las inclusiones de escoria, un tamaño incorrecto de la soldadura, un perfil deficiente, los golpes de arco, la distorsión excesiva y la falta de aplicación de los controles de WPS.
¿Cómo afecta el seguimiento de la junta a la aceptación de las soldaduras?
El seguimiento láser de la junta puede ayudar al robot a localizarla cuando varía el ajuste de las piezas. No soluciona los problemas de útiles de fijación deficientes, holguras excesivas ni falta de cualificación del proceso.
¿Permite AWS D1.1 la soldadura robotizada?
AWS D1.1 establece requisitos para la soldadura del acero estructural. La cualificación sigue siendo esencial: el proceso debe cumplir el procedimiento aplicable y los requisitos de inspección y aceptación del trabajo.
¿Qué debo medir antes de comprar un robot de soldadura para acero estructural?
Mida la tasa de aceptación a la primera pasada, los tipos de defectos, las horas de retrabajo, la longitud de soldadura por familia de juntas, la tolerancia de ajuste, el método de inspección, el estado de los útiles de fijación y los tiempos de ciclo actuales.
Siguiente paso: compare sus datos de referencia de soldadura con una célula robotizada para acero estructural
Si ya registra la aceptación a la primera pasada en su taller, Zhouxiang puede revisar planos representativos, códigos de defectos, registros de inspección y fotos de los útiles de fijación para compararlos con su flujo de trabajo para robots de soldadura de acero estructural.
Consulte la solución de robot de soldadura para acero estructural
Referencias
- Código de soldadura estructural de acero AWS D1.1/D1.1M:2025
- Requisitos de calidad para la soldadura por fusión ISO 3834-1:2021
- Métodos de ensayos no destructivos de ASNT
- Introducción a la inspección visual de ASNT
- Publicación World Robotics 2025 de IFR
- Bernard y Tregaskiss: fallos comunes en la soldadura robotizada
- Guía de Zhouxiang sobre la especificación del procedimiento de soldadura

