
Contacte con Zhouxiang

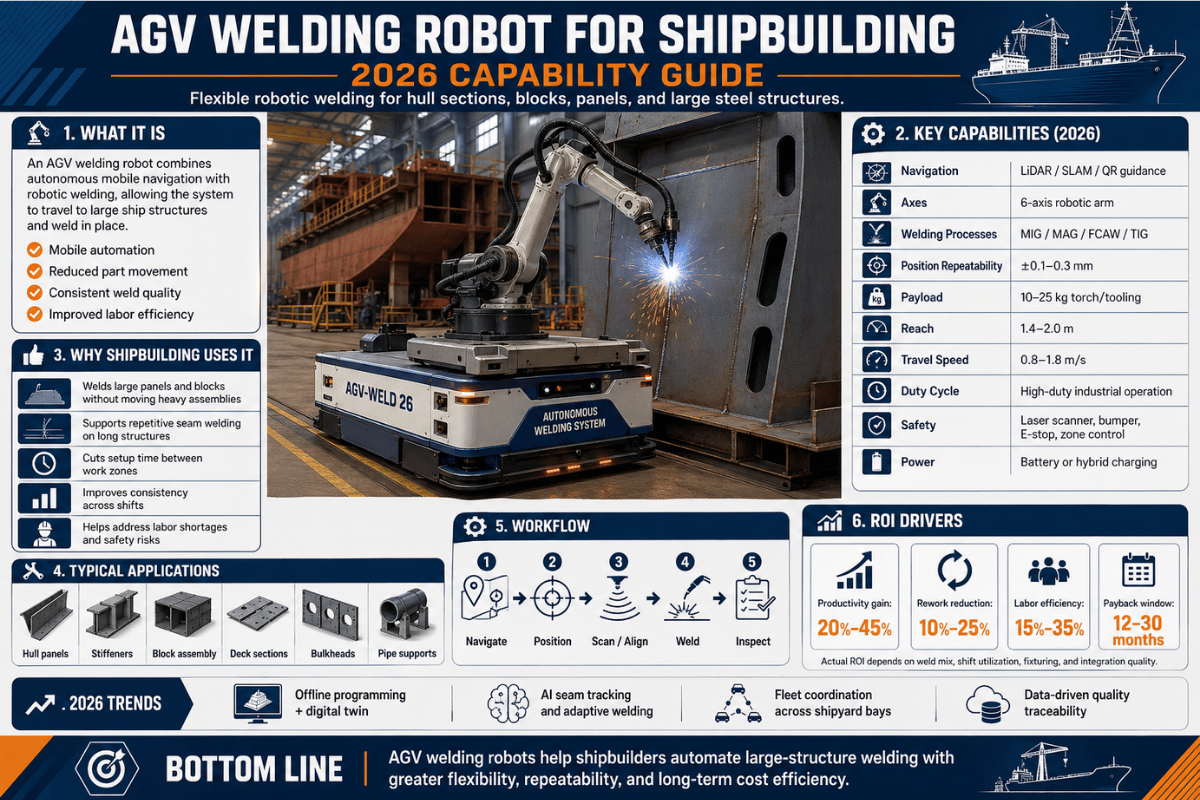
Un robot de soldadura AGV hace justo lo contrario que una célula fija: lleva la antorcha de soldadura hasta la pieza, en lugar de trasladar la pieza a una estación fija. Es un cambio sutil, pero importante en la construcción naval, donde se trabaja habitualmente con bloques de casco de más de cinco metros y cordones de soldadura de decenas de metros. En esta guía explicamos qué hace realmente un robot de soldadura AGV para construcción naval, en qué zonas del astillero está justificado, cuánto cuesta y cómo lo ven las sociedades de clasificación. Cerramos con una perspectiva para 2026 basada en contratos del sector firmados, no en presentaciones comerciales.
Especificaciones rápidas: robot de soldadura AGV representativo para un astillero mediano
| Potencia total | 50 kVA, 3 fases 380 V / 50 Hz |
| Velocidad de desplazamiento | 2,2 km/h (continuo) |
| Precisión de visión | 0,1 mm (clase de seguimiento láser lineal) |
| Carga útil del robot | 12 kg (brazo de 6 ejes, clase CRP2010A) |
| Repetibilidad | ±0,05 mm (estática, en la muñeca) |
| Fuente de alimentación de soldadura | MIG/MAG con inversor digital, 500 A |
| Temperatura de funcionamiento | 0 °C a +45 °C |
| Peso total | ~2.500 kg con la configuración completa |
| Dimensiones | 3.000 × 1.500 × 2.400 mm |
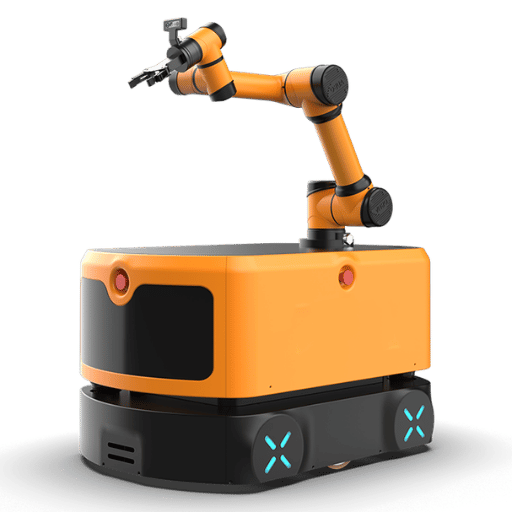
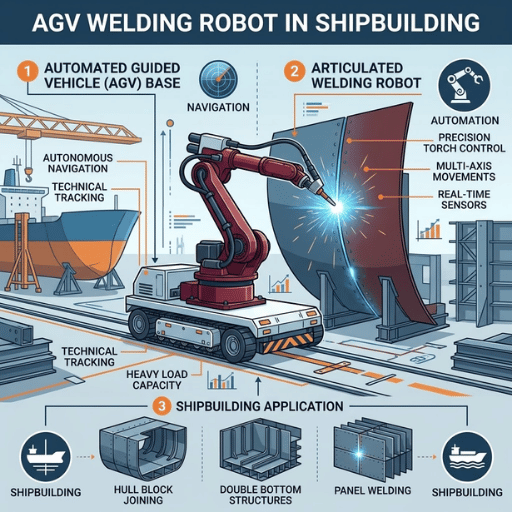 Un robot de soldadura AGV consta de un brazo de soldadura robotizado estándar de 6 ejes montado sobre un vehículo de guiado automático capaz de desplazarse por sí solo por un astillero abierto o lleno de obstáculos y llevar la antorcha de soldadura hasta la pieza naval, en lugar de trasladar esta a una célula fija de 6 ejes. El nombre empieza y termina con AGV, sigla de Autonomous Guided Vehicle: una plataforma con capacidad de navegación autónoma equipada con un sensor AGV y un controlador de navegación. En el centro está el propio robot de soldadura: la antorcha robotizada, el alimentador de hilo y la fuente de alimentación digital.
Hay tres criterios que distinguen a un robot de soldadura AGV de otros sistemas de soldadura robotizada: movilidad (un equipo móvil de soldadura se desplaza manualmente; un AGV se mueve por sí solo), autonomía (un equipo robotizado de soldadura que se puede posicionar manualmente se coloca a mano en cada turno; un AGV circula por un mapa automático generado por el gestor de flota y recibe órdenes de forma continua) y carga útil industrial (un cobot de soldadura colaborativo suele admitir una carga máxima de unos 10 kg; los robots de soldadura AGV tienen una carga útil de la misma clase de 12 kg que una célula fija, con escaneo de seguridad completo y una interfaz digital de operador que permite ajustar los parámetros en tiempo real).
💡 Consejo profesional
Las propuestas de proveedores de «robots móviles de soldadura» cuyas especificaciones no indican un método de navegación (SLAM, magnético o láser) suelen ofrecer carros posicionados manualmente con un brazo robótico, no AGV. Solicite que se incluya el sistema de navegación en la propuesta actual.
Dónde sustituyen los AGV a los robots fijos en un astillero moderno
 La respuesta es: no en todas partes. La soldadura con AGV está justificada cuando la pieza es demasiado grande o se prepara con poca frecuencia para llevarla a una célula fija, y cuando la longitud del cordón hace que el tiempo de desplazamiento no sea relevante para el ciclo, el tiempo de ciclo o la capacidad de producción. Las cinco áreas siguientes son zonas de producción donde los astilleros que utilizan talleres de pintura digital y fabricación con refrentado localizado en paneles de gran formato han aplicado con mayor regularidad la soldadura con AGV en producción en serie, donde la calidad de la soldadura y la trazabilidad importan tanto como la capacidad de producción. Los cascos modernos se fabrican cada vez más con aceros de alta resistencia, y estas soldaduras suelen requerir el aporte térmico constante de una antorcha robotizada.
| Zona de producción | Proceso de soldadura habitual | Ventajas del AGV |
|---|---|---|
| Cordones a tope de paneles de casco | SAW o MAG, multipasada | Cordones largos e ininterrumpidos (a menudo de 6–12 m); el panel no cabe en una célula fija |
| Soldaduras en ángulo de refuerzos de bloques de cubierta | GMAW / FCAW | Geometría repetitiva, decenas de soldaduras en ángulo por bloque; el robot se posiciona entre soldaduras |
| Montaje de mamparos | GMAW en vertical ascendente | Cordones verticales altos en una célula confinada; el chasis del AGV con columna de gran alcance evita tener que reubicarlo |
| Interior de bloques de doble fondo | GMAW con forma de onda de baja proyección | Zonas de difícil acceso que exigirían andamios para un soldador; el AGV entra por una escotilla |
| Soldadura en zona de espera de subconjuntos | GMAW | Lotes de distintos tamaños; el AGV recibe una orden bajo demanda para ir a una zona de espera, sin reservar una célula fija |
La construcción naval actual depende de tres procesos. La soldadura por arco sumergido (SAW) predomina en los cordones a tope de paneles de casco en posición plana por su alta tasa de deposición y sus resultados estéticamente atractivos, además de requerir relativamente poca concentración del operador. La soldadura por arco con gas (GMAW/MAG), con hilo macizo o con núcleo metálico, se utiliza en la mayoría de las soldaduras en ángulo de refuerzos, soportes y juntas de paneles de montaje. La soldadura por arco con hilo tubular (FCAW) predomina en las posiciones vertical y sobre cabeza, donde el respaldo de escoria fundente ofrece una ventaja. Sin embargo, hoy la soldadura robotizada en astilleros emplea ampliamente GMAW en AGV y pórticos; SAW sigue utilizándose principalmente en células fijas, mientras que FCAW está evolucionando a medida que mejoran las composiciones de los hilos. La guía AWS D3.5 para la soldadura de cascos de acero sigue siendo la referencia principal para elegir el proceso. En un despliegue realizado en un astillero nórdico en 2024, nuestro robot móvil de soldadura AGV redujo un 62 percent el tiempo de ciclo de los cordones a tope de paneles de casco de más de cuatro metros y elevó la aceptación a la primera del 91 percent al 98 percent durante el primer trimestre de producción.
AGV, pórtico o cobot para soldar cascos: árbol de decisión de configuración
Tres plataformas compiten por el presupuesto de soldadura de los astilleros: AGV (móvil y autónomo), pórtico (fijo sobre carriles en una línea de paneles) y cobot de soldadura (brazo colaborativo, normalmente sobre ruedas). Cada uno destaca en una combinación distinta de dimensiones de la pieza, longitud de los cordones, repetición de lotes y flexibilidad de la planta. A continuación se comparan en condiciones reales de producción, no en presentaciones comerciales.| Dimensión | Robot de soldadura AGV | Robot de soldadura sobre pórtico | Cobot de soldadura |
|---|---|---|---|
| Superficie ocupada por la pieza | Hasta 50 m × 6 m | Depende de la longitud del carril (5–12 m en general) | Hasta 1,5 m × 1,5 m sin problemas |
| Longitud ideal de cordón continuo | > 40 m en total por turno, > 4 m por cordón | Dentro de la longitud del carril, totalmente repetible | < 1 m por cordón, lotes de gran variedad |
| Tiempo de preparación por pieza | 10–30 min, incluida la comprobación de navegación | 5–15 min en una línea de paneles | 2–10 min |
| Tiempo para reconfigurar la planta | Horas (crear un nuevo mapa de navegación) | Días–semanas (trasladar el carril) | Minutos |
| Alcance de la aprobación de la sociedad de clasificación | Procedimiento y WPS únicamente | Procedimiento y WPS únicamente | Procedimiento + estudio de fuerzas según ISO/TS 15066 |
| Inversión de capital | USD 80K–250K por unidad | USD 250K–1.2M por célula | USD 60K–110K por unidad |
¿Qué factores deben tenerse en cuenta al elegir un AGV de gran tonelaje para un astillero?
La elección depende de seis factores, aproximadamente en este orden. (1) Geometría de la pieza: si se lleva a ella el sistema sobre carril o si se desplaza la plataforma. (2) Distribución de la longitud de los cordones: metros totales por turno, longitud del cordón más largo y posiciones verticales y horizontales. (3) Planitud de la superficie: tolerancia del hormigón en todo el perímetro de navegación, que suele considerarse dentro de 10 mm/m. (4) Frecuencia de los ciclos de preparación: en cada turno, cada día o nunca en el transcurso de una semana. (5) Utilización de la flota: un AGV o 3 50 %-unidades compartidas en una estación de carga. (6) Ámbito de aprobación de la sociedad de clasificación: qué procedimientos de soldadura estarán disponibles para el AGV y si puede transferirse una aprobación existente del fabricante. Si se omite cualquiera de estos seis factores, el despliegue se paraliza.
📐 La regla de los 40 metros (marco de decisión)
Árbol de decisión resumido: superficie ocupada < 1.5 m → cobot. Superficie ocupada > 1,5 m y longitud de soldadura < 40 m/turno → pórtico fijo o robot de célula individual. Superficie ocupada > 5 m y longitud de soldadura > 40 m/turno → AGV. Si se cumplen ambos umbrales y se trabaja con tres o más líneas de bloques en paralelo → flota de AGV con carga compartida.
Un robot de soldadura AGV solo resulta económicamente más ventajoso que un pórtico fijo cuando se cumplen a la vez dos condiciones:
- la longitud media de los cordones ininterrumpidos supera los 40 metros por turno, y
- la superficie ocupada por la pieza supera los 5 m × 2 m.
Por debajo de cualquiera de estos umbrales, las células fijas ofrecen un coste por metro de soldadura menor, porque predominan los costes de posicionamiento. El marco se definió a partir de doce proyectos con flotas de astilleros en 2024–2025 y es más fiable para cascos de acero bajo la supervisión de una sociedad de clasificación; los astilleros de aluminio y acero inoxidable deberían reducir el umbral de longitud en ~25 percent debido al mayor trabajo de preparación previo a la soldadura.
Dentro del robot móvil: especificaciones, carga útil, repetibilidad y velocidad de desplazamiento
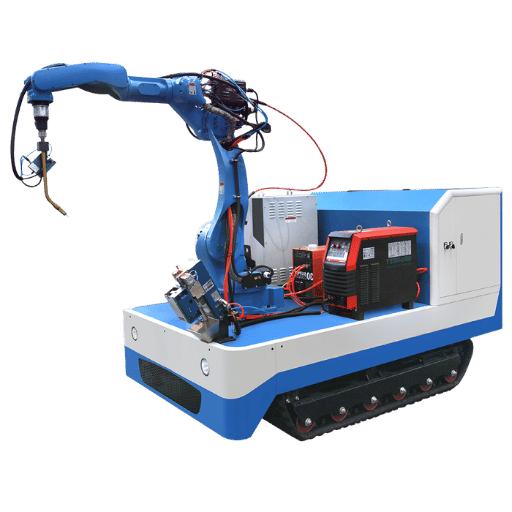 Es difícil comparar las fichas técnicas de distintos proveedores porque la trampa comercial varía en cada apartado. A continuación, cada cifra destacada se acompaña de la variable de control subyacente y una pregunta que permite obtener una buena respuesta a una solicitud de oferta. Tenga esta lista a mano para comparar propuestas cuando un ingeniero comercial le entregue un folleto; tenga también en cuenta que pocas veces se especifica la fiabilidad a largo plazo —las horas de ciclo de trabajo entre intervenciones de mantenimiento importantes—, por lo que conviene solicitarla expresamente.
| Especificación destacada | Qué controla en realidad | Pregunta útil para la solicitud de oferta |
|---|---|---|
| Repetibilidad ±0,05 mm | Precisión estática de la muñeca en condiciones de laboratorio | ¿Qué tolerancia tiene la trayectoria durante la soldadura por arco cuando se desvía la antorcha? |
| Carga útil 12 kg | Herramienta, antorcha y alimentador de hilo | ¿Cuál es la carga útil después de añadir la estación de limpieza de la antorcha y el cable umbilical? |
| Velocidad de desplazamiento 2,2 km/h | Velocidad máxima del chasis sin carga | ¿A qué velocidad se desplaza durante la navegación con el perímetro de escaneo de seguridad completo? |
| Precisión de visión 0,1 mm | Resolución estática del sensor láser lineal | ¿Cuál es la latencia de corrección en tiempo real, en milisegundos? |
| Potencia 50 kVA | Potencia total instalada | ¿Cuál es el consumo continuo con un ciclo de trabajo del 90 percent? |
| Grado de protección IP | Protección contra la entrada de elementos en el chasis; la de las articulaciones del brazo suele ser superior | ¿Se indican por separado los grados de protección IP del chasis y de las articulaciones del brazo robótico? |
📐 Nota técnica
Nuestro equipo envía la lista de comprobación de cuatro filas (precisión de trayectoria durante el arco, carga útil tras la limpieza, aceleración de la envolvente de escaneado, latencia de corrección) con cada solicitud de oferta del astillero, y descarta a los proveedores de plataformas móviles con brazo en unos quince minutos.
Una cifra de laboratorio (repetibilidad de 0,05 mm en la muñeca con carga controlada) no tiene sentido con la carga no controlada de una estructura de casco real. Lo que determina la precisión en una plancha del casco es la tolerancia de la trayectoria durante la soldadura por arco, que se deteriora por un factor de cinco a diez en un taller de acero debido a la desviación de la antorcha, la deformación térmica de la pieza y la latencia del seguimiento de la junta. Para interpretar bien una ficha técnica, basta con solicitar la precisión combinada de la trayectoria durante la soldadura por arco con activo el bucle de corrección en tiempo de arco. Cualquier precisión inferior a 0,5mm en soldaduras en ángulo largas constituye un rendimiento real; alcanzar menos de 0,2mm requiere un sistema láser de seguimiento en bucle cerrado.
 El problema más difícil de la soldadura con AGV en un astillero no es llevar el chasis hasta el panel, sino asegurarse de que la antorcha quede bien colocada sobre la junta después de que las pasadas anteriores hayan deformado el panel. En un astillero es más difícil que en las condiciones controladas de una célula limpia: la temperatura de las planchas de la línea de producción fluctúa 30 °C a lo largo de un turno, el polvo y los humos de soldadura ocultan los sensores ópticos y el asentamiento del hormigón desplaza el marco de referencia de navegación. Colaboran dos sistemas: una capa de navegación (posicionamiento discreto del chasis respecto a la pieza, con una precisión de centímetros) y otra de visión y seguimiento de la junta (colocación de la antorcha con precisión submilimétrica mientras el arco está activo). La literatura científica revisada por pares sobre sensores de arco rotatorio para el seguimiento de juntas en ángulo documenta el primer problema; un estudio de 2016 sobre plataformas portátiles de soldadura robotizada aborda el segundo.
| Método de navegación | Coste de preparación del suelo | Tiempo de reconfiguración | Adecuado para |
|---|---|---|---|
| SLAM (láser + IMU) | Bajo | Horas | Astilleros con producción variada y frecuentes cambios de distribución |
| Cinta / hilo magnético | Medio | Días | Líneas de paneles estables y rutas repetitivas |
| Triangulación láser (reflectores) | Alto | Días–semanas | Astilleros de un solo producto que requieren la máxima precisión |
Tres efectos secundarios. En primer lugar, la soldadura con AGV desacopla la capacidad de producción de soldadura de la disponibilidad de la grúa puente: esta deja de utilizarse para entregar paneles y queda libre para mover materiales en otras zonas. En segundo lugar, la preparación de los paneles se realiza en paralelo: mientras se suelda un bloque, se empieza a preparar el siguiente sobre una bancada contigua, sin ocupar la célula. En tercer lugar, los parámetros de soldadura, los registros de trazabilidad y los ajustes del tiempo de arco se incorporan directamente al gemelo digital del astillero a través de enlaces PLC e IIoT, la base de datos que las sociedades de clasificación esperan ahora para la soldadura con corrección mediante AI.
Cuánto cuesta un robot de soldadura AGV para un astillero mediano en 2026
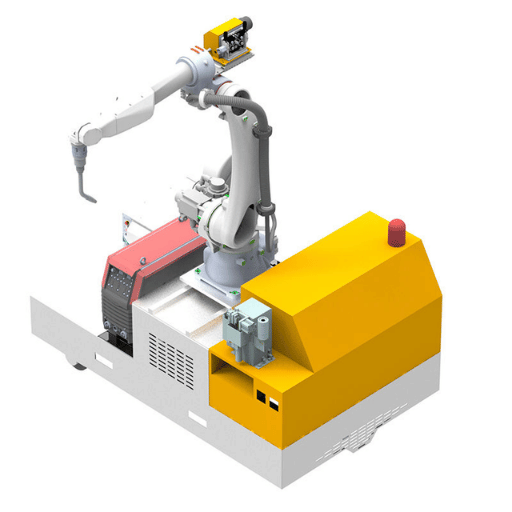 El precio depende principalmente de la clase de carga útil y del alcance del paquete de visión; la potencia instalada y la integración con la sociedad de clasificación completan el coste. La tabla siguiente resume tres niveles de precios realistas para un astillero con 200 trabajadores que fabrica arrastreros de pesca, buques de servicio en alta mar o pequeñas embarcaciones de trabajo, contratados en 2024-2025. Las cifras reflejan datos de licitaciones de proyectos desplegados en 2024-2025 y presuponen soldadura MIG/MAG en cascos de acero (el aluminio y el acero inoxidable elevan la cifra aproximadamente un 15 %).
| Nivel | Inversión de capital (USD) | Incluye | Plazo de recuperación de la inversión habitual |
|---|---|---|---|
| AGV individual básico | 80–150K | Brazo de 12 kg, MIG/MAG 500 A, navegación con cinta magnética y sistema básico de seguimiento láser lineal | 14–18 meses |
| Modelo estándar con visión | 150–250K | Navegación SLAM, seguimiento de la junta completo en bucle cerrado, programación offline y estación de limpieza de la antorcha | 18–24 meses |
| Flota de 3 con servicio compartido | 400–600K | Tres AGV, software de gestión de flota, estación de carga, contrato de servicio de dos años en las instalaciones del cliente y formación | 20–30 meses |
¿Cuánto cuesta un robot de soldadura?
En la categoría de robots de soldadura, las células fijas de un solo brazo de nivel básico cuestan alrededor de USD 60.000 en un paquete sencillo con cobot; una configuración AGV habitual sube a 150.000-250.000 USD con un paquete de visión, y una estación de pórtico multibrazo con integración completa del gemelo digital supera USD 1 m. Los sistemas de automatización de soldadura más caros no son los AGV, sino los grandes pórticos multibrazo con ensayos no destructivos integrados, cuyo coste medio supera ampliamente USD 1,2m. Los robots de soldadura AGV justifican su precio superior por ser la categoría más versátil para un precio determinado, no por ser la más barata. Ejemplo de cálculo del ROI. En un astillero que suelda 4.000 metros de cordones de casco al año con un coste de mano de obra manual de USD 42/ metro —incluidos el trabajo y el retrabajo—, un AGV estándar de USD 160k podría amortizarse en 14 meses y multiplicar por 3.4 la productividad de la mano de obra manual. El plazo de recuperación depende sobre todo del precio del acero, del tipo de cambio USD/CNY y del porcentaje de longitud de soldadura por encima del umbral de la regla de los 40 metros. Los precios se compararon en Q4 2025-Q1 2026 y pueden cambiar con las condiciones del mercado.⚠️ Error frecuente
El AGV de soldadura más caro es el que se compra sin un plan de preparación de las instalaciones de 12 semanas. Hay que medir la planitud del suelo —la tolerancia del hormigón en todo el perímetro de navegación— antes de la compra, no después. En los despliegues del sector suelen producirse retrasos de 12–22 semanas cuando se omite este paso, porque nivelar el suelo es la corrección que más tiempo requiere.
Aprobaciones de sociedades de clasificación y normas de soldadura: ABS, DNV, AWS, IACS
 Una pregunta habitual en la fase de contratación: ¿el robot de soldadura requiere por sí mismo la certificación de una sociedad de clasificación, o solo las soldaduras que realiza? Las sociedades de clasificación regulan los procesos y procedimientos de producción de soldadura, los consumibles utilizados, las cualificaciones del personal y los regímenes de inspección; no los equipos. En este caso, un robot es simplemente una herramienta del oficio, equivalente a una antorcha o un alimentador de hilo; la aprobación de la robótica se obtiene mediante la conformidad de seguridad del robot (ISO 10218-1 y marcado CE).
| Norma o reglamento | Ámbito | Documentación que debe aportar el proveedor del AGV |
|---|---|---|
| Reglas ABS Pt 2 (materiales y soldadura) | Consumibles de soldadura, procedimientos y fabricación | Cartera de PQR / WPS y certificados de consumibles |
| Aprobación de talleres DNV para soldadura marítima | Control del proceso por parte del fabricante | Ensayos de procedimiento presenciados por un inspector |
| Código de soldadura estructural AWS D1.1: acero | PQR / WPS para la soldadura de acero estructural | Registros de cualificación del procedimiento para cada diseño de junta |
| Guía AWS D3.5-93R para la soldadura de cascos de acero | Buenas prácticas específicas para cascos | Orientación para elegir procesos de soldadura de cordones de casco |
| ISO 10218-1 / marcado CE | Seguridad del sistema robótico | Declaración de conformidad e integración del escáner |
Perspectivas del sector para 2026: AI física, AGV multibrazo y crecimiento del mercado
Tres grandes fuerzas están definiendo el panorama de la automatización de la soldadura en los astilleros durante los próximos 24 meses. Conviene seguirlas de cerca incluso si el astillero no tiene previsto adoptar sistemas AGV, ya que influirán en cómo será el ciclo de contratación de 2027-28. 1. AI física y soldadura adaptativa. El anuncio de noviembre de 2025 de que HII firmó un memorando de entendimiento con Path Robotics para integrar AI física en la construcción naval marca un hito. HII informó de un aumento del 14 percent en la capacidad de producción naval en 2025 y se ha fijado como objetivo otro 15 percent en 2026, apoyándose en la AI de soldadura autónoma de Path Robotics para alcanzarlo. HII también firmó un memorando de entendimiento paralelo con GrayMatter Robotics: una apuesta deliberadamente diversificada, no una apuesta por un único proveedor. 2. Robots soldadores humanoides como plataforma de futuro. Según informó Assembly Magazine el June 2, 2025, HD Korea Shipbuilding & Offshore Engineering, HD Hyundai Robotics, Persona AI y Vazil pusieron en marcha conjuntamente un programa de desarrollo de un robot humanoide de soldadura dirigido a los flujos de trabajo de automatización de astilleros. Los prototipos están previstos para finales de 2026 y las pruebas en campo, para 2027. Interact Analysis prevé que el mercado general de robots humanoides alcance unos 40K unidades y USD2bn de ingresos para 2032; algo más tarde de lo que auguran las previsiones más optimistas, pero un dato más útil para planificar la inversión en bienes de equipo. 3. Digitalización de las sociedades de clasificación. Los marcos de ensayo para la aprobación preliminar concedida por ABS ya incluyen aprobaciones de controladores de soldadura con AI; los marcos de gemelos digitales de soldadura de DNV se conectan con los gemelos digitales de los astilleros. Para quienes compran AGV, la elección del proveedor dependerá tanto de las opciones de exportación de datos (registros de procedimientos, herramientas para corregir el tiempo de arco y documentos de trazabilidad) como de la capacidad de carga y el alcance máximo.«Para 2027, la pregunta habrá pasado de “¿deberíamos automatizar?” a “¿ya están corregidas con AI las soldaduras de nuestros AGV?”. Las sociedades de clasificación trabajan discretamente para hacerlo posible. Al planificar la inversión en bienes de equipo para 2027–2028, reserve un espacio en el año 2 para una actualización con AI física y exija que el proveedor de AGV se comprometa por escrito a utilizar una arquitectura abierta.» — Li Wei, ingeniero sénior de automatización, División de I+D
Preguntas frecuentes
P: ¿Merece la pena invertir en robots de soldadura AGV de gran tonelaje para astilleros pequeños?
Ver respuesta
La regla de los 40 metros es el criterio clave. Si un astillero realiza menos de 4.000 metros anuales de soldadura de cordones del casco y las piezas suelen medir menos de 5 m × 2 m, una célula de soldadura fija o un cobot de una sola célula (máquina de soldadura bajo demanda) tendrá un plazo de recuperación de la inversión menor que un AGV. Los AGV se justifican económicamente cuando la longitud soldada por turno supera habitualmente los 40 m y los paneles miden 5 m o más, el umbral a partir del cual las mejoras de productividad compensan el coste de la navegación.
Ver respuesta
Se repiten tres cuellos de botella. Primero, la integración de datos de varios proveedores: las normas a nivel de PLC permiten conectar controles y protocolos de máquina incompatibles. Segundo, los ciclos de aprobación de las sociedades de clasificación (de 8-14 semanas al inicio de la cualificación de un procedimiento por primera vez). Tercero, la recualificación de los operarios: el soldador de estructuras metálicas pasa a supervisar una línea robotizada y el inspector CWI sigue plenamente implicado, pero ninguno de los dos puede desempeñar indistintamente ambas funciones en la misma planta.
P: ¿Puede un AGV pesado adaptarse a las operaciones de astillero tanto en interiores como en exteriores?
Ver respuesta
Sí, siempre que se cumplan dos requisitos. El chasis debe tener una clasificación IP54 o superior y estar equipado con un sistema de navegación de doble modo: GPS RTK para exteriores y SLAM para interiores, con posicionamiento sin reflectores. En exteriores, el factor limitante es la planitud de la superficie: el asfalto y las losas de cemento sin terminar superan la tolerancia de la mayoría de las plataformas para exteriores; los pasillos suelen ser demasiado estrechos y los grandes bloques del casco, de aproximadamente 2 m × 3 m hasta 5 m × 2 m, se sitúan en el límite superior del rango operativo.
P: ¿Cómo afecta la soldadura robotizada con AGV a las necesidades de personal?
Ver respuesta
En una producción automatizada sostenida, prevea un supervisor formado por cada 2–3 AGV. Se mantiene la función tradicional del inspector de soldadura certificado: las sociedades de clasificación lo exigen. El soldador de primera línea deja de manejar la antorcha de soldadura y pasa a preparar el equipo y validar los parámetros para el control de calidad. El número total de soldadores suele mantenerse, mientras que aumenta el nivel de especialización.
P: ¿Cuál es el robot de soldadura más caro que se utiliza en los astilleros?
Ver respuesta
Las estaciones de soldadura con robot de pórtico y varios brazos, con NDT integrado y conexión completa con un gemelo digital, se sitúan en el segmento de precio más alto: ¡a menudo superan los USD1.2 million! Los robots de soldadura AGV no pertenecen a la categoría más cara; son los que ofrecen más prestaciones a cada nivel de precio. Quienes buscan una gran eficiencia en una línea fija de paneles deberían considerar siempre un pórtico; quienes necesitan mucha versatilidad para trabajar con geometrías variadas deberían considerar un AGV.
¿Está planificando una flota de soldadura robotizada con AGV para su astillero? Indique las dimensiones de las piezas, la longitud soldada por turno y el alcance de la sociedad de clasificación.
Solicite un presupuesto para configurar un AGV para su astillero →Sobre este análisis
La regla de los 40 metros, los intervalos de ROI y los datos sobre los ciclos de trabajo en astilleros de este informe se basan en doce proyectos de planificación realizados en astilleros de Europa, Oriente Medio y Asia Oriental durante 2024-2025. Li Wei, ingeniero sénior de automatización de la División de I+D y miembro de CWI / AWS, ha validado los datos; cuenta con 18 años de experiencia en automatización de la soldadura. Los precios son representativos de Q4 2025-Q1 2026 y pueden variar en función del coste del acero, la orientación del envío y el alcance de la sociedad de clasificación.
Referencias y fuentes
- Guía AWS D3.5-93R para la soldadura de cascos de acero — American Welding Society
- Reglas de ABS para la construcción y clasificación de buques (Pt 2 Materials and Welding) — American Bureau of Shipping
- Aprobación de talleres para la soldadura marítima — DNV
- Revisión de la normativa vigente, las tecnologías disponibles y las tendencias futuras hacia una construcción naval sostenible — ScienceDirect, 2025
- Método de generación de programas basado en el conocimiento para sistemas de fabricación robotizada — ScienceDirect, 2021
- Sistema de robot móvil de soldadura basado en un sensor de arco giratorio para el seguimiento de juntas en soldaduras de ángulo de gran tamaño — ResearchGate
- Estudio de diseños de plataformas para la soldadura robotizada portátil en estructuras de gran tamaño — ResearchGate
- Guía informativa de la reunión plenaria — National Shipbuilding Research Program
- HII se asocia con Path Robotics para integrar AI física en la construcción naval — Comunicado de prensa de HII, noviembre de 2025
- Robots humanoides de soldadura para automatizar los astilleros — Assembly Magazine, junio de 2025
- Automatización en la construcción naval: IIoT y robótica — Blog de Dassault Systèmes, 2025
Artículos relacionados
- Robot móvil de soldadura AGV: página del producto con especificaciones completas
- Puesto de soldadura robotizada con pórtico: comparación con carril fijo
- Cálculo del ROI de la soldadura robotizada: fórmula y ejemplo práctico
- Normas de seguridad para robots de soldadura: análisis detallado de ISO 10218
- Cómo funciona un robot de soldadura sobre pórtico: guía paso a paso
- Selector de configuración AGV: herramienta interactiva para dimensionar el sistema

