
Contacte con Zhouxiang

¿Qué es un robot móvil de soldadura? Guía de selección, especificaciones y ROI para ingenieros en 2026
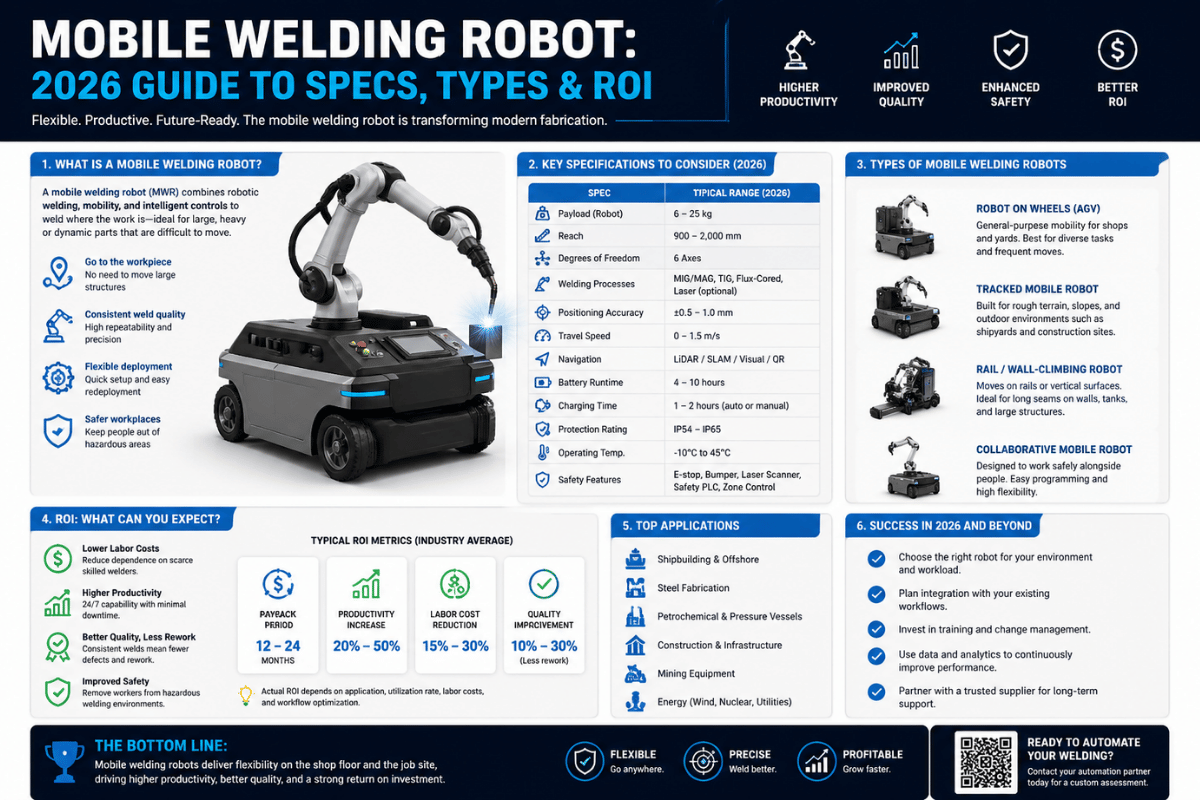
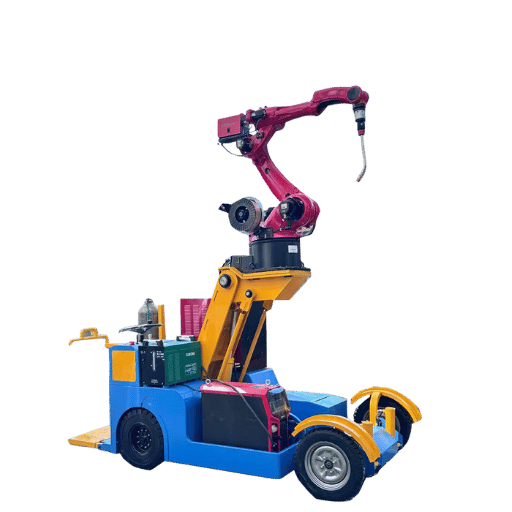
Un robot móvil de soldadura es una plataforma autopropulsada —un vehículo de guiado automático (AGV) o una plataforma con patas— sobre la que se monta un brazo robótico de 6 o 7 ejes. Este lleva una antorcha de soldadura por arco directamente hasta la pieza, en lugar de trasladar esta a una célula de soldadura fija. La mayoría de los talleres que buscan uno comparan esta opción con un cobot o una línea manual; es una decisión distinta a la de elegir un proceso o una fuente de alimentación de soldadura. Esta guía explica cómo es realmente esta categoría en 2026, cómo especificar un sistema para un patio de tuberías o un astillero y cómo se comparan sus costes con los de la mano de obra manual. Todas las afirmaciones verificadas incluyen una nota al pie; el resto se identifica como análisis.Especificaciones rápidas: características de esta categoría
| Brazo robótico | Articulado de 6 ejes (algunas variantes cobot de 7 ejes) |
| Repetibilidad | ±0.05 a ±0,10 mm |
| Precisión del sistema de visión | 0,1 mm en laboratorio / 0,2-0,3 mm en condiciones de arco eléctrico |
| Tipo de tracción | Con ruedas, sobre orugas, guiado por SLAM o cuadrúpedo (2026) |
| Velocidad de desplazamiento | 1,0-3,0 km/h, según la plataforma |
| Potencia total | 4,5-50 kVA (3 fases, 380V/50Hz típico) |
| Rango de precios | $80K-$250K llave en mano; variantes cobot desde $30K |
¿Qué es un robot móvil de soldadura?
Definición en 50 palabras
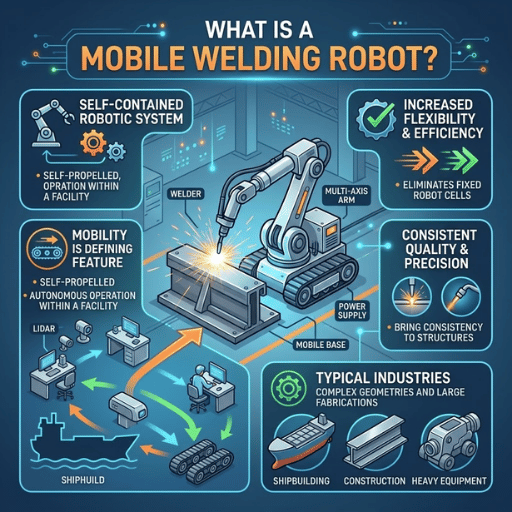
Un robot de soldadura móvil es un vehículo de guiado automático (o una plataforma con patas) que lleva un brazo robótico multieje y una antorcha de soldadura. La visión y la navegación integradas le permiten localizar la pieza y ejecutar un ciclo de soldadura autónomo sin que una persona tenga que moverla. Se diferencia de las células cobot y de los sistemas de soldadura robotizada fijos. Esta categoría ocupa un segmento muy concreto del amplio abanico de soluciones de soldadura, que a menudo se confunde con otros. Por eso conviene definirla. Estas son las diferencias entre un robot móvil de soldadura y sus alternativas más cercanas: la célula cobot, la célula fija y la máquina de soldar portátil.| Característica | Robot móvil de soldadura | Célula de soldadura con cobot | Célula robotizada fija | Soldadora portátil manual |
|---|---|---|---|---|
| Movimiento de la pieza | La pieza permanece inmóvil; el robot se desplaza | La pieza se carga en la estación | La pieza se fija en la célula | La pieza permanece inmóvil; la mueve el operario |
| Cualificación necesaria | 1 supervisor por flota | Programación mediante arrastrar y soltar | Programador de robots | Soldador cualificado |
| Tamaño de pieza más adecuado | De varios metros, imposible de mover | Cabe dentro del espacio de trabajo | Apta para fijación | Cualquiera |
| Rango de inversión de capital | $80K-$250K | $30K-$150K | $60K-$300K+ | $1K-$10K |
| Flexibilidad de distribución | Alta (se desplaza por cualquier zona) | Media (base móvil) | Baja (anclada) | Alta (un soldador) |
¿Cómo funciona un robot móvil de soldadura?
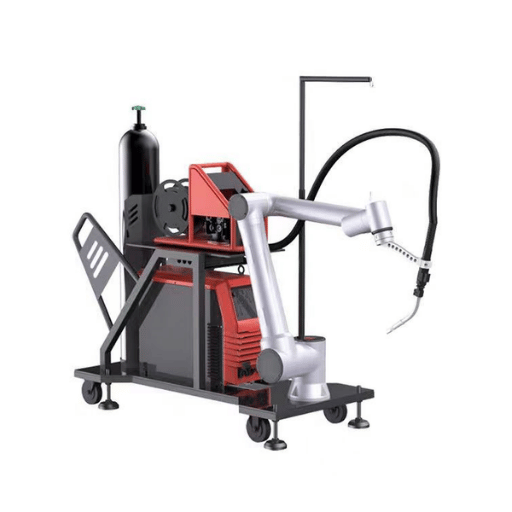 La estructura de un sistema móvil de soldadura es sencilla, aunque el controlador realice muchos cálculos. El trabajo se reparte entre tres subsistemas: una base, un brazo y un cerebro. La base es un vehículo de guiado automático que se desplaza sobre ruedas, orugas o, desde 2026, patas. El brazo es un robot articulado de 6 o 7 ejes con un alimentador de hilo y una antorcha de soldadura por arco. El cerebro es un sistema de visión con software de navegación que localiza el cordón y calcula cómo recorrer su trayectoria.
¿Cómo funciona un robot móvil de soldadura?
- Asignación del trabajo: el operario carga un archivo de trayectoria . con el programa de soldadura; el sistema determina dónde está la pieza en el suelo.
- Navegación: el operario indica la altura y la ubicación del objetivo mediante una cámara elevada; la base se desplaza hasta allí guiándose por bandas magnéticas, SLAM láser o LiDAR integrado. La detección de obstáculos en tiempo real mediante sensores integrados es estándar.
- Seguimiento de la junta: el sistema de visión escanea la junta, genera una nube de puntos de su geometría y comunica las desviaciones al controlador, que ajusta la posición de la antorcha al contorno real —incluidas las desviaciones de trayectoria— en lugar de seguir el diseño CAD.
- Soldadura y reposicionamiento: el brazo robótico suelda durante el ciclo programado; al terminar un tramo, el vehículo cambia de posición y avanza la línea de montaje.
📐 Nota técnica: precisión de la visión en condiciones reales
La mayoría de las fichas técnicas anuncian una precisión de visión de 0,1 mm. Pero esa cifra corresponde al laboratorio. En el taller: la precisión efectiva es de 0,2-0,3 mm. Aun así, podemos cumplir la tolerancia superficial para soldaduras MIG de una sola pasada en acero estructural según AWS D1.1. Pida a los proveedores tanto la cifra de laboratorio como otra representativa de las condiciones reales del taller. Si solo le dan una, es marketing.
Tipos de robots móviles de soldadura: AGV, orugas, SLAM y cobot
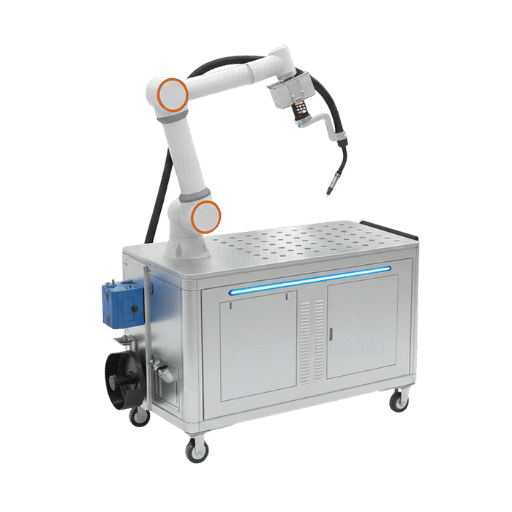 En 2026 hay cuatro formatos principales, cada uno adaptado a una realidad distinta del taller. El error más común que vemos en este sector es elegir el tipo de tracción equivocado:
Robot de soldadura móvil con AGV sobre ruedas
Este es el tipo más habitual: una plataforma con accionamiento direccional que se desplaza sobre suelos de hormigón vertido. Se utiliza ampliamente a velocidades de 2,0-3,0 km/h, tiene un radio de giro reducido y requiere muy poco mantenimiento. Es la opción adecuada para talleres de fabricación y almacenes con suelos lisos. Las soluciones de proveedores como el robot de soldadura móvil con AGV de Zhouxiang (configuración montada en plataforma de 4800 mm3, 50 kVA de potencia total y 6 ejes) pertenecen a esta categoría.Plataforma móvil de soldadura sobre orugas
Una base con tracción por cadenas, como la de un tanque, pero más lenta, es adecuada para patios de acero al aire libre, cubiertas de astilleros y otras superficies irregulares o inclinadas. Tiene un radio de giro mucho mayor y, por lo general, se desplaza más despacio (1,0-1,8 km/h); sin embargo, no se queda atascada en grava ni en otros terrenos sueltos, a diferencia de las bases con ruedas. Un ejemplo de referencia es la Comau MR4Weld, desarrollada conjuntamente con Fincantieri, capaz de ejecutar 170 m de soldadura en un solo turno con una única unidad sobre orugas. Cuesta entre un 15-30 % más que una equivalente con ruedas.Sistema móvil de soldadura robotizada guiado por SLAM/LiDAR
Es la opción más básica: sin cintas en el suelo ni imanes; el robot crea un mapa del entorno con sensores integrados y navega usando el mapa actualizado. Es una buena solución si la distribución del taller cambia cada mes. La contrapartida: unos $20-40 K adicionales en hardware de navegación y una puesta en marcha más larga.Plataforma móvil de soldadura con cobot
Es la opción más avanzada: un brazo colaborativo montado en una estación móvil, a menudo de 7 ejes y compatible incluso con ISO/TS 15066, con programación mediante arrastrar y soltar, funcionamiento sin vallas, mapa en tiempo real o todo lo anterior. Como referencia, consulte Blaze Mobile de Productive Robotics: incorpora un brazo de 7 ejes con una repetibilidad de 0,1 mm y velocidades de soldadura de hasta 2.540 mm/min. Suele ser la opción de entrada más económica en la categoría móvil.💡 Criterio para elegir la tracción
La mitad de los suelos de fabricación de Estados Unidos son de hormigón vertido antiguo y en buen estado (mejor con ruedas); el treinta por ciento combina superficies irregulares interiores y exteriores (conviene considerar las orugas); y el veinte por ciento restante, una proporción mínima, corresponde a patios sin acondicionar u obras en curso (solo sirven orugas, cuadrúpedos o sistemas holonómicos). Elija el tipo de tracción antes de comparar brazos para no equivocarse.
Robot móvil de soldadura, cobot o célula fija: ¿qué opción conviene?
Es una de las decisiones que más suelen equivocarse los equipos de compras. Eligen robótica móvil porque suena sofisticada y quieren una célula de soldadura cobot. Sin embargo, una célula cobot habría costado tres veces menos en inversión de capital y habría cumplido igualmente las especificaciones. Comparemos las tres opciones:| Factor | Robot móvil de soldadura | Célula de soldadura con cobot | Célula robotizada fija |
|---|---|---|---|
| Inversión de capital (USD, llave en mano) | $80K-$250K | $30K-$150K | $60K-$300K+ |
| Espacio necesario | Solo el pasillo de circulación | Estación de ~3-4 m² | Célula vallada de ~10-25 m² |
| Tiempo de programación por trabajo | 15 min – 2 h | 5-30 min (arrastrar y soltar) | 2-8 hr (programación offline) |
| Capacidad de producción frente a la soldadura manual | 3x lo habitual | 2-3x | 4-6x |
| Más adecuado para | Piezas de varios metros imposibles de mover | Piezas repetibles con gran variedad | Piezas aptas para fijación y de gran volumen |
| Flexibilidad de distribución | Alta | Media-alta | Baja |
| Plazo habitual de recuperación del ROI | 12-18 meses | 8-14 meses | 14-24 meses |
La regla de inversión 60/30/10
Según las solicitudes de oferta que veo en esta categoría, cerca del 60 % de quienes preguntan por robots móviles deberían comprar un cobot: están sobredimensionando la solución por haber movido la pieza en un único proyecto. El 30 % sí necesita movilidad (piezas de varios metros o distribución cambiante). El 10 % restante debería haber elegido células fijas para aprovechar la capacidad de producción. Compruebe si puede mover la pieza antes de empezar a comparar especificaciones de brazos.
✔ Cuándo conviene una solución móvil
- La pieza no se puede mover o resulta costoso usar un útil de fijación de un solo uso
- La distribución del taller cambia según la época del año
- Trabajos en varias cubiertas o plantas (barcos, puentes e infraestructuras)
- Entornos exteriores o sin una distribución definida
⚠ Cuándo conviene más un cobot o una célula fija
- La pieza cabe en un espacio de 2 m 2 m 2 m
- El presupuesto para programación es limitado
- La capacidad de producción es el KPI prioritario
- Límite de inversión de capital inferior a $80K
Compatibilidad con procesos de soldadura: MIG, MAG, TIG, láser y arco
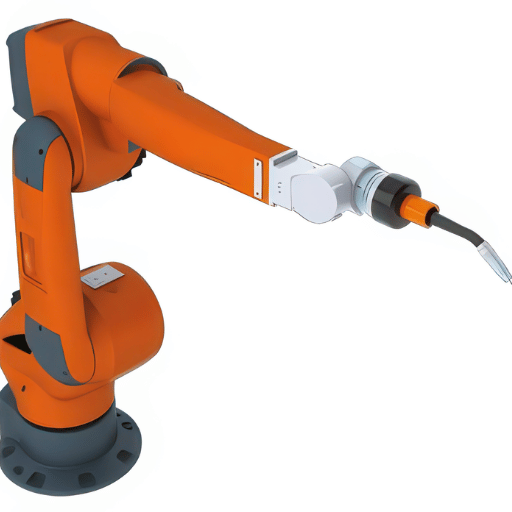 Un robot móvil de soldadura es una plataforma de transporte, no un proceso. El tipo de proceso depende de la antorcha de soldadura y de la ubicación de la fuente de alimentación. La mayoría de las plataformas se suministran configuradas para un proceso, con la posibilidad de cambiar a otro.
| Proceso | Espesor habitual | Idoneidad para uso móvil | Salida habitual de la fuente de alimentación |
|---|---|---|---|
| MIG / MAG (GMAW) | 3-25 mm, acero estructural | Excelente: opción predeterminada para acero | 350-500 A con ciclo de trabajo del 100 % |
| TIG (GTAW) | 0,5-6 mm, material fino o inoxidable | Adecuado para variantes cobot | 200-300 A |
| Hilo tubular (FCAW) | 6-30 mm, trabajos en exterior | Muy adecuado para plataformas sobre orugas | 350-500 A |
| Láser de fibra | 0,5-8 mm, chapa | Solo plataformas híbridas | Potencia media de 1-3 kW |
| Arco sumergido (SAW) | 12-50 mm, material grueso | Configuraciones especiales | 600-1000 A |
Especificaciones que realmente importan
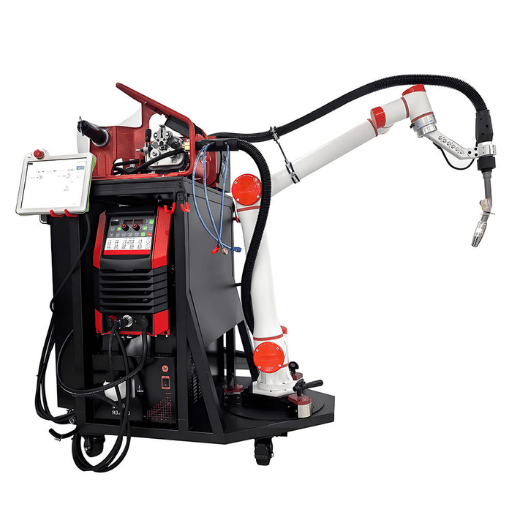 Las solicitudes de oferta de esta categoría suelen tener entre 12-15 páginas. La mayoría no le dirá si el robot es adecuado para su taller. Estas son las 5 cifras que sí importan y cómo interpretarlas correctamente.
1. Carga útil (kg) y alcance (mm) del brazo
La carga útil es la masa máxima que puede soportar cómodamente la muñeca: antorcha, alimentador de hilo, módulo de visión y margen de seguridad. Un brazo de 12 kg con un alcance de 2.010 mm (gama media de brazos industriales) puede soportar una antorcha MIG de 500 A y dejar 0,5 m de holgura para el cable. En aplicaciones de trabajo continuo, reduzca la carga un 30 % por seguridad.2. Repetibilidad (mm)
Según ISO 9283:1998, la repetibilidad es la variación de la posición del robot al aproximarse repetidamente al mismo punto desde la misma dirección. Los brazos industriales de 6 ejes suelen alcanzar ±0,05 mm; los cobots de 7 ejes, alrededor de ±0,10 mm. Para soldadura MIG de una sola pasada en acero estructural, cualquier valor inferior a ±0,20 mm es adecuado.3. Precisión del sistema de visión (mm)
Hay que distinguir dos cifras: la de laboratorio y la del taller. Las fichas técnicas suelen indicar la cifra de laboratorio. Pida la cifra en condiciones de taller, con arco eléctrico y humos: suele ser 2-3x superior a la de laboratorio. La diferencia importa para el seguimiento de juntas en chapa fina, pero no para cordones en ángulo de 6 mm.4. Grado IP (IEC 60529)
El grado IP, establecido según la clasificación IEC 60529, determina la protección contra la entrada de polvo y agua. IP56 en los ejes principales e IP67 en la muñeca es un punto de partida adecuado para la fabricación de estructuras de acero en interiores; para entornos húmedos o de lavado, opte directamente por IP67.5. Protocolos de comunicación
Debe especificarse Modbus TCP, EtherNet/IP o PROFINET como protocolo de comunicación. Sin uno de ellos, la integración en tiempo real con posicionadores y el sistema MES del taller requerirá un middleware. Antes de comprar, compruebe que el protocolo sea compatible con la infraestructura existente del taller.💡 Consejo práctico: cómo interpretar la especificación de repetibilidad
Si una ficha técnica indica la repetibilidad, pero no especifica ISO 9283, se refiere a un ensayo propio del proveedor. Exija resultados conforme a ISO con la carga útil y la velocidad máximas, que son las condiciones más exigentes de la norma. La variación puede duplicar o superar las cifras anunciadas en marketing; conviene tenerlo en cuenta.
Sectores y aplicaciones: dónde supera la movilidad a las células fijas
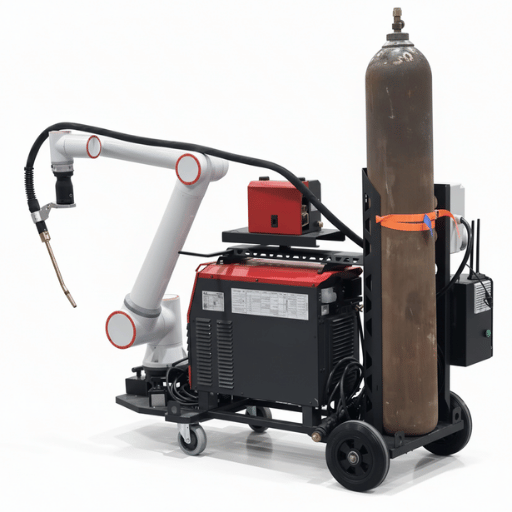 En 2026, cuatro sectores concentran la mayoría de los robots móviles de soldadura instalados. Tienen algo en común: la pieza es demasiado grande o tiene una geometría demasiado irregular para introducirla en una célula fija.
Fabricación de estructuras metálicas
Piezas de 6-18 metros que pesan varias toneladas. En los talleres de estructuras metálicas de Norteamérica es habitual usar una variante montada sobre carril de suelo para ampliar el alcance de soldadura a lo largo de una pieza que no se puede arrastrar hasta una célula fija del taller. Los cables de alta corriente se tienden por encima del carril para suministrar energía sin arrastrar una bolsa de cables con latiguillos por la zona de trabajo. Cuando el mismo robot trabaja tanto en vigas principales como secundarias, cabe esperar una mejora de la capacidad de producción de alrededor de 3-5X frente a la soldadura manual.Piezas de 2-6 metros que pesan varias toneladas. Entre las aplicaciones habituales están los paneles del casco de los barcos, las secciones de doble fondo y las almas de los mamparos. La construcción de estructuras grandes, complejas y de varias plantas también es un ámbito de aplicación para robots como la Comau MR4Weld, que puede soldar hasta 170 metros sin vallas por turno en estructuras navales de varias cubiertas. Otro ejemplo es la nueva plataforma cuadrúpeda Rove de Path Robotics, que está cumpliendo los requisitos de las primeras pruebas. Para los robots de 4 patas es muy fácil subir entre cubiertas, mientras que los carros con ruedas o sobre orugas tienen que subir por las escaleras cuando se trabaja bajo cubierta.
Trabajos en tuberías y recipientes a presión
Soldaduras de campo móviles en juntas circunferenciales de tuberías de 8-48 pulgadas. Para esta aplicación se utilizan con frecuencia unidades totalmente impermeables al agua, al polvo y al barro (con grado IP65): las condiciones extremas fatigan a los trabajadores, así que ¿por qué no poner un robot a trabajar? Un artículo de 2025 publicado en Nature Scientific Reports describe un robot diseñado para soldadura manual y mecanizada de juntas de tubería de convoluciones expandidas (ECP) en espacios reducidos. Las aplicaciones especializadas de las plataformas móviles de soldadura apenas empiezan a desarrollarse.Fabricación pesada y equipos energéticos
En el sector de los fabricantes de equipos originales pesados, la tasa manual de defectos del 8-9 % baja de 1 % al combinar un robot industrial móvil de soldadura con un rotador de soldadura digital de doble manipulación para equipos grandes como cubas de transformadores, armarios de aparamenta, segmentos de torres de transmisión y brazos de excavadora.En la construcción de acero, el factor limitante no suele ser la soldadura, sino el movimiento de las piezas. Observamos los mayores aumentos de productividad cuando la plataforma móvil elimina 2 movimientos de grúa por cada sección de barco o edificio: — Li Wei, ingeniero sénior de automatización (Zhouxiang); 18 años en automatización de la soldadura, miembro de CWI / AWS
Costes y ROI: las cifras reales
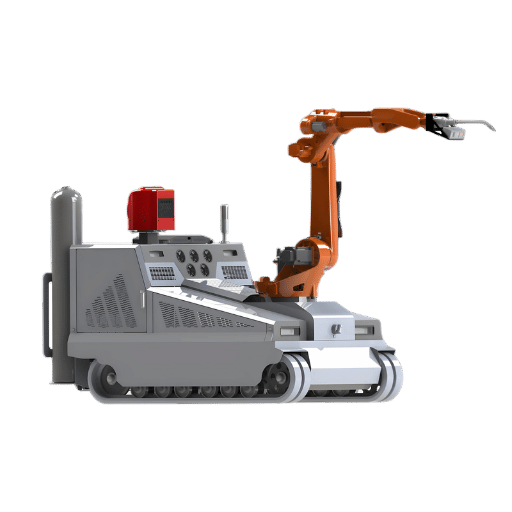 En 2026, la mayoría de los precios de un robot móvil de soldadura llave en mano estarán entre $80K y $250K. Las configuraciones más habituales que ofrecen resultados de producción constantes suelen costar $130K-170K. Sin embargo, el precio por sí solo no significa nada sin saber qué incluye. Esto es lo que solemos encontrar:
Coste total de propiedad a 3 años: soldadura manual frente a robot móvil
| Partida (USD / año) | Equipo de 4 soldadores manuales | 1 robot móvil + 1 operario |
|---|---|---|
| Salarios base | $220,000 | $49,500 |
| Prestaciones y gastos generales (30 %) | $66,000 | $14,850 |
| Contratación y formación | $18,000 | $0 (pago único) |
| Amortización del equipo (vida útil de 8 años) | $0 | $18,750 |
| Consumibles (hilo, gas, puntas) | $24,000 | $14,400 |
| Retrabajo y chatarra (8 % frente a 1,5 %) | $24,320 | $4,560 |
| Mantenimiento y energía | $12,000 | $11,700 |
| Coste anual total | $364,320 | $113,760 |
Matriz de selección en 4 preguntas
Ya ha revisado las especificaciones y recibido un presupuesto. Antes de empezar a compararlo con otros, responda a estas preguntas en orden: las respuestas le indicarán qué configuración de plataforma de robot móvil de soldadura AGV debe buscar para las necesidades de las instalaciones del cliente:- Superficie por la que se desplaza el robot: interior (hormigón/ruedas) / exterior (orugas) / combinada (SLAM) / varias cubiertas (cuadrúpedo, si está disponible).
- Tamaño de la pieza: espacio de menos de 2 metros (considere primero los cobots) / 2-6 metros (robot móvil, carga útil estándar) / más de 6 metros (carga útil elevada y mayor alcance de la antorcha).
- Frecuencia de los cambios en la distribución: sin cambios (guiado magnético) / trimestral (SLAM guiado por láser) / mensual (LiDAR y cartografía integrada).
- Proceso de soldadura: acero estructural (MIG-MAG, 350-500 A) / acero inoxidable o chapa fina (TIG) / varios procesos (láser híbrido).
⚠️ Costes ocultos que suelen olvidarse en los presupuestos
Formación del operario (1-3 semanas, $5-15K), ajustes de los útiles de fijación de las piezas ($10-30K para la primera instalación), integración MES ($8-25K) e inventario de repuestos para el primer año ($5-10K). Añada un 15-25 % al presupuesto de inversión de capital para obtener una estimación más precisa del coste del primer año.
Perspectivas del sector en 2026: qué está cambiando
A mediados de 2026 se están produciendo tres cambios concretos en esta categoría de solicitudes de oferta, y cada uno tiene implicaciones específicas a la hora de redactarlas.- La escasez de soldadores ya es un indicador de compras, no una cuestión de recursos humanos. Welding Digest de octubre de 2025, de la American Welding Society, prevé que Estados Unidos necesitará 320.500 nuevos soldadores antes de que termine 2029 (aproximadamente 80.000 puestos al año). Este déficit marca el salario mínimo de los soldadores manuales hasta 2029; la justificación económica de los robots de soldadura móviles mejora trimestre a trimestre.
- El número de instalaciones de robots industriales sigue creciendo. El informe World Robotics 2025 de la IFR recoge 542.000 instalaciones de robots industriales en todo el mundo en 2024, prevé 575.000 para 2025 y calcula que habrá aproximadamente 700.000 instalaciones en 2028. Las previsiones para las ventanas de inversión en bienes de equipo son favorables, y los proveedores compiten con intensidad tanto en precios como en asistencia para la integración.
- La variedad de plataformas se amplía más allá de las que llevan ruedas. Las infraestructuras y los astilleros, donde no pueden operar los vehículos con ruedas ni los vehículos sobre orugas, son los primeros objetivos. Al redactar ahora la solicitud de oferta, pida al proveedor una hoja de ruta para integrar plataformas con patas («sin ruedas»), no solo las opciones AGV actuales.
💡 Consejo profesional: redacte la solicitud de oferta pensando en el futuro
Incluya tres requisitos en las especificaciones: (1) el controlador debe conectarse a Modbus TCP, EtherNet/IP y PROFINET; (2) el sistema de visión debe proporcionar una medición precisa conforme a ISO 9283 con la iluminación habitual del taller (no con iluminación de laboratorio); (3) el proveedor debe comprometerse a publicar un calendario que proponga una hoja de ruta para SLAM y las plataformas con patas hasta 2028. Los talleres que incluyan estos tres requisitos en sus solicitudes de oferta de 2026 tendrán que volver a licitar con el proveedor en 2028.
Preguntas frecuentes
P: ¿Merecen la pena los robots de soldadura móviles?
Ver respuesta
En plantas que sueldan piezas inmóviles de varios metros en grandes volúmenes, el plazo de recuperación de la inversión puede ser fácilmente de 12-18 meses con una inversión de capital de $130K, si una unidad móvil sustituye a tres o cuatro soldadores manuales. Para piezas de menos de 2 metros de longitud, los cobots suelen ser más económicos de instalar y más rápidos de poner en marcha.
P: ¿Cuánto cuesta un robot de soldadura móvil?
Ver respuesta
En 2026, las configuraciones llave en mano cuestan entre $80.000 y $250.000; la mayoría de los sistemas para producción se cotizan entre $130K-$170K. Las estaciones de trabajo con soldadura híbrida por láser, visión avanzada o software de coordinación de flotas pueden superar los $250K. Añada 15-25 % al presupuesto del primer año para cubrir la formación, los ajustes de los útiles de fijación y las piezas de repuesto.
P: ¿Qué diferencia hay entre un robot de soldadura móvil y un cobot?
Ver respuesta
Un cobot es un compañero de trabajo que puede compartir un operario y permanece en una estación de trabajo a la espera de que llegue la pieza. Un robot de soldadura móvil se desplaza hasta donde está la pieza. Algunas células de trabajo combinan un cobot con una base móvil y comparten el espacio.
P: ¿Es seguro trabajar con robots de soldadura móviles sin vallado?
Ver respuesta
Sí, si la integración cumple ISO 10218 e ISO/TS 15066. Estas normas establecen límites máximos de fuerza y velocidad para los robots colaborativos y exigen sistemas de supervisión de fuerza. La instalación de Comau en el astillero de Fincantieri documenta el funcionamiento sin vallado en estructuras navales de varias plantas, precisamente dentro de este marco.
P: ¿Puede un robot de soldadura móvil sustituir a un soldador cualificado?
Ver respuesta
Para cordones repetitivos en acero estructural, soldaduras de ángulo MIG y trabajos de fabricación de perfiles de sección cajón, sí: ofrece una uniformidad superior a la variabilidad humana. Para reparaciones complejas, geometrías a medida y soldaduras que requieren criterio en tiempo real, sigue ganando el soldador cualificado. En la mayoría de las instalaciones de producción, el soldador acaba manejando el robot, no siendo sustituido por él.
P: ¿Cuánto se tarda desde el pedido hasta la primera soldadura?
Ver respuesta
Las configuraciones estándar están disponibles en 60-90 días; las fabricaciones a medida, con útiles de fijación voluminosos o cargas útiles inusuales, tardan 90-120 días. Añada 1-3 semanas para la puesta en marcha en las instalaciones del cliente, la formación de los operarios y la obtención de la primera pieza soldada cualificada de producción. Prevea al menos un trimestre completo desde la firma del pedido de compra hasta poder supervisar un funcionamiento estable en régimen permanente.
Sobre este análisis
Esta guía se basa en más de 30 años de destacada actividad de Zhouxiang en la fabricación de equipos de soldadura y en más de 1.000 proyectos de automatización de la soldadura de gran envergadura completados en más de 50 países. Los precios reflejan la demanda actual de solicitudes de oferta de 2026 en los sectores de las estructuras metálicas, la construcción naval y las tuberías. Cuando se citan fuentes de nivel 1 sin verificar, el lenguaje refleja esa incertidumbre; cuando los datos sobre el rendimiento de los proveedores proceden de fuentes públicas, se indica.
Referencias y fuentes
- ISO 9283:1998 — Robots manipuladores industriales. Criterios de rendimiento y métodos de ensayo relacionados — International Organization for Standardization
- IEC 60529 — Grados de protección proporcionados por las envolventes (código IP) — International Electrotechnical Commission
- Investigación y experimentación sobre un robot de soldadura móvil para tuberías corrugadas extensibles — Nature Scientific Reports (2025)
- Informe World Robotics 2025 — Robots industriales — International Federation of Robotics
- ¿Dónde están los soldadores? — Welding Digest de octubre de 2025 — American Welding Society
- Perspectivas, tendencias y salarios de los profesionales de la soldadura según los datos de AWS — The Fabricator
Revisado y aprobado por Li Wei, ingeniero sénior de automatización (División de I+D de Zhouxiang). Cuenta con 18 años de experiencia en automatización de la soldadura industrial; Certified Welding Inspector (CWI) y miembro de AWS. Revisión técnica de las plataformas de robots industriales de soldadura, los criterios de selección del sistema de accionamiento y los modelos de costes.
Artículos relacionados
- Cómo elegir un robot de soldadura: guía de selección — Marco de decisión para compradores industriales que abarca la carga útil, el alcance y la combinación de procesos
- Tecnología de soldadura robotizada: funcionamiento, tipos y aplicaciones — Introducción a una categoría relacionada, útil para comparar plataformas fijas y móviles
- Estación de soldadura robotizada sobre carril de suelo: funcionamiento y guía de selección — Plataforma híbrida entre fija y móvil para soldar piezas largas
- Cómo funciona un robot de soldadura sobre pórtico: guía paso a paso — Geometría de plataforma alternativa para piezas que pueden fijarse y trabajos de gran volumen
- Estación de trabajo en voladizo de 8 ejes: guía completa para compradores [2026] — Configuración especializada para juntas de difícil acceso

