
Свяжитесь с Zhouxiang

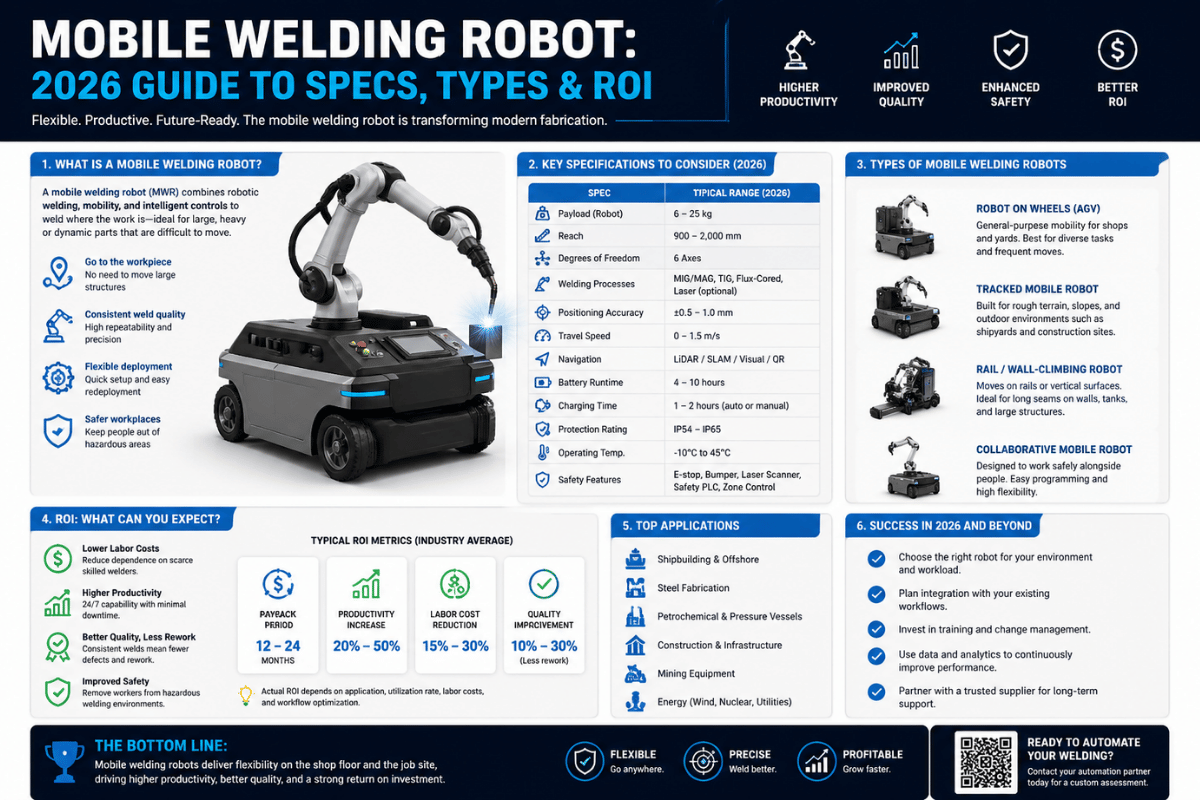
Что такое мобильный сварочный робот? Руководство для инженеров на 2026 год: выбор, характеристики и ROI
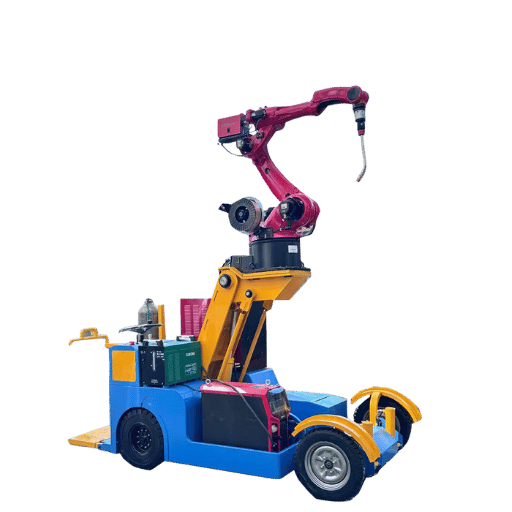
Мобильный сварочный робот — это самоходная платформа, например автоматизированное транспортное средство (AGV) или шагающая платформа, на которой установлен 6- или 7-осевой манипулятор робота. Он доставляет сварочную горелку непосредственно к свариваемому изделию, вместо того чтобы перемещать деталь к стационарной роботизированной сварочной ячейке. Большинство предприятий, которые рассматривают такую систему, сравнивают её с коботом или ручной линией, хотя это отдельный вопрос, не связанный с выбором способа сварки или источника сварочного тока. В этом руководстве мы рассмотрим, как выглядит эта категория оборудования в 2026 году, как подобрать систему для трубного или судостроительного предприятия и насколько она экономически оправдана по сравнению с ручным трудом. Все проверенные утверждения снабжены сносками; остальное помечено как обобщённые выводы.Краткие характеристики: что представляет собой эта категория
| Манипулятор робота | Шарнирный 6-осевой (некоторые варианты коботов имеют 7 осей) |
| Повторяемость позиционирования | ±0.05–±0.10 мм |
| Точность машинного зрения | 0.1 мм в лаборатории / 0,2-0,3 мм при сварочной дуге |
| Тип привода | Колёсный, гусеничный, с навигацией SLAM или четвероногий (2026) |
| Скорость перемещения | 1,0-3,0 км/ч в зависимости от платформы |
| Общая мощность | 4,5-50 кВА (обычно 3-фазное питание 380V/50Hz) |
| Ценовой диапазон | $80K-$250K под ключ; варианты с коботом — от $30K |
Что такое мобильный сварочный робот?
Определение в 50 словах
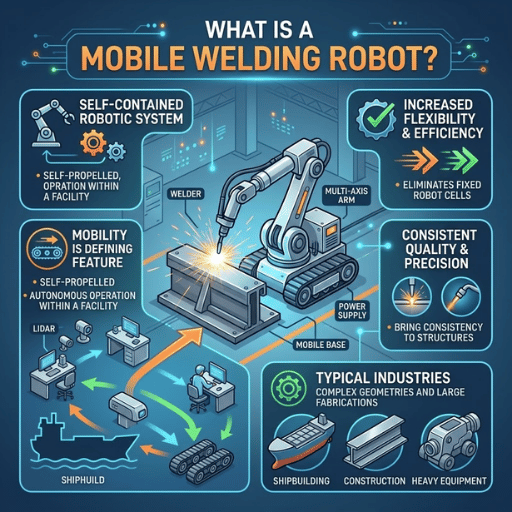
Мобильный сварочный робот — это автоматизированное транспортное средство (или шагающая платформа) с многоосевым манипулятором робота и сварочной горелкой. Бортовые системы машинного зрения и навигации помогают ему находить свариваемое изделие и выполнять цикл сварки автономно, без перемещения детали человеком. Этим он отличается от ячеек с коботами и стационарных роботизированных сварочных систем. Эта система занимает узкую нишу среди распространённых решений для сварки, которую часто путают с другими вариантами, поэтому полезно сначала дать определение. Вот чем мобильный сварочный робот отличается от близких по назначению решений: ячейки с коботом, стационарной ячейки и переносного сварочного аппарата.| Параметр | Мобильный сварочный робот | Роботизированная сварочная ячейка с коботом | Стационарная роботизированная ячейка | Ручной переносной сварочный аппарат |
|---|---|---|---|---|
| Перемещение свариваемого изделия | Деталь остаётся на месте, робот перемещается | Деталь загружают в пост | Деталь закрепляют в ячейке | Деталь остаётся на месте, перемещается сварщик |
| Квалификация оператора | 1 оператор контролирует парк роботов | Программирование перетаскиванием элементов | Программист роботов | Квалифицированный сварщик |
| Оптимальный размер свариваемого изделия | Несколько метров, невозможно переместить | Помещается в рабочую зону | Можно закрепить в оснастке | Любой |
| Диапазон капитальных затрат | $80K-$250K | $30K-$150K | $60K-$300K+ | $1K-$10K |
| Гибкость планировки | Высокая (может перемещаться в любом направлении) | Средняя (на колёсной платформе) | Низкая (закреплена на месте) | Высокая (один сварщик) |
Как работает мобильный сварочный робот?
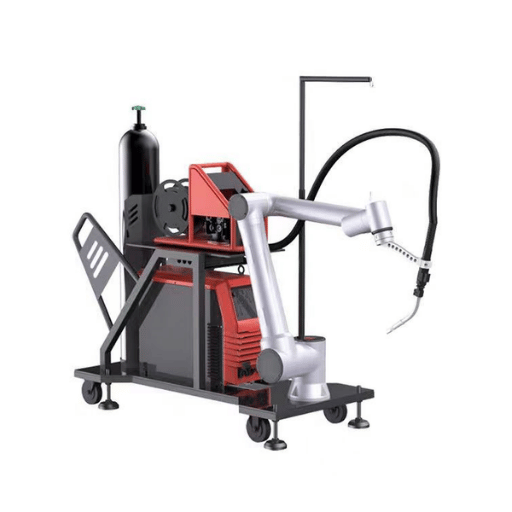 Устройство мобильной сварочной системы достаточно простое, хотя контроллер может выполнять множество расчётов. За работу отвечают три подсистемы: база, манипулятор и система управления. База — это автоматизированное транспортное средство на колёсах, гусеницах или, в новых моделях 2026 года, на ногах. Манипулятор — это шарнирный 6- или 7-осевой робот с подающим механизмом для проволоки и сварочной горелкой. Система управления включает систему машинного зрения и навигационное ПО, которое определяет положение шва и рассчитывает траекторию движения.
Как работает мобильный сварочный робот?
- Назначение задания — оператор загружает файл траектории сварки; система определяет, где на полу находится свариваемое изделие.
- Навигация — оператор задаёт высоту и положение цели по изображению с потолочной камеры; платформа движется к ней по магнитным полосам, с помощью лазерной SLAM-навигации или бортового LiDAR. Обнаружение препятствий в реальном времени с помощью бортовых датчиков входит в стандартную комплектацию.
- Слежение за сварным швом — система машинного зрения сканирует стык, формирует облако точек с геометрией шва и передаёт отклонения контроллеру. Тот корректирует положение сварочной горелки с учётом фактического контура, включая отклонение от траектории, вместо того чтобы следовать плану CAD.
- Сварка и перемещение — манипулятор выполняет заданный цикл сварки; после завершения прохода платформа меняет положение, и производственная линия продолжает работу.
📐 Примечание для инженеров: точность машинного зрения в реальных условиях
В большинстве спецификаций заявлена точность машинного зрения 0.1 мм. Но это лабораторный показатель. В цеху фактическая точность составляет 0,2-0,3 мм. При этом система всё ещё может выдерживать допуски по поверхности для однопроходной сварки MIG металлоконструкций по AWS D1.1. Запросите у поставщиков оба значения: лабораторное и полученное в типичных условиях цеха. Если вам предоставили только одно, это маркетинговый показатель.
Типы мобильных сварочных роботов: AGV, гусеничные платформы, SLAM и коботы
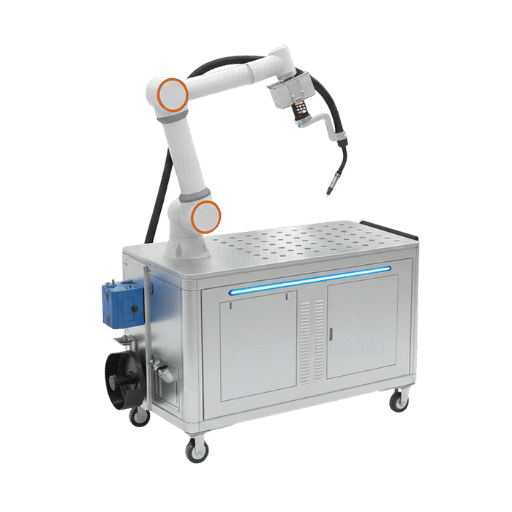 По состоянию на 2026 год существует четыре основных типа мобильных платформ, каждый из которых рассчитан на свои условия работы в цеху. Самая распространённая ошибка в этой области — выбор неподходящего типа привода:
Колёсный мобильный сварочный робот на базе AGV
Это самая распространённая модель — тележка с рулевым приводом для бетонных полов. Такие платформы повсеместно используются, развивают скорость 2,0-3,0 км/ч, имеют небольшой радиус поворота и требуют минимального обслуживания. Они подходят для производственных цехов и складов с ровным полом. Мобильный сварочный робот на базе AGV от Zhouxiang (модель 4800 mm3, 50 кВА общей мощности, 6-осевой робот на тележке) относится к этой категории.Гусеничная мобильная сварочная тележка
Платформа на гусеничном ходу с цепным приводом (похожая на танк, но медленнее) подходит для открытых площадок с металлоконструкциями, палуб судов и любых неровных или наклонных поверхностей. Радиус поворота у неё значительно больше, а скорость обычно ниже (1,0-1,8 км/ч). Однако на гравии и других рыхлых поверхностях гусеничная платформа не застрянет, в отличие от колёсной. Хороший пример — Comau MR4Weld, разработанный совместно с Fincantieri: одна такая гусеничная платформа сваривает 170 м шва за смену. Такая система стоит на 15-30 % дороже сопоставимой колёсной.Это самый малораспространённый вариант: без напольной разметки и магнитов робот с бортовыми датчиками строит карту загромождённого пространства и перемещается по ней. Такое решение полезно, если планировка цеха меняется каждый месяц. Компромисс: дополнительные расходы около $20-40 K на навигационное оборудование и более длительные пусконаладочные работы.
Мобильная платформа для сварки коботом
Это самый современный вариант: коллаборативный манипулятор установлен на передвижном посту и может работать в соответствии с ISO/TS 15066. Обычно он имеет 7 осей, программирование перетаскиванием элементов, работу без защитного ограждения, интерактивную карту или сочетание этих функций. В качестве примера можно рассмотреть Blaze Mobile от Productive Robotics: манипулятор с 7 осями и повторяемостью ±0.1 мм, скорость сварки — до 2 540 мм/мин. Обычно это самый доступный способ войти в категорию мобильных систем.💡 Правило выбора привода
На 50 процентов производственных площадок США старый бетонный пол, залитый на месте (подойдут колёса); 30 процентов — это неровные пространства, частично в помещении и частично на улице, с разными типами поверхностей (стоит рассмотреть гусеничный ход); оставшиеся 20 процентов — неподготовленные площадки или действующие стройки, где подходят только гусеничные, четвероногие или всенаправленные платформы. Сначала выберите тип привода, а затем сравнивайте манипуляторы.
Мобильный сварочный робот, кобот или стационарная ячейка: какое решение выбрать?
Именно на этом выборе многие отделы закупок ошибаются. Они отдают предпочтение мобильной робототехнике, потому что она кажется современной и им нужна ячейка для сварки коботом. Но ячейка с коботом обошлась бы втрое дешевле и всё равно соответствовала бы требованиям. Сравним три варианта:| Критерий | Мобильный сварочный робот | Роботизированная сварочная ячейка с коботом | Стационарная роботизированная ячейка |
|---|---|---|---|
| Капитальные затраты (USD, под ключ) | $80K-$250K | $30K-$150K | $60K-$300K+ |
| Требуемая площадь | Только полоса перемещения | Пост площадью ~3-4 м² | Ограждённая ячейка площадью ~10-25 м² |
| Время программирования на задание | 15 мин – 2 ч | 5-30 min (программирование перетаскиванием элементов) | 2-8 hr (офлайн-программирование) |
| Производительность по сравнению с ручной сваркой | Обычно в 3 раза выше | В 2-3 раза выше | В 4-6 раз выше |
| Оптимальная область применения | Неперемещаемые детали длиной в несколько метров | Разнотипные повторяющиеся детали | Серийные детали, которые можно закрепить в оснастке |
| Гибкость планировки | Высокая | Средне-высокая | Низкая |
| Типичный период ROI | 12-18 месяцев | 8-14 месяцев | 14-24 месяца |
Правило капитальных затрат 60/30/10
По моим наблюдениям за запросами предложений в этой категории, около 60 % заказчиков, интересующихся мобильными роботами, на самом деле стоит выбрать кобота: они выбирают слишком сложную систему, хотя переместили свариваемое изделие всего для одного проекта. Ещё 30 % действительно нужна мобильная система — для крупногабаритных деталей и цехов с меняющейся планировкой. Оставшимся 10 % следовало бы выбрать стационарные ячейки, чтобы повысить производительность. Прежде чем сравнивать характеристики манипуляторов, проверьте, можно ли перемещать свариваемое изделие.
✔ Когда мобильная система выигрывает
- Свариваемое изделие невозможно переместить или изготовление одноразовой оснастки нецелесообразно
- Планировка цеха меняется в зависимости от сезона
- Работа на нескольких уровнях (суда, мосты, инфраструктурные объекты)
- Работа на улице или в неорганизованной среде
⚠ Когда кобот или стационарная ячейка подходят лучше
- Деталь помещается в рабочую зону 2 m 2 m 2 m
- Ограничен бюджет на программирование
- Главный KPI — производительность
- Лимит капитальных затрат — менее $80K
Совместимость со способами сварки: MIG, MAG, TIG, лазерная и дуговая сварка
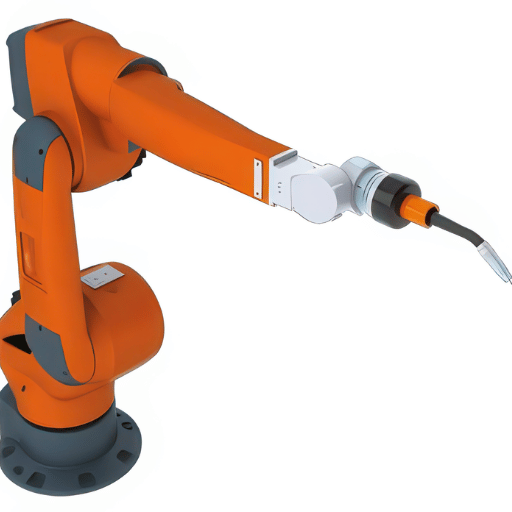 Мобильный сварочный робот — это транспортная платформа, а не способ сварки. Фактический процесс определяют сварочная горелка и источник сварочного тока. Большинство платформ поставляются с настройкой под один процесс; при необходимости можно заказать переход на другой.
| Способ сварки | Типичная толщина | Пригодность для мобильной системы | Типичная мощность источника сварочного тока |
|---|---|---|---|
| MIG / MAG (GMAW) | 3-25 мм, металлоконструкции | Отлично подходит — стандартный выбор для стали | 350-500 A при ПВ 100 % |
| TIG (GTAW) | 0,5-6 мм, тонкий металл / нержавеющая сталь | Подходит для вариантов с коботом | 200-300 A |
| Порошковая проволока (FCAW) | 6-30 мм, наружные работы | Хорошо подходит для гусеничных платформ | 350-500 A |
| Волоконный лазер | 0,5-8 мм, листовой металл | Только гибридные платформы | 1-3 kW средней мощности |
| Дуговая сварка под флюсом (SAW) | 12-50 мм, толстый металл | Специальные конфигурации | 600-1000 A |
Какие характеристики действительно важны
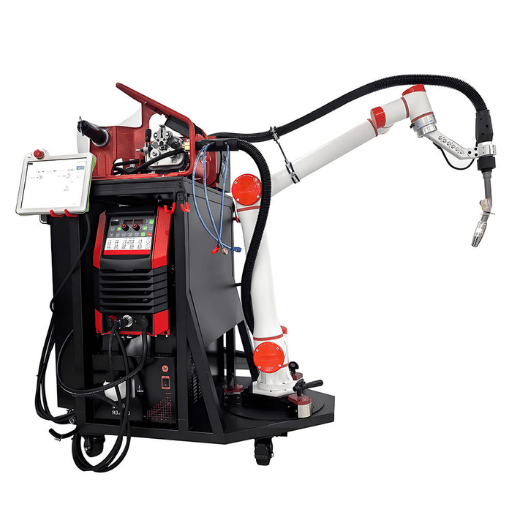 Запросы предложений на такие системы обычно занимают 12-15 страниц. Но большая часть этих сведений не поможет понять, подходит ли робот для вашего цеха. Вот 5 показателей, которые помогут, и советы, как правильно их оценивать.
1. Грузоподъёмность манипулятора (кг) и радиус действия (мм)
Грузоподъёмность — это максимальная масса, которую может выдержать запястье манипулятора: сварочная горелка, подающий механизм для проволоки, модуль машинного зрения и резерв. Манипулятор грузоподъёмностью 12 кг с радиусом действия 2 010 мм (средний диапазон для промышленных манипуляторов) выдержит сварочную горелку MIG на 500 A с запасом 0.5 м на кабель. Для непрерывной работы снизьте расчётную нагрузку на 30 %, чтобы обеспечить запас безопасности.2. Повторяемость позиционирования (мм)
Повторяемость позиционирования измеряют по ISO 9283:1998. Это разброс положения робота при многократном подходе к одной точке с одного направления. У промышленных 6-осевых манипуляторов показатель обычно составляет ±0.05 мм, у 7-осевых коботов — около ±0.10 мм. Для однопроходной сварки металлоконструкций способом MIG достаточно показателя менее ±0.20 мм.3. Точность машинного зрения (мм)
Важно знать два значения: лабораторное и полученное в цеху. В спецификациях обычно указано лабораторное значение. Запросите точность в цеховых условиях при воздействии сварочной дуги и дыма: она часто в 2-3 раза хуже лабораторного показателя. Для слежения за швом на тонком листе эта разница важна; для угловых швов на детали толщиной 6 мм — нет.4. Степень защиты IP (IEC 60529)
Степень защиты IP по классификации IEC 60529 показывает, насколько оборудование защищено от пыли и воды. Для начала подойдёт IP56 для основных осей и IP67 для запястья манипулятора — для производства металлоконструкций в помещении. Для влажных условий и мойки оборудования сразу выбирайте IP67.5. Протоколы связи
В спецификации следует указать один из протоколов связи: Modbus TCP, EtherNet/IP или PROFINET. Без него для интеграции позиционеров и MES в реальном времени потребуется промежуточное ПО. Перед покупкой убедитесь, что протокол совместим с существующей инфраструктурой цеха.💡 Совет: как читать показатель повторяемости позиционирования
Если в спецификации указана повторяемость позиционирования, но не упоминается ISO 9283, значит, использовалась методика испытаний поставщика. Запросите результаты испытаний по ISO при максимальной нагрузке и максимальной скорости — это наихудший случай по стандарту. Фактический разброс может вдвое или сильнее превышать рекламные показатели, и это важно учитывать.
Отрасли и области применения: где мобильная система выигрывает у стационарной
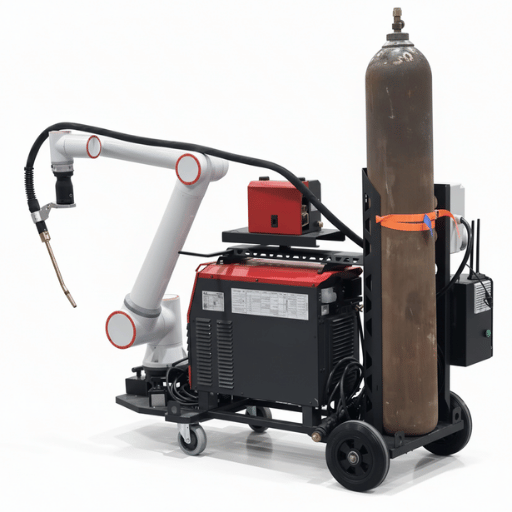 На 2026 год на четыре отрасли приходится большинство установленных мобильных сварочных роботов. Их объединяет одно: свариваемое изделие слишком велико или имеет слишком сложную геометрию, чтобы поместиться в стационарную ячейку.
Изготовление металлоконструкций
Свариваемые изделия длиной 6-18 метров и массой в несколько тонн. Распространённое решение в цехах по производству металлоконструкций в Северной Америке — установка робота на напольный рельсовый путь, чтобы увеличить рабочую зону вдоль длинной детали, которую нельзя переместить к стационарной сварочной ячейке. Проложите силовые кабели с большим сечением над рельсами, чтобы подать питание без волочения по цеху кабельной бухты с гибким шлейфом. Когда один и тот же робот работает и с основными, и со второстепенными балками, типичный прирост производительности по сравнению с ручной сваркой составляет около 3-5X.Судостроение
Свариваемые изделия длиной 2-6 метров и массой в несколько тонн. Типичные примеры — панели корпуса судна, секции двойного дна и стенки переборок. Для крупных и сложных многопалубных судовых конструкций подходит, например, Comau MR4Weld: он может работать без ограждения на многоуровневых конструкциях судна и сваривать до 170 метров за смену. Аналогичный вариант применения — новая четвероногая платформа Rove от Path Robotics, которая проходит первоначальные испытания. Роботам на 4 ногах нетрудно перемещаться между палубами, тогда как колёсные и гусеничные тележки не могут подниматься по лестницам и застревают при работе ниже палубы.Работы на трубопроводах и сосудах под давлением
Мобильная сварка кольцевых стыков труб диаметром 8-48 дюймов непосредственно на объекте. Для таких работ регулярно используют полностью защищённые от воды, пыли и грязи системы со степенью защиты IP65: тяжёлые условия вызывают утомление сварщиков, поэтому здесь имеет смысл задействовать робота. В статье 2025 года, опубликованной в Nature Scientific Reports, описан робот для ручной и механизированной сварки стыков гофрированных труб большого диаметра (ECP) в стеснённых условиях. Специализированные области применения мобильных сварочных платформ только начинают развиваться.Тяжёлое производство и энергетическое оборудование
В сфере тяжёлого оборудования для OEM-производителей сочетание промышленного мобильного сварочного робота с цифровым двухпозиционным сварочным вращателем для крупного оборудования — например, баков трансформаторов, шкафов распределительных устройств, секций опор линий электропередачи и стрел экскаваторов — снижает долю дефектов при ручной сварке с 8-9 % до менее 1 %.В строительстве из металлоконструкций ограничивающим фактором обычно становится не сварка, а перемещение изделий. Наибольший прирост производительности мы наблюдаем, когда мобильная платформа позволяет обойтись без 2 перемещений краном на каждую секцию судна или здания: — Li Wei, старший инженер по автоматизации (Zhouxiang); 18 лет в сфере автоматизации сварки, CWI / AWS Member
Стоимость и ROI: реальные цифры
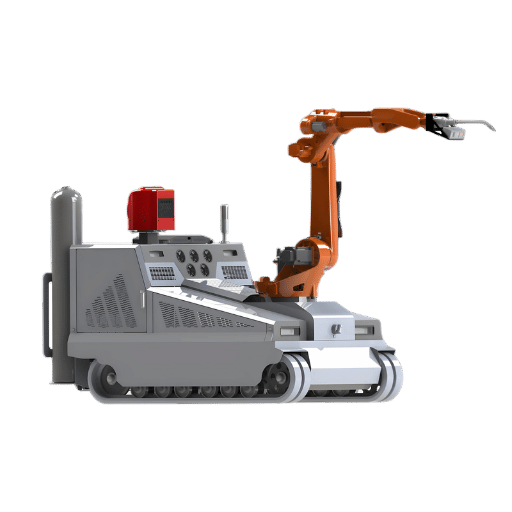 В 2026 году стоимость мобильного сварочного робота под ключ обычно составляет от $80K до $250K. Наиболее распространённые конфигурации, обеспечивающие стабильные результаты промышленного уровня, стоят $130K-170K. Но оценивать систему только по стоимости бессмысленно, не понимая, из чего складывается эта сумма. Обычно расходы распределяются так:
Совокупная стоимость владения за 3 года: ручная сварка и мобильный робот
| Статья расходов (USD / год) | Бригада из 4 сварщиков, ручная сварка | 1 мобильный робот + 1 оператор |
|---|---|---|
| Базовая заработная плата | $220,000 | $49,500 |
| Льготы и накладные расходы (30 %) | $66,000 | $14,850 |
| Подбор персонала и обучение | $18,000 | $0 (единовременно) |
| Амортизация оборудования (срок службы — 8 лет) | $0 | $18,750 |
| Расходные материалы (проволока, газ, наконечники) | $24,000 | $14,400 |
| Доработка и брак (8 % против 1,5 %) | $24,320 | $4,560 |
| Техническое обслуживание и энергия | $12,000 | $11,700 |
| Общие годовые затраты | $364,320 | $113,760 |
Матрица выбора из 4 вопросов
Вы уже изучили характеристики и получили ценовое предложение. Прежде чем сравнивать предложения поставщиков, ответьте по порядку на эти вопросы: ответы подскажут, какую конфигурацию мобильной сварочной платформы на базе AGV выбрать для вашего предприятия:- Поверхность, по которой будет двигаться робот: помещение (бетон / колёса) / улица (гусеничный ход) / смешанные условия (SLAM) / несколько палуб (четвероногая платформа, если доступна).
- Размер свариваемого изделия: рабочая зона менее 2 метров (сначала рассмотрите коботов) / 2-6 метров (мобильный робот со стандартной грузоподъёмностью) / более 6 метров (повышенная грузоподъёмность и увеличенный радиус действия сварочной горелки).
- Как часто меняется планировка: не меняется (подойдёт навигация по магнитным меткам) / раз в квартал (лазерная SLAM-навигация) / ежемесячно (LiDAR и бортовое картографирование).
- Способ сварки: металлоконструкции из стали (MIG-MAG, 350-500 A) / нержавеющая сталь или тонкий лист (TIG) / несколько способов сварки (лазерно-гибридная).
⚠️ Скрытые расходы, которые часто не включают в расчёт
Обучение оператора (1-3 недели, $5-15K), корректировка оснастки для свариваемых изделий ($10-30K для первого внедрения), интеграция с MES ($8-25K) и запасные части на первый год ($5-10K). Заложите дополнительно 15-25 % к указанным капитальным затратам, чтобы точнее рассчитать бюджет на первый год.
Перспективы отрасли в 2026 году: что меняется
По состоянию на середину 2026 года в этой категории запросов коммерческих предложений происходят три заметных изменения, каждое из которых влияет на составление запроса.- Дефицит сварщиков теперь служит ориентиром для закупок, а не проблемой отдела кадров. В октябрьском выпуске Welding Digest за 2025 год Американское общество сварщиков прогнозирует, что к концу 2029 года в Соединённых Штатах потребуется 320 500 новых сварщиков (примерно 80 000 вакансий в год). Именно этот дефицит устанавливает нижний предел оплаты труда сварщиков, выполняющих ручную сварку, до 2029 года; финансовая целесообразность мобильных сварочных роботов растёт с каждым кварталом.
- Количество установленных промышленных роботов продолжает расти. В отчёте IFR World Robotics 2025 указано, что в 2024 году во всём мире установили 542 000 промышленных роботов; прогноз на 2025 год — 575 000, а на 2028 год — около 700 000. Прогнозы по капитальным вложениям благоприятны, а поставщики активно конкурируют по цене и объёму помощи при интеграции.
- Разнообразие платформ расширяется за пределы колёсных моделей, а первые целевые объекты — большинство инфраструктурных объектов и верфей, где нельзя использовать колёсную и гусеничную технику. При подготовке запроса коммерческого предложения сейчас попросите поставщика представить план интеграции платформ на шагающем ходу («без колёс»), а не только предлагаемых сегодня AGV.
💡 Совет эксперта — как составить запрос коммерческого предложения с учётом будущих требований
Включите в техническое задание три пункта: (1) контроллер должен поддерживать подключение по Modbus TCP, EtherNet/IP и PROFINET; (2) система машинного зрения должна сообщать точное значение параметра по ISO 9283 при обычном освещении производственного цеха, а не лаборатории; (3) поставщик должен представить план развития SLAM и платформ на шагающем ходу до 2028 года с указанием сроков. Предприятия, которые включат эти три пункта в запросы коммерческих предложений в 2026 году, в 2028 году смогут повторно запросить предложения у поставщика.
Часто задаваемые вопросы
В: Окупается ли мобильный сварочный робот?
Посмотреть ответ
На предприятиях, где сваривают крупногабаритные неподвижные детали длиной в несколько метров и выпускают их большими партиями, период окупаемости вложений в размере $130K составляет всего 12-18 месяцев, если один мобильный робот заменяет трёх или четырёх сварщиков, выполняющих ручную сварку. Для деталей длиной менее 2 метров коллаборативные роботы обычно обходятся дешевле при внедрении и быстрее вводятся в работу.
В: Сколько стоит мобильный сварочный робот?
Посмотреть ответ
В 2026 году стоимость готовых к работе комплексов составляет от $80 000 до $250 000; большинство систем для промышленного производства оцениваются в $130K-$170K. Роботизированные посты с лазерно-гибридной сваркой, усовершенствованным машинным зрением или ПО для координации парка роботов могут стоить более $250K. При планировании бюджета на первый год заложите ещё 15-25 % на обучение, корректировку сварочных приспособлений и запасные части.
В: Чем мобильный сварочный робот отличается от коллаборативного робота?
Посмотреть ответ
Коллаборативный робот — это помощник, с которым может работать человек; он находится на роботизированном посту, куда подают детали. Мобильный сварочный робот самостоятельно перемещается к месту работы. В некоторых роботизированных ячейках коллаборативный робот установлен на мобильной платформе и работает вместе с человеком в общем пространстве.
В: Безопасно ли работать с мобильным сварочным роботом без ограждения?
Посмотреть ответ
Да, если интеграция соответствует ISO 10218 и ISO/TS 15066. Эти стандарты устанавливают предельные значения силы и скорости для коллаборативных роботов и требуют систем контроля силы. Документация по внедрению Comau на верфи Fincantieri описывает работу без ограждения в многоэтажных судовых конструкциях в соответствии именно с этой нормативной базой.
В: Может ли мобильный сварочный робот заменить квалифицированного сварщика?
Посмотреть ответ
Да — при выполнении повторяющихся швов на металлоконструкциях, угловых швов MIG и изготовлении коробчатых балок робот обеспечивает более стабильный результат, чем человек. Но при сложном ремонте, нестандартной геометрии и сварке, требующей оценки ситуации в реальном времени, квалифицированный сварщик справится лучше. На большинстве производств сварщик в итоге управляет роботом, а не уступает ему своё место.
В: Сколько времени проходит от заказа до выполнения первого сварного шва?
Посмотреть ответ
Стандартные конфигурации доступны через 60-90 дней; на изготовление по индивидуальному заказу, с массивными сварочными приспособлениями или нестандартной грузоподъёмностью потребуется 90-120 дней. Добавьте ещё 1-3 недели на пусконаладочные работы на вашем предприятии, обучение операторов и получение первого квалифицированного сварного изделия. Рассчитывайте как минимум на полный квартал от подписания заказа на поставку до подтверждения стабильной работы в штатном режиме.
Об этом анализе
Это руководство основано на более чем 30-летнем опыте Zhouxiang в промышленном производстве сварочного оборудования и свыше 1 000 реализованных проектов по автоматизации сварки в 50+ странах. Указанные цены соответствуют текущему спросу в запросах коммерческих предложений в 2026 году в сферах металлоконструкций, морских судов и трубопроводов. Там, где цитируются непроверенные источники Tier 1, формулировки отражают неопределённость; данные о работе поставщиков, полученные из открытых источников, сопровождаются ссылками.
Ссылки и источники
- ISO 9283:1998 — Промышленные манипуляционные роботы. Критерии производительности и соответствующие методы испытаний — Международная организация по стандартизации
- IEC 60529 — Степени защиты, обеспечиваемые оболочками (код IP) — Международная электротехническая комиссия
- Исследование и экспериментальная проверка мобильного сварочного робота для гофрированной трубы с изменяемой длиной — Nature Scientific Reports (2025)
- World Robotics 2025: отчёт о промышленных роботах — Международная федерация робототехники
- Где сварщики? — октябрьский выпуск Welding Digest за 2025 год — Американское общество сварщиков
- Перспективы, тенденции и оплата труда сварщиков по данным AWS — The Fabricator
Редактор и технический эксперт — Li Wei, ведущий инженер по автоматизации (отдел исследований и разработок Zhouxiang). 18 лет опыта в промышленной автоматизации сварки; сертифицированный инспектор по сварке (CWI), член AWS. Проверил технические материалы о платформах промышленных сварочных роботов, принципах выбора приводной системы и моделировании затрат.
Статьи по теме
- Как выбрать сварочный робот: руководство по выбору — критерии выбора промышленного оборудования с учётом грузоподъёмности, радиуса действия и способа сварки
- Технология роботизированной сварки: принцип работы, типы и области применения — обзор смежной категории для сравнения стационарных и мобильных платформ
- Роботизированный сварочный пост с напольной рельсовой системой: принцип работы и руководство по выбору — комбинированная платформа для сварки длинных изделий, сочетающая стационарное и мобильное оборудование
- Как работает портальный сварочный робот: пошаговое руководство — альтернативная компоновка оборудования для крупносерийной сварки изделий, которые можно надёжно фиксировать
- Консольный сварочный пост с 8 осями: полное руководство по выбору для покупателя [2026] — специализированная конфигурация для сварки труднодоступных соединений

