
Свяжитесь с Zhouxiang

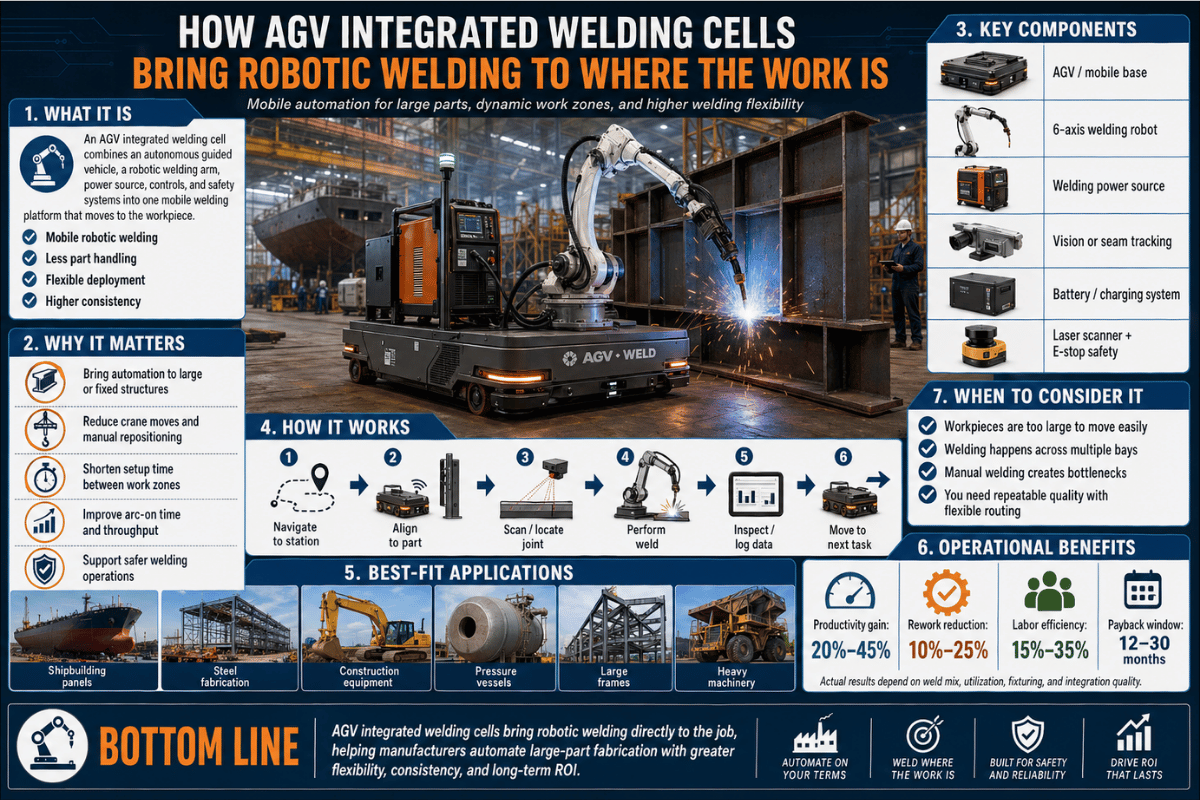
Как роботизированные сварочные ячейки на базе AGV доставляют сварку туда, где находится изделие
Роботизированная сварочная ячейка на базе AGV — это полноценная сварочная система с роботом, установленная на автоматизированной тележке. Она подвозит робота к свариваемому изделию, поэтому вилочному погрузчику не нужно доставлять деталь в стационарную ограждённую зону. В этом руководстве рассказывается, что представляет собой такая система, как она работает, в каких случаях эффективна и когда не подходит, сколько стоит и как интегрировать её в производство. Рассмотрены инженерные данные внедрений 2025-2026 годов и проверенные отраслевые источники.Краткие характеристики типичной роботизированной сварочной ячейки на базе AGV
| Тип ходовой части | Колёсная (бетонные полы) / гусеничная (неровные поверхности) |
| Скорость перемещения | 1,0–3,0 km/h под нагрузкой |
| Масса системы (полная комплектация) | 2 000–3 000 kg |
| Манипулятор робота | 6-осевой, повторяемость ±0,05 mm |
| Точность системы машинного зрения | 0,1 mm (лаборатория) / 0,2–0,3 mm (производство, при наличии дугового излучения) |
| Электропитание | ~50 KVA, 380V/50Hz, 3-фазное |
| Способы сварки | MIG/MAG (самый распространённый), TIG, SAW, гибридная сварка с волоконным лазером |
| Диапазон капитальных затрат | $80K–$250K+ в зависимости от грузоподъёмности и системы машинного зрения |
| Типичный срок окупаемости | 12–24 месяца (производительность в 3–5× выше, чем при ручной сварке) |
Что такое роботизированная сварочная ячейка на базе AGV?
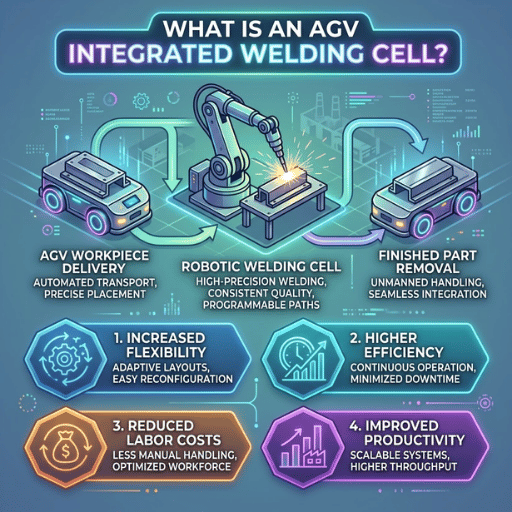 Роботизированная сварочная ячейка на базе AGV — это ячейка, установленная на автоматизированной тележке (AGV). Тележка самостоятельно доставляет к свариваемому изделию робота, источник сварочного тока, механизм подачи проволоки и систему машинного зрения. На месте робот выполняет сварку. В обычной автоматизированной ячейке робот закреплён внутри ограждения, а деталь нужно поднять, установить в приспособление и переместить внутрь. Ячейка на базе AGV работает по обратному принципу: она сама подъезжает к детали.
AGV движется по заданному маршруту с помощью магнитной ленты, QR-меток, лазерной триангуляции или комбинированной навигационной системы. Безопасность движения регулируется стандартом ISO 3691-4 для промышленных беспилотных тележек. Для сварки ячейка обычно оснащена 6-осевым шарнирным манипулятором, источником сварочного тока MIG/MAG на 350-500 A и линейным лазером либо 3D-стереокамерой, которая обнаруживает стык после остановки тележки. Безопасность роботизированной системы регулируется недавно опубликованным стандартом ISO 10218-1:2025, а безопасность интеграции — стандартом ISO 10218-2.
Ячейки на базе AGV относятся к более широкой отрасли роботизированных сварочных ячеек. По оценке Research and Markets, её объём в 2026 году составил $4,22 billion, а к 2030 году вырастет до $6,08 billion при среднегодовом темпе роста 9,5 %. Ячейки на базе AGV — самый быстрорастущий сегмент: они снимают главное ограничение стационарных ячеек — необходимость перемещать свариваемое изделие.
Эта технология родственна AGV для перемещения материалов, которые используют на автомобильных сборочных линиях и складах, но сварочная версия дополнительно оснащена роботом, источником сварочного тока и датчиком слежения за сварным швом. Обычные транспортные системы перевозят палеты между постами, а AGV со сварочным оборудованием доставляет производственную ячейку к изделию. Это удобно, если изделие слишком большое или тяжёлое для вилочного погрузчика или конвейера, а также позволяет увеличить выпуск без расширения площади цеха. Маршруты, заданные программно, сокращают затраты на перенастройку при изменении планировки.
Что такое интеграция AGV?
Интеграция AGV — это подключение AGV в составе сварочной ячейки к остальной производственной инфраструктуре: источнику сварочного тока, позиционеру или вращателю, сканерам безопасности, напольной навигационной инфраструктуре и контроллеру PLC или MES предприятия. При правильной настройке оператор загружает задание, AGV направляется к следующему изделию, робот выполняет сварку, тележка автоматически заряжается между циклами, а руководитель видит весь парк на одной панели. При плохой интеграции робот может безупречно варить на тележке, которая застревает на деформационном шве бетонного пола и не может сообщить об этом производственной линии.Как работает сварочная ячейка на базе AGV? Устройство системы
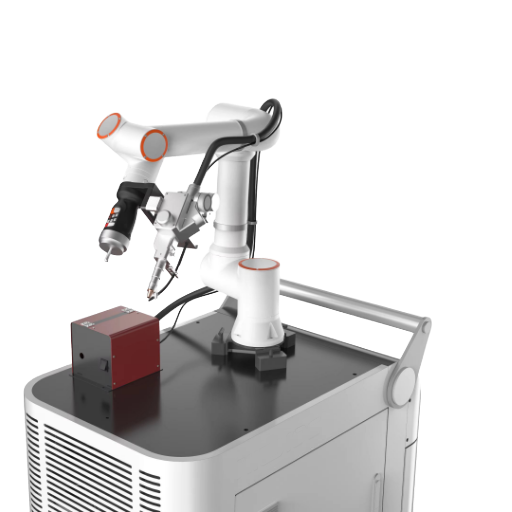 Сварочная ячейка на базе AGV включает 5 подсистем. Механические узлы устроены просто, а большинство задержек при интеграции возникает при настройке информационного обмена между ними.
1. База AGV
Система перемещения. Колёсная или гусеничная ходовая часть, датчики направления, сканеры безопасности, аккумуляторы и интерфейс зарядки. Скорость — 1,0-3,0 km/hr в зависимости от типа ходовой части.
2. 6-осевой манипулятор робота
Шарнирный манипулятор, на котором закреплена сварочная горелка. Отличается высокой повторяемостью (около 0,05 mm) и радиусом действия (около 1,4 m–2,0 m от основания). После остановки тележки 6-осевой манипулятор выполняет заданную траекторию сварки.
3. Источник сварочного тока
Для металлоконструкций обычно используют инверторный источник MIG/MAG на 350-500 A. В качестве сменных модулей можно устанавливать головки для TIG, дуговой сварки под флюсом и гибридной сварки волоконным лазером. Пиковая потребляемая мощность составляет 30-50 KVA.
4. Машинное зрение и слежение за сварным швом
Линейный лазер или 3D-камера сканирует стык, определяет фактическое положение шва и рассчитывает необходимые корректировки траектории сварочного робота. Это важно, поскольку свариваемое изделие редко расположено с точностью до 0,05 mm относительно запрограммированного положения.
5. Система безопасности и связи
Лазерные сканеры с обзором 360° и цепи аварийной остановки, а также связь по промышленной шине (Modbus TCP, EtherNet/IP или PROFINET) с контроллером PLC предприятия. Требование стандарта ISO 10218-2.
- Назначение позиции — оператор загружает или выбирает программу сварки; система определяет положение изделия по карте планировки.
- Навигация — AGV направляется к заданной точке, а сканеры непрерывно обнаруживают препятствия на маршруте.
- Выравнивание — после остановки датчик машинного зрения находит стык и корректирует отклонения в положении детали; при наличии позиционер наклоняет изделие.
- Сварка и перемещение — 6-осевой манипулятор движется вдоль шва, тележка медленно продвигается при сварке длинных швов, а аккумулятор автоматически заряжается в период простоя.
📐 Инженерная заметка — расхождение с лабораторными показателями в 0,1 mm
Пример комплектации таких подсистем для серийного производства — линейка мобильных сварочных роботов на базе AGV Zhouxiang. В комплект входят 6-осевой манипулятор CRP2010A, источник MIG/MAG Aotal NBC500RP Plus на 500 A, система машинного зрения TracerStudio и интегрированный комплект сканеров безопасности.
В лаборатории при идеальном контролируемом освещении системы машинного зрения обеспечивают точность 0,1 mm при расстоянии до объекта ~500 mm. В действующем цехе на объектив попадают вспышки дуги, сварочный дым и туман охлаждающей жидкости, поэтому эффективная точность в производственной ячейке ближе к 0,2-0,3 mm. Этого достаточно для однопроходной сварки MIG металлоконструкций (допуск по разделке 3 mm), но недостаточно для многопроходной сварки TIG нержавеющей стали с толщиной стенки 0,8–1,5 mm или сварных швов в аэрокосмической отрасли без дополнительной очистки объектива и фильтрации изображения.
При настройке размеров сварного шва ориентируйтесь на показатели для действующего цеха, а не лаборатории.AGV, стационарная ячейка, кобот или портал: как выбрать
Самая распространённая ошибка при закупке — выбрать неподходящий формат. Ячейки на базе AGV не лучше стационарных: они подходят для определённого типа задач. Ниже приведена сравнительная таблица с критериями, которые можно применить к вашему цеху.| Критерий | Ячейка на базе AGV | Стационарная ячейка | Коллаборативный робот | Портал / консоль |
|---|---|---|---|---|
| Можно перемещать изделие? | Нет (перемещается ячейка) | Да (поднять и переместить в ограждение) | Да (мелкие детали) | Длинные изделия под портальной направляющей |
| Гибкость планировки | Высокая — маршрут можно изменить программно | Низкая — ограждение закреплено на месте | Средняя — перемещение вилочным погрузчиком | Низкая — пролёт рельсовой системы фиксирован |
| Типичное время цикла | Больше (перемещение + сварка) | Минимальное (только сварка) | Большое (ограничения скорости по требованиям безопасности) | Меньше при длинных швах |
| Типичные первоначальные капитальные затраты | $80K–$250K+ | $120K–$300K+ | $40K–$120K | $200K–$800K+ |
| Оптимальное применение | Крупные неподвижные изделия; цеха с несколькими постами | Мелкие и средние детали, большой объём, одно изделие | Мелкосерийное производство изделий разных типов | Длинные балки, колонны, швы корпуса судна |
Оценка соответствия AGV: критерии по 6 параметрам
Оцените каждый параметр для вашего производства от 0 до 2. Общая сумма составит от 0 до 12.- ① Мобильность изделия (0–2) — 2: экономически нецелесообразно перемещать (панели днища корпуса судна длиной 12 m, конструкционные балки длиной 18 m). 1: переместить можно, но это занимает много времени. 0: изделие легко закрепить в приспособлении внутри ограждения.
- ② Изменчивость планировки (0–2) — 2: номенклатура выпуска и планировка цеха меняются каждый квартал. 1: изменения происходят раз в год. 0: стабильный процесс на одной линии.
- ③ Охват нескольких постов (0–2) — 2: сварочные посты расположены на площади >500 m². 1: 100–500 m². 0: один сварочный стол.
- ④ Состояние пола (0–2) — 2: ровный бетонный пол с гладкими деформационными швами. 1: покрытия разных типов. 0: неровная поверхность или работа на открытом воздухе (подойдут гусеничный вариант или стационарная ячейка).
- ⑤ Доступность квалифицированных операторов (0–2) — 2: нет свободных сварщиков для найма. 1: дефицит специалистов. 0: в штате достаточно квалифицированных сварщиков.
- ⑥ Целевой уровень производительности (0–2) — 2: нужно увеличить текущий выпуск в 3–5× без расширения площади. 1: нужно увеличить его в 1,5–2×. 0: текущей производительности достаточно.
Как интерпретировать результат
Если хотите быстро оценить возможности для своего цеха, воспользуйтесь подборщиком мобильных сварочных роботов на базе AGV — он использует упрощённую версию этой системы оценки из 4 вопросов.
- 8–12 → выбирайте AGV. Преимущества мобильности и гибкой планировки перевесят несколько более длительный цикл с перемещением и сваркой.
- 5–7 → рассмотрите комбинированный вариант. Используйте ячейку на базе AGV для неподвижных изделий, а для остальных — стационарную ячейку или роботизированную сварочную ячейку с одним постом.
- 0-4 → выбирайте стационарное решение. Портал, консоль или сварка коллаборативным роботом вместо полноценной промышленной ячейки обеспечат меньшее время цикла и более низкие капитальные затраты.
В каких случаях ячейки на базе AGV эффективны, а в каких — нет
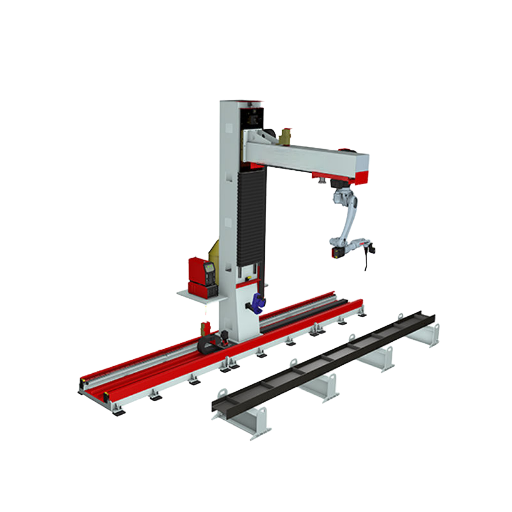 Реальность такова: ячейки на базе AGV подходят для ограниченного круга задач, но не для некоторых других. При закупке важно учитывать и то и другое.
✔ Когда ячейки на базе AGV подходят
-
- Панели днища и палубы судов. На задокументированных верфях Zhouxiang в среднем сваривают ~14 панелей за смену при работе с панелями двойного дна длиной 12 m и системами с увеличенным радиусом действия — по сравнению с 6 при ручной сварке.
- Балки и колонны из металлоконструкций. На мелкосерийных производствах, где обрабатывают 80+ уникальных конфигураций балок в неделю, изменение планировки в программном обеспечении позволяет сократить переналадку до менее чем 3 минут.
- Кольцевые стыки трубопроводов на строительной площадке. Установки класса IP65 с активной системой терморегулирования выполняют кольцевые швы на открытом воздухе при высокой температуре, когда производительность ручной сварки резко падает. Прирост производительности зависит от температуры окружающей среды и геометрии стыка, но с ростом температуры разница между ручной и автоматизированной сваркой увеличивается.
- Изготовление тяжёлых металлоконструкций по контрактам OEM. Контракты OEM уровня Tier-1 всё чаще требуют телеметрии по каждому шву и прослеживаемости на протяжении всего срока службы. На документированных проектах Zhouxiang по сварке конструкций из высокопрочной стали Q690D, включая производство стрел экскаваторов Yangtze, доля дефектов составляет около 0,3 % — значительно ниже типичных показателей ручной сварки.
⚠ Когда ячейки на базе AGV не подходят
- Мелкие повторяющиеся детали, которые сваривают на одной линии. Для мелких деталей стационарная ячейка обеспечивает меньшее время цикла, если её можно установить единым подъёмом целиком. Для такого объёма выпуска рассмотрите роботизированную сварку мелких деталей большими сериями.
- Чистые помещения с жёсткими требованиями к климату или аэрокосмическое производство. Требования к чистоте, контролю посторонних частиц (FOD) и содержанию частиц в воздухе по ISO 14644 затрудняют движение колёсного транспорта со свободной навигацией. Здесь лучше подойдут портал или стационарная ячейка.
- Действующие цеха с узкими проходами, где сложно менять планировку. Радиус разворота AGV необходимо учитывать: если проходы для вилочных погрузчиков уже используются как маршруты передвижения монтажников, тележка не сможет развернуться. Демонтаж части пола и повторная разметка проходов часто обходятся дороже самой ячейки.
Стоимость и ROI: сколько на самом деле стоит сварочная ячейка на базе AGV?
 Капитальные затраты зависят от грузоподъёмности, уровня сложности системы машинного зрения и объёма интеграции. Большинство закупок укладывается в один из трёх ценовых уровней.
| Уровень | Диапазон стоимости | Для каких задач подходит | Типичный срок окупаемости |
|---|---|---|---|
| $ Стандартный | $80K–$150K | Цеха с бетонными полами; только MIG/MAG; магнитная навигация | 12–18 месяцев |
| $$ Усиленный / лазерный | $150K–$250K | Усиленная платформа, гибридная сварка волоконным лазером, лазерная навигация / SLAM | 18–24 месяца |
| $$$ Индивидуальная конфигурация OEM | $250K+ | Полностью индивидуальная геометрия, несколько способов сварки, программное обеспечение для управления парком | 24–36 месяцев (зависит от объёма выпуска) |
📐 Инженерная заметка — практическая формула расчёта ROI
Годовая экономия ≈ (Количество заменённых сварщиков × зарплата с учётом затрат работодателя × коэффициент роста производительности) − (1 оператор × зарплата с учётом затрат работодателя + амортизация ячейки + обслуживание + разница в затратах на расходные материалы)
Здесь: зарплата с учётом затрат работодателя включает примерно 30 % надбавки на льготы и накладные расходы сверх базовой зарплаты; для сварки MIG/MAG в расчётах указан коэффициент роста производительности 3-5; разница в затратах на расходные материалы невелика, но её следует учитывать при больших объёмах производства. Большинство B2B-покупателей ячеек на базе AGV достигают ROI в течение двух лет.
12–24 мес.
Подтверждённый диапазон срока окупаемости
3–5×
Производительность по сравнению с ручной сваркой
~90%
Снижение доли дефектов
Запросить расчёт стоимости ячейки на базе AGV по индивидуальному проекту →
План интеграции: как добавить ячейку на базе AGV в производственную линию
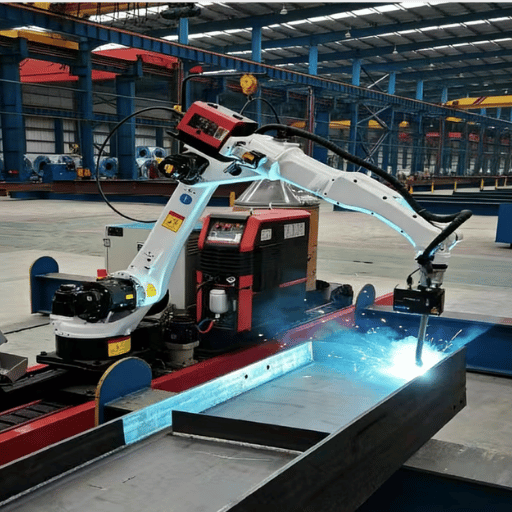 Обычно проблемы возникают не с AGV, а при интеграции с производством. Анализ отраслевого опыта и разборы неудачных внедрений AGV указывают на один и тот же план из пяти шагов и три скрытых риска.
Контрольный список из 5 шагов для интеграции
- ✔ Обследование площадки и сканирование пола. Отметьте все деформационные швы в бетоне, дренажные каналы, проходы монтажников, маршруты вилочных погрузчиков и кабельные лотки. Недостаточное внимание к этому этапу — самая распространённая причина задержек при внедрении AGV.
- ✔ Составление карты интерфейсов PLC. Определите, по какой промышленной шине будет передаваться информация между ячейкой и линией: Modbus TCP, EtherNet/IP или PROFINET. Задокументируйте каждый сигнал: запрос задания, достижение позиции, завершение сварки, неисправность, аварийная остановка.
- ✔ Синхронизация сварочного приспособления и позиционера. Если изделие установлено на приводном позиционере или вращателе, ячейка на базе AGV должна согласовывать время перемещения. Робот не начинает сварку, пока позиционер не сообщит, что положение находится «в пределах допуска».
- ✔ Планирование зон безопасности. Определите защитное расстояние как для движущегося AGV, так и для сварочной дуги. Соблюдайте ISO 10218-2 в части безопасности интеграции и OSHA Subpart Q (сварка, резка и пайка) в части опасностей, связанных со сваркой.
- ✔ Обучение операторов и тестирование в теневом режиме. Не менее одной смены запускайте ячейку в теневом режиме: программа выполняется, но изделие не задействовано в производстве. Зафиксируйте все неисправности, опасные сближения и прерванные циклы.
⚠️ Важно — три скрытых риска, которые многие покупатели упускают
- Точность обследования пола. Перепад высоты 5 mm на деформационном шве не виден на плане пола, но станет препятствием для колёсного AGV. В отчётах о запуске AGV неполное обследование пола регулярно называют наиболее частой причиной устранения неполадок после установки.
- Изменение сложности производственного процесса. Планировки меняются, появляются новые приспособления. Производители недооценивают сложность внедрения AGV и обнаруживают проблему, только когда тележка не может адаптироваться к изменениям планировки, которые происходят каждый квартал.
- Регламент обслуживания аккумулятора и зарядки. Причиной многих неисправностей AGV оказываются недостаточный уровень электролита в аккумуляторе и медленный износ колёс, который снижает точность автоматической навигации. С первого дня включите регламент обслуживания в контрольные списки при пересменке бригад.
Отраслевые перспективы на 2026 год: куда движется рынок сварочных ячеек на базе AGV
В ближайшие 24 месяца развитие сегмента сварочных ячеек на базе AGV будут определять три тенденции. Каждая подтверждена опубликованным источником, а не материалами поставщиков.
Оценка рынка — более широкая категория
Тенденция 1 — адаптивная сварка с использованием AI переходит от испытаний к стандартной практике. Постоянный контроль качества сварки и корректировка параметров процесса по результатам испытаний с помощью телеметрии станут ключевым отличием новых решений в 2026 году: ячейка распознаёт ситуацию, принимает решение и корректирует параметры в рамках одного прохода сварки.
Тенденция 2 — отдельные ячейки уступают место объединённым паркам. Закупки смещаются от принципа «купить одну ячейку» к принципу «купить парк и управлять им с одной панели». Управление парком на уровне ячеек — планирование зарядки, регулирование транспортных потоков, распределение заданий — становится конкурентным преимуществом. Переход от одной тележки к парку снижает риск отказа единственной установки, который замедляет внедрение единичного оборудования. Для покупателей и интеграторов более выгодной возможностью становится пакет программного обеспечения для управления парком в комплекте с оборудованием.
Тенденция 3 — цифровые двойники становятся обязательным этапом до внедрения. Моделирование ячейки до её установки в цехе позволяет оценить маршрут AGV, радиус действия робота и пересечение зон безопасности с проходами для людей, устраняя главный риск интеграции, который трудно исправить после установки. Ожидается, что к концу 2026 года это станет стандартом для заказов на сумму свыше $200 K.
Research and Markets оценивает объём рынка автоматизированных сварочных ячеек в $3,84 B (2025) → $4,22 B (2026) → $6,08 B (2030), среднегодовой темп роста составляет 9,5 %. Рост обеспечивают инвестиции в умные заводы, внедрение сварки с использованием AI и нехватка рабочей силы. Прогноз IFR World Robotics 2025 подтверждает рост рынка робототехники: в 2024 году в мире установили 542 000 промышленных роботов — это второй по величине показатель за всю историю.
«В 2026 году вместо разрозненных роботизированных ячеек появляются интеллектуальные объединённые системы. Производители, которые рассматривают сварочный участок как единый парк, а не набор отдельных роботов, обеспечивают его данными, необходимыми для сварки с использованием AI». — Обобщённое мнение отраслевых аналитиков на основе отчёта Pemamek «Тенденции, формирующие автоматизацию сварки в 2026 году» и прогноза Xiris по системам мониторинга сварки на 2026 годСледует учитывать одно изменение в стандартах: ISO 10218-1:2025 заменяет редакцию 2011 года, действовавшую несколько десятилетий. Интеграторам, чья документация и оценка опасностей основаны на редакции 2011 года, потребуется их обновить. Прежде чем оформлять заказ с вводом в эксплуатацию в 2026 году, запросите у поставщика комплект документов о соответствии ISO 10218-1:2025.
Обсудить проект с инженерами →
Часто задаваемые вопросы
Вопрос: Сколько стоят роботы AGV?
Посмотреть ответ
Стоимость роботизированной сварочной ячейки на базе AGV обычно попадает в один из трёх диапазонов: $80K–$150K за стандартную колёсную ячейку MIG/MAG, $150K–$250K за конфигурацию с высокой грузоподъёмностью или гибридной лазерной сваркой и от $250K за полностью индивидуальные OEM-системы с управлением парком. Капитальные затраты — лишь половина картины: основная часть окупаемости обеспечивается экономией на зарплатах сварщиков, которых не пришлось нанимать, и сокращением объёма доработок.
Вопрос: Чем отличаются AGV, AMR и AGC?
Посмотреть ответ
AGV (автоматически управляемая транспортная платформа) движется по заданному маршруту — магнитной ленте, QR-кодам или по данным лазерной триангуляции. AMR (автономный мобильный робот) строит маршрут динамически с помощью SLAM и 3D-камер, в реальном времени объезжая людей и препятствия. AGC (автоматизированная тележка) — более простая и доступная разновидность AGV, обычно не имеющая встроенного интеллектуального управления, кроме следования по линии. Для роботизированных сварочных ячеек чаще всего выбирают AGV: предсказуемые маршруты подходят для сварки и помогают стабильно повторять процесс.
Вопрос: Сколько в целом стоит роботизированная сварочная ячейка?
Посмотреть ответ
Стоимость роботизированных сварочных ячеек разных типов начинается примерно от $40K за небольшую систему с коботом и превышает $800K для крупного портального комплекса с несколькими роботами. Стационарные промышленные ячейки обычно стоят $120K–$300K. Ячейки на базе AGV находятся в среднем диапазоне ($80K–$250K). Цена зависит от грузоподъёмности, сложности способа сварки, возможностей машинного зрения и объёма интеграции.
Вопрос: Может ли роботизированная сварочная ячейка на базе AGV работать с крупными свариваемыми изделиями?
Посмотреть ответ
Да — это её основное назначение. AGV подъезжает к свариваемому изделию, поэтому его размер ограничен площадью пола и зоной сварки, а не габаритами ограждения со сварочной оснасткой. Среди задокументированных примеров — панели двойного дна корпуса длиной 12 m на судостроительных верфях и металлоконструкции длиной 18 m на производственных площадках. Если свариваемые изделия выходят за пределы радиуса действия робота, зону охвата увеличивают с помощью двух согласованно работающих ячеек или перемещаемого манипулятора.
Вопрос: Какие способы сварки поддерживают ячейки на базе AGV?
Посмотреть ответ
Чаще всего используют MIG и MAG: продолжительность рабочего цикла, скорость наплавки и подача сварочных материалов подходят для работы AGV. Поддерживается и TIG — этот способ применяют для тонкостенной нержавеющей стали и точных швов в аэрокосмической отрасли, но производительность ниже. При изготовлении тяжёлых металлоконструкций используют дуговую сварку под флюсом (SAW). Для тонколистового металла и высокоскоростных операций доступны гибридные системы с волоконным лазером. Выбор зависит от толщины металла, скорости наплавки и класса контроля готовых сварных швов.
Вопрос: Заменяют ли AGV сварщиков?
Посмотреть ответ
Не так, как можно подумать по заголовку. Ячейки на базе AGV меняют характер работы в сварочном производстве, расширяя спрос на операторов, программистов и специалистов по контролю качества, а не сокращая весь персонал, связанный со сваркой. По прогнозам American Welding Society, к 2029 в США потребуется 320 500 новых специалистов по сварке, несмотря на быстрое распространение автоматизации. Особенно нужны квалифицированные операторы, которые умеют управлять ячейками, интерпретировать данные о качестве и решать нестандартные задачи. Ячейки выполняют повторяющиеся операции в больших объёмах, а люди работают с разнообразными задачами, доработкой и аттестацией.
Проверено отделом исследований и разработок Zhouxiang
Проверено отделом исследований и разработок Zhouxiang Welding Robot: 33 года работы в сфере промышленной автоматизации сварки, портфель из более чем 200 патентов, включая более 50 патентов на изобретения, и роботизированные сварочные ячейки, установленные более чем в 60 странах. Автор — Ли Вэй, ведущий инженер по автоматизации (CWI / член AWS), 18 лет опыта в области систем автоматизации сварки.
Об этом анализе
Диапазоны затрат и сроки окупаемости ROI в этом руководстве по интегрированным сварочным ячейкам на базе AGV основаны на документированных внедрениях Zhouxiang в судостроении, производстве металлоконструкций, трубопроводов и крупногабаритных изделий. Данные сопоставлены с прогнозом Research and Markets по рынку автоматизированных сварочных ячеек на 2026 год (CAGR 9,5 %), показателями установок IFR World Robotics за 2025 год и прогнозами численности сварщиков в США, подготовленными при поддержке AWS. Оценка AGV-Fit Score разработана специально для этой статьи и отражает, как специалисты Zhouxiang по интеграции оценивают компромиссы между AGV и стационарными ячейками в ходе реальных закупок.
Ссылки и источники
- ISO 10218-1:2025 — Робототехника: требования безопасности (часть 1: промышленные роботы) — International Organization for Standardization
- ISO 10218-2 — Требования безопасности к промышленным роботам: интеграция — International Organization for Standardization
- OSHA 29 CFR 1910, подраздел Q — сварка, резка и пайка — U.S. Occupational Safety and Health Administration
- Прогноз потребности в сварщиках в США — к 2029 потребуется 320 500 новых специалистов — при поддержке American Welding Society (AWS); данные из Lightcast Knowledge Base
- Отчёт World Robotics 2025 — в 2024 установлено 542 000 промышленных роботов — International Federation of Robotics
- Отчёт о рынке автоматизированных сварочных ячеек за 2026 год — $4.22B → $6.08B, среднегодовой темп роста 9,5 % — Research and Markets
- Тенденции, формирующие автоматизацию сварки в 2026 году — отраслевой анализ Pemamek
Статьи по теме
- Как выбрать сварочный робот — руководство по выбору
- Роботизированная сварка и ручная сварка — стоимость, качество и скорость
- Расчёт ROI для роботизированной сварки — формула и реальные цифры
- Роботизированный сварочный пост с напольной рельсовой системой — принцип работы и выбор
- Топ-15 производителей сварочных роботов — обзор отрасли за 2026 год
- Сварочный кобот и промышленный робот — как выбрать подходящий вариант

