
Свяжитесь с Zhouxiang


Краткие характеристики: консольная система роботизированной сварки
| Оси робота | 6 (основных) + 1–3 внешние оси |
| Повторяемость позиционирования | ±0.05 мм (ISO 9283) |
| Грузоподъёмность | 12 кг (типовая) |
| Радиус действия | 2 010 мм (манипулятор робота) |
| Длина напольного рельсового пути | 3–12 м (стандартная) |
| Ширина консольной балки | До 3.7 м |
| Высота подъёма колонны | До 2.2 м |
| Способы сварки | MIG/MAG, TIG, сварка под флюсом |
| Класс защиты | IP56 (J1–J2), IP67 (J3–J6) |
Когда Международная федерация робототехники сообщила, что в 2024 году по всему миру было установлено 542 000 промышленных роботов (ifr.org), всё большую долю спроса обеспечивали крупные производители металлоконструкций, которым требовалась роботизированная сварка крупных и сложных изделий, а не только коротких сварочных ячеек. Консольный сварочный робот решает эту задачу: дополнительные оси, установленные на балке, колонне или напольных рельсах, увеличивают радиус действия манипулятора. Однако количество осей — не маркетинговая категория.
Это инженерное решение, и неверный выбор увеличивает стоимость системы на 40-60 % либо не позволяет охватить всю геометрию свариваемого изделия. В этой статье объясняется, чем конфигурации консольных роботов с 7, 8 и 9 осями различаются по рабочей зоне, точности, стоимости и охвату изделия, чтобы вы могли выбрать число осей с учётом реальной геометрии деталей в производстве.Что такое консольный сварочный робот и почему важно количество осей?
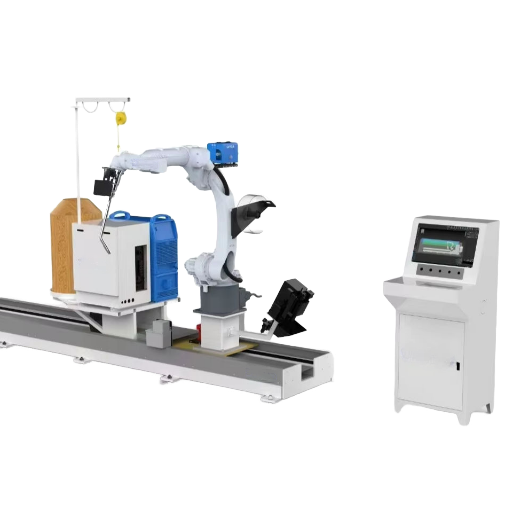
Консольный сварочный робот — это шарнирный манипулятор с 6 осями, установленный на консольной балке. Консольная балка — горизонтальный несущий элемент, закреплённый одним концом на вертикальной стойке или колонне. Балка обеспечивает перемещение робота над свариваемым изделием в поперечном направлении без необходимости устанавливать напольные рельсы прямо под манипулятором. Благодаря этому пространство под роботом можно использовать для сварочной оснастки, позиционеров и устройств для перемещения изделий.
Чем это решение отличается от других вариантов?
Сварочный робот на напольных рельсах перемещается по рельсовому пути на уровне пола вдоль изделия. Это удобно для длинных и узких конструкций, но ограничивает доступ в поперечном направлении. В портальной системе мост перемещается по двум параллельным рельсам над рабочей зоной; её используют для очень крупных конструкций длиной 30+ метров. По рабочей зоне и стоимости консольные системы занимают промежуточное положение:Количество осей важно потому, что у 6-осевого манипулятора неподвижное основание. Каждая дополнительная внешняя ось — напольный рельсовый путь, поперечное перемещение по консольной балке или подъёмная колонна — расширяет трёхмерное пространство, в котором может работать наконечник сварочной горелки. Производителям металлоконструкций, сваривающим двутавровые балки длиной 9 м, подойдёт система с 7 осями: робот и напольные рельсы.
Для сварки плоских панелей в судостроении, где изделия отличаются и длиной, и шириной, нужна система с 8 осями: робот и поперечное перемещение по балке расширяют рабочую зону по горизонтали. Для коробчатых колонн, при сварке которых требуется подводить горелку сверху и снизу, а также через открытые проёмы, подходит конфигурация с 9 осями, включающая дополнительное вертикальное перемещение колонны.По данным MarketsandMarkets, в 2025 году объём рынка роботизированной сварки составил $10,38 billion, а среднегодовой темп роста (CAGR) — 10,2 %. Основной вклад в этот рост вносят изготовление металлоконструкций и судостроение. Для производства средних и крупных изделий, при сварке которых важны радиус действия по горизонтали и вертикали, всё чаще выбирают консольную роботизированную систему.
Конфигурации с 7, 8 и 9 осями: в чём разница
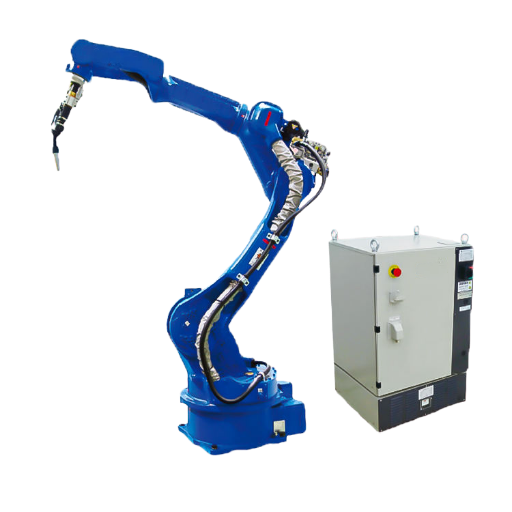
Принцип прост: к 6-осевому манипулятору добавляют одну, две или три внешние оси с сервоприводами, управляемыми системой ЧПУ. Каждая внешняя ось расширяет рабочую зону по одному основному измерению. Система управления — обычно контроллер движения класса ЧПУ — координирует все оси одновременно, синхронизируя траекторию сварки с движением манипулятора.
7 осей: робот и напольные рельсы (продольное перемещение по оси X)
Напольный рельсовый путь — это 7-я ось: линейная направляющая, установленная на полу. Привод на основе серводвигателя, редуктора и зубчатой рейки перемещает робота вдоль свариваемого изделия по оси X. Стандартная длина напольных рельсов составляет 3m, 6m, 9m и 12m. Рельсы нестандартной длины можно спроектировать с учётом размеров цеха. Робот перемещается по рельсовому пути только вдоль изделия. Если длина пути составляет 9m, один робот может сваривать изделие длиной 9m без перестановки.
Из внешних осей эта конфигурация обходится дешевле всего и увеличивает радиус действия робота и доступную рабочую зону. Производители строительных конструкций, которые в основном сваривают двутавровые балки, фермы крыш и простые колонны, обычно выбирают 7-осевую ячейку. Система с 7 осями и напольными рельсами позволяет сваривать изделия с типовой геометрией.
8 осей: напольные рельсы и консольная балка (поперечное перемещение по оси Y)
Поперечное перемещение по консольной балке добавляет 8-ю ось — движение по ширине изделия вдоль оси Y. В такой конфигурации манипулятор установлен на перевёрнутой балке: его основание направлено вниз, а запястье и сварочная горелка — наружу от балки. В стандартной системе Zhouxiang максимальная длина хода балки обычно составляет 3.7 м. Однако длина участка, доступного роботу, зависит от расположения балки и радиуса действия манипулятора, составляющего 2 010 мм.
Робот с 8 осями подходит для длинных и широких изделий: мостовых плит, плоских панелей корпуса судна и широких сборных металлоконструкций. Робот может следовать вдоль сварного шва по изделию в обоих направлениях, перпендикулярных напольным рельсам.
9 осей: полная система с подъёмной колонной (вертикальное перемещение по оси Z)
9-я ось роботизированной сварочной ячейки — это подъемная колонна, которая может перемещать всю балку вместе с роботом по вертикали на высоту до 2.2meters. Такая конфигурация обеспечивает сварке настоящий 3D-диапазон работы: сварочная горелка получает доступ к верхней поверхности, боковым сторонам и нижней части высоких конструкций, таких как коробчатые колонны, переборки судов и рамы глубокого профиля для тяжелого оборудования.
9-осевая консольная система представляет собой конфигурацию роботизированного сварочного поста. Она позволяет выполнять сварку во всех пространственных положениях: нижнем, горизонтальном, вертикальном и потолочном. Приблизительная рабочая зона размером 13x 3x 2.2 meters позволяет выполнять сварочные операции на конструкциях в пределах всего охвата: 13m 3m 2,2 m. Подробнее сравнить системы с напольными рельсами, консолью и порталом можно в подробном сравнении.
Примечание по проектированию: повторяемость позиционирования 0,05mm относится к 6 осям манипулятора (4-axisis не учитываются) и определяется по ISO 9283. Точность внешней оси составляет 0.10mm/при стандартной нагрузке. При работе 9-осевой системы на полном вылете общая погрешность всегда складывается. Перед производством новых деталей проверьте точность, выполнив тест под нагрузкой.
Сравнение систем с 7, 8 и 9 осями: технические характеристики
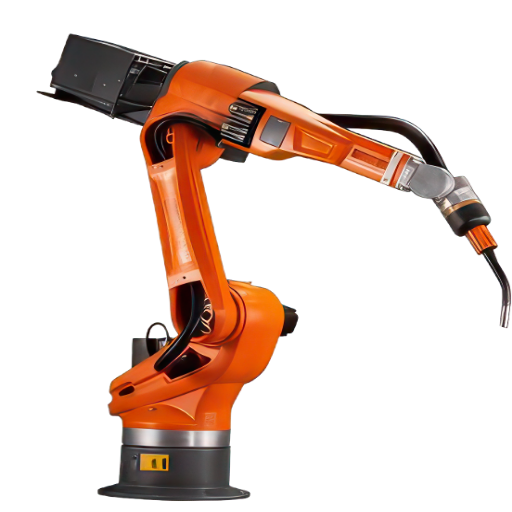
В таблице приведены технические характеристики изделий, используемых на действующих производственных линиях. Это не уровни возможностей, а подборка значений по соответствующим параметрам, которая поможет выбрать систему.
| Параметр | 7 осей | 8 осей | 9 осей |
|---|---|---|---|
| Внешние оси | 1 (напольные рельсы) | 2 (рельсы + балка) | 3 (рельсы + балка + колонна) |
| Рабочая зона | 12 m × 1,5 m | 9 m × 3,5 m | 13 m × 3 m × 2,2 m |
| Типовые изделия | Двутавровые балки, балки крыш, простые колонны | Мостовые плиты, плоские панели корпуса судна | Коробчатые колонны, судовые переборки, глубокие конструкции |
| Длина напольного рельсового пути | 3–12 m | 6–9 m (стандартная) | 6–13 m |
| Ход балки | Не применимо | До 3.7 м | До 3,0 m |
| Подъём колонны | Не применимо | Не применимо | До 2.2 м |
| Точность системы | ±0,10 mm | ±0,12 mm | ±0,15 mm |
| Пространственные положения сварки | Нижнее, горизонтальное | Нижнее, горизонтальное, вертикальное | Все положения (нижнее, вертикальное, потолочное) |
| Относительная стоимость | ~$80K–$120K | ~$120K–$180K | ~$180K–$250K+ |
| Типовой ROI | 12–18 месяцев | 15–24 месяца | 18–30 месяцев |
Система с 7 осями: преимущества и ограничения
✔ Преимущества
- Самая низкая стоимость автоматизации линейного перемещения изделия (~$80K–$120K)
- Самый короткий срок пусконаладочных работ: рельсы просто установить
- Сварка стандартных двутавровых балок и балок крыш без переналадки
- Рельсовый путь максимальной длиной 12m подходит почти для всех строительных металлоконструкций.
- Более простая система управления снижает расходы на обслуживание
⚠️ Ограничения
- Ограниченная ширина рабочей зоны — около 1,5 m: робот не охватывает всю ширину крупных изделий.
- Только нижнее и горизонтальное положения сварки, если изделие не вращается
- Для сварки в неудобных положениях на сложных конструкциях требуется позиционер
- Не подходит для коробчатых конструкций и сварки швов по всему периметру
Система с 8 осями: преимущества и ограничения
✔ Преимущества
- Максимальный ход балки — 3,7 m.
- Перевёрнутая установка робота освобождает пространство на полу под рабочей зоной
- Позволяет сваривать вертикальные швы на посту для сварки плоских панелей
- Значительно увеличивает рабочую зону (9 m × 3,5 m), не усложняя систему портальной конструкцией
- Хорошо подходит для плоских секций корпуса судна и сборных конструкций из листового металла
⚠️ Ограничения
- Нет охвата по высоте: робот не может опускаться внутрь глубоких коробчатых секций
- При полном вылете балка прогибается, поэтому необходима регулярная проверка калибровки
- Более сложный монтаж по сравнению с системой на 7 осей: критически важно выровнять колонну и балку
- Для потолочного положения сварки требуется повернуть изделие или использовать позиционер
Система с 9 осями: преимущества и ограничения
✔ Преимущества
- Полный 3D-диапазон работы: охват 13 m 3 m 2,2 m — самый широкий диапазон размеров свариваемых изделий
- Все пространственные положения сварки, включая потолочное; переставлять изделие не требуется
- Подъёмная колонна позволяет автоматически подводить сварочную горелку к коробчатым колоннам и сложным глубоким переборкам
- Одна система подходит для разных типов изделий и снижает необходимость дублировать оборудование
- Наилучшее соотношение времени горения дуги для производства разнообразных крупногабаритных изделий
⚠️ Ограничения
- Точность системы 0,15 mm ниже, чем у 7-осевой системы на полном вылете
- Начальная стоимость $180K–$250K+ требует обоснования высоким объёмом производства
- Пусконаладочные работы занимают 4–8 недель в зависимости от подготовки производственной площадки
- Координация 3 осей усложняет программирование для новых типов изделий
Примечание для специалистов отрасли: специалисты отмечают, что выбор избыточного числа осей — например, системы с 9 осями для изделий, которым требуется только продольный охват, — увеличивает стоимость на 40-60 % по сравнению с системой с 7 осями, не повышая производительность. Подбирайте число осей с учётом фактической геометрии изделий, а не возможных будущих задач. Именно поэтому в описанную выше систему роботизированной сварки металлоконструкций входит рекомендация по конфигурации на этапе предпродажного проектирования.
Основные технические характеристики и интеллектуальные технологии сварки
Характеристики манипулятора робота
| Характеристика | Значение |
|---|---|
| Грузоподъёмность | 12 kg |
| Максимальный радиус действия (TCP) | 2 010 mm |
| J1 (поворот основания) | ±170°, 150°/s |
| J2 (нижнее плечо) | +85°/−60°, 150°/s |
| J3 (верхнее плечо) | +70°/−170°, 150°/s |
| J4–J6 (запястье) | ±180°, 360°/s (J6) |
| Повторяемость позиционирования (ISO 9283) | ±0,05 mm |
| Класс защиты (J1–J2) | IP56 |
| Класс защиты (J3–J6) | IP67 |
Сварка без обучения: как автоматически строится траектория
При сварке без обучения традиционное пошаговое задание траектории заменяется её автоматической генерацией по 3D-модели CAD. Процесс выглядит так: 3D-модель из Tekla Structures или SolidWorks импортируют в систему управления; линейный лазерный сканер сканирует реальное изделие и сравнивает его размеры с моделью; система автоматически строит траекторию сварки по расположению швов в модели; робот выполняет её, а система слежения за сварным швом в реальном времени поддерживает точность положения на всём протяжении сварки.
Во время сварки корректировку в реальном времени обеспечивают две сенсорные системы. Для слежения за швом с помощью лазера установленный рядом со сварочной горелкой проектор структурированного света определяет положение шва по геометрии. Это основная система коррекции, которая компенсирует отклонения шва до 3 mm в реальном времени. При слежении за дугой сварочная дуга служит датчиком: система отслеживает изменения тока, пока горелка слегка перемещается поперёк шва. Это дополнительный способ коррекции, который не требует отдельного датчика, но предполагает колебательные движения горелки. Исследование, опубликованное в International Journal of Advanced Manufacturing Technology, подтверждает, что сочетание лазерного слежения и слежения за дугой обеспечивает точность следования вдоль шва в пределах 0,5 mm при типовых условиях сварки металлоконструкций.
Параметры сварочного источника и процесса
| Входное электропитание | 380V, 3 фазы, 50/60 Hz |
| Диапазон выходного тока при сварке | 60–500 A |
| Диаметр проволоки (MIG/MAG) | 0,8–1,6 mm |
| Расход защитного газа | 15–20 L/min |
| Поддерживаемые способы сварки | MIG, MAG, TIG, сварка под флюсом |
Примечание по проектированию: «Сварка без обучения» НЕ означает, что настройка не нужна. Точность траектории сварки напрямую зависит от качества модели CAD. Если модель отличается от реальных размеров изделия более чем на 2 mm, перед началом производства необходимо выполнить лазерное сканирование и калибровку на площадке. На первичную калибровку нового типа изделий закладывайте 2-4 часа; повторная калибровка для знакомых изделий занимает менее 30 минут.
Предприятия, рассматривающие автоматизацию с меньшим усилием, могут заинтересоваться коллаборативным сварочным роботом. Это менее заметный первый шаг к автоматизации: датчики силы обеспечивают безопасную работу рядом с людьми.
Применение конфигураций с разным числом осей в промышленности
Применение системы с 7 осями: изготовление металлоконструкций для строительства
7-осевой консольный робот остаётся стандартным решением для сварки угловых швов двутавровых балок. При типовом производстве строительных металлоконструкций длинные двутавровые балки длиной 6 m-12 m перемещаются вдоль напольных рельсов, а манипулятор выполняет угловые швы на обеих полках одновременно при использовании позиционера или поочерёдно — при установке изделия в неподвижное приспособление. Балки крыш и простые колонны относятся к той же категории: это длинные и узкие изделия, для которых особенно важен охват по длине.
Решения с 7 осями для сварки металлоконструкций из низкоуглеродистой стали обеспечивают нужную производительность при изготовлении элементов зданий по типовым проектам. Здесь количество деталей стандартного профиля важнее сложности формы изделия.
Применение системы с 8 осями: мостовые конструкции и панели для судостроения
Мостовые плиты и плоские панели корпуса судна — типовые изделия для сварки на системе с 8 осями. Они достаточно широкие (до 3,5 m) и длинные (6-9 m), поэтому для полного охвата сварных швов требуется поперечное перемещение балки. При такой конфигурации перевёрнутый робот движется по балке вдоль ширины панели и без остановок проходит продольные и поперечные швы, не требуя перестановки изделия.
Для сварки судовых конструкций часто выбирают роботизированные системы с 8 осями: изделия, установленные в сборные приспособления, занимают почти всё ограниченное пространство загруженного цеха по высоте. Консольная балка сохраняет высоту установки робота и избавляет от затрат на портальную конструкцию, которой к тому же требуется больше свободного пространства над рабочей зоной.
Применение системы с 9 осями: тяжёлая промышленность и изготовление коробчатых конструкций
Коробчатые колонны и переборки судов, а также опоры промышленного оборудования сталкиваются с общей проблемой геометрии швов: необходимо получить доступ к внутренним швам. У коробчатых колонн 4 стороны и внутренние угловые швы. Сварные швы рёбер жёсткости судна расположены попарно под прямым углом. Консольные роботы с 9 осями и подъёмной колонной позволяют регулировать высоту и угол, необходимые для сварки часто расположенных внутренних стенок.
Сравнение времени горения дуги: роботизированная и ручная сварка
При ручной сварке металлоконструкций дуга горит лишь 10-30 % времени. Остальные 70-90 % смены занимают подготовка, перестановка изделий, удаление шлака и контроль. При роботизированной сварке с консольными осями доля времени горения дуги составляет 50-90 % — в зависимости от сложности изделия и состояния сварочной оснастки. В этом заключается основное преимущество автоматизации без остановок на переналадку.
Важно качество сварочной оснастки: при переходе от ручной к роботизированной сварке производители часто сталкиваются с проблемами прилегания деталей. Качество оснастки напрямую влияет на стабильность и точность разделки кромок. Система слежения за сварным швом компенсирует небольшие ошибки сборки (3 mm), однако при систематическом превышении этого отклонения система управления траекторией робота может дать сбой. Если заранее вложиться в изготовление оснастки, можно избежать месяцев отладки методом проб и ошибок. Поэтому инвестиции в размере $15 000 часто вполне оправданы.
Выбор решения с 7, 8 или 9 осями зависит от 4 конструктивных факторов. Определитесь с ними до оценки стоимости.
Чек-лист из 4 вопросов для выбора системы
1. Каковы максимальные размеры изделия (L × W × H)? Они определяют необходимый размер рабочей зоны. Измерьте три крупнейших изделия из текущей номенклатуры по длине, ширине и высоте, затем добавьте 15 % на зазоры для сварочной оснастки.
2. В каких пространственных положениях нужно выполнять сварку (нижнем, вертикальном, потолочном)? Только нижнее и горизонтальное положения → может подойти система с 7 осями. Нужна сварка вертикальных швов без позиционера → минимум 8 осей. Потолочные швы или сварка внутренних поверхностей → необходима система с 9 осями.
3. Каков ваш месячный объем производства? Менее 15 сложных узлов в месяц: ручная сварка или гибридный вариант с коллаборативным роботом могут обеспечить более высокую ROI. 15–50 узлов: 7-осевой или 8-осевой робот с позиционером. От 50 узлов: выбор 8-осевой или 9-осевой конфигурации может быть оправдан.
4. Каков общий бюджет системы с учётом монтажа, сварочной оснастки и обучения? Бюджет $80K–$120K: система с 7 осями. $120K–$180K: система с 8 осями. $180K–$250K+: система с 9 осями. Дополнительно заложите 15–20 % стоимости роботизированной системы на подготовку площадки, технологическую оснастку и пусконаладочные работы.
Матрица выбора числа осей по размерам изделия
| Размеры изделия | Рекомендуемая конфигурация |
|---|---|
| L ≤ 12 m, W ≤ 1,5 m, H ≤ 0,8 m (швы в нижнем/горизонтальном положениях) | Консольная система с 7 осями |
| L ≤ 9 m, W 1,5–3,5 m, H ≤ 1,2 m (широкие панели) | Консольная система с 8 осями |
| L ≤ 13 m, W ≤ 3 m, H до 2,2 m (3D/коробчатые конструкции) | Консольная система с 9 осями |
| L ≥ 15 m, W ≤ 1,5 m (очень длинные и узкие изделия) | Пост с напольными рельсами (без консоли) |
| L ≥ 20 m, W ≥ 6 m, H ≥ 3 m (очень крупные конструкции) | Портальная система (без консоли) |
Если детали не помещаются в рабочую зону консольного робота ни по одному измерению, значит, выбрана неподходящая конфигурация, а не просто слишком сложная система с лишними осями. Длинные и узкие детали (заготовки из двутавровой балки длиной 15 m+) лучше обрабатывать на отдельных постах с напольными рельсами, а не пытаться сваривать на системе с несколькими осями, компенсируя её ограничения приспособлениями. Для крупных сборных конструкций с множеством труднодоступных участков, например корпусов судов и промышленных сосудов высокого давления, нужна портальная система. Попытки разместить неподходящие детали в неверно выбранной системе приводят к снижению производительности.
Чтобы быстро оценить число осей, стоимость системы и параметры ROI до встречи с инженером по продажам, воспользуйтесь калькулятором стоимости сварочного робота и калькулятором ROI.
Подберите консольный сварочный робот для своего производства
Укажите размеры деталей и желаемую производительность — наши инженеры порекомендуют подходящее число осей с учётом вашего бюджета.
Запросить расчёт конфигурации →Часто задаваемые вопросы
Сколько осей у сварочного робота?
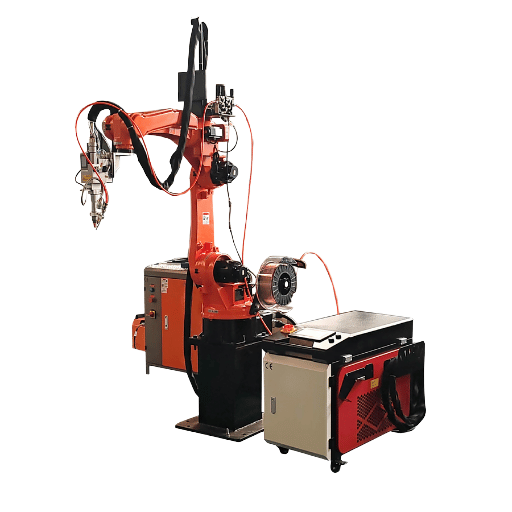
Стандартные промышленные сварочные роботы имеют 6 осей — они обеспечивают полный диапазон пространственных ориентаций сварочной горелки, необходимых для большинства задач сварки металлоконструкций. Еще от 1 до 3 осей увеличивают радиус действия и диапазон ориентаций, необходимые для работы с крупными изделиями; внешние оси позволяют добраться до участков за краями свариваемого изделия. В 7-осевой конфигурации к сварочному роботу добавляются напольные рельсы, по которым он перемещается вдоль свариваемого изделия, а также вращение вокруг его продольной оси. В 8-осевой системе добавляется консольная балка, обеспечивающая охват изделия по ширине. В 9-осевой конфигурации подъемная колонна обеспечивает вертикальное перемещение в ходе сварки. Такая система с 3D-охватом позволяет работать со свариваемым изделием без цикла его индексного поворота.
Чем консольный сварочный робот отличается от портального?
В консольной сварочной системе концевые оси сварочной горелки закреплены на балке, которая выступает в сторону от единственной вертикальной колонны или центральной опоры, расположенной с одной стороны системы. Иными словами, это консольная конструкция без опоры с противоположной стороны. Такой вариант обычно подходит для изделий среднего размера — самого распространённого в цехах: массой и габаритами до 18 м3 м 2.2 м или меньше. При этом большая часть площади цеха остаётся доступной. В портальном сварочном роботе сварочная горелка закреплена на верхней балке-мосту, которая перемещается по двум параллельным рельсам, расположенным по обе стороны изделия. Такая система предназначена для самых крупных цехов и изделий длиной более 30 м. Она обеспечивает максимальное использование рабочего пространства, но требует больших вложений и более длительного монтажа. Для большинства производителей металлоконструкций, работающих с изделиями длиной 10–30+ м, консольная система экономически выгоднее, чем установка полноценной портальной инфраструктуры.
Сколько стоит консольный сварочный робот?
Стоимость консольного сварочного робота составляет примерно $80 000–$250 000+ в зависимости от числа осей, длины рельсового пути и объёма интеграции. 7-осевая система со стандартным рельсовым путём длиной 6 м обычно стоит $80 K–$120 K. 8-осевая система с перемещением по балке стоит $120K–$180 K. 9-осевая система с рабочей длиной более 6 м стоит $180 K–$250 K или больше. Подготовка площадки, сварочная оснастка, контрольное оборудование, обучение, пусконаладочные работы и другие расходы увеличивают стоимость каждой системы на 15-20 %.
Оправдывает ли консольный сварочный робот вложения?
При типичном объёме поступления не менее 15 сложных сборочных изделий в месяц консольный сварочный робот может обеспечить положительный денежный поток и окупиться примерно за 15–24 месяца. Расчёт строится на том, что рост доли времени сварки с горящей дугой на 10–30 %, наряду с повышением качества сварки и стабильности сборки и сокращением доработок, даёт большую часть дополнительной выручки и экономии времени в цехе. Если в цехе обрабатывают короткие серии или за раз поступает мало сложных сборочных изделий, срок окупаемости может превысить 30 месяцев — в этом случае стоит рассмотреть другие варианты.
Для изделий какого размера подходит 9-осевой консольный сварочный робот?
9-осевая консольная конфигурация позволяет обрабатывать три стороны изделия, выполнять сварку внутри коробчатых колонн, судовых переборок и коррозионно-стойких металлических изделий, а также заходить сбоку в глубокие сечения. Радиус действия стандартной системы охватывает зону 13 м 3 м 2.2 м. Если сварные швы расположены на вертикальных поверхностях изделия, находятся в потолочном положении и количество изделий фиксировано, деталь не нужно переустанавливать.
Действительно ли система без обучения не требует программирования?
«Без обучения» означает отказ от обучения робота траектории по точкам. При таком способе оператор вручную подводит робот к каждому сварному шву на изделии или изделиях и записывает каждое положение с помощью пульта обучения. Отказ от обучения траектории по точкам не отменяет необходимости загрузить CAD-модель в формате Tekla или SolidWorks, задать параметры сварки (ток, напряжение, скорость, подачу проволоки) и выполнить лазерное калибровочное сканирование для нового типа изделия. После ввода этих данных автоматическая генерация траектории и слежение за сварным швом рассчитывают все перемещения. На первом запуске для сварки нового типа изделия предусмотрите 2–4 часа на настройку; повторная сварка уже знакомого изделия может начаться через 30 минут.
Об этом анализе
Zhouxiang проектирует и производит роботизированные сварочные ячейки консольного типа с 2008 года. Более 600 консольных систем, концевых инструментов и конфигураций ячеек установлены на реальных производствах металлоконструкций, верфях и мостах в 50+ странах. Данные о конфигурациях осей ниже основаны на выборке спецификаций из нашей текущей производственной линейки; показатели эффективности проверены при обходах 1 000+ действующих установок. Данные о ценах и ROI основаны на проектах клиентов; фактические показатели зависят от сложности изделий, качества сварочной оснастки и подготовки операторов.
Ссылки и источники
- Доклад IFR World Robotics 2025 — International Federation of Robotics
- ISO 9283:1998 — критерии производительности промышленных роботов
- Отчёт о рынке роботизированной сварки 2025 — MarketsandMarkets
- Метод сварки без обучения на основе лазерного визуального сенсора — Springer
- Проблемы и сложности роботизированной сварки — The Fabricator
- ISO 10218-1:2011 — требования безопасности к роботам
Статьи по теме
- Сварочный робот на напольных рельсах, консольный или портальный: что подойдёт для вашего цеха?
- Сколько на самом деле стоит сварочный робот в 2026 году? Подробный разбор
- Обслуживание сварочного робота: графики, затраты и лучшие практики
- Стандарты безопасности сварочных роботов: руководство по соответствию ISO 10218
- Топ-15 производителей сварочных роботов: отраслевой обзор

