
Свяжитесь с Zhouxiang

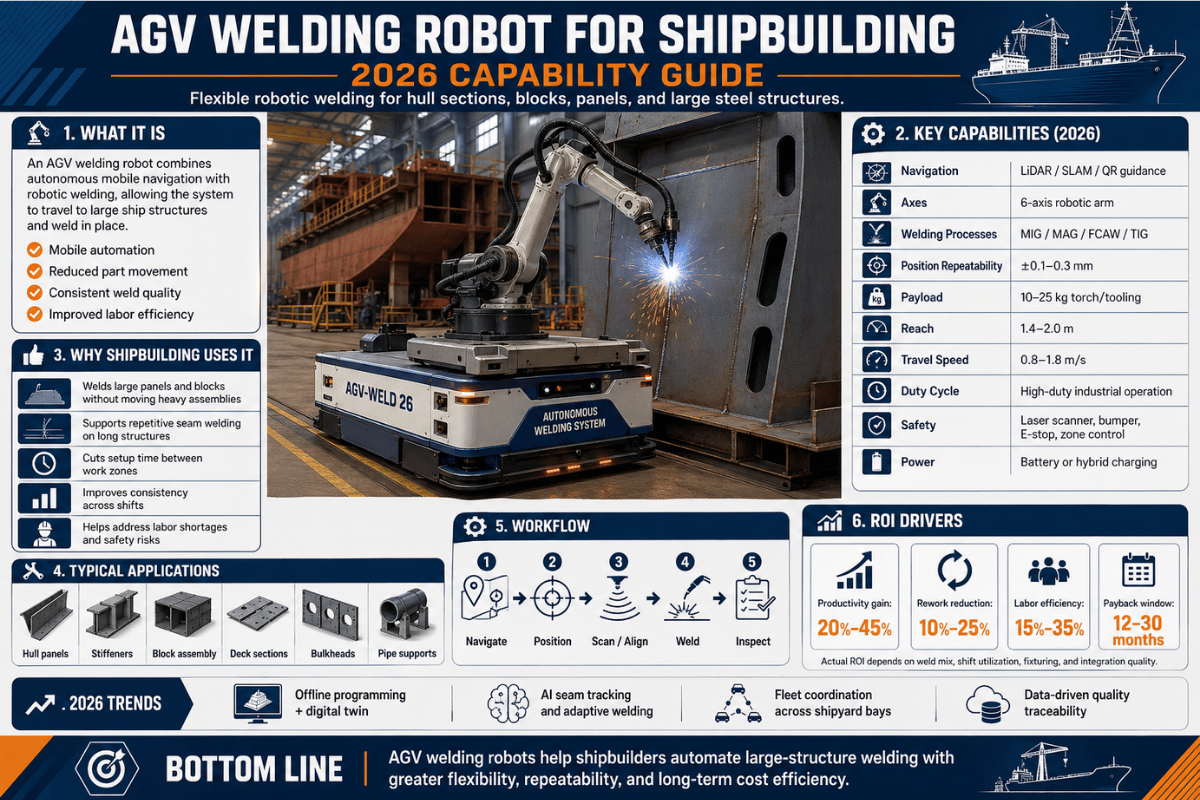
Сварочный робот AGV работает иначе, чем стационарная ячейка: он подводит сварочную горелку к свариваемому изделию, а не перемещает изделие к стационарному посту. Для судостроения это небольшое, но важное изменение: здесь постоянно работают с секциями корпуса длиной более пяти метров и сварными швами длиной в десятки метров. В этом руководстве мы расскажем, как на самом деле работает сварочный робот AGV для судостроения, где его применение на верфи оправдано, сколько он стоит и как к нему относятся классификационные общества. В заключение дадим прогноз на 2026 год, основанный на подписанных отраслевых контрактах, а не на презентациях поставщиков.
Краткие характеристики — типовой сварочный робот AGV для верфи среднего размера
| Полная мощность | 50 kVA, 3-фазное питание 380 V / 50 Hz |
| Скорость перемещения | 2,2 km/h (непрерывная) |
| Точность машинного зрения | 0,1 mm (класс систем со слежением по линейному лазеру) |
| Грузоподъёмность робота | 12 kg (6-осевой манипулятор, класс CRP2010A) |
| Повторяемость позиционирования | ±0,05 mm (статическая, на запястье манипулятора) |
| Источник сварочного тока | Цифровой инверторный источник MIG/MAG, 500 A |
| Рабочая температура | 0 °C to +45 °C |
| Общая масса | ~2 500 kg в полной комплектации |
| Габариты | 3 000 × 1 500 × 2 400 mm |
Что такое сварочный робот AGV в судостроении?
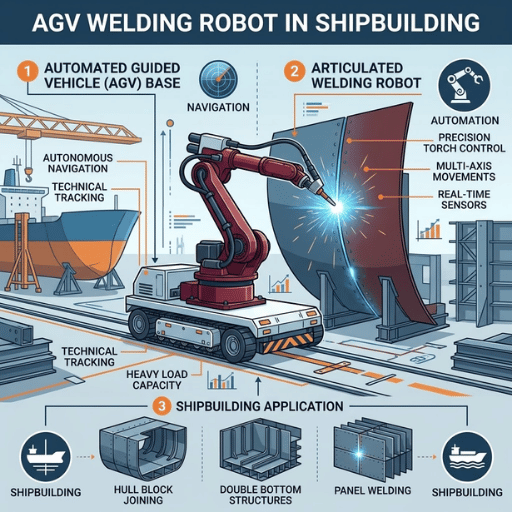 AGV сварочный робот состоит из стандартного манипулятора для роботизированной сварки с 6 осями, установленного на автономно управляемое транспортное средство (AGV), которое самостоятельно перемещается по открытой или загромождённой территории верфи и подвозит сварочную горелку к конструкции судна. При этом перемещается робот, а не конструкция, как в стационарной ячейке с 6 осями. Первым и последним элементом в названии является AGV — автономно управляемое транспортное средство: платформа с возможностью автономной навигации, оснащённая датчиком AGV и контроллером навигации. В центре системы — сам сварочный робот: сварочная горелка на манипуляторе, подающий механизм для проволоки и цифровой источник сварочного тока.
AGV-сварочный робот отличается от других систем роботизированной сварки по трём критериям: мобильность (мобильный сварочный аппарат перемещают вручную, AGV движется самостоятельно), автономность (роботизированный сварочный аппарат с ручным позиционированием устанавливают вручную в каждую смену, тогда как AGV перемещается по карте, автоматически созданной диспетчером парка, и получает задания непрерывно) и промышленная грузоподъёмность (максимальный радиус действия коллаборативного сварочного робота составляет около 10 kg, а AGV-сварочные роботы рассчитаны на тот же класс 12 kg, что и стационарная ячейка; они оснащены полной системой сканирования безопасности и цифровым интерфейсом оператора, позволяющим задавать параметры в реальном времени).
💡 Совет специалиста
Если в предложении поставщика «мобильного сварочного робота» не указан способ навигации (SLAM, магнитная или лазерная), скорее всего, вам предлагают тележку с роботизированным манипулятором, которую нужно перемещать вручную, а не AGV. Запросите сведения о системе навигации в текущем предложении.
Где AGV заменяют стационарных роботов на современной верфи
 Короткий ответ: не повсеместно. Роботизированная сварка с применением AGV оправдана, когда свариваемое изделие слишком велико или его слишком редко доставляют к стационарной ячейке, а длина сварного шва делает время перемещения несущественным для цикла и производительности. Ниже перечислены пять производственных зон, где верфи, использующие цифровые окрасочные цеха и механическую обработку крупных панелей, наиболее систематично применяют AGV в серийном производстве, где качество сварки и прослеживаемость важны не меньше производительности. Современные корпуса всё чаще изготавливают из высокопрочных сталей, а для сварки таких сталей часто требуется стабильное тепловложение, которое обеспечивает роботизированная горелка.
| Производственная зона | Типичный способ сварки | Почему подходит AGV |
|---|---|---|
| Стыковые швы панелей корпуса | SAW или MAG, многопроходная сварка | Длинные непрерывные швы (часто 6–12 m); панель нельзя поместить в стационарную ячейку |
| Угловые швы рёбер жёсткости палубных блоков | GMAW / FCAW | Повторяющаяся геометрия, десятки угловых швов на блок; робот сам перемещается между швами |
| Сборка переборок | GMAW вертикальным швом снизу вверх | Высокие вертикальные швы в ограниченном пространстве; шасси AGV с колонной увеличенного радиуса действия позволяет обойтись без перемещения конструкции |
| Внутренняя часть блока двойного дна | GMAW с импульсным режимом, снижающим разбрызгивание | Труднодоступные места, где сварщику нужны строительные леса; AGV проходит через люк |
| Сварка сборочных узлов в буферной зоне | GMAW | Партии разного размера; AGV по запросу направляют в зону ожидания вместо бронирования стационарной ячейки |
Какие способы сварки применяют в судостроении?
Сегодня в судостроении применяют три основных способа сварки. Дуговая сварка под флюсом (SAW) используется для стыковых швов панелей корпуса в нижнем положении благодаря высокой производительности наплавки и качеству швов при сравнительно невысоких требованиях к концентрации оператора. Основная часть угловых швов рёбер жёсткости, кронштейнов и стыков панелей при сборке выполняется газовой дуговой сваркой металлическим электродом (GMAW/MAG) сплошной или металлопорошковой проволокой. Сварка порошковой проволокой (FCAW) применяется преимущественно в вертикальном и потолочном положениях, где преимуществом служит шлаковая подкладка. Однако сегодня при роботизированной сварке на верфях широко применяют GMAW на AGV и портальных системах; SAW по-прежнему используется главным образом в стационарных ячейках, а применение FCAW развивается по мере совершенствования состава проволоки. Основной источник рекомендаций по выбору способа сварки — AWS D3.5: руководство по сварке стальных корпусов судов. В ходе внедрения на верфи в Северной Европе в 2024 году наш мобильный сварочный робот AGV сократил время цикла сварки стыковых швов панелей корпуса на 62 percent при длине шва более четырёх метров, а доля швов, принятых с первого предъявления, в первом квартале производства выросла с 91 percent до 98 percent.AGV, портал или кобот для сварки корпуса: как выбрать конфигурацию
За бюджет на сварочное оборудование верфи конкурируют три платформы: AGV (автономная мобильная платформа), портал (установленный на рельсах вдоль линии панелей) и сварочный кобот (коллаборативный манипулятор, обычно на тележке с колёсами). Каждая платформа подходит для своего сочетания габаритов свариваемого изделия, длины шва, повторяемости партий и требований к переналадке участка. Ниже приведено сравнение этих трёх вариантов в реальных производственных условиях, а не в маркетинговых презентациях.| Параметр | Сварочный робот AGV | Портальный сварочный робот | Сварочный кобот |
|---|---|---|---|
| Габариты свариваемого изделия | До 50 m × 6 m | Определяются пролётом рельсов (обычно 5–12 m) | Удобная работа с изделиями размером до 1,5 m × 1,5 m |
| Оптимальная длина непрерывного шва | > 40 m суммарно за смену, > 4 m на шов | В пределах длины рельсов, полностью повторяемые операции | < 1 m на шов, партии с большим разнообразием изделий |
| Время настройки на изделие | 10–30 min, включая проверку навигации | 5–15 min на линии панелей | 2–10 min |
| Время переналадки участка | Часы (перенастройка навигационной карты) | Дни–недели (перемещение рельсов) | Минуты |
| Объём согласования с классификационным обществом | Технология + WPS | Технология + WPS | Технология + исследование сил по ISO/TS 15066 |
| Капитальные затраты | USD 80K–250K за единицу | USD 250K–1.2M за ячейку | USD 60K–110K за единицу |
Что учитывать при выборе тяжёлого AGV для верфи?
Выбор определяют шесть факторов, примерно в следующем порядке. (1) Геометрия свариваемого изделия — доставлять его к рельсовой системе или перемещать саму платформу. (2) Распределение длины сварных швов — суммарное число метров за смену, длина самого длинного шва, вертикальное и горизонтальное положения. (3) Ровность поверхности — допуск бетонного пола по всей зоне навигации, обычно в пределах 10 mm/m. (4) Частота переналадки и настройки цикла — каждый раз за смену, каждый день или ни разу за неделю. (5) Загрузка парка — один AGV или 3 единицы с загрузкой 50 % на одной зарядной станции. (6) Область согласования с классификационным обществом — какие технологии сварки будут доступны для AGV и можно ли перенести действующее одобрение изготовителя. Если пропустить любой из шести факторов, внедрение застопорится.
📐 Правило 40 метров: критерии выбора
Краткая схема выбора: габариты изделия < 1.5 m → кобот. Габариты > 1,5 m и длина шва < 40 m/смену → стационарный портал или робот в одиночной ячейке. Габариты > 5 m и длина шва > 40 m/смену → AGV. Выполняются оба порога, и вы эксплуатируете три или более параллельных линий сборки блоков → парк AGV с общей зарядной станцией.
Сварочный робот AGV становится экономически выгоднее стационарного портала только при одновременном выполнении двух условий:
- средняя длина непрерывного сварного шва превышает 40 meters за смену, а
- габариты свариваемого изделия превышают 5 m × 2 m.
Если хотя бы один из пороговых показателей ниже, стационарные ячейки обеспечивают меньшую стоимость на метр шва, поскольку преобладают затраты на позиционирование. Критерии разработаны по результатам двенадцати проектов внедрения парка AGV на верфях в 2024–2025 годах и лучше всего подходят для стальных корпусов под надзором классификационного общества. Для верфей, работающих с алюминием и нержавеющей сталью, порог длины следует уменьшить примерно на ~25 percent из-за более трудоёмкой подготовки перед сваркой.
Устройство мобильного робота: характеристики, грузоподъёмность, повторяемость и скорость перемещения
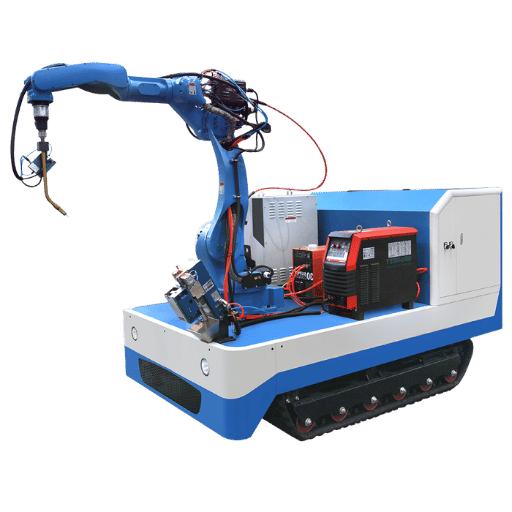 Характеристики в спецификациях разных поставщиков сложно сравнивать, потому что в каждой строке есть свой маркетинговый подвох. Ниже для каждого основного показателя приведены фактический параметр системы и вопрос, который поможет получить полезный ответ на запрос коммерческого предложения. Используйте таблицу для сравнения, когда инженер по продажам вручит вам брошюру. Обратите внимание: долгосрочную надёжность — количество часов работы между серьёзными сервисными работами — указывают редко, поэтому запросите этот показатель отдельно.
| Заявленная характеристика | Что она фактически определяет | Полезный вопрос для запроса коммерческого предложения |
|---|---|---|
| Повторяемость позиционирования ±0,05 mm | Статическая точность на запястье манипулятора в лабораторных условиях | Каков допуск траектории при горящей дуге и отклонении сварочной горелки? |
| Грузоподъёмность 12 kg | Оснастка, сварочная горелка и подающий механизм | Какова грузоподъёмность после установки станции очистки горелки и кабельного пакета? |
| Скорость перемещения 2,2 km/h | Максимальная скорость шасси без нагрузки | Какова скорость перемещения при навигации с полной зоной сканирования безопасности? |
| Точность машинного зрения 0,1 mm | Статическое разрешение датчика с линейным лазером | Какова задержка коррекции в реальном времени в миллисекундах? |
| Мощность 50 kVA | Полная установленная мощность | Какова непрерывная потребляемая мощность при ПВ 90 percent? |
| Степень защиты IP | Защита шасси от проникновения пыли и влаги; у шарниров манипулятора степень защиты часто выше | Указаны ли отдельные степени защиты IP для шасси и шарниров манипулятора? |
📐 Инженерное примечание
Наша команда использует для каждого запроса с верфи контрольный список из четырёх пунктов (точность траектории при горящей дуге, грузоподъёмность после установки оборудования для очистки, ускорение при полной зоне сканирования, задержка коррекции). Он помогает примерно за пятнадцать минут выявить поставщиков, которые предлагают лишь тележку с манипулятором.
Лабораторный показатель (повторяемость позиционирования 0,05 mm на запястье при контролируемой нагрузке) ничего не значит при неконтролируемой нагрузке, возникающей при работе с реальной конструкцией корпуса. Ключевой показатель точности при сварке корпусной обшивки — допуск траектории во время горения дуги. В цехе металлоконструкций он ухудшается в пять-десять раз из-за отклонения сварочной горелки, термической деформации свариваемого изделия и задержки системы слежения за швом. Чтобы оценить спецификацию, достаточно запросить суммарную точность траектории при горящей дуге с включённым контуром коррекции по времени горения дуги. Показатель менее 0,5mm на длинных угловых швах свидетельствует о реальной точности, а показатель менее 0,2mm требует замкнутой системы слежения по лазеру.
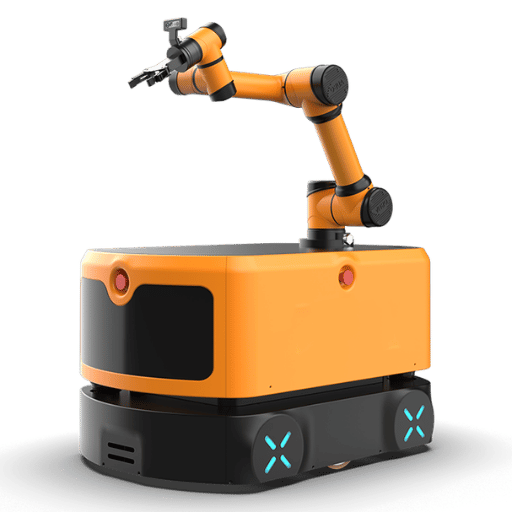 Главная сложность роботизированной сварки с применением AGV на верфи — не доставить шасси к панели, а точно подвести сварочную горелку к шву после деформации панели предыдущими проходами. На верфи сделать это сложнее, чем в контролируемых условиях чистого цеха: температура панелей на производственной линии колеблется на 30 °C в течение смены, пыль и сварочный дым затрудняют работу оптических датчиков, а осадка бетонного пола смещает систему координат навигации. Здесь совместно работают две системы: слой навигации (позиционирование шасси относительно свариваемого изделия с точностью до сантиметров) и слой машинного зрения со слежением за швом (позиционирование горелки с точностью до долей миллиметра при включённой дуге). Первая проблема описана в рецензируемой научной литературе о вращающихся дуговых датчиках для слежения за угловыми швами, вторая рассмотрена в обзоре портативных платформ для роботизированной сварки за 2016 год.
| Способ навигации | Затраты на подготовку пола | Время переналадки | Оптимальное применение |
|---|---|---|---|
| SLAM (лазер + IMU) | Низкие | Часы | Верфи с разными изделиями и частой перепланировкой |
| Магнитная лента / провод | Средние | Дни | Стабильные линии панелей, повторяющиеся маршруты |
| Лазерная триангуляция (отражатели) | Высокие | Дни–недели | Верфи с одним изделием и повышенными требованиями к точности |
Как тяжёлый AGV меняет эффективность логистики в судостроении?
Три эффекта. Во-первых, роботизированная сварка с применением AGV отделяет производительность сварки от доступности мостового крана: кран больше не нужен для доставки панелей и может перемещать материалы в других зонах. Во-вторых, подготовка панелей идёт параллельно: пока один блок сваривают, следующий начинают отделывать на соседней плите, не занимая ячейку. В-третьих, параметры сварки, записи для прослеживаемости и корректировки по времени горения дуги напрямую передаются в цифровой двойник верфи через каналы PLC и IIoT — информационную основу, которую классификационные общества теперь ожидают от систем сварки с коррекцией на базе AI.Сколько стоит сварочный робот AGV для верфи среднего размера в 2026 году
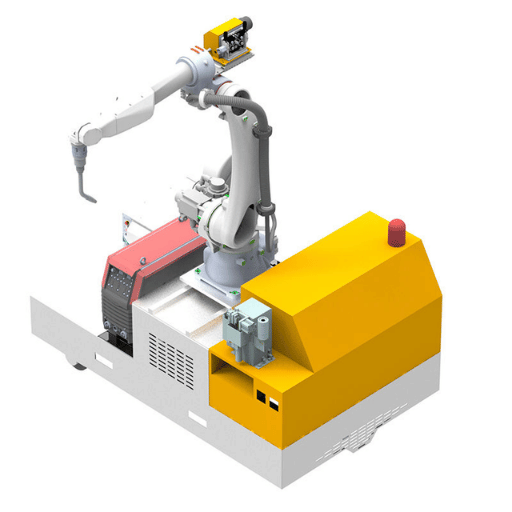 Цена в основном зависит от класса грузоподъёмности и комплектации системой машинного зрения; остальную часть составляют установленная мощность и интеграция с требованиями классификационного общества. Ниже приведены три ценовых уровня для верфи со штатом 200 работников, выпускающей рыболовные траулеры, суда для обслуживания морских объектов или небольшие рабочие суда; контракты заключены в 2024-2025 годах. Цены основаны на данных проектных предложений для внедрений в 2024-2025 годах и предполагают сварку стальных корпусов MIG/MAG (для алюминия и нержавеющей стали стоимость примерно на 15 % выше).
| Уровень комплектации | Капитальные затраты (USD) | Комплектация | Типичный срок окупаемости |
|---|---|---|---|
| Начальная комплектация, один AGV | 80–150K | Манипулятор грузоподъёмностью 12 kg, MIG/MAG 500 A, навигация по магнитной ленте, базовая система слежения по линейному лазеру | 14–18 месяцев |
| Стандартная комплектация с машинным зрением | 150–250K | Навигация SLAM, полноценное замкнутое слежение за швом, офлайн-программирование, станция очистки сварочной горелки | 18–24 месяца |
| Парк из 3 AGV с общим сервисным обслуживанием | 400–600K | Три AGV, программное обеспечение для управления парком, зарядная станция, двухлетний контракт на обслуживание на площадке, обучение | 20–30 месяцев |
Сколько стоит сварочный робот?
Среди категорий сварочных роботов начальные стационарные ячейки с одним манипулятором стоят около USD 60 000 за простой комплект с коллаборативным роботом; типовая конфигурация AGV с системой машинного зрения стоит 150 000-250 000 USD, а стоимость портального поста с несколькими манипуляторами и полной интеграцией цифрового двойника превышает USD 1 m. Самые дорогие системы автоматизации сварки — не на базе AGV, а крупные портальные комплексы с несколькими манипуляторами и встроенным неразрушающим контролем, средняя стоимость которых значительно превышает USD 1,2m. AGV-сварочные роботы оправдывают более высокую цену как самая универсальная категория в своём ценовом диапазоне, а не как самый дешёвый вариант. Пример расчёта ROI. Возьмём верфь, которая сваривает 4 000 метров корпусных швов в год при стоимости ручного труда USD 42/ метр — включая оплату труда и доработку. Стандартная AGV-система стоимостью USD 160k может окупиться за 14 месяцев, обеспечивая производительность в 3.4 раза выше, чем ручной труд. На окупаемость сильнее всего влияют цены на сталь, курс USD/CNY и доля длины сварных швов, превышающей порог правила 40-метров. Цены рассчитаны по данным за Q4 2025-Q1 2026 и могут меняться вслед за рыночной конъюнктурой.⚠️ Распространённая ошибка
Самый дорогой AGV — тот, который приобрели без 12-недельного плана подготовки площадки. Ровность пола — допуск бетонного покрытия по всей зоне навигации — нужно проверить до покупки, а не после. Если пропустить этот этап, внедрение часто задерживается на 12–22 недели, поскольку выравнивание пола — наиболее длительная корректирующая работа.
Одобрения классификационных обществ и стандарты сварки — ABS, DNV, AWS, IACS
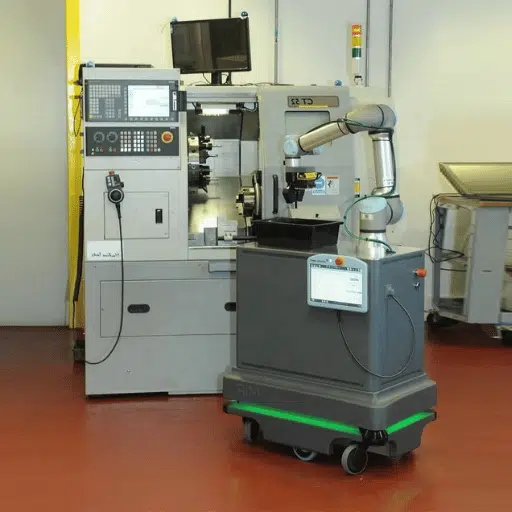 Вопрос, который часто возникает при заключении контракта: нужно ли сертифицировать сам сварочный робот классификационным обществом или только созданные им сварные швы? Классификационные общества регулируют производственные процессы и технологии сварки, используемые материалы, квалификацию персонала и процедуры контроля, но не оборудование. В этом случае робот — лишь инструмент сварочного производства, как горелка или подающий механизм. Соответствие требованиям безопасности для робототехники подтверждается отдельно (ISO 10218-1 и маркировка CE).
| Стандарт или правило | Область действия | Что должен предоставить поставщик AGV |
|---|---|---|
| Правила ABS, часть 2 (материалы и сварка) | Сварочные материалы, технологии, изготовление | Комплект PQR / WPS, сертификаты на сварочные материалы |
| Одобрение DNV для морской сварки в мастерской | Контроль технологического процесса на стороне изготовителя | Испытания технологии под наблюдением инспектора |
| Кодекс сварки металлоконструкций AWS D1.1 — сталь | PQR / WPS для сварки металлоконструкций | Аттестационные записи по технологии для каждой конструкции соединения |
| AWS D3.5-93R: руководство по сварке стальных корпусов судов | Рекомендации по сварке корпусов судов | Рекомендации по выбору способа сварки швов корпуса |
| ISO 10218-1 / маркировка CE | Безопасность роботизированной системы | Декларация соответствия, интеграция сканеров |
Перспективы отрасли на 2026 год: физический AI, многорукие AGV и рост рынка
В ближайшие 24 месяца на автоматизацию сварки в судостроении будут влиять три ключевых фактора. За ними стоит следить и верфям, которые пока не планируют внедрять системы на базе AGV: эти факторы определят облик контрактного рынка в 2027–28 годах. 1. Физический ИИ и адаптивная сварка. Переломным моментом стало объявление в ноябре 2025 года о том, что HII подписала меморандум о взаимопонимании с Path Robotics для внедрения физического ИИ в судостроение. HII сообщила, что в 2025 году производительность судостроения выросла на 14 процентов, и поставила цель увеличить её ещё на 15 процентов в 2026 году, рассчитывая на автономный ИИ для сварки от Path Robotics. HII также подписала отдельный меморандум о взаимопонимании с GrayMatter Robotics — это намеренная диверсификация вложений, а не ставка на единственного поставщика. 2. Гуманоидные сварщики как платформа будущего. Как сообщалось в Assembly Magazine 2 июня 2025 года, HD Korea Shipbuilding & Offshore Engineering, HD Hyundai Robotics, Persona AI и Vazil совместно запустили программу разработки гуманоидного сварочного робота для автоматизации рабочих процессов на верфях. Создание прототипов запланировано на конец 2026 года, полевые испытания — на 2027 год. По прогнозу Interact Analysis, к 2032 году объём всего рынка гуманоидных роботов достигнет примерно 40K единиц, а выручка составит USD2bn. Это произойдёт немного позже, чем обещают чрезмерно оптимистичные прогнозы, но для планирования капитальных затрат этот прогноз полезнее. 3. Цифровизация классификационных обществ. В утверждённые ABS рамки испытаний для получения принципиального одобрения теперь входят одобрения контроллеров сварки на базе ИИ; рамки DNV для цифровых двойников сварки связываются с цифровыми двойниками верфей. При выборе AGV для заказчиков всё важнее становятся возможности экспорта данных — журналы процедур, средства коррекции времени горения дуги и материалы для обеспечения прослеживаемости. Они могут иметь не меньшее значение, чем грузоподъёмность и максимальный радиус действия.«К 2027 вопрос изменится: речь будет уже не о том, „стоит ли нам автоматизировать сварку“, а о том, „корректируются ли уже наши сварные швы на AGV с помощью AI“. Классификационные общества постепенно движутся в этом направлении. При планировании капитальных затрат на 2027–2028 годы предусмотрите свободное место на 2-й год для модернизации с внедрением физического AI и письменно закрепите за поставщиком AGV обязательство поддерживать открытую архитектуру». — Ли Вэй, старший инженер по автоматизации, отдел исследований и разработок
Часто задаваемые вопросы
В: Окупятся ли тяжёлые сварочные роботы на базе AGV для небольших верфей?
Посмотреть ответ
Основной ориентир — правило 40 метров. Если одна верфь выполняет менее 4 000 метров сварных швов корпуса в год, а свариваемые изделия обычно меньше 5 m × 2 m, быстрее окупятся стационарная сварочная ячейка или одиночный коллаборативный робот для сварки (машина для сварки по требованию), а не AGV. AGV становится финансово оправданным, когда длина сварных швов за смену регулярно превышает 40 m, а размеры панелей достигают 5 m или более. Именно на этом пороге прирост производительности перевешивает затраты на навигацию.
В: С какими основными трудностями связаны внедрение IoT и робототехники в судостроении?
Посмотреть ответ
Чаще всего встречаются три узких места. Первое — интеграция данных от разных поставщиков: несовместимость систем управления и протоколов оборудования устраняют с помощью стандартов на уровне PLC. Второе — циклы одобрения классификационных обществ: первая квалификация процедуры может занимать 8-14 недель. Третье — переаттестация операторов: сварщик металлоконструкций становится начальником роботизированной линии, а инспектор CWI продолжает участвовать в процессе, но на одном и том же производстве эти роли не могут взаимозаменять друг друга.
В: Может ли тяжёлый AGV одновременно работать внутри помещений и на открытой территории верфи?
Посмотреть ответ
Да, при соблюдении двух условий. Шасси должно иметь степень защиты IP54 или выше и систему навигации для двух режимов: уличный RTK GPS и внутренний SLAM для позиционирования без отражателей. На улице ограничением становится ровность поверхности: асфальт и незавершённые бетонные плиты выходят за пределы допусков большинства платформ для работы вне помещений, проходы часто оказываются слишком узкими, а крупные корпусные секции размером примерно от 2 m × 3 m до 5 m × 2 m находятся у верхней границы рабочей зоны.
В: Как сварка с помощью AGV влияет на требования к персоналу?
Посмотреть ответ
При стабильном автоматизированном производстве планируйте по одному обученному оператору на каждые 2–3 AGV. Роль сертифицированного инспектора по сварке остаётся прежней — этого требуют классификационные общества. Передовой сварщик вместо работы со сварочной горелкой будет настраивать оборудование и проверять параметры для контроля качества. Общее число работников, занятых сваркой, часто остаётся примерно таким же, но требования к их квалификации растут.
В: Какой сварочный робот для верфей самый дорогой?
Посмотреть ответ
Верхний ценовой сегмент занимают многорукие портальные посты со встроенным неразрушающим контролем и полной интеграцией цифрового двойника — их цена нередко превышает USD1.2 million! Сварочные роботы на базе AGV не относятся к самой дорогой категории, но при заданной цене предлагают наибольшие возможности. Покупателям, которым нужна высокая производительность на фиксированной линии для панелей, стоит рассмотреть портальный робот; тем, кому важна универсальность при работе с изделиями разной геометрии, — AGV.
Планируете парк AGV для сварки на своей верфи? Укажите размеры свариваемых изделий, длину сварных швов за смену и требования классификационного общества.
Запросить расчёт конфигурации AGV для верфи →Об этом анализе
Правило 40 метров, диапазоны ROI и данные о производственных циклах на верфях в этом отчёте основаны на двенадцати проектах планирования, завершённых в 2024-2025 годах на верфях Европы, Ближнего Востока и Восточной Азии. Данные проверил Li Wei, старший инженер по автоматизации, отдел исследований и разработок, член CWI / AWS с 18-летним опытом в автоматизации сварки. Цены приведены для периода Q4 2025-Q1 2026 и могут меняться в зависимости от стоимости стали, ориентации при транспортировке и требований классификационного общества.
Ссылки и источники
- Руководство AWS D3.5-93R по сварке стальных корпусов — American Welding Society
- Правила ABS по строительству и классификации морских судов (часть 2: материалы и сварка) — American Bureau of Shipping
- Одобрение сварочных мастерских для морских работ — DNV
- Обзор действующих норм, доступных технологий и будущих тенденций в области экологичного судостроения — ScienceDirect, 2025
- Подход к генерации программ для роботизированных производственных систем на основе знаний — ScienceDirect, 2021
- Мобильная система сварки роботом с датчиком вращающейся дуги для слежения за швом при сварке крупных угловых соединений — ResearchGate
- Обзор конструкций платформ для мобильной роботизированной сварки крупногабаритных конструкций — ResearchGate
- Информационное руководство по общему собранию — National Shipbuilding Research Program
- HII объединяет усилия с Path Robotics для внедрения физического AI в судостроение — пресс-релиз HII, ноябрь 2025
- Гуманоидные сварочные роботы возьмутся за автоматизацию верфей — Assembly Magazine, июнь 2025 года
- Автоматизация в судостроении: IIoT и робототехника — блог Dassault Systèmes, 2025
Связанные статьи
- Мобильный сварочный робот AGV — страница изделия с полными характеристиками
- Роботизированный сварочный пост портального типа — сравнение со стационарной рельсовой системой
- Расчёт ROI роботизированной сварки — формула и пример расчёта
- Стандарты безопасности сварочных роботов — подробный разбор ISO 10218
- Как работает портальный сварочный робот: пошаговое руководство
- Подбор конфигурации AGV — интерактивный инструмент расчёта размеров

