
Свяжитесь с Zhouxiang

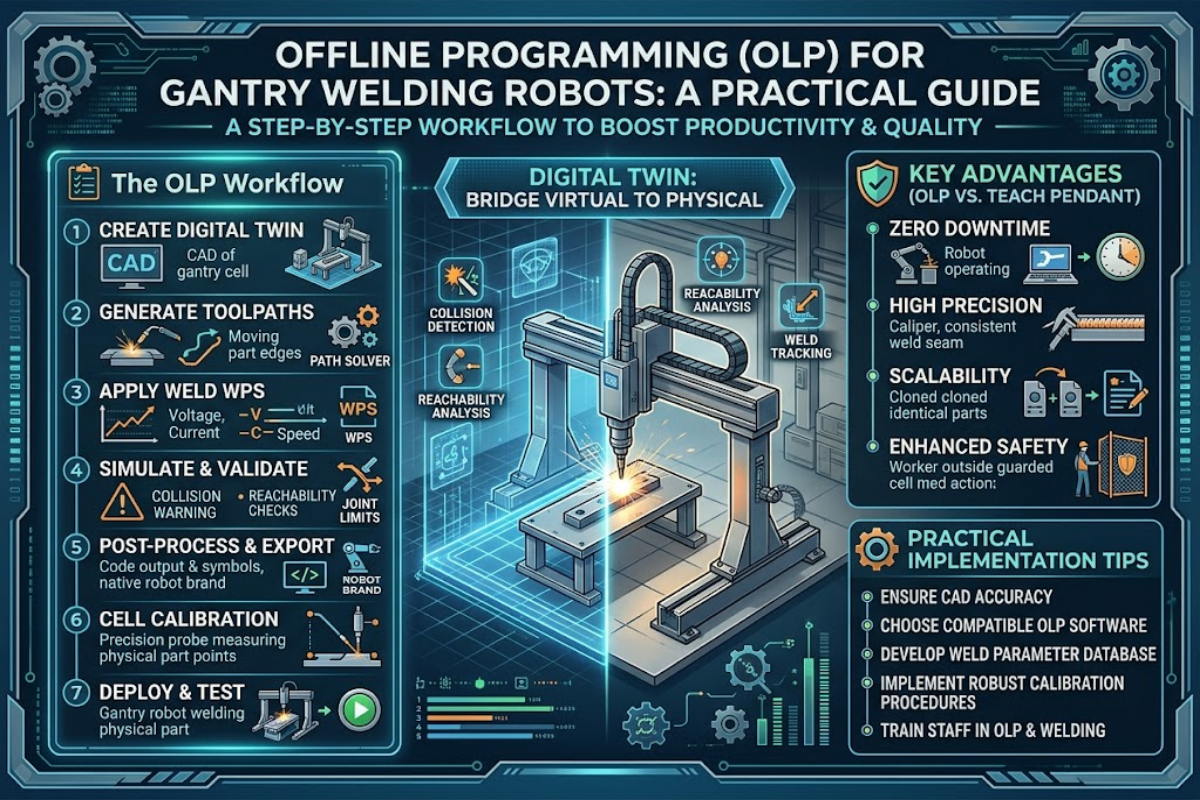
Краткие характеристики: офлайн-программирование в общих чертах
| Среда программирования | Виртуальная копия роботизированной ячейки на ПК |
| Типичные входные CAD-данные | Tekla, SolidWorks, NX, CATIA, Creo (STEP или исходный формат) |
| Поддерживаемые бренды роботов (обычно) | ABB, FANUC, Yaskawa, KUKA (одна лицензия OLP для нескольких брендов) |
| Этапы рабочего процесса | 7 (импорт CAD → компоновка ячейки → создание точек TCP → симуляция → генерация кода → корректировка на месте → производство) |
| Типичное ускорение программирования | В 2–10 раз по сравнению с программированием с пульта (зависит от задачи) |
| Начальная точность (до корректировки) | В пределах ~1/4 дюйма (6 мм) после калибровки |
| Типичная стоимость лицензии на программу | $3k–$30k в год за рабочее место (стороннее ПО OLP среднего уровня) |
Что такое офлайн-программирование портальных сварочных роботов?
 Офлайн-программирование (OLP) — это создание, проверка и валидация программы движения сварочного робота на ПК в виртуальной копии ячейки, без остановки реального робота. Пока робот продолжает выполнять текущую задачу, инженеры готовят следующую программу в симуляции, экспортируют сгенерированный код в контроллер и запускают его после короткой корректировки на месте.
При программировании с пульта — «онлайн»-методе, когда оператор внутри защитного ограждения задаёт движение манипулятора по точкам с помощью ручного пульта — работу переносят с производственной площадки на инженерные рабочие места. Это важно для любого робота, но особенно для сварочного робота на портале: 12-метровый рельсовый путь перемещает 6-осевой манипулятор над изделиями шириной 5 м, и для каждого прохода нужно задать сотни точек TCP (Tool Center Point — точка центра инструмента). Вручную проходить все эти точки с пульта непрактично.
Рабочий процесс OLP: 7 этапов от начала до конца
 Все серьёзные пакеты OLP для роботизированной сварки в целом используют один и тот же конвейер из 7 этапов: будь то RoboDK, Visual Components, Robotmaster, FASTSUITE, OCTOPUZ или проприетарный инструмент производителя робота. Понимание этих этапов поможет определить, какие CAD-данные нужны на входе и что получит контроллер робота на выходе.
- Импортируйте CAD-данные. Геометрию робота предоставляет производитель; модели изделий — заказчик в CATIA или NX; сварочные приспособления — в SolidWorks; технологическую оснастку — в Creo. Файлы передают в нейтральных форматах (STEP, IGES) или через конвертеры исходных форматов. Точность импортированной геометрии, представленной граничной моделью (B-Rep), определяет качество последующей генерации точек TCP.
- Создайте виртуальную ячейку. Разместите робота, позиционеры, сварочные приспособления и изделие в 3D-среде, повторяющей геометрию производственной площадки.
- Сгенерируйте точки TCP. Программа рассчитывает точки центра инструмента по нормалям поверхности и геометрии кромок вдоль запланированных сварных швов; выборка по длине дуги обеспечивает равномерное расстояние между точками TCP на криволинейных траекториях.
- Смоделируйте движение с обнаружением столкновений. Выполните всю программу виртуально. Решатель проверяет столкновения между элементами, невозможность достичь заданных точек и сингулярности — положения суставов, в которых кинематический якобиан теряет ранг и движение становится неопределённым.
- Сгенерируйте код для конкретного робота. Постпроцессор экспортирует исходный код для целевого контроллера: ABB RAPID, FANUC TP, Yaskawa INFORM или KUKA KRL. В сторонние пакеты OLP обычно входят постпроцессоры для 10–15 брендов роботов.
- Выполните корректировку на месте. Загрузите программу в реальный контроллер. Задайте роботу несколько опорных точек — положение рабочего стола, начало координат оси вращения, начало сварного шва — и позвольте программе учесть расхождения между CAD-моделью и реальной установкой. После калибровки точность таких программ обычно составляет ~1/4 дюйма (6 мм) до корректировки на месте.
- Запустите производство. Начните сварку, следите за процессом через контроллер или MES и параллельно дорабатывайте следующую программу.
Почему портальным сварочным роботам OLP нужнее, чем стационарным ячейкам
 Стационарные 6-осевые роботы можно программировать с пульта, если задача не слишком сложная: рабочая зона ограничена, все суставы видны снаружи ограждения, а типичное изделие требует десятков, а не сотен точек TCP. Портальные сварочные роботы не соответствуют ни одному из этих условий.
Во-первых, рельсовый путь — это полноценная ось, а не способ перемещения. Во время сварки один контроллер координирует линейное перемещение с шестью сочленёнными осями манипулятора, поэтому при планировании траектории приходится решать задачу обратной кинематики для системы с 7 и более степенями свободы. В анализе технологий офлайн-программирования за 2026 год Spatial прямо отмечает: «портальные системы добавляют степени свободы сверх тех, что есть у манипулятора… решатель должен учитывать оси портала как часть кинематической цепи». Это меняет доступную рабочую зону и картину сингулярностей по сравнению с роботом на неподвижном основании. Во-вторых, физические размеры системы велики: при длине рельсового пути 12 м и ширине зоны сварки 5 м программисту пришлось бы перемещаться на метры между точками TCP, работая с пульта. В-третьих, в портальных ячейках часто есть позиционер изделия, который становится 8-й или 9-й осью; в рецензируемом примере из судостроения описана ячейка с 9 степенями свободы (6-осевой манипулятор + 3-осевой портал), специально спроектированная так, чтобы «неопытный программист» мог создавать производственные программы.
Если вы читали наше руководство по 7-осевому портальному сварочному роботу, главный вывод вам уже знаком: дополнительная ось расширяет рабочую зону, но из-за неё ручное программирование становится непрактичным, а полноценный комплекс OLP — необходимым. Подробнее об устройстве читайте в статье как работает портальный сварочный робот, а сравнение конструкций — в материале напольные рельсы, консоль или портал.
💡 Совет специалиста
OLP особенно быстро окупается при длинных непрерывных сварных швах с большим числом точек TCP. Для простых задач типа «взять и перенести» с 4–5 точками программирование с пульта всё ещё обходится дешевле. Отраслевая ассоциация A3 (Association for Advancing Automation) указывает на тот же порог в своём вводном материале по OLP.
Преимущества, подтверждённые реальными данными
Эффект от внедрения OLP для портального сварочного робота можно измерить, а не просто предположить. Несколько производителей опубликовали подтверждённые данные о сокращении времени программирования после перехода на стороннее ПО OLP:10x
Ponsse: программирование за 10 дней вместо 1
70%
AMI Attachments: 2 недели вместо 4 дней
80%
Berlin Gardens: сокращение времени программирования
2.5x
AFRIT: выпуск за день вырос с 8 до 20 контейнеров
Программирование с пульта и офлайн-программирование: когда выигрывает OLP
 Офлайн-программирование не заменяет пульт полностью: для финальной корректировки на месте он всё равно нужен. Важно другое: кто выполняет основную часть программирования — оператор внутри защитного ограждения или инженер за рабочим столом.
| Параметр | Пульт обучения (онлайн-программирование) | Офлайн-программирование |
|---|---|---|
| Производство во время программирования | Остановлено | Идёт параллельно |
| Время на программирование траектории со 100 точками TCP | Дни | Часы |
| Поддержка роботов разных брендов | Один производитель за раз (для каждого бренда нужен свой пульт) | Одна лицензия поддерживает 10–15 брендов |
| Интеграция с CAD | Нет (ввод точек вручную) | Прямой импорт из Tekla / SolidWorks / NX / CATIA / Creo |
| Оптимальный вариант для производства | Массовое производство с низкой сложностью, задачи с 4–5 точками | Мелкосерийное производство широкой номенклатуры, длинные непрерывные швы, портальные ячейки |
Оцените срок окупаемости до покупки
Прежде чем оформлять заказ на ПО для OLP, рассчитайте затраты с учётом ассортимента свариваемых изделий и стоимости труда программистов. Наш калькулятор ROI сварочного робота и оценщик эффективности роботизированного поста помогут рассчитать экономию времени на программировании и сопоставить её со стоимостью лицензии и обучения — регистрация не требуется.
Что входит в ПО OLP: 5 ключевых компонентов
 Внешне все пакеты OLP похожи: окно просмотра 3D-модели, дерево компонентов ячейки, редактор траекторий сварки, постпроцессор. Реальные различия скрыты в пяти компонентах, которые выполняют основную работу. При оценке поставщиков спросите о каждом из них. Общий обзор технологий автоматизации приведён в нашем материале о технологиях роботизированной сварки.
Слой преобразования CAD-данных
В каждой роботизированной ячейке используется геометрия из разных CAD-систем. Конвертер считывает исходные форматы CATIA, NX, SolidWorks, Creo и Inventor, а также нейтральные файлы STEP, сохраняя топологию граничной модели (B-Rep), PMI (Product and Manufacturing Information) и метаданные. Если конвертер теряет нормали поверхности или упрощает кромки, последующая генерация точек TCP становится неточной. Качество работы на этом уровне критически важно.Кинематическая модель портала
Стандартные решатели роботов могут работать с 6-осевым манипулятором. В портальной ячейке добавляется рельсовый путь (7 степеней свободы), а часто и позиционер (8 или 9 степеней свободы). Для расчётов нужна кинематическая библиотека, соответствующая длине рельсового пути, бренду манипулятора и конфигурации позиционера. Иначе анализ достижимости и сингулярностей будет ненадёжным в крайних положениях на рельсах. До покупки попросите поставщика показать файл модели, соответствующий вашему оборудованию.Решатель для обнаружения столкновений
Обнаружение столкновений работает в двух режимах. Во время интерактивной симуляции решатель быстро передаёт интерфейсу сигнал о первом контакте. Перед запуском программы он выполняет полную проверку и сообщает обо всех сталкивающихся элементах и точках пересечения — это помогает программисту исправить траекторию. В портальной системе проверка должна учитывать взаимное положение рельсового пути, каретки, кабельной цепи и сварочной горелки относительно изделия и приспособлений, а не только манипулятора и детали.Генератор точек TCP
Расчёт нормалей поверхности задаёт угол подхода сварочной горелки в каждой точке траектории. Выборка по длине дуги вдоль кромок обеспечивает равномерное расположение точек TCP на реальной криволинейной геометрии, а не их сгущение на участках с высокой кривизной. Для сварных швов вдоль кромки на нескольких сегментах генератор также должен плавно продолжать траекторию по кромке, чтобы движение сохраняло непрерывность G1.Постпроцессор для конкретного робота
Постпроцессоры преобразуют сгенерированную программу движения в язык конкретного контроллера: ABB RAPID, FANUC TP, Yaskawa INFORM или KUKA KRL. Стороннее ПО OLP с постпроцессорами для 10–15 брендов позволяет управлять парком роботов разных производителей по одной лицензии. Проприетарное ПО OLP от производителя (RobotStudio, RoboGuide, MotoSim, KUKA.Sim) обычно лучше интегрировано с его роботами, но не поможет, если на производстве используются ещё два бренда.5 проверок перед покупкой ПО OLP для портала
Проверьте всё по этому списку до оформления заказа. Каждый пункт уже создавал проблемы на производствах, где его проигнорировали.- Поддержка кинематики портала. Убедитесь, что в библиотеке поставщика есть модель, соответствующая длине рельсового пути, бренду манипулятора и конфигурации позиционера. Стандартные решатели теряют точность в крайних положениях на рельсах; запросите демонстрацию на модели ячейки, соответствующей вашей.
- Поддержка форматов CAD. Сопоставьте поддерживаемые поставщиком форматы импорта с CAD-системами ваших инженеров. Производители металлоконструкций чаще всего работают в Tekla, верфи — в CATIA, предприятия общего машиностроения — в SolidWorks или NX. Если программа поддерживает только STEP, потребуется дополнительное преобразование, при котором могут потеряться данные PMI.
- Постпроцессоры для разных брендов. У вас парк роботов FANUC / ABB / Yaskawa / KUKA? Одна лицензия стороннего OLP обойдётся дешевле и окажется проще в работе, чем отдельная лицензия ПО производителя для каждого бренда. Перед покупкой запросите актуальный список постпроцессоров.
- Инструменты калибровки. Трёхточечное преобразование, многоточечное наилучшее приближение и измерение в процессе работы помогают согласовать CAD-модель с реальным оборудованием. В документированном примере поставщика OLP CENIT описано, как удалось восстановить работу ячейки Crown Equipment с 13 осями, когда чертежи интегратора перестали соответствовать реальной установке. Именно калибровка позволяет применять OLP на практике, а не только в теории.
- Обнаружение столкновений с учётом рельсового пути. Решатель должен учитывать рельсовый путь, каретку и кабельную цепь как препятствия, а не проверять только столкновения манипулятора с изделием. Проверьте это на демонстрации: попросите поставщика показать, как система обнаруживает столкновение каретки портала с приспособлением в середине рельсового пути.
📐 Инженерная заметка — пример расчётаПроизводство металлоконструкций среднего объёма с рельсовым путём длиной 12 м, одним манипулятором FANUC и импортом моделей Tekla обычно платит $8k–$15k в год за лицензию стороннего ПО OLP среднего уровня, плюс недельное обучение инженерной команды. При объёме от 1 500+ двутавровых балок в год одна только экономия времени на программировании обеспечивает окупаемость за 6–9 месяцев. Более широкий контекст капитальных затрат рассмотрен в нашем руководстве по выбору сварочного робота.
Запросить расчёт стоимости роботизированного сварочного поста Zhouxiang портального типа →
Часто задаваемые вопросы

В: Чем отличается офлайн-программирование от программирования с пульта?
Посмотреть ответ
При программировании с пульта, которое также называют онлайн-программированием, оператор находится у реального робота внутри защитного ограждения, перемещает манипулятор и по одной записывает точки траектории. На время программирования производство останавливается. Офлайн-программирование (OLP) выполняется целиком на ПК в виртуальной копии роботизированной ячейки, поэтому реальный робот может продолжать работу, пока создаётся следующая программа. Для учёта небольших расхождений между CAD-моделью и реальной оснасткой всё равно нужна короткая финальная корректировка с пульта, но основная часть работы переносится с производственной площадки на инженерные рабочие места.
В: Во сколько раз OLP ускоряет программирование портального робота?
Посмотреть ответ
В опубликованных примерах скорость выросла в 2–10 раз. Ponsse сократила срок с 10 дней до 1, а AMI Attachments — с 2 недель до 4 дней.
В: Нужны ли CAD-модели всех приспособлений и изделий?
Посмотреть ответ
Нужны CAD-модели робота (обычно их предоставляет производитель), изделия и всех приспособлений, рядом с которыми будет двигаться робот. Если вы изготавливаете изделия по чертежам, не используя CAD-модели, можно обойтись без предварительного моделирования: для этого потребуется платная функция сканирования стереокамерой с построением облака точек. Она есть не во всех пакетах OLP.
В: Будет ли OLP работать с моим роботом?
Посмотреть ответ
Сторонние пакеты OLP обычно поддерживают 10–15 брендов, включая ABB, FANUC, Yaskawa, KUKA, Panasonic, Kawasaki и другие. Перед покупкой проверьте модель контроллера и версию прошивки по актуальному списку постпроцессоров поставщика.
В: Можно ли вообще не корректировать программу с пульта при использовании OLP?
Посмотреть ответ
Нет. Обычно OLP обеспечивает точность в пределах примерно 1/4 дюйма, после чего требуется короткая корректировка на месте. Если пропустить этот этап, из-за небольших расхождений между CAD-моделью и реальным приспособлением могут появиться дефекты сварки.
В: Окупится ли OLP на производстве с одним портальным сварочным роботом?
Посмотреть ответ
Если портал выполняет длинные непрерывные швы с большим числом точек TCP — на двутавровых балках, коробчатых колоннах или панелях корпуса судна, — то да: стороннее ПО OLP с одной лицензией обычно окупается менее чем за год только за счёт экономии времени на программировании, даже без второго робота. Если предприятие массово производит одно простое изделие с небольшим числом сварных точек, программирование с пульта выгоднее по капитальным затратам, а лицензию OLP сложно оправдать. Больше всего от OLP выигрывают предприятия с роботами разных брендов: одна лицензия заменяет несколько пультов и программ обучения от производителей.
Похожие статьи
- Структура затрат на роботизированную сварочную ячейку — статьи капитальных и операционных расходов
- Регламент технического обслуживания сварочного робота — что и когда проверять
- Структура затрат на сварочный робот — расчёт совокупной стоимости владения
- Портальный или шарнирный робот для сварки — различия конфигураций
Источники и материалы
- Офлайн-программирование роботов по CAD-моделям и настройка параметров сварки в гибкой адаптивной роботизированной ячейке для судостроения — Procedia Manufacturing (Elsevier), 2017
- Разбираемся в офлайн-программировании роботов — Association for Advancing Automation (A3)
- Доклад World Robotics 2025 — International Federation of Robotics
- Портал данных о кадрах в сварочной отрасли — American Welding Society
- Офлайн-программирование и симуляция по чертежам CAD (arXiv) — рецензируемое исследование промышленного применения
Об этом анализе
Это руководство предназначено для инженеров-технологов, которые выбирают ПО для офлайн-программирования портальных сварочных ячеек. Данные о производительности в примерах (Ponsse — 10x, AMI Attachments — 70 %, Berlin Gardens — 80 %, AFRIT — рост выпуска в 2.5 раза) взяты из опубликованных отчетов производителей; технический рабочий процесс соответствует рецензируемому исследованию судостроительной ячейки с 9 степенями свободы в Procedia Manufacturing. Контрольный список для выбора оборудования основан на 34-летнем опыте Zhouxiang во внедрении автоматизации сварки, однако все приведённые выше статистические данные взяты из независимых источников, а не из материалов поставщиков.

