
Свяжитесь с Zhouxiang


Портальный и шарнирный сварочные роботы: техническое сравнение
Краткие характеристики: портальные и шарнирные сварочные роботы
При выборе между портальным и шарнирным сварочным роботом нужно ответить всего на три вопроса: каковы размеры ваших изделий, насколько сложны траектории сварных швов и как устроен цех? Оба типа незаменимы для автоматизации высокопроизводительной дуговой сварки с высокой повторяемостью, но их кинематические особенности по-разному влияют на работу и определяют, какой робот лучше подойдёт для вашей производственной линии. В этом руководстве разобраны действительно важные факторы, которые учитывают производители при выборе сварочного робота для металлоконструкций, судостроения и промышленного производства.
- Портальный (декартов): 3 линейные оси и вращение сварочной горелки | Прямоугольная рабочая зона с пролётом до 20 м+
- Шарнирный: 6 вращательных сочленений | Сферическая рабочая зона, типичный радиус действия 1,4-3,1 м
- Установки по всему миру: 542 000 промышленных роботов в 2024 году
- Стандарты сварки: AWS D1.1:2025 (металлоконструкции), ISO 14732 (квалификация для роботизированной сварки)
Портальные и шарнирные сварочные роботы: краткий обзор
 Для начала — краткое сравнение двух типов сварочных роботов. В таблице приведены характеристики, которые чаще всего влияют на выбор автоматизации для промышленной сварки.
| Характеристика | Портальный (декартов) | Шарнирный (6-осевой) |
|---|---|---|
| Оси движения | 3 линейные (X-Y-Z) + 1–2 вращательные оси запястья | 6 вращательных сочленений |
| Форма рабочей зоны | Прямоугольная / кубическая | Сферическая |
| Типичный радиус действия | От 3 м до 20 м+ (увеличивается за счёт длины рельсового пути) | От 1.4 м до 3.1 м (фиксированный радиус) |
| Повторяемость позиционирования | ±0.05 мм — ±0.1 мм | ±0.02 мм — ±0.05 мм |
| Грузоподъёмность для технологической оснастки | До 1 000–2 000 кг (поддерживает установку нескольких сварочных горелок) | 3–20 кг (сварочная горелка + механизм подачи проволоки) |
| Оптимальные области применения в сварке | Длинные прямолинейные швы, двутавровые балки, судовые панели, мостовые балки | Сложная геометрия в 3D, подрамники автомобилей, трубные соединения |
| Программирование | Проще для линейных траекторий; перемещение от точки к точке | Сложное; для траекторий в 3D требуется офлайн-программирование |
Как работают эти типы роботов и чем они отличаются от других промышленных роботов
 Для производства, особенно для сварки, применяют два основных типа промышленных роботов: портальные и шарнирные. Портальный сварочный робот — это, по сути, декартов робот, перемещающийся по линейным осям (X, Y, Z) и установленный на конструкции мостового типа. Обычно на каждой оси используются шарико-винтовые передачи или линейные моторы, обеспечивающие точное позиционирование сварочной горелки. Для изменения её угла могут также применяться вращательные оси. Такая конструкция специально разработана для плавного линейного перемещения в большой плоской рабочей зоне.
Шарнирный сварочный робот перемещает сварочную горелку с помощью шести вращательных сочленений — подобно человеческой руке. Это обеспечивает ему шесть степеней свободы. Большой радиус действия и широкий диапазон углов доступа — характерные особенности шарнирных роботов. Благодаря такой гибкости они подходят для случаев, когда траекторию сварки нужно провести вокруг сложных форм, например при сварке трубных соединений, сложных металлоконструкций или отверстий в сосудах под давлением.
Чем портальный робот отличается от шарнирного?
В основе различий между этими двумя промышленными роботами лежит кинематическая схема. Портальный робот перемещает инструмент по неподвижным траекториям — подобно крупному портальному станку с ЧПУ. Шестиосевые шарнирные манипуляторы, напротив, используют поворотные сочленения, обеспечивающие свободное движение в 3D-пространстве. Портальные системы легко масштабировать, добавляя рельсы для расширения зоны охвата, но их возможности по угловому позиционированию ограничены. Шестиосевые модели обеспечивают полный контроль угла, но работают в фиксированной сферической зоне. Для сварки портальные роботы подходят для длинных деталей длиной 20 метров, а шарнирные лучше справляются со сложными новыми соединениями. Другие типы промышленных роботов не заменяют традиционные шарнирные манипуляторы или линейные портальные системы. Дельта-роботов используют для сверхскоростных операций укладки и перемещения, а также для работы с материалами — более 60 захватов в минуту. Роботы SCARA, созданные на основе принципа избирательной податливости, применяются в 3D-печати, палетировании и сборочных ячейках с операциями укладки и перемещения, где скорость по горизонтали определяет производительность обработки отсортированных деталей. Коллаборативные роботы (коботы) оснащены датчиками силы и крутящего момента, чтобы безопасно работать рядом с людьми, однако их меньшая грузоподъёмность и скорость ограничивают производительность сварки. Если требуется автоматизация сварки тяжёлых или крупных конструкций, выбор стоит между портальными и шарнирными роботами. Промышленные роботы бывают разных конфигураций, но именно эти два типа преобладают в сварочном производстве.💡 Совет специалиста
Представьте производственную линию по изготовлению металлоконструкций: портальный робот перемещается вдоль рельсового пути длиной 20 метров, а сварочная горелка проходит под двутавровыми балками под заданными углами. Это непрерывное движение без перемещения свариваемого изделия массой 6 тонн — ключевое преимущество портального робота. Шарнирной руке для такой же работы потребовалось бы четыре или пять перестановок с использованием крана между ними.
Рабочая зона, радиус действия и грузоподъёмность: что охватывает большую площадь?
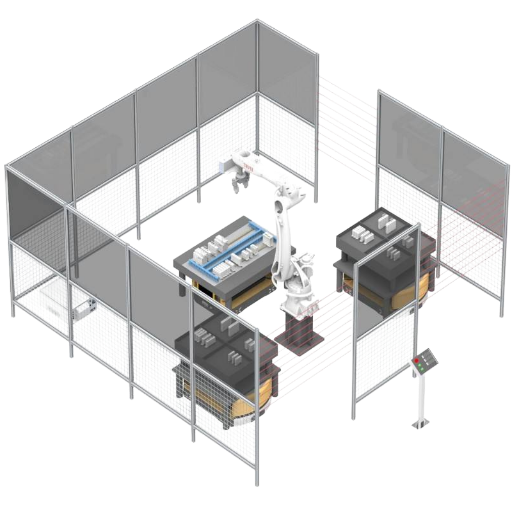 Наиболее наглядно различие проявляется в форме рабочей зоны. У портального робота она прямоугольная: её длина увеличивается вместе с длиной рельсового пути. При длине рельсов портала 10 метров рабочая зона может составлять 20 x 10 x 3 метра. Если увеличить рельсовый путь до 15 или 20 метров, рабочая зона вырастет пропорционально. Портальная система между поворотными столами на судостроительном заводе обычно охватывает панели шириной 15-20 метров при перемещении по оси Z на 3 to 5 метров. Крупные портальные системы могут обеспечивать перемещение даже на 60 метров.
Рабочая зона шарнирного робота имеет сферическую форму и определяется длиной сегментов его манипулятора. Максимальный радиус действия ограничен для робота любого размера. Чтобы увеличить рабочую зону, потребуется более крупный робот с подходящей геометрией сочленений. Шарнирная рука может обеспечить увеличенный радиус действия в крайнем положении оси Z, но для этого требуется значительно больше места.
Три вопроса для оценки рабочей зоны
На решение должны влиять три фактора, связанные с рабочей зоной:- Максимальная длина изделия: 3 метра (типичная длина сварных конструкций). Чтобы полностью автоматизировать сварку изделий длиннее, отдельно установленному шарнирному роботу придётся перемещаться вдоль шва (или потребуется внешняя линейная ось). Портальная система может пройти всю длину изделия за один проход.
- Компоновка с несколькими постами: роботизированной сварочной ячейке может потребоваться обслуживать несколько рабочих зон. При наличии портального рельсового пути один робот перемещается между постами. Шарнирная ячейка обычно работает в одной зоне, хотя внешняя линейная ось позволяет превратить её в мобильную портальную систему.
- Высота потолка: портальным системам нужна верхняя конструкция для крепления моста. В пролёте цеха может не оказаться места для такой конструкции. Напольным шарнирным ячейкам требуется меньше пространства по высоте.
Грузоподъёмность для сварочных работ
Портальные сварочные ячейки могут выдерживать нагрузку от оснастки массой до 1 000-2000 кг. Это важно при использовании на одном портале нескольких процессов, например сварки и резки. Грузоподъёмность шарнирных сварочных роботов составляет 3-20 кг — достаточно, чтобы установить стандартную сварочную горелку MIG и механизм подачи проволоки. Для тяжёлых многофункциональных концевых исполнительных устройств потребуется гораздо больший запас грузоподъёмности. Учитывайте, что грузоподъёмность робота измеряется в точке крепления инструмента; масса свариваемого изделия не имеет значения, поскольку оно закреплено на сварочном позиционере или сварочном приспособлении. Представьте два соседних цеха. В одном сваривают двутавровые балки высотой 12’2’ для проекта по сварке металлоконструкций. Здесь большой радиус действия портала важнее ловкости шарнирной руки. В другом сваривают автомобильные подрамники со сложной геометрией соединений и жёсткими допусками. Здесь, скорее всего, лучше подойдёт универсальный шарнирный робот в компактной ячейке.Сравнение точности сварки и повторяемости позиционирования
 Согласно опубликованным данным производителя:ZF.
По статистике, у шарнирных роботов выше повторяемость позиционирования: 0,02-0,05 мм против 0,05-0,1 мм у типичных портальных систем. Такой запас точности играет серьёзную роль при микросварке или сборке электроники; для сварки металлоконструкций обычно допустимы гораздо более широкие отклонения.
±0,02–0,05 мм
Повторяемость позиционирования шарнирного робота
±0,05–0,1 мм
Повторяемость позиционирования портального робота
±1.5 мм+
Типичный допуск на размеры по AWS D1.1
«В производстве металлоконструкций требования к повторяемости позиционирования робота при проектировании сварочных работ несущественны. Ни один из них не берёт две трети от ничего, умноженного на 10–50 раз», потому что требования к сварке совсем не из этой области. На самом деле важно, может ли сенсорная система — контроль дуги, лазерное слежение за сварным швом, контактное сенсорное управление — компенсировать смещение свариваемых деталей при сборке.
📐 Примечание инженера
Стандарты роботизированной сварки металлоконструкций опираются на AWS D1.1:2025 в части состава и требований к конструкции, ISO 14732 — в части квалификации персонала, а ISO 3834 — в части общего контроля качества сварки. Параметры аттестации технологии сварки — напряжение, подача проволоки, скорость перемещения, состав защитного газа — не зависят от того, выполнен ли шов вертикальным шарнирным роботом с 6 осями или портальным роботом с 4 осями.
Стоимость и ROI: сравнение инвестиций, в котором ошибаются многие руководства
 Статьи, в которых говорится о низкой стоимости шарнирных роботизированных систем с 6 осями, не учитывают полной картины. В неё нужно включить подходящую систему управления роботом, возможность программирования онлайн и офлайн, а также интеграцию в существующие автоматизированные ячейки. Разница в стоимости зависит от масштаба всей системы.
Какие бывают сварочные роботы и сколько они стоят?
Применение сварочных роботов можно разделить на четыре категории с разными моделями ценообразования. Шарнирные роботы с 6 осями ($50 000-$500 000+) подходят для сварки в небольших и средних ячейках. Портальные и декартовы системы ($10 000-$50 000 за механизм робота, $80 000-$300 000+ за систему) предназначены для крупногабаритных изделий и конструкций с длинными швами. Роботы SCARA ($10 000-$50 000) подходят для точечной сварки небольших деталей. Наконец, коллаборативные сварочные роботы ($25 000-$50 000) отличаются низкой начальной стоимостью, но имеют значительно меньшую грузоподъёмность и производительность.| Статья расходов | Портальная система | Шарнирная ячейка |
|---|---|---|
| Механизм робота | $10,000–$50,000 | $50,000–$100,000+ |
| Конструкция / монтаж | $30 000–$150 000 (рельсы, рама моста, фундамент) | $5 000–$15 000 (основание + защитное ограждение) |
| Интеграция + безопасность | $20,000–$80,000 | $15,000–$50,000 |
| Ориентировочная стоимость всей системы | $80,000–$300,000+ | $70,000–$200,000 |
| Ежегодное техническое обслуживание | $2 000–$4 000 (меньше подвижных деталей) | $3 000–$5 000 (сервоприводы сочленений, редукторы) |
| Типичный срок окупаемости ROI | 18–24 месяца (высокопроизводительное изготовление металлоконструкций) | 12–18 месяцев (автомобильное производство / смешанный выпуск) |
⚠️ Распространённая ошибка: недооценка расходов на монтаж портальной системы
Хотя сам портальный робот стоит дешевле шарнирного манипулятора, затраты на фундамент и опорные конструкции — основания с двумя рельсами, наличие мостового крана для изготовления и монтажа, минимальная высота потолка и каркас — могут увеличить установленную стоимость системы на 20-30 % относительно плана. Производители, не учитывающие затраты на монтаж при планировании, получают нереалистично долгий срок окупаемости ROI. Всегда рассчитывайте стоимость фундамента и опор до получения предложения на робот.
Какой сварочный робот выбрать? Матрица принятия решения
 При выборе между двумя типами роботов учитывают четыре фактора: размер изделия, геометрию траектории сварки, количество изделий и стоимость в долларах. Ниже приведена матрица, показывающая, какой тип робота подходит для распространённых производственных задач:
| Ваша задача | Рекомендуемый робот | Почему |
|---|---|---|
| Изделия длиной более 3 м с прямыми или линейными швами | Портальный роботизированный сварочный пост | Регулируемый радиус действия позволяет проварить весь шов за один проход без перестановки изделия |
| Сложная геометрия соединений в 3D, изделия менее 1.5 м | Шарнирный робот с 6 осями | Полная свобода вращения для сварки под сложными углами |
| Массивные металлоконструкции (балки, колонны, фермы) | Портальный робот | Большая рабочая зона и высокая грузоподъёмность для нескольких сварочных горелок |
| Большое разнообразие изделий при малых объёмах производства | Шарнирный робот | Быстрее перепрограммировать для разных семейств деталей |
| Общий бюджет менее $80 000 | Шарнирная ячейка или кобот | Ниже начальная стоимость; кобот позволяет не тратиться на ограждение |
| Нужны одновременно большой радиус действия и сложные траектории сварки | Портальный рельсовый путь + установленная на нём шарнирная рука | Гибридная система: портал обеспечивает перемещение, шарнирный робот — манёвренность |
💡 Совет специалиста
Оснастка, разработанная для ручной сварки, может вызывать нестабильность результатов при роботизированной сварке: при зажиме изделия смещаются, и сварные швы оказываются не на месте. Перед покупкой любого робота проверьте оснастку. Шарнирная ячейка за $200 000, сваривающая изделия на деформированном приспособлении, обеспечит качество сварки ниже, чем ручная операция за $5 000 с хорошей оснасткой.
FAQ: портальные и шарнирные сварочные роботы
В: Как ещё называют портальный робот?
Показать ответ
Декартов, цилиндрический или прямолинейный робот. Все три названия описывают один и тот же принцип движения по прямым осям.
В: Может ли портальный робот выполнять сварку MIG и TIG?
Показать ответ
Да. Портальные роботы могут выполнять все основные виды дуговой сварки: MIG (GMAW), TIG (GTAW), порошковой проволокой (FCAW) и под флюсом (SAW). Выбор способа сварки зависит от концевого исполнительного устройства, то есть сварочной горелки и источника сварочного тока, а не от типа робота.
Портальные системы чаще всего используют для сварки под флюсом длинных элементов металлоконструкций с соединениями, где требуется высокая скорость наплавки.
В: Сколько осей у шарнирного сварочного робота?
Показать ответ
Большинство шарнирных сварочных роботов имеют шесть осей: три для позиционирования манипулятора и три для ориентации запястья. Шесть осей позволяют подводить сварочную горелку к шву с разных направлений, обеспечивая максимальную гибкость. В некоторых системах добавляют седьмую ось — внешний рельсовый путь или привод позиционера, — чтобы увеличить радиус действия. В результате получается необычное сочетание портальной и шарнирной архитектур.
В: Подходят ли коллаборативные роботы для сварки металлоконструкций?
Показать ответ
Для несложных работ с изделиями малого и среднего размера — да. Грузоподъёмность кобота составляет около 5-16kg — достаточно для сварочной горелки MIG, но его скорость и радиус действия не подходят для крупногабаритных сварных конструкций. Для двутавровых балок, колонн и судовых панелей нужны стандартные промышленные роботы.
Коботы подходят производителям, которые переходят от ручной сварки и хотят начать с недорогого решения с низким риском. Многие устанавливают кобот для сварки простых повторяющихся изделий, проверяют ROI, а затем переходят на полноценную шарнирную или портальную систему, когда требуются большие объёмы производства. Ожидаемая производительность — около 30-40 % от производительности промышленной системы для соединений аналогичного типа.
В: В каких отраслях чаще всего используют портальные сварочные роботы?
Показать ответ
Портальные сварочные роботы применяют при изготовлении металлоконструкций (каркасов зданий, колонн и ферм), в судостроении (сборке секций корпуса и панелей), строительстве мостов (сварке балок и настильных листов), производстве энергетического оборудования (котловых труб и теплообменников), а также на сборочных линиях оборудования. Все эти задачи связаны со сваркой длинных швов на крупных изделиях, поэтому большой радиус действия портала позволяет обойтись без перестановки деталей.
В: Можно ли объединить портальную систему с шарнирным роботом?
Показать ответ
Безусловно, гибридные конфигурации становятся всё популярнее. Установка шарнирного 6-осевого манипулятора с 6 звеньями на портальную или напольную рельсовую систему сочетает быстрое перемещение портала со сложными траекториями, которые обеспечивает манипулятор. На современных производственных линиях в судостроении и при изготовлении мостов такие решения используют для сварки крупных и сложных соединений в больших конструкциях.
Портал обеспечивает масштабируемость, а установленный на нём манипулятор — доступ к изделиям под разными углами.
Не уверены, что лучше подойдёт для вашей сварочной линии — портальный или шарнирный робот?
Наша инженерная команда запрограммировала более 1000 ячеек автоматизации сварки по всему миру.. Укажите размеры изделий, материал и объём производства?
Просто сообщите нам. Мы предложим подходящую конфигурацию. Запросить бесплатную консультацию →Об этом сравнении
С 1991 года Zhouxiang производит портальные роботизированные сварочные посты и успешно выполняет пусконаладочные работы для более чем 1 000 проектов по автоматизации сварки в более чем пятидесяти странах. Это сравнение основано на данных по изготовлению металлоконструкций и судостроению — отраслям, где наша команда ежедневно работает с портальными и шарнирными системами. Мы специализируемся на портальных системах, поэтому все расчёты основаны исключительно на независимых данных и комментариях сторонних источников, а не на рекламных обещаниях.
Источники и литература
- World Robotics 2025: мировой спрос на роботов на заводах удвоился за 10 лет — Международная федерация робототехники (IFR)
- AWS D1.1/D1.1M:2025 Structural Welding Code — Steel — Американское общество сварки
- Изменения в Structural Welding Code AWS D1.1:2025 — блог ANSI
- Промышленная робототехника в 2025 году: тенденции, цифры и глобальные перспективы — Robotics Tomorrow
- Что такое роботизированные портальные системы? Типы, применение, преимущества и критерии выбора — Wevolver

