
Contacte con Zhouxiang


Robot de soldadura sobre pórtico frente a robot articulado: comparación técnica
Datos clave: robots de soldadura sobre pórtico y articulados
Para elegir entre un robot de soldadura sobre pórtico y uno articulado, solo hay que responder a tres preguntas: ¿qué tamaño tienen las piezas?, ¿qué complejidad presentan los recorridos de soldadura? y ¿cómo es la distribución de su taller? Ambos son imprescindibles para automatizar la soldadura por arco de gran volumen con una repetibilidad precisa, pero sus características cinemáticas hacen que cada tipo se comporte de manera distinta en la práctica. Esas diferencias determinan cuál encaja de verdad en su línea de producción. Esta guía desglosa los aspectos que realmente importan a la hora de evaluar opciones de robots de soldadura para acero estructural, construcción naval y fabricación industrial.
- Pórtico (cartesiano): 3 ejes lineales + rotación de muñeca | Área de trabajo rectangular de hasta 20 m+
- Articulado: 6 articulaciones giratorias | Área de trabajo esférica, alcance habitual de 1,4-3,1 m
- Instalaciones en todo el mundo: 542.000 robots industriales en 2024
- Normas de soldadura: AWS D1.1:2025 (acero estructural), ISO 14732 (cualificación para soldadura robotizada)
Robots de soldadura sobre pórtico y articulados: resumen
 Antes de empezar, aquí tiene una rápida comparación de las dos variantes de robots de soldadura. La tabla resume las especificaciones que más influyen en las decisiones de automatización para aplicaciones de soldadura industrial.
| Especificación | Pórtico (cartesiano) | Articulado (6 ejes) |
|---|---|---|
| Ejes de movimiento | 3 lineales (X-Y-Z) + 1–2 ejes giratorios de muñeca | 6 articulaciones giratorias |
| Forma del área de trabajo | Rectangular / cúbica | Esférica |
| Alcance habitual | De 3 m a 20 m+ (ampliable aumentando la longitud del carril) | De 1,4 m a 3,1 m (radio fijo) |
| Repetibilidad | ±0,05 mm a ±0,1 mm | ±0,02 mm a ±0,05 mm |
| Carga útil de las herramientas | Hasta 1.000–2.000 kg (admite configuraciones con varias antorchas) | 3–20 kg (antorcha + alimentador de hilo) |
| Aplicaciones de soldadura más adecuadas | Cordones de soldadura rectos y largos, vigas en I, paneles navales, vigas de puente | Geometrías 3D complejas, subchasis de automoción, juntas de tuberías |
| Programación | Más sencilla para recorridos lineales; punto a punto | Compleja; requiere programación offline para recorridos 3D |
Cómo funciona cada tipo de robot y en qué se diferencia de otros robots industriales
 Los robots sobre pórtico y los articulados son los dos tipos principales de robots industriales utilizados en fabricación, sobre todo en soldadura. Un robot de soldadura sobre pórtico es, en esencia, un robot de coordenadas cartesianas: pertenece a la categoría de robots cartesianos, que se desplazan linealmente en tres ejes (X, Y, Z), y está montado sobre una estructura similar a un puente. Normalmente, cada eje cuenta con accionamientos de husillo de bolas o motores lineales para posicionar la antorcha con precisión. También puede incorporar ejes giratorios para orientar la antorcha. Esta configuración está especialmente diseñada para lograr un movimiento lineal fluido en grandes áreas de trabajo planas.
En cambio, un robot de soldadura articulado utiliza una serie de seis articulaciones giratorias para mover la antorcha de soldadura, de forma parecida a un brazo humano, y ofrece así seis grados de libertad. El largo alcance y la amplia accesibilidad angular son precisamente las características que definen a los robots articulados. Esta flexibilidad hace que su diseño sea preferible cuando es imprescindible adaptar el recorrido de soldadura a geometrías complejas, como al soldar conexiones de tuberías, estructuras metálicas complejas o aberturas de recipientes a presión.
¿En qué se diferencian un robot sobre pórtico y un robot articulado?
En esencia, estas dos soluciones de robótica industrial se diferencian por su configuración cinemática. El robot sobre pórtico desplaza la herramienta siguiendo trayectorias fijas, como una máquina CNC de gran tamaño con pórtico. En cambio, los brazos articulados de seis ejes utilizan distintas articulaciones rotatorias para moverse libremente en el espacio 3D. Las configuraciones de pórtico se amplían fácilmente añadiendo carriles para cubrir más espacio, pero tienen limitaciones de orientación angular. Los modelos de seis ejes ofrecen control angular completo, aunque dentro de un volumen de trabajo esférico fijo. Para soldar piezas largas de 20 metros, el pórtico es ideal; la configuración articulada destaca en la fabricación de detalles de unión complejos. Otros tipos de robots industriales no son alternativas al brazo articulado tradicional ni al pórtico lineal. Los robots delta se emplean para operaciones de recogida y colocación de altísima velocidad y para manipular materiales, con más de 60 recogidas por minuto. Los robots SCARA, basados en el principio de conformidad selectiva, se utilizan en impresión 3D, paletizado y células de montaje de líneas de producción para operaciones de recogida y colocación en las que la velocidad horizontal final es esencial para la capacidad de producción de las piezas clasificadas y procesadas. Los robots colaborativos (cobots) utilizan sensores de fuerza y par para trabajar con seguridad junto a las personas, pero su menor carga útil y velocidad limitan su capacidad de producción en soldadura. Cuando el objetivo es automatizar la soldadura de estructuras o de piezas pesadas, la elección está entre los pórticos y los robots articulados. Hay muchas configuraciones de robots industriales, pero estos dos tipos predominan en los talleres de soldadura.💡 Consejo profesional
En una línea de fabricación de estructuras metálicas, observe cómo el pórtico recorre los 20 metros de carril mientras la antorcha alcanza la parte inferior de las vigas en I con los ángulos programados. Ese recorrido continuo, sin tener que cambiar de posición la pieza de 6 toneladas, es la principal ventaja del robot sobre pórtico. En cambio, un brazo articulado necesitaría cambiar de posición cuatro o cinco veces para realizar el mismo trabajo, con tiempos de grúa entre cada operación.
Espacio de trabajo, alcance y carga útil: ¿qué opción cubre más terreno?
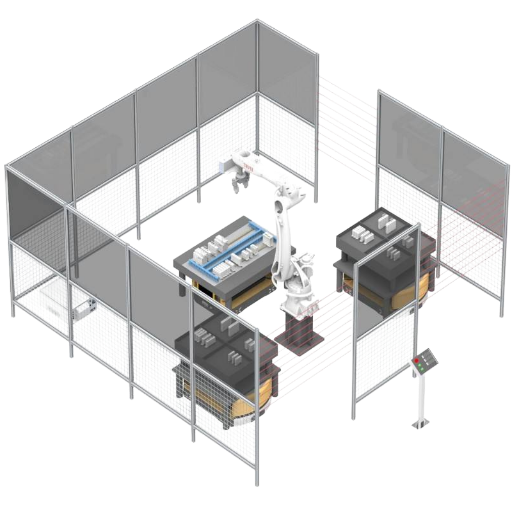 La diferencia se aprecia con mayor claridad en el área de trabajo. El radio de acción de un robot sobre pórtico es rectilíneo y forma un paralelepípedo que se amplía con la longitud del carril. Con 10 metros de carril de pórtico, por ejemplo, se obtiene un volumen de trabajo de 20 x 10 x 3 metros. Si se amplía el carril del pórtico a 15 o 20 metros, el área de trabajo aumenta proporcionalmente. Un pórtico situado entre líneas de paneles de astillero puede cubrir habitualmente entre 15-20 metros de longitud transversal y ofrecer entre 3 y 5 metros de recorrido en el eje Z. Los sistemas de pórtico grandes pueden alcanzar incluso 60 metros de recorrido.
Los robots articulados tienen áreas de trabajo esféricas, determinadas por la longitud de los segmentos del brazo. El radio de alcance del diseño queda limitado en cada tamaño de robot. Si se necesita más espacio, hace falta un robot más grande, con la geometría adecuada, para cubrirlo. Un brazo articulado puede ofrecer más alcance en el extremo del recorrido del eje Z, pero a costa de una huella mucho mayor.
La prueba del espacio de trabajo en 3 preguntas
Estas son las tres consideraciones sobre el espacio de trabajo que deberían influir en su decisión:- Longitud máxima de la pieza: 3 metros (según la longitud habitual de las piezas soldadas). Si quiere automatizar por completo la soldadura de piezas que superen esa longitud, un robot articulado independiente tendrá que cambiar de posición para completar el cordón (o necesitará un eje lineal externo). Un taller con pórtico puede cubrir toda la longitud de la pieza en una sola pasada.
- Distribución con varias estaciones: puede que su célula de soldadura robotizada tenga que trabajar en varias áreas de trabajo. Con un carril de pórtico, un solo robot se desplaza entre esas estaciones. Una célula articulada suele dedicarse a una sola zona, aunque un eje lineal externo puede convertir el robot en un sistema móvil sobre pórtico.
- Altura del techo: los sistemas de pórtico necesitan una estructura elevada para el puente. Es posible que no haya espacio en su nave para este perfil adicional en altura. Las células articuladas montadas en el suelo ocupan menos espacio vertical.
Capacidad de carga útil para aplicaciones de soldadura
Las células de soldadura robotizada sobre pórtico pueden admitir herramientas con una carga útil de hasta 1.000-2000 kg. Esa capacidad es relevante cuando se ejecutan varios procesos (soldadura + corte) en el mismo pórtico. Los brazos de soldadura articulados admiten cargas útiles de 3-20 kg, suficientes para una antorcha MIG dedicada y un alimentador de hilo habituales; los efectores finales pesados y multifunción requieren un presupuesto de carga útil mucho mayor. Tenga en cuenta que la carga útil del robot se mide en el punto de herramienta: el peso de la pieza no influye, ya que esta se sujeta en un posicionador o un útil de fijación. Imagine dos talleres contiguos. Uno suelda vigas H de 12’2’ para un proyecto de soldadura de estructuras metálicas y se beneficia más del alcance del pórtico que de la destreza de un robot articulado. El otro suelda subchasis de automoción, combinando geometrías de juntas muy complejas con tolerancias dimensionales ajustadas; en una célula pequeña, probablemente le resulte más ventajosa la versatilidad de un robot articulado.Comparación de la precisión y la repetibilidad de soldadura
 Según la reputación consolidada del fabricante:ZF.
Desde el punto de vista estadístico, los robots articulados presentan una mejor repetibilidad sobre el papel: 0,02-0,05 mm frente a 0,05-0,1 mm en los sistemas de pórtico habituales. Este margen adicional de precisión marca una diferencia importante en la microsoldadura o el montaje electrónico; las soldaduras estructurales suelen admitir tolerancias mucho más amplias.
±0,02–0,05 mm
Repetibilidad del robot articulado
±0,05–0,1 mm
Repetibilidad del robot sobre pórtico
±1,5 mm+
Tolerancia dimensional habitual de AWS D1.1
«En la fabricación de acero, los criterios de repetibilidad del robot son insignificantes desde el punto de vista del diseño de aplicaciones de soldadura estructural. Ninguno se queda con dos tercios de nada entre 10 y 50 veces, porque las especificaciones de soldadura ni siquiera se acercan a esos valores. Lo que realmente importa es si el sistema de sensores —detección del arco, seguimiento de la junta por láser y detección por contacto— puede compensar los desajustes de montaje de las piezas.»
📐 Nota técnica
Las normas de soldadura de acero estructural para soldadura robotizada se basan en AWS D1.1:2025 para la composición, ISO 14732 para la cualificación del personal e ISO 3834 para el control de calidad general de la soldadura. Los parámetros de cualificación del procedimiento de soldadura —tensión, velocidad de alimentación del hilo, velocidad de avance y composición del gas de protección— no varían según la soldadura se realice con un brazo articulado vertical de 6 ejes o con un pórtico con rebaje de 4 ejes.
Coste y ROI: el aspecto de la inversión que la mayoría de las guías pasa por alto
 Los artículos que destacan el menor coste de los sistemas robotizados articulados (6 ejes) pasan por alto el panorama completo. Para tenerlo en cuenta hay que incluir un controlador de sistema robotizado adecuado, capacidad de programación online y offline e integración fluida en las células de automatización existentes… La diferencia de coste depende del alcance del sistema completo.
¿Qué tipos de robots de soldadura hay y cuánto cuestan?
Las aplicaciones de robots de soldadura se dividen en cuatro categorías, cada una con su propia estructura de precios. Los brazos articulados de 6 ejes ($50.000-$500.000+) son adecuados para cualquier tarea de soldadura en células pequeñas y medianas. Las configuraciones de pórtico/cartesianas ($10.000-$50.000 por el mecanismo robotizado, $80.000-$300.000+ por el sistema) permiten trabajar con piezas de gran formato y conjuntos soldados con cordones largos. Los robots SCARA ($10.000-$50.000) se encargan de tareas de soldadura de precisión en piezas pequeñas. Por último, los robots colaborativos de soldadura ($25.000-$50.000) ofrecen un precio de entrada bajo, pero una capacidad de carga útil y una productividad potencial considerablemente menores.| Factor de coste | Sistema de pórtico | Célula articulada |
|---|---|---|
| Mecanismo robotizado | $10,000–$50,000 | $50,000–$100,000+ |
| Estructura / montaje | $30.000–$150.000 (carriles, estructura del puente, cimentación) | $5.000–$15.000 (pedestal + cerramiento de seguridad) |
| Integración + seguridad | $20,000–$80,000 | $15,000–$50,000 |
| Estimación del coste total del sistema | $80,000–$300,000+ | $70,000–$200,000 |
| Mantenimiento anual | $2.000–$4.000 (menos piezas móviles) | $3.000–$5.000 (servomotores de las articulaciones, reductores) |
| Plazo habitual de ROI | 18–24 meses (fabricación estructural de gran volumen) | 12–18 meses (automoción/producción mixta) |
⚠️ Error habitual: subestimar los costes de instalación del pórtico
Aunque el robot de pórtico en sí costará menos que un brazo articulado, los soportes de cimentación —cimentaciones con doble carril, disponibilidad de una grúa puente para la fabricación y la instalación, altura mínima del techo y estructura— pueden elevar el coste de instalación del sistema entre un 20-30 % por encima de lo previsto. Los fabricantes que no incluyen los costes de instalación en su planificación calculan un ROI con un plazo de recuperación poco realista. Solicite siempre un presupuesto para la cimentación y los soportes antes de pedir el del robot.
¿Qué robot de soldadura debería elegir? La matriz de decisión
 Para elegir entre los dos tipos, se tienen en cuenta cuatro factores: el tamaño de la pieza, la geometría del recorrido de soldadura, el número de piezas que se producirán y el coste en dólares. A continuación se muestra una matriz que indica qué tipo de robot se adapta mejor a los casos de fabricación más habituales:
| Su situación | Robot recomendado | Motivo |
|---|---|---|
| Piezas de más de 3 m con cordones de soldadura rectos o lineales | Puesto de soldadura robotizada con pórtico | El alcance ampliable cubre todo el cordón en una sola pasada, sin cambiar de posición |
| Geometría compleja de juntas 3D, piezas de menos de 1,5 m | Robot articulado de 6 ejes | Libertad de giro total para ángulos de soldadura compuestos |
| Acero estructural pesado (vigas, columnas, cerchas) | Robot sobre pórtico | Gran área de trabajo + carga útil elevada para varias antorchas |
| Gran variedad de piezas y bajo volumen, con formas diversas | Robot articulado | Reprogramación más rápida para distintas familias de piezas |
| Presupuesto total inferior a $80.000 | Célula articulada o cobot | Menor coste de entrada; el cobot elimina el gasto en vallas |
| Se necesita tanto un alcance largo COMO recorridos de soldadura complejos | Carril de pórtico + brazo articulado montado | Solución híbrida: el pórtico aporta desplazamiento y el brazo articulado, destreza |
💡 Consejo profesional
Los útiles de fijación diseñados para soldadura manual pueden provocar cordones irregulares en células robotizadas, ya que las piezas se mueven al sujetarlas y las soldaduras quedan desalineadas. Revise los útiles de fijación antes de invertir en cualquier tipo de robot. Una célula articulada de $200.000 que suelda piezas con un útil deformado producirá soldaduras de peor calidad que una operación manual de $5.000 con un buen útil de fijación.
Preguntas frecuentes: robots de soldadura sobre pórtico y articulados
P: ¿Qué otro nombre recibe un robot sobre pórtico?
Ver respuesta
Robot de coordenadas cartesianas, robot cilíndrico o robot rectilíneo. Los tres nombres se refieren al mismo movimiento de ejes en línea recta.
P: ¿Puede un robot sobre pórtico realizar soldadura MIG y TIG?
Ver respuesta
Sí. Los robots sobre pórtico pueden realizar los principales tipos de soldadura por arco: MIG (GMAW), TIG (GTAW), con hilo tubular (FCAW) y por arco sumergido (SAW). La elección del proceso de soldadura depende del efector final —es decir, de la antorcha y la fuente de alimentación de soldadura—, no del tipo de robot.
Los sistemas de pórtico se utilizan sobre todo para realizar soldadura por arco sumergido (SAW) en piezas largas con juntas estructurales que requieren altas tasas de deposición.
P: ¿Cuántos ejes tiene un robot de soldadura articulado?
Ver respuesta
La mayoría de los robots de soldadura articulados tienen seis ejes: tres para posicionar el brazo y tres para orientar la muñeca. Los seis ejes permiten aproximar la antorcha desde cualquier dirección y ofrecen la máxima flexibilidad en la aplicación. Algunos sistemas añaden un séptimo eje (con un carril externo o el accionamiento de un posicionador) para ampliar el alcance disponible y crear una inusual combinación de arquitectura de pórtico y articulación.
P: ¿Son adecuados los robots colaborativos para soldar acero estructural?
Ver respuesta
Para trabajos ligeros en piezas pequeñas o medianas, sí. La carga útil del cobot es de unos 5-16kg, suficiente para una antorcha MIG, pero su velocidad y alcance no son prácticos para conjuntos soldados grandes. Para vigas H estructurales, columnas y paneles de astillero se necesitan robots industriales estándar.
Los cobots son adecuados para fabricantes que están pasando de la soldadura manual y quieren dar un primer paso de bajo coste y bajo riesgo. Muchos empiezan con una célula de cobot para piezas sencillas y repetitivas, validan el ROI y después pasan a un sistema totalmente articulado o de pórtico cuando necesitan alcanzar volúmenes de producción completos. La capacidad de producción esperada puede ser de alrededor del 30-40 % frente a un sistema industrial dedicado con tipos de juntas similares.
P: ¿En qué sectores se utilizan más los robots de soldadura sobre pórtico?
Ver respuesta
Los robots de soldadura sobre pórtico se utilizan principalmente en estas aplicaciones: fabricación de estructuras metálicas (armazones de edificios, columnas y cerchas), construcción naval (paneles de casco y ensamblaje de bloques), construcción de puentes (soldadura de vigas y chapas de tablero), fabricación de equipos energéticos (tubos de caldera e intercambiadores de calor) y líneas de montaje de equipos. Todas estas aplicaciones requieren soldar cordones largos en componentes grandes, donde el alcance del pórtico evita tener que cambiar de posición la pieza.
P: ¿Se puede combinar un sistema de pórtico con un robot articulado?
Ver respuesta
Sí, y las configuraciones híbridas son cada vez más populares. Montar un brazo articulado de 6 ejes y 6 brazos en un carril de pórtico (o en un carril de suelo) combina el desplazamiento del pórtico, que ahorra tiempo, con los recorridos complejos que permite el brazo. Las modernas líneas de producción naval y de fabricación de puentes utilizan estas configuraciones para realizar soldaduras grandes y complejas en conjuntos de gran tamaño.
El pórtico aporta capacidad de ampliación y el brazo robótico montado permite acceder a todas las orientaciones angulares.
¿No sabe si el pórtico o el robot articulado es lo más adecuado para su línea de soldadura?
Nuestro equipo de ingeniería ha programado más de 1000 células de automatización de la soldadura en todo el mundo.. ¿Tiene las dimensiones de las piezas, el material y el volumen de producción?
Solo tiene que decírnoslo. Le recomendaremos la arquitectura adecuada. Solicite una consulta gratuita →Acerca de esta comparación
Zhouxiang fabrica puestos de soldadura robotizada sobre pórtico y ha puesto en marcha con éxito más de 1.000 proyectos de automatización de la soldadura en más de cincuenta países desde 1991. Esta comparación se basa en datos de campo de aplicaciones de estructuras metálicas y construcción naval, en las que nuestro equipo utiliza a diario arquitecturas de pórtico y articuladas. Tenemos intereses comerciales específicos en los sistemas de pórtico; por ello, todos los cálculos se basan exclusivamente en cifras y comentarios independientes de terceros, no en argumentos de marketing.
Referencias y fuentes
- World Robotics 2025: la demanda mundial de robots en las fábricas se duplica en 10 años — International Federation of Robotics (IFR)
- AWS D1.1/D1.1M:2025 Structural Welding Code — Steel — American Welding Society
- Cambios de AWS D1.1:2025 en el código de soldadura estructural — ANSI Blog
- Robótica industrial en 2025: tendencias, cifras y perspectiva mundial — Robotics Tomorrow
- ¿Qué son los pórticos para robots? Tipos, aplicaciones, ventajas y criterios de selección — Wevolver

