Contacte a Zhouxiang

Configuração de soldadura com cobot para produção de pequenos lotes e elevada variedade

Índice
Mostrar
GUIA DE AUTOMAÇÃO DE SOLDADURA PARA PRODUÇÃO DE ELEVADA VARIEDADE
A configuração de soldadura com cobot para pequenos lotes e elevada variedade é um método de planeamento baseado em mudanças de série repetíveis, não apenas no robô. Primeiro, identifique as famílias de peças, as referências dos dispositivos de fixação, os limites do processo, a responsabilidade pelos programas e os critérios de aprovação da primeira peça; depois, escolha o equipamento da célula de soldadura robotizada para concretizar o plano.
Âmbito deste guia: Este artigo aborda a configuração, os dispositivos de fixação, a reutilização de programas, as mudanças de série e a aprovação da primeira peça. Para conhecer as configurações do sistema e as opções de produto, consulte a nossa página sobre robôs colaborativos de soldadura.
Os sistemas com cobot podem permitir a soldadura automatizada quando um sistema de soldadura robotizada tem de responder a necessidades de produção variáveis. O objetivo não é tornar todos os trabalhos mais simples, mas criar um processo controlado para mudar de trabalho nos sistemas robotizados, mantendo a rastreabilidade.
Os sistemas de soldadura com cobot são frequentemente apresentados como uma solução específica e fácil de utilizar para responder à falta de mão de obra. Considere esta tendência de mercado uma hipótese de trabalho; a aplicação continua a ter de demonstrar compatibilidade com as peças, as pessoas, o processo e o plano de aceitação para constituir uma solução.
Comece pela família de peças, não pelo robô
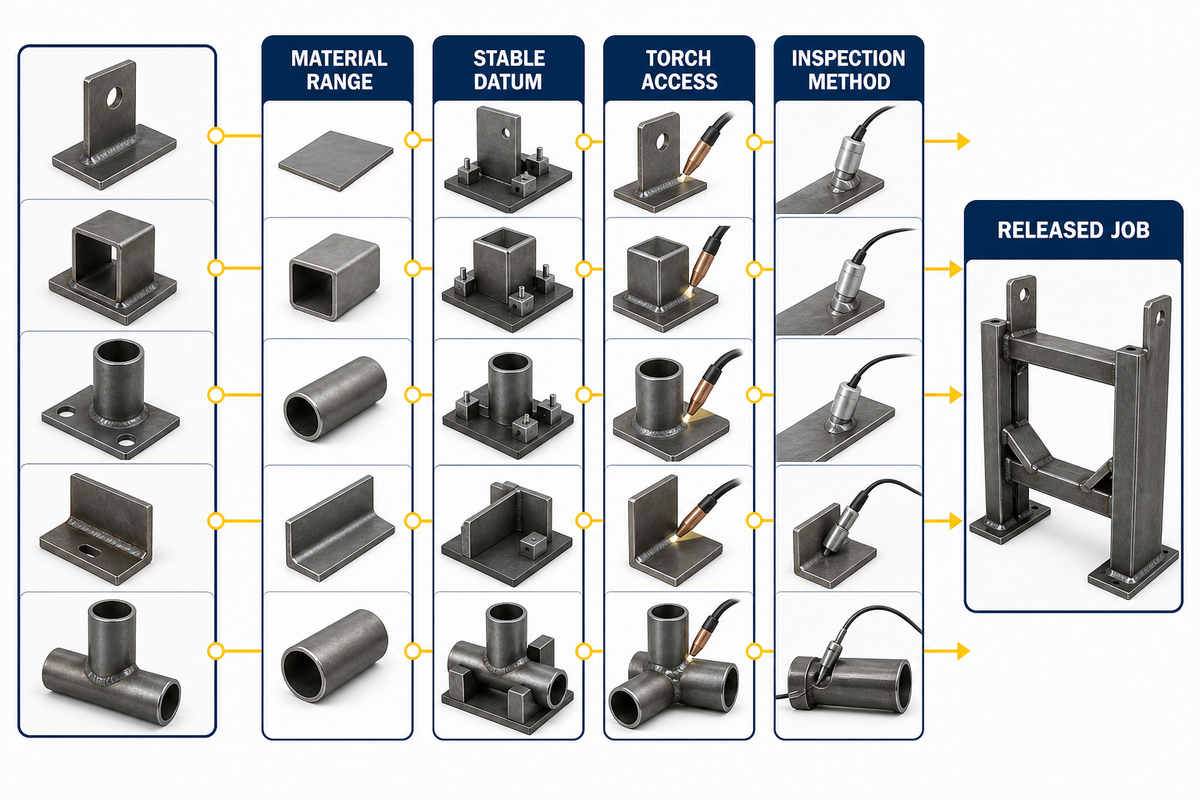
A automação de elevada variedade torna-se viável quando é possível descrever e controlar a variação. Um lote de cinco peças repetidas pode ser mais fácil de automatizar do que um lote de cinquenta conjuntos cuja posição da junta, preparação ou acessibilidade varia de peça para peça.
Agrupar
- Materiais e intervalos de espessura comuns
- Tipos de junta e posições de soldadura semelhantes
- Superfícies de localização estáveis
- Acesso comparável da tocha
- Requisitos comuns de fio, gás e procedimento
Separar ou analisar
- Folgas ou deformações sem controlo
- Peças posicionadas a olho
- Juntas ocultas por grampos
- Mudanças frequentes de consumíveis ou de processo
- Critérios de aceitação diferentes consoante o contrato
O que torna um cobot prático quando os percursos de soldadura mudam frequentemente?
As mudanças frequentes de percurso são geríveis quando a oficina consegue recuperar um trabalho aprovado, localizar a nova peça a partir de referências conhecidas, verificar os referenciais da ferramenta e da peça e validar a primeira peça antes de prosseguir. Os recursos que facilitam a programação podem ajudar, mas não corrigem peças instáveis nem dispositivos de fixação sem controlo.
O NIST descreve a produção de elevada variedade e baixo volume como uma aplicação potencial para robôs colaborativos, mas a adequação depende sempre da aplicação concreta. Use uma ficha de qualificação para cada família de peças proposta: revisão do desenho, material, WPS, lista de juntas, padrão do lote, método de localização, variação prevista, método de inspeção e pessoa responsável pela aprovação do trabalho.
Inclua as operações de fabrico que antecedem a primeira soldadura, não apenas o percurso do robô. A preparação do material, o ajustamento, a inspeção e o tratamento de exceções determinam se a célula consegue aumentar a produção ou apenas deslocar o estrangulamento.
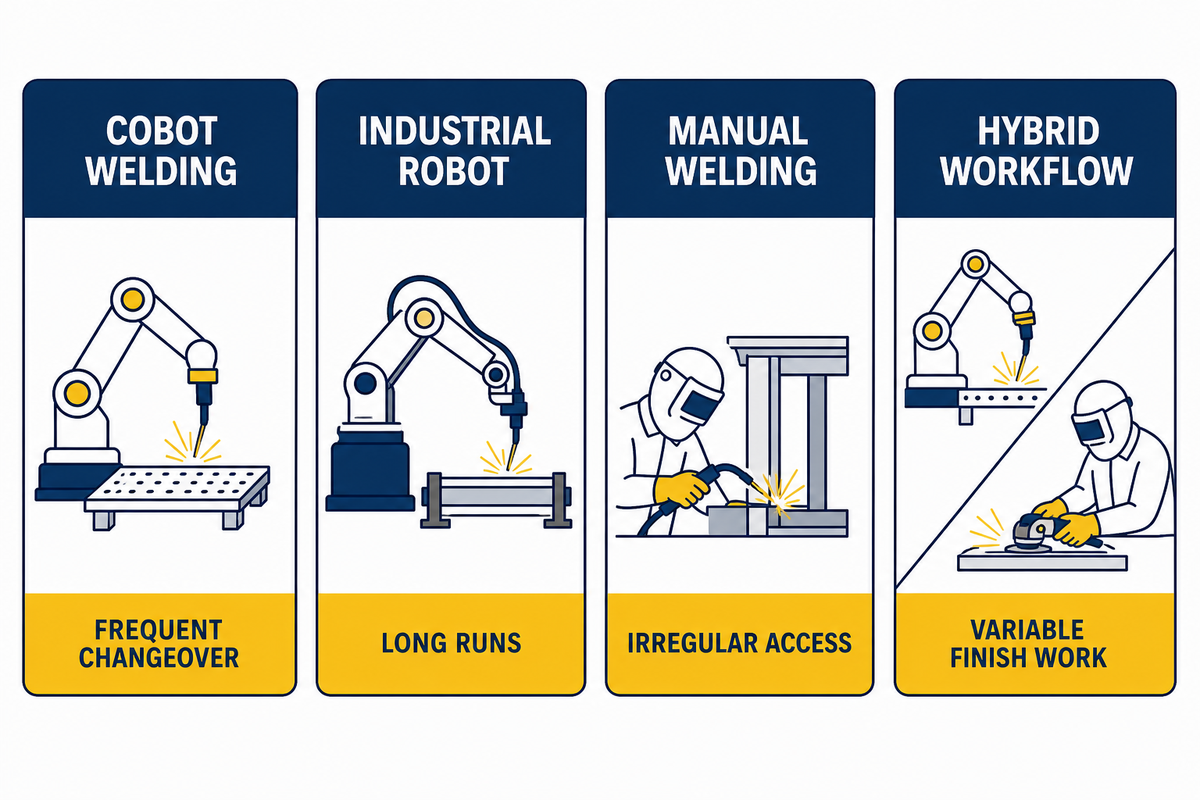
Quando é que um cobot é melhor do que a soldadura manual ou um robô convencional?
| Condição de produção | Opção provável | Motivo |
|---|---|---|
| Muitas peças repetíveis, mudanças de série frequentes e velocidade moderada necessária | Soldadura com cobot | A flexibilidade de programação e reafetação pode compensar uma velocidade máxima inferior. |
| Um produto estável, séries longas e produtividade máxima | Robô industrial convencional | Uma célula dedicada e protegida pode justificar maior velocidade e esforço de integração. |
| Volume muito reduzido, acesso irregular e ajustamento instável | Soldadura manual ou melhoria do processo primeiro | A automação pode transformar a variação em paragens, retoques e retrabalho. |
| Subconjuntos repetíveis e trabalho de acabamento variável | Processo híbrido | Atribua as costuras consistentes ao robô e reserve o discernimento humano para as exceções. |
Que opção de automação se adequa a uma oficina de baixo volume e elevada variedade?
Escolha com base na combinação de variedade, repetibilidade, esforço das mudanças de série, acessibilidade e velocidade necessária. A expressão «pequenos lotes» não basta, por si só, como justificação. Um cobot justifica-se quando é possível transformar trabalhos recorrentes em receitas e dispositivos de fixação controlados sem prolongar a verificação para lá da duração da produção.
O Mapa de opções por variedade e repetibilidade é um auxiliar de decisão simples. Se a repetibilidade for fraca, comece por melhorar a peça ou o dispositivo de fixação. Se a velocidade for determinante, compare soluções de automação para grandes volumes. Mantenha o trabalho manual para juntas verdadeiramente imprevisíveis. Use um cobot para trabalhos repetidos e mudanças de série frequentes. Antes de escolher uma opção, consulte esta introdução aos fundamentos da soldadura com cobot.
Os operadores continuam responsáveis pela preparação, observação, inspeção e decisões perante exceções. A produção de grande volume pode favorecer a automação industrial tradicional quando a velocidade e a disposição fixa justificam o esforço adicional de integração.
Estruture a célula com referências estáveis e acesso da tocha
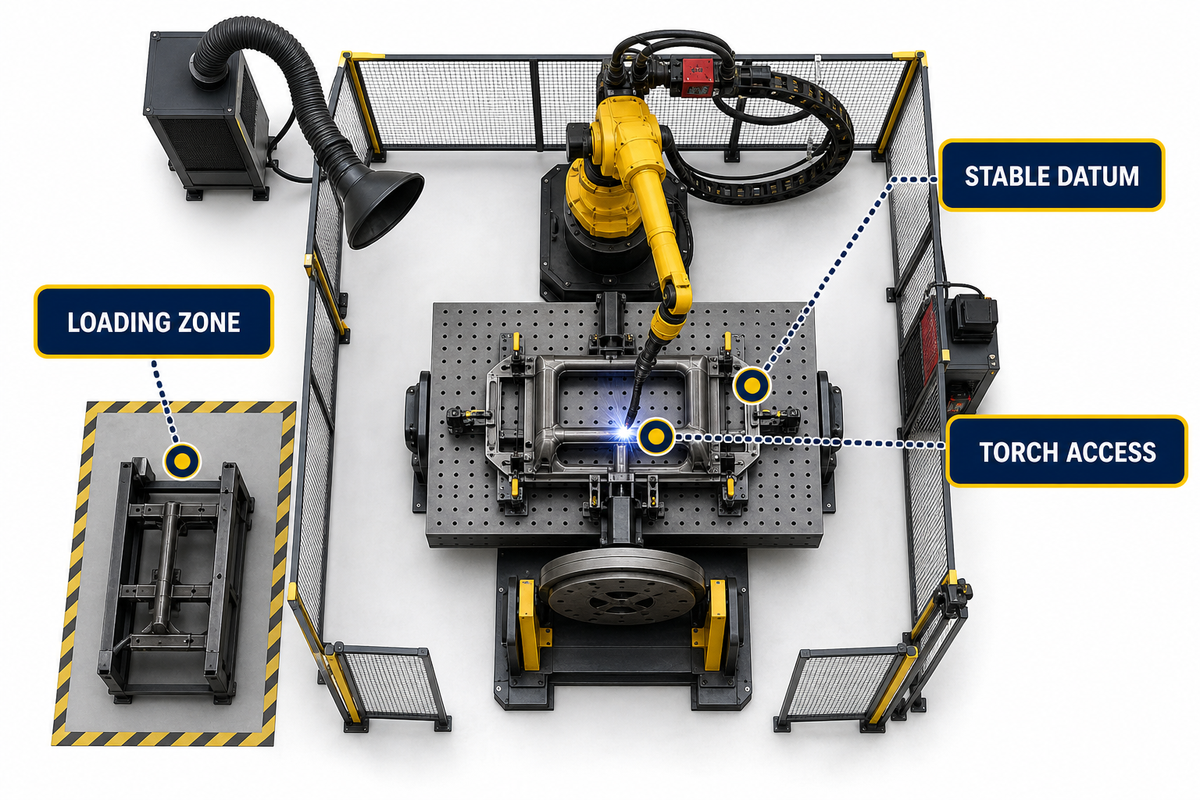
Comece pela soldadura e planeie a célula em sentido inverso. Confirme os ângulos de trabalho e deslocação da tocha necessários, a folga do bocal, o percurso de aproximação, o movimento do posicionador de peças, o movimento dos cabos e o acesso para carga e inspeção antes de definir a posição da base do robô. As orientações do NIST sobre calibração e registo explicam por que motivo as relações entre coordenadas e a precisão da tarefa devem ser medidas, não presumidas.
- Represente as juntas típicas e os ângulos de aproximação difíceis.
- Defina o espaço ocupado pelo dispositivo de fixação e as referências estáveis da peça.
- Verifique o alcance e a carga útil com a tocha, o conjunto de cabos, o sensor e o adaptador reais.
- Reserve espaço para grampos, extração, manutenção e remoção da peça.
- Defina as ligações de alimentação elétrica, gás, fio, rede, ligação à terra e controlo de fumos.
- Valide a disposição proposta com o integrador e os responsáveis pela segurança.
Limites da calibração: Recuperar o mesmo programa não prova que o percurso físico continua preciso. O ponto central da ferramenta, os referenciais da peça, o registo, os eventos de colisão, a manutenção e o estado do equipamento podem alterar o resultado. Defina critérios de verificação e revalidação adequados ao processo e à documentação do controlador.
Controle a configuração como um sistema integrado na oficina
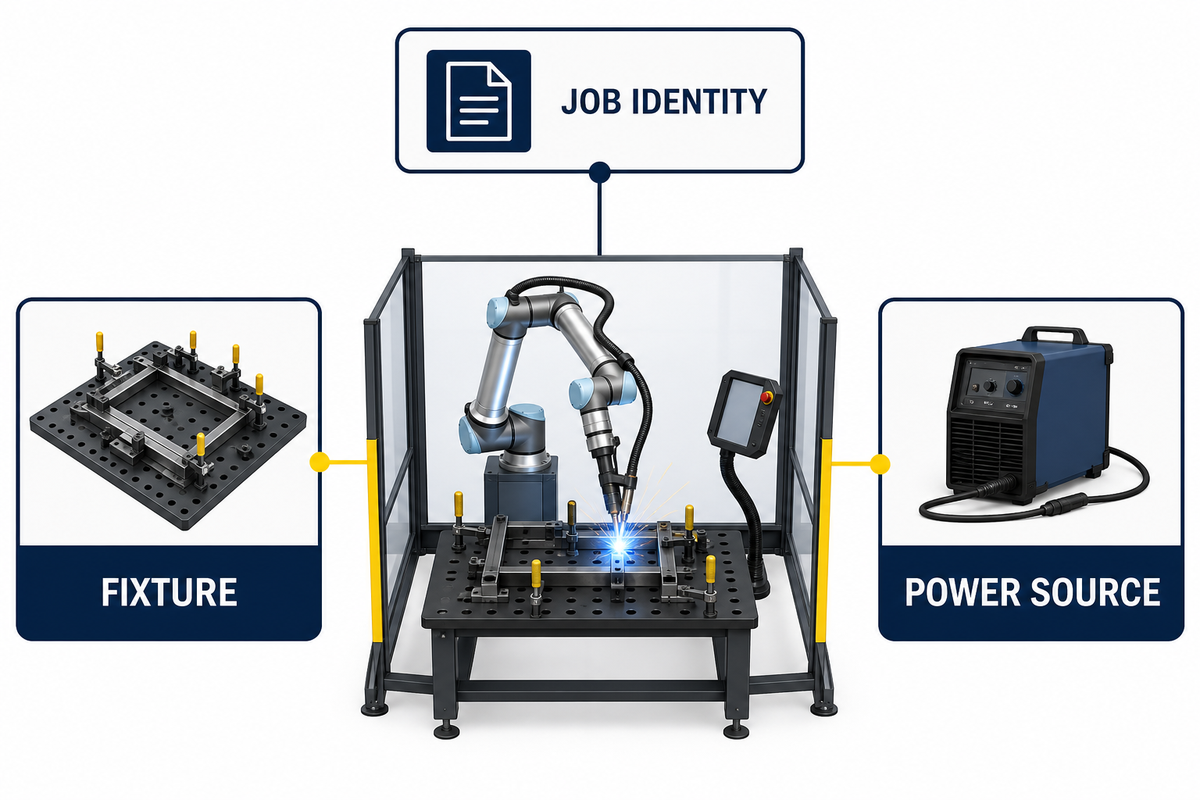
O soldador ou técnico não deve ter de reconstruir a configuração de memória na consola portátil de programação. As orientações da OSHA sobre aplicações robotizadas recomendam tratar a integração, a operação, a manutenção e os riscos ambientais como um único sistema ao longo de todo o ciclo de vida. A matriz de controlo seguinte associa o braço cobot, o processo de soldadura, o dispositivo de fixação, a fonte de alimentação e os registos de aprovação a uma única identificação do trabalho, ajudando a oficina a melhorar a consistência da soldadura sem confundir movimentos repetitivos com qualidade comprovada.
| Grupo de controlo | Dados de configuração registados | Registos de aprovação |
|---|---|---|
| Família de peças | Desenho, material, espessura, lista de costuras de soldadura | Revisão correta e peça representativa confirmadas |
| Dispositivo de fixação | Base, apoio, referência, sequência de aperto | Identificação, estado e orientação do dispositivo de fixação verificados |
| Robô e ferramenta | Braço cobot, tocha, TCP, referencial da peça | Registo e verificação do estado do equipamento concluídos |
| Programa | Trabalho, percurso, desvios, pontos de recuperação | Versão aprovada carregada e execução em seco observada |
| Processo de soldadura | Modo MIG, fio, gás, parâmetros de soldadura | WPS aprovada ou receita de processo correspondente confirmada |
| Alimentação e serviços | Fonte de alimentação, ligação à terra, extração, serviços | Ligações e captação de fumos verificadas |
| Disposição da célula de soldadura robotizada | Espaço ocupado, zona de carga, movimento dos cabos, acesso | Folgas e medidas de proteção validadas |
| Primeira peça | Plano de inspeção e critérios de aceitação | Resultado registado por pessoal autorizado |
| Entrega | Cópia de segurança, formação, manutenção, questões em aberto | Responsável identificado aceita o conjunto de documentos de produção |
Esta matriz também esclarece o verdadeiro processo de programação. O software de automação industrial é apenas uma camada. A eficiência de produção e os custos operacionais dependem de dados físicos repetíveis, receitas verificadas e operadores com formação, além de uma resposta controlada quando a aplicação robotizada colaborativa muda.
Um soldador cobot consegue repetir movimentos, mas são os operadores qualificados e o pessoal de soldadura devidamente habilitado que controlam o que pode melhorar a qualidade da soldadura. Melhorar a qualidade implica controlar a variação e verificar a qualidade do produto; não é um resultado garantido pela aquisição de automação.
Conceba dispositivos de fixação para mudanças de série rápidas e repetíveis
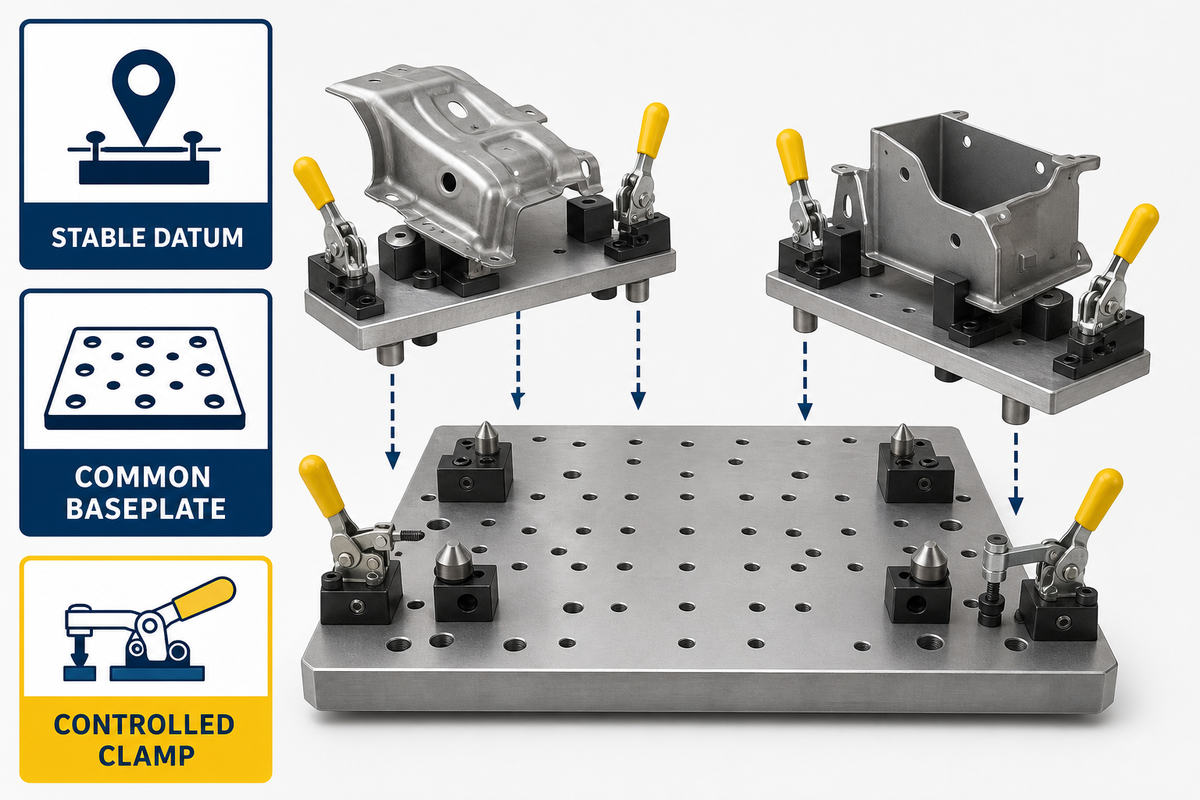
Um bom dispositivo de fixação para produção de elevada variedade normaliza a interface e permite substituir os apoios. Uma placa-base comum, referências conhecidas, orientação guiada, batentes positivos e posições controladas dos grampos proporcionam a cada programa uma referência física estável.
Lista de verificação da preparação do dispositivo de fixação
- Os localizadores definem a posição; os grampos mantêm a peça encostada a eles.
- A peça não pode ser carregada na orientação errada sem que a incompatibilidade seja evidente.
- Os grampos e elementos do dispositivo de fixação ficam fora do espaço da tocha e dos cabos.
- A restrição e a libertação da peça têm uma sequência planeada para lidar com o calor e a deformação.
- A identificação e a revisão do dispositivo de fixação estão visíveis e associadas ao trabalho aprovado.
- Os pontos de desgaste podem ser inspecionados e substituídos sem alterar o sistema de referências.
Como podem os dispositivos de fixação reduzir o tempo de preparação sem perder repetibilidade?
Os dispositivos de fixação modulares bem concebidos substituem o posicionamento baseado no discernimento por uma interface repetível e verificada. O objetivo não é ter um dispositivo universal para cada SKU, mas sim uma base repetível e um método de mudança que permitam a diferentes apoios estabelecer a mesma lógica de coordenadas da célula.
A revista The Fabricator descreve operações de elevada variedade de produtos que usam ferramentas e sequências comuns para melhorar o fluxo e observa que dispositivos de fixação consistentes permitem configurações mais consistentes. Considere isto um princípio operacional, não uma garantia de que um único desenho de dispositivo de fixação satisfaz as necessidades de todas as oficinas.
Um dispositivo de fixação económico é aquele que controla as referências necessárias e cumpre a sua função, não necessariamente o que tem o preço de compra mais baixo. Um bom acesso pode reduzir o tempo de trabalho gasto em operações de carga e ajuste difíceis, mantendo as verificações de aprovação.
Crie uma arquitetura de programas reutilizável
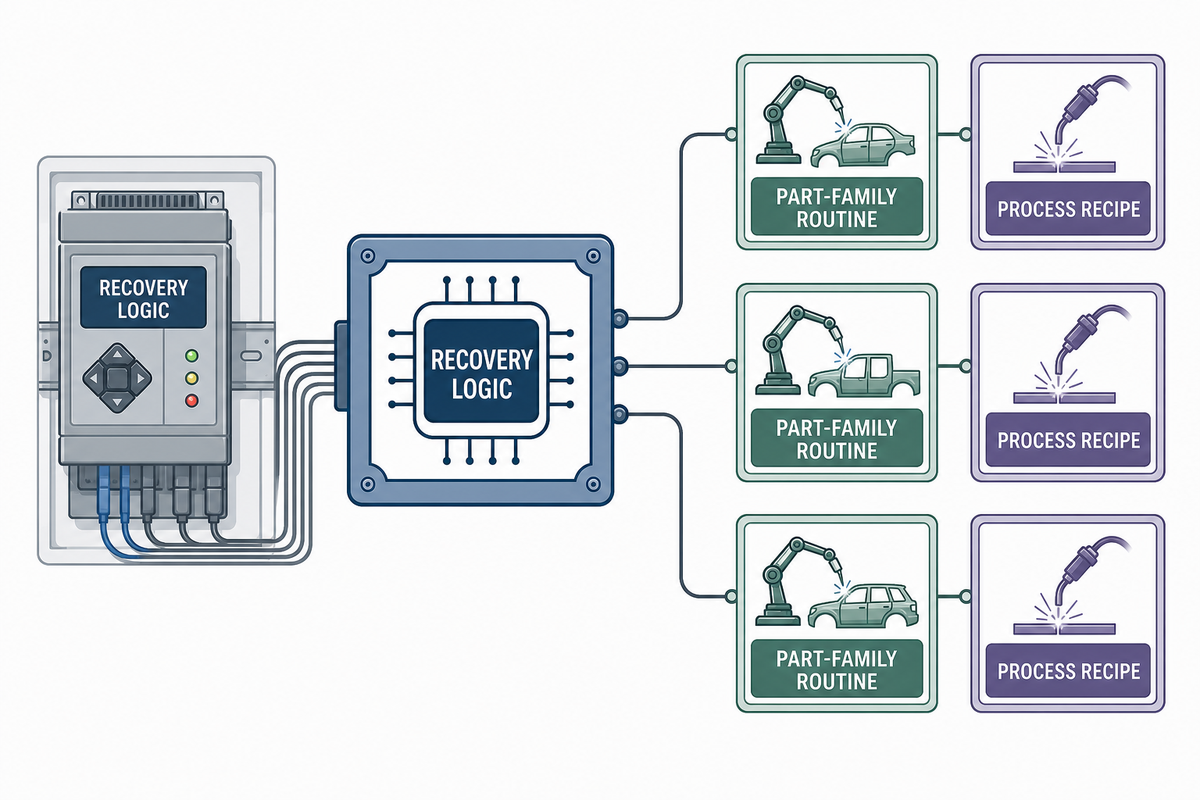
Guarde mais do que um percurso. Os trabalhos do NIST sobre registo de robôs reforçam a necessidade de controlar as relações entre coordenadas juntamente com o programa guardado. Um trabalho aprovado deve identificar o desenho, o dispositivo de fixação, a WPS ou receita de processo aprovada, os dados da ferramenta, o referencial da peça, a sequência de soldadura, as opções de deteção e o plano de inspeção associados.
| Camada | Controlo | Situação que exige alteração |
|---|---|---|
| Rotina principal | Verificações de preparação, arranque seguro, lógica de recuperação | Alteração do controlador ou das funções da célula |
| Rotina da família de peças | Sequência e movimentos partilhados | Alteração da ordem das juntas ou do acesso |
| Trabalho da peça | Pontos, desvios, oscilação e chamadas de processo | Alteração do desenho, do dispositivo de fixação ou dos requisitos de soldadura |
| Receita | Parâmetros de soldadura aprovados | Alteração do material, espessura, fio, gás ou procedimento |
| Registo de aprovação | Combinação de revisões verificada e resultado da primeira peça | Alteração de qualquer dado controlado |
Existem registos distintos para o registo de coordenadas e a calibração. A investigação do NIST sobre o registo de robôs e a precisão no local de trabalho ilustra por que motivo um registo de revisões organizado, por si só, não comprova a precisão da tarefa em todo o espaço de trabalho. Use verificações específicas do controlador e da aplicação em vez de um critério universal para determinar o intervalo de calibração.
Se a interface de programação utilizar indicações gráficas do trabalho, estas devem corresponder às identificações controladas do dispositivo de fixação e da receita. Não se deve afirmar que um trabalho é carregado sem problemas quando o operador tem de resolver um desvio ou uma alteração de equipamento que não foi contabilizada.
Use o ciclo de mudança de série em 6 etapas
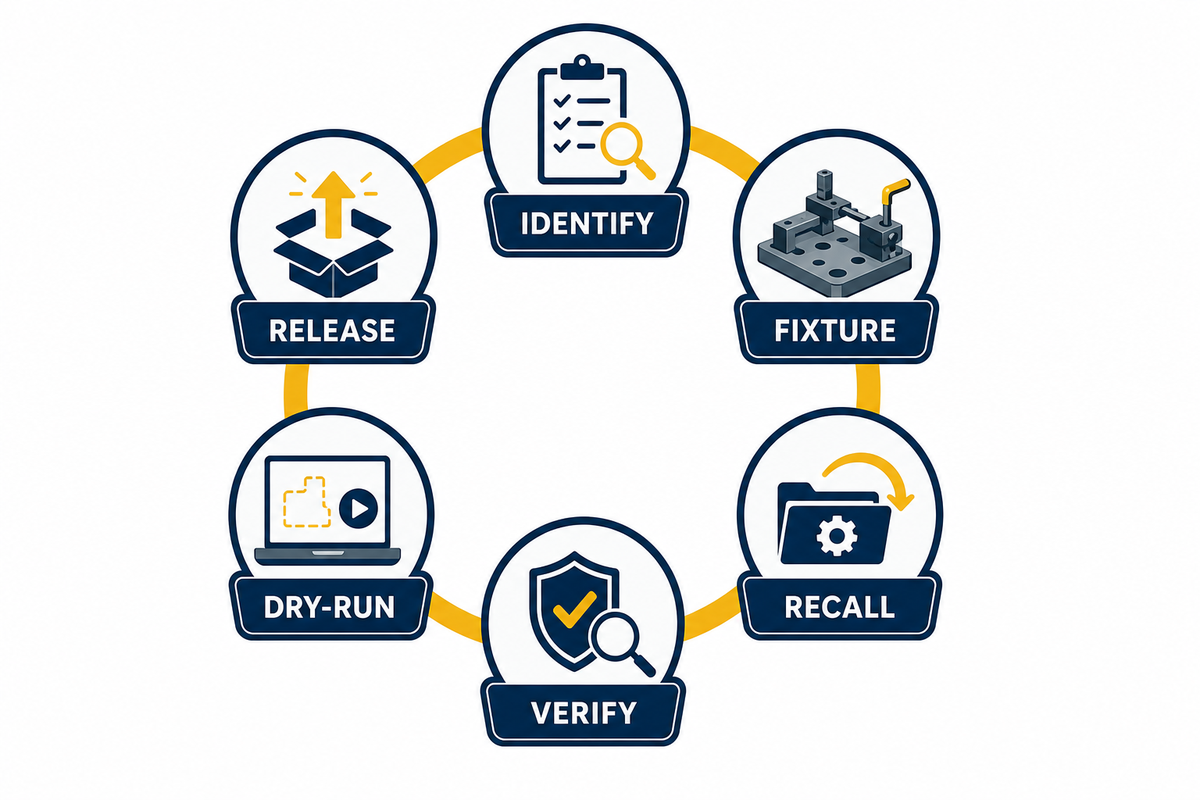
O ciclo de mudança de série em 6 etapas é a base editorial deste guia e transforma a substituição de um trabalho numa sequência de aprovação auditável. As orientações da OSHA exigem a avaliação dos riscos ao longo do ciclo de vida da aplicação robotizada, pelo que as alterações definidas devem desencadear novas verificações.
1. IdentificarConfirme o trabalho, o desenho, a WPS, os consumíveis e as revisões do dispositivo de fixação, programa e receita.
2. FixarInstale o apoio correto e verifique as referências, os batentes, os grampos, a orientação e o estado.
3. RecuperarCarregue a combinação de trabalho aprovada; não misture um percurso antigo com um desenho ou dispositivo de fixação novo.
4. VerificarVerifique o TCP e o referencial da peça, o fio, o gás, os serviços, a extração, a deteção e as medidas de proteção.
5. Executar em secoUse um modo seguro adequado para verificar as folgas, a sequência, a aproximação e a recuperação.
6. AprovarSolde, inspecione, documente e aprove a primeira peça antes de prosseguir com o lote.
Defina quais as alterações na peça, no dispositivo de fixação, no programa, nas ferramentas, na disposição ou na extração que exigem uma nova avaliação de riscos, uma verificação da calibração, uma confirmação do processo ou a aprovação da primeira peça.
Durante o ensaio do processo, verifique a abertura do arco e o comportamento no início e no fim do cordão de soldadura. As taxas de deposição e o tempo de funcionamento ininterrupto são variáveis de produção, não motivos para ignorar a execução em seco ou a aprovação da primeira peça.
Aprove a primeira peça antes de iniciar o lote
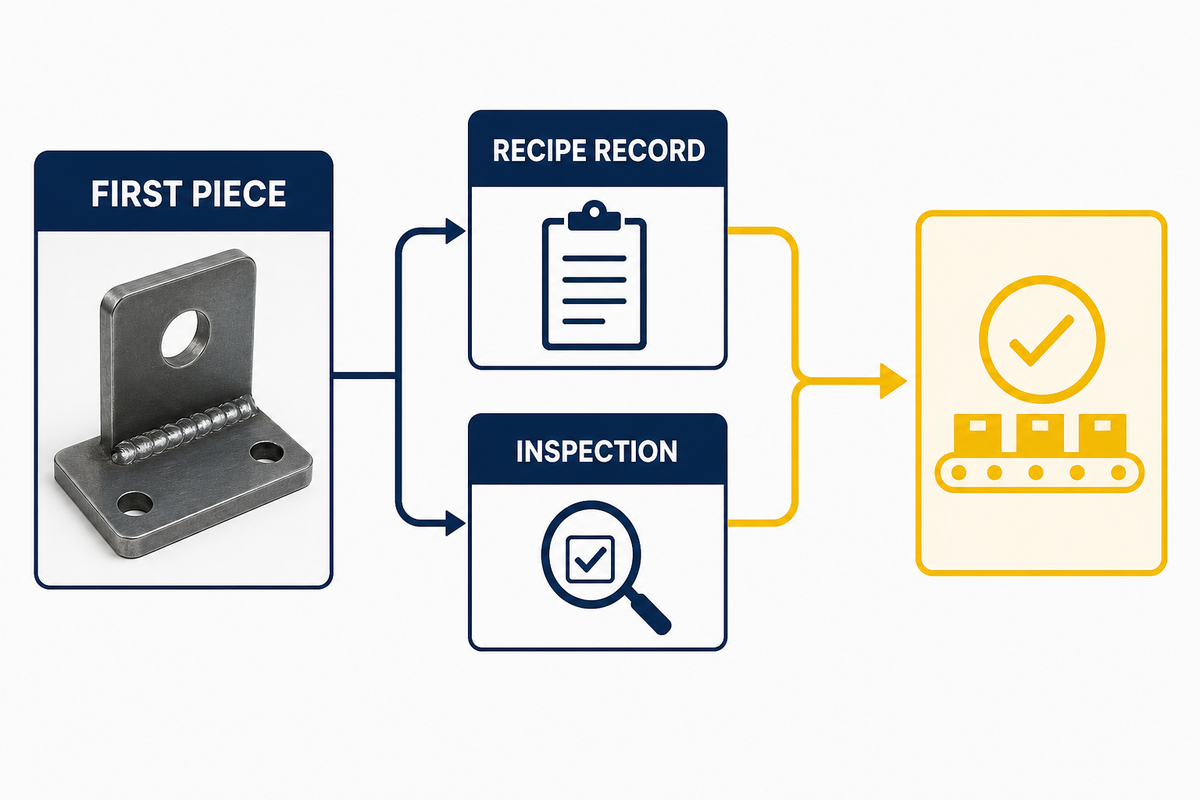
O ponto de aprovação da primeira peça liga a preparação à produção. A investigação do NIST sobre a degradação da precisão dos robôs sustenta a verificação do estado atual do equipamento, em vez da confiança exclusiva num resultado anterior satisfatório. O registo deve identificar a combinação exata do trabalho e demonstrar que a soldadura obtida cumpre os critérios de aceitação aplicáveis ao trabalho.
Ficha de aprovação da primeira peça
- Identificações da peça, desenho, dispositivo de fixação, programa, receita e WPS
- Verificação da ferramenta e do referencial da peça, além das verificações pertinentes do estado do equipamento
- Identificação do material, fio, gás, ajustamento e junta
- Verificações visuais, dimensionais, END ou destrutivas necessárias
- Resultado, desvio, decisão, responsável pela aprovação, data e rastreabilidade
A informação deste artigo não define critérios de aceitação. Estes devem ser estabelecidos pelo contrato, pelo desenho, pelo procedimento de soldadura qualificado, pelo código aplicável e pelo pessoal autorizado. Uma peça anterior aprovada não garante que o equipamento permaneça nas mesmas condições depois de uma colisão, intervenção de manutenção, alteração de ferramentas ou outro evento definido.
Trate separadamente a operação colaborativa e a segurança da soldadura
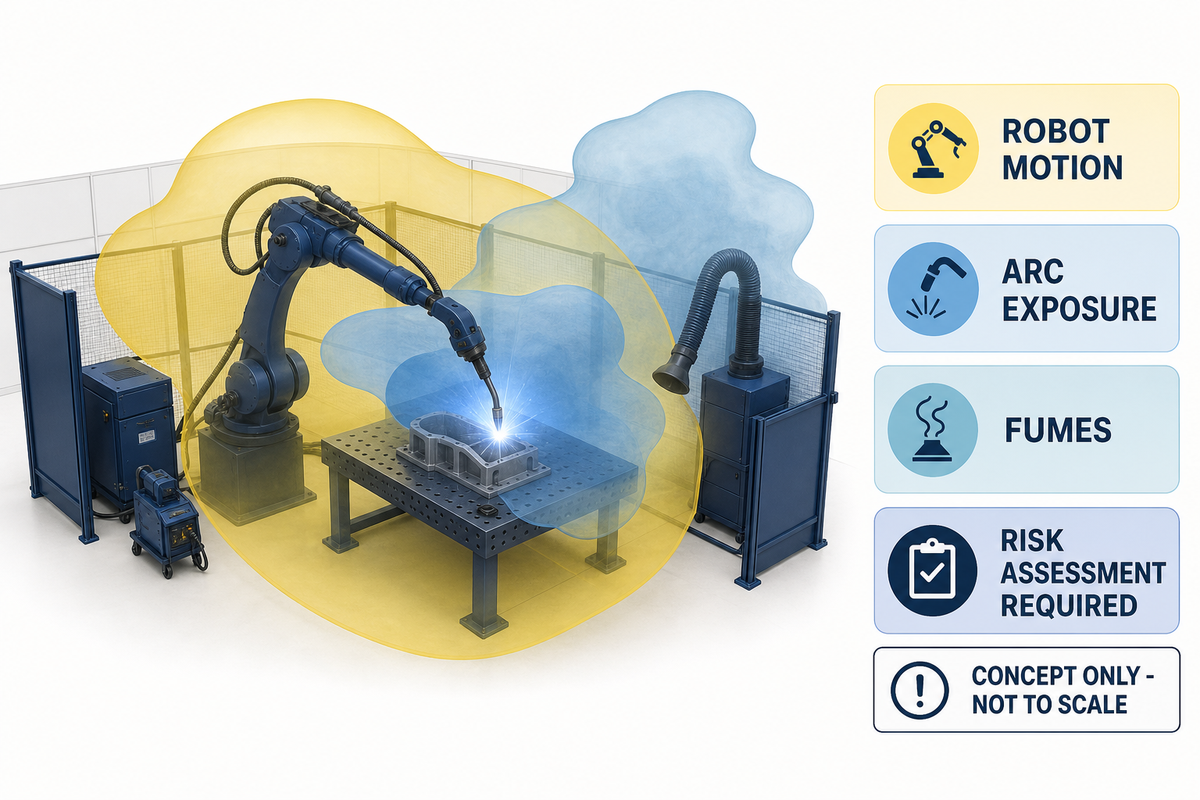
Um braço colaborativo não elimina a necessidade de proteções. As orientações da OSHA sobre robôs exigem a avaliação de riscos ao longo de todo o ciclo de vida da aplicação e incluem a exposição a fumos de soldadura, radiação do arco, calor, projeções, incêndio, peças quentes e equipamento de processo. A nossa análise das normas de segurança para robôs de soldadura contém mais informações, mas é necessária uma análise qualificada dos requisitos atualmente aplicáveis.
Que verificações de segurança continuam a ser necessárias quando o braço é colaborativo?
Avalie a aplicação completa: movimento do robô, tocha e peça, grampos e posicionadores de peças, arranque inesperado, exposição ao arco, fumos, calor, projeções, perigos elétricos, tarefas de carga, manutenção e pessoas nas proximidades. Valide também as medidas de proteção tendo em conta a disposição real e os modos de operação do equipamento.
As orientações da ESAB sobre cobots de soldadura assinalam que uma avaliação de riscos pode continuar a exigir cabinas, scanners ou bloqueios nas portas. As medidas adequadas também podem incluir ecrãs, extração, encravamentos, controlo de acesso, velocidades seguras, procedimentos, EPI ou outras medidas definidas por entidades qualificadas de acordo com os requisitos locais em vigor. A síntese da ANSI sobre a norma ISO 10218-1:2025 é uma referência útil para acompanhar alterações às normas, mas não substitui a consulta e aplicação das normas relevantes.
Nota de segurança: Este guia contém informações para planeamento, não constitui uma avaliação de riscos da célula, uma interpretação de normas nem uma autorização de operação. Confirme as normas em vigor, as obrigações aplicáveis na jurisdição e a documentação específica do sistema.
Prepare um pedido de cotação e um pacote de aceitação que o fornecedor possa executar
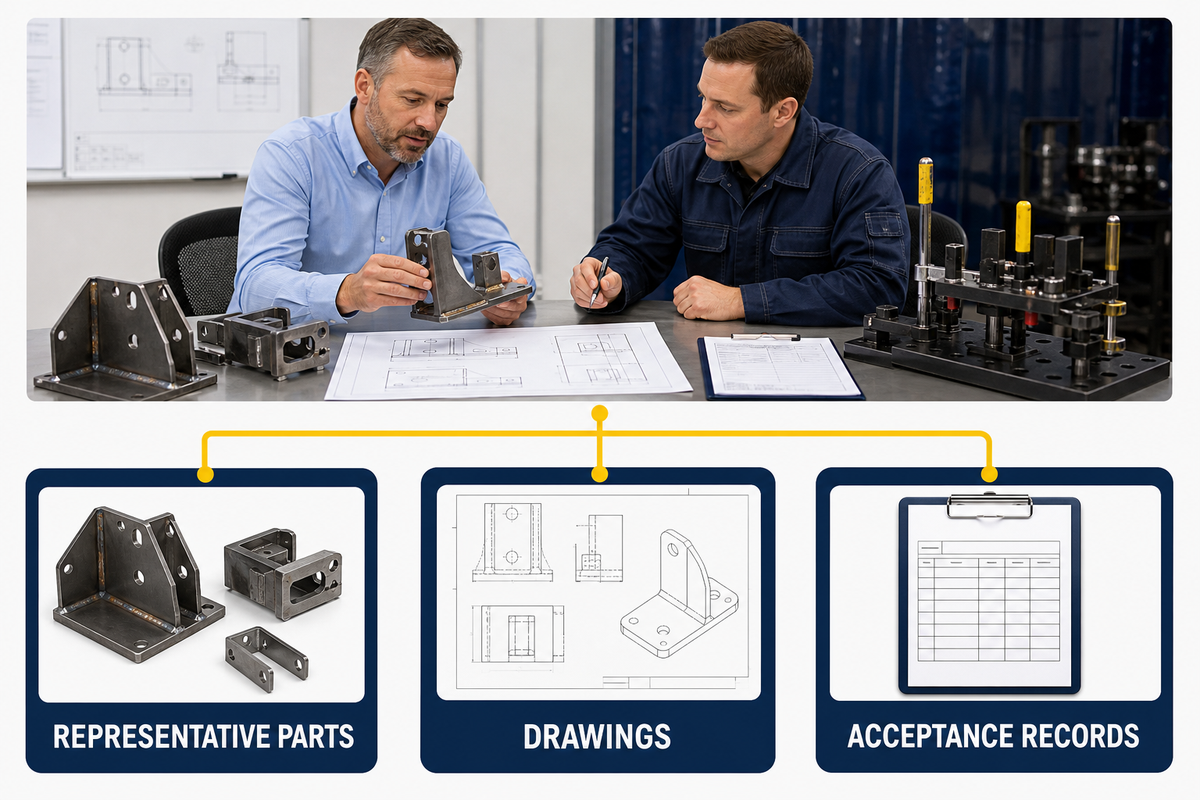
Um fornecedor consegue conceber uma solução mais credível quando o pedido de cotação descreve o trabalho, em vez de pedir apenas um modelo de robô. Forneça peças representativas e as juntas mais difíceis, não apenas a amostra mais simples.
Uma solução com cobot deve responder de forma credível às necessidades de produção definidas, quer se trate de chapa de amostra quer de aço estrutural. Peça ao fornecedor que explique a compatibilidade do hardware e do software e distinga o desempenho demonstrado das otimizações previstas.
Lista de verificação do pedido de cotação
- Matriz de famílias de peças, desenhos, revisões e amostras representativas
- Materiais, espessuras, juntas, posições, ajustamento e requisitos da WPS
- Variedade prevista, padrão dos lotes, horas e pressupostos operacionais pretendidos
- Âmbito dos dispositivos de fixação, referências, posicionadores de peças, deteção e responsabilidade pelas mudanças de série
- Disposição disponível, serviços, extração, rede e condições ambientais
- Divisão das responsabilidades de segurança e documentação necessária
- Âmbito da programação, cópias de segurança, recuperação, operação, manutenção e formação
- FAT/SAT, primeira peça, documentação e critérios para questões por resolver
Que registos deve um fornecedor de soldadura com cobot apresentar?
Peça resultados demonstrados em peças representativas, os pressupostos exatos das estimativas de ciclo, o âmbito documentado da integração de segurança, os programas e materiais de cópia de segurança a entregar, os conteúdos da formação, os registos de aceitação e limites claros de responsabilidade. O cliente deve definir as responsabilidades e os limites, bem como analisar os documentos de aceitação. Deve saber o que foi demonstrado e o que continua a ser um objetivo de otimização.
Com estes dados, a Zhouxiang pode discutir uma configuração adequada de robô colaborativo de soldadura.
Antes de falar com fornecedores, confirme a empresa e o âmbito do apoio na página da empresa Zhouxiang.
Perguntas frequentes
Um cobot consegue soldar muitos tipos diferentes de peças?
Sim, se for possível agrupar as peças em famílias geríveis com referências estáveis, juntas acessíveis, ajustamento controlado e receitas de trabalho guardadas. O limite depende menos do número de referências de peça e mais da quantidade de variação física e de processo que a estrutura dos programas, o plano de inspeção e o dispositivo de fixação conseguem integrar e absorver sem transformar cada encomenda repetida num novo projeto de integração.
Quanto deve demorar uma mudança de série em soldadura com cobot para produção de elevada variedade?
Não existe um tempo universal defensável. A massa do dispositivo de fixação, a complexidade da peça, as mudanças de consumíveis, a deteção, a inspeção e a experiência do operador afetam o resultado. Estabeleça uma referência medida para cada família de peças e, se possível, transfira a preparação para fora do período de paragem. Evite movimentos desnecessários, mantendo os controlos da primeira peça e as execuções em seco.
Os robôs colaborativos de soldadura funcionam sem proteções?
Não; isso não elimina todos os riscos. As funções colaborativas tratam apenas de parte dos riscos. A radiação do arco, os fumos, o metal quente, as projeções, as ferramentas, as peças, os posicionadores de peças, os pontos de entalamento e o equipamento instalado continuam a exigir avaliação; as proteções necessárias dependem da célula, das tarefas, dos modos de operação e dos requisitos aplicáveis.
Cada peça deve ter um programa de robô separado?
Use uma arquitetura controlada. As rotinas e os trabalhos ou receitas aprovados para cada peça devem ser específicos da família de peças, quando o controlador o permitir; a lógica de recuperação e preparação deve ser comum. Cada dispositivo de fixação, percurso, receita de processo e desenho deve ter revisões controladas, para que uma recuperação conveniente não combine inadvertidamente versões incompatíveis.
O que deve incluir um ensaio de aceitação do fornecedor?
Use peças representativas e desenhos, procedimentos, dispositivos de fixação e pressupostos de ciclo e inspeção acordados; funções de segurança; tarefas do operador; cenários de recuperação; formação; e documentação. Registe os factos observados e distinga os requisitos demonstrados dos requisitos futuros. Documente quem é responsável pelas questões por resolver relativas às peças, às ferramentas, ao processo e à integração.
Referências e fontes
Entre as principais fontes contam-se as orientações da OSHA sobre aplicações robotizadas, as referências do NIST sobre cobots para produção de elevada variedade e baixo volume, a análise da revista The Fabricator sobre produção de elevada variedade de produtos, as orientações da ESAB sobre segurança na soldadura com cobots e a síntese da ANSI sobre normas, ligadas nas secções relevantes acima. Consulte também o nosso guia separado sobre requisitos de segurança para robôs de soldadura; nenhum dos guias internos substitui uma avaliação específica da aplicação.
O ciclo de mudança de série em 6 etapas e o Mapa de opções por variedade e repetibilidade são estruturas editoriais desenvolvidas para este guia. Não foram fornecidos estudos de tempos de ciclo de clientes, conjuntos de dados de qualidade da soldadura nem resultados de projetos de clientes; por isso, este artigo não garante níveis universais de produtividade, retorno do investimento ou qualidade.

