
Contacte a Zhouxiang

Requisitos de segurança para robôs de soldadura que todos os fabricantes devem seguir
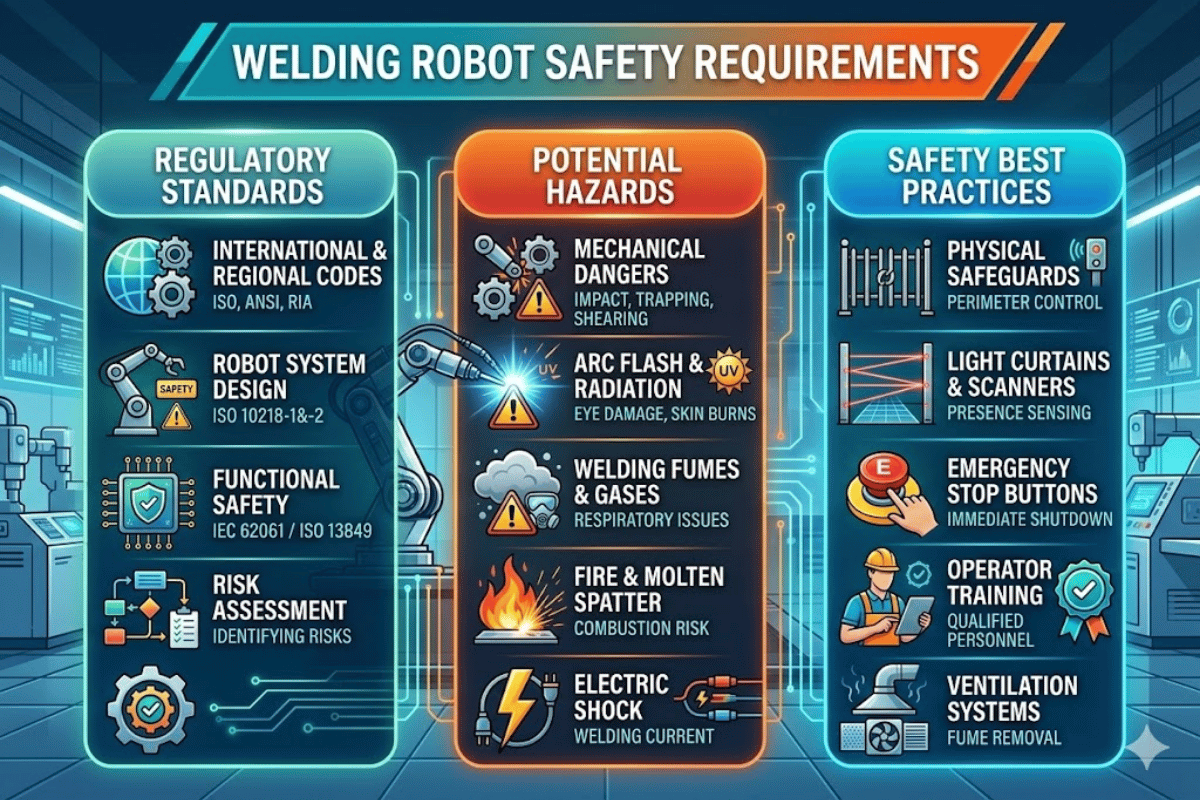
As células de soldadura robotizada asseguram hoje a automação de tudo, desde painéis de carroçaria automóvel até vigas de aço estrutural. Mas a transição da soldadura manual para a automação não elimina todos os riscos. Os fumos de soldadura, a radiação do arco, os riscos de colisão com componentes mecânicos e os perigos elétricos continuam presentes; são simplesmente geridos de forma diferente nas operações de soldadura robotizada e nas operações de soldadura manual. Este guia sobre soldadura robotizada apresenta as informações básicas necessárias para garantir a conformidade de instalações novas e existentes (ou de células de soldadura robotizada já instaladas). Descreve as normas aplicáveis, a abordagem à avaliação de riscos, o EPI e os dispositivos de segurança necessários, os aspetos a considerar na integração de robôs colaborativos e a organização da formação dos operadores. Se estiver a instalar a sua primeira célula de soldadura robotizada ou a auditar uma célula antiga, este guia serve de roteiro para a equipa.Quais são os perigos da soldadura robotizada?
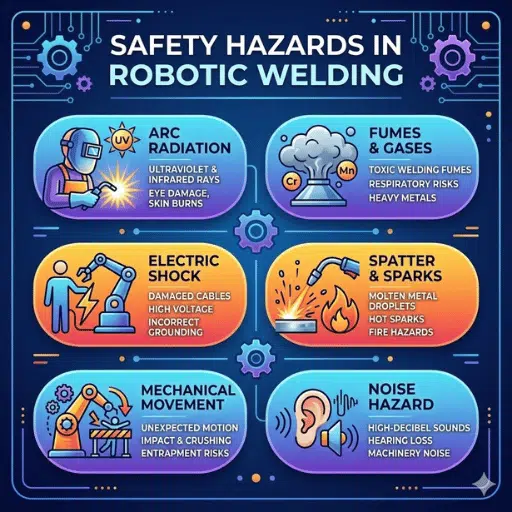 É comum os projetistas partirem de uma ideia errada, repetida por todos os novos fabricantes: “os robôs soldam atrás de uma vedação, por isso os trabalhadores na soldadura robotizada estarão em segurança.” No entanto, a soldadura robotizada apresenta um perfil de perigos próprio, que se sobrepõe aos riscos da soldadura manual, mas não é igual. Distingui-los é o passo #1.
A Administração de Segurança e Saúde no Trabalho (OSHA) divide os perigos dos robôs em quatro categorias: impacto ou colisão, esmagamento e aprisionamento, falha de componentes mecânicos e fontes ambientais ou elétricas. Nas células de soldadura robotizada, estes perigos combinam-se com os riscos do processo de soldadura, formando um quadro de riscos mais completo.
Perigos mecânicos e de colisão
Os braços dos robôs industriais movem-se pelo espaço a velocidades superiores a 2 000 mm/sec. Se se moverem inesperadamente devido a uma falha de programação, a uma avaria de um sensor ou a um erro num componente de acionamento, podem causar traumatismos graves por impacto. Um estudo do NIOSH identificou 41 mortes de trabalhadores relacionadas com robôs nos EUA, entre 1992 e 2017; 78% destas mortes envolveram robôs que atingiram trabalhadores, na maioria dos casos durante a manutenção e não durante o ciclo normal de operação.Radiação do arco e perigos térmicos
O arco de soldadura emite radiação ultravioleta e infravermelha intensa; mesmo atrás de uma vedação, os raios UV refletem-se e atingem os trabalhadores nas proximidades. Os processos de soldadura por arco também geram salpicos de metal fundido, gotas em ebulição e temperaturas superficiais que podem causar queimaduras a quem esteja nas células de soldadura durante ou pouco depois de uma operação.Exposição a fumos e gases de soldadura
A soldadura robotizada produz os mesmos fumos que a soldadura manual, incluindo manganês, crómio hexavalente e óxido de zinco; a diferença é que o faz com um ciclo de trabalho mais longo. A OSHA estabelece o limite de exposição admissível (PEL) para fumos de soldadura em 5 mg/m³, como média ponderada no tempo (TWA) de 8 horas. Porém, devido aos maiores volumes de produção dos sistemas de soldadura robotizada automatizados, a emissão acumulada de fumos pode superar a das operações de soldadura manual durante o mesmo período.Perigos elétricos
O equipamento de soldadura funciona com tensões suficientemente elevadas para causar lesões elétricas. O risco aumenta durante a instalação do sistema, a alimentação do fio e a manutenção, sobretudo quando há isolamento danificado ou humidade nas proximidades do sistema robotizado.💡 Conclusão principal
A soldadura robotizada não elimina os perigos; altera o respetivo perfil. A passagem da soldadura manual para a automação introduz riscos de colisão e aprisionamento, enquanto a radiação do arco, os fumos e os perigos elétricos continuam presentes. Compreender os riscos da robótica e do processo de soldadura é a base de qualquer avaliação de riscos completa.
Principais normas de segurança para sistemas de robôs de soldadura
 Não existe uma única norma que abranja toda uma instalação de soldadura robotizada. Em vez disso, o fornecedor tem de considerar um conjunto de normas sobrepostas da OSHA, ISO, ANSI e da American Welding Society (AWS). Eis como as principais normas de segurança para robôs industriais correspondem a requisitos de segurança específicos:
| Norma | Âmbito | Principais requisitos |
|---|---|---|
| ISO 10218-1/2:2025 | Conceção de robôs industriais e integração de células robotizadas | Segurança funcional, cibersegurança, operações com robôs colaborativos e nova classificação de robôs (Classe I/II) |
| ANSI/A3 R15.06-2025 | Adoção nacional da ISO 10218 pelos EUA | Avaliação de riscos obrigatória, limites de segurança por software e quatro modos de operação colaborativa |
| AWS D16.1M/D16.1:2018 | Sistemas de robôs para soldadura por arco (GMAW, FCAW) | Verificação do programa antes do início do arco, observador formado em espaço restrito e controlo de perigos específicos da soldadura |
| ISO/TS 15066:2016 | Limites de força e pressão para robôs colaborativos | Limiares biomecânicos de dor por região do corpo, agora integrados na ISO 10218:2025 |
| OSHA 29 CFR 1910.147 | Bloqueio e etiquetagem (LOTO) | Isolamento de energias antes de efetuar intervenções em células de soldadura robotizada |
| OSHA 29 CFR 1910.252 | Requisitos gerais de soldadura | Prevenção de incêndios, ventilação e EPI para todas as operações de soldadura |
«Atualmente, não existem normas específicas da OSHA para a indústria da robótica. As normas gerais da indústria e a cláusula do dever geral permitem à OSHA regulamentar a segurança dos robôs.» — Página da OSHA sobre normas de robóticaCom base na nossa experiência na integração de aplicações com robôs de soldadura em instalações de fabrico de estruturas metálicas e de equipamentos pesados, a lacuna mais prática está entre saber quais as normas aplicáveis e perceber como as aplicar no chão de fábrica. A tabela de normas acima indica «o quê»; a avaliação de riscos abaixo explica «como».
💡 Conclusão principal
Nenhuma norma aborda por completo a soldadura robotizada. São necessárias normas de robótica (ISO 10218, ANSI R15.06) para o sistema robotizado, a norma de soldadura (AWS D16.1) para o processo de soldadura por arco e as regras da OSHA (1910.147, 1910.252) para o local de trabalho em geral. As revisões de 2025 da ISO 10218 integraram os requisitos relativos a robôs colaborativos no quadro principal.
Como realizar uma avaliação de riscos de um robô de soldadura
 Todas as células de soldadura robotizada exigem uma avaliação de riscos específica. Este requisito é obrigatório: a ISO 12100:2010 e a ANSI/RIA R15.06 impõem-no. O objetivo é identificar todos os perigos previsíveis, avaliar a gravidade e a frequência dos danos e implementar medidas de controlo até o risco residual ser aceitável. Eis um processo prático de cinco passos que os nossos engenheiros seguem para avaliar células de soldadura robotizada.
Passo 1: definir os limites
Defina os limites físicos da célula de soldadura: o envelope de trabalho do robô e da peça de trabalho, os locais de carga das peças e todas as aberturas. Registe as aplicações de soldadura previstas, o ciclo de trabalho, o regime de turnos e as pessoas designadas para operar, configurar e efetuar a manutenção do sistema robotizado.Passo 2: identificar todos os perigos
Inspecione os limites e o interior da célula. Identifique todas as fontes de perigo: trajetórias de movimento do robô, pontos de entalamento no braço e nos dispositivos de fixação, zonas de radiação do arco, produção de fumos, armários elétricos e tubagens pneumáticas e hidráulicas. Segundo a nossa experiência, as zonas de perigo mais frequentemente ignoradas são: a área de 360 graus atrás do posicionador durante o movimento, as calhas de cabos durante o modo de programação e a área entre dois robôs, onde os respetivos envelopes de trabalho se sobrepõem.Passo 3: estimar os níveis de risco
Estime a gravidade dos danos (de uma lesão ligeira até à morte) e a probabilidade de ocorrência (de rara a frequente) para cada perigo. A ISO 12100 apresenta uma matriz explícita para combinar a gravidade, a frequência de exposição, a possibilidade de evitar ou limitar os danos e a probabilidade de ocorrência do evento perigoso.Passo 4: aplicar a hierarquia de medidas de controlo
Siga os três níveis de prioridade definidos na ISO 12100:- Eliminar através da conceção — eliminar os perigos na fase de conceção (por exemplo, uma célula de soldadura totalmente fechada, sem acesso durante a operação).
- Dispositivos de proteção — vedação de segurança, cortinas de luz, portas com encravamento e tapetes de segurança em redor do robô.
- Medidas administrativas — formação, sinalização, protocolos de segurança e equipamento de proteção individual.
Passo 5: validar e documentar
Depois de implementar as medidas de segurança, reveja a avaliação de riscos para confirmar que os riscos residuais são aceitáveis. Documente tudo: os perigos identificados, os riscos estimados, as medidas de controlo aplicadas e os riscos resultantes. A ANSI R15.06 exige esta documentação, que será inspecionada durante qualquer auditoria da OSHA.💡 Conclusão principal
A avaliação de riscos é iterativa, não se realiza uma única vez. Qualquer alteração no processo de soldadura, na programação do robô ou na disposição da célula exige uma nova avaliação. Os cinco passos acima correspondem diretamente à ISO 12100 e cumprem o requisito da ANSI R15.06.
Dispositivos de segurança essenciais e EPI para robôs de soldadura
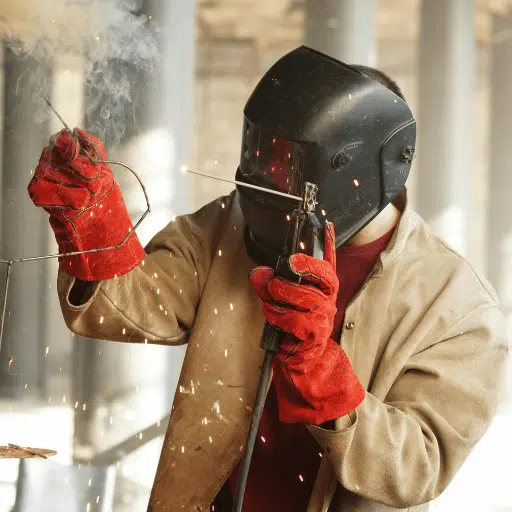 Os dispositivos de segurança de uma célula de soldadura robotizada podem, em geral, dividir-se em duas categorias: dispositivos integrados no robô para reduzir os riscos de colisão e de acesso e equipamento de proteção individual (EPI) contra perigos específicos da soldadura. Para obter informações sobre produtos de deteção de presença, consulte as cortinas de luz de segurança e os scanners laser da CCH no âmbito da avaliação de riscos do integrador da célula; a seleção de um dispositivo, por si só, não valida a função de segurança completa.
Dispositivos de segurança integrados no robô
- Paragem de emergência (E-stop) — botão vermelho em forma de cogumelo, sobre fundo amarelo, ligado por cablagem ao circuito de segurança. Deve estar ao alcance de todos os operadores e em cada ponto de acesso. As paragens de categoria 0 cortam imediatamente a corrente elétrica; as de categoria 1 permitem uma desaceleração controlada.
- Vedação de segurança — deve ter, no mínimo, 1 400 mm de altura (55 inches), de acordo com a ISO 13857. As vedações não podem ficar mais perto dos perigos do que o limite do espaço restrito definido na avaliação de riscos.
- Cortinas de luz — conjuntos de feixes infravermelhos que são ativados quando algo entra na zona protegida. A localização deve respeitar os cálculos das distâncias de segurança da ISO 13855. O nível de desempenho deve ser, no mínimo, PLd.
- Portas com encravamento de segurança — as portas com bloqueio de proteção impedem a abertura até o robô parar. Consulte a ISO 14119.
- Tapetes de segurança — tapetes de chão sensíveis à pressão que param o robô quando alguém entra na zona de trabalho em redor.
- Dispositivo de ativação de três posições — obrigatório nos terminais de programação, de acordo com a ISO 10218-1. Soltar ou apertar o interruptor de ativação além da posição intermédia para o movimento do robô.
- Extração de fumos — pode ser localizada na fonte (tocha de soldadura com extração integrada ou campânulas) ou de uso geral. Um erro que vejo repetidamente é os trabalhadores partirem do princípio de que uma célula de soldadura fechada dispensa a extração de fumos porque «os fumos ficam lá dentro». Os fumos continuam a acumular-se e os trabalhadores ficam expostos durante o carregamento, a descarga e a manutenção da célula.
EPI obrigatório nas proximidades de robôs de soldadura
Mesmo com o robô de soldadura atrás de uma vedação, os trabalhadores têm de usar equipamento de proteção individual:- Máscara de soldadura — as normas da OSHA para soldadura GMAW (MIG) a 60-500A exigem filtros com tonalidade mínima 10, conforme a 29 CFR 1910.252. Recomendam-se máscaras autoescurecedoras com proteções laterais.
- Óculos de segurança — com classificação ANSI Z87.1; devem ser usados por baixo da máscara e nas proximidades da célula de soldadura.
- Vestuário de trabalho resistente à chama — camisa de manga comprida e calças sem bainhas dobradas; avental de couro no interior da célula.
- Luvas de soldadura — luvas de trabalho resistentes ao calor para manusear peças de trabalho e equipamento de soldadura.
- Máscara respiratória — necessária quando as medidas de controlo técnico são insuficientes. Para o crómio hexavalente, a OSHA exige o uso de uma máscara respiratória quando as concentrações no ar excedem o nível de ação de 2.5 µg/m³.
- Botas com biqueira de aço — obrigatórias em qualquer chão de fábrica com equipamento de soldadura.
💡 Conclusão principal
Os dispositivos de segurança e o EPI complementam-se; um não substitui o outro. Dispositivos como vedações, paragens de emergência e cortinas de luz respondem aos perigos da robótica, enquanto o EPI protege contra os perigos do processo de soldadura (radiação do arco, fumos e queimaduras térmicas). Inclua ambos no orçamento desde o início.
Requisitos de segurança para soldadura com robô colaborativo (cobot)
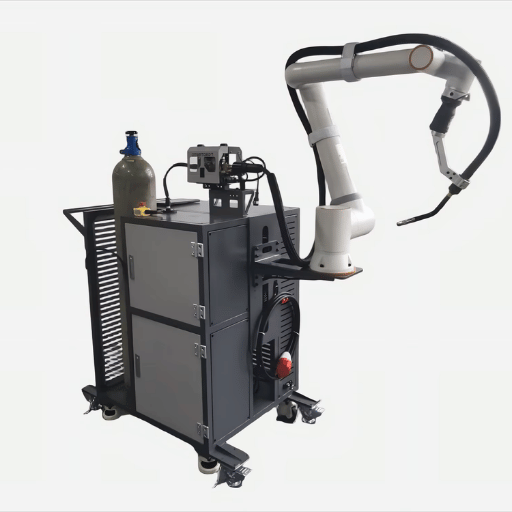 Os robôs colaborativos — cobots — estão a ganhar popularidade nas aplicações de soldadura, sobretudo em instalações com pequenos lotes e grande variedade de produtos. Mas a designação «colaborativo» não significa que um cobot possa operar sem restrições. A segurança da soldadura com cobot rege-se pelas mesmas normas da soldadura robotizada tradicional, como norma de desempenho e não de operação; só se aplica a um conjunto muito limitado de ferramentas de extremidade e exige requisitos adicionais, definidos pelos princípios de interação entre pessoas e robôs da ISO/TS 15066:2016 (integrada posteriormente na ISO 10218:2025).
Quatro modos de operação colaborativa
- Paragem monitorizada com classificação de segurança — o robô para por completo antes de uma pessoa entrar no espaço de trabalho colaborativo. O robô retoma a operação depois de o operador sair.
- Condução manual — o operador guia fisicamente o braço robótico através de sensores de força e binário. O cobot só se move quando recebe um comando direto.
- Monitorização de velocidade e distância — o robô ajusta a velocidade em função da proximidade do operador mais próximo. Para se a distância mínima de separação deixar de ser respeitada.
- Limitação de potência e força (PFL) — as forças de atuação são limitadas aos limiares biomecânicos de dor definidos no Anexo A da ISO/TS 15066.
Limites biomecânicos de força
A ISO/TS 15066 estabelece forças máximas admissíveis para contactos transitórios (impactos) em várias regiões do corpo, calculadas com base nos limiares de início da dor apurados num estudo da University of Mainz com 100 participantes:| Região do corpo | Força máxima (N) | Pressão máxima (N/cm²) |
|---|---|---|
| Crânio / testa | 130 | 110 |
| Face | 65 | 110 |
| Tórax | 140 | 110 |
| Braço / cotovelo | 150 | 130 |
| Mão / dedos | 140 | 200 |
| Coxa / joelho | 220 | 160 |
Segurança de cobots e robôs tradicionais: principais diferenças
A soldadura colaborativa não elimina automaticamente a necessidade de vedações. As zonas de separação necessárias dependem do modo PFL da operação e dos resultados da avaliação de riscos. No modo de limitação de potência e força, um cobot pode operar sem vedação, mas o arco de soldadura exige extração de fumos e EPI para os trabalhadores. Nas instalações de fabrico de estruturas metálicas que testámos, verificámos que a maioria das configurações de soldadura com cobots beneficiava de uma vedação parcial para conter os salpicos e a radiação UV, mesmo quando os limites do modo PFL do braço robótico eram respeitados. Os robôs industriais tradicionais funcionam habitualmente a velocidades superiores a 2 000 mm/sec e com cargas úteis superiores a 100 kg. A maioria dos cobots de soldadura funciona a velocidades entre 250-1 000 mm/sec e com cargas úteis de 3-35 kg. Esta diferença de energia cinética explica por que razão os cobots podem trabalhar com pessoas, mas apenas dentro dos limites de força especificados.💡 Conclusão principal
«Colaborativo» não significa «sem vedação». Mesmo nos modos PFL, o processo de soldadura produz radiação do arco, fumos e salpicos que exigem proteção física. A avaliação de riscos, a cablagem, as ferramentas de extremidade e a programação determinam o nível de proteção necessário para a sua célula de soldadura colaborativa.
Como criar um programa de formação em segurança para robôs de soldadura
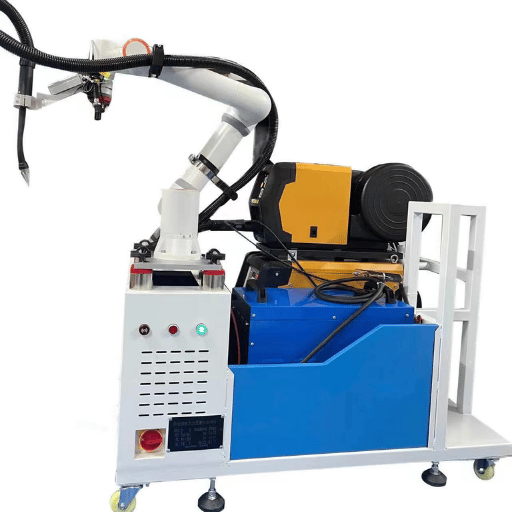 Os dispositivos de segurança e as normas pouco protegem as pessoas sem pessoal devidamente formado. Um programa de formação eficaz integra os requisitos de segurança na cultura da empresa e adapta-os às rotinas do chão de fábrica. Eis um plano de formação por função para responder às necessidades de segurança de todas as pessoas que trabalham com o sistema de soldadura robotizada.
| Função | Temas de formação | Frequência |
|---|---|---|
| Operador | Localização das paragens de emergência, bloqueio e etiquetagem (LOTO), utilização do EPI, procedimentos seguros de carga e descarga e sensibilização para os fumos de soldadura | Formação inicial + reciclagem anual |
| Manutenção | Procedimentos LOTO, ensaios do circuito de segurança, operação do terminal do robô, inspeção do equipamento de soldadura e identificação de perigos | Formação inicial + semestral |
| Engenheiro / programador | Metodologia de avaliação de riscos, configuração do sistema de segurança, verificação do programa (ensaio a seco antes do arco) e protocolo de entrada em espaço restrito | Formação inicial + conforme necessário |
Lista de verificação dos protocolos de segurança para as operações diárias
- ✔ Inspecione as vedações de segurança e os encravamentos antes de cada turno
- Teste periodicamente os botões de paragem de emergência — a ANSI R15.06 exige ensaios funcionais em intervalos especificados
- Confirme se a extração de fumos está a funcionar antes de iniciar o processo de soldadura
- Confirme se todo o EPI está disponível e em bom estado
- Retire todos os resíduos, ferramentas e objetos soltos da área de trabalho antes de operar o robô
- Faça uma verificação do programa (ensaio a seco, sem arco) depois de qualquer alteração
💡 Conclusão principal
A formação por função é eficaz; a formação genérica não é. Operadores, técnicos de manutenção e engenheiros enfrentam perigos diferentes e precisam de instruções de segurança específicas. Mantenha registos da formação para cumprir os requisitos das inspeções da OSHA e das seguradoras.
Perguntas frequentes
Que normas da OSHA se aplicam aos robôs de soldadura?
A OSHA não tem uma norma específica para robótica. As secções aplicáveis do 29 CFR 1910 incluem 1910.147 (LOTO), 1910.212 (proteção de máquinas), 1910.252 (soldadura) e 1910.254 (soldadura por arco). A ANSI/RIA R15.06 e a AWS D16.1M aplicam-se ao abrigo da Cláusula do Dever Geral.
Quais são os principais riscos de segurança associados aos robôs industriais de soldadura?
Os principais riscos são lesões por colisão e impacto causadas pelo movimento do braço robótico, efeitos da radiação do arco, inalação de fumos de soldadura, perigos elétricos e queimaduras térmicas. As estatísticas do NIOSH indicam que 78% das mortes envolvendo robôs resultaram de impactos ou colisões com trabalhadores de manutenção, e não durante o funcionamento normal da célula.
Os robôs de soldadura precisam de vedação de segurança?
Os robôs industriais de soldadura convencionais requerem uma vedação de segurança perimetral (com, pelo menos, 1 400 mm (55 in) de altura, de acordo com a ISO 13857). Os robôs colaborativos (cobots) em modo de limitação de potência e força não requerem vedação, mas o processo de soldadura exige proteção contra a radiação do arco, os salpicos e os fumos. Os requisitos concretos dependem da avaliação de riscos.
Que EPI é necessário para trabalhar perto de um robô de soldadura?
Os requisitos mínimos de equipamento de proteção individual incluem um capacete de soldadura com o grau de escurecimento adequado (grau 10 para GMAW a 60-500 A), óculos de segurança ANSI Z87.1, vestuário resistente à chama, luvas de soldadura resistentes ao calor, calçado com biqueira de aço e proteção respiratória quando as concentrações de fumos excedem os PEL da OSHA. Estes requisitos mínimos também se aplicam quando o robô funciona atrás de uma vedação de segurança e os trabalhadores carregam, mantêm e inspecionam a célula.
Com que frequência devem ser inspecionados os sistemas de segurança dos robôs de soldadura?
Teste regularmente o funcionamento dos botões de paragem de emergência. Siga os intervalos (por exemplo, semanalmente ou em cada mudança de turno) definidos pelos protocolos de segurança. Antes de cada turno, teste as bandas de segurança, as entradas dos interruptores de proximidade, a monitorização das proteções, as cortinas de luz e os tapetes de segurança. Faça uma auditoria completa ao sistema de segurança — incluindo a programação dos circuitos de segurança e a inspeção da avaliação de riscos — pelo menos uma vez por ano ou sempre que alterar o programa do robô, a disposição da célula ou o processo de soldadura.
Qual é a diferença entre os requisitos de segurança dos cobots e dos robôs tradicionais?
Os robôs industriais tradicionais requerem proteção perimetral completa (vedação, cortina de luz e portas interbloqueadas), pois funcionam a velocidades elevadas (2000+ mm/sec) e suportam cargas úteis elevadas. Os cobots podem trabalhar perto de pessoas em quatro modos de colaboração, conforme definidos na ISO/TS 15066. A força de contacto entre a pessoa e o cobot deve ser limitada ao limiar de dor da região do corpo em causa, com base nos limites biomecânicos humanos (por exemplo, menos de 140 N de contacto transitório com o tórax e nenhum contacto de aperto sustentado). Ambos os tipos de robô requerem proteção contra o arco, extração de fumos e EPI para os trabalhadores em aplicações de soldadura. Os perigos do processo de soldadura são os mesmos, quer se utilize um robô tradicional, quer um cobot. Um detalhe crítico que muitas vezes passa despercebido: os limites de força quase estática (por aperto) correspondem apenas a 40-65% dos limites de impacto transitório, pelo que uma situação de entalamento com um cobot pode causar lesões com forças muito inferiores às de uma única colisão por impacto.
Precisa de ajuda para conceber uma célula de soldadura robotizada segura?
Desde 1991, a Zhouxiang concluiu mais de 1 000 projetos de automatização da soldadura em mais de 50 países. A nossa equipa pode ajudar a escolher entre a mais ampla variedade de sistemas de soldadura para criar uma célula que cumpra todas as normas de segurança aplicáveis.
Solicite uma consulta gratuita sobre segurançaTransparência: a Zhouxiang fabrica robôs de soldadura e linhas de produção automatizadas de soldadura. Este artigo baseia-se na experiência da nossa equipa no terreno, acumulada em mais de 30 anos de projetos de automatização da soldadura, bem como em dados regulamentares disponíveis publicamente da OSHA, ISO, ANSI e AWS. Todos os dados regulamentares aqui citados estão atualizados à data de março de 2026. No entanto, as normas são revistas periodicamente. Confirme sempre que está a consultar a edição mais recente ao tomar decisões de conformidade. Além disso, se consultar regulamentos de segurança, recomendamos que recorra a um engenheiro de segurança qualificado.
Referências e fontes
- Robótica — avaliação de perigos e soluções — Occupational Safety and Health Administration (OSHA)
- Mortes relacionadas com robôs nos EUA, 1992–2017 — National Institute for Occupational Safety and Health (NIOSH/PubMed)
- 29 CFR 1910.1026 — crómio(VI) — OSHA
- ISO 10218-1:2025 — requisitos de segurança para robótica — International Organization for Standardization
- ANSI/A3 R15.06-2025 — requisitos de segurança para robôs — American National Standards Institute (ANSI)
- Comité D16 de soldadura robotizada e automática — American Welding Society (AWS)
- ISO 12100:2010 — segurança de máquinas — avaliação de riscos — International Organization for Standardization
- 29 CFR 1910.252 — soldadura, corte e brasagem — OSHA
- ISO/TS 15066:2016 — robôs colaborativos — International Organization for Standardization

