Contacte con Zhouxiang

Configuración de un robot colaborativo de soldadura para lotes pequeños y producción de alta variedad

Contenido
Mostrar
GUÍA DE AUTOMATIZACIÓN DE SOLDADURA PARA PRODUCCIÓN DE ALTA VARIEDAD
La configuración de un robot colaborativo de soldadura para lotes pequeños y producción de alta variedad es un método de planificación que depende de cambios de serie repetibles, no solo del robot. Primero, identifique las familias de piezas, las referencias de posicionamiento del utillaje, los límites del proceso, quién controla los programas y los criterios de aprobación de la primera pieza; después, elija el equipo de la célula robotizada de soldadura que permita llevar a cabo el plan.
Alcance de esta guía: Este artículo trata la configuración, el utillaje, la reutilización de programas, los cambios de serie y la aprobación de la primera pieza. Para consultar configuraciones de sistemas y opciones de producto, visite nuestra página sobre robots colaborativos de soldadura.
Los sistemas colaborativos pueden automatizar la soldadura cuando un sistema robotizado debe adaptarse a necesidades de producción cambiantes. El objetivo no es hacer que todos los trabajos sean sencillos, sino establecer un proceso controlado para cambiar de trabajo y mantener la trazabilidad.
Los sistemas colaborativos de soldadura suelen presentarse como una solución específica y fácil de usar frente a la escasez de mano de obra. Considere esta tendencia del mercado como una hipótesis de partida: la aplicación debe demostrar que es compatible con las piezas, las personas, el proceso y el plan de aceptación para ofrecer una solución adecuada.
Empiece por la familia de piezas, no por el robot
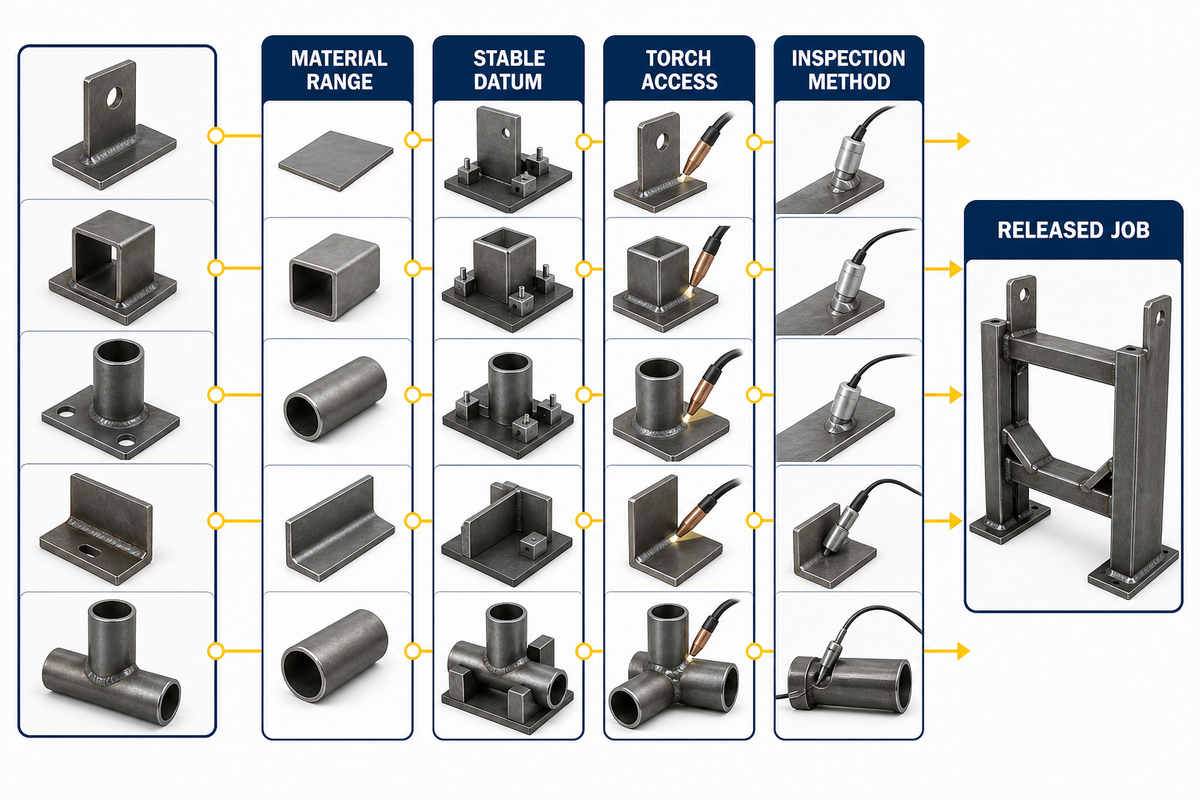
La automatización de alta variedad resulta práctica cuando las variaciones se pueden describir y controlar. Puede ser más fácil automatizar un lote de cinco piezas repetidas que otro de cincuenta conjuntos cuyas uniones, ajustes o accesos cambien de una pieza a otra.
Agrupe
- Materiales y espesores similares
- Tipos de unión y posiciones de soldadura similares
- Superficies de posicionamiento estables
- Acceso similar de la antorcha
- Requisitos comunes de hilo, gas y procedimiento
Separe o analice
- Holguras o deformaciones no controladas
- Piezas colocadas a ojo
- Uniones ocultas detrás de las mordazas de sujeción
- Cambios frecuentes de consumibles o de proceso
- Criterios de aceptación distintos según el contrato
¿Qué hace práctico un robot colaborativo cuando las trayectorias de soldadura cambian con frecuencia?
Los cambios frecuentes de trayectoria son manejables cuando el taller puede recuperar un trabajo aprobado, posicionar la nueva pieza a partir de referencias conocidas, verificar los sistemas de coordenadas de herramienta y de pieza, y validar la primera pieza antes de continuar. Las ayudas de programación intuitivas pueden ser útiles, pero no corrigen piezas inestables ni un utillaje sin controlar.
NIST describe la fabricación de alta variedad y bajo volumen como una posible aplicación para robots colaborativos, pero la idoneidad depende de cada aplicación. Prepare una ficha de cualificación para cada familia de piezas propuesta: revisión del plano, material, WPS, lista de uniones, patrón de lotes, método de posicionamiento, variación prevista, método de inspección y persona autorizada para aprobar el trabajo.
Incluya las funciones de fabricación que intervienen antes y después de la primera soldadura, no solo la trayectoria del robot. La preparación del material, el ajuste, la inspección y la gestión de excepciones determinan si la célula puede aumentar la producción o simplemente trasladar el cuello de botella.
¿Cuándo es mejor un robot colaborativo que la soldadura manual o un robot convencional?
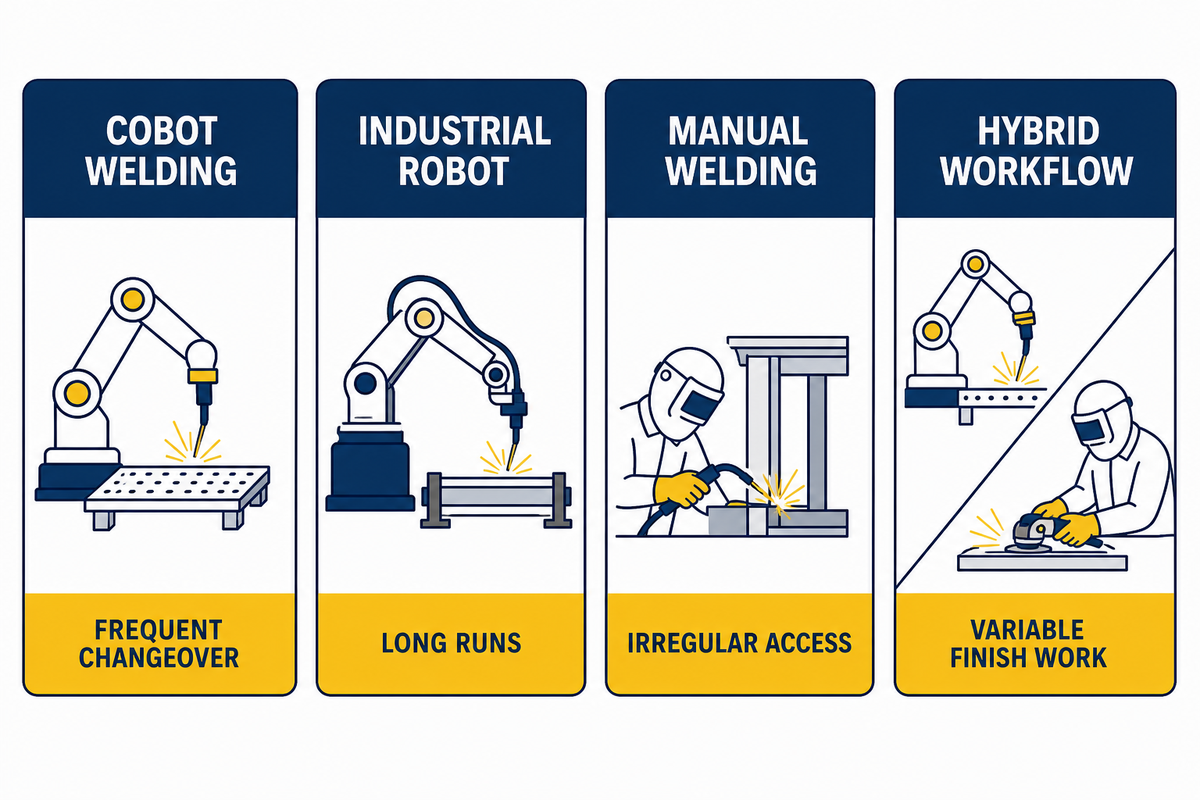
| Condición de producción | Opción más probable | Motivo |
|---|---|---|
| Muchas piezas repetibles, cambios frecuentes y requisitos de velocidad moderados | Soldadura colaborativa | La flexibilidad de programación y reasignación puede compensar una velocidad máxima inferior. |
| Un producto estable, series largas y máxima productividad | Robot industrial convencional | Una célula específica y protegida puede justificar una velocidad mayor y el esfuerzo de integración. |
| Volumen muy bajo, acceso irregular y ajuste inestable | Soldadura manual o mejora del proceso como primer paso | La automatización puede convertir la variabilidad en paradas, retoques y retrabajos. |
| Subconjuntos repetibles y trabajos de acabado variables | Proceso híbrido | Asigne los cordones de soldadura uniformes al robot y reserve el criterio humano para las excepciones. |
¿Qué opción de automatización conviene a un taller de bajo volumen y alta variedad?
Elija en función de la combinación de variedad, repetibilidad, carga de trabajo que implican los cambios, accesibilidad y velocidad necesaria. La producción en lotes pequeños, por sí sola, no basta para decidir. Un robot colaborativo resulta adecuado cuando los trabajos recurrentes se pueden convertir en programas y utillajes controlados sin que la verificación dure más que la producción.
El Mapa de variedad y repetibilidad es una sencilla herramienta de decisión. Si la repetibilidad es baja, mejore primero la pieza o el utillaje. Si prima la velocidad, valore la automatización para grandes volúmenes. Reserve el trabajo manual para las uniones realmente impredecibles. Use un robot colaborativo para trabajos repetidos con cambios frecuentes. Si quiere conocer los fundamentos antes de elegir una opción, consulte estos principios básicos de la soldadura colaborativa.
Los operarios siguen siendo responsables de la preparación, la supervisión, la inspección y las decisiones ante excepciones. Para grandes volúmenes, la automatización industrial tradicional puede ser más adecuada cuando su velocidad y disposición fija compensan el esfuerzo adicional de integración.
Diseñe la célula en torno a referencias estables y al acceso de la antorcha
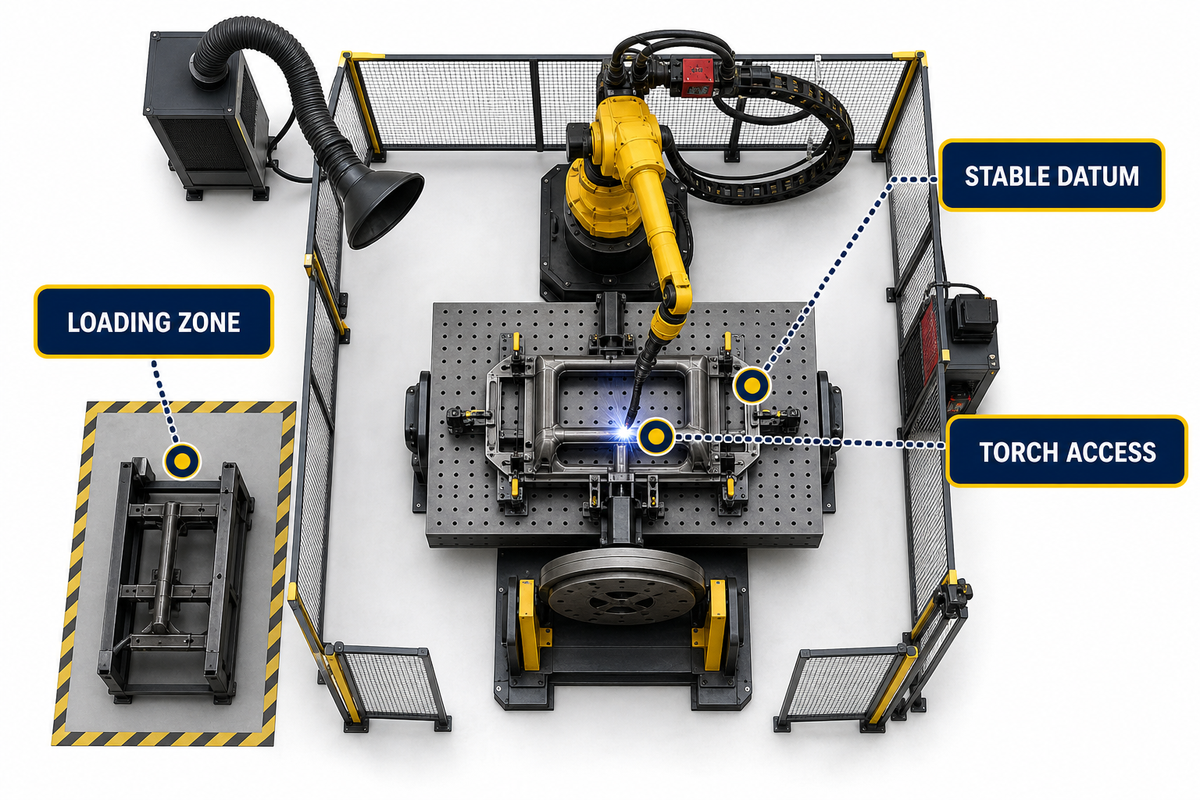
Diseñe la distribución de la célula empezando por la soldadura y avanzando hacia atrás. Confirme los ángulos de trabajo y desplazamiento de la antorcha, la holgura de la tobera, la trayectoria de aproximación, el movimiento del posicionador, el recorrido de los cables y el acceso para cargar e inspeccionar antes de fijar la ubicación de la base del robot. Las directrices de calibración y registro del NIST explican por qué las relaciones entre coordenadas y la precisión de la tarea deben medirse, no darse por supuestas.
- Represente las uniones más habituales y los ángulos de aproximación más difíciles.
- Defina el espacio que ocupa el utillaje y las referencias estables de la pieza.
- Compruebe el alcance y la carga útil con la antorcha, el paquete de cables, el sensor y el adaptador reales.
- Deje espacio para las mordazas de sujeción, la extracción, el mantenimiento y la retirada de la pieza.
- Defina las conexiones de alimentación eléctrica, gas, hilo, red, puesta a tierra y extracción de humos.
- Valide la disposición propuesta con el integrador y el personal responsable de seguridad.
Límite de la calibración: Recuperar el mismo programa no demuestra que la trayectoria física siga siendo precisa. El punto central de herramienta, los sistemas de coordenadas de pieza, el registro, las colisiones, el mantenimiento y el estado del equipo pueden alterar el resultado. Establezca los criterios de verificación y recalibración adecuados al proceso y a la documentación del controlador.
Controle la configuración como un único sistema de taller
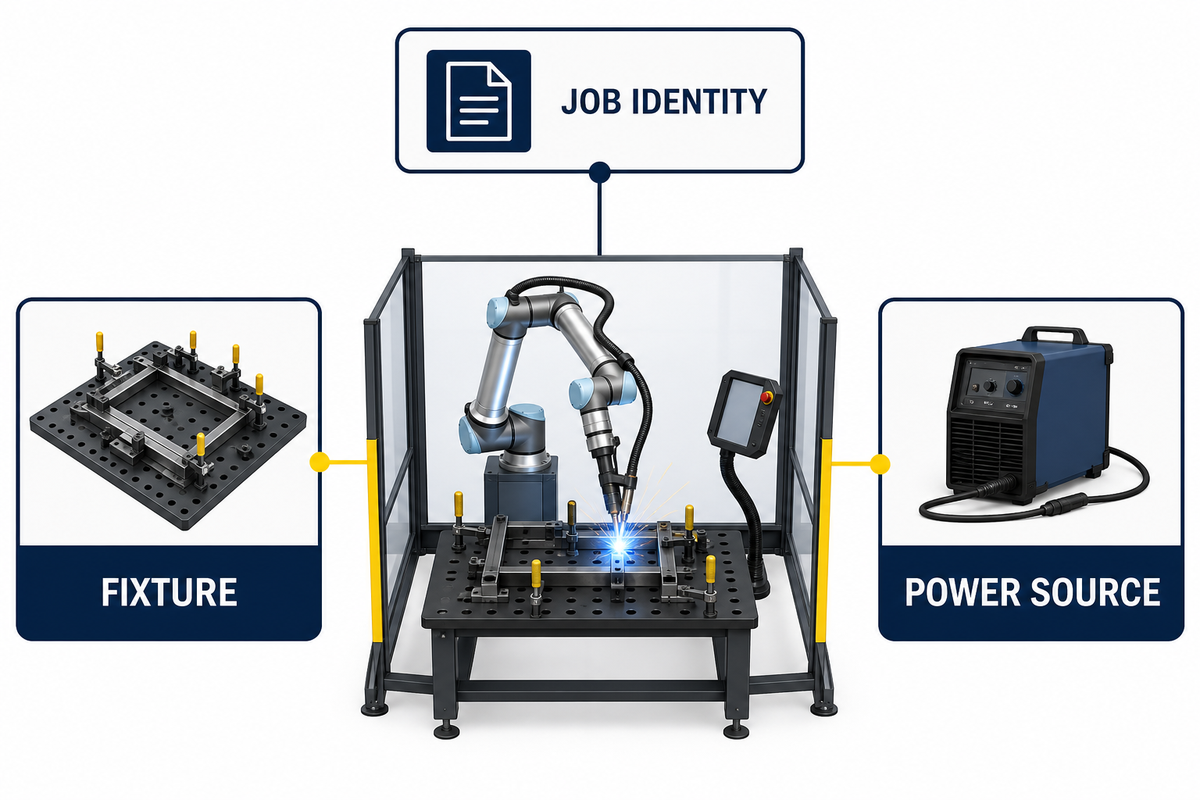
No debería ser necesario que un soldador o técnico reconstruya de memoria la configuración en el panel de programación. Las directrices de OSHA sobre aplicaciones robóticas recomiendan tratar la integración, el funcionamiento, el mantenimiento y los riesgos del entorno como un único sistema a lo largo de todo su ciclo de vida. La siguiente matriz relaciona el brazo colaborativo, el proceso de soldadura, el utillaje, la fuente de alimentación y las pruebas de aprobación con una única identificación del trabajo. Así, el taller puede mejorar la uniformidad de la soldadura sin confundir los movimientos repetitivos con una calidad demostrada.
| Área de control | Datos de configuración registrados | Pruebas de aprobación |
|---|---|---|
| Familia de piezas | Plano, material, espesor y lista de cordones de soldadura | Revisión correcta y pieza representativa confirmadas |
| Utillaje | Base, alojamiento, referencia y secuencia de sujeción | Identificación, estado y orientación del utillaje verificados |
| Robot y herramienta | Brazo robótico colaborativo, antorcha, TCP y sistema de coordenadas de pieza | Registro y comprobación del estado del equipo completados |
| Programa | Trabajo, trayectoria, desplazamientos y puntos de recuperación | Versión aprobada cargada y ejecución en seco supervisada |
| Proceso de soldadura | Modo MIG, hilo, gas y parámetros de soldadura | WPS aprobado o programa de proceso validado |
| Alimentación y servicios | Fuente de alimentación, puesta a tierra, extracción y servicios | Conexiones y captación de humos comprobadas |
| Distribución de la célula | Espacio ocupado, zona de carga, recorrido de cables y acceso | Holguras y medidas de protección validadas |
| Primera pieza | Plan de inspección y criterios de aceptación | Resultado registrado por personal autorizado |
| Traspaso a producción | Copia de seguridad, formación, mantenimiento y asuntos pendientes | La persona responsable designada acepta el paquete de producción |
Esta matriz también refleja el proceso real de programación. El software de automatización industrial es solo una parte. La eficiencia de la producción y los costes operativos dependen de entradas físicas repetibles, programas validados, operarios formados y una respuesta controlada cuando cambia la aplicación robotizada colaborativa.
Un robot colaborativo de soldadura puede repetir movimientos, pero son los operarios cualificados y el personal de soldadura cualificado quienes controlan las condiciones para mejorar la calidad de la soldadura. Mejorar la calidad exige controlar la variabilidad y verificar la calidad del producto; no es un resultado garantizado por comprar equipos de automatización.
Diseñe el utillaje para cambiar de serie con rapidez y repetibilidad
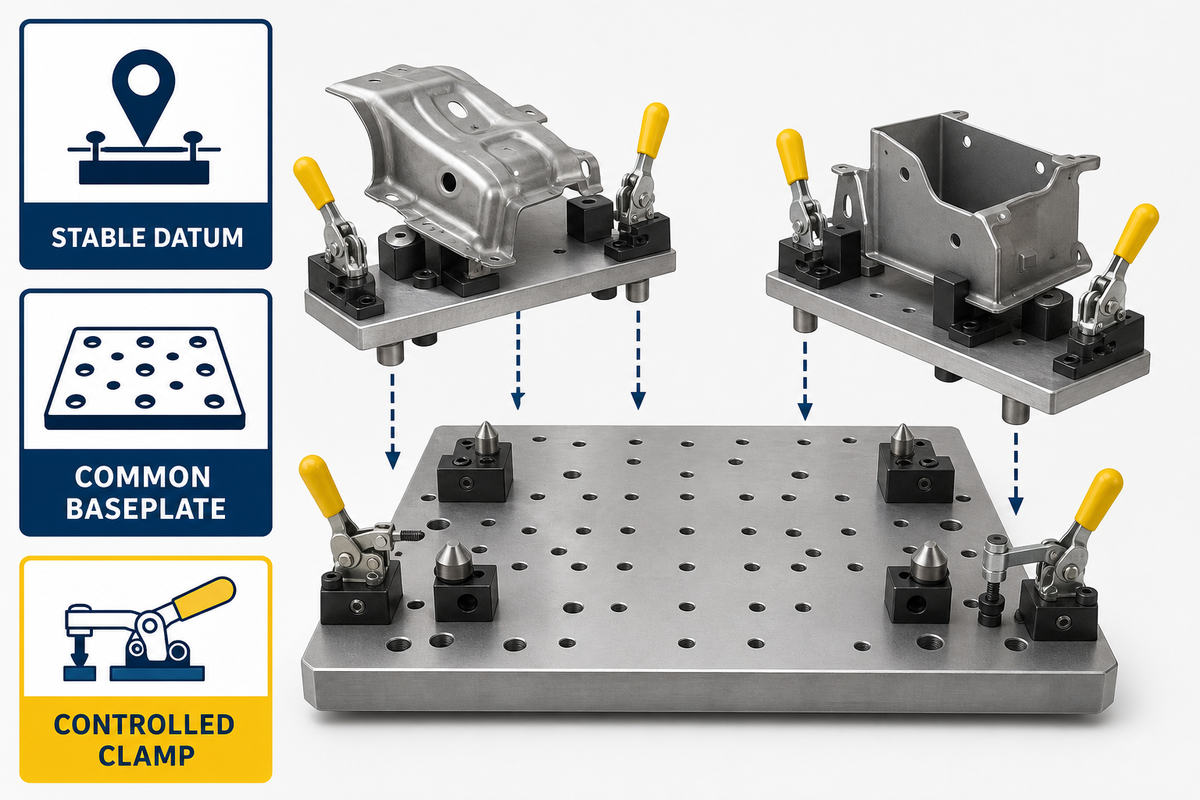
Un buen utillaje para producción de alta variedad estandariza la interfaz y permite cambiar los alojamientos. Una placa base común, referencias conocidas, orientación codificada, topes firmes y posiciones controladas de las mordazas proporcionan a cada programa una referencia física estable.
Lista de comprobación del utillaje
- Los localizadores determinan la posición; las mordazas mantienen la pieza contra ellos.
- No se puede cargar la pieza en una orientación incorrecta sin que el error resulte evidente.
- Las mordazas y los elementos del utillaje quedan fuera del espacio de la antorcha y los cables.
- La secuencia de sujeción y liberación tiene en cuenta el calor y la deformación.
- La identificación y la revisión del utillaje son visibles y están asociadas al trabajo aprobado.
- Los puntos de desgaste se pueden inspeccionar y sustituir sin cambiar el sistema de referencias.
¿Cómo reduce el utillaje el tiempo de preparación sin perder repetibilidad?
El utillaje modular bien diseñado sustituye el posicionamiento basado en el criterio del operario por una interfaz repetible y verificada. El objetivo no es disponer de un utillaje universal para cada referencia de producto, sino de una base y un método de cambio repetibles que permitan a distintos alojamientos conservar la misma lógica de coordenadas de la célula.
The Fabricator describe las operaciones con una gran variedad de productos que usan herramientas y secuencias comunes para mejorar el flujo, y señala que un utillaje uniforme permite preparar las piezas de manera más uniforme. Considérelo un principio operativo, no una garantía de que un diseño de utillaje sirva para las necesidades de cualquier taller.
Un utillaje rentable es aquel que controla las referencias necesarias y cumple su función, no necesariamente el que tiene el precio de compra más bajo. Un buen acceso puede reducir el tiempo de trabajo dedicado a cargas y ajustes incómodos, pero no elimina las comprobaciones de aprobación.
Cree una arquitectura de programas reutilizable
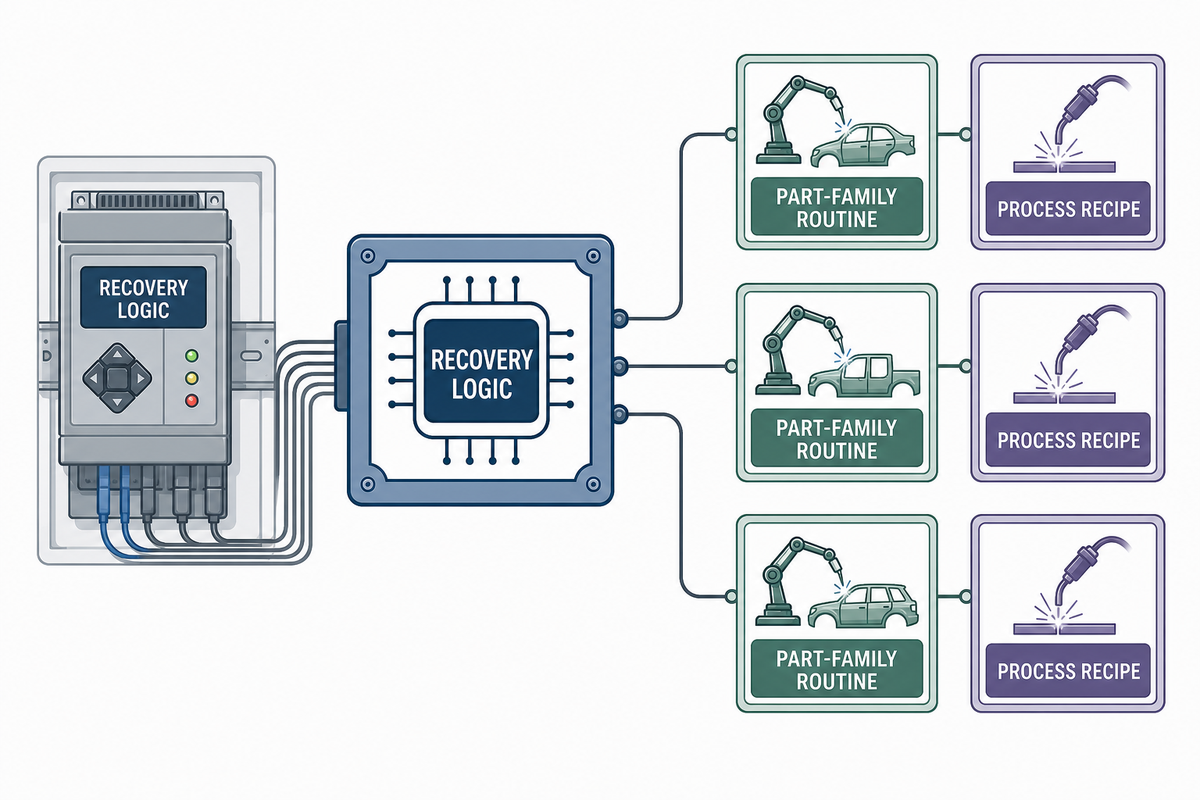
Guarde algo más que la trayectoria. Los trabajos del NIST sobre registro de robots refuerzan la necesidad de controlar las relaciones entre coordenadas además del programa almacenado. Un trabajo aprobado debe identificar el plano, el utillaje, el WPS o programa de proceso aprobado, los datos de herramienta, el sistema de coordenadas de pieza, la secuencia de soldadura, las opciones de sensorización y el plan de inspección que le corresponden.
| Nivel | Control | Cambio que lo activa |
|---|---|---|
| Rutina maestra | Comprobaciones de disponibilidad, inicio seguro y lógica de recuperación | Cambio del controlador o de las funciones de la célula |
| Rutina por familia de piezas | Secuencia y movimientos compartidos | Cambio en el orden de las uniones o en el acceso |
| Trabajo de la pieza | Puntos, desplazamientos, oscilación y llamadas al proceso | Cambio de plano, utillaje o requisito de soldadura |
| Programa de proceso | Parámetros de soldadura aprobados | Cambio de material, espesor, hilo, gas o procedimiento |
| Registro de aprobación | Combinación de revisiones verificada y resultado de la primera pieza | Cambio de cualquier entrada controlada |
Los datos de registro de coordenadas y calibración se conservan por separado. Los estudios del NIST sobre el registro de robots y la precisión in situ muestran por qué un historial de revisiones bien ordenado, por sí solo, no demuestra la precisión de la tarea en todo el espacio de trabajo. Use comprobaciones específicas para el controlador y la aplicación, en lugar de aplicar un intervalo de calibración universal.
Si la interfaz de programación utiliza indicaciones gráficas para los trabajos, estas deben coincidir con las identificaciones controladas del utillaje y del programa de proceso. No se debe afirmar que un trabajo se carga sin problemas si el operario tiene que resolver un desplazamiento o un cambio de equipo no previsto.
Use el proceso de cambio de serie en 6 etapas
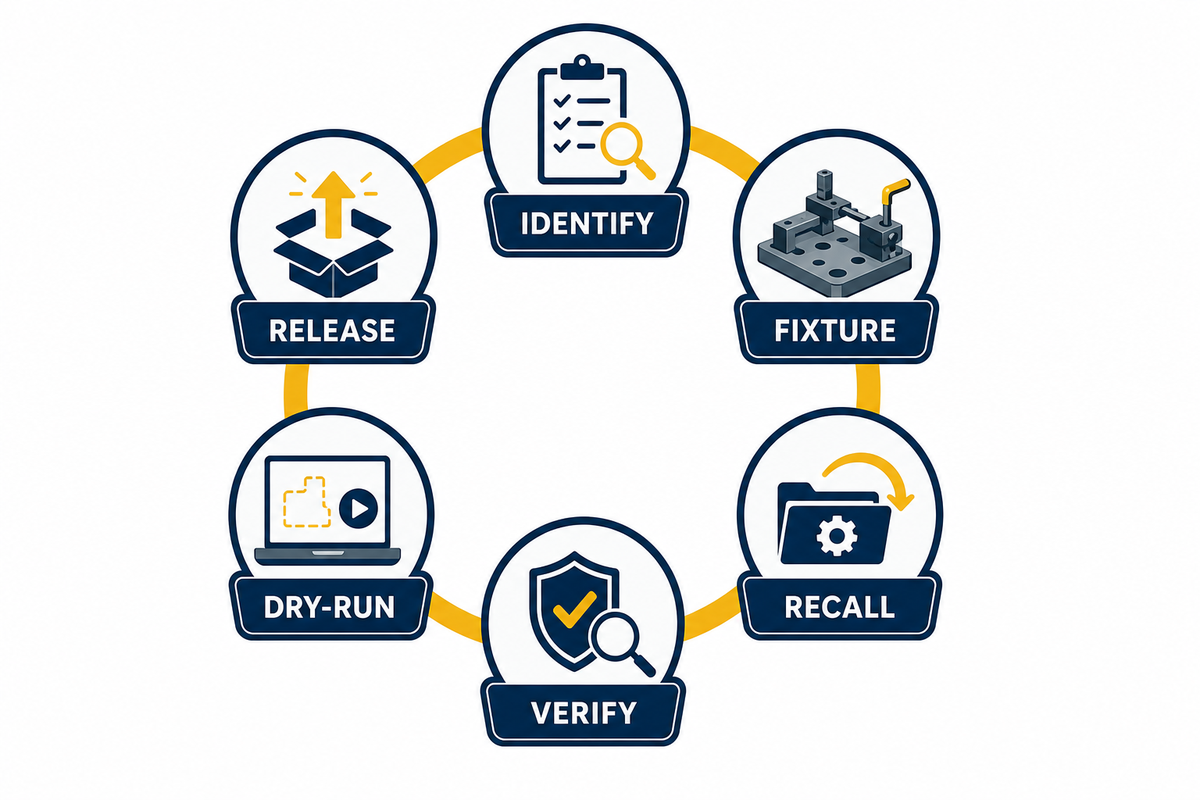
El proceso de cambio de serie en 6 etapas es el marco editorial de esta guía para convertir el cambio de trabajo en una secuencia de aprobación auditable. Las directrices de OSHA exigen evaluar los riesgos a lo largo del ciclo de vida de la aplicación robótica; por eso, los cambios definidos deben activar nuevas comprobaciones.
1. IdentifiqueConfirme las revisiones del trabajo, el plano, el WPS, los consumibles, el utillaje, el programa y el programa de proceso.
2. Prepare el utillajeInstale el alojamiento correcto y compruebe las referencias, los topes, las mordazas, la orientación y el estado.
3. Recupere el programaCargue la combinación de trabajo aprobada; no mezcle una trayectoria antigua con un plano o un utillaje nuevos.
4. VerifiqueCompruebe el TCP y el sistema de coordenadas de pieza, el hilo, el gas, los servicios, la extracción, la sensorización y las medidas de protección.
5. Ejecute en secoUse un modo seguro adecuado para verificar las holguras, la secuencia, la aproximación y la recuperación.
6. ApruebeSuelde e inspeccione la primera pieza, documente el resultado y apruébela antes de continuar con el lote.
Defina qué cambios en la pieza, el utillaje, el programa, las herramientas, la distribución o la extracción exigen una nueva evaluación de riesgos, una comprobación de calibración, una confirmación del proceso o la aprobación de la primera pieza.
Durante las pruebas del proceso, compruebe el encendido del arco y el inicio y final del cordón de soldadura. La tasa de deposición y el tiempo de funcionamiento ininterrumpido son variables de producción, no motivos para omitir la ejecución en seco o el control de la primera pieza.
Apruebe la primera pieza antes de iniciar el lote
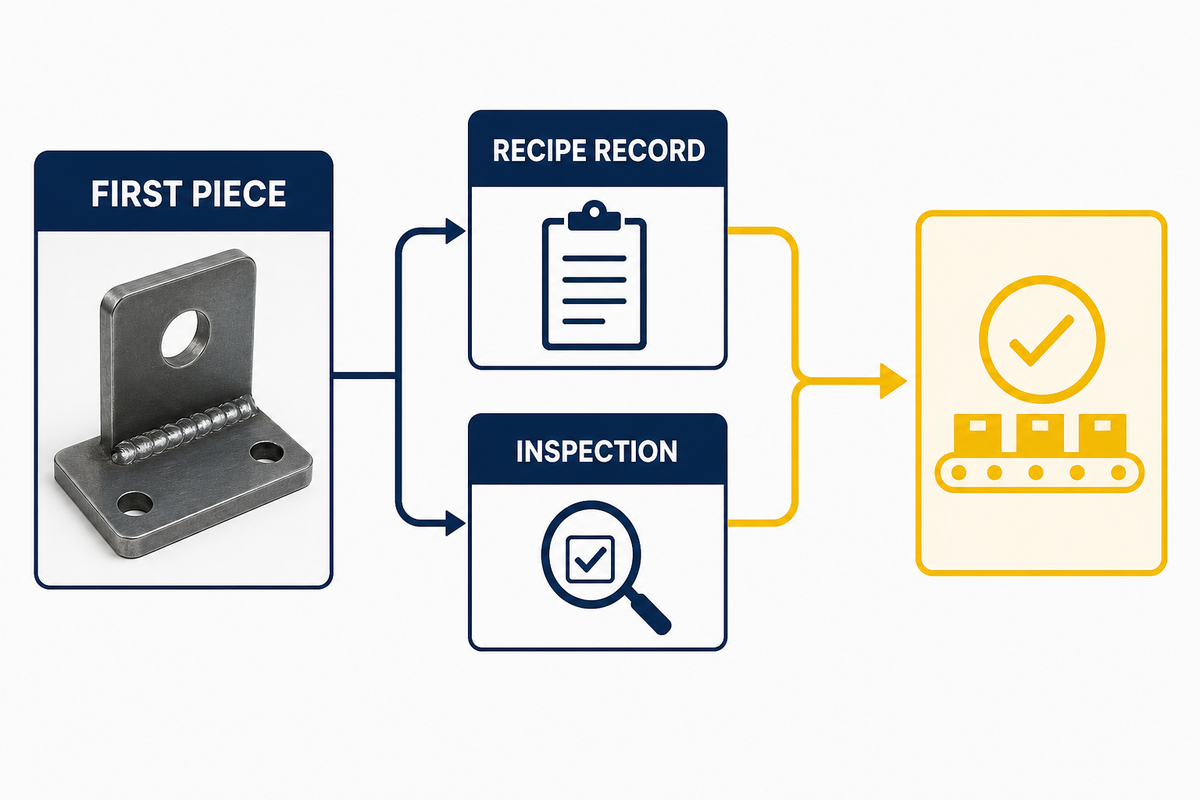
El control de la primera pieza vincula la preparación con la producción. Los estudios del NIST sobre la pérdida de precisión de los robots respaldan la comprobación del estado actual del equipo en lugar de confiar únicamente en un resultado anterior correcto. La comprobación debe identificar la combinación exacta del trabajo y demostrar que la soldadura resultante cumple los criterios de aceptación aplicables.
Ficha de aprobación de la primera pieza
- Identificadores de pieza, plano, utillaje, programa, programa de proceso y WPS
- Verificación de la herramienta y del sistema de coordenadas de pieza, y comprobaciones pertinentes del estado del equipo
- Identificación del material, el hilo, el gas, el ajuste y la unión
- Comprobaciones visuales, dimensionales, END o destructivas requeridas
- Resultado, desviación, decisión, persona que aprueba, fecha y trazabilidad
Este artículo no establece criterios de aceptación. Estos deben proceder del contrato, el plano, el procedimiento de soldadura cualificado, el código aplicable y el personal autorizado. Una pieza anterior correcta no garantiza que el equipo siga en las mismas condiciones después de una colisión, una intervención de mantenimiento, un cambio de herramientas u otro evento definido.
Trate por separado el funcionamiento colaborativo y la seguridad de la soldadura
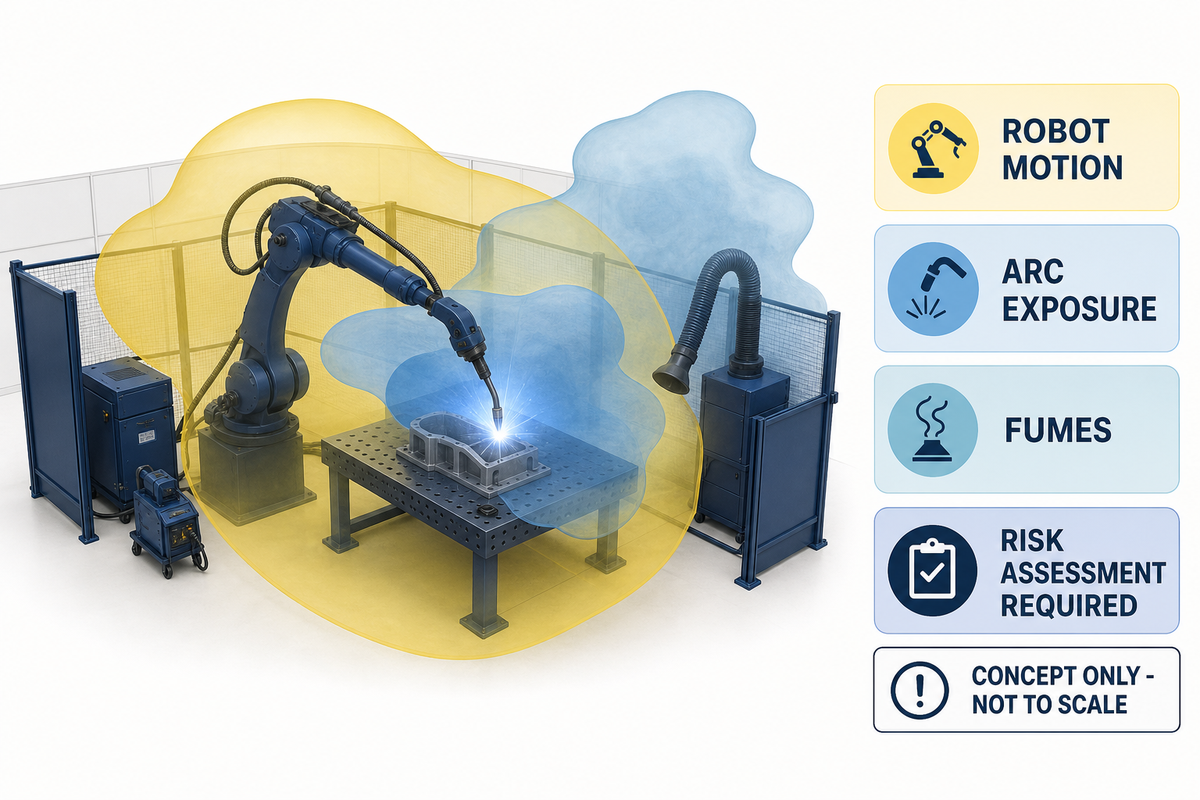
Un brazo colaborativo no elimina la necesidad de resguardos. Las directrices de OSHA sobre robots exigen evaluar los riesgos durante todo el ciclo de vida de la aplicación e incluyen la exposición a humos de soldadura, radiación del arco, calor, salpicaduras, fuego, piezas calientes y equipos de proceso. Nuestra revisión de las normas de seguridad para robots de soldadura ofrece más información, pero también se requiere una evaluación cualificada de los requisitos vigentes aplicables.
¿Qué comprobaciones de seguridad siguen siendo necesarias cuando el brazo es colaborativo?
Evalúe la aplicación completa: movimiento del robot, antorcha y pieza, mordazas y posicionadores, rearranque imprevisto, exposición al arco, humos, calor, salpicaduras, riesgos eléctricos, tareas de carga, mantenimiento y personas cercanas. Valide también las medidas de protección en función de la distribución real y los modos de funcionamiento del equipo.
Las directrices de ESAB sobre robots colaborativos de soldadura señalan que una evaluación de riesgos puede seguir recomendando jaulas, escáneres o bloqueos de puertas. Las medidas adecuadas también pueden incluir pantallas, extracción, enclavamientos, acceso restringido, velocidades seguras, procedimientos, EPI u otras protecciones que seleccionen las partes cualificadas según los requisitos locales vigentes. La introducción de ANSI a ISO 10218-1:2025 sirve para orientarse sobre los cambios en las normas, pero no sustituye la consulta y aplicación de las normas pertinentes.
Nota de seguridad: Esta guía ofrece información para la planificación; no es una evaluación de riesgos de la célula, una interpretación normativa ni una autorización para operar. Confirme las normas vigentes, las obligaciones jurisdiccionales y la documentación específica del sistema.
Prepare una solicitud de oferta y un paquete de aceptación que el proveedor pueda utilizar
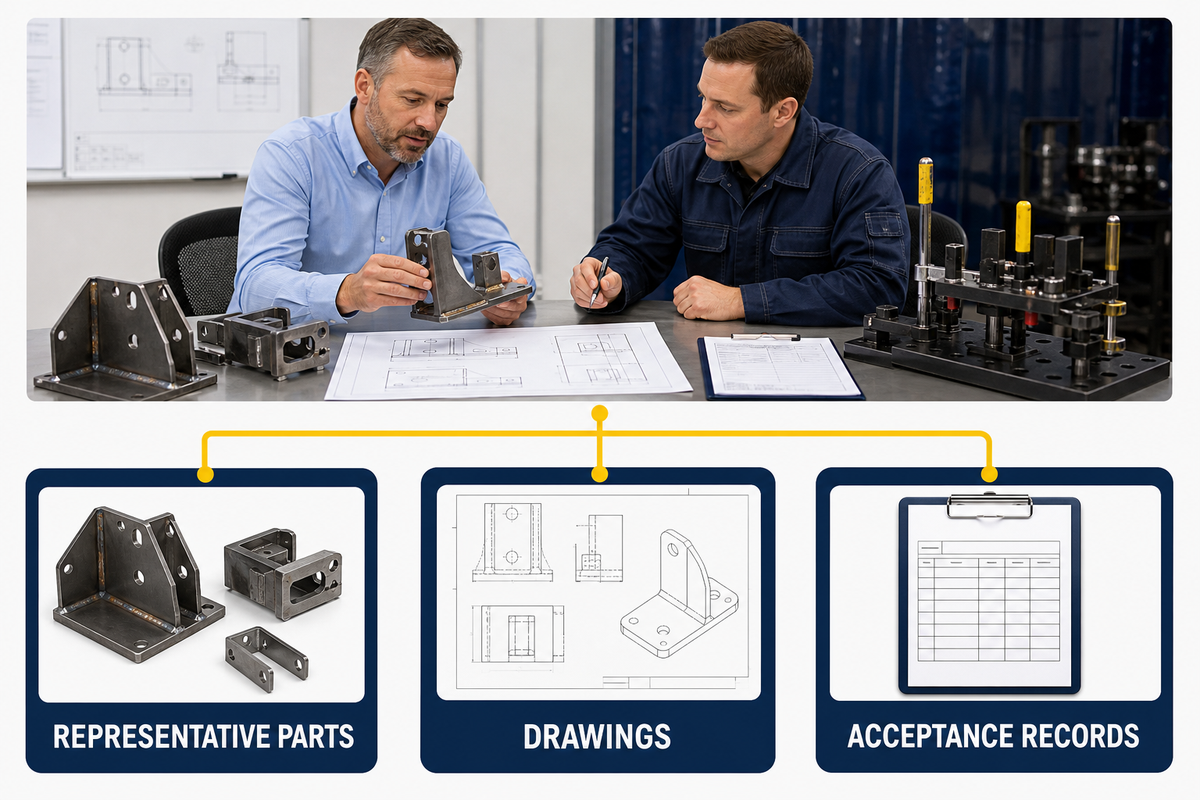
El proveedor podrá diseñar una solución más adecuada si la solicitud de oferta describe el trabajo en lugar de pedir únicamente un modelo de robot. Facilite piezas representativas y las uniones más difíciles, no solo las muestras más sencillas.
La solución colaborativa debe responder de forma convincente a las necesidades de producción definidas, ya se trate de chapas de muestra o de acero estructural. Pida al proveedor que explique la compatibilidad del hardware y el software, y que distinga el rendimiento demostrado de las mejoras previstas.
Lista de comprobación para la solicitud de oferta
- Matriz de familias de piezas, planos, revisiones y muestras representativas
- Materiales, espesores, uniones, posiciones, ajustes y requisitos del WPS
- Variedad prevista, patrón de lotes, horas y supuestos de funcionamiento objetivo
- Alcance del utillaje, referencias, posicionadores, sensorización y responsabilidad de los cambios de serie
- Distribución, servicios, extracción, red y condiciones ambientales disponibles
- Reparto de responsabilidades de seguridad y documentación requerida
- Alcance de la programación, las copias de seguridad, la recuperación, la formación de operarios y el mantenimiento
- Criterios de FAT/SAT, primera pieza, documentación y asuntos pendientes
¿Qué pruebas debe aportar un proveedor de soldadura colaborativa?
Solicite resultados demostrados con piezas representativas, los supuestos exactos de las estimaciones de ciclo, un alcance documentado de integración de seguridad, los programas y copias de seguridad que se entregarán, el contenido de la formación, los registros de aceptación y límites claros de responsabilidad. El cliente debe definir las responsabilidades y los límites, y revisar los documentos de aceptación. Debe saber qué se ha demostrado y qué sigue siendo un objetivo de mejora.
Zhouxiang puede usar esta información para hablar de una configuración adecuada de robot colaborativo de soldadura.
Antes de hablar con los proveedores, confirme los datos de la empresa y el alcance del servicio en la página de Zhouxiang.
Preguntas frecuentes
¿Puede un mismo robot colaborativo soldar muchas piezas diferentes?
Sí, si las piezas se pueden agrupar en familias manejables con referencias estables, uniones accesibles, ajustes controlados y programas de trabajo almacenados. El límite depende menos del número de referencias que de la cantidad de variación física y del proceso que pueden integrar y absorber la estructura de los programas, el plan de inspección y el utillaje sin convertir cada pedido repetido en un nuevo proyecto de integración.
¿Cuánto debería durar un cambio de serie en una producción de soldadura colaborativa de alta variedad?
No existe un tiempo universal que se pueda justificar. Influyen el peso del utillaje, la complejidad de la pieza, los cambios de consumibles, la sensorización, la inspección y la destreza del operario. Establezca una referencia medida para cada familia de piezas y, si es posible, realice la preparación fuera del periodo de parada. Evite movimientos innecesarios sin omitir los controles de la primera pieza ni las ejecuciones en seco.
¿Pueden funcionar sin resguardos los robots colaborativos de soldadura?
No; eso no elimina todos los riesgos. Las funciones colaborativas abordan solo una parte de ellos. La radiación del arco, los humos, el metal caliente, las salpicaduras, las herramientas, las piezas, los posicionadores, los puntos de atrapamiento y los equipos auxiliares siguen requiriendo una evaluación. Las protecciones necesarias dependerán de la célula, las tareas, los modos de funcionamiento y los requisitos aplicables.
¿Debería tener cada pieza su propio programa de robot?
Use una arquitectura controlada. Cuando el controlador lo permita, las rutinas y los trabajos o programas de proceso aprobados para cada pieza deben ser específicos de su familia; la lógica de preparación y recuperación puede ser común. Controle las revisiones de cada utillaje, trayectoria, programa de proceso y plano para que recuperar un trabajo cómodamente no combine por error versiones incompatibles.
¿Qué debe incluir una prueba de aceptación del proveedor?
Use piezas representativas y acuerde los planos, procedimientos, utillajes, supuestos de ciclo e inspección, funciones de seguridad, tareas del operario, situaciones de recuperación, formación y documentación. Registre los hechos observados y distinga lo demostrado de los requisitos previstos para el futuro. Deje constancia de quién es responsable de los problemas pendientes relacionados con las piezas, las herramientas, el proceso y la integración.
Referencias y fuentes
Entre las fuentes principales se encuentran las directrices de OSHA sobre aplicaciones robóticas, la información del NIST sobre robots colaborativos en fabricación de alta variedad y bajo volumen, el análisis de The Fabricator sobre producción de gran variedad, las directrices de seguridad de ESAB sobre robots colaborativos de soldadura y la introducción de ANSI a las normas, enlazadas en las secciones correspondientes. Consulte también nuestra guía independiente sobre requisitos de seguridad para robots de soldadura; ninguna de estas guías internas sustituye una evaluación específica de la aplicación.
El proceso de cambio de serie en 6 etapas y el Mapa de variedad y repetibilidad son marcos editoriales elaborados para esta guía. No se facilitaron estudios de tiempos de ciclo de clientes, datos de calidad de soldadura ni resultados de proyectos de clientes, por lo que este artículo no garantiza mejoras universales de productividad, rentabilidad o calidad.

