
Contacte a Zhouxiang

Só vale a pena testar um robô de soldadura de tubos de caldeira a coletores quando for possível localizar, soldar, alcançar e inspecionar a junta real dentro de limites controlados e produzir peças conformes. A aprovação nestes cinco critérios de viabilidade é necessária, mas não substitui o código aplicável às caldeiras, a inspeção autorizada nem a análise integrada da segurança da célula robotizada.
Decisão resumida
- Escolha a GMAW robotizada para um ensaio quando for possível demonstrar uma família de peças repetível, um intervalo de processo qualificado, uma trajetória da tocha viável, um plano de evidências para cada junta e um ciclo completo vantajoso.
- Opte pela soldadura manual quando o trabalho envolver sobretudo reparações, o acesso variar entre juntas ou o operador tiver de avaliar continuamente condições que não foram delimitadas.
- Escolha uma célula híbrida quando a automatização puder controlar o percurso repetível, mas for ainda necessário que uma pessoa carregue, posicione, ponteie ou inspecione as peças, ou trate de exceções.
Espelho tubular ou ligação tubo-coletor? Defina primeiro a junta
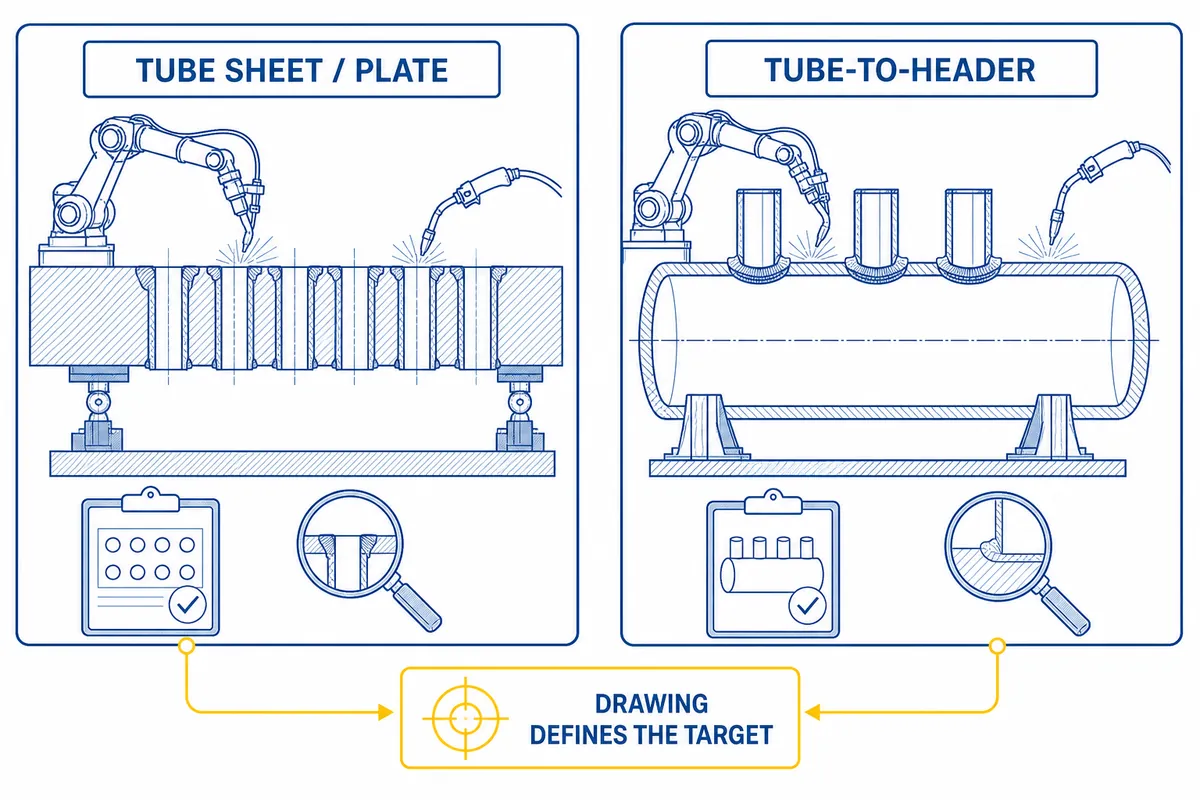
«Chapa tubular» é uma expressão de pesquisa comum, mas pode designar uma placa plana com orifícios para tubos, em vez de tubos ligados a um coletor cilíndrico de caldeira. Esta distinção altera o percurso de soldadura, o acesso, o método de posicionamento e o processo provável; por isso, são os desenhos, e não a expressão de pesquisa, que devem definir o objetivo da automatização.
| Termo utilizado | Geometria a confirmar | Porque altera o conceito da célula |
|---|---|---|
| Placa tubular / espelho tubular | Placa plana ou curva com numerosas aberturas para tubos | Frequentemente associada a trabalhos orbitais de soldadura de tubos a espelhos tubulares; a orientação da junta e a configuração da tocha diferem das de um coletor |
| Ligação tubo-coletor | Tubo ou tubo curto ligado a um coletor cilíndrico sob pressão | As filas, a curvatura, os tubos adjacentes e o acesso interior podem limitar os movimentos do robô e do posicionador |
| Ligação tubo-tubo ou derivação | Derivação, ligação de encaixe ou outra ligação definida no desenho | A preparação da junta, a sequência de soldadura e o método de aceitação podem não corresponder a nenhuma das famílias acima |
Um registo de patente relativo a um coletor de caldeira ilustra tubos curtos ligados a coletores cilíndricos e aborda o acesso condicionado, mas constitui evidência geométrica — não prova de desempenho comercial. Inicie o pedido de cotação com um desenho anotado, o detalhe da junta, o intervalo de diâmetros do coletor, o intervalo de projeção dos tubos e as superfícies a partir das quais se pode aceder à junta.
Os resultados da pesquisa também podem apresentar soldadura orbital, soldadura TIG, soldadura a laser entre tubos e espelhos e outros processos. Considere-os opções distintas até que o desenho e o processo de soldadura aplicável confirmem que a geometria da junta e os critérios de controlo são adequados.
Condição terminológica para interromper: se o fornecedor e o comprador não conseguirem identificar a mesma soldadura no mesmo desenho, a comparação entre robô e trabalho manual ainda não está pronta para aprovação.
Termos de pesquisa relacionados que não definem esta junta
| Termos de pesquisa relacionados | Limites de âmbito a verificar |
|---|---|
| placa tubular, soldadura de placas tubulares, soldadura de placa tubular | Confirme se o desenho mostra uma junta de chapa ou uma ligação a um coletor cilíndrico. |
| tubo automático, máquina de soldadura orbital, máquina de soldadura TIG, soldadura TIG eficiente | Confirme se o processo proposto é GTAW orbital, em vez de GMAW robotizada. |
| máquina para caldeiras, máquina de soldadura automática, máquina de soldadura por arco de árgon pulsado, máquina de soldadura MIG | Substitua as designações genéricas das máquinas pelo processo, tipo de junta, posição e envelope de controlo reais. |
| robô para tubos, operação não assistida de tubos, soldadura automatizada, automatização da soldadura, soldadura inteligente | Trate as alegações sobre automação como funções a testar, não como prova de aceitação autónoma. |
| potência de soldadura, fonte de alimentação, MIG, MAG | Identifique o processo qualificado e os controlos da fonte de alimentação para soldadura, em vez de se basear numa sigla. |
| sistema de visão artificial, aquisição de dados, tempo real, tecnologia de controlo | Defina o que é medido, o limite de resposta, a responsabilidade pelos registos e a condição de paragem. |
| 3D, precisão, alta precisão, preciso, autónomo | Converta adjetivos promocionais em critérios mensuráveis de trajetória, referências, deteção e recuperação. |
| conduta, tubo de aço, junta topo a topo | Não aplique pressupostos relativos a conjuntos de tubagens pré-fabricados numa ligação tubo-coletor sem evidência sobre a junta. |
| setor das caldeiras, nuclear, fabrico | Indique a base regulamentar de construção ou reparação, a jurisdição e a autoridade de inspeção aplicáveis ao equipamento em causa. |
| melhorar a eficiência da produção, intensidade do trabalho | Avalie a produção do ciclo completo e a redução da exposição com limites coerentes antes de alegar benefícios. |
Soldadura GMAW robotizada ou soldadura manual: comparação rápida
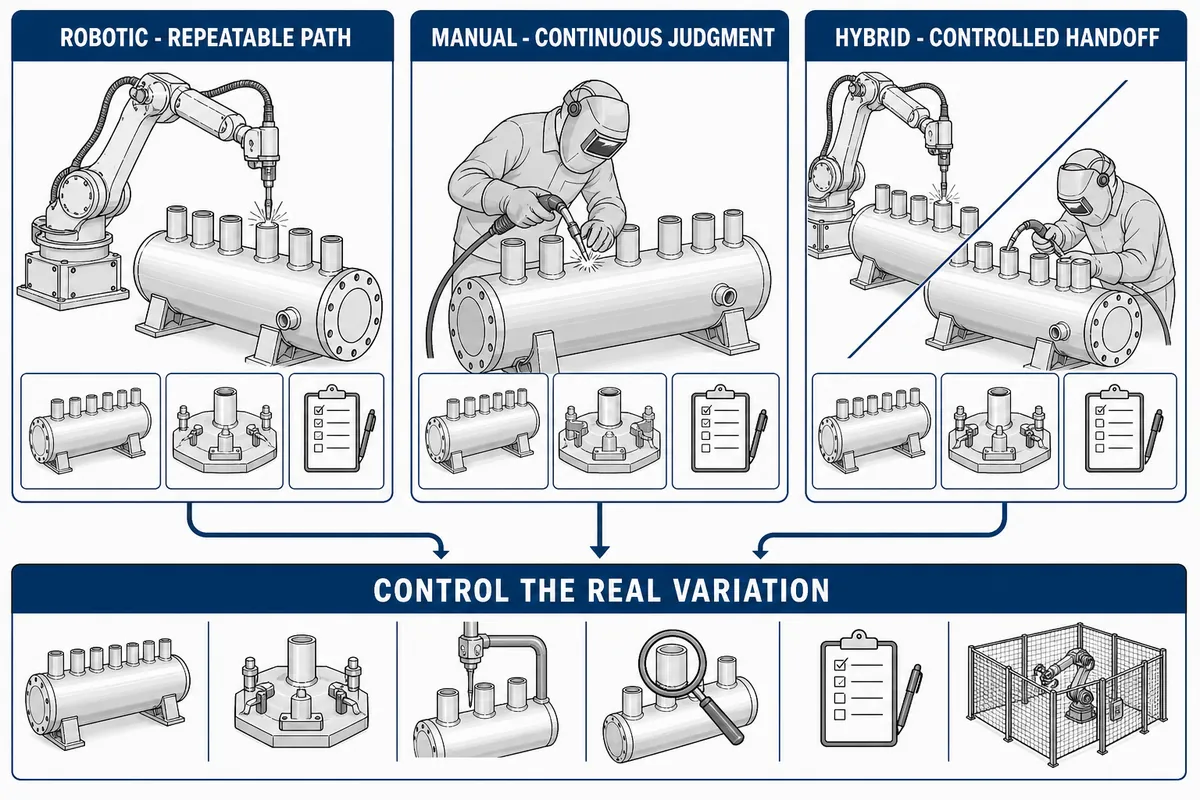
A soldadura GMAW robotizada controla um percurso programado e uma sequência repetível de parâmetros; a soldadura manual acrescenta a interpretação e adaptação contínuas do operador. Nenhuma das opções é intrinsecamente superior para todos os trabalhos de ligação entre tubos e coletor. A melhor opção controla as variações reais e produz as evidências exigidas para a junta.
| Fator de decisão | GMAW robotizada | GMAW manual | Elementos a solicitar |
|---|---|---|---|
| Execução da trajetória | Repete o programa validado e a relação entre coordenadas | O soldador ajusta continuamente a velocidade de deslocação | Ensaio de percurso representativo na família de juntas real |
| Resposta à preparação da junta | Exige um intervalo de deteção e correção medido | Aplica o juízo visual e tátil no âmbito do procedimento qualificado | Estudo da folga, do desvio, da projeção, da ovalização e da localização |
| Mudança de série | Exige dispositivos de fixação, programas, verificações das referências e uma lógica de reinício comprovada | É ajustada através de instruções, ferramentas e preparação do soldador | Mudança de série cronometrada com aceitação da primeira peça |
| Acesso | Limitado pelo braço robótico, pela tocha, pelo cabo, pelo dispositivo de fixação e pela geometria adjacente | Limitado pelo alcance, visibilidade, postura e exposição ao calor do soldador | Análise do alcance sem colisões em todas as posições da junta |
| Registos de produção | Permite associar os dados do programa e do processo a um identificador da junta | Depende mais de documentação controlada e de registos de inspeção | Estrutura dos registos associada ao plano de inspeção |
| Trabalho mais adequado | Famílias repetíveis com preparação a montante estável | Trabalho variável, com obstáculos, pouca repetibilidade ou orientado para reparações | Mistura de famílias de peças e registo de exceções |
| Principal risco de falha | Repetição de uma condição deficiente não reconhecida | Variação entre operadores e fadiga | Ensaio de modos de falha, não uma amostra de demonstração |
Um estudo de caso universitário concluiu que, para a peça específica analisada e com baixo volume de produção, a soldadura manual era mais rápida e menos dispendiosa. Esse resultado não permite definir um limiar universal de tamanho do lote, mas refuta a ideia de que o tempo de arco do robô, por si só, determina a viabilidade económica. Designações como «soldadura automática inteligente» continuam a exigir a mesma evidência.
Pré-requisitos de implementação antes dos cinco critérios de viabilidade
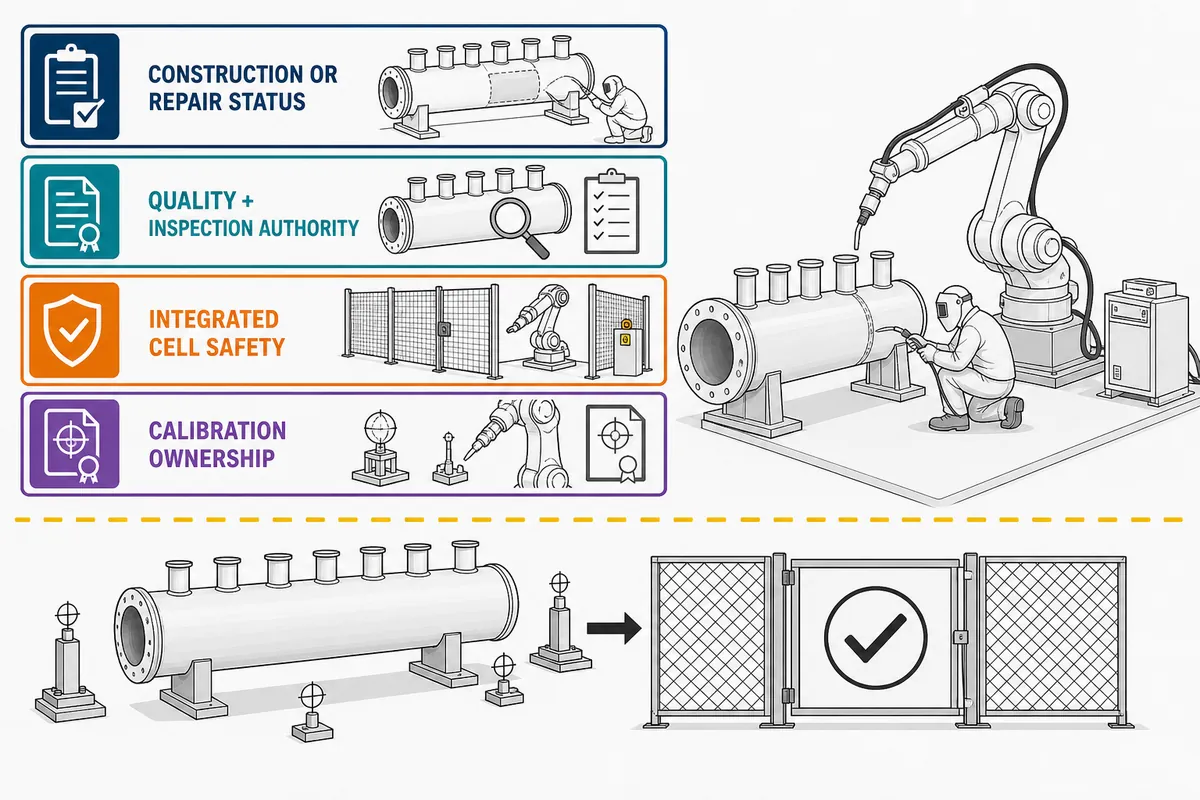
Antes de avaliar a viabilidade da soldadura, classifique o trabalho, identifique a cadeia de autoridade, avalie a célula integrada e atribua a responsabilidade pela calibração. Estes quatro pré-requisitos ficam fora do modelo de cinco critérios, porque um programa de soldadura viável não pode autorizar um método de reparação, aprovar a própria inspeção nem tornar aceitável uma célula insegura.
| Pré-requisito | Responsável pela decisão | Evidências necessárias antes de um ensaio de produção |
|---|---|---|
| Nova construção ou reparação ou alteração durante o serviço | Titular do certificado, proprietário/utilizador, inspetor e autoridade competente, conforme aplicável | Estado do equipamento, código de construção original, classificação da reparação, método permitido e percurso de tratamento térmico |
| Autoridade responsável pela qualidade e inspeção | Titular do certificado e entidades de inspeção autorizadas | Edição do código aplicável, desenho, situação do WPS/PQR, plano de inspeção, método de aceitação e pontos de paragem |
| Segurança da célula robotizada integrada | Entidade empregadora, integrador, especialistas de segurança e fornecedores de equipamento, dentro dos respetivos âmbitos | Avaliação de riscos que abranja a integração, preparação/programação, operação, manutenção, utilização indevida previsível, fumos, calor, radiação, faíscas e acessos |
| Responsabilidade pela calibração e manutenção | Engenharia da fábrica, manutenção, qualidade e integrador | Método de verificação dos referenciais, verificações do ponto central da ferramenta, verificações dos sensores, limites de acionamento, registos de recuperação e responsabilidades pela revalidação |
A AWS D16.1 abrange a segurança durante a conceção, fabrico, manutenção, operação, integração e preparação de sistemas robotizados de soldadura por arco. As orientações da OSHA sobre robôs também identificam perigos ao longo do ciclo de vida e fumos relacionados com a soldadura, superfícies quentes, radiação, faíscas e ruído, enquanto a interpretação 17-06 da NBIC mostra que um método proposto pode não ser permitido para uma condição de reparação especificada de uma ligação tubo-coletor.
Limites de aplicabilidade: este guia é um enquadramento de engenharia para aprovisionamento, não uma interpretação de normas nem uma avaliação de segurança. As decisões aplicáveis do titular do certificado, do inspetor, da autoridade competente, do empregador e dos especialistas qualificados determinam o que se aplica à caldeira e à localização em causa.
Teste de viabilidade da automatização da ligação entre tubos e coletor em 5 etapas
Depois de atribuídas as condições prévias de implementação, avalie a capacidade da junta, a transferência do processo, o acesso, as evidências de qualidade e o ciclo de produção como cinco etapas de validação distintas. Uma falha na etapa do processo ou das evidências impede a aprovação; uma lacuna corrigível na montagem, no acesso ou na produção pode justificar uma alteração a montante ou uma abordagem híbrida controlada.
Um conceito de soldadura não está pronto para implementação apenas por cumprir os cinco critérios de viabilidade. A segurança, a autoridade competente, a inspeção autorizada e a calibração ao longo do ciclo de vida continuam a ser pré-requisitos independentes.
— Regra de decisão editorial usada neste guia
Preparação e localização da junta — critério de viabilidade 1
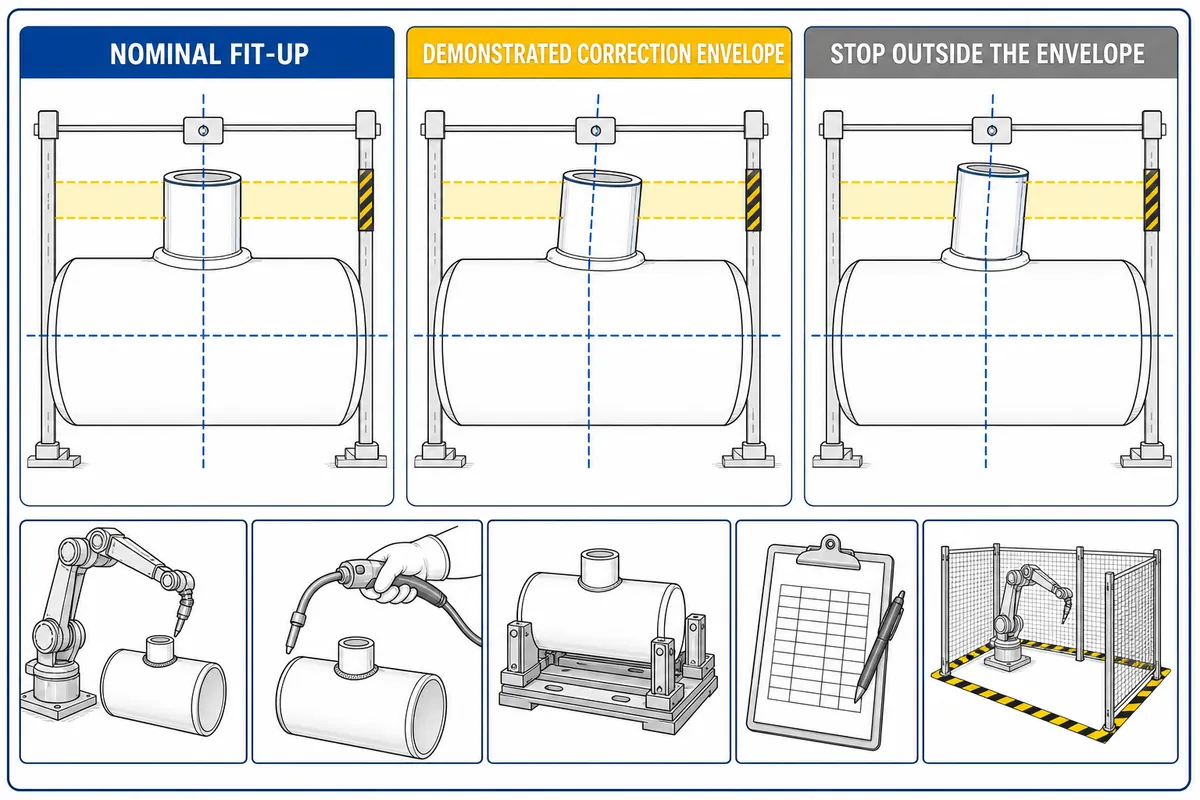
A viabilidade da preparação da junta só fica comprovada quando a família real de peças apresentar a junta dentro de um intervalo medido que os sensores, os dispositivos de fixação e a resposta do programa proposto consigam acomodar. A indicação «inclui seguimento da junta» não é prova; o comprador precisa de um estudo de capacidade e de uma regra de paragem para condições fora do intervalo demonstrado.
Campos do estudo de preparação da junta
- Folga e desalinhamento em posições angulares definidas
- Projeção do tubo, ângulo, ovalização e estado da superfície do coletor
- Localização da junta relativamente às referências do dispositivo de fixação e aos tubos adjacentes
- Dimensão e posição dos pontos de fixação provisória, e se o robô tem de percorrer e fundir essas zonas.
- Confiança dos sensores, correção aplicada, intervenção do operador e condições rejeitadas
Um estudo de 2023 sobre GMAW adaptativo robotizado considera a variação da preparação da junta um risco de falha e demonstra uma resposta de controlo para a configuração que mediu. Não estabelece uma tolerância aplicável a coletores de caldeira em geral; por isso, o ajuste dos sensores e o intervalo de aceitação têm de ser definidos com base na junta, no procedimento, nos ensaios e nos requisitos de qualidade do projeto.
Condição para interromper o critério 1: se a célula não conseguir detetar, corrigir ou rejeitar com fiabilidade a variação observada, corrija o processo a montante ou mantenha a interpretação humana para essa condição.
Transferência GMAW qualificada — critério de viabilidade 2
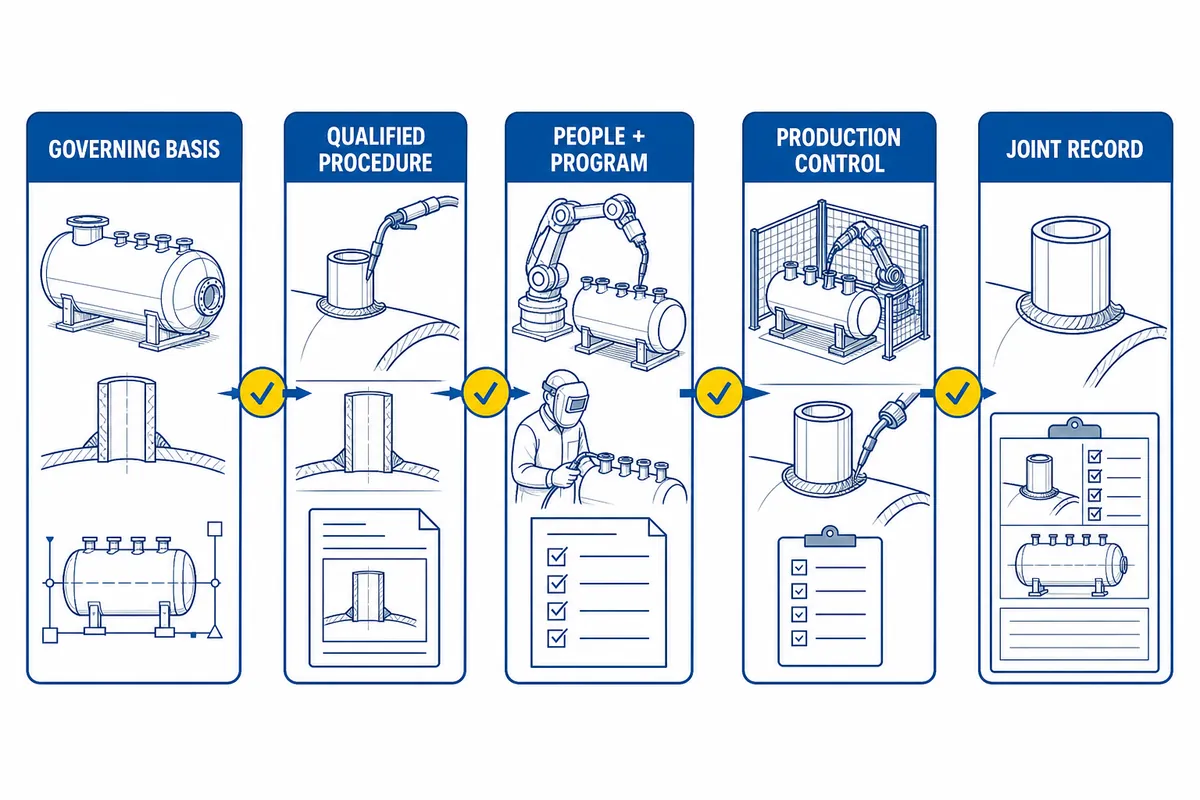
Um procedimento manual não comprova automaticamente que uma configuração de produção robotizada é aceitável. O critério 2 exige que a organização responsável articule os requisitos de construção aplicáveis, o procedimento de soldadura qualificado, as funções dos profissionais de robótica, o programa controlado e os registos de produção, sem alegar que a compra do robô, por si só, confere qualificação.
Estrutura de qualificação em quatro níveis
- Base regulamentar de construção e reparação: identifique a secção aplicável, a edição, as regras jurisdicionais e o estado do equipamento.
- Base do procedimento: confirme que a especificação do procedimento de soldadura e a respetiva qualificação de suporte abrangem o processo de soldadura real, o fio, o controlo do comprimento do arco e as variáveis aplicáveis.
- Pessoal e programa: atribua responsabilidades qualificadas de soldadura, robótica, programação, supervisão e inspeção.
- Controlo da produção: bloqueie os programas e consumíveis aprovados, identifique as alterações e defina a verificação da primeira peça e as verificações subsequentes.
O âmbito do catálogo 2025 BPVC Section IX abrange a qualificação de procedimentos de soldadura e de operadores de máquinas de soldadura. A norma AWS D16.4M/D16.4:2025 define separadamente as classificações e os requisitos de qualificação para pessoal de soldadura por arco robotizada, pelo que nunca se deve descrever um certificado ou uma função como abrangendo todo o conjunto.
Condição para interromper o critério 2: dúvidas por resolver sobre a aplicabilidade, alterações ao programa sem documentação ou uma camada de responsabilidades sem qualificação devem ser resolvidas antes da autorização da produção.
Acesso e movimento da tocha — etapa de viabilidade 3
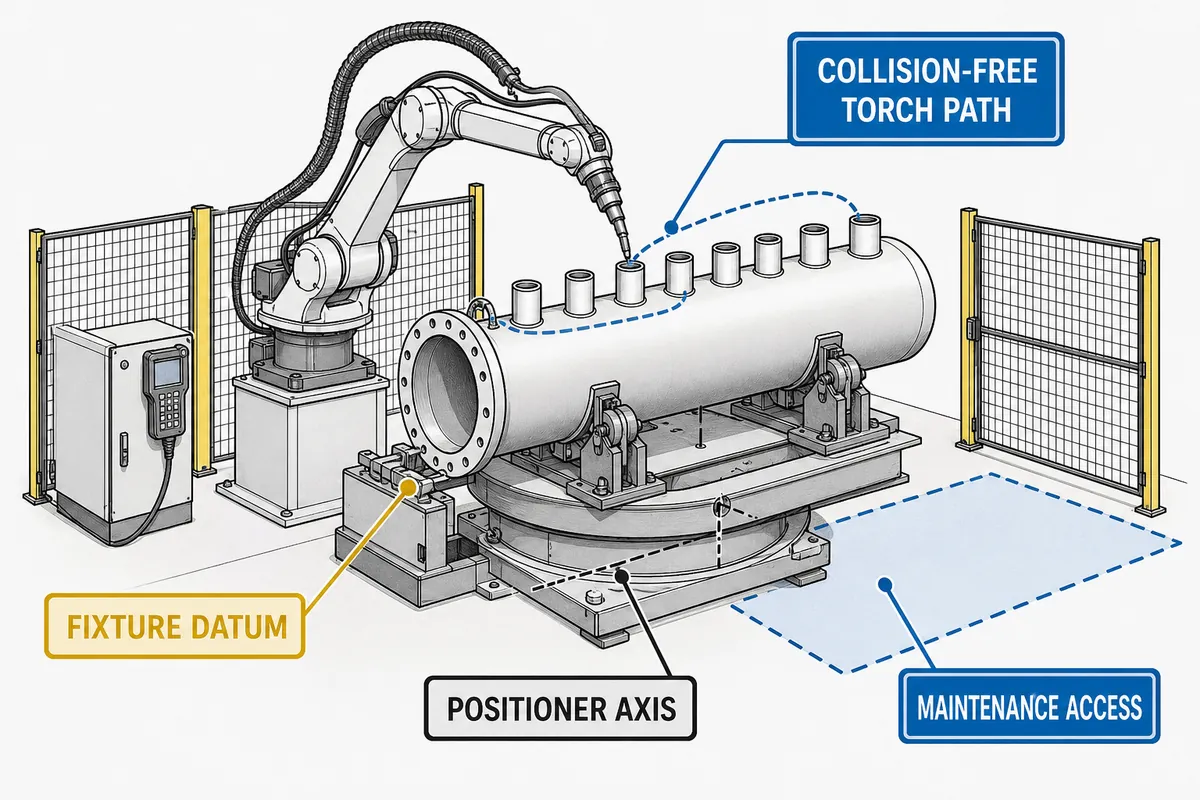
A viabilidade do acesso da tocha fica comprovada quando cada posição necessária da junta tem uma trajetória sem colisões e que permite a manutenção, preservando a posição de soldadura qualificada e a relação com as referências. O alcance do robô indicado num catálogo não basta, porque o pescoço da tocha, o cabo, o dispositivo de fixação, os tubos adjacentes, a curvatura do coletor e o acesso para manutenção definem o envelope utilizável.
| Conceito de movimento | Utilize esta opção quando | Evidência dos ensaios |
|---|---|---|
| Robô em torno de um coletor fixo | O dispositivo de fixação permite aceder à família de juntas sem obrigar o braço robótico a adotar posições instáveis | Revistos todos os ângulos de trabalho, o comportamento dos cabos, a mudança da ponta de contacto e o percurso de recuperação |
| Coletor num posicionador | A rotação pode colocar a junta numa posição de soldadura controlada, sem perder as referências nem criar riscos de apoio | Repetibilidade da fixação, excentricidade, ligação à terra, movimento coordenado e carregamento seguro verificados |
| Robô e eixo externo coordenado | A família de juntas exige mais espaço de trabalho ou controlo de orientação do que qualquer um dos dispositivos consegue proporcionar isoladamente | Percurso sincronizado, margem em relação a singularidades, zonas de colisão e recuperação de falhas demonstrados |
Uma patente de soldadura de coletores de caldeiras descreve o suporte, a rotação do coletor, o posicionamento do robô e o acesso a várias filas como elementos de um único conceito de movimento. Utilize-a apenas como contexto para a conceção; escolha qualquer posicionador de soldadura com base nos requisitos verificados da peça de trabalho, do dispositivo de fixação, do processo e da segurança.
Condição de paragem do critério 3: uma trajetória simulada que não possa ser alvo de manutenção, recuperada após uma avaria ou repetida com dispositivos de fixação de produção não satisfaz o critério de acesso.
Evidências de qualidade ao nível da junta — etapa de viabilidade 4
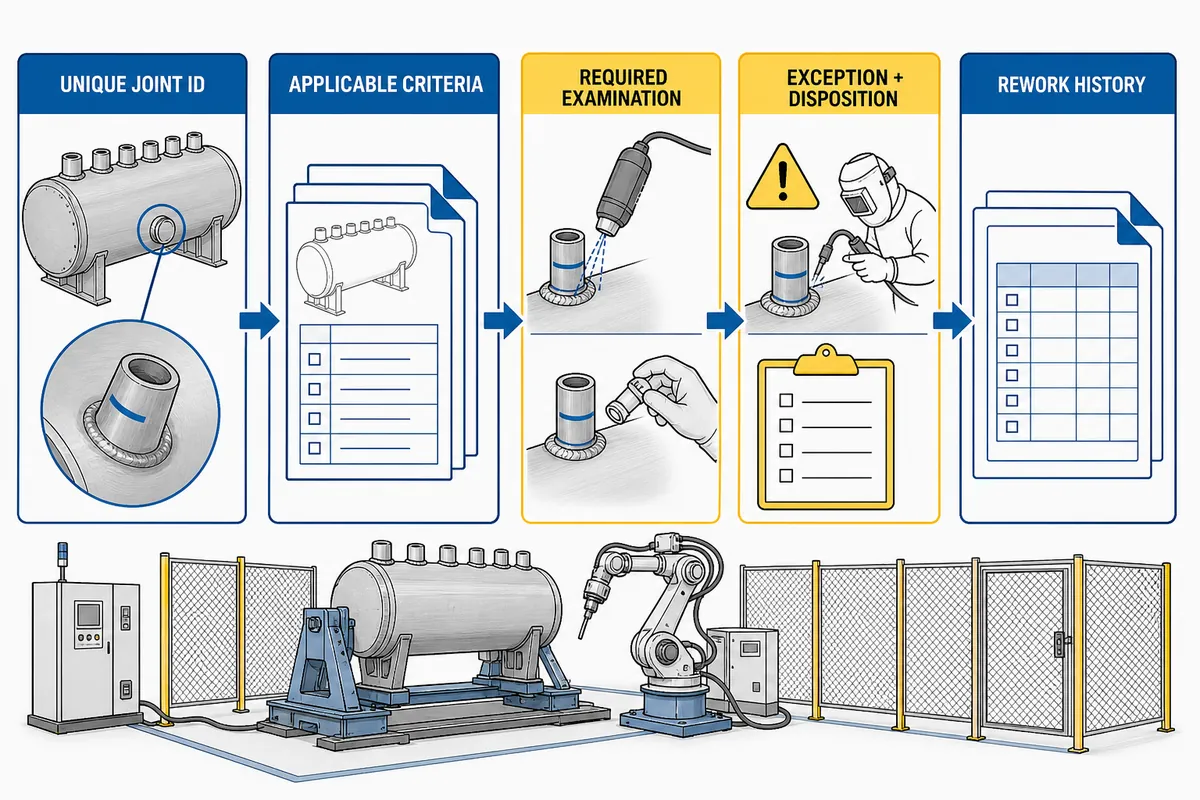
A repetibilidade dos movimentos do robô não equivale à aceitação de uma soldadura numa fronteira sob pressão. A viabilidade da evidência de qualidade está demonstrada quando cada identificador de junta pode ser associado aos critérios aplicáveis, ao método de inspeção, ao registo do processo e do programa, à decisão sobre exceções e ao histórico de retrabalho, no âmbito do sistema de qualidade e inspeção responsável.
Estrutura mínima dos registos das juntas
Identificação
Peça, coletor, tubo, junta, revisão do desenho e ordem de trabalho
Peça, coletor, tubo, junta, revisão do desenho e ordem de trabalho
Execução
WPS aprovada, revisão do programa, lote de consumíveis, operador e marca temporal
WPS aprovada, revisão do programa, lote de consumíveis, operador e marca temporal
Exceções
Perda do seguimento, alarmes, intervenção, paragem/retoma e aprovação de desvios
Perda do seguimento, alarmes, intervenção, paragem/retoma e aprovação de desvios
Aceitação
Exame exigido, resultado, aprovação do inspetor/autoridade e ligação ao retrabalho
Exame exigido, resultado, aprovação do inspetor/autoridade e ligação ao retrabalho
A ISO 17635:2025 estabelece que os métodos e técnicas de ensaio não destrutivo das soldaduras, bem como os níveis de aceitação, são selecionados de acordo com os requisitos de qualidade, o material, a espessura, o processo e a extensão do exame. A ISO 5817:2023 apresenta níveis de qualidade para imperfeições em soldaduras por fusão abrangidas pela norma, mas o nível aplicável e a sua relação com as regras de construção aplicáveis ainda têm de ser definidos para cada projeto.
Limites da evidência: os registos da célula podem mostrar o que o equipamento fez; não designam a autoridade responsável pela aceitação. Estruture os registos em função dos métodos de inspeção das soldaduras aprovados e utilize a taxa de aceitação das soldaduras à primeira passagem apenas com um denominador fixo, critérios definidos e uma regra de atribuição.
Ciclo completo de produção — critério de viabilidade 5
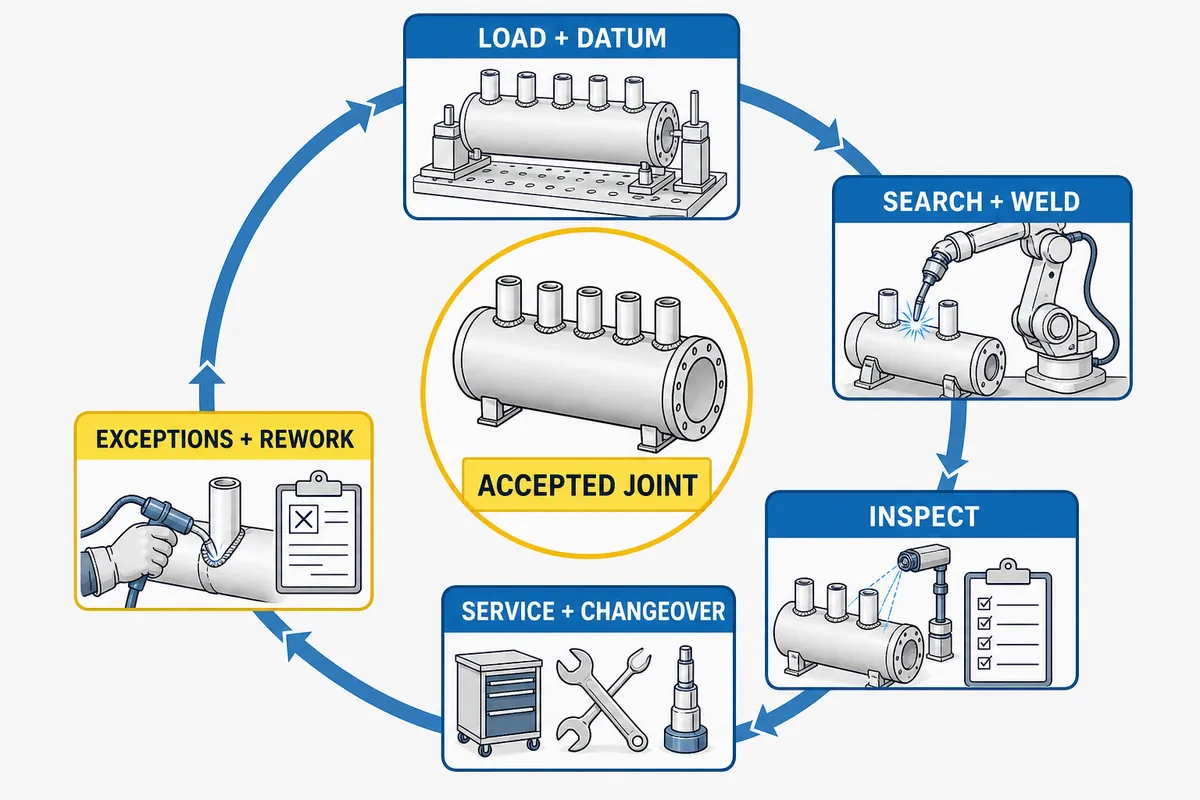
A viabilidade do ciclo completo compara todo o ciclo repetível, não o tempo de arco do robô com o turno total de um soldador. Considere o carregamento, a confirmação dos pontos de referência, a procura ou os retoques, a soldadura, as restrições de arrefecimento, a inspeção, a manutenção da tocha, a mudança de série, o tratamento das exceções e o retrabalho, usando os mesmos limites para ambos os métodos.
Modelo de ciclo completo
T_loop = T_load + T_datum + T_search + T_weld + T_constraint + T_inspect + T_service + T_changeover + T_rework
Exemplo hipotético — não utilizar como promessa de produção: suponha que um ciclo robotizado atribui 50 segundos ao carregamento, 20 à confirmação dos pontos de referência, 15 à procura, 90 à soldadura, 0 a uma pausa de arrefecimento separada, 45 à inspeção, 10 à manutenção da tocha, 20 à mudança de série e 30 ao retrabalho. O modelo resulta em 280 segundos por junta aceite.
| Categoria de tempo ilustrativa | Referência de base | Após uma alteração a montante | O que mudou |
|---|---|---|---|
| Carregamento | 50 s | 35 s | A apresentação do dispositivo de fixação melhorou |
| Confirmação dos referenciais | 20 s | 20 s | Sem pressupor uma verificação mais rápida |
| Pesquisar | 15 s | 15 s | A mesma sequência de deteção |
| Soldadura | 90 s | 90 s | Processo qualificado sem alterações |
| Inspeção | 45 s | 45 s | Percurso de aceitação sem alterações |
| Tempo atribuído à manutenção da tocha | 10 s | 10 s | A mesma política de manutenção |
| Atribuição da mudança de série | 20 s | 20 s | A mesma mistura de produtos |
| Atribuição do retrabalho | 30 s | 10 s | Redução ilustrativa após o controlo da preparação da junta |
| Ciclo completo da junta aceite | 280 s | 245 s | O ganho de eficiência resultou do carregamento e do retrabalho, não de uma soldadura mais rápida |
A investigação da NIST agrupa as métricas de fabrico em taxa de produção, disponibilidade, produtividade, qualidade e manutenção, e assinala a sua interdependência. Recolha observações comparáveis para os métodos robotizado, manual e híbrido; depois compare o número de juntas aceites por hora de trabalho afeta e por hora programada, juntamente com o retrabalho e as mudanças de série, em vez de se basear num único intervalo cronometrado favorável.
Condição de paragem do critério 5: se o resultado mudar sempre que se incluam a preparação, a inspeção, a manutenção ou o retrabalho, o caso de negócio ainda não está suficientemente consolidado para prometer um prazo de retorno do investimento.
Quando a soldadura manual ou híbrida entre tubos e coletor é a melhor opção
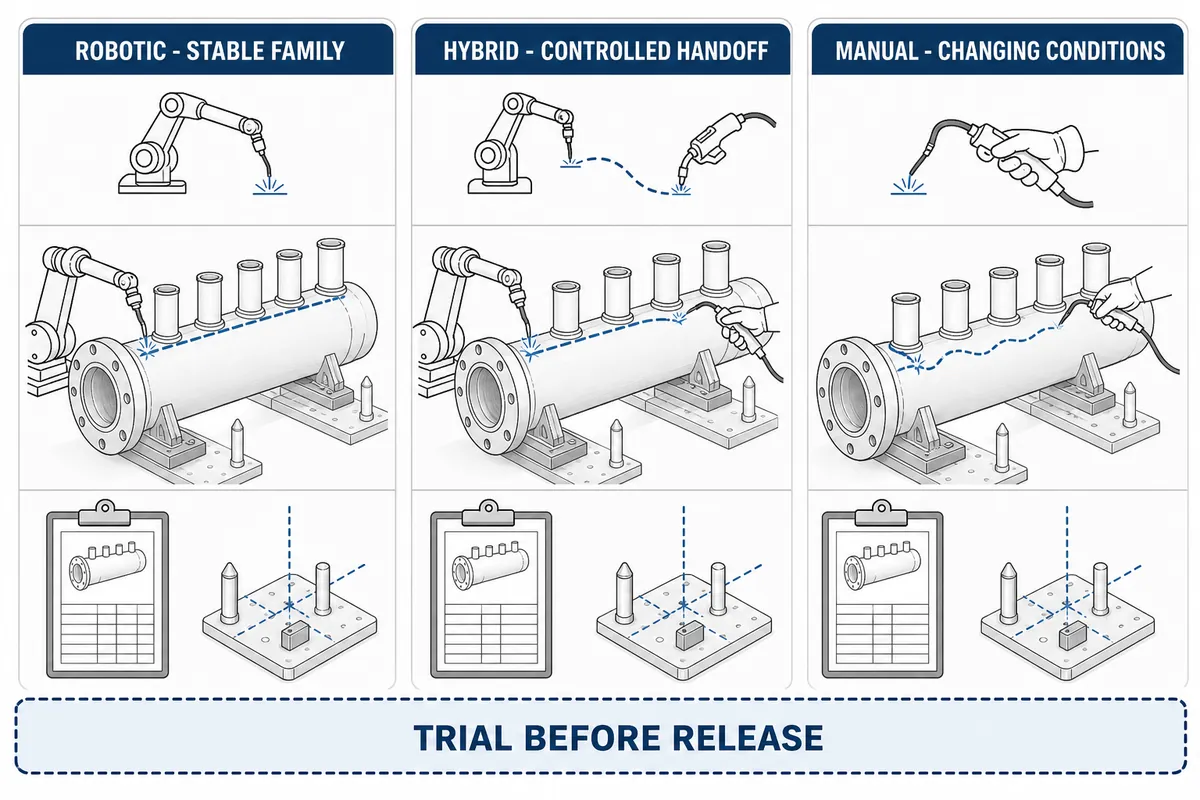
A soldadura manual é uma estratégia de controlo, não apenas a ausência de automatização. Mantenha-a quando soldadores qualificados tiverem de interpretar condições variáveis de acesso ou reparação; utilize uma abordagem híbrida quando um robô puder repetir a parte estável e uma pessoa gerir a localização, a preparação, a inspeção ou as exceções.
| Condição observada na produção | Abordagem a testar primeiro | Motivo | Não escolha esta opção quando |
|---|---|---|---|
| Família estável, referencial repetido, acesso comprovado | Robotizada | A principal variação pode ser limitada e repetida | A responsabilidade pela aceitação ou os pré-requisitos de segurança continuam por resolver |
| Percurso de soldadura estável, carregamento ou posicionamento variáveis | Híbrido | Uma pessoa posiciona a peça; o robô controla a trajetória repetível | A transferência entre etapas não pode ser protegida contra erros nem verificada |
| Trabalhos de reparação frequentes com condições variáveis | Manual | A interpretação e a capacidade de adaptação prevalecem sobre a repetibilidade da programação | O risco ergonómico ou de exposição não pode ser controlado |
| Juntas obstruídas com um conjunto acessível repetível | Híbrido | Automatize apenas o subconjunto validado | A identificação e o encaminhamento das juntas podem ser confundidos |
| Mudanças frequentes entre famílias de peças, com recuperação demorada da primeira peça | Estudo manual, seguido de estudo híbrido | A mudança de série pode dominar o ciclo | O volume e a estabilidade justificam mais tarde uma célula controlada para uma família de peças |
| O calor, os fumos, a postura ou o acesso expõem o operador a riscos | Estudo de automação concebida à medida | A redução do risco pode ser relevante mesmo sem um prazo de retorno do investimento simples, baseado na mão de obra | A célula apenas transfere o perigo para a preparação ou manutenção |
Esta matriz serve para orientar decisões, não para aprovar. Um ensaio representativo deve incluir juntas nominais, condições limite previstas, uma interrupção deliberada do seguimento, uma mudança de série, uma verificação da primeira peça e as ações de recuperação que os operadores e a manutenção irão efetivamente executar.
O que mudou em 2025: a segurança da célula e a qualificação são frentes de trabalho distintas
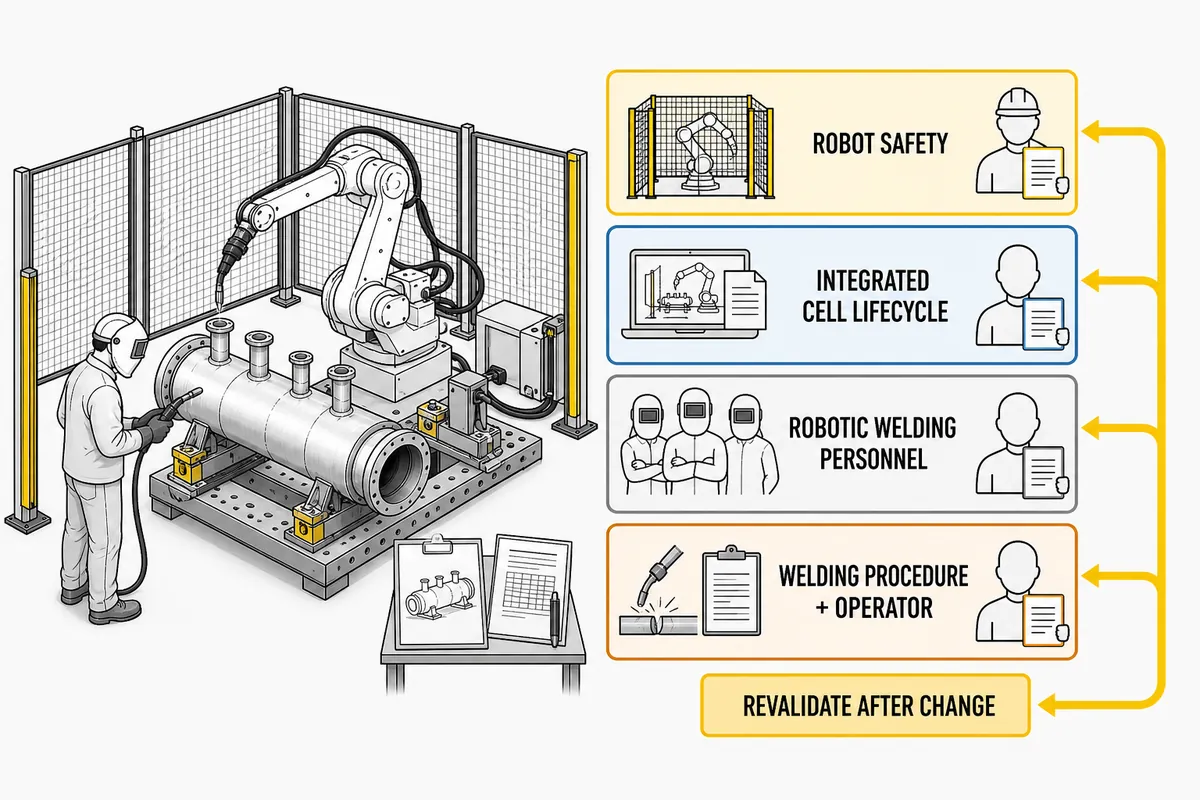
A alteração útil de 2025 não é uma previsão genérica do mercado de robôs. Os documentos atuais facilitam a distinção entre o robô, a aplicação integrada, o pessoal de soldadura robotizada e as responsabilidades relativas aos procedimentos de soldadura, o que deve alterar as evidências solicitadas durante a especificação e a aceitação.
Estrutura de responsabilidades para uma aquisição em 2026
- ISO 10218-1:2025: requisitos de segurança para o robô industrial enquanto máquina parcialmente concluída.
- ISO 10218-2:2025: conceção, integração, colocação em serviço, operação, manutenção, desativação e eliminação de aplicações e células robotizadas.
- AWS D16.1:2018: segurança de sistemas robotizados de soldadura por arco, incluindo riscos durante a integração e a preparação.
- AWS D16.4:2025: requisitos de qualificação para as classificações de pessoal de soldadura por arco robotizada.
- ASME BPVC Section IX 2025: âmbito de qualificação dos procedimentos e do pessoal/operadores de soldadura no quadro de construção aplicável.
Para o aprovisionamento, atribua um responsável e um documento de aceitação exigido a cada camada, em vez de escrever «o fornecedor deve cumprir todas as normas». Defina também a revalidação após alterações ao programa, dispositivo de fixação, tocha, sensor, referência ou manutenção que possam alterar a condição comprovada.
A evidência de manutenção é importante: A NIST identifica a monitorização da degradação da precisão dos robôs como importante para a soldadura e distingue a incerteza dos instrumentos de medição do erro real do robô. O resultado da colocação em serviço constitui, por isso, uma referência inicial, não uma garantia para toda a vida útil.
Dados para pedido de proposta de uma célula de soldadura de tubos de caldeira a coletores
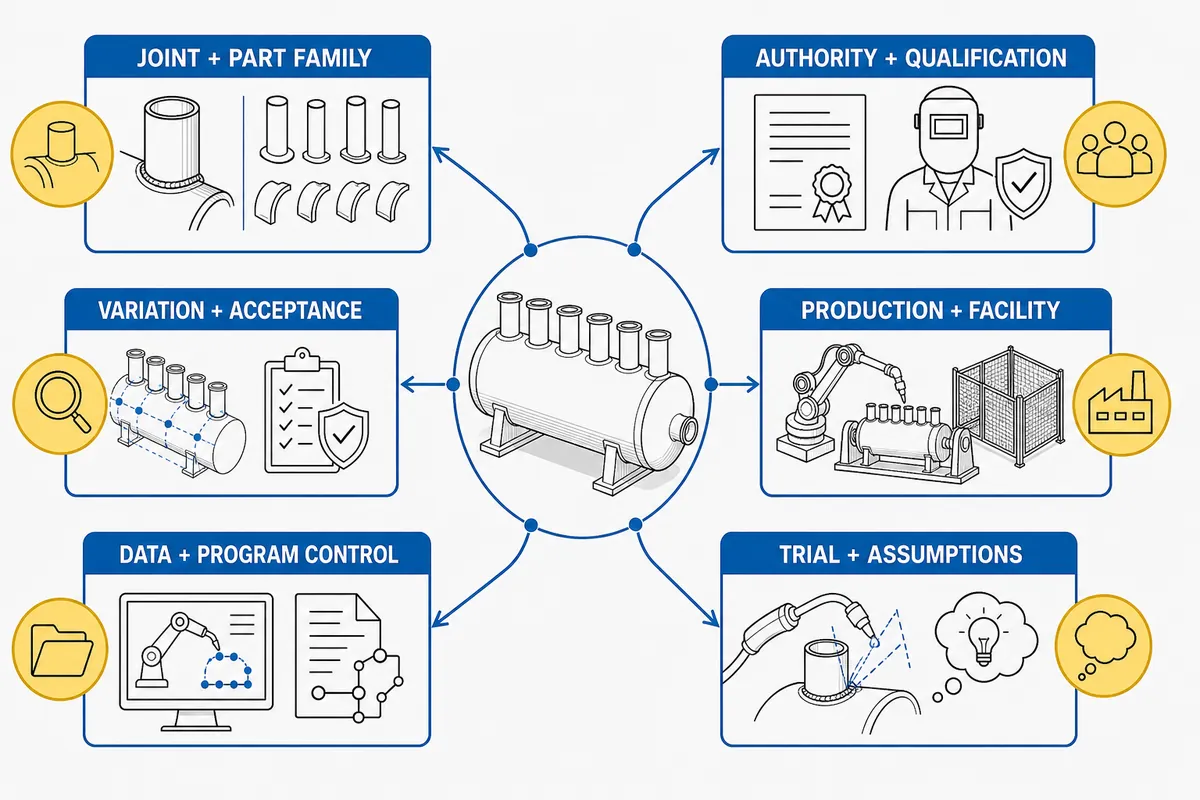
Um pedido de cotação bem preparado fornece ao integrador evidências suficientes para rejeitar um conceito fraco antes de o orçamentar. Indique a família de juntas, o processo e o estado de qualificação, o estudo de variações, o percurso de aceitação, a variedade da produção, as limitações das instalações e o plano de ensaios testemunhados; depois, peça ao fornecedor que enumere todos os pressupostos.
Lista de verificação para pedido de cotação de robô para soldadura de tubos de caldeira a coletores
- ✔ Desenhos das peças e das juntas, controlo de revisões, graus de aço-carbono ou aço inoxidável, conforme aplicável, gama de espessuras, projeção dos tubos, diâmetro do coletor e orientação de produção
- ✔ Estado de construção nova ou reparação/alteração, base da construção original, jurisdição, função do titular do certificado e autoridade de inspeção
- ✔ Estado do WPS/PQR, limites do processo, consumíveis e requisitos de pré-aquecimento, temperatura entre passes ou tratamento térmico, quando aplicáveis
- ✔ Dados medidos de folga, desalinhamento, ovalização, localização, pontos de ponteamento e estado da superfície em peças de produção representativas
- ✔ Exames obrigatórios, método de aceitação, pontos de paragem, regras para a primeira peça, tratamento de exceções e rastreabilidade do retrabalho
- ✔ Volumes e variedade das famílias de peças, método de carga, frequência de mudança de série, limites de pessoal e definição do tempo do ciclo completo
- ✔ Disposição, carga do pavimento, serviços, extração de fumos, interfaces das proteções, fluxo de materiais, acesso para manutenção e espaço para recuperação
- ✔ Registos de produção exigidos, propriedade dos dados, controlo de programas, cópias de segurança, direitos de acesso e período de conservação
- ✔ Matriz de ensaios de soldadura representativos, partes testemunhas, casos de falha, verificações de calibração e registos de aceitação
- ✔ Pressupostos e exclusões do fornecedor, equipamento fornecido pelo comprador, âmbito da formação, peças sobresselentes e assistência após a aceitação
Consulte a página de sistemas de soldadura robotizada para a indústria energética da Zhouxiang para conhecer a solução comercial e use os cinco critérios deste artigo como etapa de avaliação técnica. A análise do conceito deve terminar com pressupostos em aberto e provas de ensaio, não apenas com uma representação da célula.
Solicite um ensaio de soldadura representativo
Na prática, um ensaio significativo utiliza peças representativas da produção e os dispositivos de fixação, a tocha, os sistemas de deteção, os consumíveis, os controlos dos programas, o percurso de inspeção e os responsáveis como testemunhas previstos. Registe ciclos nominais, condições de extremidade, mudanças de série, recuperação de falhas, acesso para manutenção e condições rejeitadas antes de discutir a aprovação para produção.
Perguntas frequentes
Estas respostas abordam as questões sobre definição da junta, processo, preparação, evidências e encaminhamento que permanecem depois da análise dos cinco critérios. A pesquisa exata não devolveu resultados de perguntas frequentes relacionadas nos dados de pesquisa disponíveis; por isso, estas perguntas são apoios editoriais à decisão e não perguntas atribuídas ao motor de pesquisa.
Uma placa tubular de caldeira é o mesmo que uma junta entre tubo e coletor?
Não — em geral, placa tubular designa uma placa com aberturas para tubos, enquanto uma junta tubo-coletor liga um tubo ou tubo curto a um coletor de caldeira, no âmbito deste artigo.
Os resultados de pesquisa misturam frequentemente trabalhos de soldadura entre tubos e placas tubulares de permutadores de calor com o fabrico de coletores de caldeiras. Confirme o desenho, o detalhe da junta, a função na fronteira de pressão, o percurso de soldadura e o acesso antes de escolher GMAW, GTAW orbital, um robô ou um posicionador. Uma formulação semelhante não torna intercambiáveis a geometria ou o processo de qualificação, e o fornecedor não deve orçamentar a célula antes de ambas as partes identificarem a mesma soldadura no mesmo desenho controlado.
Um robô de soldadura pode substituir a soldadura manual de ligações tubo-coletor?
Um robô só pode substituir a parte repetível depois de serem cumpridos os critérios relativos à junta, ao processo, ao acesso, às evidências e ao ciclo completo de produção, e de o trabalho restante estar sujeito a controlo.
As pessoas podem continuar a carregar, posicionar, ponteiar, inspecionar, fazer a manutenção, tratar exceções ou soldar juntas fora do âmbito demonstrado. Em trabalhos com muitas reparações ou com acesso obstruído, a soldadura manual pode continuar a ser a melhor forma de controlo. Em condições variadas, uma abordagem híbrida permite muitas vezes manter a adaptabilidade sem prescindir de uma execução repetível do percurso. A substituição deve, por isso, ser definida tarefa a tarefa, com condições de paragem claras e um responsável por cada condição que a célula não consiga classificar.
GMAW é adequado para soldar tubos de caldeira a coletores?
GMAW pode ser adequado se os requisitos aplicáveis à construção ou reparação, o procedimento qualificado, a posição da junta, os materiais, o controlo térmico e o percurso de inspeção o permitirem para a fronteira de pressão em causa.
A adequação não pode ser determinada apenas pelo nome do processo. O titular responsável do certificado e as entidades de inspeção devem confirmar os requisitos aplicáveis, enquanto o ensaio de produção deve demonstrar que a configuração robotizada se mantém dentro das variáveis qualificadas e apresenta evidências aceitáveis na família real de juntas. O material, a posição, a preparação da junta, o controlo térmico, os consumíveis e o método de exame devem fazer parte dessa decisão, em vez de se recorrer a uma comparação genérica entre processos.
Que variação na preparação consegue suportar um robô de soldadura?
Não existe um valor universal para o ajuste; o limite corresponde ao intervalo medido que o dispositivo de fixação, o sensor, o programa, o processo e o plano de aceitação específicos demonstraram em conjunto.
Meça peças de produção, teste as condições de extremidade previstas e defina quando a célula tem de parar ou encaminhar a junta para análise manual.
Um WPS manual abrange automaticamente a soldadura robotizada?
Não — a organização responsável tem de confirmar como o procedimento qualificado se aplica ao processo robotizado, às variáveis, ao controlo do equipamento, às funções dos operadores e do pessoal e aos registos de produção no âmbito concreto da construção ou reparação.
Um WPS manual é uma evidência, não uma transposição automática. Analise a edição aplicável do código e a base de construção ou reparação e, em seguida, compare a configuração robotizada com as variáveis qualificadas e os respetivos registos de suporte. Defina quem pode aprovar programas e alterações, como são geridos os consumíveis e o controlo térmico, como funciona a aprovação da primeira peça e o que desencadeia uma requalificação ou revalidação. A aquisição da célula, a marca do robô ou a demonstração do integrador não substituem essas decisões.
Que registos de inspeção deve produzir uma célula robotizada?
Os registos da célula devem associar uma junta única ao programa aprovado, ao contexto do processo, às exceções, aos exames exigidos, à decisão tomada e ao histórico de retrabalho, de acordo com o sistema de qualidade aplicável.
Os campos exatos dependem do sistema de qualidade e do plano de inspeção aplicáveis. Os dados do equipamento podem apoiar a rastreabilidade, mas é o procedimento de aceitação autorizado que determina se a soldadura é aceite.
Quando é que uma célula híbrida é preferível à automatização completa?
Uma célula híbrida é preferível quando o percurso de soldadura é repetível, mas a carga, a localização, a preparação, a inspeção ou o tratamento de exceções ainda exige discernimento humano em etapas específicas da produção.
Defina a transferência, a identificação da junta, as condições de paragem e a responsabilidade por cada exceção, para que a abordagem híbrida não crie uma lacuna invisível entre os controlos manuais e automatizados.
Âmbito da análise e fontes
Este guia distingue as decisões de engenharia específicas da junta das vantagens gerais dos robôs face à soldadura manual, já abordadas noutras páginas do site da Zhouxiang. A identidade e a história da empresa são retiradas do perfil da empresa Zhouxiang; nenhum dado comunicado pela empresa é usado como prova do desempenho da soldadura em juntas entre tubos e coletores.
Referências e fontes
- AWS D16.1M/D16.1:2018 — Especificação de segurança para soldadura robotizada por arco
- ISO 10218-1:2025 — Requisitos de segurança para robôs industriais
- ISO 10218-2:2025 — Aplicações de robôs e células robotizadas
- Manual técnico da OSHA — Sistemas e aplicações de robôs industriais
- National Board — Interpretação NBIC 17-06
- ASME — Programa de certificação para caldeiras e vasos de pressão
- AWS D16.4M/D16.4:2025 — Pré-visualização sobre pessoal de soldadura robotizada por arco
- ISO 17635:2025 — Regras gerais para ensaios não destrutivos de soldaduras
- ISO 5817:2023 — Níveis de qualidade para imperfeições de soldadura
- NIST — Monitorização da degradação da precisão de robôs industriais e avaliação rápida do estado
- NIST — Estrutura hierárquica dos indicadores-chave de desempenho do fabrico
- Controlo robotizado adaptativo para variações de preparação em GMAW — artigo de conferência
- Tese da Minnesota State University — estudo delimitado sobre soldadura manual e robotizada

