Свяжитесь с Zhouxiang

Что такое сварка коботом? Полное руководство по роботизированной сварке для начинающих

Содержание
Показать
Сварка коботом: краткий обзор характеристик
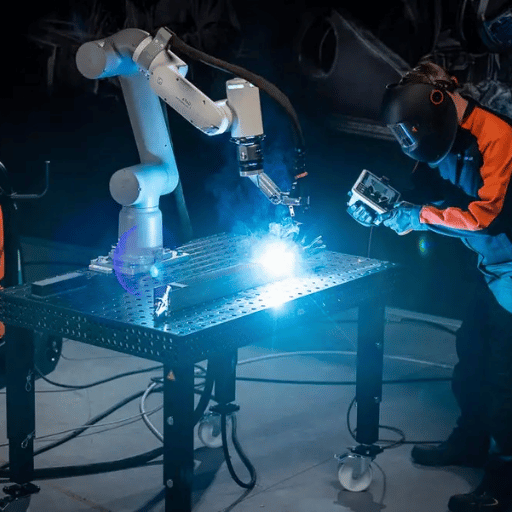 Перед обсуждением проекта с поставщиком эти основные характеристики помогут понять, чего ожидать от сварочного кобота с учётом ваших задач. В таблице приведены:
| Характеристика | Сварочный кобот | Промышленный сварочный робот |
|---|---|---|
| Грузоподъёмность | 5–15 кг | 10–350 кг |
| Радиус действия кобота | 500–1 300 мм | 800–3 900 мм |
| Повторяемость позиционирования | ±0,025–0,1 мм | ±0,02–0,05 мм |
| Время программирования для новой детали | 4–8 часов | 2–5 дней |
| Требуется ли защитное ограждение | Нет (PFL + сканер рабочей зоны) | Да (жёсткое ограждение или SSM) |
| Базовый диапазон цен | $10,000–$50,000 | $50,000–$200,000+ |
| Компактность | <2 м² (переносные варианты) | 6–25 м² (стационарная ячейка) |
| Минимальный размер партии | 1 деталь | Рекомендуется около 50 деталей |
| Способы сварки | MIG, TIG, плазменная, лазерная, точечная | MIG, TIG, плазменная, лазерная, точечная, SAW |
Что такое сварка коботом? Компоненты и обзор системы коллаборативного робота
Что такое кобот в сварке?
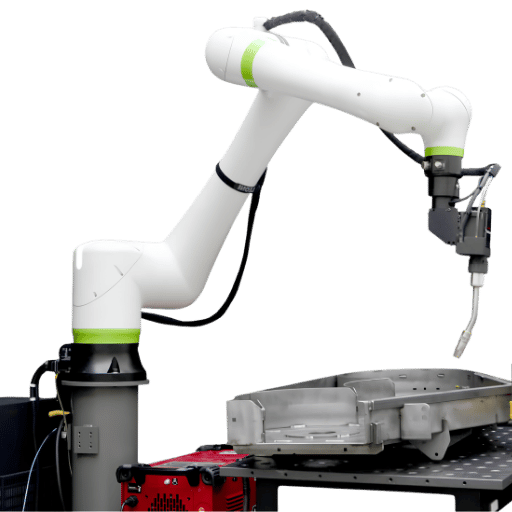
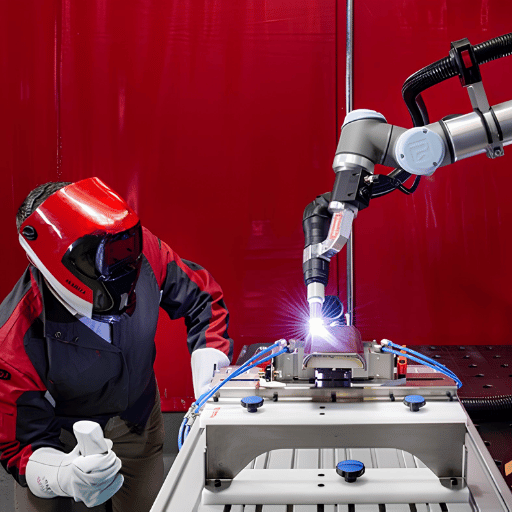
Сварочный кобот состоит из манипулятора робота с ограничением усилия, интегрированного с источником сварочного тока, сварочной горелкой и податчиком проволоки, а также системой подачи защитного газа. Здесь под коллаборативной работой понимается ограничение мощности и усилия (PFL): манипулятор остановится или снизит скорость, если обнаружит контакт с человеком или предметом, поэтому он может работать в действующем цехе без физических ограждений вокруг ячейки. В этом и состоит главное отличие кобота от обычного промышленного робота: при работе с обычным роботом оператор находится за пределами ячейки, а робот работает на скорости 100 % в зоне с защитным ограждением или световой завесой. При работе с коботом оператор трудится рядом с ним. Это различие влияет на всё: от стоимости ячейки до обучения оператора и переналадки. Эти 8 компонентов составляют полную систему роботизированной сварки с коботом:- Манипулятор кобота — 6-осевой робот с ограничением усилия, на котором закреплена сварочная горелка. Радиус действия обычно составляет от 500 до 1 300 мм, грузоподъёмность — от 5 до 15 кг (масса переносных версий — от 12 до 30 кг).
- Источник сварочного тока — инверторный аппарат для GMAW или нескольких способов сварки, получающий от контроллера кобота сигналы включения и выключения. Максимальный сварочный ток аппарата составляет 170 ампер.
- Сварочная горелка — горелка с воздушным охлаждением для общих производственных задач (~300A dc) или с водяным охлаждением для длительной сварки при высоком токе (>300A). Горелка изнашивается быстрее остальных компонентов, поэтому замена наконечников и каналов направляющих в первую очередь определяет годовые расходы на расходные материалы.
- Податчик проволоки — система с обычной или двухтактной подачей, которая подаёт проволоку с барабана или катушки с заданной скоростью. Для GMAW по стали обычно используют проволоку диаметром 0,8-1,6 мм, а для более тяжёлых металлоконструкций — 2,0-4,0 мм.
- Подача защитного газа — смесь Ar/CO 75/25 для большинства процессов MIG-сварки углеродистой стали, чистый аргон для TIG-сварки и смеси Ar/He для сварки нержавеющей стали и алюминия. Типичный расход составляет 15-25 CFH. Подачей управляет электромагнитный клапан, который срабатывает по сигналу о начале сварочной дуги.
- Программирование обучением с помощью пульта или перемещением манипулятора — оператор задаёт траекторию сварки. В современных системах можно обучать кобот перемещением по столу без программного обеспечения, а также точно задавать движения с помощью пульта.
- Контроллер кобота — управляет параметрами безопасности PFL, настройкой рабочей зоны для совместной работы, ограничениями скорости и последовательностью движений. В системе, соответствующей требованиям, контроллер имеет сертификат функциональной безопасности (PLd, SIL 2).
- Датчик слежения за дугой (опция с высокой практической ценностью) — лазерная система или система слежения за швом по дуге определяет положение стыка и корректирует движение в реальном времени. Система может компенсировать смещение стыка на 2-4 мм без участия оператора.
Сварка коботом и промышленным роботом: таблица для выбора
Чем сварочный робот отличается от кобота?
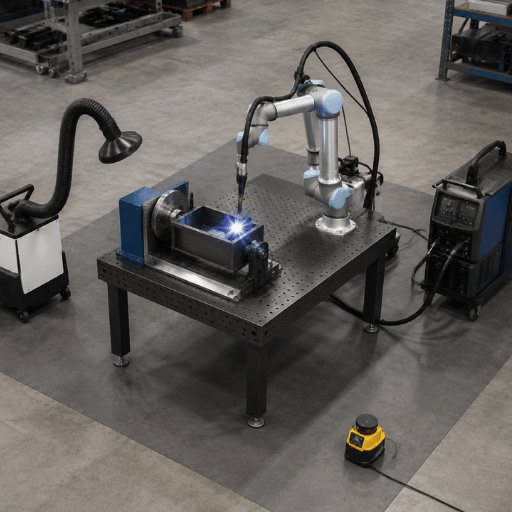
Промышленный сварочный робот работает внутри ячейки с жёсткими ограждениями или световыми завесами, развивая максимальную скорость около 1-2 м/с. Пока робот работает, операторам обычно запрещено находиться в рабочей зоне. Кобот ограничивает мощность и усилие и использует контроль рабочей зоны, чтобы замедлиться или остановиться при появлении человека. Это различие влияет на все аспекты покупки: необходимую площадь, время интеграции, переналадку, требования к оператору и оптимальный размер партии.| Параметр | Сварочный кобот | Промышленный сварочный робот |
|---|---|---|
| Защитные ограждения | Не требуются (PFL по ISO 10218:2025) | Требуются (жёсткие ограждения или SSM) |
| Стоимость роботизированной ячейки | $5,000–$15,000 | $30,000–$80,000 |
| Время переналадки на другую деталь | 15–60 мин (обучение перемещением) | 4–24 часа (офлайн-программирование) |
| Максимальная производительность MIG-сварки | 80–120 см/мин | 150–250 см/мин |
| Повторяемость позиционирования | ±0,05–0,1 мм | ±0,02–0,05 мм |
| Оптимальный размер партии | 1–200 деталей за цикл | 500+ деталей за цикл |
| Большое разнообразие изделий и малые партии | Отлично | Плохо (перепрограммирование для каждой детали) |
| Требования к квалификации оператора | Базовые знания сварки (обучение в течение 1 смены) | Программист роботов и инженер-сварщик |
| Площадь на полу | 1–3 м² (компактная установка) | 6–25 м² для стационарной ячейки |
- Если размер недельной партии <50 деталей, а разнообразие изделий >3 типов — сварочный кобот
- Если размер недельной партии >500 деталей и нужно сваривать одно или два типовых изделия — промышленный робот
- Если партия составляет 50-500 деталей при умеренном разнообразии изделий — оцените геометрию деталей и целевой срок окупаемости
- Если доступная площадь на полу <4 м — сварочный кобот (или переносная версия с магнитным основанием)
- Если требуется допуск сварного шва менее 0.03 мм — промышленный робот (или кобот со слежением за швом)
Способы сварки коботом: MIG, TIG, лазерная и плазменная сварка
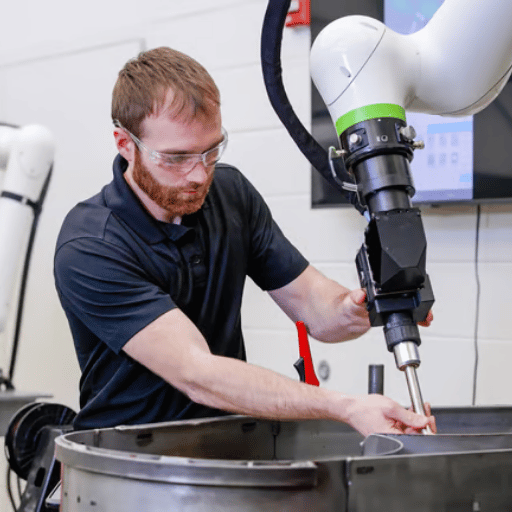 Дуговая сварка плавящимся электродом в среде защитного газа (GMAW), чаще всего называемая MIG-сваркой, обеспечивает около 80 % сварных соединений, выполняемых коботами в производстве. Точный контроль скорости подачи проволоки, стабильная непрерывная дуга и предсказуемое поведение сварочной ванны при сварке углеродистой стали делают этот способ сравнительно простым для внедрения на предприятиях, где уже применяют ручную MIG-сварку. Если на вашем производстве сейчас используют ручную MIG-сварку, настройка кобота для GMAW — самый прямой способ автоматизировать этот процесс с минимальными изменениями.
| Способ сварки | Наиболее подходящие материалы | Диапазон толщины | Скорость перемещения кобота | Пригодность для сварки коботом |
|---|---|---|---|---|
| MIG / GMAW | Углеродистая сталь, SS, алюминий | 1–25 мм | 45–120 см/мин | ✅ Отлично |
| TIG / GTAW | SS, алюминий, титан | 0,5–12 мм | 20–60 см/мин | ✅ Хорошо |
| Плазменная сварка | Углеродистая сталь, SS | 1–20 мм | 30–90 см/мин | ✅ Хорошо |
| Лазерная сварка | Тонколистовой металл, прецизионные детали | 0,1–8 мм | 100–500+ см/мин | ✅ Отлично |
| Точечная сварка | Листовой металл, автомобильная промышленность | 0,5–5 мм | Н/Д (время выдержки) | ✅ Хорошо |
| Дуговая сварка под флюсом (SAW) | Толстолистовая углеродистая сталь | 8–80 мм | Переменная (низкая) | ⚠️ Ограниченно |
⚙ Примечание для инженеров: переключение способов сварки на коботе
Чтобы переключиться с MIG на TIG на современном коботе, достаточно заменить горелку и задать набор параметров. Перепрограммировать траекторию робота больше не требуется (на платформе управления Bochu от Zhouxiang). Операторы сохраняют отдельные «рецепты» для MIG и TIG и выбирают их в меню, используя те же движения робота. Замена горелки после подготовки нового способа занимает около 15 минут у обученного оператора.
Основные области применения: где сварка коботами даёт наилучшие результаты
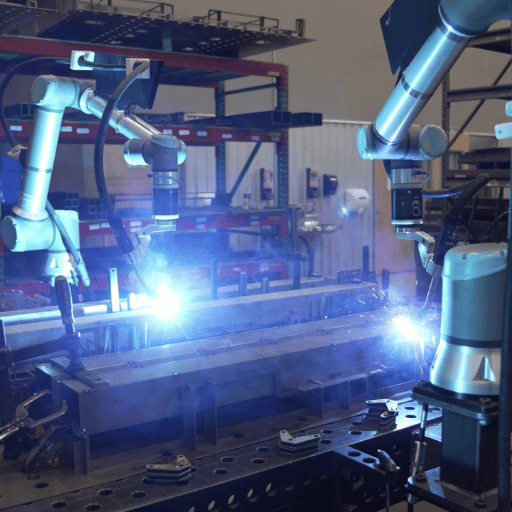 Сварка коботами лучше всего подходит для задач со сложными деталями, партиями среднего размера и частой необходимостью менять положение оборудования. Ниже перечислены четыре производственных направления, где внедрение коботов показало наибольшую отдачу.
Судостроение — основная область применения
Коботы с магнитным основанием можно устанавливать прямо на секции стальных корпусов, палубные панели и переборки — без монтажной оснастки и строительства ячейки. На поточных линиях с повторяющимися секциями длиной от 10 до 20 метров кобот со слежением за дугой может компенсировать изменения зазора стыка (обычный зазор при сборке судовой стали составляет 3 мм) и работать эффективнее, чем сварщик, вручную переналаживающий оборудование для новой задачи. Один оператор может контролировать работу двух коботов, сваривающих соседние панели, не уставая.Более подробно о конфигурациях коботов для судостроения читайте в описании решений Zhouxiang для сварки в судостроении.Четыре коллаборативных сварочных робота на магнитных основаниях, один работник перемещал их, устанавливал все опорные пластины и переставлял от одной панели переборки к другой, сваривая уплотнительный шов. Подготовка каждого нового места панели: дешёвые 5min, скорость сварки: 45cm/min против 28cm при ручной сварке. Допуск при сборке стыка — до 3mm, слежение за дугой автоматически включалось при обнаружении стыка. Обучение самостоятельной работе оператора: 1 смена.
— Директор по производству, Jiangsu Coastal Shipyard (внедрение Zhouxiang, 2024)
Изготовление металлоконструкций
При сборке металлоконструкций — колонн, балок с рёбрами жёсткости, рёбер, кронштейнов, переходных и монтажных пластин — используется множество деталей с разными размерами и расположением отверстий и других элементов, но набор типов соединений обычно ограничен: стыковые, угловые и тавровые сварные швы. Производство на основе коботов хорошо подходит для таких задач: заданную траекторию сварки можно отражать, смещать или масштабировать в процентах без повторного обучения робота. Рост производительности обеспечивается прежде всего увеличением времени стабильной сварки, а не скорости: кобот может стабильно работать с включённой дугой около 45–60 минут в час, тогда как у ручного сварщика этот показатель в среднем составляет 18–22 минуты в час из-за постоянной смены положения, зачистки и контроля деталей. Примеры автоматизации, соответствующие требованиям AWS, смотрите в описании систем для сварки металлоконструкций Zhouxiang, Wu & Wu или в нашем руководстве по конструкционной сварке с учётом AWS D1.1.Производство с широкой номенклатурой и мелкими партиями
Партии по 5–50 деталей из нескольких семейств за смену делают промышленных роботов нерентабельными: программирование занимает больше времени, чем производственный цикл. Кобот, для которого требуется 30–45 минут на «переобучение» при переходе к новой геометрии детали, быстро окупает эти затраты за счёт сокращения простоев. Производители с высокой номенклатурой и малыми объёмами чаще всего получают от коботных систем наибольший чистый ROI в расчёте на час, а не максимальную производительность.Энергетическое оборудование и тяжёлая промышленность
Геометрия компонентов котлов, рам генераторов, корпусов трансформаторов и сборок сосудов под давлением обычно одинакова, но длина швов различается. Слежение за дугой компенсирует смещение деталей в сборке при тепловом расширении во время сварки. Это частая причина нестабильного качества сварки при выполнении длинных швов свыше 1 метра. Примеры конфигураций коботов со слежением за дугой для этой отрасли приведены в описании решений Zhouxiang для сварки энергетического оборудования. Когда кобот не подходит: для тяжёлых сварных конструкций, требующих непрерывной сварки током 400A+ в течение 30-минутных циклов (горелка с водяным охлаждением может решить эту проблему, но увеличивает массу и стоимость); для многопроходных швов на листах толщиной более 30 мм, если после каждого прохода обязателен контроль; а также для любых задач, требующих одновременного согласованного движения робота и вращающегося позиционера (для этого нужен более совершенный контроллер ячейки, чем у большинства недорогих коботов).Безопасность сварки коботом: требования ISO 10218:2025 и проектирование ячеек без ограждений
⚠ Важное обновление требований соответствия — 2025
ISO/TS 15066 (специальные требования безопасности для коллаборативных роботов) вошёл в обновлённый стандарт ISO 10218:2025. С 2016 года применялся комплект из двух стандартов (ISO 10218-1/-2 и ISO/TS 15066), но теперь они больше не действуют как отдельные документы. В итоге любую ячейку с коботом, спроектированную или прошедшую оценку рисков по прежнему подходу с двумя стандартами, потребуется повторно проверить на соответствие ISO 10218:2025.
- Остановка с контролем безопасности ( SMS) — робот полностью останавливается при входе человека в заданную зону. После выхода человека из зоны робот возобновляет работу.
- Ручное ведение — оператор вручную направляет робот на сниженной скорости, задавая траекторию движения.
- Контроль скорости и расстояния (SSM) — робот замедляется по мере приближения человека и безопасно останавливается до возможного контакта с ним.
- Ограничение мощности и усилия (PFL) — робот продолжает работу, но ограничивает усилие при столкновении, чтобы предотвратить травму (150 N для большинства частей тела, 65 N для чувствительных анатомических областей).
Контрольный список перед запуском соответствующей требованиям сварочной ячейки с коботом без ограждений
- Сканер рабочей зоны с сертификатом безопасности (SIL 2 или Performance Level d согласно ISO 13849-1)
- Сварочные шторы, непроницаемые для УФ-излучения (защита от сварочной дуги независимо от мер безопасности робота)
- Вытяжка сварочного дыма (предельно допустимая концентрация OSHA: марганец — 0,2 mg/m TWA, шестивалентный хром — 0,005 mg/m)
- Документированная оценка рисков по методике ISO 12100 + EN 1050
- Документы о сертификации PFL: усилие при контакте ≤150 N, ≤65 N для чувствительных анатомических зон
- Аварийные остановы согласно ISO 10218:2025, пункт 5.5 (останов категории 1 согласно IEC 60204-1)
- Декларация CE со ссылкой на ISO 10218:2025 (а не ISO/TS 15066 — этот документ больше не действует как отдельный стандарт)
Программирование сварочного кобота: время настройки, методы обучения и подготовка операторов
 При сравнении роботизированной сварки коллаборативным роботом с промышленными роботизированными системами время программирования — один из наименее учитываемых факторов совокупной стоимости владения. Для промышленных роботов нужны специалисты по программированию, офлайн-программирование по CAD-модели и 2–5 дней на разработку траектории, прежде чем можно будет изготовить первую деталь нового типа. Для работы с коллаборативным сварочным роботом достаточно сварщика с базовыми техническими навыками и нескольких часов.
| Задача | Сварочный кобот | Промышленный сварочный робот |
|---|---|---|
| Первоначальное программирование (новая деталь) | 4–8 часов | 2–5 дней |
| Переналадка (известная деталь) | 15–60 минут | 4–24 часа |
| Способ программирования | Обучение перемещением вручную / обучением касанием | Офлайн-программирование в CAD (построение траектории) |
| Уровень подготовки оператора | Базовые знания сварки | Сертифицированный программист роботов |
| Обучение до самостоятельной работы | 1 смена (8 часов) | 2–4 недели |
- Обучение перемещением вручную — оператор направляет манипулятор робота рукой и проводит его через точки траектории сварного шва. Не нужны программное обеспечение и опыт; лучше всего подходит для коротких прямолинейных и криволинейных швов.
- Обучение с помощью пульта — оператор управляет джойстиком на пульте, направляя манипулятор через контрольные точки прохода по шву. Этот способ занимает больше времени, чем обучение перемещением вручную, но позволяет задавать более сложные углы наклона сварочной горелки в 3D.
- Офлайн-генерация программы — CAD-модель свариваемого изделия загружают в программу для моделирования и построения траектории; траектории швов автоматически создаются и загружаются в контроллер коллаборативного робота. Это сокращает простои при программировании крупных производственных партий, но требует предварительной покупки программного обеспечения (для большинства систем — $5 000-$15 000).
Совет специалиста: с первого дня ведите библиотеку программ, если ещё этого не делаете.
Фиксируйте каждую отдельную программу: сохраняйте фотографию детали после прихваточной сварки, угол наклона сварочной горелки в ключевых местах соединения, расход защитного газа и скорость подачи проволоки. Если через шесть месяцев другой сварщик будет выполнять то же задание, сохранённый файл заменит два-три часа повторного обучения. Для цехов с широким ассортиментом из 50+ типов деталей польза от библиотеки программ поддаётся количественной оценке — учитывайте её при расчёте ROI.
Стоимость роботизированной сварки коллаборативным роботом: оборудование, интеграция и бюджет системы
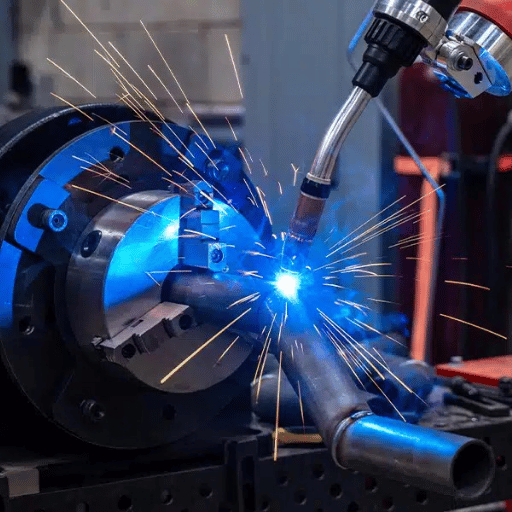
Сколько стоят сварочные роботы?
Готовые к производству системы роботизированной сварки коллаборативным роботом — манипулятор, контроллер, комплект сварочной горелки, механизм подачи проволоки, источник сварочного тока и сканер рабочей зоны — у западных брендов стоят $35 000–$130 000 в полностью укомплектованном варианте. Базовый коллаборативный сварочный робот Zhouxiang стоит $10 000–$20 000. Это одна из самых низких цен входа на рынке для системы, в стандартную комплектацию которой входят слежение за дугой и магнитное крепление. Стоимость оборудования — лишь одна составляющая TCO (совокупной стоимости владения). В первый год интеграция всегда обходится в 1,5-3 x стоимость оборудования — большинство сравнений при покупке недооценивают эти затраты:| Уровень | Цена базового робота | Полная система (оценка) | Стоимость интеграции | Реальная общая стоимость |
|---|---|---|---|---|
| Начальный уровень — Zhouxiang | $10,000–$20,000 | $25,000–$40,000 | $15,000–$30,000 | $40,000–$70,000 |
| Начальный уровень — западные бренды | $35,000–$50,000 | $50,000–$80,000 | $30,000–$60,000 | $80,000–$140,000 |
| Средний уровень | $50,000–$85,000 | $80,000–$130,000 | $40,000–$80,000 | $120,000–$210,000 |
| Высокий уровень / под ключ | $85,000–$200,000 | $130,000–$300,000 | $50,000–$100,000 | $180,000–$400,000 |
ROI и нехватка сварщиков: правило 3 смен для инвестиций в роботизированную сварку коллаборативными роботами
330 000
прогнозируемый дефицит сварщиков к 2028 году (AWS)
$67K–$93K
полные годовые затраты на одного сварщика (зарплата + льготы + накладные расходы)
11 месяцев
срок окупаемости — сталелитейный завод в Шаньдуне (внедрение Zhouxiang)
Правило 3 смен
Срок окупаемости системы роботизированной сварки коллаборативным роботом определяют три показателя — вложения могут окупиться за 12 месяцев или за 24. Рассчитайте их до подписания любого коммерческого предложения:- Фактическое время сварки под дугой за смену. Сколько минут за смену сварщик действительно варит, а не шлифует, позиционирует детали или ждёт? Средний показатель по отрасли: 18-22 минуты сварки под дугой на каждый час смены. Коллаборативный робот в автономном режиме работает под дугой в среднем 42-50 минут в час. Если сварщики в среднем работают под дугой 20 минут в час, коллаборативный робот более чем вдвое увеличит этот показатель без найма дополнительных сварщиков.
- Полная стоимость рабочего часа. Базовая зарплата + льготы + накладные расходы + амортизированные затраты на текучесть кадров. При полной ставке $45/hour (типичная зарплата в американском цехе металлоконструкций) один сварщик может обходиться в $90,000/year при круглосуточной работе. Один коллаборативный робот, оператор которого обслуживает два сварочных поста, обеспечивает прямую экономию на оплате труда до $45,000/year при сокращении численности персонала на 50 % для этого объёма производства.
- Доля доработки. Снижение объёма доработки на каждый 1 % при годовом объёме материалов $500 000 позволяет сэкономить $5,000. Снижение доли ручной доработки с 8 % до 1,5 % благодаря автоматизации даёт экономию $32,500/year только на этом объёме. В результате период окупаемости сокращается.
| Профиль предприятия | Экономия на оплате труда в год | Экономия на доработке в год | Общая годовая экономия | Срок окупаемости (система начального уровня) |
|---|---|---|---|---|
| Небольшой цех единичного производства (освобождается 1 место сварщика) | $40,000 | $5,000 | $45,000 | 15–18 месяцев |
| Производство металлоконструкций (1 коллаборативный робот, 2 поста) | $45,000 | $15,000 | $60,000 | 11–14 месяцев |
| Линия панелей на верфи (4 коллаборативных робота) | $160,000 | $30,000 | $190,000 | 10–13 месяцев |
Бретт Скайвингтон из Skyvington Manufacturing, упомянутой в руководстве ESAB по роботизированной сварке коллаборативными роботами, сообщил о ROI 140 % за первый год с учётом сокращения доработки и увеличения времени сварки под дугой — без найма нового сварщика и без нового роботизированного поста. С помощью калькулятора ROI Zhouxiang рассчитайте прогноз выгоды для своего предприятия с учётом времени сварки под дугой, затрат на оплату труда и доли доработки.«До интеграции коллаборативных роботов: 12 сварных узлов за смену, доля доработки 8 %, на посту 4 сварщика. После интеграции: 32 узла за смену, доля доработки 1,2 %, 1 оператор обслуживает роботизированную сварочную ячейку. ROI: 11 месяцев.»
– Руководитель производства, Shandong Structural Steel (Zhouxiang) 2023
Роботизированная сварка коллаборативными роботами в 2025–2026 годах: рост рынка, новые стандарты и перемены
 В 2025 году объём рынка роботизированной сварки коллаборативными роботами достиг $1,05 billion; по прогнозам, к 2034 году он вырастет до $2,15 billion при среднегодовом темпе роста 7,8 % — значительно быстрее, чем рынок сварочного оборудования в целом. Ещё показательнее темпы внедрения: в 2024 году число установок коллаборативных роботов выросло более чем на 30 % в годовом исчислении, тогда как число промышленных роботов в целом — на 6 %. В 2025–2026 годах этот разрыв обусловили три фактора.
Любая ячейка с коллаборативным роботом, установленная до конца середины 2025 года, создавалась в рамках параллельного применения ISO 10218:2011 и ISO/TS 15066. ISO 10218:2025 меняет требования к соответствию, включая ISO/TS 15066 в стандарт вместо отдельного документа. Оценки рисков, декларации CE и документацию OSHA, в которых ISO/TS 15066 указан как отдельный стандарт, нужно пересмотреть. Для поставщиков и предприятий регулируемых отраслей — судостроения, производства сосудов под давлением, металлоконструкций и других — это не формальность. Эксплуатация ячеек по устаревшей нормативной базе после 2025 года повышает риск проблем при аудитах и юридических разбирательствах.
2. Судостроение переходит от пилотных проектов к серийному производству
В 2024 году южнокорейская и американская судостроительные компании впервые заключили официальное соглашение SCA, а американская сторона впервые официально нацелилась на внедрение сварки коботами в рамках отраслевой программы HPC по автоматизации сварки панелей корпуса и металлоконструкций в сборе. Переход от отдельных пилотных проектов на верфях к производственным контрактам означает, что теперь ряд предприятий будет направлять отраслевые расходы с единичного строительства судов на серийное производство комплектов. Длинные прямолинейные сварные швы, миллиметровые стабильные марки стали и историческое, пусть и вызванное опасениями, неприятие автоматизации в портовых зонах сделали судостроение одной из самых очевидных сфер применения сварки коботами с точки зрения ROI.3. Снижение цен на оборудование начального уровня меняет расчёты небольших цехов
Выход китайских производителей на западные рынки с базовыми ценами $10 000–$20 000 — против $50 000–$80 000 за сопоставимые платформы западных производителей — снижает цены в начальном сегменте. Для сопоставимых применений срок окупаемости у небольших предприятий металлообработки сокращается с 24–36 месяцев до 12–18 месяцев. Ключевой фактор — объём выпуска: производители, выпускающие 20 000+ коллаборативных роботов в год, получают цены на компоненты, недоступные западным производителям с выпуском 2 000 роботов в год.📋 Что нужно сделать до 2027 года
- До 2025 года повторно оцените риски для роботизированной сварочной ячейки по ISO 10218:2025, до начала следующего цикла аудита.
- До начала производственных смен подтвердите соответствие требованиям к первым сварным соединениям деталей, соединённых коллаборативным роботом: контроль автоматизированных сварных соединений металлоконструкций ужесточается и может стать предметом внимания.
- Запланируйте проектирование сварочных приспособлений до поставки робота: срок поставки коллаборативных роботов составляет 8-16 недель, а проектирование приспособлений занимает 4-8 недель, поэтому для планирования выхода на эффективную производственную мощность разумно закладывать 6 месяцев.
- Перед тем как полностью полагаться на прежних поставщиков, проанализируйте цены в начальном сегменте: разница в совокупной стоимости владения здесь сокращается, поэтому необходимо подробно сравнить варианты и их характеристики.
Часто задаваемые вопросы о роботизированной сварке коллаборативными роботами
Что такое кобот в сварке?
Коллаборативный сварочный робот — это роботизированный манипулятор с ограничением усилия, оснащённый источником сварочного тока, сварочной горелкой, механизмом подачи проволоки и подачей защитного газа; чаще всего он используется для MIG (GMAW). В отличие от обычного промышленного робота, он использует ограничение мощности и усилия (PFL) и автоматически останавливается или замедляется при обнаружении контакта с человеком. Это позволяет ему работать в действующем цехе без защитной клетки.
Сколько стоят сварочные роботы?
Полная система роботизированной сварки коллаборативным роботом — манипулятор, контроллер, сварочная горелка, механизм подачи проволоки, источник сварочного тока и сканер безопасности — стоит $40 000–$130 000 в большинстве готовых к производству комплектаций западных брендов. Базовая система Zhouxiang стоит $10 000–$20,000. Добавьте 1,5–3× стоимость оборудования на интеграцию (сварочные приспособления, проектирование ячейки, электромонтаж, квалификация сварных соединений). Для полностью интегрированной системы начального уровня, готовой выпускать первые детали, заложите бюджет $40 000–$70 000.
Как долго служат коллаборативные роботы?
Большинство производителей рассчитывают свои платформы на 35 000–50 000 часов работы до необходимости капитального ремонта механической части — примерно 15–25 лет при работе в одну смену. В сварочных системах манипулятор служит значительно дольше расходных материалов: контактные наконечники, сопла, каналы сварочной горелки и линзы сканера рабочей зоны нужно регулярно менять раз в месяц или квартал, а шарниры робота обычно работают 8–12 лет до восстановления. Чаще всего незапланированное обслуживание требуется для повторной калибровки TCP (центра инструмента) после столкновения сварочной горелки — процедура занимает 30 минут, если у вас задокументированы исходные настройки. Плановое обслуживание с ежеквартальной смазкой шарниров, проверкой кабелей и тестированием сканера продлевает срок службы коллаборативного робота до верхней границы диапазона 8–12 лет.
Чем сварочный робот отличается от кобота?
Промышленный сварочный робот может весь день работать на 100 % мощности в отдельной ячейке с защитной клеткой и дверью с блокировкой. Коллаборативный сварочный робот работает с ограничением усилия и мониторингом рабочей зоны, поэтому ему не нужно ограждение для работы рядом с людьми. Практические различия: у коллаборативных роботов ниже максимальная производительность, что снижает общую производительность системы; переналадка происходит в шесть-семь раз быстрее (часы вместо дней); стоимость создания ячейки в десять раз ниже; детали можно подавать поштучно, вплоть до партий размером 1. Для серий свыше примерно 500 одинаковых деталей более производительными будут промышленные роботы.
Можно ли использовать коллаборативный сварочный робот без защитного ограждения?
Да, согласно ISO 10218:2025. Для роботизированной сварочной ячейки без ограждения требуются сканер безопасности рабочей зоны с рейтингом SIL 2, непрозрачные для ультрафиолета сварочные завесы (для защиты от опасного излучения дуги, независимо от требований безопасности оборудования), система удаления вредных выбросов, соответствующая требованиям OSHA PEL, оценка рисков по стандарту ISO 12100 и сертифицированное ограничение мощности и усилия (PFL) с максимальным усилием контакта 150 N. Примечание: требования ISO/TS 15066, которым традиционно соответствовали даже самые передовые коллаборативные роботы, включены в ISO 10218:2025. Для новых ячеек отдельная система из двух стандартов больше не действует.
Какой коллаборативный робот лучше всего подходит для MIG-сварки в небольшом цехе металлоконструкций?
Для небольшого цеха художественных изделий, где сваривают разные детали методом MIG (партии размером 5-100, углеродистая сталь, угловые и стыковые швы), важны следующие характеристики: грузоподъёмность 7+ kg, чтобы выдерживать вес сварочной горелки и кабельного пакета; рабочая зона 900-1 200 mm, охватывающая примерно 80 % типичных размеров свариваемых изделий; встроенное слежение за дугой для коррекции положения при отклонениях сборки без отдельного программиста; управление с обучением перемещением вручную, чтобы не требовался специалист по сварочному процессу. Коллаборативный сварочный робот Zhouxiang отвечает всем четырём требованиям при базовой цене $10 000-$20 000. Переносное магнитное основание избавляет от необходимости устанавливать сварочное приспособление.
Полезные материалы
- Промышленная сварка в 2026 году: тяжёлые роботизированные решения для изготовления металлоконструкций
- Сварка металлоконструкций в 2026 году: стандарт AWS D1.1, способы сварки и автоматизация
- Дуговая сварка под флюсом (SAW): руководство по портальным системам для тяжёлых стальных конструкций
- Контактная сварка: автоматизация точечной, шовной и рельефной сварки
- Топ-15 производителей сварочных роботов в 2026 году: возможности и руководство по выбору
Проверено инженерной командой Zhouxiang
С 1991 года Zhouxiang занимает ведущие позиции в мире в области проектирования, разработки и производства систем автоматизации сварки. Компания получила более 200 патентов, охватывающих сварочное оборудование с роботами, включая коллаборативные роботы, портальные системы и установки на рельсовых направляющих, и работает более чем в 30 странах. В производстве непосредственно занято около 700 сотрудников. Компания сертифицирована по ISO 9001:2015, CE и ISO 3834; документально подтверждён опыт изготовления корпусов, оснастки и деталей в соответствии с требованиями AWS D1.1, EN 1090, BV, DNV и CCS.

