
Свяжитесь с Zhouxiang


Краткие характеристики портальных сварочных систем
- Оси: 3 линейные оси (X,Y,Z) и 3 оси вращения запястья = более 6 степеней свободы
- Типичный пролёт: 6–30 м продольного перемещения
- Повторяемость: ±0.05 мм (в высокоточном исполнении с сервоприводами)
- Способы сварки: MIG/MAG, TIG, SAW, лазерная сварка
- Основные отрасли: судостроение, металлоконструкции, мостостроение, энергетическое оборудование
- Объём мирового рынка: $3,52 billion(2024); ожидается рост до $6,61 billion в 2034 году.
Что такое портальный сварочный робот?
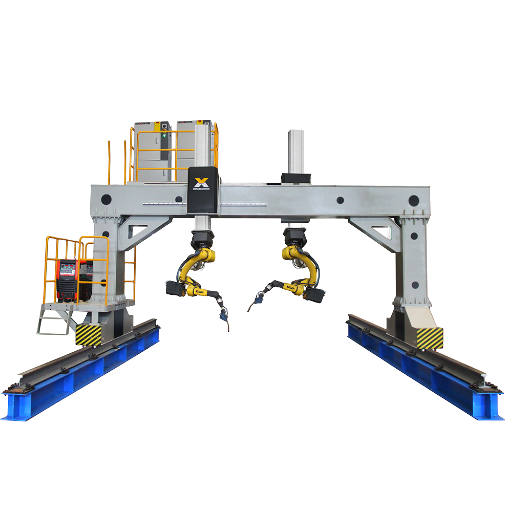 Портальный сварочный робот — это автоматизированная сварочная система, установленная на жёстком верхнем портале (обычно из металлоконструкций). По линейным рельсам в декартовой системе координат перемещается роботизированная сварочная горелка. Портальная рама расположена над изделием и охватывает его с разных сторон, обеспечивая роботу свободный доступ к длинным швам, угловым швам и многопроходной сварке, не занимая место на полу вокруг изделия.
Это различие особенно важно при изготовлении крупных узлов в производственных цехах. Радиус действия обычного шестикоординатного шарнирного робота от основания составляет примерно 2–3 метра, тогда как рабочая зона портального робота ограничена только длиной рельсов. На верфях, где работают линии сварки панелей, пролёт портала часто превышает 20 метров; конфигурация с двумя роботами позволяет одновременно обрабатывать обе стороны судовой панели.
542,000
Промышленные роботы, установленные по всему миру в 2024 году
21%
Используются для сварки и пайки
2×
Спрос на роботов удвоился с 2014 года
Источник: Отчёт IFR World Robotics 2025 (Международная федерация робототехники)
Для сварного шва длиной более 6 метров, требующего одновременного перемещения по всем 3 верхним осям, только портальная система обеспечивает необходимый радиус действия, не занимая место на полу. Это правило трёх верхних осей — самый быстрый способ определить, действительно ли цеху нужен портал.Zhouxiang выпускает роботизированные сварочные посты портального типа для крупных задач — сварки металлоконструкций, судовых панелей и сборки мостовых балок.
Основные компоненты портальной сварочной системы
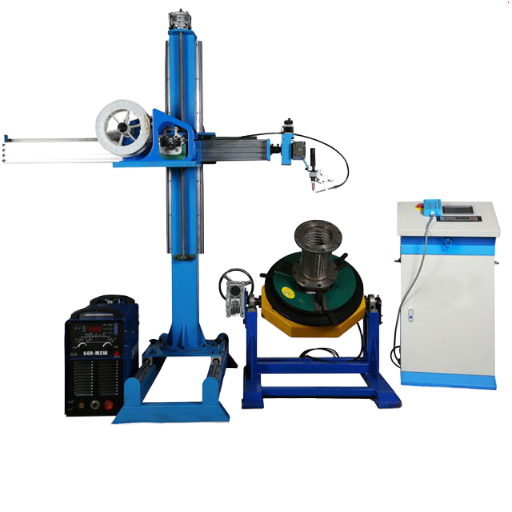
Из каких основных частей состоит роботизированная сварочная система?
Любая портальная сварочная система включает одну из 6 функциональных групп. Ниже описано назначение каждой из них и объясняется, почему портальные роботы предназначены для работы с крупными изделиями с удалёнными друг от друга зонами сварки, в отличие от шарнирных роботов: 1. Портальная рама и линейные рельсы. Верхнюю раму из двутавровых балок или стали коробчатого сечения рассчитывают на вес всех роботов, сварочных горелок и кабельных сборок. Линейные направляющие обеспечивают перемещение роботов по направлениям X и Y, а также перемещение их сварочных горелок. Неподвижная вертикальная колонна оси Z удерживает сварочную горелку над изделием. Вертикальная колонна оси Z вместе с гибкой рамой, на которой она закреплена, вносит основную долю погрешности траектории. Её вибрация приводит к волнистости сварного шва. 2. Система сервоприводов. Сервомоторы переменного тока на каждой оси точно регулируют положение и скорость; в высокоточных системах повторяемость достигает 0.05 мм. Каждый привод преобразует заданные координаты траектории в согласованное движение по нескольким осям: портал ведёт горелку вдоль сварного соединения, сохраняя постоянное расстояние до поверхности изделия. 3. Сварочная горелка и механизм подачи проволоки — узел горелки крепится к каретке оси Z, часто на 3-осевом запястье, которое обеспечивает вращение, наклон вперёд-назад и наклон влево-вправо, давая в общей сложности более 6 степеней свободы. Механизмы подачи проволоки подают присадочный материал с заданной скоростью. Несоответствие скорости подачи проволоки скорости перемещения — наиболее частая причина дефектов сварки в автоматизированных системах. 4. Контроллер (ПЛК + контроллер робота) — ПЛК работает как простой центральный диспетчер: управляет сервоприводами, пневматическими зажимами, блокировками безопасности и кнопками оператора. Форум Practical Machinist Опытные интеграторы рекомендуют управлять системой с помощью стандартного программирования на языке релейно-контактных схем, чтобы обычный обслуживающий персонал мог выполнять работы без специальной подготовки. 5. Датчики и системы машинного зрения — датчики лазерного слежения за сварным швом сканируют стык перед сварочной горелкой, определяя ширину зазора и положение стыка в реальном времени. На основе этих данных контроллер динамически корректирует траекторию сварки — это необходимо при размерных отклонениях свариваемых изделий, возникающих в результате термической резки или ручной сборки. Датчики напряжения дуги и контактные датчики подтверждают положение. 6. Защитное ограждение и блокировки — согласно Техническому руководству OSHA, раздел IV, глава 4, роботизированные сварочные ячейки должны быть ограждены физическими барьерами, световыми завесами или сканерами зоны, прежде чем персонал сможет войти в рабочую зону робота. Цепи аварийного останова должны обеспечивать остановку всех осей торможением в пределах тормозного пути, установленного стандартом ANSI/RIA R15.06.📐 Примечание для инженеров
Прогиб портальной рамы под нагрузкой ограничивает максимальную точность сварки. Для пролётов более 10 метров расчёт конструкции должен подтвердить, что максимальный прогиб в середине пролёта составляет менее L/1000 (где L = длина пролёта) с учётом суммарного веса робота, горелки и кабелей, а также динамических сил при ускорении. Например, прогиб портала длиной 15 метров в середине пролёта не должен превышать 15 мм. Больший прогиб приведёт к смещению сварного шва, которое программное обеспечение компенсации не сможет полностью исправить.
Как работает портальный сварочный робот: цикл сварки по этапам

Как работает портальная система?
Процесс портальной сварки проходит в семь этапов — от загрузки изделия до готового сварного соединения. На каждом этапе согласованная работа линейных осей портала, контроллера сварки и датчиков обратной связи обеспечивает качество. Любой сбой может привести к браку или потере производительности.- Загрузка изделия и установка в приспособление. Изделие размещают на сварочном столе с помощью оснастки, зажимов или позиционеров. Этот этап критически важен: по данным интеграторов автоматизированных систем, неправильное использование приспособлений приводит к 40 percent бракованных изделий в роботизированных сварочных ячейках. Оснастка с числовым программным управлением обеспечивает более стабильные допуски при сборке, чем приспособления, изготовленные вручную, на точность которых рассчитывает робот.
- Сканирование изделия. Лазерный датчик 3D, установленный рядом со сварочной горелкой, сканирует геометрию стыка. Датчики определяют положение сварного шва, ширину зазора и отклонение от заданного номинального положения. В опубликованном исследовании в журнале Robotics and Computer-Integrated Manufacturing показано, что портальные системы с лазерным сканированием 3D могут автоматически распознавать тип и положение изделия, избавляя от необходимости вручную корректировать обучающие точки при переходе между сборками.
- Планирование траектории и создание программы. Контроллер формирует траекторию сварки на основе данных сканирования. В портальных системах планирование траектории значительно сложнее, чем для шарнирных роботов: необходимо согласовать три линейные оси с большим ходом и повороты запястья. Программное обеспечение для офлайн-программирования, например RobotStudio или DELMIA, позволяет инженерам создавать траектории в виртуальной среде до перемещения портала и сокращать время сборочных операций с дней до часов.
- Выполнение сварки. Портал устанавливает горелку в начальную точку. После поджига дуги система дуговой сварки выполняет сварку по заданной траектории и адаптивно отслеживает шов, компенсируя текущие отклонения. Например, колебания скорости перемещения, подачи проволоки и параметров изделия компенсируются за счёт параметров источника сварочного тока, сохранённых в Déjofosair.
- Контроль в процессе сварки. Машинное зрение и датчики дуги следят за геометрией шва, глубиной проплавления и количеством брызг. Если показания в реальном времени выходят за заданные допуски, система автоматически устраняет причину отклонения. В критической ситуации, когда допуск превышен на порядок, процесс почти полностью останавливается. Обратная связь в реальном времени отличает автоматизированную сварку от простого механизированного перемещения.
- Контроль после сварки. После отвода горелки лазерный датчик может повторно сканировать готовые швы, проверяя профиль и поверхностные дефекты. В некоторые портальные системы встроены ультразвуковые датчики для объёмного контроля ответственных сварных соединений.
- Выгрузка изделия и сброс цикла. После завершения сварки изделие освобождают от зажимов и снимают. Вернувшись в исходное положение, портал принимает следующее изделие, и цикл повторяется. На линиях панельной сборки с большим объёмом производства цикл проходит с минимальным участием оператора.
⚠️ Распространённая ошибка: пропуск калибровки слежения за швом
При смене оснастки иногда забывают откалибровать лазерный датчик слежения за швом, считая, что заданная траектория не изменилась. Даже смещение оснастки на 2 мм, накапливаясь на длине сварного шва 10 метров, приведёт к значительному отклонению шва.
Калибруйте датчик по известной контрольной точке каждый раз при смене оснастки или типа изделия. Как знают инженеры по сварке на форуме Eng-Tips, из-за жёстких допусков Tommyt запаса на ошибку меньше, чем при ручной сварке, где опытный сварщик может интуитивно лучше подстроиться.
Способы сварки в портальных роботизированных системах
 Портальные роботы подходят для разных процессов: рама и система перемещения могут нести любую сварочную горелку. Выбор способа сварки зависит от материала, толщины и геометрии стыка. Сравним четыре процесса при интеграции в портальную сварочную систему:
| Способ сварки | Толщина материала | Производительность наплавки | Типичная область применения портала |
|---|---|---|---|
| MIG/MAG (GMAW) | 1–25 мм | 3–8 kg/hr | Двутавровые балки и колонны коробчатого сечения из металлоконструкций |
| TIG (GTAW) | 0,5–6 мм | 0,5–2 kg/hr | Ёмкости из нержавеющей стали, высокоточные соединения |
| SAW (дуговая сварка под флюсом) | 6–100+ мм | 8–25 kg/hr | Линии сварки судовых панелей, толстый листовой металл |
| Лазерная сварка | 0,1–12 мм | Зависит от мощности | Высокоскоростная сварка швов с минимальной деформацией |
Приведены общие диапазоны производительности наплавки при стандартных параметрах сварки; фактические значения зависят от геометрии стыка, защитного газа и диаметра проволоки.
💡 Практическое правило выбора способа сварки
Выбирайте способ сварки под тип соединения, а не под робота. При сварке металлоконструкций толщиной более 12 мм на портальных системах дуговая сварка под флюсом обеспечивает наибольшую производительность наплавки и глубину проплавления за один проход. Для общих задач изготовления изделий толщиной менее 12 мм MIG/MAG (сварка плавящимся электродом в среде защитного газа) обеспечивает оптимальный баланс скорости, качества и привычности для операторов. TIG применяют для ответственных соединений, где требуется поверхность без брызг. Подробнее о сравнении способов сварки читайте в нашем обзоре технологий роботизированной сварки.
Отрасли и задачи, где портальные сварочные роботы показывают хорошие результаты

В каких отраслях используют роботизированные сварочные посты?
Портальные сварочные роботы не предназначены для любых задач: их применение оправдано, когда размер изделия, длина шва или объём производства требуют верхней портальной конструкции. Согласно отчёту IFR World Robotics 2025, в 2024 году по всему миру было установлено 542 000 промышленных роботов, из которых 21 percent применялись для сварки и пайки в автомобильной промышленности, металлообработке и тяжёлой промышленности.| Отрасль | Типичный пролёт портала | Распространённые типы соединений | Преимущество портальной системы |
|---|---|---|---|
| Судостроение | 15–30 м | Стыковые, угловые, тавровые | На линиях панельной сборки нужны длинные непрерывные швы |
| Металлоконструкции | 8–20 м | Угловые, многопроходные стыковые | Двутавровые балки и колонны коробчатого сечения выходят за пределы радиуса действия робота |
| Изготовление мостовых конструкций | 10–25 м | Стыковые с полным проплавлением | Для сварки длинных балок требуется увеличенный ход |
| Энергетическое оборудование | 6–12 м | Кольцевые, продольные | Для сварки баков трансформаторов нужен доступ сверху |
| Автомобилестроение (кузов в сборе) | 6–15 м | Точечные, шовные | Порталы, установленные вдоль линии, обслуживают несколько постов |
Портальная система, консоль или напольные рельсы: какую конфигурацию сварочного робота выбрать?
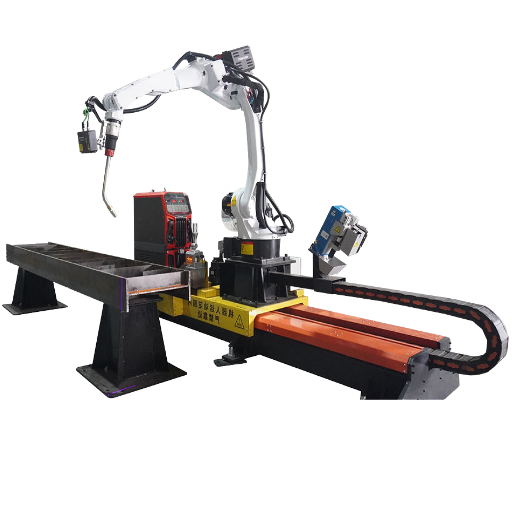 Выбор между портальной системой, консолью и сварочным роботом на напольных рельсах зависит от трёх параметров: размера рабочей зоны, массы изделия и характера производства. Каждая конфигурация имеет свои рабочие возможности; неправильный выбор увеличивает затраты без роста производительности.
| Параметр | Портальная система | Роботизированный сварочный пост с напольной рельсовой системой | Консоль / отдельный пост |
|---|---|---|---|
| Размер рабочей зоны | >10 м (до 30+ м) | 3–10 м | <3 м |
| Допустимая масса изделия | >500 kg (без ограничений по нагрузке на пол) | 100–500 kg | <100 kg |
| Влияние на площадь пола | Минимальное (верхнее крепление) | Рельсы занимают место на полу | Компактная занимаемая площадь |
| Оптимальный профиль производства | Большие объёмы, длинные швы | Смешанные партии, швы средней длины | Небольшие партии, короткие швы |
| Типичные инвестиции | $200K–$800K+ | $100K–$350K | $50K–$150K |
| Сложность монтажа | Высокая (фундамент, верхние металлоконструкции) | Средняя (рельсы на полу) | Низкая (крепление основания болтами) |
Как выбрать конфигурацию?
Выбор системы с избыточными характеристиками — самая дорогая ошибка при подборе конфигурации роботизированной сварки. Покупка портальной системы для изделий, укладывающихся в радиус действия консоли, увеличивает капитальные затраты в 3–5× без соответствующего роста производительности. С другой стороны, увеличение радиуса действия шарнирного робота с помощью напольных рельсов для сварки швов длиной 15 метров приводит к потере точности из-за прогиба рельсов. Специально спроектированный портал позволяет избежать этой проблемы. Подробное сравнение читайте в нашей статье «Портальная система, консоль или напольные рельсы».
- Если самый длинный сварной шов превышает 10 метров — выбирайте портальную систему. Ни одна другая конфигурация не обеспечит такую длину без перемещения робота.
- Если масса изделий превышает 500 kg — выбирайте портальную систему. Верхнее крепление позволяет работать с тяжёлыми изделиями без помех на уровне пола.
- Если требуется радиус действия 3-10 м при разнообразии партий — выбирайте сварочный пост с напольной рельсовой системой. Робот перемещается по напольному рельсовому пути и работает с изделиями разных размеров в пределах длины рельсов.
- Если изделия помещаются в куб со стороной 3 м — выбирайте консоль или отдельную сварочную ячейку. Ниже стоимость, быстрее ввод в эксплуатацию, минимальные требования к фундаменту.
- Если нужна максимальная гибкость при работе с небольшими изделиями — выбирайте коллаборативный сварочный робот (кобот). Его можно перемещать и устанавливать в другом месте; для моделей с ограничением усилия защитное ограждение не требуется.
Часто задаваемые вопросы

Вопрос: как работает сварочный робот?
Показать ответ
Сварочный робот получает заданную траекторию — её можно вручную задать с помощью пульта обучения или создать в программе для офлайн-программирования. Затем робот ведёт сварочную горелку по этой траектории, регулируя параметры дуги: напряжение, ток, скорость подачи проволоки и расход газа. Датчики передают обратную связь, чтобы компенсировать отклонения изделия. Робот повторяет цикл строго по программе, обеспечивая время горения дуги на порядки большее, чем может поддерживать отдельный сварщик.
Вопрос: могут ли небольшие предприятия получить пользу от роботизированной сварки?
Показать ответ
Да. Стоимость коллаборативных сварочных роботов (коботов) снизила начальный порог до $80 000 за комплектную ячейку. Коботы подходят для небольших партий и коротких швов, где полная автоматизация на портале не оправдана. Рассчитайте окупаемость с учётом объёма производства с помощью нашего калькулятора ROI для сварочных роботов.
Вопрос: как программируют роботизированную сварку?
Показать ответ
Есть два способа программирования робота. Первый — пульт обучения (также называется обучением робота): оператор вручную задаёт траекторию горелки. Второй — офлайн-программирование: траекторию задают в CAD или другой программе, а затем преобразуют в программу движения для контроллера. Для портальных систем офлайн-программирование намного удобнее: вручную задавать на пульте каждую точку сварного шва длиной 20 метров непрактично.
Вопрос: как роботизированный сварочный пост повышает безопасность?
Показать ответ
Роботизированные сварочные посты защищают операторов от прямого воздействия излучения дуги, сварочных аэрозолей и тепла. Защитные ограждения с блокировками, соответствующие рекомендациям OSHA по робототехнике и ANSI/RIA R15.06, предотвращают несанкционированный доступ во время работы. Системы вытяжки, встроенные в портальную раму, удаляют взвешенные частицы непосредственно в месте их образования.
Вопрос: сколько стоит портальный сварочный робот?
Показать ответ
Стоимость комплектных портальных сварочных систем обычно составляет от $200 000 до $800 000 и выше в зависимости от длины пролёта, количества осей, способа сварки и интеграции датчиков. На портальную раму и инфраструктуру приходится примерно 30–40 % общей стоимости, ещё 30 % — на робота и сварочное оборудование, остальное — на интеграцию, программирование и пусконаладочные работы. Полный разбор стоимости — в нашей статье «Стоимость сварочного робота».
Вопрос: какое обслуживание требуется роботизированному сварочному посту?
Показать ответ
Регулярное обслуживание включает замену контактных наконечников (каждые 2–8 часов горения дуги в зависимости от типа проволоки), очистку сопла горелки (с помощью станции с развёрткой, чтобы не повредить сопло), плановую замену канала подачи проволоки и обслуживание подающих роликов. Для портальных систем с линейными направляющими рекомендуется смазывать рельсы. После замены расходных материалов следует настраивать инструментальную точку (TCP). Ежегодно проверяйте состояние кабелей сервомоторов и исправность блокировок безопасности.
Готовы оценить портальную сварочную систему для вашего цеха?
С 1991 года компания Zhouxiang установила более 1 000 систем автоматизации сварки в более чем 50 странах.
Об этом анализе
Это руководство подготовлено и прошло техническую проверку инженерной командой Zhouxiang. В его основу лег более чем 30-летний опыт проектирования и интеграции портальных сварочных систем для изготовления металлоконструкций, судостроения и мостовых конструкций. Данные о рынке и статистика установок взяты из отчёта IFR World Robotics 2025 и опубликованных отраслевых исследований. Указанные параметры систем (повторяемость, производительность наплавки) приведены в виде типичных диапазонов; фактические характеристики зависят от геометрии и материала изделия, а также условий на производстве.
Источники
- Отчёт World Robotics 2025 — Международная федерация робототехники
- Техническое руководство OSHA, раздел IV, глава 4: промышленные роботы — Министерство труда США
- Стандарты промышленной робототехники (глава 27) — NIST, Национальный институт стандартов и технологий
- Планирование траектории для портальной сварочной роботизированной системы на основе улучшенного RRT* — Robotics and Computer-Integrated Manufacturing (Elsevier)
- Методы роботизированной сварки в морских конструкциях и производстве (2024) — журнал Marine Structures
- Стандарты безопасности робототехники — OSHA / ANSI R15.06
- 5 распространённых неисправностей при роботизированной сварке и способы их предотвращения — Bernard / Tregaskiss
Похожие статьи
- Напольный рельсовый путь, консольный и портальный сварочные роботы: полное сравнение
- Программирование сварочного робота: обучение с помощью пульта или офлайн-методы
- Стоимость сварочного робота: что влияет на цену и как составить бюджет
- Технологии роботизированной сварки: способы сварки, датчики и тенденции
- Как выбрать сварочный робот для ваших задач

