
Свяжитесь с Zhouxiang

Обновлено в августе 2026 года
Выбор между колёсным и гусеничным сварочным роботом — это выбор мобильного шасси, который следует делать по результатам испытаний на маршруте с нагрузкой, а не на основе расплывчатых утверждений о высокой скорости колёс или прочности гусениц. На подготовленных полах внутри помещений колёса обычно имеют преимущество; гусеницы становятся обоснованным выбором, если измеренные дефекты, податливые поверхности, ограничения сцепления или требования к клиренсу не позволяют использовать предложенное колёсное шасси.
Определите область применения стандартов: классифицируйте платформу как автономную или беспилотную, дистанционно управляемую либо механически направляемую. ISO 3691-4:2023 распространяется на беспилотные промышленные тележки, однако опубликованная область применения исключает тележки, движущиеся только по рельсам или направляющим, а также тележки с дистанционным управлением. Режим управления влияет на то, какие требования безопасности применимы.
В этом руководстве для производственных и сварочных команд представлены проверка маршрута, ведомость массы и расположения компонентов, расчёт времени цикла и ограниченные приемочные испытания. Читателям, которым нужны определения категорий, варианты процессов или расчёт ROI, следует обратиться к существующему руководству о типах мобильных сварочных роботов и экономике их применения; конкретные модели, комплектации, цены и коммерческие предложения представлены на странице для заказчиков.
Границы рассмотрения: выбор шасси не определяет выбор способа сварки: MIG, дуговой сварки плавящимся металлическим электродом в среде защитного газа, сварки под флюсом, лазерной сварки, точечной сварки или других автоматизированных процессов. Для каждого проекта роботизированной дуговой сварки, автоматической или адаптивной сварки по-прежнему нужны собственные технологические процедуры сварки, контроль параметров, проверки качества, сварочные технологии и инженерные коммуникации; сравнение с ручной сваркой требует отдельного исследования процесса. Здесь способ роботизированной сварки и процесс сварки роботом указаны как исходные данные, а аудит маршрута проверяет, может ли основание обеспечить запланированную сварочную операцию.
Колёсные и гусеничные сварочные роботы: краткое сравнение
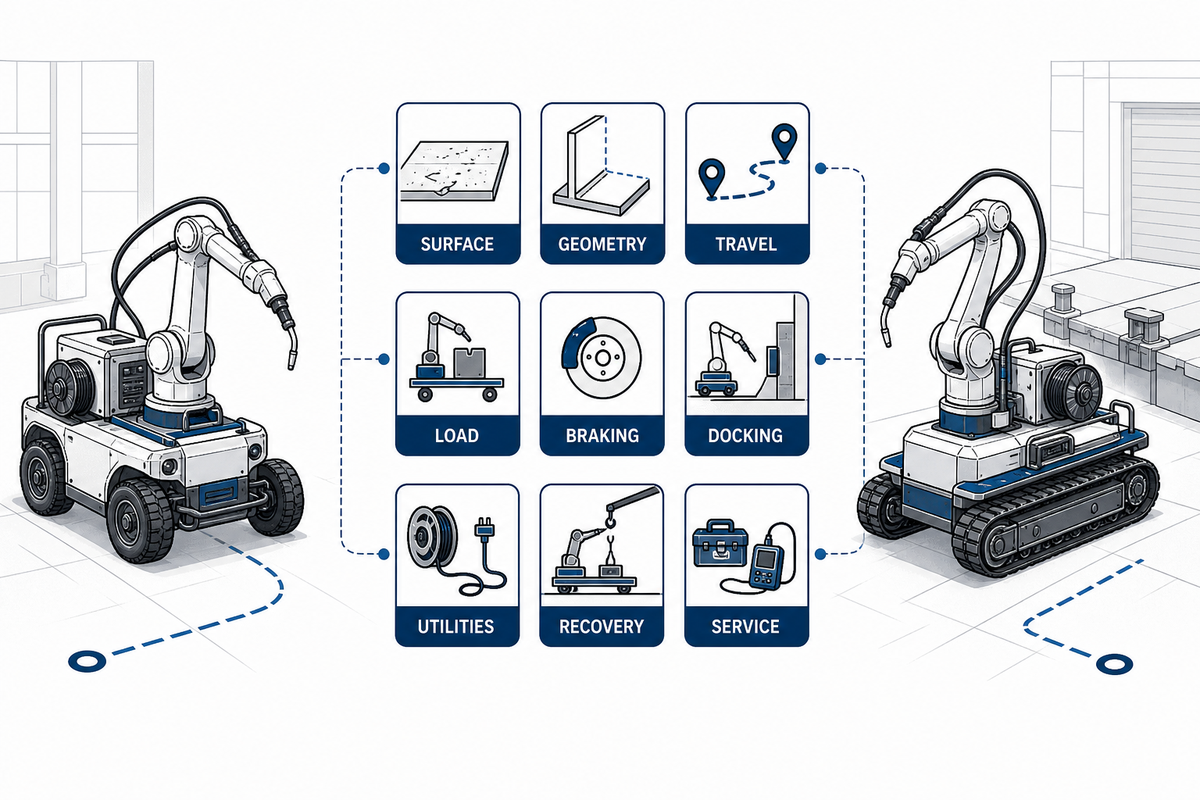
Подготовленные, непрерывные и чистые маршруты с предсказуемой геометрией дают колёсным платформам более весомые исходные преимущества. Гусеничные платформы стоит рассматривать, если измеренные неровности, рыхлые поверхности, переходы на улицу или другие условия выходят за пределы возможностей предлагаемых колёс, дорожного просвета, тормозной системы или рулевого управления. Обозначения «колёсная роботизированная платформа», «гусеничная роботизированная платформа» и «мобильный робот AGV» не меняют требований к подтверждающим данным.
| Данные по маршруту | Исходный вариант с колёсным шасси | Исходный вариант с гусеничным шасси | Что ещё нужно подтвердить |
|---|---|---|---|
| Поверхность | Подготовленный ровный пол без разрывов | Измеренное число незакреплённых или повреждённых участков | Проходимость под нагрузкой и остановка |
| Геометрия | Маневрирование в тесном пространстве с проверенной системой рулевого управления | Доступ вне маршрута при проверенном габарите поворота с проскальзыванием | Габаритная траектория и взаимодействие с полом |
| Перемещение | Частые перемещения по свободным маршрутам | Сцепление важнее номинальной скорости | Полный цикл перемещения |
| Нагрузка | В пределах полного заявленного диапазона параметров | В пределах полного заявленного диапазона параметров | Масса, центр тяжести, торможение и положение при сварке |
| Торможение | Предсказуемое сцепление на обследованном маршруте | Подтверждённое сцепление на сложных участках | Остановка, удержание и возобновление движения под нагрузкой |
| Стыковка | Маневр с поворотом освобождает рабочую зону | При повороте платформа не задевает рабочую зону | Повторные измерения положения у сварного шва |
| Коммуникации | Размещение кабеля или аккумулятора соответствует маршруту | Размещение кабеля или аккумулятора соответствует маршруту | Проверка кабелей, газа, охлаждения и габаритной траектории |
| Восстановление работоспособности | Доступ и план буксировки соответствуют ширине прохода | План доступа и восстановления работоспособности соответствует условиям местности | Проверка процедуры устранения неисправности и перезапуска со свидетелем |
| Обслуживание | Работы с колёсами, шинами, подшипниками и рулевым управлением задокументированы | Работы с гусеницами, роликами, натяжением и удалением мусора задокументированы | Регламентные работы, запчасти, доступ и ответственность за реагирование |
Ни один из столбцов не означает одобрения. Маркировка шасси не подтверждает, что поставленная система сможет преодолевать препятствия, стыковаться, сохранять устойчивость, останавливаться и обеспечивать качество сварки и соответствие требованиям.
Проверьте пол, прежде чем выбирать шасси
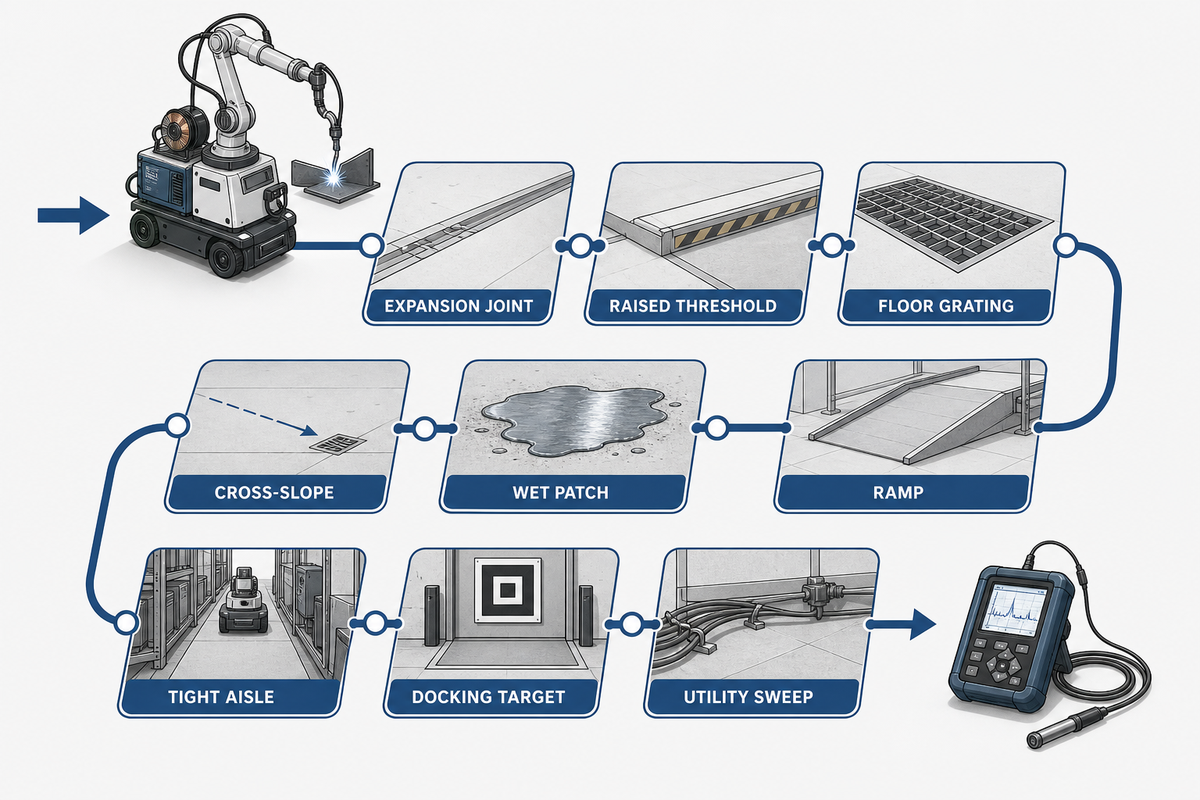
При проверке пола фиксируйте наихудшие условия на каждом производственном маршруте и направление, в котором гружёная платформа преодолевает препятствия. Именно эти данные о маршруте не может предоставить сравнительная таблица. Измеряйте стыки, уступы, решётчатые настилы, пороги, уклоны, поперечные уклоны, мусор, мокрые участки и переходы на улицу; не заменяйте эти наблюдения универсальным предельным значением в миллиметрах.
В ISO 3691-4 указано, что состояние рабочей зоны существенно влияет на безопасность беспилотных промышленных тележек. Это подтверждает необходимость обследования площадки, но в открытом описании стандарта не указаны предельные значения проходимости для колёс или гусениц конкретной машины. Поставщики должны указать ограничения для предлагаемой конфигурации, а при приёмочных испытаниях нужно воспроизвести маршрут, измеренный заказчиком.
| Участок маршрута | Пример записи | Возможный отказ | Подтверждение приемки |
|---|---|---|---|
| Деформационный шов | Ширина 18 мм; глубина 8 мм | Провал колеса или удар о край препятствия | Пересечение участка под нагрузкой в обоих направлениях |
| Выступающий порог | Высота 22 mm; подъезд 80 mm | Контакт днища или кромки гусеницы с поверхностью | Подъезд на малой скорости и перезапуск |
| Решётчатый настил | Отверстия 25 mm на 60 mm | Потеря контакта или повреждение гусеницы | Наихудшее положение колеса или гусеницы |
| Пандус | 3,5° на участке 6 m | Потеря тяги или тормозного усилия | Остановка и возобновление движения под нагрузкой |
| Поперечный уклон | 2° на участке 4 м | Потеря боковой устойчивости или отклонение от траектории | Оба направления движения |
| Мокрый участок | Длина 12 m; уклон 1,5° | Пробуксовка и увеличенный тормозной путь | Контролируемая остановка в заявленных условиях |
| Узкий проход | Свободный проход 2 450 mm; поворот на 90° | Столкновение при движении по траектории | Полное наложение геометрических моделей и испытание |
| Цель стыковки | ±5 мм; ±0,5° | Ошибка позиционирования у сварного шва | Повторные инструментальные замеры при подъезде |
| Проверка габаритной траектории коммуникаций | Кабель 15 m; газовый шланг 12 m | Зацепление, натяжение или истирание | Наблюдаемое движение по маршруту на предельном повороте |
Пример маршрута см. в материале о применении сварочных AGV на судоверфях. Используйте этот пример, чтобы определить вопросы для проверки, а не переносите указанные ограничения на другое производство; приведённая ниже гипотетическая эталонная смена — это расчёт времени, а не норматив для пола.
Измерьте геометрию маршрута и пространство для стыковки
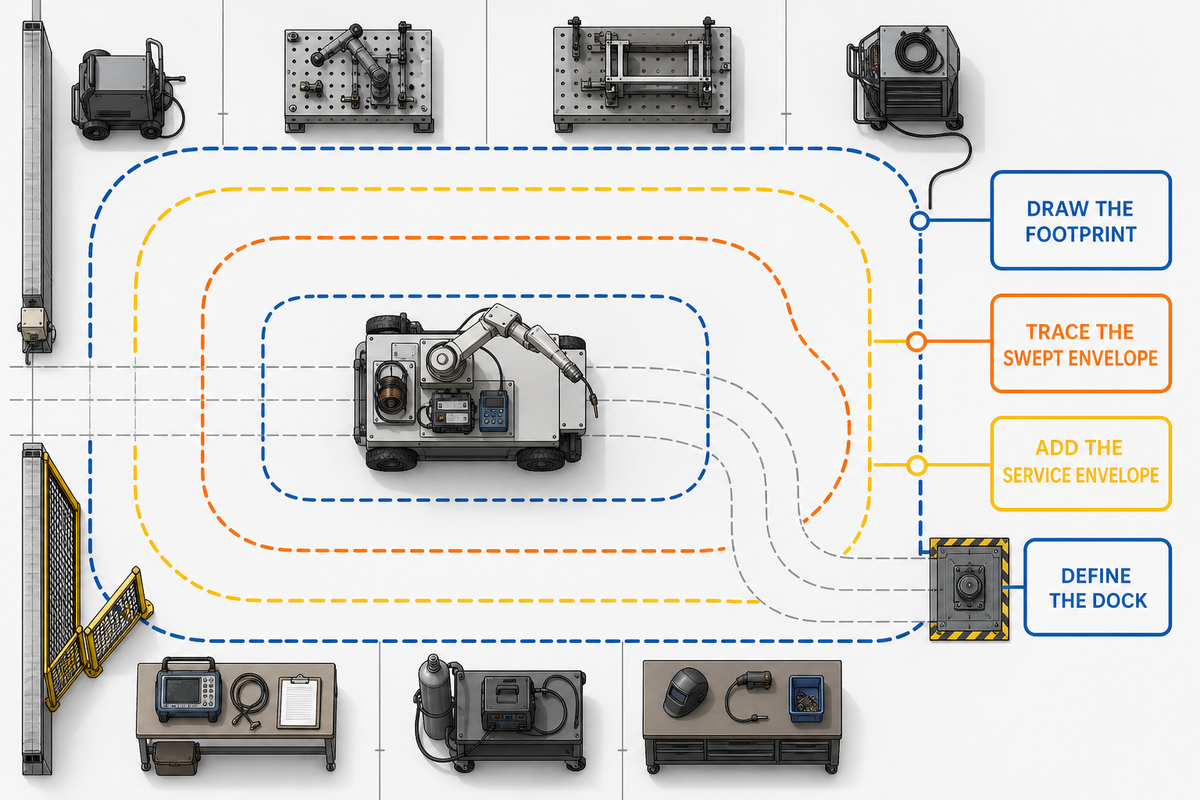
При оценке геометрии маршрута нужно учитывать контур шасси, траекторию его движения при самом тесном манёвре, а также пространство для обслуживания и безопасную зону вокруг него. После составления карты дефектов пола внесите эту геометрию в ту же маршрутную ведомость. Одной ширины прямого прохода недостаточно: нужно учесть разворот с проскальзыванием, перемещение кабелей и шлангов, доступ для эвакуации, угол подъезда и требуемую точность позиционирования у сварочного поста.
В рецензируемом исследовании мобильного сварочного робота, опубликованном в 2025 году, выбор конфигурации связывается с кривизной траектории и требуемой грузоподъёмностью. Размеры прототипа не задают универсальных ограничений ширины прохода; общий вывод состоит в том, что геометрию и нагрузку следует оценивать вместе для рассматриваемой машины.
- Начертите контур основания: используйте размеры поставленного шасси и учитывайте все выступающие части.
- Определите габаритную траекторию движения: учтите поведение машины при повороте колёс или развороте гусениц на предельном повороте.
- Добавьте габарит пространства для обслуживания: укажите кабели, шланги, ограждения, людей и оборудование для эвакуации.
- Определите положение стыковки: задайте целевое положение, допустимые линейное и угловое отклонения, а также метод измерения.
NIST сообщает о завершении разработки методов испытаний движения и стыковки с грузом, движения и стыковки на рампах, а также устойчивости груза. Для этого плана приемки фиксируйте повторные подъезды, состояние локализации, достигнутое положение, разрешение измерительного прибора и неопределённость измерений. Однократное прохождение маршрута не подтверждает повторяемость позиционирования у сварного шва.
Переведите скорость перемещения в соотношение времени перемещения и сварки
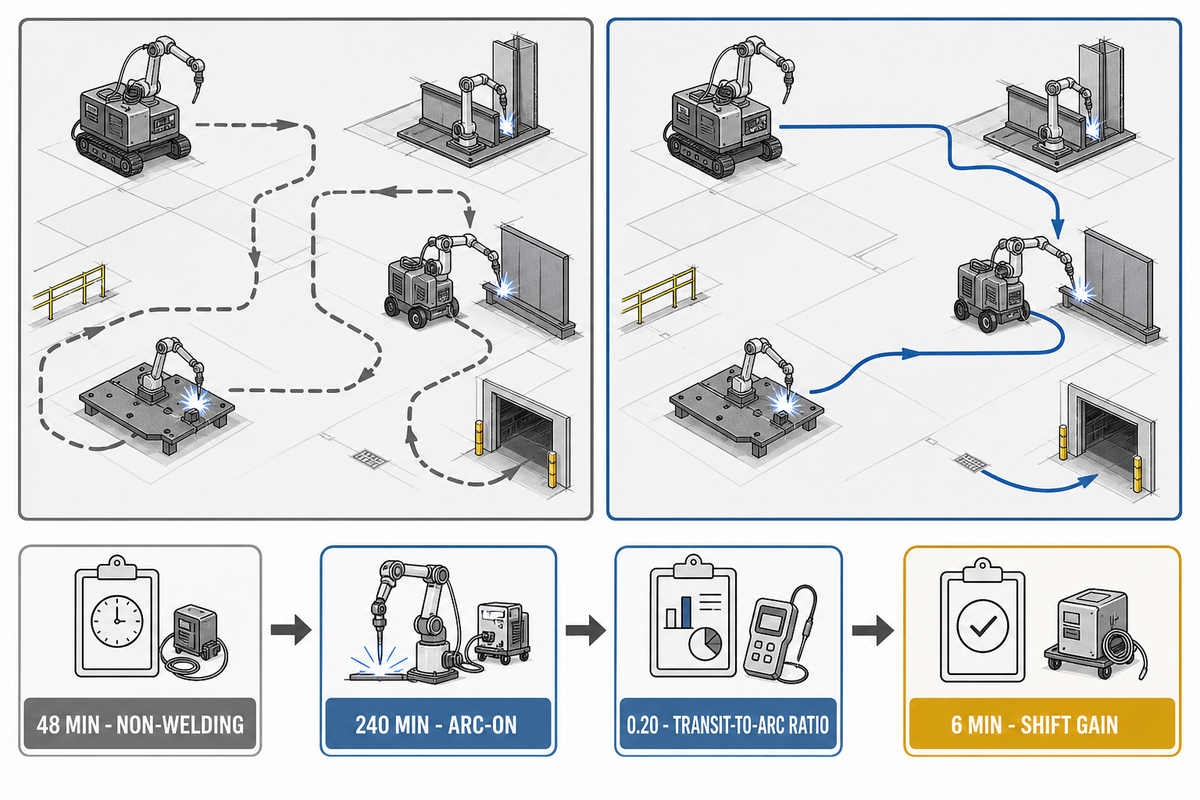
Для автоматизированной сварки при анализе скорости важно учитывать, сколько минут мобильная система работает без сварки на каждую продуктивную минуту горения дуги. Соотношение времени в пути и времени сварки рассчитывается для одной смены: время на перемещение, торможение, стыковку, выравнивание, сканирование, работу с коммуникациями и восстановление делят на продуктивное время горения дуги.
Пример расчёта — эталонная смена: шесть перемещений по 8 мин дают 48 мин без сварки. При времени горения дуги 240 мин это соотношение составляет 48 ÷ 240 = 0.20. Если другой вариант экономит 1 мин на каждом перемещении, соотношение составит 42 ÷ 240 = 0.175. За смену это даёт экономию 6 мин, а не разницу между максимальными скоростями из рекламных буклетов. Для таблицы используйте следующие значения: 0.133 часа на одно перемещение, 0.8 часа без сварки, 4 часа горения дуги, 0.0167 часа экономии на одно перемещение, 0.7 часа без сварки после пересмотра и 0.1 часа общей экономии.
Для обоих предложений используйте одинаковые маршрут, установленную нагрузку, число постов, ограничения ускорения, задержки из-за препятствий, способ стыковки, порядок сканирования и расположение коммуникаций. На коротком маршруте разница максимальных скоростей может почти не повлиять на результат, поскольку основное время занимает выравнивание. При большом числе длинных перемещений время в пути может стать существенным фактором. Это соотношение показывает, какой случай применим именно к вам.
Главный вывод
Сравнивайте полное время перемещения за смену, а не максимальную скорость шасси. Более быстрое шасси приносит пользу только тогда, когда время в пути существенно влияет на график сварки.
Замените одно значение грузоподъёмности на ведомость устойчивости под нагрузкой ]
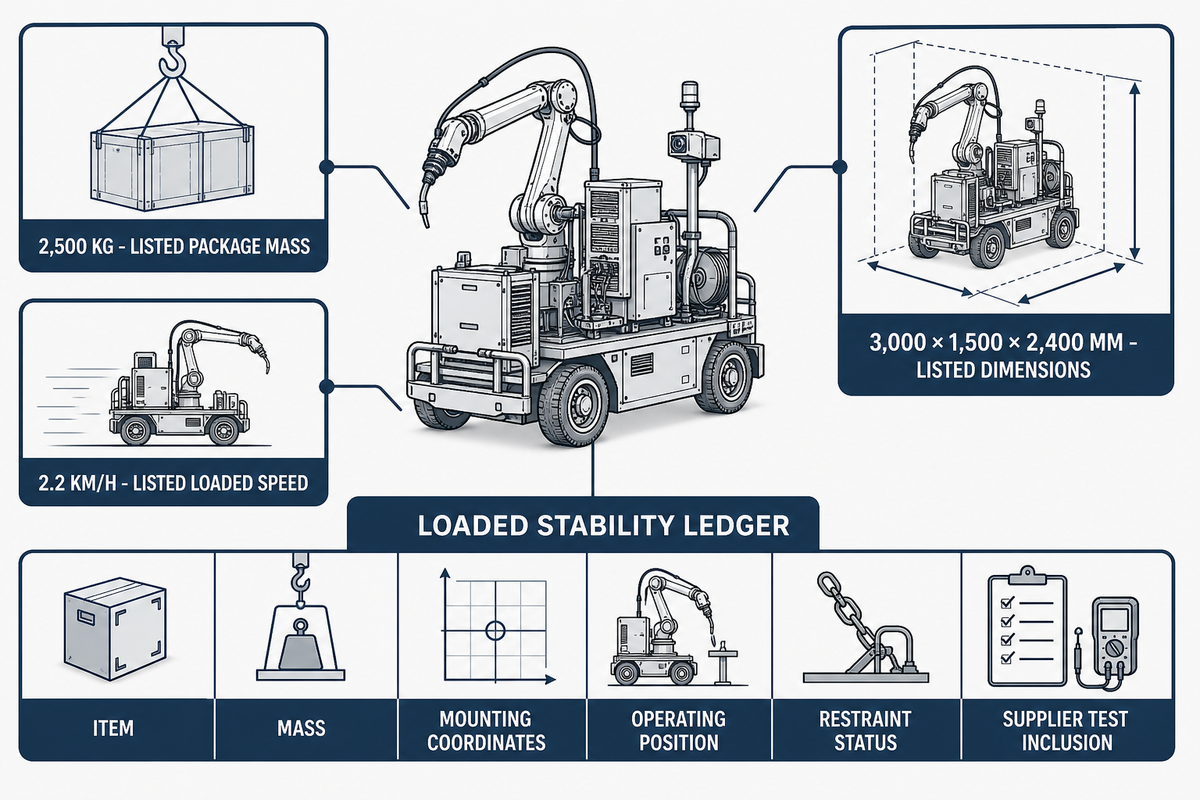
Грузоподъёмность — лишь один из параметров, которые учитывают при оценке устойчивости мобильной сварочной системы. Поэтому результаты хронометража цикла эталонной смены необходимо сопоставлять с конфигурацией нагрузки, при которой они были получены. Для принятия решения нужны сведения о массе каждого установленного компонента, координатах его крепления, предельном положении манипулятора робота, закреплённых и подвижных элементах, условиях уклона и торможения, а также подтверждение, что поставщик испытал ту же конфигурацию.
В технической записке NIST 1955 сообщается, что высокая нагрузка, вынесенная на консоль, может нарушить устойчивость мобильного манипулятора во время движения и привести к отклонению от маршрута. Этот механизм актуален как для колёсных, так и для гусеничных решений: распределённая площадь контакта может помочь на податливом грунте, но сама по себе не подтверждает устойчивость к опрокидыванию, торможение, допустимую нагрузку на пол или устойчивость при сварке.
«Результаты показывают, что консольные грузы, расположенные близко к максимальной высоте полезной нагрузки, приводят к неустойчивости машины при движении».
2 500 kgуказанная масса стандартного комплекта
3 000 × 1 500 × 2 400 mmуказанные габариты комплекта
2.2 км/чуказанная скорость движения с нагрузкой
Эти данные Zhouxiang показывают, почему важно учитывать комплект целиком; это не рыночные диапазоны. Составьте ведомость устойчивости под нагрузкой с указанием каждого элемента, его массы, координат крепления, рабочего положения, способа фиксации и участия в испытаниях поставщика. Попросите поставщика обновлять ведомость после любых изменений манипулятора, источника сварочного тока, комплекта подачи проволоки, защитного ограждения, технологической оснастки, аккумулятора, кабельной системы или принадлежностей.
Разделяйте ходовые характеристики и устойчивость при сварке
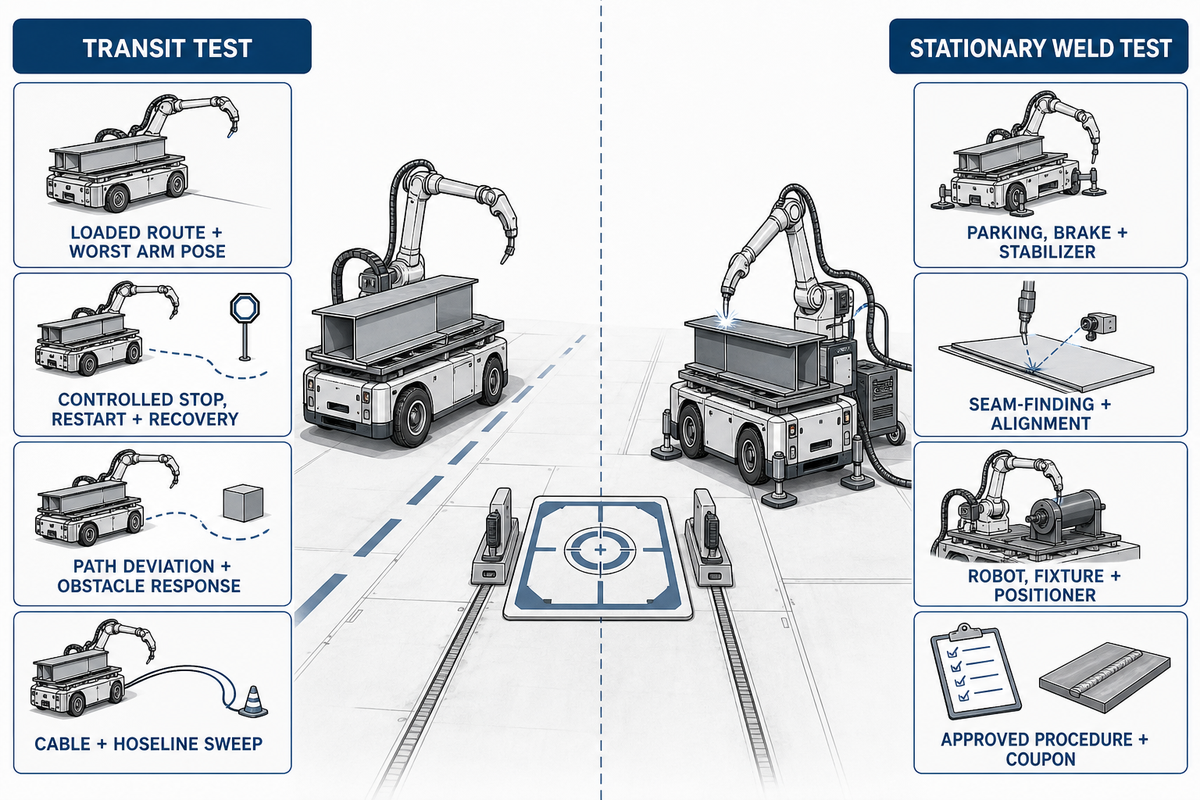
Плавное движение не доказывает, что сварка будет повторяемой, а качественный шов при неподвижной платформе не подтверждает безопасность движения. Для приемки системы роботизированной сварки нужны два набора наблюдений: движение с нагрузкой по маршруту и сварка после того, как платформа достигла заданного состояния парковки, торможения, стабилизации и выравнивания. При повторных стыковках сварной шов также должен оставаться в пределах заявленных допусков на выравнивание и технологического окна.
Испытание при движении
- Маршрут с нагрузкой и наихудшее транспортное положение манипулятора
- Контролируемая остановка, перезапуск и восстановление работы
- Отклонение от траектории и реакция на препятствия
- Проверка габаритной траектории кабелей и шлангов
Испытание сварки в неподвижном положении
- Состояние при парковке, торможении и работе стабилизаторов
- Повторяемость поиска шва и выравнивания
- Состояние робота, сварочного приспособления и позиционера
- Утверждённая процедура и критерии оценки контрольного образца
Если результат сварки меняется, проверьте всё применение в комплексе: жёсткость манипулятора, сварочную горелку, сварочное приспособление, свариваемое изделие, сварочный позиционер, слежение за сварным швом, параметры процесса, стабильность инженерных коммуникаций и технологическую процедуру. Если приписывать каждое отклонение колёсам или гусеницам, объяснение будет простым, а диагностика — некачественной.
Сравните обслуживание с учётом загрязнений и износа на маршруте
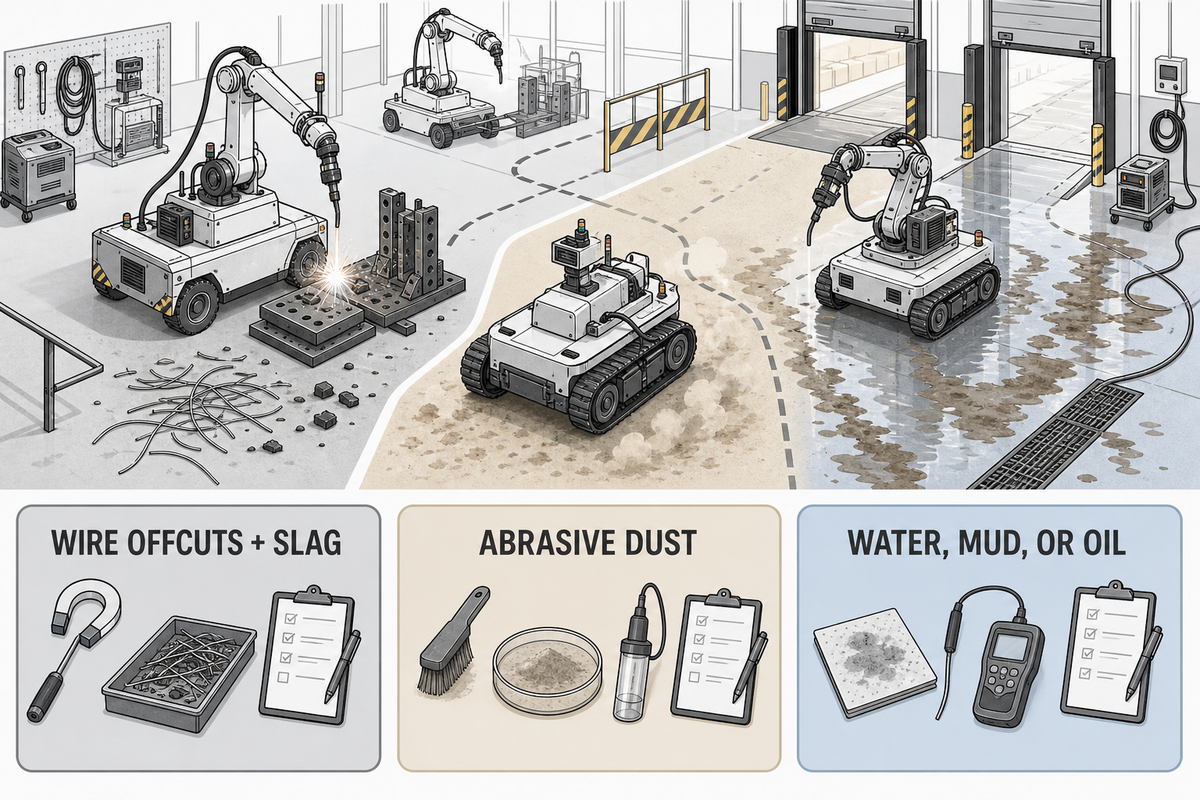
Сопоставляйте требования к обслуживанию с загрязнениями, ограничениями доступа, режимом работы, планом восстановления работоспособности и задокументированными сервисными операциями для каждого предложенного шасси. Для гусеничных платформ могут потребоваться натяжение, обслуживание роликов и кромок, а также удаление мусора; у колёсных платформ шины, подшипники и рулевые детали, а также небольшие пятна контакта могут подвергаться другим видам повреждений.
| Воздействие | Проверить | Записи |
|---|---|---|
| Обрезки проволоки и шлак | Гусеничная лента, ролики, защитные кожухи, уплотнения, датчики | Время удаления и условия повреждения |
| Абразивная пыль | Подшипники, система натяжения, элементы привода | Интервал осмотра по руководству и режиму эксплуатации |
| Вода, грязь или масло | Поверхности сцепления, корпуса, разъёмы | Способ очистки и проверка перед возобновлением работы |
Какое обслуживание требуется роботизированному сварочному посту?
Разделите на отдельные позиции базовую платформу, робота и сварочный комплект, датчики и функции безопасности. Запросите интервалы обслуживания по предоставленным руководствам и заявленному рабочему циклу, затем учтите время доступа, инструменты, расходные материалы, запасные части, устранение неисправностей и буксировку. Не указывайте универсальный интервал обслуживания, если производитель его не установил.
Выберите вариант с помощью оценочной карты маршрута
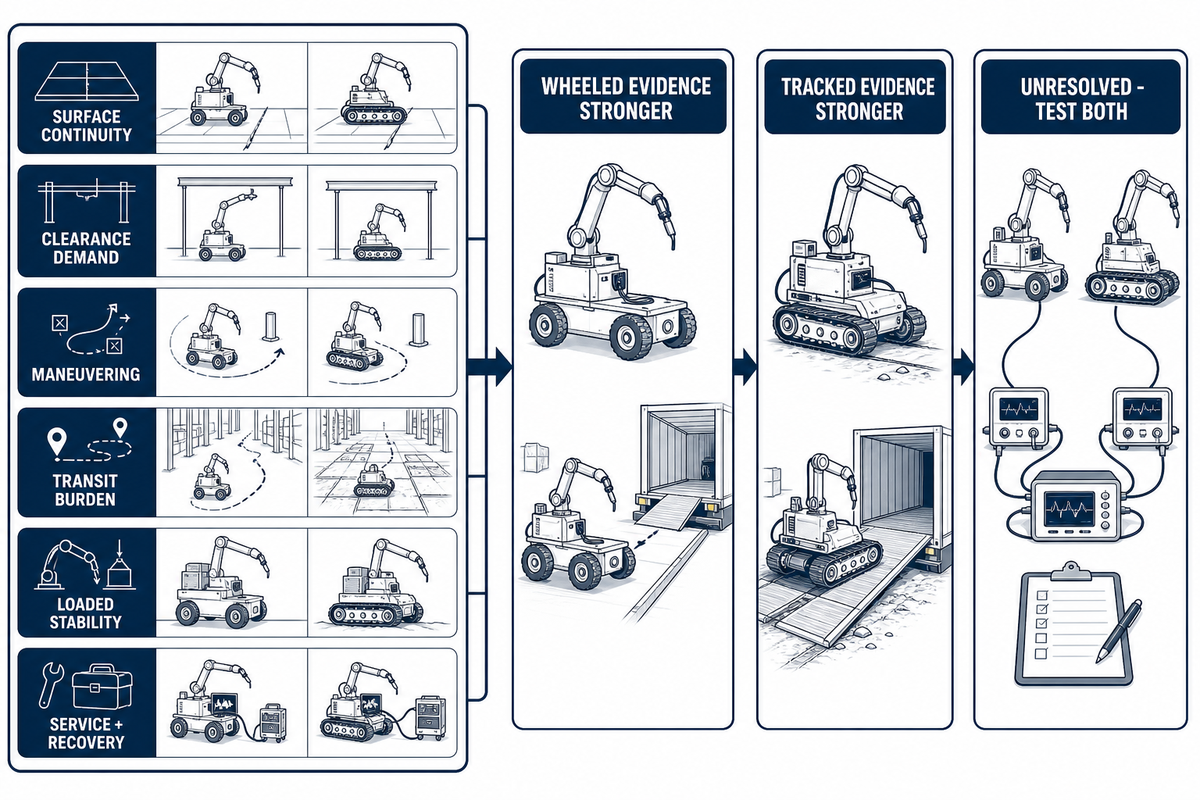
Оценочная карта маршрута преобразует наблюдения на площадке в три обоснованных результата: данные в пользу колёсного шасси, данные в пользу гусеничного шасси или неокончательный результат, требующий испытаний. Результаты оценки обслуживания включаются в карту как данные по сервису и восстановлению работы. Числовые весовые коэффициенты намеренно не используются, поскольку ни один из цитируемых источников не подтверждает универсальность такой оценки для разных предприятий, нагрузок, систем управления и конструкций шасси.
| Строка с подтверждающими данными | Данные в пользу колёсного шасси убедительнее, когда | Гусеничный вариант предпочтительнее, если | Не устранено, если |
|---|---|---|---|
| Непрерывность поверхности | Предложенное колёсное шасси проходит все измеренные участки | Предложенное гусеничное шасси проходит участки, недоступные колёсному | Ограничения или испытания не указаны |
| Требуемый дорожный просвет | Зазор под колёсами и днищем подтверждён измерениями | Геометрия гусеничной ленты проверена на дефекты | Указаны только общие обозначения |
| Маневрирование | Габаритный контур при повороте позволяет пройти в самом узком месте подъезда | Гусеничная платформа проходит по габаритной траектории при повороте | Габаритные траектории не проверены |
| Нагрузка при движении | Измеренное время цикла меньше | Сцепление с поверхностью исключает задержки на маршруте | Учитывается только максимальная скорость |
| Устойчивость под нагрузкой | Проверка поставленной конфигурации пройдена | Проверка поставленной конфигурации пройдена | Вместо подтверждающих данных указана только грузоподъёмность |
| Обслуживание и восстановление работы | Регламентные работы, запчасти, доступ и эвакуация соответствуют требованиям производства | Регламентные работы, запчасти, доступ и эвакуация соответствуют требованиям производства | Работы во время простоев не задокументированы |
Собрав эти измерения, используйте их, чтобы сравнить доступные конфигурации шасси. Затем передайте те же данные поставщику при оценке конфигураций мобильного сварочного робота на базе AGV.
Скопируйте следующие поля в запрос котировки. «Рекомендуемый диапазон» означает измеренное требование заказчика и установленную поставщиком границу приёмки, а не число, придуманное для этой статьи.
Контрольный список для запроса котировки — скопируйте эти пункты в запрос:
| Параметр | Рекомендуемый диапазон | Почему это важно | Как проверить |
|---|---|---|---|
| Стык, уступ и решётчатый настил | Максимальное значение, измеренное заказчиком, в мм | Определяет требования к контакту и клиренсу | Проверка типового участка с нагрузкой |
| Продольный и поперечный уклон | Максимальный уклон по результатам измерений заказчика, в % или градусах | Влияет на сцепление с поверхностью, торможение и устойчивость | Остановить и возобновить движение на участке с ограничениями |
| Габарит маршрута | Минимальная свободная ширина, мм | Проверяет реальную габаритную траекторию | Нанесите геометрию поставленного оборудования на маршрут |
| Установленная нагрузка | Полная масса в кг и координаты в мм | Показывает влияние центра тяжести | Подписанная ведомость устойчивости под нагрузкой |
| Стыковка | Допуск в мм и градусах; указано число повторов | Позволяет отдельно оценить точность позиционирования и прохождение маршрута | Повторные замеры при подъезде с помощью приборов |
| Коммуникации | Номинальные значения V/A, расход газа и охлаждающей жидкости, длина кабеля и шлангов | Не позволяет успешному прохождению маршрута скрыть ограничения при обслуживании | Чертежи, заводские таблички и функциональные испытания |
Перед приёмкой проведите проверочное испытание на маршруте с нагрузкой
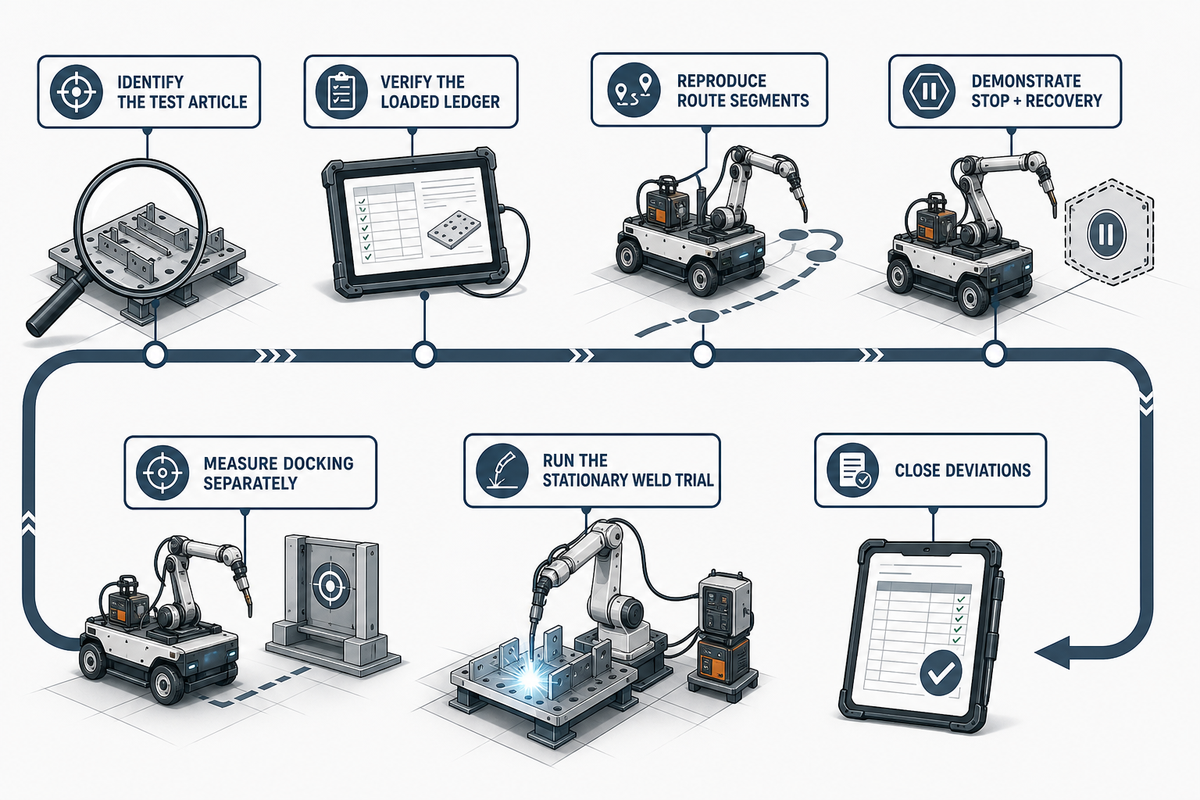
Проверочное испытание на маршруте с нагрузкой следует проводить на фактической ходовой части, с актуальным состоянием программного обеспечения, манипулятором робота, сварочным комплектом, кабелями или аккумулятором, технологической оснасткой, защитными ограждениями и принадлежностями. Неурегулированные пункты оценочной карты становятся планом испытаний. Это наблюдаемое испытание заявленной конфигурации на репрезентативных участках маршрута, а не доказательство того, что проверены все функции системы или все опасности.
Описание конфигурации: В сфере сварки, включая изготовление металлоконструкций, укажите систему управления, манипулятор робота, сварочную горелку, систему машинного зрения, сенсорные технологии, траектории сварки, условия эксплуатации и все функции безопасности, управляющие перемещением робота. Зафиксируйте, как автоматизированные системы направляют робота, как проверяется влияние параметров сварки и как машина будет выполнять сварочные задачи во время стоянки. Ни дуговой сварочный робот, ни интеллектуальный сварочный робот, ни промышленные сварочные роботы, ни коллаборативные роботы, ни промышленные роботизированные сварочные ячейки сами по себе не гарантируют стабильного качества сварки; применение нескольких сварочных роботов всё равно требует приёмки с привязкой к конфигурации.
- Укажите испытательный образец — зафиксируйте шасси, программное обеспечение, режим управления, способ навигации, манипулятор, сварочное оборудование и принадлежности.
- Проверьте ведомость нагрузки — сопоставьте установленные компоненты и предельное положение при транспортировке с подписанной ведомостью.
- Воспроизведите участки маршрута — пересеките измеренные дефекты в соответствующем направлении и при соответствующем уровне загрязнения.
- Проверьте остановку и восстановление работы — проследите за управляемой остановкой, перезапуском, реакцией на неисправность и восстановлением работы в предельных условиях.
- Проверяйте стыковку отдельно — повторяйте подъезды и фиксируйте положение, данные локализации, прибор и неопределённость измерений.
- Проведите пробную сварку в неподвижном положении — зафиксируйте состояние основания и примените утверждённую методику сварки и критерии оценки контрольного образца.
- Устраните отклонения — задокументируйте корректирующие действия и повторите каждый не пройденный или затронутый этап.
Ведите отдельную ведомость сварочных коммуникаций для сварочного аппарата и связанного с ним оборудования автоматизации сварки, используемого при изготовлении изделий. Правило OSHA по дуговой сварке касается цепей сварочного обратного провода, заземления корпуса аппарата, подключений питания, проводников, состояния кабелей, а также утечек охлаждающей воды и защитного газа. То, что платформа пересекает участок пола, не подтверждает исправность цепи возврата сварочного тока, защитного заземления, электропитания, подачи газа и охлаждения, а также состояние кабелей и шлангов.
Границы применения стандартов: ISO 10218-2:2025 рассматривает интеграцию промышленных робототехнических систем, но опубликованная область применения исключает опасности, связанные с мобильностью манипуляторов, встроенных в безводительские тележки или мобильные платформы. Квалифицированные интеграторы должны определить применимые стандарты, нормативные обязанности и границы оценки рисков для комбинированной системы. Ни одна приведённая здесь ссылка сама по себе не подтверждает соответствие.
Подробные сведения о требованиях безопасности к мобильным роботам см. в отдельном руководстве. Это руководство по шасси посвящено более узкой задаче: до покупки определить требования к маршруту, нагрузке, стыковке и подключению коммуникаций, а также подтверждающие приемку данные.
Почему внедрения 2025–2026 годов повышают требования к проверке
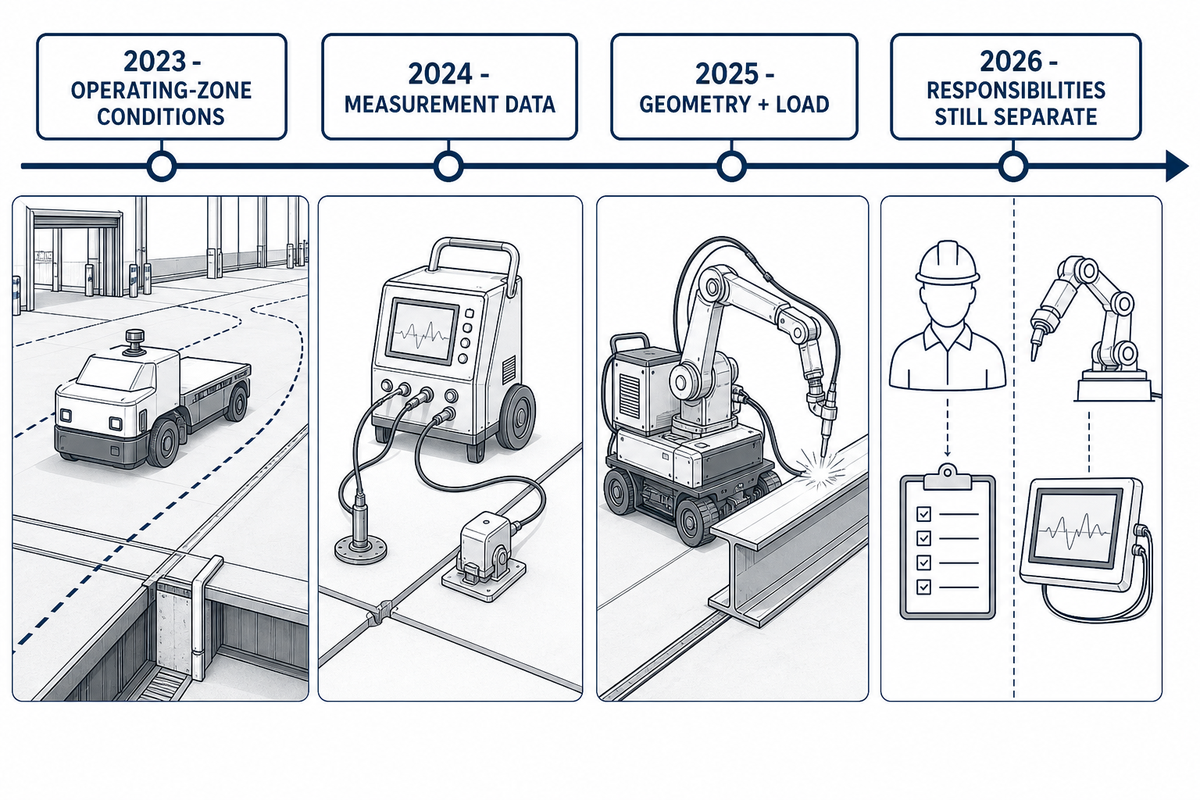
Новые данные повышают требования к валидации, поскольку мобильная сварка применяется на всё более разнообразных маршрутах и в комплексных решениях с роботами и платформами. Значимая тенденция заключается не в темпах роста рынка, а в увеличивающемся разрыве между обозначением типа шасси в рекламном буклете и результатами испытаний, необходимыми для реального применения.
2023: опубликована вторая редакция ISO 3691-4 для безводительских промышленных тележек; в ней особое внимание уделяется условиям в рабочей зоне.
2024: NIST публикует данные непрерывных измерений характеристик мобильного манипулятора, посвящённые регистрации, повторяемости, точности и неопределённости.
2025: В рецензируемом исследовании мобильной сварки выбор конфигурации рассматривается с учётом геометрии условий эксплуатации и нагрузки.
2026: действующие стандарты по-прежнему разграничивают требования к мобильным роботам, применению промышленных роботов и процессам сварки.
Примеры эксплуатации гусеничных платформ в условиях без подготовленной инфраструктуры полезны для анализа, но не доказывают, что гусеницы лучше подходят для подготовленного производства. Аналогично, указанная скорость колёсной платформы сама по себе не подтверждает её производительность за смену. Заказчикам следует запрашивать измерения для конкретной конфигурации и сохранять их как подтверждение приемки.
Часто задаваемые вопросы
В: Каковы недостатки роботизированной сварки?
Роботизированная сварка требует дополнительных работ по маршруту, интеграции, обслуживанию, обеспечению безопасности, программированию и приёмке; характеристики сварочной горелки или шасси не решают эти задачи без документированного плана для всей системы.
При выборе мобильной системы основные риски — маршрут, который загруженное шасси не может проходить стабильно, инженерные коммуникации, которые нельзя безопасно перемещать или подключать при стыковке, затруднённый доступ для восстановления после отказа, неизмеренная погрешность позиционирования и план приёмки, предусматривающий испытание ненагруженного демонстрационного образца. В поставляемую систему также входят программирование, приспособления, слежение за сварным швом, расходные материалы, обучение операторов и контроль изменений. Это риски, связанные с объёмом проекта, а не доказательство того, что автоматизация не подходит; они указывают на необходимость заранее определить ответственность и требования к подтверждающим материалам.
В: Кто производит лучшие системы роботизированной сварки?
Поставщики, предлагающие подходящие решения, подбирают конфигурации, соответствующие требованиям к маршруту, нагрузке, стыковке, сварке, инженерным коммуникациям, сервисной поддержке и приёмке, а затем документируют ограничения, зоны ответственности за обслуживание и результаты испытаний в присутствии заказчика.
Репутация бренда не заменяет сопоставимые испытания под нагрузкой. Сравните поставляемые шасси, робот, сварочный комплект, системы управления, документацию, скорость сервисного реагирования, порядок поставки запасных частей и подписанные документы о приёмке. Отдавайте предпочтение поставщику, который раскрывает ограничения, указывает ответственных за интеграцию и предлагает провести испытания в присутствии заказчика на вашем измеренном маршруте с нагрузкой, соответствующей производственным условиям.
В: Какие роботы обычно используют в сварке?
Промышленные шарнирные манипуляторы широко применяются в сварке, однако мобильное решение требует отдельно проверить платформу, маршрут, стыковку и интеграцию как единую поставляемую систему.
Тип манипулятора сам по себе не даёт ответа на вопрос о выборе колёсного или гусеничного хода. Рассматривайте манипулятор, сварочную горелку, систему слежения за швом, источник сварочного тока, оборудование для подачи проволоки и газа, свариваемое изделие, сварочное приспособление, функции безопасности и мобильную платформу как единую предлагаемую систему. Проверьте грузоподъёмность и радиус действия в предельном положении, определите способ парковки или стабилизации платформы и оценивайте проходимость отдельно от качества сварки. Другие типы роботов могут подходить для специальных задач, но выбор всё равно должен определяться характером работ и результатами интеграционных испытаний.
В: Всегда ли гусеницы лучше для тяжёлого сварочного робота?
Гусеничный ход не всегда лучше для тяжёлого сварочного робота: одной массы недостаточно, чтобы оценить центр тяжести, нагрузку на пол, торможение, поворот и обслуживание под нагрузкой.
Внесите каждое установленное устройство и его расположение в журнал устойчивости при загрузке. Колёсные платформы могут быть предпочтительнее на подготовленных внутренних полах, а гусеничные — на проверенном податливом покрытии. Поставленные конфигурации всё равно должны пройти испытания на маршруте и в неподвижном состоянии.
В: Может ли колёсный сварочный AGV пересекать стыки пола и решётчатый настил?
Колёсные сварочные AGV могут пересекать стыки пола и решётчатый настил, только если характеристики колёс, клиренс, нагрузка и геометрия подъезда проверены под нагрузкой на измеренных участках маршрута.
Зафиксируйте ширину и глубину проёма, профиль ступеньки, направление движения и наиболее неблагоприятное положение колеса под нагрузкой. Запросите у поставщика заявленный диаметр колёс, геометрию контактной поверхности, клиренс, ограничения по подъезду и допустимую конфигурацию нагрузки, затем воспроизведите этот участок при приёмке. Если профиль несимметричен, проведите испытание в обоих направлениях. Если отсутствуют измерения объекта или ограничения машины, отметьте, что участок требует испытания, а не исходите из предположения об успехе или неудаче.
В: Что следует продемонстрировать до приёмки на заводе?
При заводской приёмке следует проверить заявленную конфигурацию, эквивалентную производственной, по документированным критериям маршрута, стыковки, остановки, восстановления работы, подключения к инженерным сетям, функций безопасности и сварки в неподвижном положении для предлагаемой машины и состояния программного обеспечения.
Проведите в присутствии заказчика испытания на наиболее сложных участках маршрута, контролируемых остановках, повторном запуске, многократной стыковке, восстановлении после отказа и утверждённом пробном цикле сварки. Сохраните сведения о шасси и версии программного обеспечения, режиме управления, способе навигации, журнале нагрузок, измерительном приборе, погрешности измерений, результатах, отклонениях, корректирующих действиях и повторных испытаниях. Подтвердите в согласованном состоянии цепь возврата сварочного тока, заземление, электропитание, защитный газ, охлаждение, прокладку кабелей и сервисные подключения. Назначьте ответственного и критерий приёмки для каждого открытого пункта и не позволяйте считать неудачное испытание пройденным из-за отгрузки или подписания документов на объекте. Плавная демонстрация ненагруженной системы на чистом полу помогает ознакомиться с оборудованием, но не заменяет завершённое испытание маршрута под нагрузкой; само по себе такое испытание также не подтверждает соответствие всей системы.
Как подготовлено это руководство по шасси
При подготовке этого руководства по шасси отдельно рассмотрены область применения беспилотных тележек, измерения мобильных манипуляторов, сварочные инженерные коммуникации и данные о конфигурациях от производителей — каждый источник используется только для подтверждения того, что он действительно может подтвердить. Аудит маршрута, соотношение времени перемещения и сварки, журнал устойчивости при загрузке, оценочная карта маршрута и испытание маршрута под нагрузкой помогают принимать решения, но не являются стандартами или сертификатами соответствия. Подробнее о инженерной истории Zhouxiang.
Ссылки и источники
- ISO 3691-4:2023, беспилотные промышленные тележки Международная организация по стандартизации
- ISO 10218-2:2025, промышленные роботы: применение и ячейки Международная организация по стандартизации
- Измерения устойчивости мобильного манипулятора Национальный институт стандартов и технологий
- Показатели мобильности роботизированных систем Национальный институт стандартов и технологий
- Данные непрерывных измерений характеристик мобильного манипулятора Национальный институт стандартов и технологий
- 29 CFR 1910.254, дуговая сварка и резка Управление по охране труда
- Конструкция мобильных роботов для сварки на колёсном шасси Машины, 2025
- Каталог стандартов для промышленных роботов Ассоциация развития автоматизации

