
Contacte con Zhouxiang

Actualizado en agosto de 2026
Un robot de soldadura con ruedas o sobre orugas plantea una comparación entre chasis móviles que debe decidirse según la ruta con carga, no a partir de afirmaciones vagas sobre la velocidad de las ruedas o la robustez de las orugas. Las ruedas suelen partir con ventaja en suelos interiores preparados; las orugas se justifican cuando los defectos medidos, las superficies deformables, los límites de tracción o las necesidades de espacio libre superan las capacidades del chasis con ruedas ofertado.
Defina el alcance antes de aplicar las normas: clasifique la plataforma como autónoma o sin conductor, de control remoto o guiada mecánicamente. ISO 3691-4:2023 se aplica a las carretillas industriales sin conductor, pero su ámbito público excluye las carretillas guiadas únicamente por raíles o guías y las de control remoto. El modo de control determina qué disposiciones de seguridad pueden aplicarse.
Esta guía ofrece a los equipos de planta y soldadura una auditoría de la ruta, un registro de masas y ubicaciones, un cálculo del tiempo de ciclo y una prueba de aceptación acotada. Quienes necesiten definiciones de categorías, opciones de proceso o información sobre el ROI pueden consultar la guía existente sobre tipos y aspectos económicos de los robots móviles de soldadura; los modelos, configuraciones, precios y presupuestos concretos se encuentran en la página comercial.
Límites del proceso: La elección del chasis no determina si se utilizará soldadura MIG, soldadura por arco con gas y alambre, soldadura por arco sumergido, soldadura láser, soldadura por puntos u otro proceso de soldadura automatizado. Cada proyecto de soldadura robotizada por arco, soldadura automática o soldadura adaptativa necesita sus propios procedimientos de soldadura, control de los parámetros de soldadura, controles de calidad de las soldaduras, tecnologías de soldadura y servicios auxiliares; las afirmaciones comparativas con la soldadura manual corresponden a un estudio de proceso independiente. En este caso, el proceso de soldadura robotizada y el proceso de soldadura con robot se declaran como datos de entrada, mientras que la auditoría de la ruta determina si la base puede soportar la operación de soldadura prevista.
Robots de soldadura con ruedas y sobre orugas: comparación rápida
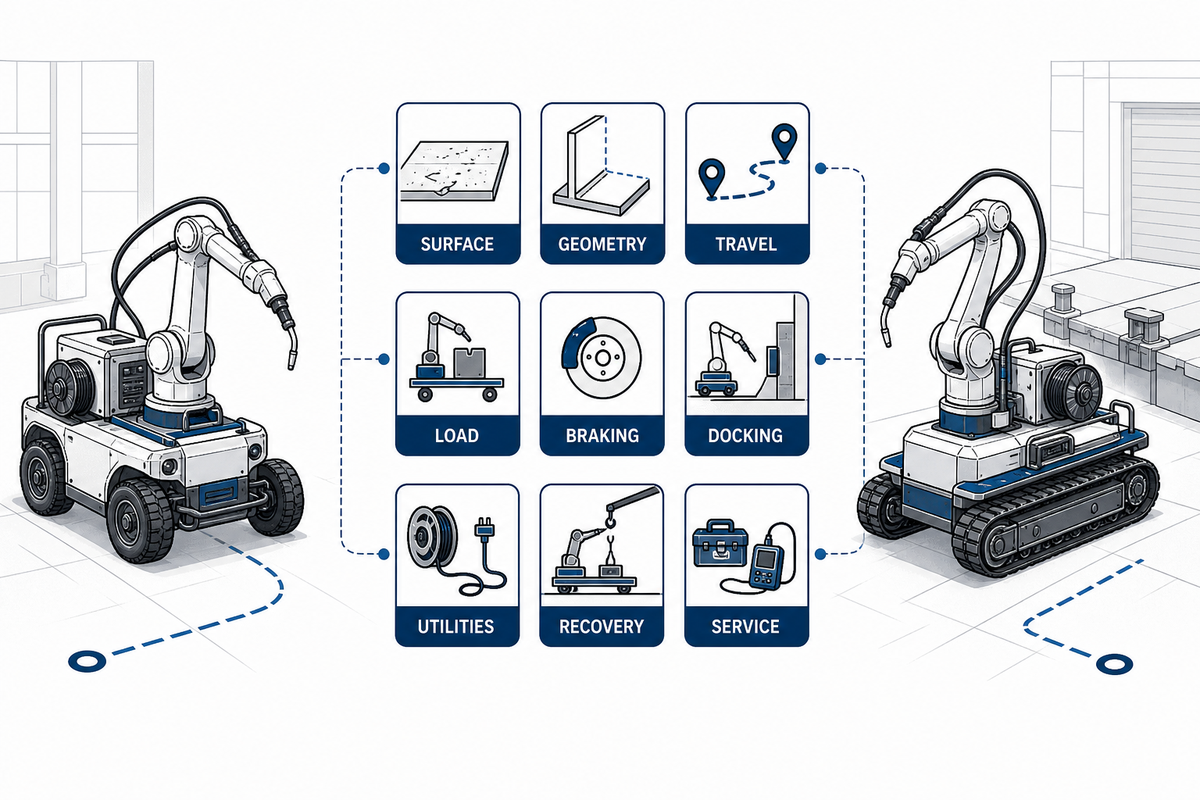
Las plataformas con ruedas parten con ventaja cuando las rutas están preparadas, son continuas y están limpias, y presentan una geometría previsible. Las plataformas sobre orugas merecen consideración cuando las discontinuidades medidas, las superficies sueltas, las transiciones al exterior u otras condiciones superan los límites de las ruedas, la distancia al suelo, el frenado o la dirección ofrecidos. Etiquetas como plataforma robótica con ruedas, plataforma robótica sobre orugas o robot móvil AGV no cambian las pruebas necesarias.
| Pruebas de la ruta | Supuesto inicial favorable a las ruedas | Supuesto inicial favorable a las orugas | Qué queda por demostrar |
|---|---|---|---|
| Superficie | Suelo acondicionado y continuo | Segmentos sueltos o rotos medidos | Transitabilidad y frenado con carga |
| Geometría | Maniobras en espacios reducidos con la dirección verificada | Acceso fuera de la ruta con el espacio de la dirección diferencial verificado | Trayectoria barrida e interacción con el suelo |
| Desplazamiento | Desplazamientos frecuentes por rutas despejadas | La tracción prima sobre la velocidad nominal | Ciclo completo de reubicación |
| Carga | Dentro de los límites de la configuración completa ofrecida | Dentro de los límites de la configuración completa ofrecida | Masa, centro de gravedad, frenado y posición de soldadura |
| Frenado | Contacto previsible en la ruta inspeccionada | Tracción verificada en los tramos más exigentes | Parada, espera y reanudación con carga |
| Acoplamiento | El acceso con dirección controlada despeja la zona de trabajo | El radio de giro deja libre la zona de trabajo | Medición repetida de la posición en la soldadura |
| Servicios auxiliares | La disposición de cables o baterías se adapta a la ruta | La disposición de cables o baterías se adapta a la ruta | Prueba de alimentación eléctrica, gas, refrigeración y recorrido de cables y mangueras |
| Recuperación | El plan de acceso y remolque se adapta al pasillo | El plan de acceso y recuperación se adapta al terreno | Procedimiento de fallo y reinicio presenciado |
| Mantenimiento | Se documentan las intervenciones en ruedas, neumáticos, cojinetes y dirección | Se documentan las intervenciones en orugas, rodillos, tensión y residuos | Tareas, repuestos, acceso y responsabilidad de respuesta |
Ninguna de las dos columnas constituye una aprobación. Las etiquetas del chasis no demuestran la distancia libre ante obstáculos, el acoplamiento, la estabilidad, la capacidad de frenado, la calidad de la soldadura ni la conformidad del sistema suministrado.
Audite el suelo antes de elegir el chasis
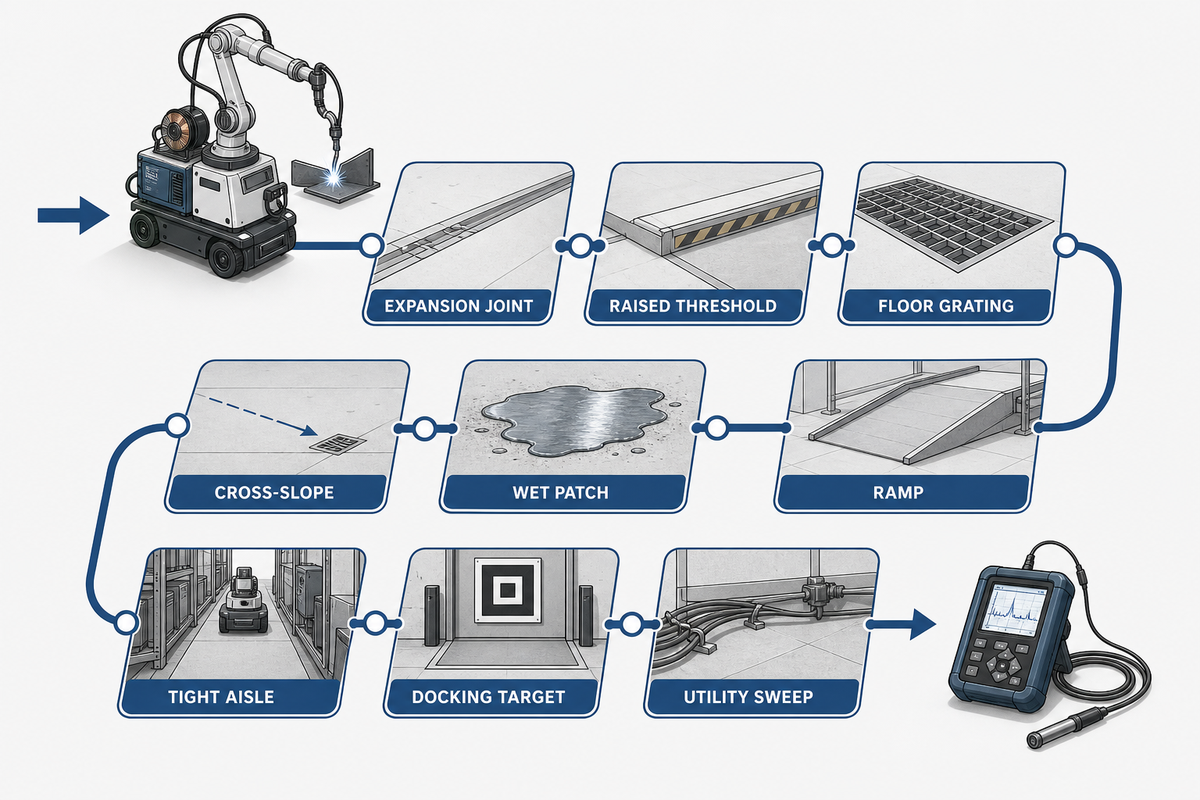
Las auditorías del suelo útiles registran el peor estado de cada ruta de producción y la dirección en la que la plataforma cargada se enfrenta a él. Esta es la evidencia de la ruta que la tabla comparativa no puede aportar. Mida juntas, escalones, rejillas, umbrales, pendientes, pendientes transversales, residuos, zonas húmedas y transiciones al exterior; no sustituya esas observaciones por un límite universal en milímetros.
ISO 3691-4 indica que el estado de la zona de operación afecta significativamente a la seguridad de los vehículos industriales sin conductor. Esto justifica una inspección de las instalaciones del cliente, pero la página pública de la norma no establece límites de transitabilidad para ruedas u orugas de una máquina concreta. Los proveedores deben declarar los límites de la configuración ofertada, y la prueba de aceptación debe reproducir la ruta medida por el comprador.
| Tramo de ruta | Registro ilustrativo | Posible fallo | Pruebas de aceptación |
|---|---|---|---|
| Junta de dilatación | 18 mm de ancho; 8 mm de profundidad | Caída de una rueda o impacto contra un borde | Cruce con carga en ambos sentidos |
| Umbral elevado | 22 mm de altura; 80 mm de aproximación | Contacto de la parte inferior o del borde de las orugas | Aproximación a baja velocidad y reinicio |
| Rejilla del suelo | Aberturas de 25 mm por 60 mm | Pérdida de contacto o daños en las bandas de rodadura | Posición más desfavorable de las ruedas o las orugas |
| Rampa | 3,5° en 6 m | Pérdida de tracción o frenado | Parada y reanudación con carga |
| Pendiente transversal | 2° en 4 m | Estabilidad lateral o error de trayectoria | Ambos sentidos de desplazamiento |
| Zona húmeda | 12 m de longitud; pendiente de 1,5° | Deslizamiento y parada más larga | Parada controlada en las condiciones declaradas |
| Pasillo estrecho | 2.450 mm libres; giro de 90° | Colisión durante el barrido de la trayectoria | Superposición completa de geometrías y prueba |
| Objetivo de acoplamiento | ±5 mm; ±0,5° | Error de posición en la soldadura | Aproximaciones repetidas con instrumentación |
| Recorrido de los servicios auxiliares | Cable de 15 m; manguera de gas de 12 m | Enganche, tensión o abrasión | Trayectoria observada en el giro límite |
Para ver un ejemplo específico de una ruta, consulte las aplicaciones de soldadura con AGV en astilleros. Utilice ese contexto de despliegue para identificar preguntas, no para aplicar sus límites a otra planta; el turno de referencia hipotético que se presenta a continuación es un cálculo de tiempo y no establece ningún límite para el suelo.
Mida la geometría de la ruta y el espacio de acoplamiento
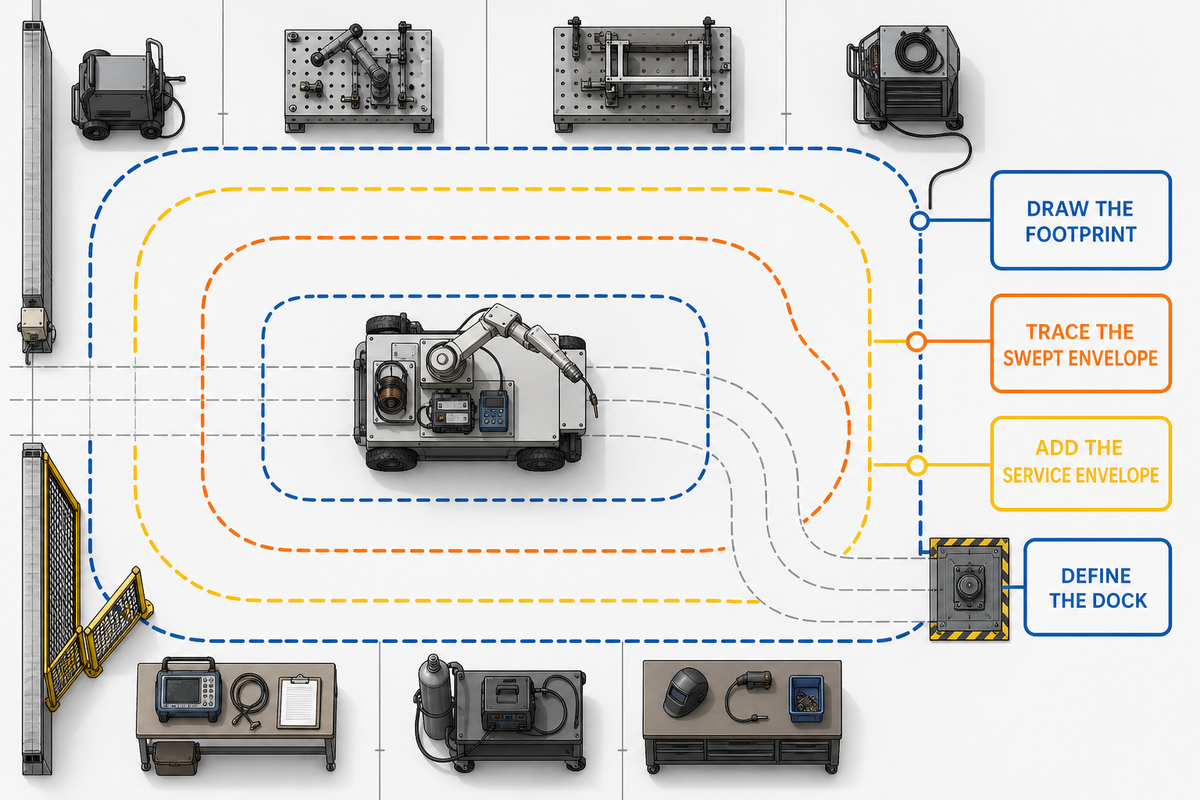
La geometría de la ruta debe incluir la huella del chasis, su trayectoria barrida durante la maniobra más ajustada y el espacio de servicio y seguridad que lo rodea. Una vez cartografiados los defectos del suelo, hay que añadir esta geometría al mismo registro de la ruta. La anchura de un pasillo recto por sí sola no tiene en cuenta el barrido de la dirección diferencial, el movimiento de los cables o las mangueras, el acceso para la recuperación, el ángulo de aproximación ni la precisión necesaria en la estación de soldadura.
Un estudio revisado por pares de 2025 sobre robots móviles de soldadura relaciona las decisiones de configuración con la curva de la trayectoria y la capacidad de carga necesaria. Las dimensiones del prototipo no establecen límites universales para los pasillos; la lección general es considerar conjuntamente la geometría y la carga de la máquina en cuestión.
- Dibuje la huella: utilice las dimensiones del chasis suministrado y todos sus salientes.
- Trace la envolvente de barrido: incluya el comportamiento de la dirección o de la dirección diferencial en el giro más exigente.
- Añada el espacio de servicio: muestre cables, mangueras, resguardos, personas y equipos de recuperación.
- Defina el punto de acoplamiento: indique la posición objetivo, la traslación y rotación permitidas y el método de medición.
NIST informa de que se han completado métodos de ensayo para la conducción y el acoplamiento con carga, la conducción y el acoplamiento en rampas y la estabilidad de la carga. Para este plan de aceptación, registre las aproximaciones repetidas, el estado de localización, la posición alcanzada, la resolución del instrumento de ensayo y la incertidumbre de medición. Completar la ruta una vez no demuestra que el posicionamiento en la soldadura sea repetible.
Convierta la velocidad de desplazamiento en la relación entre tránsito y arco
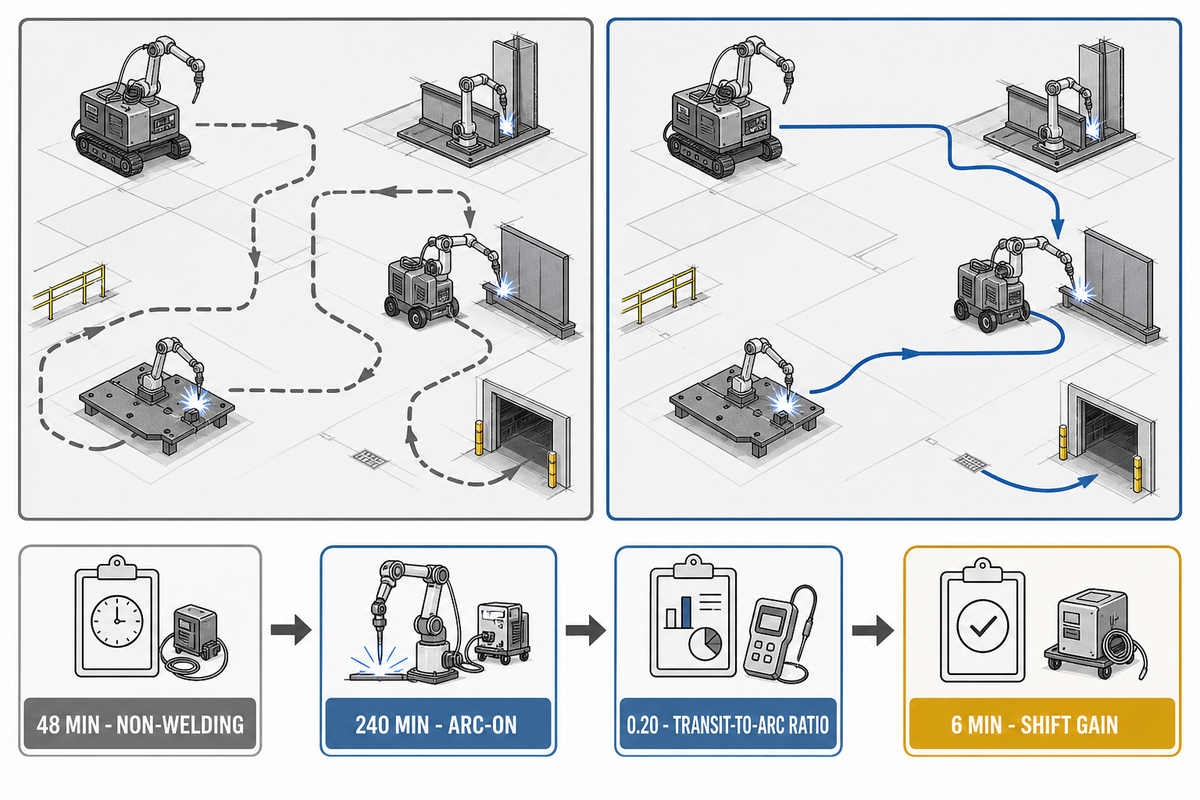
En la soldadura automatizada, un análisis útil de la velocidad determina cuántos minutos sin soldar necesita el sistema móvil por cada minuto productivo con el arco encendido. La relación entre tránsito y arco encendido divide el tiempo de desplazamiento, frenado, acoplamiento, alineación, escaneo, gestión de servicios auxiliares y recuperación entre el tiempo productivo con el arco encendido durante el mismo turno.
Ejemplo práctico — turno de referencia: seis reubicaciones de 8 min cada una suman 48 min sin soldadura. Con 240 min de arco encendido, la proporción es 48 ÷ 240 = 0.20. Si otra propuesta ahorra 1 min por reubicación, la proporción pasa a ser 42 ÷ 240 = 0.175. Ese turno gana 6 min, no la diferencia entre las velocidades máximas indicadas en los folletos. Para introducir los datos en una hoja de cálculo, los valores correspondientes son 0.133 horas por reubicación, 0.8 horas sin soldadura, 4 horas de arco encendido, 0.0167 horas ahorradas por reubicación, 0.7 horas sin soldadura tras la revisión y 0.1 horas ganadas.
Utilice la misma ruta, carga instalada, número de estaciones, límites de aceleración, demoras por obstáculos, método de acoplamiento, rutina de escaneo y disposición de los servicios auxiliares para ambas propuestas. En una ruta corta, las diferencias de velocidad máxima pueden tener poca repercusión porque predomina el tiempo de alineación. En muchos desplazamientos largos, el tiempo de recorrido puede ser significativo. Esta relación permite saber cuál de las dos situaciones se da en su caso.
Idea clave
Compare los minutos totales de desplazamiento entre ubicaciones por turno, no la velocidad máxima del chasis. Las bases más rápidas solo aportan valor cuando el tiempo de recorrido representa una parte significativa del tiempo de soldadura con el arco encendido.
Sustituya una cifra de carga útil por un registro de estabilidad con carga
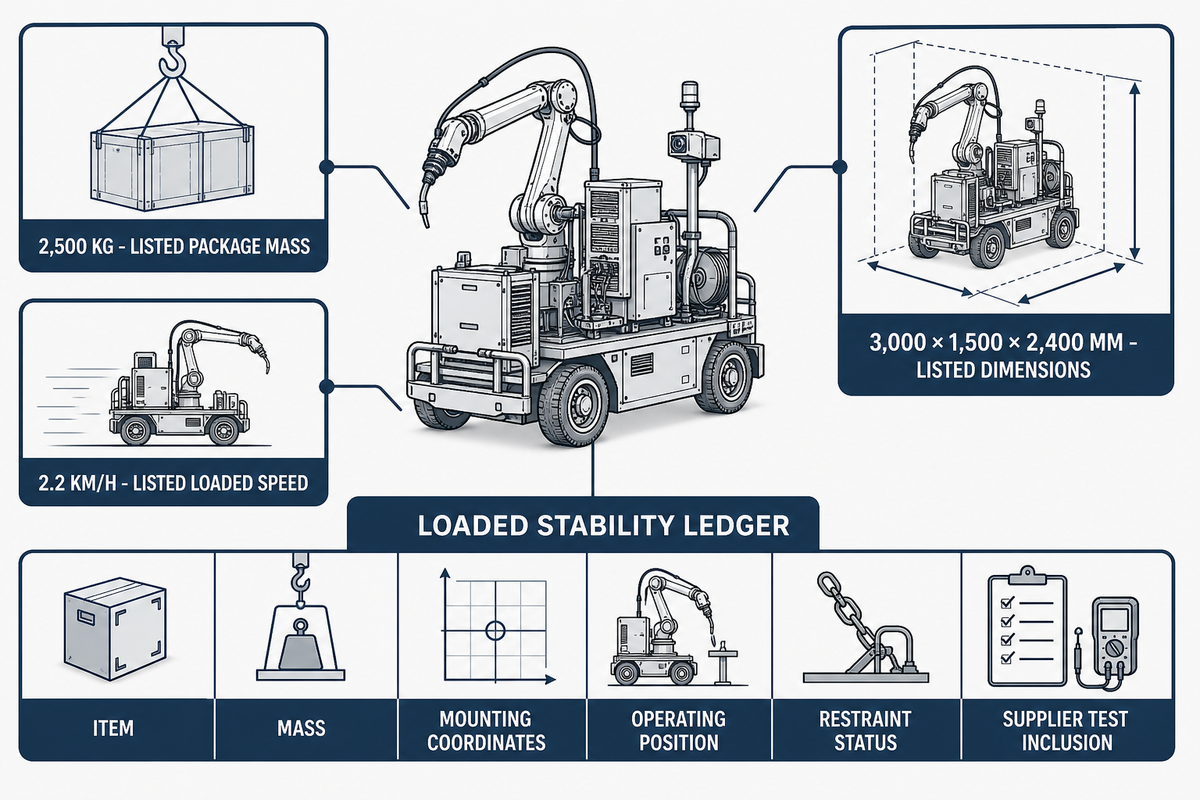
La capacidad de carga es solo uno de los datos del análisis de estabilidad de un sistema móvil de soldadura. Por tanto, las pruebas del tiempo de ciclo del turno de referencia deben acompañarse del estado de carga que las produjo. Para tomar una decisión se necesitan las masas de todos los elementos instalados, sus coordenadas de montaje, la posición límite del robot, los elementos fijados y los que están en movimiento, las condiciones de pendiente y frenado, y la confirmación de que el proveedor probó la misma configuración.
La Nota técnica 1955 de NIST indica que una carga elevada en voladizo puede desestabilizar un manipulador móvil durante la navegación y hacer que se desvíe de la trayectoria. Este mecanismo afecta tanto a las propuestas con ruedas como a las de orugas: el contacto distribuido puede ayudar sobre terreno deformable, pero no demuestra la resistencia al vuelco, la eficacia de frenado, la carga sobre el suelo ni la estabilidad de la posición de soldadura.
«Los resultados muestran que las cargas en voladizo próximas a la altura máxima de carga útil provocan inestabilidad del vehículo durante la navegación».
2.500 kgmasa indicada del conjunto estándar
3.000 × 1.500 × 2.400 mmdimensiones indicadas del conjunto
2,2 km/hvelocidad de desplazamiento indicada con carga
Estas cifras de Zhouxiang ilustran por qué importa el conjunto completo; no son intervalos de mercado. Cree un registro de estabilidad con carga que incluya cada elemento, su masa, las coordenadas de montaje, la posición de funcionamiento, el estado de sujeción y su inclusión en las pruebas del proveedor. Pida al proveedor que lo actualice tras cualquier cambio en el brazo, la fuente de alimentación de soldadura, el conjunto de hilo, la carcasa, el utillaje, la batería, el sistema de cables o los accesorios.
Separe el rendimiento en tránsito de la estabilidad de la soldadura
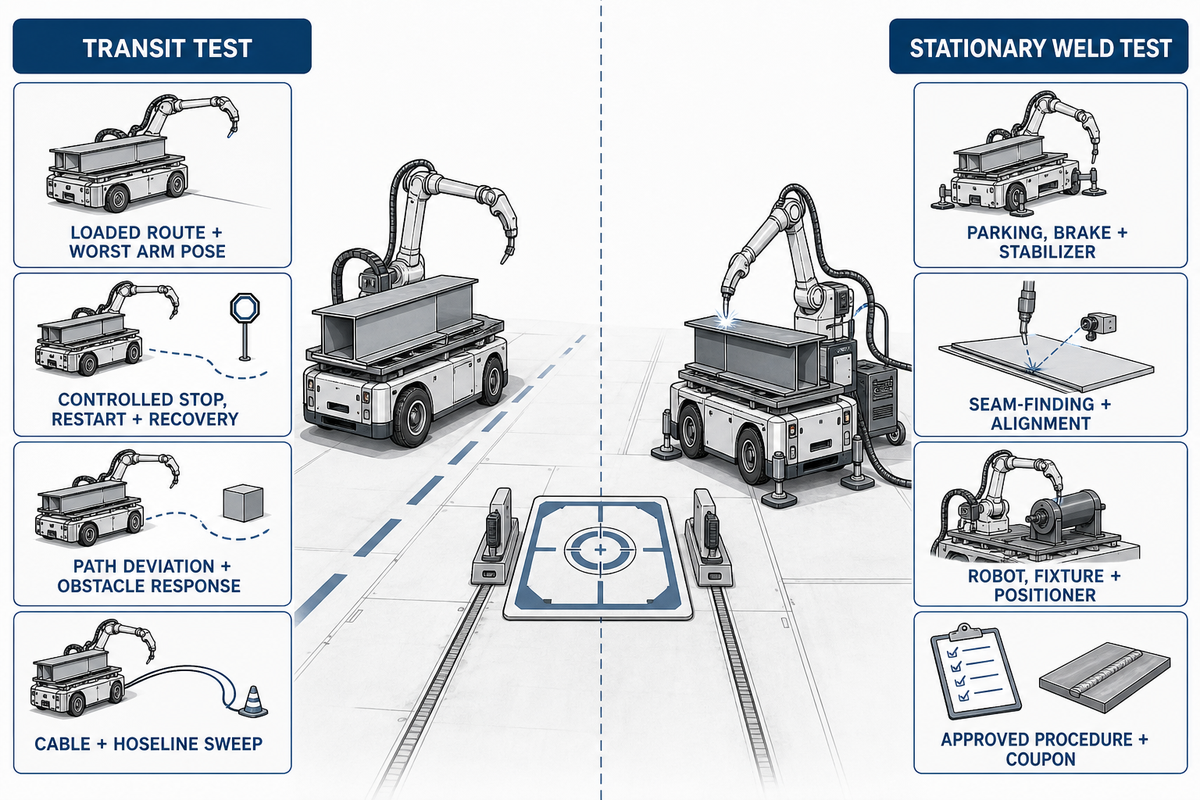
Un desplazamiento fluido no demuestra que la soldadura sea repetible, y una soldadura correcta con el equipo parado no demuestra que el desplazamiento sea seguro. La aceptación de un sistema de soldadura robotizada requiere dos conjuntos de observaciones: el desplazamiento con carga por la ruta y la soldadura una vez que la plataforma ha alcanzado el estado definido de estacionamiento, frenado, estabilización y alineación. Las operaciones repetidas de acoplamiento también deben situar el cordón de soldadura dentro de la ventana de alineación y proceso especificada.
Prueba de desplazamiento
- Ruta con carga y posición más desfavorable del brazo durante el transporte
- Parada controlada, reinicio y recuperación
- Desviación de la trayectoria y respuesta ante obstáculos
- Recorrido de cables y mangueras
Prueba de soldadura estacionaria
- Estado de estacionamiento, freno y estabilizador
- Repetibilidad de la detección de juntas y de la alineación
- Estado del robot, el útil de fijación y el posicionador
- Procedimiento aprobado y criterios para las probetas
Si cambia el resultado de la soldadura, investigue la aplicación completa: rigidez del brazo, antorcha de soldadura, útil de fijación, pieza, posicionador, seguimiento de la junta, parámetros del proceso, estabilidad de los servicios auxiliares y procedimiento. Atribuir cada variación a las ruedas o las orugas da una explicación sencilla, pero conduce a un diagnóstico deficiente.
Compare el mantenimiento según los contaminantes de la ruta y el desgaste
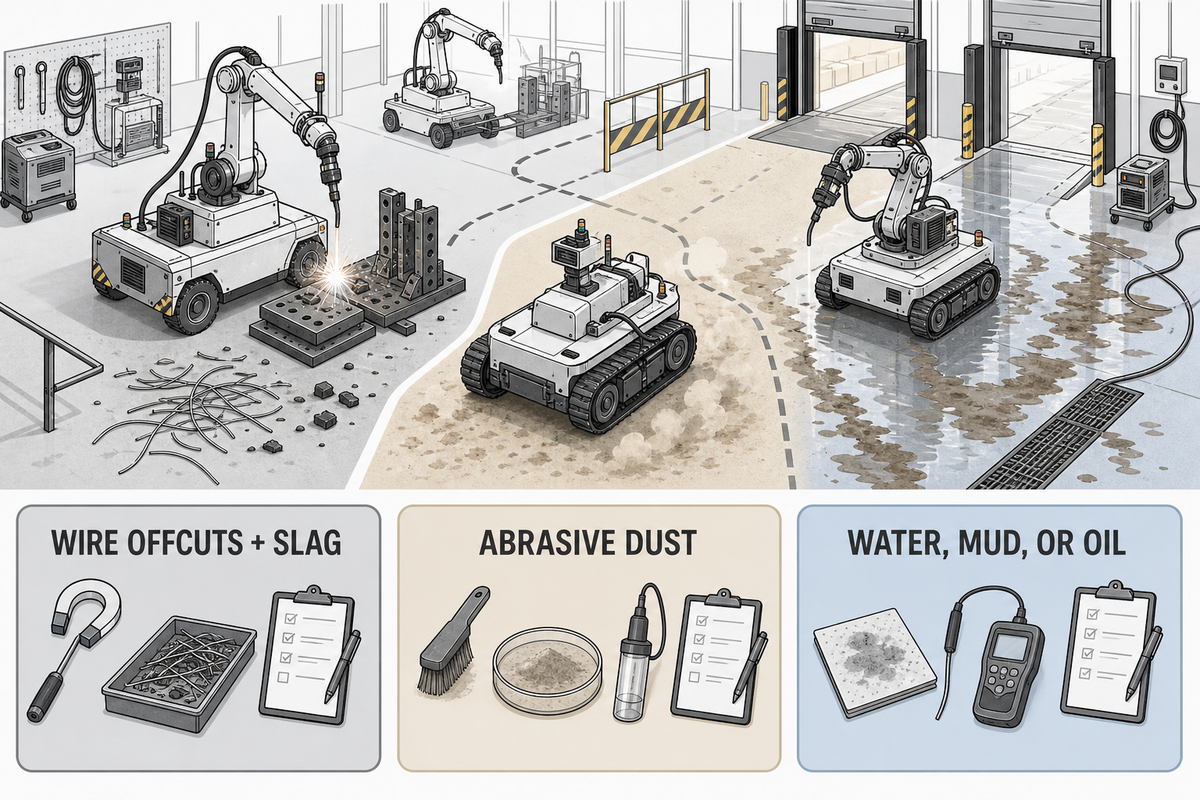
Compare el mantenimiento teniendo en cuenta los contaminantes, las limitaciones de acceso, el ciclo de trabajo, el plan de recuperación y las tareas de servicio documentadas de cada chasis ofrecido. Las bases sobre orugas pueden requerir tareas adicionales de tensión, rodillos, bordes y retirada de residuos; las bases con ruedas pueden exponer los neumáticos, rodamientos, componentes de dirección y pequeñas superficies de contacto a otros tipos de daños.
| Exposición | Inspeccionar | Registro |
|---|---|---|
| Recortes de hilo y escoria | Banda de rodadura, rodillos, protecciones, juntas y sensores | Tiempo de retirada y desencadenante de daños |
| Polvo abrasivo | Rodamientos, sistema de tensión e interfaces de accionamiento | Intervalo de inspección según el manual y el ciclo de trabajo |
| Agua, barro o aceite | Superficies de tracción, carcasas y conectores | Método de limpieza y prueba para volver al servicio |
¿Qué mantenimiento requiere una estación de soldadura robotizada?
Separe la base, el robot y el conjunto de soldadura, los sensores y las funciones de seguridad. Obtenga los intervalos de las tareas a partir de los manuales facilitados y del ciclo de trabajo declarado; después, calcule el tiempo de acceso, las herramientas, los consumibles, los repuestos, la recuperación tras fallos y el remolcado. No publique un intervalo de servicio universal si el fabricante no lo ha especificado.
Utilice la tabla de evaluación de la ruta para elegir
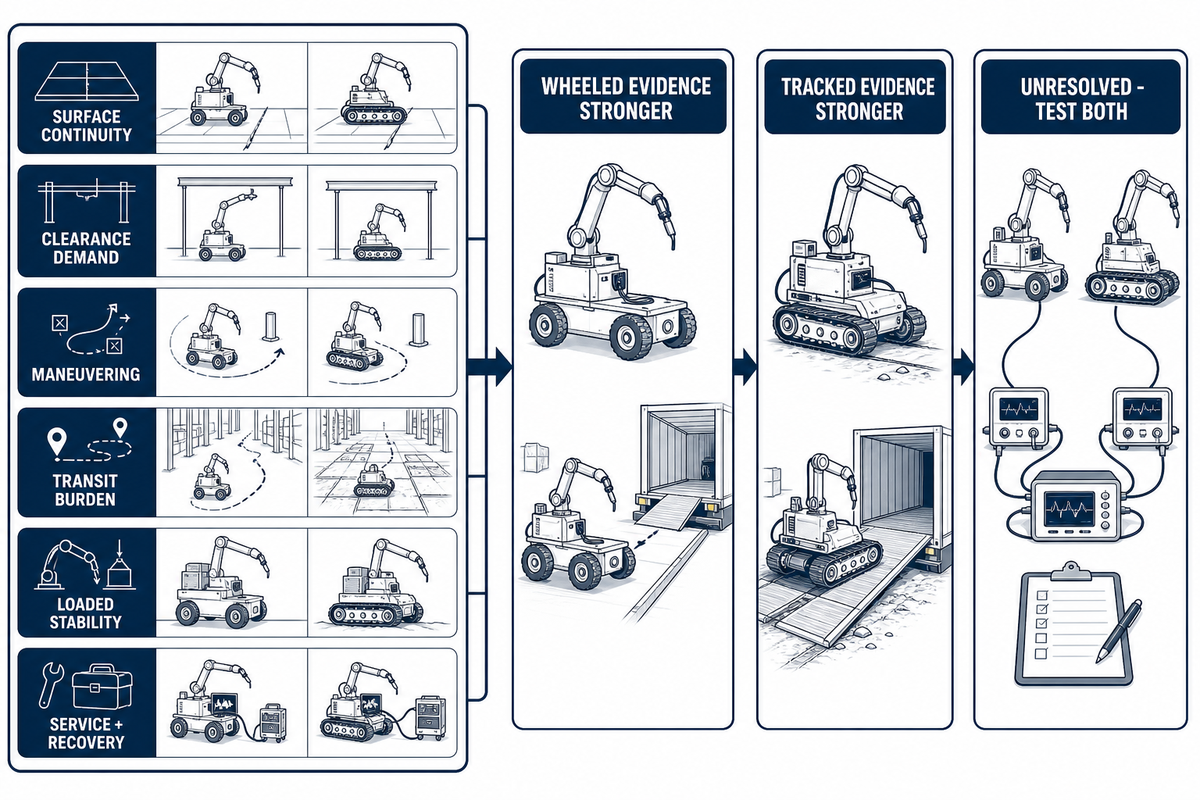
La tabla de evaluación de la ruta convierte las observaciones de las instalaciones del cliente en tres resultados defendibles: las pruebas a favor de las ruedas son más sólidas, las pruebas a favor de las orugas son más sólidas, o ambas opciones siguen sin resolverse y deben probarse. Los hallazgos de mantenimiento se incorporan a la tabla como pruebas de servicio y recuperación. Se evita deliberadamente la ponderación numérica, ya que ninguna fuente citada valida una puntuación universal para todas las plantas, cargas, sistemas de control y diseños de chasis.
| Fila de pruebas | Las pruebas favorecen las ruedas cuando | Las pruebas a favor de las orugas son más sólidas cuando | No se resuelve cuando |
|---|---|---|---|
| Continuidad de la superficie | Las ruedas ofertadas superan todos los tramos medidos | Las orugas ofertadas superan tramos que las ruedas no pueden superar | Faltan límites o pruebas |
| Espacio libre necesario | Se verifican la holgura de las ruedas y la distancia al suelo de la parte inferior | Se verifica la geometría de las orugas para detectar defectos | Solo se proporcionan etiquetas genéricas |
| Maniobras | El radio de giro permite el acceso más estrecho | El radio de giro de la base sobre orugas permite pasar por ese punto | Faltan las trayectorias barridas |
| Exigencias del desplazamiento | El tiempo de ciclo medido es menor | La tracción elimina las demoras en la ruta | Solo se tiene en cuenta la velocidad máxima |
| Estabilidad con carga | La configuración suministrada supera las pruebas | La configuración suministrada supera las pruebas | La capacidad de carga se toma como sustituto de las pruebas |
| Servicio y recuperación | Las tareas, los repuestos, el acceso y la recuperación se adaptan a las operaciones | Las tareas, los repuestos, el acceso y la recuperación se adaptan a las operaciones | Los trabajos durante las paradas no quedan documentados |
Después de recopilar estas mediciones, utilícelas para comparar las configuraciones de chasis disponibles. A continuación, envíe las mismas pruebas al proveedor al revisar las configuraciones de robots de soldadura móviles con AGV.
Copie los campos siguientes en la solicitud de presupuesto. «Intervalo recomendado» significa el requisito medido por el comprador más el límite de aceptación declarado por el proveedor, no una cifra inventada en este artículo.
Lista de comprobación para la solicitud de presupuesto: copie estos puntos en su solicitud:
| Parámetro | Intervalo recomendado | Por qué es importante | Cómo verificar |
|---|---|---|---|
| Junta, escalón y rejilla | Máximo medido por el comprador en mm | Define las necesidades de contacto y espacio libre | Cruce representativo con carga |
| Pendiente y pendiente transversal | Máximo medido por el comprador, en % o grados | Afecta a la tracción, el frenado y la estabilidad | Detenerse y reanudar la marcha en el tramo limitante |
| Espacio necesario para la ruta | Anchura libre mínima en mm | Prueba la trayectoria de barrido real | Superponga la geometría suministrada a la ruta |
| Carga instalada | Masa completa en kg y coordenadas en mm | Permite detectar los efectos del centro de gravedad | Registro firmado de estabilidad con carga |
| Acoplamiento | Tolerancia en mm y grados; se indica el número de repeticiones | Distingue el posicionamiento de la finalización de la ruta | Aproximaciones repetidas instrumentadas |
| Servicios auxiliares | Valores nominales de V/A, caudales de gas y refrigeración, longitudes de cables y mangueras | Evita que el éxito en la ruta oculte las limitaciones de servicio | Planos, placas de características y prueba funcional |
Realice la prueba de validación de la ruta con carga antes de la aceptación
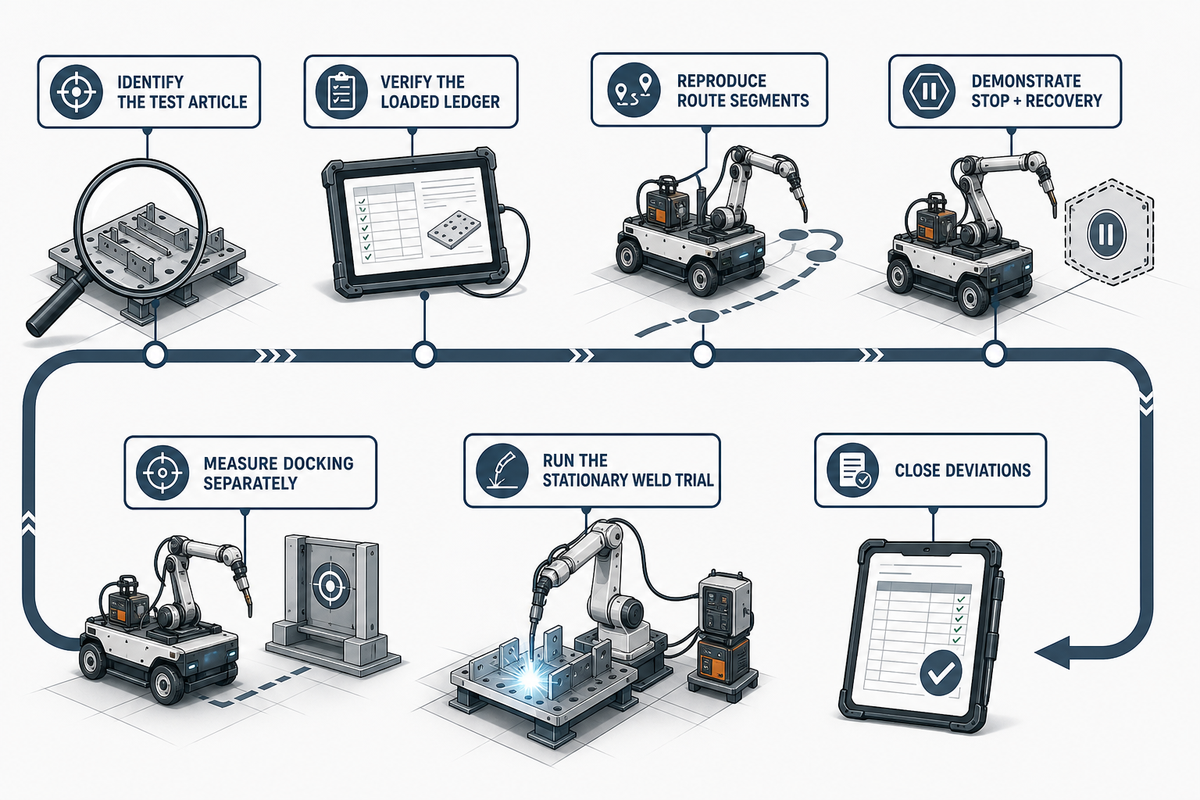
La prueba de validación de la ruta con carga debe utilizar el tren de rodaje real, el estado del software, el brazo robótico, el conjunto de soldadura, la disposición de cables o baterías, el utillaje, las carcasas y los accesorios. Las filas sin resolver de la tabla de evaluación pasan a formar parte del plan de pruebas. Se trata de una prueba presenciada de una configuración declarada en tramos representativos de la ruta, no de una demostración de que se hayan validado todas las funciones del sistema o todos los peligros.
Declaración de configuración: En todo el sector de la soldadura, incluido el trabajo con estructuras metálicas, identifique el sistema de control, el brazo robótico, la antorcha de soldadura, el sistema de visión, las tecnologías de sensores, las trayectorias de soldadura, el entorno de trabajo y todas las funciones de seguridad que rigen el movimiento del robot. Registre cómo guían los sistemas automatizados al robot, cómo se comprueba la influencia de los parámetros de soldadura y cómo realizará la máquina las tareas de soldadura mientras está estacionada. Ni un robot de soldadura por arco, ni un robot de soldadura inteligente, ni robots industriales de soldadura, ni robots colaborativos, ni células industriales de soldadura robotizada demuestran por sí solos una calidad de soldadura constante; las aplicaciones de robots de soldadura con varios robots siguen necesitando una aceptación vinculada a la configuración.
- Identifique el elemento de prueba: registre el chasis, el software, el modo de control, el método de guiado, el brazo, el equipo de soldadura y los accesorios.
- Verifique el registro de carga: coteje los elementos instalados y la posición límite durante el transporte con el registro firmado.
- Reproduzca los tramos de la ruta: cruce los defectos medidos en la dirección y con el estado de contaminación pertinentes.
- Demuestre la parada y la recuperación: presencie la parada controlada, el reinicio, la respuesta ante fallos y la recuperación en las condiciones más exigentes.
- Mida el acoplamiento por separado: repita las aproximaciones y conserve los registros de posición, localización, instrumento e incertidumbre.
- Realice la prueba de soldadura con el sistema estacionario: aísle el estado de la base y aplique los criterios aprobados para la soldadura y las probetas.
- Registre las desviaciones detectadas y documente las medidas correctivas; repita cada paso fallido o afectado.
Mantenga un registro independiente de los servicios auxiliares de soldadura de la máquina de soldar y los equipos de automatización de la soldadura relacionados que se utilizan en fabricación. La norma de OSHA sobre soldadura por arco aborda los circuitos de los cables de retorno, la puesta a tierra del bastidor de la máquina, las conexiones de alimentación, los conductores, el estado de los cables y las fugas de agua de refrigeración o gas de protección. Cruzar el suelo no demuestra que estén en buen estado el circuito de retorno de la corriente de soldadura, la puesta a tierra de protección, la alimentación eléctrica, el gas, la refrigeración ni los cables y las mangueras.
Límite normativo: La norma ISO 10218-2:2025 aborda la integración de aplicaciones con robots industriales, pero su ámbito de aplicación público excluye los riesgos asociados a la movilidad cuando se integran manipuladores con carretillas sin conductor o plataformas móviles. Los integradores cualificados deben determinar qué normas son aplicables, cuáles son las obligaciones reglamentarias y cuál es el alcance de la evaluación de riesgos para la aplicación combinada. Ninguna referencia normativa citada aquí demuestra por sí sola la conformidad.
Consulte la guía específica sobre los requisitos de seguridad para robots móviles. Esta guía sobre chasis se centra en una tarea más concreta: hacer visibles las pruebas sobre rutas, cargas, acoplamiento, servicios auxiliares y aceptación antes de la compra.
Por qué los despliegues de 2025–2026 exigen una validación más rigurosa
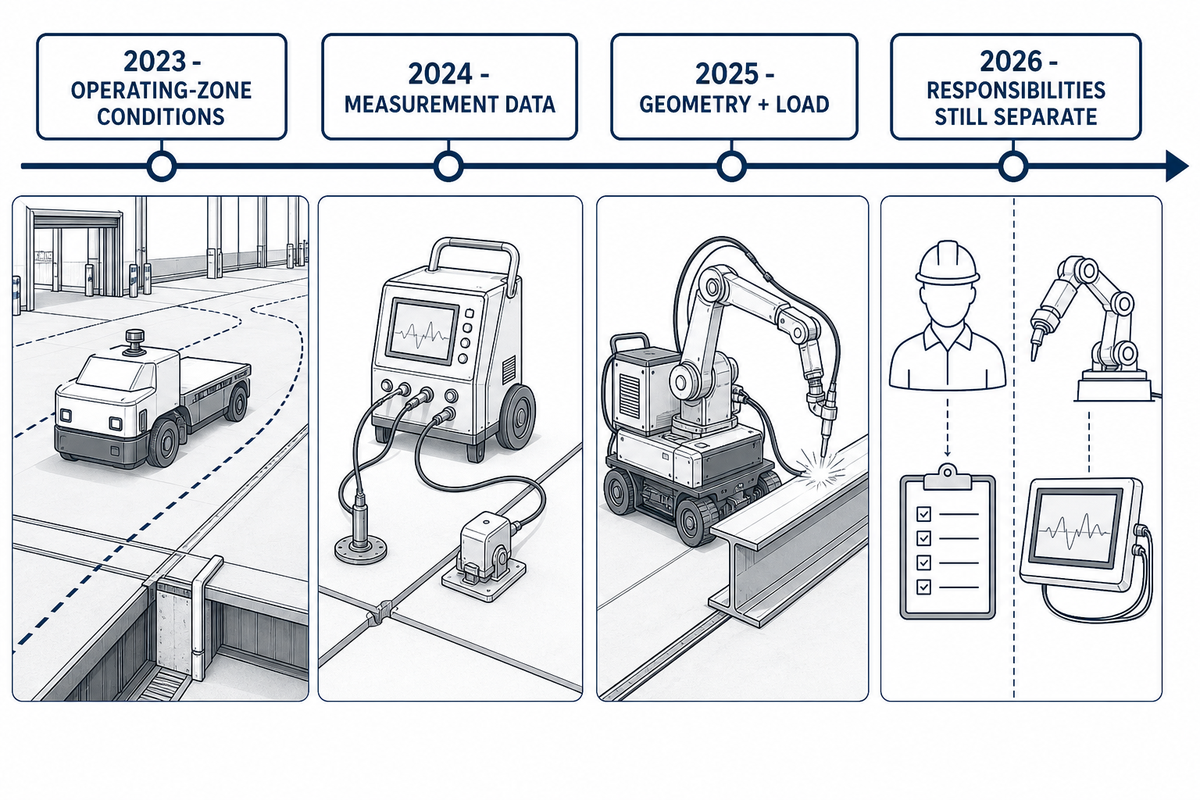
Las pruebas actuales elevan el nivel exigido para la validación, ya que la soldadura móvil se extiende a rutas más diversas y a trabajos que combinan robots y plataformas. La tendencia significativa no es la tasa de crecimiento del mercado, sino la creciente distancia entre la denominación del chasis en un folleto y los resultados de las pruebas que requiere una aplicación operativa.
2023: ISO 3691-4 publica su segunda edición para carretillas industriales sin conductor y hace hincapié en las condiciones de la zona de operación.
2024: NIST publica datos de medición continua de manipuladores móviles centrados en el registro, la repetibilidad, la precisión y la incertidumbre.
2025: La investigación revisada por pares sobre soldadura móvil relaciona las decisiones de configuración con la geometría de las condiciones de trabajo y la carga.
2026: Las normas vigentes siguen diferenciando las responsabilidades relativas a los robots móviles, las aplicaciones de robots industriales y los procesos de soldadura.
Los despliegues sobre orugas en entornos sin acondicionar son ejemplos útiles, pero no demuestran que las orugas sean la mejor opción en una planta acondicionada. Del mismo modo, la velocidad indicada para una plataforma con ruedas no permite determinar la producción por turno. Los compradores deben exigir mediciones vinculadas a la configuración y conservarlas como prueba de aceptación.
Preguntas frecuentes
P: ¿Qué inconvenientes tiene la soldadura robotizada?
La soldadura robotizada añade tareas de ruta, integración, mantenimiento, protección, programación y aceptación; una especificación de la antorcha o del chasis no resuelve esas responsabilidades sin un plan de sistema documentado.
En un sistema móvil, los principales riesgos de selección son que el chasis cargado no pueda repetir la ruta, que los servicios auxiliares no puedan desplazarse o acoplarse de forma segura, que el acceso para recuperación sea deficiente, que no se mida el error de posicionamiento y que el plan de aceptación pruebe un demostrador sin carga. La programación, los útiles de fijación, el seguimiento de la junta, los consumibles, la formación de los operarios y el control de cambios también forman parte de la aplicación entregada. Estos son riesgos del alcance del proyecto, no una prueba de que la automatización sea inadecuada; son motivos para definir responsabilidades y pruebas antes de la compra.
P: ¿Quién fabrica el mejor equipo de soldadura robotizada?
Los proveedores más adecuados ofrecen configuraciones que cumplen los requisitos de ruta, carga, acoplamiento, soldadura, servicios auxiliares, asistencia y aceptación, y documentan después los límites, las responsabilidades de servicio y los resultados presenciados.
La reputación de una marca no sustituye a una prueba comparable con carga. Compare el chasis, el robot, el paquete de soldadura, los controles, la documentación, el tiempo de respuesta del servicio técnico, el suministro de repuestos y las pruebas de aceptación firmadas de la configuración entregada. Elija un proveedor que declare los límites, especifique quién se responsabiliza de la integración y proponga una prueba presenciada con la ruta medida y una carga equivalente a la de producción.
P: ¿Qué tipo de robot se utiliza habitualmente en soldadura?
Los brazos robóticos articulados industriales son habituales en soldadura, pero una aplicación móvil añade un problema independiente de base, ruta, acoplamiento e integración que debe validarse como una única aplicación entregada.
El tipo de brazo por sí solo no resuelve la elección entre ruedas y orugas. Considere el manipulador, la antorcha de soldadura, el sistema de seguimiento de la junta, la fuente de alimentación de soldadura, los equipos de hilo y gas, la pieza, el útil de fijación, las funciones de seguridad y la base móvil como una única aplicación ofrecida. Confirme la carga útil y el alcance en la posición más limitante, defina cómo se estaciona o estabiliza la base y evalúe por separado el rendimiento en ruta y el de soldadura. Otros tipos de robot pueden ser adecuados para trabajos especializados, pero la selección sigue dependiendo de la tarea y de las pruebas de integración.
P: ¿Las orugas son siempre mejores para un robot de soldadura pesado?
Las orugas no son automáticamente mejores para un robot de soldadura pesado, porque la masa no revela el centro de gravedad, la carga sobre el suelo, el frenado, los giros ni el mantenimiento bajo carga.
Incluya cada elemento instalado y su ubicación en el Registro de estabilidad con carga. Las bases con ruedas pueden seguir siendo preferibles en suelos interiores preparados, mientras que las orugas pueden ser útiles en una superficie deformable verificada. Las configuraciones entregadas deben superar las pruebas de ruta y en posición estacionaria.
P: ¿Puede un AGV de soldadura con ruedas atravesar juntas del suelo y rejillas?
Los AGV de soldadura con ruedas pueden atravesar juntas y rejillas solo cuando se hayan verificado la rueda, la distancia libre, la carga y la geometría de aproximación ofrecidas con mediciones de los tramos de ruta bajo carga.
Registre la anchura y la profundidad de la abertura, el perfil del escalón, la dirección y la posición más desfavorable de la rueda bajo carga. Solicite al proveedor el diámetro de rueda declarado, la geometría de contacto, la distancia libre, los límites de aproximación y el estado de carga aprobado; después, reproduzca el tramo durante la aceptación. Pruebe en ambas direcciones si el perfil es asimétrico. Si falta la medición de las instalaciones del cliente o el límite de la máquina, marque el tramo como pendiente de prueba en lugar de dar por hecho que se supera o no se supera.
P: ¿Qué debe demostrarse antes de la aceptación en fábrica?
La aceptación en fábrica debe demostrar que la configuración declarada, equivalente a la de producción, cumple los criterios documentados de ruta, acoplamiento, parada, recuperación, servicios, funciones de seguridad y soldadura estacionaria para la máquina ofertada y el estado del software.
Presencie las pruebas de los tramos de ruta más limitantes, las paradas controladas, el reinicio, los acoplamientos repetidos, la recuperación ante fallos y el ensayo de soldadura aprobado. Conserve la identidad del chasis y del software, el modo de control, el método de guiado, el registro de carga, el instrumento de medición, la incertidumbre, los resultados, las desviaciones, las medidas correctivas y las nuevas pruebas. Confirme que el retorno de la corriente de soldadura, la puesta a tierra, la alimentación eléctrica, el gas de protección, la refrigeración, el tendido de cables y las conexiones de servicio se encuentran en el estado aceptado. Asigne un responsable y un criterio de aceptación a cada elemento pendiente, e impida que el envío o la aprobación en las instalaciones del cliente den por cerrado de forma implícita un ensayo fallido. Una demostración fluida sin carga sobre un suelo limpio sirve de orientación, pero no constituye una prueba de ruta con carga completada; la propia prueba de ruta tampoco demuestra la conformidad del sistema completo.
Cómo se elaboró esta guía de chasis
El análisis de la guía de chasis distingue el ámbito de los vehículos guiados automáticamente, las mediciones de manipuladores móviles, los servicios auxiliares de soldadura y los datos de configuración de primera mano, para que ninguna fuente tenga que demostrar más de lo que puede. La auditoría de ruta, la relación entre tránsito y arco, el Registro de estabilidad con carga, la ficha de evaluación de la ruta real y la prueba de ruta con carga son herramientas de apoyo a la decisión, no normas ni certificados de conformidad. Obtenga más información sobre la trayectoria de Zhouxiang en ingeniería.
Referencias y fuentes
- ISO 3691-4:2023, carretillas industriales sin conductor Organización Internacional de Normalización
- ISO 10218-2:2025, aplicaciones y células de robots industriales International Organization for Standardization
- Mediciones de estabilidad de manipuladores móviles National Institute of Standards and Technology
- Rendimiento de movilidad de los sistemas robotizados National Institute of Standards and Technology
- Datos de medición continua del rendimiento de manipuladores móviles Instituto Nacional de Normas y Tecnología
- 29 CFR 1910.254, soldadura por arco y corte Occupational Safety and Health Administration
- Diseño de la configuración de robots móviles de soldadura con ruedas Máquinas, 2025
- Catálogo de normas para robots industriales Association for Advancing Automation

