
Свяжитесь с Zhouxiang

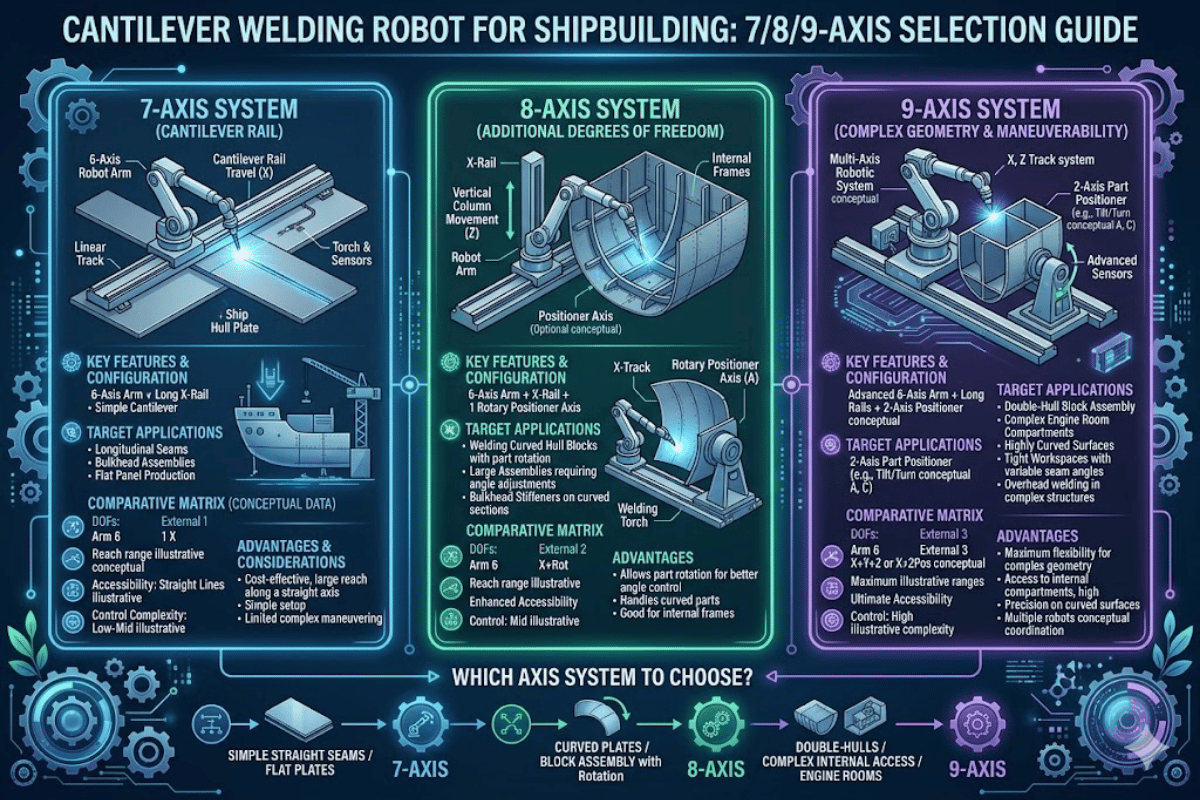
Краткие характеристики: консольный сварочный робот для судостроения
Судостроители по всему миру сталкиваются с резким ростом спроса и сокращением числа квалифицированных работников. Согласно докладу IFR World Robotics 2025, только в 2024 году было установлено 542 000 промышленных роботов — вдвое больше, чем десять лет назад. В судостроении, где длина корпусных панелей превышает 10+ метров, а сварные швы на одном судне суммарно достигают сотен погонных метров, консольный сварочный робот стал стандартным решением для автоматизации крупномасштабных сварочных работ.
В этом обзоре изложены инженерные принципы работы консольных сварочных роботов, сопоставлены конфигурации на 7, 8 и 9 осей и рассмотрено, каких характеристик, параметров настройки и окупаемости следует ожидать руководителям верфей и инженерам-сварщикам. Все утверждения подкреплены данными, которые можно проверить; ограничения имеющихся данных также указаны.
- Конфигурации по числу осей: 7 осей (6 + рельсовый путь), 8 осей (6 + рельсовый путь + Y), 9 осей (6 + рельсовый путь + Y + позиционер)
- Длина напольного рельсового пути: от 6 m до 30+ m (изготовление по индивидуальным размерам)
- Точность сварки: ±0,1 mm с лазерным слежением за сварным швом (по данным производителя)
- Поддерживаемые способы сварки: MIG/MAG, дуговая сварка, TIG, гибридная лазерно-дуговая сварка
- 7 осей — обучение робота по 3D-модели или программирование без обучения путем импорта файлов (Tekla, SOLIDWORKS, UG) либо обратного проектирования по облаку точек
- Применение: корпусные панели, переборки, детали палубы, металлоконструкции, двутавровые балки
Зачем верфям нужны консольные сварочные роботы
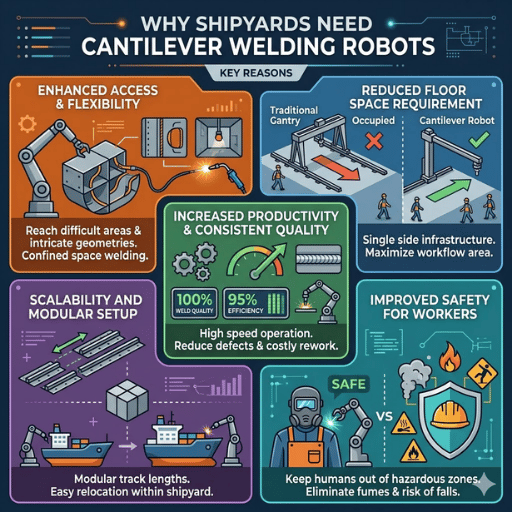 Рабочая сила в судостроительной сварочной отрасли стареет в самый неподходящий момент. По данным American Welding Society, согласно прогнозам, к 2028 году только в United States потребуется более 330 000 новых специалистов по сварке — около 82 500 в год. Средний возраст работающего сварщика сегодня составляет 55 лет, и на каждых пять выходящих на пенсию сварщиков приходится лишь двое новичков в профессии.
Судостроение ощущает последствия этой тенденции сильнее других отраслей. Коммерческие и военно-морские верфи конкурируют за сокращающийся кадровый резерв со строительными, энергетическими и автомобильными компаниями. Задержки производства из-за нехватки персонала — не гипотетический риск, а подтвержденное ограничение действующих программ закупок для ВМС.
330,000+
Сколько специалистов по сварке потребуется к 2028 году (AWS)
542,000
Сколько промышленных роботов установлено в мире в 2024 году (IFR)
55 лет
Средний возраст работающих сварщиков в США.
Как устроен консольный сварочный робот: конструкция и система перемещения
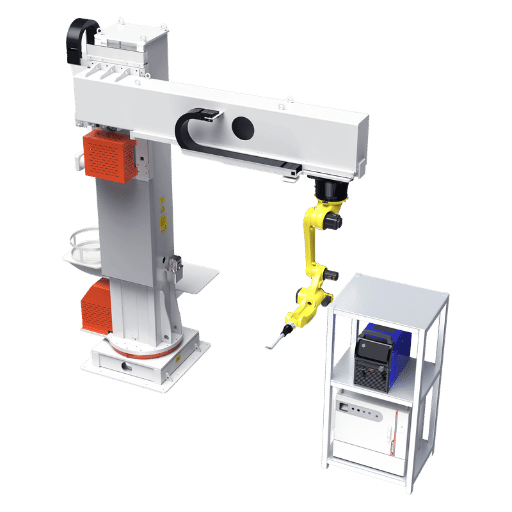 Консольный сварочный робот состоит из стандартного шарнирного манипулятора с 6 осями, установленного на поднятой консольной конструкции, которая перемещается по напольной рельсовой системе. Консоль расширяет рабочую зону по осям Y и Z, не перемещая свариваемое изделие.
Основные компоненты
В состав роботизированного сварочного поста консольного типа входят несколько подсистем:- Напольный рельсовый путь (ось X) — стальная рельсовая система длиной до 30+ метров, по которой перемещается вся консольная конструкция. Скорость перемещения — около 8 метров в минуту.
- Консольная балка (оси Y / Z) — поднятая конструкция манипулятора, которая устанавливает робота над свариваемым изделием и перемещает его внутрь. Типовой ход по оси Y — около 2 метров.
- Манипулятор робота с 6 осями — стандартный промышленный робот для дуговой сварки (популярные варианты — Fanuc, ABB, KUKA или Yaskawa), установленный на конце консоли.
- Источник сварочного тока — цифровой инвертор с импульсным режимом, подобранный под способ сварки (MIG/MAG, TIG или гибридный).
- Система 3D-зрения и лазерного слежения за сварным швом — широкоугольная камера для сканирования свариваемого изделия и лазерный датчик для коррекции отклонений шва в реальном времени.
- Система управления на базе PLC координирует перемещение по всем осям, задает параметры сварки и обеспечивает интеграцию и связь с системой программирования без обучения.
Инженерное примечание. Прогиб консольной балки (относительно оси Y) пропорционален кубу ее длины. При нагрузке, близкой к номинальной, статический прогиб на конце инструмента составляет примерно 0.05 0,15 mm (до коррекции системой слежения за швом). Лазерная система слежения динамически корректирует геометрические погрешности, однако скорость сервопривода лазерного датчика (обычно 50 100 Hz) нередко становится ограничивающим фактором при сварке сложных криволинейных швов. При покупке консольной системы указывайте требуемую скорость сервопривода лазерного датчика, а не только номинальную точность.
7, 8 или 9 осей: какая конфигурация подойдет вашей верфи?
Число осей консольного сварочного робота складывается из (a) 6 осей манипулятора и (b) внешних осей консоли, рельсового пути и позиционера. Каждая дополнительная ось расширяет возможности системы и позволяет обрабатывать более сложные пространственные конструкции, но немного увеличивает стоимость и требования к площади.| Параметр | 7 осей | 8 осей | 9 осей |
|---|---|---|---|
| Внешние оси | 6 осей робота + 1 напольный рельсовый путь (X) | 6 осей робота + напольный рельсовый путь (X) + ось Y | 6 осей робота + напольный рельсовый путь (X) + ось Y + поворот позиционера |
| Рабочая зона | Индивидуальная длина × 3,0 m × 0,5 m | Индивидуальная длина × 3,5 m × 0,5 m | Индивидуальная длина × 3,5 m × 0,5 m + поворот |
| Положения сварки | Нижнее (1G), горизонтальное (2G) | Нижнее (1G), горизонтальное (2G) | Все положения: 1G, 2G, 3G (вертикальное), 4G (потолочное) |
| Длина напольного рельсового пути | 6–30+ m | 6–30+ m | 6–30+ m |
| Способы сварки | MIG/MAG, дуговая сварка | MIG/MAG, дуговая сварка | MIG/MAG, дуговая сварка, TIG, гибридная сварка |
| Оптимальное применение на верфи | Сборка плоских панелей, угловые швы на двутавровых балках | Секции панелей с ребрами жесткости, широкие элементы металлоконструкций | Сложные шпангоуты корпуса, сварка переборок в нескольких положениях, криволинейные конструкции |
| Грузоподъемность (типовая) | До 2 000 kg | До 2 000 kg | До 2 000 kg + грузоподъемность позиционера |
- Небольшим и средним цехам, где сваривают плоские панели и ребра жесткости двутавровых балок, подойдет конфигурация на 7 осей: она наиболее экономична для сварки в нижнем и горизонтальном положениях (1G и 2G).
- Средним верфям, где сваривают широкие элементы металлоконструкций и переборочные листы, подойдет конфигурация на 8 осей. Ось Y позволяет роботу проникать в глубокие, асимметричные и широкие сборки без перемещения свариваемого изделия, экономя время работы крана.
- Крупным верфям, работающим с корпусными шпангоутами, сложными переборками и криволинейными формами, подойдет конфигурация на 9 осей с позиционером, рассчитанная на сварку во всех положениях, включая потолочное и вертикальное. Она позволяет сваривать каркасные конструкции, которые невозможно повернуть в нижнее положение.
Программирование без обучения и 3D-зрение: отказ от ручной настройки траектории
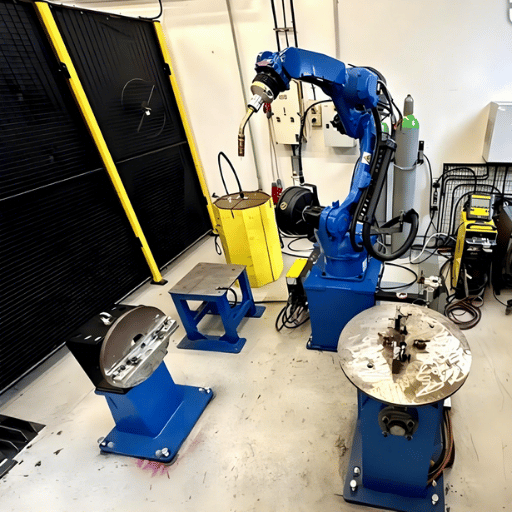 При традиционном программировании сварочного робота оператор вручную проводит его по каждому сварному шву с помощью педали и джойстика. Такой способ называется программированием с помощью пульта обучения. В судостроении каждый корпусной блок имеет уникальную геометрию, а годовой выпуск каждого типа продукции относительно невелик. Поэтому соотношение времени программирования и фактической сварки традиционно делало роботизацию изготовления стальных судовых конструкций экономически неоправданной. В исследовании, опубликованном на ScienceDirect, отмечается, что параметрическое программирование может сократить время настройки примерно на 80 % по сравнению с традиционными методами.
Системы сварки без обучения полностью обходятся без пульта обучения и используют два подхода:
Способ 1: импорт 3D-модели
При наличии файлов CAD модели напрямую импортируются из Tekla Structures, SOLIDWORKS или UG (NX). Программа распознает все сварные соединения в 3D-сборке и автоматически строит траекторию сварки с учетом типа соединения (тавровое, угловое и т. д.) и толщины листа. Она загружает подходящий набор параметров сварки для каждого соединения и строит всю траекторию быстрее, чем оператор успеет запрограммировать ее вручную. Этот способ часто называют самым быстрым: по данным инженерных отделов, работа занимает минуты или часы, а не дни.Способ 2: обратное моделирование по облаку точек
Если данных CAD нет — что часто бывает при изготовлении на верфях по старым проектам или с учетом изменений на месте, — система использует 3D-камеру с большим радиусом действия для сканирования свариваемого изделия и создания его цифрового двойника в виде облака точек. Затем система на базе AI анализирует данные сканирования, распознает сварные соединения по фактической, а не проектной геометрии и автоматически строит траекторию сварки без чертежей. Такой подход особенно перспективен для переоснащения и ремонта судов на верфях. Оба подхода передают данные системе лазерного слежения за сварным швом, которая в реальном времени корректирует траекторию, компенсируя зазоры при сборке, прихваточные швы и тепловую деформацию, накапливающуюся при многопроходной сварке.Инженерное примечание. В системе 3D-сканирования используется датчик структурированного света с полем зрения, достаточным для однократной съемки всего поперечного сечения свариваемого изделия. Разрешение облака точек напрямую влияет на точность траектории: чем больше точек на метр, тем точнее система определяет расположение соединений, но тем дольше цикл от сканирования до сварки. Компромиссный вариант — разрешение сетки 1-2 mm точек на метр. Лазерная система слежения за швом непрерывно обновляет траекторию в реальном времени с частотой 50-100 Hz. Она корректирует конечное положение шва с учетом отклонений при сборке и деформаций («выпучивания, ухода материала»), которые не были выявлены при первоначальном сканировании.
Ключевые характеристики для сварки корпусов судов и панелей
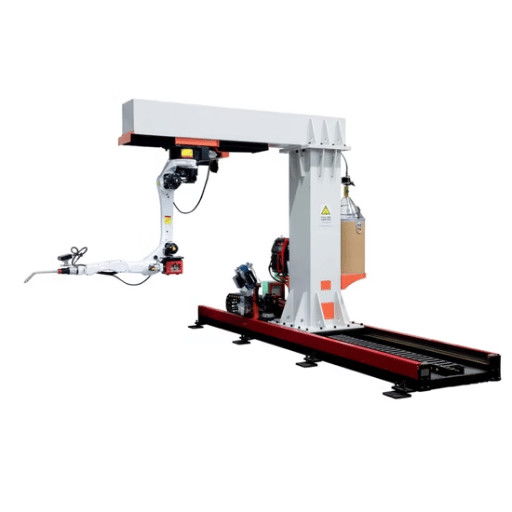 При выборе консольного сварочного робота для верфи инженерам следует прежде всего учитывать распространенные в ее флоте марки стали — (AH32, AH36, DH36, EH36 согласно правилам классификационного общества), — размеры конструкционных листов, количество сварных швов в день и технологию многопроходной сварки.
Приведенные ниже характеристики обобщают данные нескольких производителей. Параметры могут различаться у разных производителей роботов, поэтому для конкретного применения следует запрашивать подробные характеристики с указанием бренда, модели и конфигурации.
| Параметр | Типичный диапазон | Значение для верфи |
|---|---|---|
| Точность сварки | ±0,1 mm (с лазерным слежением за сварным швом) | Точности достаточно для соблюдения требований классификационного общества к качеству сварки |
| Скорость перемещения по рельсовому пути | До 8 m/min | Сокращает время перемещения без сварки вдоль длинных панелей |
| Способы сварки | MIG/MAG (основной), дуговая сварка, TIG, гибридная лазерно-дуговая сварка | MIG/MAG для металлоконструкций; TIG для деталей из нержавеющей стали |
| Грузоподъемность для свариваемого изделия | До 2 000 kg | Подходит для тяжелых сборок из судовых листов |
| Рабочая температура | -10°C to 45°C | Подходит для большинства условий на верфях; для работ на открытом воздухе проверьте допустимые условия эксплуатации |
| Допустимая влажность | 20–80 % (без конденсации) | На прибрежных верфях может потребоваться защитное укрытие оборудования |
| Система сварочной горелки | Водяное охлаждение с автоматической очисткой сопла | Снижает накопление брызг и продлевает срок службы сварочной горелки при длительной работе с высокой нагрузкой |
| Система защиты от налипания брызг | Автоматическая станция очистки сварочной горелки с разверткой | Необходима при интенсивной работе на верфи с высокой продолжительностью включения оборудования |
| Подача проволоки | Система push-pull с укладкой кабелей | Предотвращает сбои подачи проволоки при большой длине консоли |
Преимущества и ограничения применения на верфи
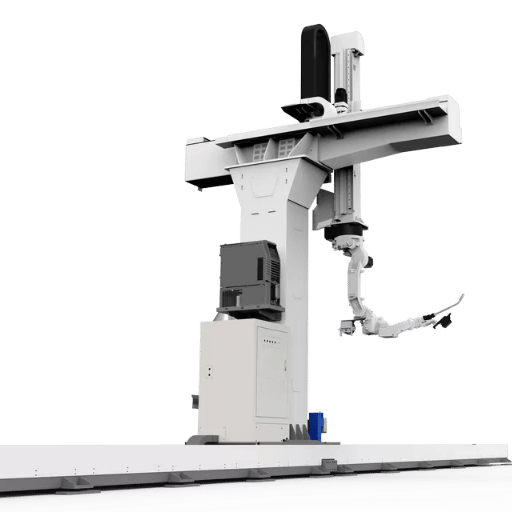 Системы автоматизации не являются универсальным решением для изготовления судовых конструкций. У консольных сварочных роботов есть специфические преимущества и ограничения, отличающие их от других систем автоматизации на верфи. Понимание сильных сторон и ограничений помогает избежать дорогостоящего несоответствия между возможностями системы и задачами заказчика.
✔ Преимущества
- Доступ с одной стороны — робот может проникать в глубокие коробчатые колонны и отсеки корпуса, для которых иначе потребовался бы просвет для портальной конструкции сверху
- Портальный кран одновременно подает в зону сварки несколько изделий, поэтому загрузка партии сокращает время обработки каждого изделия
- Модульная длина рельсового пути: напольный путь можно удлинить до 30+ m и подобрать под длину корпусных панелей без переработки конструкции или длительного планирования
- Программирование без обучения позволяет избежать затрат времени на программирование по отношению к времени сварки — это важно при мелкосерийном судостроительном производстве
- Один оператор обслуживает несколько роботов: один квалифицированный сварщик может одновременно контролировать 2-4 консольные сварочные системы в производстве
- Стабильное качество сварных швов от смены к смене — снижается влияние разницы в квалификации сварщиков, которая приводит к доработкам при проверках классификационного общества
⚠ Ограничения
- Прогиб консоли: нагрузка на неподдерживаемый свободный конец консоли вызывает прогиб. Для обеспечения точности необходимо надежное слежение за сварным швом с учетом этой деформации; это не относится к характеристикам RCP-станка
- Если ширина, масса или сложность изделия выходят за пределы возможностей консоли, необходима портальная ячейка с соответствующей рабочей зоной.
- Стоимость сварочных приспособлений: смета, учитывающая только стоимость роботизированной системы, не отражает расходов на приспособления и монтажные плиты и существенно занижает общую стоимость.
- Повторяемость геометрии изделий: качество работы робота зависит от точности сборки в цехе. Непостоянные прихваточные швы, зазоры между листами и деталями корпуса, а также деформация обшивки снижают возможный эффект от автоматизации.
- Ограничения по условиям эксплуатации: при максимальной влажности 20-80 % для верфей под открытым небом или на побережье потребуются защитные укрытия.
- Без системы на 9 осей и пилотных осей наклона сварка в горизонтальном положении или криволинейных корпусных листов невозможна. Конфигурации на 7-8 осей ограничены нижним, горизонтальным и односторонним положениями. Для криволинейных листов обшивки корпуса требуется система на 9 осей с позиционером или другое решение по автоматизации.
ROI и данные о производительности: чего ожидать верфям
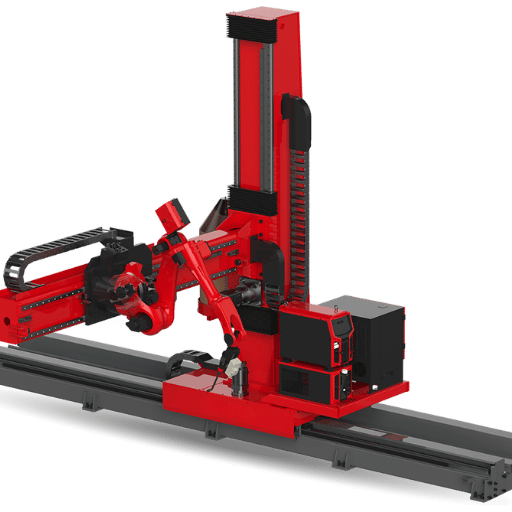 Автоматизация сварки выглядит убедительным решением, однако цифры из рекламных материалов следует внимательно проверять. Ниже приведены примеры данных из спецификаций и других источников с указанием источника для каждого показателя:
| Показатель | Заявленное значение | Источник | Достоверность |
|---|---|---|---|
| Достигнутый уровень автоматизации | Доля: 68 % (Samsung Heavy Industries) | Отраслевой отчет Dassault Systèmes | Уровень 3 — отраслевые СМИ |
| Снижение затрат на оплату труда | Доля: 22 % (Yangzijiang Shipbuilding) | Исследование PMR | Уровень 3 — вторичная ссылка |
| Снижение числа сварочных дефектов | Доля: 30 % (Mitsubishi Shipbuilding) | Исследование PMR | Уровень 3 — вторичная ссылка |
| Срок окупаемости | 12–24 месяца | Оценки производителей | Заявление производителя — зависит от загрузки оборудования |
| Экономия времени на программирование | 80 % (параметрическое программирование) | Источник: ScienceDirect (Procedia CIRP) | Уровень 2 — рецензируемое исследование |
- Одни только сварочные приспособления могут стоить столько же, сколько роботизированная система, или дороже (по сообщениям специалистов на отраслевых форумах — до 2)
- Напольные рельсы требуют ровной усиленной бетонной плиты. . Неровная поверхность снижает точность рельсов и приводит к дорогостоящим доработкам.
- Обучение операторов: даже при использовании систем без обучения операторов нужно обучать контролю работы системы, проверке качества, поиску и устранению неисправностей и другим задачам.
- Контактные наконечники, каналы подачи проволоки, сопла и проволока по отдельности стоят недорого, но при непрерывной работе расходы быстро накапливаются.
- Договоры на обслуживание — ежегодное сервисное обслуживание, калибровка и обновление программного обеспечения
Часто задаваемые вопросы
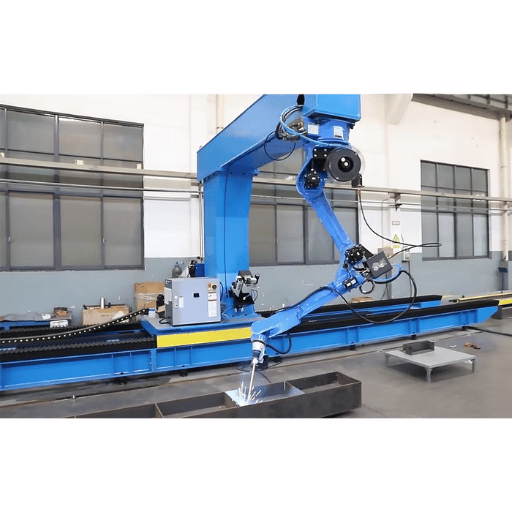
Какова максимальная длина рельсового пути для консольного сварочного робота в судостроении?
Стандартная длина составляет от 6 m до 24 m. Длина нестандартных конфигураций превышает 30 m. Секции рельсового пути соединяются болтами на месте, поэтому фактическое ограничение — размер цеха и свариваемых изделий.
Может ли консольный сварочный робот работать с изогнутыми панелями корпуса и сварными швами сложной формы?
Да, при правильной настройке. Встроенное 3D-сканирование с помощью машинного зрения и лазерное слежение за сварным швом в реальном времени позволяют роботизированной сварочной ячейке изменять траекторию сварки с учётом отклонений геометрии — например, изгиба или скручивания листа обшивки корпуса, неравномерной ширины зазора или неодинакового расположения прихваток. Системы с 7 и 8 осями подходят только для плоских или горизонтальных сварных соединений. Для изогнутого листа обшивки в вертикальном или потолочном положении требуется система с 9 осями и сварочным позиционером либо другой вид автоматизации, например портал или мобильный коллаборативный робот:
Какие способы сварки поддерживает консольный робот?
MIG (или MAG) — основной способ сварки металлоконструкций и судовых листов (или MAG). Он также широко применяется для дуговой сварки или TIG — в зависимости от источника сварочного тока и конфигурации сварочной горелки. Некоторые системы с 9 осями также поддерживают гибридную лазерно-дуговую сварку, которая обеспечивает глубокое проплавление при минимальном тепловложении.
Как работает программирование без обучения робота, если нет 3D-моделей CAD?
Помимо файлов CAD, система использует широкоугольную 3D-камеру для сканирования фактического свариваемого изделия и создания облака точек, представляющего его геометрию. Интеллектуальное программное обеспечение на базе AI распознаёт положения сварных соединений, определяет типы соединений (угловое, стыковое, внахлёст) и автоматически формирует траекторию и параметры сварки. Эта технология обратного моделирования занимает больше времени, чем импорт файлов CAD, но не требует чертежей или готовых файлов программ.
Эта технология особенно ценна при ремонте и переоборудовании старых судов, для которых не сохранились исходные проектные чертежи.Какое техническое обслуживание требуется для роботизированного сварочного поста консольного типа?
Ежедневная проверка системы включает осмотр контактных наконечников, очистку сопла, проверку тракта подачи проволоки и потока защитного газа. Еженедельное обслуживание включает смазку подшипников рельсового пути, осмотр кабелей и проверку аварийного останова. Раз в месяц необходимо калибровать TCP и очищать объективы камеры. Ежегодно всю систему должен калибровать производитель или квалифицированный интегратор; также требуется обновлять программное обеспечение и по мере необходимости заменять изнашиваемые детали, например подающие ролики, каналы и кабельную сборку. На плановое обслуживание следует выделять не менее 2-4 часов в неделю — меньше при работе в одну смену и больше при круглосуточной эксплуатации 24/7.
Чем консольный сварочный робот отличается от портального сварочного робота в судостроении?
Консольные роботы устанавливают сбоку от свариваемого изделия; консольный манипулятор располагается перед роботом. Консольные системы лучше подходят для сборки панелей, сварки рёбер жёсткости и работы, при которой роботу нужно проникать в глубокие или закрытые отсеки. Портальные роботы перемещаются по мостовым конструкциям над изделием, охватывают всю рабочую зону и позволяют использовать двухголовочные системы для одновременной двусторонней сварки сварных швов. Это хорошо подходит для сборки крупных блоков и сварки толстых листов, когда нужно свести к минимуму деформацию. Консольные системы дешевле и занимают меньше места на полу; портальные роботы могут работать с более широкими, тяжёлыми и сложными изделиями. На многих верфях используют оба типа: консольные машины на линиях изготовления панелей, а портальные — при окончательной сборке блоков.
Готовы автоматизировать сварку на своей верфи?
Инженеры Zhouxiang подберут консольную сварочную систему для панелей корпуса с учётом размеров сетки отверстий, типа сварных соединений и производительности. Более 30 лет опыта автоматизации сварки в более чем 50 странах мира.
Запросить бесплатное предложениеОб этой статье: материал подготовлен на основе общедоступных источников, включая данные IFR, AWS, ISO, технические стандарты классификационных обществ и данные производителей нескольких поставщиков роботизированных сварочных систем. Данные о производительности и окупаемости взяты из отраслевых исследований и примеров производителей; для каждого набора данных указан относительный уровень достоверности. Zhouxiang производит консольные сварочные роботизированные системы и имеет коммерческий интерес в этой категории продукции. Перед оформлением крупных заказов клиентам следует запросить независимые испытания, чтобы проверить работу оборудования на реальных изделиях и материалах.
Ссылки и источники
- Отчёт World Robotics 2025 — IFR
- Данные и прогнозы по численности работников в сварочной отрасли — AWS
- AWS D16.4 — квалификация специалистов по роботизированной дуговой сварке — AWS
- Программирование сварочных роботов в судостроении — ScienceDirect/Procedia CIRP
- Soganak — стандарт качества сварных соединений плавлением — ISO
- Морские классификационные стандарты — Lloyd’s Register
- Marine Structures Universe 2024 — University of Strathclyde / журнал Marine Structures
Статьи по теме
- Сварочный робот на напольных рельсах, консольный или портальный: какой тип подойдёт для вашей верфи?
- Самый популярный производитель сварочных роботов в 2026 году
- Автоматизация сварки металлоконструкций и балок — статья MarineWorldwide
- Роботизированная сварочная система консольного типа: интеллектуальный сварочный пост с 7, 8 или 9 осями

