
Contacte con Zhouxiang

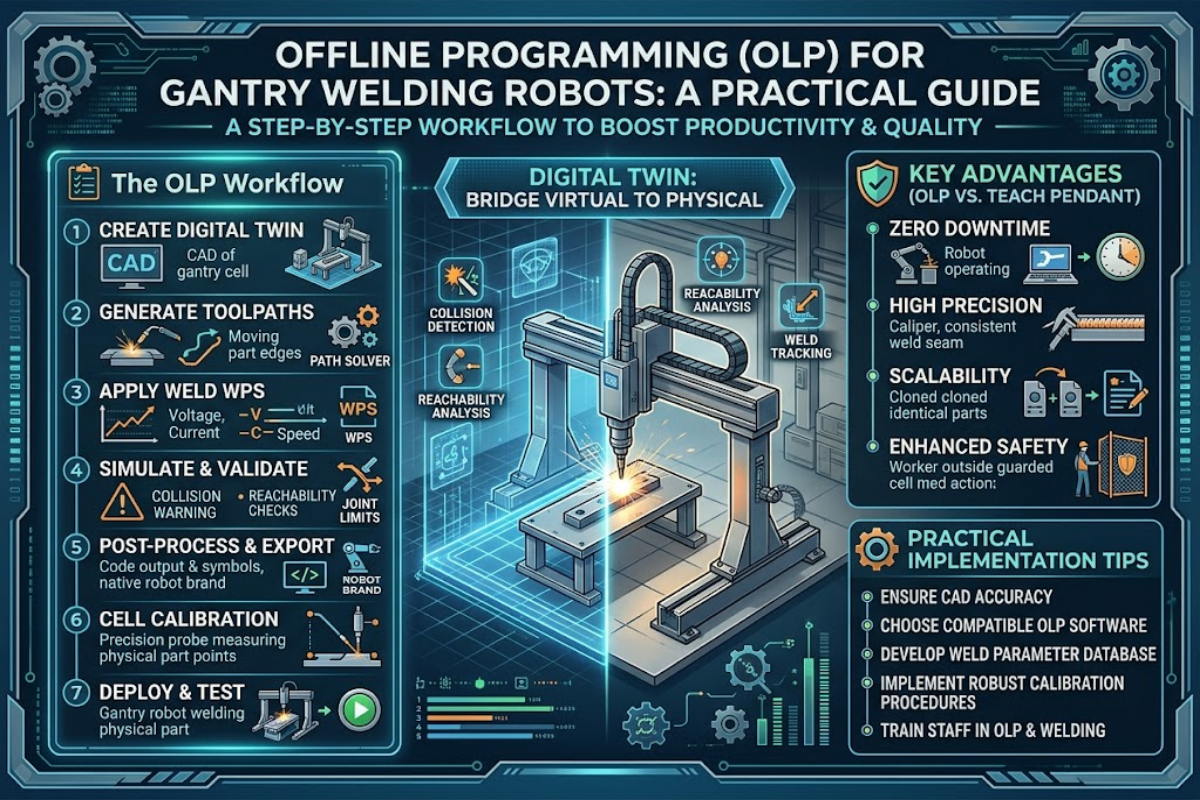
Datos clave: flujo de programación offline de un vistazo
| Entorno de programación | Réplica virtual de la célula física basada en PC |
| Entradas CAD habituales | Tekla, SolidWorks, NX, CATIA, Creo (STEP o formato nativo) |
| Marcas de robots compatibles (habituales) | ABB, FANUC, Yaskawa, KUKA (una licencia de OLP para varias marcas) |
| Etapas del flujo de trabajo | 7 (importación CAD → diseño de la célula → generación de TCP → simulación → generación de código → ajuste en la célula → producción) |
| Aumento habitual de la velocidad de programación | De 2x a 10x frente al mando de programación (según la aplicación) |
| Precisión inicial (antes del ajuste en la célula) | Dentro de ~1/4 inch (6 mm) tras la calibración |
| Coste habitual de la licencia de software | $3k–$30k/year por licencia (OLP de terceros de gama media) |
¿Qué es la programación offline para robots de soldadura sobre pórtico?
 La programación offline (OLP) consiste en crear, probar y validar el programa de movimiento de un robot de soldadura en un PC, dentro de una réplica virtual de la célula, sin detener el robot físico. Mientras el robot sigue soldando la pieza actual, los ingenieros preparan el siguiente programa en una simulación, exportan el código generado al controlador y lo ponen en marcha tras un breve ajuste en la célula.
Frente a la programación mediante mando, también llamada programación «online», en la que un técnico se sitúa dentro de una valla de seguridad y mueve el brazo punto por punto con un mando portátil, la OLP traslada la programación de la planta a los puestos de ingeniería. Este cambio es importante para cualquier robot, pero aún más para un robot de soldadura sobre pórtico: un carril lineal de 12 m desplaza un brazo de 6 ejes sobre piezas de cinco metros de ancho y genera cientos de puntos centrales de herramienta (TCP) en cada pasada. Guiar al operario por todos esos puntos con un mando de programación sencillamente no es escalable.
El flujo de OLP: las 7 etapas, paso a paso
 Todos los paquetes de OLP serios para soldadura robotizada siguen, en líneas generales, el mismo flujo de 7 etapas, ya sea RoboDK, Visual Components, Robotmaster, FASTSUITE, OCTOPUZ o una herramienta propia del fabricante. Conocer estas etapas permite saber qué datos CAD se necesitan al principio y qué recibe el controlador del robot al final.
- Importar los datos CAD. La geometría del robot procede del fabricante; la de las piezas, del modelo CATIA o NX del cliente; la de los útiles de fijación, de SolidWorks; y la del utillaje, de Creo. Los archivos se reciben en formatos neutros (STEP, IGES) o mediante traductores nativos. La precisión de la representación de límites (B-Rep) de la geometría importada determina la generación posterior de TCP.
- Diseñar la célula virtual. Coloque el robot, los posicionadores, los útiles de fijación y la pieza en un entorno 3D que reproduzca la geometría de la planta.
- Generar los TCP. El software calcula los puntos centrales de herramienta a partir de las normales de superficie y la geometría de los bordes, a lo largo de los cordones de soldadura previstos; el muestreo por longitud de arco mantiene una separación uniforme entre TCP en las trayectorias curvas.
- Simular el movimiento con detección de colisiones. Ejecute virtualmente el programa completo. El solucionador comprueba las colisiones entre pares de cuerpos, los problemas de alcance y las singularidades (configuraciones de las articulaciones en las que el jacobiano cinemático pierde rango y el movimiento deja de estar definido).
- Generar código específico para el robot. Un posprocesador exporta el código nativo para el controlador de destino: ABB RAPID, FANUC TP, Yaskawa INFORM o KUKA KRL. Los paquetes de OLP de terceros suelen incluir posprocesadores para 10–15 marcas de robots.
- Ajuste físico en la célula. Cargue el programa en el controlador real. Enseñe al robot unos pocos puntos de referencia (la ubicación de la mesa de trabajo, el origen del eje de rotación y el inicio de la soldadura) y deje que el software compense las desviaciones entre el CAD y la instalación física. Tras una calibración correcta, los programas suelen quedar a ~1/4 inch (6 mm) de la precisión final antes del ajuste.
- Iniciar la producción. Empiece a soldar, supervise el proceso desde el controlador o el MES y trabaje en paralelo en el siguiente programa.
Por qué los robots de soldadura sobre pórtico necesitan más la OLP que las células fijas
 Los robots fijos de 6 ejes pueden programarse con un mando dentro de ciertos límites: el espacio de trabajo está acotado, todas las articulaciones se ven desde fuera de la valla y una pieza soldada típica tiene decenas de TCP, no cientos. Los robots de soldadura sobre pórtico rompen esos tres supuestos.
En primer lugar, el carril es un eje real, no una etapa de transporte. Un único controlador coordina el desplazamiento lineal con las seis articulaciones durante la soldadura, por lo que la planificación de la trayectoria debe resolver la cinemática inversa en más de 7 grados de libertad. El análisis de Spatial de 2026 sobre tecnología de programación offline señala expresamente que los sistemas de pórtico «añaden grados de libertad más allá del brazo robótico… el solucionador debe tratar los ejes del pórtico como parte de la cadena cinemática», lo que modifica el espacio de trabajo alcanzable y el mapa de singularidades en comparación con una base fija. En segundo lugar, el espacio físico es enorme: con un carril de 12 m y un tramo de soldadura de 5 m, el programador tendría que caminar varios metros entre TCP usando un mando. En tercer lugar, las células de pórtico suelen incluir un posicionador como 8.º o 9.º eje. Un caso revisado por pares sobre construcción naval describe una célula de 9 grados de libertad (brazo de 6 ejes y pórtico de 3 ejes) diseñada expresamente para que un «programador sin experiencia» pueda crear programas de producción.
Si ha leído nuestra guía complementaria sobre el robot de soldadura sobre pórtico de 7 ejes, la conclusión es directa: el mismo eje añadido que amplía el espacio de trabajo hace inviable la programación manual y convierte una cadena de herramientas OLP adecuada en algo imprescindible. Para conocer mejor el funcionamiento, consulte cómo funciona un robot de soldadura sobre pórtico y la comparativa entre carril de suelo, voladizo y pórtico.
💡 Consejo profesional
La OLP resulta más rentable en cordones de soldadura largos y continuos con muchos TCP. Para tareas sencillas de recogida y colocación con 4–5 puntos, sigue siendo más barato programar con el mando. La asociación industrial A3 (Association for Advancing Automation) señala el mismo umbral en su guía introductoria sobre OLP.
Ventajas respaldadas por datos de casos reales
Demostrar las ventajas de la OLP en un robot de soldadura sobre pórtico requiere datos concretos, no especulaciones. Varios fabricantes han publicado reducciones verificables del tiempo de programación tras adoptar OLP de terceros:10x
Ponsse: programación reducida de 10 días a 1 día
70%
AMI Attachments: de 2 semanas a 4 días
80%
Berlin Gardens: reducción del tiempo de programación
2.5x
AFRIT: producción diaria de 8 → 20 contenedores
Consola de programación frente a programación offline: cuándo gana la OLP
 La programación offline no elimina por completo el uso del mando: en todas las implantaciones se utiliza para el ajuste final en la célula. La diferencia está en quién realiza la mayor parte de la programación: un técnico dentro de la valla o un ingeniero en su puesto de trabajo.
| Aspecto | Mando de programación (online) | Programación offline |
|---|---|---|
| Producción durante la programación | Detenida | En marcha en paralelo |
| Tiempo para una trayectoria de soldadura de 100 TCP | Días | Horas |
| Compatibilidad con varias marcas de robots | Un fabricante cada vez (mando propio para cada marca) | Una licencia para 10–15 marcas |
| Integración CAD | Ninguna (programación manual punto por punto) | Importación directa de Tekla / SolidWorks / NX / CATIA / Creo |
| Más adecuado para | Producción en serie de baja complejidad, trabajos de 4–5 puntos | Gran variedad y bajo volumen, cordones largos y continuos, células de pórtico |
Calcule el plazo de recuperación antes de decidirse
Antes de emitir una orden de compra de software OLP, calcule los costes según la variedad de piezas que produce y el coste de la mano de obra de programación. Nuestra calculadora de ROI para robots de soldadura y la herramienta para calcular la eficiencia por puesto de trabajo permiten comparar el ahorro de tiempo de programación con el coste de la licencia y la formación, sin necesidad de iniciar sesión.
Qué incluye el software OLP: 5 componentes clave
 A primera vista, todos los paquetes de OLP parecen similares: una vista 3D, un árbol de componentes de la célula, un editor de trayectorias de soldadura y un posprocesador. Las diferencias reales están en las 5 capas que realizan el trabajo menos visible. Al evaluar proveedores, pregunte por estos componentes. Para obtener una visión más amplia del conjunto de tecnologías de automatización, consulte nuestro resumen de tecnología de soldadura robotizada.
Capa de traducción CAD
Cada célula robótica incluye geometría procedente de varios sistemas CAD. El traductor lee archivos nativos de CATIA, NX, SolidWorks, Creo e Inventor, así como archivos STEP neutros, y conserva la topología B-Rep, la información de producto y fabricación (PMI) y los metadatos. Si el traductor descarta las normales de superficie o simplifica los bordes, la generación posterior de TCP pierde precisión. La fidelidad en esta capa es imprescindible.Modelo cinemático del pórtico
Los solucionadores genéricos pueden gestionar un brazo de 6 ejes. Una célula de pórtico añade el carril (7 grados de libertad) y, a menudo, un posicionador (8 o 9 grados de libertad). El solucionador necesita una biblioteca cinemática que corresponda a la longitud concreta del carril, la marca del brazo y la configuración del posicionador; de lo contrario, los análisis de alcance y singularidades dejan de ser fiables en los extremos del recorrido. Antes de comprar, pida al proveedor un archivo de modelo que coincida con su equipo exacto.Solucionador de colisiones
La detección de colisiones funciona en dos modos. Durante la simulación interactiva, el software devuelve rápidamente a la interfaz una señal del primer contacto. Antes de la puesta en marcha, realiza un análisis exhaustivo que identifica cada par de cuerpos en colisión y el punto de intersección: el diagnóstico que necesita el programador para corregir la trayectoria. En un pórtico, el análisis de colisiones debe incluir el carril, el conjunto móvil, la cadena portacables y la antorcha de soldadura en relación con la pieza y los útiles de fijación, no solo el brazo frente a la pieza.Generador de TCP
El cálculo de las normales de superficie proporciona al antorcha de soldadura su ángulo de aproximación en cada punto de paso. El muestreo basado en la longitud de arco a lo largo de los bordes mantiene uniforme la separación entre TCP en la geometría física de la curva, en lugar de concentrar puntos en las zonas de mayor curvatura. Para los cordones que siguen un borde a lo largo de trayectorias con varios segmentos, el generador también debe propagar los bordes suavemente para mantener la continuidad G1 del movimiento resultante.Posprocesador específico para cada robot
Los posprocesadores traducen el programa de movimiento generado al lenguaje nativo de cada controlador: ABB RAPID, FANUC TP, Yaskawa INFORM y KUKA KRL. Un paquete de OLP de terceros con posprocesadores para 10–15 marcas permite controlar una flota mixta con una sola licencia. Un paquete de OLP propio de un fabricante (RobotStudio, RoboGuide, MotoSim, KUKA.Sim) suele ofrecer más funciones para su propia marca, pero no servirá si también trabaja con otras dos marcas en planta.5 comprobaciones antes de comprar software OLP para su pórtico
Repase esta lista antes de firmar una orden de compra. Cada punto ha causado problemas a algún taller que lo pasó por alto.- Compatibilidad cinemática con el pórtico. Confirme que la biblioteca del proveedor incluye un modelo que corresponde a la longitud del carril, la marca del brazo y la configuración del posicionador. Los solucionadores genéricos pierden precisión en los extremos del carril; pida una demostración con una geometría de célula similar a la suya.
- Compatibilidad con formatos CAD. Compruebe que las importaciones compatibles con el proveedor coinciden con las herramientas de ingeniería que utiliza. Los talleres de acero estructural trabajan sobre todo con Tekla; los astilleros, con CATIA; y los fabricantes en general, con SolidWorks o NX. Un paquete que solo importe STEP obligará a realizar una conversión y perderá información PMI.
- Posprocesadores para varias marcas. ¿Trabaja con una flota mixta de robots FANUC / ABB / Yaskawa / KUKA? Un paquete de OLP de terceros resulta más económico y sencillo que adquirir una licencia propia de cada fabricante para cada marca. Antes de decidirse, solicite la lista actualizada de posprocesadores.
- Herramientas de calibración. La transformación de tres puntos, el ajuste óptimo multipunto y el sondeo durante el proceso permiten compensar las desviaciones entre el CAD y la instalación física. Un caso documentado por el proveedor de OLP CENIT explica cómo se recuperó una célula de 13 ejes de Crown Equipment cuando los planos del integrador dejaron de coincidir con la instalación real. La calibración hace que la OLP funcione en la práctica, no solo en teoría.
- Detección de colisiones con conocimiento del carril. El software de simulación debe considerar el carril, el conjunto móvil y la cadena portacables como obstáculos, no solo el brazo frente a la pieza. Compruébelo en la demostración: pida al proveedor que muestre cómo detecta una colisión entre el conjunto móvil del pórtico y un útil de fijación situado en el centro del carril.
📐 Nota de ingeniería: ejemplo prácticoUn taller de acero estructural de volumen medio que trabaja con un carril de 12 m, un único brazo FANUC y la importación de modelos Tekla suele pagar $8k–$15k al año por una licencia de OLP de terceros de gama media, más una semana de formación para el equipo de ingeniería. Solo con el ahorro en tiempo de programación, el plazo de recuperación de la inversión suele ser de 6–9 meses si se producen más de 1.500 vigas H al año. En nuestra guía para elegir robots de soldadura encontrará más información sobre la inversión de capital.
Solicite presupuesto para un puesto de soldadura robotizada sobre pórtico de Zhouxiang →
Preguntas frecuentes

P: ¿Qué diferencia hay entre la programación offline y la programación con mando?
Ver respuesta
La programación con mando, también llamada programación online, se realiza en el robot físico. Un técnico se sitúa dentro de la valla de seguridad, mueve el brazo y registra los puntos de paso uno por uno. La producción se detiene durante la programación. La programación offline (OLP) se realiza íntegramente en un PC mediante una réplica virtual de la célula robótica, por lo que el robot físico puede seguir produciendo mientras se prepara el programa siguiente. El mando sigue utilizándose para un breve ajuste final en la célula que compensa las pequeñas desviaciones entre el CAD y la instalación física, pero la mayor parte del trabajo pasa de la planta a los puestos de ingeniería.
P: ¿Cuánto más rápida es la OLP que la programación con mando en un pórtico?
Ver respuesta
Los casos publicados muestran aumentos de velocidad de 2x a 10x. Ponsse redujo el tiempo de 10 días a 1; AMI Attachments, de 2 semanas a 4 días.
P: ¿Necesito un modelo CAD de cada útil de fijación y cada pieza?
Ver respuesta
Necesita el CAD del robot (normalmente lo proporciona el fabricante), de la pieza y de cualquier útil de fijación que el robot deba esquivar. Si fabrica piezas según plano sin disponer de CAD previo, una opción con cámara estereoscópica y nube de puntos permite escanear y soldar sin modelar primero, pero es una función de pago que no incluyen todos los paquetes de OLP.
P: ¿La OLP es compatible con la marca de robot que ya tengo?
Ver respuesta
Los paquetes de OLP de terceros suelen ser compatibles con 10–15 marcas (ABB, FANUC, Yaskawa, KUKA, Panasonic, Kawasaki y otras similares). Antes de comprar, compruebe que el modelo concreto de controlador y su firmware aparecen en la lista actualizada de posprocesadores del proveedor.
P: ¿Puedo prescindir por completo del ajuste con mando si uso OLP?
Ver respuesta
No. La OLP suele alcanzar una precisión final de aproximadamente 1/4 inch, por lo que después es necesario realizar un breve ajuste en la célula. Si se omite este paso, las pequeñas desviaciones entre el modelo CAD y el útil de fijación físico suelen provocar defectos de soldadura.
P: ¿Merece la pena la OLP para un taller con un solo robot de soldadura sobre pórtico?
Ver respuesta
Si el pórtico realiza cordones largos y continuos con muchos TCP —vigas H, pilares de sección cajón o paneles de casco—, sí: una licencia de OLP de terceros suele recuperarse en menos de un año solo con el ahorro en tiempo de programación, incluso sin añadir un segundo robot. Si el taller produce en serie una sola pieza sencilla con pocos puntos de soldadura, el mando sigue siendo más ventajoso por su menor inversión de capital y es difícil justificar la licencia de OLP. Los talleres con varias marcas de robots son los que más se benefician, porque una licencia de OLP sustituye varios mandos y programas de formación de los fabricantes.
Artículos relacionados
- Desglose del coste de una célula de soldadura robotizada — partidas de inversión y gastos de explotación
- Calendario de mantenimiento de un robot de soldadura — qué comprobar y cuándo
- Desglose del coste de un robot de soldadura — cálculo del coste total de propiedad
- Robot de pórtico frente a robot articulado para soldadura — diferencias entre configuraciones
Referencias y fuentes
- Programación robótica offline basada en CAD y parametrización de soldadura en una célula robótica flexible y adaptable para construcción naval — Procedia Manufacturing (Elsevier), 2017
- Cómo entender la programación offline de robots — Association for Advancing Automation (A3)
- Informe World Robotics 2025 — International Federation of Robotics
- Portal de datos sobre la mano de obra en soldadura — American Welding Society
- Programación y simulación offline a partir de planos CAD (arXiv) — estudio de aplicación industrial revisado por pares
Sobre este análisis
Esta guía está dirigida a ingenieros de fabricación que evalúan software de programación offline para células de soldadura sobre pórtico. Las cifras de productividad de los casos prácticos (Ponsse 10x, AMI Attachments 70 %, Berlin Gardens 80 %, AFRIT 2.5x de producción) proceden de informes publicados por los fabricantes; el flujo de trabajo técnico se basa en el estudio revisado por pares de una célula naval de 9 grados de libertad publicado en Procedia Manufacturing. Los 34 años de experiencia de Zhouxiang en la implantación de automatización de soldadura orientan la lista de comprobación específica para pórticos, pero todas las estadísticas citadas proceden de fuentes independientes, no de documentación comercial de proveedores.

