
Свяжитесь с Zhouxiang


Консольный сварочный робот с 7 осями дополняет стандартный 6-осевой сварочный манипулятор напольной рельсовой системой, увеличивая рабочую зону с фиксированной точки до непрерывного участка длиной 624 метра. Для производителей металлоконструкций, сваривающих длинные двутавровые балки, коробчатые колонны и кровельные балки, дополнительная ось упрощает процесс: изделие не нужно перемещать, а несколько роботов не требуются — один робот обрабатывает деталь по всей длине, повышая эффективность сварки длинных конструктивных элементов. В этом подробном обзоре рассмотрим принцип работы системы, реальные характеристики оборудования разных производителей и критерии, по которым можно решить, станет ли покупка 7-й оси выгодным вложением для вашего предприятия.
Краткие характеристики: консольный сварочный робот с 7 осями
| Общее число осей | 6 (манипулятор робота) + 1 (напольный рельсовый путь) = 7 |
| Точность повторного позиционирования | ±0.05 мм (зависит от производителя; у некоторых моделей ±0.1 мм) |
| Грузоподъёмность робота | 6–12 кг (зависит от модели) |
| Радиус действия манипулятора | 1 440–2 010 мм |
| Длина напольного рельсового пути | 6–24 м (можно настроить) |
| Скорость сварки | До 5 м/мин |
| Программирование | Без обучения (импорт из Tekla, SolidWorks, UG) или с помощью пульта обучения |
| Степень защиты | IP56 (J1–J2) / IP67 (J3–J6) |
Что такое консольный робот с 7 осями?
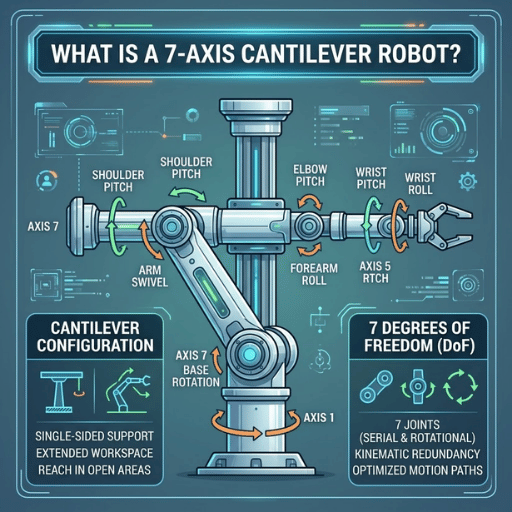 Консольный робот с 7 осями — это промышленная сварочная система, в которой 6-осевой манипулятор установлен на моторизованный напольный рельсовый путь — 7-ю ось — и закреплён на консольной конструкции. Благодаря такой конструкции робот можно перемещать над свариваемым изделием и рядом с ним, оставляя пространство под ним свободным для работы мостового крана.
На практике термин «7-осевой робот» в отрасли трактуют по-разному. Некоторые производители, например OTC DAIHEN с серией FD-V, реализуют 7-ю ось в виде второго вращательного сочленения непосредственно в манипуляторе. Это позволяет роботу проникать в узкие места и работать в труднодоступных зонах. В консольных системах 7-я ось всегда представляет собой линейный напольный рельсовый путь, который расширяет рабочую зону робота вдоль свариваемого изделия. Оба решения устраняют одну и ту же проблему: обеспечивают больший радиус действия и гибкость по сравнению с роботом на неподвижном основании с 6 осями.
Главное конструктивное отличие консольной системы от портальных сварочных систем — сама консоль. Портальные роботы перемещаются по верхним рельсам, проложенным по всей ширине и длине рабочей зоны, и требуют массивной несущей конструкции и прочного потолочного перекрытия. Консольный робот просто выдвигается с одной стороны, освобождая больше места на полу и упрощая интеграцию в существующие производственные линии, где нельзя перекрывать доступ мостового крана.
💡 Ключевое различие
Термин «7-осевой робот» может означать разные конструкции. В консольных сварочных системах 7-я ось — это всегда линейный напольный рельсовый путь; в шарнирных роботах, например серии FD-V от OTC DAIHEN, 7-я ось представляет собой второе вращательное сочленение в самом манипуляторе.
Как работает технология сварки без обучения?
 Технология сварки без обучения заменяет ручное программирование с помощью пульта обучения автоматическим созданием траектории сварки. Программирование робота под управлением оператора может занимать значительное время: для типовой детали со 175 отдельными швами может потребоваться более 35 часов ручного обучения. Программное обеспечение без обучения импортирует цифровую модель, анализирует расположение сварных швов и за несколько минут формирует полную траекторию.
Процесс, основанный на машинном зрении с AI и офлайн-программировании, состоит из трёх этапов:
- Импорт 3D-проекта: проектировщик напрямую загружает файлы металлоконструкции из Tekla Structures, SolidWorks и UG (NX). Геометрия CAD-модели, положение соединений и обозначения сварных швов считываются автоматически.
- Обнаружение швов с помощью машинного зрения: лазерный сканер (например, лазерный трекер CP350V, используемый в системах Zhouxiang) выполняет интеллектуальное линейное сканирование, чтобы определить фактическое расположение сварных швов на свариваемом изделии. Это компенсирует производственные допуски — разницу между положением соединения, указанным в 3D-модели, и его фактическим расположением в цехе.
- Автоматическое построение траектории: определив координаты шва, система сопоставляет их с библиотекой способов сварки и подбирает параметры скорости подачи проволоки, напряжения, скорости перемещения и угла сварочной горелки. Затем робот выполняет всю последовательность сварки без ручного вмешательства.
Что такое 7-я ось робота?
7-я ось консольного сварочного робота — это моторизованный напольный рельсовый путь, по которому весь робот перемещается вдоль свариваемого изделия. В отличие от шести сочленений манипулятора, управляющих положением и ориентацией сварочной горелки, 7-я ось обеспечивает поступательное движение — перемещение на расстояние от 6 до 24 метров по прямой направляющей. Расширение рабочей зоны — ключевая особенность, благодаря которой один робот может обрабатывать длинные конструктивные элементы. Напольная рельсовая система оснащается сервоприводом с реечно-зубчатой передачей или шарико-винтовой парой и синхронизированным управлением движением. Благодаря этому робот может непрерывно выполнять сварку, двигаясь по рельсу, без остановок для повторного позиционирования.⚠️ Распространённое заблуждение
Сварка без обучения не означает, что подготовка не займёт времени. Позиционирование свариваемого изделия по-прежнему выполняют опытные операторы: необходимо настроить сварочное приспособление, разместить изделие и проверить параметры способа сварки. Автоматизация устраняет многочасовое программирование траектории по отдельным точкам с пульта обучения — самую трудоёмкую и монотонную часть процесса.
Важные технические характеристики
Характеристики консольных роботов с 7 осями сильно различаются у разных производителей. Ниже приведено сравнение двух моделей Zhouxiang и OTC DAIHEN FD-V6S, показывающее диапазон параметров на рынке.| Параметр | Zhouxiang ZXR12-2010 | Сварочный робот Zhouxiang ZXR10W-1440-D | Робот OTC DAIHEN FD-V6S |
|---|---|---|---|
| Оси | 6 + напольный рельсовый путь | 6 + напольный рельсовый путь | 7 (встроенная вращательная ось) |
| Грузоподъёмность | 12 кг | 10 кг | 6 кг |
| Радиус действия манипулятора | 2 010 мм | 1 440 мм | 1 427 мм |
| Точность повторного позиционирования | ±0.05 мм | ±0.05 мм | ±0.08 мм |
| Масса робота | 313 кг | 210 кг | 145 кг |
| Защита (запястье) | IP67 | IP67 | IP67 |
| Потребляемая мощность | 4.5 кВА | 4.5 кВА | 3.0 кВА |
| Конструкция запястья | Полая (внутренняя прокладка кабелей) | Полая (внутренняя прокладка кабелей) | Полая |
📐 Примечание для инженеров
Отдельного внимания заслуживает полая конструкция запястья. Внутренняя прокладка кабелей устраняет внешний кабельный жгут, который у старых роботов обматывается вокруг запястья. Это предотвращает столкновение кабеля сварочной горелки со свариваемым изделием при сложных траекториях движения — частую причину незапланированных остановок и столкновений горелки в системах без полого запястья.
Степень защиты IP67 для сочленений запястья (J3-J6) обязательна при сварке. Эти сочленения расположены ближе всего к дуге и подвергаются воздействию брызг металла, пыли от шлифования и остатков защитного газа. Для сочленений основания (J1-J2) достаточно IP56, поскольку высота установки консоли защищает их от брызг в зоне сварки. Все модели должны соответствовать ISO 10218-1:2025, пересмотренному международному стандарту безопасности промышленных роботов для сварки, который требует функций контролируемой остановки с контролем безопасности и заданных режимов работы.
Сварочный робот с 7 осями и с 6 осями: что меняет дополнительная ось
 Рабочая зона обычного сварочного робота с 6 осями, закреплённого на неподвижном основании, определяется радиусом действия манипулятора — обычно около 1 400–2 000 мм от основания. Для изделий короче этого расстояния такой системы достаточно. Но если изделие длиннее радиуса действия робота — например, нужно изготовить балку длиной 8 метров, — система с 6 осями сталкивается с жёстким ограничением. Производителю приходится перемещать изделие мостовым краном, добавлять второго робота или устанавливать позиционер, чтобы поворачивать изделие и подавать его в рабочую зону.
С напольной рельсовой системой по 7-й оси ситуация меняется. Один робот, перемещаясь по рельсовому пути длиной 12 метров, может за один непрерывный цикл сварить балку длиной 8 метров, сохраняя оптимальный угол сварочной горелки и обходясь без ручных остановок для позиционирования.
✔ Преимущества 7-й оси
- Один робот обслуживает рабочую зону длиной 6–24 м
- Не требуется позиционер, сокращается занимаемая площадь
- Сохраняется оптимальный угол сварочной горелки при непрерывной сварке длинных швов
- Робот обходит препятствия, перемещая весь манипулятор в нужное положение
- Можно загружать несколько изделий за один раз: кран размещает их в зоне рельсового пути, что может сократить длительность цикла
⚠ Ограничения
- Более высокая стоимость оборудования (рельсовая система, сервоприводы, дополнительные кабели)
- Для точного выравнивания и калибровки рельсового пути требуется точный монтаж (±0.1 мм по всей длине)
- Обслуживание напольного рельсового пути: износ реечно-зубчатой передачи, очистка рельсов, смазка по графику
- Пусконаладочные работы занимают больше времени, чем при установке робота на фиксированном основании
- Только линейное перемещение не обеспечивает такой же вращательной подвижности, как встроенное 7-е сочленение
«Роботы с семью осями могут опускаться и обходить детали и препятствия. Они подходят для применений, где невозможно позиционировать детали, и позволяют сохранять оптимальный угол и положение сварочной горелки при обработке длинных деталей без компромиссов». — Технический обзор «Сварочные роботы с семью осями», Robots Done RightНа примере цеха по изготовлению металлоконструкций разница особенно заметна. Представьте производство, где обрабатывают двутавровые балки длиной 12 метров с угловыми швами на обеих полках. При использовании робота с 6 осями на неподвижном основании каждую балку приходится как минимум дважды перемещать и позиционировать заново: кран поднимает и поворачивает балку, оператор повторно устанавливает её в сварочное приспособление, а робот заново калибрует начальную точку. Каждый такой цикл отнимает 15–25 минут, не связанных со сваркой. Теперь представьте консольный робот с 7 осями на рельсовом пути длиной 15 метров. Балку достаточно разместить один раз, после чего робот непрерывно сваривает её по всей длине. За смену при обработке 20 балок только благодаря отказу от повторного позиционирования можно вернуть 5–8 часов продуктивного времени сварки.
💡 Правило длины свариваемого изделия
Если типичное свариваемое изделие короче 3 метров, для большинства задач достаточно стандартного робота с 6 осями и позиционера. При длине более 3 метров ручное перемещение становится узким местом производства — и 7-я ось начинает окупаться. Этот порог помогает выбрать между роботом на фиксированном основании и консольной конфигурацией.
Применение: где особенно эффективны консольные роботы с 7 осями
 Консольные сварочные роботы лучше всего подходят предприятиям, которые изготавливают длинные и тяжёлые стальные детали с однотипными сварными швами. Большой радиус действия, программирование без обучения и автоматическое обнаружение швов хорошо сочетаются при производстве деталей разных размеров с повторяющимися типами швов.
| Отрасль | Типовые свариваемые изделия | Типы сварных швов | Длина рельсового пути |
|---|---|---|---|
| Изготовление металлоконструкций | Двутавровые балки, коробчатые колонны, кровельные балки, косынки | Угловые, стыковые, многопроходные швы | 6–15 м |
| Судостроение | Секции корпуса, палубные сборки, переборки | Угловые, разделанные, прихваточные швы | 12–24 м |
| Мостостроение | Листовые балки, поперечные рамы, стыковые накладки | Стыковые, угловые, многопроходные швы | 8–15 м |
| Энергетическое оборудование | Рамы котлов, опоры сосудов под давлением, площадки оборудования | Угловые, разделанные швы | 6–12 м |
Как выбрать подходящий консольный сварочный робот с 7 осями для своего цеха
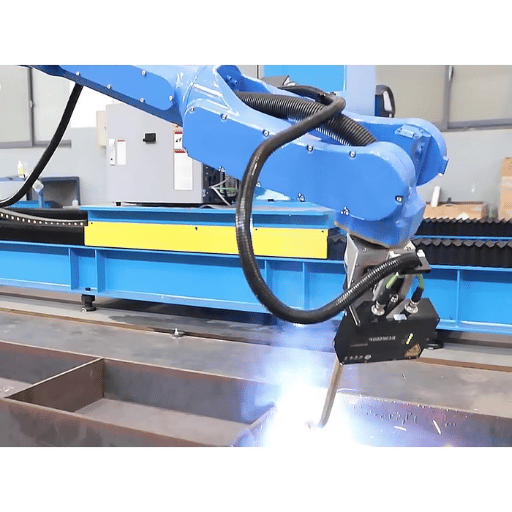 Выбор консольного робота с 7 осями зависит от нескольких измеримых параметров. Ниже приведены рекомендации, которые помогут подобрать конфигурацию с учётом условий вашего производства.
Как выбрать конфигурацию с учётом длины свариваемого изделия
- Длина изделия <3 м — Обычно достаточно робота с 6 осями и стандартного позиционера. При такой длине добавление 7-й оси не обеспечивает пропорционального роста производительности.
- Длина изделия 3–8 м — Подойдёт консольный сварочный робот с 7 осями и стандартным напольным рельсовым путём длиной 6 м. В этом диапазоне дополнительная ось устраняет необходимость перемещать изделие и начинает окупаться в течение 12–18 месяцев.
- Длина свариваемого изделия 8–15 м — консольный робот с 7 осями и удлинённым рельсовым путём (8–15 м). Для точного выравнивания рельсового пути отклонение основания от горизонтали не должно превышать ±0.1 мм на метр.
- Длина изделия >15 м — Рассмотрите портальную конфигурацию с 8 или 9 осями либо два консольных робота, работающих одновременно на общем рельсовом пути.
- Изделия разных размеров (переменное производство) — Консольный робот с 7 осями и программным обеспечением для работы без обучения обеспечивает максимальную гибкость: для каждой новой детали нужен только новый файл 3D-модели, а не многочасовое перепрограммирование.
- ✔ Измерьте максимальную длину изделия — это единственный параметр, по которому можно определить, оправдана ли 7-я ось
- ✔ Определите типы сварных швов — угловые, стыковые, разделанные, многопроходные; убедитесь, что робот и источник сварочного тока поддерживают все нужные способы сварки
- ✔ Проверьте свободное место на полу и доступ для крана — консоль выдвигается с одной стороны; убедитесь, что она не мешает существующим путям перемещения крана
- ✔ Оцените потребность в программировании — если вы используете Tekla Structures для проектирования металлоконструкций, интеграция с системой без обучения значительно сокращает время программирования
- ✔ Рассмотрите компоновку с двумя рабочими зонами — пока робот сваривает с одной стороны, операторы загружают следующее изделие с другой, увеличивая время горения дуги
Хотите опробовать консольный сварочный робот с 7 осями на своей производственной линии?
Посмотреть характеристики консольного сварочного робота →Или запросите бесплатное коммерческое предложение, указав характеристики свариваемых изделий и объём производства.
Часто задаваемые вопросы

Вопрос: Сколько осей у консольного сварочного робота?
Посмотреть ответ
Стандартный консольный сварочный робот обычно имеет 7 осей: 6 осей манипулятора (основание, плечо, локоть и 3 сочленения запястья) и 1 линейную ось напольного рельсового пути. В некоторых продвинутых конфигурациях есть 8-я ось (поворот консоли) или 9-я ось (сварочный позиционер), но большинство консольных роботизированных сварочных постов работает по 7 согласованным осям.
Вопрос: Чем консольный сварочный робот отличается от портального?
Посмотреть ответ
Консольный робот выдвигается с одной стороны на консольной балке, оставляя свободное место для проезда крана. Портальный робот перемещается по верхним рельсам над всей рабочей зоной и требует более прочной несущей конструкции и достаточной высоты потолка. Консольные системы часто лучше подходят для старых цехов с ограничениями по работе крана; портальные системы справляются с большими объёмами производства на специально оборудованных предприятиях, где изготавливают очень длинные или широкие изделия.
Вопрос: Может ли консольный робот с 7 осями выполнять сварку без ручного программирования?
Посмотреть ответ
Да, если на системе установлено программное обеспечение для сварки без обучения. Оно импортирует 3D-модели из Tekla, SolidWorks или UG, затем использует лазерное машинное зрение для сканирования свариваемого изделия и автоматического определения положения швов. После этого программа формирует полную траекторию сварки и подбирает параметры способа сварки без ручного программирования с пульта обучения. Подготовка сварочного приспособления и проверка параметров способа сварки по-прежнему требуют участия оператора.
Вопрос: Изделия какого размера может обрабатывать консольный робот с 7 осями?
Посмотреть ответ
Максимальная длина изделия зависит от напольного рельсового пути: стандартные пути обычно имеют длину от 6 до 15 метров, а длина заказных может достигать 24 метров. Ширина изделия ограничена вылетом консоли и радиусом действия манипулятора (макс. 2.4 метра от осевой линии рельсового пути). Допустимая масса изделия определяется несущей способностью пола или сварочного приспособления, а не робота, поскольку консольная конструкция не несёт нагрузку от изделия.
Вопрос: Насколько точен консольный сварочный робот с 7 осями?
Посмотреть ответ
Точность повторного позиционирования составляет от 0.05 мм до 0.1 мм и зависит от производителя и исходной модели. Этот показатель относится к сочленениям манипулятора; у напольного рельсового пути есть собственное ограничение точности повторного позиционирования (указанное отдельно). Для большинства операций с угловыми и стыковыми швами на металлоконструкциях точности 0.1 мм достаточно.
Вопрос: Какие форматы файлов поддерживает ПО для сварки без обучения?
Посмотреть ответ
Большинство систем для сварки без обучения считывает файлы IFC из Tekla Structures и файлы STEP/IGES из SolidWorks. Некоторые системы также поддерживают исходные форматы Siemens NX (UG). В некоторых платформах поддерживаются и файлы DSTV (NC), широко используемые в отрасли металлоконструкций. Уточните у производителя, может ли его программа считывать исходный формат вашей системы проектирования или потребуется промежуточный экспорт.
Об этом анализе
Это руководство подготовила инженерная команда Zhouxiang, опираясь на более чем 30-летний опыт производства сварочного оборудования и внедрения решений в более чем 50 странах. Характеристики моделей Zhouxiang соответствуют текущим производственным параметрам. Данные по оборудованию сторонних производителей (OTC DAIHEN) взяты из общедоступной документации. Рыночные данные собраны по материалам IFR и независимых отраслевых исследовательских компаний. Если точные значения недоступны, вместо отдельных оценок приводятся диапазоны.
Ссылки и источники
- ISO 10218-1:2025 — Требования безопасности к промышленным роботам — Международная организация по стандартизации
- ISO 10218-2:2025 — Требования безопасности к промышленным роботизированным системам — Международная организация по стандартизации
- Визуализация данных сварочных роботов в реальном времени и системы цифровых двойников — PMC / Национальные институты здравоохранения США
- Обзор продукции: роботы с 7 осями — OTC DAIHEN
- Офлайн-программирование роботов для автоматизации сварки — Verbotics
- Объём рынка роботизированной сварки достигнет USD 20,78 млрд к 2032 году — Kings Research
- 5 распространённых неисправностей при роботизированной сварке и способы их предотвращения — Bernard & Tregaskiss
Похожие статьи
- Консольный сварочный робот — полные характеристики и модели
- Полный модельный ряд сварочных роботов — напольные рельсовые, портальные и консольные системы
- О компании Zhouxiang — более 30 лет производства сварочного оборудования
- Сварочный робот Zhouxiang — решения для промышленной автоматизации сварки
Проверено инженерной командой Zhouxiang. Последнее обновление: апрель 2026

