
Contacte con Zhouxiang

Solo merece la pena probar un robot de soldadura para placas tubulares de caldera si la unión real entre el tubo y el colector se puede localizar, soldar, alcanzar, inspeccionar y fabricar dentro de límites controlados. Superar estas cinco puertas de viabilidad es necesario, pero no sustituye al código aplicable a las calderas, a la inspección autorizada ni a una revisión de seguridad integrada de la célula robotizada.
Decisión resumida
- Elija GMAW robotizada para una prueba cuando se puedan demostrar una familia de piezas repetible, una ventana de proceso cualificada, una trayectoria viable para la antorcha, un plan de pruebas a nivel de junta y un ciclo completo favorable.
- Elija la soldadura manual cuando el trabajo consista sobre todo en reparaciones, el acceso varíe de una junta a otra o el operario tenga que interpretar continuamente condiciones que no se han acotado.
- Elija una célula híbrida cuando la automatización pueda controlar la trayectoria repetitiva, pero una persona todavía tenga que cargar, posicionar, puntear, inspeccionar o gestionar excepciones.
¿Placa tubular o unión de tubo a colector? Defina primero la unión
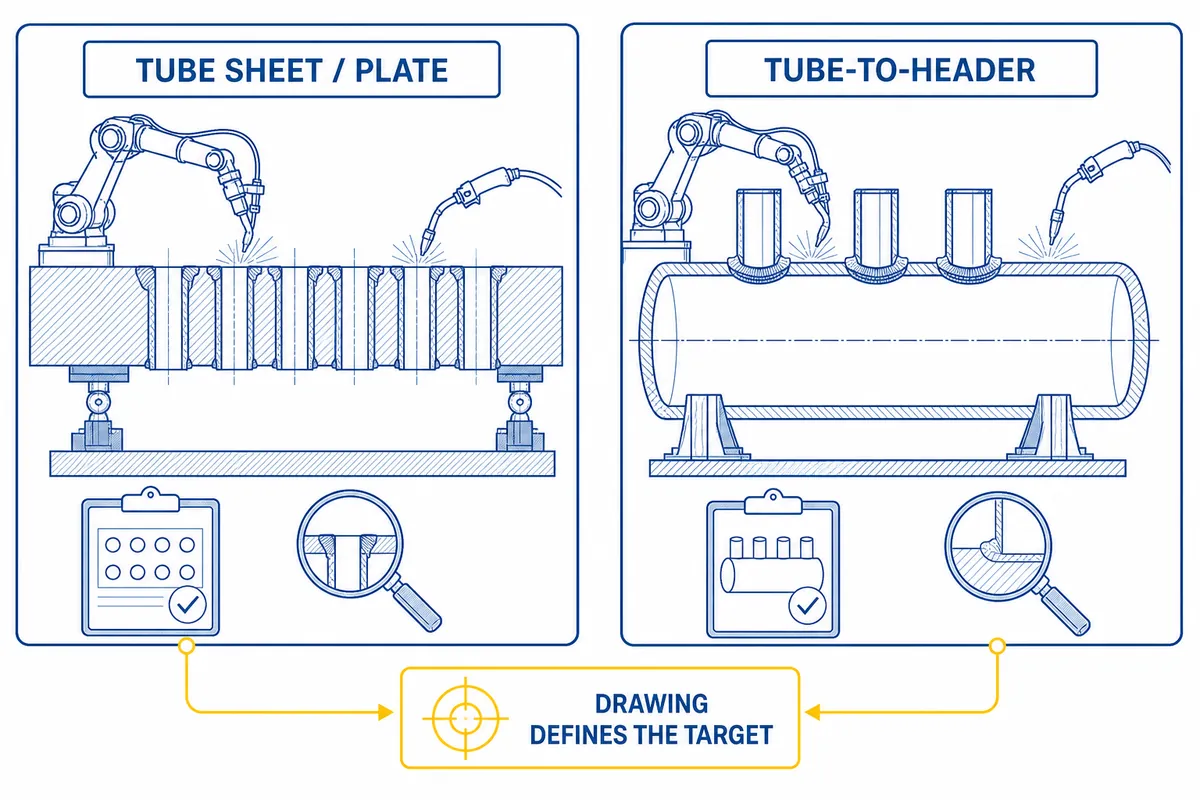
«Tube sheet» es una expresión habitual en las búsquedas, pero puede referirse a una placa plana con orificios para tubos, en lugar de a tubos unidos a un colector cilíndrico de caldera. Esta diferencia modifica la trayectoria de soldadura, el acceso, el método de posicionamiento y, probablemente, el proceso. Por tanto, el objetivo de la automatización debe definirse a partir de los planos, no de la expresión utilizada en la búsqueda.
| Término utilizado | Geometría que se debe confirmar | Por qué cambia el concepto de la célula |
|---|---|---|
| Placa tubular / placa de tubos | Placa plana o curvada con numerosos orificios para tubos | Suele asociarse al trabajo orbital en tubos y placas tubulares; la orientación de la unión y la configuración de la antorcha difieren de las de un colector |
| Unión tubo-cabezal | Tubo o tubo corto unido a un cabezal cilíndrico sometido a presión | Las filas, la curvatura, los tubos adyacentes y el acceso interior pueden limitar el movimiento del robot y del posicionador |
| Conexión de tubo a tubería o a ramal | Ramal, conexión de enchufe u otra conexión definida en el plano | La preparación de la junta, la secuencia de soldadura y el criterio de aceptación pueden no coincidir con ninguna de las dos familias anteriores |
Un registro de patente sobre colectores de caldera muestra tubos cortos conectados a colectores cilíndricos y analiza las limitaciones de acceso, pero aporta pruebas sobre la geometría, no sobre el rendimiento comercial. Inicie la solicitud de oferta con un plano anotado, el detalle de la junta, el rango de diámetros del colector, el rango de saliente de los tubos y las superficies desde las que se puede acceder a la junta.
Los resultados de búsqueda también pueden mostrar soldadura orbital, soldadura TIG, soldadura láser de tubos a placas tubulares y otros procesos. Considérelos opciones independientes hasta que el plano y el proceso de soldadura aplicable confirmen que corresponden a la geometría de la junta y al método de control.
Condición para detenerse por terminología: si el proveedor y el comprador no pueden señalar la misma soldadura en el mismo plano, la comparación entre robot y soldadura manual aún no está lista para su aprobación.
Términos de búsqueda relacionados que no definen esta junta
| Términos de búsqueda relacionados | Límite del alcance que debe verificarse |
|---|---|
| placa tubular, soldadura de placas tubulares, soldadura de placas tubulares | Confirme si el plano muestra una unión de chapa o una conexión a un colector cilíndrico. |
| tubo automático, máquina de soldadura orbital, máquina de soldadura TIG, soldadura TIG eficiente | Confirme si el proceso propuesto es GTAW orbital en lugar de GMAW robotizada. |
| máquina para calderas, máquina de soldadura automática, máquina de soldadura por arco de argón pulsado, máquina de soldadura MIG | Sustituya las etiquetas genéricas de la máquina por el proceso, la junta, la posición y el espacio de control reales. |
| robot para tubos, funcionamiento sin operario de los tubos, soldadura automatizada, automatización de la soldadura, soldadura inteligente | Considere las afirmaciones sobre automatización como funciones que hay que probar, no como pruebas de aceptación autónoma. |
| potencia de soldadura, fuente de alimentación, MIG, MAG | Identifique el proceso cualificado y los controles de la fuente de alimentación de soldadura, en lugar de basarse en una sigla. |
| sistema de visión, adquisición de datos, tiempo real, tecnología de control | Defina qué se mide, el límite de respuesta, quién es responsable de los registros y cuál es la condición de parada. |
| 3D, precisión, alta precisión, preciso, autónomo | Convierta los adjetivos promocionales en criterios medibles de trayectoria, referencias, detección y recuperación. |
| tubería, tubo de acero, junta a tope | No aplique criterios propios de los tramos de tubería a una unión tubo-colector sin pruebas específicas de esa unión. |
| sector de las calderas, nuclear, fabricación | Indique la normativa de fabricación o reparación, la jurisdicción y la autoridad de inspección aplicables al equipo concreto. |
| mejorar la eficiencia de producción y la intensidad de la mano de obra | Evalúe la producción del ciclo completo y la reducción de la exposición con los mismos límites antes de afirmar que hay una mejora. |
Soldadura robotizada GMAW frente a soldadura manual: comparación rápida
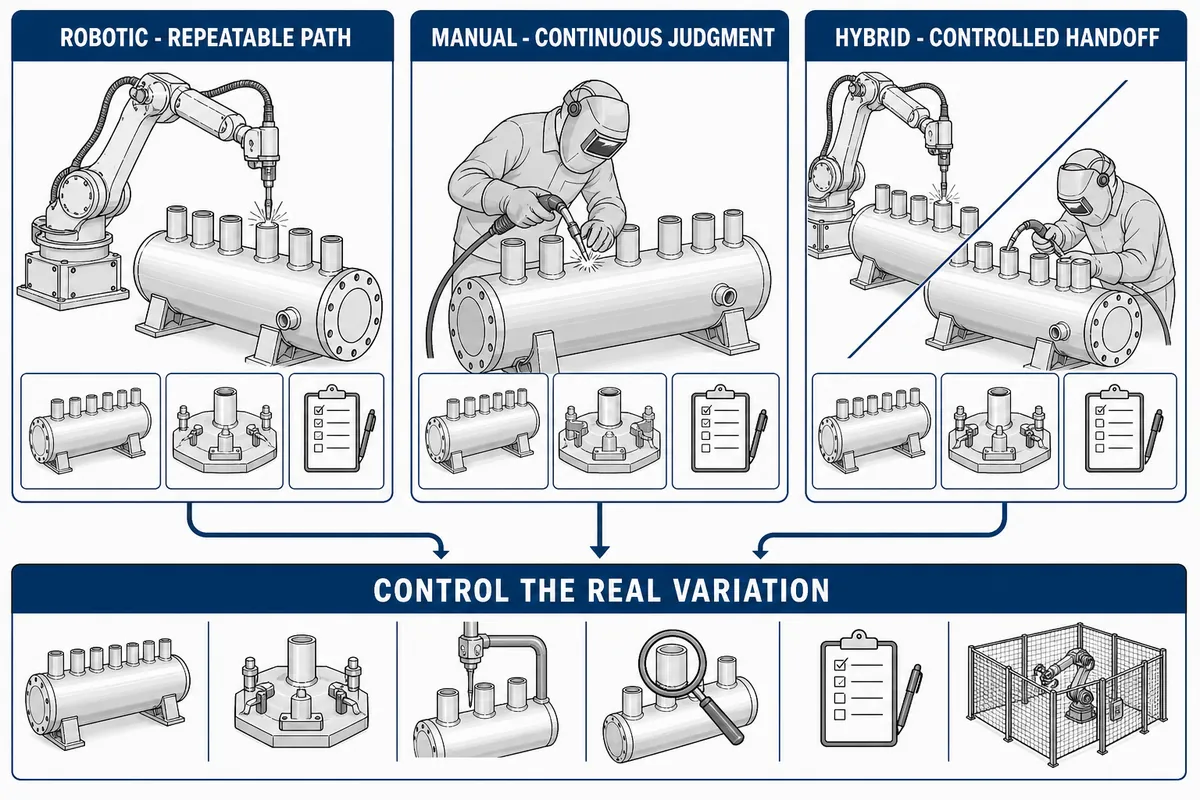
La GMAW robotizada controla una trayectoria programada y una secuencia repetible de parámetros; la soldadura manual requiere la interpretación y adaptación constantes del operario. Ninguna de las dos opciones es superior por definición para todos los trabajos de unión de tubos a colectores. La mejor opción es la que controla las variaciones reales y genera las pruebas necesarias para la junta.
| Factor de decisión | GMAW robotizada | GMAW manual | Pruebas que se deben solicitar |
|---|---|---|---|
| Ejecución de la trayectoria | Repite el programa validado y la relación entre coordenadas | El soldador ajusta continuamente la velocidad de avance | Prueba representativa de la trayectoria en la familia de juntas real |
| Respuesta al ajuste | Requiere un intervalo de detección y corrección medido | Aplica el criterio visual y táctil dentro del procedimiento cualificado | Estudio de holgura, desalineación, saliente, ovalidad y ubicación |
| Cambio de referencia | Requiere útiles de fijación, programas, comprobaciones de referencias y una lógica de reinicio probada | Se adapta mediante instrucciones, herramientas y ajustes del soldador | Cambio de referencia cronometrado con aceptación de la primera pieza |
| Acceso | Limitado por el brazo, la antorcha, el cable, el útil de fijación y la geometría circundante | Limitada por el alcance del soldador, la visibilidad, la postura y la exposición al calor | Revisión del alcance sin colisiones para cada posición de la junta |
| Registros de producción | Permite asociar los datos del programa y del proceso a un identificador de junta | Depende en mayor medida de documentación controlada y registros de inspección | Esquema de registro vinculado al plan de inspección |
| Trabajo más adecuado | Familias de piezas repetitivas con una preparación previa estable | Trabajos variables, con obstáculos, poco repetitivos o centrados en la reparación | Composición de la mezcla de familias de piezas y registro de excepciones |
| Riesgo principal de fallo | Repetición de una condición defectuosa que no se había detectado | Variación entre operarios y fatiga | Prueba de modos de fallo, no una probeta de exhibición |
Un estudio de caso universitario concluyó que la soldadura manual era más rápida y menos costosa para la pieza concreta de bajo volumen que analizó. Ese resultado no permite establecer un umbral de lote universal, pero sí demuestra que el tiempo de arco del robot por sí solo no determina la viabilidad económica. Las etiquetas como «soldadura automática inteligente» también requieren las mismas pruebas.
Condiciones previas al despliegue antes de las cinco puertas de viabilidad
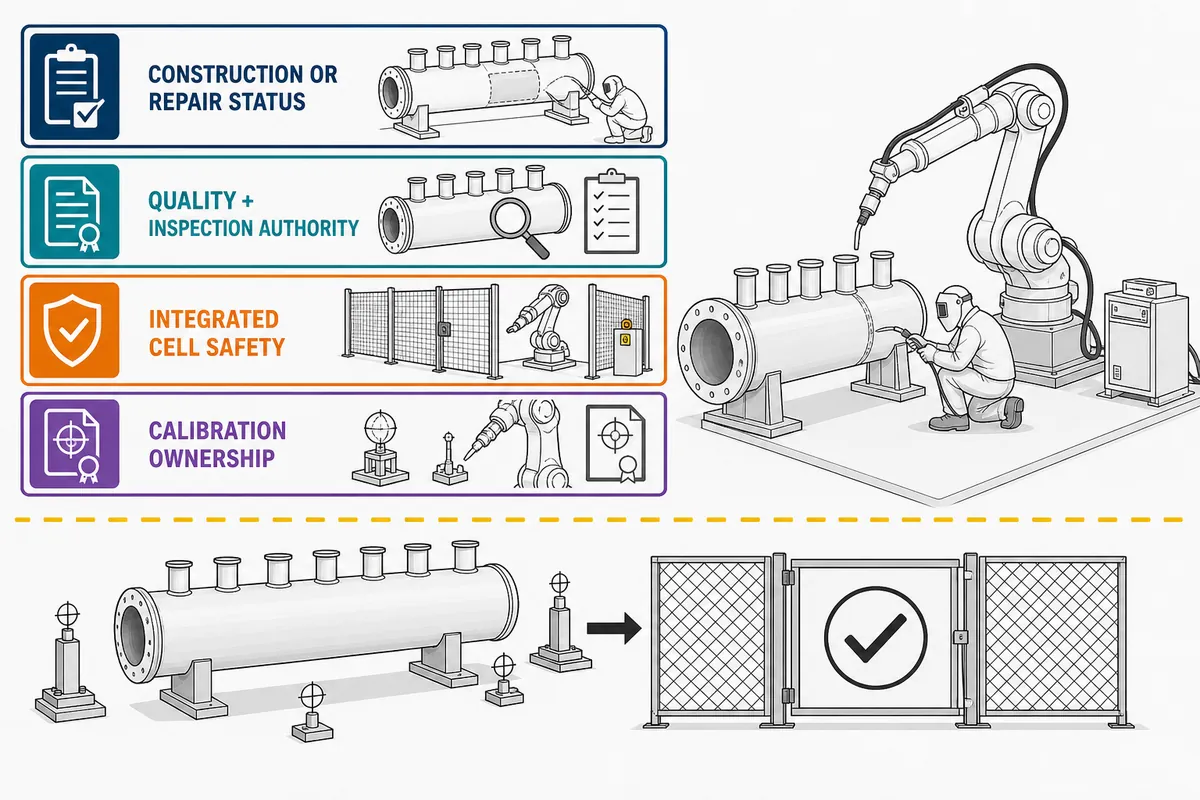
Antes de evaluar la viabilidad de la soldadura, clasifique el trabajo, identifique la cadena de autoridad, evalúe la célula integrada y asigne la responsabilidad de la calibración. Estas cuatro condiciones previas quedan fuera del modelo de cinco puertas porque un programa de soldadura viable no puede autorizar un método de reparación, aprobar su propia inspección ni hacer aceptable una célula insegura.
| Condición previa | Responsable de la decisión | Pruebas necesarias antes de una prueba de producción |
|---|---|---|
| Nueva construcción frente a reparación o modificación en servicio | Titular del certificado, propietario/usuario, inspector y autoridad competente, según corresponda | Estado del equipo, código de construcción original, clasificación de la reparación, método permitido y tratamiento térmico previsto |
| Autoridad competente en materia de calidad e inspección | Titular del certificado y partes autorizadas para la inspección | Edición del código aplicable, plano, estado del WPS/PQR, plan de inspección, criterio de aceptación y puntos de espera |
| Seguridad de la célula robotizada integrada | Empleador, integrador, especialistas en seguridad y proveedores de equipos, cada uno dentro de su ámbito | Evaluación de riesgos que abarque la integración, la preparación y enseñanza, el funcionamiento, el mantenimiento, el uso indebido previsible, los humos, el calor, la radiación, las chispas y el acceso |
| Responsabilidad de la calibración y el mantenimiento | Ingeniería de planta, mantenimiento, calidad e integrador | Método de verificación de referencias, comprobaciones del punto central de la herramienta, comprobaciones de los sensores, límites de activación, registros de recuperación y responsabilidades de revalidación |
AWS D16.1 abarca la seguridad durante el diseño, la fabricación, el mantenimiento, el funcionamiento, la integración y la configuración de sistemas robotizados de soldadura por arco. Las directrices de OSHA sobre robots también identifican los riesgos a lo largo de todo el ciclo de vida y los humos relacionados con la soldadura, las superficies calientes, la radiación, las chispas y el ruido, mientras que la Interpretación 17-06 de NBIC muestra que un método propuesto puede estar prohibido para una condición concreta de reparación de una unión entre tubo y colector.
Límite de aplicación: esta guía es un marco de ingeniería para la adquisición, no una interpretación normativa ni una evaluación de seguridad. Las decisiones aplicables al caso concreto de la caldera y de su ubicación corresponden al titular del certificado, el inspector, la autoridad competente, el empleador y los especialistas cualificados.
Prueba de viabilidad de la automatización de tubos al colector en 5 criterios
Una vez asignados los requisitos previos a la implantación, evalúe la capacidad para soldar la junta, la transferencia del proceso, el acceso, las pruebas de calidad y el ciclo de producción como cinco criterios independientes. Si no se supera el criterio del proceso o de las pruebas, no se autoriza la fabricación; una deficiencia subsanable en el ajuste, el acceso o la producción puede justificar un cambio previo o una solución híbrida controlada.
Un concepto de soldadura no está listo para su implantación solo porque supere las cinco puertas de viabilidad. La seguridad, la autoridad competente, la inspección autorizada y la calibración durante todo el ciclo de vida siguen siendo requisitos previos independientes.
— Criterio editorial de decisión utilizado en esta guía
Ajuste y ubicación de la junta — Puerta de viabilidad 1
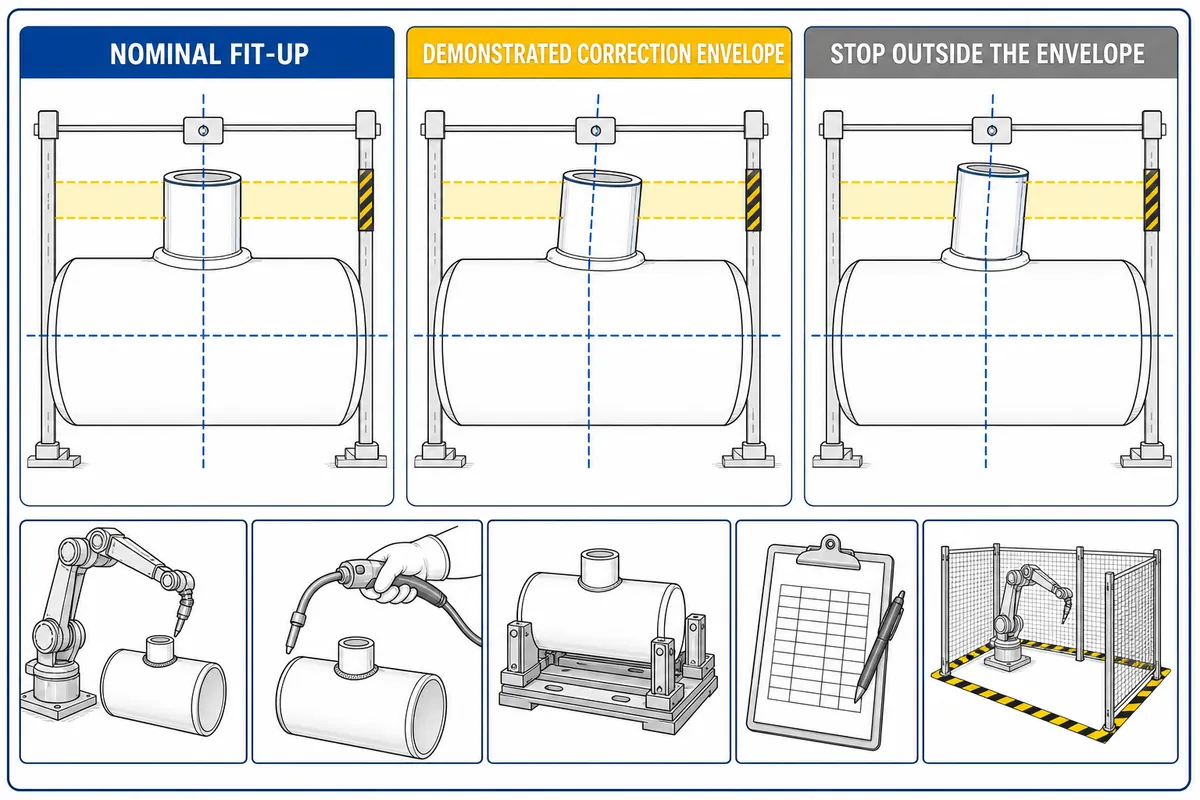
La viabilidad del ajuste solo se confirma cuando la familia real de piezas presenta la junta dentro de un rango medido que puedan gestionar los sensores, el utillaje y la respuesta del programa propuestos. La mención «incluye seguimiento de la junta» no constituye una prueba; el comprador necesita un estudio de capacidad y una regla de parada para las condiciones que queden fuera del rango demostrado.
Campos del estudio de ajuste
- Holgura y desfase en posiciones horarias definidas
- Proyección y ángulo del tubo, ovalidad y estado de la superficie del colector
- Ubicación de la junta respecto a las referencias del útil de fijación y los tubos adyacentes
- Tamaño y posición de los puntos de punteo, y si el robot debe recorrerlos y fundirlos con el cordón.
- Confianza del sensor, corrección aplicada, intervención del operario y condiciones rechazadas
Un estudio de 2023 sobre GMAW robotizada adaptativa considera la variación del ajuste un riesgo de fallo y demuestra una respuesta de control para la configuración medida en ese estudio. No ofrece una tolerancia transferible a cabezales de caldera; por tanto, el ajuste del sensor y el rango de aceptación deben definirse según la junta, el procedimiento, las pruebas y los requisitos de calidad del proyecto.
Condición para detenerse en la Puerta 1: si la célula no puede detectar, corregir o rechazar de forma fiable la variación observada, corrija el proceso anterior o mantenga la interpretación humana para esa condición.
Transferencia GMAW cualificada — Puerta de viabilidad 2
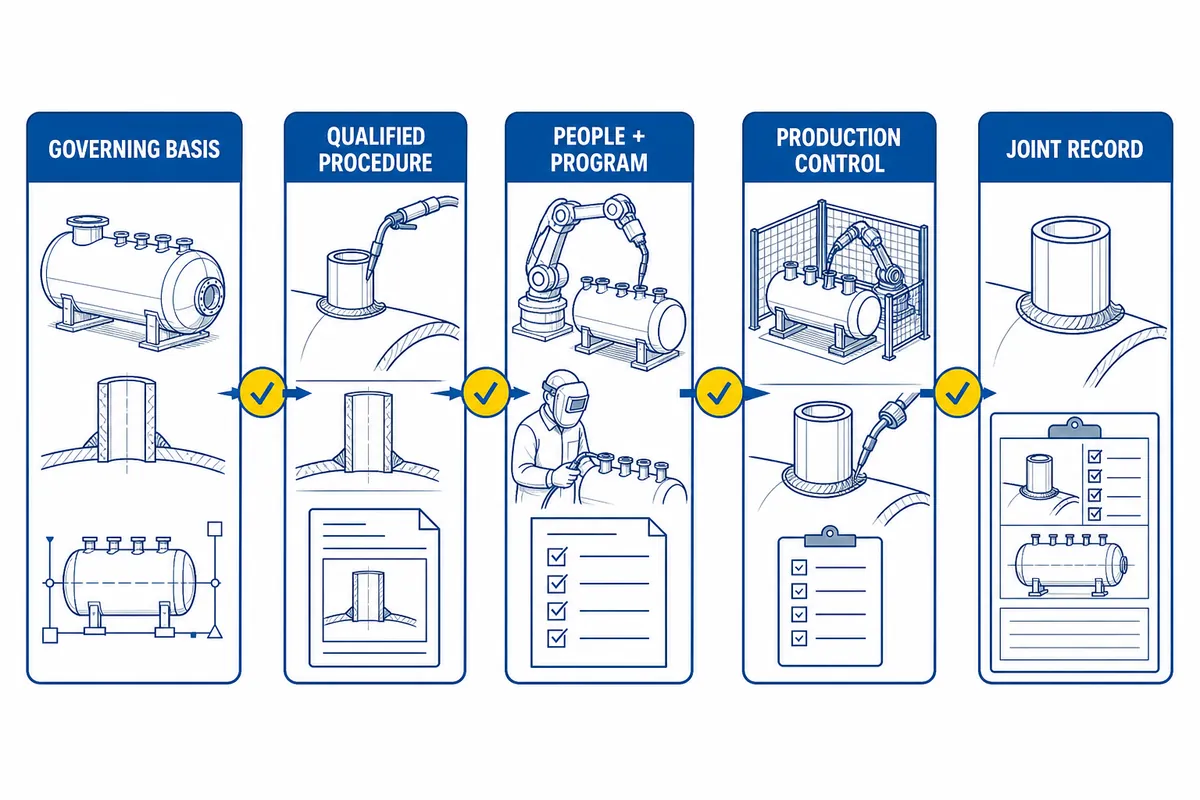
Un procedimiento manual no demuestra automáticamente que un sistema de producción robotizado sea aceptable. La Puerta 2 exige que la organización responsable vincule los requisitos de construcción aplicables, el procedimiento de soldadura cualificado, las funciones del personal de robótica, el programa controlado y los registros de producción, sin afirmar que la compra del robot por sí sola aporta la cualificación.
Estructura de cualificación en cuatro niveles
- Base de fabricación y reparación: identifique la sección aplicable, la edición, las normas jurisdiccionales y el estado del equipo.
- Base del procedimiento: confirme que la especificación del procedimiento de soldadura y la cualificación que la respalda cubren el proceso de soldadura real, el hilo, el control de la longitud del arco y las variables aplicables.
- Personal y programa: asigne las responsabilidades de soldadura, robótica, programación, supervisión e inspección a personal cualificado.
- Control de la producción: bloquee los programas y consumibles aprobados, identifique los cambios y defina la verificación de la primera pieza y las posteriores.
El alcance del catálogo BPVC Section IX de 2025 abarca la cualificación de los procedimientos de soldadura y de los operarios de equipos de soldadura. AWS D16.4M/D16.4:2025 define por separado las clasificaciones y los requisitos de cualificación del personal de soldadura robótica por arco, por lo que nunca debe afirmarse que un único certificado o puesto cubre todo el conjunto.
Condición para detenerse en la Puerta 2: deben resolverse las dudas sobre la aplicabilidad, los cambios no documentados en el programa o la falta de cualificación de un nivel de responsabilidad antes de autorizar la producción.
Acceso y movimiento de la antorcha de soldadura: criterio de viabilidad 3
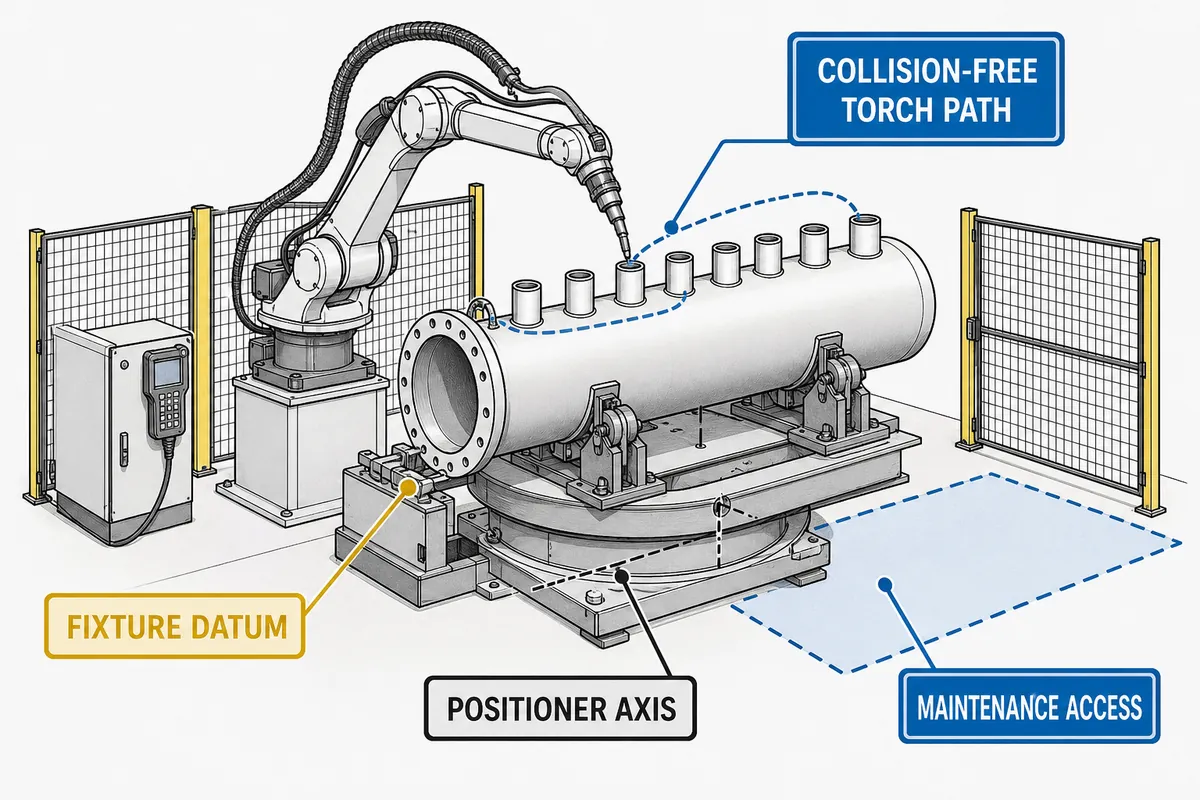
La viabilidad del acceso de la antorcha se confirma cuando todas las posiciones requeridas de la junta cuentan con una trayectoria sin colisiones y apta para el mantenimiento, que conserva la posición de soldadura cualificada y la relación con las referencias. El alcance del robot indicado en un folleto no basta: el cuello de la antorcha, el cable, el útil de fijación, los tubos adyacentes, la curvatura del cabezal y el acceso para mantenimiento determinan el espacio de trabajo utilizable.
| Concepto de movimiento | Úselo cuando | Pruebas de ensayo |
|---|---|---|
| Robot alrededor de un cabezal fijo | El útil de fijación permite acceder a la familia de juntas sin obligar al brazo a adoptar posturas inestables | Revisados todos los ángulos de trabajo, el comportamiento de los cables, el cambio de punta y la ruta de recuperación |
| Cabezal en un posicionador | La rotación permite colocar la soldadura en una posición controlada sin perder las referencias ni generar riesgos de apoyo | Comprobación de la repetibilidad de las abrazaderas, la excentricidad, la puesta a tierra, el movimiento coordinado y la carga segura |
| Robot con eje externo coordinado | La familia de juntas necesita más espacio de trabajo o control de orientación del que ofrece cada dispositivo por separado | Trayectoria sincronizada, margen respecto a singularidades, zonas de colisión y recuperación de fallos demostrados |
Una patente de soldadura de colectores para calderas describe el soporte, la rotación del colector, el posicionamiento del robot y el acceso a varias filas como partes de un mismo concepto de movimiento. Utilícela solo como referencia de diseño; seleccione cualquier posicionador de soldadura a partir de los requisitos verificados de la pieza, el útil de fijación, el proceso y la seguridad.
Condición de parada de la Puerta 3: una trayectoria simulada que no se pueda mantener, recuperar tras un fallo o repetir con los útiles de fijación de producción no supera la puerta de acceso.
Pruebas de calidad de cada junta: criterio de viabilidad 4
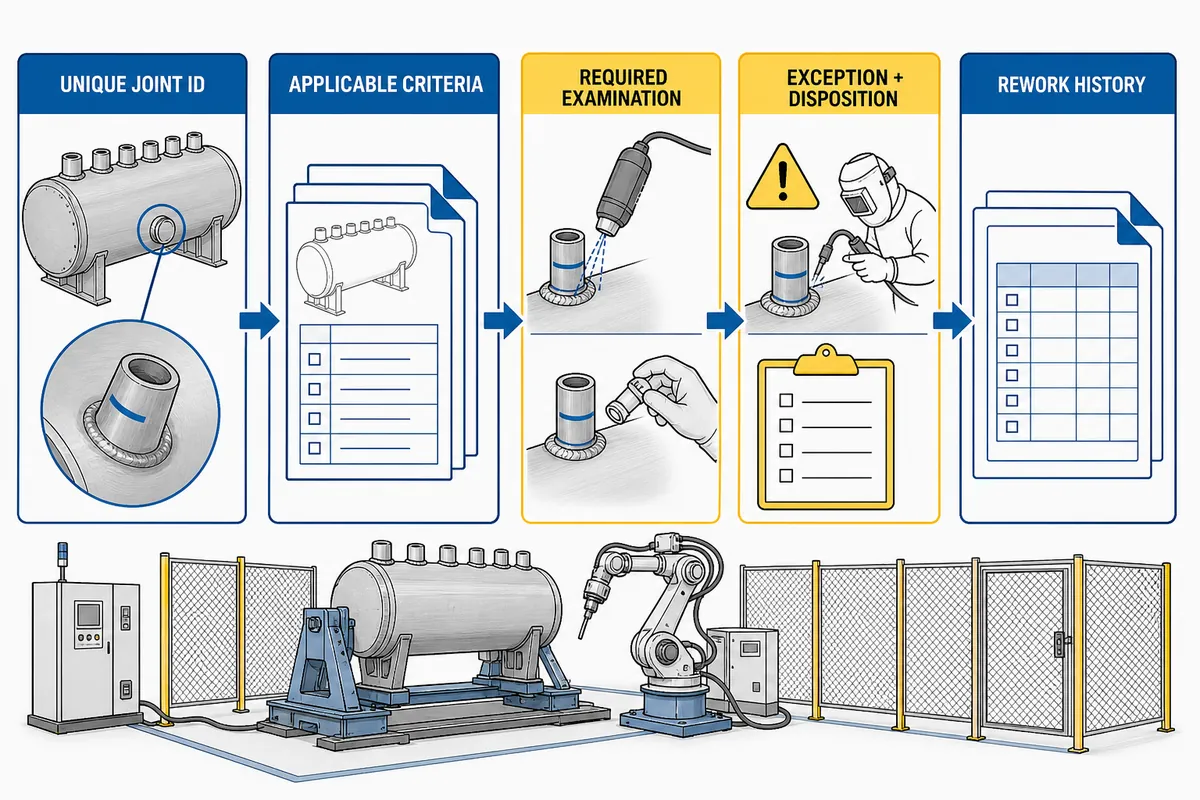
Que el robot repita sus movimientos no significa que se acepte una soldadura de la frontera de presión. La viabilidad de las pruebas de calidad queda demostrada cuando cada identificador de unión puede vincularse a los criterios aplicables, el método de inspección, el registro del proceso y del programa, la resolución de excepciones y el historial de retrabajos, dentro del sistema de calidad e inspección responsable.
Diseño mínimo del registro de uniones
Identificación
Pieza, colector, tubo, unión, revisión del plano y orden de trabajo
Pieza, colector, tubo, unión, revisión del plano y orden de trabajo
Ejecución
WPS aprobada, revisión del programa, lote de consumibles, operario y fecha y hora
WPS aprobada, revisión del programa, lote de consumibles, operario y fecha y hora
Excepciones
Pérdida del seguimiento, alarmas, intervención, parada y reinicio, y aprobación de desviaciones
Pérdida del seguimiento, alarmas, intervención, parada y reinicio, y aprobación de desviaciones
Aceptación
Examen requerido, resultado, aprobación del inspector/autoridad y vínculo con el retrabajo
Examen requerido, resultado, aprobación del inspector/autoridad y vínculo con el retrabajo
ISO 17635:2025 establece que los métodos de ensayos no destructivos de soldaduras, las técnicas y los niveles de aceptación se seleccionan según los requisitos de calidad, el material, el espesor, el proceso y el alcance del examen. ISO 5817:2023 establece niveles de calidad para las imperfecciones contempladas en las uniones soldadas por fusión, pero el nivel aplicable y su relación con las normas de construcción pertinentes deben determinarse para cada proyecto.
Límite de las pruebas: los registros de la célula pueden mostrar lo que hizo el equipo, pero no designan a la autoridad de aceptación. Estructure el registro en torno a los métodos de inspección de soldaduras aprobados y utilice la tasa de aceptación de soldaduras a la primera solo con un denominador, unos criterios y una regla de atribución fijos.
Ciclo completo de producción — Puerta de viabilidad 5
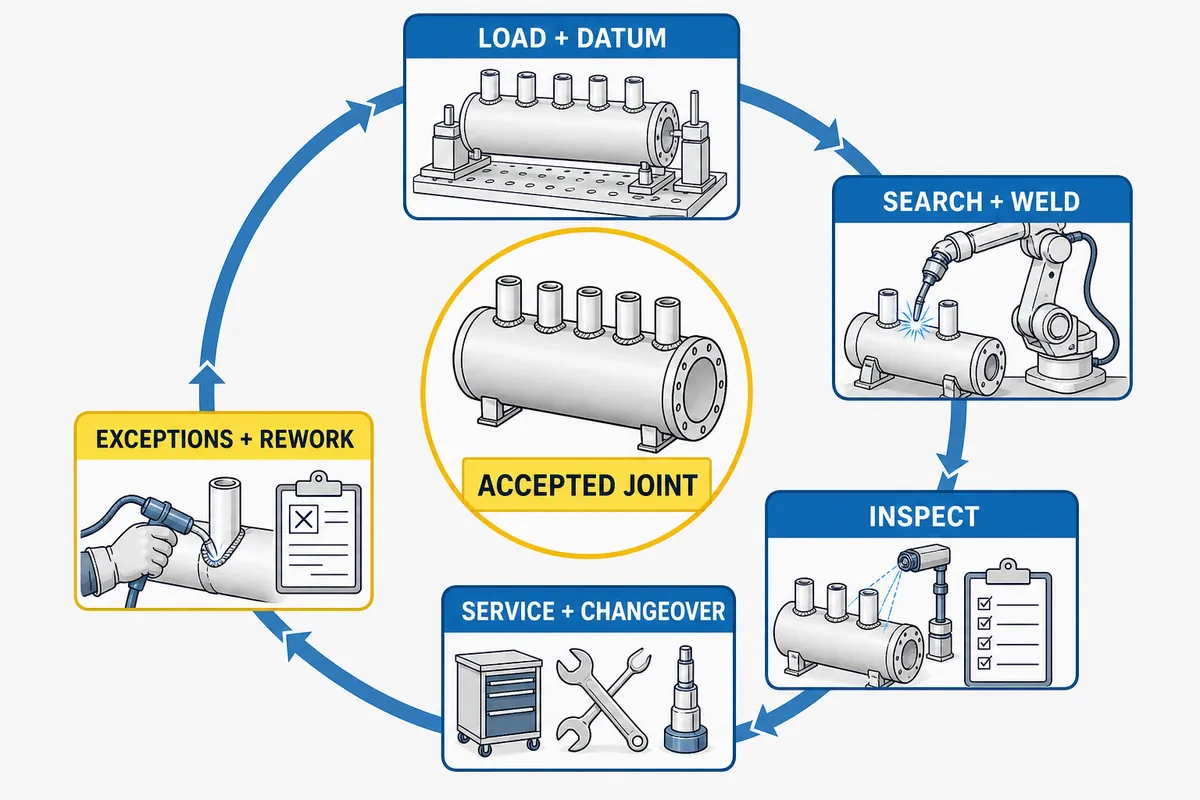
La viabilidad del ciclo completo compara todo el ciclo repetible, no el tiempo de arco del robot con el turno completo de un soldador. Para ambos métodos, contabilice la carga, la confirmación de referencias, la búsqueda o los retoques, la soldadura, las restricciones de enfriamiento, la inspección, el mantenimiento de la punta, los cambios de referencia, la gestión de excepciones y el retrabajo con los mismos límites.
Modelo de ciclo completo
T_loop = T_load + T_datum + T_search + T_weld + T_constraint + T_inspect + T_service + T_changeover + T_rework
Ejemplo hipotético; no debe utilizarse como promesa de producción: supongamos que un ciclo robotizado asigna 50 segundos a la carga, 20 a la confirmación de referencias, 15 a la búsqueda, 90 a la soldadura, 0 a una espera de enfriamiento independiente, 45 a la inspección, 10 al mantenimiento de la punta, 20 al cambio de referencia y 30 al retrabajo. El modelo da como resultado 280 segundos por junta aceptada.
| Categoría de tiempo ilustrativa | Referencia | Tras un cambio en el proceso anterior | Qué ha cambiado |
|---|---|---|---|
| Carga | 50 s | 35 s | Mejoró la presentación en el útil de fijación |
| Confirmación de referencias | 20 s | 20 s | No se presupone una verificación más rápida |
| Buscar | 15 s | 15 s | La misma secuencia de detección |
| Soldadura | 90 s | 90 s | Proceso cualificado sin cambios |
| Inspección | 45 s | 45 s | Proceso de aceptación sin cambios |
| Tiempo asignado al mantenimiento de la punta | 10 s | 10 s | La misma política de mantenimiento |
| Asignación del cambio de referencia | 20 s | 20 s | La misma combinación de productos |
| Asignación del retrabajo | 30 s | 10 s | Reducción ilustrativa tras controlar el ajuste |
| Ciclo completo hasta la aceptación de la junta | 280 s | 245 s | La mejora de eficiencia se debió a la carga y al retrabajo, no a una soldadura más rápida |
La investigación de NIST agrupa las medidas de fabricación en capacidad de producción, disponibilidad, productividad, calidad y mantenimiento, y señala que son interdependientes. Recopile observaciones comparables para las rutas robotizada, manual e híbrida y, después, compare las uniones aceptadas por hora de personal asignado y por hora programada, junto con el retrabajo y los cambios de referencia; no se base en un único intervalo de cronómetro favorable.
Condición de parada de la Puerta 5: si el resultado cambia al incluir la preparación, la inspección, el mantenimiento o el retrabajo, el caso de negocio no está lo bastante maduro como para prometer un plazo de recuperación de la inversión.
Cuándo conviene más la soldadura manual o híbrida de tubos al colector
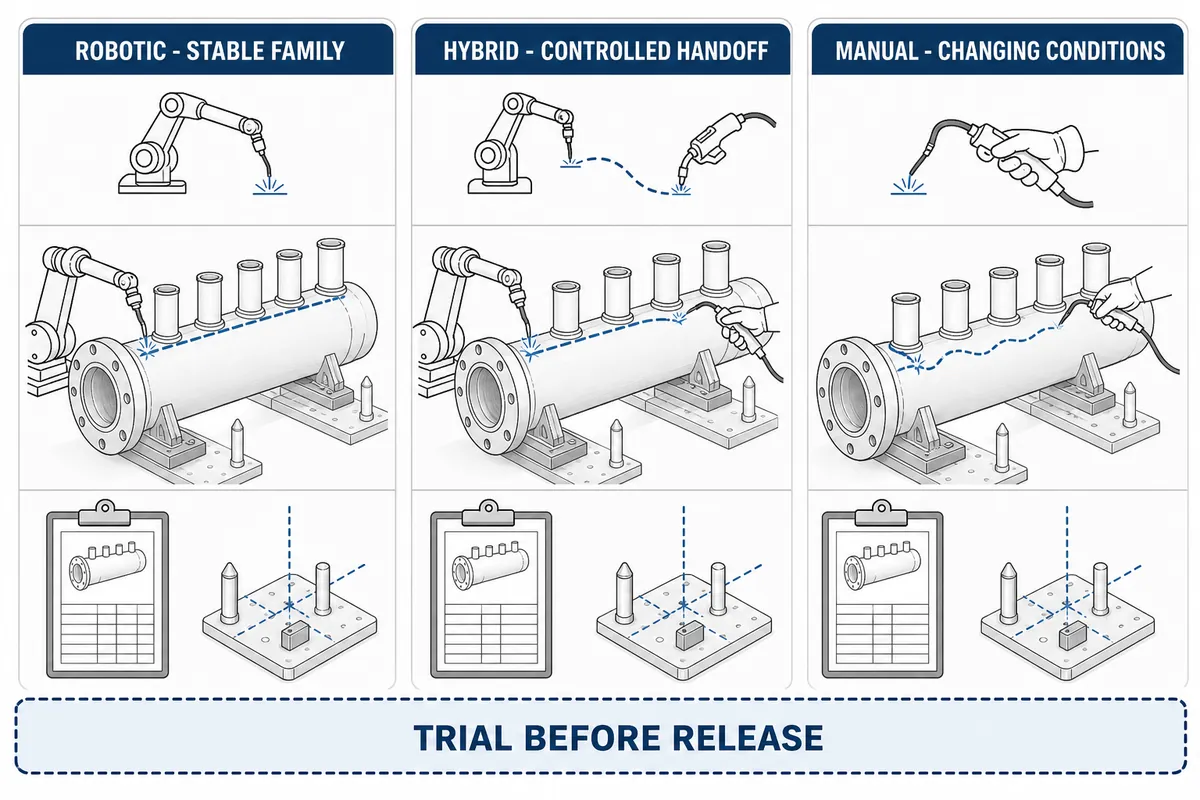
La soldadura manual es una estrategia de control, no simplemente la ausencia de automatización. Manténgala cuando soldadores cualificados deban interpretar cambios en el acceso o las condiciones de reparación; opte por un proceso híbrido cuando un robot pueda repetir la parte estable mientras una persona se ocupa de la ubicación, la preparación, la inspección o las excepciones.
| Condición de producción observada | Proceso que se probará primero | Motivo | No lo elija cuando |
|---|---|---|---|
| Familia estable, referencias repetidas y acceso demostrado | Robotizada | La variación principal puede acotarse y repetirse | Siguen pendientes la asignación de responsabilidades de aceptación o los requisitos previos de seguridad |
| Trayectoria de soldadura estable, carga o posicionamiento variables | Híbrido | Una persona se encarga de presentar la pieza; el robot controla la trayectoria repetible | No se puede garantizar que la transferencia esté libre de errores ni verificarla |
| Trabajos con muchas reparaciones y condiciones cambiantes | Manual | La interpretación y la capacidad de adaptación priman sobre la repetibilidad de la programación | No se pueden controlar los riesgos ergonómicos o de exposición |
| Juntas obstruidas con un subconjunto accesible y repetible | Híbrido | Automatice únicamente el subconjunto validado | Puede confundirse la identificación y la secuencia de las juntas |
| Cambios frecuentes de familia con una recuperación prolongada de la primera pieza | Estudio manual y, después, híbrido | El cambio de referencia puede dominar el ciclo | El volumen y la estabilidad justifican más adelante una célula para una familia de piezas controlada |
| El calor, los humos, la postura o el acceso exponen al operario a riesgos | Estudio de automatización de ingeniería | La reducción de riesgos puede ser importante incluso sin un plazo de recuperación sencillo | La célula solo traslada el peligro a la preparación o al mantenimiento |
Esta matriz sirve para orientar la decisión, no para aprobarla. Una prueba representativa debe incluir uniones nominales, las condiciones límite previstas, una interrupción deliberada del seguimiento de la junta, un cambio de referencia, una comprobación de la primera pieza y las acciones de recuperación que realmente llevarán a cabo los operarios y el personal de mantenimiento.
Qué ha cambiado en 2025: la seguridad de la célula y la cualificación son líneas de trabajo independientes
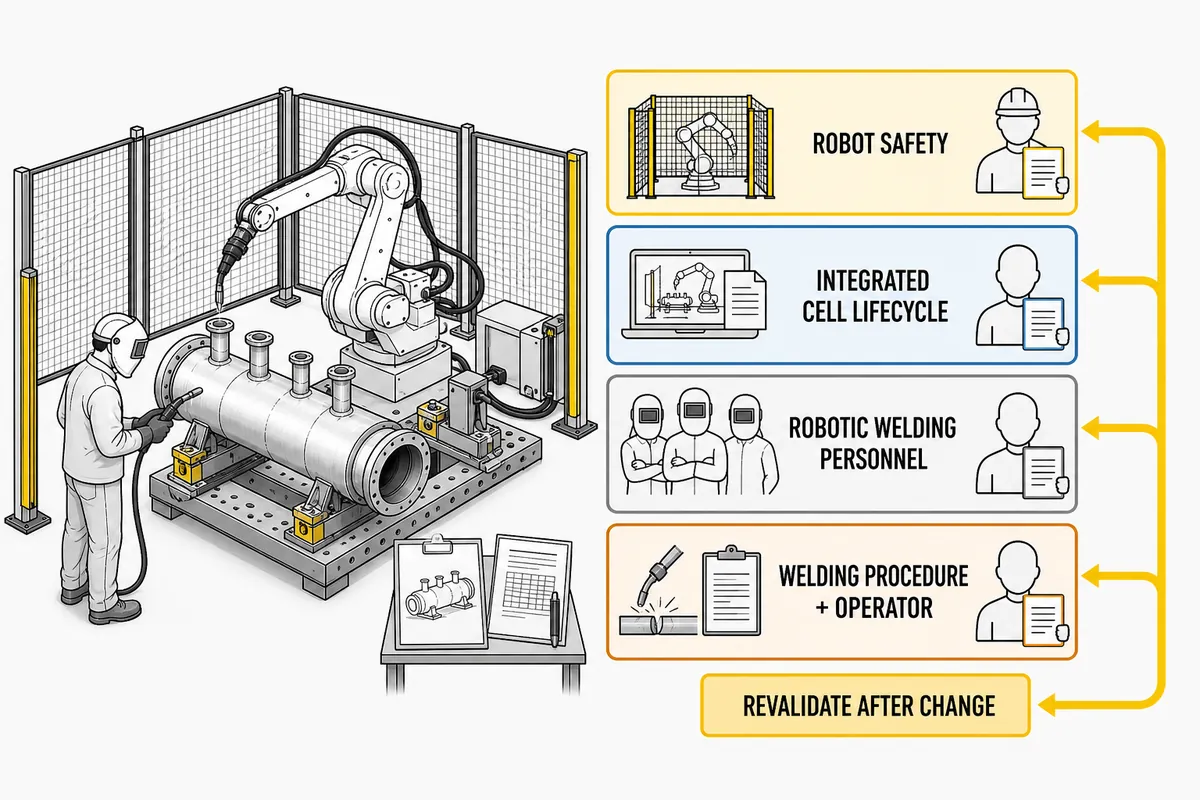
El cambio útil de 2025 no es una previsión genérica del mercado de robots. La documentación actual facilita al comprador distinguir entre el robot, la aplicación integrada, el personal de soldadura robótica y las responsabilidades relativas a los procedimientos de soldadura. Esto debería modificar las pruebas solicitadas durante la especificación y la aceptación.
Estructura de responsabilidades para una adquisición en 2026
- ISO 10218-1:2025: requisitos de seguridad para el robot industrial como maquinaria parcialmente completada.
- ISO 10218-2:2025: diseño, integración, puesta en marcha, funcionamiento, mantenimiento, retirada del servicio y eliminación de aplicaciones y células robotizadas.
- AWS D16.1:2018: seguridad de los sistemas de soldadura por arco robotizada, incluidos los riesgos durante la integración y la puesta en marcha.
- AWS D16.4:2025: requisitos de cualificación para las clasificaciones del personal de soldadura robótica por arco.
- ASME BPVC Section IX 2025: alcance de la cualificación de procedimientos de soldadura y de personal/operarios de soldadura dentro del marco de construcción aplicable.
En la adquisición, asigne un responsable y una prueba de aceptación requerida a cada ámbito, en lugar de escribir «el proveedor deberá cumplir todas las normas». Defina también la revalidación tras cambios en el programa, el útil de fijación, la antorcha, el sensor, las referencias o el mantenimiento que puedan alterar las condiciones demostradas.
Las pruebas de mantenimiento son importantes: NIST considera importante supervisar la pérdida de precisión de los robots para soldadura y distingue la incertidumbre de los instrumentos de medida del error real del robot. Por tanto, el resultado de la puesta en marcha sirve de referencia inicial, pero no garantiza el rendimiento durante toda la vida útil.
Datos para solicitar presupuesto de una célula de soldadura de tubos a colectores para calderas
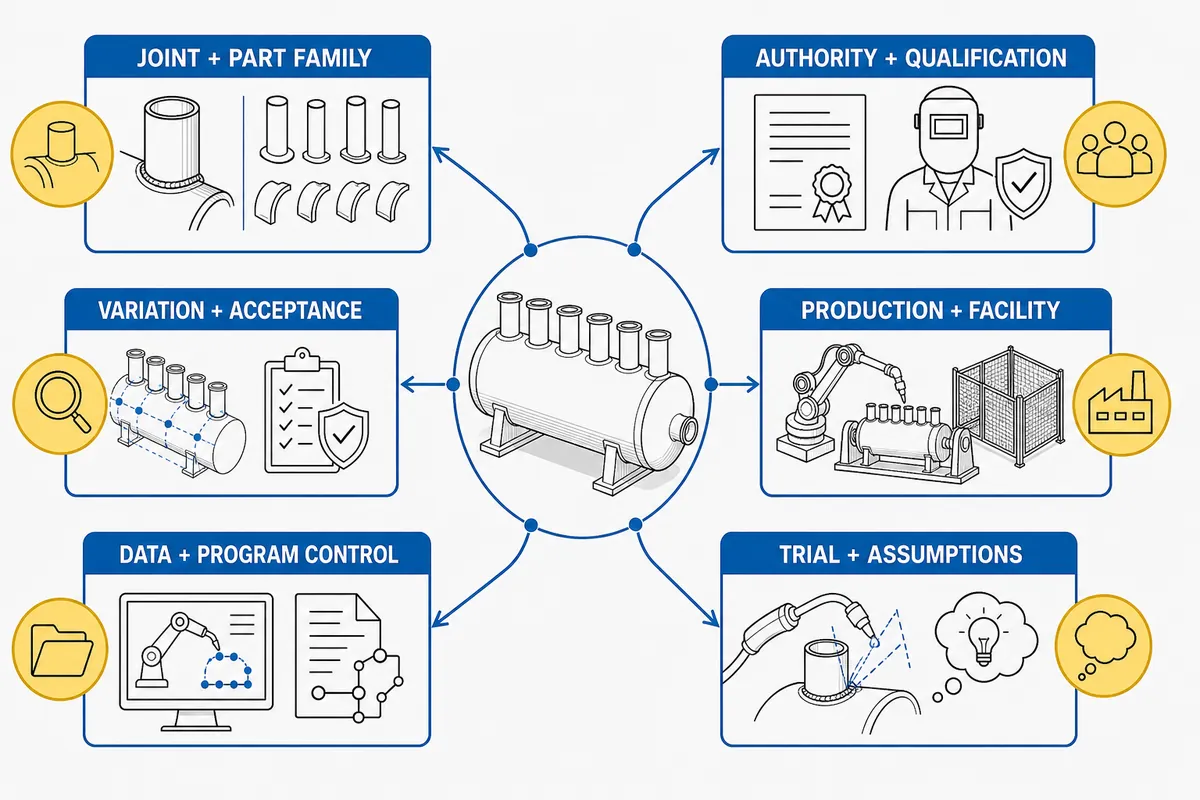
Una solicitud de oferta bien planteada aporta al integrador pruebas suficientes para descartar un concepto poco sólido antes de presupuestarlo. Proporcione la familia de juntas, el proceso y su estado de cualificación, el estudio de variaciones, el método de aceptación, la combinación de producción, las limitaciones de las instalaciones y el plan de pruebas con testigos; después, pida al proveedor que enumere todas sus hipótesis.
Lista de comprobación para solicitar ofertas de robots de soldadura de tubos de caldera a colectores
- ✔ Planos de las piezas y las juntas, control de revisiones, calidades de acero al carbono o acero inoxidable según corresponda, intervalo de espesores, saliente del tubo, diámetro del colector y orientación de producción
- ✔ Estado de construcción nueva o reparación/modificación, base de diseño original, jurisdicción, función del titular del certificado y autoridad de inspección
- ✔ Estado de WPS/PQR, límites del proceso, consumibles y requisitos de precalentamiento, temperatura entre pasadas o tratamiento térmico, cuando proceda
- ✔ Datos medidos de holgura, desalineación, ovalidad, ubicación, punteado y estado superficial en piezas de producción representativas
- ✔ Examen requerido, criterio de aceptación, puntos de espera, reglas para la primera pieza, gestión de excepciones y trazabilidad del retrabajo
- ✔ Volumen y variedad de familias de piezas, método de carga, frecuencia de cambio de referencia, límites de responsabilidad del personal y definición del tiempo de ciclo completo
- ✔ Distribución, carga del suelo, servicios, extracción de humos, interfaces de resguardos, flujo de materiales, acceso para mantenimiento y espacio para recuperación
- ✔ Registros de producción requeridos, propiedad de los datos, control de programas, copias de seguridad, derechos de acceso y periodo de conservación
- ✔ Matriz de pruebas de soldadura representativas, partes testigo, casos de fallo, comprobaciones de calibración y registros de aceptación
- ✔ Hipótesis y exclusiones del proveedor, equipos que aporta el comprador, alcance de la formación, repuestos y asistencia tras la aceptación
Utilice la página de sistemas de soldadura robotizada para el sector energético de Zhouxiang como referencia para la solución comercial y, a continuación, aplique los cinco criterios de este artículo como filtro técnico. La revisión del concepto debe concluir con las hipótesis pendientes y las pruebas realizadas, no solo con un diseño de célula renderizado.
Solicite una prueba de soldadura representativa
En la práctica, una prueba significativa utiliza piezas representativas de la producción y los útiles de fijación, la antorcha, los sistemas de detección, los consumibles, los controles del programa, el método de inspección y los testigos responsables previstos. Registre las ejecuciones nominales, las condiciones límite, los cambios de referencia, la recuperación ante fallos, el acceso para mantenimiento y las condiciones rechazadas antes de hablar de autorización para producción.
Preguntas frecuentes
Estas respuestas abordan las cuestiones sobre definición de la junta, proceso, preparación, pruebas y método de trabajo que quedan pendientes tras revisar los cinco criterios. La consulta exacta no devolvió preguntas de «Otras preguntas de los usuarios» en los datos de búsqueda disponibles; por tanto, estas preguntas son herramientas editoriales para facilitar decisiones, no preguntas atribuidas al buscador.
¿Es lo mismo una placa tubular de caldera que una junta entre tubo y colector?
No; una placa tubular suele ser una placa con orificios para tubos, mientras que una unión tubo-cabezal conecta un tubo o un tubo corto con un cabezal de caldera, según el alcance de este artículo.
Los resultados de búsqueda suelen mezclar las uniones entre tubos y placas tubulares de intercambiadores de calor con la fabricación de colectores para calderas. Antes de elegir GMAW, GTAW orbital, un robot o un posicionador, confirme el plano, el detalle de la junta, su función en la frontera de presión, la trayectoria de soldadura y el acceso. Que la descripción sea parecida no significa que la geometría ni la vía de cualificación sean intercambiables. El proveedor no debería presupuestar la célula hasta que ambas partes identifiquen la misma soldadura en el mismo plano controlado.
¿Puede un robot de soldadura sustituir la soldadura manual de uniones tubo-cabezal?
Un robot solo puede sustituir la parte repetible del trabajo cuando se cumplen los criterios de junta, proceso, acceso, pruebas y producción de ciclo completo, y el trabajo restante está controlado.
El personal puede seguir encargándose de la carga, el posicionamiento, el punteado, la inspección, el mantenimiento, la gestión de excepciones o la soldadura de juntas fuera del ámbito demostrado. En trabajos con muchas reparaciones u obstáculos, la soldadura manual puede seguir siendo el mejor método de control. En condiciones variadas, una solución híbrida suele conservar la adaptabilidad sin renunciar a una ejecución repetible de la trayectoria. Por tanto, la sustitución debe definirse tarea por tarea, con condiciones de parada claras y responsables asignados para cada condición que la célula no pueda clasificar.
¿Es GMAW adecuada para soldar tubos de caldera a colectores?
GMAW puede ser adecuada cuando los requisitos aplicables de construcción o reparación, el procedimiento cualificado, la posición de la junta, los materiales, el control térmico y el método de inspección lo permitan para la frontera de presión concreta.
La idoneidad no puede determinarse únicamente por el nombre del proceso. La persona responsable de la certificación y las partes encargadas de la inspección deben confirmar los requisitos aplicables, mientras que la prueba de producción debe demostrar que la configuración robotizada se mantiene dentro de las variables cualificadas y aporta pruebas aceptables en la familia de juntas real. El material, la posición, la preparación de la junta, el control térmico, los consumibles y el método de inspección forman parte de esa decisión, en lugar de basarse en una comparación genérica de procesos.
¿Qué variación en la preparación puede admitir un robot de soldadura?
No existe un valor de ajuste universal; el límite es el intervalo medido que hayan demostrado conjuntamente el útil de fijación, el sensor, el programa, el proceso y el plan de aceptación específicos.
Mida piezas de producción, pruebe las condiciones límite previstas y defina cuándo debe detenerse la célula o derivar la junta a una revisión manual.
¿Un WPS manual cubre automáticamente la soldadura robotizada?
No; la organización responsable debe confirmar cómo se aplica el procedimiento cualificado al proceso robotizado, las variables, el control de los equipos, las funciones de los operarios y del personal, y los registros de producción del alcance concreto de construcción o reparación.
Un WPS manual es una prueba documental, no una autorización automática para aplicar el procedimiento a un robot. Revise la edición del código aplicable y las condiciones de construcción o reparación; después, compare la configuración robotizada con las variables cualificadas y los registros que las respaldan. Defina quién puede aprobar los programas y sus cambios, cómo se gestionan los consumibles y el control térmico, cómo se autoriza la primera pieza y qué situaciones obligan a recalificar o revalidar. La compra de la célula, la marca del robot o la demostración del integrador no sustituyen estas decisiones.
¿Qué registros de inspección debe generar una célula robotizada?
Los registros de la célula deben vincular cada junta identificada de forma única con el programa aprobado, el contexto del proceso, las excepciones, los exámenes requeridos, la decisión adoptada y el historial de retrabajos, de acuerdo con el sistema de calidad aplicable.
Los campos concretos dependen del sistema de calidad aplicable y del plan de inspección. Los datos del equipo pueden facilitar la trazabilidad, pero la vía de aceptación autorizada determina si se acepta la soldadura.
¿Cuándo es mejor una célula híbrida que la automatización completa?
Una célula híbrida es mejor cuando la trayectoria de soldadura es repetible, pero la carga, el posicionamiento, la preparación, la inspección o la gestión de excepciones aún requieren criterio humano en fases concretas de producción.
Defina el traspaso, la identificación de la junta, las condiciones de parada y quién se responsabiliza de cada excepción, para que la solución híbrida no deje un vacío invisible entre los controles manuales y automatizados.
Alcance y fuentes del análisis
Esta guía distingue las decisiones de ingeniería específicas de la junta de las ventajas generales de los robots frente a la soldadura manual que ya se tratan en otras páginas del sitio de Zhouxiang. La identidad y la trayectoria de la empresa se describen en el perfil de Zhouxiang; no se utiliza ningún dato facilitado por la empresa como prueba del rendimiento de la soldadura entre tubos y colectores.
Referencias y fuentes
- AWS D16.1M/D16.1:2018 — Especificación de seguridad para la soldadura robotizada por arco
- ISO 10218-1:2025 — Requisitos de seguridad para robots industriales
- ISO 10218-2:2025 — Aplicaciones de robots y células robotizadas
- Manual técnico de OSHA — Sistemas y aplicaciones de robots industriales
- National Board — Interpretación 17-06 del NBIC
- ASME — Programa de certificación de calderas y recipientes a presión
- AWS D16.4M/D16.4:2025 — Avance de la norma sobre personal de soldadura robotizada por arco
- ISO 17635:2025 — Reglas generales para los ensayos no destructivos de las soldaduras
- ISO 5817:2023 — Niveles de calidad para las imperfecciones de las soldaduras
- NIST — Seguimiento de la pérdida de precisión de robots industriales y evaluación rápida de su estado
- NIST — Estructura jerárquica de los indicadores clave de rendimiento de fabricación
- Control robotizado adaptativo ante variaciones de preparación en GMAW — artículo de congreso
- Tesis de Minnesota State University — caso delimitado de comparación entre soldadura manual y robotizada

