
Contacte a Zhouxiang

Atualizado em agosto de 2026
Um robô de soldadura com rodas ou lagartas implica uma comparação entre chassis móveis que deve ser decidida com base no percurso com carga, e não numa afirmação vaga de que as rodas são rápidas ou as lagartas robustas. Em geral, as rodas partem em vantagem em pisos interiores preparados; as lagartas justificam-se quando defeitos medidos, superfícies deformáveis, limites de tração ou requisitos de desimpedimento impedem a passagem do chassis com rodas proposto.
Defina o âmbito antes de consultar as normas: classifique a plataforma como autónoma ou sem condutor, telecomandada ou guiada mecanicamente. A ISO 3691-4:2023 abrange veículos industriais sem condutor, mas o âmbito público exclui veículos guiados apenas por carris ou guias e veículos telecomandados. O modo de controlo altera a linguagem de segurança aplicável.
Este guia fornece às equipas da fábrica e de soldadura uma auditoria do percurso, um registo de massas e localizações, um cálculo do tempo de ciclo e um ensaio de aceitação com âmbito definido. Os leitores que necessitem de definições de categorias, opções de processo ou ROI devem consultar o guia existente sobre tipos e aspetos económicos dos robôs móveis de soldadura; os modelos exatos, as configurações, os preços e as propostas comerciais continuam disponíveis na página comercial.
Limites do processo: A escolha do chassis não determina entre soldadura MIG, soldadura por arco com gás e fio consumível, soldadura por arco submerso, soldadura a laser, soldadura por pontos ou outros processos de soldadura automatizada. Cada projeto de soldadura robotizada por arco, soldadura automática ou soldadura adaptativa continua a exigir procedimentos de soldadura próprios, controlo dos parâmetros de soldadura, verificações da qualidade da soldadura, tecnologias de soldadura e serviços auxiliares; as alegações comparativas com a soldadura manual devem integrar um estudo separado do processo. Neste caso, o processo de soldadura robotizada e o processo de soldadura com robô são dados de entrada declarados, enquanto a auditoria do percurso avalia se a base consegue suportar a operação de soldadura prevista.
Robôs de soldadura com rodas ou sobre lagartas: comparação rápida
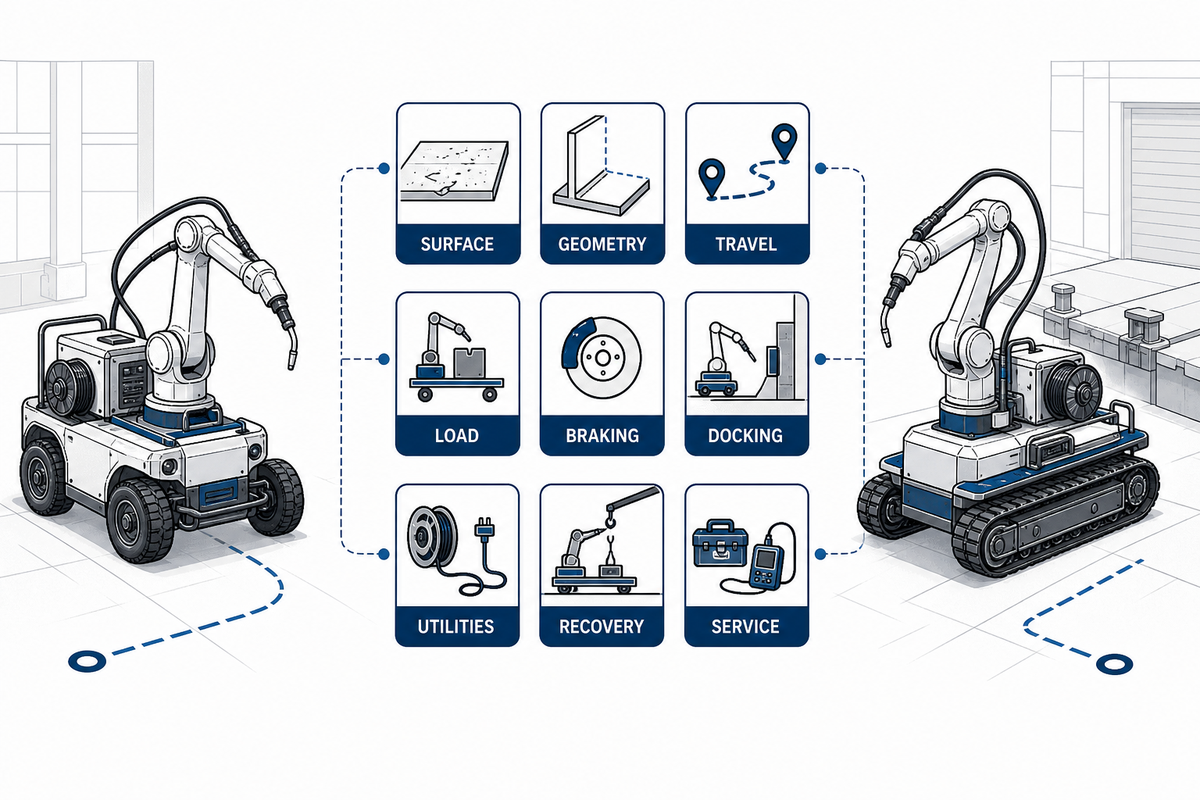
Percursos preparados, contínuos, limpos e com geometria previsível favorecem as plataformas com rodas. As plataformas sobre lagartas devem ser consideradas quando as descontinuidades medidas, as superfícies soltas, as transições para o exterior ou outras condições excedem os limites das rodas, da distância ao solo, da travagem ou da direção da configuração proposta. Designações como plataforma robótica com rodas, plataforma robótica sobre lagartas ou robô móvel AGV não alteram as provas necessárias.
| Evidências do percurso | Condições que favorecem as rodas | Condições que favorecem as lagartas | O que ainda precisa de ser comprovado |
|---|---|---|---|
| Superfície | Piso contínuo e preparado | Segmentos soltos ou partidos medidos | Capacidade de transposição de obstáculos e paragem com carga |
| Geometria | Manobras apertadas com direção verificada | Acesso fora do percurso com área de manobra verificada para direção diferencial | Trajetória varrida e interação com o piso |
| Deslocação | Deslocações frequentes em percursos desimpedidos | A tração é mais determinante do que a velocidade nominal | Ciclo completo de deslocação |
| Carga | Dentro do envelope completo da proposta | Dentro do envelope completo da proposta | Massa, centro de gravidade, travagem e posição de soldadura |
| Travagem | Contacto previsível no percurso inspecionado | Tração verificada nos troços mais exigentes | Paragem, imobilização e arranque com carga |
| Acoplamento | A aproximação com direção controlada desimpede a área de trabalho | A área de manobra não interfere com a zona de trabalho | Medição repetida da posição na zona de soldadura |
| Serviços auxiliares | A disposição dos cabos ou da bateria deve corresponder ao percurso | A disposição dos cabos ou da bateria deve corresponder ao percurso | Teste de alimentação elétrica, gás, refrigeração e percurso varrido |
| Recuperação | O acesso e o plano de reboque adequam-se ao corredor | O plano de acesso e recuperação é adequado ao terreno | Procedimento de falha e reinício testemunhado |
| Manutenção | Estão documentadas as intervenções nas rodas, pneus, rolamentos e direção | Estão documentadas as intervenções nas lagartas, nos roletes, na tensão e na remoção de detritos | Tarefas, peças sobresselentes, acesso e responsabilidade pela resposta |
Nenhuma das colunas constitui uma aprovação. As designações do chassis não comprovam a transposição de obstáculos, a acoplagem, a estabilidade, a paragem, a qualidade da soldadura ou a conformidade do sistema fornecido.
Audite o pavimento antes de escolher o chassis
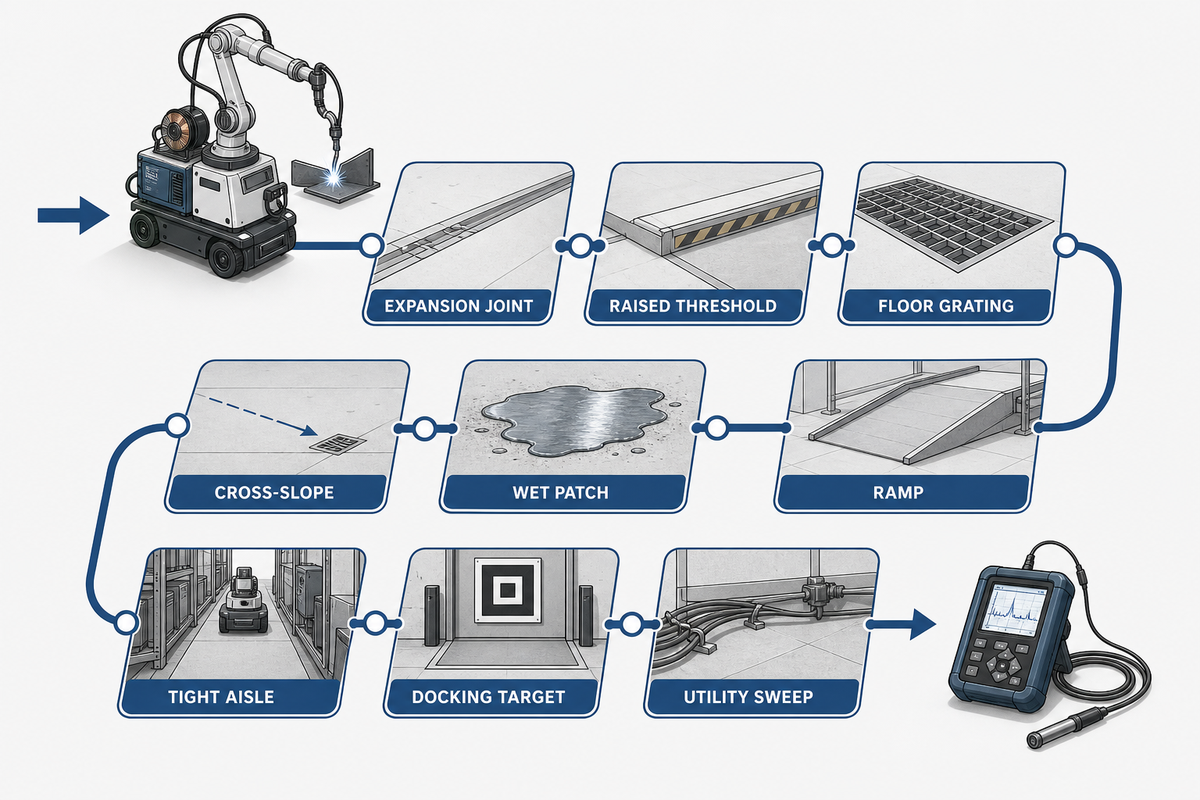
Uma auditoria útil do pavimento regista a pior condição em cada percurso de produção e a direção em que a plataforma carregada a encontra. Este registo do percurso fornece provas que a tabela comparativa não consegue fornecer. Meça juntas, desníveis, grelhas, soleiras, inclinações, inclinações transversais, detritos, zonas molhadas e transições para o exterior; não substitua estas observações por um limite universal em milímetros.
A ISO 3691-4 indica que as condições da zona de operação afetam significativamente a segurança dos veículos industriais sem condutor. Isto justifica uma inspeção das instalações, mas a página pública da norma não especifica limites de transposição de obstáculos para rodas ou lagartas de uma máquina específica. Os fornecedores têm de declarar os limites da configuração proposta, e o ensaio de aceitação tem de reproduzir o percurso medido pelo comprador.
| Troço do percurso | Registo ilustrativo | Possível falha | Provas de aceitação |
|---|---|---|---|
| Junta de dilatação | 18 mm de largura; 8 mm de profundidade | Queda da roda ou embate numa aresta | Passagem com carga nos dois sentidos |
| Soleira elevada | 22 mm de altura; aproximação de 80 mm | Contacto da parte inferior ou do bordo das lagartas | Aproximação a baixa velocidade e reinício |
| Grelha de piso | Aberturas de 25 mm por 60 mm | Perda de contacto ou danos nas lagartas | Posicionamento mais desfavorável das rodas ou lagartas |
| Rampa | 3,5° ao longo de 6 m | Perda de tração ou de capacidade de travagem | Paragem e arranque com carga |
| Inclinação transversal | 2° em 4 m | Instabilidade lateral ou erro de trajetória | Nos dois sentidos de deslocação |
| Zona molhada | 12 m de comprimento; inclinação de 1,5° | Derrapagem e paragem mais longa | Paragem controlada nas condições declaradas |
| Corredor estreito | 2 450 mm livres; curva de 90° | Colisão na trajetória varrida | Sobreposição geométrica completa e ensaio |
| Alvo de acoplagem | ±5 mm; ±0,5° | Erro de posição no local da soldadura | Aproximações instrumentadas repetidas |
| Percurso varrido pelos serviços auxiliares | Cabo de 15 m; mangueira de gás de 12 m | Encravamento, tensão ou abrasão | Percurso observado na curva limite |
Para um exemplo específico de percurso, consulte as aplicações de soldadura com AGV em estaleiros navais. Use esse contexto de instalação para identificar questões, sem transpor os limites para outra fábrica; o Turno de referência hipotético apresentado abaixo é um cálculo de tempo e não estabelece qualquer limite para o piso.
Meça a geometria do percurso e o espaço de acoplagem
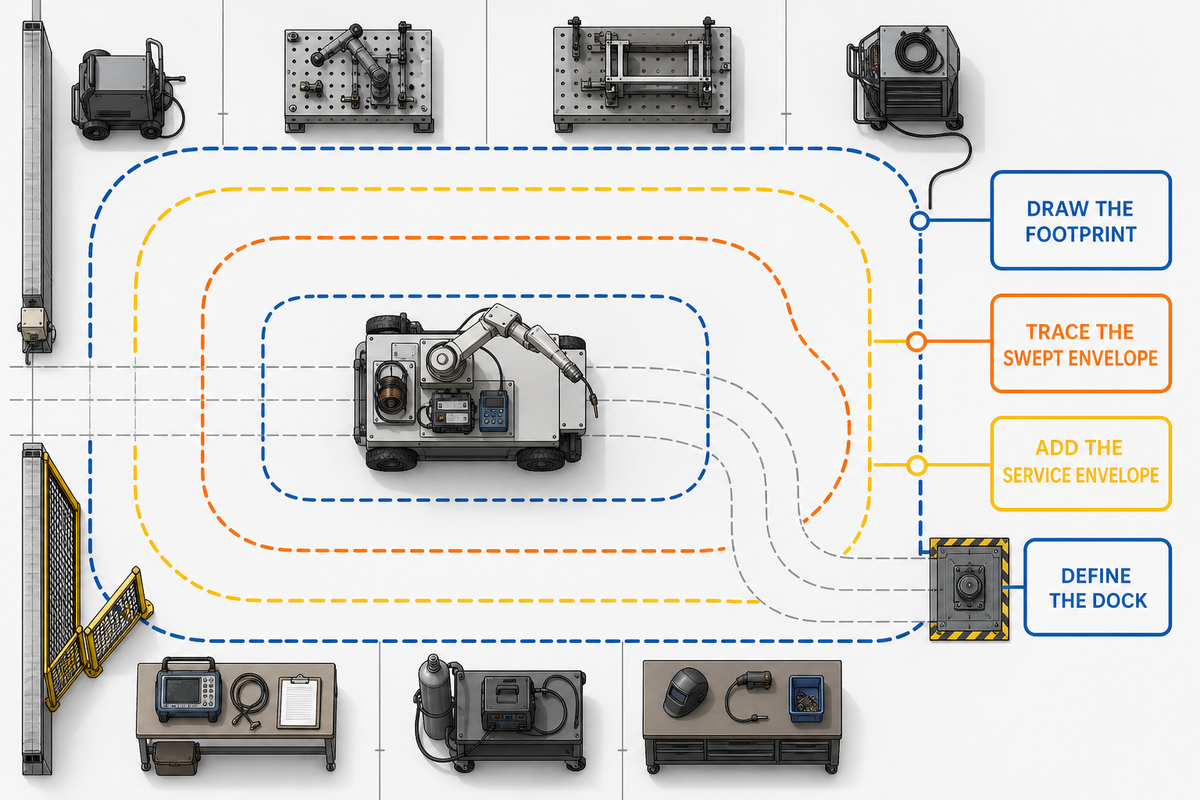
A geometria do percurso tem de incluir a área ocupada pelo chassis, o espaço varrido durante a manobra mais apertada e o espaço necessário para manutenção e segurança. Depois de mapear as irregularidades do pavimento, acrescente esta geometria ao mesmo registo do percurso. A largura do corredor em linha reta, por si só, não contempla a trajetória de um veículo de direção diferencial, o movimento de cabos ou mangueiras, o acesso para recuperação, o ângulo de aproximação nem a precisão necessária na estação de soldadura.
Um estudo revisto por pares, publicado em 2025 sobre robôs móveis de soldadura, relaciona as escolhas de configuração com a curvatura do percurso e a capacidade de carga necessária. As dimensões do protótipo não definem limites invariáveis para os corredores; a lição geral a aplicar é considerar em conjunto a geometria e a carga da máquina em avaliação.
- Desenhe a área ocupada: use as dimensões do chassis fornecido e todas as saliências.
- Trace o envelope varrido: inclua o comportamento da direção ou da direção diferencial na curva mais exigente.
- Acrescente o espaço necessário para manutenção: indique os cabos, as mangueiras, as proteções, as pessoas e o equipamento de recuperação.
- Defina o ponto de acoplamento: indique a posição-alvo, as tolerâncias de translação e rotação e o método de medição.
O NIST comunica métodos de ensaio concluídos para condução e acoplagem com carga, condução e acoplagem em rampas e estabilidade da carga. Neste plano de aceitação, registe aproximações repetidas, estado de localização, posição alcançada, resolução dos instrumentos de ensaio e incerteza da medição. Percorrer a rota uma única vez não comprova o posicionamento repetível no local da soldadura.
Converta a velocidade de deslocação no rácio entre deslocação e arco
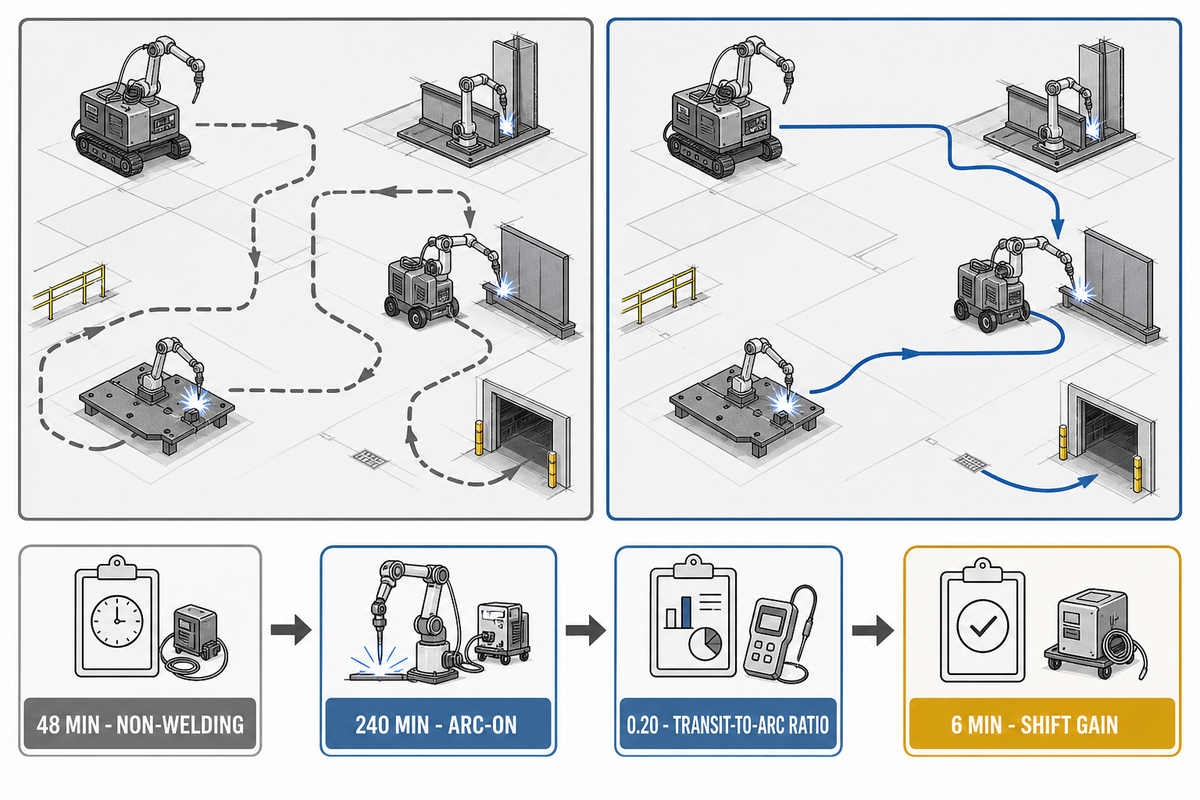
Na soldadura automatizada, uma análise de velocidade útil determina quantos minutos sem soldadura o sistema móvel necessita por cada minuto produtivo de arco ativo. O Rácio entre deslocação e arco ativo divide o tempo de deslocação, travagem, acoplagem, alinhamento, leitura, gestão dos serviços auxiliares e recuperação pelo tempo produtivo de arco ativo no mesmo turno.
Exemplo prático — turno de referência: seis deslocações de 8 min cada representam 48 min sem soldadura. Com 240 min de arco ligado, o rácio é 48 ÷ 240 = 0.20. Se outra proposta poupar 1 min por deslocação, o rácio passa para 42 ÷ 240 = 0.175. Nesse turno, poupam-se 6 min, e não a diferença entre as velocidades máximas indicadas nas brochuras. Para introdução numa folha de cálculo, os valores correspondentes são 0.133 horas por deslocação, 0.8 horas sem soldadura, 4 horas de arco ligado, 0.0167 horas poupadas por deslocação, 0.7 horas sem soldadura após a revisão e 0.1 horas poupadas.
Use o mesmo percurso, carga instalada, número de estações, limites de aceleração, atrasos causados por obstáculos, método de acoplagem, rotina de leitura e disposição dos serviços auxiliares nas duas propostas. Num percurso curto, as diferenças de velocidade máxima podem ter pouco efeito, pois o alinhamento é o fator dominante. Em muitos deslocamentos longos, o tempo de deslocação pode tornar-se significativo. Este rácio revela qual destas situações se aplica.
Conclusão principal
Compare os minutos totais de deslocação por turno, não a velocidade máxima do chassis. As bases mais rápidas só trazem vantagens quando o tempo de percurso representa uma parte significativa do horário de soldadura com arco ativo.
Substitua um único valor de carga útil por um registo de estabilidade com carga
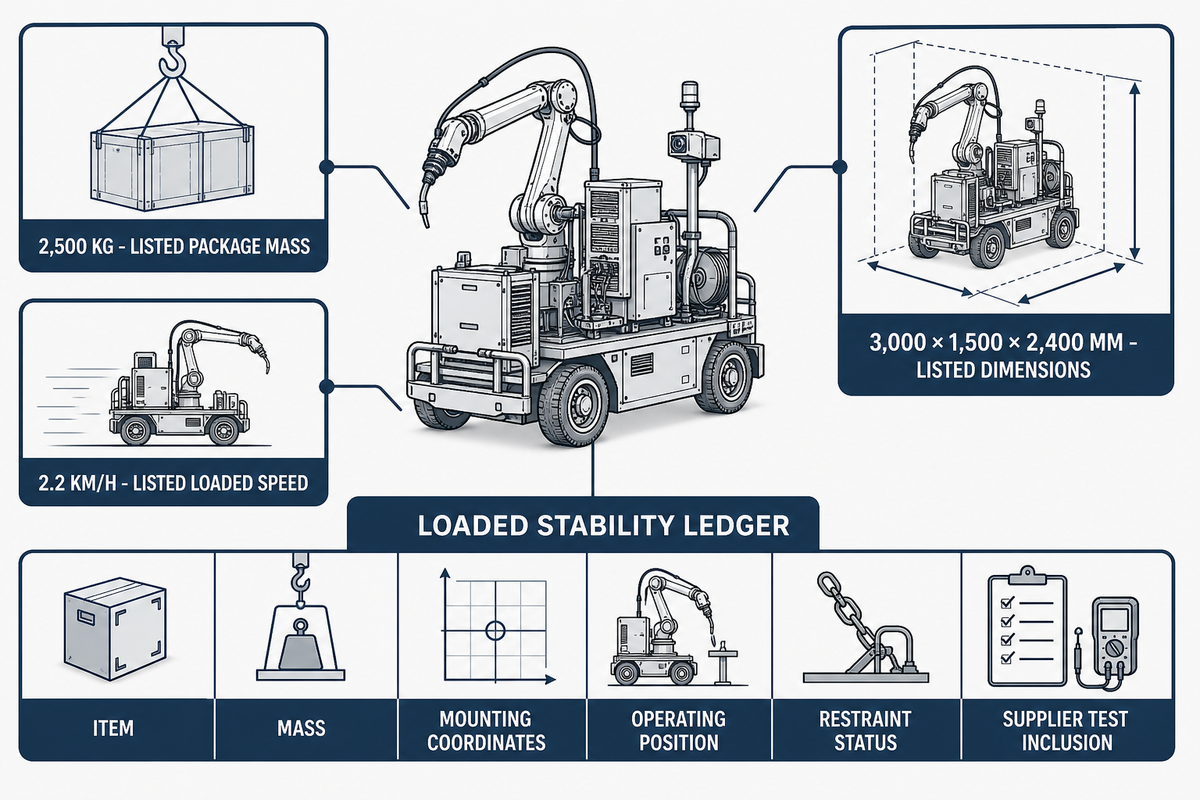
A capacidade de carga é apenas um dos elementos que sustentam a avaliação da estabilidade de um sistema móvel de soldadura. Por isso, as provas do tempo de ciclo do turno de referência têm de ser acompanhadas pelo estado de carga que as produziu. A avaliação para a tomada de decisão requer a massa de todos os elementos instalados, as respetivas coordenadas de montagem, a posição limite do robô, os elementos fixos e móveis, as condições de inclinação e travagem e a confirmação de que o fornecedor ensaiou a mesma configuração.
A Nota Técnica 1955 do NIST refere que uma carga elevada e em consola pode desestabilizar um manipulador móvel durante a navegação e contribuir para desvios do percurso. Esse mecanismo aplica-se tanto às propostas com rodas como às propostas com lagartas: uma área de contacto distribuída pode ajudar em terrenos deformáveis, mas não comprova a resistência ao tombamento, a travagem, a carga sobre o piso ou a estabilidade na posição de soldadura.
“Os resultados mostram que as cargas em consola próximas da altura máxima da carga útil provocam instabilidade do veículo durante a navegação.”
2 500 kgmassa indicada do conjunto standard
3 000 × 1 500 × 2 400 mmdimensões indicadas do conjunto
2,2 km/hvelocidade de deslocação indicada com carga
Estes valores da Zhouxiang ilustram por que razão o conjunto completo é importante; não são intervalos de mercado. Elabore um registo de estabilidade com carga que indique cada item, a massa, as coordenadas de montagem, a posição de funcionamento, o estado da retenção e a inclusão nos ensaios do fornecedor. Peça ao fornecedor que atualize o registo após qualquer alteração do braço, da fonte de alimentação para soldadura, do conjunto de alimentação do arame, das proteções, da utillagem e dos dispositivos de fixação, da bateria, do sistema de cabos ou dos acessórios.
Separe o desempenho em deslocação da estabilidade de soldadura
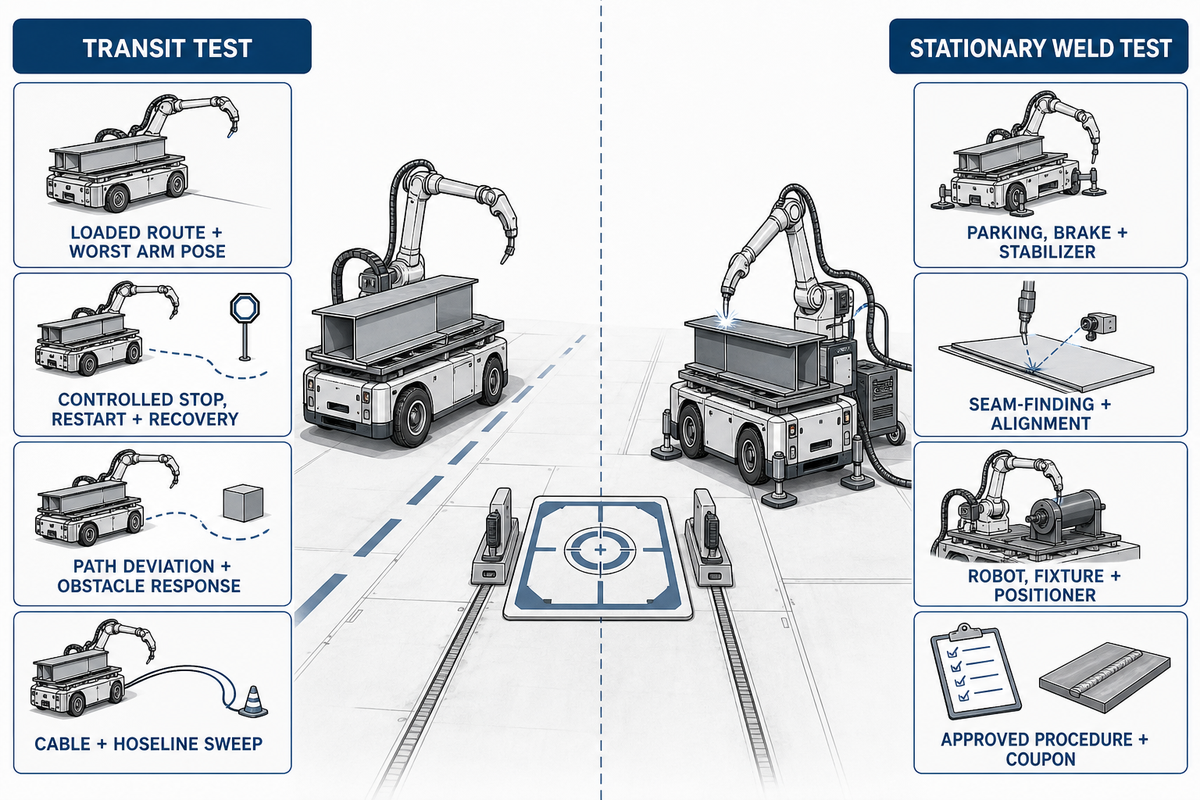
Uma deslocação suave não comprova uma soldadura repetível, e uma soldadura estacionária de qualidade não comprova uma deslocação segura. A aceitação de um sistema de soldadura robotizada exige dois conjuntos de observações: o movimento com carga ao longo do percurso e a soldadura depois de a plataforma atingir o estado definido de estacionamento, travagem, estabilização e alinhamento. As operações repetidas de acoplagem também têm de posicionar o cordão de soldadura dentro da janela de alinhamento e do processo especificada.
Ensaio de deslocação
- Percurso com carga e posição de transporte mais desfavorável do braço
- Paragem controlada, reinício e recuperação
- Desvio do percurso e resposta a obstáculos
- Percurso varrido por cabos e mangueiras
Ensaio de soldadura com o equipamento parado
- Estado de estacionamento, travagem e estabilizadores
- Repetibilidade da deteção da junta e do alinhamento
- Estado do robô, do dispositivo de fixação e do posicionador
- Procedimento aprovado e critérios para os provetes
Se o resultado da soldadura se alterar, investigue a aplicação completa: rigidez do braço robótico, tocha de soldadura, dispositivo de fixação, peça de trabalho, posicionador, seguimento da junta, parâmetros do processo, estabilidade dos serviços auxiliares e procedimento. Atribuir todas as variações às rodas ou às lagartas simplifica a explicação, mas conduz a um diagnóstico deficiente.
Compare a manutenção em função dos contaminantes do percurso e do desgaste
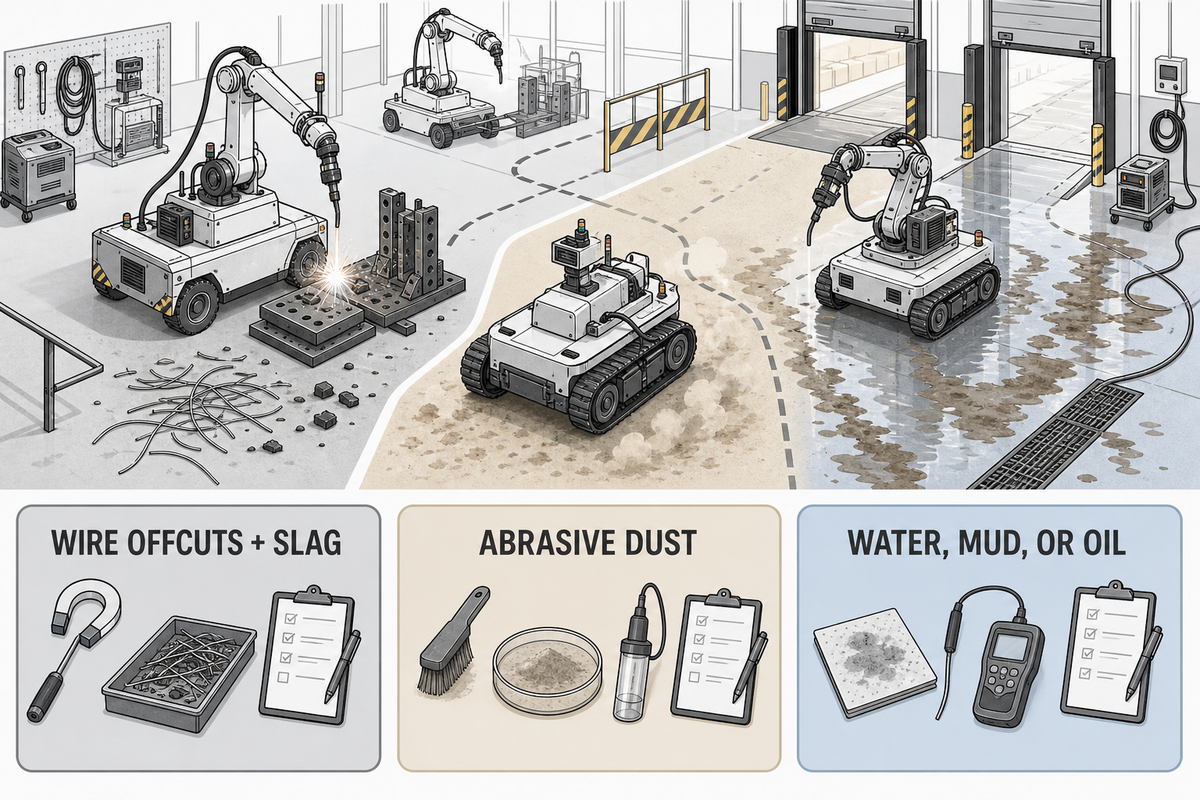
Compare a manutenção necessária com os contaminantes, as limitações de acesso, o ciclo de serviço, o plano de recuperação e as tarefas de manutenção documentadas para cada chassis proposto. As bases sobre lagartas podem exigir trabalhos adicionais de tensão, roletes, bordos e remoção de detritos; nas bases com rodas, os pneus, rolamentos, componentes de direção e pequenas áreas de contacto podem estar sujeitos a outros danos.
| Exposição | Inspecione | Registo |
|---|---|---|
| Restos de arame e escória | Banda de rodagem, roletes, proteções, empanques, sensores | Tempo de remoção e causa de danos |
| Pó abrasivo | Rolamentos, sistema de tensão, interfaces de acionamento | Intervalo de inspeção conforme o manual e o regime de utilização |
| Água, lama ou óleo | Superfícies de tração, invólucros, conectores | Método de limpeza e ensaio para retoma do serviço |
Que manutenção exige uma estação de soldadura robotizada?
Separe a base, o robô e o conjunto de soldadura, os sensores e as funções de segurança. Obtenha os intervalos das tarefas nos manuais fornecidos e no ciclo de serviço declarado; depois, calcule os custos de acesso, ferramentas, consumíveis, peças sobresselentes, recuperação após falhas e reboque. Não publique um intervalo de manutenção universal se o fabricante não o tiver fornecido.
Escolha com a ajuda da grelha de avaliação da realidade do percurso
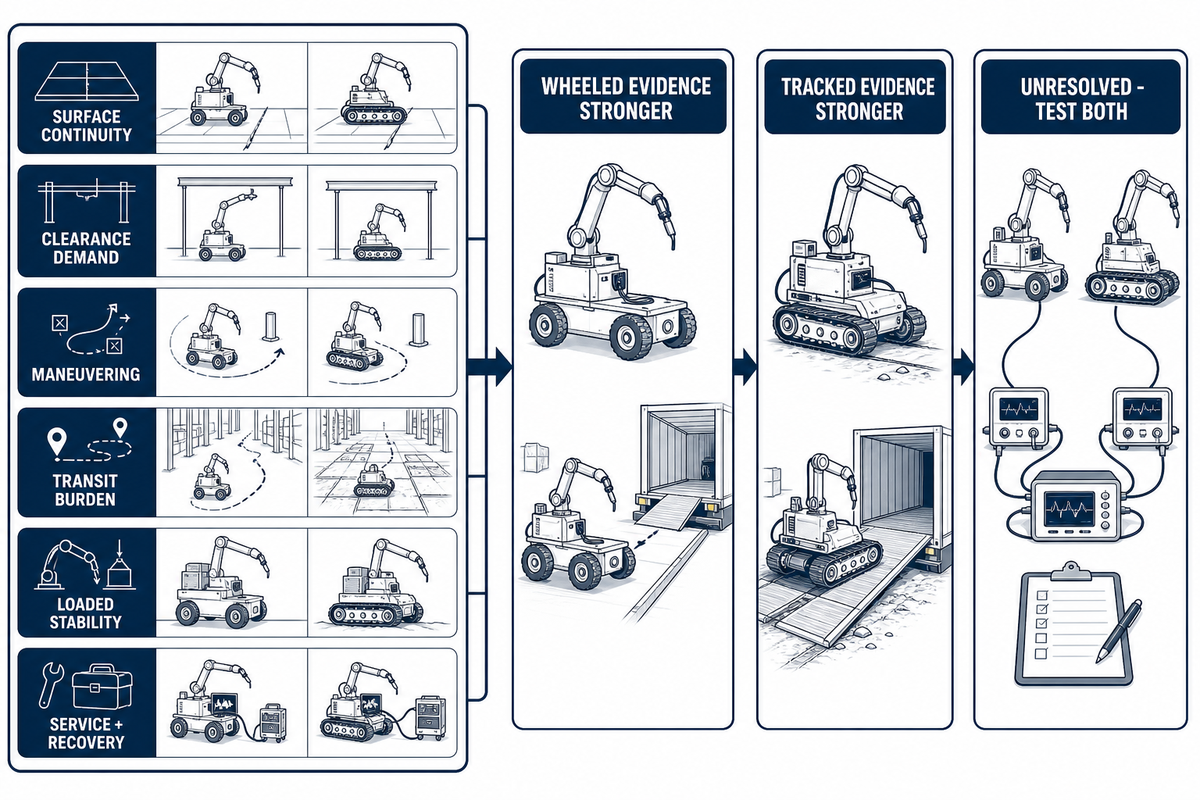
A grelha de avaliação da realidade do percurso converte as observações no local em três conclusões defensáveis: as evidências favorecem as rodas, favorecem as lagartas ou continuam inconclusivas e exigem ensaios. Os resultados da manutenção entram na grelha como evidências de assistência e recuperação. A grelha evita deliberadamente uma ponderação numérica, porque nenhuma fonte citada valida uma pontuação universal para diferentes fábricas, cargas, controlos e configurações de chassis.
| Linha de provas | As provas favorecem a solução com rodas quando | As evidências favorecem as lagartas quando | Sem resolução quando |
|---|---|---|---|
| Continuidade da superfície | As rodas propostas vencem todos os troços medidos | As lagartas propostas vencem troços intransitáveis para as rodas | Faltam limites ou ensaios |
| Necessidade de distância ao solo | A folga das rodas e da parte inferior está verificada | A geometria das lagartas está verificada face aos defeitos | São fornecidas apenas designações genéricas |
| Manobras | O espaço de manobra permite a aproximação mais apertada | O espaço de manobra das lagartas é suficiente | Não existem trajetórias varridas |
| Exigência de deslocação | O tempo de ciclo medido é inferior | A tração elimina atrasos no percurso | A única entrada é a velocidade máxima |
| Estabilidade com carga | A configuração fornecida passa | A configuração fornecida passa | A capacidade de carga é apresentada como substituto de provas |
| Assistência e recuperação | As tarefas, as peças sobresselentes, o acesso e a recuperação adequam-se às operações | As tarefas, as peças sobresselentes, o acesso e a recuperação adequam-se às operações | Os trabalhos durante as paragens não estão documentados |
Depois de recolher estas medições, use-as para comparar as configurações de chassis disponíveis. Em seguida, envie as mesmas provas ao fornecedor quando analisar configurações de robôs de soldadura móveis com AGV.
Copie os campos seguintes para o pedido de cotação. «Intervalo recomendado» significa o requisito medido pelo comprador e o limite de aceitação declarado pelo fornecedor, não um valor inventado neste artigo.
Lista de verificação para o pedido de cotação — copie estes pontos para o pedido:
| Parâmetro | Intervalo recomendado | Porque é importante | Como verificar |
|---|---|---|---|
| Junta, desnível e grelha | Máximo medido pelo comprador, em mm | Define os requisitos de contacto e desimpedimento | Passagem representativa com carga |
| Inclinação e inclinação transversal | Máximo medido pelo comprador em % ou graus | Afeta a tração, a travagem e a estabilidade | Parar e arrancar no troço limitante |
| Área do percurso | Largura livre mínima em mm | Testa o percurso varrido real | Sobreponha a geometria fornecida ao percurso |
| Carga instalada | Massa total em kg e coordenadas em mm | Evidencia os efeitos do centro de gravidade | Registo de estabilidade com carga validado e assinado |
| Acoplamento | Tolerância em mm e graus; número de repetições indicado | Distingue o posicionamento da conclusão do percurso | Aproximações repetidas instrumentadas |
| Serviços auxiliares | Valores nominais de V/A, caudais de gás e de refrigeração, comprimentos de cabos e mangueiras | Impede que o êxito no percurso esconda limitações de manutenção | Desenhos, placas de características e ensaio funcional |
Execute o ensaio de validação do percurso com carga antes da aceitação
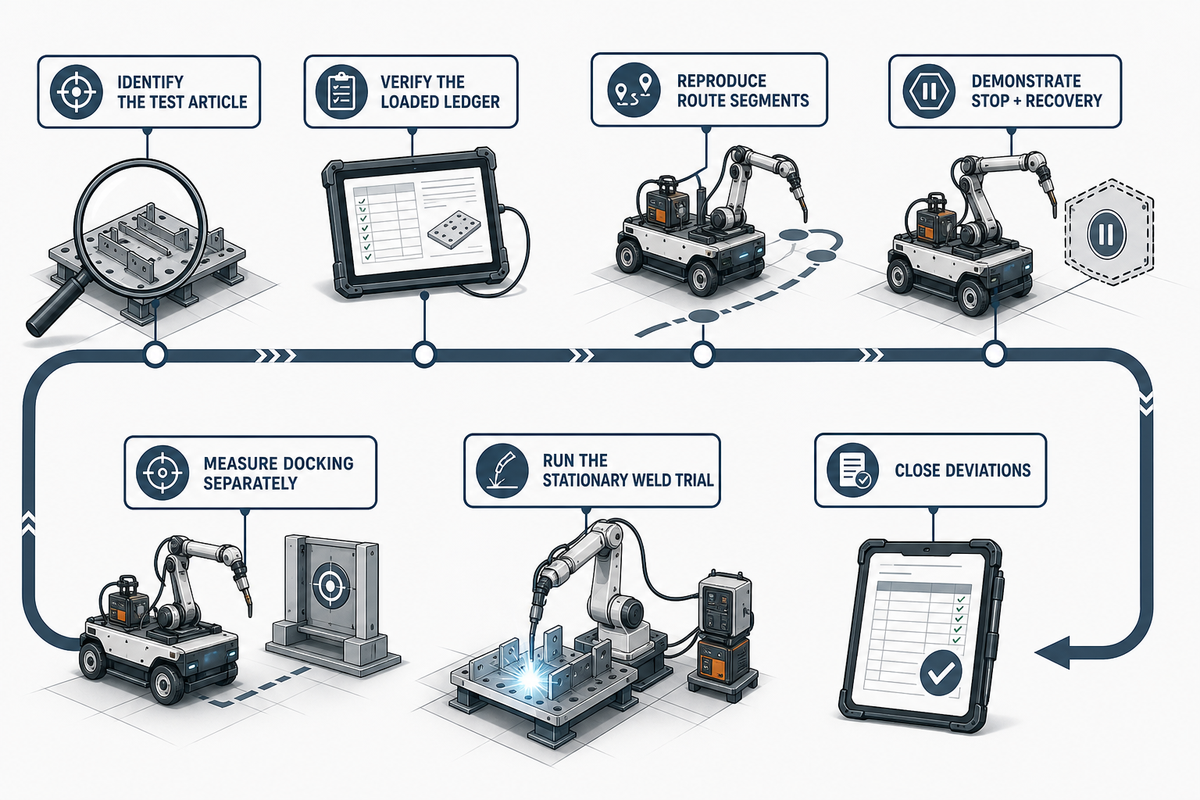
O ensaio de validação do percurso com carga deve usar o material rodante real, o estado do software, o braço robótico, o conjunto de soldadura, a disposição dos cabos ou da bateria, a utillagem e os dispositivos de fixação, as proteções e os acessórios. As linhas por resolver na grelha de avaliação passam a constituir o plano de ensaios. Trata-se de um ensaio testemunhado, com uma configuração declarada e troços representativos do percurso; não comprova que todas as funções do sistema ou todos os perigos tenham sido validados.
Declaração da configuração: Em todo o setor da soldadura, incluindo o trabalho em estruturas metálicas, identifique o sistema de controlo, o braço robótico, a tocha de soldadura, o sistema de visão artificial, as tecnologias de sensores, os percursos de soldadura, o ambiente de trabalho e todas as funções de segurança que regem os movimentos do robô. Registe como os sistemas automatizados orientam o robô, como se verifica a influência dos parâmetros de soldadura e como a máquina executará as tarefas de soldadura quando estiver imobilizada. Um robô de soldadura por arco, um robô de soldadura inteligente, robôs industriais de soldadura, robôs colaborativos ou células industriais de soldadura robotizada não comprovam, por si só, uma qualidade de soldadura consistente; as aplicações de soldadura com vários robôs continuam a exigir uma aceitação vinculada à configuração.
- Identifique o equipamento de ensaio — registe o chassis, o software, o modo de controlo, o método de orientação, o braço robótico, o equipamento de soldadura e os acessórios.
- Verifique o registo de estabilidade com carga — confirme que os elementos instalados e a posição limite de transporte correspondem ao registo assinado.
- Reproduza os troços do percurso — atravesse as irregularidades medidas na direção e nas condições de contaminação relevantes.
- Demonstre a paragem e a recuperação — testemunhe a paragem controlada, o reinício, a resposta a falhas e a recuperação nas condições mais exigentes.
- Meça a acoplagem separadamente — repita as aproximações e guarde os registos da posição, localização, instrumentos e incerteza.
- Realize o ensaio de soldadura com o equipamento parado — isole o estado da base e aplique os critérios aprovados para a soldadura e para os provetes.
- Registe os desvios — documente a ação corretiva e repita cada etapa que falhou ou foi afetada.
Mantenha um registo separado dos serviços auxiliares de soldadura relativos à máquina de soldadura e aos equipamentos de automação da soldadura utilizados no fabrico. A norma da OSHA para soldadura por arco abrange os circuitos dos cabos de trabalho, a ligação à terra da estrutura da máquina, as ligações de alimentação, os condutores, o estado dos cabos e as fugas de água de refrigeração ou de gás de proteção. Atravessar o pavimento não comprova o percurso de retorno da corrente de soldadura, a ligação de proteção à terra, a alimentação elétrica, o gás, a refrigeração nem o estado dos cabos e das mangueiras.
Âmbito das normas: ISO 10218-2:2025 aborda a integração de aplicações com robôs industriais, mas o seu âmbito público exclui os perigos de mobilidade quando os manipuladores são integrados com veículos sem condutor ou plataformas móveis. Os integradores qualificados têm de determinar as normas aplicáveis, as obrigações regulamentares e o âmbito da avaliação de riscos para a aplicação combinada. Nenhuma referência isolada aqui comprova a conformidade.
Consulte o guia dedicado aos requisitos de segurança para robôs móveis. Este guia sobre chassis tem um objetivo mais específico: tornar claros o percurso, a carga, a acoplagem, os serviços auxiliares e as provas de aceitação antes da compra.
Porque as instalações de 2025–2026 elevam o nível de validação
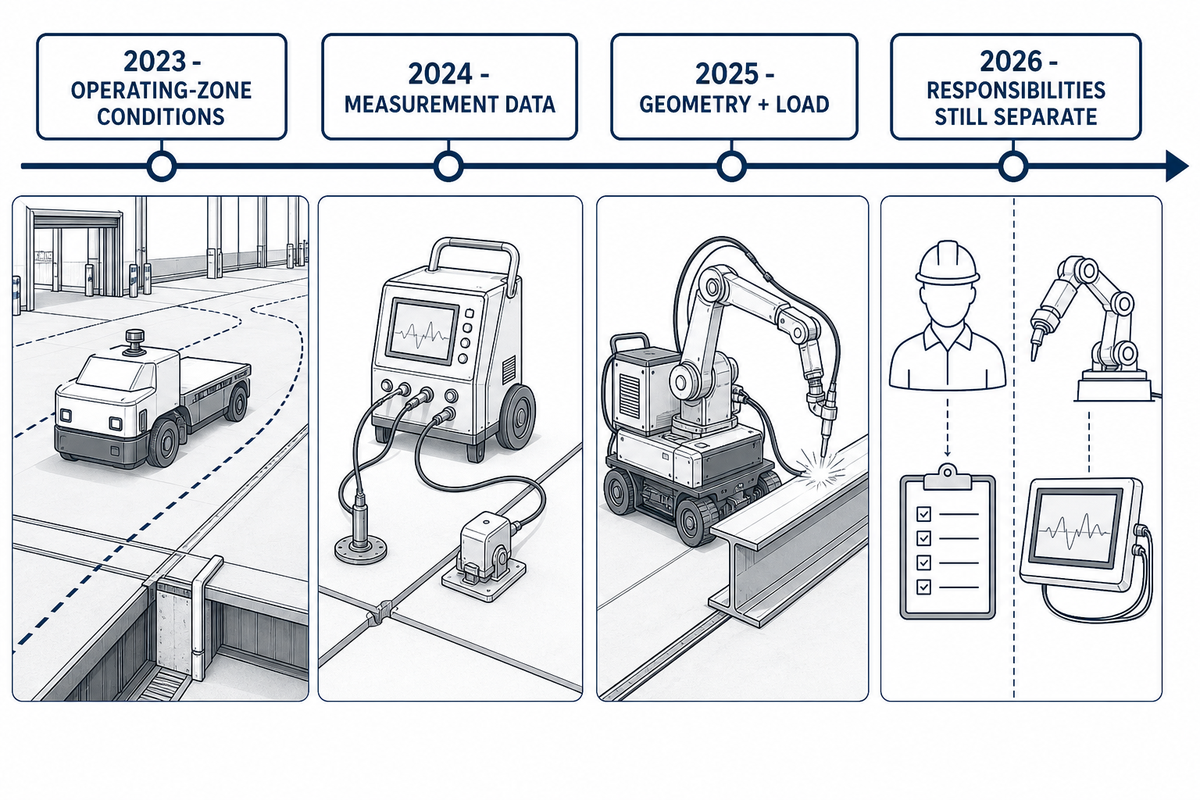
As evidências atuais elevam o nível exigido para a validação, porque a soldadura móvel está a chegar a percursos mais variados e a tarefas que combinam robôs e plataformas. A tendência relevante não é uma taxa de crescimento do mercado; é o fosso crescente entre a designação do chassis numa brochura e os resultados dos ensaios exigidos para uma aplicação em serviço.
2023: A ISO 3691-4 publica a sua segunda edição para veículos industriais sem condutor e destaca as condições da zona de operação.
2024: O NIST publica dados de medição contínua de manipuladores móveis, centrados no registo, na repetibilidade, na exatidão e na incerteza.
2025: A investigação revista por pares sobre soldadura móvel relaciona as escolhas de configuração com a geometria das condições de trabalho e a carga.
2026: As normas em vigor continuam a distinguir as responsabilidades relativas a robôs móveis, à aplicação de robôs industriais e ao processo de soldadura.
As aplicações sobre lagartas em ambientes sem estrutura definida são exemplos úteis, mas não provam que as lagartas sejam a melhor opção numa fábrica preparada. Do mesmo modo, a velocidade indicada para uma plataforma com rodas não determina a produção por turno. Os compradores devem exigir medições vinculadas à configuração e conservá-las como prova de aceitação.
Perguntas frequentes
P: Quais são as desvantagens da soldadura robotizada?
A soldadura robotizada implica trabalho adicional de percurso, integração, manutenção, proteção, programação e aceitação; as especificações da tocha ou do chassis não resolvem essas tarefas sem um plano de sistema documentado.
Num sistema móvel, os principais riscos de seleção incluem um percurso que o chassis carregado não consegue repetir, serviços auxiliares que não podem acompanhar a deslocação ou acoplar em segurança, acesso difícil para recuperação, erros de posicionamento não medidos e um plano de aceitação que testa um demonstrador sem carga. A programação, os dispositivos de fixação, a deteção da junta, os consumíveis, a formação dos operadores e o controlo de alterações também fazem parte da aplicação entregue. Estes são riscos do âmbito do projeto, não provas de que a automação seja inadequada; justificam a definição de responsabilidades e evidências antes da compra.
P: Quem fabrica o melhor equipamento de soldadura robotizada?
Os fornecedores mais adequados propõem configurações que cumprem os requisitos do seu percurso, carga, acoplamento, soldadura, serviços auxiliares, assistência e aceitação, e documentam os limites, as responsabilidades de assistência e os resultados testemunhados.
A reputação da marca não substitui um ensaio comparável sob carga. Compare o chassis, o robô, o conjunto de soldadura, os comandos, a documentação, a resposta da assistência, o fornecimento de peças sobresselentes e as evidências de aceitação assinadas da configuração entregue. Prefira um fornecedor que divulgue os limites, indique quem é responsável pelo trabalho de integração e proponha um ensaio testemunhado com o percurso medido e uma carga equivalente à de produção.
P: Que tipo de robô é habitualmente utilizado na soldadura?
Os braços robóticos articulados industriais são comuns na soldadura, mas uma aplicação móvel acrescenta problemas distintos relacionados com a base, o percurso, o acoplamento e a integração, que têm de ser validados em conjunto na aplicação entregue.
O tipo de braço, por si só, não permite decidir entre rodas e lagartas. Considere o manipulador, a tocha, a deteção da junta, a fonte de alimentação para soldadura, o equipamento de fio e gás, a peça de trabalho, o dispositivo de fixação, as funções de segurança e a base móvel como uma única aplicação proposta. Confirme a carga útil e o alcance na posição mais limitativa, defina como a base ficará estacionada ou estabilizada e avalie separadamente o desempenho no percurso e o desempenho de soldadura. Outros tipos de robô podem adequar-se a trabalhos especializados, mas a escolha continua a depender da tarefa e das evidências de integração.
P: As lagartas são sempre melhores para um robô de soldadura pesado?
As lagartas não são automaticamente melhores para um robô de soldadura pesado, porque a massa não revela o centro de gravidade, a carga sobre o piso, a travagem, as viragens nem a manutenção sob carga.
Registe cada item instalado e a respetiva localização no Registo de Estabilidade com Carga. As bases com rodas podem continuar a ser preferíveis em pisos interiores preparados, enquanto as lagartas podem ser úteis numa superfície deformável devidamente verificada. As configurações entregues têm, ainda assim, de passar os ensaios de percurso e de imobilidade.
P: Um AGV de soldadura com rodas pode transpor juntas no piso e grelhas?
Os AGV de soldadura com rodas podem transpor juntas e grelhas apenas quando as rodas, a distância ao solo, a carga e a geometria de aproximação da configuração proposta tiverem sido verificadas face a segmentos medidos do percurso e sob carga.
Registe a largura, a profundidade, o perfil do desnível, a direção e a posição mais desfavorável das rodas sob carga. Solicite ao fornecedor o diâmetro declarado das rodas, a geometria de contacto, a distância ao solo, os limites de aproximação e o estado de carga aprovado; em seguida, reproduza o segmento durante a aceitação. Teste nos dois sentidos se o perfil for assimétrico. Se faltar a medição no local ou o limite da máquina, assinale o ensaio do segmento como necessário, sem presumir que falhará ou será aprovado.
P: O que deve ser demonstrado antes da aceitação em fábrica?
A aceitação em fábrica deve demonstrar que a configuração declarada, equivalente à de produção, cumpre os critérios documentados para o percurso, o acoplamento, a paragem, a recuperação, os serviços, as funções de segurança e a soldadura em posição estacionária, tendo em conta a máquina proposta e o estado do software.
Acompanhe os ensaios dos segmentos mais limitativos do percurso, das paragens controladas, do reinício, dos acoplamentos repetidos, da recuperação de falhas e do ensaio de soldadura aprovado. Guarde a identificação do chassis e do software, o modo de controlo, o método de orientação, o registo de carga, o instrumento de medição, a incerteza, os resultados, os desvios, as ações corretivas e os novos ensaios. Confirme a ligação de retorno da corrente de soldadura, a ligação à terra, a alimentação elétrica, o gás de proteção, a refrigeração, o encaminhamento dos cabos e as ligações de assistência no estado aprovado. Atribua um responsável e um critério de aceitação a cada ponto em aberto e impeça que a expedição ou a aprovação no local encerrem silenciosamente um ensaio falhado. Uma demonstração fluida, sem carga, num piso limpo serve de orientação; não constitui um Ensaio de Validação do Percurso com Carga concluído, e o próprio ensaio do percurso também não comprova a conformidade do sistema completo.
Como foi elaborado este guia de chassis
A análise que sustenta este guia do chassis distingue o âmbito dos veículos industriais sem condutor, as medições de manipuladores móveis, os serviços auxiliares de soldadura e os dados de configuração fornecidos pelos fabricantes, para que nenhuma fonte seja usada para provar mais do que aquilo que pode. A auditoria do percurso, o Rácio entre Deslocação e Soldadura, o Registo de Estabilidade com Carga, a Grelha de Avaliação da Realidade do Percurso e o Ensaio de Validação do Percurso com Carga são instrumentos de apoio à decisão, não normas nem certificados de conformidade. Saiba mais sobre a experiência de engenharia da Zhouxiang.
Referências e fontes
- ISO 3691-4:2023, veículos industriais sem condutor Organização Internacional de Normalização
- ISO 10218-2:2025, aplicações e células de robôs industriais International Organization for Standardization
- Medições da estabilidade de manipuladores móveis National Institute of Standards and Technology
- Desempenho de mobilidade de sistemas robotizados National Institute of Standards and Technology
- Dados de medição contínua do desempenho de manipuladores móveis Instituto Nacional de Normas e Tecnologia
- 29 CFR 1910.254, soldadura por arco e corte Occupational Safety and Health Administration
- Configuração de robôs móveis de soldadura com rodas máquinas, 2025
- Catálogo de normas para robôs industriais Association for Advancing Automation

