
Contacte a Zhouxiang

Especificações principais
| Largura de trabalho do pórtico de soldadura | até 5 000 mm |
| Tolerância de ajuste | ~1,5 mm num percurso programado; +/-3 mm com seguimento adaptativo da junta por laser. |
| Referência manual (cordões retos da cuba) | 57 horas/unidade; o ciclo robotizado reduz este valor aproximadamente para metade. |
| Prazo de retorno do investimento típico | 10-20 meses para células de fabrico de equipamentos elétricos comparáveis |
| Norma aplicável à soldadura | AWS D1.1/D1.1M:2025, mais uma norma de estanquidade específica para a classe da cuba (ver abaixo) |
A automatização da soldadura de cubas de transformadores consiste na utilização de células de soldadura robotizada montadas sobre carril, em pórtico ou em consola para soldar de forma totalmente automática o corpo principal da cuba, as aletas de arrefecimento corrugadas e as juntas da tampa de um transformador de potência ou de distribuição. As células combinam seguimento da junta por laser com AGV. Programar um robô para seguir na perfeição uma junta direita não é difícil; o verdadeiro desafio é manter a precisão dimensional numa estrutura metálica grande e algo flexível, soldando vários metros de junta sem deformações suficientes para comprometer a estanqueidade da cuba ou o encaixe do núcleo e dos enrolamentos no interior. Se o projeto também exigir equipamento separado para movimentar peças de trabalho, avalie posicionadores e manipuladores de soldadura da Aubrik em função da geometria da cuba e da disposição da célula; confirme o âmbito de fornecimento de cada máquina antes de presumir que é compatível com a linha.
Uma célula de soldadura de cubas de transformadores preparada para produção pode utilizar um robô em pórtico ou montado sobre carril, juntamente com seguimento da junta por laser, uma sequência de soldadura com controlo da deformação e movimentação entre estações com AGV. Em vez das cerca de 57 horas que a soldadura manual de uma junta direita numa cuba pode demorar, um sistema robotizado pode levar apenas metade do tempo. E, em vez de uma taxa de rejeição de 5 a 10% numa cuba produzida manualmente, a taxa de rejeição pode descer para menos de 2%. Mas há três outros parâmetros que determinam se esse «metade» ou «menos de 2%» se concretiza; explico cada um de seguida.
O que implica realmente a automatização da soldadura de cubas de transformadores e porque é diferente da soldadura de estruturas metálicas
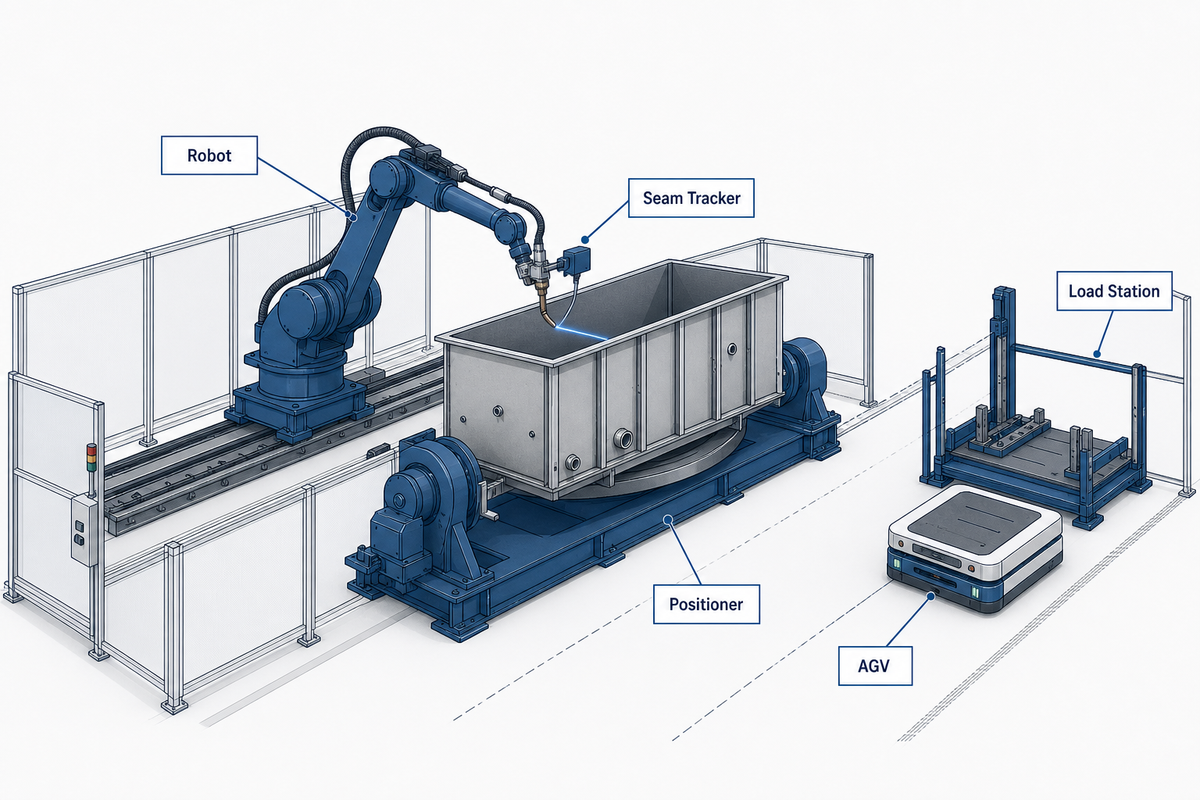
Uma linha completa de soldadura de cubas para transformadores é composta por cinco elementos móveis. Começa com um braço robótico servomotorizado montado sobre carril, em pórtico ou em consola; um suporte invertido rotativo ou posicionador para soldaduras planas e horizontais; e um sensor laser ou de visão 3D para seguimento da junta e correção da tocha em tempo real. A movimentação da cuba entre estações por AGV ou grua e um controlador com módulo de importação CAD para programação sem ensino manual ou programas de percursos offline reproduzidos completam os cinco elementos.
Essa descrição corresponde ao AI Overview da Google para este tema, mas não explica por que razão uma cuba de transformador é um problema de soldadura mais difícil do que uma estrutura metálica convencional. Cada um desses cinco elementos, do robô ao controlador, tem ainda de ser integrado de acordo com os requisitos de avaliação de segurança da ISO 10218-2:2025 antes de soldar um único cordão. Em particular, a tecnologia de seguimento da junta tem de manter uma elevada precisão em toda a área de soldadura, e não apenas no momento da instalação, caso contrário os ganhos de automação descritos abaixo desaparecem.
A página de soluções para equipamentos elétricos da Zhouxiang formula o requisito de forma simples: as cubas, os invólucros de aparelhagem elétrica e as estruturas dos geradores têm de manter «tolerâncias dimensionais apertadas» e «soldaduras uniformes com baixa distorção». Trata-se de uma norma muito mais exigente do que a repetibilidade das soldaduras de ângulo que normalmente justifica o ROI da automatização de estruturas metálicas. A distorção em cubas apresenta três desafios adicionais: as soldaduras têm de ser estanques ao óleo (uma fuga numa cuba de transformador cheia de óleo é uma reclamação ao abrigo da garantia, não um defeito estético); as cubas são geralmente grandes e relativamente finas em relação ao comprimento, pelo que tendem a deformar-se; e existe uma folga previamente definida entre as paredes e o núcleo e as bobinas, que pode diminuir com a deformação das paredes.
A sequência de soldadura que controla a distorção em cordões longos e retos
Não existem estudos académicos publicados sobre o controlo da distorção em juntas de cubas especificamente; a discussão seguinte baseia-se em estudos gerais sobre distorção no fabrico de estruturas metálicas (painéis navais, recipientes sob pressão e estruturas mineiras). Não existe um estudo específico sobre cubas de transformadores porque o problema subjacente é o mesmo: soldar juntas longas em aço espesso sob contenção. Esta discussão é apresentada de forma direta, sem a fazer passar por investigação específica sobre cubas.
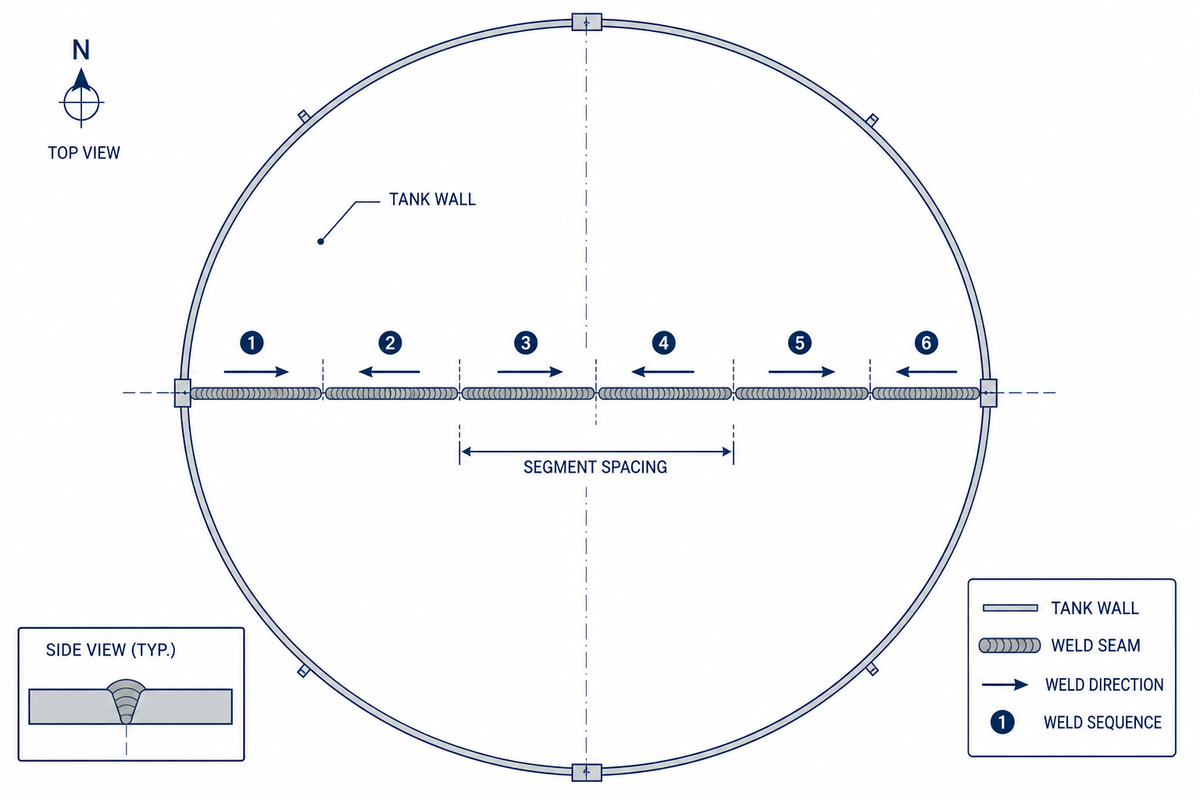
A soldadura por passos em sentido inverso e a soldadura intermitente são as 2 técnicas padrão de sequenciação para um cordão longo, com significados específicos: na soldadura por passos em sentido inverso, depositam-se segmentos curtos na direção oposta ao avanço geral da soldadura; na soldadura intermitente, executam-se cordões curtos e espaçados uniformemente, com um comprimento aproximadamente igual ao percurso natural de um elétrodo, de acordo com as orientações da TWI para o controlo da distorção no fabrico. Eis um exemplo concreto dos engenheiros de soldadura da Lincoln Electric: numa junta soldada por passos em sentido inverso, os segmentos têm cerca de 1 inch (2,5 cm); ponteiam-se primeiro as extremidades e depois solda-se por passos em sentido inverso, de uma extremidade até ao ponto ponteado. Esta técnica compensa especificamente a distorção de rotação (a abertura ou o fecho da junta) e não corrige outros tipos de distorção; escolhê-la para o modo de falha errado é um esforço desperdiçado.
2,5 cmcomprimento padrão do segmento de soldadura por passos em sentido inverso
60,71%de redução da deformação apenas com dispositivos de fixação, num ensaio revisto por pares em 2026
150-350 mmcomprimento dos segmentos sem soldadura numa patente de 2025 sobre soldadura robotizada de cubas
Antes de programar uma célula automatizada com uma sequência de soldadura específica, convém ter em conta uma conclusão contraintuitiva: a escolha do padrão é muito menos importante no chão de fábrica do que geralmente se pensa. Num artigo apresentado numa conferência ASME Pressure Vessels & Piping em 2009, foram testadas cinco sequências de soldadura diferentes numa estrutura de parede lateral reforçada de 6 m; a variação da distorção entre elas foi de apenas 7,65-10,2 mm — um intervalo modesto, determinado pela geometria, e não uma diferença de uma ordem de grandeza. Talvez ainda mais esclarecedor seja um artigo revisto por pares de 2026 na revista Marine Structures, que validou um modelo de elementos finitos termo-elasto-plástico com uma experiência de soldadura mecanizada real. O artigo relata que uma sequência simples, sem soldadura em recuo, combinada com um dispositivo de fixação com molde de contenção, melhorou em 60,71% o deslocamento máximo de pontos (de 42 mm para 16,5 mm), superando os padrões do centro para fora e de soldadura em recuo tanto no tempo de ciclo como na distorção. Na prática, numa linha automatizada para cubas, controlar a disciplina de fixação é tão importante, se não mais, do que qualquer sequência específica programada no robô. É o que demonstra um pedido de patente chinês de 2025 sobre um robô de soldadura (CN121733075A), que apresenta um percurso unidirecional de soldadura intermitente com segmentos de 150-350 mm e intervalos mínimos de 500 mm entre segmentos adjacentes, para distribuir o aporte térmico, combinado com uma pré-contra-flecha e uma estrutura externa de contenção rígida que mantém a planura da parede dentro de 3/1000 e a verticalidade após a montagem dentro de 3 mm.
✔ Vantagens de uma abordagem baseada na sequência e nos dispositivos de fixação
- Uma ordem de soldadura repetível elimina as variações entre operadores
- Com uma fixação rígida, a deformação diminui muito mais do que apenas com a escolha da sequência
- O espaçamento do aporte térmico (500 mm+ entre segmentos) pode ser programado e imposto, ao contrário do ritmo manual
⚠ Limitações
- A soldadura em recuo corrige apenas a distorção rotacional; não corrige a deformação em arco nem a distorção angular causada por outros fatores
- As vantagens da sequência dependem da geometria; a mesma sequência pode ter resultados inferiores noutra configuração de cuba
- Uma fixação sem rigidez suficiente anula a maior parte das vantagens da sequência
As oficinas que ajustam a sequência de soldadura à geometria específica da cuba, em vez de copiarem uma receita genérica de outro fabricante, adaptam-se mais rapidamente quando surge um novo modelo de cuba na linha.
«Nas nossas montagens com dispositivos de fixação, as acumulações de tolerâncias e as deformações causadas pelo pré-aquecimento e pela deposição de soldaduras multipasse podem fazer variar a localização das juntas de soldadura até 0.5 in. … desenvolver o procedimento para localizar com precisão as juntas de soldadura no espaço foi a única forma de conseguirmos pôr o processo a funcionar.»
Escolha entre programação sem ensino, offline ou manual para diferentes modelos de cubas
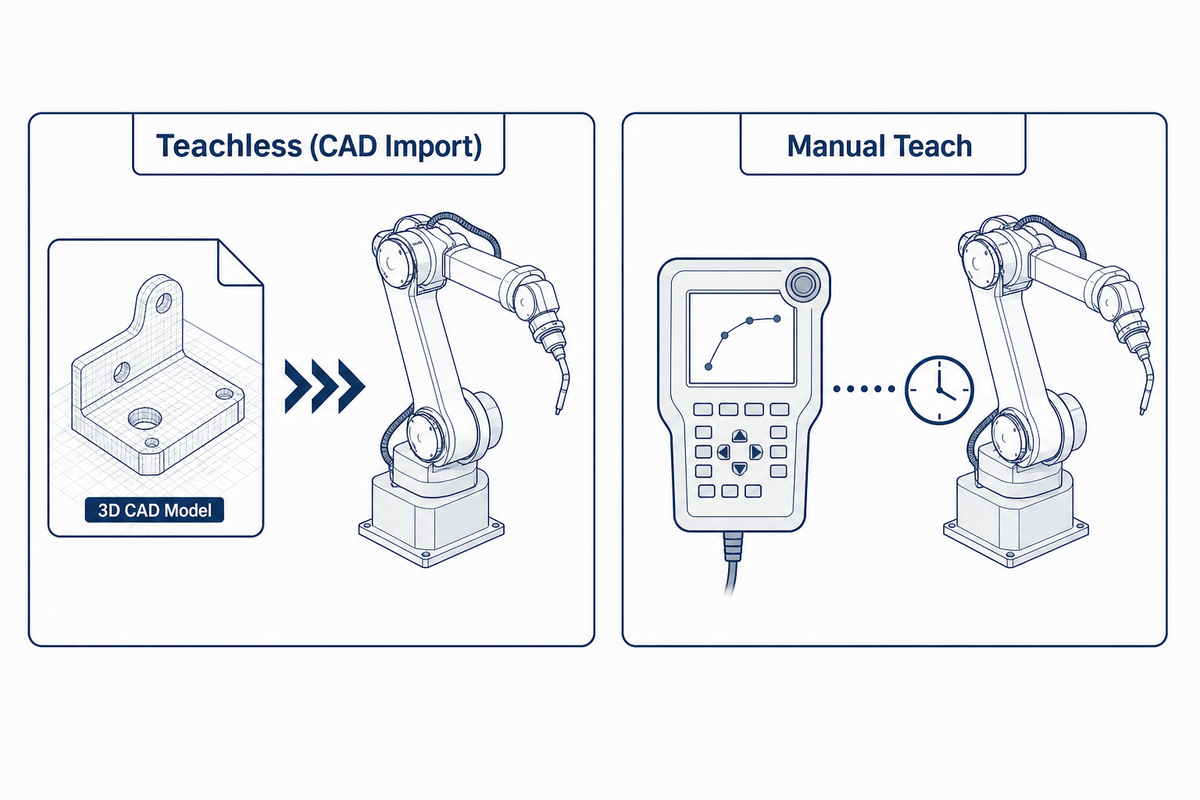
A escolha entre programação sem ensino manual, programação offline ou programação manual para uma linha de produção de cubas para transformadores depende do número de modelos diferentes processados: a produção de elevada variedade favorece a programação sem ensino manual com importação de ficheiros CAD, um modelo repetido favorece percursos reutilizáveis programados offline e um verdadeiro exemplar único pode exigir programação manual com assistência laser como alternativa.
Num artigo revisto por pares, publicado em 2011 pelo laboratório de soldadura robotizada da University of Wollongong, a programação offline automatizada reduziu o tempo de programação de um sistema com 6 robôs e 13 graus de liberdade (eixos) para menos de cinco minutos por cordão de soldadura, face a mais de seis meses anteriormente. Foi necessário um investimento inicial de quatro semanas para estabelecer um modelo do processo, um custo que só faz sentido do ponto de vista económico se existir variedade suficiente de modelos para o justificar.
Este problema é concreto, não teórico; no fórum de integradores da Universal Robots, um engenheiro que trabalhava numa tarefa com 210 pontos de soldadura acabou por medir e introduzir manualmente cada posição de soldadura a partir do CAD, por não existir transferência direta de percursos do CAD para o robô — precisamente o cenário que a programação sem ensino pretende eliminar. Entrevistas com fornecedores apontam para uma possível poupança de tempo na ordem dos 70% – por exemplo, um fabricante de elevada variedade de produtos quantificou a diferença entre a programação feita do zero no chão de fábrica e a programação offline: 4 dias contra 2 semanas para um programa extenso, com vários milhares de linhas. Use estes valores específicos de cada fornecedor apenas como indicação.
📐 Nota de engenharia
Qualquer instalação de robôs de soldadura exige uma avaliação de segurança de acordo com a norma ISO 10218-2:2025 (a versão atual da norma de segurança para aplicações robotizadas, que substitui a versão de 2011, entretanto retirada). A programação sem ensino manual altera a rapidez de reprogramação da célula; não dispensa a reverificação da respetiva zona de segurança sempre que se altera o percurso de soldadura ou os dispositivos de fixação.
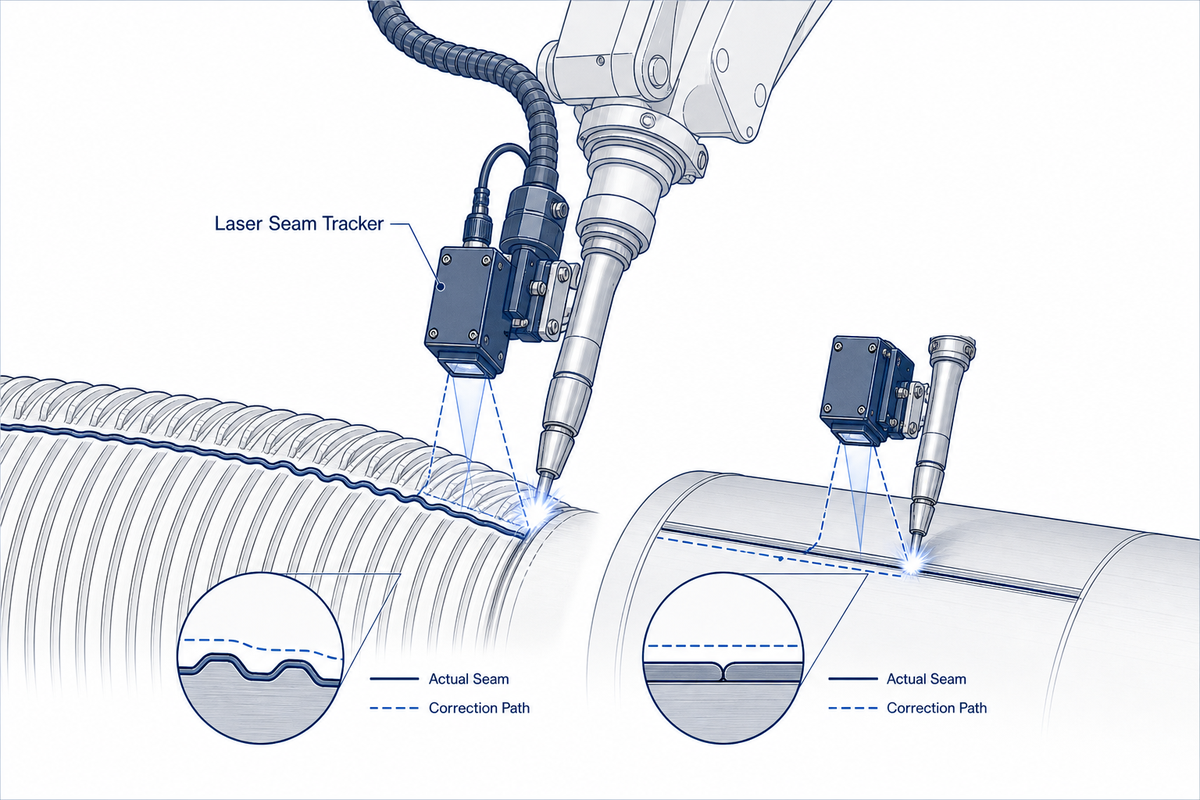
A escolha de um sensor de seguimento da junta para a mesma linha é importante por um motivo relacionado, mas diferente: não se trata apenas de detetar a junta uma vez, mas de manter essa precisão durante meses de produção. Os sistemas de seguimento por laser e visão 3D corrigem o percurso da tocha em tempo real, tanto nas longas juntas retas da cuba como nas juntas mais curtas das aletas onduladas, mas o desempenho do sensor depende do seu estado de calibração; a interferência de superfícies refletoras, os salpicos de soldadura na lente e a deriva entre recalibrações reduzem a precisão da soldadura que a ficha técnica promete no primeiro dia. Por isso, o plano de manutenção da janela do sensor deve fazer parte da mesma decisão que o método de programação, e não ser tratado à parte.
Soldadura de aletas corrugadas e radiadores vs. juntas do corpo principal da cuba
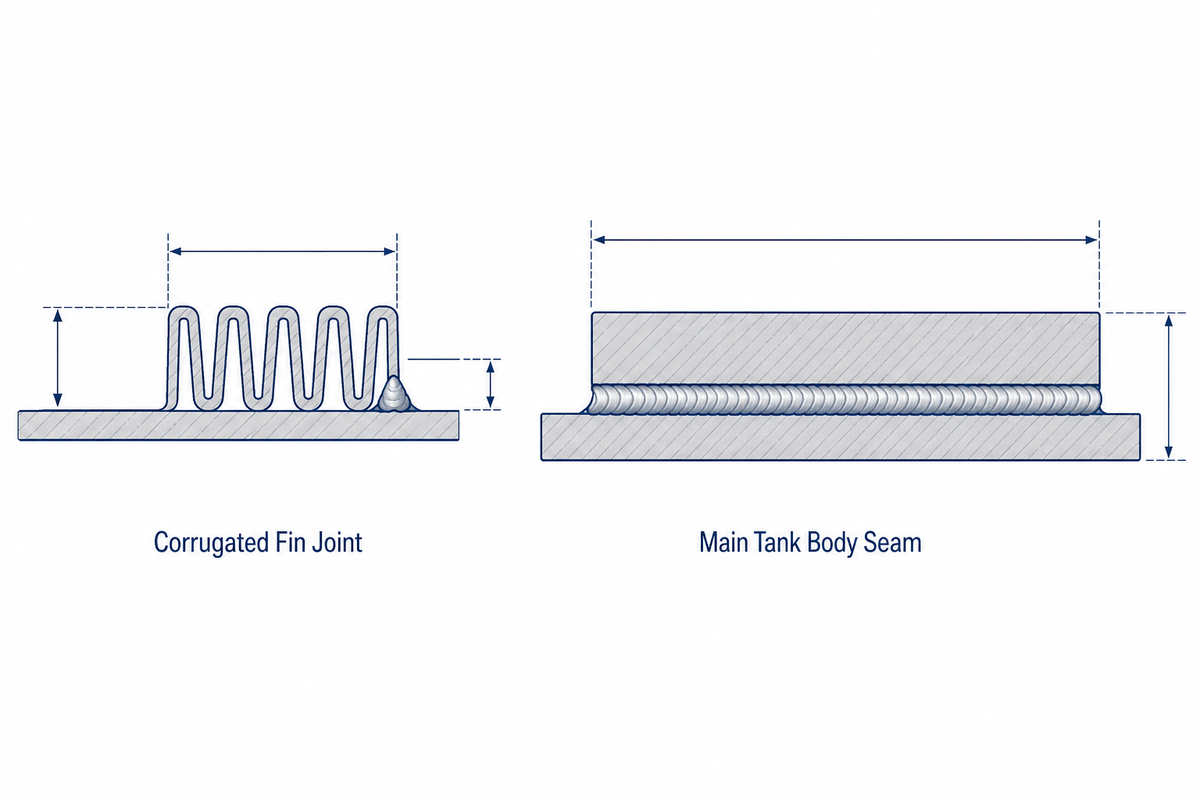
A soldadura de aletas corrugadas é normalmente realizada como um processo dedicado, não como uma tarefa secundária da célula robotizada de soldadura do corpo principal da cuba. Os equipamentos especializados para esse fim (máquinas de soldadura de aletas CMT ou TIG) são vendidos como uma categoria distinta, pois o processo de soldadura e a geometria da junta são realmente diferentes: juntas curtas e frequentes em chapa fina, em vez de alguns cordões longos em chapa espessa.
As especificações de equipamentos do setor referem habitualmente velocidades de soldadura de aletas na ordem das 3-4 aletas/minuto, em aço-carbono de 1-1,5 mm e com um intervalo de 6-8 mm entre aletas antes da soldadura; trata-se de um desafio de cadência completamente diferente de uma única junta com vários metros na cuba.
Uma lição de qualidade retirada da documentação de equipamentos para linhas de aletas merece ser aplicada a qualquer célula automatizada: a ligação das aletas ao tubo coletor de óleo era historicamente feita com uma soldadura interior, que retinha resíduos de soldadura e limalha de ferro no canal — um defeito documentado. A substituição dessa junta por uma soldadura exterior com proteção de CO2 eliminou por completo o problema dos resíduos e assegurou uma qualidade estável ao longo da linha de aletas. Essa qualidade foi verificada segundo uma norma de ensaio da indústria de transformadores, através de ensaios de estanquidade e de lavagem com óleo quente realizados por terceiros. É um pequeno detalhe do processo, mas é precisamente este tipo de correção específica que distingue uma linha de soldadura de aletas concebida para esse fim de uma célula de soldadura genérica adaptada para trabalhar com aletas. As soldaduras das aletas também são estruturais e estão sujeitas aos mesmos critérios de aceitação da norma AWS D1.1/D1.1M:2025 que as principais juntas da cuba, embora a geometria das juntas e o tempo de ciclo sejam completamente diferentes.
Movimentação de materiais entre as estações de carga, soldadura exterior e soldadura interior
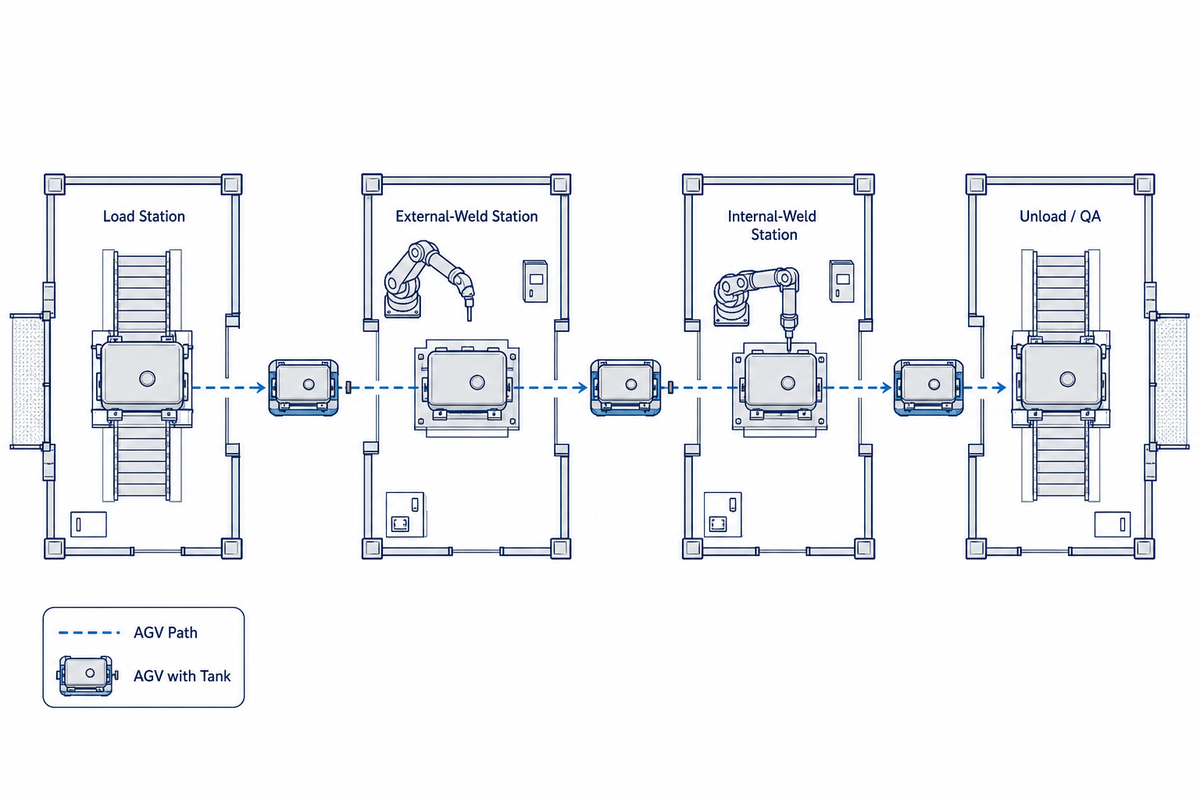
- Posto de carga; a cuba fabricada e a tampa são posicionadas e fixadas antes do início de qualquer passagem de soldadura.
- Estação de soldadura exterior; o robô executa os cordões exteriores (corpo, flange da tampa e pontos de fixação das aletas corrugadas), enquanto a cuba está segura num posicionador ou num suporte rotativo.
- Estação de soldadura interna; uma passagem separada alcança os reforços internos e os defletores, inacessíveis depois de fechar a tampa.
- Descarga / passagem para o controlo de qualidade; a cuba concluída segue para verificação da estanquidade (ver abaixo) antes da montagem final.
A movimentação de materiais tem de acompanhar o ritmo das células robotizadas; caso contrário, estas quatro estações não funcionam como uma linha de produção automatizada. Os AGV servem para transportar uma cuba de várias toneladas entre as estações sem recorrer a uma grua em cada ciclo. O NIST, citando dados da OSHA, indica que ocorre uma morte relacionada com empilhadores aproximadamente a cada três dias nos Estados Unidos e que cerca de 80% dos cerca de 110 000 acidentes anuais com empilhadores envolvem peões — a justificação de segurança para a movimentação automatizada não é hipotética.
A norma internacional em vigor ISO 3691-4:2023 estabelece que os sistemas de deteção de obstáculos e de para-choques dos veículos industriais sem condutor devem garantir que, quando param, não exerçam sobre uma pessoa ou um obstáculo uma força superior a 135 N, um critério muito mais objetivo do que simplesmente «uma paragem segura». Existem comercialmente AGV para serviço pesado com capacidades até cerca de 800 toneladas, muito superiores à carga de uma cuba de transformador; por isso, em geral, a carga não é o limite. A integração do AGV com a zona de segurança da própria célula de soldadura, certificada segundo a ISO 10218-2:2025, é muitas vezes esse limite.
Adequação da arquitetura do sistema à dimensão e ao volume de produção das cubas
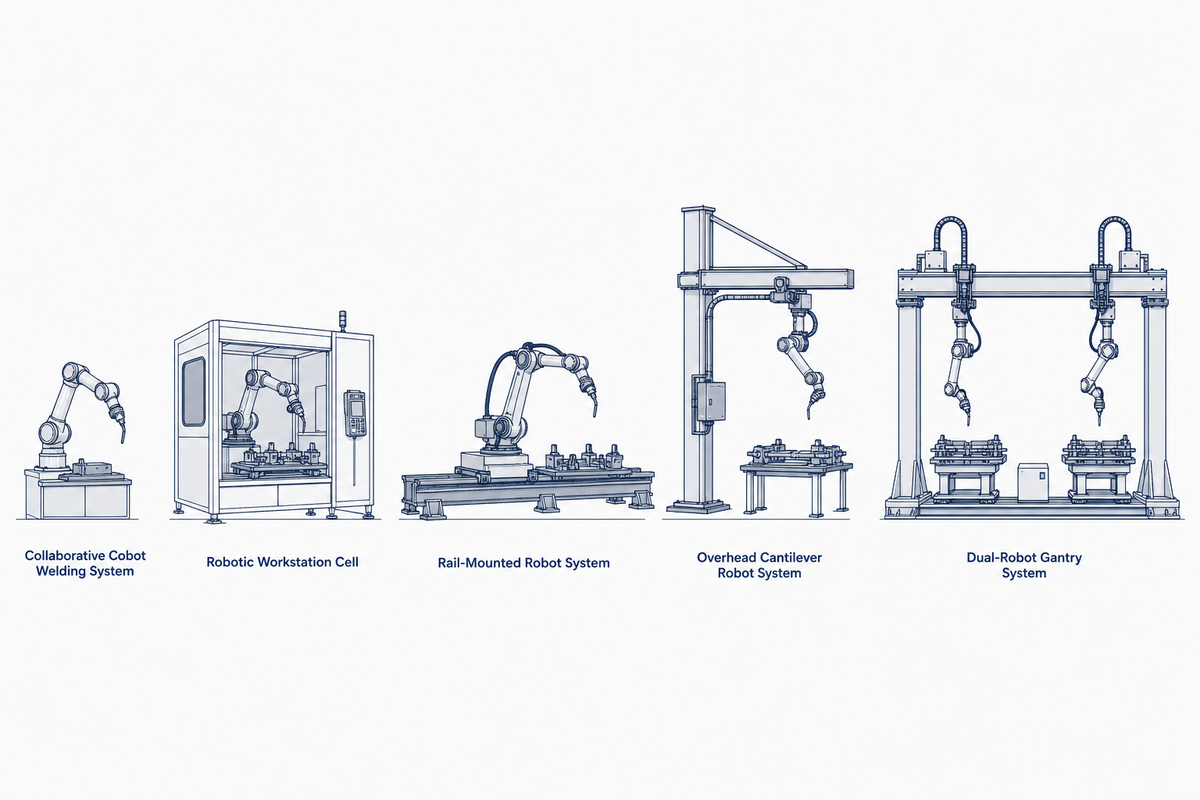
O limiar de adequação da linha de cubas a 5 arquiteturas abaixo associa o nível de produção e a dimensão da cuba a uma de cinco arquiteturas de sistema, com base nos escalões de custos e nos limites de desempenho publicados pela Zhouxiang para as suas linhas de robôs sobre carril, pórtico, consola, robôs colaborativos e células com posto de trabalho.
Esta é uma decisão de produção fácil de tomar mal em qualquer dos extremos, pois especificar o sistema abaixo ou acima do necessário desperdiça capital — uma célula montada sobre carril desloca o robô ao longo de um carril-guia fixo, trocando flexibilidade por velocidade em juntas direitas, enquanto uma célula em pórtico ou em consola troca parte dessa velocidade por uma área de cobertura mais ampla — e qualquer que seja a arquitetura escolhida, terá ainda de cumprir os mesmos requisitos de segurança para integração de células previstos na norma ISO 10218-2:2025 referida acima.
| Escalão de produção / perfil | Arquitetura recomendada | Faixa de preço indicativa (USD) | Limitações / Não adequado para |
|---|---|---|---|
| Baixo volume, grande variedade de dimensões de cubas, produção por encomenda | Robô colaborativo de soldadura (cobot) | $10,000-20,000 | Não dimensionado para produção contínua em 3 turnos; ciclo mais lento do que nos sistemas de carril fixo |
| Volume médio, lotes de aletas e painéis normalizados | Posto de soldadura inteligente | $22,500-30,000 | Área ocupada fixa; inadequada para cubas acima da capacidade do posicionador da estação |
| Cordões longos e retos, um único robô, volume moderado. | Robô de soldadura sobre carril | $38,500-65,000 | O comprimento do carril é fixado na instalação; não é adequado para cubas com comprimentos muito variáveis sem reconfiguração. |
| Lotes de grande volume; requer carga com ponte rolante | Robô de soldadura em consola | $46,000-50,000 | A configuração com viga suspensa requer altura de teto suficiente e aproveita menos o espaço do chão do que os sistemas sobre carril em oficinas estreitas |
| Cubas de chapa larga, dois robôs, maior volume de produção | Robô de soldadura em pórtico (apto para dois robôs) | $77,000-80,000 | Custo de capital mais elevado; subutilizado em séries pequenas ou pouco frequentes de cubas |
| Tolerância de ajuste em todos os escalões | ~1,5 mm num percurso programado; +/-3 mm com seguimento adaptativo da junta por laser | ||
| O preço base inclui | Braço robótico, controlador, fonte de alimentação para soldadura, dispositivos de fixação padrão, cablagem, supervisão da instalação e formação dos operadores | ||
| Disponível como opção | Seguimento da junta, visão 3D, software de programação offline, dispositivos de fixação personalizados | ||
Verificação da qualidade da soldadura e da estanquidade
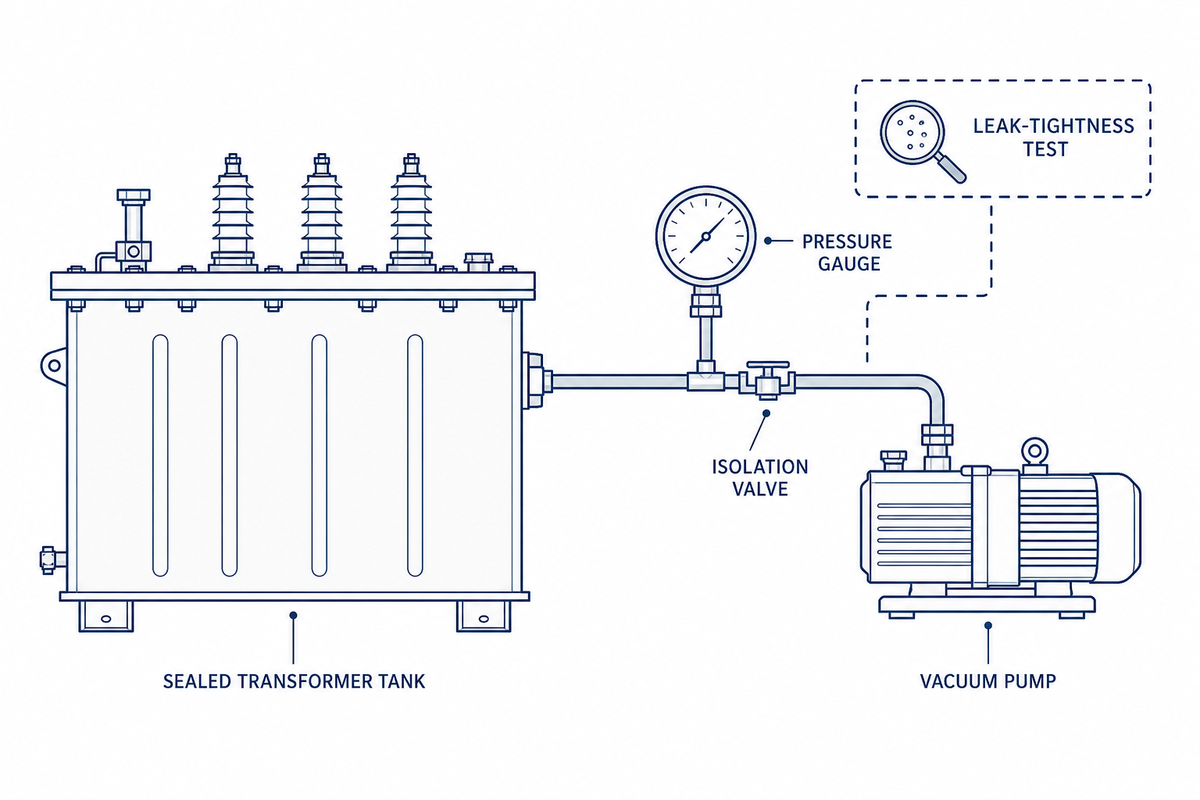
A qualidade da soldadura na própria junta rege-se pela AWS D1.1/D1.1M:2025, a norma atualmente em vigor para a soldadura estrutural do aço. Essa norma, por si só, não demonstra que a cuba acabada não terá fugas de óleo do transformador — isso requer um ensaio específico para a cuba.
A atualização de 2025 da AWS D1.1 acrescentou tabelas de procedimentos de soldadura pré-qualificados para processos sem transferência por curto-circuito e de arco pulsado, que abrangem a maioria dos cordões de soldadura robotizada de cubas para transformadores, além de especificações revistas para tratamento térmico e critérios numéricos de aceitação da porosidade.
Há uma nuance que convém esclarecer, em vez de a contornar: a IEEE C57.12.00 estabelece apenas um limite superior geral de 2 atm de pressão absoluta para uma cuba selada — e a própria norma remete os valores específicos dos ensaios de estanquidade e de vácuo para a norma complementar aplicável a cada tipo. Essa norma complementar específica, que define efetivamente os requisitos estruturais e de alívio de pressão da cuba, é a IEEE C57.12.39. O seu âmbito limita-se estritamente aos transformadores de distribuição imersos em óleo e, segundo a própria norma, não abrange cubas de transformadores de potência e de grandes transformadores. Para uma cuba da classe de distribuição, o ensaio de estanquidade do fabricante consiste normalmente num ensaio de manutenção de vácuo ou de pressão, como na prática de aprovisionamento dos setores do petróleo e do gás: «deve manter o vácuo total com uma pressão externa igual a 1 atm manométrica. Os critérios de desempenho para cubas de grandes dimensões são geralmente estabelecidos de acordo com os requisitos gerais da IEEE C57.12.00 e o ASME Boiler and Pressure Vessel Code». Não existe uma norma complementar específica comparável. Vale a pena dedicar mais cinco minutos a confirmar se os requisitos gerais da C57.12.00 e o ASME BV&PV Code são a via adequada para definir os ensaios da cuba da sua classe específica, partindo desse limite geral, pois presumir que a C57.12.39 se aplica a todas as classes é o tipo de erro de âmbito que acaba por ser detetado numa auditoria.
Custos e prazo de retorno do investimento numa linha de soldadura de cubas de transformadores
Na fábrica, pode chamar-se robô de soldadura, máquina de soldadura robotizada ou simplesmente soldadura para o fabrico de cubas de transformadores: os robôs industriais oferecem a mesma lógica de retorno baseada na eficiência. Uma solução de soldadura automatizada aumenta a produtividade por turno através de um processo mais inteligente e repetível do que a soldadura manual, independentemente da designação da célula.
Na soldadura por arco em aplicações industriais em geral, uma célula robotizada produz cerca de 6 000-12 000 kg de metal de soldadura por robô, por ano, face a 1 500-2 000 kg por soldador manual, segundo o responsável de produto de automação da Kemppi, num artigo da revista ASSEMBLY Magazine — uma diferença de produção de 3-6x, antes de contabilizar diferenças nos tempos de paragem ou no retrabalho.
Esta diferença de produção é o principal fator de eficiência que impulsiona a automação e agrava-se com outro fator de custo insuficientemente considerado: a American Welding Society prevê uma escassez de 330 000 soldadores até 2028, e um aumento anual de 7-15% nos custos da mão de obra qualificada reduz o retorno de adiar a automação, para além de aumentar o preço de aquisição.
No que respeita ao retrabalho, uma patente de planeamento do percurso de soldadura robotizada em cubas, registada em 2025, reivindica que a sua abordagem de controlo da deformação reduz ao mínimo a mão de obra de correção com chama — tradicionalmente até 70% da mão de obra total numa cuba soldada manualmente. Trata-se de uma rubrica de custo oculta que um simples cálculo das horas poupadas não contempla.
Custo total de propriedade em 5 anos — célula montada sobre carril vs. continuação da soldadura manual (valores ilustrativos, volume de 1 cuba/dia):
| Rubrica de custo | Célula robotizada montada sobre carril | Soldadura manual (2 soldadores) |
|---|---|---|
| Preço de compra | $38,500-65,000 | $0 (mão de obra existente) |
| Instalação e colocação em serviço | Incluído no preço base | não aplicável |
| Mão de obra (5 anos) | 1 operador a gerir a célula | 2 soldadores, inflação salarial anual de 7-15%/ano |
| Arame e gás (5 anos) | Consumo 10-25% inferior por unidade soldada | Referência de base |
| Risco de retrabalho e paragem (5 anos) | Taxa de rejeição inferior a 2% | Taxa de rejeição de 5-10% |
Exemplo de prazo de retorno do investimento: com um custo laboral total de $30/hora e a substituição de dois soldadores por um operador e uma célula montada sobre carril de $50 000, só a poupança anual em mão de obra situa-se entre $80 000-150 000, o intervalo citado em todo o setor para a substituição por automação numa única célula. Face a um custo de instalação de $50 000-65 000, esse valor, por si só, corresponde ao prazo de retorno habitualmente referido de 10-20 meses, antes de acrescentar as poupanças em arame, gás e retrabalho. Faça as suas próprias contas com a calculadora de ROI para robôs de soldadura antes de escolher uma arquitetura específica.
A escassez de transformadores está a redefinir as prioridades de investimento em automação
Em julho de 2026, a situação da oferta de transformadores não constitui uma crise única: divide-se claramente por classe de transformador, uma distinção com consequências reais para os segmentos que estão efetivamente a beneficiar de aumentos de capacidade impulsionados pela automação.
Os transformadores de potência e os transformadores elevadores de gerador (GSU) continuam sujeitos a uma grave restrição da oferta que se prolonga há vários anos: a procura de transformadores de potência nos EUA aumentou 116% desde 2019 e a procura de transformadores de distribuição subiu 41%. Para 2025, estima-se um défice de oferta de 30% nos transformadores de potência e de 10% nos de distribuição — valores da própria nota de imprensa da Wood Mackenzie, publicada em agosto de 2025 e confirmados diretamente, em vez de obtidos através de fontes secundárias.
Outras publicações da imprensa especializada que cobriram a mesma investigação referem um crescimento da procura de GSU até 274%, um valor que não consta da nota de imprensa da própria Wood Mackenzie e que convém encarar com alguma reserva. Um relatório de junho de 2024 do National Infrastructure Advisory Council dirigido ao Presidente concluiu, separadamente, que os prazos de espera tinham aumentado de alguns meses, em 2020, para dois a quatro anos, em 2024, com prazos médios de entrega de 120-144 semanas para transformadores de potência de grande dimensão e GSU.
Os fabricantes estão a investir perto de $2 billion em nova capacidade nacional ou na expansão da existente — Hitachi Energy, Siemens Energy, Eaton, Prolec GE, Virginia Transformer e cerca de seis outras empresas. Esta corrida à capacidade entre fabricantes e fornecedores de transformadores de potência tornou a taxa de produção da soldadura uma variável competitiva, e não apenas uma rubrica de custos.
Transformadores de potência / GSU / de subestação
- Procura +116% desde 2019 (Wood Mackenzie); a imprensa especializada refere até +274% especificamente para GSU
- Prazos de entrega de 120-144 semanas
- Défice de oferta previsto de 30% em 2025
- A escassez continua ativa, segundo os dados de 2025
Transformadores de distribuição
- Procura +41% desde 2019 (Wood Mackenzie); défice de 2025 estimado em 10%
- Prazos de entrega «normalizados», segundo o DOE, março de 2026
- Persistem estrangulamentos ao nível dos componentes (descarregadores de sobretensão, disjuntores secundários)
- Melhoria, sem resolução completa
Esta distinção resulta de um webinário do Department of Energy sobre transformadores de distribuição, realizado em março de 2026, no qual a Prolec GE afirmou que «os prazos de entrega dos transformadores de distribuição… regressaram a níveis mais normais nos últimos meses», embora tenha reconhecido que alguns componentes especiais continuam atrasados. Na verdade, nem todos no mercado concordam quanto à gravidade da escassez: um intermediário de transformadores entrevistado para o artigo da Wood Mackenzie afirma que a narrativa da escassez é uma manobra exagerada dos fornecedores para inflacionar os preços. Alega que ainda é possível encomendar um transformador de potência convencional para subestação no prazo de 12 a 14 meses após a aprovação dos documentos do projeto para fabrico e que são os processos de compra das empresas de serviços públicos e dos EPC — e não as limitações das fábricas — que constituem o verdadeiro obstáculo. Seja qual for a explicação mais próxima da realidade, o efeito é o mesmo para uma empresa de fabrico que esteja num ou noutro segmento do mercado de transformadores: a capacidade de soldadura tornou-se um fator competitivo nos prazos de entrega, a par do custo, entre os OEM de transformadores; se não conseguir aumentar rapidamente a produção de cubas soldadas, estará a perder oportunidades no segmento de crescimento mais rápido do mercado — transformadores de potência e GSU.
Conclusão principal
Os prazos de entrega dos transformadores de potência continuam acima de 120 semanas, com a procura 116% superior à de 2019 (Wood Mackenzie), enquanto os prazos dos transformadores de distribuição foram especificamente normalizados, segundo a atualização do DOE de março de 2026 — isto significa que a capacidade de produção na soldadura de cubas é agora determinante para os OEM que competem nos segmentos de potência e GSU.
Perguntas frequentes
P: É possível soldar robotizadamente cubas de transformadores personalizadas ou fora das normas?
Sim — a programação sem ensino importa diretamente um modelo CAD 3D e identifica automaticamente os cordões de soldadura, sem um percurso fixo previamente ensinado; numa cuba única sem ficheiro CAD, uma digitalização por visão 3D pode gerar o mesmo percurso de soldadura a partir da peça física.
O fabrico atual de cubas por medida e não normalizadas recorre ao controlo da soldadura sem ensino manual: o sistema importa um ficheiro CAD 3D (por exemplo, do SolidWorks, Tekla ou UG), identifica a localização das juntas e calcula o percurso de soldadura, sem ser necessário ensinar previamente o trajeto de forma manual. Se não houver um modelo CAD para uma cuba verdadeiramente única, podem usar-se sistemas de visão artificial 3D para digitalizar a peça de trabalho física e criar uma nuvem de pontos, gerando diretamente um percurso de soldadura a partir da digitalização.
P: Que manutenção exigem os robôs de soldadura de cubas de transformadores?
A manutenção de rotina centra-se nos consumíveis de soldadura e na ótica dos sensores de seguimento da junta, não no braço robótico: os revestimentos das tochas, as pontas de contacto, os bicos e os rolos de alimentação são substituídos segundo um calendário, e as janelas dos sensores precisam de limpeza periódica para manter a precisão das leituras.
Os revestimentos interiores das tochas de soldadura, as pontas de contacto, os bicos e os rolos de arrasto são consumíveis que devem ser substituídos com a periodicidade especificada; as janelas dos sensores de seguimento da junta devem ser limpas regularmente para assegurar leituras precisas da visão artificial ou do laser. A maioria dos bons fornecedores de sistemas mantém stock suficiente destes consumíveis básicos para expedição no prazo de 48 horas, e as peças mecânicas e elétricas têm geralmente uma garantia de um a dois anos.
P: Quanto tempo demora uma linha de soldadura de cubas de transformadores a recuperar o investimento?
O prazo de retorno do investimento numa célula dedicada situa-se frequentemente entre 10-20 meses, em projetos comparáveis de automatização do fabrico de equipamento de potência. Esse prazo resulta de uma diferença de produção de 3-6x por soldador, além da redução do retrabalho e dos custos de consumíveis depois de a linha entrar em funcionamento.
Com uma pessoa a operar uma ou duas células robotizadas no chão de fábrica, substituem-se várias células de soldadura manual, o consumo de fio e gás de proteção diminui 10-25% e o retrabalho desce dos 5-10% observados nas peças soldadas manualmente para menos de 2% nas peças soldadas pelo robô. A produção anual por robô é também três a seis vezes superior à de um soldador manual, o que se reflete no cálculo do prazo de retorno do investimento, juntamente com a poupança de mão de obra em retrabalho e consumíveis. Os prazos de retorno reais variam muito, consoante o custo horário da mão de obra, o número de turnos, a taxa de rejeição na soldadura manual e o número de modelos de cuba que uma única célula robotizada irá produzir sem reprogramação completa.
P: Que norma de qualidade da soldadura ou de estanquidade se aplica às soldaduras de cubas de transformadores?
A AWS D1.1/D1.1M:2025 rege a própria soldadura; a IEEE C57.12.39 rege especificamente a estanquidade das cubas de transformadores de distribuição — para cubas de transformadores de potência e de grandes dimensões, aplicam-se a IEEE C57.12.00 e o Código ASME para Caldeiras e Vasos de Pressão.
A qualidade da soldadura é geralmente verificada segundo o perfil das soldaduras e os defeitos definidos na AWS D1.1/D1.1M:2025. A IEEE C57.12.39, norma complementar da IEEE C57.12.00, define os requisitos de estanquidade das cubas de transformadores de distribuição. Para transformadores de potência e cubas de grandes dimensões, nenhuma norma complementar define esses requisitos de estanquidade; estes devem ser tratados através da norma IEEE C57.12.00 e, acima de tudo, do Código ASME para Caldeiras e Vasos de Pressão.
P: Uma célula robotizada pode trabalhar com cubas de transformadores de vários tamanhos sem reprogramação?
Sim, dentro do comprimento do carril ou do alcance da célula — o sistema carrega um programa guardado para cada modelo, em vez de voltar a ensiná-lo de raiz; mudar de modelo implica carregar o programa e reajustar o dispositivo de fixação da peça, sem reprogramar o robô.
Quando muda para outro modelo de cuba, o operador carrega o programa guardado para esse modelo e reajusta o dispositivo de fixação da peça; o robô não é reprogramado.
Porque escrevemos este artigo
A Zhouxiang fabrica sistemas de automatização da soldadura desde 1991, incluindo as células montadas sobre carril e em pórtico descritas neste guia para o fabrico de cubas de transformadores. As orientações sobre o âmbito das normas e o controlo da deformação baseiam-se em literatura de engenharia de soldadura e normas publicadas, verificadas face à nossa comparação de 57 horas com uma referência de soldadura manual em cordões retos de cubas — informação fundamentada para profissionais de engenharia, sem conteúdo promocional. Revisto pela equipa técnica da Zhouxiang.
Referências e fontes
- Deformação: prevenção através de técnicas de fabricoTWI (The Welding Institute)
- 18 princípios para minimizar a deformação, parte IICanadian Fabricating & Welding / FMA
- Efeitos da sequência de soldadura e dos dispositivos de fixação na distorção de painéis reforçadosMarine Structures (Elsevier, 2026)
- CN121733075A, Método de planeamento do percurso de soldadura robotizada e controlo da deformação para cubas de transformadoresGoogle Patents
- Programação offline automatizada para sistemas de soldadura robotizada com muitos graus de liberdadeSpringer, Lecture Notes in Electrical Engineering
- ISO 10218-2:2025, Robótica, requisitos de segurançaInternational Organization for Standardization
- ISO 3691-4:2023, Segurança dos veículos industriais sem condutorInternational Organization for Standardization
- Segurança dos veículos guiados automaticamenteNational Institute of Standards and Technology
- D1.1/D1.1M:2025, Código de soldadura estrutural, açoAmerican Welding Society
- Novidades na AWS D1.1:2025FABTECH / AWS D1 Committee
- IEEE C57.12.39, Coordenação da pressão em cubas de transformadores de distribuiçãoIEEE Standards Association
- Cálculo do ROI de equipamento de soldadura automatizadaASSEMBLY Magazine
- Transformadores de potência e transformadores de distribuição enfrentarão défices de oferta de 30% e 10% em 2025Wood Mackenzie
- Transformadores em 2026: escassez, corrida à compra ou crise autoinfligida?POWER Magazine
- Como responder à escassez crítica de transformadores de potênciaNational Infrastructure Advisory Council
- Webinário sobre transformadores de distribuiçãoU.S. Department of Energy, Office of Electricity
Artigos relacionados
- Automatização da soldadura de tubos para aplicações na indústria energética
- Robô de soldadura para vasos de pressão: conformidade com a Secção VIII da ASME
- Como o seguimento da junta por laser corrige a deformação na soldadura robotizada
- Quanto custa realmente um robô de soldadura em 2026
- Custo de uma célula de soldadura robotizada: quanto pagará efetivamente

