
Contacte con Zhouxiang

Especificaciones rápidas
| Anchura de soldadura en pórtico | hasta 5.000 mm |
| Tolerancia de ajuste | ~1,5 mm en una trayectoria programada; +/-3 mm con seguimiento adaptativo de la junta por láser. |
| Referencia manual (cordones rectos de la cuba) | 57 horas por unidad; el ciclo robotizado reduce este tiempo aproximadamente a la mitad. |
| Plazo de recuperación de la inversión habitual | 10-20 meses para células de fabricación de equipos eléctricos comparables |
| Código de soldadura aplicable | AWS D1.1/D1.1M:2025, además de una norma de estanqueidad específica para cada clase de depósito (véase más abajo) |
La automatización de la soldadura de cubas de transformadores consiste en utilizar células de soldadura robotizada montadas sobre carril, de pórtico o en voladizo para soldar de forma totalmente automática el cuerpo principal de la cuba, las aletas de refrigeración corrugadas y las juntas de la tapa de un transformador de potencia o de distribución. Las células se combinan con seguimiento láser de la junta y AGV. No es difícil conseguir que un robot siga una junta recta a la perfección; el verdadero reto consiste en mantener la precisión dimensional de una estructura metálica grande y algo flexible mientras se sueldan varios metros de junta, sin que la deformación comprometa la estanqueidad al aceite ni el ajuste del núcleo y los devanados en el interior. Si el proyecto también requiere equipos independientes para manipular las piezas, compare los posicionadores y manipuladores de soldadura de Aubrik con la geometría de la cuba y la disposición de la célula; confirme el alcance de cada máquina antes de dar por hecho que es compatible con la línea.
Una célula de soldadura de cubas de transformadores para producción puede incorporar un robot de pórtico o montado sobre carril, además de seguimiento láser de la junta, una secuencia de soldadura que controle la deformación y manipulación entre estaciones mediante AGV. En lugar de las aproximadamente 57 horas que puede llevar soldar manualmente una junta recta de una cuba, un sistema robotizado puede tardar solo la mitad. Además, la tasa de rechazo, que en las cubas fabricadas manualmente puede ser del 5 al 10 %, puede bajar de 2 %. Pero hay otros tres parámetros que determinan si esa «mitad» o ese «menos del 2 %» se hacen realidad; explicaré cada uno a continuación.
Qué implica realmente la automatización de la soldadura de depósitos de transformadores y por qué plantea un problema distinto al del acero estructural
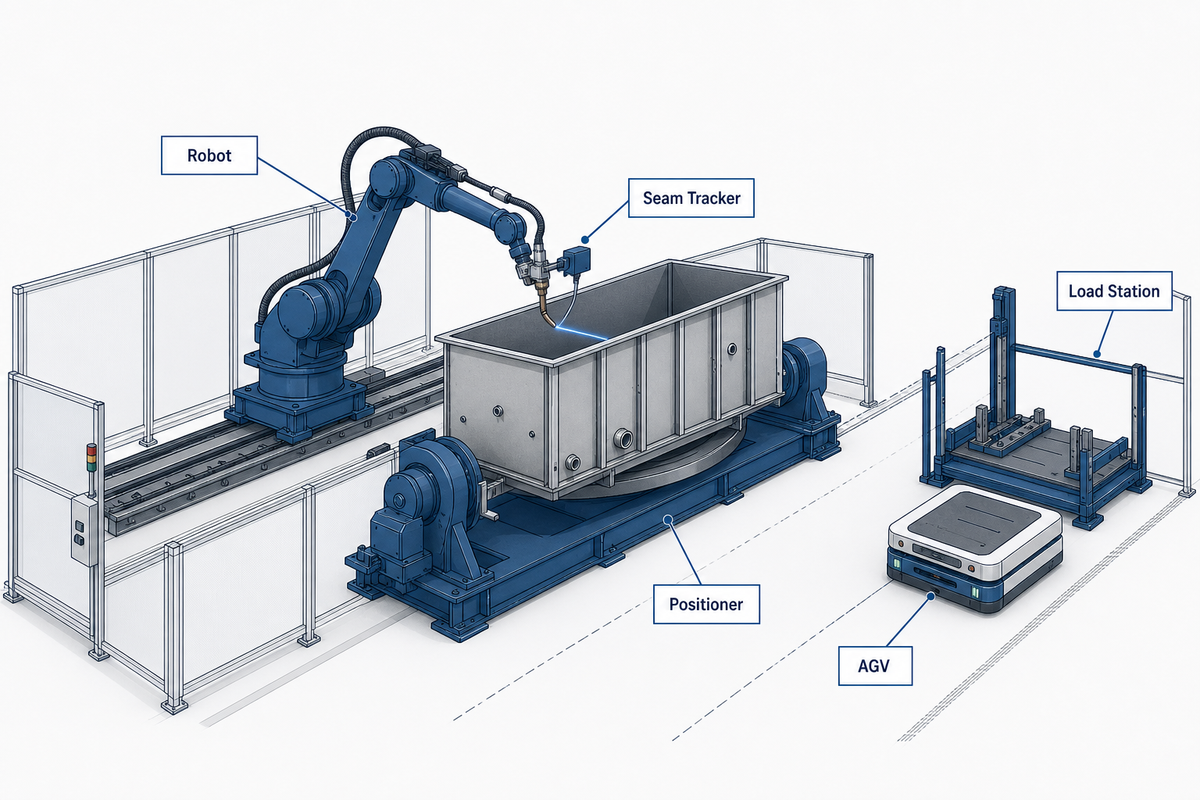
Una línea completa de soldadura de cubas de transformador es una maquinaria compleja con cinco componentes móviles. Incluye un brazo robótico servoaccionado montado sobre carril, en pórtico o en voladizo; un soporte invertido giratorio o un posicionador para realizar soldaduras planas y horizontales; y un sensor láser o de visión 3D para el seguimiento de la junta y la corrección de la antorcha en tiempo real. Completan estos cinco componentes un AGV o una grúa para trasladar la cuba entre estaciones y un controlador que ejecuta un módulo de importación CAD para programación sin enseñar o programas de trayectorias offline reproducidas.
Esa descripción coincide con la propia AI Overview de Google sobre este tema, pero no explica por qué soldar una cuba de transformador plantea más dificultades que soldar un bastidor de acero estándar. Antes de soldar un solo cordón, es necesario integrar esos cinco elementos, desde el robot hasta el controlador, conforme a los requisitos de evaluación de seguridad de ISO 10218-2:2025. En particular, la tecnología de seguimiento de la junta debe mantener una gran precisión en toda la zona de soldadura, no solo durante la instalación; de lo contrario, las ventajas de la automatización descritas a continuación se esfuman.
La página de soluciones para equipos eléctricos de Zhouxiang expresa el requisito con claridad: los depósitos, las envolventes de los equipos de aparamenta y los bastidores de los generadores deben mantener «tolerancias dimensionales estrictas» y ofrecer «soldaduras uniformes y una distorsión reducida». Se trata de un estándar muy superior al de la repetibilidad de las soldaduras en ángulo que suele justificar el ROI de la automatización de estructuras metálicas. La distorsión de los depósitos plantea otros tres retos: las soldaduras deben ser estancas al aceite (una fuga en un transformador lleno de aceite da lugar a una reclamación de garantía, no es un defecto estético); los cuerpos de los depósitos suelen ser grandes y relativamente delgados en relación con su longitud, por lo que tienden a deformarse; y existe una holgura predeterminada respecto al núcleo y las bobinas que hay en su interior, que puede reducirse si las paredes se deforman.
La secuencia de soldadura que controla la deformación en cordones rectos largos
No hay estudios académicos publicados que examinen específicamente el control de la distorsión en los cordones de depósitos; el análisis siguiente se basa en trabajos generales sobre distorsión en la fabricación de acero (paneles navales, recipientes a presión y estructuras mineras). No existe ningún estudio específico sobre depósitos de transformadores porque el problema de fondo es el mismo: soldar cordones largos en acero grueso bajo restricción. Este análisis se presenta tal cual, sin hacerlo pasar por una investigación específica sobre depósitos de transformadores.
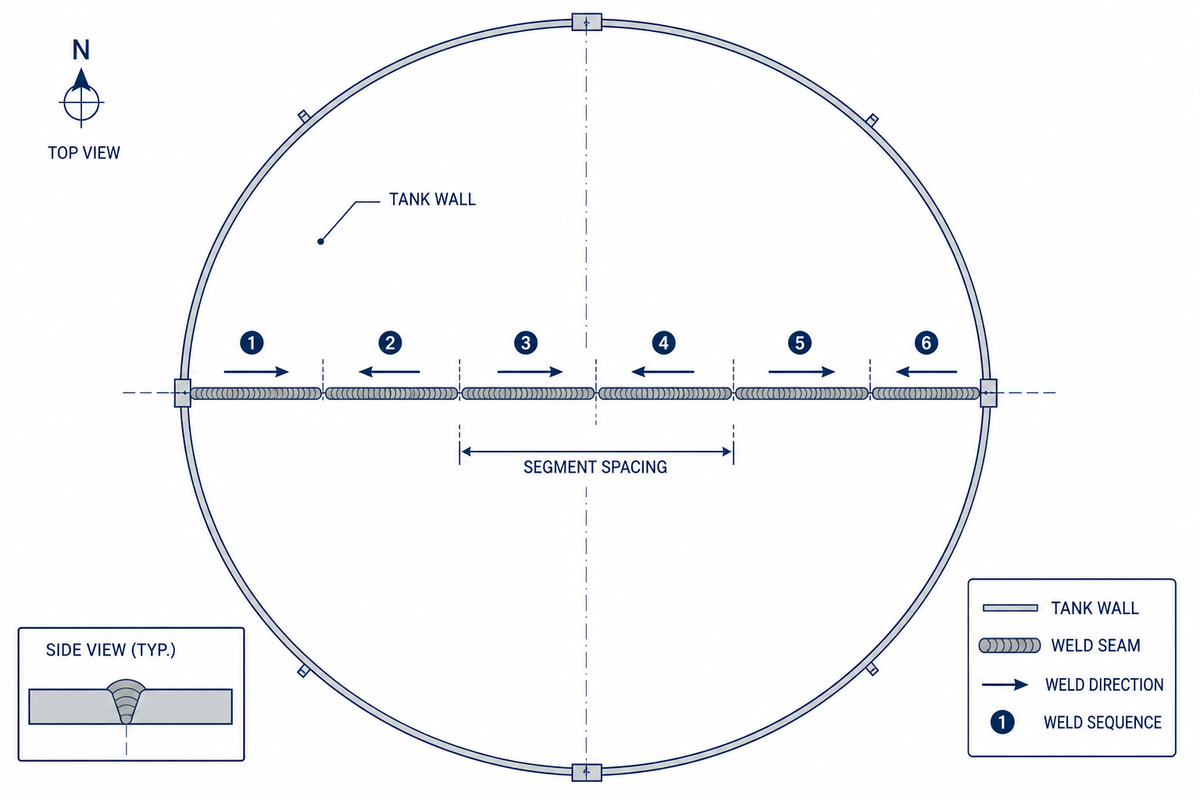
La soldadura a pasadas regresivas y la soldadura discontinua son las dos técnicas habituales de secuenciación para cordones largos, y tienen significados concretos: la soldadura a pasadas regresivas deposita segmentos cortos en sentido contrario al avance general de la soldadura, mientras que la soldadura discontinua distribuye tramos cortos y uniformemente espaciados, de una longitud aproximada a la que se puede ejecutar con un electrodo antes de agotarlo, según las directrices de TWI para controlar la deformación durante la fabricación. Los ingenieros de soldadura de Lincoln Electric ofrecen un ejemplo práctico: en una junta soldada a pasadas regresivas, los segmentos miden alrededor de 1 inch (2,5 cm); primero se puntean los extremos y, después, se suelda a pasadas regresivas desde un extremo hacia el punto de soldadura. Esta técnica contrarresta específicamente la deformación por rotación (la apertura o el cierre de la junta), pero no corrige otros tipos de deformación; elegirla para un modo de fallo distinto supone un esfuerzo en vano.
2,5 cmlongitud estándar del segmento para soldadura a pasadas regresivas
60,71 %menos deformación únicamente gracias a la fijación, en un ensayo revisado por pares de 2026
150-350 mmlongitud del segmento de soldadura salteada en una patente de 2025 sobre soldadura robotizada de depósitos
Antes de programar una célula automatizada con una secuencia de soldadura concreta, conviene tener en cuenta un resultado contraintuitivo: en planta, la elección del patrón importa mucho menos de lo que suele creerse. En un artículo presentado en la conferencia ASME Pressure Vessels & Piping Conference de 2009 se probaron cinco secuencias de soldadura distintas en una estructura de pared lateral reforzada de 6-m; la variación de la distorsión entre ellas fue de solo 7,65-10,2 mm, un intervalo moderado determinado por la geometría, no una diferencia de un orden de magnitud. Aún más revelador: un artículo revisado por pares de 2026 publicado en Marine Structures, que validó un modelo de elementos finitos termoelastoplástico mediante un experimento real de soldadura mecanizada, indicó que una secuencia sencilla sin retroceso, combinada con un útil de fijación que restringía la pieza con una plantilla, mejoró el desplazamiento máximo de los puntos en un 60,71 % (de 42 mm a 16,5 mm) y superó tanto a los patrones desde el centro hacia fuera como a los de retroceso en tiempo de ciclo y distorsión. La consecuencia práctica para una línea automatizada de depósitos es que controlar rigurosamente la fijación es tan importante, o incluso más, que cualquier secuencia específica que se programe en el robot. Así lo ilustra una solicitud de patente china de 2025 sobre un robot de soldadura (CN121733075A), que describe una trayectoria unidireccional de soldadura salteada intermitente, con segmentos de 150-350 mm y espacios de al menos 500 mm entre segmentos contiguos para distribuir el aporte térmico, combinada con una contraflecha y un bastidor rígido de restricción exterior para mantener la planitud de la pared dentro de 3/1000 y la verticalidad tras el montaje dentro de 3 mm.
✔ Ventajas de combinar la secuencia de soldadura con los útiles de fijación
- Un orden de soldadura repetible elimina las variaciones entre operarios
- Al combinarla con una fijación rígida, la deformación se reduce mucho más que eligiendo únicamente la secuencia
- La separación del aporte térmico (500 mm o más entre segmentos) se puede programar y hacer cumplir, a diferencia del ritmo manual.
⚠ Limitaciones
- La técnica de retroceso solo corrige la distorsión rotacional; no corrige el arqueamiento ni la distorsión angular provocados por otras causas.
- Las ventajas de la secuencia dependen de la geometría; una misma secuencia puede dar peores resultados con una disposición distinta de la cuba
- Una fijación con rigidez insuficiente anula la mayor parte de las ventajas de la secuencia
Los talleres que adaptan la secuencia de soldadura a la geometría específica de la cuba, en lugar de copiar una receta genérica de otro fabricante, se adaptan más rápido cuando entra en producción un nuevo modelo de cuba.
«En nuestros conjuntos fijados, las acumulaciones de tolerancias y la deformación provocada por el precalentamiento y la deposición de soldaduras multipasada pueden hacer que la ubicación de las juntas de soldadura varíe hasta 0.5 in. … desarrollar el procedimiento para ubicar con precisión las juntas en el espacio fue la única forma de conseguir que el proceso funcionara.»
Cómo elegir entre programación sin enseñanza, offline o manual para distintos modelos de cuba
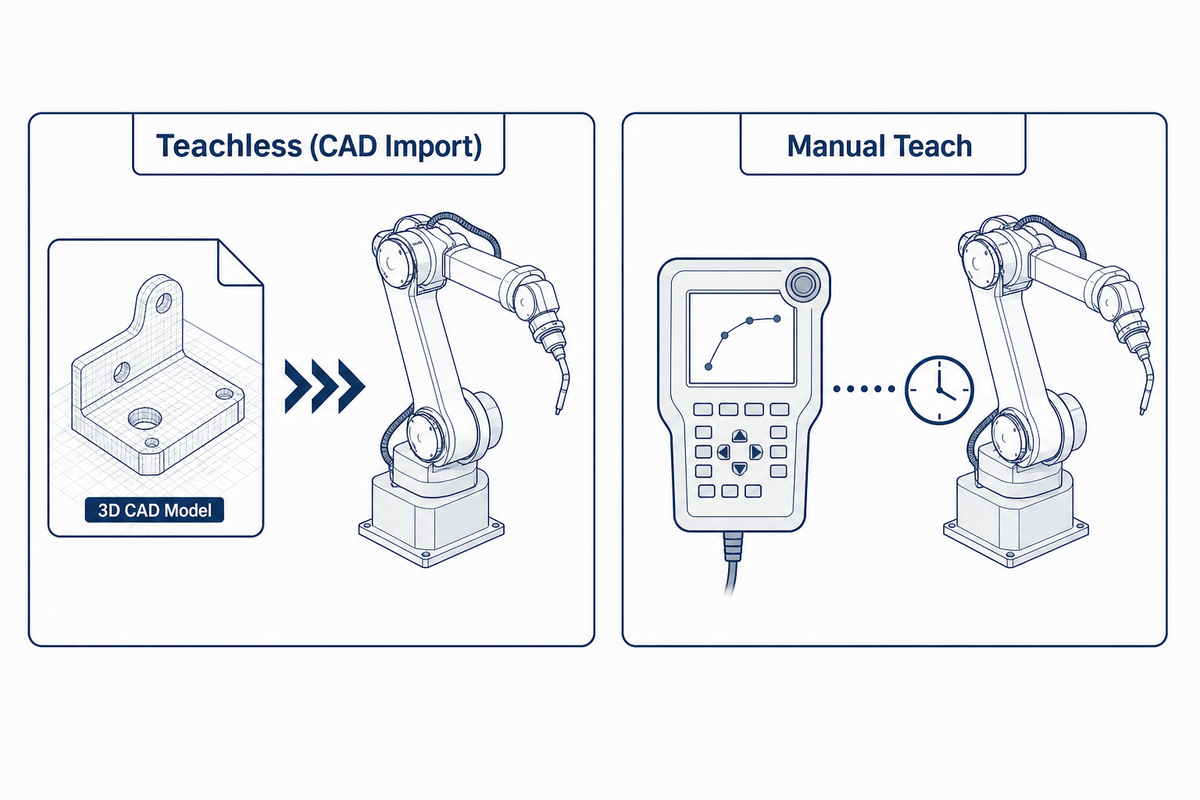
La elección entre programación sin enseñar, offline o manual para una línea de producción de cubas de transformador depende del número de modelos distintos que procese: la producción de alta variedad favorece la programación sin enseñar mediante importación CAD; para un modelo de repetición fija, conviene reutilizar trayectorias programadas offline; y para una pieza realmente única, puede ser necesario enseñar el robot manualmente con asistencia láser como alternativa.
En un artículo revisado por pares de 2011, procedente del laboratorio de soldadura robotizada de University of Wollongong, la programación offline automatizada redujo el tiempo de programación de un sistema de 6 robots y 13 grados de libertad (ejes) a menos de cinco minutos por cordón de soldadura, frente a más de seis meses anteriormente. Para establecer un modelo del proceso hizo falta una inversión inicial de cuatro semanas, un coste que solo resulta rentable si hay suficiente variedad de modelos para justificarla.
Este problema es real, no teórico; en el foro de integradores de Universal Robots, un ingeniero que trabajaba en una tarea de soldadura de 210 puntos acabó midiendo e introduciendo a mano en CAD la posición de cada soldadura, ya que no había una transferencia directa de las trayectorias de CAD al robot. Es precisamente la situación que la programación sin enseñanza pretende eliminar. Las entrevistas a proveedores apuntan a un posible ahorro de tiempo de alrededor del 70 %: por ejemplo, un fabricante con una mezcla de productos elevada cuantificó en 4 días frente a 2 semanas la diferencia entre programar desde cero en planta y hacerlo mediante programación offline, para un programa extenso de varios miles de líneas. Utilice estas cifras específicas de cada proveedor como orientación.
📐 Nota de ingeniería
Toda instalación de robots de soldadura requiere una evaluación de seguridad conforme a ISO 10218-2:2025 (la versión vigente de la norma de seguridad para aplicaciones robotizadas, que sustituye a la versión de 2011, retirada). La programación sin enseñar modifica la velocidad de reprogramación de la célula; no la exime de volver a verificar su zona de seguridad cada vez que se cambian la trayectoria de soldadura o los útiles de fijación.
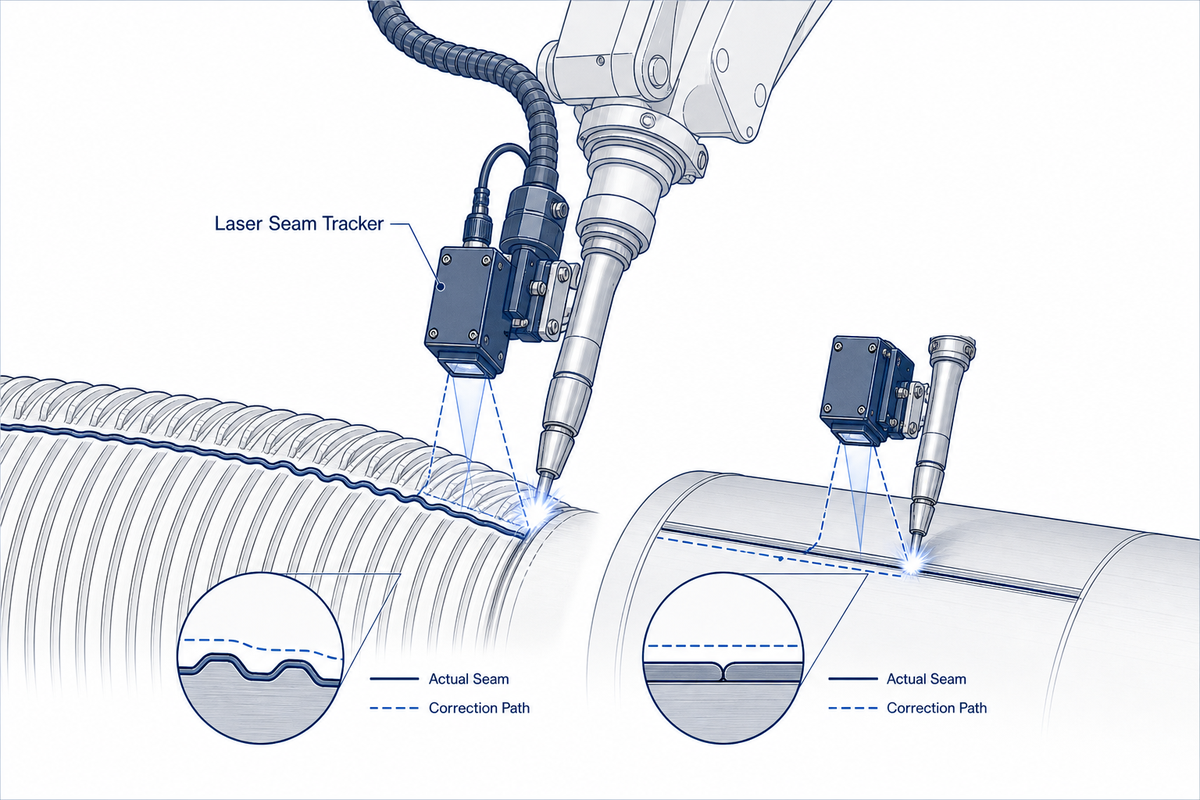
Elegir un sensor de seguimiento de la junta para la misma línea es importante por un motivo relacionado, pero distinto: no se trata solo de detectar la junta una vez, sino de mantener esa precisión durante meses de producción. Los sistemas de seguimiento por láser y visión 3D corrigen en tiempo real la trayectoria de la antorcha de soldadura, tanto en los largos cordones rectos del cuerpo del depósito como en las juntas más cortas de las aletas corrugadas. Sin embargo, el sensor solo es tan preciso como su calibración: las interferencias de las superficies reflectantes, las salpicaduras de soldadura en la lente y las desviaciones entre recalibraciones reducen la precisión de soldadura que promete una ficha técnica el primer día. Por eso, el calendario de mantenimiento de la ventana del sensor debe tratarse junto con la decisión sobre el método de programación, y no por separado.
Soldadura de aletas corrugadas y radiadores frente a juntas del cuerpo principal de la cuba
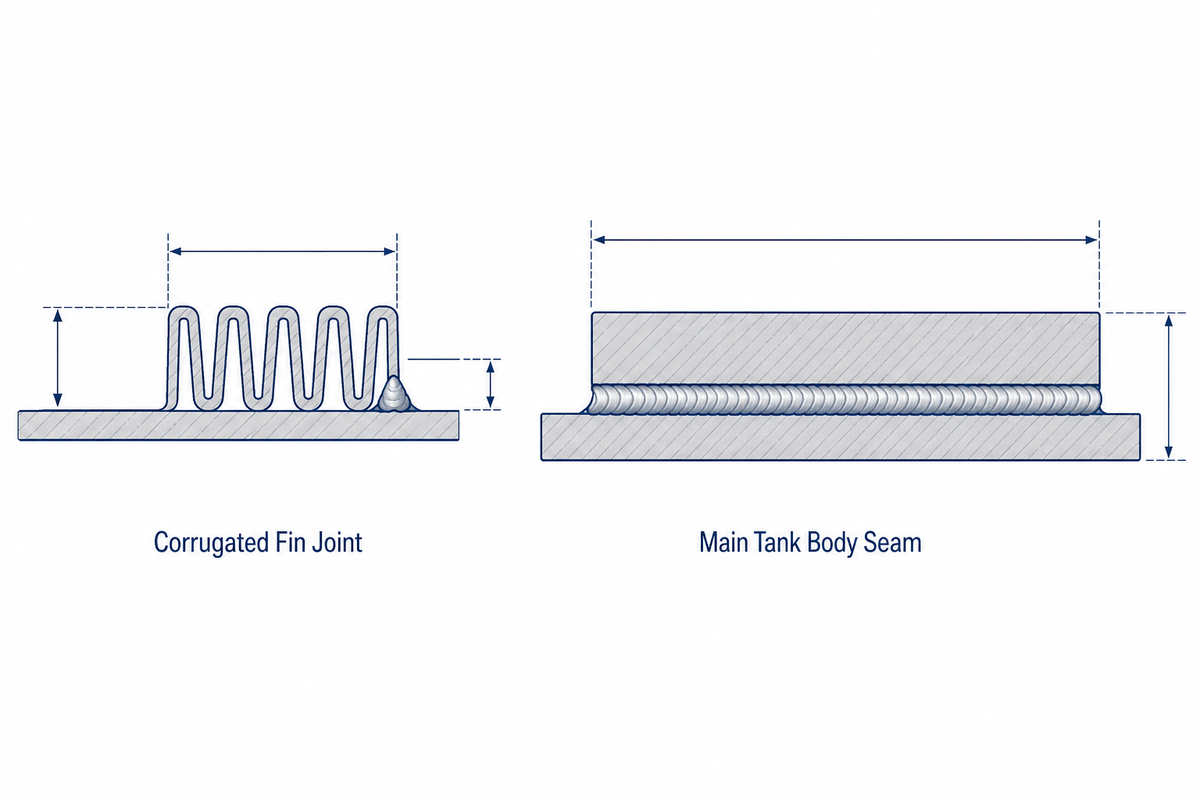
La soldadura de aletas corrugadas suele realizarse como un proceso específico e independiente, y no como una tarea secundaria de la célula robotizada del cuerpo principal de la cuba. Los equipos especializados para ello (soldadoras CMT o TIG para juntas de aletas) se comercializan como una categoría de máquinas propia porque el proceso de soldadura y la geometría de la junta son realmente distintos: juntas cortas y frecuentes en chapa fina, en lugar de unos pocos cordones largos en chapa gruesa.
Las especificaciones de equipos del sector suelen indicar velocidades de soldadura de aletas de 3-4 aletas/minuto en acero al carbono de 1-1,5mm, con una separación entre aletas de 6-8mm antes de la soldadura; se trata de un problema de cadencia completamente distinto al de un único cordón de varios metros en el cuerpo del depósito.
Conviene aplicar a cualquier célula automatizada una lección de calidad extraída de la documentación de equipos para líneas de aletas: históricamente, la unión de las aletas con el tubo colector de aceite se realizaba con una soldadura interior, que atrapaba residuos de soldadura y limaduras de hierro dentro del canal, un defecto documentado. Al cambiar esa junta por una soldadura exterior con protección de CO2, se eliminó por completo el problema de los residuos y se obtuvo una calidad estable en toda la línea de aletas, verificada conforme a una norma de ensayo del sector de los transformadores mediante pruebas de estanqueidad y lavado con aceite caliente realizadas por terceros. Es un pequeño detalle del proceso, pero es justo el tipo de ajuste específico que distingue una línea de aletas diseñada para este fin de una célula de soldadura genérica adaptada para trabajar con aletas. Las soldaduras de las aletas también son estructurales y se rigen por los mismos criterios de aceptación de AWS D1.1/D1.1M:2025 que los cordones principales del cuerpo del depósito, aunque la geometría de la junta y el tiempo de ciclo sean completamente distintos.
Manipulación de piezas entre las estaciones de carga, soldadura exterior y soldadura interior
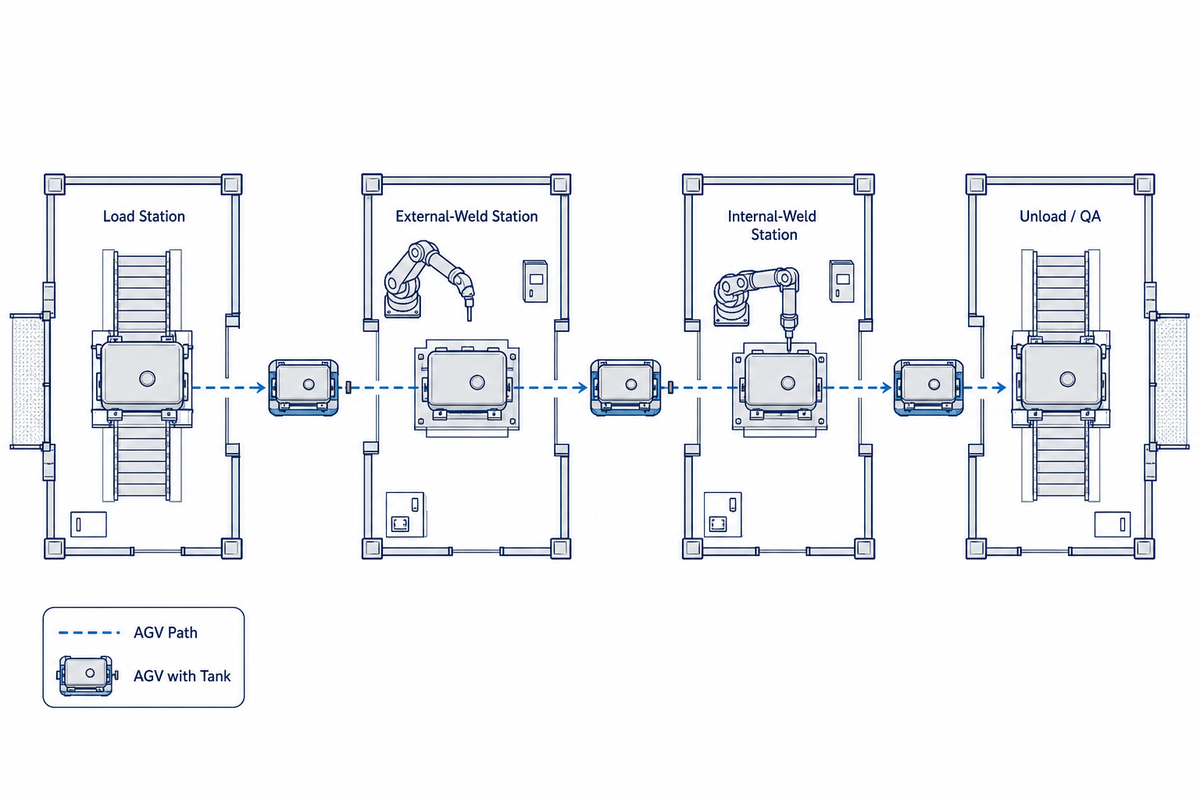
- Estación de carga; el cuerpo fabricado del depósito y la tapa se colocan y fijan en sus útiles antes de iniciar cualquier pasada de soldadura.
- Estación de soldadura exterior; el robot completa los cordones exteriores (cuerpo, brida de la tapa y puntos de unión de las aletas corrugadas) mientras la cuba está sujeta en un posicionador o un soporte giratorio.
- Estación de soldadura interior; una pasada independiente alcanza los rigidizadores y deflectores interiores, inaccesibles una vez cerrada la tapa.
- Descarga y entrega a control de calidad; la cuba terminada pasa a la verificación de estanqueidad (véase más abajo) antes del montaje final.
La manipulación de materiales debe seguir el ritmo de las células robotizadas; de lo contrario, estas cuatro estaciones no funcionan como una línea de producción automatizada. Los AGV se encargan de mover una cuba de varias toneladas entre ellas sin necesidad de una grúa en cada ciclo. NIST, citando datos de OSHA, informa de una muerte relacionada con carretillas elevadoras aproximadamente cada tres días en Estados Unidos, y de que alrededor del 80 % de los aproximadamente 110.000 accidentes anuales con carretillas elevadoras implican a un peatón: la necesidad de automatizar la manipulación de materiales no es hipotética.
La norma internacional vigente ISO 3691-4:2023 establece que los sistemas de detección de obstáculos y los parachoques de los vehículos industriales sin conductor deben garantizar que, al detenerse, no ejerzan más de 135 N de fuerza contra una persona o un obstáculo, un criterio mucho más objetivo que limitarse a hablar de «una parada segura». Hay AGV de uso industrial capaces de transportar cargas muy superiores a las de una cuba de transformador, con capacidades comerciales de hasta aproximadamente 800 toneladas, por lo que la carga no suele ser el límite; a menudo lo es la integración del AGV con la zona de seguridad de la célula de soldadura, certificada conforme a ISO 10218-2:2025.
Cómo adaptar la arquitectura del sistema al tamaño y al volumen de los depósitos
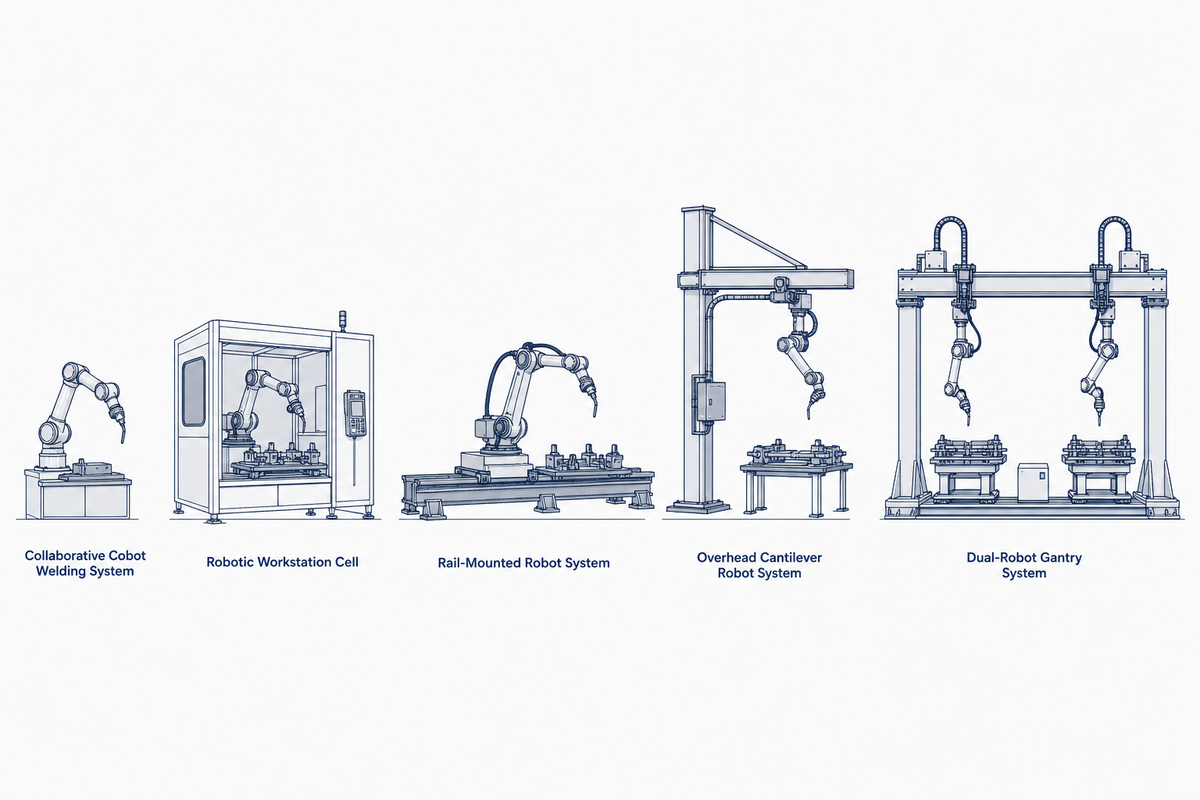
El umbral de ajuste de depósitos a 5 arquitecturas que se muestra a continuación relaciona el nivel de producción y el tamaño del depósito con una de cinco arquitecturas de sistema, según los tramos de costes y los límites de rendimiento que Zhouxiang publica para sus líneas con montaje sobre carril, pórtico, voladizo, cobot y célula de trabajo.
Es fácil equivocarse al decidir el nivel de producción en cualquiera de los dos extremos, porque tanto especificar el sistema por debajo como por encima de lo necesario supone malgastar capital: una célula montada sobre carril desplaza el robot por una guía fija y sacrifica flexibilidad a cambio de velocidad en juntas rectas, mientras que una célula de pórtico o en voladizo renuncia a parte de esa velocidad para cubrir una zona más amplia. Sea cual sea la arquitectura elegida, debe cumplir los mismos requisitos de seguridad para la integración de células establecidos en ISO 10218-2:2025, descritos anteriormente.
| Nivel de producción / perfil | Arquitectura recomendada | Franja de precios orientativa (USD) | Limitaciones / No adecuado para |
|---|---|---|---|
| Volumen bajo, gran variedad de tamaños de depósito, producción de taller | Robot colaborativo de soldadura (cobot) | $10,000-20,000 | No apto para producción continua en 3 turnos; ciclo más lento que el de los sistemas con carril fijo |
| Volumen medio, lotes estándar de aletas y paneles | Estación de trabajo inteligente para soldadura | $22,500-30,000 | Espacio fijo ocupado por la célula; no es adecuada para depósitos que superen la capacidad del posicionador de la estación |
| Cordones rectos largos, un solo robot, volumen moderado. | Robot de soldadura montado sobre carril | $38,500-65,000 | La longitud del carril se fija durante la instalación; no es adecuado para longitudes de cuba muy variables sin reconfiguración. |
| Lotes de gran volumen; se requiere carga con puente grúa | Robot de soldadura en voladizo | $46,000-50,000 | La configuración con viga elevada requiere suficiente altura de techo; aprovecha menos el espacio en planta que los sistemas sobre carril en talleres estrechos. |
| Cubas de chapa ancha, dos robots, máximo volumen de producción | Robot de soldadura sobre pórtico (compatible con dos robots) | $77,000-80,000 | Coste de inversión más alto; infrautilizado en series pequeñas o poco frecuentes de cubas |
| Tolerancia de ajuste en todos los niveles | ~1,5mm en una trayectoria programada; +/-3mm con seguimiento adaptativo de juntas por láser | ||
| El precio base incluye | Brazo robótico, controlador, fuente de alimentación de soldadura, útiles de fijación estándar, cableado, supervisión de la instalación y formación de operarios. | ||
| Con precio como opción | Seguimiento de la junta, visión 3D, software de programación offline y útiles de fijación a medida. | ||
Verificación de la calidad de la soldadura y la estanqueidad
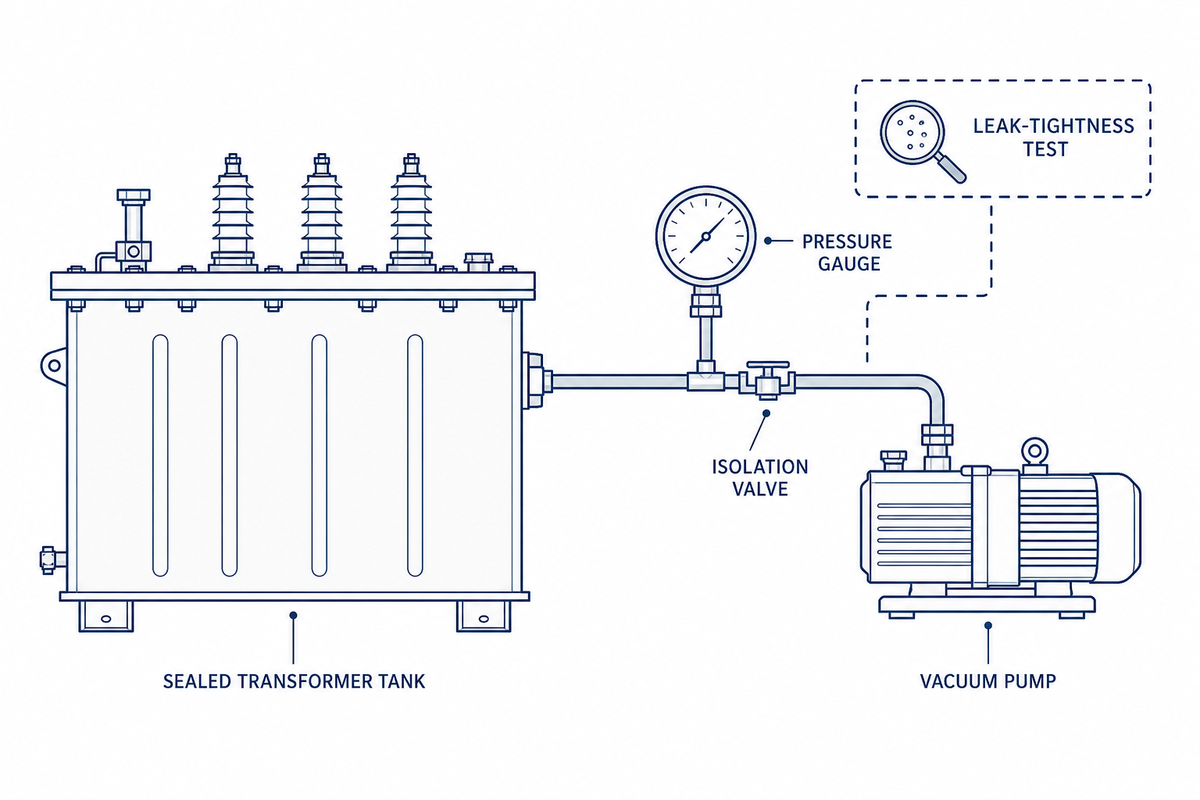
La calidad de la soldadura en la propia junta se rige por AWS D1.1/D1.1M:2025, el código vigente de soldadura estructural para acero. Ese código, por sí solo, no demuestra que la cuba terminada no vaya a tener fugas de aceite de transformador: eso requiere una prueba independiente y específica para la cuba.
La actualización de AWS D1.1 de 2025 añadió tablas de procedimientos de soldadura precalificados que abarcan procesos sin cortocircuito y de arco pulsado, que representan la mayor parte de la soldadura robotizada de cordones en cubas de transformador; también incorporó especificaciones revisadas para el tratamiento térmico y criterios numéricos de aceptación de la porosidad.
Hay un matiz que conviene aclarar en lugar de pasarlo por alto: IEEE C57.12.00 solo establece un límite superior general de 2atm absolutos para la presión de una cuba sellada, y su propia redacción remite los valores específicos de los ensayos de estanqueidad y vacío a la norma complementaria aplicable a cada tipo. Esa norma complementaria específica, que define los requisitos estructurales y de alivio de presión de la cuba, es IEEE C57.12.39; su ámbito se limita estrictamente a transformadores de distribución sumergidos en aceite y, según indica la propia norma, no se extiende a las clases de transformadores de potencia y de gran tamaño. En una cuba de distribución, el ensayo de estanqueidad del fabricante suele consistir en un ensayo de mantenimiento de vacío o de presión, como el que se utiliza en la práctica de aprovisionamiento del sector del petróleo y el gas: «debe mantener el vacío total con una presión externa igual a 1 atm manométrica. Los criterios de rendimiento para cubas grandes suelen establecerse de acuerdo con los requisitos generales de IEEE C57.12.00 y el Código ASME de Calderas y Recipientes a Presión». No existe una norma complementaria específica comparable. Merece la pena dedicar cinco minutos más a confirmar si los requisitos generales de C57.12.00, junto con el Código ASME de Calderas y Recipientes a Presión, son la vía adecuada para definir los ensayos de cuba de su clase concreta a partir de ese límite general; dar por supuesto que C57.12.39 se aplica a todas las clases es el tipo de error de alcance que sale a la luz en una auditoría.
Coste y plazo de recuperación de la inversión en una línea de soldadura de cubas de transformadores
Tanto si en la planta lo llaman robot de soldadura, máquina de soldadura robotizada o, simplemente, soldadura para la fabricación de cubas de transformador, los robots industriales ofrecen el mismo cálculo de rentabilidad gracias a su elevada eficiencia. Una solución de soldadura automatizada aumenta la productividad por turno mediante un proceso más inteligente y repetible que la soldadura manual, independientemente de cómo se denomine la célula.
En la soldadura por arco industrial en general, una célula robotizada produce aproximadamente 6.000-12.000 kg de metal de soldadura al año por robot, frente a los 1.500-2.000 kg de un soldador manual, según el responsable de producto de automatización de Kemppi en la revista ASSEMBLY Magazine: una diferencia de producción de 3-6x, sin contar las diferencias en tiempos de inactividad o retrabajos.
Esta brecha de producción es el principal factor de eficiencia que impulsa la automatización y se suma a otro coste que suele pasarse por alto: la American Welding Society prevé un déficit de 330.000 soldadores para 2028, y el aumento anual del 7-15 % en el coste de la mano de obra cualificada reduce el plazo de recuperación de la inversión que se pierde al aplazar la automatización, no solo el coste de compra.
En cuanto al retrabajo, una patente de planificación de trayectorias para soldar cubas con robots, presentada en 2025, afirma que su método de control de deformaciones reduce al mínimo el retrabajo de enderezado con soplete, que tradicionalmente puede representar hasta el 70 % de la mano de obra total en una cuba soldada manualmente. Se trata de un coste oculto que un cálculo sencillo de las horas ahorradas no refleja.
Coste total de propiedad a 5 años: célula sobre carril frente a soldadura manual continuada (ejemplo ilustrativo, volumen de una cuba al día):
| Concepto de coste | Célula robotizada sobre carril | Soldadura manual (2 soldadores) |
|---|---|---|
| Precio de compra | $38,500-65,000 | 0 $ (mano de obra existente) |
| Instalación y puesta en marcha | Incluido en el precio base | n/a |
| Mano de obra (5 años) | 1 operario para gestionar la célula | 2 soldadores, inflación salarial anual del 7-15 % |
| Hilo y gas (5 años) | Consumo entre 10-25 % menor por unidad soldada | Situación de partida |
| Riesgo de retrabajo y paradas (5 años) | Tasa de rechazo inferior al 2 % | Tasa de rechazo del 5-10 % |
Ejemplo de plazo de recuperación: con un coste laboral total de $30/hour y sustituyendo a dos soldadores por un operario y una célula sobre carril de $50.000, el ahorro anual solo en mano de obra se sitúa entre $80.000-150.000, el intervalo citado en el sector para sustituir la automatización de una célula; frente a un coste instalado de $50.000-65.000, solo ese ahorro permite recuperar la inversión en el plazo habitual de 10-20 meses, antes de sumar el ahorro en hilo, gas y retrabajos. Calcule sus propias cifras con la calculadora del ROI de un robot de soldadura antes de decidirse por una arquitectura concreta.
La escasez de transformadores está redefiniendo las prioridades de inversión en automatización
En julio de 2026, el panorama del suministro de transformadores no responde a una única crisis: se divide claramente por clases de transformadores, una distinción que tiene consecuencias reales para los segmentos que ya se están beneficiando del aumento de capacidad gracias a la automatización.
Los transformadores de potencia y los transformadores elevadores de generador (GSU) siguen sujetos a una grave escasez de suministro que se prolonga desde hace varios años: la demanda estadounidense de transformadores de potencia ha aumentado un 116 % desde 2019 y la de transformadores de distribución, un 41 %; para 2025, se estiman déficits de suministro del 30 % en transformadores de potencia y del 10 % en los de distribución. Son cifras del comunicado de prensa de agosto de 2025 de Wood Mackenzie, contrastadas directamente con la fuente y no tomadas de fuentes secundarias.
Otros medios especializados del sector que han cubierto la misma investigación citan un crecimiento de la demanda de GSU de hasta el 274 %, una cifra que no aparece en el comunicado de Wood Mackenzie y que conviene tomar con cierta cautela. Por separado, un informe de junio de 2024 del National Infrastructure Advisory Council dirigido al presidente constató que los plazos de espera pasaron de meses en 2020 a entre dos y cuatro años en 2024, y que los plazos de entrega de los transformadores de potencia grandes y los GSU promediaban 120-144 semanas.
Los fabricantes están invirtiendo cerca de $2 billion en nuevas instalaciones o en ampliar la capacidad nacional: Hitachi Energy, Siemens Energy, Eaton, Prolec GE, Virginia Transformer y unas seis empresas más. Esta carrera por aumentar la capacidad, en la que participan tanto los fabricantes de transformadores de potencia como los proveedores de transformadores, ha convertido la capacidad de producción de la soldadura en una variable competitiva, y no solo en una partida de costes.
Transformadores de potencia / GSU / de subestación
- Demanda +116 % desde 2019 (Wood Mackenzie); la prensa especializada cita hasta +274 % específicamente para GSU
- Plazos de entrega de 120-144 semanas
- Déficit de suministro previsto para 2025: 30 %
- La escasez seguía activa según los datos de 2025
Transformadores de distribución
- Demanda: +41 % desde 2019 (Wood Mackenzie); déficit estimado para 2025: 10 %
- Plazos de entrega «normalizados» según el DOE, marzo de 2026
- Persisten los cuellos de botella en componentes concretos (pararrayos, interruptores secundarios)
- Ha mejorado, pero aún no está del todo resuelto
Esta distinción se basa en un seminario web del Department of Energy sobre transformadores de distribución, celebrado en marzo de 2026, en el que Prolec GE afirmó ante el panel que «los plazos de entrega de los transformadores de distribución… han vuelto a niveles más normales en los últimos meses», aunque reconoció que algunos componentes especiales siguen sufriendo retrasos. De hecho, no todo el mercado coincide en la gravedad de la escasez: un intermediario de transformadores entrevistado para el artículo de Wood Mackenzie sostiene que los proveedores exageran la historia de la escasez para inflar los precios. Según argumenta, todavía se puede pedir un transformador de potencia convencional para subestación y recibirlo en un plazo de 12 a 14 meses desde la aprobación de los documentos de diseño, y el verdadero obstáculo son los procesos de compra de las compañías eléctricas y las empresas EPC, no las limitaciones de fábrica. Sea cual sea la explicación más acertada, para un taller de fabricación situado a cualquiera de los dos lados del mercado de transformadores el efecto es el mismo: la capacidad de soldadura se ha convertido en un factor competitivo, junto con el coste, para los fabricantes de transformadores originales a la hora de cumplir los plazos de entrega. Si no puede aumentar rápidamente la producción de cubas soldadas, se está perdiendo el segmento de mayor crecimiento del mercado: los transformadores de potencia y GSU.
Conclusión clave
Los plazos de entrega de los transformadores de potencia siguen superando las 120 semanas, con una demanda que ha aumentado un 116 % desde 2019 (Wood Mackenzie), mientras que, según la actualización del DOE de marzo de 2026, los plazos de entrega de los transformadores de distribución ya se han normalizado. Esto hace que la capacidad de producción en la soldadura de cubas sea ahora más importante para los fabricantes de equipos originales que compiten en los segmentos de potencia y GSU.
Preguntas frecuentes
P: ¿Se pueden soldar con robots diseños de cubas de transformador personalizados o no estándar?
Sí: la programación sin necesidad de enseñar trayectorias importa directamente un modelo 3D CAD e identifica automáticamente los cordones de soldadura, sin una trayectoria fija preenseñada; si se trata de una cuba única sin archivo CAD, un escaneo con visión 3D puede generar la misma trayectoria de soldadura a partir de la pieza física.
La fabricación actual de cubas a medida y no estándar recurre al control de soldadura sin enseñanza manual: el sistema importa un archivo 3D CAD (por ejemplo, de SolidWorks, Tekla o UG), identifica la ubicación de las juntas y calcula la trayectoria de soldadura, sin necesidad de enseñar previamente una ruta de forma manual. En una cuba realmente única para la que no exista un modelo CAD, se pueden utilizar sistemas de visión 3D para escanear la pieza física y construir una nube de puntos, a partir de la cual se genera directamente una trayectoria de soldadura.
P: ¿Qué mantenimiento requieren los robots de soldadura de cubas de transformador?
El mantenimiento rutinario se centra en los consumibles de soldadura y en la óptica de los sensores de seguimiento de juntas, no en el brazo robótico: las camisas de la antorcha, las puntas de contacto, las toberas y los rodillos de arrastre se sustituyen según un calendario, y las ventanas de los sensores necesitan una limpieza periódica para mantener la precisión de las lecturas.
Las fundas de las antorchas de soldadura, las puntas de contacto, las boquillas y los rodillos de arrastre son consumibles que deben sustituirse con la periodicidad especificada; las ventanas de los sensores de seguimiento de la junta deben limpiarse periódicamente para garantizar la precisión de las lecturas de visión artificial o láser. La mayoría de los proveedores de sistemas de calidad mantienen existencias suficientes de estos consumibles básicos para enviarlos en un plazo de 48 horas, y las piezas mecánicas y eléctricas suelen tener una garantía de uno a dos años.
P: ¿Cuánto tarda en recuperarse la inversión en una línea de soldadura de cubas de transformador?
En proyectos comparables de automatización de la fabricación de equipos eléctricos, el plazo de recuperación de la inversión en una célula dedicada suele situarse entre 10 y 20 meses. Influyen en ello una producción por soldador entre 3 y 6 veces mayor, así como la reducción del retrabajo y del coste de los consumibles una vez que la línea está en funcionamiento.
Con una persona que maneja una o dos células robotizadas en la planta de fabricación, se sustituyen varias células de soldadura manual; el consumo de hilo y gas de protección disminuye un 10-25 %, y el retrabajo pasa del 5-10 % habitual en piezas soldadas manualmente a menos del 2 % en las piezas soldadas por robot. La producción anual de cada robot también equivale a entre tres y seis veces la de un soldador manual, lo que contribuye al cálculo del plazo de recuperación junto con el ahorro en mano de obra y consumibles asociados al retrabajo. El plazo real de recuperación varía mucho según el coste por hora de la mano de obra, el número de turnos, el porcentaje de piezas rechazadas en soldadura manual y la cantidad de modelos de cuba para los que se utilizará una misma célula robotizada, sin necesidad de reprogramarla por completo.
P: ¿Qué norma se aplica a la calidad de la soldadura o a la estanqueidad de las soldaduras de cubas de transformadores?
AWS D1.1/D1.1M:2025 regula la soldadura; IEEE C57.12.39 regula específicamente la estanqueidad de las cubas de transformadores de distribución. Para las cubas de transformadores de potencia y de gran tamaño se aplican IEEE C57.12.00 y el Código de calderas y recipientes a presión de ASME.
La calidad de la soldadura suele verificarse conforme a los requisitos de perfil y defectos de soldadura de AWS D1.1/D1.1M:2025. IEEE C57.12.39, norma complementaria de IEEE C57.12.00, define los requisitos de estanqueidad de las cubas de transformadores de distribución. Para los transformadores de potencia y las cubas de gran tamaño, ninguna norma complementaria única define los requisitos de estanqueidad; estos deben abordarse conforme a IEEE C57.12.00 y, sobre todo, al Código de calderas y recipientes a presión de ASME.
P: ¿Puede una misma célula robotizada trabajar con varios tamaños de cuba de transformador sin reprogramarla?
Sí, dentro de la longitud del carril o del alcance de la célula: carga el programa guardado para cada modelo en lugar de tener que enseñar de nuevo la trayectoria desde cero. Así, para cambiar de modelo basta con volver a cargar el programa y cambiar el útil de fijación de la pieza; no es necesario reprogramar el robot.
Al cambiar a otro modelo de cuba, el operario vuelve a cargar el programa guardado para ese modelo y coloca la pieza en el útil de fijación correspondiente; no es necesario reprogramar el robot.
Por qué escribimos este artículo
Zhouxiang fabrica sistemas de automatización de la soldadura desde 1991, incluidas las células sobre carril y en pórtico que se describen en esta guía para la fabricación de cubas de transformador. Las pautas sobre el alcance de las normas y el control de las deformaciones se basan en bibliografía de ingeniería de soldadura y normas publicadas, contrastadas con nuestra propia comparación de 57 horas con una referencia de soldadura manual en cordones rectos de cuba: información contrastada que necesita el personal de ingeniería, no contenido publicitario. Revisado por el equipo técnico de Zhouxiang.
Referencias y fuentes
- Prevención de las deformaciones mediante técnicas de fabricación TWI (The Welding Institute)
- 18 principios para minimizar las deformaciones, parte II Canadian Fabricating & Welding / FMA
- Efectos de la secuencia de soldadura y la fijación en la distorsión de paneles rigidizadosMarine Structures (Elsevier, 2026)
- CN121733075A, método de planificación de trayectorias de soldadura y control de deformaciones para cubas de transformador Google Patents
- Programación offline automatizada para sistemas de soldadura robotizada con numerosos grados de libertadSpringer, Lecture Notes in Electrical Engineering
- ISO 10218-2:2025, robótica, requisitos de seguridad International Organization for Standardization
- ISO 3691-4:2023, seguridad de carretillas industriales sin conductorInternational Organization for Standardization
- Seguridad de los vehículos de guiado automáticoNational Institute of Standards and Technology
- D1.1/D1.1M:2025, código de soldadura estructural para acero American Welding Society
- Novedades de AWS D1.1:2025 FABTECH / AWS D1 Committee
- IEEE C57.12.39, coordinación de la presión de cubas de transformadores de distribuciónIEEE Standards Association
- Cálculo del ROI de los equipos de soldadura automatizada ASSEMBLY Magazine
- Los transformadores de potencia y de distribución afrontarán déficits de suministro del 30 % y del 10 % en 2025Wood Mackenzie
- Transformadores en 2026: ¿escasez, caos o crisis provocada por el propio sector? POWER Magazine
- Cómo abordar la escasez crítica de transformadores de potenciaNational Infrastructure Advisory Council
- Seminario web sobre transformadores de distribuciónU.S. Department of Energy, Office of Electricity
Artículos relacionados
- Automatización de la soldadura de tuberías para aplicaciones del sector energético
- Robot de soldadura de recipientes a presión: cumplimiento de la sección VIII de ASME
- Cómo corrige el seguimiento láser de la junta la deformación en la soldadura robotizada
- Cuánto cuesta realmente un robot de soldadura en 2026
- Coste de una célula de soldadura robotizada: cuánto pagará realmente

