
Contacte con Zhouxiang


Actualizado en mayo de 2026. Revisado por el equipo de ingeniería de sistemas de soldadura de ZX.
La inspección no destructiva de soldaduras consiste en examinar una junta terminada para detectar grietas, porosidad, falta de fusión u otras irregularidades, sin mecanizar, atacar químicamente ni romper la pieza. Todos los recipientes a presión, tuberías o uniones estructurales que cumplen los códigos reciben este sello de aceptación. Esta guía aborda los cinco métodos de ensayo esenciales aprobados por AWS para las soldaduras: radiografía (RT), ultrasonidos (UT), partículas magnéticas (MT), líquidos penetrantes (PT) e inspección visual (VT); también analiza el uso cada vez más extendido de la inspección visual AI, las normas aplicables a cada método y cuatro preguntas clave que conviene plantearse al elegir el ensayo.Datos rápidos: cinco métodos de END de un vistazo
| Método | Qué detecta | Superficie / subsuperficie | Norma aplicable |
|---|---|---|---|
| VT — visual | Grietas, mordeduras, perfil y dimensiones | Solo en superficie | AWS D1.1 § 6, AWS B1.11 |
| RT — radiográfico | Porosidad, inclusiones de escoria y falta de fusión (volumétricas) | Subsuperficie (volumétrica) | ASME BPVC Sec. V Art. 2, ISO 17636 |
| UT / PAUT — ultrasónico | Grietas planares, falta de fusión y falta de penetración | Superficie, zona próxima a la superficie y subsuperficie | ASME BPVC Sec. V Art. 4, ISO 17640 |
| MT — partículas magnéticas | Grietas superficiales y ligeramente subsuperficiales | Superficie + ~3 mm | ASTM E709, ISO 17638 |
| PT — líquidos penetrantes | Grietas abiertas a la superficie, poros y fugas | Solo en superficie | ASTM E165, ISO 3452 |
Fuente: páginas de métodos de ASNT, AWS B1.10M/B1.10:2016, ASME BPVC Sección V (edición de 2025).
¿Qué son los ensayos no destructivos de soldaduras? Cinco métodos (y por qué la VT va primero)
 Los END comprenden métodos de inspección que detectan defectos en una soldadura sin dañar ni modificar la pieza. Abarcan desde la inspección de un inspector de soldadura certificado, con una linterna y un calibre de soldadura, hasta sistemas ultrasónicos de matriz en fase con registro de datos montados en un robot oruga.
Los «cinco métodos» que aprende la mayoría de soldadores
Desde el curso de fundamentos de END de la American Welding Society hasta la Guía AWS B1.10M/B1.10:2016 para el examen no destructivo de soldaduras, hay cinco métodos principales que aparecen de forma sistemática en la mayoría de los criterios de aceptación de los códigos: inspección visual (VT), líquidos penetrantes (PT), partículas magnéticas (MT), radiografía (RT) y ultrasonidos (UT). Muchos temarios de examen para CWI los incluyen entre los temas imprescindibles. Aunque esa lista de «cinco» resulta práctica para las consultas habituales, no incluye todos los métodos. La American Society for Nondestructive Testing (ASNT) reconoce 16 métodos de END en su serie de manuales, entre ellos corrientes inducidas (ET), emisión acústica (AE), ensayos térmicos e infrarrojos, ensayos de fugas y otros que se utilizan para supervisar recipientes en servicio. La mayoría de las inspecciones de soldaduras se centra en los cinco métodos anteriores, aunque un programa de END completo contempla un sexto cuando es necesario.Por qué la inspección visual siempre es el primer paso
AWS D1.1, el código de soldadura estructural para acero, establece claramente: «Las soldaduras sujetas a examen no destructivo deben haberse considerado aceptables mediante inspección visual». ¿Soldaduras demasiado pequeñas o demasiado grandes? No se les hace una radiografía. ¿Deformadas? Ni los ultrasonidos ni las ondas de cizallamiento bastan para aceptarlas. En la práctica, el primer ensayo siempre es visual. No tiene sentido preparar la cámara y llevar la película al revelado para inspeccionar una soldadura deformada antes de confirmar que el resto está en condiciones.«La inspección visual es la base sobre la que se construyen todos los métodos de END, porque todos requieren interpretación visual. En la mayoría de los métodos de END, el inspector se apoya en instrumentos para realizar la inspección. En la inspección visual, el propio inspector es el instrumento que evalúa la pieza». — Bruce Crouse, ASNT VT Level III
¿Cuáles son los 5 tipos de ensayos no destructivos?
En soldadura, concretamente, los cinco métodos principales detectan estas familias de discontinuidades:- Defectos del perfil superficial: grietas, mordeduras, solapes, falta de fusión en la pasada de raíz y exceso de tamaño de la soldadura.
- Discontinuidades abiertas a la superficie: poros o faltas de unión en frío detectables con líquidos penetrantes, y vías de fuga.
- Discontinuidades superficiales y próximas a la superficie: grietas longitudinales y falta de fusión en la huella de contacto en metales ferromagnéticos.
- La RT revela discontinuidades volumétricas, como poros, inclusiones de escoria y falta de fusión, que se encuentran en el interior de la soldadura.
- La UT y la PAUT detectan defectos planares (grietas, falta de fusión y falta de penetración) desde la cara posterior hasta la frontal, y permiten medir su tamaño y profundidad.
Ensayos radiográficos (RT): rayos X y gamma
 Los ensayos radiográficos (RT) consisten en hacer pasar radiación ionizante a través de la junta soldada y registrar la imagen en una película, una placa de fósforo para radiografía computarizada o un sensor digital de panel plano. Las discontinuidades aparecen en las radiografías como zonas más oscuras porque dejan pasar más radiación. A menudo se habla de «calidad radiográfica», aunque aquí probablemente nos referimos al término más general de inspección volumétrica de soldaduras.
Rayos X y rayos gamma: cuándo utilizar cada uno
En los ensayos RT industriales se utilizan dos tipos de fuentes:- Los tubos de rayos X tienen un mando de tensión variable para ajustar el voltaje al espesor de la pared. Se utilizan en instalaciones fijas y son adecuados para acero de menor espesor (hasta unos 50 mm, según la potencia del tubo).
- Las fuentes gamma son radioisótopos encapsulados que emiten radiación de forma continua. El Iridium-192 es la fuente habitual para trabajos con acero de unos 6 mm a unos 75 mm, mientras que el Cobalt-60 se utiliza con secciones muy gruesas (más de 50-75 mm) por su mayor energía fotónica.
📐 Nota de ingeniería — IQI / penetrametros
La sensibilidad se establece mediante un indicador de calidad de imagen (IQI) situado en la trayectoria de la radiación. Los IQI de tipo taladro son láminas planas con tres orificios perforados: el orificio identificable más pequeño determina la sensibilidad. Los IQI de tipo hilo consisten en una fila de hilos de diámetros escalonados; el hilo más fino visible en la radiografía determina el resultado.
El artículo 2 de la Sección V del ASME BPVC especifica el diseño de los IQI y la sensibilidad mínima (2-2T o equivalente en los casos habituales) que debe poder mostrar la radiografía.Qué detecta bien la RT y qué se le escapa
La RT es insuperable para localizar porosidad dispersa e inclusiones de escoria, y proporciona un registro permanente en película que queda archivado tras el trabajo: una ventaja práctica importante cuando el contrato exige conservar un archivo de películas. Sin embargo, la imagen requiere una persona cualificada para interpretarla y muestra todo el espesor de la pared en una sola imagen. Esto puede llevar a sobreestimar la porosidad (si la porosidad de la Tabla Uno se ha mecanizado de lado a lado, se verán todos los huecos). Además, detecta mal las indicaciones planares alineadas con la dirección de la película, como una laminación o una línea estrecha de falta de fusión. (Esta limitación llevó finalmente a los códigos a permitir alternativas ultrasónicas).⚠️ Seguridad radiológica
La radiografía gamma se rige por 10 CFR Part 34 (NRC) y los acuerdos de reciprocidad con los estados. La delimitación de zonas de exclusión, los dosímetros y las credenciales de los radiógrafos cualificados no son negociables. La gran mayoría de los talleres prohíbe realizar trabajos de soldadura simultáneamente dentro de la zona de exclusión, sean cuales sean las circunstancias. Precisamente por eso los ultrasonidos se han popularizado tanto en las líneas de producción que no pueden detenerse.
Ensayos ultrasónicos (UT) y matriz en fase (PAUT)
 Las soldaduras se inspeccionan mediante ensayos ultrasónicos. Un transductor piezoeléctrico introduce en la junta ondas sonoras de alta frecuencia (normalmente 2-5 MHz en una soldadura de acero al carbono). El sistema detecta los ecos de los reflectores internos; un circuito electrónico de temporización interpreta la energía recibida y muestra lecturas de profundidad y amplitud en una pantalla A-scan, B-scan o C-scan.
Los equipos UT permiten visualizar en una misma pantalla defectos superficiales, próximos a la superficie y profundos.
UT convencional, matriz en fase y TOFD
En los trabajos actuales de soldadura son habituales tres variantes:- La UT tradicional de pulso-eco utiliza una única sonda que transmite y recibe la señal. Los operarios realizan el barrido manualmente con gel acoplante entre la sonda y el metal: es una técnica económica y portátil, pero requiere mucha destreza.
- El transductor PAUT está formado por entre16 y128 elementos pequeños. Estos se activan en grupos con retardos temporales controlados con precisión para dirigir electrónicamente el ángulo y el enfoque del haz. En una pasada se explora toda la sección transversal de la soldadura y se guardan los datos en un archivo. Más tarde, el inspector puede revisar la grabación.
- La técnica de difracción por tiempo de vuelo (TOFD) utiliza dos sondas, una transmisora y otra receptora, para detectar la difracción en los extremos de las grietas. Permite determinar con gran precisión la altura del defecto a través de la pared y, cuando se aplica esta técnica de medición, suele combinarse con PAUT.
Los resultados de UT aportan información útil para planificar la reparación y sustitución de maquinaria y equipos. Hoy en día se utilizan ampliamente técnicas de UT convencionales y avanzadas, por lo que es esencial que el personal de END cuente con cualificación y certificación vigentes. — Huidong Gao, ASNT UT Level III
¿Puede la UT de matriz en fase sustituir a la radiografía?
Sí, en un número cada vez mayor de casos aceptados por los códigos. Un artículo de ASME revisado por pares, «Revisión de las matrices ultrasónicas en fase para la inspección de recipientes a presión y tuberías», documenta cómo los nuevos códigos para recipientes a presión —en particular, ASME Code Case 2235— han permitido aceptar como práctica habitual la PAUT en lugar de la RT para las soldaduras de estos recipientes. El artículo 4 de la Sección V de ASME incorporó la UT para inspeccionar soldaduras en el cuerpo principal del código en 2010, por lo que en muchos casos ya no hace falta recurrir a un caso de código. API 620 y API 650 incluyen el Apéndice U, que detalla el uso de ultrasonidos en lugar de RT. La United States Nuclear Regulatory Commission también ha permitido utilizar PAUT en lugar de RT para tuberías relacionadas con la seguridad en centrales como Turkey Point, de Florida Power & Light, según la presentación ML17208A058. Ventajas prácticas: no se necesita blindaje contra la radiación, los datos electrónicos sustituyen a la película, se pueden dimensionar los defectos según el espesor de pared y el soldador recibe información al instante. La comunidad r/nondestructivetesting de Reddit lo confirma en términos sencillos: un especialista señala que las ventajas que conserva la RT son «las imágenes como registro permanente y una interpretación menos subjetiva», mientras que los robots de inspección PAUT son ya «la norma del sector» en muchos proyectos de tuberías.⚠️ Error habitual: operarios de PAUT sin fundamentos de ondas de cizallamiento
En el foro general del curso de ACA se han comentado varios temas. Uno de los participantes señala una carencia habitual entre los inspectores certificados: la falta de experiencia práctica con UT convencional por ondas de cizallamiento entre los técnicos de PAUT. Interpretar una imagen S-scan puede resultar engañoso cuando la geometría genera ecos convertidos en otros modos o cuando el acoplamiento entre la superficie y la pieza es deficiente. Una solución sencilla que parece funcionar: mantener los conocimientos de UT convencional como requisito previo, al menos al pasar a las nuevas herramientas de exploración.
✔ Ventajas de UT / PAUT
- Sin riesgo radiológico ni zona de exclusión
- Detecta defectos planares (LOF, LOP) mejor que la RT
- Archivo electrónico de datos; no hay que manipular películas
- Resultados inmediatos: el soldador puede corregir el defecto en el mismo turno.
- Medición de la altura a través de la pared para evaluar la aptitud para el servicio
⚠ Limitaciones de UT / PAUT
- Requiere acoplante: gel o agua en cada contacto
- Los materiales de grano grueso (acero inoxidable moldeado) dispersan el sonido
- Zona muerta cerca de la superficie en pulso-eco
- Coste de PAUT: $30.000–$100.000+ por el equipo, más el codificador/escáner
- Exige más formación que la RT o la PT
Ensayos con partículas magnéticas (MT / MPI)
 MT: detecta discontinuidades superficiales y próximas a la superficie en materiales ferromagnéticos —acero al carbono, aceros de baja aleación y acero inoxidable ferrítico— mediante la creación de un campo magnético y la aplicación de partículas de óxido de hierro. Cuando una imperfección interrumpe el campo, el flujo magnético de fuga atrae las partículas y forma una indicación visible que sigue el defecto.
Cómo se genera el campo magnético
En los trabajos de soldadura predominan dos técnicas para generar el campo. Un yugo es un electroimán portátil de mano que se apoya a ambos lados de la soldadura y genera un campo longitudinal en el espacio entre sus polos. Las puntas de contacto hacen pasar corriente continua por la pieza para generar un campo circular. La dirección del campo puede ser decisiva: una grieta solo produce una indicación cuando está en ángulo con respecto a las líneas de fuerza. Por eso es necesaria la rotación de 90 grados que exigen ASTM E709 e ISO 17638.Partículas húmedas o secas, visibles o fluorescentes
Las partículas se aplican en seco (polvo de color soplado desde un aplicador) o en húmedo (suspendidas en un vehículo a base de queroseno o agua). Las partículas secas funcionan mejor que las húmedas en superficies rugosas tal como quedan tras la soldadura; las húmedas son más finas y detectan grietas más estrechas. Las partículas fluorescentes se observan con luz UV y alcanzan niveles de sensibilidad que no se consiguen con partículas visibles. Por eso, en la industria aeroespacial se utiliza normalmente el método MT húmedo fluorescente para los componentes de motores.💡 Consejo profesional: prueba de ferromagnetismo
Antes de retirar el yugo, pruebe la soldadura con un imán de mano. Si el imán no se adhiere, la MT no será eficaz. El acero inoxidable austenítico (304, 316 y material base dúplex con material de aporte austenítico) y las soldaduras de aluminio no son atraídos por un imán. En esos casos, utilice PT o recurra a métodos volumétricos. Aplicar MT a una soldadura no magnética y comunicar que «no hay indicaciones» es el falso negativo clásico que delata a inspectores sin formación durante las auditorías.
Ensayos con líquidos penetrantes (PT)
 Los ensayos con líquidos penetrantes detectan defectos abiertos a la superficie en todos los materiales no porosos: acero, acero inoxidable, aluminio, cobre, titanio e incluso vidrio y cerámica. Cuando no se puede magnetizar una soldadura de acero inoxidable con MT, la alternativa es PT.
El proceso PT en cinco pasos según ASTM E165
- Limpieza previa: desengrase y seque la soldadura; el aceite, los restos de escoria o la pintura impedirán que penetre el líquido.
- Aplicación del penetrante: pulverice, sumerja o aplique con brocha un tinte de contraste o fluorescente sobre la superficie de la soldadura.
- Tiempo de penetración: espere el tiempo requerido; por lo general, 5-30 minutos en soldaduras según ASTM E165, y más tiempo en grietas estrechas por fatiga.
- Eliminación del exceso: limpie la superficie con el producto especificado por el fabricante del vehículo (agua, disolvente o emulsionante). No la empape, ya que el tinte podría salir de las grietas.
- Revelado e inspección: aplique polvo revelador; este extrae el tinte de cualquier defecto y hace resaltar la indicación. Las indicaciones con tinte visible pueden observarse con luz blanca; el tinte fluorescente requiere luz UV-A.
📐 Nota de ingeniería — temperatura superficial
La PT sigue siendo asequible (un kit básico de tres aerosoles cuesta menos de $50), portátil y adaptable a distintas geometrías superficiales: puede aplicarse a una soldadura en ángulo, a una unión en T de tubo o incluso a una junta en posición sobrecabeza, por poco prometedora que parezca. Su limitación es tajante: solo revela defectos abiertos a la superficie. No podrá verse una falta de fusión subsuperficial situada 2 mm bajo el cordón, por largo que sea el tiempo de penetración.
ASTM E165 permite que la temperatura de la pieza durante el procedimiento esté entre 50F y 125F (10C y 52C). Por debajo del límite inferior, aumenta la viscosidad del penetrante y falla la acción capilar que lo introduce en una grieta estrecha; así, pueden observarse soldaduras aparentemente limpias que contienen grietas finas. En tiempo frío, los ensayos PT requieren un procedimiento cualificado para bajas temperaturas, con una ampliación recomendada del tiempo de penetración o una química alternativa para el penetrante.
Inspección visual AI: dónde encaja la visión artificial en los ensayos no destructivos de soldaduras
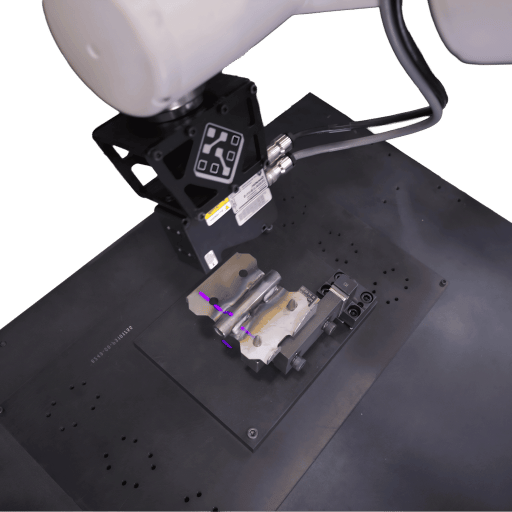
Acerca de esta sección. La inspección visual AI de soldaduras es una capacidad emergente en un mercado de proveedores que evoluciona rápidamente. Las descripciones siguientes reflejan la documentación comercial de los productos y estudios académicos recientes; las cifras de precisión publicadas varían mucho según los datos de entrenamiento, el tipo de defecto y el material base, y ninguna publicación de AWS o ASME presenta actualmente la visión AI como sustituto de un inspector de soldadura certificado.
La inspección visual AI de soldaduras aplica redes neuronales convolucionales —la misma familia de arquitecturas de visión artificial que se utiliza en robots y radiología— a imágenes de la superficie de la soldadura. Una cámara, a menudo combinada con perfilometría de luz estructurada o de línea láser, captura una imagen del cordón tal como queda tras la soldadura; el modelo clasifica su geometría como aceptable o dentro de una de varias categorías de defectos (porosidad, mordedura, proyecciones, falta de continuidad del cordón, perfil irregular del sobreespesor).
Qué detecta la visión AI que pasa por alto la inspección visual humana
Los proveedores destacan la uniformidad, no una visión milagrosa. Un modelo entrenado examina todos los cordones de una célula robotizada con el mismo criterio, no se cansa a mitad del turno y genera un registro con fecha y hora de cada imagen de soldadura para su inspección posterior. Los sistemas predictivos también envían datos sobre la forma del cordón al controlador de soldadura para recalibrar el voltaje, la alimentación del hilo o la velocidad de avance. La señal de interés para los inversores es clara: fluye activamente financiación de capital riesgo y la mayoría de los proveedores comerciales demuestra detectar defectos en todo el cordón con una precisión superior al 90 % en sus aplicaciones de referencia, con inversión continuada durante 2024 y 2025.Qué no puede sustituir
Una cámara AI no genera un campo magnético en la soldadura, no transmite sonido a través de ella ni produce una radiografía. Desde el punto de vista físico, se trata de una estrategia visual, sujeta a las mismas limitaciones de inspección exclusiva de la superficie que la inspección visual humana. AWS D1.1 sigue exigiendo una inspección visual realizada por una persona cualificada, y la aceptación para el marcado conforme al código la aprueba un operario de carne y hueso, no un motor AI. En la práctica, la cámara se coloca como complemento: la inspección visual AI constituye una capa de inspección del 100 % de las soldaduras durante la producción, mientras los inspectores CWI y los métodos volumétricos (RT/UT) realizan los exámenes de aceptación exigidos por el código.Integración en células de soldadura robotizada
Una aplicación idónea para la inspección visual AI es el interior de la célula de soldadura. Una cámara instalada en un segundo brazo fijo o en el brazo que soporta la antorcha toma imágenes simultáneas de cada soldadura de la zona de inspección justo después de realizarla, mientras la pieza permanece sujeta en el útil de fijación y todavía hay al menos otra oportunidad de corregir un cordón mal colocado sin retirar y volver a cargar la pieza en el útil. Esta ventaja es especialmente importante en células de soldadura robotizada utilizadas para fabricar recipientes a presión para la industria energética, donde el contrato exige una inspección del 100 % y el coste de pasar por alto un defecto (la devolución de un recipiente, una repetición de la prueba conforme al código) supera con creces el coste de una cámara y el software asociado.Cómo elegir el método adecuado: defectos detectables, coste y velocidad
 Elegir el método adecuado no consiste en quedarse con la solución disponible que muestre la mayor combinación de sensibilidad y especificidad en el vídeo de demostración de un proveedor. Se trata de escoger el método que identifique correctamente las clases de defectos contempladas por el código aplicable a los materiales disponibles, dentro de las limitaciones de radiación, formación y presupuesto del proyecto. La mayoría de los equipos llega a la respuesta adecuada con dos tablas y un método de evaluación de cuatro preguntas.
Matriz de cobertura de defectos por método
| Defecto | VT | PT | MT | RT | UT / PAUT |
|---|---|---|---|---|---|
| Grieta superficial | limitada | ✔ | ✔ | limitada | ✔ |
| Grieta subsuperficial | ✘ | ✘ | ~3 mm | limitada | ✔ |
| Porosidad | solo en superficie | solo en superficie | solo en superficie | ✔ | limitada |
| Inclusión de escoria | ✘ | ✘ | ✘ | ✔ | ✔ |
| Falta de fusión (LOF) | ✘ | ✘ | solo en superficie | limitada | ✔ |
| Falta de penetración (LOP) | solo en la raíz | solo en la raíz | solo en la raíz | ✔ | ✔ |
| Mordedura | ✔ | ✘ | ✘ | ✘ | ✘ |
| Laminación (paralela a la superficie) | ✘ | ✘ | ✘ | limitada | ✔ |
¿Qué método de END es mejor para detectar grietas superficiales?
Grietas solo superficiales. La respuesta depende del material base: en acero ferromagnético, utilice MT; un yugo y polvo seco proporcionan una indicación clara en menos de un minuto. En acero inoxidable o aluminio, utilice PT: el campo magnético no se establecerá en una aleación no magnética. Para grietas de fatiga estrechas, por debajo del umbral del tinte visible, funciona bien el PT fluorescente con luz UV. UT también detecta grietas superficiales, pero para inspeccionar superficies con defectos reales y no artificiales resulta excesivo frente a MT o PT, y es más difícil justificar la experiencia necesaria del operador.Método de selección de END en 4 preguntas
Respóndalas en orden. Cada respuesta acota los métodos posibles.
- ¿Solo en superficie o volumétrico? Para defectos solo superficiales, utilice VT/PT/MT. Para inspección volumétrica, necesita RT o UT/PAUT.
- ¿El material es ferromagnético? Si lo es, MT es más rápido que PT para inspeccionar superficies. Si no lo es (acero inoxidable austenítico, aluminio, cobre, titanio), utilice PT.
- ¿El código o el contrato exige un registro permanente? Si sí, y se espera un registro en película, RT sigue siendo la opción más sencilla. Si se acepta un registro electrónico, utilice PAUT con datos codificados.
- ¿Puede la zona de trabajo soportar la radiación o el factor limitante es la velocidad de toda la línea de producción? Sin radiación / velocidad crítica: PAUT (o visión AI para filtrar el exceso de inspecciones). Radiación admisible / inspección de una sola exposición: RT es suficiente.
En la mayoría de los recipientes a presión y tuberías con marcado de código según API 650, ASME B 31.3 y ANSI B16.5, la estructura del código lleva siempre a VT (obligatorio) más una de las dos opciones de inspección volumétrica. Para los tubos de intercambiadores de calor de pared delgada, lleva a VT más PT. Esto sirve como punto de partida, no sustituye a la cláusula aplicable de su código.
Códigos, normas y criterios de aceptación
 La cobertura de cada método indica qué puede hacer. Los códigos establecen lo que exige su sector. La mayoría de los proyectos se rige por uno de estos cinco documentos.
| Código / norma | Ámbito de aplicación | Métodos de END incluidos |
|---|---|---|
| AWS D1.1 / D1.1M | Código de soldadura estructural: acero | VT (obligatorio), PT, MT, RT, UT |
| ASME BPVC Section V | Código de calderas y recipientes a presión: métodos de examen no destructivo | Los cinco (el artículo 4 incluye UT, también PAUT desde 2010) |
| ASME BPVC Section IX | Cualificación de soldadura, soldadura fuerte y fusión | VT, además de los métodos de la Section V a los que remite |
| API 1104 | Soldadura de tuberías y de las instalaciones relacionadas | VT, RT, UT automatizado (AUT/PAUT), MT, PT |
| ISO 17636 / 17640 / 17638 / 3452 | Normas internacionales equivalentes para RT, UT, MT y PT | Cada norma ISO cubre un método |
| ASTM E165, E709 | Prácticas normalizadas para PT y MT | PT (E165), MT (E709) |
Certificación de inspectores
En este ámbito predominan dos sistemas de certificación. La acreditación de AWS Certified Welding Inspector (CWI) habilita al inspector visual para trabajar según AWS D1.1 y códigos similares; el examen abarca los procesos de soldadura, la formación sobre códigos y las prácticas de inspección. ASNT SNT-TC-1A es una guía de prácticas recomendadas que los empleadores utilizan para habilitar a inspectores de nivel I, II y III en cada método de END. La mayoría de los proyectos de recipientes a presión y tuberías exige ambos perfiles: un inspector visual CWI y un equipo de END de nivel II o III.Perspectivas del sector: ensayos no destructivos en la soldadura robotizada y futuro de la visión AI
 Según el informe NDT and Inspection de 2025 de MarketsandMarkets, el mercado mundial de ensayos e inspección no destructivos tendrá un valor de USD 14,99 billion en 2025 y alcanzará los USD 22,34 billion en 2030, con una tasa anual compuesta del 8.3 por ciento. Tres tendencias son especialmente relevantes para la soldadura en este mercado.
PAUT sigue sustituyendo a RT en la fabricación sujeta a códigos
El cambio en las normas está prácticamente completado: ASME Section V, Article 4 lleva incluyendo directamente UT en soldaduras desde 2010; el Code Case está consolidado; API 620 y 650 tienen su Appendix U, y la NRC ha aprobado PAUT, aunque no lo denomine así, en lugar de RT para tuberías relacionadas con la seguridad en muchas plantas de EE. UU. El trabajo pendiente está en los fabricantes, especialmente en los tramos de tubería para oleoductos y en los cordones longitudinales de recipientes a presión, donde los equipos PAUT con rastreadores ya son habituales. Si está evaluando fabricantes para 2026 y los años siguientes, planifique el proceso para recibir archivos PAUT codificados en lugar de establecer zonas de exclusión por radiografía.La visión AI pasa de la inspección de cribado al control de bucle cerrado
La primera oleada se centró en detectar el defecto de soldadura una vez producido. Una segunda oleada, cuyos usuarios ya están enviando productos, toma estos parámetros de forma del cordón y los devuelve en tiempo real al controlador de soldadura, para ajustar la tensión, la velocidad de alimentación del hilo o la velocidad de avance antes de que la soldadura marginal se clasifique como rechazo. Esta es la evolución lógica de la inspección en línea en sistemas de soldadura robotizada diseñados para soldaduras del sector energético que cumplen los requisitos del código, donde el ciclo de inspección protege la verificación del sello ASME y el ciclo de control protege la capacidad de producción.La inspección no intrusiva (NII) reduce las entradas en espacios confinados
Una tendencia relacionada es la creciente adopción de NII para buques en servicio: PAUT, UT de ondas guiadas y termografía. Al realizar el trabajo sin abrir la pieza, se eliminan los andamios, la desgasificación y los permisos de entrada en espacios confinados. Los testimonios de profesionales en r/nondestructive testing confirman lo que señalan los equipos de integridad de activos: los clientes ya solicitan propuestas de NII en lugar de las basadas en entradas en espacios confinados. Para los responsables de las soldaduras, esto implica asignar capacidad de PAUT en taller, además de UT en la fase de montaje.Medidas para fabricantes que prevén inversiones de capital en 2026: si el alcance de sus soldaduras está sujeto a la Sección V de ASME, AWS D1.1 o API 1104, la inversión en ensayos no destructivos que más influye en la audiencia consiste en evaluar la viabilidad de PAUT y utilizar la verificación óptica AI como filtro en la línea de producción. RT sigue siendo una opción razonable para piezas excepcionales de gran espesor, pero el tren ya está en marcha:
Preguntas frecuentes
P: ¿Qué es un método no destructivo para evaluar una soldadura?
Ver respuesta
Ensayo no destructivo. Es un ensayo que examina la soldadura para detectar defectos sin destruir, cortar, romper ni dañar la junta. AWS B1.10M/B1.10:2016 enumera como los cinco métodos más utilizados la inspección visual, los líquidos penetrantes, las partículas magnéticas, los ensayos radiográficos y los ensayos ultrasónicos.
P: ¿Cómo se realiza un END a una soldadura?
Ver respuesta
Empiece con una inspección visual a cargo de una persona cualificada; AWS D1.1 especifica que una soldadura debe superar al menos una inspección PT/MT antes de realizar cualquier otro END. A continuación, elija un método contemplado por el código para detectar el defecto que le preocupa: PT o MT para defectos superficiales, RT o UT para defectos internos de soldadura. Por último, registre la inspección conforme a la cláusula aplicable del código.
P: ¿Qué diferencia hay entre MT y PT para inspeccionar soldaduras?
Ver respuesta
El ensayo con partículas magnéticas solo funciona con materiales ferromagnéticos, como los aceros al carbono y los aceros ferríticos, incluidos los inoxidables ferríticos. Solo permite inspeccionar hasta unos 3mm por debajo de la superficie. El ensayo con líquidos penetrantes funciona con cualquier material no poroso, incluidos los aceros inoxidables austeníticos y el aluminio, pero solo revela defectos abiertos a la superficie.
Si el imán se adhiere a la soldadura, utilice MT; si no, utilice PT.
P: ¿Cuándo debe utilizarse RT y cuándo UT para inspeccionar soldaduras?
Ver respuesta
Utilice RT si el contrato exige un registro permanente en película 2D, las instalaciones del cliente admiten una zona de exclusión por radiación o los principales defectos que le preocupan son la porosidad dispersa o la escoria. Utilice UT o PAUT, con o sin visualización volumétrica en tiempo real en 2D, cuando le preocupen los defectos planares (falta de fusión, grietas), no pueda utilizar radiación o haya limitaciones de velocidad en la línea de producción, o necesite dimensionar defectos a través del espesor. Muchos códigos vigentes —ASME Section V, Article 4, API 620 Appendix U y ASME Code Case 2235— ya establecen el uso de PAUT en lugar de RT.
P: ¿Qué precisión tiene la inspección visual AI de soldaduras en comparación con la de un CWI?
Ver respuesta
La mayoría de las cifras de precisión facilitadas por los proveedores para los clasificadores AI de defectos de soldadura se sitúan en la franja alta del 90 % cuando se aplican a tipos de defectos y materiales de base muy concretos, pero el rendimiento real de la instalación sigue dependiendo en gran medida de los datos de entrenamiento y la iluminación. La visión AI sigue siendo una capa de inspección del 100 % muy útil y compatible con las células robotizadas, pero no está reconocida por ningún código como sustituto de un inspector de soldadura certificado, por ejemplo, conforme a AWS D1.1, ni de los métodos volumétricos (RT, UT) cuando su uso es obligatorio.
P: ¿Exige AWS D1.1 realizar END en todas las soldaduras?
Ver respuesta
No. AWS D1.1 exige inspeccionar visualmente todas las soldaduras incluidas en su ámbito, pero solo exige END adicionales (PT, MT, RT, UT) cuando así lo especifican los documentos del contrato. Suele ser el caso de estructuras sometidas a cargas cíclicas, elementos críticos frente a la fractura y soldaduras a tracción sometidas a cargas estáticas; el ingeniero responsable establece las tasas de muestreo.
¿Está especificando una célula de soldadura robotizada que debe cumplir los criterios de aceptación de ASME o AWS? Revisemos su estrategia de inspección junto con el sistema de soldadura.
Hable con el equipo de ingeniería de ZX →Acerca de esta guía sobre END de soldaduras
Esta guía de 2026 reúne descripciones de métodos de ensayo no destructivo de soldaduras, defectos detectables y referencias normativas procedentes de los manuales de métodos de ASNT, AWS B1.10M/B1.10:2016, la Sección V de ASME, las normas de API y la bibliografía académica sobre la sustitución de la radiografía por PAUT. Cuando se incluyen datos de proveedores sobre la precisión de la inspección visual AI, proceden de estudios de casos de dichos proveedores y de publicaciones actuales; es necesario corroborarlos antes de utilizarlos para especificar su propia línea de soldadura robotizada.
Referencias y fuentes
- Método de inspección visual (VT) para ensayos de END – American Society for Nondestructive Testing (ASNT)
- Ensayos ultrasónicos (UT): técnicas PAUT, TOFD y de inspección END – American Society for Nondestructive Testing (ASNT)
- Guía AWS B1.10M/B1.10:2016 para el examen no destructivo de soldaduras – American Welding Society
- Formación online sobre los fundamentos de los ensayos no destructivos (END) – American Welding Society
- Revisión de las matrices ultrasónicas en fase para la inspección de recipientes a presión y tuberías – ASME Journal of Pressure Vessel Technology
- UT con matriz en fase en FPL Turkey Point en lugar de RT (ML17208A058) – U.S. Nuclear Regulatory Commission
- NUREG/BR-0024: Trabajo seguro con radiografía gamma – U.S. Nuclear Regulatory Commission
- ASTM E165/E165M: práctica normalizada para ensayos con líquidos penetrantes – ASTM International
- Informe de mercado de END e inspección 2025 – MarketsandMarkets Research
Artículos relacionados
- Soldadura de tuberías: aceptación según API 1104 y flujo de trabajo de inspección PAUT
- Cálculo del ROI de la soldadura robotizada: coste del retrabajo, la inspección y las nuevas pruebas exigidas por el código
- Desglose del coste de una célula de soldadura robotizada, incluido el equipo de inspección en línea de soldaduras
- Soldadura robotizada frente a soldadura manual: calidad de la soldadura, repetibilidad y carga de inspección
- Criterios para seleccionar un robot de soldadura en aplicaciones de recipientes a presión sujetos a códigos
- Introducción a las tecnologías de soldadura robotizada, END e integración de sistemas de calidad

