
Contacte con Zhouxiang


Un robot de soldadura en voladizo de 7 ejes incorpora un carril de suelo lineal a un brazo de soldadura estándar de 6 ejes, lo que amplía su zona de trabajo desde un punto fijo hasta un recorrido continuo de 624 metros. Para los fabricantes de estructuras metálicas que sueldan perfiles H largos, pilares cajón y vigas de cubierta, este eje adicional simplifica el proceso al evitar tener que recolocar las piezas o utilizar varios robots. Así, una sola máquina procesa toda la longitud de la pieza, aunque reduce la eficiencia de soldadura en elementos estructurales largos. En este análisis detallado veremos cómo funciona el sistema, qué especificaciones ofrecen realmente los distintos fabricantes y cómo decidir si incorporar un 7.º eje es una buena inversión para su taller.
Especificaciones rápidas: robot de soldadura en voladizo de 7 ejes
| Número total de ejes | 6 (brazo robótico) + 1 (carril de suelo) = 7 |
| Precisión de posicionamiento repetitivo | ±0,05 mm (varía según el fabricante; algunos modelos, ±0,1 mm) |
| Carga útil del robot | 6–12 kg (según el modelo) |
| Alcance del brazo | 1.440–2.010 mm |
| Longitud del carril de suelo | 6–24 m (personalizable) |
| Velocidad de soldadura | Hasta 5 m/min |
| Programación | Sin enseñanza manual (importación desde Tekla, SolidWorks y UG) o mediante consola de programación |
| Grado de protección | IP56 (J1–J2) / IP67 (J3–J6) |
¿Qué es un robot de soldadura en voladizo de 7 ejes?
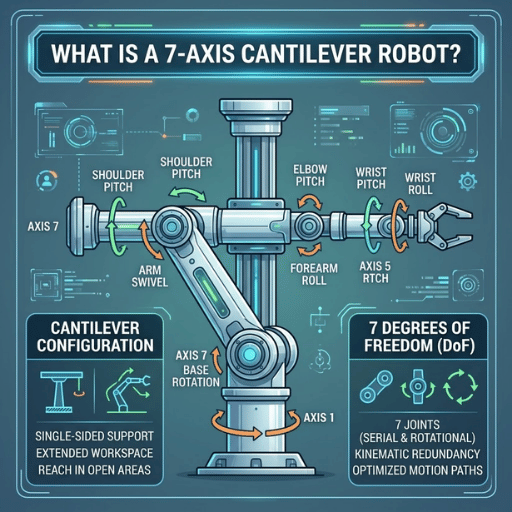 Un robot de soldadura en voladizo de 7 ejes es un sistema industrial de soldadura que monta un brazo robótico de 6 ejes sobre un carril de suelo motorizado —el 7.º eje— mediante una estructura de viga en voladizo. Su diseño permite desplazar el robot por encima y a un lado de la pieza, dejando libre el suelo situado justo debajo para las maniobras de las grúas puente.
En la práctica, el término «robot de 7 ejes» puede generar confusión en el sector. Algunos fabricantes —como OTC DAIHEN con su serie FD-V— implementan el 7.º eje como una segunda articulación rotativa dentro del propio brazo robótico, lo que permite acceder a zonas con poco espacio de maniobra y a otros puntos de difícil acceso. En una configuración en voladizo, el 7.º eje siempre es un carril lineal a nivel del suelo que amplía la zona de trabajo del robot a lo largo de la pieza. Ambos enfoques resuelven el mismo problema fundamental: ofrecer más alcance y flexibilidad que un robot de 6 ejes montado sobre una base fija.
La estructura en voladizo es la principal diferencia respecto a los sistemas de soldadura con pórtico. Los robots de pórtico se desplazan por carriles elevados que recorren todo el ancho y el largo del espacio de trabajo, y requieren un soporte estructural pesado y una cubierta resistente. Un robot en voladizo solo se extiende desde un lado, libera más espacio en el suelo y facilita la integración en líneas de producción existentes donde no se debe bloquear el acceso de las grúas puente.
💡 Diferencia clave
El término «robot de 7 ejes» puede interpretarse de distintas maneras según la configuración. En los sistemas de soldadura en voladizo, el 7.º eje es siempre un carril lineal a nivel del suelo; en robots articulados como la serie FD-V de OTC DAIHEN, el 7.º eje es una segunda articulación rotativa integrada en el propio brazo.
¿Cómo funciona la tecnología de soldadura sin enseñanza manual?
 La soldadura sin enseñanza manual sustituye la programación manual mediante consola por la generación automática de trayectorias de soldadura. La programación del robot guiada por el operario puede llevar bastante tiempo: una pieza típica que requiere 175 cordones de soldadura puede exigir fácilmente más de 35 horas de programación manual. Con el software sin enseñanza manual, el sistema importa el modelo digital, analiza las posiciones de soldadura y genera toda la trayectoria en cuestión de minutos.
El proceso, basado en visión artificial con AI y software de programación offline, consta de tres pasos:
- Importación del diseño 3D: el diseñador envía directamente los archivos del diseño estructural desde Tekla Structures, SolidWorks y UG (NX). El sistema lee automáticamente la geometría CAD, las posiciones de las juntas y las indicaciones de soldadura.
- Detección de juntas mediante visión: un escáner láser (como el seguidor láser CP350V utilizado en los sistemas Zhouxiang) realiza un escaneo lineal inteligente para localizar las posiciones reales de las juntas que se van a soldar en la pieza física. Así se compensan las tolerancias de fabricación: la diferencia entre la posición de una junta indicada por el modelo 3D y su posición real en el taller.
- Generación automática de trayectorias: cuando el sistema localiza las coordenadas de las juntas, las compara con la biblioteca de procesos de soldadura y selecciona los parámetros adecuados para la velocidad de alimentación del hilo, la tensión, la velocidad de avance y el ángulo de la antorcha de soldadura. A continuación, el robot ejecuta toda la secuencia de soldadura sin intervención manual.
¿Qué es el 7.º eje de un robot?
El 7.º eje de un robot de soldadura en voladizo es un carril motorizado a nivel del suelo que permite desplazar todo el cuerpo del robot a lo largo de la pieza. A diferencia de las seis articulaciones del brazo robótico —que controlan la posición y orientación de la antorcha de soldadura—, el 7.º eje proporciona movimiento de traslación: permite recorrer entre 6 y 24 metros sobre una vía recta. La ampliación de la zona de trabajo es la característica que hace posible que un solo robot cubra elementos estructurales largos. El carril de suelo utiliza un sistema de piñón y cremallera o de husillo de bolas accionado por servomotor, con control de movimiento sincronizado para que el robot pueda soldar mientras se desplaza por el carril sin detenerse para cambiar de posición.⚠️ Idea equivocada habitual
La programación sin enseñanza manual no significa que no haga falta tiempo de preparación. La colocación de las piezas sigue estando a cargo de operarios con experiencia, debido al diseño de los útiles de fijación, la ubicación de las piezas y la validación de los parámetros del proceso de soldadura. Lo que se elimina son las horas de programación punto por punto de la trayectoria en la consola: la parte más larga y repetitiva del proceso.
Especificaciones técnicas relevantes
Las especificaciones de los robots de soldadura en voladizo de 7 ejes varían mucho de un fabricante a otro. A continuación se comparan los datos de dos modelos Zhouxiang y del OTC DAIHEN FD-V6S para mostrar la variedad disponible en el mercado.| Parámetro | Zhouxiang ZXR12-2010 | Zhouxiang ZXR10W-1440-D | OTC DAIHEN FD-V6S |
|---|---|---|---|
| Ejes | 6 + carril de suelo | 6 + carril de suelo | 7 (rotación integrada) |
| Carga útil | 12 kg | 10 kg | 6 kg |
| Alcance del brazo | 2.010 mm | 1.440 mm | 1.427 mm |
| Precisión de repetibilidad | ±0,05 mm | ±0,05 mm | ±0,08 mm |
| Peso del robot | 313 kg | 210 kg | 145 kg |
| Protección (muñeca) | IP67 | IP67 | IP67 |
| Potencia | 4,5 kVA | 4,5 kVA | 3,0 kVA |
| Diseño de la muñeca | Hueca (cableado interno) | Hueca (cableado interno) | Hueca |
📐 Nota técnica
También conviene tener en cuenta el diseño de muñeca hueca. El cableado interno elimina el mazo de cables externo que rodea la muñeca en los robots más antiguos. Así se evita que el cable de la antorcha de soldadura interfiera con la pieza durante trayectorias de movimiento complejas, una causa habitual de paradas imprevistas y colisiones de la antorcha en sistemas con muñeca no hueca.
La protección IP67 en las articulaciones de la muñeca (J3-J6) es imprescindible en aplicaciones de soldadura. Estas articulaciones son las más próximas al arco y están expuestas a salpicaduras de soldadura, polvo de amolado y residuos de gas de protección. IP56 es suficiente en las articulaciones de la base (J1-J2), ya que la altura del montaje en voladizo las mantiene alejadas de las salpicaduras de la zona de soldadura. Todos los modelos deben cumplir ISO 10218-1:2025, la norma internacional revisada de seguridad para robots de soldadura, que exige funciones de parada supervisada con nivel de seguridad y modos de funcionamiento.
Robot de soldadura de 7 ejes frente a uno de 6 ejes: qué cambia con el eje adicional
 La zona de trabajo de un robot de soldadura típico de 6 ejes, fijado sobre una base, viene determinada por el alcance de su brazo: normalmente, entre 1.400 y 2.000 mm desde la base. Este sistema funciona bien con piezas más cortas que el alcance del brazo. Sin embargo, cuando la pieza supera ese alcance —por ejemplo, una viga H de 8 metros que hay que fabricar—, el sistema de 6 ejes alcanza su límite. El fabricante debe recolocar la pieza con grúas puente, añadir un segundo robot o conectar un posicionador para girarla y situarla dentro del alcance.
Con un carril de suelo de 7.º eje, la situación cambia. Un solo robot que se desplaza por un carril de 12 metros puede soldar toda la longitud de una viga H de 8 metros en una operación continua, manteniendo el ángulo óptimo de la antorcha sin paradas para recolocar la pieza.
✔ Ventajas del 7.º eje
- Cubre una zona de trabajo de 6–24 m con un solo robot
- Elimina los posicionadores y reduce el espacio que ocupa en el suelo
- Mantiene el ángulo óptimo de la antorcha en cordones largos sin interrupciones
- Evita interferencias al recolocar todo el brazo alrededor de los obstáculos
- Permite cargar piezas por lotes: la grúa deposita varias piezas en la zona del carril de una sola vez, lo que puede reducir el tiempo de ciclo
⚠ Limitaciones
- Mayor coste del equipo (sistema de carril, servomotores y cableado adicional)
- La alineación y calibración del carril requieren una instalación de precisión (±0,1 mm en toda su longitud)
- Mantenimiento del carril de suelo: desgaste del piñón y la cremallera, limpieza del carril y programa de lubricación
- Puesta en marcha inicial más larga que en una instalación con montaje fijo
- El movimiento lineal por sí solo no ofrece la destreza rotativa de una 7.ª articulación integrada
«Los robots de siete ejes pueden tumbarse y alcanzar zonas alrededor de piezas y obstáculos. Son ideales para aplicaciones en las que no se puede posicionar la pieza, y pueden mantener el ángulo y la orientación óptimos de la antorcha en piezas largas sin compromisos». — Robots Done Right, descripción técnica de los robots de soldadura de siete ejesUn taller de fabricación de estructuras metálicas permite ver claramente la diferencia. Pensemos en una instalación que procesa vigas H de 12 metros con soldaduras en ángulo en ambas alas. Con un robot fijo de 6 ejes, cada viga requiere al menos dos ciclos de recolocación: la grúa la levanta y la gira, el operario vuelve a fijarla y el robot recalibra el punto de inicio. Cada ciclo supone entre 15 y 25 minutos sin soldar. Ahora imaginemos un robot de soldadura en voladizo de 7 ejes sobre un carril de 15 metros. La viga se coloca una sola vez y el robot suelda toda su longitud sin interrupciones. En un turno de 20 vigas, el ahorro derivado de evitar recolocaciones recupera por sí solo entre 5–8 horas de tiempo productivo de soldadura.
💡 La regla de la longitud de la pieza
Si sus piezas habituales miden menos de 3 metros, un robot estándar de 6 ejes con posicionador puede resolver sin problemas la mayoría de las aplicaciones. Por encima de 3 metros, la recolocación manual se convierte en un cuello de botella de la producción y el 7.º eje empieza a amortizarse. Este umbral es el criterio fundamental para decidir entre una configuración fija y una en voladizo.
Aplicaciones en las que destacan los robots de soldadura en voladizo de 7 ejes
 El robot de soldadura en voladizo es especialmente adecuado para sectores que fabrican piezas de acero largas y pesadas con patrones de soldadura uniformes. La combinación de un alcance ampliado, programación sin enseñanza manual e identificación automática de juntas resulta muy útil en aplicaciones con piezas variadas pero tipos de soldadura estandarizados.
| Sector | Piezas habituales | Tipos de soldadura | Longitud del carril |
|---|---|---|---|
| Fabricación de estructuras metálicas | Perfiles H, pilares cajón, vigas de cubierta, placas de refuerzo | Soldadura en ángulo, a tope, multipasada | 6–15 m |
| Construcción naval | Secciones de casco, conjuntos de cubierta, mamparos | Soldadura en ángulo, en ranura, por puntos | 12–24 m |
| Construcción de puentes | Vigas armadas, marcos transversales, placas de empalme | Soldadura a tope, en ángulo, multipasada | 8–15 m |
| Equipos de generación de energía | Bastidores de calderas, soportes de recipientes a presión, plataformas para equipos | Soldadura en ángulo, en ranura | 6–12 m |
Cómo elegir el robot de soldadura en voladizo de 7 ejes adecuado para su taller
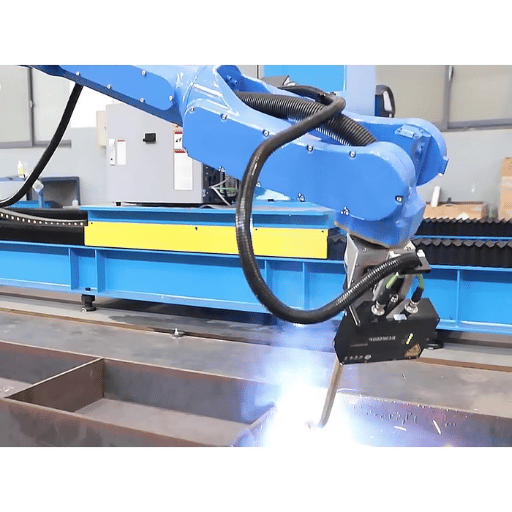 La conveniencia de instalar un robot de soldadura en voladizo de 7 ejes depende de varias variables cuantificables. A continuación se presenta un marco para relacionar las condiciones de producción con la configuración adecuada.
Criterios de decisión: configuración según la longitud de la pieza
- Longitud de la pieza <3 m — Un robot de 6 ejes con un posicionador estándar debería ser suficiente. A esta escala, añadir un 7.º eje no aporta mejoras de productividad proporcionales.
- Longitud de la pieza 3–8 m — Robot de soldadura en voladizo de 7 ejes con un carril de suelo estándar de 6 m. Este es el intervalo ideal: el eje adicional evita recolocaciones y empieza a amortizarse en 12–18 meses.
- Longitud de la pieza 8–15 m — Robot de soldadura en voladizo de 7 ejes con carril ampliado (8–15 m). Para garantizar la precisión de alineación del carril, compruebe que el desnivel de los cimientos no supere ±0,1 mm por metro.
- Longitud de la pieza >15 m — Considere una configuración de pórtico de 8 o 9 ejes, o dos robots en voladizo que trabajen conjuntamente sobre un carril compartido.
- Tamaños de pieza variados (producción variable) — Un robot de soldadura en voladizo de 7 ejes con software sin enseñanza manual ofrece la máxima flexibilidad: para cada pieza nueva solo hace falta un nuevo archivo de modelo 3D, no horas de reprogramación.
- ✔ Mida la longitud máxima de sus piezas: este dato por sí solo determina si se justifica el 7.º eje
- ✔ Identifique los tipos de soldadura: en ángulo, a tope, en ranura, multipasada; confirme que el robot y la fuente de alimentación de soldadura admiten todos los procesos necesarios
- ✔ Compruebe el espacio en el suelo y la altura libre para las grúas: el voladizo se extiende desde un lado; verifique que no obstruya los recorridos de las grúas existentes
- ✔ Evalúe las necesidades de programación: si utiliza Tekla Structures para detallar estructuras metálicas, la integración sin enseñanza manual reduce considerablemente el tiempo de programación
- ✔ Considere una disposición de doble estación: mientras el robot suelda en un lado, los operarios cargan la siguiente pieza en el otro, lo que maximiza el tiempo con el arco encendido
¿Le gustaría probar un robot de soldadura en voladizo de 7 ejes en su línea de producción?
Ver las especificaciones del robot de soldadura en voladizo →O solicite un presupuesto gratuito con las especificaciones de sus piezas y el volumen de producción.
Preguntas frecuentes

P: ¿Cuántos ejes tiene un robot de soldadura en voladizo?
Ver respuesta
Un robot de soldadura en voladizo estándar suele tener 7 ejes: 6 en el brazo robótico (base, hombro, codo y 3 articulaciones de muñeca) más 1 eje de carril de suelo lineal. Algunas configuraciones avanzadas incorporan un 8.º eje (rotación del voladizo) o un 9.º eje (posicionador de piezas), pero la mayoría de los puestos de soldadura en voladizo funcionan con 7 ejes coordinados.
P: ¿Qué diferencia hay entre un robot de soldadura en voladizo y uno de pórtico?
Ver respuesta
Un robot en voladizo se extiende desde un lado sobre una viga saliente y deja el suelo libre para el acceso de las grúas. Un robot de pórtico se desplaza por carriles elevados que cubren toda la zona de trabajo y requiere más soporte estructural y altura de cubierta. Las configuraciones en voladizo suelen adaptarse mejor a talleres antiguos con limitaciones para las grúas; los sistemas de pórtico responden a necesidades de gran volumen en instalaciones diseñadas específicamente para piezas muy largas o muy anchas.
P: ¿Puede un robot de soldadura en voladizo de 7 ejes soldar sin programación manual?
Ver respuesta
Sí, si el sistema tiene instalado el software sin enseñanza manual. Este importa modelos 3D de Tekla, SolidWorks o UG y utiliza visión láser para escanear la pieza y localizar automáticamente las posiciones de las juntas. A continuación, el software genera toda la trayectoria de soldadura y los parámetros del proceso sin necesidad de programar manualmente mediante consola. La preparación de los útiles de fijación y la validación de los parámetros del proceso siguen requiriendo la intervención del operario.
P: ¿Qué tamaño de pieza puede procesar un robot de soldadura en voladizo de 7 ejes?
Ver respuesta
La longitud máxima de la pieza depende del carril de suelo: la mayoría de los carriles estándar miden entre 6 y 15 metros; los carriles personalizados pueden alcanzar los 24 metros. El ancho de la pieza está limitado por el voladizo total y el alcance del brazo (máximo 2.4 metros desde el eje central del carril). El peso de la pieza depende de la capacidad del suelo o del útil de fijación, no del robot, ya que la estructura en voladizo no soporta la carga de la pieza.
P: ¿Qué precisión tiene un robot de soldadura en voladizo de 7 ejes?
Ver respuesta
La precisión de posicionamiento repetitivo oscila entre 0,05 mm y 0,1 mm, según el fabricante y el modelo previsto. Este dato se aplica a las articulaciones del brazo robótico; el carril de suelo tiene su propio límite de precisión de posicionamiento repetitivo, que se especifica por separado. En aplicaciones de soldadura, una precisión repetitiva de 0,1 mm es aceptable para la mayoría de las operaciones de soldadura en ángulo y a tope en acero estructural.
P: ¿Qué formatos de archivo admite el software de soldadura sin enseñanza manual?
Ver respuesta
La mayoría de los sistemas sin enseñanza manual leen archivos IFC de Tekla Structures y archivos STEP/IGES de SolidWorks. Algunos también admiten formatos nativos de Siemens NX (UG). Algunas plataformas también admiten archivos DSTV (NC), de uso habitual en el sector de las estructuras metálicas. Consulte con el fabricante si su software lee el formato nativo de su plataforma de diseño o si necesita exportar primero a un formato intermedio.
Sobre este análisis
Esta guía ha sido elaborada por el equipo de ingeniería de Zhouxiang y se basa en más de 30 años de experiencia en la fabricación de equipos de soldadura y en instalaciones en más de 50 países. Los datos de especificaciones de los modelos Zhouxiang reflejan los parámetros de producción actuales. Las especificaciones de terceros (OTC DAIHEN) proceden de documentación de producto disponible públicamente. Los datos del mercado se recopilan de IFR y de firmas independientes de investigación del sector. Cuando no se dispone de cifras exactas, se ofrecen intervalos en lugar de estimaciones puntuales.
Referencias y fuentes
- ISO 10218-1:2025 — Requisitos de seguridad para robots industriales — Organización Internacional de Normalización
- ISO 10218-2:2025 — Requisitos de seguridad para aplicaciones de robots industriales — Organización Internacional de Normalización
- Visualización de datos en tiempo real de datos de robots de soldadura y sistemas de gemelo digital — PMC / Institutos Nacionales de Salud
- Descripción general de los productos de robots de 7 ejes — OTC DAIHEN
- Programación offline de robots para la automatización de la soldadura — Verbotics
- El mercado de la soldadura robotizada alcanzará los USD 20,78 mil millones en 2032 — Kings Research
- 5 fallos habituales en la soldadura robotizada y cómo prevenirlos — Bernard & Tregaskiss
Artículos relacionados
- Robot de soldadura en voladizo: especificaciones completas y modelos
- Gama completa de robots de soldadura: sistemas con carril de suelo, pórtico y voladizo
- Sobre Zhouxiang: más de 30 años fabricando equipos de soldadura
- Robot de soldadura Zhouxiang: soluciones de automatización de la soldadura industrial
Revisado por el equipo de ingeniería de Zhouxiang. Última actualización: abril de 2026

