
Contacte con Zhouxiang

Requisitos de seguridad para robots de soldadura que todo fabricante debe cumplir
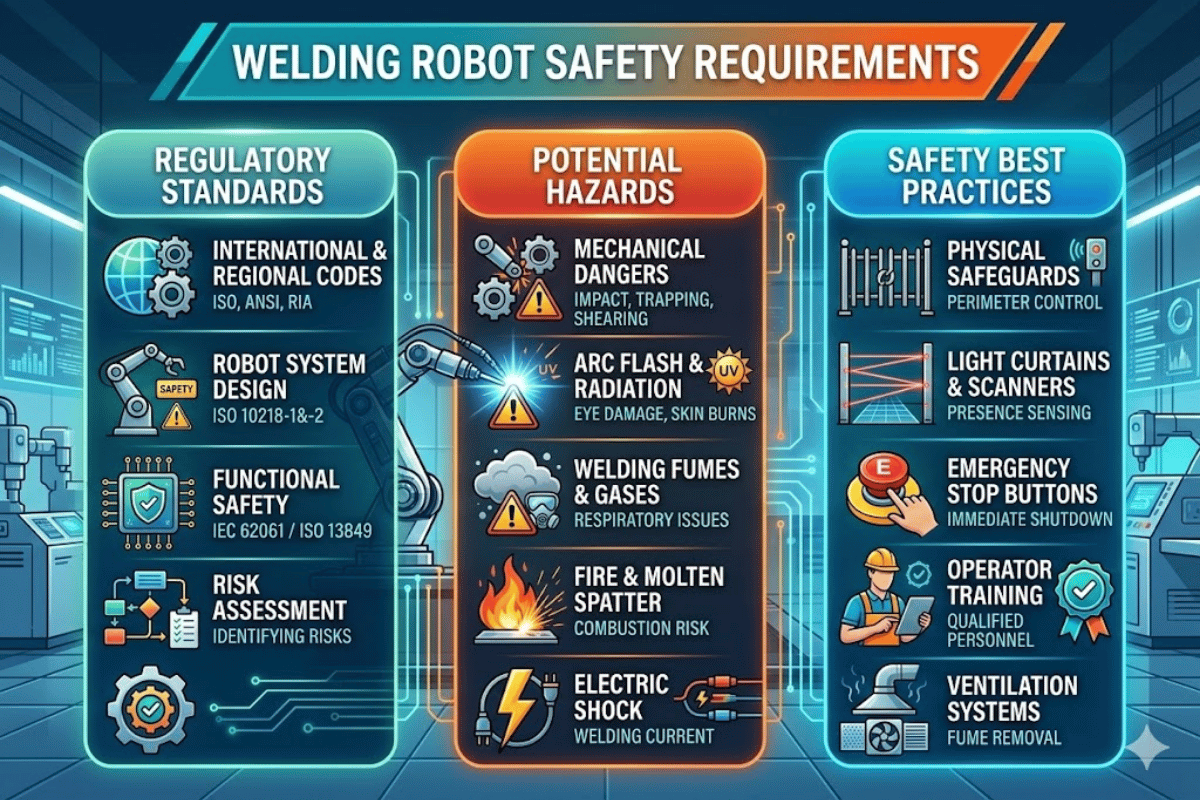
Las células de soldadura robotizada se encargan ya de automatizar procesos que van desde la fabricación de paneles de carrocería hasta la de vigas de acero estructural. Sin embargo, pasar de la soldadura manual a la automatización no elimina los riesgos. Los humos de soldadura, la radiación del arco, los riesgos de colisión con componentes mecánicos y los peligros eléctricos siguen presentes; simplemente se gestionan de otra manera en las operaciones de soldadura robotizada. Esta guía sobre soldadura robotizada ofrece la información básica que necesitan las instalaciones nuevas y existentes —incluidas las células de soldadura robotizada ya instaladas— para cumplir la normativa. Explica las normas aplicables, cómo abordar la evaluación de riesgos, qué EPI y funciones de seguridad se necesitan, qué tener en cuenta al incorporar robots colaborativos y cómo organizar la formación de los operarios. Tanto si va a instalar su primera célula de soldadura robotizada como si va a auditar una célula antigua, esta guía le servirá de hoja de ruta.¿Qué riesgos presenta la soldadura robotizada?
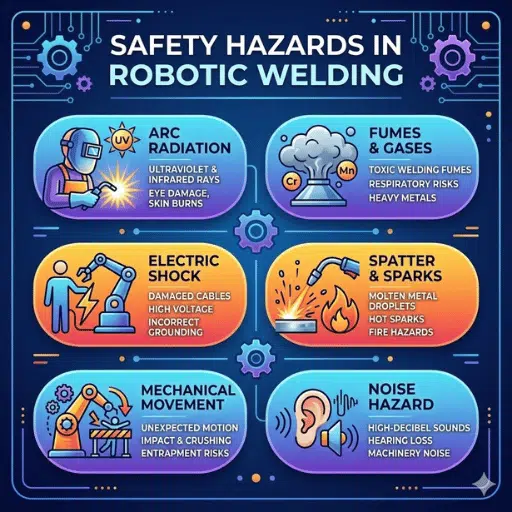 Entre los diseñadores está muy extendida la idea, que muchos fabricantes nuevos expresan así: «los robots sueldan detrás de una valla, así que los trabajadores que intervienen en la soldadura robotizada estarán seguros». Sin embargo, la soldadura robotizada presenta sus propios riesgos, que se solapan con los de la soldadura manual, pero no son los mismos. Distinguirlos es el paso #1.
La Occupational Safety and Health Administration (OSHA) clasifica los riesgos relacionados con los robots en cuatro categorías: impactos o colisiones, aplastamientos y atrapamientos, fallos de componentes mecánicos y fuentes ambientales o eléctricas. En las células de soldadura robotizada, estos riesgos se combinan con los propios del proceso de soldadura y conforman un panorama de riesgos más amplio.
Riesgos mecánicos y de colisión
Los brazos de los robots industriales se desplazan por el espacio a velocidades superiores a 2.000 mm/sec. Si se mueven de forma inesperada por un fallo de programación, un error de sensor o un fallo en un componente de accionamiento, pueden causar lesiones graves por impacto. Un estudio de NIOSH registró 41 muertes de trabajadores relacionadas con robots en Estados Unidos entre 1992 y 2017; el 78 % de estos fallecimientos se debió a golpes de robots contra trabajadores, la mayoría durante tareas de mantenimiento y no durante el ciclo normal de funcionamiento.Radiación del arco y riesgos térmicos
El arco de soldadura emite intensas radiaciones ultravioleta e infrarroja; incluso detrás de las vallas, los rayos UV se reflejan y pueden alcanzar a los trabajadores cercanos. Los procesos de soldadura por arco también generan salpicaduras de metal fundido, gotas de metal en ebullición y superficies a altas temperaturas, que pueden causar quemaduras a cualquier persona que se encuentre en las células de soldadura durante la operación o poco después.Exposición a humos y gases de soldadura
La soldadura robotizada genera los mismos humos que la soldadura manual, incluidos manganeso, cromo hexavalente y óxido de zinc, pero durante un ciclo de trabajo más prolongado. OSHA establece el límite de exposición permisible (PEL) para los humos de soldadura en 5 mg/m³ como promedio ponderado en el tiempo (TWA) de 8 horas. Sin embargo, dado el mayor volumen de producción de los sistemas de soldadura robotizada, la cantidad acumulada de humos puede superar la de las operaciones de soldadura manual durante el mismo tiempo de ciclo.Riesgos eléctricos
Los equipos de soldadura funcionan con tensiones lo bastante altas como para causar lesiones eléctricas. El riesgo aumenta durante la puesta en marcha del sistema, la alimentación del hilo y el mantenimiento, especialmente si hay daños en el aislamiento o humedad alrededor del sistema robótico.💡 Idea clave
La soldadura robotizada no elimina los riesgos: cambia su naturaleza. Pasar de la soldadura manual a la automatización introduce riesgos de colisión y atrapamiento, mientras que siguen presentes los riesgos relacionados con la radiación del arco, los humos y la electricidad. Comprender tanto los riesgos de la robótica como los del proceso de soldadura es la base de cualquier evaluación exhaustiva.
Principales normas de seguridad para sistemas de robots de soldadura
 No existe una única norma que cubra toda una instalación de soldadura robotizada. El proveedor debe aplicar una combinación de normas que se solapan, procedentes de OSHA, ISO, ANSI y la American Welding Society (AWS). A continuación se explica cómo se relacionan las principales normas de seguridad para robots industriales con los requisitos de seguridad correspondientes:
| Norma | Ámbito de aplicación | Requisitos principales |
|---|---|---|
| ISO 10218-1/2:2025 | Diseño de robots industriales e integración de células robotizadas | Seguridad funcional, ciberseguridad, funcionamiento de robots colaborativos y nueva clasificación de robots (clases I/II) |
| ANSI/A3 R15.06-2025 | Adopción nacional estadounidense de ISO 10218 | Evaluación de riesgos obligatoria, límites suaves con nivel de seguridad y cuatro modos de funcionamiento colaborativo |
| AWS D16.1M/D16.1:2018 | Sistemas de robots para soldadura por arco (GMAW, FCAW) | Verificación del programa antes de iniciar el arco, observador formado en el espacio restringido y control de los riesgos específicos de la soldadura |
| ISO/TS 15066:2016 | Límites de fuerza y presión para robots colaborativos | Umbrales biomecánicos de dolor por zona corporal, ahora incorporados en ISO 10218:2025 |
| OSHA 29 CFR 1910.147 | Bloqueo de las fuentes de energía y señalización de la consignación (LOTO) | Aislamiento de la energía antes de realizar tareas de mantenimiento en células de soldadura robotizada |
| OSHA 29 CFR 1910.252 | Requisitos generales de soldadura | Prevención de incendios, ventilación y EPI para todas las operaciones de soldadura |
«Actualmente no existen normas OSHA específicas para la industria de la robótica. Las normas generales existentes para la industria y la cláusula de deber general permiten a OSHA regular la seguridad de los robots». — Página de normas de OSHA sobre robóticaPor nuestra experiencia en la integración de aplicaciones de robots de soldadura en instalaciones de fabricación de acero y maquinaria pesada, la dificultad más práctica está en pasar de saber qué normas son aplicables a saber cómo aplicarlas en la planta. La tabla anterior le indica el «qué»; la fila sobre evaluación de riesgos que aparece más abajo le explica el «cómo».
💡 Idea clave
Ninguna norma aborda por completo la soldadura robotizada. Se necesitan las normas de robótica (ISO 10218, ANSI R15.06) para el sistema robótico, la norma de soldadura (AWS D16.1) para el proceso de soldadura por arco y las normas OSHA (1910.147, 1910.252) para el conjunto del lugar de trabajo. Las revisiones de 2025 de ISO 10218 integraron los requisitos para robots colaborativos en el marco principal.
Cómo realizar una evaluación de riesgos para un robot de soldadura
 Todas las células de soldadura robotizada requieren una evaluación de riesgos específica. Es obligatoria: así lo establecen ISO 12100:2010 y ANSI/RIA R15.06. Su objetivo es identificar todos los riesgos previsibles, evaluar la gravedad y la frecuencia de los daños y aplicar medidas de control hasta que el riesgo residual sea aceptable. A continuación se describe un proceso práctico de cinco pasos que nuestros ingenieros aplican al evaluar células de soldadura robotizada.
Paso 1: definir los límites
Defina los límites físicos de la célula de soldadura: el volumen de trabajo del robot y la pieza, las ubicaciones de carga de las piezas y todos los accesos. Anote las aplicaciones de soldadura previstas, el ciclo de trabajo, los turnos y el personal encargado de manejar, configurar y mantener el sistema robotizado.Paso 2: identificar todos los riesgos
Inspeccione el perímetro y el interior de la célula. Identifique todas las fuentes de riesgo: trayectorias de movimiento del robot, puntos de atrapamiento en el brazo y los útiles de fijación, zonas de radiación del arco, generación de humos, armarios eléctricos y líneas neumáticas e hidráulicas. Según nuestra experiencia, las zonas de riesgo que más se pasan por alto son: el área de 360 grados detrás del posicionador durante el movimiento, las bandejas de cables durante el modo de programación y el espacio entre dos robots donde se solapan sus volúmenes de trabajo.Paso 3: estimar los niveles de riesgo
Estime la gravedad del daño (desde lesiones leves hasta la muerte) y la probabilidad de que ocurra (de rara a frecuente) para cada riesgo. ISO 12100 ofrece una matriz explícita para combinar la gravedad, la frecuencia de exposición, la posibilidad de evitar el daño y la probabilidad de que se produzca el suceso peligroso.Paso 4: aplicar la jerarquía de medidas de control
Siga los tres niveles de prioridad de ISO 12100:- Eliminar mediante el diseño: eliminar los riesgos desde el diseño (por ejemplo, con una célula de soldadura completamente cerrada y sin acceso durante el funcionamiento).
- Dispositivos de protección: vallas de seguridad, cortinas fotoeléctricas, puertas con enclavamiento y alfombras de seguridad alrededor del robot.
- Medidas administrativas: formación, señalización, protocolos de seguridad y equipos de protección individual.
Paso 5: validar y documentar
Una vez aplicadas las medidas de seguridad, vuelva a evaluar los riesgos para confirmar que los riesgos residuales son aceptables. Documente todo: los riesgos identificados, los riesgos estimados, las medidas de control aplicadas y los riesgos resultantes. ANSI R15.06 exige esta documentación, que se revisará durante cualquier auditoría de OSHA.💡 Idea clave
La evaluación de riesgos es un proceso iterativo, no un hecho aislado. Cualquier cambio en el proceso de soldadura, la programación del robot o la distribución de la célula obliga a reevaluarla. Los cinco pasos anteriores se corresponden directamente con ISO 12100 y cumplen el requisito de ANSI R15.06.
Funciones de seguridad y EPI esenciales para robots de soldadura
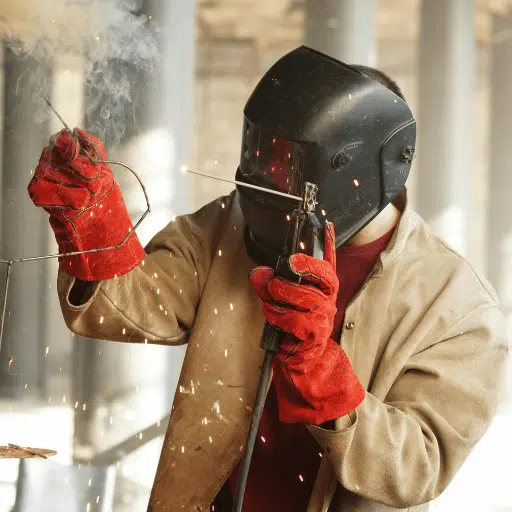 Las funciones de seguridad de una célula de soldadura robotizada suelen dividirse en dos grupos: las integradas en el robot, que reducen los riesgos de colisión y acceso, y los equipos de protección individual (EPI), que protegen frente a los riesgos específicos de la soldadura. Para obtener información sobre productos de detección de presencia, consulte las cortinas fotoeléctricas de seguridad y los escáneres láser de CCH en el marco de la evaluación de riesgos del integrador de la célula; seleccionar un dispositivo por sí solo no valida toda la función de seguridad.
Funciones de seguridad integradas en el robot
- Parada de emergencia (E-stop): botón rojo tipo seta sobre fondo amarillo, conectado mediante un circuito de seguridad cableado. Debe estar al alcance de todos los operarios y en cada punto de acceso. Las paradas de categoría 0 cortan la corriente inmediatamente; las de categoría 1 permiten una desaceleración controlada.
- Vallas de seguridad: deben tener una altura mínima de 1.400 mm (55 inches), de acuerdo con ISO 13857. No se pueden colocar más cerca de los riesgos que el límite del espacio restringido definido en la evaluación de riesgos.
- Cortinas fotoeléctricas: conjuntos de haces infrarrojos que se activan cuando algo entra en la zona protegida. Deben colocarse según los cálculos de distancias de seguridad de ISO 13855. Deben tener un nivel de prestaciones mínimo PLd.
- Puertas con enclavamiento de seguridad: las puertas enclavadas con bloqueo de resguardo impiden la apertura hasta que el robot se detiene. Consulte ISO 14119.
- Alfombras de seguridad: alfombras de suelo sensibles a la presión que detienen el robot si una persona entra en su zona de trabajo.
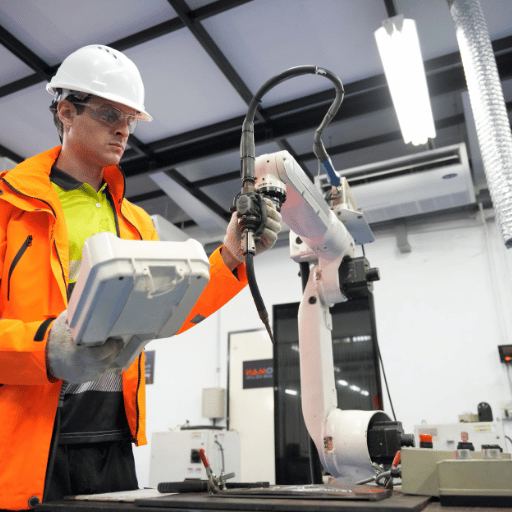
- Dispositivo de habilitación de tres posiciones: debe instalarse en los dispositivos de programación manual, de acuerdo con ISO 10218-1. Soltar o apretar el interruptor de habilitación más allá de su posición intermedia detiene el movimiento del robot.
- Extracción de humos: puede realizarse en el punto de origen (con la antorcha o mediante campanas) o mediante ventilación general. Un error que veo una y otra vez es que los trabajadores dan por hecho que una célula de soldadura cerrada no necesita extracción porque «los humos se quedan dentro». Sin embargo, los humos se acumulan y los trabajadores quedan expuestos al cargar, descargar y mantener la célula.
EPI necesarios cerca de los robots de soldadura
Aunque el robot de soldadura esté detrás de una valla, los trabajadores deben utilizar equipos de protección individual:- Casco de soldadura: las normas OSHA para soldadura GMAW (MIG) a 60-500A exigen gafas con un grado de protección mínimo de 10, según 29 CFR 1910.252. Se recomiendan cascos fotosensibles con protección lateral.
- Gafas de seguridad: deben cumplir ANSI Z87.1 y utilizarse debajo del casco y dentro del alcance de la célula de soldadura.
- Ropa de trabajo ignífuga: camisa de manga larga y pantalones sin vueltas, además de un delantal de cuero dentro de la célula.
- Guantes de soldadura: guantes de trabajo resistentes al calor para manipular piezas y equipos de soldadura.
- Protección respiratoria: necesaria cuando las medidas de control técnico no son suficientes. Para el cromo hexavalente, OSHA exige el uso de un respirador cuando las concentraciones en el aire superan el nivel de actuación de 2.5 µg/m³.
- Botas con puntera de acero: obligatorias en cualquier planta de fabricación con equipos de soldadura.
💡 Idea clave
Las funciones de seguridad y los EPI se complementan; no se sustituyen entre sí. Medidas como las vallas, las paradas de emergencia y las cortinas fotoeléctricas abordan los riesgos de la robótica, mientras que los EPI protegen frente a los riesgos del proceso de soldadura (radiación del arco, humos y quemaduras térmicas). Incluya ambos desde el principio en el presupuesto.
Requisitos de seguridad para la soldadura con robots colaborativos (cobots)
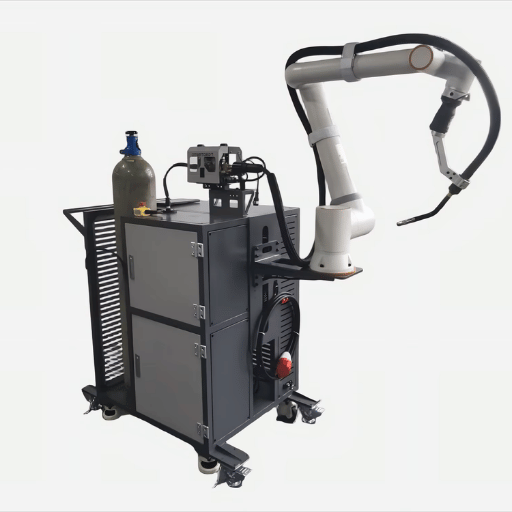 Los robots colaborativos, o cobots, están ganando popularidad en las aplicaciones de soldadura, especialmente en instalaciones con lotes pequeños y una gran variedad de productos. Sin embargo, que un cobot sea colaborativo no significa que todo esté permitido. La seguridad de la soldadura con cobots debe cumplir las mismas normas que la soldadura robotizada tradicional, como norma de prestaciones y no de funcionamiento; estas solo se aplican a un conjunto muy limitado de efectores finales y deben cumplirse requisitos adicionales conforme a los principios de interacción entre personas y robots de ISO/TS 15066:2016 (incorporados posteriormente en ISO 10218:2025).
Los cuatro modos de funcionamiento colaborativo
- Parada supervisada con nivel de seguridad: el robot se detiene por completo antes de que una persona entre en el espacio colaborativo. El robot reanuda su funcionamiento cuando el operario sale.
- Guiado manual: el operario guía físicamente el brazo robótico mediante sensores de fuerza y par. El cobot solo se mueve cuando el operario se lo ordena.
- Supervisión de velocidad y separación: el robot ajusta su velocidad según la proximidad del operario más cercano. Se detiene si se reduce por debajo de la distancia de separación mínima.
- Limitación de potencia y fuerza (PFL): las fuerzas de acción se limitan a los umbrales biomecánicos de dolor definidos en el anexo A de ISO/TS 15066.
Límites biomecánicos de fuerza
ISO/TS 15066 establece las fuerzas máximas admisibles de contacto transitorio (impacto) para distintas zonas del cuerpo. Se calculan a partir de los umbrales de aparición del dolor obtenidos en un estudio de University of Mainz con 100 sujetos de prueba:| Zona corporal | Fuerza máxima (N) | Presión máxima (N/cm²) |
|---|---|---|
| Cráneo / frente | 130 | 110 |
| Cara | 65 | 110 |
| Pecho | 140 | 110 |
| Brazo / codo | 150 | 130 |
| Mano / dedos | 140 | 200 |
| Muslo / rodilla | 220 | 160 |
Diferencias clave de seguridad entre cobots y robots tradicionales
La soldadura colaborativa no elimina automáticamente la necesidad de instalar vallas. Los márgenes de seguridad necesarios dependen del modo PFL de la operación y de los resultados de la evaluación de riesgos. En el modo de limitación de potencia y fuerza, un cobot puede funcionar sin vallas, pero el arco de soldadura requiere extracción de humos y EPI para los trabajadores. En las plantas de fabricación de estructuras metálicas que hemos evaluado, hemos observado que la mayoría de las configuraciones de soldadura con cobots siguen beneficiándose de vallas parciales para contener las salpicaduras y la radiación UV, aunque el brazo robótico cumpla los límites del modo PFL. Los robots industriales tradicionales suelen funcionar a más de 2.000 mm/sec y con cargas útiles superiores a 100 kg. La mayoría de los cobots de soldadura trabajan a velocidades de entre 250-1.000 mm/sec y con cargas útiles de 3-35 kg. Esta diferencia de energía cinética es la razón fundamental por la que los cobots pueden convivir con las personas, pero solo si funcionan dentro de los límites de fuerza establecidos.💡 Idea clave
«Colaborativo» no significa «sin vallas». Incluso en los modos PFL, el proceso de soldadura genera radiación del arco, humos y salpicaduras que requieren protección física. La evaluación de riesgos, el cableado, los efectores finales y la programación determinan el nivel de protección necesario para su célula de soldadura colaborativa.
Cómo crear un programa de formación en seguridad para robots de soldadura
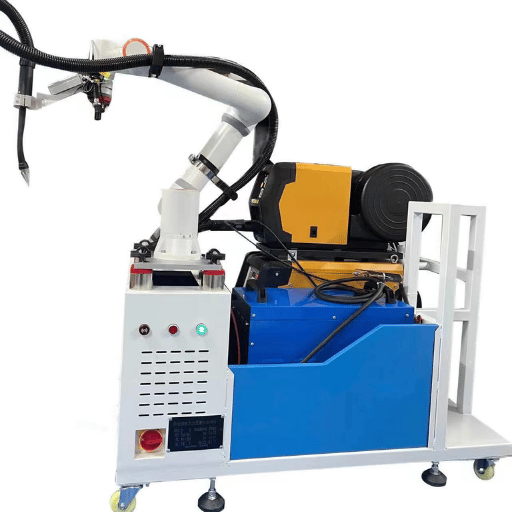 Las funciones de seguridad y las normas apenas protegen a las personas si el personal no está formado. Un programa de formación eficaz integra los requisitos de seguridad en la cultura de trabajo y los adapta a las tareas habituales de la planta. A continuación se propone un plan de formación por funciones para cubrir las necesidades de seguridad de todas las personas que interactúan con el sistema de soldadura robotizada.
| Función | Temas de formación | Frecuencia |
|---|---|---|
| Operario | Ubicación de las paradas de emergencia, bloqueo y señalización de consignación (LOTO), uso de EPI, procedimientos seguros de carga y descarga y riesgos de los humos de soldadura | Formación inicial y actualización anual |
| Mantenimiento | Procedimientos LOTO, pruebas del circuito de seguridad, manejo del dispositivo de programación manual del robot, inspección de los equipos de soldadura e identificación de riesgos | Formación inicial y actualización semestral |
| Ingeniero / programador | Metodología de evaluación de riesgos, configuración del sistema de seguridad, verificación del programa (prueba en seco antes de iniciar el arco) y protocolo de acceso al espacio restringido | Formación inicial y cuando sea necesario |
Lista de comprobación de seguridad para las operaciones diarias
- ✔ Inspeccione las vallas de seguridad y los enclavamientos antes de cada turno.
- Compruebe periódicamente los botones de parada de emergencia: ANSI R15.06 exige realizar pruebas funcionales a intervalos determinados.
- Confirme que la extracción de humos funciona antes de iniciar el proceso de soldadura.
- Compruebe que todos los EPI están disponibles y en buen estado.
- Retire todos los residuos, herramientas y objetos sueltos de la zona de trabajo antes de poner en marcha el robot.
- Verifique el programa (prueba en seco, sin arco) después de cualquier cambio en el programa.
💡 Idea clave
La formación por funciones es eficaz; la formación genérica, no. Los operarios, el personal de mantenimiento y los ingenieros se enfrentan a riesgos distintos y necesitan instrucciones de seguridad específicas. Conserve los registros de formación para las inspecciones de OSHA y de las aseguradoras.
Preguntas frecuentes
¿Qué normas de OSHA se aplican a los robots de soldadura?
OSHA no cuenta con una norma específica sobre robótica. Entre las secciones aplicables del 29 CFR 1910 se incluyen la 1910.147 (LOTO), la 1910.212 (resguardos de máquinas), la 1910.252 (soldadura) y la 1910.254 (soldadura por arco). La ANSI/RIA R15.06 y la AWS D16.1M se aplican en virtud de la cláusula de deber general.
¿Cuáles son los principales riesgos de seguridad de los robots industriales de soldadura?
Los principales riesgos son las lesiones por colisión e impacto causadas por el movimiento del brazo robótico, los efectos de la radiación del arco, la inhalación de humos de soldadura, los peligros eléctricos y las quemaduras térmicas. Según las estadísticas de NIOSH, el 78 % de las muertes relacionadas con robots se produjo por impactos o colisiones con trabajadores de mantenimiento, no durante el funcionamiento normal de la célula.
¿Los robots de soldadura necesitan una valla de seguridad?
Los robots industriales de soldadura convencionales requieren una valla de seguridad perimetral (de al menos 1.400 mm (55 in) de altura, según ISO 13857). Los robots colaborativos (cobots) en modo de limitación de potencia y fuerza no necesitan valla, pero el proceso de soldadura requiere protección frente a la radiación del arco, las proyecciones y los humos. Los requisitos concretos dependen de la evaluación de riesgos.
¿Qué EPI se necesita al trabajar cerca de un robot de soldadura?
El equipo de protección individual mínimo incluye una pantalla de soldadura con el tono de filtro requerido (tono 10 para GMAW a 60-500A), gafas de seguridad ANSI Z87.1, ropa resistente a las llamas, guantes de soldadura resistentes al calor, calzado con puntera de acero y protección respiratoria cuando la concentración de humos supere los límites de exposición permisibles de OSHA. Este mínimo se aplica incluso cuando el robot trabaja tras una valla de seguridad mientras el personal carga, mantiene e inspecciona la célula.
¿Con qué frecuencia deben inspeccionarse los sistemas de seguridad de los robots de soldadura?
Compruebe periódicamente el funcionamiento de los pulsadores de parada de emergencia. Establezca los intervalos (por ejemplo, semanalmente o en cada cambio de turno) según sus protocolos de seguridad . Antes de cada turno, compruebe las bandas de seguridad, las entradas de los interruptores de proximidad, la supervisión de los resguardos, las cortinas fotoeléctricas y las alfombras de seguridad. Realice una auditoría completa del sistema de seguridad —incluidos la programación del circuito de seguridad y la inspección de la evaluación de riesgos— al menos una vez al año o cuando modifique el programa del robot, la disposición de la célula o el proceso de soldadura.
¿Qué diferencia hay entre los requisitos de seguridad de los cobots y los robots tradicionales?
Los robots industriales tradicionales requieren resguardos perimetrales completos (valla, cortina fotoeléctrica y puertas con enclavamiento), ya que funcionan a altas velocidades (2000+ mm/sec) y manejan cargas útiles elevadas. Los cobots pueden trabajar cerca de personas en cuatro modos de colaboración definidos por ISO/TS 15066. La fuerza de contacto entre una persona y un cobot debe limitarse al umbral de dolor de la zona corporal correspondiente, según los límites biomecánicos humanos (por ejemplo, menos de 140 N de contacto transitorio con el pecho y ningún contacto sostenido por aprisionamiento). Ambos tipos de robots requieren protección contra el arco, extracción de humos y EPI para el personal en aplicaciones de soldadura. Los riesgos del proceso de soldadura son los mismos tanto si se utiliza un robot tradicional como un cobot. A menudo se pasa por alto un detalle fundamental: los límites de fuerza cuasiestática (por aprisionamiento) son solo del 40-65 % de los límites de impacto transitorio, por lo que un atrapamiento con un cobot puede causar daños con fuerzas mucho menores que una colisión puntual.
¿Necesita ayuda para diseñar una célula de soldadura robotizada segura?
Desde 1991, Zhouxiang ha completado más de 1.000 proyectos de automatización de la soldadura en más de 50 países. Nuestro equipo puede ayudarle a elegir entre la mayor variedad de sistemas de soldadura robotizada para crear una célula que cumpla todas las normas de seguridad aplicables.
Solicite una consulta de seguridad gratuitaTransparencia: Zhouxiang fabrica robots de soldadura y líneas de producción automatizadas para soldadura. Este artículo se basa en la experiencia de campo de nuestro equipo en más de 30 años de proyectos de automatización de la soldadura, así como en datos normativos de acceso público de osha, ISO, ANSI y AWS. Todos los datos normativos citados aquí están actualizados a marzo de 2026. Sin embargo, las normas se revisan periódicamente. Antes de tomar una decisión sobre el cumplimiento, compruebe siempre que consulta la edición más reciente. Además, si consulta alguna normativa de seguridad, le recomendamos que recurra a un ingeniero de seguridad cualificado.
Referencias y fuentes
- Robótica: evaluación de peligros y soluciones — Occupational Safety and Health Administration (OSHA)
- Muertes relacionadas con robots en EE. UU., 1992–2017 — National Institute for Occupational Safety and Health (NIOSH/PubMed)
- 29 CFR 1910.1026 — Cromo(VI) — OSHA
- ISO 10218-1:2025 — Requisitos de seguridad para robótica — International Organization for Standardization
- ANSI/A3 R15.06-2025 — Requisitos de seguridad para robots — American National Standards Institute (ANSI)
- Comité D16 de soldadura robótica y automática — American Welding Society (AWS)
- ISO 12100:2010 — Seguridad de las máquinas: evaluación de riesgos — International Organization for Standardization
- 29 CFR 1910.252 — Soldadura, corte y soldadura fuerte — OSHA
- ISO/TS 15066:2016 — Robots colaborativos — International Organization for Standardization

