Contacte con Zhouxiang

Robot de soldadura para spools de tubería en proyectos ASME B31.1

Contenido
Mostrar
Guía de fabricación de tuberías de potencia
Un robot de soldadura para spools de tubería puede producir soldaduras para un proyecto sujeto a ASME B31.1. En esta guía, por sistemas de soldadura robotizada entendemos la célula completa que integra el robot industrial y la máquina de soldadura robotizada. Sin embargo, el propio robot no cuenta con «aprobación del código», por mucho que los fabricantes describan así sus equipos. La aceptación depende de los requisitos adoptados para el proyecto, de los procedimientos de soldadura y del personal cualificados, del control de la producción, de los exámenes exigidos y de un registro de liberación trazable; también de las pruebas de mejora de la calidad de las soldaduras, cuando se afirme que existe tal mejora.
Importante: Esta guía es un marco para la implantación, no sustituye al código adquirido, al diseño de ingeniería, a las especificaciones del cliente ni al plan de calidad del proyecto.
¿Puede un robot de soldadura para spools cumplir ASME B31.1?
Sí, cuando la operación de soldadura forma parte de un sistema de fabricación cualificado, controlado y aceptado. La pregunta útil no es «¿Este robot cuenta con certificación B31.1?», sino «¿Puede este fabricante demostrar que cada requisito aplicable se ha traducido en una etapa de producción controlada y un registro verificable?»
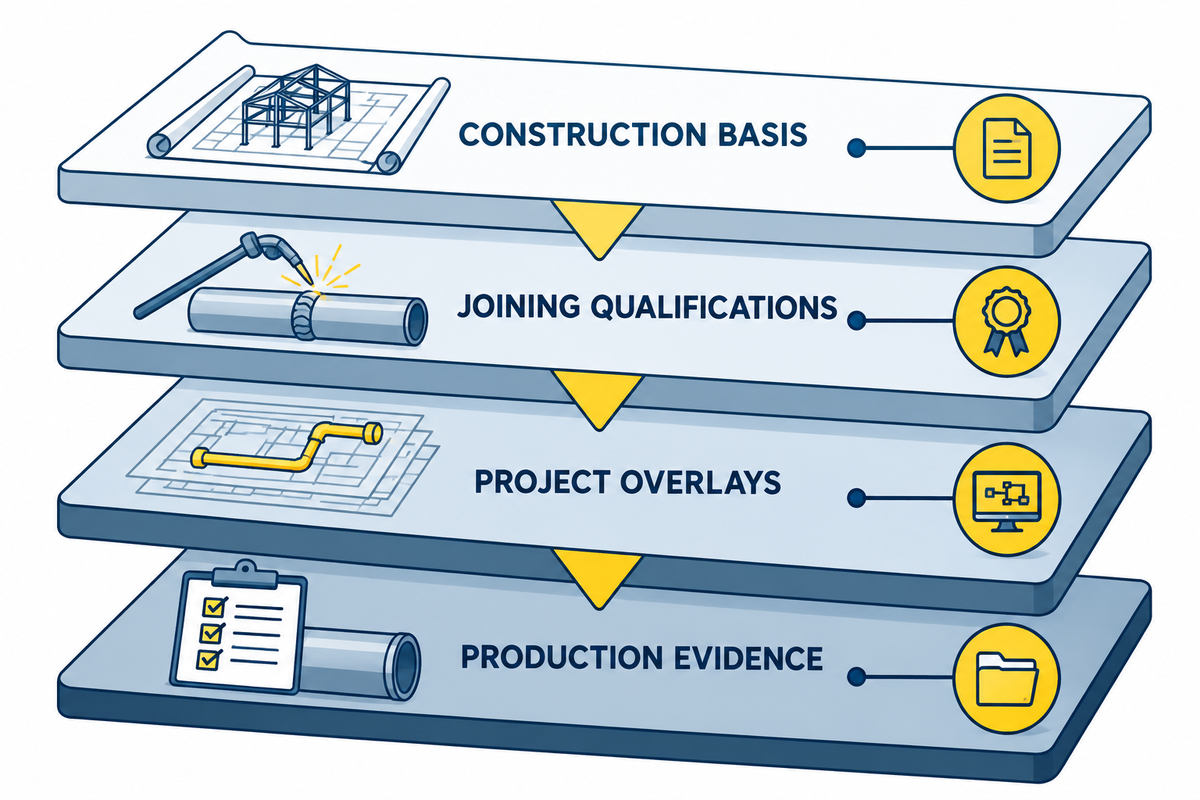
Piense en la respuesta como una estructura de cumplimiento en cuatro capas:
- Base de fabricación: la edición adoptada de ASME B31.1 y el diseño de ingeniería establecen los requisitos del proyecto para las tuberías de potencia.
- Cualificación de las uniones: las reglas aplicables de la Sección IX de ASME respaldan la cualificación de los procedimientos y del personal.
- Requisitos adicionales del proyecto: las especificaciones del cliente, los requisitos jurisdiccionales, los contratos, los planos, los planes de inspección y las condiciones de servicio pueden añadir controles.
- Pruebas de producción: el fabricante debe mantener vinculados los registros reales del spool, la WPS, el programa del robot, el personal, los materiales, los exámenes, las reparaciones y la liberación.
Esta distinción es relevante porque una célula capaz también puede utilizarse de forma incorrecta. A la inversa, la producción mecanizada o automática puede aceptarse cuando se gestionan sus rangos cualificados, responsabilidades y pruebas. Los recursos públicos de ASME describen B31.1 en el contexto más amplio del diseño, los materiales, la fabricación, el examen y las pruebas de tuberías de potencia, mientras que su publicación Sección IX aborda la cualificación en soldadura, soldadura fuerte y fusión. ASME1, 2
No combine los registros de cualificación. Una WPS cualificada y su PQR de respaldo cubren el procedimiento; la cualificación de aptitud del operador de soldadura aplicable cubre a la persona que maneja el equipo mecanizado o automático. El equipo del proyecto también debe verificar qué variables de automatización son aplicables a su clasificación y a la edición adoptada. No se puede sustituir por una tabla de correspondencias entre programas de cualificación.
Defina el ámbito de aplicación del código antes de programar el robot
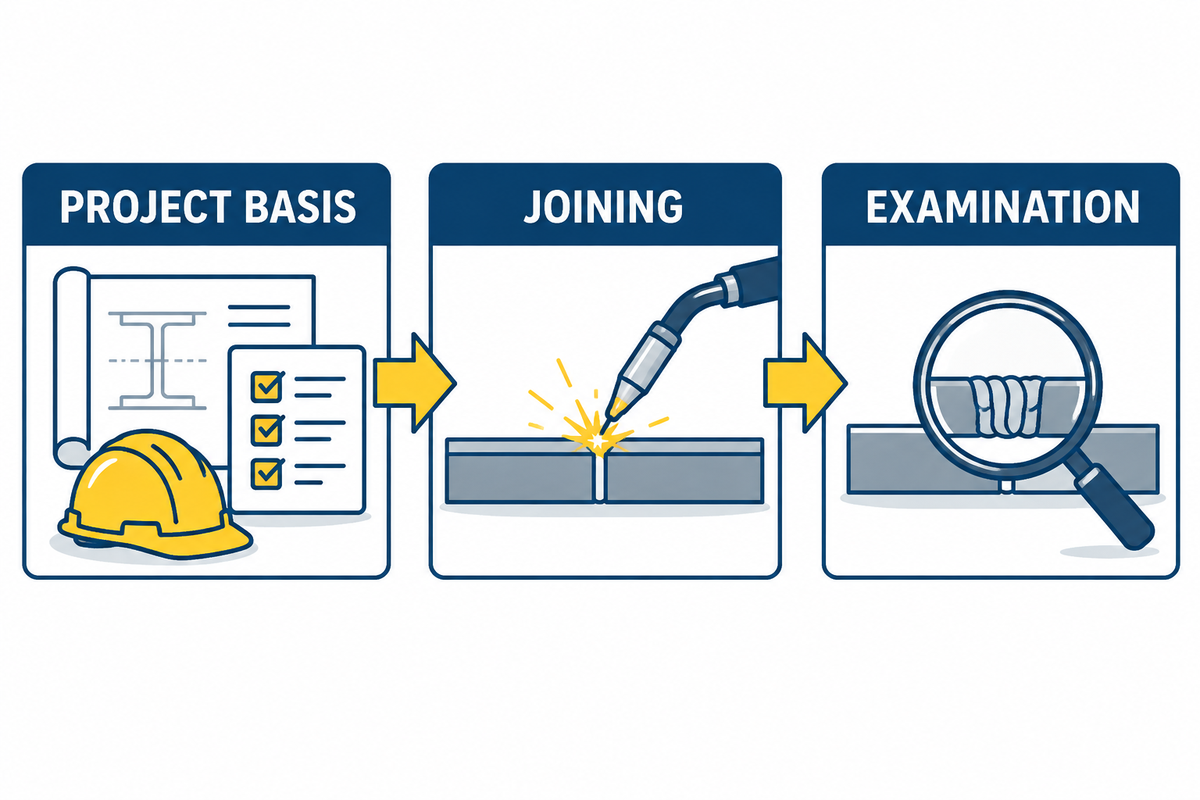
Programar demasiado pronto obliga a repetir trabajo. Elabore una matriz de aplicabilidad del código antes de seleccionar un programa de soldadura o crear un programa de producción. La descripción general de ASME B31.1 proporciona una referencia pública sobre el ámbito de aplicación para elaborar esa matriz específica del proyecto.
| Categoría de control | Pregunta que debe resolverse | Resultado controlado |
|---|---|---|
| Base del proyecto | ¿Qué edición del código, adendas, documentos del cliente y requisitos jurisdiccionales son aplicables? | Registro de aplicabilidad aprobado |
| Diseño | ¿Qué líneas, materiales, rangos de espesor, detalles de las uniones y condiciones de servicio están incluidos? | Planos publicados y lista de spools |
| Cualificación | ¿Qué WPS/PQR y cualificaciones del personal cubren el proceso y los rangos propuestos? | Matriz de cualificaciones |
| Fabricación | ¿Qué controles de preparación y ajuste, precalentamiento, temperatura entre pasadas, consumibles, purga y manipulación son aplicables? | Hoja de ruta o instrucción de trabajo |
| Examen | ¿Qué reglas de inspección, END, puntos de inspección presenciados, aceptación y reparación son aplicables a cada unión? | Plan de inspección y ensayos |
| Liberación | ¿Quién puede aprobar la primera pieza, las desviaciones, las reparaciones y el paquete final de datos? | Flujo de aprobación con responsables designados |
| Automatización | ¿Qué célula, máquina de soldadura, posicionador, sensores y revisiones de software están sujetos a control? | Configuración aprobada de los equipos |
| Cambios | ¿Qué cambios requieren revisión, validación o evaluación de su impacto en la cualificación? | Matriz de clasificación de cambios |
No debe suponerse que la última edición publicada sea la que rige un contrato determinado. Anote la edición adoptada por el proyecto y, antes de iniciar la producción, pida a los responsables de ingeniería y calidad que resuelvan cualquier conflicto.
Decida qué familias de spools están listas para la automatización
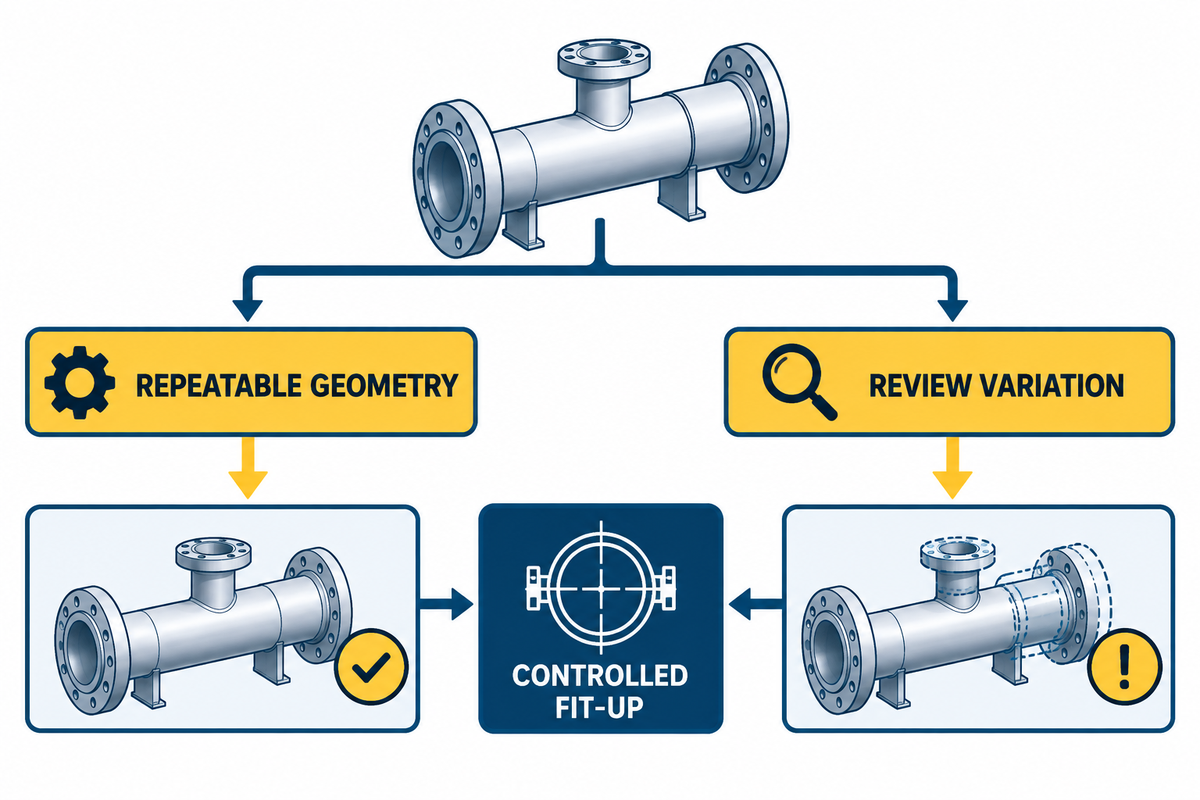
El diámetro no es un buen criterio para decidir el proceso. Una evaluación de automatización más adecuada determina si la operación es estable, repetitiva y apta para realizarse con la célula completa.
| Criterio | Indicador favorable para el robot | Revisión o proceso alternativo |
|---|---|---|
| Geometría | Familia de uniones repetidas con referencias de posicionamiento controladas | Geometría única o ubicación inestable de la unión |
| Ajuste | La preparación, alineación, separación y estrategia de punteo son repetibles | La variación supera el margen demostrado del sistema de detección y del proceso |
| Acceso | El acceso a la antorcha, el sensor, la cobertura de gas y la inspección permanece despejado | Las derivaciones, bridas o utillajes obstruyen el acceso requerido |
| Movimiento | El posicionador soporta la carga durante todo el recorrido coordinado | No se han resuelto la carga excéntrica, las interferencias de cables o el riesgo de colisión |
| Volumen | La programación y la validación pueden reutilizarse en toda una familia | El esfuerzo de programación supera el volumen de trabajo repetible |
| Pruebas | Se pueden registrar el programa, los parámetros, la identificación de la unión y el examen | La célula no puede generar el registro de trazabilidad requerido |
Puede haber uniones idóneas para robots en distintos puntos del spool y, aun así, una soldadura de cierre puede requerir un método orbital especializado o hacerse manualmente. Decida el proceso según la familia de uniones y la secuencia de montaje, sin imponer un método a la fuerza. Los estudios sobre soldadura robotizada de tuberías destacan la detección, el seguimiento del cordón de soldadura, el control adaptativo y la planificación de trayectorias, y señalan que la verificación a escala industrial sigue siendo una cuestión pendiente. Revisión3
Los criterios de evaluación deben ser independientes del fabricante. Un sistema de soldadura puede combinar un brazo robótico FANUC, una fuente de alimentación Lincoln Electric, utillajes definidos por el usuario o un paquete integrado del proveedor. Ninguna de esas marcas demuestra que la aplicación esté cualificada. Lo mismo se aplica a la soldadura TIG, GMAW, FCAW y otros procesos seleccionados. La visión asistida por IA puede mejorar la localización o la supervisión, pero las afirmaciones de productividad requieren una prueba representativa en planta.
Cree una tabla de correspondencias entre la WPS y el programa del robot
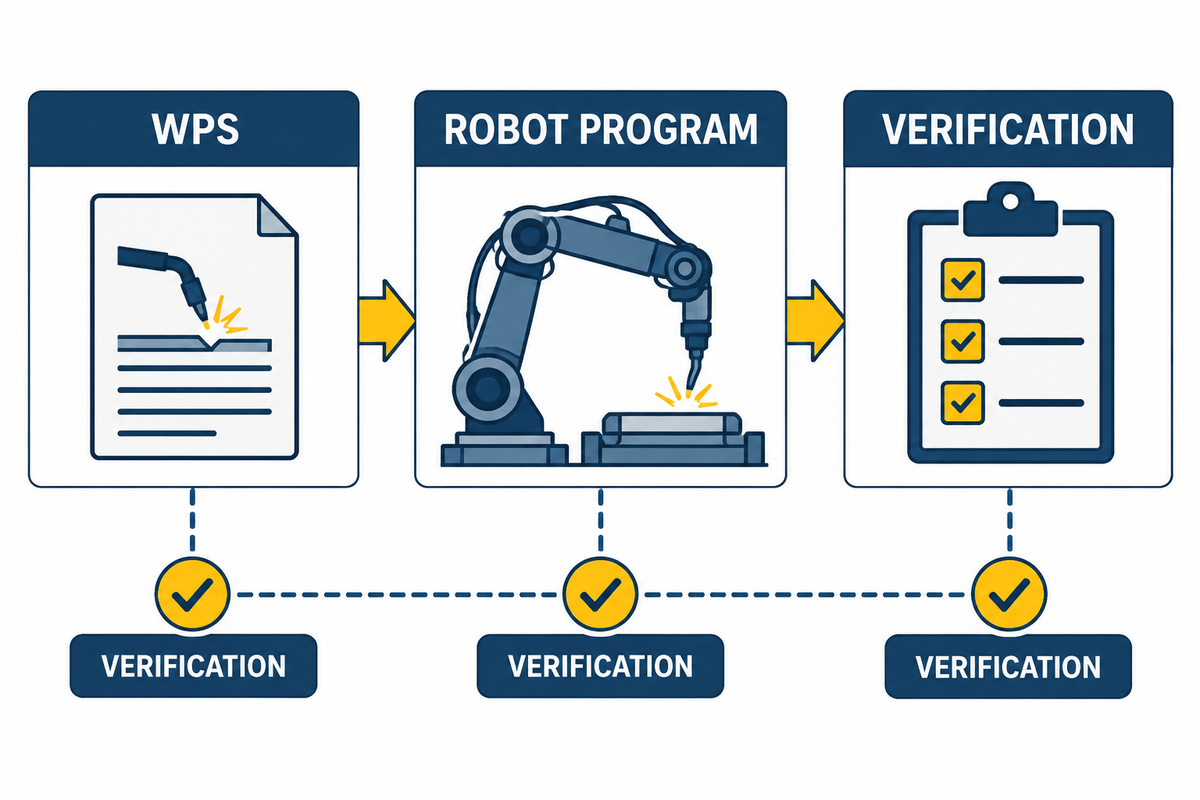
Un programa de robot es una receta de producción ejecutable. No sustituye a la WPS aplicable ni a su base de cualificación. Utilice una tabla de correspondencias entre la WPS y el programa para mostrar cómo llegan a la célula los requisitos de soldadura controlados. El formulario de cualificación del operador de la Sección IX de ASME es una referencia pública para mantener separadas la cualificación del personal y el control del programa.
- Identifique la WPS aprobada y el registro de cualificación que la respalda.
- Verifique que se contemplen los grupos de materiales, los rangos de espesor y diámetro, la configuración y posición de la unión, el proceso, el material de aporte y el gas de protección.
- Identifique las entradas eléctricas y de movimiento controladas, y cómo se implementan en el programa.
- Defina cómo se miden y registran el precalentamiento, la temperatura entre pasadas, la purga, el estado de los consumibles y los demás controles que no se programan.
- Asigne un identificador y una revisión al programa, indique su estado de aprobación, célula, utillajes y fecha de entrada en vigor.
- Restrinja los permisos de edición y conserve un historial de revisiones auditable.
La tabla de correspondencias debe definir en qué consiste cada control, dónde se aplica, cómo se verifica y qué ocurre si cambia. Por regla general, no conviene pasar a producción un programa de demostración del proveedor sin someterlo a esta revisión.
Controle el ajuste, el posicionamiento, el seguimiento del cordón de soldadura y las variables térmicas
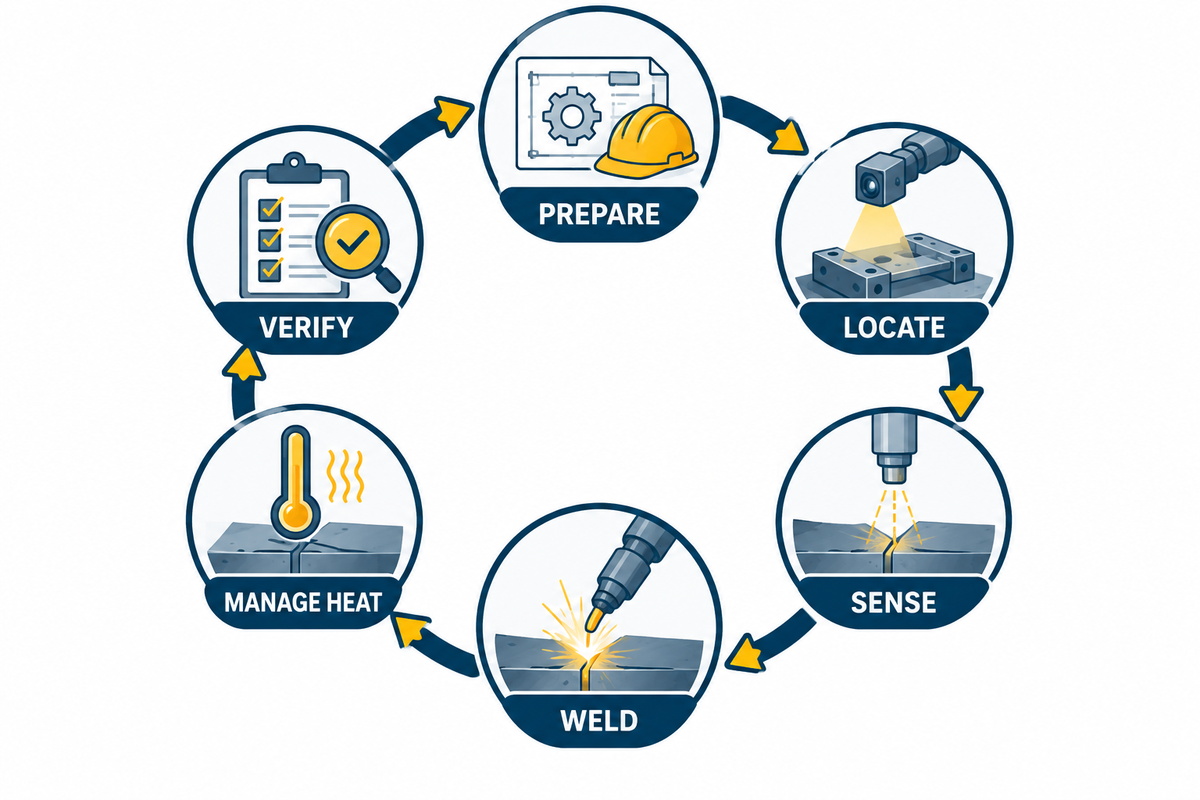
La soldadura robotizada estable funciona como un ciclo, no como un único conjunto de parámetros. El ciclo de producción con seis controles integra la preparación, la localización, la detección, la soldadura, el control térmico y la verificación.
- Preparar: compruebe la preparación de los extremos, la limpieza, la alineación, los puntos de soldadura y cualquier disposición de respaldo o purga.
- Localizar: confirme que las referencias de posicionamiento sean repetibles y compruebe el estado del utillaje y del posicionador.
- Detectar: evalúe el método de localización y seguimiento del cordón de soldadura, la calibración, el margen de corrección útil y la respuesta ante la pérdida del seguimiento.
- Soldar: ejecute el programa aprobado con los controles de la WPS y los consumibles autorizados por el responsable.
- Gestionar el calor: mida el precalentamiento y las condiciones entre pasadas requeridos con el método especificado; controle la secuencia y el enfriamiento según lo exija el proyecto.
- Verificar: revise las alarmas, las excepciones y los registros de parámetros; evalúe el estado y las dimensiones del cordón de soldadura, y realice los exámenes requeridos antes de la liberación.
No tome un resultado de visión obtenido en laboratorio como garantía para toda la célula. Por ejemplo, un estudio publicado sobre reconocimiento de cordones informa de una gran precisión para su modelo y conjunto de datos; ese resultado ilustra un método de investigación, no un comportamiento fiable con todos los materiales, condiciones de arco, preparaciones de uniones y células de producción. Estudio4
Libere la primera pieza antes de iniciar la producción por lotes
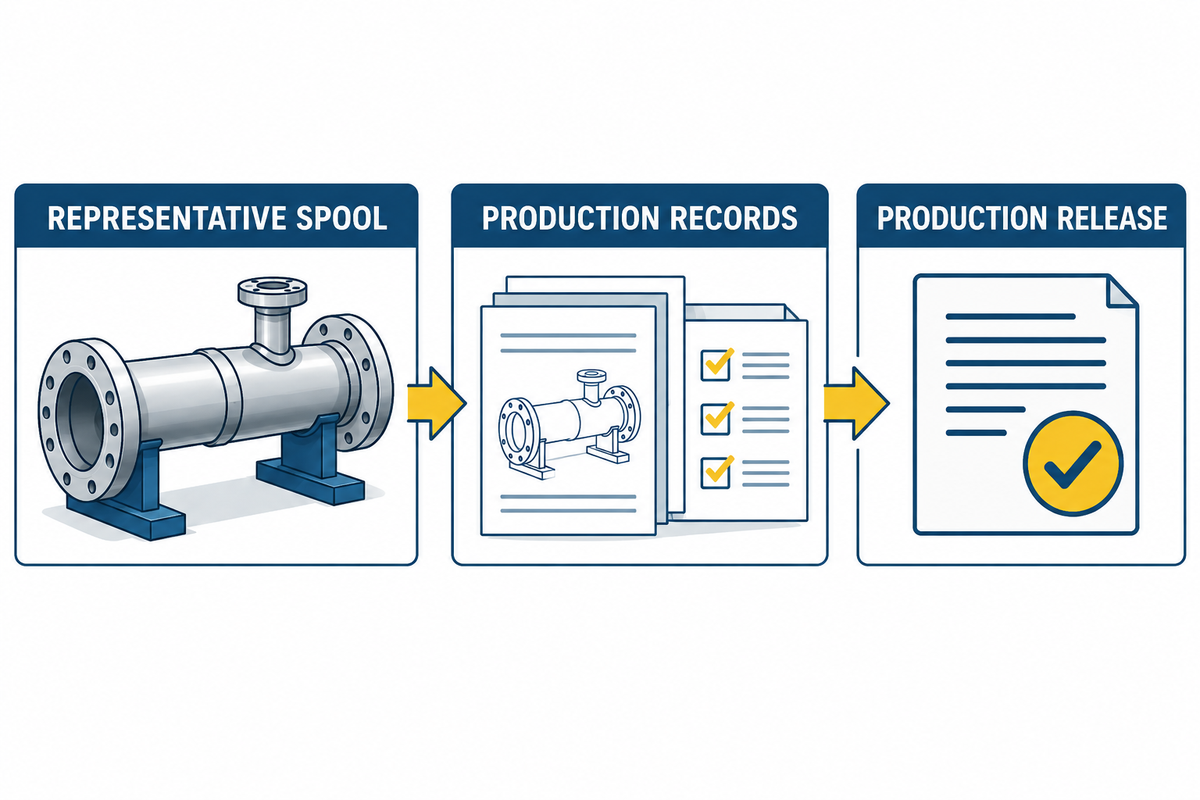
La primera pieza debe representar una familia de spools definida, no ser simplemente la más fácil de mostrar. Un paquete útil para liberar la primera pieza incluye
- el motivo por el que representa a la familia propuesta y la unión que cubre;
- la identificación del plano, el material, la WPS, el programa, el utillaje, la célula, el personal y los consumibles;
- comprobaciones de ajuste y preparación;
- comprobaciones en seco, de colisiones, sensores, enclavamientos y movimientos coordinados;
- registros reales de producción y desviaciones;
- resultados requeridos de inspección visual, dimensional, destructiva o no destructiva;
- asuntos pendientes, resolución de reparaciones, aprobador y alcance de la liberación de producción.
La aprobación de la primera pieza solo debe liberar la combinación y la familia definidas. La liberación sigue limitada por los requisitos de B31.1 adoptados por el proyecto y los registros de cualificación. No debe liberar automáticamente otros materiales, utillajes, sensores, condiciones de acceso o programas.
Separe la supervisión del proceso del examen y la aceptación de las soldaduras
Los datos de corriente, tensión, alimentación de hilo, velocidad de avance y posición, junto con los datos de visión y alarmas, ayudan a mostrar cómo se ejecutó un programa de soldadura. Estos datos son útiles para el control, el diagnóstico y la trazabilidad. No demuestran automáticamente que una soldadura cumpla todos los criterios de aceptación. La American Welding Society también trata la automatización y la inspección como funciones de prueba relacionadas, pero distintas.
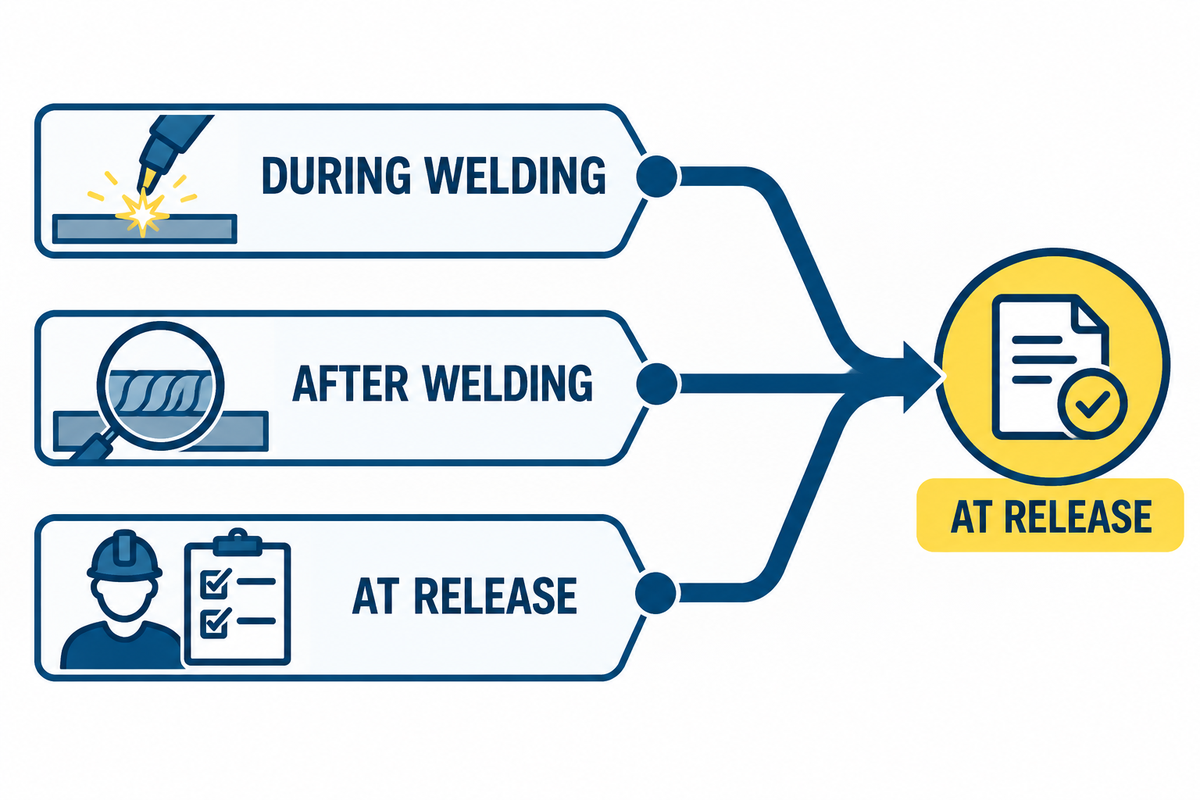
Utilice un mapa de puntos de inspección de END para delimitar las funciones de cada tipo de prueba.
Antes de soldarMaterial, plano, ajuste, WPS, programa, cualificación y preparación
Durante la soldaduraIdentificación del programa, registros del proceso, comprobaciones térmicas, alarmas, interrupciones y respuesta del operador
Después de soldarComprobaciones visuales y dimensionales, END especificados, evaluación de resultados y control de reparaciones
En la liberaciónRevisión completa de registros, cierre de desviaciones, estado final y aprobación autorizada
El plan de inspección del proyecto determina los métodos, el alcance, el momento y los criterios de aceptación de la inspección. Mantenga estos aspectos fuera de una especificación general del robot.
Cree un registro de trazabilidad para cada soldadura
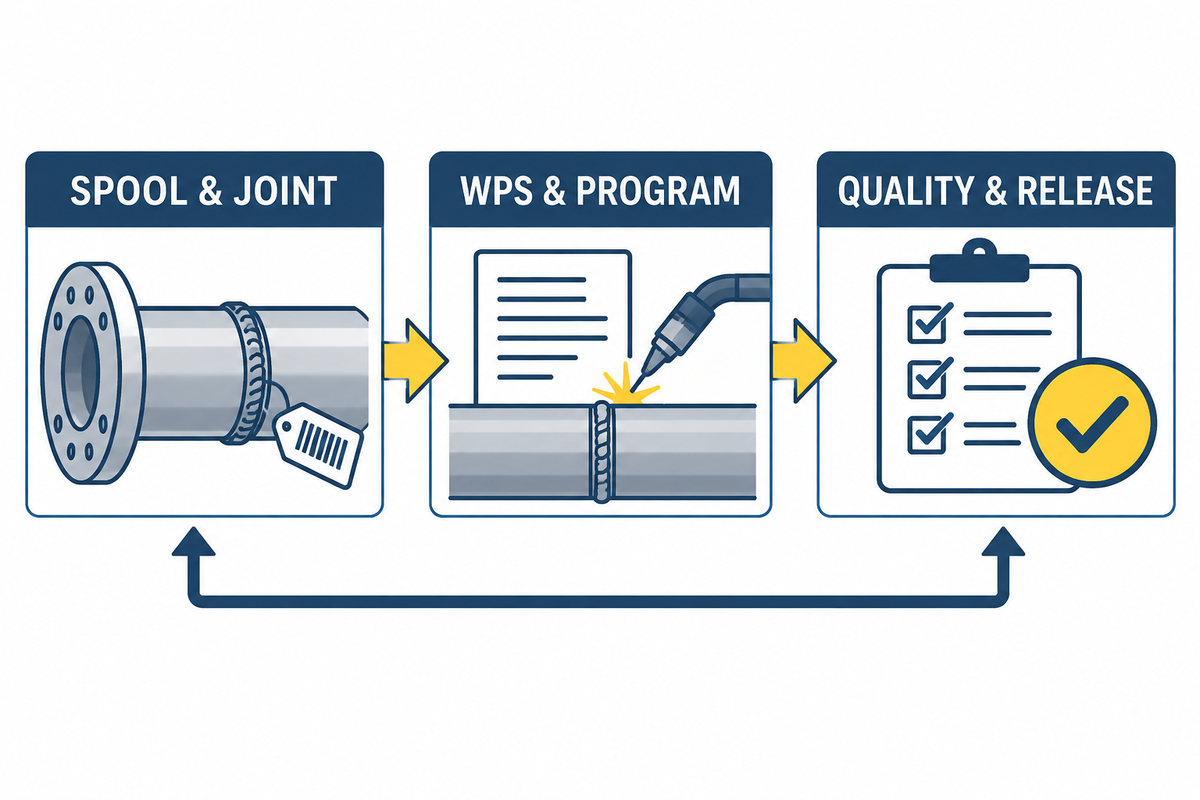
Una buena cadena de trazabilidad de soldaduras permite al auditor recorrerla en ambos sentidos: desde un spool liberado, identificar las soldaduras y pruebas asociadas y, desde un programa o un lote de consumibles, localizar todas las uniones afectadas.
| Grupo de registros | Identificadores mínimos |
|---|---|
| Producto | Proyecto, línea, spool, unión, plano y revisión |
| Materiales | Identificación del material base y trazabilidad de colada/lote; identificación del material de aporte y del gas, según corresponda |
| Método | WPS y revisión; referencia de la cualificación de respaldo; estado del personal aplicable |
| Automatización | Célula, robot, posicionador, utillaje, configuración del sensor, identificador y revisión del programa |
| Ejecución | Fecha y hora, operador, registro de parámetros, comprobaciones térmicas, alarmas, interrupciones y desviaciones |
| Calidad | Resultados del ajuste, VT, controles dimensionales y END especificados; reparaciones y nuevo examen |
| Liberación | Resolución final, aprobador, fecha y referencia al paquete de datos |
El objetivo no es acumular datos. El registro debe conservar la identificación, la revisión, las excepciones y su resolución sin obligar al revisor a reconstruir lo ocurrido a partir de archivos inconexos. Esta cadena de pruebas respalda el contexto de fabricación y examen descrito en ASME B31.1.
Controle los cambios en el programa del robot, el utillaje y el proceso
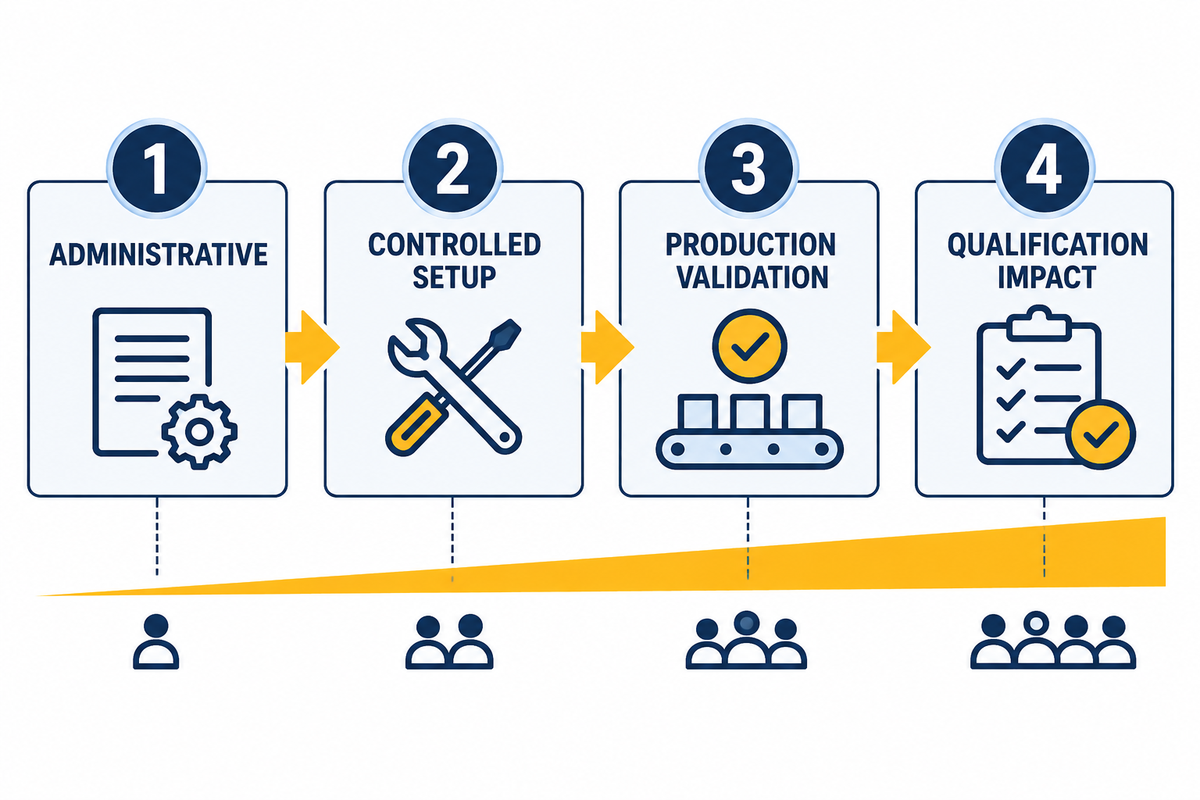
«La soldadura sigue teniendo el mismo aspecto» no es un método de control de cambios. Utilice una matriz de cambios en cuatro zonas.
| Zona | Cambio habitual | Respuesta mínima |
|---|---|---|
| 1 — Administrativo | Corrección de metadatos sin efecto en la producción | Actualización y revisión del registro controlado |
| 2 — Configuración controlada | Sustitución aprobada de consumibles, calibración o mantenimiento equivalente | Verificación con respecto a la configuración aprobada y retorno al servicio documentado |
| 3 — Validación de producción | Cambio de trayectoria, utillaje, sensor, antorcha, secuencia o manipulación que pueda afectar a la ejecución | Revisión de ingeniería y pruebas definidas de primera pieza o validación |
| 4 — Impacto en la cualificación | Cambio que pueda exceder los límites cualificados o aprobados para el proyecto | Detenga el proceso; antes de liberar, evalúe las implicaciones para la WPS/PQR, el personal, la ingeniería y la aprobación del proyecto |
Esta estructura en cuatro zonas es un marco de gestión, no una clasificación definida por el código. El equipo del proyecto debe fijar sus propios umbrales y responsables de aprobación. Las recomendaciones prácticas sobre soldadura robotizada muestran por qué es importante aplicar esta disciplina: la deriva del punto central de la herramienta, las trayectorias incorrectas, los errores de configuración y los problemas con los consumibles pueden alejar el proceso de las condiciones previstas. Recomendaciones prácticas5
Especifique una prueba de aceptación en fábrica para la célula de spools de tubería
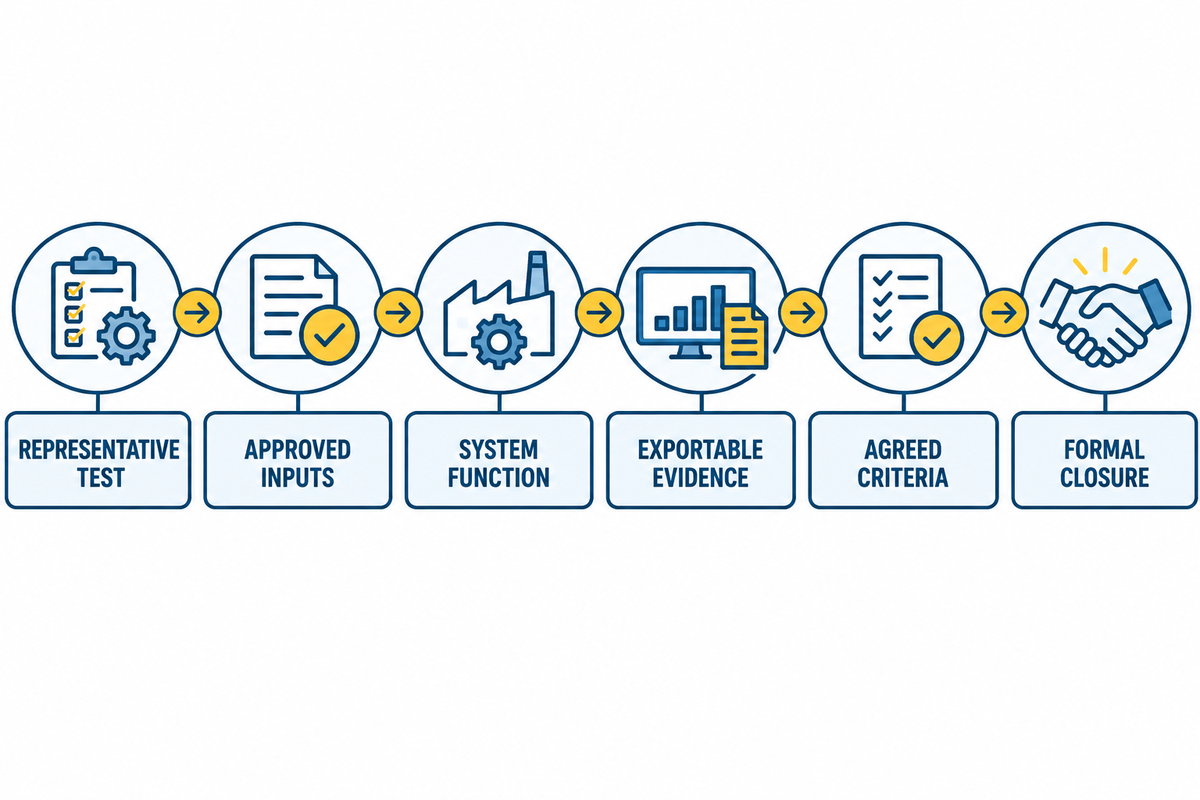
Una demostración habitual muestra que la máquina puede funcionar. Una prueba FAT del proyecto debe demostrar que la célula, sus interfaces, controles y registros pueden ejecutar una prueba representativa definida en las condiciones acordadas. Una referencia general sobre pruebas de aceptación en fábrica ayuda a distinguir una prueba presenciada del sistema de la aprobación de producción.
Elabore la lista de comprobación de pruebas FAT en torno a seis preguntas:
- ¿Qué representa la prueba en cuanto a familias de spools, materiales, configuraciones de uniones y condiciones del proceso?
- ¿Están aprobados los planos, los servicios, el software, las funciones de seguridad, los instrumentos, las entradas de la WPS y las piezas de prueba?
- ¿Funcionan de forma coordinada el robot, el posicionador, el sensor, la fuente de soldadura, los enclavamientos, la extracción, la captura de datos y los modos de recuperación?
- Pruebas: ¿Están calibradas las mediciones y se pueden exportar los registros del programa, los parámetros, las alarmas, los exámenes y la trazabilidad?
- ¿Se han acordado antes de la prueba los métodos y responsabilidades, los puntos de inspección presenciados, los criterios de aceptación, las desviaciones y las reglas para repetirla?
- Cierre: ¿Se han asignado y corregido los asuntos pendientes, se han repetido las pruebas cuando ha sido necesario y se han cerrado formalmente antes del envío?
No debe confundirse la finalización de la FAT con la aprobación de las soldaduras de producción. La producción sigue sujeta a los procedimientos aprobados, las condiciones reales de los spools, el plan de inspección y los controles de cambios.
Modos de fallo habituales y condiciones de parada
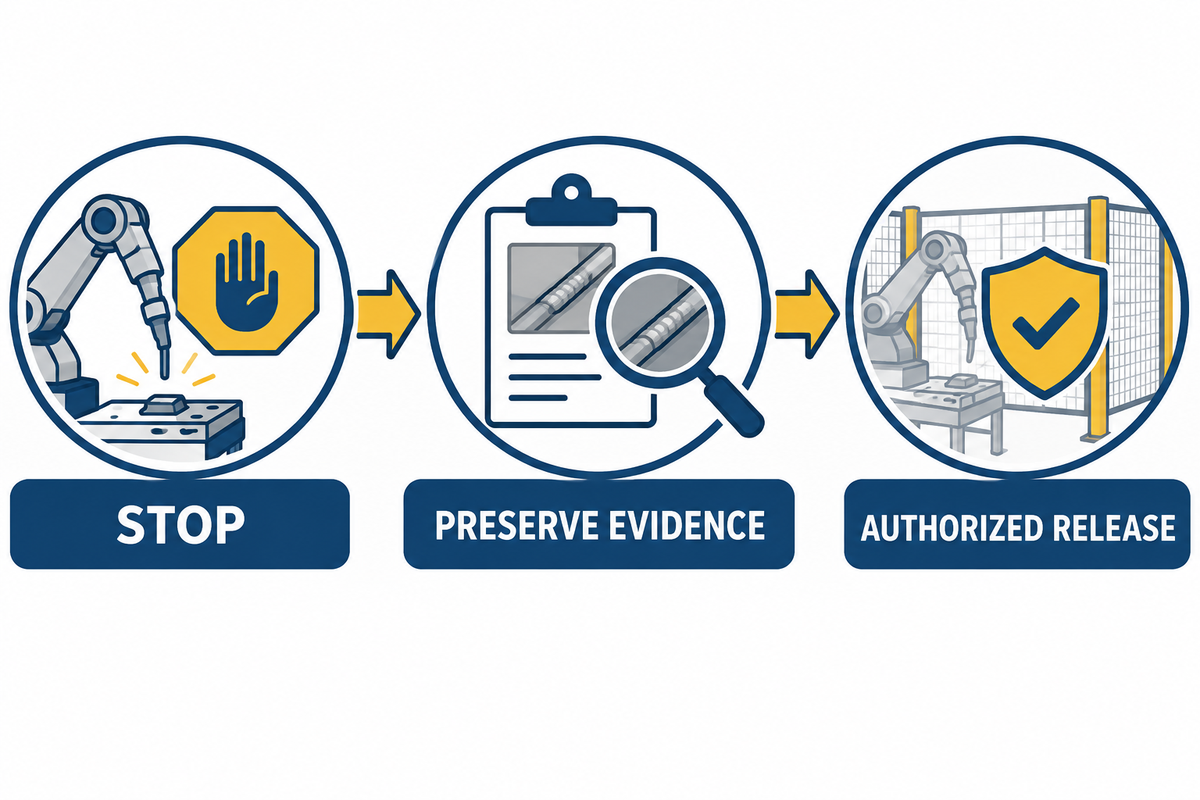
El proceso debe reflejar las condiciones reales del trabajo. Las excepciones y variaciones deben registrarse. Detenga y contenga el proceso si se desvía del estado definido. Algunos ejemplos son la pérdida del seguimiento del cordón de soldadura, el movimiento inesperado del posicionador, una colisión o la deriva del punto central de la herramienta, variaciones de ajuste sin resolver, desviaciones del control térmico, pérdida de la purga, inestabilidad del arco, falta de datos, revisiones del programa no autorizadas o reparaciones repetidas. Las recomendaciones prácticas sobre fallos en la soldadura robotizada ofrecen ejemplos de por qué estas condiciones necesitan reglas de parada explícitas.
Aplique una respuesta sencilla: identifique el tramo de uniones afectado, conserve las pruebas, corrija la condición inmediata, determine la causa raíz, evalúe el impacto en la cualificación y los exámenes y obtenga una liberación autorizada antes de reanudar el trabajo. No ajuste el proceso hasta que el resultado parezca aceptable.
Mantenga separadas la seguridad de la célula robotizada y la aceptación según el código de tuberías
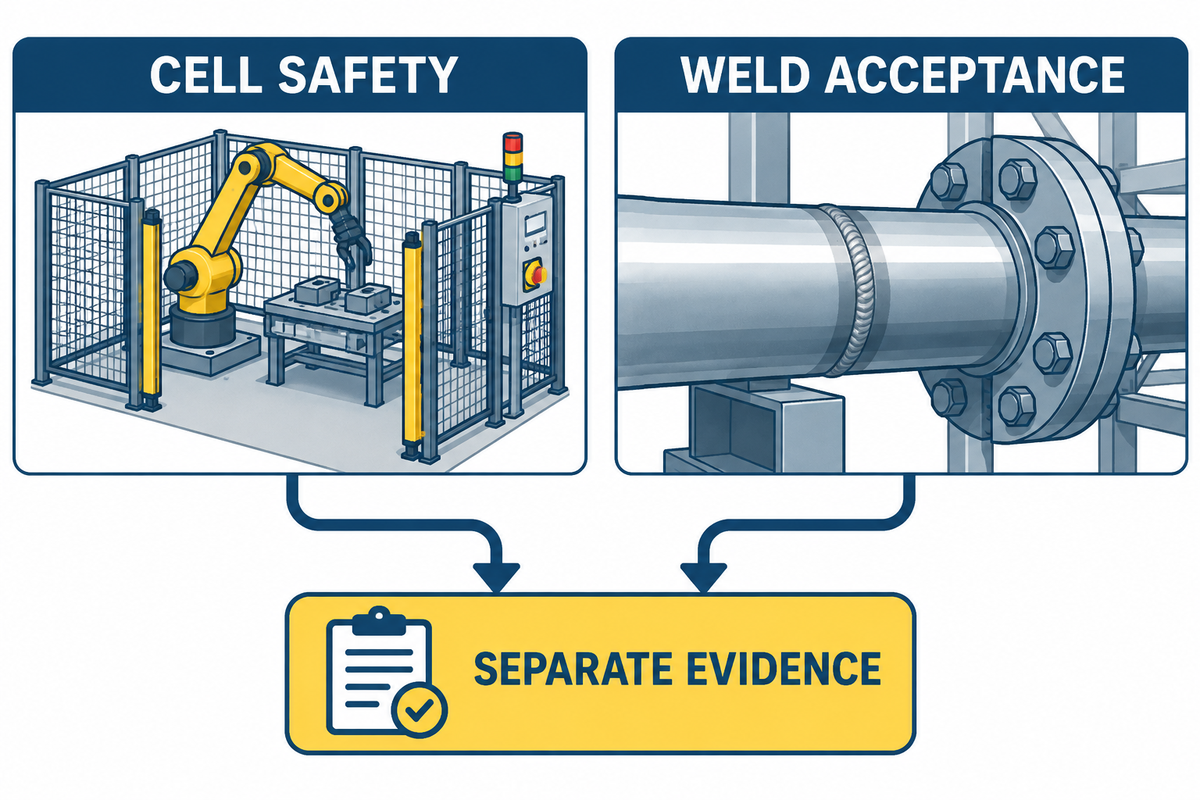
Aunque la célula siga siendo insegura para operar o mantener, una soldadura puede cumplir los requisitos de calidad. El equipo de integración necesita una evaluación de riesgos específica de la aplicación que abarque el robot, el posicionador, el utillaje, el arco, los humos, el trabajo en caliente, los servicios, la manipulación de materiales, los espacios restringidos y las tareas de intervención previsibles.
Defina las medidas de protección, el control de acceso, las paradas de emergencia, la recuperación segura, el bloqueo o control de energías peligrosas, la ventilación y extracción de humos, la formación, las posiciones de mantenimiento y la validación de las funciones de seguridad. Ninguno de estos aspectos queda cubierto por un registro de soldadura B31.1. Trátelos como una vía de aceptación paralela, con sus propias pruebas y responsables. La descripción general de OSHA sobre robótica señala que muchos accidentes con robots ocurren en situaciones no rutinarias, como la programación, el mantenimiento, las pruebas, la configuración o los ajustes.
Preguntas frecuentes
¿ASME B31.1 aprueba algún robot de soldadura en particular?
No. Un proyecto no cumple el código porque un proveedor describa un robot como «compatible con B31.1». El equipo del proyecto debe establecer los requisitos adoptados, los procedimientos y el personal cualificados, los controles de producción, los exámenes requeridos, la trazabilidad y la autoridad de aceptación. Evalúe la célula según su capacidad para implantar y documentar ese sistema controlado.
¿La programación del robot sustituye a una WPS cualificada o a la cualificación del operador?
No. La WPS define el procedimiento de soldadura aprobado dentro de su base de cualificación; el programa del robot aplica instrucciones de producción seleccionadas en una célula concreta. Deben contar con una tabla de correspondencias explícita y controlada por revisiones. También deben confirmarse la cualificación y las responsabilidades del personal aplicables, según el código adoptado y los documentos del proyecto. Un programa puede ser técnicamente ejecutable y, aun así, quedar fuera de un procedimiento aprobado o del control del proyecto.
¿Los datos del proceso del robot pueden sustituir a la inspección visual o a los END?
No automáticamente. Los datos del proceso muestran el comportamiento de las variables supervisadas y, por tanto, son útiles para el control, la trazabilidad y las investigaciones. La función de las pruebas es distinta en la inspección visual, los END y la evaluación de aceptación. El plan de inspección establece qué exámenes se requieren, cuándo se realizan, quién los lleva a cabo y cómo se aceptan los resultados.
¿Qué debe incluir un paquete de datos de soldadura robotizada de spools de tubería?
Vincule el proyecto, la línea, el spool, la unión, la revisión del plano, los materiales, la WPS, las referencias de cualificación, la célula robotizada, el utillaje, la configuración del sensor, la revisión del programa, el personal, los consumibles, los parámetros de producción, las comprobaciones térmicas, las alarmas, las desviaciones, las comprobaciones visuales y dimensionales, los END especificados, las reparaciones, los nuevos exámenes y la liberación final. El paquete debe permitir localizar cada soldadura afectada cuando cambie un material, un programa, un utillaje o un registro de examen.
El registro de soldadura es solo una parte del expediente. El paquete final de entrega puede requerir otros documentos, como registros de componentes, subconjuntos, conjuntos o sistemas completos, según defina el proyecto. Vincule esos registros con los datos de soldadura en lugar de suponer que un conjunto de registros de uniones constituye todo el expediente de cumplimiento.
Convierta el plan de cumplimiento en una especificación para la célula
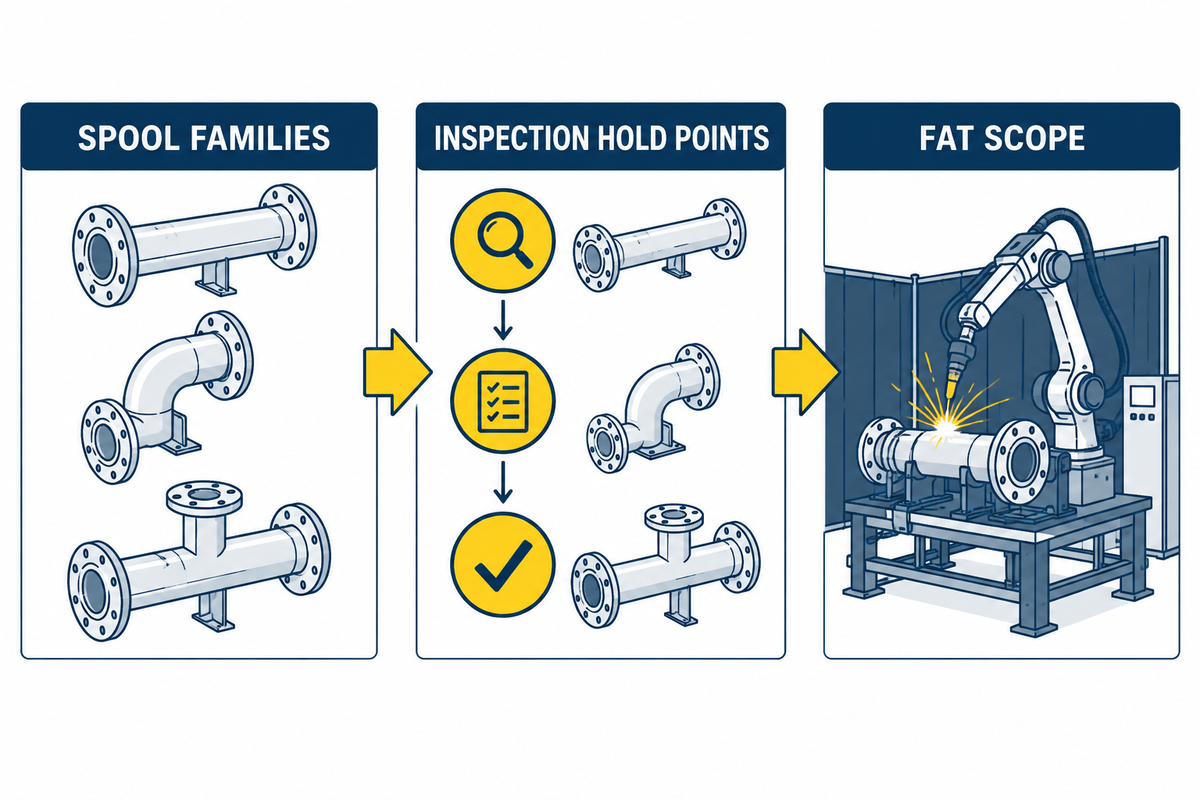
Antes de solicitar una configuración, proporcione al proveedor un paquete de datos con un alcance definido: familias de spools, detalles de materiales y uniones; código adoptado y requisitos adicionales del proyecto; procesos de soldadura y límites de cualificación; hipótesis de ajuste y manipulación; puntos de inspección; requisitos de datos y trazabilidad; interfaces; alcance de la FAT y requisitos de control de cambios.
En la solución de robot de soldadura para la industria de generación de energía se describen opciones de arquitectura y equipos para la célula, así como información específica del proyecto. Para comparar de forma más amplia los métodos manuales, orbitales y robotizados, consulte la guía de soldadura de tuberías. La guía de soldadura de tuberías de conducción ofrece información sobre trabajos en líneas principales y empalmes de tuberías. La guía de soldadura robotizada según AWS D1.1 ofrece información sobre códigos estructurales.
Consulte sobre una célula de soldadura para tuberías de potencia
Referencias y fuentes
- ASME — Tuberías B31 y conducciones.
- ASME — BPVC Sección IX: cualificaciones en soldadura, soldadura fuerte y fusión.
- Cajner H, et al. Tecnologías de soldadura robotizada para tuberías y uniones de tubería que se cruzan o son irregulares, con vistas a la integración en líneas de producción automatizadas: revisión. Applied Sciences. 2026;16(6):2974.
- Robot de seguimiento e inspección de cordones de soldadura basado en un modelo YOLOv8s-Seg mejorado. Sensors. 2024.
- Tregaskiss — Fallos habituales en la soldadura robotizada y cómo prevenirlos. Se utiliza como ejemplo de fallos prácticos, no como referencia de requisitos del código.

