
Contacte con Zhouxiang

Actualizado: agosto 13, 2026
La seguridad de la soldadura con cobot según ISO TS 15066 no consiste en introducir una cifra de fuerza en el controlador del robot. Para que una aplicación de soldadura sea justificable, primero hay que identificar todos los contactos previsibles, clasificar la región corporal y el tipo de contacto, medir la fuerza y la presión aplicables y conservar como evidencia la configuración probada.
Respuesta breve
ISO/TS 15066 ofrece directrices para aplicaciones colaborativas, incluidos límites biomecánicos utilizados para la limitación de potencia y fuerza. No certifica un modelo de cobot, no sustituye la evaluación de riesgos de la aplicación ni controla la radiación del arco, los humos, el calor, las proyecciones, la electricidad, las piezas afiladas o los atrapamientos que puede generar la célula. Si la evaluación de la aplicación requiere detección de presencia, los escáneres láser de seguridad y las cortinas fotoeléctricas de CCH ofrecen opciones de producto que se pueden evaluar; no sustituyen el control de los peligros específicos de la soldadura ni la validación de la célula.
| Antes de aceptar un contacto | Pruebas que deben conservarse |
|---|---|
| Clasifique la tarea y el contacto | Escenario, región corporal, condición transitoria o cuasiestática y geometría del contacto |
| Seleccione los criterios aplicables | Edición de la norma, requisitos del proyecto, límite de fuerza, límite de presión y supuestos |
| Pruebe la aplicación con la configuración definitiva | Configuración y calibración del instrumento, registros brutos, resultado, medida correctiva y aprobación |
Qué exige ISO/TS 15066 y qué no
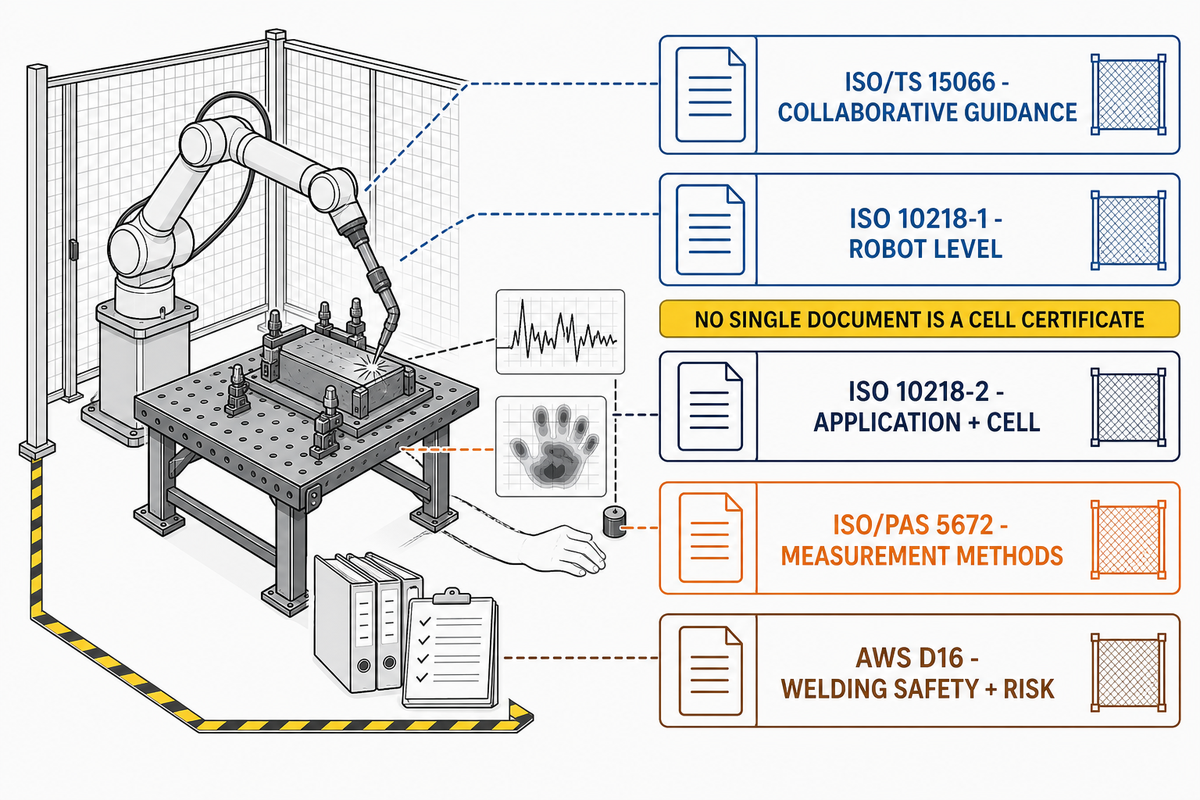
Un error habitual al evaluar los riesgos de una aplicación es tratar una norma industrial como si fuera una etiqueta de producto. La ficha de catálogo de ISO para ISO/TS 15066:2016 sigue indicando que el documento está publicado y vigente, aunque su etapa del ciclo de vida señala que debe revisarse. Ese estado no certifica una célula de soldadura concreta.
| Documento | Papel práctico en un proyecto de soldadura con cobot | Límite importante |
|---|---|---|
| ISO/TS 15066:2016 | Guía para sistemas de robots colaborativos, incluidos los criterios de contacto para limitar la potencia y la fuerza | Complementa el marco general de seguridad para robots industriales; no es un certificado de la célula |
| ISO 10218-1:2025 | Diseño e información del robot para su integración | La conformidad del robot no demuestra que la aplicación de soldadura integrada sea segura |
| ISO 10218-2:2025 | Aplicación e integración de la célula, puesta en marcha, uso, mantenimiento y retirada de servicio | Las ediciones adoptadas concretas dependen del proyecto y de la jurisdicción |
| ISO/PAS 5672:2023 | Métodos para medir y analizar la fuerza y la presión del contacto entre personas y robots | No indica qué peligros o escenarios de contacto debe seleccionar la evaluación de riesgos |
| AWS D16.1:2018 y D16.3:2026 | Referencias de seguridad específicas de la soldadura y de evaluación de riesgos para la soldadura por arco robotizada | Utilícese cuando lo exijan el contrato o la jurisdicción aplicable; no considere un resumen de catálogo como texto normativo |
Comprobación del estado, no conclusión jurídica
Las ediciones de 2025 de ISO 10218-1 y ISO 10218-2 se publicaron en febrero de 2025. Confirme las ediciones indicadas por el comprador, el evaluador de riesgos, el organismo regulador local y el procedimiento de conformidad antes de realizar las pruebas.
Dentro de este conjunto de normas, la especificación técnica añade directrices de seguridad para robots colaborativos, mientras que ISO 10218 establece requisitos de seguridad más amplios para los robots industriales y sus aplicaciones. La operación colaborativa también puede recurrir a medidas como la parada supervisada con funciones de seguridad o la supervisión de velocidad y separación; estos métodos son distintos de la limitación de potencia y fuerza, y ninguna etiqueta de seguridad para cobots o de conformidad con normas de seguridad determina automáticamente el método adecuado.
Terminología que afecta a la prueba
El brazo robótico, las funciones de seguridad, la herramienta del extremo del brazo, la pieza, el útil de fijación y la tarea humana forman una sola aplicación. Por eso, la seguridad de las aplicaciones de robots industriales no puede reducirse a los ajustes de velocidad y fuerza del brazo.
Aclare la terminología de la solicitud de oferta antes de elegir una prueba
Las especificaciones suelen mezclar normas de seguridad para robots, descripciones de productos y abreviaturas propias del lenguaje de control. Considere las expresiones siguientes como indicaciones para definir el alcance, la edición, las pruebas y las responsabilidades, no como prueba de que se aplique un requisito o de que ya se haya demostrado el cumplimiento de los requisitos de seguridad.
| Terminología utilizada en las especificaciones | Pregunta que debe responder el proyecto |
|---|---|
| «robots y dispositivos robóticos», «robots industriales y su integración», «aplicación de robots colaborativos», «célula de cobot», «robot articulado de 6 ejes» o «carga útil del cobot» | ¿Qué robot, utillaje, carga útil, límite de la célula y tarea humana se incluyen realmente en la evaluación? |
| «seguridad funcional», «requisitos de seguridad funcional», «sistema de seguridad», «funciones de seguridad», «parada del robot» o «el robot reduce la velocidad o se detiene» | ¿Qué función de seguridad, modo de funcionamiento, nivel de prestaciones, método de validación y respuesta ante fallos se necesitan? |
| «cerramientos de seguridad», «láser de seguridad», «ISO 13855» o «distancia entre el robot y una persona» | ¿Qué peligro de acceso o separación se está controlando y qué edición y disposición medida respaldan la decisión? |
| «según ISO 12100», «según ISO 13849-1», «normas de seguridad para robots» o «conformidad con los requisitos de seguridad» | ¿Quién confirma la aplicabilidad, la edición adoptada, la jurisdicción, el conjunto de pruebas y la autoridad de aceptación? |
| «cuatro modos de funcionamiento colaborativo», «contacto con una persona», «contacto entre el robot y una persona», «guía para el uso de robots colaborativos» o «Universal Robots» | ¿La expresión se refiere a un método de funcionamiento, un escenario de contacto, un equipo genérico o una marca concreta, y qué pruebas de aplicación se derivan de esa distinción? |
Cadena de decisión de 7 nodos para los límites de fuerza
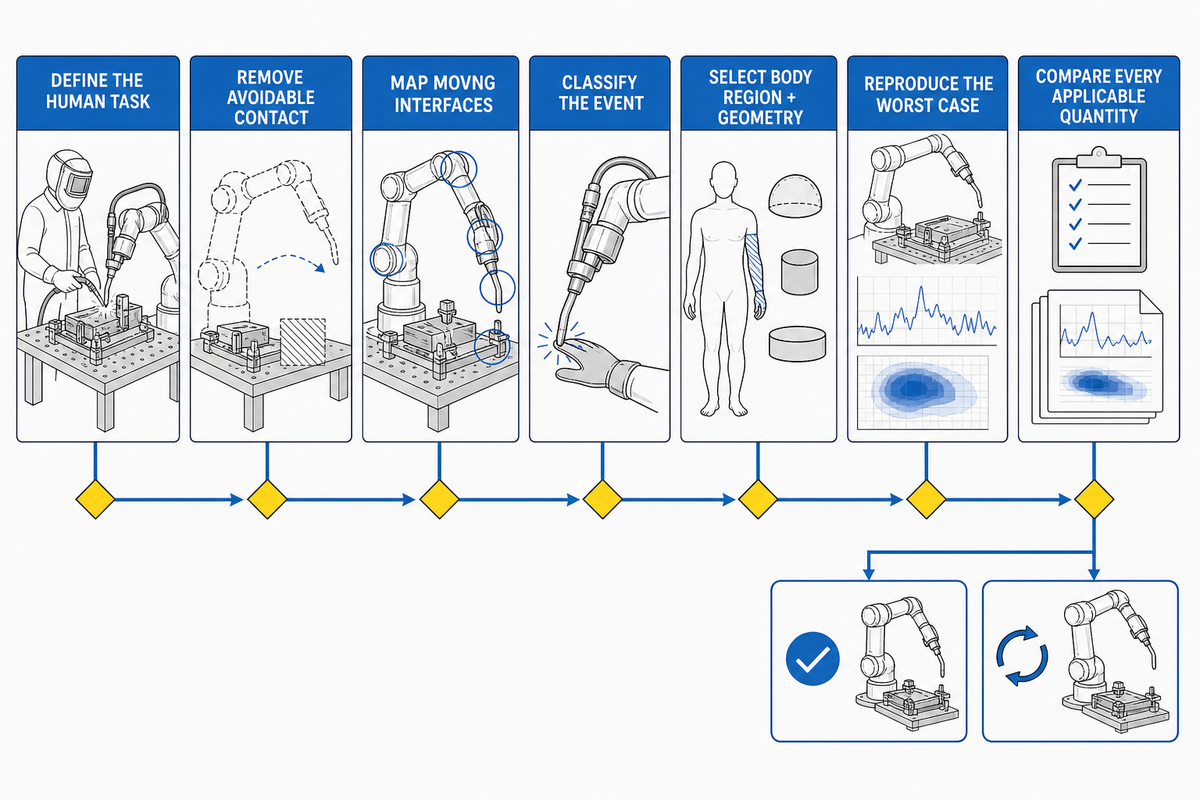
Los límites se sitúan al final de la cadena de decisiones, no al principio. Si un equipo empieza preguntando «¿Qué valor de fuerza podemos introducir?», se ha saltado las preguntas que determinan si el contacto es aceptable y qué criterio se aplica.
- Defina la tarea humana, incluidas la producción, la carga, la programación guiada, la depuración, el mantenimiento, la reparación y la recalibración.
- Elimine los contactos evitables modificando la disposición, el acceso, los útiles de fijación, la secuencia o las medidas de protección antes de intentar justificar un contacto con una cifra.
- Identifique todas las interfaces móviles: el brazo, la antorcha de soldadura, el hilo, el tendido de cables, la pieza, el posicionador, el útil de fijación y la pieza transportada.
- Clasifique el suceso según si la persona puede apartarse de un impacto transitorio o podría quedar atrapada en un contacto cuasiestático.
- Seleccione la región corporal y la geometría, porque una superficie acolchada amplia y un borde estrecho de la pieza no generan la misma distribución de presión.
- Fije la configuración más desfavorable y reprodúzcala; registre la carga útil, la herramienta, la trayectoria, la velocidad, el alcance, la dirección, la masa efectiva, el útil de fijación y la superficie de contacto.
- Compare todas las magnitudes aplicables. Si los criterios seleccionados especifican fuerza y presión, ambas deben cumplirlos; de lo contrario, rediseñe el contacto o añada medidas de protección.
Falacia de los dos valores
Los valores de fuerza y presión no son ajustes universales para toda una célula. Cada valor corresponde a una situación de contacto definida, una región corporal, una clasificación del contacto, una geometría, una configuración de prueba y una edición de los criterios aplicables.
Regla de doble cumplimiento para los contactos PFL aplicables
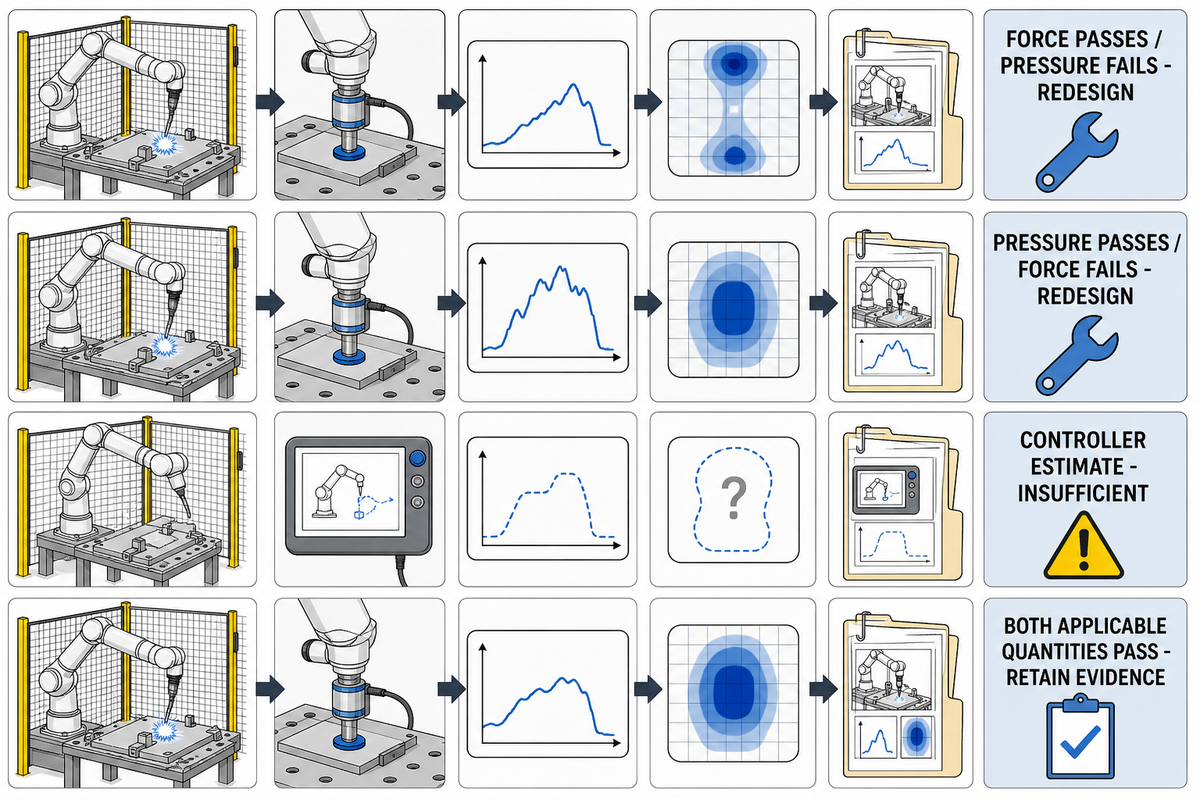
La fuerza describe la interacción global, mientras que la presión depende en gran medida de la superficie y la forma sobre las que actúa esa fuerza. Un acolchado amplio y deformable puede reducir la presión máxima sin reducir necesariamente la fuerza total; un soporte estrecho de la antorcha o una esquina de la pieza pueden concentrar la presión aunque la lectura de fuerza parezca moderada.
«En cuanto se supera el límite de fuerza o el de presión, dejan de cumplirse los requisitos».
DGUV FB HM-080, guía para sistemas robóticos con limitación de potencia y fuerza
| Resultado observado | Qué demuestra | Decisión |
|---|---|---|
| La fuerza aplicable cumple; la presión no | La energía puede estar controlada, pero la geometría sigue concentrando la carga | No aceptable; modificar la forma de contacto, el acolchado, la separación, la trayectoria o las medidas de protección |
| La presión cumple; la fuerza aplicable no | El contacto se distribuye sobre una superficie mayor, pero la interacción total sigue siendo excesiva | No aceptable; reducir la energía, la velocidad, la masa efectiva o la exposición |
| La estimación de fuerza del controlador está por debajo de un valor configurado | Solo que el controlador comunicó su estimación durante esa ejecución | Insuficiente sin medir el contacto en cada escenario específico |
| Se superan ambas magnitudes aplicables | Las pruebas confirmaron el contacto en las condiciones fijadas | Conserve la evidencia y siga evaluando todos los demás peligros de la aplicación |
Esta precisión es importante. El registro del taller del NIST sobre límites biomecánicos señala que el inicio del dolor puede expresarse mediante magnitudes como la fuerza o la tensión normal, y que la forma del percutor afecta a la validez. Aplique el criterio de superar ambos límites cuando los criterios PFL seleccionados establezcan los dos; no lo convierta en una afirmación universal sin fundamento.
Límites de derechos de autor y precisión
Esta guía no reproduce la tabla completa de límites del anexo A de ISO/TS 15066. Consulte los valores oficiales en la norma bajo licencia y en las ediciones adoptadas para el proyecto; evite afirmaciones genéricas como «150 N» o «65 N» si no se especifican la región corporal y las condiciones de contacto correspondientes.
Clasifique cada contacto con una matriz de pruebas basada en el mapa de contactos
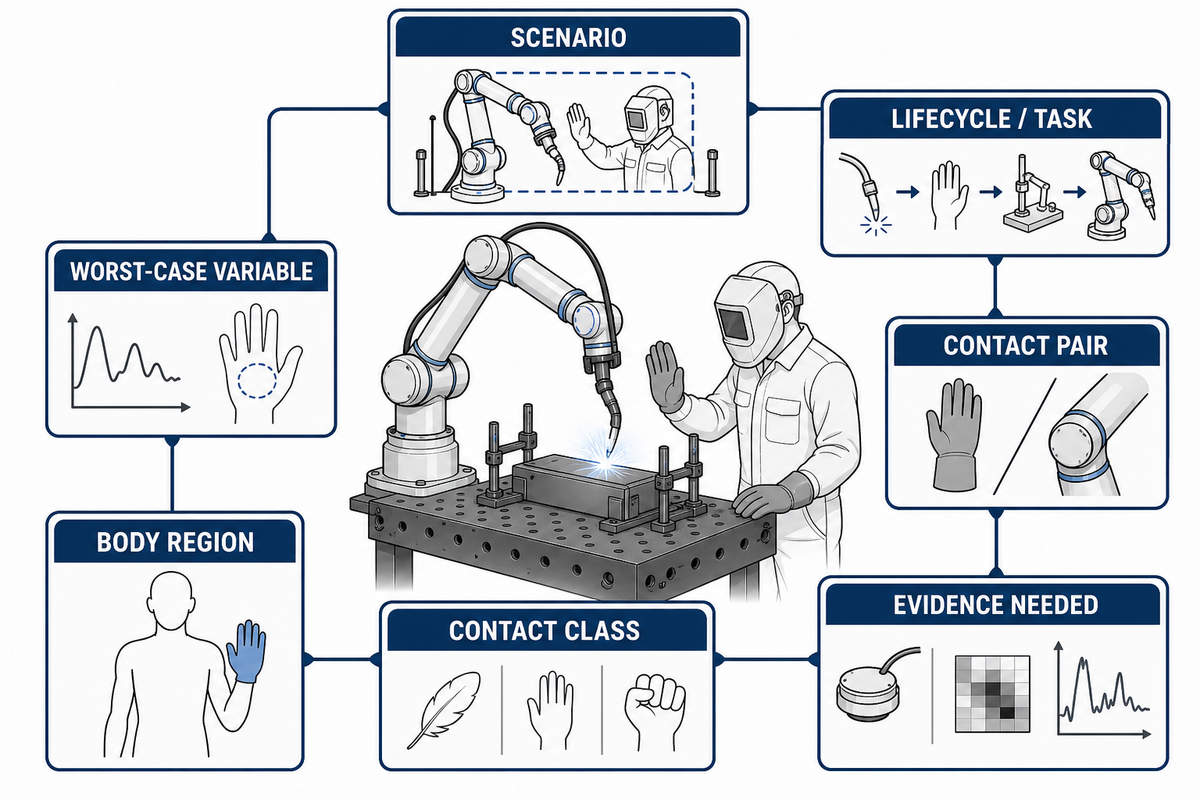
Los impactos libres y los episodios de atrapamiento no son intercambiables. Utilice esta matriz como plantilla de planificación, no como registro de conformidad cumplimentado; sustituya cada fila por las tareas, superficies, regiones corporales, configuraciones, criterios y mediciones reales de la aplicación.
| Escenario | Tarea o ciclo de vida | Par de contacto | Clase | Región corporal probable | Variable del peor caso | Pruebas necesarias |
|---|---|---|---|---|---|---|
| CM-01 | Carga | Brazo y operario | Transitorio | Mano/brazo | Velocidad máxima alcanzable | Registro de picos y geometría |
| CM-02 | Carga | Brazo y útil de fijación | Cuasiestático | Mano o dedo | Espacio libre mínimo | Configuración de fuerza, presión y atrapamiento |
| CM-03 | Observación de la producción | Cuerpo de la antorcha de soldadura y persona | Transitorio | Brazo y torso | Orientación y alcance de la antorcha | Útil de contacto y registro bruto |
| CM-04 | Retirada de piezas | Pieza caliente y operario | Peligro del proceso | Mano/brazo | Temperatura de la pieza | Control térmico, no un límite PFL |
| CM-05 | Programación guiada | Brazo y estructura fija | Cuasiestático | Mano/brazo | Trayectoria y velocidad en modo manual | Registro de las medidas de protección específicas de cada modo |
| CM-06 | Depuración | Tendido de cables y persona | Transitorio | Parte superior del cuerpo | Desplazamiento inesperado de los cables | Prueba de uso indebido previsible |
| CM-07 | Cambio de punta | Hilo o electrodo y mano | Peligro de contacto con aristas cortantes | Mano o dedo | Punto expuesto y energía almacenada | Registro de eliminación del peligro o de instalación de protecciones |
| CM-08 | Mantenimiento | Eje y útil de fijación | Cuasiestático | Mano y torso | Movimiento inesperado | Procedimiento de aislamiento de energías |
| CM-09 | Reparación | Posicionador y técnico | Aplastamiento o atrapamiento | Cuerpo entero | Gravedad y energía almacenada | Método de aislamiento y bloqueo |
| CM-10 | Recalibración | Herramienta en movimiento y técnico | Transitorio o cuasiestático | Específico de la tarea | Configuración temporal | Escenario revisado y resultado de aceptación |
Prioridad de diseño
No considere normal el contacto previsible con la cabeza o el cuello solo porque parezca haber un valor en una tabla. Siempre que sea viable, impida el acceso a situaciones de contacto grave mediante la distribución, el espacio libre, la secuenciación, los enclavamientos, las zonas supervisadas u otras medidas de control de riesgos.
Cómo diseñar una prueba de validación defendible
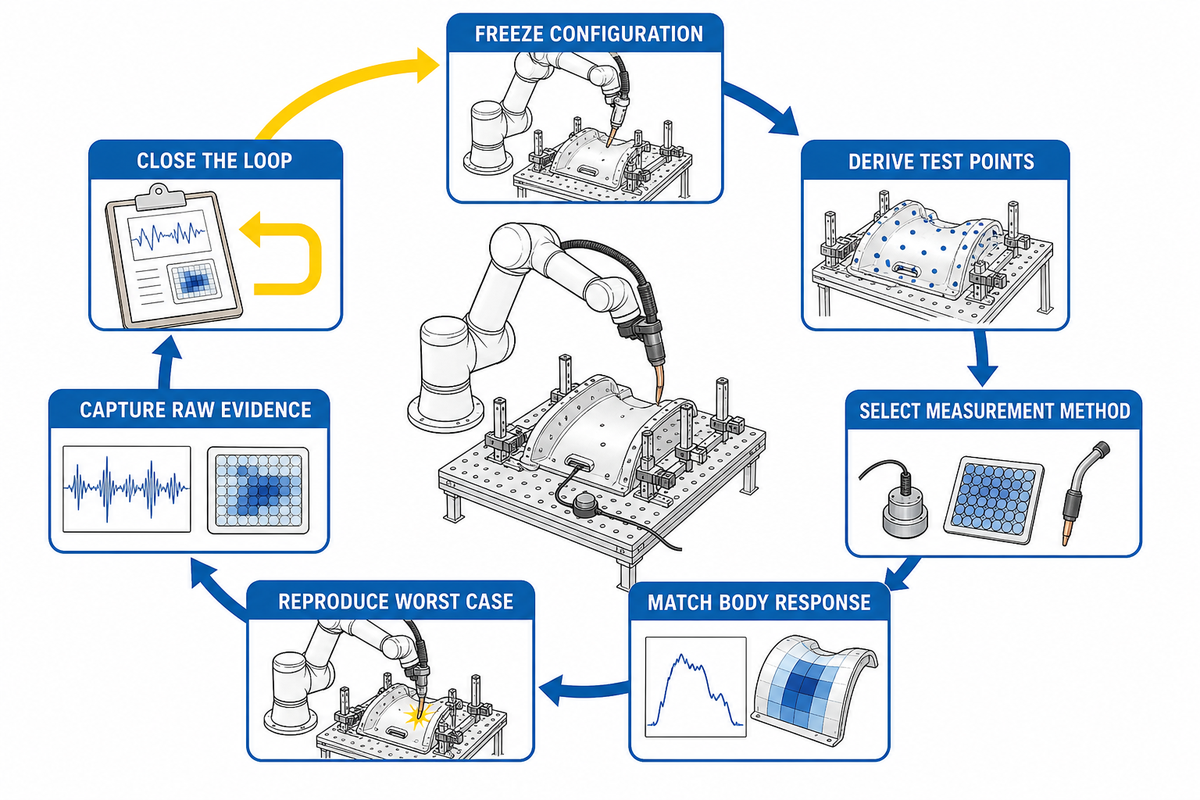
El mapa de contactos define lo que debe reproducir una prueba válida: el contacto evaluado, la respuesta corporal pertinente y la energía de aplicación del peor caso. Las capturas de pantalla del controlador no muestran la presión local, la geometría de atrapamiento, la respuesta del instrumento ni si el programa y la carga útil probados coinciden con los de producción.
- Congele la lista de configuración. Registre el robot, la carga útil, la antorcha, el hilo, el guiado de cables, la pieza, el útil de fijación, el posicionador, la revisión del programa, los parámetros de seguridad y la distribución de la célula.
- Determine los puntos de prueba a partir de la evaluación de riesgos. Los puntos cómodos del brazo no sustituyen las superficies con las que una persona puede entrar realmente en contacto.
- Seleccione el método de medición. El catálogo de ISO/PAS 5672:2023 describe el alcance del documento en cuanto a métodos de ensayo de fuerza y presión y características de los dispositivos.
- Reproduzca la respuesta corporal simulada. Documente el elemento biofiel, la zona de contacto, el montaje, la identificación del instrumento, la calibración y la validez para el escenario seleccionado.
- Reproduzca el peor caso. Compruebe el alcance, la dirección, la velocidad, la masa efectiva, el comportamiento de parada, el espacio de atrapamiento y la superficie de contrarreacción con la configuración bloqueada.
- Conserve las pruebas originales. Guarde los registros de fuerza y presión, la frecuencia de adquisición, el filtrado, las repeticiones, la incertidumbre, las fotografías del montaje y el método de análisis.
- Cierre el ciclo. Si no se cumple un criterio, modifique la energía, la geometría, la superficie, la trayectoria, el espacio libre o las medidas de protección; después, repita la prueba afectada y apruebe el resultado final.
Registro de traspaso de validación con nueve apartados
Un resultado de validación solo se convierte en evidencia reutilizable del proyecto cuando el registro de la prueba vincula el escenario evaluado con la configuración aprobada. El siguiente registro distingue la documentación necesaria para reproducir un resultado de los sucesos que deberían reabrir su evaluación.
| Punto de control | Evidencia de superación | Reabrir cuando |
|---|---|---|
| Tarea evaluada | Actividad de producción o ajena a la producción especificada | Cambio de tarea, vía de acceso o grupo de usuarios |
| Escenario de contacto | Par de superficies, región corporal y condición de atrapamiento | Cambios en la geometría o las distancias de seguridad |
| Configuración del robot | Revisión del robot, el controlador, el firmware y las funciones de seguridad | Cambian el software, el controlador o los ajustes de seguridad |
| Herramienta del extremo del brazo | Registro de la antorcha de soldadura, el adaptador, el hilo y el tendido de cables | Cambian la masa, el contorno o el guiado de la antorcha |
| Sujeción de piezas | Identificación de la pieza, el útil de fijación y el posicionador | Cambia una pieza, un útil de fijación o un posicionador |
| Movimiento | Programa, trayectoria, velocidad, alcance y dirección | Cambian la programación o el ritmo de producción |
| Configuración del instrumento | Registro de identificación, calibración, montaje y filtrado del dispositivo | Cambios en el instrumento o el método de análisis |
| Resultado medido | Registros originales, repeticiones, incertidumbre y decisión de aprobado o no aprobado | Una repetición no es válida o cambia un criterio |
| Aprobación | Revisor designado, acciones pendientes, riesgos residuales y fecha de aprobación | Se activa una acción pendiente o un desencadenante del control de cambios |
Nota sobre las mediciones
Las guías prácticas de DGUV describen un sistema de medición fijo y una adquisición de al menos 1 kHz para señales de hasta 100 Hz, con un filtrado definido. Considérelo una guía práctica atribuida a esa entidad, no una cita inventada de ISO/TS 15066, y utilice el método exigido por los documentos del proyecto con licencia y el plan de pruebas.
Superar una prueba de contacto no hace que la soldadura sea segura
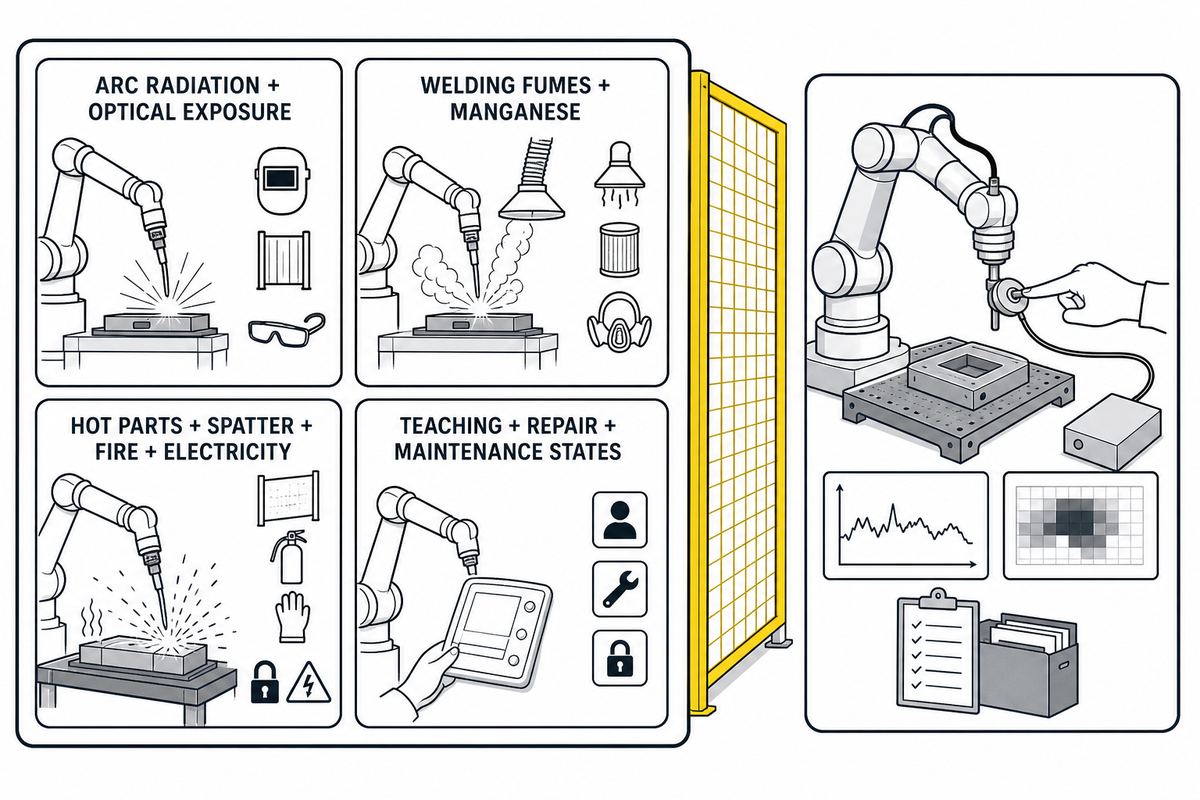
La limitación de potencia y fuerza aborda el contacto entre personas y robots que se ha evaluado. Más allá de ese plan de pruebas, la soldadura introduce una segunda capa de peligros, por lo que la evaluación de riesgos debe controlar de forma independiente el arco, los humos, la energía eléctrica, el calor, las proyecciones, el hilo y los bordes afilados de la pieza, los útiles de fijación, los posicionadores, los cilindros y la energía almacenada.
| Las evidencias de PFL pueden abordar | Las evidencias de PFL no pueden demostrar | Ejemplos de medidas de control independientes |
|---|---|---|
| Impacto medido o contacto de pinzamiento en un escenario evaluado | Protección frente a la radiación del arco y la exposición óptica | Pantallas para el arco, acceso controlado y equipos de protección individual |
| Si se superaron los criterios aplicables de fuerza y presión | Control de los humos de soldadura y del manganeso | Selección del proceso, ventilación por extracción localizada y evaluación de la exposición |
| Geometría y configuración de movimiento probadas | Protección frente a piezas calientes, proyecciones de metal fundido, incendios o electricidad | Barreras térmicas, orden y limpieza, protecciones eléctricas y controles para trabajos en caliente |
| Riesgos residuales de contacto especificados en el expediente | Seguridad en estados de programación guiada, reparación o mantenimiento no probados | Procedimientos específicos para cada modo, aislamiento, bloqueo, supervisión y controles de acceso |
El Manual técnico de OSHA sobre sistemas de robots industriales distingue entre los peligros del sistema, los estados de las tareas y las responsabilidades durante el ciclo de vida. NIOSH también considera la exposición a los humos de soldadura y al manganeso un peligro laboral que depende del proceso, no un límite de contacto del robot.
Capa de normas específicas de soldadura
El catálogo del comité D16 de AWS incluye D16.1M/D16.1:2018, sobre seguridad en la soldadura por arco robotizada, y D16.3M/D16.3:2026, sobre evaluación de riesgos de la soldadura por arco robotizada. Utilice los documentos AWS aplicables junto con la evaluación de riesgos de la aplicación del robot y la validación de los contactos, no en su lugar.
Pruebas de aceptación y umbral de control de cambios
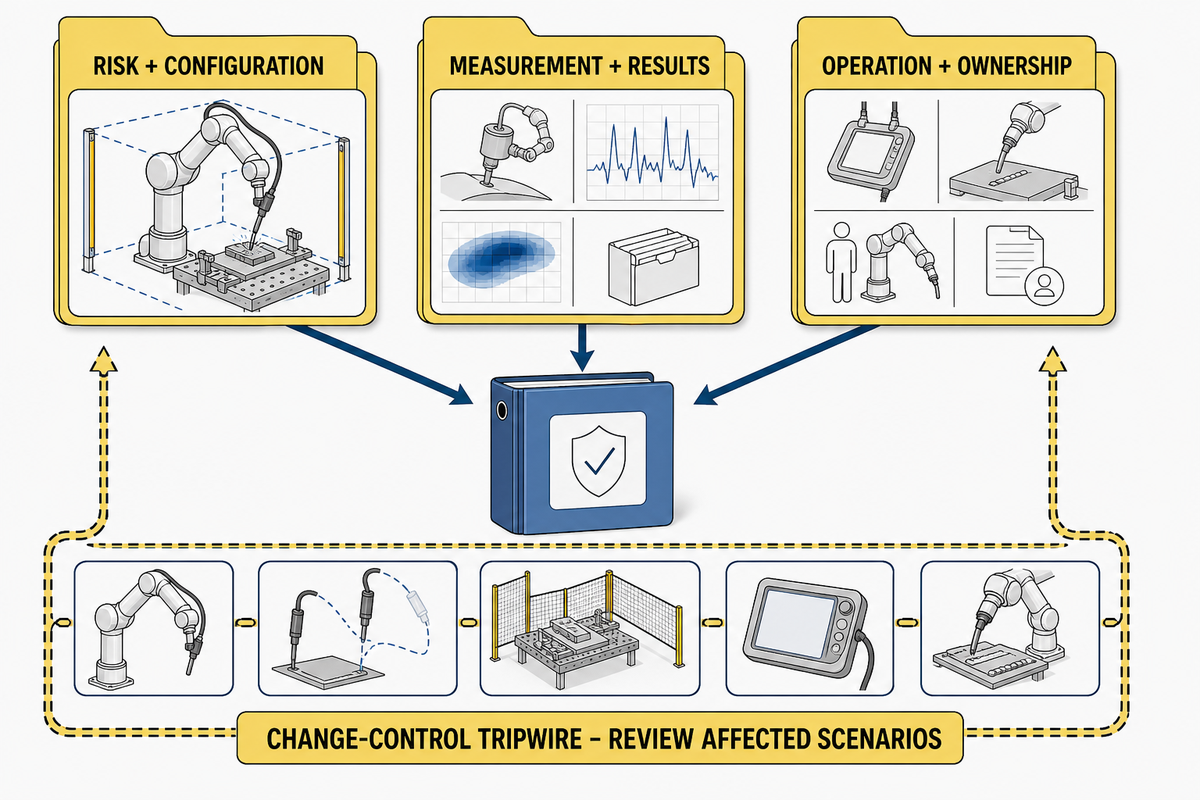
La entrega no debería reducir el resultado a «el cobot cumple la normativa». Un expediente de aceptación útil indica qué configuración de la aplicación y qué situaciones de contacto se evaluaron, cómo se probaron, qué pruebas se superaron, qué riesgos residuales quedan y qué cambios obligan a repetir la evaluación.
Riesgos y configuración
- Evaluación de riesgos firmada y matriz de escenarios
- Revisiones del robot, la herramienta, la carga útil, la pieza, el útil de fijación, el programa y la seguridad
- Estados de las tareas de producción y de las que no son de producción
Mediciones y resultados
- Identificación y calibración del instrumento
- Fotografías de la configuración, registros originales de fuerza y presión y método de análisis
- Límites aplicables, resultado, incertidumbre, medidas correctivas y aprobación
Funcionamiento y responsabilidades
- Validación de las funciones de seguridad e instrucciones sobre riesgos residuales
- Responsable designado para la aceptación en las instalaciones del cliente y el mantenimiento continuado
- Criterios que obligan a controlar los cambios y responsabilidades de revalidación
¿Quién es responsable de cada evidencia?
| Función | Responsabilidad sobre las evidencias que debe definirse en el proyecto |
|---|---|
| Fabricante del robot | Limitaciones del robot, funciones de seguridad, información de integración e instrucciones de mantenimiento. Consulte el perfil del fabricante de automatización de la soldadura para verificar la identidad del proveedor. |
| Integrador del sistema | Evaluación de riesgos de la aplicación, diseño de las medidas de protección, control de la configuración, validación y expediente técnico. Defina los límites de la célula en función de la configuración del robot colaborativo de soldadura. |
| Empresa usuaria | Condiciones de las instalaciones del cliente, procedimientos, formación, supervisión, inspección, mantenimiento y gestión de cambios. Compare estas responsabilidades con el alcance documentado del proveedor. |
| Operarios y personal de mantenimiento | Conocimiento de las tareas, uso indebido previsible, necesidades de acceso, peligros observados y participación en la validación. Asocie esas tareas al sistema de soldadura colaborativa propuesto. |
| Autoridad de aceptación | Resolución firmada sobre los resultados, las desviaciones, los riesgos residuales, las acciones pendientes y la autorización para poner en servicio la célula. |
¿Qué activa la señal de alerta para el control de cambios?
- Antorcha de soldadura, electrodo, elemento terminal o adaptador
- Carga útil, pieza, útil de fijación o posicionador
- Guiado de cables o mangueras
- Trayectoria, velocidad, alcance, dirección o parámetro de seguridad
- Distribución de la célula, acceso, pantalla, resguardo o zona supervisada
- Robot, controlador, firmware o software de seguridad
- Reparación que afecta al comportamiento de parada o de contacto
- Nueva tarea de producción, enseñanza, limpieza o mantenimiento
La nueva validación debe limitarse a los escenarios afectados y la decisión debe quedar registrada. Un cambio que altere la velocidad, la masa efectiva, la geometría, la distancia de atrapamiento, el acceso o el comportamiento de la tarea puede invalidar un resultado aunque el modelo del robot siga siendo el mismo.
«Vinculado a la configuración» significa exactamente eso
Una prueba superada solo es válida para la configuración y la situación evaluadas. No es un certificado transferible a cualquier pieza, antorcha, programa, velocidad, estación de trabajo o tarea del operario.
Marco de contratación de 3 criterios
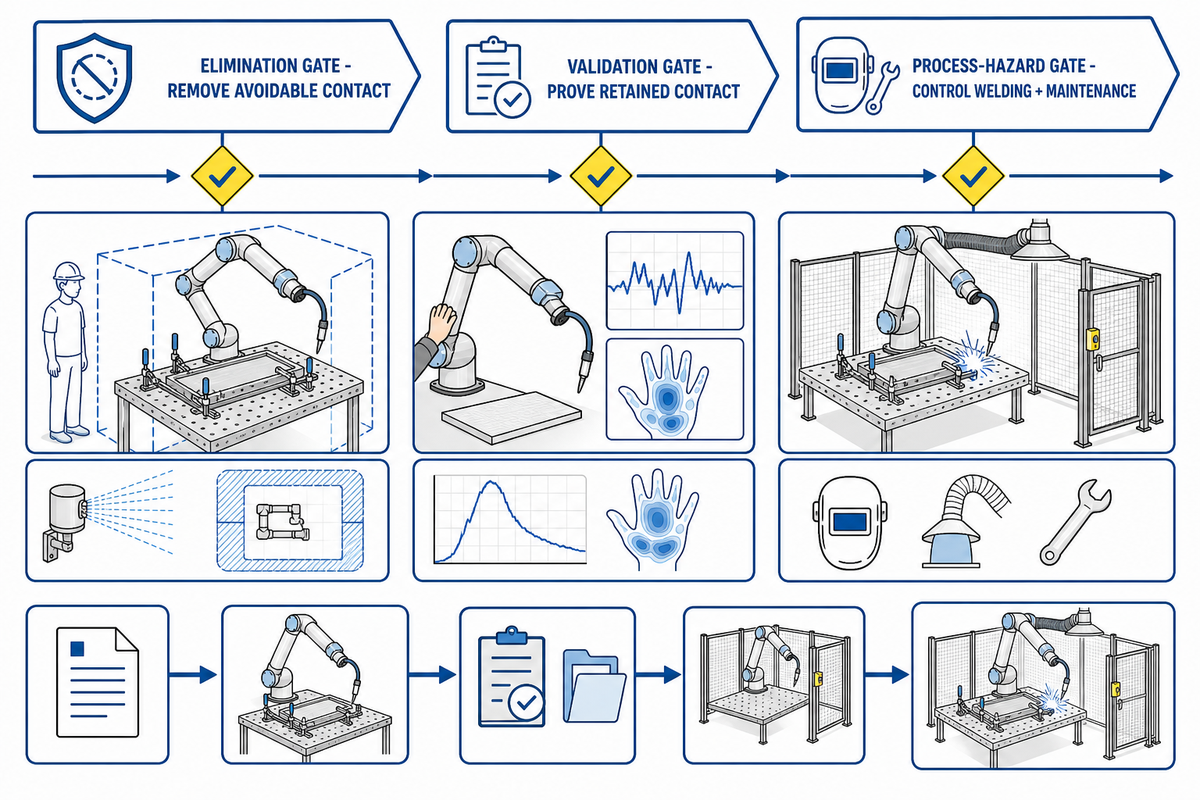
Como cada prueba que da un resultado conforme depende de una configuración concreta, los compradores deberían contratar un alcance de integración y un registro de aceptación, no solo un brazo cobot. Estos tres puntos de control permiten centrar la solicitud de oferta en evidencias que sigan siendo válidas tras la puesta en marcha y ante cambios posteriores.
- Criterio de eliminación: ¿Puede eliminarse mediante el diseño el contacto, el punto de atrapamiento, el elemento afilado expuesto o el acceso peligroso?
- Criterio de validación: ¿Se pueden reproducir, medir y documentar todos los contactos previstos y superar las pruebas con la configuración más desfavorable que resulte verosímil?
- Criterio de control de peligros del proceso: ¿Se controlan por separado los peligros de soldadura y mantenimiento y se incluyen esas medidas de control en la aceptación en las instalaciones del cliente?
Incluya estos puntos en la solicitud de oferta
- Normas ISO, AWS, nacionales y del cliente exigidas, con sus ediciones
- Reparto de responsabilidades entre el fabricante, el integrador, el empleador/usuario, los trabajadores y la autoridad de aceptación
- Inventario de escenarios de contacto durante la producción y fuera de ella
- Método de medición, instrumentación, calibración, formato de los datos brutos e incertidumbre
- Medidas de seguridad del proceso de soldadura, validación de las funciones de seguridad y documentación de riesgos residuales
- Formato del expediente de aceptación, procedimiento de aprobación, desencadenantes del control de cambios y responsable de la revalidación
Al comparar un sistema de robot colaborativo de soldadura, pregunte qué evidencias de la aplicación entregará el proveedor con la célula. Las especificaciones del producto son datos de partida para la integración; no sustituyen a la evaluación de riesgos ni a las pruebas de aceptación finales.
Analice la aplicación antes de fijar el alcance de aceptación
Comparta las piezas, los útiles de fijación, las tareas de los operarios, el acceso deseado, el proceso de soldadura y las condiciones previstas para el cambio de referencia. Esa información determina si puede eliminarse el contacto y qué debe validarse.
Revise la solución de robot colaborativo de soldaduraPreguntas frecuentes
¿Sigue vigente ISO/TS 15066 tras ISO 10218:2025?
Ver respuesta
Sí. A fecha de 13 de agosto de 2026, ISO incluye ISO/TS 15066:2016 como publicada y vigente, e indica que se revisará. También están publicadas ISO 10218-1:2025 y ISO 10218-2:2025. Confirme las ediciones relacionadas que ha adoptado el proyecto en lugar de dar por hecho que ISO/TS 15066 se ha retirado, y deje constancia de la decisión sobre las ediciones en la evaluación de riesgos y el plan de pruebas.
¿Un cobot conforme con ISO 10218-1 hace que una célula de soldadura cumpla la normativa?
Ver respuesta
No. ISO 10218-1 aborda el robot, mientras que la aplicación integrada tiene su propia disposición, herramientas, piezas, útiles de fijación, programas, accesos, peligros del proceso y tareas. Estas condiciones siguen requiriendo evaluación de riesgos, medidas de protección, validación y aceptación documentada. La antorcha de soldadura, el tendido de cables, la pieza caliente, el hilo afilado, el posicionador y las superficies fijas de apoyo pueden generar peligros que no aparecen en la declaración del modelo de robot. Considere la documentación del robot como uno de los datos para tomar la decisión sobre la célula.
¿Tengo que medir la presión si el cobot indica la fuerza o el par?
Ver respuesta
Una estimación del controlador no permite determinar la presión local. Cuando los criterios de contacto elegidos incluyan un límite de presión, mida la presión con un método adecuado a la región corporal, la geometría y el tipo de contacto; mida también la fuerza aplicable, en lugar de deducir una magnitud a partir de la otra. Una superficie amplia y un borde estrecho pueden producir resultados de presión distintos con una fuerza total similar. Documente el dispositivo de medición, el elemento biofiel, el área de contacto, la calibración, el método de adquisición y filtrado, las repeticiones, los registros brutos y la configuración ensayada. Si no se cumple cualquiera de las magnitudes aplicables, modifique la energía, la geometría, la holgura, la trayectoria o la medida de protección y repita el ensayo afectado.
¿Cuándo debe volver a validarse un cobot de soldadura?
Ver respuesta
Vuelva a validar los escenarios afectados tras cualquier cambio que pueda alterar la energía del contacto, la geometría, el atrapamiento, el acceso, la parada o el comportamiento de la tarea. Entre los desencadenantes habituales se incluyen cambiar la antorcha de soldadura, la carga útil, la pieza, el útil de fijación, el tendido de cables, el programa, la velocidad, un parámetro de seguridad, la disposición, una reparación, una revisión del software o una tarea del operador o de mantenimiento.
¿Puede funcionar un cobot de soldadura sin vallado?
Ver respuesta
Solo cuando la evaluación de riesgos de la aplicación justifique la operación colaborativa elegida y se controlen todos los riesgos pertinentes. Un brazo con limitación de fuerza no elimina la necesidad de pantallas para el arco, control de humos, acceso controlado, enclavamientos, zonas monitorizadas, resguardos fijos u otras medidas de protección cuando lo exijan el proceso de soldadura y el diseño de la célula. Por tanto, la disposición justificada puede combinar medidas de protección colaborativas y convencionales.
Defina las pruebas antes de fijar la velocidad
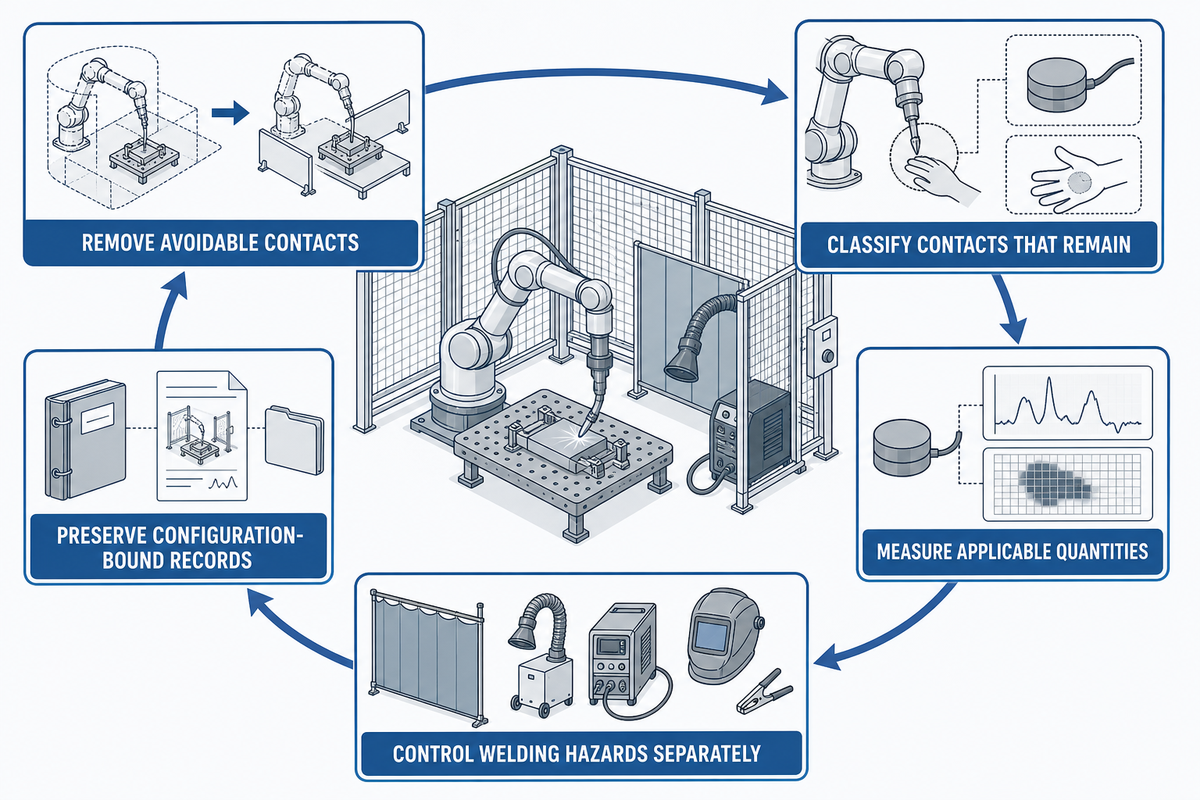
ISO/TS 15066 no pide al comprador que acepte sin más la etiqueta «cobot seguro». Los equipos de proyecto deben tomar decisiones sobre la aplicación: eliminar los contactos evitables, clasificar los que persistan, medir las magnitudes aplicables en las peores condiciones, controlar por separado los riesgos de la soldadura y conservar un registro vinculado a la configuración.
Pregunta para la aceptación final
Si mañana cambian la antorcha de soldadura, la pieza, el útil de fijación, la trayectoria, la velocidad, el software, el acceso o la tarea, ¿pueden sus registros mostrar exactamente qué escenarios deben revisarse y volver a ensayarse? Si no, el proyecto cuenta con un ajuste de fuerza, pero no con un sistema de validación defendible.
Acerca de esta guía de seguridad
Wuxi Zhouxiang Complete Set of Welding Equipment Co., Ltd. diseña y suministra sistemas de soldadura automatizados, incluidas soluciones de soldadura colaborativa. Este artículo distingue la validación del contacto con el robot de los controles del proceso de soldadura para que los compradores puedan definir un alcance de aceptación más claro; conozca mejor al equipo y sus antecedentes de fabricación en el perfil de la empresa.
Referencias y fuentes
- ISO/TS 15066:2016, Robots colaborativos, International Organization for Standardization
- ISO 10218-1:2025, Robots industriales, International Organization for Standardization
- ISO 10218-2:2025, Aplicaciones de robots industriales y células robotizadas, International Organization for Standardization
- ISO/PAS 5672:2023, Métodos de ensayo para medir fuerzas y presiones, International Organization for Standardization
- FB HM-080: Sistemas de robots colaborativos con limitación de potencia y fuerza, DGUV
- Sensores blandos de fuerza y presión para aplicaciones de seguridad robótica, National Institute of Standards and Technology
- Sistemas de robots industriales y seguridad de los sistemas de robots industriales, Occupational Safety and Health Administration
- Humos de soldadura y manganeso, National Institute for Occupational Safety and Health
- Comité D16 de soldadura robótica y automática, American Welding Society

