
Contacte con Zhouxiang


¿Qué elementos componen el diseño de una célula de soldadura robotizada?
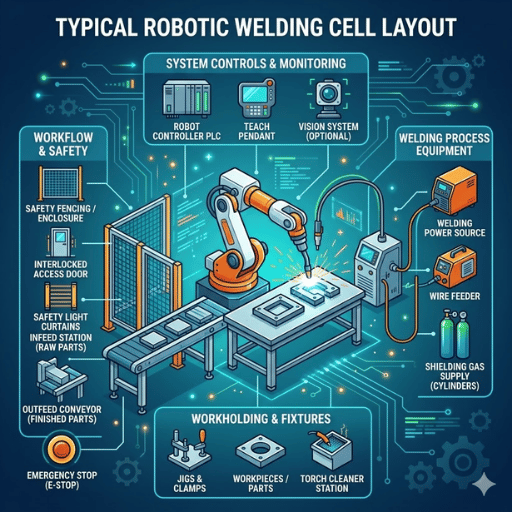 El diseño de una célula de soldadura robotizada define cómo se distribuyen los robots, los posicionadores, los útiles de fijación, los sensores, las barreras de seguridad y las rutas de movimiento de materiales dentro de una superficie delimitada. El objetivo es producir soldaduras uniformes con un tiempo de ciclo determinado, equilibrando el trabajo de la máquina y el operario, y protegiendo a todas las personas frente a los destellos del arco, los humos y los equipos robóticos en movimiento. La ubicación de cada componente influye en la capacidad de producción, la capacidad del proceso y los costes de explotación.
Un diseño adecuado comienza con la planificación del flujo de trabajo. Conviene trazar un mapa detallado del recorrido de cada componente, desde la recepción de la materia prima hasta la descarga del conjunto embalado, pasando por la fijación, la soldadura y el enfriamiento. Si la célula obliga a los operarios a cruzar la zona de trabajo de la máquina para cargar piezas, antes o después se producirá una lesión laboral o una grave pérdida de producción.
La disposición de los componentes debe seguir el flujo de trabajo. En cada sistema de soldadura robotizada, el brazo robótico debe colocarse de modo que alcance todas las juntas de soldadura sin tener que cambiar de posición. Cada posicionador debe quedar dentro de ese alcance, y los útiles de fijación deben montarse en él. Los sensores, las estaciones de limpieza de boquillas y los cambiadores de herramientas se agrupan en el lado de la célula opuesto al operario: así siguen siendo accesibles para el mantenimiento, sin invadir las rutas de trabajo.
El flujo de materiales determina el espacio necesario en planta. Siempre que sea posible, las zonas de carga y descarga deben estar juntas, para que el operario pueda dejar un conjunto terminado con solo uno o dos pasos y, a la vez, preparar otro conjunto de materia prima.
Las zonas de seguridad delimitan el perímetro de la célula de soldadura robotizada. Las cortinas fotoeléctricas, las barreras físicas, los enclavamientos y las paradas de emergencia definen dónde pueden estar las personas durante el funcionamiento del robot. Estas zonas deben cumplir la norma ANSI/RIA R15.06-2012, que regula la integración de sistemas de robots industriales en Estados Unidos (Normas de OSHA sobre robótica).
De los más de 1000 proyectos de automatización de la soldadura que hemos entregado, hemos comprobado que las decisiones acertadas durante la fase de diseño inicial determinan casi el 80 % de la capacidad de producción a largo plazo de una célula. Cambiar de sitio un posicionador después de verter el hormigón y tender los conductos puede costar 10X más que hacerlo sobre el plano.
Componentes imprescindibles de una célula de soldadura
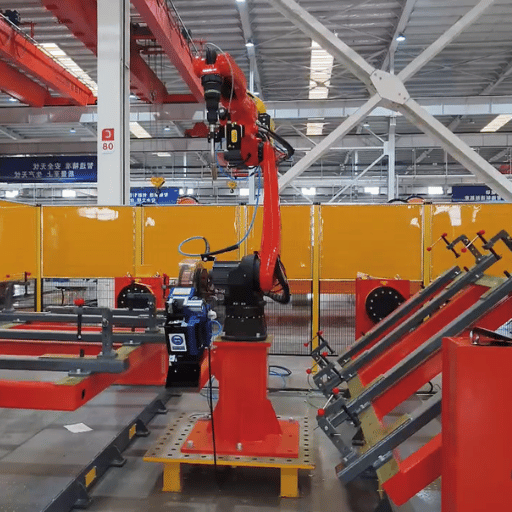 La eficacia de una célula de soldadura robotizada depende de su componente más débil. Cada equipo de movimiento de materiales debe tener el tamaño adecuado, integrarse correctamente y funcionar en coordinación con los demás componentes de la célula. A continuación, explicamos cómo elegir cada elemento para una célula de soldadura robotizada lista para producción.
| Componente | Función | Criterios de selección |
|---|---|---|
| Brazo robótico (6 ejes) | Desplaza la antorcha de soldadura a lo largo de las trayectorias programadas | Alcance de 650–3.000 mm; carga útil desde unos pocos kg hasta más de 1.000 kg, según la aplicación (según los datos de IFR) |
| Antorcha de soldadura | Genera el arco y aporta el material de aporte a la junta de soldadura | MIG, TIG o láser; capacidad de giro de 360°; ciclo de trabajo adecuado al volumen de producción |
| Posicionador | Gira e inclina la pieza para soldar en posición plana | Mesa giratoria o contrapunto con cabezal y contrapunto; servomotor de CA; capacidad de carga (p. ej., 1.445 lbs por lado) |
| Útiles de fijación | Mantienen la geometría de la pieza dentro de las tolerancias durante la soldadura | Tolerancia de ±0.022″ para hilo de 0.045″, según las directrices de Lincoln Electric |
| Sensores | Detectan la posición de la junta y compensan las variaciones de la pieza | Seguimiento láser de la junta, detección a través del arco o detección táctil, según el tipo de junta |
| Estación de limpieza de boquillas | Elimina las acumulaciones de proyecciones de la boquilla de la antorcha entre ciclos | Escariador automático con pulverización antiproyecciones; instalarlo dentro del alcance del robot, pero fuera de la zona del operario |
| Equipo de seguridad | Protege a los operarios del arco, los humos y los movimientos del robot | Cortinas fotoeléctricas, barreras físicas, enclavamientos y paradas de emergencia conforme a ANSI/RIA R15.06 |
Si está eligiendo su primera célula de soldadura robotizada, un puesto de soldadura robotizada de un solo robot con posicionador integrado y cerramiento de seguridad cubre la mayoría de las aplicaciones estándar sin la complejidad de una distribución con varios robots.Dimensione siempre el posicionador para la pieza más pesada, incluido el peso del útil de fijación: elegir uno demasiado pequeño es el error más habitual y costoso al planificar una célula de soldadura.
Cómo influyen el alcance del robot y el tamaño de la pieza en el diseño
 Los robots industriales de 6 ejes diseñados para soldar ofrecen alcances desde 650 mm en unidades de sobremesa pequeñas hasta más de 3.000 mm en aplicaciones con grandes estructuras (guía de Standard Bots). El tamaño de la pieza que se va a soldar determina qué robot elegir y, a su vez, esas dimensiones condicionan todas las demás medidas del diseño de la célula.
Para elegir el robot, siga una regla: dimensiónelo para la pieza más grande. Instalar un robot pequeño para una pieza grande es una mala decisión: solo alcanzará algunas juntas sin tener que recolocar la base, lo que añade tiempo de ciclo, anclajes al suelo y complejidad de programación. Instalar un robot grande para piezas pequeñas también es una mala decisión: la mayor inercia puede perjudicar la calidad de la soldadura en materiales de poco espesor, ya que el robot se pasa de la posición a velocidades altas.
Diseñe la célula para la pieza más pesada. Bernard y Tregaskiss recomiendan dimensionar toda la célula —la carga útil del posicionador, la fuerza de sujeción del útil y la carga útil del robot— para la pieza más grande y pesada de la serie. Es mucho más fácil soldar una pieza pequeña en un útil sobredimensionado que encajar una pieza pesada en una célula demasiado pequeña. Diseñar la célula de soldadura en torno a la pieza más grande evita costosas modificaciones cuando la producción pasa a conjuntos más pesados.
En algunas combinaciones, la capacidad de carga es tan importante como el alcance. Un brazo robótico con un alcance de solo 2.000 mm y una carga útil de 6 kg no podrá soportar una antorcha MIG pesada y su alimentador de hilo. El peso de la antorcha, el paquete de cables y todo lo montado en el extremo cuentan para la carga útil nominal del robot. Superarla en cien gramos o tres puede provocar fallos de servomotor, desviaciones de trayectoria y averías prematuras en las articulaciones, lo que afecta a la uniformidad de la soldadura durante toda la producción.
Al diseñar la distribución de la célula, dibuje en el plano una circunferencia que represente el 85 % del alcance. Todas las juntas de soldadura de todas las piezas previstas deben quedar dentro de ella. Si alguna queda fuera, elija un robot de mayor tamaño o añada un posicionador para acercar la pieza.Soldar en el límite del alcance provoca ángulos de antorcha irregulares, una calidad de soldadura deficiente y un desgaste acelerado de los cables. Mantenga siempre las juntas críticas dentro del 85 % del alcance máximo del robot.
Reducir el tiempo de ciclo mediante la secuencia de soldadura y la distribución
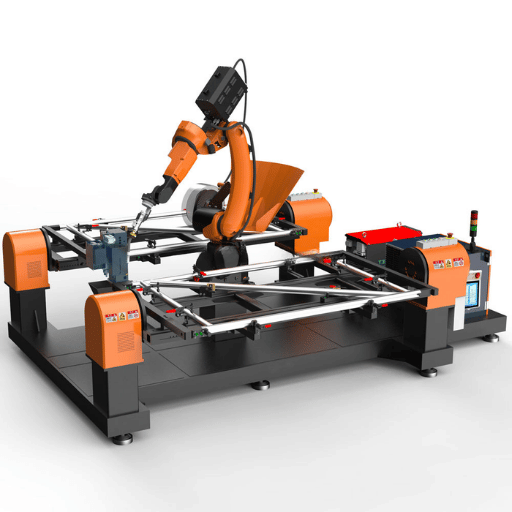 La distribución y la secuencia de soldadura están íntimamente relacionadas. La forma en que el robot suelda cada junta influye en el equilibrio del aporte térmico, el control de la deformación y el tiempo total de ciclo. La distribución física de la célula puede facilitar la secuencia de soldadura o dificultarla.
Los datos de diseños probados lo confirman. Un estudio publicado en ResearchGate observó una reducción del 12,7 % en el tiempo de ciclo al reordenar la secuencia de soldadura de una célula de soldadura robotizada para automoción: dos soldaduras robotizadas recortaron 68 segundos de un ciclo de 532 segundos, que pasó a durar 464 segundos. Otro caso, recogido en el libro TOA-SE, redujo el tiempo de ciclo un 45 % al pasar de una distribución con dos robots a una célula multietapa con seis robots. A pesar de la mayor capacidad de producción, la célula terminó antes:
Datos de reducción del tiempo de ciclo
Los posicionadores accionados por servomotor regulan la secuencia de soldadura mediante el giro indexado de la pieza mientras el robot realiza la mayor parte de las tareas de soldadura. El aporte térmico se aprovecha mejor, se minimiza la deformación y cada junta queda en posición plana, lo que permite avanzar rápidamente en la deposición y reducir los defectos. El proceso de soldadura avanza más deprisa cuando la gravedad facilita la deposición en lugar de dificultarla.
- 12,7 % menos de tiempo de ciclo: dos robots de soldadura con una nueva secuencia [sin cambios de hardware] (estudio de caso de automoción de ResearchGate)
- 68 segundos menos para fabricar las mismas piezas en la misma célula, al rediseñar una célula de seis robots como una línea multietapa para mejorar la distribución (estudio de caso de TOA-SE)
- 45 % menos de tiempo de ciclo al pasar a una distribución con seis robots para mejorar la ubicación de las estaciones (estudio de caso de TOA-SE)
💡 Consejo profesional
Ubique las zonas de carga y descarga de modo que el operario trabaje mientras el robot suelda. En una célula de doble estación, el operario carga una pieza en bruto en la estación A mientras el robot suelda en la estación B. Cuando el robot termina, el posicionador cambia de posición y el robot empieza a trabajar inmediatamente en la estación A: cero tiempo de inactividad del robot. Este flujo de trabajo en paralelo puede duplicar la capacidad de producción efectiva frente a una célula de una sola estación, en la que el robot permanece inactivo durante cada ciclo de carga.
Simulación y programación offline antes de construir
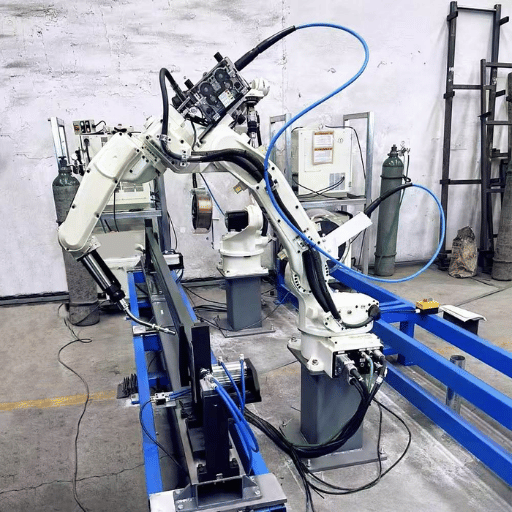 El software de programación offline permite a los ingenieros programar el robot sobre un modelo virtual de la célula antes de instalar ningún equipo físico. Según Visual Components, la programación offline puede ser hasta 10x más rápida que la programación con el mando de aprendizaje. En un caso documentado, el uso de software de programación offline redujo el tiempo de programación de 13 horas a menos de 3 horas.
Sin embargo, la velocidad no es el principal motivo para usar simulación; lo es el cálculo de colisiones. La simulación puede detectar interferencias entre la antorcha y las mordazas del útil de fijación, e incluso con el posicionador, antes de que se produzcan colisiones físicas. El software permite comprobar que el robot puede alcanzar todas las juntas en la secuencia programada antes de acercarse a una pieza real. También puede verificar que los giros del posicionador no acerquen las piezas en exceso a la base del robot ni pongan en riesgo los límites de flexión de los cables:
Las comprobaciones de alcance durante las primeras fases del diseño evitan los errores más costosos en la distribución. Si la simulación indica que el robot no alcanza una junta desde un ángulo determinado del posicionador, puede volver al ordenador y modificar el diseño de la célula: quizá desplazar 200 mm la base del robot, cambiar la altura del posicionador o girar el útil de fijación. Ninguna de estas modificaciones cuesta nada en la simulación, pero cada una puede suponer miles en hardware. Simule la distribución de la célula de soldadura con programación offline antes de comprometerse a comprar el equipo.
Las pruebas de interferencia con los útiles de fijación se realizan en paralelo a las comprobaciones de alcance. La simulación importa el modelo CAD del útil y verifica que los puntos de sujeción no bloqueen el acceso a ninguna junta. Si lo hacen, se modifica el diseño del útil antes de fabricarlo. Esta comprobación evita lo que consideramos la causa más habitual de retrasos en la instalación de células nuevas: útiles que parecen adecuados en los planos 2D, pero generan todo tipo de problemas en 3D.
Una vez programado y validado el diseño de la célula mediante simulación, el montaje físico se reduce a ensamblar los componentes. Los ordenadores de control del robot llegan con programas funcionales, los útiles de fijación están calibrados y listos para instalar, y la puesta en marcha pasa de llevar semanas a durar días.Dedique tiempo a simular la distribución de la célula antes de cortar el acero. Una inversión de $5.000 en simulación puede evitar $50.000 en retrabajos.
Células de soldadura robotizada prediseñadas o a medida
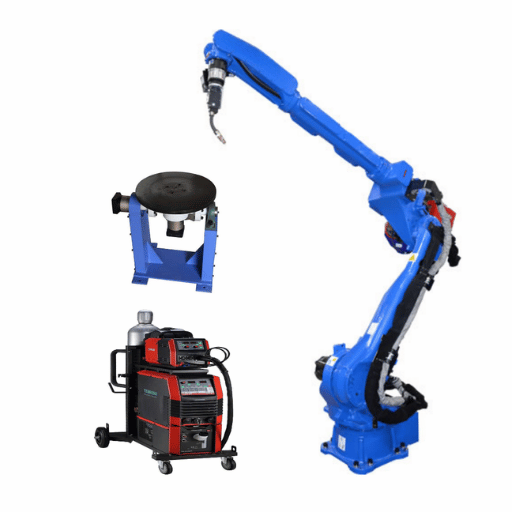 Quien vaya a construir una célula de soldadura robotizada debe elegir entre dos opciones: comprar un paquete estándar o diseñar un sistema a medida. Ambas opciones responden a necesidades legítimas y ambas pueden generar gastos innecesarios si se eligen mal.
| Factor | Prediseñada | A medida |
|---|---|---|
| Coste | $50,000–$150,000 | $150,000–$250,000+ |
| Plazo de entrega | 4–8 semanas | 12–20 semanas |
| Flexibilidad | Configuraciones fijas | Totalmente adaptada a la pieza y al flujo de trabajo |
| Ideal para | Piezas estándar y grandes volúmenes | Piezas complejas y flujos de trabajo específicos |
| Escalabilidad | Limitada | Posibilidad de ampliación modular |
Zonas de seguridad y cumplimiento normativo en el diseño de células de soldadura
 ANSI/RIA R15.06-2012 es la norma de referencia para la seguridad de los robots industriales en Estados Unidos. Abarca tanto la fabricación como la instalación de sistemas robóticos y es también la norma a la que recurre OSHA al inspeccionar instalaciones robotizadas. OSHA no dispone de una normativa específica para robots; sus inspectores y los empleadores se basan en ANSI/RIA R15.06 y en la cláusula de deber general para determinar si el diseño de una célula de soldadura robotizada es seguro (tienda web de ANSI).
Antes de pedir un solo elemento de seguridad para una célula de soldadura robotizada, se debe realizar y documentar una evaluación de riesgos. Esta debe identificar los peligros —destellos del arco, humos de extracción, puntos de atrapamiento, proyecciones en suspensión y movimientos del robot— y asignar medidas de control. Sin una evaluación de riesgos, la presión por cumplir los objetivos del proyecto puede llevar a omisiones en el diseño que comprometan la seguridad de la instalación terminada. La parte 2 de ANSI/RIA R15.06 exige esta evaluación en todas las instalaciones nuevas o modificadas, con independencia del tipo de aplicación robotizada o del volumen de producción.
Estas son las buenas prácticas de seguridad que revisará con nosotros antes de aprobar el diseño de la célula:
- ✔ Realizar una evaluación de riesgos conforme a la parte 2 de ANSI/RIA R15.06, documentada y firmada por un integrador cualificado
- ✔ Instalar protecciones físicas: vallas perimetrales, cortinas fotoeléctricas en las aberturas de carga y descarga y enclavamientos en las puertas con bloqueo de las fuentes de energía
- ✔ Colocar paradas de emergencia al alcance del brazo desde todos los puestos del operario y todos los puntos de acceso para mantenimiento
- ✔ Instalar extracción de humos de soldadura conforme a los requisitos de AWS Z49.1, con extracción localizada en el arco y no solo ventilación general del taller
- ✔ Proporcionar EPI: cascos de soldadura con oscurecimiento automático para los trabajadores cercanos y cortinas de protección contra destellos para las estaciones de trabajo adyacentes
- ✔ Proteger contra las proyecciones los sensores, los cables y todas las articulaciones expuestas del robot: su acumulación provoca desviaciones en los sensores y acelera el desgaste de los cables
- ✔ Establecer un calendario de inspección periódica de las puntas de contacto consumibles, los escariadores de la estación de limpieza de boquillas y los difusores de gas
- ✔ Colocar procedimientos de bloqueo de las fuentes de energía y señalización de la consignación en cada puerta de acceso para las tareas de mantenimiento dentro de la zona de trabajo del robot
Preguntas frecuentes
P: ¿Cómo reduce el tiempo de producción el diseño de una célula de soldadura?
Ver respuesta
Una distribución bien planificada reduce el tiempo de inactividad del robot al colocar las estaciones de carga y descarga donde los operarios puedan trabajar en paralelo al ciclo de soldadura. El orden adecuado de las piezas y la secuencia de soldadura reducen los movimientos improductivos. Los estudios han demostrado reducciones de más del 12 % en los tiempos de ciclo con diseños bien planificados.
P: ¿Qué me conviene más para mi taller: una célula de soldadura robotizada prediseñada o una a medida?
Ver respuesta
Las células prediseñadas ($50K-$150K) pueden ser eficaces en talleres que fabrican piezas estándar en volúmenes medios o altos, con plazos de entrega de 4-8 semanas. Las células a medida ($150K-$250K+) son más adecuadas para talleres que trabajan con piezas grandes y pesadas, tienen requisitos especiales de flujo de materiales o prevén crecer. Antes de decidir, tenga en cuenta las familias de piezas, sus objetivos de capacidad de producción y el espacio disponible.
P: ¿Se puede ampliar una célula de soldadura robotizada después de instalarla?
Ver respuesta
Sí, siempre que diseñe pensando en el crecimiento. Las células modulares con espacio libre a uno o ambos lados, alimentación eléctrica y datos universales, y capacidad de carga reservada para posicionadores permiten añadir robots o estaciones. Invertir desde el principio en una distribución flexible que admita cambios cuesta 10 veces menos que hacerlo años después.
P: ¿Qué normas de seguridad se aplican a las células de soldadura robotizada?
Ver respuesta
La principal norma estadounidense para robots industriales es ANSI/RIA R15.06-2012, que abarca tanto el diseño de robots como la integración de sistemas. OSHA no tiene una norma específica sobre robótica, pero aplica la cláusula de deber general y hace referencia a ANSI/RIA R15.06. AWS Z49.1 aborda los requisitos de seguridad en soldadura, ventilación y extracción de humos.
P: ¿Cuánto cuesta una célula de soldadura robotizada?
Ver respuesta
Las configuraciones básicas con cobot cuestan entre $25.000-$50.000. Las células prediseñadas, con un solo robot, un posicionador y un cerramiento de seguridad, cuestan entre $50.000 y $150,000. Las células totalmente personalizadas, con varios robots, sensores inteligentes e integración de manipulación de materiales, cuestan $250.000 o más. La mayoría de las máquinas tarda 1-3 años en ser rentable gracias al ahorro en mano de obra y al aumento de la capacidad de producción.
P: ¿Tiene que alcanzar el robot todas las juntas de soldadura en una sola configuración?
Ver respuesta
No necesariamente. Un posicionador gira automáticamente la pieza para presentar las distintas juntas de soldadura en diferentes posiciones, y las células con varias estaciones permiten que el robot suelde una pieza mientras el operario carga la siguiente. Sin embargo, si no se reubica la base, la distribución solo permitirá alcanzar todas las juntas dentro del alcance requerido, lo que aumenta el tiempo de ciclo y la complejidad.
Solicite una consulta sobre la distribución de una célula personalizada →
Acerca de esta guía de distribución
Esta guía se basa en los 30 años de experiencia de Zhouxiang en el diseño y la instalación de talleres para los sectores de las estructuras metálicas, la construcción naval y los equipos pesados. Aunque las recomendaciones concretas sobre la distribución varían según la geometría y el volumen de las piezas, hemos observado patrones similares en más de 1.000 proyectos de automatización de la soldadura finalizados. Recomendamos realizar su propia evaluación de riesgos y recurrir a un integrador cualificado para todas las decisiones relacionadas con la seguridad y el cumplimiento normativo.
Referencias y fuentes
- Normas de OSHA sobre robótica — Departamento de Trabajo de Estados Unidos
- ANSI/RIA R15.06-2012 — Instituto Nacional Estadounidense de Normalización
- Informe World Robotics 2025 de IFR — Federación Internacional de Robótica
- Utillaje de fijación para soldadura robotizada — Lincoln Electric
- Cómo mejora la programación offline la eficiencia de la soldadura robotizada — Visual Components
- Optimización del tiempo de ciclo en células de soldadura robotizada — ResearchGate
- Espacio de trabajo de los robots industriales — Standard Bots

