
Contacte a Zhouxiang

Atualizado: 13 de agosto de 2026
A segurança da soldadura com robô colaborativo segundo a ISO TS 15066 não consiste em introduzir um único valor de força no controlador do robô. As aplicações de soldadura defensáveis começam por identificar todos os contactos previsíveis, classificar a região do corpo e o tipo de contacto, medir a força e a pressão aplicáveis e conservar como prova a configuração testada.
Resposta rápida
A ISO/TS 15066 fornece orientações para aplicações colaborativas, incluindo limites biomecânicos usados na limitação de potência e força. Não certifica um modelo de robô colaborativo, não substitui a avaliação de riscos da aplicação nem controla a radiação do arco, os fumos, o calor, as projeções, a eletricidade, as peças de trabalho afiadas ou o aprisionamento criado pela célula. Se a avaliação da aplicação exigir deteção de presença, os scanners laser de segurança e as cortinas de luz da CCH disponibilizam opções de produto para análise; não substituem o controlo dos perigos específicos da soldadura nem a validação da célula.
| Antes de aceitar um contacto | Evidências a conservar |
|---|---|
| Classifique a tarefa e o contacto | Cenário, região do corpo, condição transitória ou quase estática e geometria do contacto |
| Selecione os critérios aplicáveis | Edição da norma, regras do projeto, limite de força, limite de pressão e pressupostos |
| Teste a aplicação definida | Configuração do instrumento, calibração, traçados brutos, resultado, ação corretiva e aprovação |
O que a ISO/TS 15066 exige e o que não exige
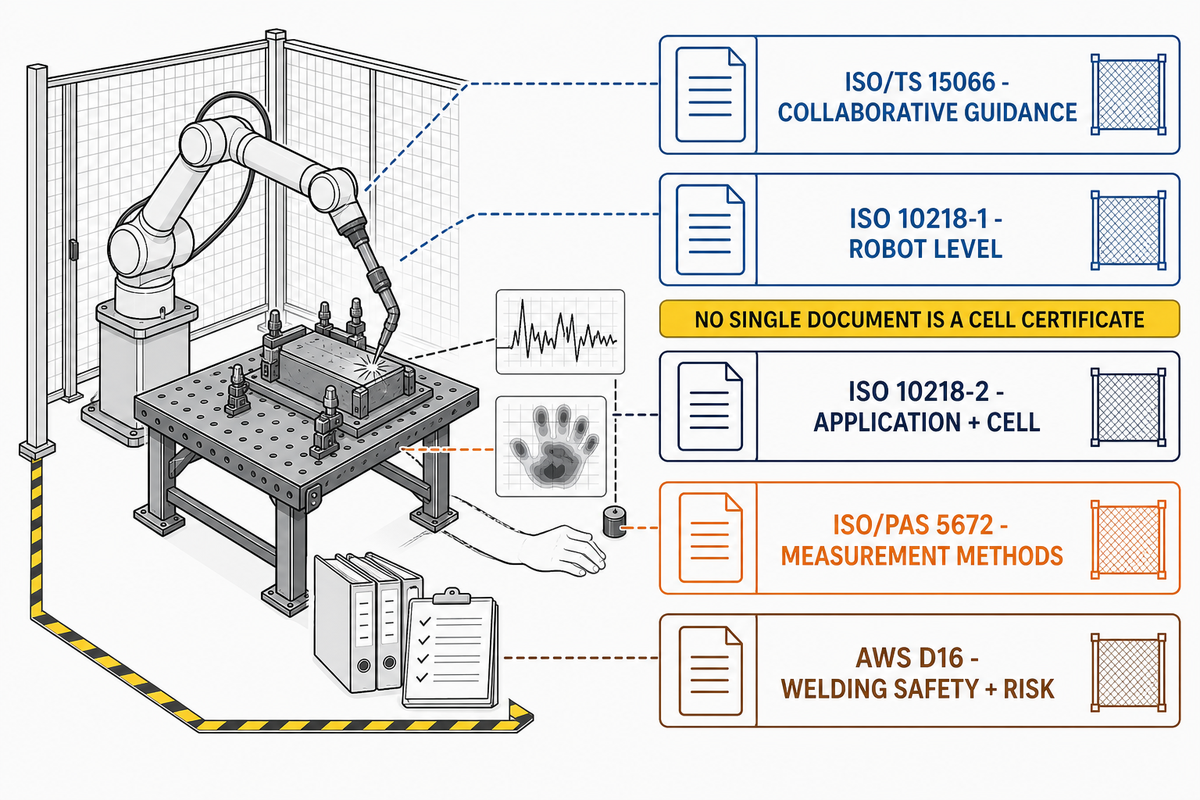
Um erro comum na avaliação dos riscos da aplicação consiste em tratar uma norma industrial como se fosse um rótulo de produto. A entrada no catálogo da ISO para a ISO/TS 15066:2016 continua a indicar que o documento foi publicado e está em vigor, embora a fase do seu ciclo de vida indique que será revisto. Esse estado não certifica uma célula de soldadura específica.
| Documento | Papel prático num projeto de soldadura com robô colaborativo | Limite importante |
|---|---|---|
| ISO/TS 15066:2016 | Orientações para sistemas de robôs colaborativos, incluindo critérios de contacto para limitação de potência e força | Complementa o quadro mais amplo de segurança dos robôs industriais; não é um certificado da célula |
| ISO 10218-1:2025 | Conceção do robô e informação para integração | A conformidade do robô não comprova a segurança da aplicação de soldadura integrada |
| ISO 10218-2:2025 | Aplicação e integração da célula, colocação em serviço, utilização, manutenção e desativação | As edições adotadas dependem do projeto e da jurisdição |
| ISO/PAS 5672:2023 | Métodos de medição e análise da força e pressão de contacto entre humanos e robôs | Não identifica os perigos nem os cenários de contacto que a avaliação de riscos deve selecionar |
| AWS D16.1:2018 e D16.3:2026 | Referências de segurança específicas da soldadura e de avaliação de riscos da soldadura robotizada por arco | Utilize quando aplicável ao contrato ou à jurisdição; não considere uma síntese de catálogo como texto normativo |
Verificação do estado, não uma conclusão jurídica
As edições de 2025 da ISO 10218-1 e da ISO 10218-2 foram publicadas em fevereiro de 2025. Antes dos ensaios, confirme as edições indicadas pelo comprador, pelo avaliador de riscos, pela entidade reguladora local e pela via de avaliação da conformidade.
Neste conjunto de normas, a especificação técnica acrescenta orientações de segurança para robôs colaborativos, enquanto a ISO 10218 estabelece requisitos de segurança mais abrangentes para robôs industriais e respetivas aplicações. A operação colaborativa também pode recorrer a medidas como a paragem monitorizada com classificação de segurança ou a monitorização da velocidade e da separação; esses métodos são distintos da limitação de potência e força, e nenhum rótulo de robô colaborativo seguro ou de norma de segurança determina automaticamente o método adequado.
Terminologia que afeta o ensaio
O braço robótico, as funções de segurança, a utillagem terminal, a peça de trabalho, o dispositivo de fixação e a tarefa humana constituem uma única aplicação. Por isso, a segurança das aplicações de robôs industriais não pode ser reduzida às definições de velocidade e força do braço.
Uniformize a terminologia do pedido de cotação antes de escolher um ensaio
As especificações misturam frequentemente normas de segurança para robôs, descrições de produtos e abreviaturas próprias dos sistemas de controlo. Use as expressões seguintes como indicações para definir o âmbito, a edição, as evidências e as responsabilidades — não como prova de que um requisito se aplica ou de que a conformidade de segurança já foi estabelecida.
| Termos usados nas especificações | Pergunta a que o projeto tem de responder |
|---|---|
| «robôs e dispositivos robotizados», «robôs industriais e respetiva integração», «aplicação de robô colaborativo», «célula de robô colaborativo», «robô articulado de 6 eixos» ou «carga útil do robô colaborativo» | Que robô, utillagem e dispositivos de fixação, carga útil, limite da célula e tarefa humana estão efetivamente incluídos na avaliação? |
| «segurança funcional», «requisitos de segurança funcional», «sistema de segurança», «funcionalidades de segurança», «paragem do robô» ou «o robô abranda ou para» | Que função de segurança, modo de operação, nível de desempenho pretendido, método de validação e resposta a falhas são necessários? |
| «resguardos de segurança», «laser de segurança», «ISO 13855» ou «distância entre o robô e uma pessoa» | Que perigo de acesso ou separação está a ser controlado, e que edição e configuração medida fundamentam a decisão? |
| «em conformidade com a ISO 12100», «em conformidade com a ISO 13849-1», «normas de segurança de robôs» ou «conformidade com os requisitos de segurança» | Quem confirma a aplicabilidade, a edição adotada, a jurisdição, o pacote de evidências e a autoridade de aprovação? |
| «quatro modos de operação colaborativa», «contacto com uma pessoa», «contacto entre o robô e uma pessoa», «orientações para a utilização de robôs colaborativos» ou «Universal Robots» | A expressão designa um método de operação, um cenário de contacto, equipamento genérico ou uma marca específica — e que evidências da aplicação decorrem dessa distinção? |
Cadeia de decisão dos limites de força com 7 etapas
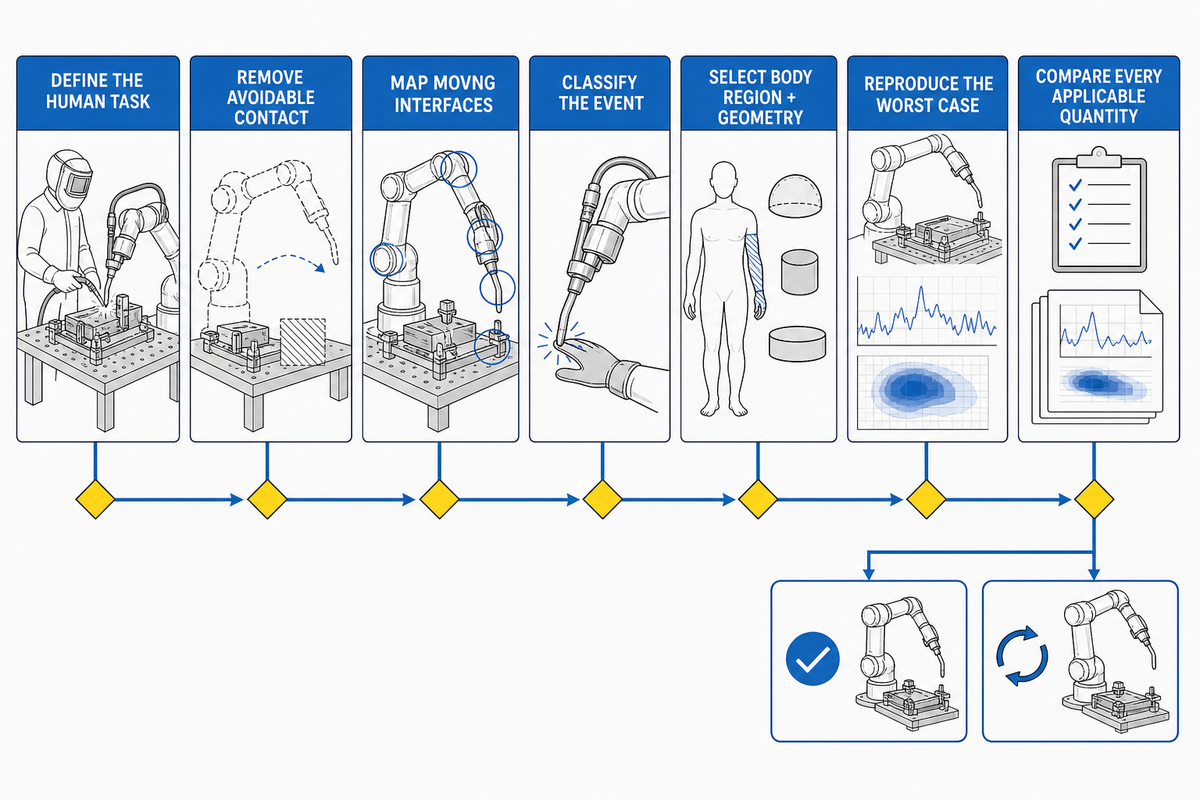
Os limites surgem no fim da cadeia de decisão, não no início. Se uma equipa começar por perguntar «Que valor de força podemos introduzir?», já ignorou as questões que determinam se o contacto é aceitável e qual o critério aplicável.
- Defina a tarefa humana, incluindo produção, carregamento, ensino, depuração, manutenção, reparação e recalibração.
- Elimine os contactos evitáveis alterando a disposição, o acesso, os dispositivos de fixação, a sequência ou as proteções antes de tentar justificar um contacto com um valor numérico.
- Identifique todas as interfaces móveis: braço, tocha, fio, conjunto de cabos, peça de trabalho, posicionador, dispositivo de fixação e peça transportada.
- Classifique o evento determinando se a pessoa consegue afastar-se de um impacto transitório ou se pode ficar presa num contacto quase estático.
- Selecione a região do corpo e a geometria, porque uma superfície larga e acolchoada e uma aresta estreita da peça de trabalho não criam a mesma distribuição de pressão.
- Defina e reproduza o caso mais desfavorável, registando a carga útil, a ferramenta, a trajetória, a velocidade, o alcance, a direção, a massa efetiva, o dispositivo de fixação e a superfície oposta.
- Compare todas as grandezas aplicáveis. Quando os critérios selecionados especificarem força e pressão, ambas têm de estar dentro dos limites; caso contrário, reformule o contacto ou instale medidas de proteção adicionais.
Falácia dos dois valores
Os valores de força e pressão não são configurações universais para toda a célula. Cada valor corresponde a um cenário de contacto definido, a uma região do corpo, a uma classificação de contacto, a uma geometria, a uma configuração de ensaio e à edição dos critérios aplicáveis.
Regra de aprovação dupla para contactos PFL aplicáveis
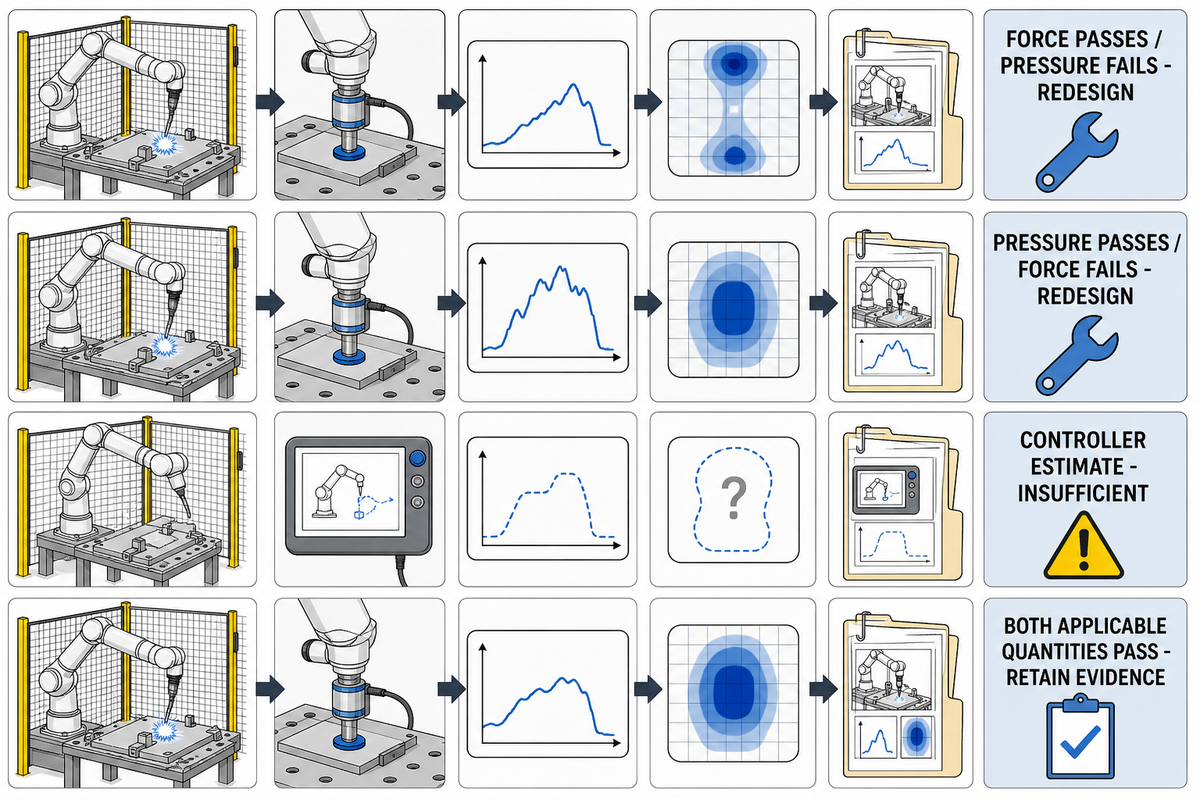
A força descreve a interação global, enquanto a pressão depende muito da área e da forma da superfície sobre a qual essa força atua. Um acolchoamento amplo e deformável pode reduzir o pico de pressão sem necessariamente reduzir a força total; um suporte estreito da tocha ou um canto da peça de trabalho pode concentrar a pressão, mesmo quando a leitura da força é baixa.
«Se o limite de força ou o limite de pressão for excedido, os requisitos não são cumpridos.»
DGUV FB HM-080, orientações para sistemas robóticos com limitação de potência e força
| Resultado observado | O que comprova | Decisão |
|---|---|---|
| A força aplicável está dentro do limite; a pressão excede-o | A energia pode estar controlada, mas a geometria continua a concentrar a carga | Não aprovado; altere a forma da superfície de contacto, o acolchoamento, a distância livre, a trajetória ou as proteções |
| A pressão está dentro do limite; a força aplicável excede-o | O contacto fica mais distribuído, mas a interação total continua a ser excessiva | Não aprovado; reduza a energia, a velocidade, a massa efetiva ou o tempo de exposição |
| A estimativa de força do controlador do robô é inferior a um valor definido | Apenas que o controlador indicou a sua estimativa durante essa execução | Insuficiente sem uma medição de contacto específica do cenário |
| Ambos os valores aplicáveis estão dentro dos limites | Os ensaios confirmaram o contacto nas condições definidas | Conserve os elementos de prova e prossiga com a avaliação de todos os outros perigos da aplicação |
Essa ressalva é importante. O registo do seminário do NIST sobre limites biomecânicos refere que o início da dor pode ser expresso por valores como a força ou a tensão normal, e que a forma do impactor afeta a validade. Aplique a regra de aprovação dos dois limites quando os critérios PFL selecionados os definirem; não a transforme numa afirmação universal sem fundamento.
Limites de direitos de autor e de exatidão
Este guia não reproduz a tabela completa de limites do Anexo A da ISO/TS 15066. Selecione valores de fontes oficiais na norma licenciada e nas edições adotadas para o projeto; evite afirmações genéricas como «150 N» ou «65 N» sem indicar a região do corpo e as condições de contacto associadas.
Classifique cada contacto com uma matriz de ensaios baseada no mapa de contactos
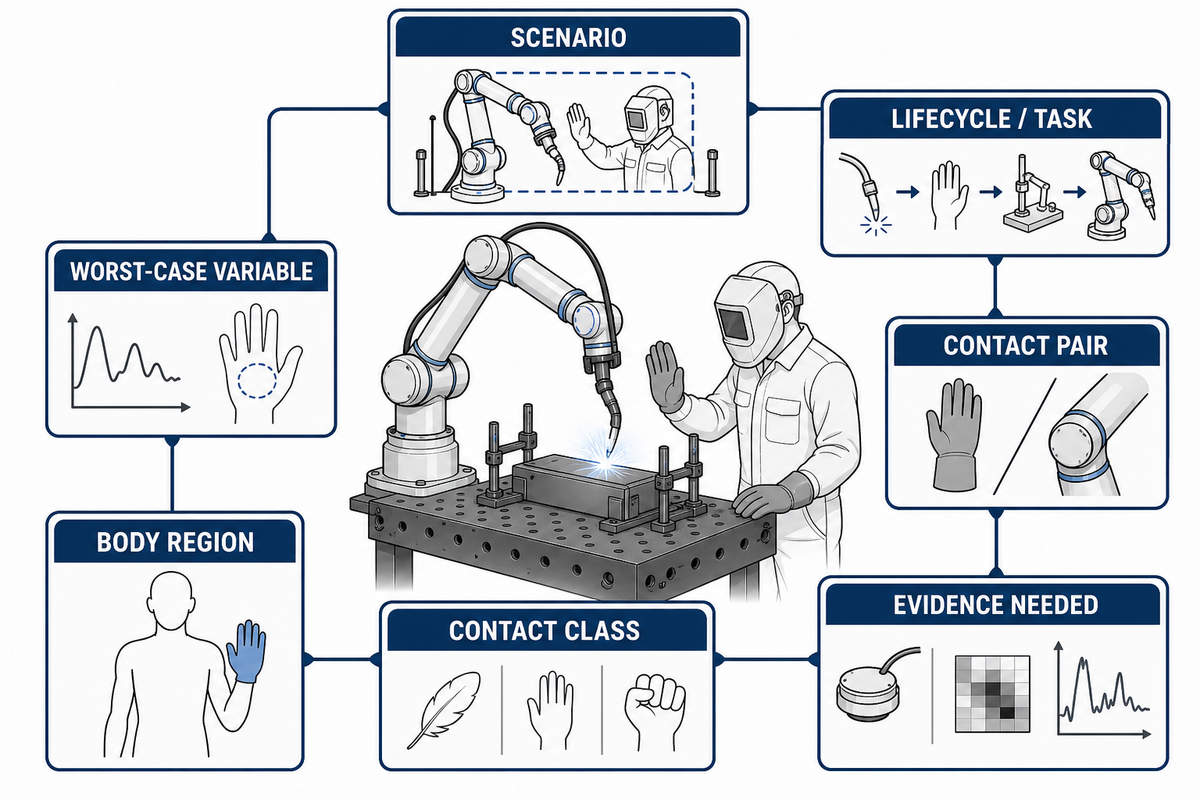
Os impactos livres e os eventos de aprisionamento não são equivalentes. Utilize esta matriz como modelo de planeamento, não como registo de conformidade pré-preenchido; substitua cada linha pelas tarefas, superfícies, regiões do corpo, configurações, critérios e medições reais da aplicação.
| Cenário | Ciclo de vida/tarefa | Par de contacto | Classe | Região provável do corpo | Variável do pior cenário | Evidências necessárias |
|---|---|---|---|---|---|---|
| CM-01 | Carregamento | Braço e operador | Transitório | Mão/braço | Velocidade máxima ao alcance | Registo de pico e geometria |
| CM-02 | Carregamento | Braço e dispositivo de fixação | Quase estático | Mão/dedos | Folga mínima | Montagem para ensaios de força, pressão e aprisionamento |
| CM-03 | Observação da produção | Corpo da tocha e pessoa | Transitório | Braço/tronco | Orientação e alcance da ferramenta | Dispositivo de contacto e traçado bruto |
| CM-04 | Remoção da peça | Peça quente e operador | Perigo associado ao processo | Mão/braço | Temperatura da peça | Controlo térmico, não um limite PFL |
| CM-05 | Ensino | Braço e estrutura fixa | Quase estático | Mão/braço | Percurso e velocidade no modo manual | Registo das medidas de proteção específicas de cada modo |
| CM-06 | Depuração | Conjunto de cabos e pessoa | Transitório | Parte superior do corpo | Movimento inesperado dos cabos | Ensaio de utilização indevida previsível |
| CM-07 | Substituição do bico de contacto | Fio/elétrodo e mão | Perigo de contacto com arestas afiadas | Mão/dedos | Ponto exposto e energia acumulada | Registo da eliminação do perigo ou da instalação de proteções |
| CM-08 | Manutenção | Eixo e dispositivo de fixação | Quase estático | Mão/tronco | Movimento inesperado | Procedimento de isolamento de energia |
| CM-09 | Reparação | Posicionador e técnico | Esmagamento/aprisionamento | Corpo inteiro | Gravidade e energia acumulada | Método de isolamento e bloqueio |
| CM-10 | Recalibração | Ferramenta em movimento e técnico | Transitório ou quase estático | Específico da tarefa | Montagem temporária | Cenário revisto e resultado de aceitação |
Prioridade de conceção
Não considere normal o contacto previsível com a cabeça ou o pescoço apenas porque uma tabela parece indicar um valor. Sempre que for praticável, exclua a possibilidade de contactos graves através da disposição, da folga, da sequência de operações, de encravamentos, de zonas monitorizadas ou de outras medidas de controlo de riscos.
Como conceber um ensaio de validação defensável
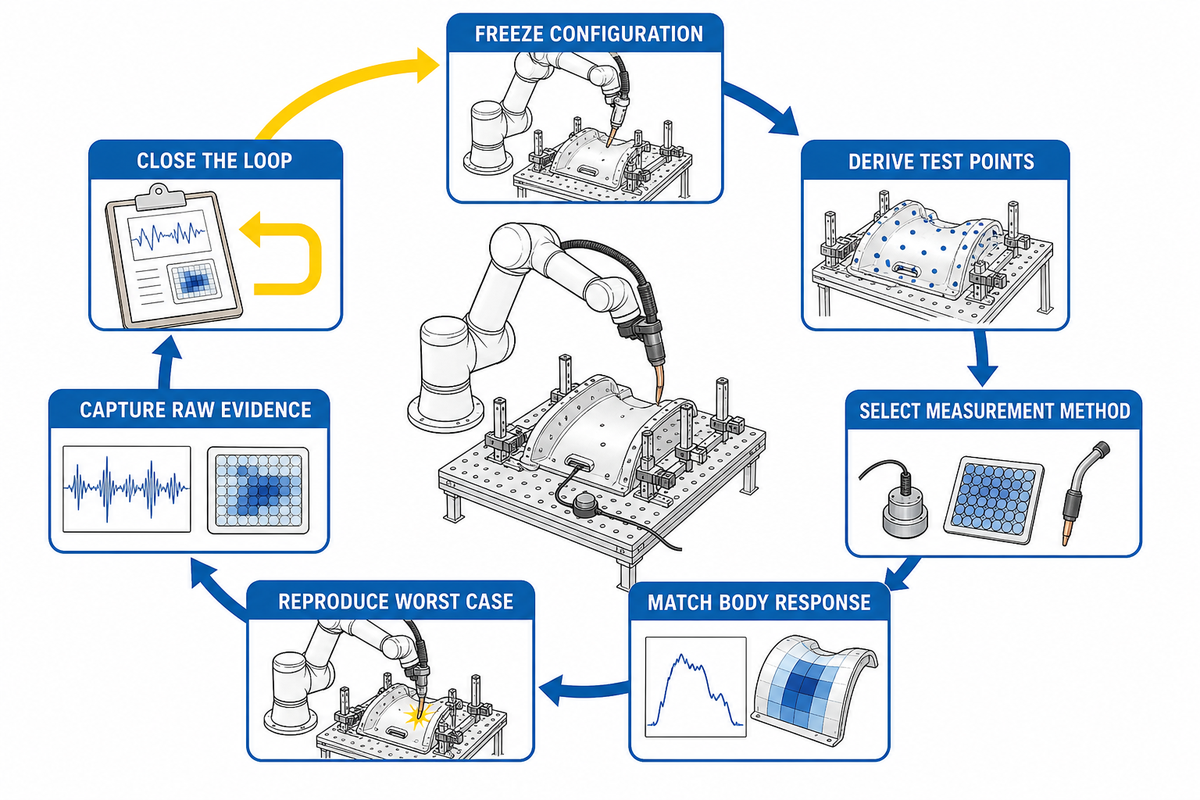
O mapa de contactos define o que um ensaio credível tem de reproduzir: o contacto avaliado, a resposta corporal relevante e a energia da aplicação no pior cenário. As capturas de ecrã do controlador não mostram a pressão local, a geometria de aprisionamento, a resposta do instrumento nem se o programa e a carga útil ensaiados correspondem aos da produção.
- Defina a lista de componentes da configuração. Registe o robô, a carga útil, a tocha, o fio, o encaminhamento dos cabos, a peça de trabalho, o dispositivo de fixação, o posicionador, a revisão do programa, os parâmetros de segurança e a disposição da célula.
- Determine os pontos de ensaio com base na avaliação de riscos. Os pontos mais convenientes no braço não substituem as superfícies com que uma pessoa pode efetivamente entrar em contacto.
- Selecione o método de medição. O catálogo da ISO/PAS 5672:2023 descreve o âmbito do documento quanto aos métodos de ensaio de força e pressão e às características dos dispositivos.
- Reproduza a resposta corporal simulada. Documente o elemento biofiel, a área de contacto, a montagem, a identificação do instrumento, a calibração e a validade para o cenário selecionado.
- Reproduza o pior cenário. Teste o alcance, a direção, a velocidade, a massa efetiva, o comportamento de paragem, a folga de aprisionamento e a superfície de reação, com a configuração definida.
- Registe os dados brutos. Preserve os registos de força e pressão, a frequência de aquisição, a filtragem, as repetições, a incerteza, as fotografias da montagem e o método de análise.
- Feche o ciclo. Se um critério não for cumprido, altere a energia, a geometria, a superfície, a trajetória, a folga ou as medidas de proteção; depois, repita o ensaio afetado e aprove o resultado final.
Registo de transferência da validação com nove elementos
Um resultado de validação só se torna evidência reutilizável do projeto quando o registo do ensaio associa o cenário avaliado à configuração aprovada. O registo seguinte separa os documentos necessários para reproduzir um resultado dos eventos que devem levar à sua reabertura.
| Ponto de controlo | Elementos de prova da aprovação | Reabrir quando |
|---|---|---|
| Tarefa avaliada | Atividade de produção ou não produção identificada | Alteração da tarefa, do percurso de acesso ou do grupo de utilizadores |
| Cenário de contacto | Par de superfícies, região do corpo e condição de aprisionamento | Alterações da geometria ou das folgas |
| Configuração do robô | Revisão do robô, controlador, firmware e segurança | Alteração do software, do controlador ou das definições de segurança |
| Utillagem terminal | Registo da tocha, do adaptador, do fio e do conjunto de cabos | Alteração da massa, do contorno ou do encaminhamento da ferramenta |
| Fixação da peça de trabalho | Identificação da peça de trabalho, do dispositivo de fixação e do posicionador | Alteração de uma peça, de um dispositivo de fixação ou de um posicionador |
| Movimento | Programa, trajetória, velocidade, alcance e direção | Alteração da programação ou da taxa de produção |
| Configuração do instrumento | Registo da identificação, calibração, montagem e filtragem do dispositivo | Alterações ao instrumento ou ao método de análise |
| Resultado medido | Registos brutos, repetições, incerteza e decisão de aprovação/reprovação | Uma repetição é inválida ou um critério é alterado |
| Aprovação | Revisor identificado, ações em aberto, riscos residuais e data de aprovação | Uma ação em aberto ou um gatilho de controlo de alterações é ativado |
Nota sobre a medição
As orientações práticas da DGUV referem um sistema de medição fixo e uma aquisição de, pelo menos, 1 kHz para sinais até 100 Hz, com filtragem definida. Considere-as orientações práticas atribuídas à DGUV, não uma citação inventada da ISO/TS 15066, e utilize o método exigido pelos documentos licenciados e pelo plano de ensaio do projeto.
Um ensaio de contacto aprovado não torna a soldadura segura
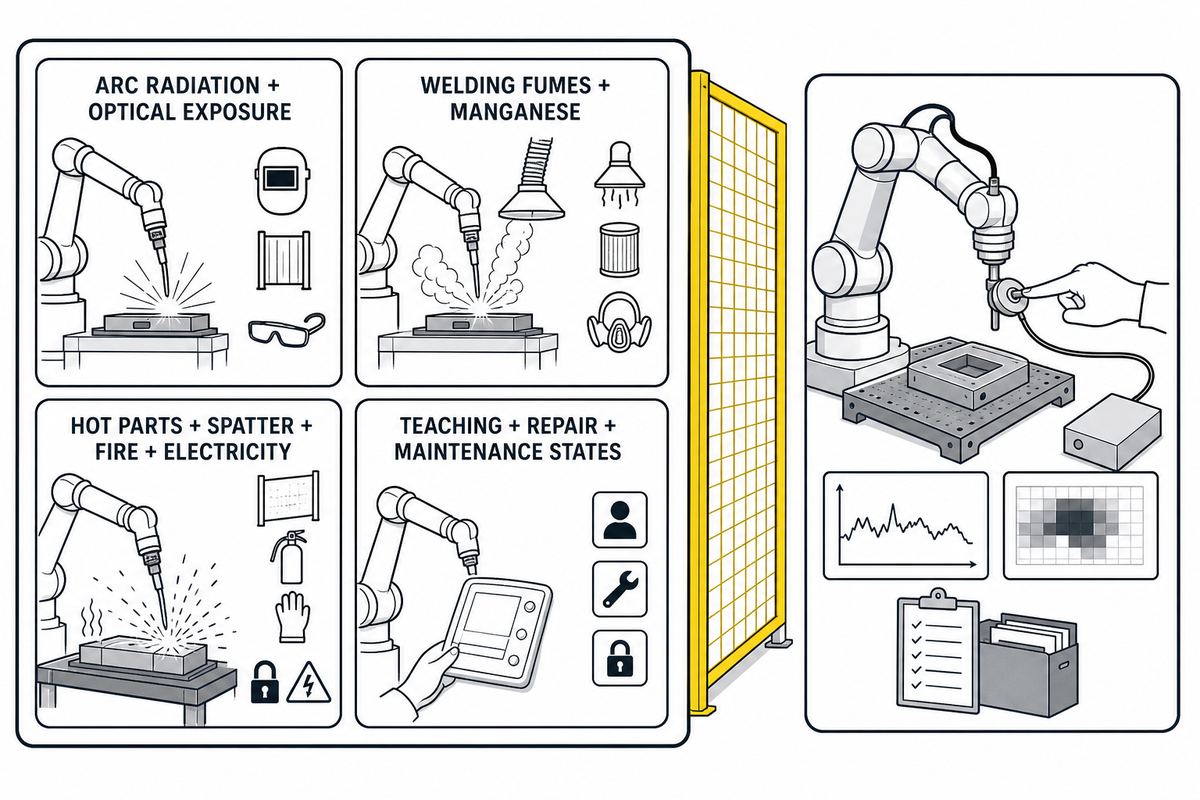
A limitação de potência e força trata do contacto entre pessoas e robôs avaliado. Para além desse plano de ensaios, a soldadura introduz uma segunda camada de perigos; por isso, a avaliação de riscos deve controlar de forma independente o arco, os fumos, a energia elétrica, o calor, os salpicos, o fio afiado e as arestas da peça de trabalho, os dispositivos de fixação, os posicionadores, os cilindros e a energia acumulada.
| As evidências de PFL podem abordar | As evidências de PFL não permitem estabelecer | Exemplos de medidas de controlo distintas |
|---|---|---|
| Impacto medido ou contacto por compressão num cenário avaliado | Proteção contra a radiação do arco e a exposição ótica | Ecrãs de proteção contra o arco, acesso controlado e equipamento de proteção individual |
| Se os critérios aplicáveis de força e pressão foram cumpridos | Controlo dos fumos de soldadura e do manganês | Seleção do processo, ventilação por extração localizada, avaliação da exposição |
| Geometria e configuração do movimento ensaiadas | Proteção contra peças quentes, projeções de metal fundido, incêndio ou eletricidade | Barreiras térmicas, organização e limpeza, proteções elétricas e controlos para trabalhos a quente |
| Riscos residuais de contacto identificados no processo técnico | Segurança em estados de ensino, reparação ou manutenção não ensaiados | Procedimentos específicos de cada modo, isolamento, bloqueio, supervisão e controlo de acesso |
O Manual Técnico da OSHA sobre sistemas de robôs industriais distingue os perigos do sistema, os estados das tarefas e as responsabilidades ao longo do ciclo de vida. Do mesmo modo, o NIOSH considera a exposição a fumos de soldadura e manganês um perigo profissional dependente do processo, não um limite de contacto com o robô.
Camada de normas específicas da soldadura
O catálogo do comité D16 da AWS lista D16.1M/D16.1:2018 para segurança na soldadura robotizada por arco e D16.3M/D16.3:2026 para avaliação de riscos da soldadura robotizada por arco. Utilize os documentos AWS aplicáveis em conjunto com a avaliação de riscos da aplicação do robô e a validação de contactos, e não em sua substituição.
Evidências de aceitação e o ponto de alerta do controlo de alterações
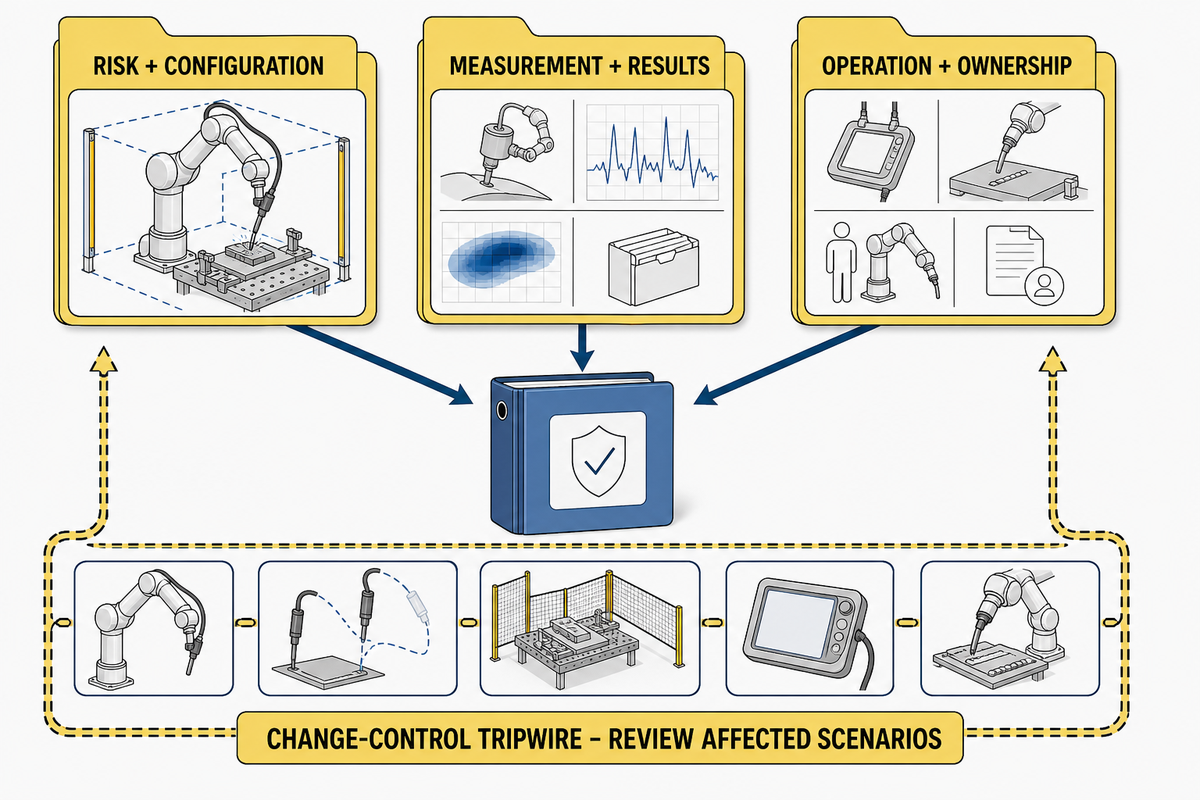
A passagem de responsabilidade não deve reduzir o resultado a «o robô colaborativo está conforme». Um dossier de aceitação útil indica qual foi a configuração da aplicação e quais os cenários de contacto avaliados, como foram testados, o que foi aprovado, que riscos residuais permanecem e que alterações exigem uma nova avaliação.
Riscos e configuração
- Avaliação de riscos assinada e matriz de cenários
- Revisões do robô, ferramenta, carga útil, peça de trabalho, dispositivo de fixação, programa e segurança
- Estados das tarefas de produção e não produção
Medição e resultados
- Identificação e calibração do instrumento
- Fotografias da configuração, registos brutos de força/pressão e método de análise
- Limites aplicáveis, resultado, incerteza, ação corretiva e aprovação
Operação e responsabilidades
- Validação das funções de segurança e instruções sobre riscos residuais
- Responsável designado pela aceitação no local e pela manutenção contínua
- Critérios para controlo de alterações e responsabilidade pela revalidação
Quem é responsável por cada elemento de prova?
| Função | Responsabilidade pela definição das evidências no projeto |
|---|---|
| Fabricante do robô | Limitações do robô, funções de segurança, informações de integração e instruções de manutenção. Consulte o perfil do fabricante de soluções de soldadura robotizada para verificar a identidade do fornecedor. |
| Integrador do sistema | Avaliação de riscos da aplicação, conceção das medidas de proteção, controlo da configuração, validação e processo técnico. Defina os limites da célula com base na configuração do robô colaborativo para soldadura. |
| Empregador/utilizador | Condições no local, procedimentos, formação, supervisão, inspeção, manutenção e gestão das alterações. Compare essas responsabilidades com o âmbito documentado do fornecedor. |
| Operadores e trabalhadores de manutenção | Conhecimento das tarefas, utilização indevida previsível, necessidades de acesso, perigos observados e participação na validação. Associe essas tarefas ao sistema de soldadura colaborativa proposto. |
| Autoridade de aprovação | Decisão assinada sobre os resultados, os desvios, os riscos residuais, as ações em aberto e a autorização para colocar a célula em serviço. |
O que ativa o gatilho de controlo de alterações?
- Tocha de soldadura, elétrodo, efetuador final ou adaptador
- Carga útil, peça de trabalho, dispositivo de fixação ou posicionador
- Encaminhamento de cabos ou mangueiras
- Trajetória, velocidade, alcance, direção ou parâmetro de segurança
- Disposição da célula, acesso, ecrã, resguardo ou zona monitorizada
- Robô, controlador, firmware ou software de segurança
- Reparação que afete a paragem ou o comportamento em caso de contacto
- Nova tarefa de produção, ensino, limpeza ou manutenção
A revalidação deve abranger os cenários afetados, e a decisão tem de ficar registada. Uma alteração que afete a velocidade, a massa efetiva, a geometria, a folga de aprisionamento, o acesso ou o comportamento da tarefa pode invalidar um resultado, mesmo que o modelo do robô se mantenha.
Limitado à configuração significa exatamente isso
Um ensaio aprovado aplica-se à configuração e ao cenário testados. Não é um certificado transferível para todas as peças de trabalho, tochas, programas, velocidades, postos de trabalho ou tarefas do operador.
Quadro de aquisição com 3 critérios
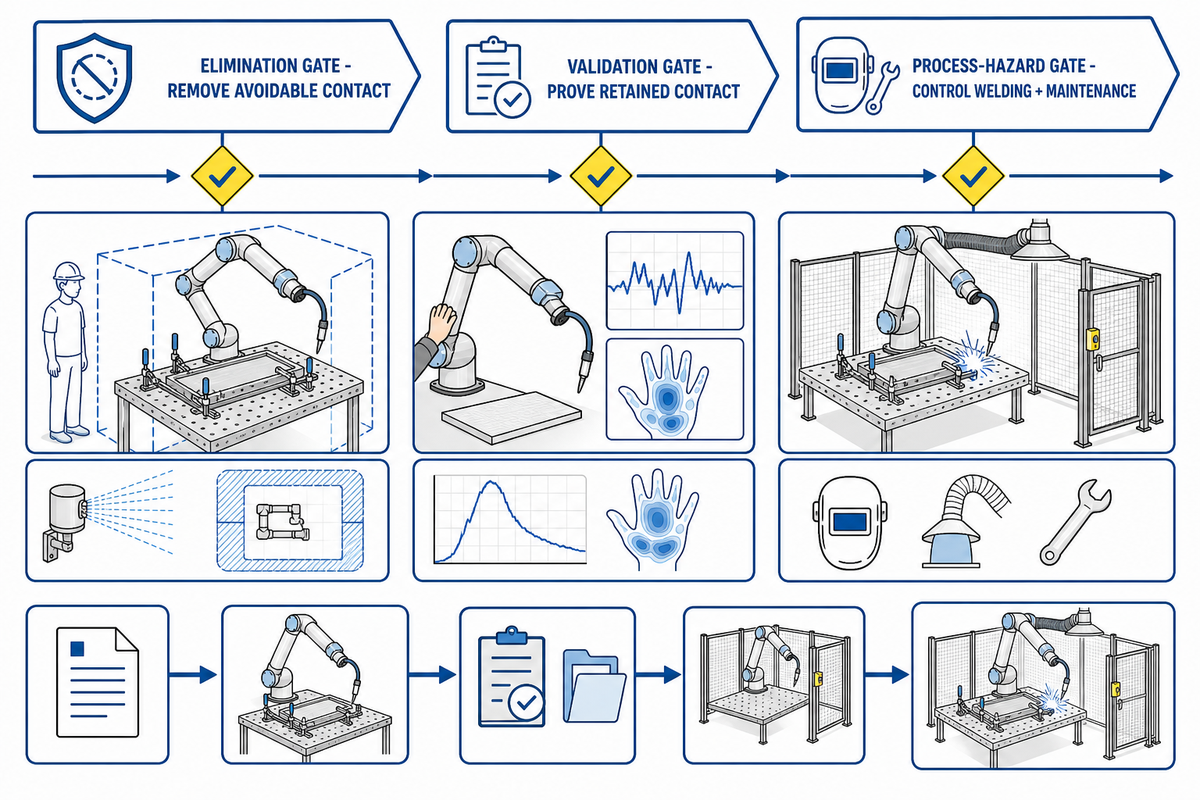
Como cada ensaio aprovado está vinculado a uma configuração, os compradores devem contratar um âmbito de integração e um registo de aceitação, e não apenas um braço de robô colaborativo. Estas três etapas mantêm o pedido de cotação centrado em evidências válidas durante a colocação em serviço e após alterações posteriores.
- Critério de eliminação: É possível eliminar por conceção o contacto, o ponto de aprisionamento, a aresta afiada exposta ou o acesso perigoso?
- Critério de validação: É possível reproduzir, medir, documentar e aprovar todos os contactos previstos na configuração credível mais desfavorável?
- Critério relativo aos perigos do processo: Os perigos de soldadura e manutenção são controlados de forma independente, e esses controlos fazem parte da aceitação no local de instalação?
Inclua estes elementos no pedido de cotação
- Normas ISO, AWS, nacionais e do cliente exigidas, com as respetivas edições
- Repartição de responsabilidades entre fabricante, integrador, empregador/utilizador, trabalhadores e entidade responsável pela aceitação
- Inventário de cenários de contacto em produção e fora da produção
- Método de medição, instrumentação, calibração, formato dos dados brutos e incerteza
- Medidas de segurança do processo de soldadura, validação das funções de segurança e documentação dos riscos residuais
- Formato do processo de aceitação, via de aprovação, fatores que desencadeiam o controlo de alterações e responsável pela revalidação
Ao comparar um sistema de soldadura com robô colaborativo, pergunte que evidências da aplicação o fornecedor entregará com a célula. As especificações do produto são elementos de entrada para a integração; não substituem a avaliação de riscos final nem os ensaios de aceitação.
Discuta a aplicação antes de definir o âmbito da aceitação
Partilhe informações sobre as peças de trabalho, os dispositivos de fixação, as tarefas dos operadores, o acesso pretendido, o processo de soldadura e as condições previstas para a mudança de série. Essas informações determinam se é possível eliminar o contacto e o que terá de ser validado.
Analise a solução de soldadura com robô colaborativoPerguntas frequentes
A ISO/TS 15066 continua atual após a ISO 10218:2025?
Ver resposta
Sim. Em 13 de agosto de 2026, a ISO indica ISO/TS 15066:2016 como publicada e em vigor, com revisão prevista. ISO 10218-1:2025 e ISO 10218-2:2025 também estão publicadas. Confirme as edições relacionadas adotadas no projeto, em vez de presumir que a ISO/TS 15066 foi retirada, e registe essa decisão sobre as edições na avaliação de riscos e no plano de ensaios.
Um robô colaborativo conforme à ISO 10218-1 torna conforme uma célula de soldadura?
Ver resposta
Não. A ISO 10218-1 diz respeito ao robô, enquanto a aplicação integrada tem a sua própria configuração, ferramentas, peças de trabalho, dispositivos de fixação, programas, acessos, perigos do processo e tarefas. Essas condições continuam a exigir avaliação de riscos, medidas de proteção, validação e aceitação documentada. A tocha, o conjunto de cabos, a peça quente, o fio afiado, o posicionador e as superfícies de reação fixas podem criar perigos que não constam da declaração do modelo do robô. Considere a documentação do robô como um dos elementos que fundamentam a decisão relativa à célula.
Tenho de testar a pressão se o robô colaborativo indicar a força ou o binário?
Ver resposta
Uma estimativa do controlador não permite determinar a pressão local. Quando os critérios de contacto selecionados incluem um limite de pressão, meça-a com um método adequado à região do corpo, à geometria e ao tipo de contacto; meça também a força aplicável, em vez de a deduzir da outra grandeza. Uma superfície ampla e uma aresta estreita podem produzir valores de pressão diferentes com uma força total semelhante. Registe o dispositivo de medição, o elemento biofiel, a área de contacto, a calibração, o método de aquisição e filtragem, as repetições, os traçados brutos e a configuração ensaiada. Se alguma das grandezas aplicáveis não cumprir os critérios, altere a energia, a geometria, a folga, a trajetória ou a medida de proteção e repita o ensaio afetado.
Quando deve ser revalidado um robô colaborativo de soldadura?
Ver resposta
Revalide os cenários afetados após qualquer alteração que possa modificar a energia de contacto, a geometria, o aprisionamento, o acesso, a paragem ou o comportamento durante a tarefa. Entre as causas mais comuns estão a mudança de tocha, carga útil, peça de trabalho, dispositivo de fixação, disposição dos cabos, programa, velocidade, parâmetro de segurança, disposição, reparação, versão do software ou tarefa do operador ou de manutenção.
Um robô colaborativo de soldadura pode funcionar sem proteções físicas?
Ver resposta
Só quando a avaliação de riscos da aplicação justifica o modo de operação colaborativo escolhido e todos os perigos relevantes estão controlados. Um braço com limitação de força não elimina a necessidade de resguardos contra o arco, controlo de fumos, acesso controlado, encravamentos, zonas monitorizadas, proteções fixas ou outras medidas de proteção, quando exigidas pelo processo de soldadura e pela conceção da célula. A disposição justificada pode, por isso, combinar medidas de proteção colaborativas e convencionais.
Defina as evidências antes de definir a velocidade
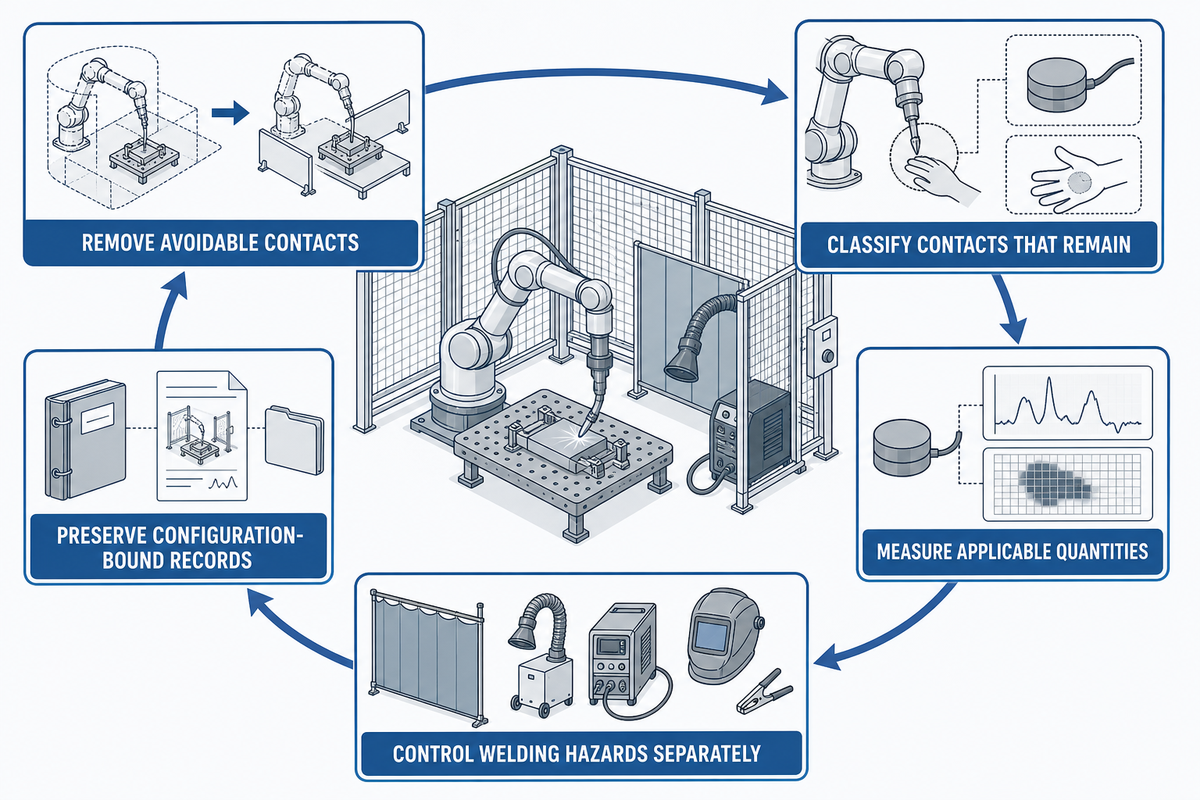
A ISO/TS 15066 não pede aos compradores que aceitem sem questionar a designação «robô colaborativo seguro». As equipas de projeto têm de tomar decisões ao nível da aplicação: eliminar os contactos evitáveis, classificar os restantes, medir as grandezas aplicáveis nas condições mais desfavoráveis, controlar separadamente os perigos da soldadura e manter um registo associado à configuração.
Pergunta final para a aceitação
Se amanhã mudar a tocha, a peça de trabalho, o dispositivo de fixação, a trajetória, a velocidade, o software, o acesso ou a tarefa, os seus registos permitem identificar exatamente quais os cenários que têm de ser revistos e novamente ensaiados? Se não, o projeto tem um parâmetro de força, mas não um sistema de validação defensável.
Sobre este guia de segurança
A Wuxi Zhouxiang Complete Set of Welding Equipment Co., Ltd. concebe e fornece sistemas de soldadura automatizada, incluindo soluções de soldadura colaborativa. Este artigo distingue a validação do contacto com o robô dos controlos do processo de soldadura, para que os compradores possam definir um âmbito de aceitação mais claro; saiba mais sobre a equipa e a experiência de fabrico no perfil da empresa.
Referências e fontes
- Robôs colaborativos, ISO/TS 15066:2016, International Organization for Standardization
- ISO 10218-1:2025, Robôs industriais, International Organization for Standardization
- ISO 10218-2:2025, Aplicações de robôs industriais e células robotizadas, International Organization for Standardization
- ISO/PAS 5672:2023, Métodos de ensaio para medir forças e pressões, International Organization for Standardization
- FB HM-080: Sistemas de robôs colaborativos com limitação de potência e força, DGUV
- Sensores de força e pressão macios para aplicações de segurança robótica, National Institute of Standards and Technology
- Sistemas de robôs industriais e segurança dos sistemas de robôs industriais, Occupational Safety and Health Administration
- Fumos de soldadura e manganês, National Institute for Occupational Safety and Health
- Comité D16 de Soldadura Robótica e Automática, American Welding Society

