
Contacte a Zhouxiang


Atualizado em maio de 2026. Revisto pela equipa de engenharia de sistemas de soldadura da ZX.
A inspeção não destrutiva de soldaduras consiste em examinar uma junta concluída para detetar fissuras, porosidade, falta de fusão ou outras irregularidades, sem maquinar, atacar quimicamente ou partir a peça. Todos os recipientes sob pressão, condutas ou ligações estruturais conformes com o código recebem esta aprovação em cada inspeção. Este guia aborda os 5 principais métodos de ensaio de soldaduras aprovados pela AWS — radiografia (RT), ultrassons (UT), partículas magnéticas (MT), líquidos penetrantes (PT) e inspeção visual (VT) —, bem como a utilização crescente da inspeção visual AI, as normas associadas a cada método e 4 perguntas fundamentais a colocar na seleção do ensaio.Especificações rápidas: os cinco métodos END em resumo
| Método | Deteta | Superfície / subsuperfície | Norma aplicável |
|---|---|---|---|
| VT — visual | Fissuras, mordeduras, perfil, dimensões | Apenas à superfície | AWS D1.1 § 6, AWS B1.11 |
| RT — radiográfico | Porosidade, escória, falta de fusão (volumétrica) | Subsuperfície (volumétrica) | ASME BPVC Sec. V Art. 2, ISO 17636 |
| UT / PAUT — ultrassónico | Fissuras planares, falta de fusão, falta de penetração | Superfície, zona próxima da superfície, subsuperfície | ASME BPVC Sec. V Art. 4, ISO 17640 |
| MT — partículas magnéticas | Fissuras à superfície e ligeiramente abaixo da superfície | Superfície + ~3 mm | ASTM E709, ISO 17638 |
| PT — líquidos penetrantes | Fissuras abertas à superfície, microporos, fugas | Apenas à superfície | ASTM E165, ISO 3452 |
Fonte: páginas de métodos da ASNT, AWS B1.10M/B1.10:2016, ASME BPVC Section V (edição de 2025).
O que são os ensaios não destrutivos de soldaduras? Cinco métodos (e por que razão a VT vem primeiro)
 Os END são um conjunto de métodos de inspeção que identificam defeitos numa soldadura sem danificar nem alterar a peça. Abrangem desde um Certified Welding Inspector que usa uma lanterna e um calibre de soldadura até sistemas ultrassónicos phased array codificados, montados num robô sobre lagartas.
Os «cinco métodos» que a maioria dos soldadores aprende
Desde o curso de fundamentos de END da American Welding Society até ao AWS B1.10M/B1.10:2016 Guide for the Nondestructive Examination of Welds, há cinco métodos essenciais que surgem de forma consistente nos critérios de aceitação da maioria dos códigos: ensaio visual (VT), ensaio por líquidos penetrantes (PT), ensaio por partículas magnéticas (MT), ensaio radiográfico (RT) e ensaio ultrassónico (UT). Muitos programas de formação CWI incluem estes métodos na secção de conteúdos essenciais que não se pode ignorar. Embora a lista dos «cinco» seja útil para questões do dia a dia, não abrange todos os métodos. A American Society for Nondestructive Testing (ASNT) reconhece 16 métodos de END na sua série de manuais, incluindo correntes induzidas (ET), emissão acústica (AE), métodos térmicos e de infravermelhos, ensaios de estanquidade e vários outros utilizados na monitorização de vasos em serviço. A maioria das inspeções de soldaduras centra-se nos cinco métodos acima, embora um programa de END bem desenvolvido tenha um sexto em conta, quando necessário.Por que razão a inspeção visual é sempre o primeiro passo
A AWS D1.1, norma de soldadura estrutural para aço, afirma claramente: «As soldaduras sujeitas a ensaios não destrutivos devem ter sido consideradas aceitáveis por inspeção visual.» Soldaduras abaixo ou acima das dimensões previstas? Não se faz radiografia. Soldaduras deformadas? Não há ultrassons nem ondas transversais que as tornem aceitáveis. Na prática, o primeiro ensaio é sempre visual. Não se prepara a câmara nem se leva a película para revelar uma soldadura deformada antes de confirmar que o resto está em condições.«A inspeção visual é a base de todos os métodos de END, porque a interpretação visual é necessária em todos os outros métodos. Na maioria dos métodos de END, o inspetor recorre a instrumentos para realizar a inspeção. Na inspeção visual, o próprio inspetor é o instrumento que avalia a peça.» — Bruce Crouse, ASNT VT Level III
Quais são os 5 tipos de ensaios não destrutivos?
No caso específico da soldadura, os cinco métodos essenciais permitem detetar estas famílias de descontinuidades:- Problemas no perfil superficial: fissuras, mordeduras, sobreposições, falta de fusão na raiz do passe, excesso de dimensão da soldadura.
- Descontinuidades abertas à superfície: microporos ou falta de ligação detetáveis por líquidos penetrantes, percursos de fuga.
- Descontinuidades à superfície e próximas da superfície: fissuras longitudinais, falta de fusão na zona de contacto em metais ferromagnéticos.
- A RT revela descontinuidades volumétricas, como poros, inclusões de escória e falta de fusão, existentes no interior da soldadura.
- A UT e a PAUT detetam defeitos planares (fissuras, falta de fusão, falta de penetração) em qualquer ponto entre a face e a raiz, e permitem medir a dimensão e a profundidade.
Ensaios radiográficos (RT): raios X e raios gama
 Os ensaios radiográficos (RT) consistem em fazer passar radiação ionizante pela junta soldada e registar a imagem numa película, numa placa de fósforo para radiografia computorizada ou num detetor digital de painel plano. Nas radiografias, as descontinuidades aparecem como zonas mais escuras, por serem mais permeáveis à radiação. A RT é muitas vezes associada à «qualidade de raio X», embora aqui se trate provavelmente do termo mais abrangente: inspeção volumétrica de soldaduras.
Raios X ou raios gama: quando usar cada um
Na RT industrial são utilizadas duas famílias de fontes:- Os tubos de raios X têm um seletor de tensão para ajustar a voltagem à espessura da parede. São utilizados em instalações fixas e em chapas de aço mais finas (até cerca de 50 mm, consoante a potência do tubo).
- As fontes gama são radioisótopos selados que emitem radiação continuamente. O Iridium-192 é a fonte mais utilizada para trabalhos em aço com espessuras de cerca de 6 mm a 75 mm; o Cobalt-60 é indicado para secções muito espessas (superiores a 50-75 mm), devido à maior energia dos fotões.
📐 Nota de engenharia — IQI / penetrâmetros
A sensibilidade é estabelecida por meio de um indicador de qualidade de imagem (IQI) colocado no percurso da radiação. Os IQI com orifícios são lâminas planas com três orifícios perfurados; o menor orifício identificável determina a sensibilidade. Os IQI de fios consistem numa série de fios com diâmetros graduais; o fio mais fino visível na radiografia determina a classificação.
O artigo 2 da ASME BPVC Section V especifica o desenho dos IQI e a sensibilidade mínima (2-2T ou equivalente, na forma mais comum) que a radiografia deve conseguir revelar.O que a RT faz bem e o que não consegue detetar
A RT é insuperável na deteção de porosidade dispersa e inclusões de escória, além de fornecer um registo permanente em película que fica disponível após o trabalho — uma vantagem prática importante quando o contrato exige o arquivo das películas. Contudo, exige um técnico experiente para interpretar as imagens e apresenta toda a espessura da parede numa única imagem. Isso pode levar a uma estimativa excessiva da porosidade (todos os vazios são mostrados quando a porosidade da Table One se prolonga da face à raiz) e a RT é pouco eficaz na deteção de indicações planares alinhadas com o feixe, como uma laminação ou uma linha estreita de falta de fusão. (Esta limitação acabou por levar os códigos a permitir alternativas ultrassónicas.)⚠️ Segurança radiológica
A radiografia gama é regulamentada pela 10 CFR Part 34 (NRC) e por acordos de reciprocidade com os estados. A delimitação de zonas de exclusão, os conjuntos de dosimetria e as credenciais dos radiografistas qualificados não são negociáveis. A grande maioria das oficinas não permite operações de soldadura simultâneas na zona de exclusão, sejam quais forem as circunstâncias; é precisamente por isso que os ultrassons se tornaram tão populares nas linhas de produção que não podem parar.
Ensaios ultrassónicos (UT) e phased array (PAUT)
 As soldaduras são inspecionadas por ultrassons. Um transdutor piezoelétrico introduz na junta ondas sonoras de alta frequência (normalmente 2-5 MHz para uma soldadura em aço-carbono). Os ecos de refletores internos são detetados; um circuito eletrónico de temporização interpreta a energia refletida e apresenta leituras de profundidade e amplitude num ecrã A-scan, B-scan ou C-scan.
Os equipamentos UT permitem observar, no mesmo ecrã, defeitos à superfície, próximos da superfície e em profundidade.
UT convencional, phased array e TOFD
Há três variantes comuns nos trabalhos de soldadura atuais:- A UT tradicional por pulso-eco utiliza «uma sonda, uma fonte de energia e um recetor». Os operadores fazem a varredura manualmente, com gel acoplante entre a sonda e o metal — é económica, portátil e exige bastante experiência.
- O transdutor PAUT é composto por entre 16 e 128 pequenos elementos. Estes são ativados em grupos, com atrasos temporais controlados com precisão, para controlar eletronicamente o ângulo e a focagem do feixe. Uma passagem permite examinar toda a secção transversal da soldadura e guardar os dados num ficheiro. O inspetor pode analisar o registo mais tarde.
- A técnica de difração por tempo de voo (TOFD) utiliza um par de sondas emissoras/recetoras para detetar a difração nas extremidades das fissuras. Permite determinar com grande precisão a altura do defeito ao longo da espessura da parede e, quando se recorre a esta técnica de dimensionamento, é normalmente utilizada em conjunto com a PAUT.
Os resultados UT fornecem informação útil para planear a reparação e substituição de máquinas e equipamentos. Atualmente, as técnicas UT convencionais e avançadas são amplamente utilizadas, pelo que é essencial que os profissionais de END tenham qualificações e certificações atualizadas. — Huidong Gao, ASNT UT Level III
A UT phased array pode substituir a radiografia?
Sim, em cada vez mais situações aceites pelos códigos. Um artigo da ASME revisto por pares, «Review of Ultrasonic Phased Arrays for Pressure Vessel and Pipeline Inspection», documenta como os novos códigos para vasos sob pressão — em especial ASME Code Case 2235 — permitiram a utilização de PAUT em vez de RT como prática aceite para soldaduras de vasos sob pressão. A ASME Section V Article 4 inclui a UT para inspeção de soldaduras no corpo principal do código desde 2010, pelo que, em muitos casos, já não é necessário recorrer a um code case. A API 620 e a API 650 incluem ambas o Appendix U, que especifica a utilização de ultrassons em substituição da RT. A US Nuclear Regulatory Commission também autorizou a utilização de PAUT em vez de RT em tubagens relacionadas com a segurança, em centrais como a Turkey Point da Florida Power & Light, ao abrigo do registo ML17208A058. Vantagens práticas: não é necessária blindagem contra radiação, os dados são eletrónicos em vez de estarem em película, é possível dimensionar defeitos ao longo da espessura da parede e o soldador recebe informação imediata. A comunidade r/nondestructivetesting do Reddit confirma-o em linguagem simples: um profissional afirma que as vantagens restantes da RT são «imagens com registo permanente e interpretação menos subjetiva», enquanto os sistemas PAUT sobre lagartas já são «a norma do setor» em muitos projetos de condutas.⚠️ Erro comum — operadores PAUT sem fundamentos de ondas transversais
Segundo nos dizem, vários temas foram discutidos no fórum do curso geral ACA. Um dos comentários refere um problema recorrente nas discussões entre inspetores certificados: falta de experiência prática com UT convencional por ondas transversais entre os técnicos de PAUT. A leitura de uma imagem S-scan pode induzir em erro quando a geometria gera ecos com conversão de modo ou quando a superfície da peça não permite um bom acoplamento. Uma solução simples que parece resultar: manter os conhecimentos de UT convencional como pré-requisito, pelo menos ao adotar novas ferramentas de varrimento.
✔ Vantagens da UT / PAUT
- Sem risco de radiação nem zona de exclusão
- Deteta defeitos planares (LOF, LOP) melhor do que a RT
- Arquivo de dados eletrónicos, sem manuseamento de películas
- Resultados imediatos — o soldador pode corrigir o defeito no mesmo turno.
- Medição da altura ao longo da espessura da parede para avaliar a aptidão para serviço
⚠ Limitações da UT / PAUT
- É necessário um acoplante — gel ou água em cada ponto de contacto
- Os materiais de grão grosseiro (aço inoxidável fundido) dispersam o som
- Zona morta próxima da superfície na técnica por pulso-eco
- Custo de aquisição da PAUT: $30 000–$100 000+ pelo equipamento, mais o codificador e o scanner
- Exige mais formação do que a RT ou a PT
Ensaios por partículas magnéticas (MT / MPI)
 O MT permite detetar descontinuidades à superfície e próximas da superfície em materiais ferromagnéticos — aço-carbono, aços de baixa liga e aços inoxidáveis ferríticos — ao gerar um campo magnético que atrai partículas de óxido de ferro. Quando uma imperfeição interrompe o campo, o fluxo de fuga atrai as partículas, formando uma indicação visível que acompanha o defeito.
Como se gera o campo magnético
Nos trabalhos de soldadura predominam duas técnicas de geração do campo. Um yoke é um eletroíman portátil, segurado à mão e colocado de cada lado da soldadura, que gera um campo longitudinal no espaço entre os polos. As pontas de contacto fazem passar corrente contínua pela peça para gerar um campo circular. A direção do campo pode ser determinante: uma fissura só produz uma indicação quando está inclinada em relação às linhas de força, pelo que a rotação de 90 graus exigida pela ASTM E709 e pela ISO 17638 é necessária.Partículas húmidas ou secas, visíveis ou fluorescentes
As partículas são aplicadas a seco (pó colorido soprado de um recipiente) ou em suspensão (num veículo à base de querosene ou água). As partículas secas funcionam melhor do que as húmidas em superfícies rugosas no estado em que ficaram após a soldadura; as húmidas são mais finas e detetam fissuras mais estreitas. As partículas fluorescentes, observadas sob luz UV, permitem níveis de sensibilidade impossíveis de alcançar com partículas visíveis à luz normal. É por isso que o método húmido fluorescente MT é a norma no setor aeroespacial para componentes de motores.💡 Dica profissional — teste ferromagnético
Antes de retirar o yoke, experimente usar um íman manual na soldadura. Se o íman não aderir, o MT será ineficaz. O aço inoxidável austenítico (material de base 304, 316 ou duplex com metal de adição austenítico) e as soldaduras de alumínio não são atraídos por um íman. Use PT ou recorra a métodos volumétricos. Aplicar MT numa soldadura não magnética e registar «sem indicações» é o falso negativo clássico que denuncia inspetores sem formação durante as auditorias.
Ensaios por líquidos penetrantes (PT)
 Os ensaios por líquidos penetrantes detetam defeitos abertos à superfície em todos os materiais não porosos: aço, aço inoxidável, alumínio, cobre, titânio, vidro e até cerâmica. Quando não é possível magnetizar uma soldadura de aço inoxidável por MT, o PT é a solução.
As cinco etapas do processo PT segundo a ASTM E165
- Pré-limpeza: desengordure e seque a soldadura; óleo, resíduos de escória ou tinta impedem a ação do líquido penetrante.
- Aplique o líquido penetrante: pulverize, mergulhe ou pincele um corante contrastante ou fluorescente sobre a superfície da soldadura.
- Tempo de penetração: aguarde o tempo necessário — geralmente 5-30 minutos para soldaduras, segundo a ASTM E165, e mais tempo no caso de fissuras estreitas por fadiga.
- Remoção do excesso: limpe a superfície com o produto especificado para remoção pelo veículo (água, solvente ou emulsificante). Não encharque a superfície, pois isso retira o corante das fissuras.
- Revelação e inspeção: aplique pó revelador; este puxa o corante de qualquer defeito e realça a indicação. As indicações com corante visível podem ser observadas sob luz branca; as fluorescentes exigem luz UV-A.
📐 Nota de engenharia — temperatura da superfície
O PT continua a ser económico (um kit básico de pulverização com três latas custa menos de $50), portátil e adequado a várias geometrias de superfície — pode ser aplicado numa soldadura de ângulo, numa junta em T de tubo ou até numa junta ao teto que parece impossível. A sua limitação é absoluta: só revela defeitos abertos à superfície. Uma falta de fusão subsuperficial 2 mm abaixo do reforço não será visível, por mais tempo que o líquido penetre.
A ASTM E165 permite uma temperatura da peça entre 50F e 125F (10C a 52C) durante o procedimento. Abaixo do limite inferior, a viscosidade do líquido penetrante aumenta e a ação capilar que o faz penetrar numa fissura estreita falha; podem observar-se soldaduras aparentemente limpas com fissuras muito finas. Em tempo frio, o PT exige um procedimento qualificado para baixas temperaturas, com prolongamento recomendado do tempo de penetração ou uma composição alternativa do líquido penetrante.
Inspeção visual AI: onde se enquadra a visão artificial na inspeção não destrutiva de soldaduras
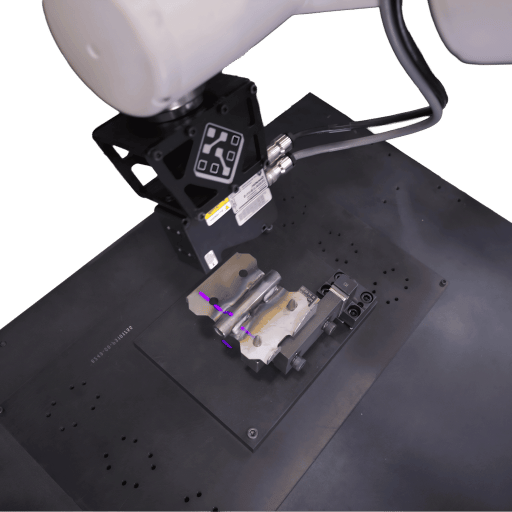
Sobre esta secção. A inspeção visual AI de soldaduras é uma capacidade emergente, num mercado de fornecedores em rápida evolução. As descrições abaixo refletem a documentação comercial dos produtos e estudos académicos recentes; os valores de exatidão comunicados variam bastante consoante os dados de treino, a classe de defeito e o material de base, e nenhuma publicação da AWS ou da ASME apresenta atualmente a visão AI como substituto de um Inspetor de Soldadura Certificado.
A inspeção visual AI de soldaduras aplica redes neuronais convolucionais — a mesma família de arquiteturas de visão por computador usada em robôs e na radiologia — a imagens da superfície da soldadura. Uma câmara, muitas vezes combinada com perfilometria por luz estruturada ou linha laser, capta uma imagem do cordão tal como fica após a soldadura; o modelo classifica a geometria do cordão como aceitável ou como uma de várias categorias de defeitos (porosidade, mordedura, salpicos, falta de cordão, perfil irregular do reforço).
O que a visão AI deteta e escapa à inspeção visual humana
Os fornecedores destacam a consistência, não uma visão milagrosa. Um modelo treinado examina todos os cordões numa célula robotizada segundo um único critério, não se cansa a meio do turno e regista com data e hora todas as imagens das soldaduras para inspeção posterior. Os sistemas preditivos também enviam dados sobre a forma do cordão ao controlador de soldadura, para recalibrar a tensão, a alimentação do fio ou a velocidade de deslocação. O interesse dos investidores é evidente: está a ser canalizado capital de risco para o setor; a maioria dos fornecedores comerciais demonstra uma deteção de defeitos em todo o cordão superior a 90 por cento nas aplicações de referência, com investimento contínuo em 2024 e 2025.O que não pode substituir
Uma câmara AI não cria um campo magnético na soldadura, não transmite som através dela nem produz uma radiografia. Do ponto de vista da física, trata-se de uma estratégia visual, sujeita às mesmas limitações de inspeção apenas superficial da inspeção visual humana. A AWS D1.1 continua a exigir inspeção visual por uma pessoa qualificada, e a aceitação para certificação pelo código é aprovada por um operador humano, não por um sistema AI. A câmara funciona simplesmente como complemento: a inspeção visual AI é uma camada de inspeção de 100% das soldaduras integrada na produção, enquanto os inspetores CWI e os métodos volumétricos (RT/UT) realizam os exames de aceitação exigidos pelo código.Integração em células de soldadura robotizada
Uma aplicação ideal para a inspeção visual AI é no interior da célula de soldadura. Uma câmara num segundo braço fixo ou no braço da tocha capta simultaneamente imagens de cada soldadura na zona de inspeção, imediatamente após a soldadura, enquanto a peça permanece presa no dispositivo de fixação e ainda existe pelo menos uma oportunidade para corrigir um cordão mal posicionado, sem retirar a peça do dispositivo e voltar a colocá-la. Esta vantagem é particularmente relevante em células de soldadura robotizada usadas no fabrico de recipientes sob pressão para a indústria energética, onde a inspeção a 100% é exigida por contrato e o custo de uma falha não detetada (um recipiente devolvido, um novo ensaio de conformidade) excede largamente o investimento numa câmara e no software associado.Escolher o método adequado: cobertura de defeitos, custo e rapidez
 Avançar com o método ideal não significa escolher a solução disponível que apresente a maior combinação de sensibilidade e especificidade num vídeo de demonstração de um fornecedor. Significa escolher o método que identifica adequadamente as classes de defeitos abrangidas pelo código aplicável aos materiais em causa, dentro das limitações de radiação, formação e orçamento do projeto. A maioria das equipas chega à resposta certa com duas tabelas e uma estratégia de avaliação em quatro perguntas.
Matriz de cobertura de defeitos por método
| Defeito | VT | PT | MT | RT | UT / PAUT |
|---|---|---|---|---|---|
| Fissura superficial | limitada | ✔ | ✔ | limitada | ✔ |
| Fissura subsuperficial | ✘ | ✘ | ~3 mm | limitada | ✔ |
| Porosidade | apenas à superfície | apenas à superfície | apenas à superfície | ✔ | limitada |
| Inclusão de escória | ✘ | ✘ | ✘ | ✔ | ✔ |
| Falta de fusão (LOF) | ✘ | ✘ | apenas à superfície | limitada | ✔ |
| Falta de penetração (LOP) | apenas na raiz | apenas na raiz | apenas na raiz | ✔ | ✔ |
| Mordedura | ✔ | ✘ | ✘ | ✘ | ✘ |
| Laminação (paralela à superfície) | ✘ | ✘ | ✘ | limitada | ✔ |
Qual é o melhor método de END para fissuras superficiais?
Fissuras apenas à superfície. A resposta depende do material de base: para aço ferromagnético, use MT — um yoke com pó seco dará uma indicação clara em menos de um minuto. Para aço inoxidável ou alumínio, use PT — o campo magnético não se estabelece numa liga não magnética. Para fissuras de fadiga estreitas, abaixo do limiar de deteção dos líquidos penetrantes visíveis, o PT fluorescente sob UV funciona bem. O UT também deteta fissuras superficiais, mas, para a inspeção de defeitos superficiais não artificiais, é excessivo em comparação com MT ou PT, e é mais difícil justificar o nível de competência exigido ao operador.Estrutura de seleção de END em 4 perguntas
Siga estas perguntas por ordem. Cada resposta restringe a escolha do método.
- A inspeção é apenas superficial ou volumétrica? Para uma inspeção apenas superficial, use VT/PT/MT. Para uma inspeção volumétrica, precisa de RT ou UT/PAUT.
- O material é ferromagnético? Se sim, MT é mais rápido do que PT para inspeção superficial. Se não (aço inoxidável austenítico, alumínio, cobre, titânio), use PT.
- O código ou contrato exige um registo permanente? Se sim e for exigido um registo em película, RT continua a ser a opção mais simples. Se sim e for aceite um registo eletrónico, use PAUT com dados codificados.
- A área de trabalho permite o uso de radiação ou a velocidade de toda a linha de produção é o fator limitante? Sem radiação ou com a velocidade como fator crítico: PAUT (ou visão artificial com AI para triagem). Radiação aceitável e inspeção pontual: RT é adequado.
Na maioria dos equipamentos sob pressão e condutas com marcação de conformidade com os códigos API 650, ASME B 31.3 e ANSI B16.5, a estrutura leva sempre a VT (obrigatório) mais uma de duas opções de inspeção volumétrica. Nos tubos de permutadores de calor de parede fina, leva a VT mais PT. Este é um ponto de partida, não substitui a cláusula do código aplicável.
Códigos, normas e critérios de aceitação
 A cobertura dos métodos indica o que cada método de END pode fazer. Os códigos indicam o que o seu setor exige. A maioria dos projetos rege-se por um de cinco documentos principais.
| Código / norma | Âmbito | Métodos de END abrangidos |
|---|---|---|
| AWS D1.1 / D1.1M | Código de soldadura estrutural — aço | VT (obrigatório), PT, MT, RT, UT |
| ASME BPVC Section V | Código para caldeiras e equipamentos sob pressão — métodos de ensaio não destrutivo | Todos os cinco (o Artigo 4 abrange UT, incluindo PAUT, desde 2010) |
| ASME BPVC Section IX | Qualificação de soldadura, brasagem e fusão | VT, além de referências aos métodos da Section V |
| API 1104 | Soldadura de condutas e instalações associadas | VT, RT, UT automatizado (AUT/PAUT), MT, PT |
| ISO 17636 / 17640 / 17638 / 3452 | Equivalentes internacionais para RT, UT, MT, PT | Cada norma ISO abrange um método |
| ASTM E165, E709 | Práticas normalizadas para PT e MT | PT (E165), MT (E709) |
Certificação de inspetores
Dois sistemas de certificação dominam o setor. A credencial AWS Certified Welding Inspector (CWI) habilita o inspetor visual segundo AWS D1.1 e códigos semelhantes; o exame abrange processos de soldadura, formação sobre códigos e práticas de inspeção. A ASNT SNT-TC-1A é uma orientação de práticas recomendadas que os empregadores usam para aprovar inspetores de Nível I, II e III em cada método de END. A maioria dos projetos de equipamentos sob pressão e condutas exige ambos: um inspetor visual CWI e uma equipa de END de Nível II ou III.Perspetivas do setor: END para soldadura robotizada e o futuro da visão artificial com AI
 Segundo o relatório NDT and Inspection de 2025 da MarketsandMarkets, o mercado mundial de ensaios não destrutivos e inspeção valerá USD 14,99 billion em 2025, subindo para USD 22,34 billion em 2030, com uma taxa anual composta de 8.3 percent. Três tendências são especialmente relevantes para a soldadura neste mercado.
PAUT continua a substituir RT no fabrico regido por códigos
A mudança nas normas está praticamente concluída: o Artigo 4 da Section V da ASME abrange diretamente UT em soldaduras desde 2010, o Code Case está consolidado, API 620 e 650 têm o seu Appendix U e a NRC aprovou PAUT, embora sem o designar explicitamente dessa forma, em vez de RT para tubagens relacionadas com a segurança em muitas centrais dos Estados Unidos. O trabalho ainda em curso decorre no interior das empresas de fabrico — sobretudo na produção de spools para condutas e cordões longitudinais de equipamentos sob pressão, onde os sistemas PAUT sobre lagartas começam a ser equipamento normal. Se estiver a definir requisitos para um fabricante para 2026 e os anos seguintes, planeie o processo para receber ficheiros PAUT codificados em vez de zonas de exclusão radiográfica.A visão artificial com AI passa da triagem ao controlo em circuito fechado
A primeira vaga detetava o defeito de soldadura depois de este ocorrer. Uma segunda vaga, cujos utilizadores já incluem algumas empresas com produtos no mercado, usa estes parâmetros do perfil do cordão e envia-os em tempo real para o controlador de soldadura. Assim, ajusta a tensão, a velocidade de alimentação do fio ou a velocidade de deslocação antes de a soldadura marginal ser reclassificada como rejeitada. Esta é a evolução lógica da inspeção em linha em sistemas de soldadura robotizada concebidos para soldaduras de qualidade conforme ao código no setor da energia, onde o ciclo de inspeção protege a verificação da marcação ASME e o ciclo de controlo protege a taxa de produção.A inspeção não intrusiva (NII) reduz a entrada em espaços confinados
Uma tendência relacionada é a adoção crescente de NII em navios em serviço: PAUT, UT por ondas guiadas e termografia. A utilização destes métodos sem abrir a peça elimina a necessidade de andaimes, desgaseificação e autorizações de entrada em espaços confinados. Relatos informais de profissionais em r/nondestructive testing confirmam o que os grupos de integridade de ativos dizem estar a acontecer: são os clientes que estão a pedir propostas de NII em vez de propostas baseadas na entrada em espaços confinados. Para os responsáveis pelas soldaduras, trata-se de disponibilizar capacidade PAUT na oficina, bem como UT na fase de montagem.Para empresas de fabrico com planos de investimento de capital para 2026: quando o âmbito da soldadura é limitado por ASME Section V, AWS D1.1 ou API 1104, a despesa de END com maior impacto para o público-alvo é a avaliação de viabilidade de PAUT codificado, com verificação ótica por AI como filtro na linha de produção à sua frente. RT continua a ser uma opção razoável para peças excecionais de grande espessura produzidas uma única vez, mas a tendência é clara:
Perguntas frequentes
P: O que é um método não destrutivo de avaliação de uma soldadura?
Ver resposta
Ensaios não destrutivos. São ensaios que examinam a soldadura para detetar defeitos sem destruir, cortar, partir ou danificar a junta. A inspeção visual, os líquidos penetrantes, as partículas magnéticas, a radiografia e os ultrassons são os cinco métodos mais utilizados, segundo AWS B1.10M/B1.10:2016.
P: Como se faz END numa soldadura?
Ver resposta
Comece por uma inspeção visual realizada por uma pessoa qualificada; AWS D1.1 especifica que uma soldadura tem de passar, no mínimo, por inspeção PT/MT antes de qualquer outro método de END. Em seguida, escolha um método previsto no código para o defeito que pretende detetar: PT ou MT para defeitos superficiais; RT ou UT para defeitos internos da soldadura. Por fim, registe a inspeção conforme a cláusula aplicável do código.
P: Qual é a diferença entre MT e PT na inspeção de soldaduras?
Ver resposta
O ensaio por partículas magnéticas só funciona em materiais ferromagnéticos, por exemplo, aços ao carbono e aços ferríticos, como o aço inoxidável ferrítico. Só permite ensaiar até cerca de 3mm abaixo da superfície. O ensaio por líquidos penetrantes funciona em qualquer material não poroso — incluindo aços inoxidáveis austeníticos e alumínio —, mas só revela defeitos que afloram à superfície.
Se o íman aderir à soldadura, use MT; se não aderir, use PT.
P: Quando se deve usar RT ou UT em soldaduras?
Ver resposta
Use RT se o contrato exigir um registo permanente em película 2D, se o local de trabalho permitir uma zona de exclusão de radiação ou se as principais preocupações forem defeitos como porosidade dispersa ou inclusões de escória. Use UT ou PAUT, com ou sem apresentação volumétrica 2D em tempo real, quando as falhas planares forem motivo de preocupação (falta de fusão, fissuras), não puder haver radiação ou limitações da velocidade da linha de produção, ou for necessário dimensionar defeitos através da espessura da parede. Muitos códigos atuais — ASME Section V Article 4, API 620 Appendix U, ASME Code Case 2235 — já prescrevem a utilização de PAUT em vez de RT.
P: Qual é a precisão da inspeção visual de soldaduras com AI em comparação com um CWI?
Ver resposta
A maioria dos valores de precisão fornecidos pelos fabricantes para classificadores de defeitos de soldadura com AI situa-se na faixa dos 90 e muitos por cento para classes de defeitos e materiais de base definidos de forma restrita, mas o desempenho real após a instalação continua a depender muito dos dados de treino e da iluminação. A visão artificial com AI continua a ser uma camada de verificação de 100 por cento muito útil e altamente compatível com células robotizadas, mas não permite reconhecer normas e não pode substituir um Inspetor de Soldadura Certificado, por exemplo, no âmbito da AWS D1.1, nem os métodos volumétricos (RT, UT) quando a sua utilização é obrigatória.
P: AWS D1.1 exige END em todas as soldaduras?
Ver resposta
Não. AWS D1.1 exige inspeção visual em todas as soldaduras abrangidas pelo seu âmbito, mas só exige END adicional (PT, MT, RT, UT) quando os documentos contratuais o especificam — normalmente em estruturas sujeitas a cargas cíclicas, elementos críticos em caso de fratura e soldaduras de tração sujeitas a cargas estáticas. As taxas de amostragem são definidas pelo engenheiro responsável pelo projeto.
Está a especificar uma célula de soldadura robotizada em que a qualidade da soldadura tem de cumprir os critérios de aceitação ASME ou AWS? Vamos analisar a sua estratégia de inspeção em conjunto com o sistema de soldadura.
Contacte a equipa de engenharia ZX →Sobre este guia de END em soldaduras
Este guia de 2026 reúne descrições dos métodos de END em soldaduras, a cobertura de defeitos e referências a códigos, com base nos manuais de métodos da ASNT, AWS B1.10M/B1.10:2016, ASME Section V, normas API e literatura académica sobre a substituição da radiografia por PAUT. Quando são incluídos dados de fabricantes sobre a precisão da inspeção visual com AI, estes baseiam-se em estudos de caso e publicações atuais dos fabricantes. Devem ser corroborados antes de serem usados para especificar a sua própria linha de soldadura robotizada.
Referências e fontes
- Método de inspeção visual (VT) para inspeções de END – American Society for Nondestructive Testing (ASNT)
- Ensaios por ultrassons (UT): PAUT, TOFD e técnicas de inspeção de END – American Society for Nondestructive Testing (ASNT)
- Guia AWS B1.10M/B1.10:2016 para o exame não destrutivo de soldaduras – American Welding Society
- Formação online sobre os fundamentos dos ensaios não destrutivos (END) – American Welding Society
- Revisão de matrizes ultrassónicas phased array para inspeção de equipamentos sob pressão e condutas – ASME Journal of Pressure Vessel Technology
- FPL Turkey Point: UT por phased array em substituição de RT (ML17208A058) – U.S. Nuclear Regulatory Commission
- NUREG/BR-0024: trabalhar em segurança com radiografia gama – U.S. Nuclear Regulatory Commission
- ASTM E165/E165M: prática normalizada para ensaio por líquidos penetrantes – ASTM International
- Relatório do mercado de END e inspeção de 2025 – MarketsandMarkets Research
Artigos relacionados
- Soldadura de condutas: critérios de aceitação API 1104 e fluxo de trabalho de inspeção PAUT
- Cálculo do ROI da soldadura robotizada: custos de retrabalho, inspeção e novos ensaios exigidos pelo código
- Discriminação dos custos de uma célula de soldadura robotizada, incluindo equipamento de inspeção de soldaduras em linha
- Soldadura robotizada ou manual: qualidade da soldadura, repetibilidade e carga de inspeção
- Critérios de seleção de um robô de soldadura para aplicações com equipamentos sob pressão regidos por códigos
- Introdução às tecnologias de soldadura robotizada, END e integração de sistemas de qualidade

