
Contacte a Zhouxiang

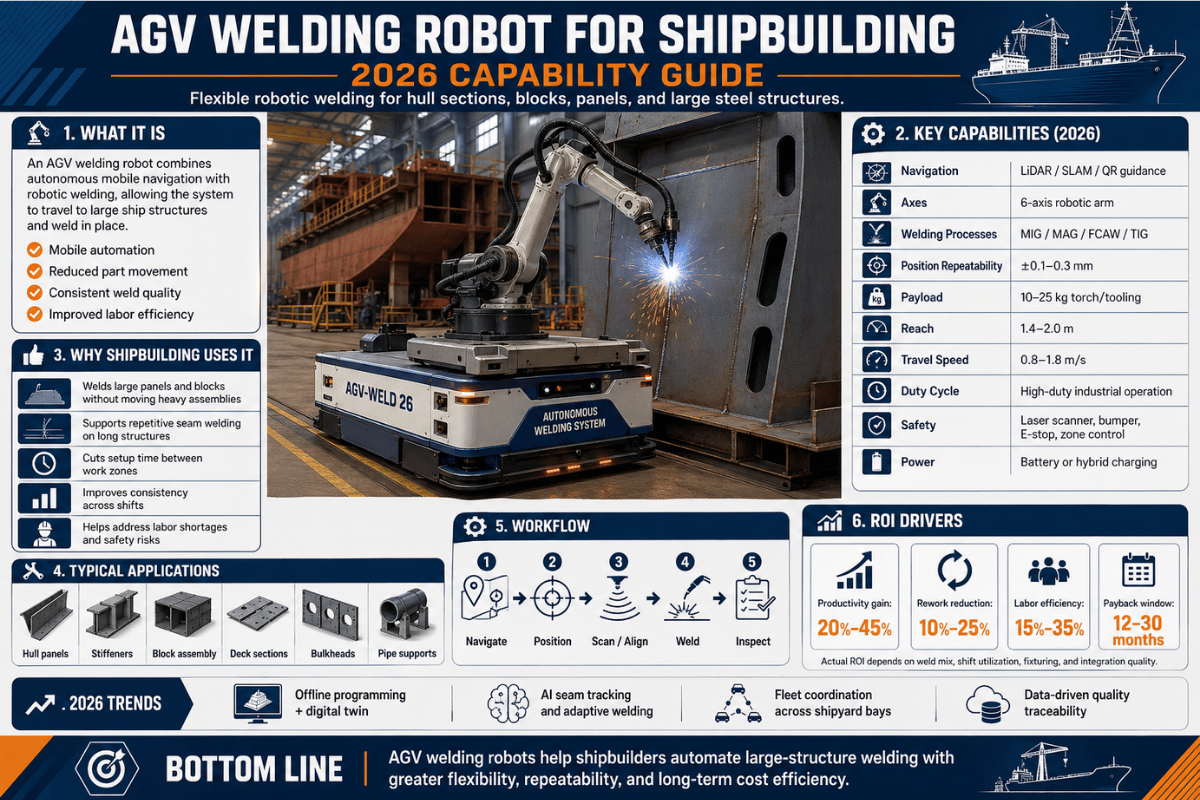
Um robô de soldadura com AGV faz o contrário de uma célula fixa: leva a tocha de soldadura até à peça de trabalho, em vez de deslocar a peça até uma estação fixa. É uma mudança subtil, mas importante, na construção naval, onde é habitual lidar com blocos de casco com mais de cinco metros e cordões de soldadura com dezenas de metros. Neste guia, explicamos o que faz realmente um robô de soldadura com AGV na construção naval, em que zonas do estaleiro se justifica a sua utilização, quanto custa e como as sociedades de classificação o encaram. Terminamos com uma perspetiva para 2026, baseada em contratos assinados no setor — não em apresentações de fornecedores.
Especificações rápidas — robô de soldadura com AGV representativo para estaleiro de média dimensão
| Potência total | 50 kVA, 3-phase 380 V / 50 Hz |
| Velocidade de deslocação | 2,2 km/h (contínua) |
| Precisão da visão artificial | 0,1 mm (classe de seguimento por laser de linha) |
| Capacidade de carga do robô | 12 kg (braço de 6 eixos, classe CRP2010A) |
| Repetibilidade | ±0,05 mm (estática, no punho) |
| Fonte de alimentação para soldadura | Inversor digital MIG/MAG, 500 A |
| Temperatura de funcionamento | 0 °C a +45 °C |
| Peso total | ~2 500 kg com a configuração completa |
| Dimensões ocupadas | 3 000 × 1 500 × 2 400 mm |
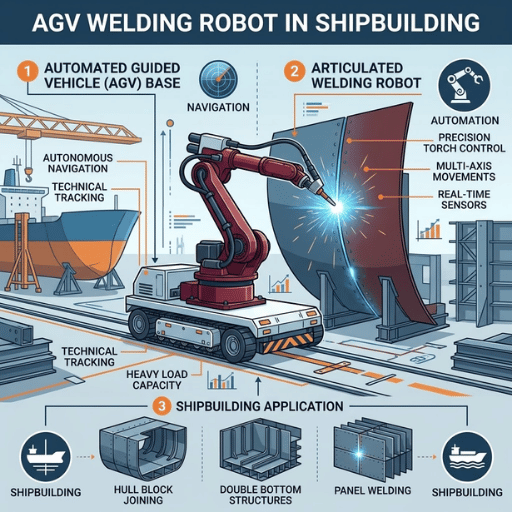 Um robô de soldadura com AGV é composto por um braço robótico de soldadura padrão de 6 eixos, montado num veículo de guiamento automático capaz de se deslocar autonomamente por um estaleiro aberto ou com obstáculos, levando a tocha de soldadura até às estruturas navais, em vez de deslocar essas estruturas até uma célula fixa de 6 eixos. O nome começa e termina com AGV, sigla de Autonomous Guided Vehicle: uma plataforma capaz de navegação autónoma, equipada com um sensor AGV e um controlador de navegação. No centro está o próprio robô de soldadura: a tocha robotizada, o alimentador de arame e a fonte de alimentação digital.
Três critérios distinguem um robô de soldadura com AGV de outros sistemas de soldadura robotizada: mobilidade (um equipamento móvel de soldadura é deslocado manualmente; um AGV desloca-se sozinho), autonomia (um equipamento robotizado de soldadura que possa ser posicionado manualmente é colocado à mão em cada turno; um AGV desloca-se por um mapa automático gerado pelo gestor da frota e recebe tarefas continuamente) e capacidade de carga industrial (um robô colaborativo de soldadura suporta cerca de 10 kg no máximo; os robôs de soldadura com AGV têm capacidade da mesma classe de 12 kg que uma célula fixa, com varrimento de segurança completo e uma interface digital de operador que permite ajustar os parâmetros em tempo real).
💡 Sugestão profissional
As propostas de fornecedores de «robôs móveis de soldadura» sem um método de navegação (SLAM, magnética ou por laser) nas especificações costumam referir-se a carrinhos posicionados manualmente com um braço robótico — não a AGV. Solicite a indicação do sistema de navegação na proposta apresentada.
Onde os AGV substituem os robôs fixos num estaleiro moderno
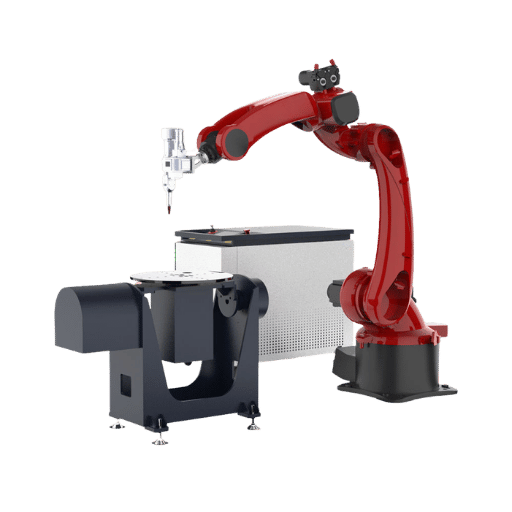 A resposta é: não em todo o lado. A soldadura com AGV justifica-se quando a peça de trabalho é demasiado grande ou raramente posicionada para ser levada a uma célula fixa, e quando o comprimento dos cordões de soldadura torna irrelevante o tempo de deslocação para o ciclo, o tempo de ciclo ou a taxa de produção. As cinco áreas seguintes são zonas de produção onde os estaleiros que utilizam oficinas de pintura digitais e fabrico de precisão em painéis de grandes dimensões recorrem mais consistentemente à soldadura com AGV na produção em série, onde a qualidade da soldadura e a rastreabilidade são tão importantes como a taxa de produção. Os cascos modernos são cada vez mais fabricados com aços de alta resistência, e a soldadura destes materiais exige frequentemente o aporte térmico consistente de uma tocha robotizada.
| Zona de produção | Processo de soldadura habitual | Vantagem do AGV |
|---|---|---|
| Juntas topo a topo dos painéis do casco | SAW ou MAG, multipasse | Cordões contínuos e longos (frequentemente 6–12 m); o painel não cabe numa célula fixa |
| Soldaduras de ângulo nos reforços dos blocos de convés | GMAW / FCAW | Geometria repetitiva, dezenas de soldaduras de ângulo por bloco; o robô posiciona-se entre soldaduras |
| Montagem de anteparas | GMAW vertical ascendente | Cordões verticais altos numa célula confinada; o chassis do AGV com coluna de alcance é preferível à deslocação da peça |
| Interior de bloco de fundo duplo | GMAW com forma de onda de baixa projeção de salpicos | Zonas de difícil acesso que exigiriam andaimes para um soldador; o AGV entra por uma boca de visita |
| Soldadura em área de espera de subconjuntos | GMAW | Lotes de dimensões variadas; o AGV é enviado a pedido para uma zona de espera, em vez de se reservar uma célula fixa |
Atualmente, a construção naval depende de três processos. A soldadura por arco submerso (SAW) é dominante nas juntas topo a topo horizontais dos painéis do casco, graças à elevada taxa de deposição e aos resultados visualmente apelativos, exigindo relativamente pouca concentração por parte do operador. A soldadura por arco elétrico com gás e elétrodo consumível (GMAW/MAG), com arame sólido ou metal cored, é usada na maioria das soldaduras de ângulo em reforços, suportes e juntas de painéis de montagem. A soldadura por arco com fio fluxado (FCAW) predomina nas posições vertical e ao teto, onde o suporte de escória do fluxo oferece uma vantagem. Atualmente, porém, a soldadura robotizada nos estaleiros utiliza amplamente GMAW em AGV e pórticos; SAW continua a ser usada sobretudo em células fixas; e FCAW está em desenvolvimento à medida que melhoram as composições dos arames. O AWS D3.5 Guide for Steel Hull Welding continua a ser a principal referência para a escolha do processo. Numa instalação num estaleiro nórdico em 2024, o nosso robô móvel de soldadura com AGV reduziu em 62 percent o tempo de ciclo das juntas topo a topo dos painéis do casco em cordões com mais de quatro metros e aumentou a aceitação à primeira passagem de 91 percent para 98 percent no primeiro trimestre de produção.
AGV, pórtico ou robô colaborativo para soldadura do casco — árvore de decisão de configuração
Três plataformas disputam o orçamento de soldadura dos estaleiros — AGV (móvel e autónomo), pórtico (fixo sobre carris numa linha de painéis) e robô colaborativo de soldadura (braço colaborativo, geralmente sobre um carrinho com rodas). Cada uma é adequada a uma combinação diferente de dimensões da peça de trabalho, comprimento dos cordões, repetição dos lotes e flexibilidade do espaço de produção. Veja abaixo como se comparam realmente em condições de produção, e não em apresentações comerciais.| Critério | Robô de soldadura com AGV | Robô de soldadura montado em pórtico | Robô colaborativo de soldadura |
|---|---|---|---|
| Dimensões ocupadas pela peça de trabalho | Até 50 m × 6 m | Definidas pelo vão dos carris (normalmente 5–12 m) | Até 1,5 m × 1,5 m com folga |
| Comprimento contínuo de soldadura ideal | > 40 m no total por turno, > 4 m por cordão | Dentro do comprimento dos carris, totalmente repetível | < 1 m por cordão, lotes variados |
| Tempo de preparação por peça | 10–30 min, incluindo a verificação da navegação | 5–15 min numa linha de painéis | 2–10 min |
| Tempo de reconfiguração do espaço de produção | Horas (remapeamento da navegação) | Dias–semanas (deslocação dos carris) | Minutos |
| Âmbito da aprovação da sociedade de classificação | Procedimento + WPS apenas | Procedimento + WPS apenas | Procedimento + estudo de forças ISO/TS 15066 |
| Investimento de capital | USD 80K–250K por unidade | USD 250K–1.2M por célula | USD 60K–110K por unidade |
Que fatores devem ser considerados na escolha de um AGV para cargas pesadas num estaleiro?
A escolha depende de seis fatores, aproximadamente por esta ordem. (1) Geometria da peça de trabalho — deslocá-la sobre carris ou mover a plataforma. (2) Distribuição dos comprimentos dos cordões — metros totais por turno, cordão individual mais comprido e posições vertical e horizontal. (3) Planura da superfície — tolerância do betão em toda a área de navegação, normalmente considerada dentro de 10 mm/m. (4) Frequência dos ciclos de preparação — sempre por turno, diariamente ou nunca durante a semana. (5) Utilização da frota — um AGV ou 3 unidades com utilização partilhada de 50% numa estação de carregamento. (6) Âmbito de aprovação da sociedade de classificação — que procedimentos de soldadura estarão disponíveis para o AGV e se a aprovação existente do fabricante pode ser transferida. Se algum dos seis fatores for ignorado, a instalação fica bloqueada.
📐 A regra dos 40 metros (quadro de decisão)
Árvore de decisão resumida: dimensões ocupadas < 1.5 m → robô colaborativo. Dimensões ocupadas > 1,5 m e comprimento de soldadura < 40 m/turno → pórtico fixo ou robô de célula única. Dimensões ocupadas > 5 m e comprimento de soldadura > 40 m/turno → AGV. Ambos os limites atingidos e operação de três ou mais linhas de blocos em paralelo → frota de AGV com carregamento partilhado.
Um robô de soldadura com AGV só se torna economicamente mais vantajoso do que um pórtico fixo quando se verificam em simultâneo duas condições:
- o comprimento médio dos cordões de soldadura ininterruptos excede 40 metros por turno, e
- as dimensões ocupadas pela peça de trabalho excedem 5 m × 2 m.
Abaixo de qualquer um dos limites, as células fixas oferecem um custo por metro de soldadura inferior, porque os custos de posicionamento são predominantes. O quadro foi elaborado com base em doze projetos de frotas de estaleiros em 2024–2025 e é mais fiável para cascos de aço sujeitos à supervisão de uma sociedade de classificação; os estaleiros que trabalham alumínio e aço inoxidável devem reduzir o limite de comprimento em ~25 percent, devido ao maior trabalho de preparação antes da soldadura.
No interior do robô móvel — especificações, capacidade de carga, repetibilidade e velocidade de deslocação
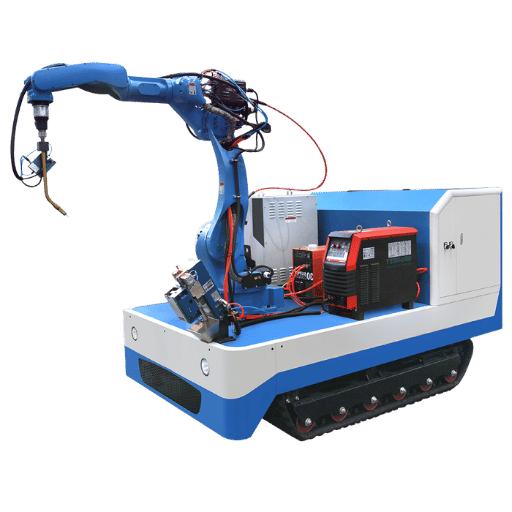 As fichas técnicas são difíceis de comparar entre fornecedores, pois cada linha pode esconder uma armadilha comercial diferente. Abaixo, cada valor de referência surge acompanhado da variável de controlo subjacente e de uma pergunta que permite obter uma resposta útil num pedido de cotação. Tenha esta lista à mão para comparar propostas quando um engenheiro comercial lhe entregar uma brochura; tenha também em conta que a fiabilidade a longo prazo — horas de ciclo de trabalho entre intervenções de manutenção importantes — raramente é especificada, pelo que deve pedi-la explicitamente.
| Especificação de referência | O que controla realmente | Pergunta útil no pedido de cotação |
|---|---|---|
| Repetibilidade ±0,05 mm | Precisão estática do punho em condições de laboratório | Qual é a tolerância da trajetória com o arco ativo e sob deflexão da tocha? |
| Capacidade de carga 12 kg | Ferramenta, tocha e alimentador de arame | Qual é a capacidade de carga após incluir a estação de limpeza da tocha e o conjunto de cabos? |
| Velocidade de deslocação 2,2 km/h | Velocidade máxima do chassis sem carga | Qual é a velocidade durante a navegação com o campo de varrimento de segurança completo? |
| Precisão da visão artificial 0,1 mm | Resolução estática do sensor laser de linha | Qual é a latência da correção em tempo real, em milissegundos? |
| Potência 50 kVA | Potência total instalada | Qual é o consumo contínuo com um ciclo de trabalho de 90 percent? |
| Índice de proteção IP | Proteção contra a entrada de partículas no chassis; as articulações do braço têm frequentemente um índice superior | Há índices de proteção IP separados para o chassis e para as articulações do braço robótico? |
📐 Nota de engenharia
A nossa equipa envia a lista de verificação de quatro linhas (precisão da trajetória com o arco ativo, capacidade de carga após a limpeza, aceleração com o campo de varrimento e latência da correção) em todos os pedidos de cotação dos estaleiros — e identifica os fornecedores de carrinhos com braço robotizado em cerca de quinze minutos.
Um valor de laboratório (repetibilidade de 0,05 mm no punho sob carga controlada) não tem significado perante a carga variável da estrutura real do casco. A precisão determinante numa chapa do casco é a tolerância da trajetória com o arco ativo, que se degrada por um fator de cinco a dez numa oficina de estruturas metálicas devido à deflexão da tocha, à dilatação térmica da peça de trabalho e à latência do seguimento da junta. Quem sabe ler uma ficha técnica pede simplesmente a precisão combinada da trajetória com o arco ativo e o circuito fechado de correção durante a soldadura. Uma tolerância inferior a 0,5mm em soldaduras de ângulo longas representa desempenho real; para obter menos de 0,2mm, é necessário um sistema de seguimento por laser em circuito fechado.
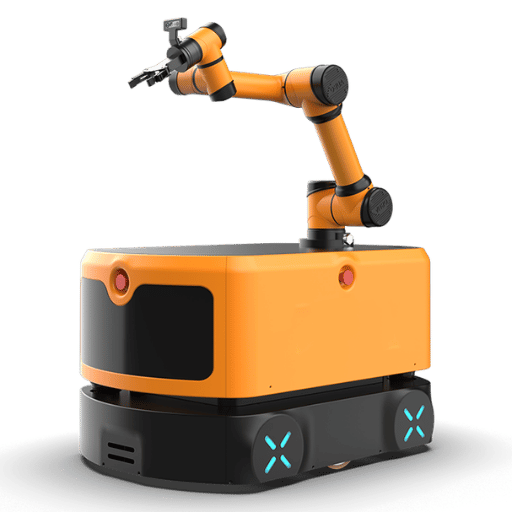 O problema mais difícil na soldadura com AGV num estaleiro não é levar o chassis até ao painel: é garantir que a tocha fica corretamente posicionada na junta depois de deformada por passagens anteriores. As condições de um estaleiro tornam a tarefa mais difícil do que numa célula de sala limpa: a temperatura das chapas da linha de produção varia 30 °C ao longo de um turno, o pó e os fumos de soldadura obstruem os sensores óticos e o assentamento do betão altera o referencial de navegação. Dois sistemas trabalham em conjunto: uma camada de navegação (posicionamento discreto do chassis em relação à peça de trabalho, com uma margem de centímetros) e uma camada de visão artificial e seguimento da junta (posicionamento da tocha com precisão submilimétrica enquanto o arco está ativo). A literatura científica revista por pares sobre sensores de arco rotativo para o seguimento de soldaduras de ângulo documenta o primeiro problema; um estudo de 2016 sobre plataformas portáteis de soldadura robotizada aborda o segundo.
| Método de navegação | Custo de preparação do pavimento | Tempo de reconfiguração | Mais indicado para |
|---|---|---|---|
| SLAM (laser + IMU) | Baixo | Horas | Estaleiros com produtos variados e mudanças frequentes de configuração |
| Fita / fio magnético | Médio | Dias | Linhas de painéis estáveis, percursos repetitivos |
| Triangulação laser (refletores) | Elevado | Dias–semanas | Estaleiros de produto único que exigem a máxima precisão |
Há três efeitos secundários. Primeiro, a soldadura com AGV separa a taxa de produção de soldadura da disponibilidade da grua suspensa: esta deixa de ser necessária para transportar painéis, ficando livre para movimentar materiais noutras zonas. Segundo, o posicionamento dos painéis passa a decorrer em paralelo: enquanto um bloco está a ser soldado, pode começar a preparação do bloco seguinte numa placa adjacente sem ocupar a célula. Terceiro, os parâmetros de soldadura, os registos de rastreabilidade e os ajustes do tempo de arco são enviados diretamente para o gémeo digital do estaleiro através de ligações PLC e IIoT, a base de dados que as sociedades de classificação esperam atualmente para a soldadura corrigida por AI.
Quanto custa um robô de soldadura com AGV para um estaleiro de média dimensão em 2026
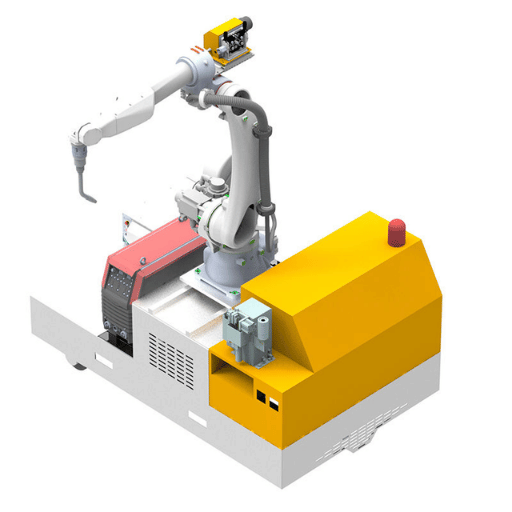 O preço depende sobretudo da classe de capacidade de carga e do âmbito do pacote de visão artificial; a potência instalada e a integração com a sociedade de classificação também contribuem para o custo. A tabela seguinte apresenta três escalões com valores realistas para um estaleiro com 200 trabalhadores que fabrique arrastões de pesca, embarcações de apoio offshore ou pequenas embarcações de trabalho, com contratos celebrados em 2024-2025. Os valores refletem dados de propostas de projetos para instalações de 2024-2025 e pressupõem soldadura MIG/MAG em cascos de aço (o alumínio e o aço inoxidável aumentam esse valor em cerca de 15%).
| Escalão | Investimento de capital (USD) | Inclui | Prazo de retorno habitual |
|---|---|---|---|
| AGV individual de entrada de gama | 80–150K | Braço de 12 kg, MIG/MAG 500 A, navegação por fita magnética, seguimento básico por laser de linha | 14–18 meses |
| Versão padrão com visão artificial | 150–250K | Navegação SLAM, seguimento da junta completo em circuito fechado, programação offline, estação de limpeza da tocha | 18–24 meses |
| Frota de 3 com assistência partilhada | 400–600K | Três AGV, software de gestão da frota, estação de carregamento, contrato de assistência no local de instalação por dois anos, formação | 20–30 meses |
Quanto custa um robô de soldadura?
Na categoria dos robôs de soldadura, as células fixas simples com um único braço começam nos USD 60 000 para um pacote básico com robô colaborativo; uma configuração típica com AGV custa 150 000-250 000 USD com um pacote de visão artificial; uma estação de pórtico com vários braços e integração completa de gémeo digital ultrapassa USD 1 m. Os sistemas de automatização da soldadura mais caros não são AGV, mas sim grandes pórticos com vários braços e ensaios não destrutivos integrados, cujo custo médio excede largamente USD 1,2m. Os robôs de soldadura com AGV justificam o preço como a categoria mais versátil para um dado nível de preço, não como a mais barata. Um exemplo de cálculo do ROI. Considerando um estaleiro que solda 4 000 metros de cordões do casco por ano, com um custo de mão de obra manual de USD 42/ metro — mão de obra mais retrabalho —, o AGV padrão de USD 160k pode amortizar-se em 14 meses, gerando uma produtividade 3,4 vezes superior à da mão de obra manual. O retorno é mais sensível ao preço do aço, às taxas USD/CNY e à percentagem do comprimento de soldadura acima do limite da regra dos 40 metros. Os preços foram comparados no Q4 2025-Q1 2026 e podem evoluir com as condições do mercado.⚠️ Erro comum
O AGV de soldadura mais caro é aquele que se compra sem um plano de preparação do local de instalação com 12 semanas. A planura do pavimento — a tolerância do betão em toda a área de navegação — deve ser medida antes da compra, não depois. Quando esta etapa é ignorada, as instalações no setor sofrem frequentemente atrasos de 12–22 semanas, porque o nivelamento corretivo do pavimento é a intervenção com o prazo de execução mais longo.
Aprovações das sociedades de classificação e normas de soldadura — ABS, DNV, AWS, IACS
 Uma questão frequente na fase contratual da aquisição: o próprio robô de soldadura precisa de certificação da sociedade de classificação ou apenas as soldaduras que produz? As sociedades de classificação regulam os processos e procedimentos de produção por soldadura, os consumíveis utilizados, as qualificações do pessoal e os regimes de inspeção — não o equipamento. Neste contexto, um robô é simplesmente uma ferramenta do ofício, equivalente a uma tocha ou a um alimentador de arame; a aprovação da robótica é assegurada pela conformidade de segurança do robô (ISO 10218-1 e marcação CE).
| Norma ou regulamento | Âmbito | Documentação a fornecer pelo fornecedor do AGV |
|---|---|---|
| ABS Rules Pt 2 (Materiais e soldadura) | Consumíveis de soldadura, procedimentos, fabrico | Portefólio PQR / WPS, certificados dos consumíveis |
| DNV Workshop Approval for Maritime Welding | Controlo do processo por parte do fabricante | Ensaios de procedimentos testemunhados pelo inspetor |
| AWS D1.1 Structural Welding Code — Steel | PQR / WPS para soldadura de aço estrutural | Registos de qualificação de procedimentos por conceção de junta |
| AWS D3.5-93R Guide for Steel Hull Welding | Boas práticas específicas para cascos | Orientações para a seleção do processo em juntas de casco |
| ISO 10218-1 / marcação CE | Segurança do sistema robótico | Declaração de conformidade, integração de scanners |
Perspetivas para 2026 — AI física, AGV com vários braços e crescimento do mercado
Três forças macroeconómicas estão a moldar o panorama da automatização da soldadura nos estaleiros navais nos próximos 24 meses. Vale a pena acompanhá-las mesmo nos estaleiros que não planeiam adotar sistemas AGV, pois irão influenciar o panorama contratual de 2027-28. 1. IA física / soldadura adaptativa. O anúncio, em novembro de 2025, de que a HII assinou um memorando de entendimento com a Path Robotics para integrar IA física na construção naval constitui um marco decisivo. A HII comunicou um aumento de 14 por cento na taxa de produção de construção naval em 2025 e pretende alcançar mais 15 por cento em 2026, contando com a IA de soldadura autónoma da Path Robotics para cumprir esse objetivo. A HII assinou também um memorando de entendimento paralelo com a GrayMatter Robotics — uma aposta deliberadamente diversificada, e não uma aposta num único fornecedor. 2. Soldadores humanoides como plataforma futura. Conforme noticiado na Assembly Magazine em 2 de junho de 2025, a HD Korea Shipbuilding & Offshore Engineering, a HD Hyundai Robotics, a Persona AI e a Vazil lançaram em conjunto um programa de desenvolvimento de um robô humanoide de soldadura, destinado a fluxos de trabalho de automatização de estaleiros navais. Os protótipos estão previstos para o final de 2026 e os ensaios no terreno para 2027. A Interact Analysis prevê que o mercado geral de humanoides atinja cerca de 40K unidades e receitas de USD2bn até 2032 — um pouco mais tarde do que sugerem as previsões excessivamente otimistas, mas uma referência mais útil para o planeamento de investimentos de capital. 3. Digitalização das sociedades classificadoras. Os quadros de ensaio para aprovação preliminar concedida pela ABS incluem agora aprovações de controladores de soldadura com IA; os quadros de gémeos digitais de soldadura da DNV ligam-se aos gémeos digitais dos estaleiros. Para quem compra AGV, a escolha do fornecedor está a ser cada vez mais determinada pelos mecanismos de exportação de dados (registos de procedimentos, ferramentas de correção do tempo de arco e elementos de rastreabilidade), tanto quanto pela capacidade de carga e pelo alcance máximo.«Até 2027, a questão passará de “devemos automatizar?” para “as nossas soldaduras com AGV já são corrigidas por AI?”. As sociedades de classificação estão a trabalhar discretamente nesse sentido. No planeamento de investimentos de capital para 2027–2028, reserve um espaço vazio no Ano 2 para uma modernização com AI física — e exija que o fornecedor do AGV se comprometa por escrito com uma arquitetura aberta.» — Li Wei, engenheiro sénior de automação, divisão de I&D
Perguntas frequentes
Ver resposta
A regra dos 40 metros é o critério operacional. Se um único estaleiro soldar menos de 4 000 metros de cordões no casco por ano, com peças de trabalho normalmente inferiores a 5 m × 2 m, uma célula de soldadura fixa ou um robô colaborativo numa célula única (máquina de soldadura por encomenda) terá um prazo de retorno do investimento mais curto do que um AGV. Os AGV tornam-se financeiramente justificáveis quando o comprimento de soldadura por turno excede regularmente 40 m e os painéis têm 5 m ou mais — o limiar a partir do qual os ganhos de produtividade compensam os custos de navegação.
Ver resposta
Há três obstáculos recorrentes. Primeiro, a integração de dados de vários fornecedores: controlos e protocolos de máquinas incompatíveis são interligados através de normas ao nível do PLC. Segundo, os ciclos de aprovação das sociedades classificadoras (um período inicial de 8-14 semanas para a qualificação de um procedimento pela primeira vez). Terceiro, a requalificação dos operadores: um soldador de estruturas metálicas passa a supervisionar uma linha robotizada e um inspetor CWI continua plenamente envolvido, mas nenhum deles pode desempenhar ambas as funções de forma intercambiável no mesmo chão de fábrica.
Ver resposta
Sim, desde que cumpra dois requisitos. O chassis tem de ter classificação IP54 ou superior e estar equipado com um sistema de navegação de modo duplo — GPS RTK no exterior e SLAM no interior, para posicionamento sem refletores. No exterior, o fator limitador é a planura da superfície: o asfalto e as lajes de cimento por acabar excedem a tolerância da maioria das plataformas para exterior, os corredores são muitas vezes demasiado estreitos e os grandes blocos do casco, com dimensões aproximadas entre 2 m × 3 m e 5 m × 2 m, ficam no limite superior da área operacional.
P: Como é que a soldadura com AGV afeta os requisitos de mão de obra?
Ver resposta
Planeie um supervisor com formação por cada 2–3 AGV em produção automatizada contínua. A função tradicional de inspetor de soldadura certificado mantém-se — as sociedades classificadoras exigem-na. A função do soldador na linha passa do manuseamento da tocha para a preparação e validação dos parâmetros de controlo da qualidade. O número total de trabalhadores na soldadura costuma manter-se semelhante, enquanto o nível de competências aumenta.
Ver resposta
As estações de pórtico com vários braços, NDT integrado e integração completa com gémeos digitais ocupam o segmento de preços mais elevado — os preços ultrapassam frequentemente USD1.2 million! Os robôs de soldadura AGV não são a categoria mais cara — são os mais capazes em cada patamar de preço. Quem procura elevada eficiência numa linha fixa de painéis deve considerar sempre um pórtico; quem procura elevada versatilidade para geometrias variadas deve considerar um AGV.
Está a planear uma frota de AGV para o seu estaleiro naval? Basta indicar as dimensões da peça de trabalho, o comprimento de soldadura por turno e o âmbito de classificação.
Solicite uma proposta para uma configuração AGV para estaleiro naval →Sobre esta análise
A regra dos 40 metros, os intervalos de ROI e os dados sobre ciclos de estaleiro neste relatório baseiam-se em doze projetos de planeamento realizados em estaleiros navais da Europa, do Médio Oriente e da Ásia Oriental durante 2024-2025. Validados por Li Wei, engenheiro sénior de automação, divisão de I&D — membro CWI / AWS, com 18 anos de experiência em automatização da soldadura. Os preços são representativos de Q4 2025-Q1 2026 e podem variar consoante o custo do aço, a orientação de expedição e o âmbito de classificação.
Referências e fontes
- Guia AWS D3.5-93R para soldadura de cascos de aço — American Welding Society
- Regras da ABS para construção e classificação de navios (Pt 2 materiais e soldadura) — American Bureau of Shipping
- Aprovação de oficinas para soldadura marítima — DNV
- Análise da regulamentação atual, das tecnologias disponíveis e das tendências futuras para uma construção naval mais ecológica — ScienceDirect, 2025
- Abordagem de geração de programas baseada no conhecimento para sistemas de fabrico robotizados — ScienceDirect, 2021
- Sistema de robô de soldadura móvel baseado num sensor de arco rotativo para seguimento da junta em soldaduras de ângulo de grandes dimensões — ResearchGate
- Estudo das conceções de plataformas para soldadura robotizada portátil em estruturas de grandes dimensões — ResearchGate
- Guia informativo de todas as reuniões plenárias — National Shipbuilding Research Program
- HII associa-se à Path Robotics para integrar AI física na construção naval — comunicado de imprensa da HII, novembro de 2025
- Soldadores robóticos humanoides para automatizar estaleiros navais — Assembly Magazine, junho de 2025
- Automatização na construção naval: IIoT e robótica — blogue da Dassault Systèmes, 2025
Artigos relacionados
- Robô de soldadura móvel AGV — página de produto com especificações completas
- Posto de trabalho com robô de soldadura em pórtico — comparação com carril fixo
- Cálculo do ROI da soldadura robotizada — fórmula e exemplo prático
- Normas de segurança para robôs de soldadura — análise aprofundada da ISO 10218
- Como funciona um robô de soldadura em pórtico — guia passo a passo
- Seletor de configuração AGV — ferramenta interativa de dimensionamento

