
Contacte a Zhouxiang

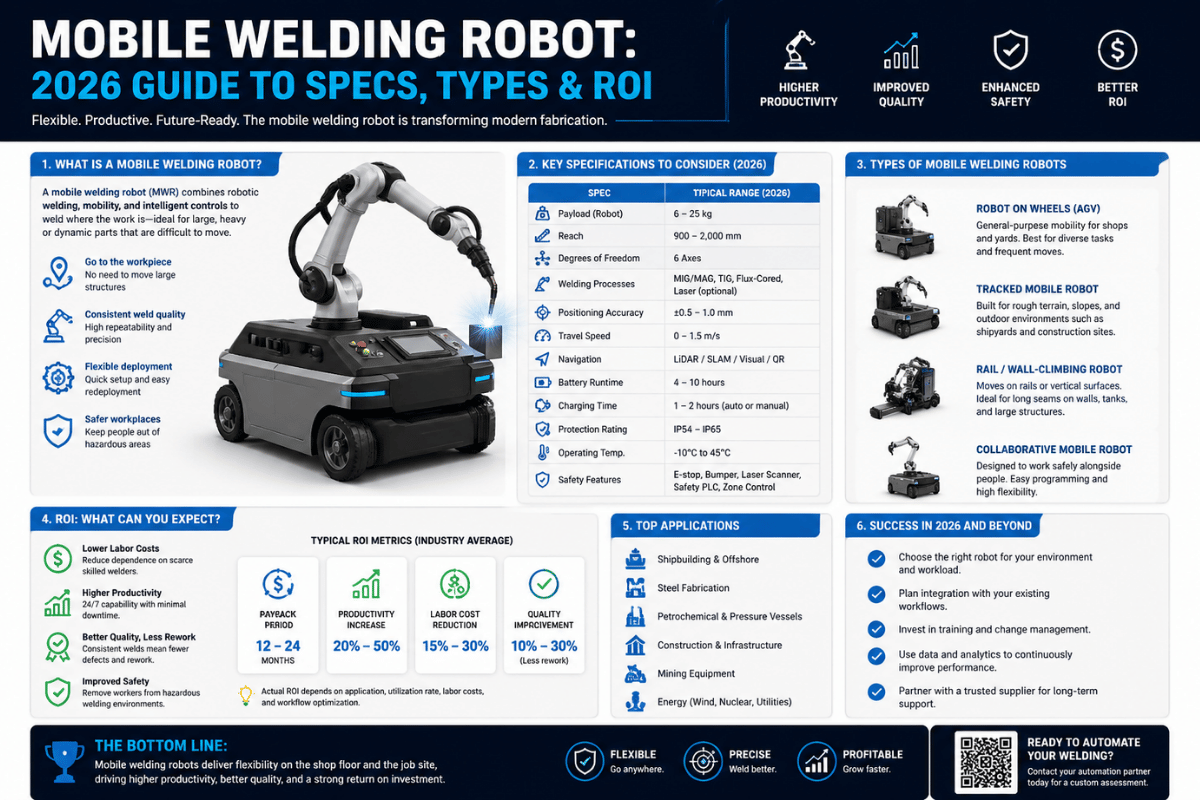
O que é um robô de soldadura móvel? Guia de engenharia de 2026 para seleção, especificações e ROI
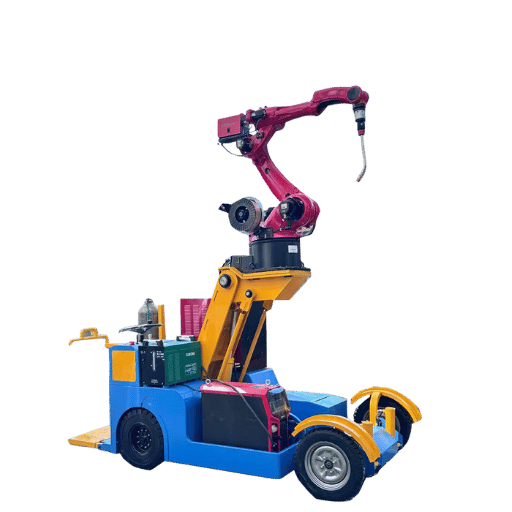
Um robô de soldadura móvel é um chassis autopropulsionado — um veículo de guiamento automático ou uma plataforma com pernas — que transporta um braço robótico de 6 ou 7 eixos, levando uma tocha de soldadura por arco diretamente até à peça de trabalho, em vez de deslocar a peça para uma célula de soldadura fixa. A maioria das oficinas que procura este tipo de equipamento compara-o com um robô colaborativo ou uma linha manual, uma decisão diferente da escolha de um processo ou de uma fonte de alimentação para soldadura. Este guia apresenta a realidade desta categoria em 2026, explica como especificar um sistema para um parque de tubagens ou um estaleiro naval e compara os custos com os da mão de obra manual. Todas as afirmações verificadas têm notas de rodapé; as restantes estão assinaladas como síntese.Especificações rápidas — características desta categoria
| Braço robótico | Articulado de 6 eixos (algumas variantes de robô colaborativo com 7 eixos) |
| Repetibilidade | ±0.05 a ±0,10 mm |
| Precisão da visão artificial | 0,1 mm em laboratório / 0,2-0,3 mm em condições de arco elétrico |
| Tipo de acionamento | Com rodas, sobre lagartas, guiado por SLAM ou quadrúpede (2026) |
| Velocidade de deslocação | 1,0-3,0 km/h, consoante a plataforma |
| Potência total | 4,5-50 kVA (3 fases, 380V/50Hz típico) |
| Intervalo de preços | $80K-$250K chave na mão; variantes com robô colaborativo a partir de $30K |
O que é um robô de soldadura móvel?
Definição em 50 palavras
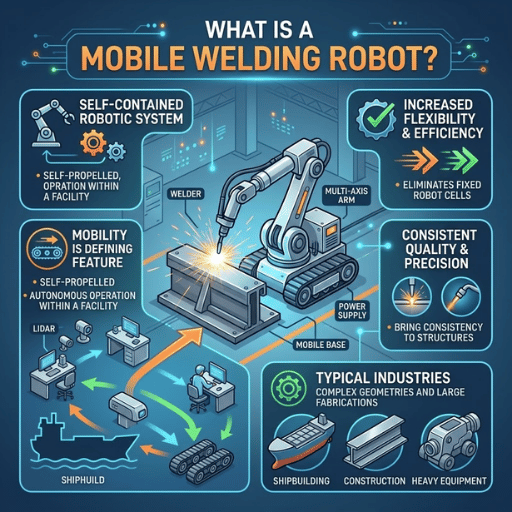
Um robô de soldadura móvel é um veículo de guiamento automático (ou uma plataforma com pernas) que transporta um braço robótico multieixos e uma tocha de soldadura. A visão artificial e a navegação integradas permitem-lhe localizar uma peça de trabalho e executar um ciclo de soldadura autónomo sem que uma pessoa tenha de deslocar a peça – o que o distingue das células com robôs colaborativos e dos sistemas de soldadura robotizada fixos. Esta categoria ocupa um segmento restrito de soluções de soldadura comuns, que é muitas vezes confundido com outras opções; por isso, é útil defini-la. Veja como um robô de soldadura móvel se distingue das opções mais próximas: a célula com robô colaborativo, a célula fixa e o soldador portátil portátil.| Atributo | Robô de soldadura móvel | Célula de soldadura com robô colaborativo | Célula robotizada fixa | Soldador portátil de mão |
|---|---|---|---|---|
| Deslocação da peça de trabalho | A peça fica no lugar; o robô desloca-se | Peça carregada na estação | Peça fixada na célula | A peça fica no lugar; a pessoa desloca-se |
| Competências do operador | 1 supervisor / frota | Programação por arrastar e largar | Programador de robôs | Soldador qualificado |
| Dimensão ideal da peça de trabalho | Vários metros, impossível de deslocar | Cabe no volume de trabalho | Compatível com dispositivo de fixação | Qualquer |
| Intervalo de investimento de capital | $80K-$250K | $30K-$150K | $60K-$300K+ | $1K-$10K |
| Flexibilidade da disposição | Elevada (desloca-se em qualquer lugar) | Média (base com rodas) | Reduzida (fixa) | Elevada (um soldador) |
Como funciona um robô de soldadura móvel?
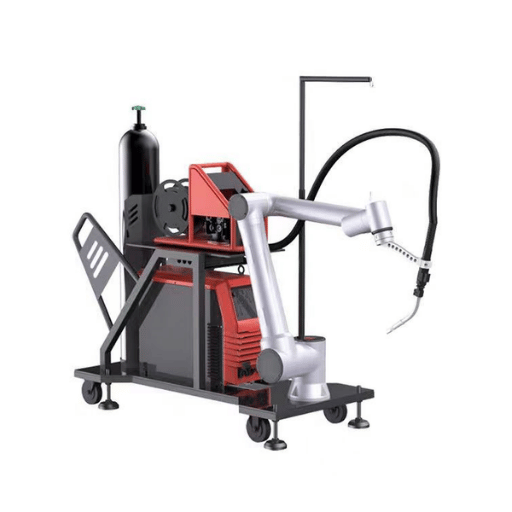 A anatomia de um sistema de soldadura móvel é simples, embora o controlador possa executar muitos cálculos. Três subsistemas asseguram o trabalho: uma base, um braço e um cérebro. A base é um veículo de guiamento automático assente sobre rodas, lagartas ou — novidade em 2026 — pernas. O braço é um robô articulado de 6 ou 7 eixos, equipado com um alimentador de arame e uma tocha de soldadura por arco. O cérebro é um sistema de visão artificial com software de navegação que determina a localização da junta e o percurso a seguir.
Como funciona um robô de soldadura móvel?
- Atribuição do trabalho- o operador carrega um ficheiro . de percurso do programa de soldadura; o sistema determina onde está a peça de trabalho no chão.
- Navegação- o operador indica a altura e a localização do alvo através de uma câmara suspensa; a base desloca-se até ao alvo por meio de bandas magnéticas, SLAM com laser ou LiDAR integrado. A deteção de obstáculos em tempo real através de sensores integrados é uma funcionalidade padrão.
- Seguimento da junta- o sistema de visão artificial percorre a junta, gera uma nuvem de pontos da sua geometria e comunica o desvio ao controlador, que ajusta a posição da tocha para acompanhar o contorno real – incluindo desvios do percurso – em vez de seguir o plano CAD.
- Soldadura e reposicionamento- o braço robótico solda durante o ciclo programado; depois de concluir um troço, o veículo muda de posição e a linha de montagem avança.
📐 Nota de engenharia — Precisão da visão artificial em condições reais
A maioria das fichas técnicas anuncia uma precisão da visão artificial de 0,1 mm. Mas esse valor é obtido em laboratório. laboratório: chão de fábrica seguro: a precisão efetiva é de 0,2-0,3 mm. Ainda assim, podemos cumprir a tolerância superficial exigida para uma passagem MIG, segundo a AWS D1.1, em aço estrutural. Peça aos fornecedores os valores medidos em laboratório e em condições representativas do chão de fábrica. Se só lhe derem um valor – é marketing.
Tipos de robôs de soldadura móveis — AGV, sobre lagartas, SLAM e robô colaborativo
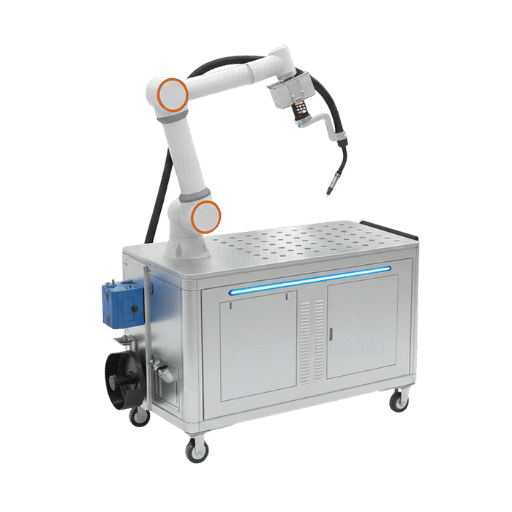 Em 2026, existem quatro formatos principais, cada um adaptado à realidade de uma oficina diferente. O erro mais comum que encontramos neste setor é escolher o tipo de acionamento errado:
Robô de soldadura móvel com AGV e rodas
Este é o tipo mais robusto – um carro com direção e tração para pisos de betão vazado. Estes sistemas são muito comuns, atingem velocidades de 2,0-3,0 km/h, têm um raio de viragem reduzido e exigem muito pouca manutenção. São a opção certa para oficinas de fabrico e armazéns com pisos lisos. Os sistemas de fornecedores como o robô de soldadura móvel com AGV da Zhouxiang (4800 mm3, com potência total de 50 kVA, configuração de 6 eixos montada num carro) enquadram-se nesta categoria.Carro de soldadura móvel sobre lagartas
Uma base sobre lagartas com transmissão por corrente (semelhante a uma cuba, mas mais lenta) é adequada para parques exteriores de aço, convés de estaleiros navais ou qualquer superfície irregular ou ondulada. Tem um raio de viragem muito maior e, em geral, é mais lenta (1,0-1,8 km/h), mas não fica presa em gravilha nem noutros terrenos soltos, ao contrário de uma base com rodas. Um exemplo de referência é a Comau MR4Weld, desenvolvida em conjunto com a Fincantieri: consegue percorrer 170 m de soldadura num único turno, com uma unidade sobre lagartas. Conte pagar mais 15-30% do que por uma versão equivalente com rodas.Sistema robotizado móvel guiado por SLAM / LiDAR
Este é o modelo mais simples: sem fita no chão nem ímanes, o robô mapeia ambientes desorganizados com sensores integrados e navega com base no mapa atualizado. É adequado para espaços cuja disposição muda todos os meses. A contrapartida: cerca de $20-40 K adicionais em equipamento de navegação e um processo de colocação em serviço mais demorado.Plataforma móvel de soldadura com robô colaborativo
Este é o modelo mais apelativo: um braço colaborativo montado numa estação com rodas (mesmo sob controlo da ISO/TS 15066), muitas vezes com 7 eixos, programação por arrastar e largar, operação sem vedação, mapa em tempo real ou todas estas características. Para um exemplo de referência, consulte o Blaze Mobile da Productive Robotics; inclui um braço de 7 eixos com repetibilidade de 0,1 mm e velocidades de soldadura até 2 540 mm/min. Estas plataformas são, normalmente, a opção de entrada mais económica na categoria móvel.💡 Regra para escolher o tipo de acionamento
Cinquenta por cento dos pisos de oficinas de fabrico nos EUA são de betão vazado antigo e recondicionado (as rodas são a melhor opção); trinta por cento combinam zonas interiores e exteriores irregulares, com superfícies variadas (vale a pena considerar lagartas); os restantes vinte (uma parcela mínima) são parques sem preparação ou estaleiros de construção ativos (exclusivamente sistemas sobre lagartas, quadrúpedes ou omnidirecionais). Escolha o tipo de acionamento antes de se perder na comparação dos braços.
Robô de soldadura móvel, robô colaborativo ou célula fixa — qual é a melhor configuração?
Esta é muitas vezes a decisão que as equipas de compras tomam mal. Escolhem robôs móveis porque parecem sofisticados (e querem uma célula de soldadura com robô colaborativo). Mas uma célula com robô colaborativo teria custado três vezes menos em investimento de capital e, ainda assim, teria cumprido as especificações. Compare as três opções disponíveis:| Fator | Robô de soldadura móvel | Célula de soldadura com robô colaborativo | Célula robotizada fixa |
|---|---|---|---|
| Investimento de capital (USD, chave na mão) | $80K-$250K | $30K-$150K | $60K-$300K+ |
| Espaço necessário | Apenas corredor de deslocação | Estação de ~3-4 m² | Célula vedada de ~10-25 m² |
| Tempo de programação / trabalho | 15 min – 2 h | 5-30 min (arrastar e largar) | 2-8 hr (programação offline) |
| Taxa de produção face à soldadura manual | 3x, tipicamente | 2-3x | 4-6x |
| Mais indicado para | Peças com vários metros que não se podem deslocar | Peças variadas e repetíveis | Peças de grande volume compatíveis com dispositivos de fixação |
| Flexibilidade da disposição | Elevada | Média a elevada | Reduzida |
| Janela típica de ROI | 12-18 meses | 8-14 meses | 14-24 meses |
Regra de investimento de capital 60/30/10
Com base nos pedidos de cotação que vejo nesta categoria, cerca de 60% das pessoas que perguntam sobre robôs móveis deveriam comprar um robô colaborativo — estão a complicar a solução porque deslocaram a peça de trabalho uma única vez durante um projeto. Outros 30% precisam realmente de um sistema móvel (peças com vários metros, disposição variável). Os 10% restantes deveriam ter optado por células fixas para maximizar a taxa de produção. Verifique se a peça pode ser deslocada antes de começar a avaliar as especificações do braço.
✔ Quando a opção móvel é a melhor
- A peça de trabalho não pode ser deslocada ou é um desperdício usar dispositivos de fixação descartáveis
- A disposição do chão muda consoante a estação do ano
- Trabalho em vários pisos (navios, pontes, infraestruturas)
- Ambiente exterior ou sem disposição definida
⚠ Quando um robô colaborativo ou uma célula fixa são melhores
- A peça cabe num volume de 2 m 2 m 2 m
- Orçamento de programação limitado
- A taxa de produção é o KPI dominante
- Limite de investimento de capital inferior a $80K
Compatibilidade com processos de soldadura — MIG, MAG, TIG, laser e arco
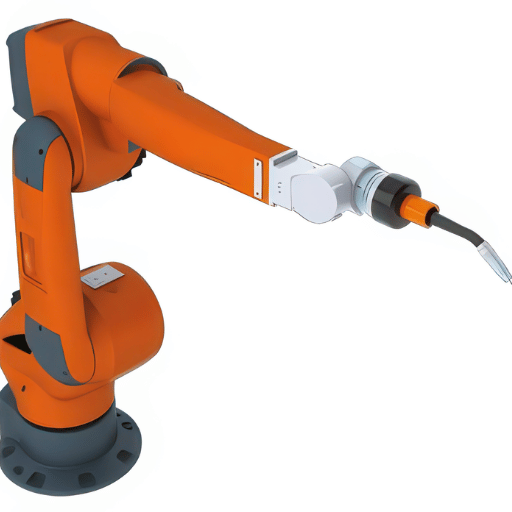 Um robô de soldadura móvel é uma plataforma de transporte, não um processo. A localização da tocha de soldadura e da fonte de alimentação para soldadura determina o processo utilizado. A maioria das plataformas é fornecida configurada para um processo, com a opção de mudar para outro.
| Processo | Espessura típica | Adequação para plataformas móveis | Potência de saída habitual da fonte de alimentação |
|---|---|---|---|
| MIG / MAG (GMAW) | 3-25 mm, aço estrutural | Excelente — opção padrão para aço | 350-500 A com ciclo de trabalho de 100% |
| TIG (GTAW) | 0,5-6 mm, chapas finas / aço inoxidável | Adequado para variantes com robô colaborativo | 200-300 A |
| Arame fluxado (FCAW) | 6-30 mm, exteriores | Adequado para plataformas sobre lagartas | 350-500 A |
| Laser de fibra | 0,5-8 mm, chapa | Apenas plataformas híbridas | 1-3 kW de potência média |
| Arco submerso (SAW) | 12-50 mm, peças pesadas | Configurações especiais | 600-1000 A |
Especificações que realmente importam
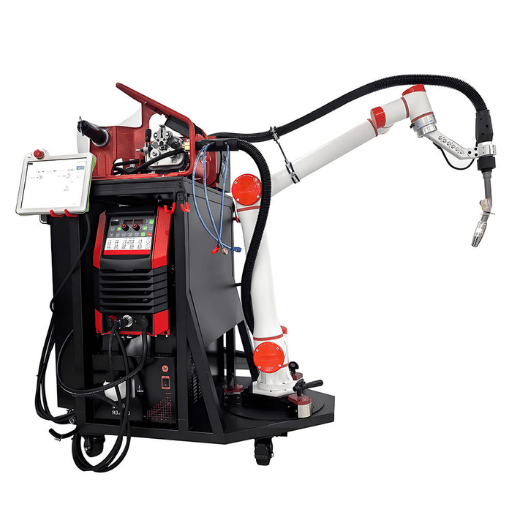 Os documentos de pedido de cotação desta categoria têm normalmente 12-15 páginas. A maioria não indica se o robô é adequado para a sua oficina. Eis 5 valores que o ajudam a decidir e orientações para os interpretar corretamente.
1. Carga útil do braço (kg) e alcance (mm)
A carga útil é a massa máxima que o punho consegue suportar confortavelmente — incluindo a tocha, o alimentador de arame, o módulo de visão artificial e a margem de segurança. Um braço de 12 kg com um alcance de 2 010 mm (braços industriais de gama média) suporta uma tocha MIG de 500 A com 0,5 m de margem para os cabos. Reduza este valor em 30% para aplicações de funcionamento contínuo.2. Repetibilidade (mm)
Medida segundo a ISO 9283:1998, a repetibilidade é a variação da posição do robô quando este se aproxima repetidamente do mesmo ponto pela mesma direção. Os braços industriais de 6 eixos atingem normalmente ±0,05 mm; os robôs colaborativos de 7 eixos, cerca de ±0,10 mm. Para uma passagem MIG em aço estrutural, qualquer valor inferior a ±0,20 mm é adequado.3. Precisão da visão artificial (mm)
Há dois valores: laboratório e chão de fábrica. As fichas técnicas indicam os valores de laboratório. Peça o valor medido no chão de fábrica com arco elétrico e fumos — é muitas vezes 2-3x superior ao valor de laboratório. Esta diferença é importante no seguimento de juntas em chapa fina; não é importante para soldaduras de ângulo de 6 mm.4. Grau de proteção IP (IEC 60529)
O grau de proteção IP (com base na classificação IEC 60529) determina a proteção contra a entrada de poeiras e água. IP56 nos eixos principais e IP67 no punho são um ponto de partida adequado para o fabrico de estruturas metálicas em interiores; para ambientes húmidos ou sujeitos a lavagem, opte diretamente por IP67.5. Protocolos de comunicação
Deve especificar-se Modbus TCP, EtherNet/IP ou PROFINET como protocolo de comunicação — sem um destes protocolos, a integração em tempo real com posicionadores e sistemas MES do chão de fábrica exigirá middleware. Antes da compra, confirme que o protocolo é compatível com a infraestrutura existente no chão de fábrica.💡 Dica profissional — Como interpretar uma especificação de repetibilidade
Se uma ficha técnica indicar a repetibilidade sem especificar a ISO 9283, está a referir-se a um ensaio definido pelo fornecedor. Exija resultados segundo a ISO, com carga útil máxima e velocidade máxima (condições mais exigentes da norma). A variação pode ser o dobro — ou superior — à indicada nas alegações de marketing; é importante conhecer esse valor.
Setores e aplicações — onde os sistemas móveis superam os fixos
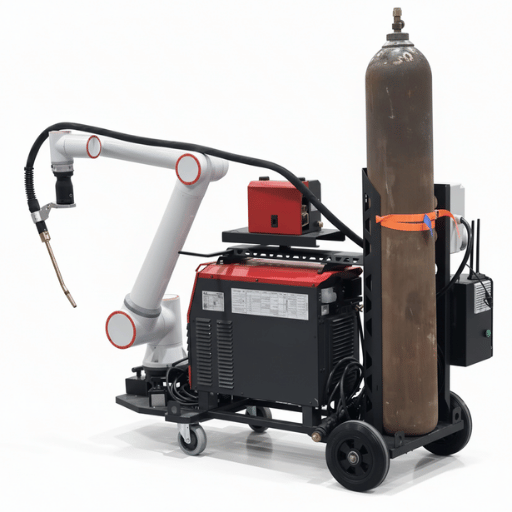 Em 2026, quatro setores representam a maioria dos robôs de soldadura móveis instalados. Têm uma característica em comum: a peça de trabalho é demasiado grande ou tem uma geometria demasiado irregular para ser colocada numa célula fixa.
Fabrico de estruturas metálicas
Peças de trabalho com 6-18 metros e peso de várias toneladas. Uma solução comum nas oficinas de fabrico de estruturas metálicas da América do Norte é a versão montada sobre carril de translação no solo, que aumenta o alcance de soldadura ao longo de uma peça comprida que não pode ser deslocada para a célula fixa da oficina. Passe cabos de corrente elevada por cima do carril para alimentar o sistema sem arrastar um conjunto de cabos em trança pelo local de trabalho. Quando o mesmo robô trabalha nas vigas principais e secundárias, é habitual conseguir um aumento da taxa de produção de cerca de 3-5X face à soldadura manual.Peças de trabalho com 2-6 metros e peso de várias toneladas. As aplicações típicas incluem painéis do casco dos navios, secções de fundo duplo e almas de anteparas. A construção de edifícios altos e complexos também é uma aplicação para um robô como o Comau MR4Weld, que consegue soldar até 170 metros sem vedação por turno em estruturas navais com vários pisos. A nova plataforma quadrúpede Rove da Path Robotics está a cumprir os requisitos dos ensaios iniciais para uma aplicação semelhante: subir entre conveses é muito fácil para robôs com 4 pernas, enquanto os carros com rodas ou lagartas têm de subir escadas sempre que é preciso trabalhar abaixo do convés.
Trabalho em tubagens e recipientes sob pressão
Soldaduras de campo móveis em juntas circunferenciais de tubagens com 8-48 polegadas. Estas aplicações utilizam regularmente unidades totalmente impermeáveis à água, poeiras e lama (grau de proteção IP65): as condições de trabalho extremas provocam fadiga nos trabalhadores, pelo que faz sentido colocar um robô a executar este trabalho. Um artigo de 2025 publicado na Nature Scientific Reports descreve um desses robôs, concebido para soldadura manual e mecanizada de juntas de Expanded Convoluted Pipe (ECP) em espaços exíguos. As aplicações específicas das plataformas de soldadura móveis estão apenas a começar a surgir.Fabrico pesado e equipamentos energéticos
No setor dos fabricantes de equipamento pesado, a taxa de defeitos da soldadura manual, de 8-9%, desce para menos de 1% quando se combina um robô industrial de soldadura móvel com um rotador de soldadura digital de dupla manipulação, para equipamentos de grandes dimensões como cubas de transformadores, armários de aparelhagem elétrica, segmentos de torres de transmissão e braços de escavadoras.Na construção em aço, o fator limitador não é propriamente a soldadura, mas a deslocação das peças. Observamos os maiores ganhos de produtividade quando a plataforma móvel elimina 2 movimentos de grua por secção de navio ou edifício: — Li Wei, engenheiro sénior de automação (Zhouxiang); 18 anos de experiência em automação da soldadura, membro CWI / AWS
Custos e ROI — valores reais
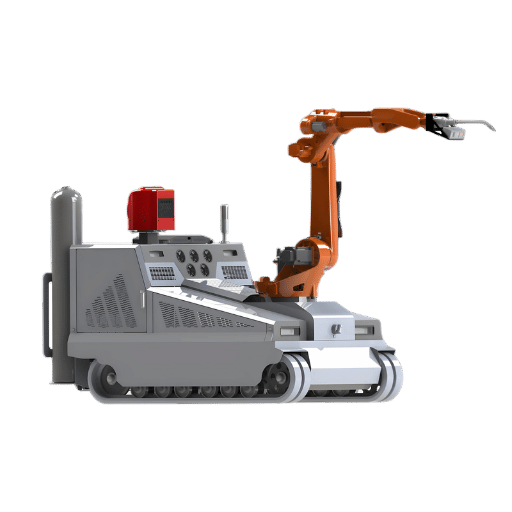 Em 2026, a maioria dos robôs de soldadura móveis chave na mão custa entre $80K e $250K. As configurações mais comuns que proporcionam resultados consistentes em produção situam-se no intervalo de $130K-170K. Mas olhar apenas para o custo não faz sentido sem considerar o que está incluído nesse valor. Eis os elementos que costumamos encontrar:
Custo total de propriedade em 3 anos — equipa manual vs. robô móvel
| Rubrica (USD / ano) | Equipa manual de 4 soldadores | 1 robô móvel + 1 operador |
|---|---|---|
| Salários base | $220,000 | $49,500 |
| Benefícios + custos gerais (30%) | $66,000 | $14,850 |
| Recrutamento + formação | $18,000 | $0 (pagamento único) |
| Depreciação do equipamento (vida útil de 8-yr) | $0 | $18,750 |
| Consumíveis (arame, gás, pontas) | $24,000 | $14,400 |
| Retrabalho + desperdício (8% vs 1,5%) | $24,320 | $4,560 |
| Manutenção + energia | $12,000 | $11,700 |
| Custo anual total | $364,320 | $113,760 |
Matriz de seleção com 4 perguntas
Já consultou as especificações e recebeu uma cotação. Responda a estas perguntas pela ordem indicada antes de começar a comparar propostas. As respostas indicarão que configuração de plataforma móvel de soldadura com AGV deve procurar para satisfazer as necessidades da sua instalação:- Superfície de deslocação do robô: interior (betão / rodas) / exterior (lagartas) / combinada (SLAM) / vários conveses (quadrúpede, quando disponível).
- Dimensão da peça de trabalho: volume inferior a 2 metros (considere primeiro robôs colaborativos) / 2-6 metros (sistema móvel, carga útil padrão) / superior a 6 metros (carga útil elevada e maior alcance da tocha).
- Frequência de alteração da disposição: estática (deslocação guiada por ímanes) / trimestral (SLAM guiado por laser) / mensal (LiDAR + mapeamento integrado).
- Processo de soldadura – estruturas de aço (MIG-MAG, 350-500 A) / aço inoxidável ou chapa fina (TIG) / vários processos (laser híbrido).
⚠️ Custos ocultos que muitos se esquecem de incluir na cotação
Formação do operador (1-3 semanas, $5-15K), ajustes dos dispositivos de fixação da peça de trabalho ($10-30K na primeira instalação), integração MES ($8-25K) e inventário de peças sobresselentes para o primeiro ano ($5-10K). Para elaborar um orçamento mais rigoroso para o primeiro ano, acrescente 15-25% ao investimento de capital cotado.
Perspetivas para o setor em 2026 — o que está a mudar
Em meados de 2026, estão a ocorrer três mudanças concretas nesta categoria de pedidos de cotação, com implicações específicas na sua preparação.- A escassez de soldadores é agora um indicador de aprovisionamento, e não uma preocupação dos recursos humanos. O Welding Digest de outubro de 2025 da American Welding Society prevê a necessidade de 320 500 novos soldadores nos Estados Unidos até ao final de 2029 (aproximadamente 80 000 vagas por ano). Esta escassez estabelece o limite mínimo dos salários dos soldadores manuais até 2029; a justificação financeira para os robôs de soldadura móveis torna-se mais sólida a cada trimestre.
- O número de instalações de robôs industriais continua a crescer. O World Robotics 2025 Report da IFR indica 542 000 instalações de robôs industriais em todo o mundo em 2024, prevê 575 000 para 2025 e cerca de 700 000 para 2028. As previsões são favoráveis para os períodos de investimento de capital, e os fornecedores concorrem intensamente em preço e apoio à integração.
- A variedade de plataformas está a expandir-se para além dos veículos com pneus, e as infraestruturas e os estaleiros navais — onde os veículos com rodas e sobre lagartas não conseguem operar — são os primeiros alvos. Nos pedidos de cotação preparados atualmente, solicite ao fornecedor um roteiro para a integração de plataformas com pernas («sem rodas»), e não apenas das atuais opções AGV.
💡 Dica profissional — redação do pedido de cotação para preparar a compra para o futuro
Inclua três requisitos nas especificações: (1) o controlador tem de estar ligado através de Modbus TCP, EtherNet/IP e PROFINET; (2) o sistema de visão artificial tem de indicar uma medição ISO 9283 precisa sob iluminação normal de oficina (não iluminação de laboratório); (3) o fornecedor tem de cumprir um calendário de publicação que apresente um roteiro para SLAM e plataformas com pernas até 2028. As oficinas que incluírem estes três requisitos nos pedidos de cotação de 2026 terão de voltar a pedir propostas ao fornecedor em 2028.
Perguntas frequentes
P: Vale a pena investir em robôs de soldadura móveis?
Ver resposta
Em fábricas que soldam, em grandes volumes, peças imóveis com vários metros, o prazo de retorno do investimento é facilmente de 12-18 meses para um investimento de capital de $130K, quando uma unidade móvel substitui três a quatro soldadores manuais. Para peças com menos de 2 metros de comprimento, os robôs colaborativos tendem a ser mais económicos de instalar e mais rápidos de implementar.
P: Quanto custa um robô de soldadura móvel?
Ver resposta
Em 2026, as configurações chave na mão situam-se entre $80 000 e $250 000, sendo a maioria dos sistemas para produção cotada entre $130K-$170K. Os postos de trabalho com tecnologia híbrida laser, visão artificial avançada ou software de coordenação de frotas podem custar mais de $250K. Acrescente 15-25% para cobrir a formação, os ajustes dos dispositivos de fixação e as peças sobresselentes no orçamento do primeiro ano.
P: Qual é a diferença entre um robô de soldadura móvel e um robô colaborativo?
Ver resposta
Um robô colaborativo pode ser partilhado por um trabalhador e permanece num posto de trabalho, à espera da peça. Um robô de soldadura móvel desloca-se livremente até ao local da peça. Algumas células de trabalho combinam um robô colaborativo com uma base móvel e partilham o espaço.
P: É seguro operar robôs de soldadura móveis sem vedação?
Ver resposta
Sim, se a integração cumprir a ISO 10218 e a ISO/TS 15066. Estas normas definem limites máximos de força e velocidade para robôs colaborativos e exigem sistemas de monitorização da força. A instalação da Comau no estaleiro naval da Fincantieri documenta a operação sem vedação em estruturas navais com vários pisos, precisamente ao abrigo deste enquadramento.
P: Um robô de soldadura móvel pode substituir um soldador qualificado?
Ver resposta
Em cordões repetitivos de aço estrutural, soldaduras de ângulo MIG e trabalhos de produção com vigas-caixão, sim, com uma consistência superior à variabilidade humana. Em trabalhos de reparação complexos, geometrias personalizadas e soldaduras que exigem avaliação em tempo real, um soldador qualificado continua a ter vantagem. Na maioria das instalações de produção, o soldador acaba por operar o robô, em vez de ser substituído por ele.
P: Quanto tempo demora a instalação, desde a encomenda até à primeira soldadura?
Ver resposta
As configurações standard estão disponíveis em 60-90 dias; as construções personalizadas, com dispositivos de fixação volumosos ou cargas úteis invulgares, demoram 90-120 dias. Conte ainda com 1-3 semanas para a colocação em serviço nas suas instalações, a formação dos operadores e a produção da primeira peça soldada qualificada. Preveja pelo menos um trimestre completo desde a assinatura da encomenda até à monitorização de uma operação estável em regime contínuo.
Sobre esta análise
Este guia baseia-se em mais de 30 anos de experiência de destaque da Zhouxiang no fabrico relacionado com a soldadura, e em mais de 1 000 projetos de automação da soldadura de grande dimensão concluídos em 50+ países. Os preços correspondem à procura atual de pedidos de cotação em 2026 para estruturas de aço, embarcações e condutas; quando são citadas fontes Tier 1 não verificadas, a linguagem assinala essa incerteza; quando os dados de desempenho dos fornecedores se baseiam em bases de dados públicas, tal é indicado.
Referências e fontes
- ISO 9283:1998 — Robôs industriais de manipulação — Critérios de desempenho e métodos de ensaio relacionados — International Organization for Standardization
- IEC 60529 — Graus de proteção assegurados pelos invólucros (código IP) — International Electrotechnical Commission
- Investigação e experimentação de um robô de soldadura móvel para tubos corrugados expansíveis — Nature Scientific Reports (2025)
- World Robotics 2025 Report — Robôs industriais — International Federation of Robotics
- Onde estão os soldadores? — Welding Digest de outubro de 2025 — American Welding Society
- Perspetivas, tendências e remuneração dos profissionais de soldadura segundo os dados da AWS — The Fabricator
Revisto e validado por Li Wei, engenheiro sénior de automação (divisão de I&D da Zhouxiang). Com 18 anos de experiência em automação da soldadura industrial; inspetor de soldadura certificado (CWI) / membro da AWS. Revisão do conteúdo técnico sobre plataformas de robôs industriais de soldadura, critérios de seleção dos sistemas de acionamento e modelação de custos.
Artigos relacionados
- Como escolher um robô de soldadura — guia de seleção — Enquadramento de decisão sobre carga útil, alcance e combinação de processos para compradores industriais
- Tecnologia de soldadura robotizada — funcionamento, tipos e aplicações — Visão geral de uma categoria complementar, útil para compradores que comparam plataformas fixas e móveis
- Estação de soldadura robotizada com carril de translação no solo — funcionamento e guia de seleção — Plataforma híbrida entre fixa e móvel, para soldadura de peças longas
- Como funciona um robô de soldadura montado em pórtico — guia passo a passo — Geometria de plataforma alternativa para peças de trabalho adequadas à fixação e à produção em grande volume
- Posto de trabalho com consola de 8 eixos — guia completo do comprador [2026] — Configuração especializada para juntas de difícil acesso

