
Contacte a Zhouxiang

Normas de segurança para robôs de soldadura: ISO 10218, avaliação de riscos e o que todos os fabricantes precisam de saber
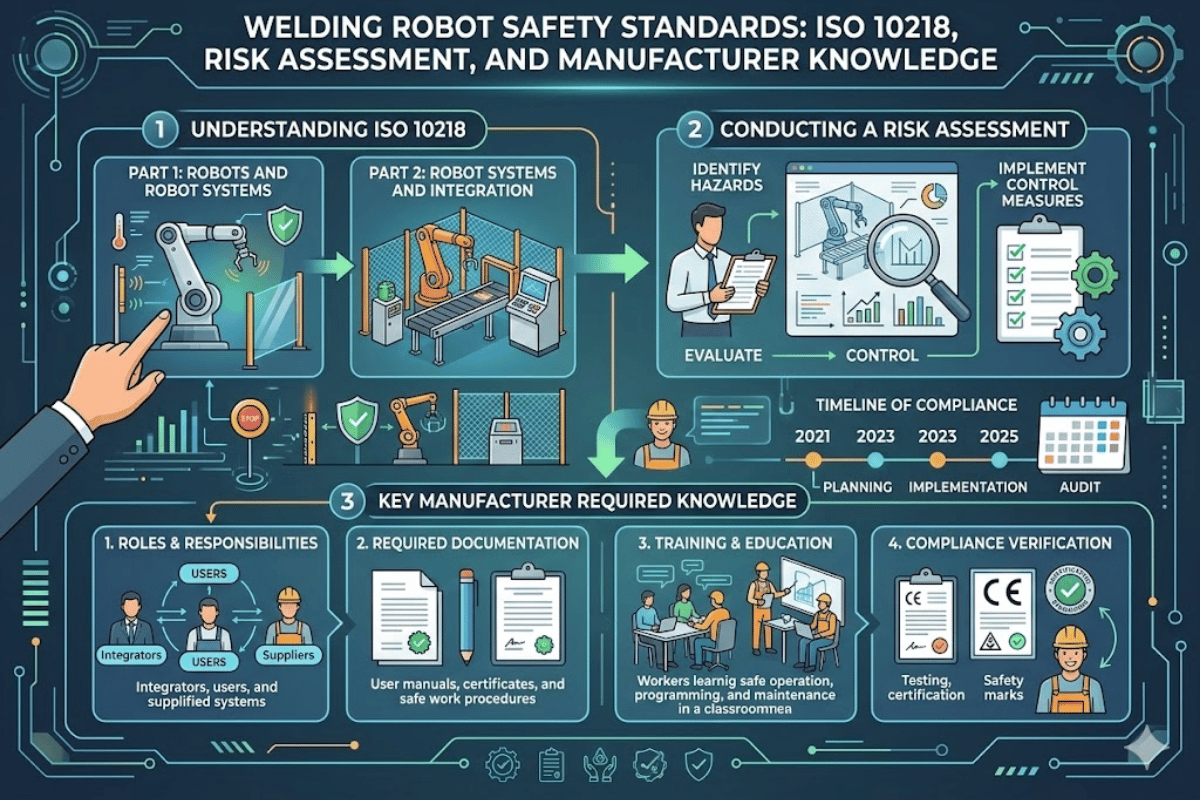
As normas de segurança para robôs de soldadura consistem num conjunto de regulamentos internacionais e nacionais relativos à conceção, integração de sistemas e utilização operacional de sistemas robóticos industriais destinados à soldadura. Entre as normas internacionais e nacionais incluem-se a ISO 10218, a ANSI/A3 R15.06 e a AWS D16.1. Estas normas existem porque as células de soldadura com robôs industriais são cada vez mais utilizadas em conjunto com máquinas de alta velocidade, encandeamento do arco, episódios de exposição a radiação UV, faíscas, choques elétricos e fumos potencialmente mortais — uma conjugação de fatores que já provocou dezenas de mortes no trabalho e centenas de ferimentos graves na América do Norte. Este guia resume os regulamentos de segurança relevantes, explica como realizar uma análise de riscos, descreve as proteções necessárias para a sua célula de robô de soldadura e destaca os erros mais comuns na indústria.Porque existem normas de segurança para robôs de soldadura — e porque são obrigatórias
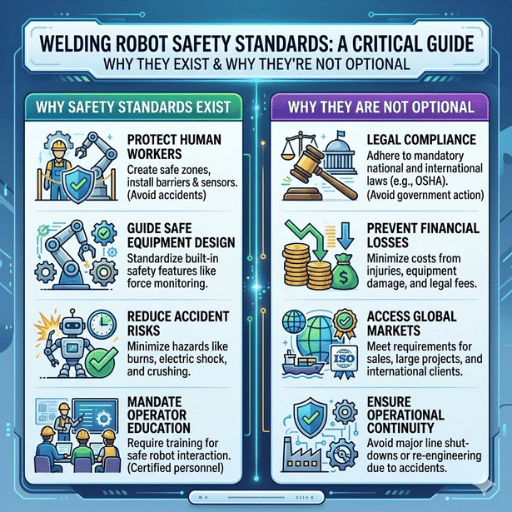 Todas as células de robôs de soldadura que fabricamos na Zhouxiang incluem um relatório de análise de riscos e validação. Fazemo-lo por iniciativa própria e para cumprir as normas internacionais e nacionais, protegendo os nossos colaboradores e clientes. Os dados sobre acidentes com sistemas de robôs de soldadura sem medidas de mitigação são alarmantes:
Um estudo do NIOSH publicado no American Journal of Industrial Medicine (2023) identificou 41 mortes relacionadas com robótica em instalações industriais entre 1992-2017. Destas, 83% envolveram robôs estacionários — o tipo utilizado na soldadura — e 78% ocorreram quando a ferramenta robótica atingiu um trabalhador durante o funcionamento normal. Uma análise separada de 2024 aos relatórios de acidentes graves da OSHA identificou 77 acidentes relacionados com robôs entre 2015 e 2022. Os acidentes com robôs estacionários provocaram sobretudo amputações de dedos e fraturas na cabeça e no tronco.
41
mortes relacionadas com robôs (1992–2017, NIOSH)
$165,514
coima máxima da OSHA por infração intencional (2025)
$125,058
indemnização média por acidente de trabalho com amputação
⚠️ Importante
O bloqueio e etiquetagem (1910.147) figura consistentemente entre as 10 principais infrações da OSHA. Em 2022–2023, a OSHA emitiu 2 532 citações por infrações de LOTO em 1 368 inspeções realizadas apenas no setor da indústria transformadora — num total de $20,7 million em coimas. A maioria das mortes relacionadas com robôs ocorre durante operações de manutenção.
ISO 10218: o quadro global de segurança para robôs de soldadura
 A ISO 10218 é uma norma internacional de segurança, dividida em duas partes, que estabelece requisitos de segurança para robôs industriais e sistemas robóticos. A Parte 1 define os requisitos de segurança para a conceção e o fabrico do robô; a Parte 2 abrange a integração e a aplicação do sistema. Ambas as partes foram alvo de revisões importantes em February 2025 — a primeira grande atualização da segurança dos robôs industriais em 14 anos e a mais revolucionária em mais de uma década.
| Aspeto | ISO 10218-1:2025 (conceção do robô) | ISO 10218-2:2025 (integração do sistema) |
|---|---|---|
| Âmbito | Requisitos de segurança para a conceção e o fabrico de robôs | Requisitos de segurança para integrar robôs em células e aplicações |
| Quem tem de cumprir | Fabricantes de robôs (FANUC, ABB, KUKA, Yaskawa, etc.) | Integradores de sistemas, utilizadores finais e OEM que constroem células robotizadas |
| Número de páginas | 95 páginas (face às 50 de 2011) | 223 páginas (face às 72 de 2011) |
| Principais alterações de 2025 | Classificação dos robôs nas classes I/II; requisitos de cibersegurança; níveis de desempenho por função | Integração dos requisitos para robôs colaborativos da ISO/TS 15066; espaços protegidos dinâmicos; avaliação de riscos alargada |
| Segurança funcional | Substitui a aplicação geral de PL d / Cat 3 por níveis de desempenho explícitos para cada função | Limites de contacto PFL com limiares de força quase estática e transitória |
Avaliação de riscos em células de robôs de soldadura
 A avaliação de riscos é a base de todas as células de robôs de soldadura conformes. Tanto a ISO 10218-2 como a ANSI/A3 R15.06 exigem que o integrador realize uma avaliação de riscos documentada antes de a célula entrar em produção. Se esta etapa for ignorada, as restantes medidas de segurança instaladas ficam sem justificação documentada.
A metodologia de avaliação de riscos segue a ISO 12100:2010 — a norma de segurança de máquinas fundamental do tipo A —, que define um processo em três etapas: determinar os limites da máquina (utilização prevista, utilização indevida previsível e todas as fases do ciclo de vida), identificar sistematicamente todos os perigos e estimar e avaliar o risco de cada um. A norma complementar RIA TR R15.306-2016 acrescenta uma abordagem baseada nas tarefas, especificamente para células robotizadas: decompor todas as atividades humanas junto do robô — programação, ensino, manutenção, carregamento, resolução de problemas e limpeza — e avaliar individualmente os perigos de cada tarefa.
Nas nossas instalações de produção na Zhouxiang, percebemos desde cedo que as maiores falhas na avaliação de riscos surgem quando o robô é tratado como uma única fonte de perigo, em vez de se identificarem todas as tarefas realizadas por uma pessoa nas suas proximidades. Um operador com consola portátil que trabalha com o robô a velocidade reduzida enfrenta perigos diferentes dos de um técnico de manutenção que remove um bloqueio com as proteções abertas. Cada cenário exige medidas de segurança e documentação próprias.
Categorias de perigos nas células de robôs de soldadura
- Perigos mecânicos — esmagamento e pontos de entalamento entre o braço robótico e os dispositivos de fixação, impactos causados por movimentos inesperados, riscos de aprisionamento e projeção de salpicos
- Perigos elétricos — exposição à corrente de soldadura, campos eletromagnéticos, energia acumulada em condensadores e sistemas pneumáticos, choques elétricos provocados por condutores expostos
- Perigos térmicos — queimaduras provocadas pela radiação do arco, superfícies quentes na tocha e na peça de trabalho, contacto com metal fundido
- Radiação do arco de soldadura — exposição aos UV que provoca oftalmia dos soldadores (fotoqueratite); cerca de metade das lesões oculares causadas pelo arco ocorre em colegas que não estão a soldar
- Inalação de fumos — fumos de soldadura com manganês, crómio hexavalente (Cr VI), óxido de zinco e outros compostos tóxicos
- Ruído — ruído do processo de soldadura por arco, dos movimentos do robô e do equipamento periférico
Hierarquia de redução de riscos (ISO 12100)
Em comparação com a soldadura manual, a soldadura robotizada exige espaços protegidos, monitorização da velocidade do robô e integridade dos encravamentos, indo além das operações manuais. A ISO 10218-2 estabelece requisitos para cada fase do ciclo de vida da célula, desde a conceção inicial até à desativação.
- Conceção intrinsecamente segura — Eliminar ou reduzir o perigo na origem (aumentar distâncias livres, reduzir a velocidade do robô, selecionar processos de soldadura com menos fumos)
- Proteções e medidas de engenharia — Barreiras físicas, portões com encravamento, cortinas fotoelétricas e sistemas de extração de fumos
- Informação para utilização — Formação, sinais de aviso e EPI — o nível menos eficaz, nunca substituto das medidas de engenharia
Proteções para células de robôs de soldadura — físicas e eletrónicas
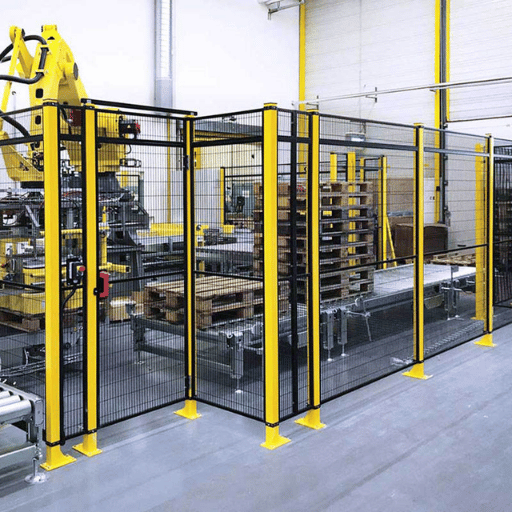 Depois de a avaliação de riscos identificar os perigos que não foi possível eliminar, o passo seguinte consiste em implementar proteções para a célula de robô de soldadura. Uma célula eficiente integra um sistema de defesa em camadas — barreiras físicas para proteção primária, proteções eletrónicas como sistema secundário e sistemas de paragem de emergência como última linha de defesa.
| Tipo de proteção | Aplicação | Referência normativa |
|---|---|---|
| Vedação perimetral (proteções fixas) | Envolvente primária da área de trabalho do robô; altura mínima de 1 400 mm | ISO 14120, ISO 13857 |
| Portões de acesso com encravamento | Pontos de entrada com encravamentos eletromecânicos, codificados por RFID ou com chave presa | ISO 14119:2024 |
| Cortinas fotoelétricas (ESPE Tipo 4) | Deteção optoelectrónica ativa nas aberturas de carga e descarga; com classificação até PLe/SIL3 | IEC 61496 |
| Scanners laser de segurança | Deteção por zonas com zonas de aviso e proteção configuráveis (alcance até 5,5 m) | IEC 61496-3 |
| Tapetes de segurança (sensíveis à pressão) | Deteção secundária ao nível do pavimento, dentro da área protegida pelo perímetro | ISO 13856-1 |
| Botões de paragem de emergência | Atuador vermelho sobre fundo amarelo; tem de permanecer bloqueado até reposição manual; sempre ao alcance | ISO 13850:2015 |
⚠️ Importante
Uma paragem de emergência, por si só, nunca é uma medida de segurança suficiente para uma célula de robô de soldadura. A ISO 13850 exige que as paragens de emergência complementem outros sistemas de proteção, sem os substituir. As medidas de segurança devem incluir proteção primária (vedações, cortinas fotoelétricas, scanners de área) para impedir o acesso à zona de perigo. A parte da análise relativa à deteção de presença pode incluir sensores de segurança industrial da CCH, devendo a adequação à aplicação e as provas de integração ser verificadas separadamente do catálogo de produtos.
Segurança dos robôs colaborativos em aplicações de soldadura
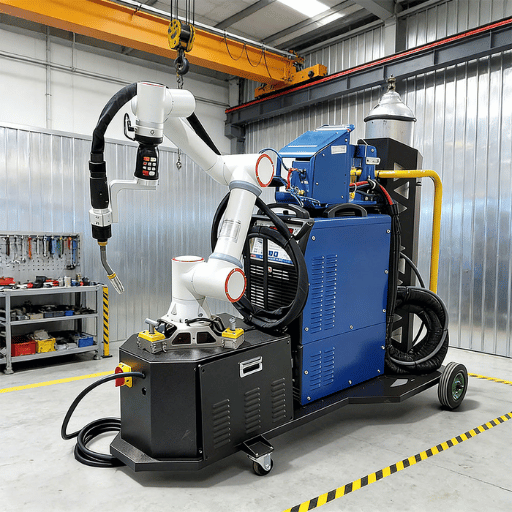 A utilização de robôs colaborativos na soldadura está a crescer rapidamente, mas a terminologia técnica também está a mudar. A ISO 10218:2025 utiliza agora «aplicações colaborativas» em vez de «robôs colaborativos». Porquê? A classificação de um robô como colaborativo depende do caso de utilização, não do componente ferramenta. Se o componente ferramenta de soldadura limitar a força, mas o processo não o fizer, não se trata de uma aplicação colaborativa.
A ISO/TS 15066 — que evolui para classificar e orientar neste contexto da ISO 10218-2:2025 — define quatro modos de funcionamento para aplicações colaborativas:
- Paragem monitorizada com classificação de segurança; o robô não se move quando uma pessoa entra ou enquanto esta não sair da zona de perigo; funciona à capacidade total quando não há pessoas presentes.
- Condução manual; o utilizador move diretamente o robô através de um dispositivo portátil situado perto do efetuador final. (ensino de trajetórias)
- Monitorização da velocidade e da separação; o robô e o utilizador partilham o mesmo espaço de trabalho enquanto os sensores mantêm uma distância segura.
- Limitação da potência e da força (PFL); prevê-se contacto; a carga útil, a velocidade e a inércia são limitadas para manter as forças abaixo dos limiares biomecânicos de início da dor — normalmente 250 mm/s ou menos
💡 Como decidir: o seu robô colaborativo de soldadura precisa de vedação?
Mesmo que o braço robótico colaborativo tenha classificação PFL, continuam a existir perigos da soldadura por arco que não podem ser totalmente controlados pela limitação da força. Por exemplo, não há soluções de limitação para a radiação UV, o clarão do arco, os fumos perigosos, os salpicos de metal fundido e o calor radiante. Na prática, a grande maioria das células com robôs colaborativos para soldadura continua a ter uma vedação perimetral de três lados, que envolve cortinas de proteção contra o encandeamento do arco. O acesso faz-se por um único lado de carga aberto, protegido por cortinas fotoelétricas ou scanners de área. A vedação representa normalmente apenas uma pequena parte — cerca de 20 percent — do custo total de uma célula de soldadura.
Formação dos operadores, EPI e cultura de segurança
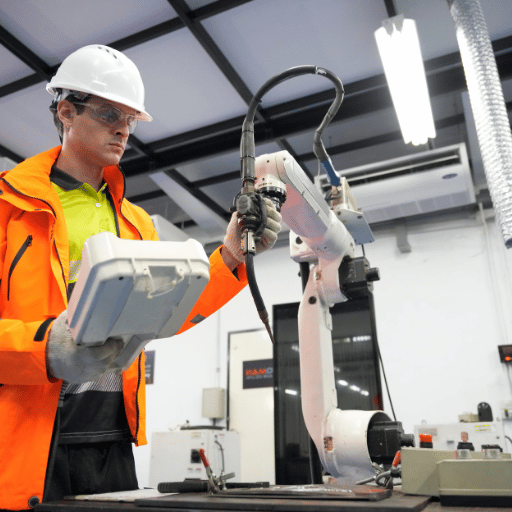 As medidas de engenharia e as proteções constituem os dois primeiros níveis da hierarquia de mitigação de riscos em sistemas de soldadura robotizada. A formação, os EPI e as medidas administrativas — o terceiro nível — colmatam as lacunas que o equipamento não consegue resolver.
A OSHA 29 CFR 1910.252 especifica a proteção ocular adequada para o soldador e o ajudante. Para GMAW — um processo comum na soldadura robotizada — os capacetes de soldadura com escurecimento automático devem ter um filtro entre 10-13, consoante a intensidade da corrente (filtro 11 para 60-160 Amps, 12 para 160-250 Amps, 14 para 250-500 Amps, segundo a ANSI/AWS). Mesmo os operadores que observam a soldadura robotizada através de janelas de observação precisam de proteção com filtro adequado — o arco não distingue entre um soldador manual e alguém que apenas observa. Além dos capacetes de soldadura, devem usar-se óculos de segurança com proteções laterais fora da zona do arco, para proteção contra partículas projetadas e radiação UV refletida no ambiente de soldadura.
A captação e a extração de fumos são igualmente importantes. A OSHA exige ventilação mecânica quando o espaço interior de trabalho é inferior a 10 000 cubic feet por soldador ou a altura do teto é inferior a 16 feet, e pelo menos 2 000 CFM por soldador. A ACGIH estabelece o valor-limite para fumos de soldadura em geral em 5 mg/m³ (TWA de 8 horas), mas os limites de cada componente são muito inferiores — 0,02 mg/m³ para o manganês e 0,01 mg/m³ para o crómio hexavalente. A ventilação adequada não pode ser substituída apenas por EPI na soldadura de aço inoxidável e ligas com elevado teor de manganês.
Lista de verificação da formação de operadores de robôs de soldadura
- ✔ Bloqueio e etiquetagem (29 CFR 1910.147) — trabalhadores autorizados ou afetados
- ✔ Operação da consola portátil a velocidade reduzida com interruptor de ativação
- ✔ Localização e ativação da paragem de emergência em cada posto de trabalho
- ✔ Seleção e inspeção dos EPI — verificação do filtro do capacete, proteção respiratória e vestuário resistente ao fogo
- ✔ Reconhecimento dos perigos da soldadura por arco — exposição aos UV, riscos dos fumos e queimaduras por salpicos
- ✔ Validação do programa em ensaio a seco (segundo AWS D16.1), antes da soldadura em funcionamento
- ✔ Procedimentos para comunicar quase acidentes e participação na cultura de segurança
Erros comuns de conformidade com os requisitos de segurança e como evitá-los
 Durante as auditorias de integração, uma falha recorrente que observamos é presumir que a compra de um robô com marcação CE torna automaticamente a célula conforme. Não é assim. Os ensaios do fabricante abrangem apenas o robô — ISO 10218-1. A análise de perigos, a documentação de validação e as proteções ao nível da célula são da responsabilidade do utilizador final e do integrador do sistema (ISO 10218-2).
| Erro | Consequência | Correção |
|---|---|---|
| Avaliação de riscos incompleta — avaliar «o robô» em vez de cada tarefa humana | Ignoram-se os perigos da manutenção da célula, da remoção de bloqueios e do ensino — estas fases são responsáveis pela maioria dos ferimentos | Aplicar uma metodologia baseada nas tarefas (RIA TR R15.306) e documentar cada interação humana com a célula |
| Proteções desativadas e utilização indevida do modo de manutenção | Os operadores anulam os encravamentos para remover bloqueios mais depressa; o modo de manutenção fica ativo durante a produção | Instalar encravamentos codificados por RFID (ISO 14119:2024); conceber rotinas de manutenção que não exijam a anulação geral dos encravamentos |
| Alterações à célula não documentadas | Uma nova pinça, uma atualização de software ou uma alteração da área de trabalho invalida a classificação de segurança e a avaliação de riscos originais | Registar todas as alterações num CMMS; exigir uma nova avaliação de riscos para cada alteração |
| Verificação sem validação | Os documentos parecem corretos, mas as proteções instaladas nunca são submetidas a ensaios funcionais | Depois da instalação, validar todas as funções de segurança com ensaios analíticos e funcionais — confirmar que o robô para antes de alguém chegar à zona de perigo |
| Sem calendário de auditorias de segurança após a instalação | Os protocolos de segurança deterioram-se com o tempo; listas de verificação em papel guardadas em dossiers criam lacunas nas auditorias | Digitalizar as inspeções de segurança; programar reavaliações periódicas para detetar desgaste, danos e alterações não documentadas |
Perguntas frequentes
P: Qual é a norma para soldadura robotizada?
Ver resposta
A ISO 10218-1 e a ISO 10218-2 (revistas em 2025) abrangem o equipamento do robô e a integração do sistema. A ANSI/A3 R15.06-2025 é a adoção nacional dos EUA. A AWS D16.1M/D16.1:2018 acrescenta regras específicas para os processos GMAW e FCAW.
P: O que é a ISO 10218 e como se aplica aos robôs de soldadura?
Ver resposta
A ISO 10218 é uma norma internacional em dois documentos para a segurança dos robôs industriais. A Parte 1 (requisitos de conceção e fabrico do robô) é relevante para os fabricantes de robôs; a Parte 2 (integração do sistema robótico, proteções e segurança ao nível da aplicação) aplica-se aos integradores de sistemas e utilizadores finais. A norma é independente da aplicação e aplica-se a todos os setores, incluindo a soldadura.
A versão de 2025 integra a segurança das aplicações colaborativas, os requisitos de cibersegurança dos dispositivos inteligentes e os espaços protegidos dinâmicos.
P: Quais são os requisitos de segurança para máquinas de soldadura?
Ver resposta
Os requisitos de segurança das máquinas de soldadura são abrangidos por várias normas complementares. A OSHA 29 CFR 1910.252 estabelece os requisitos básicos para os empregadores em matéria de EPI, ventilação e segurança contra incêndios em todas as operações de soldadura. A NFPA 51B especifica os requisitos de segurança contra incêndios para operações de soldadura e corte.
A AWS Z49.1 regulamenta a segurança em operações de soldadura, corte e outros trabalhos a quente. Em conjunto, estas normas exigem: um sistema portátil de ventilação mecânica capaz de fornecer pelo menos 2, 000 CFM de ar fresco por cada soldador em espaços confinados; uma graduação aprovada do filtro da máscara, adequada à intensidade da corrente elétrica e ao processo; vigilância contra incêndios quando o trabalho a quente decorre a menos de 35 pés; várias precauções de segurança elétrica para evitar choques; e formação documentada antes de cada operador ser designado para trabalhos a quente.
Q: O que é a ANSI/RIA R15.08?
Ver resposta
A ANSI/RIA R15.08 é a norma de segurança americana utilizada para classificar robôs móveis industriais (IMR). São robôs móveis autónomos utilizados em ambientes industriais. A norma considera 3 tipos de IMR: os próprios IMR (Parte 1-2020), a integração de sistemas (Parte 2-2023) e as responsabilidades dos utilizadores (Parte 3 — futura).
Os IMR têm de ser classificados em 3 tipos: A (IMR autónomo), B (IMR com cargas úteis passivas/ativas) e C (IMR com braços manipuladores — no caso em que a plataforma móvel transporta um robô colaborativo de soldadura).
Q: Os robôs colaborativos de soldadura precisam de vedação de segurança?
Ver resposta
Em grande medida, sim. Embora o braço robótico colaborativo possa cumprir os requisitos de limitação de potência e força, os perigos inerentes ao processo de soldadura por arco — incluindo radiação ultravioleta, flash do arco elétrico, fumos tóxicos de soldadura, projeções de metal fundido e fontes de calor radiante — não podem ser controlados com tecnologia PFL. A maioria das células de soldadura com robô colaborativo utiliza vedação perimetral em três lados, cortinas contra o encandeamento do arco e um único lado aberto para carregamento, protegido por cortinas de luz ou scanners de área.
A proteção específica de cada aplicação será determinada por uma avaliação de riscos.
Q: Quais são os principais perigos de segurança na soldadura robotizada?
Ver resposta
Os 6 principais riscos de segurança na soldadura robotizada incluem: 1) flash do arco elétrico e radiação ultravioleta que queimam os olhos e a pele; 2) lesões por esmagamento e impacto causadas pelo movimento inesperado do braço robótico; 3) choque elétrico provocado pelo equipamento de soldadura e/ou por condutores com bainha ou expostos; 4) inalação de fumos de soldadura que contêm manganês, crómio hexavalente e outros agentes cancerígenos; 5) lesões por entalamento, quando peças móveis do robô ficam presas em peças fixas; 6) queimaduras causadas por metal fundido e superfícies quentes.
Precisa de uma célula de soldadura robotizada concebida de acordo com as normas?
A Zhouxiang concebe e fabrica sistemas de soldadura robotizada com avaliações de riscos documentadas, proteções validadas e documentação completa de conformidade. Explore as nossas soluções de soldadura robotizada ou solicite uma consulta.
Solicite uma proposta →Referências e fontes
- Mortes relacionadas com robôs no trabalho nos Estados Unidos, 1992–2017 — NIOSH / American Journal of Industrial Medicine (2023)
- Lesões relacionadas com robôs no local de trabalho: análise dos relatórios de lesões graves da OSHA — Applied Ergonomics (2024)
- Normas da OSHA para robótica — U.S. Department of Labor
- Sanções da OSHA — U.S. Department of Labor
- ANSI/A3 R15.06-2025 Norma de segurança para robôs — ANSI Blog
- AWS D16.1M/D16.1:2018 Segurança na soldadura robotizada por arco — ANSI Blog
- ISO 12100:2010 Segurança de máquinas — Avaliação de riscos — International Organization for Standardization
- 29 CFR 1910.252 Requisitos gerais (soldadura, corte e brasagem) — U.S. Department of Labor
- ISO/TS 15066 explicada — Association for Advancing Automation (A3)
- Inspeções de segurança robótica e conformidade das instalações — OxMaint

