
Contacte con Zhouxiang

Datos técnicos: robot de soldadura en voladizo para construcción naval
Los constructores navales de todo el mundo se enfrentan a la combinación de una demanda que se acelera y una mano de obra cualificada cada vez más escasa. El informe World Robotics 2025 de la IFR registró 542.000 instalaciones de robots industriales solo en 2024: el doble que hace una década. En la construcción naval, donde los paneles del casco superan los 10 metros de longitud y los cordones de soldadura suman cientos de metros lineales por buque, el robot de soldadura en voladizo se ha convertido en la configuración habitual para automatizar trabajos de soldadura a gran escala.
Este informe expone los principios de ingeniería de los robots de soldadura en voladizo, compara las configuraciones de 7, 8 y 9 ejes y analiza qué pueden esperar los responsables de astilleros y los ingenieros de soldadura en cuanto a especificaciones, parámetros de configuración y retorno de la inversión. Todas las afirmaciones se respaldan con datos rastreables y, cuando los datos son limitados, se indica expresamente.
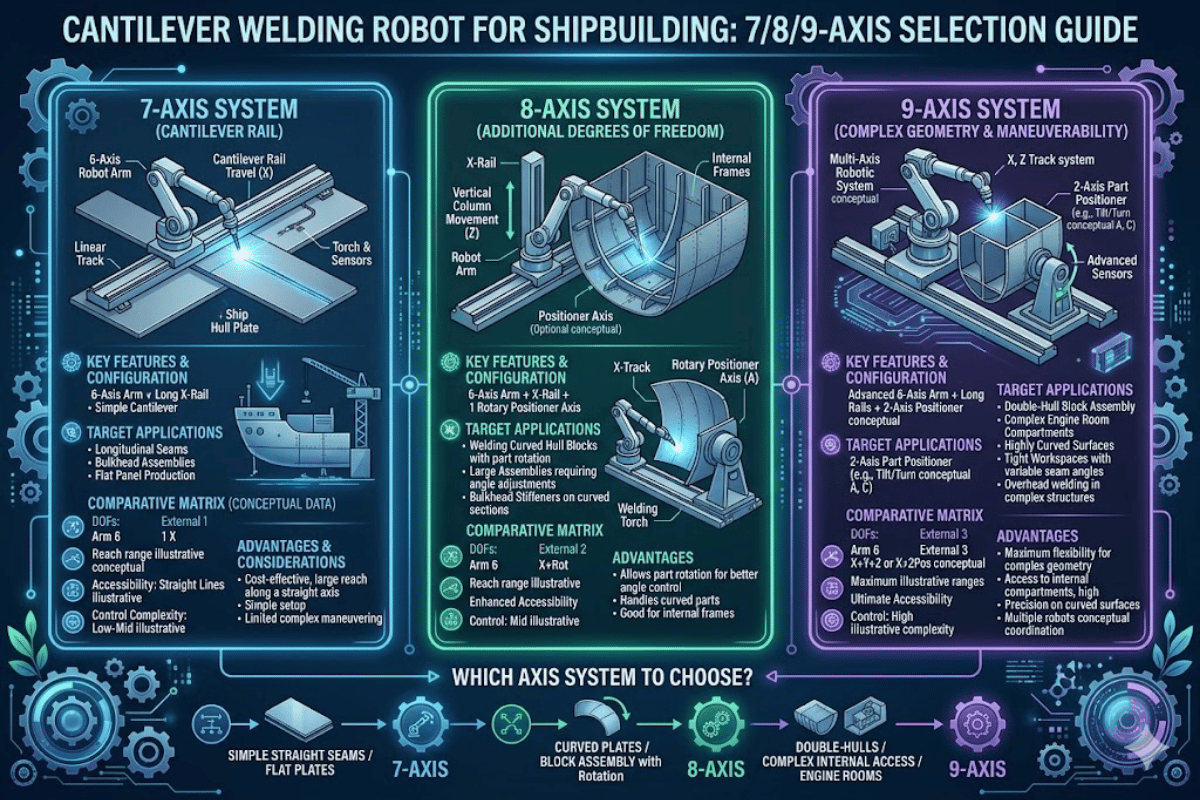
- Configuraciones de ejes: 7 ejes (6+carril), 8 ejes (6+carril+Y), 9 ejes (6+carril+Y+posicionador)
- Longitud del carril de suelo: de 6 m a más de 30 m (longitudes personalizadas)
- Precisión de soldadura: ±0,1 mm con seguimiento de la junta por láser (según el fabricante)
- Procesos compatibles: MIG/MAG, soldadura por arco, TIG, híbrido láser-arco
- 7 ejes: programación mediante enseñanza con modelo 3D del robot o sin enseñanza mediante importación (Tekla, SOLIDWORKS, UG) o reconstrucción inversa a partir de nubes de puntos
- Aplicaciones: paneles de casco, mamparos, piezas de cubierta, estructuras metálicas, vigas en H
Por qué los astilleros necesitan robots de soldadura en voladizo
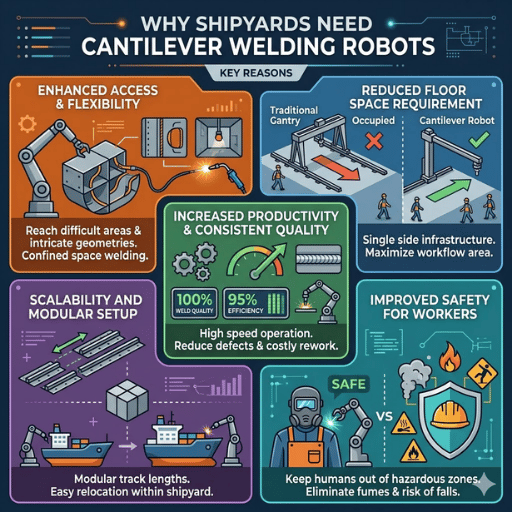 La plantilla de soldadura naval está envejeciendo justo en el peor momento. Según la American Welding Society, las previsiones indican que, para 2028, solo Estados Unidos necesitará más de 330.000 nuevos profesionales de la soldadura, aproximadamente 82.500 al año. La edad media actual de un soldador es de 55 años, y por cada cinco soldadores que se jubilan, solo dos personas nuevas se incorporan al oficio.
La construcción naval acusa esta tendencia más que otros sectores. Los astilleros comerciales y navales compiten con las empresas de construcción, energía y automoción por una misma plantilla cada vez más reducida; los retrasos de producción por falta de personal no son hipotéticos, sino una limitación comprobada en los programas activos de adquisición de la Armada.
330,000+
Profesionales de soldadura necesarios para 2028 (AWS)
542,000
Robots industriales instalados en todo el mundo en 2024 (IFR)
55 años
Edad media de los soldadores en activo en EE. UU.
Cómo funciona un robot de soldadura en voladizo: arquitectura y sistema de movimiento
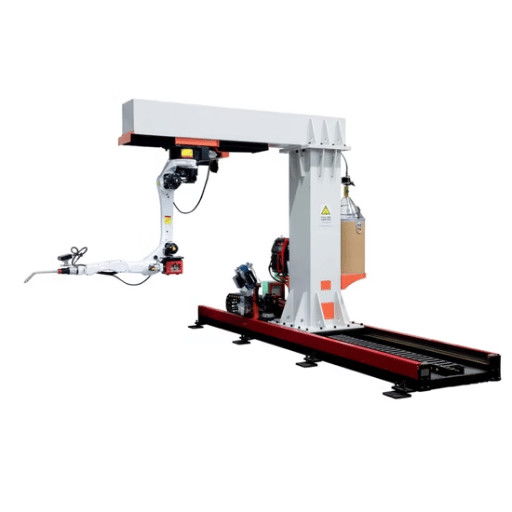
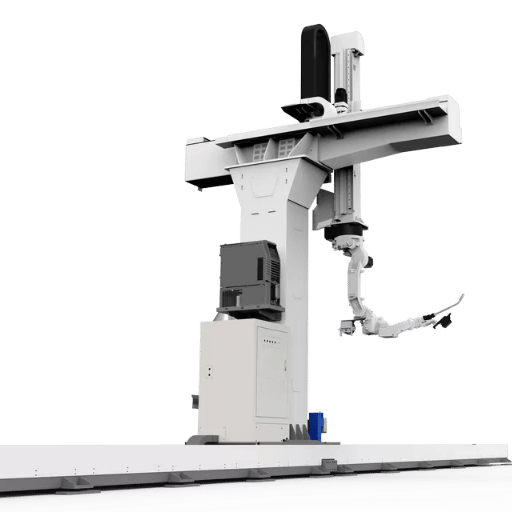
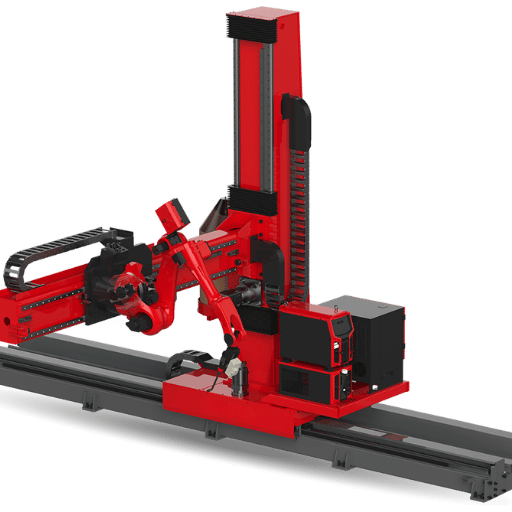
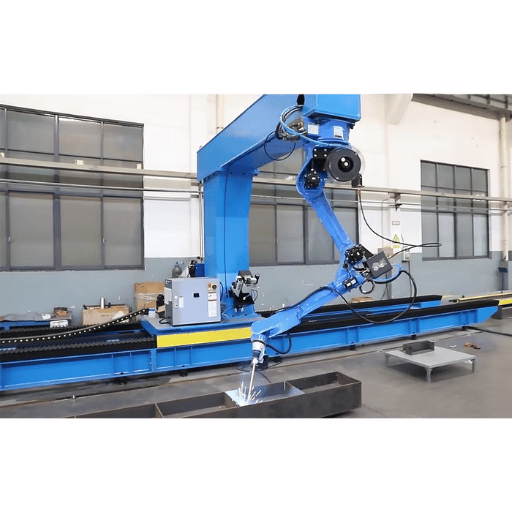
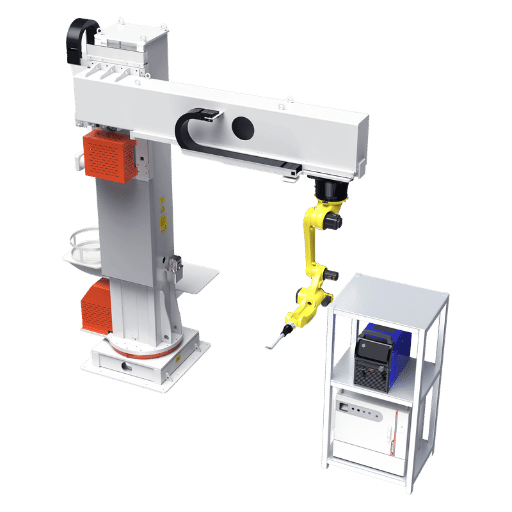 Un robot de soldadura en voladizo consta de un brazo articulado estándar de 6 ejes, montado sobre una estructura elevada en voladizo que se desplaza por un conjunto de carriles de suelo. La estructura en voladizo amplía el espacio de trabajo en los ejes Y y Z sin necesidad de manipular la pieza.
Componentes principales
Varios subsistemas de la estación de soldadura en voladizo se integran en:- Carril de suelo (eje X): conjunto de carriles de acero de más de 30 m de longitud, que desplaza toda la estructura en voladizo. Velocidad de desplazamiento de unos 8 metros/minuto.
- Viga en voladizo (ejes Y/Z): estructura elevada que sitúa el robot por encima de la pieza y le permite acceder a ella. El desplazamiento habitual en el eje Y ronda los 2 metros.
- Brazo robótico de 6 ejes: robot industrial estándar para soldadura por arco (Fanuc, ABB, KUKA o Yaskawa son opciones populares) montado en el extremo del voladizo.
- Fuente de alimentación de soldadura: inversor digital con capacidad de pulsado, configurado para el proceso de soldadura (MIG/MAG, TIG o híbrido).
- Visión 3D y seguimiento de la junta por láser: cámara gran angular para escanear la pieza y sensor láser para corregir en tiempo real las desviaciones de la junta.
- Sistema de control PLC: gestiona el movimiento de todos los ejes, controla los parámetros de soldadura y administra la integración y la interfaz con el sistema de programación sin enseñanza.
Nota de ingeniería: la deformación de la viga en voladizo (respecto al eje Y) es proporcional al cubo de su longitud. Con una carga útil próxima a la nominal, se puede esperar una deformación estática de 0.05 0,15 mm en la punta de la herramienta (antes de la corrección mediante seguimiento de la junta). El sistema de seguimiento de la junta por láser corrige dinámicamente los errores geométricos, pero la velocidad del servosistema del sensor de seguimiento láser (50 100 Hz habitualmente) suele convertirse en el factor que limita la velocidad de soldadura en cordones curvos complejos. Al comprar sistemas en voladizo, especifique la velocidad del servosistema de seguimiento láser, no solo la precisión nominal.
7 ejes, 8 ejes o 9 ejes: ¿qué configuración se adapta a su astillero?
El número de ejes de un robot de soldadura en voladizo es la suma de (a) los 6 ejes del brazo robótico y (b) los ejes externos que añaden el voladizo, el carril y el posicionador. Cada eje adicional amplía las capacidades del sistema y permite trabajar con geometrías más complejas y en más posiciones, pero también incrementa ligeramente el coste y el espacio necesario.| Especificación | 7 ejes | 8 ejes | 9 ejes |
|---|---|---|---|
| Ejes externos | 6 del robot + 1 carril de suelo (X) | 6 del robot + carril de suelo (X) + eje Y | 6 del robot + carril de suelo (X) + eje Y + giro del posicionador |
| Espacio de trabajo | Longitud personalizada × 3,0 m × 0,5 m | Longitud personalizada × 3,5 m × 0,5 m | Longitud personalizada × 3,5 m × 0,5 m + giro |
| Posiciones de soldadura | Plana (1G), horizontal (2G) | Plana (1G), horizontal (2G) | Todas las posiciones: 1G, 2G, 3G (vertical), 4G (techo) |
| Longitud del carril de suelo | 6–30+ m | 6–30+ m | 6–30+ m |
| Procesos de soldadura | MIG/MAG, arco | MIG/MAG, arco | MIG/MAG, arco, TIG, híbrido |
| Aplicación más adecuada en astilleros | Montaje de paneles planos, soldaduras en ángulo de vigas en H | Secciones de panel con rigidizadores, componentes estructurales más anchos | Cuadernas complejas de casco, soldadura de mamparos en varias posiciones, estructuras curvas |
| Capacidad de carga (habitual) | Hasta 2.000 kg | Hasta 2.000 kg | Hasta 2.000 kg + capacidad del posicionador |
- Talleres pequeños y medianos que sueldan paneles planos y rigidizadores de vigas en H: la configuración de 7 ejes permite realizar soldaduras en posición 1G y 2G con el menor coste.
- Los astilleros medianos que sueldan componentes estructurales más anchos y placas de separación se beneficiarán de una configuración de 8 ejes: una columna Y permite al robot acceder a conjuntos anchos y asimétricos sin recolocar la pieza, lo que ahorra horas de grúa.
- Los grandes astilleros que trabajan en cuadernas de casco, mamparos complejos y piezas curvas se beneficiarán de una configuración de 9 ejes, con posicionador y capacidad para soldar en todas las posiciones, incluidas las verticales y de techo. Así podrán soldar estructuras que no se pueden girar hasta dejarlas en posición plana.
Programación sin enseñanza y visión 3D: eliminar la configuración manual de trayectorias
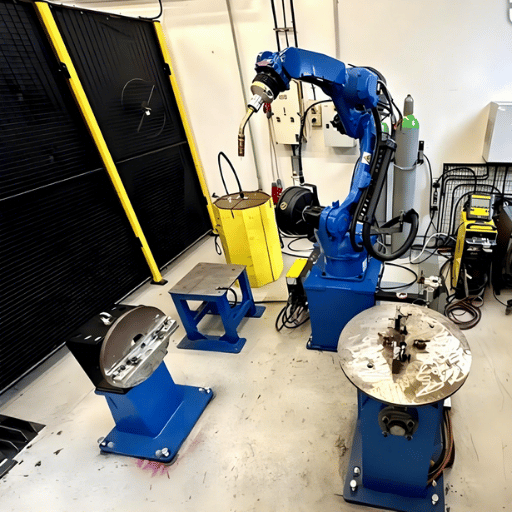 La soldadura robotizada convencional utiliza la programación mediante enseñanza: el operador guía manualmente el robot por cada trayectoria de soldadura con controles de pedal y joystick. Este método se denomina programación con consola de enseñanza. En la construcción naval, donde cada sección del casco tiene una geometría única y el volumen anual de producción de cada diseño es relativamente bajo, la relación entre el tiempo de programación y el tiempo real de soldadura ha impedido tradicionalmente que la soldadura robotizada resulte rentable para fabricar buques de acero. Un estudio publicado en ScienceDirect sobre programación de robots para la construcción naval concluyó que las instrucciones de programación paramétrica podían reducir el tiempo de preparación en aproximadamente un 80 % frente a los métodos tradicionales.
Los sistemas de soldadura sin enseñanza prescinden por completo de la consola de programación y ofrecen dos métodos:
Método 1: importación de modelos 3D
Si se dispone de archivos CAD, se importan directamente modelos de Tekla Structures, SOLIDWORKS o UG (NX). El software reconoce todas las juntas del conjunto 3D y genera automáticamente la trayectoria de soldadura completa según el tipo de junta (en T, en esquina, etc.) y el espesor de la chapa. También carga los parámetros de soldadura adecuados para cada junta y genera toda la trayectoria más rápido de lo que tardaría un operador en programarla. A menudo se describe como el método más rápido: según los informes de ingeniería, el tiempo de trabajo del ingeniero se mide en minutos u horas, en lugar de días.Método 2: reconstrucción inversa a partir de nubes de puntos
Cuando no hay datos CAD, algo habitual en los trabajos de fabricación naval basados en diseños antiguos o cambios realizados en las instalaciones del cliente, el sistema utiliza una cámara 3D de largo alcance para recorrer la pieza y crear un gemelo digital en forma de nube de puntos. A continuación, su motor de AI analiza los datos del escaneo para identificar las juntas según la geometría real de la pieza, en lugar de la prevista en el diseño, y genera automáticamente la trayectoria de soldadura: soldadura sin planos, sin necesidad de ningún plano. Este método tiene un enorme potencial para trabajos de modernización y reparación en astilleros. Cualquiera de estos métodos se integra con el sistema de seguimiento de la junta por láser, que corrige automáticamente su trayectoria en tiempo real y compensa las holguras de ajuste, los puntos de soldadura y la deformación térmica que se acumula en las soldaduras multipasada.Nota de ingeniería: el sistema de escaneo por visión 3D utiliza un sensor de luz estructurada con un campo de visión suficiente para registrar toda la sección transversal de la pieza en un solo paso. La resolución de la nube de puntos influye directamente en la precisión de la trayectoria: cuantos más puntos por metro, con más precisión se pueden identificar las juntas, pero más lento es el ciclo de escaneo y soldadura. Una resolución de malla de 1-2 mm de puntos por metro ofrece un equilibrio entre ambos factores. El seguimiento de la junta por láser actualiza continuamente la trayectoria de trabajo en tiempo real, con una frecuencia de actualización de 50-100 Hz. Corrige la posición final de la junta para compensar las variaciones de ajuste y las deformaciones («pandeo, deformación de la pieza») que no había detectado el escaneo inicial.
Especificaciones clave para soldar cascos y paneles de buques
 Al considerar una solución de robot de soldadura en voladizo para un astillero, las especificaciones de ingeniería deben ajustarse inicialmente a los grados de acero habituales en la flota (AH32, AH36, DH36, EH36 según las reglas de las sociedades de clasificación), las dimensiones de las chapas estructurales, el número de soldaduras diarias y los procedimientos de soldadura multipasada.
Las especificaciones siguientes se han recopilado de varios fabricantes. Aunque los parámetros pueden variar entre fabricantes de robots, lo recomendable es solicitar especificaciones detalladas de cada parámetro para la aplicación concreta: marca, modelo y configuración.
| Parámetro | Intervalo habitual | Importancia para el astillero |
|---|---|---|
| Precisión de soldadura | ±0,1 mm (con seguimiento de la junta por láser) | Precisión suficiente para cumplir los requisitos de calidad de soldadura de las sociedades de clasificación |
| Velocidad de desplazamiento por el carril | Hasta 8 m/min | Reduce el tiempo de desplazamiento sin soldar en paneles largos |
| Procesos de soldadura | MIG/MAG (principal), arco, TIG, híbrido láser-arco | MIG/MAG para estructuras de acero; TIG para componentes de acero inoxidable |
| Capacidad de carga de la pieza | Hasta 2.000 kg | Permite trabajar con conjuntos pesados de chapas navales |
| Temperatura de funcionamiento | -10°C a 45°C | Adecuado para la mayoría de los entornos de astillero; verificar su idoneidad para instalaciones al aire libre |
| Tolerancia a la humedad | 20–80 % (sin condensación) | Los astilleros costeros pueden necesitar una cubierta de protección ambiental |
| Sistema de antorcha | Refrigeración por agua con limpieza automática de la boquilla | Reduce la acumulación de proyecciones y prolonga la vida útil de la antorcha en operaciones continuas con maquinaria pesada |
| Sistema antiproyecciones | Estación automática de limpieza de la antorcha de soldadura con escariador | Fundamental para operaciones de astillero con ciclos de trabajo intensivos |
| Alimentación de hilo | Sistema push-pull con gestión de cables | Evita problemas de alimentación en extensiones largas de voladizo |
Ventajas y limitaciones para la implantación en astilleros
 Los sistemas de automatización no son soluciones universales para la fabricación naval. Los robots de soldadura en voladizo presentan ventajas y dificultades específicas en los astilleros, distintas de las de otros sistemas de automatización. Conocer tanto las condiciones favorables como las desfavorables ayuda a evitar incompatibilidades costosas entre el sistema y las necesidades del astillero.
✔ Ventajas
- Acceso por un solo lado: puede llegar al interior de columnas cajón profundas y estructuras compartimentadas del casco, que de otro modo necesitarían espacio libre para una grúa de pórtico superior
- La grúa de pórtico puede llevar varias piezas a la zona de soldadura a la vez, lo que permite cargar lotes y reducir el tiempo de manipulación por pieza
- Longitud modular del carril: el carril de suelo puede ampliarse a más de 30 m y adaptarse a la longitud de los paneles del casco sin rediseños ni una planificación exhaustiva
- La generación de trayectorias sin enseñanza evita problemas con la relación entre el tiempo de programación y el de soldadura, algo esencial en la producción naval de bajo volumen
- Un operador puede supervisar varios robots: un solo soldador cualificado puede observar 2-4 sistemas de soldadura en voladizo funcionando simultáneamente
- Calidad de soldadura uniforme entre turnos: elimina las inconsistencias de soldadura debidas a diferencias de cualificación, que generan retrabajo durante las inspecciones de las sociedades de clasificación
⚠ Limitaciones
- Deformación del voladizo: la carga sobre el extremo libre sin soporte provoca deformaciones. Para mantener la precisión, es esencial que el seguimiento de la junta compense estas deformaciones; no es un problema de las especificaciones de la máquina RCP
- Para componentes cuya anchura, peso o complejidad superen la capacidad del voladizo, solo una célula de soldadura en pórtico ofrece el alcance necesario para cubrir todo el espacio de trabajo.
- Coste de los útiles de fijación: presupuestar únicamente el coste del sistema robotizado oculta el coste real de los utillajes y las mesas de trazado, y supone una subestimación considerable.
- Repetibilidad del material: el robot solo puede trabajar tan bien como permita el ajuste en el taller; los puntos de soldadura inconsistentes, las holguras entre chapas y piezas del casco y las deformaciones de las chapas limitan el beneficio potencial.
- Restricciones ambientales: con una humedad máxima del 20-80 %, los astilleros al aire libre o en zonas costeras necesitarán cubiertas de protección ambiental.
- No puede soldar en horizontal ni sobre chapas curvas del casco sin un sistema de 9 ejes y ejes de inclinación piloto. Las configuraciones de 7-8 ejes se limitan a posiciones planas, horizontales y por un solo lado. Las chapas curvas del forro del casco requieren un sistema de 9 ejes con posicionador u otra solución de automatización.
ROI y datos de productividad: qué pueden esperar los astilleros
 La automatización de la soldadura ofrece argumentos convincentes, pero conviene analizar con detalle las cifras que aparecen en la publicidad. A continuación se muestran algunos ejemplos publicados en fichas técnicas y otros materiales, con la fuente correspondiente:
| Indicador | Valor publicado | Fuente | Fiabilidad |
|---|---|---|---|
| Nivel de automatización alcanzado | 68 % (Samsung Heavy Industries) | Informe sectorial de Dassault Systèmes | Nivel 3 — medios del sector |
| Reducción de los costes laborales | 22 % (Yangzijiang Shipbuilding) | Investigación de PMR | Nivel 3 — cita secundaria |
| Reducción de defectos de soldadura | 30 % (Mitsubishi Shipbuilding) | Investigación de PMR | Nivel 3 — cita secundaria |
| Plazo de recuperación de la inversión | 12–24 meses | Estimaciones del fabricante | Afirmación del fabricante — varía según el nivel de utilización |
| Tiempo de programación ahorrado | 80 % (programación paramétrica) | ScienceDirect (Procedia CIRP) | Nivel 2 — revisión por pares |
- El valor de los útiles de fijación por sí solos puede igualar o superar el coste del sistema robotizado (los profesionales del sector indican que puede llegar a ser hasta 2)
- Los carriles de suelo requieren una losa de hormigón plana y reforzada. . Una superficie irregular altera la precisión de los carriles y obliga a realizar costosas reparaciones.
- Formación de operadores: incluso con sistemas sin enseñanza, los operadores necesitan formación para supervisar el sistema, comprobar la calidad, resolver problemas, etc.
- Las puntas de contacto, las fundas, las boquillas y el hilo tienen un coste reducido por unidad, pero suponen un gasto considerable durante el funcionamiento continuo
- Contratos de mantenimiento: servicio anual, calibración y actualizaciones de software
Preguntas frecuentes
¿Cuál es la longitud máxima del carril de un robot de soldadura en voladizo para construcción naval?
Las configuraciones estándar van de 6 m a 24 m. Las configuraciones a medida superan los 30 m. Los tramos del carril están diseñados para atornillarse entre sí en las instalaciones del cliente, por lo que el único límite real es el tamaño del taller y de las piezas.
¿Puede un robot de soldadura en voladizo trabajar con paneles curvos de casco y cordones de soldadura irregulares?
Sí, si se configura correctamente. La integración de un escáner de visión artificial 3D y del seguimiento de la junta por láser en tiempo real permite que la célula de soldadura robotizada modifique la trayectoria de soldadura en respuesta a irregularidades geométricas, como una chapa del casco doblada o retorcida, una anchura de separación irregular o un patrón desigual de puntos de soldadura. Los sistemas de 7 y 8 ejes solo son adecuados para juntas de soldadura planas u horizontales. Para una chapa del casco curvada en posición vertical o elevada se necesitan 9 ejes con un posicionador de piezas, u otra forma de automatización, como un pórtico o un cobot móvil:
¿Qué procesos de soldadura admite un robot en voladizo?
MIG (o MAG) es el proceso más habitual para el acero estructural y las chapas navales (o MAG). También se utiliza ampliamente para la soldadura por arco o TIG, según la fuente de alimentación de soldadura y la configuración de la antorcha. Además, algunos sistemas de 9 ejes integran un proceso híbrido de láser y arco para lograr una penetración profunda con un aporte de calor mínimo.
¿Cómo funciona la programación sin enseñanza cuando no hay modelos CAD 3D?
Además de los archivos CAD, el sistema utiliza una cámara 3D de gran angular para escanear la pieza real y generar una representación de su geometría mediante una nube de puntos. El software inteligente basado en AI reconoce las posiciones correctas de las juntas de soldadura, determina los tipos de juntas (en ángulo, a tope o solapadas) y genera automáticamente la trayectoria y los parámetros de soldadura. Esta tecnología de modelado inverso tarda más que importar archivos CAD, pero no requiere planos ni archivos de programa previos.
Es de un valor incalculable para reparar y modificar barcos antiguos cuyos planos de diseño originales se han perdido.¿Qué mantenimiento requiere un puesto de soldadura robotizada en voladizo?
Las comprobaciones diarias del sistema incluyen las puntas de contacto, la limpieza de la boquilla, el recorrido del hilo y el caudal del gas de protección. Las tareas de mantenimiento semanales incluyen lubricar los rodamientos del carril, inspeccionar los cables y probar la parada de emergencia. El TCP debe calibrarse y las lentes de la cámara deben limpiarse cada mes. El fabricante o un integrador cualificado debe calibrar todo el sistema cada año, actualizar el software y sustituir las piezas de desgaste, como los rodillos de arrastre, las fundas y el conjunto de cables, cuando sea necesario. Reserve un mínimo de 2-4 horas semanales para el mantenimiento rutinario diario; menos si se trabaja en un solo turno y más si se trabaja 24/7.
¿En qué se diferencia un robot de soldadura en voladizo de un robot de soldadura sobre pórtico para la construcción naval?
Los robots en voladizo se montan a un lado de la pieza, con un brazo en voladizo delante. Los sistemas en voladizo son más adecuados para subconjuntos de paneles, la soldadura de rigidizadores y los trabajos en los que el robot debe alcanzar zonas profundas o cerradas. Los robots de pórtico se desplazan sobre estructuras puente situadas por encima de la pieza, cubren todo el recinto y permiten utilizar sistemas de doble antorcha para soldar simultáneamente por ambas caras. Son ideales para grandes bloques y chapas gruesas cuando es necesario minimizar las deformaciones. Los sistemas en voladizo son menos costosos y ocupan menos espacio en el suelo; los de pórtico pueden trabajar con piezas más anchas, pesadas y complejas. Muchos astilleros utilizan ambos: máquinas en voladizo en las líneas de paneles y pórticos en el montaje final de bloques.
¿Listo para automatizar la soldadura en su astillero?
Los ingenieros de Zhouxiang pueden especificar un sistema de robot de soldadura en voladizo para paneles de casco que se adapte al tamaño de la retícula de orificios, al tipo de junta de soldadura y al ritmo de producción. Más de 30 años de experiencia en soldadura automatizada en más de 50 países.
Solicite un presupuesto gratuitoAcerca de este artículo: esta introducción se ha elaborado a partir de fuentes de datos públicas, entre ellas IFR, AWS, ISO, normas técnicas de sociedades de clasificación y datos de fabricantes de varios proveedores de sistemas de soldadura robotizada. Los datos sobre productividad y plazo de recuperación de la inversión proceden de estudios del sector y casos de fabricantes; hemos indicado el nivel de confianza relativo de cada conjunto de datos. Zhouxiang fabrica sistemas de robots de soldadura en voladizo y tiene intereses comerciales en esta categoría de productos. Los clientes deberían solicitar pruebas independientes para validar el rendimiento del equipo con piezas y materiales de trabajo antes de realizar pedidos de gran volumen.
Referencias y fuentes
- Informe World Robotics 2025 – IFR
- Datos y proyecciones sobre la mano de obra en soldadura – AWS
- AWS D16.4 – Cualificación del personal de soldadura por arco robotizada – AWS
- Programación de robots de soldadura en la construcción naval – ScienceDirect/Procedia CIRP
- Soganak – Norma para la calidad de las soldaduras por fusión – ISO
- Normas de clasificación naval – Lloyd’s Register
- Marine Structures Universe 2024 – University of Strathclyde / Marine Structures Journal
Artículos relacionados
- Robot de soldadura sobre carril de suelo, en voladizo o sobre pórtico: ¿qué tipo es el adecuado para su astillero?
- El fabricante de robots de soldadura más popular de 2026
- Automatización de la soldadura de acero estructural y vigas – artículo de MarineWorldwide
- Sistema de soldadura robotizada en voladizo: serie de estaciones de soldadura inteligentes de 7/8/9 ejes

