
Contacte con Zhouxiang


Estación de soldadura robotizada sobre carril de suelo: funcionamiento, especificaciones clave y guía de compra
Especificaciones rápidas
| Ejes del robot | Brazo articulado de 6 ejes |
| Alcance del brazo | 1.440 – 2.010 mm |
| Precisión de repetibilidad | ±0,05 mm |
| Capacidad de carga | 10 – 12 kg |
| Longitud estándar del carril | 6 m (personalizable: 9 / 12 / 15 m) |
| Grado de protección | IP56 (J1–J2) / IP67 (J3–J6) |
| Opciones de montaje | En el suelo, con soporte o invertido |
¿Qué es una estación de soldadura robotizada sobre carril de suelo?
 Una estación de soldadura robotizada sobre carril de suelo combina un robot industrial de soldadura multieje con un carril lineal fijado al suelo. Este carril actúa como un séptimo eje y permite que el robot se desplace a lo largo de la pieza mientras realiza cordones de soldadura continuos. A diferencia de una célula de soldadura robotizada de posición fija, que limita el movimiento del robot a su alcance natural, un sistema sobre carril de suelo amplía el área de trabajo para adaptarse a la pieza.
Su funcionamiento es sencillo. Un carro de servomotor se desplaza por carriles rectificados de precisión, anclados a una cimentación de hormigón, con el robot de soldadura montado encima. Los controles coordinados sincronizan el movimiento del carril con los seis ejes articulares del robot, de modo que la antorcha de soldadura se desplace a lo largo de una trayectoria de junta definida en un único movimiento ininterrumpido, independientemente de la longitud de la pieza:
542,000
Robots industriales instalados en todo el mundo en 2024
21%
Utilizados en aplicaciones de soldadura y brasado
$7.13B
Previsión del mercado de robots de soldadura de estructuras metálicas para 2032
💡 Idea clave
Una estación de soldadura robotizada sobre carril de suelo amplía el alcance del robot de 6 ejes, de unos 2 metros por defecto a un recorrido de 6-15 metros en un solo eje, y elimina así la necesidad de reposicionar la pieza al soldar cordones largos en estructuras metálicas.
Cómo funciona un robot de soldadura sobre carril de suelo: del modelo 3D a la soldadura terminada
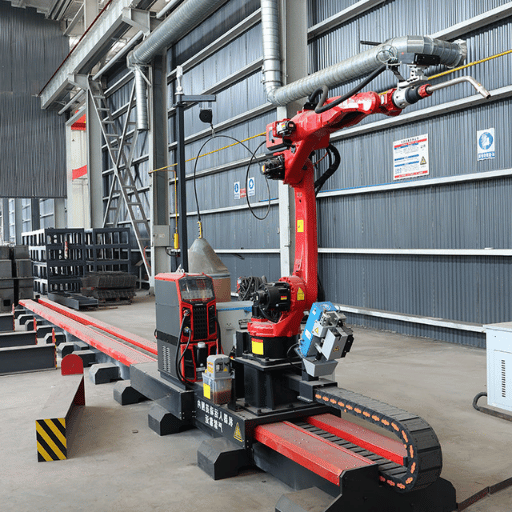 La programación de un robot de soldadura sobre carril de suelo ha dejado atrás el ajuste manual mediante movimientos controlados desde el mando, en el que el operario desplaza cada eje hasta cada punto de soldadura. Hoy se recurre a un proceso de soldadura basado en modelos, sin enseñanza manual, que convierte una réplica digital en un programa específico para el robot. Así funciona:
- Importación del modelo 3D y modelado paramétrico: el operario importa un modelo de acero desde Tekla Structures, SolidWorks o UG al sistema de programación offline del robot. El sistema lee directamente de los datos la geometría de las vigas, el espesor de las chapas, los tipos de junta y los símbolos de soldadura.
- Generación automática de la trayectoria de soldadura: el sistema de programación offline localiza cada junta en el modelo y crea una trayectoria de soldadura para cada una. Calcula los parámetros del proceso —velocidad de alimentación del hilo, tensión de soldadura, velocidad de avance y caudal del gas de protección— según el material y la configuración de la junta. La planificación de las trayectorias está automatizada, así que el operario no tiene que introducir los mismos parámetros en el mando de programación para cada estructura idéntica.
- Simulación del gemelo digital y detección de colisiones: antes de iniciar el arco, el sistema offline ejecuta una simulación del gemelo digital. Este reproduce en tres dimensiones el robot, el carril de suelo, los útiles de fijación y la pieza. El sistema detecta y evita que se superen los límites de los ejes, las zonas de singularidad y las colisiones entre la antorcha de soldadura o las abrazaderas de la pieza y los arriostramientos. Todos los problemas se resuelven en las instalaciones del cliente, mediante software, no en la planta de producción.
- Escaneado con láser de línea y seguimiento de la junta en tiempo real: cuando el robot llega a la pieza, un sensor de escaneado láser de línea montado en un brazo por delante de la antorcha analiza la junta real. El sensor compara la posición real de la junta con la trayectoria programada y la corrige en tiempo real para mantener la antorcha de soldadura en el recorrido previsto. Las desviaciones debidas a deformaciones de la pieza, holguras de ajuste o tolerancias de fijación se corrigen de forma dinámica.
- Ejecución de la soldadura automática: el robot suelda la junta mientras avanza el carro de desplazamiento sobre carril de suelo a la velocidad de avance sincronizada. El sistema ajusta la tensión de soldadura, la velocidad de alimentación del hilo y la anchura de oscilación según los datos de los sensores. Las soldaduras multipasada en alas gruesas se realizan automáticamente, una tras otra y sin intervención del operario.
📐 Nota técnica
Los sensores de seguimiento láser de juntas funcionan con frecuencias de escaneado de 50-200 Hz y una distancia de trabajo de 100-300 mm. Un estudio científico reciente (PMC, 2024) registró errores máximos de posicionamiento de ±0,325 mm al soldar a velocidades de hasta 25 mm/s. Los sensores de los encoders del brazo del robot ofrecen una precisión de repetibilidad de ±0,05 mm; el sistema de seguimiento compensa las variaciones en la pieza, no las vibraciones del robot.
💡 Idea clave
El proceso de cinco pasos —importación del plano, generación de la trayectoria, simulación, seguimiento láser y soldadura automática— reduce el tiempo de preparación un 60-70 % al eliminar la programación mediante enseñanza en los trabajos de grandes series.
Componentes clave de un puesto de soldadura sobre carril de suelo
Un puesto de soldadura sobre carril de suelo no es una sola máquina, sino un sistema compuesto por varios elementos. Entender la función de cada uno ayuda tanto a implantar el sistema como a reparar uno ya instalado.| Componente | Especificación clave | Función |
|---|---|---|
| Brazo robótico de 6 ejes | Alcance 1.440–2.010 mm; carga útil 10–12 kg; precisión de repetibilidad ±0,05 mm | Posiciona la antorcha de soldadura en todos los ángulos y orientaciones de la junta |
| Carril de suelo (7.º eje) | 6 m estándar; opciones de 9/12/15 m; cremallera y piñón accionados por servomotor | Amplía el área de trabajo del robot a lo largo de la pieza |
| Fuente de alimentación de soldadura | Salida nominal de 350 A; modos de pulso, spray y arco corto | Suministra corriente de soldadura y controla las características del arco según los parámetros del proceso |
| Sistema láser de seguimiento de la junta | Frecuencia de escaneado de 50–200 Hz; distancia de trabajo de 100–300 mm | Detecta la posición real de la junta y envía correcciones al controlador |
| Estación de limpieza de la antorcha | Pulverización antiproyecciones + cambio de la punta de contacto + corte del hilo | Elimina la acumulación de proyecciones y sustituye automáticamente las puntas de contacto desgastadas entre ciclos |
| Antorcha de soldadura | Refrigerada por agua; cuello de cambio rápido; boquilla de gas de protección | Suministra hilo, corriente y gas de protección al arco |
| Sistema de control | Mando de programación + interfaz de software de programación offline | Coordina el robot, el carril, el sensor y la fuente de alimentación; almacena los programas de soldadura |
⚠️ Error frecuente
Evitar la limpieza automática periódica de la antorcha durante la soldadura puede deteriorar rápidamente la calidad de su Namifar. La acumulación de proyecciones en la punta de contacto o la boquilla afecta a la estabilidad del arco y provoca porosidad y falta de fusión. Si un taller omite la estación de limpieza de la antorcha para ahorrar 15 segundos por ciclo, suele registrar un aumento del 15-20 % en los retrabajos relacionados con las proyecciones y en el tiempo de inactividad durante el primer mes.
💡 Idea clave
Un puesto de soldadura sobre carril de suelo cuenta con 7 componentes principales. El sistema láser de seguimiento de la junta y la estación de limpieza de la antorcha son los dos que más a menudo se especifican por debajo de lo necesario, aunque influyen directamente en la uniformidad de la calidad de la soldadura y en el tiempo de funcionamiento sin supervisión.
Aplicaciones en estructuras metálicas: dónde destacan los robots de soldadura sobre carril de suelo
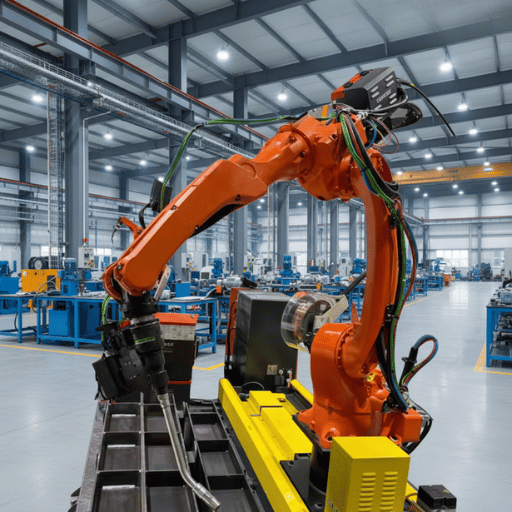 Los sistemas de soldadura robotizada sobre carril de suelo se ponen en marcha con mayor rapidez en aplicaciones que superan el alcance natural del robot o exigen cumplir códigos de soldadura estructural. A continuación se indican los ámbitos en los que estos sistemas ya ofrecen más valor.
| Sector | Piezas habituales | Tipos principales de soldadura | Cumplimiento de códigos |
|---|---|---|---|
| Fabricación de estructuras metálicas | Vigas H, pilares cajón, perfiles en U, arriostramientos | Soldaduras en ángulo, a tope y ranuradas de varias pasadas | AWS D1.1/D1.1M:2025 |
| Puentes e infraestructuras | Vigas armadas de chapa, chapas de diafragma y chapas de ala | Soldaduras ranuradas de penetración completa y soldaduras en ángulo largas | AWS D1.5 (soldadura de puentes) |
| Construcción naval | Paneles de casco, conjuntos de refuerzos y chapas, secciones de cubierta | Soldaduras en ángulo y de refuerzos a chapas | Normas de las sociedades de clasificación (Lloyd’s, DNV) |
| Energía y equipos a presión | Tubos de caldera, soportes de recipientes a presión y chapas metálicas | Soldaduras circunferenciales y de soportes a envolventes | ASME BPVC Sección IX |
✔ Dónde destacan los robots de soldadura sobre carril de suelo
- Cordones largos y continuos en vigas, pilares o paneles de más de 3 metros
- Patrones de soldadura repetitivos en elementos estructurales similares (líneas de vigas H)
- Soldaduras ranuradas de varias pasadas en las que es importante mantener un aporte térmico uniforme en toda la junta
- Producción de gran volumen en la que el tiempo de arco encendido determina directamente la capacidad de producción
⚠ Cuándo no son la mejor opción
- Para soldaduras cortas, de 300 mm o menos, en piezas pequeñas, una célula fija o un cobot se prepara con mayor eficiencia.
- Conjuntos únicos muy irregulares que dificultan la programación offline
- Zonas de difícil acceso en las que no resulta práctico disponer de un pasillo despejado de 15-18 m
- Talleres con pocos trabajos y menos de 5 piezas similares por semana
💡 Idea clave
Los robots de soldadura sobre carril de suelo ofrecen el plazo de recuperación de la inversión más rápido en la fabricación de estructuras metálicas y la construcción naval, actividades con cordones largos y repetitivos y requisitos estrictos de cumplimiento de códigos (AWS D1.1, EN 1090).
Robot de soldadura sobre carril de suelo frente a célula de soldadura robotizada de posición fija
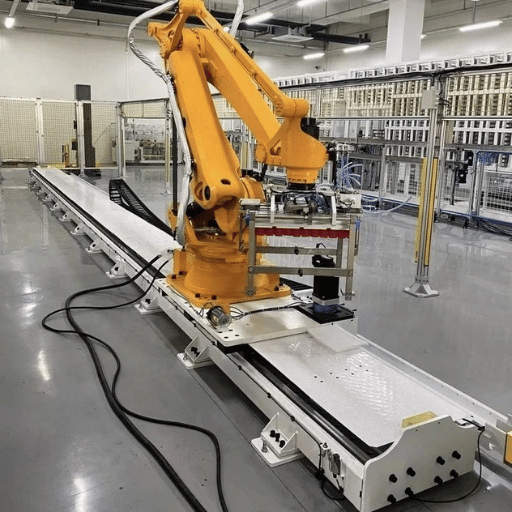 La elección entre un sistema con carril de suelo y una célula de soldadura robotizada dedicada depende de la geometría de la pieza, el volumen de producción y el espacio disponible. La comparación siguiente utiliza datos concretos en cada apartado.
| Criterio | Estación con carril de suelo | Célula de soldadura de posición fija |
|---|---|---|
| Área de trabajo | Recorrido lineal de 6–15 m + radio de alcance del robot | Radio de ~2 m (solo alcance del robot) |
| Longitud máxima de la pieza | Hasta 15 m en una sola pasada; más con extensiones del carril | Limitada por la capacidad del útil de fijación o posicionador (normalmente ≤3 m) |
| Método de programación | Programación offline (importación de Tekla/CAD); sin enseñanza manual para estructuras repetitivas | Mando de programación como método principal; programación offline opcional |
| Espacio en planta (ejemplo con carril de 12 m) | Pasillo despejado de 15–18 m × 5–6 m (incluidas las zonas de seguridad) | 4 m × 4 m habitualmente (superficie ocupada por una célula cerrada) |
| Tiempo de ciclo para una soldadura en ángulo de 6 m | Una sola pasada continua, sin paradas para reposicionar | Requiere 2–3 reposicionamientos (grúa + volver a sujetar + volver a tomar referencias) |
| Coste del sistema (llave en mano) | $80,000 – $250,000 | $130.000 – $250.000 (diseño preconfigurado) |
| Aplicación más adecuada | Estructuras de acero con cordones largos, paneles de construcción naval y vigas de puente | Piezas de ciclo corto: soportes, bastidores y subconjuntos ≤1 m |
⚠️ Espacio en planta: suele calcularse por debajo de lo necesario
No basta con tener un puesto de 12 metros para instalar un carril de suelo de 12m. Se necesitan otros 3-6 metros de pasillo de desplazamiento sin obstáculos para permitir que el robot sobrepase ambos extremos y disponer del perímetro de seguridad requerido. Compruebe también la altura del techo: con el brazo totalmente extendido y montado en posición invertida, se necesitan 3,5m de altura sobre el carril. Mida antes de hacer el pedido.
Solicite presupuesto para una estación con carril de suelo →
💡 Idea clave
Una estación con carril de suelo puede costar lo mismo que una célula fija, pero resuelve un problema distinto. Elija el carril de suelo si su pieza mide más de 3m y una célula fija si fabrica piezas pequeñas de ciclo corto y gran volumen.
Cómo elegir la estación de soldadura robotizada sobre carril de suelo adecuada
 Diseñar una estación de soldadura robotizada sobre carril de suelo no consiste en «elegir un modelo del catálogo». La configuración depende de qué suelda, a qué velocidad y de qué espacio físico dispone en sus instalaciones. Utilice esta lista de comprobación de seis puntos para determinar rápidamente si necesita una solución sencilla o compleja.
- ✔ 1. Mida la longitud máxima de la pieza — La viga o el panel más largo determina la longitud del carril. Para una viga H de 9 metros se necesita, como mínimo, un carril de 9 m; se recomienda uno de 12 m para permitir que el robot sobrepase la pieza sin reposicionarla. Elija el carril para la pieza más grande, no para la más habitual.
- ✔ 2. Identifique los tipos de soldadura y el proceso — Para trabajos con soldaduras exclusivamente en ángulo puede utilizarse una configuración MIG/MAG estándar. Las soldaduras ranuradas de varias pasadas en chapas de ala gruesas pueden requerir hilo tándem o una máquina de soldar de mayor potencia. Compruebe el amperaje de la fuente de alimentación (350 A es habitual; las chapas más gruesas pueden requerir 500 A).
- ✔ 3. Calcule la capacidad de producción y el ROI — Estime el volumen anual de soldadura en metros lineales. Compare el coste laboral actual con el tiempo de ciclo previsto del robot. Si se considera que el coste directo anual de un soldador medio es de aproximadamente $57.000, la mayoría de las estaciones con carril de suelo alcanza un ROI en 12–24 meses con un uso en dos turnos.
- ✔ 4. Compruebe el espacio en planta y la altura del techo — Añada 3 metros en cada extremo del carril para el recorrido adicional y la valla de seguridad. Compruebe la altura libre para las configuraciones invertidas o montadas con soporte. Un carril de 12 m suele necesitar una zona despejada de 15–18 m × 5–6 m.
- ✔ 5. Evalúe los requisitos de programación — Si su taller utiliza Tekla Structures para el diseño de estructuras metálicas, confirme que el software offline del robot puede importar modelos de Tekla de forma nativa. La capacidad de soldar sin enseñanza manual reduce el tiempo de programación un 60–70 % en estructuras repetitivas, pero solo si el software admite su formato CAD.
- ✔ 6. Especifique el grado de protección ambiental — La fabricación en salas limpias interiores requiere como mínimo IP56. Para exteriores o entornos industriales polvorientos, se recomienda IP67 en los ejes inferiores (J3–J6), donde se acumulan residuos. Especificar un grado IP inferior al necesario puede provocar fallos prematuros de los servomotores y tiempos de inactividad imprevistos.
Solicite una configuración personalizada →
💡 Idea clave
La configuración depende de seis factores: longitud de la pieza, tipo de soldadura, velocidad, espacio disponible para el robot, ROI, compatibilidad de programación y grado IP. Decida primero la longitud del carril; el resto es sencillo.
Preguntas frecuentes
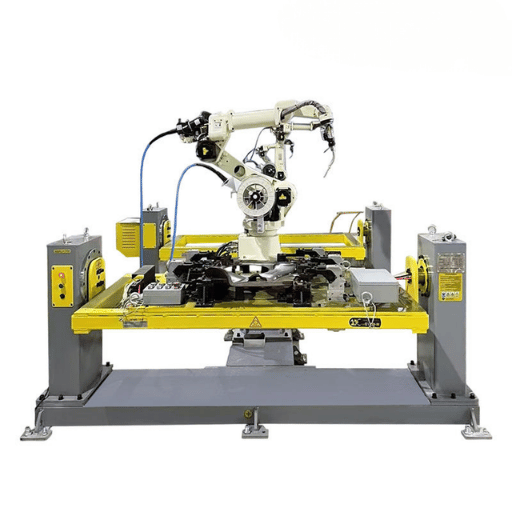
¿Cómo mejora el sistema de carril de suelo las prestaciones de un robot de soldadura?
Ver respuesta
El desplazamiento lineal por un carril de suelo proporciona un séptimo eje a un robot de 6 ejes y amplía su alcance de unos 2 metros a 6–15 metros. Las juntas largas se sueldan en una sola pasada, sin paradas a mitad del cordón ni deformaciones por reiniciar el arco.
¿Cuánto cuesta una estación de soldadura robotizada sobre carril de suelo?
Ver respuesta
Las estaciones de soldadura robotizada sobre carril de suelo llave en mano suelen costar entre $80.000 y $250,000, según la longitud del carril, la marca del robot, el proceso de soldadura (MIG/MAG, TIG, arco sumergido) y los equipos periféricos (sistema láser de seguimiento, estación de limpieza de la antorcha y cerramiento de seguridad). Una estación de 6 m con un robot está en el extremo inferior del rango; una estación de 15 m con dos robots, programación sin enseñanza y visión 3D se sitúa en el extremo superior. El ROI suele alcanzarse en 12-24 meses con dos turnos de trabajo.
¿Cómo se programa la trayectoria de soldadura en un robot sobre carril de suelo?
Ver respuesta
Hay dos métodos principales. La programación offline sin enseñanza manual importa un modelo 3D (Tekla, SolidWorks o UG), localiza automáticamente las juntas y genera la trayectoria del robot, incluidas las coordenadas de desplazamiento del carril; no se necesitan movimientos manuales. La programación manual con el mando de programación sigue utilizándose en piezas únicas o cuando no existe un modelo CAD, pero requiere entre 4–8 horas por conjunto complejo, frente a unos minutos con el software offline. La mayoría de los talleres de estructuras metálicas utiliza ya por defecto el método offline, porque cada nueva variante de viga solo requiere cambiar de archivo, no volver a programar todo el proceso.
¿Cuál es la vida útil de un robot de soldadura sobre carril de suelo?
Ver respuesta
Brazo del robot: 80.000–100.000 horas de funcionamiento (8–12 años con un turno, 5–7 años con dos turnos). Mecanismo del carril de suelo: 15–20 años con lubricación programada y alineación periódica del carril. Los consumibles, como las puntas de contacto, las boquillas y las fundas del hilo, se sustituyen cada pocos cientos de horas.
¿Se puede personalizar un robot de soldadura sobre carril de suelo para piezas específicas?
Ver respuesta
Sí. Prácticamente todos los parámetros se pueden personalizar: longitud del carril (6-15+ m), capacidad de carga y alcance del robot, proceso de soldadura (MIG/MAG, TIG, arco sumergido), tipo de sensor (línea láser 2D o visión artificial 3D) y tamaño del cerramiento de seguridad. Algunos proveedores también ofrecen un carril con dos estaciones, en el que dos zonas de trabajo comparten un mismo carril: el robot suelda en una zona mientras un operario carga la siguiente pieza en la otra.
¿Qué elementos de seguridad incluye un puesto de soldadura robotizada sobre carril de suelo?
Ver respuesta
Las medidas de seguridad habituales incluyen barreras fotoeléctricas a lo largo del perímetro del cerramiento del carril, pantallas contra la radiación del arco, botones de parada de emergencia en distintos puntos de acceso, detección de colisiones en el software del controlador del robot y campanas de extracción de humos o mesas de aspiración descendente. Los sistemas vendidos en Estados Unidos deben cumplir AWS D16.1M/D16.1:2018, la especificación de seguridad para la soldadura por arco robotizada, que establece requisitos sobre la distribución de la célula, las protecciones y el acceso de los operarios.
Sobre este análisis
Este análisis ha sido elaborado por el equipo de ingeniería de automatización de la soldadura de Zhouxiang, a partir de más de 30 años de experiencia y más de 1.000 proyectos de estaciones de soldadura robotizada sobre carril de suelo en los sectores de las estructuras metálicas, la construcción naval y la fabricación de maquinaria pesada. Los datos sobre costes y ROI se han contrastado con fuentes sectoriales publicadas, como IFR, CLOOS y las normas AWS. Zhouxiang suministra los sistemas descritos; lo indicamos con claridad para que los lectores puedan valorar debidamente los datos obtenidos sobre el terreno de primera mano.
Referencias y fuentes
- Informe World Robotics 2025 — International Federation of Robotics (IFR)
- Perspectivas del mercado de robots para la soldadura de estructuras metálicas 2025–2032 — IntelMarketResearch
- Programación offline de robots de soldadura: flujo de trabajo sin código — Visual Components
- Seguimiento e inspección de cordones de soldadura con un robot basado en el modelo mejorado YOLOv8s-Seg — PMC / National Institutes of Health
- AWS D1.1/D1.1M:2025 — Código de soldadura estructural para acero — American Welding Society
- AWS D16.1M/D16.1:2018 — Seguridad en la soldadura por arco robotizada — American Welding Society
- ¿Cuánto cuesta una célula de soldadura robotizada en 2025? — CLOOS North America
Artículos relacionados
- Estación de soldadura robotizada sobre carril de suelo: descripción del producto y modelos
- Selector de modelos de estaciones de soldadura robotizada sobre carril de suelo
- Tecnología de soldadura robotizada: guía completa del sector
- Automatización de la soldadura de Zhouxiang: catálogo completo de productos

