
Contacte con Zhouxiang

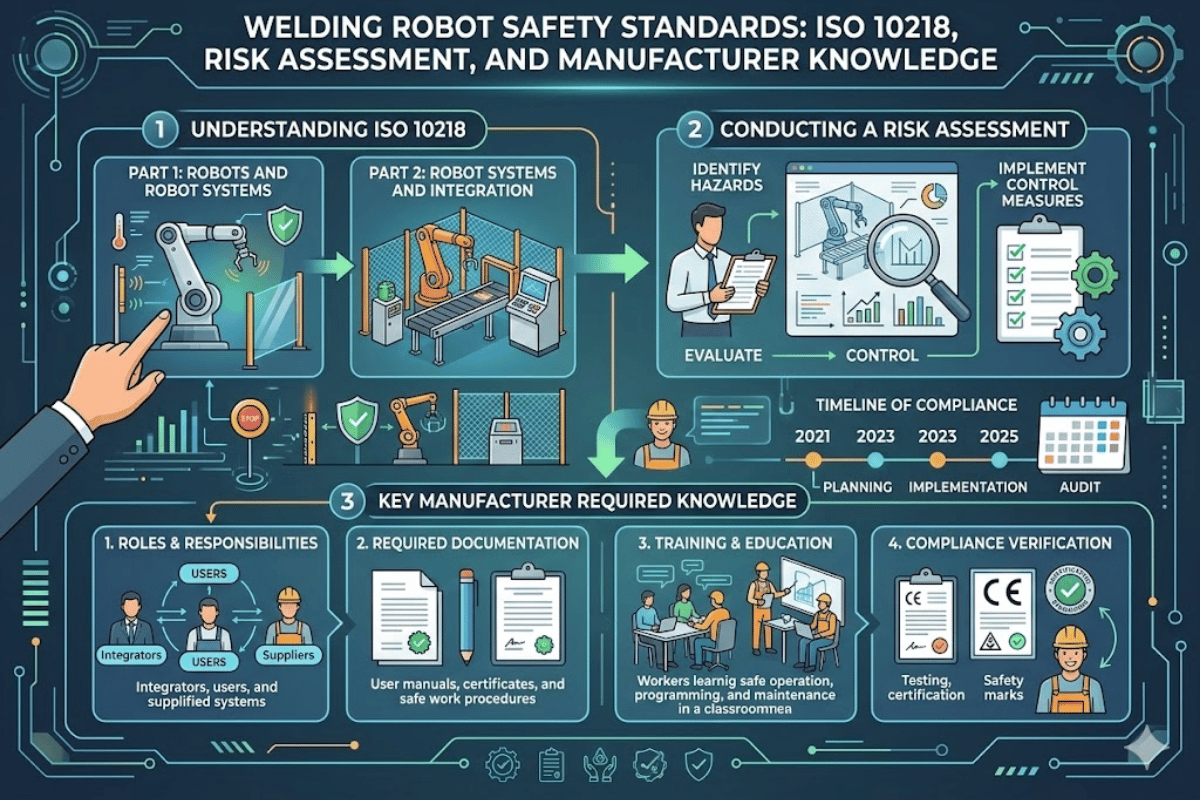
Normas de seguridad para robots de soldadura: ISO 10218, evaluación de riesgos y lo que todo fabricante debe saber
Las normas de seguridad para robots de soldadura son un conjunto de reglamentos internacionales y nacionales relativos al diseño, la integración de sistemas y la aplicación operativa de sistemas de robots industriales destinados a la soldadura. Entre las normas internacionales y nacionales se encuentran ISO 10218, ANSI/A3 R15.06 y AWS D16.1. Estas normas existen porque las células de soldadura que incorporan robots industriales se utilizan cada vez más junto con maquinaria de alta velocidad y están expuestas al deslumbramiento del arco, ráfagas de radiación UV, chispas, descargas eléctricas y humos potencialmente mortales. La combinación de estos factores ya ha causado decenas de muertes en el trabajo y cientos de lesiones graves en Norteamérica. Esta guía resume la normativa de seguridad pertinente, explica cómo llevar a cabo un análisis de riesgos, describe las protecciones necesarias para la célula de soldadura robotizada y destaca los errores que se cometen en el sector.Por qué existen las normas de seguridad para robots de soldadura y por qué son obligatorias
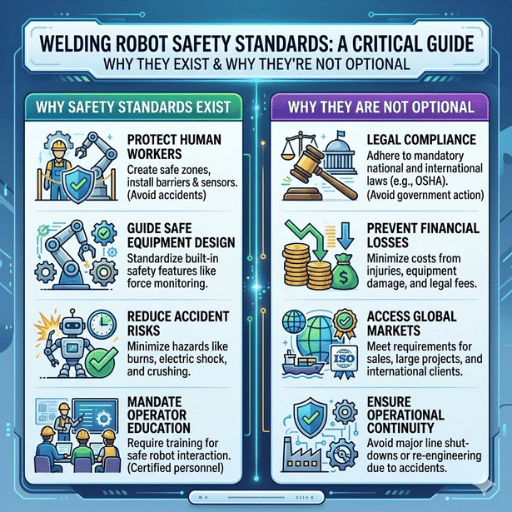 Todas las células de soldadura robotizada que fabricamos en Zhouxiang incluyen un análisis de riesgos y un informe de validación. Lo hacemos por iniciativa propia y para cumplir las normas internacionales y nacionales, así como para proteger a nuestros empleados y clientes. Las cifras de accidentes con sistemas de robots de soldadura cuando no se mitigan los riesgos son alarmantes:
Un estudio del NIOSH publicado en el American Journal of Industrial Medicine (2023) identificó 41 muertes relacionadas con la robótica en instalaciones industriales entre 1992-2017. De ellas, el 83 % se produjo con robots fijos —el tipo que se utiliza en soldadura— y en el 78 % de los casos la herramienta robotizada golpeó a un trabajador durante el funcionamiento normal. Por otra parte, un análisis de 2024 de los informes de lesiones graves de OSHA detectó 77 accidentes relacionados con robots entre 2015 y 2022. Los incidentes con robots fijos causaron principalmente amputaciones de dedos y fracturas en la cabeza y el torso.
41
muertes relacionadas con robots (1992–2017, NIOSH)
$165,514
sanción máxima de OSHA por infracción deliberada (2025)
$125,058
coste medio de indemnización laboral por reclamación de amputación
⚠️ Importante
El bloqueo y la señalización de las fuentes de energía (1910.147) figuran sistemáticamente entre las 10 principales infracciones de OSHA. En 2022–2023, OSHA emitió 2.532 citaciones por incumplimiento de LOTO en 1.368 inspecciones del sector manufacturero, con sanciones por un total de $20,7 million. La mayoría de las muertes relacionadas con robots se producen durante las tareas de mantenimiento.
ISO 10218: marco mundial de seguridad para robots de soldadura
 ISO 10218 es una norma internacional de seguridad dividida en 2 partes que establece los requisitos de seguridad para robots industriales y sistemas de robots. La parte 1 define los requisitos de seguridad para el diseño y la fabricación del robot; la parte 2 abarca la integración de sistemas y su aplicación. Ambas partes se revisaron en profundidad en February 2025: la primera gran actualización de la seguridad de los robots industriales en 14 años y la más revolucionaria en más de una década.
| Aspecto | ISO 10218-1:2025 (diseño del robot) | ISO 10218-2:2025 (integración de sistemas) |
|---|---|---|
| Ámbito | Requisitos de seguridad para el diseño y la fabricación de robots | Requisitos de seguridad para integrar robots en células y aplicaciones |
| Quién debe cumplirlas | Fabricantes de robots (FANUC, ABB, KUKA, Yaskawa, etc.) | Integradores de sistemas, usuarios finales y fabricantes de equipos originales que construyen células robotizadas |
| Número de páginas | 95 páginas (frente a 50 en 2011) | 223 páginas (frente a 72 en 2011) |
| Principales cambios de 2025 | Clasificación de robots de clase I/II; requisitos de ciberseguridad; niveles de prestaciones por función | Integración del contenido sobre cobots de ISO/TS 15066; zonas protegidas dinámicas; evaluación de riesgos ampliada |
| Seguridad funcional | Sustituye la aplicación general de PL d / Cat 3 por niveles de prestaciones explícitos para cada función | Límites de contacto PFL con umbrales de fuerza cuasiestática y transitoria |
Evaluación de riesgos en células de soldadura robotizada
 La evaluación de riesgos es la base de toda célula de soldadura robotizada que cumpla la normativa. Tanto ISO 10218-2 como ANSI/A3 R15.06 exigen que el integrador realice y documente una evaluación de riesgos antes de que la célula empiece a producir. Si se omite este paso, las demás medidas de seguridad instaladas carecen de una justificación documentada.
La metodología de evaluación de riesgos sigue ISO 12100:2010, la norma fundamental de tipo A sobre seguridad de maquinaria, que establece un proceso de 3 pasos: determinar los límites de la maquinaria (uso previsto, uso indebido previsible y todas las fases del ciclo de vida), identificar sistemáticamente todos los peligros y estimar y evaluar el riesgo de cada uno. RIA TR R15.306-2016, una norma complementaria, añade un enfoque basado en tareas específico para las células robotizadas: desglosar todas las actividades humanas que se realizan en torno al robot —programación, enseñanza, mantenimiento, carga, resolución de problemas y limpieza— y evaluar por separado los peligros de cada tarea.
En la planta de producción de Zhouxiang aprendimos pronto que los principales fallos en las evaluaciones de riesgos se deben a tratar el robot como una única fuente de peligro, en vez de identificar cada tarea que realiza una persona cerca de él. Los peligros a los que se enfrenta un operario con una unidad de programación durante el funcionamiento del robot a velocidad reducida son distintos de los que afronta un técnico de mantenimiento al desatascar la máquina con los resguardos abiertos. Cada situación requiere medidas de seguridad y documentación específicas.
Categorías de peligros en las células de soldadura robotizada
- Peligros mecánicos: aplastamiento y puntos de atrapamiento entre el brazo robótico y los útiles de fijación, impactos por movimientos inesperados, riesgo de quedar atrapado y proyecciones de material
- Peligros eléctricos: exposición a la corriente de soldadura, campos electromagnéticos, energía almacenada en condensadores y sistemas neumáticos, descargas eléctricas por contacto con conductores expuestos
- Peligros térmicos: quemaduras por radiación del arco, superficies calientes en la antorcha de soldadura y la pieza, contacto con metal fundido
- Radiación del arco de soldadura: exposición a rayos UV que provoca deslumbramiento del soldador (fotoqueratitis); aproximadamente la mitad de las lesiones oculares por arco se producen en compañeros que no están soldando
- Inhalación de humos: humos de soldadura que contienen manganeso, cromo hexavalente (Cr VI), óxido de zinc y otros compuestos tóxicos
- Ruido: ruido del proceso de arco, del movimiento del robot y de los equipos periféricos
Jerarquía de reducción de riesgos (ISO 12100)
En comparación con la soldadura manual, la soldadura robotizada establece requisitos para las zonas protegidas, la supervisión de la velocidad del robot y la integridad de los enclavamientos que van más allá de las operaciones manuales. ISO 10218-2 establece requisitos para cada fase del ciclo de vida de la célula, desde el diseño inicial hasta su puesta fuera de servicio.
- Diseño intrínsecamente seguro — Eliminar o reducir el peligro en su origen (aumentar las distancias de seguridad, reducir la velocidad del robot y elegir procesos de soldadura que generen menos humos)
- Protecciones y medidas de ingeniería — Barreras físicas, puertas con enclavamiento, cortinas fotoeléctricas y sistemas de extracción de humos
- Información para el uso — Formación, señales de advertencia y EPI; es el nivel menos eficaz y nunca sustituye a las medidas de ingeniería
Protecciones para células de soldadura robotizada: físicas y electrónicas
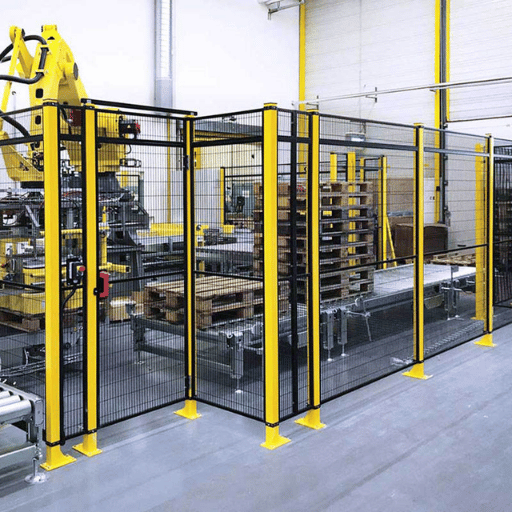 Una vez que la evaluación de riesgos ha permitido controlar los peligros que no se pueden eliminar, el siguiente paso es instalar las protecciones para la célula de soldadura robotizada. Una célula eficiente incorpora un sistema de defensa por capas: barreras físicas como protección principal, protecciones electrónicas como sistema secundario y paradas de emergencia como última línea de defensa.
| Tipo de protección | Aplicación | Referencia normativa |
|---|---|---|
| Vallado perimetral (resguardos fijos) | Cerramiento principal alrededor de la zona de trabajo del robot; altura mínima de 1.400 mm | ISO 14120, ISO 13857 |
| Puertas de acceso con enclavamiento | Puntos de entrada con enclavamientos electromecánicos, codificados por RFID o con llave atrapada | ISO 14119:2024 |
| Cortinas fotoeléctricas (ESPE de tipo 4) | Detección optoelectrónica activa en las aberturas de carga y descarga; con clasificación de hasta PLe/SIL3 | IEC 61496 |
| Escáneres láser de seguridad | Detección por zonas con zonas de advertencia y protección configurables (alcance de hasta 5,5 m) | IEC 61496-3 |
| Alfombras de seguridad (sensibles a la presión) | Detección secundaria a nivel del suelo dentro de la zona protegida perimetral | ISO 13856-1 |
| Pulsadores de parada de emergencia | Actuador rojo sobre fondo amarillo; debe quedar enclavado hasta su rearme manual; siempre debe estar al alcance | ISO 13850:2015 |
⚠️ Importante
Una parada de emergencia [por sí sola] nunca es suficiente como única medida de seguridad para una célula de soldadura robotizada. ISO 13850 exige utilizar las paradas de emergencia como complemento de otros sistemas de protección, no como sustituto. Las medidas de seguridad deben incluir protecciones principales (vallado, cortinas fotoeléctricas y escáneres de área) que impidan el acceso a la zona peligrosa desde el principio. La detección de presencia puede incluir sensores de seguridad industrial de CCH, cuya idoneidad para cada aplicación y las pruebas de integración deben comprobarse por separado del catálogo de productos.
Seguridad de los robots colaborativos en aplicaciones de soldadura
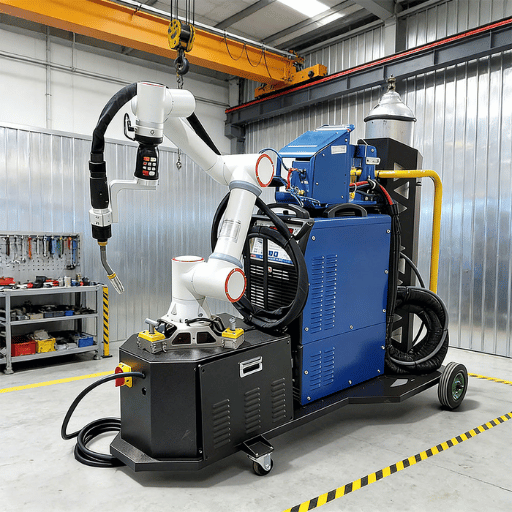 Los robots colaborativos están evolucionando rápidamente en el ámbito de la soldadura, y también está cambiando el lenguaje técnico. ISO 10218:2025 habla ahora de «aplicaciones colaborativas» en lugar de «robots colaborativos». ¿Por qué? Que un robot se clasifique como colaborativo depende del caso de uso, no del componente que constituye la herramienta. Si el componente de la herramienta de soldadura limita la fuerza, pero el proceso no lo hace, la aplicación no es colaborativa.
ISO/TS 15066 —que está evolucionando para establecer clasificaciones y orientar en el contexto de ISO 10218-2:2025— define 4 modos de funcionamiento que constituyen aplicaciones colaborativas:
- Parada supervisada con nivel de seguridad; el robot no se mueve mientras una persona entra en la zona de peligro o hasta que la abandona; funciona a pleno rendimiento cuando no hay ninguna persona presente.
- Guiado manual; el usuario mueve directamente el robot mediante un dispositivo portátil situado cerca del efector final. (enseñanza de trayectorias)
- Supervisión de velocidad y separación; el robot y el usuario comparten el espacio de trabajo mientras los sensores mantienen una distancia de seguridad en todo momento.
- Limitación de potencia y fuerza (PFL); se prevé el contacto y se limitan la carga útil, la velocidad y la inercia para que las fuerzas no superen los umbrales biomecánicos de inicio del dolor, normalmente 250 mm/s o menos
💡 Criterios para decidir: ¿necesita vallado su cobot de soldadura?
Aunque el brazo robótico colaborativo tenga clasificación PFL, siguen existiendo peligros de la soldadura por arco que no se pueden controlar por completo limitando la fuerza: por ejemplo, no hay soluciones para limitar la radiación UV, el destello del arco, los humos peligrosos, las proyecciones de metal fundido ni el calor radiante. En la práctica, la inmensa mayoría de las células con cobots de soldadura siguen equipándose con un vallado perimetral por 3 lados, que encierra cortinas para proteger de la radiación del arco y tiene un único lado de carga abierto protegido con cortinas fotoeléctricas o escáneres de área. El vallado suele representar solo una pequeña parte —alrededor del 20 percent— del coste total de una estación de trabajo de soldadura.
Formación de los operarios, EPI y cultura de seguridad
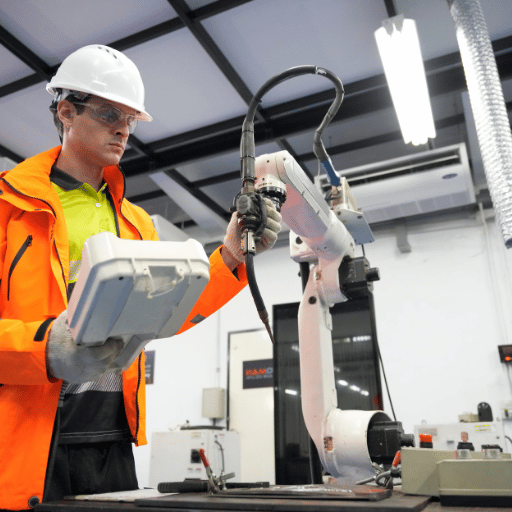 Las medidas de ingeniería y las protecciones ocupan los dos primeros niveles de la jerarquía de mitigación de riesgos en los sistemas de soldadura robotizada. La formación, los EPI y las medidas administrativas —el tercer nivel— cubren los aspectos que el hardware no puede resolver.
OSHA 29 CFR 1910.252 especifica la protección ocular adecuada para el soldador y su ayudante. Para GMAW, un proceso habitual en la soldadura robotizada, las máscaras de soldar fotosensibles deben tener un grado de protección de 10-13, según el amperaje (grado 11 de 60-160 Amps, 12 de 160-250 Amps, 14 de 250-500 Amps, según ANSI/AWS). Los operarios que observan una soldadura robotizada a través de ventanas de observación también necesitan protección con el grado adecuado: el arco no distingue entre un soldador manual y un transeúnte. Además de las máscaras de soldar, deben usarse gafas de seguridad con protección lateral fuera del arco para protegerse de partículas proyectadas y de la radiación UV reflejada en el entorno de soldadura.
La captación y extracción de humos son igual de importantes. OSHA exige ventilación mecánica cuando el espacio interior disponible es inferior a 10.000 pies cúbicos por soldador o la altura del techo es inferior a 16 pies, y al menos 2.000 CFM por soldador. ACGIH establece el valor límite umbral para los humos de soldadura en general en 5 mg/m³ (TWA de 8 horas), pero los límites de cada componente son mucho menores: 0,02 mg/m³ para el manganeso y 0,01 mg/m³ para el cromo hexavalente. En la soldadura de acero inoxidable y aleaciones con alto contenido de manganeso, una ventilación adecuada no puede sustituirse únicamente con EPI.
Lista de comprobación para la formación de operarios de robots de soldadura
- ✔ Bloqueo y señalización de las fuentes de energía (29 CFR 1910.147): empleados autorizados o afectados
- ✔ Manejo de la unidad de programación a velocidad reducida con interruptor de habilitación
- ✔ Ubicación y activación de las paradas de emergencia en cada estación
- ✔ Selección e inspección de los EPI: verificación del grado de protección de la máscara, protección respiratoria y ropa ignífuga
- ✔ Reconocimiento de los peligros de la soldadura por arco: exposición a rayos UV, riesgos de los humos y quemaduras por proyecciones
- ✔ Validación del programa en seco (según AWS D16.1) antes de iniciar la soldadura
- ✔ Procedimientos para comunicar los cuasi accidentes y participar en la cultura de seguridad
Errores habituales de cumplimiento de la normativa de seguridad y cómo evitarlos
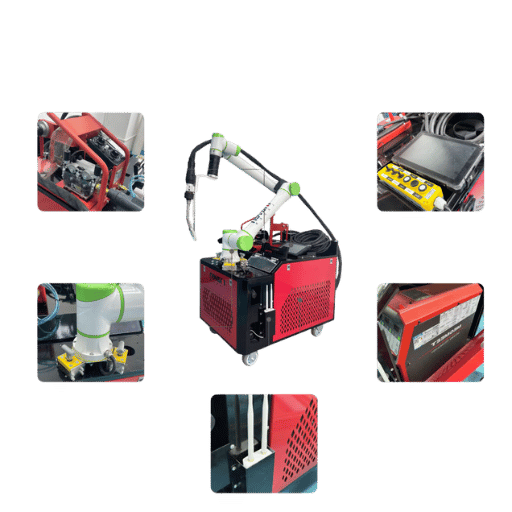 En las auditorías de integración observamos reiteradamente una misma falta de conformidad: dar por hecho que comprar un robot con marcado CE hace que toda la célula cumpla la normativa. No es así. Las pruebas del fabricante del robot cubren el propio robot (ISO 10218-1). La seguridad de la célula en su conjunto —análisis de riesgos, documentación de validación y protecciones— es responsabilidad del usuario final y del integrador de sistemas (ISO 10218-2).
| Error | Consecuencia | Solución |
|---|---|---|
| Evaluación de riesgos incompleta: evaluar «el robot» en vez de cada tarea humana | Se pasan por alto los peligros del mantenimiento de la célula, la eliminación de atascos y la enseñanza; estas fases provocan la mayoría de las lesiones | Utilice una metodología basada en tareas (RIA TR R15.306) y documente cada interacción de las personas con la célula |
| Protecciones anuladas y uso indebido del modo de mantenimiento | Los operarios anulan los enclavamientos para eliminar atascos más rápido; el modo de mantenimiento se deja activo durante la producción | Instale enclavamientos codificados por RFID (ISO 14119:2024) y diseñe rutinas de mantenimiento que no requieran anular todos los enclavamientos |
| Modificaciones de la célula sin documentar | Un nuevo gripper, una actualización de software o un cambio en la zona de trabajo invalidan la clasificación de seguridad y la evaluación de riesgos originales | Registre todas las modificaciones en un CMMS y vuelva a evaluar los riesgos tras cada cambio |
| Verificación sin validación | La documentación parece correcta, pero nunca se comprueba el funcionamiento de las protecciones instaladas | Tras la instalación, valide todas las funciones de seguridad mediante pruebas analíticas y funcionales; confirme que el robot se detiene antes de alcanzar la zona peligrosa |
| Sin calendario de auditorías de seguridad posteriores a la instalación | Los protocolos de seguridad se deterioran con el tiempo; las listas de comprobación en papel guardadas en carpetas dejan lagunas en las auditorías | Digitalice las inspecciones de seguridad y programe reevaluaciones periódicas que abarquen el desgaste, las roturas y los cambios no documentados |
Preguntas frecuentes
P: ¿Cuál es la norma para la soldadura robotizada?
Ver respuesta
ISO 10218-1 e ISO 10218-2 (revisadas en 2025) abarcan el hardware del robot y la integración de sistemas. ANSI/A3 R15.06-2025 es la adopción nacional en Estados Unidos. AWS D16.1M/D16.1:2018 añade reglas específicas para los procesos GMAW y FCAW.
P: ¿Qué es ISO 10218 y cómo se aplica a los robots de soldadura?
Ver respuesta
ISO 10218 es una norma internacional de seguridad para robots industriales que consta de 2 documentos. La parte 1 (requisitos de diseño y fabricación de robots) es pertinente para los fabricantes de robots; la parte 2 (integración de sistemas de robots, protecciones y seguridad en la aplicación) se aplica a los integradores de sistemas y a los usuarios finales. La norma es independiente de la aplicación y se aplica a todos los sectores, incluida la soldadura.
La versión de 2025 incorpora la seguridad de las aplicaciones colaborativas, los requisitos de ciberseguridad de los dispositivos inteligentes y las zonas protegidas dinámicas.
P: ¿Cuáles son los requisitos de seguridad para las máquinas de soldadura?
Ver respuesta
Los requisitos de seguridad de las máquinas de soldadura se recogen en varias normas complementarias. OSHA 29 CFR 1910.252 establece los requisitos básicos que deben cumplir los empleadores en materia de EPI, ventilación y seguridad contra incendios en todas las operaciones de soldadura. NFPA 51B especifica los requisitos de seguridad contra incendios para los trabajos de soldadura y corte.
AWS Z49.1 regula la seguridad en los trabajos de soldadura, corte y otras operaciones en caliente. En conjunto, estas normas exigen: ventilación mecánica portátil capaz de suministrar al menos 2, 000 CFM de aire fresco por cada soldador en un espacio confinado; una pantalla filtrante homologada con un grado de oscurecimiento adecuado a la intensidad de corriente y al proceso; vigilancia contra incendios cuando el trabajo en caliente se realice a menos de 35 pies de la zona de trabajo; diversas precauciones de seguridad eléctrica para evitar descargas; y preparación y formación documentadas para cada operario antes de asignarle trabajos en caliente.
P: ¿Qué es ANSI/RIA R15.08?
Ver respuesta
ANSI/RIA R15.08 es la norma estadounidense de seguridad utilizada para clasificar los robots móviles industriales (IMR). Se trata de robots móviles autónomos que se utilizan en entornos industriales. La norma contempla 3 tipos de IMR y aborda los propios robots móviles industriales (Parte 1-2020), la integración de sistemas (Parte 2-2023) y las responsabilidades del usuario (Parte 3- futura).
Los IMR deben clasificarse en 3 tipos: A (IMR independiente), B (IMR con cargas útiles pasivas o activas) y C (IMR con brazos manipuladores, como cuando la plataforma móvil transporta un cobot de soldadura).
P: ¿Los robots colaborativos de soldadura necesitan vallado de seguridad?
Ver respuesta
En gran medida, sí. Aunque el brazo robótico colaborativo puede cumplir los requisitos de limitación de potencia y fuerza, los riesgos inherentes a la soldadura por arco, como la radiación ultravioleta, el destello del arco, los humos tóxicos de soldadura, las proyecciones de metal fundido y las fuentes de calor radiante, no pueden controlarse mediante tecnología PFL. La mayoría de las células de soldadura robotizada con cobot tienen vallado perimetral en tres lados, cortinas para proteger del deslumbramiento del arco y un único lado abierto para la carga, protegido por cortinas fotoeléctricas o escáneres de área.
Las medidas de protección específicas para cada aplicación se determinarán mediante una evaluación de riesgos.
P: ¿Cuáles son los principales riesgos de seguridad de la soldadura robotizada?
Ver respuesta
Los 6 principales riesgos de seguridad al trabajar con soldadura robotizada son: 1) destellos del arco y radiación ultravioleta que pueden quemar los ojos y la piel; 2) lesiones por aplastamiento e impacto causadas por movimientos inesperados del brazo robótico; 3) descargas eléctricas provocadas por el equipo de soldadura o por conductores aislados o expuestos; 4) inhalación de humos de soldadura que contienen manganeso, cromo hexavalente y otros carcinógenos; 5) lesiones por atrapamiento cuando las piezas móviles del robot quedan enganchadas con partes fijas; 6) quemaduras por metal fundido y superficies calientes.
¿Necesita una célula de soldadura robotizada conforme a las normas?
Zhouxiang diseña y fabrica sistemas de soldadura con evaluaciones de riesgos documentadas, medidas de protección validadas y toda la documentación de conformidad incluida. Descubra nuestras soluciones de robots de soldadura o solicite una consulta.
Solicite un presupuesto →Referencias y fuentes
- Muertes relacionadas con robots en el trabajo en Estados Unidos, 1992–2017 — NIOSH / American Journal of Industrial Medicine (2023)
- Lesiones relacionadas con robots en el lugar de trabajo: análisis de los informes de lesiones graves de OSHA — Applied Ergonomics (2024)
- Normas de OSHA sobre robótica — U.S. Department of Labor
- Sanciones de OSHA — U.S. Department of Labor
- Norma de seguridad para robots ANSI/A3 R15.06-2025 — ANSI Blog
- AWS D16.1M/D16.1:2018 Seguridad en la soldadura robotizada por arco — ANSI Blog
- ISO 12100:2010 Seguridad de las máquinas — Evaluación de riesgos — International Organization for Standardization
- 29 CFR 1910.252 Requisitos generales (soldadura, corte y soldadura fuerte) — U.S. Department of Labor
- Explicación de ISO/TS 15066 — Association for Advancing Automation (A3)
- Inspecciones de seguridad robótica y conformidad de las instalaciones — OxMaint

